ここでは、脾臓血管を温存する場合と温存しない場合(すなわち、それぞれ木村法とワルショー法)を用いて、脾臓遠位膵切除術を温存するロボット脾臓温存術の段階的なプロトコルを紹介します。
この記事について
サマリー
要約
脾臓温存遠位膵臓切除術は、従来の遠位膵臓切除術と脾臓摘出術を組み合わせた代替の外科的アプローチを提供し、遠位膵臓の良性および低悪性度の悪性病変を除去し、脾臓摘出術に関連する合併症を回避します。この手順は、脾臓血管を切除して結紮すること(ワルショウ法)または脾臓を温存すること(キムラ法)のいずれかによって達成することができる。現在、低侵襲手術の広範な使用により、脾臓温存遠位膵臓切除術の腹腔鏡下およびロボット的アプローチが、そのような状態を治療するための有効かつ安全な選択肢として確立されています。私たちのプロトコルは、脾臓温存遠位膵臓切除術の Warshaw と Kimura の技術をロボットでどのように実行できるかを説明することを目的としています。最初の患者は、膵臓体に神経内分泌腫瘍 (NET) を患い、脾臓血管の結紮 (WT) を伴う脾臓温存遠位膵臓切除術を受けた 36 歳の女性です。2 人目の患者は、慢性膵炎を患っている 76 歳の男性で、膵臓の尾部に拡張した主要な膵管を呈し、血管温存アプローチ (KT) による脾臓温存遠位膵臓切除術を受けました。
概要
遠位膵切除術 (DP) は、膵臓の体と尾部にある良性および悪性の病変を取り除くために行われます。伝統的に、DPは脾臓摘出術1と組み合わされます。ただし、遠位膵臓の良性および低悪性度/悪性度前病変を切除する場合は、脾臓摘出術2 に関連する短期および長期の合併症を避けるために、脾臓温存アプローチが推奨されます。このような合併症には、出血、血小板増加症、血栓塞栓症、肺高血圧症、圧倒的な脾臓摘出術後感染症(OPSI)3などがあります。それにもかかわらず、脾臓の保存は、脾臓梗塞、脾静脈血栓症、膿瘍形成などの合併症を引き起こす可能性があります。二次脾臓摘出術は、当初意図された脾臓温存の症例の0〜2%で説明されており、潜在的な合併症です4,5,6,7。
脾臓温存遠位膵臓切除術は、2つの異なるアプローチを使用して達成できます8。最初のアプローチであるWarshaw技術(WT)は、1988年にWarshawによって最初に記述された、血管切除技術9である。WTでは、脾臓動脈と静脈を切除して結紮し、脾臓の灌流は左胃小動脈と短い胃血管によって提供されます。2番目の技術は、1996年に木村(KT)によって記述された血管保存アプローチ10であり、脾臓の動脈と静脈を温存しながら、膵臓の後方の小さな脾枝を結紮することを含みます。最近、脾臓静脈瘢痕化と脾動脈温存を伴う脾臓を温存する第3の選択肢が、Kim et al.11によって提案されました。患者の解剖学は、どのアプローチに従うべきかを決定する上で重要な役割を果たします。木村法は、脾臓血管が膵臓外の位置にある場合に実現可能です。ただし、脾臓の血管を膵臓の後面から分離できない場合は、ワルショー法が行われます。術中の所見や事故も、初期の手術計画を変更する可能性があります。
ここでは、ロボット脾臓温存遠位膵切除術の2例を紹介します。患者様の詳細は以下の通りです。
最初の患者は、非定型の腹部症状を呈する36歳の女性です。彼女はコンピューター断層撮影(CT)を受け、膵管の拡張と血管の関与なしに膵臓体に26mmの丸い病変が明らかになりました(図1)。当初の鑑別診断には、神経内分泌腫瘍(NET)と病変の増強による副脾臓が含まれていました。その結果、患者はテクネチウム-99m(99mTc)で標識された熱変性赤血球スキャンによるシンチグラフィーも受けましたが、これは脾臓炎に対して陰性でした。陽電子放出断層撮影法(PET)スキャンにより、病変におけるソマトスタチン受容体の発現が強く上昇していることが明らかになりました(図2)。これらの結果に基づいて、ロボット脾臓温存遠位膵臓切除術の適応が決定されました。患者の解剖学的構造と脾臓血管が膵臓の後面に近接しているため、ワルショーのアプローチがより適していると考えられていました。
2人目の患者は慢性膵炎の76歳男性で、過去18か月間、左下腹部の痛みを訴えています。急性膵炎や過度のアルコール摂取の病歴は報告されていません。当初、彼は下部の胃腸症状が報告されたため、CTコロノグラフィーを受けました。スキャンでは結腸に病理学的所見は示されませんでしたが、遠位膵臓に閉塞性結石が疑われ、主膵管が焦点的に拡張していることが説明されました。超音波内視鏡検査(EUS)により、慢性膵炎の診断が確認されましたが、乳頭状腫瘍の疑いのある病変も発見されました。それにもかかわらず、穿刺吸引(FNA)の病理では、低悪性度の腺腫が明らかになりました。彼の最新のCTスキャンでは、尾部が最大7mmまで拡張した膵管と、尾部と膵臓体との間の急激な移行を伴う慢性膵炎の画像が明らかになりました。また、複数の粗い石灰化も認められました(図3)。患者は、遠位膵臓切除術で脾臓を温存するロボット手術を受ける予定でした。患者の解剖学的構造は、脾臓血管が膵臓外の位置にあるため、木村法の選択を支持しました。
プロトコル
注: どちらの患者も、教育的および科学的な目的での医療データと手術ビデオの使用について、書面および口頭でのインフォームド コンセントを提供しました。このプロトコルは、私たちの機関(アムステルダム大学医療センター)によって承認されました。
1.ケース1(ワルショーテクニック)
- ポジショニング
- 患者を仰臥位に置き、足をフレンチポジションに分割します。
- 左腕を90°まで外転させ、右腕を体に沿って下げます。
- 手術台をトレンデレンブルグの逆位置に10°、右に10°傾けます。
- トロカールの位置とロボットのドッキング
- パーマーズのポイントにVeress針を導入して、腹部を膨らませます。
- 8mmロボットトロカー(R1-4)を4台導入。カメラポート(R3)を、左鎖骨中部線と下肋軟骨の交差から臍帯まで、膵尾の予想されるレベルで肋骨縁から約11cmの線で導入することから始めます。
注:トロカールは、臍の上の半曲線に配置され、その間に7cmの距離があります。R1 は右前腋窩線に、trocar R2 は右鎖骨中央線に、trocar R4 は左鎖骨中央線に配置されます (図 4)。 - R3とR4の中央から3cm下に12mmのアシスタントを1つ導入します。
- 胃と肝臓の収縮のために、5 mmのトロカールを1つ右の肋骨下領域に配置します。
- 患者の右肩からロボットをドッキングします。
- 動員
- 胃結腸靭帯を特定し、血管シーリング装置で分割して、小嚢が開くようにします。
- 患者の右側から肝臓リトラクターを導入し、肝臓と胃の両方を引っ込めます。
注:これにより、手術部位の最適な露出が可能になります。あるいは、胃の後部コーパスを通る経腹部ステイ縫合糸を使用して胃を引っ込めます。
- 切除
- 膵臓を動員して膵臓後トンネルを作成します。ロボット鉗子と焼灼フックを使用して頭から動員を開始し、膵臓の周りのすべての組織を解剖します。その後、尾側に動員します。鉗子を尾側に配置し、頭蓋に見えるまで進めて、トンネルが完全であることを確認します。
- 脾臓静脈と脾動脈を特定します。
- ロボット鉗子を引っ込める手段として使用して、膵臓の周りに血管ループを配置します。トンネルを通る切断線の周りの膵臓を囲むようにループを通し、金属またはヘムオーロッククリップを使用してループの端を一緒に保持します。
- リニアステープラーを使用して膵臓を解剖し、4分間徐々に圧迫します。そのステップの後、切断が完了しない場合は、血管シール装置、はさみ、または焼灼フックを使用して標本を取り外してください。
- ホッチキスが入る前に引っ込めやすくするために、容器の周りに容器ループを配置します。最初に脾臓動脈を横断し、次に脾静脈を横断します。
- 膵臓を脾臓の裂孔まで動員します。Warshaw の手順では、脾臓血管は、膵臓尾部のできるだけ後ろに近づけてホッチキスまたはヘム オー ロック クリップを使用して再び横断され、胃腸血管と脾臓の間のすべての側副血管が維持されます。
- 血管シール装置またはホッチキスを使用して、膵臓尾部を脾臓門から取り外します。
- 検体をエンドバッグに入れ、Pfannenstiel切開から取り出します。
- 脾臓の評価
- 気腹充血前に脾臓の状態を評価します。.脾臓の色を評価し、脾梗塞を示唆する境界の領域を探します。
2.ケース2(木村技)
- ポジショニング
- 患者を仰臥位に置き、足をフレンチポジションに分割します。
- 左腕を90°まで外転させ、右腕を体に沿って下げます。
- 手術台をトレンデレンブルグの逆位置に10°、右に10°傾けます。
- トロカールの位置とロボットのドッキング
- パーマーズのポイントにVeress針を導入して、腹部を膨らませます。
- 8mmロボットトロカー(R1-4)を4台導入。カメラポート(R3)を、左鎖骨中部線と下肋軟骨の交差から臍帯まで、膵尾の予想されるレベルで肋骨縁から約11cmの線で導入することから始めます。
注:トロカールは、臍の上の半曲線に配置され、その間に7cmの距離があります。R1 は右前腋窩線に、trocar R2 は右鎖骨中央線に、trocar R4 は左鎖骨中央線に配置されます (図 4)。 - R3とR4の中央から3cm下に12mmの助手を1つ導入します。
- 胃と肝臓を収縮させるために、5mmのトロカールを1つ右の肋骨下領域に置きます。
- 患者の右肩からロボットをドッキングします。
- 動員
- 胃結腸靭帯を特定し、血管シーリング装置で分割して、小嚢が開くようにします。
- 患者の右側から肝臓リトラクターを導入し、肝臓と胃の両方を引っ込めます。これにより、手術部位の最適な露出が可能になります。あるいは、胃の後部コーパスを通る経腹部ステイ縫合糸を使用して胃を引っ込めます。
- 術中超音波検査
- 必要に応じて、膵臓離断の前に、超音波検査プローブを導入して拡張した膵管を特定し、実質離反を評価します。
- 焼灼フックを使用して、交差線を区切ります。
- 切除
- 膵臓を動員して膵臓後トンネルを作成します。ロボット鉗子と焼灼フックを使用して頭から動員を開始し、膵臓の周りのすべての組織を解剖します。その後、尾側に動員します。
- 脾臓の血管を特定します。脾静脈と脾動脈を動員し、それらを保存します。
- 鉗子を尾側に配置し、頭蓋に見えるまで進めて、トンネルが完全であることを確認します。
- ロボット鉗子を引っ込める手段として使用して、膵臓の周りに血管ループを配置します。トンネルを通る切断線の周りの膵臓を囲むようにループを通し、金属またはヘムオーロッククリップを使用してループの端を一緒に保持します。
- リニアステープラーを使用して膵臓を解剖し、4分間徐々に圧迫します。そのステップの後、切断が完了しない場合は、血管シール装置、はさみ、または焼灼フックを使用して標本を取り外してください。
- 膵臓の切断後、膵臓の後方にある小さな脾枝は、金属製またはヘムロッククリップを使用して慎重に結紮されます。
- 膵臓を脾臓の裂孔まで動員します。血管シーリング装置を使用して、脾臓の門に到達するまで、膵臓の周りのすべての組織を慎重に解剖します。
- 血管シール装置またはホッチキスを使用して、膵臓尾部を脾臓門から取り外します。
- 検体をエンドバッグに入れ、Pfannenstiel切開から取り出します。
- ドレンの配置
- 患者の左側から18-20フレンチドレーンを導入し、膵臓の切り株の隣に進めます。ドレーンが膵臓または血管(切り株)に直接接触しないようにしてください。
3.術後のケア:
- 0日目
- 患者が回復室で6時間過ごした後、部門に戻ることを確認してください。
- 血糖値を毎日4回測定します12。
- 1日目
- 経鼻胃管を介して胃貯留を測定します。保持が300 mL未満の場合は、経鼻胃管を取り外します。.
- 経鼻胃管を抜去した後、栄養補給を開始します。
- 血糖値を毎日4回測定します12。
- 3日目
- アミラーゼレベルを測定して、ドレーンが存在する場合は術後の膵臓瘻をテストします。ドレインアミラーゼが<400 U / Lで、生産量が300ml / 24hr<の場合は、ドレインを取り外します。
- C反応性タンパク質(CRP)レベルを測定する13.
- 4日目
- 3 日目に CRP> 150 の場合は CRP レベルを繰り返します。CRPレベルは、3日目よりも>10%低くなければなりません。そうでない場合は、CTスキャンを実行します。
結果
ワルショー法を受けている患者 (患者 1) の場合、総手術時間は 190 分で、200 mL の失血がありました。排水溝は設置されていません。3番目と4番目のPODでは、C反応性タンパク質を測定し、非減少傾向を示しました。したがって、CT スキャンが実施され、約 5 cm の低密度の液体コレクションが明らかになり、10 フレンチ ピッグテール カテーテルを使用して経皮的に排出されました。液体には高アミラーゼが含まれていました(24.109 U / L、膵臓瘻グレードBの国際研究グループ)。患者はPOD5で退院しました。ドレインアミラーゼがPOD 22で正常化したら、除去しました。病理学は、グレード1(2 mm2あたり0の有糸分裂の数、Ki67増殖:2%)の浸潤性NETを明らかにし、クロモグラニンとシナプトフィジンの腫瘍細胞が100%陽性で、T2N1R1(後縁は<1mm)として分類される1つの陽性の所属リンパ節(ステーション11p)が明らかになりました(図5)。切除から6ヵ月後の画像検査では、再発や転移は認められませんでした(図6)。
キムラ法を受けた患者様(患者様2)は、総手術時間は180分で、50mLの失血がありました。排水口が1つ置かれました。ドレーンはPOD6で取り除かれ、患者は翌日退院しました。POD 18 では、患者は左下腹部の痛みを訴えて外来診療所を受診しました。CTスキャンが実施され、切除部位に7cmの液体の蓄積が明らかになりました。内視鏡的経胃ドレナージは、ステント留置 (ISGPS グレード B) で行われました。フォローアップCTでは、収集は認められませんでした(図7)。病理組織学的検査では、悪性腫瘍の徴候を認めない慢性萎縮性膵炎を認めた(図8)。表 1 は、2 つの手法の代表的な結果をまとめたものです。

図1:Warshaw患者の術前CTスキャン。 この図の拡大版を表示するには、ここをクリックしてください。
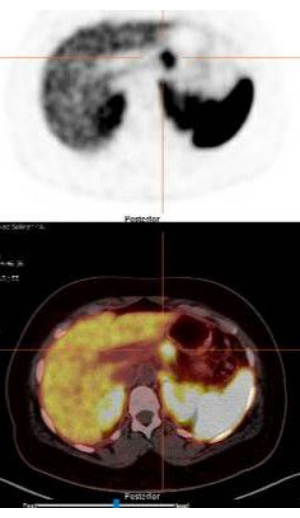
図2:Warshaw患者の術前PETスキャン。 この図の拡大版を表示するには、ここをクリックしてください。
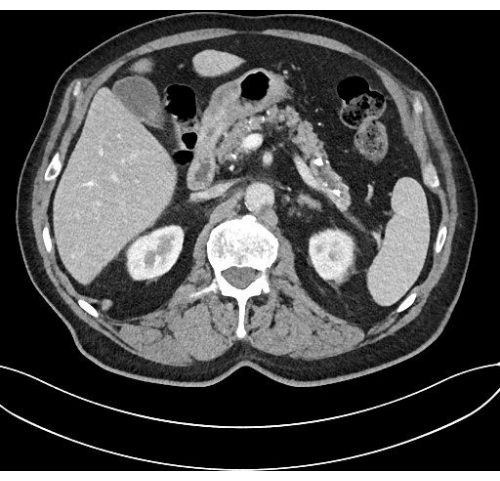
図3:木村患者の術前CTスキャン この図の拡大版を見るには、ここをクリックしてください。

図4:トロカールの位置。これは、参考文献14の許可を得て適応しています。この図の拡大版を表示するには、ここをクリックしてください。

図5:標本-ワルショーの患者。この図の拡大版を見るには、ここをクリックしてください。
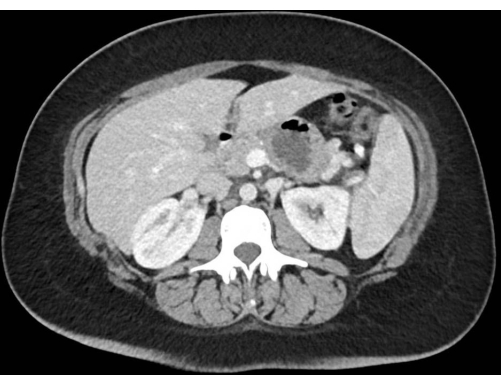
図6:Warshaw患者の術後CTスキャン この図の拡大版を表示するには、ここをクリックしてください。

図7:木村患者の術後CTスキャン この図の拡大版を見るには、ここをクリックしてください。

図8:標本-キムラ患者。この図の拡大版を見るには、ここをクリックしてください。
| 動作時間(分) | 失血(ml) | ドレンの配置 | 合併症 | 病理学 | |
| WT患者 | 190 | 200 | いいえ | ISGPSグレードB | T2N1R1 |
| KT患者 | 180 | 50 | はい | ISGPSグレードB | 慢性萎縮性膵炎 |
| WT:ワルショー法、KT:木村法、ISGPS:膵臓瘻の国際研究会 | |||||
表1:術後転帰。
ディスカッション
脾臓温存ロボットDPに関する重要なステップには、ポジショニングとロボットドッキング、モビライゼーション、術中超音波検査(必要な場合)、脾臓血管の解剖と管理、脾臓の評価とドレーンの配置が含まれます。出血が制御不能な場合は、開腹術への転換が推奨されます。脾臓の生存率の評価は、腹部を膨らませる前に行う必要があります。
この技術の変更には、第2の補助トロカールの使用、患者の左側または右側のいずれかに肝臓リトラクターを導入すること、およびテーブルサイドの外科医またはロボットコンソールの外科医のいずれかによるエネルギーデバイスの使用が含まれます。トレーニング中、動員のいくつかのステップは、ロボットコンソールに完全に慣れるまで、最初に腹腔鏡で実行できます。リニアステープラーが利用できない場合は、複数のHem-o-lockまたは金属製のクリップを使用して血管を結紮できます。
近年の低侵襲手術の導入により、脾臓温存DPに対する腹腔鏡およびロボットによるアプローチが、安全で実現可能な外科的選択肢として確立されました。2つのランダム化比較試験15,16の最近のメタアナリシスが発表され、低侵襲DPと開放性DPを比較しました。メタアナリシスでは、主要な合併症において2つのアプローチ間に有意差は見られませんでしたが、入院期間が大幅に短縮され、胃内容排出が遅れたため、低侵襲技術が支持されました17。低侵襲性DPにおける脾臓の保存率は、29%から86%の範囲です5。しかし、ロボット手術の限界には、触覚フィードバックの喪失、外科医の学習曲線、およびロボットプラットフォームと消耗品に関連するコストの上昇が含まれます18。
2つの技術の比較研究では、安全性、短期および長期の合併症、手術時間、術中の失血などの臨床転帰が取り上げられています。これらのレトロスペクティブ研究の結果はまちまちで、2つの技術について同等の短期および長期の結果を報告しているものもあれば、WTに関連する合併症(脾梗塞、二次性脾臓摘出術、胃静脈瘤の発生率)が少ないため、KTが優れていると示唆するものもあります4,22.既存の研究の最新の系統的レビューとメタアナリシスは、2つの手法はほとんどの術後転帰で一般的に同等である一方で、KTはWTよりも優れており、脾臓梗塞の発生率が大幅に低く(OR= 0.14、p<0.0001)、胃静脈瘤のリスクが低い(OR=0.1、p<0.0001)と結論付けました。23名
結論として、ロボット脾臓温存遠位膵臓切除術は、経験豊富な手において実行可能で安全な手順です。患者の解剖学的構造は、最適な手術技術を決定する上で重要な役割を果たす可能性があります。2つの技術の比較臨床転帰を包括的に理解するには、さらなる研究が必要です。
開示事項
著者は開示していません。
謝辞
著者には謝辞はありません。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| アリエッタV70超音波 | 日立 | - | 超音波システム。 |
| ロボット超音波検査用トランスデューサ | 日立 | L43K | 術中の腹腔鏡下超音波検査に使用されます。 |
| Cobra Liver Retractor Diamond-Flex | CareFusion | 89-6216 | 手術部位の最適な露出のために肝臓を引っ込めます。 |
| da Vinci Surgeon Console | Intuitive Surgical | SS999 | 手術用ロボットの制御に使用します。 |
| da Vinci Vision Cart | Intuitive Surgical | VS999 | このビジョンカートは、高度なビジョンとエネルギー技術を搭載し、da Vinciのシステムコンポーネント間の通信を提供します。 |
| da Vinci Xi | Intuitive Surgical | K131861 | 手術用ロボット「患者サイドカート」。 |
| da Vinci Xi 内視鏡 カメラ付き、8 mm、30°; | 直感的な手術 | 470027 | da Vinciロボットのカメラ。 |
| ENDOEYE硬質ビデオ腹腔鏡、10 mm、30°; | オリンパス | WA50042A | 内を見ること。 |
| ENDOWRIST Fenestrated Bipolar Forceps | Intuitive Surgical | 470205 | 解剖や凝固に使用されます。 |
| エンドリストホットシャー | 直感的な外科 | 用470179 | 切断や凝固に使用されます。 |
| ENDOWRIST パーマネント 焼灼フック | 直感的に操作できる手術 | 用470183 | 凝固に使用されます。 |
| ENDOWRIST PROGrasp 鉗子 | 直感的な手術 | 用470093 | 解剖に使用されます。 |
| LigaSure Dolphin Tip 37cm | Medtronic | LS1500 | 船舶のシールと分割に使用されます。 |
| 自動縫合 遠藤 クリップアプライヤー 5 mm | Covidien | 176620 | クリップアプライヤー |
| ECHELON FLEX ENDOPATH 60mm ステープラー | Ethicon | グリップ面技術を備えた電動手術用ステープラー |
参考文献
- Navez, J., et al. Distal pancreatectomy for pancreatic neoplasia: is splenectomy really necessary? A bicentric retrospective analysis of surgical specimens. HPB (Oxford). 22 (11), 1583-1589 (2020).
- Lee, S. Y., et al. Spleen-preserving distal pancreatectomy. Singapore Med J. 49 (11), 883-885 (2008).
- Weledji, E. P. Benefits and risks of splenectomy. Int J Surg. 12 (2), 113-119 (2014).
- Jain, G., Chakravartty, S., Patel, A. G. Spleen-preserving distal pancreatectomy with and without splenic vessel ligation: a systematic review. HPB (Oxford). 15 (6), 403-410 (2013).
- Moekotte, A. L., et al. Splenic preservation versus splenectomy in laparoscopic distal pancreatectomy: a propensity score-matched study. Surg Endosc. 34 (3), 1301-1309 (2020).
- Nakata, K., et al. Minimally invasive preservation versus splenectomy during distal pancreatectomy: a systematic review and meta-analysis. J Hepatobiliary Pancreat Sci. 25 (11), 476-488 (2018).
- Shi, N., et al. Splenic preservation versus splenectomy during distal pancreatectomy: A systematic review and meta-analysis. Ann Surg Oncol. 23 (2), 365-374 (2016).
- Juo, Y. Y., King, J. C. Robotic-assisted spleen preserving distal pancreatectomy: A technical review. J Vis Surg. 3, 139(2017).
- Warshaw, A. L. Conservation of the spleen with distal pancreatectomy. Arch Surg. 123 (5), 550-553 (1988).
- Kimura, W., et al. Spleen-preserving distal pancreatectomy with conservation of the splenic artery and vein. Surgery. 120 (5), 885-890 (1996).
- Kim, E. Y., Choi, H. J., You, Y. K., Kim, D. G., Hong, T. H. Spleen-preserving distal pancreatectomy with vein scarifying and artery saving as an alternative for Warshaw Method. J Gastrointest Surg. 25 (6), 1556-1558 (2021).
- Eshuis, W. J., et al. Early postoperative hyperglycemia is associated with postoperative complications after pancreatoduodenectomy. Ann Surg. 253 (4), 739-744 (2011).
- Giardino, A., et al. C-reactive protein and procalcitonin as predictors of postoperative inflammatory complications after pancreatic surgery. J Gastrointest Surg. 20 (8), 1482-1492 (2016).
- Kacmaz, E., et al. Robotic enucleation of an intra-pancreatic insulinoma in the pancreatic head. J Vis Exp. (155), e60290(2020).
- de Rooij, T., et al. Minimally invasive versus open distal pancreatectomy (LEOPARD): A multicenter patient-blinded randomized controlled trial. Ann Surg. 269 (1), 2-9 (2019).
- Bjornsson, B., Larsson, A. L., Hjalmarsson, C., Gasslander, T., Sandstrom, P. Comparison of the duration of hospital stay after laparoscopic or open distal pancreatectomy: randomized controlled trial. Br J Surg. 107 (10), 1281-1288 (2020).
- Korrel, M., et al. Minimally invasive versus open distal pancreatectomy: an individual patient data meta-analysis of two randomized controlled trials. HPB (Oxford). 23 (3), 323-330 (2021).
- Vining, C. C., Skowron, K. B., Hogg, M. E. Robotic gastrointestinal surgery: learning curve, educational programs and outcomes. Updates Surg. 73 (3), 799-814 (2021).
- Korrel, M., et al. Short-term outcomes after spleen-preserving minimally invasive distal pancreatectomy with or without preservation of splenic vessels: A pan-european retrospective study in high-volume centers. Ann Surg. 277 (1), 119-125 (2021).
- Paiella, S., et al. Long term outcome after minimally invasive and open Warshaw and Kimura techniques for spleen-preserving distal pancreatectomy: International multicenter retrospective study. Eur J Surg Oncol. 45 (9), 1668-1673 (2019).
- Zhu, A., Greene, B., Tsang, M., Jayaraman, S. Comparing the Warshaw technique with vessel-preservation in laparoscopic spleen preserving distal pancreatectomy: is there a better approach. HPB. 25 (1), Oxford. 109-115 (2022).
- Hang, K., et al. Splenic vessels preserving versus Warshaw technique in spleen preserving distal pancreatectomy: A systematic review and meta-analysis. Int J Surg. 103, 106686(2022).
- Granieri, S., et al. Kimura's vs Warshaw's technique for spleen preserving distal pancreatectomy: a systematic review and meta-analysis of high-quality studies. HPB (Oxford). 25 (6), 614-624 (2023).
再版と許可
