このプロトコルは、直接線形変換を使用して較正されたステレオイメージングカメラシステムを実装し、伸張した末梢神経の3次元 その場 変位をキャプチャします。これらの変位を捕捉することにより、さまざまな程度の伸張で誘発されるひずみを決定し、伸張依存性神経修復の科学を進歩させることができる伸張損傷の閾値を通知することができます。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
末梢神経は、発達中、正常な関節運動、損傷、そして最近では外科的修復を受けている間、生理学的および非生理学的ストレッチを受けます。伸張に対する末梢神経の生体力学的反応を理解することは、さまざまな負荷条件に対する末梢神経の反応を理解し、治療戦略と外科的介入を最適化するために重要です。このプロトコルは、直接線形変換によるステレオイメージングカメラシステムのキャリブレーションプロセスと、キャリブレーションされたステレオイメージングカメラシステムによってキャプチャされたビデオファイルの3次元座標から得られる、ストレッチ中の末梢神経の3次元 in-situ 組織変位の追跡を説明しています。
得られた3次元座標から、伸張した末梢神経の神経長、神経長の変化、および時間に対する負担率を計算できます。ステレオイメージングカメラシステムを使用すると、伸ばしたときの末梢神経の3次元変位を非侵襲的にキャプチャする方法が提供されます。直接線形変換により、ストレッチ中の末梢神経長を3次元的に再構成し、ひずみを測定することができます。現在、直接線形変換によって較正されたステレオイメージングカメラシステムを使用して、伸張した末梢神経の in-situ ひずみを研究する方法論は存在しません。伸展時の末梢神経の in-situ ひずみを捉えることは、臨床医が過度に伸ばしたときの神経損傷の根本的な損傷メカニズムを理解するのに役立つだけでなく、伸張誘発性介入に依存する治療戦略を最適化するのにも役立ちます。この論文で説明されている方法論は、神経損傷の管理とリハビリテーションの分野で患者の転帰を改善するために、ストレッチに応答する末梢神経の生体力学の理解を深める可能性を秘めています。
概要
末梢神経(PN)は、発達、成長、正常な関節運動、損傷、および手術中にストレッチを受けます1。PNは、規則的な運動中に神経を保護し、その神経線維2の構造的健康を維持するための粘弾性特性を示します2,3。なぜなら、機械的伸張に対するPN応答は、神経線維損傷4、隣接する結合組織2,4への損傷、および試験アプローチ(すなわち、負荷率または方向)5,6,7,8,9,10,11,12,13,14の種類に依存することが示されているからである。では、正常な可動域と非生理学的範囲のPNの生体力学的応答を、低速ストレッチ速度と高速ストレッチ速度の両方で区別することが不可欠です。これにより、ストレッチに応答するPN損傷メカニズムの理解が深まり、タイムリーで最適化された介入1,4,15,16に役立ちます。理学療法では、神経生理学と生体力学の関係に基づいて評価し介入する傾向が強まっています17。さまざまな負荷が加えられたときのPN生体力学の違いを理解することにより、理学療法士は現在の介入17を変更するための準備を整えることができます。
伸張に応答したPNの利用可能な生体力学的データは変動したままであり、試験装置と手順、および伸長データ分析5,6,7,8,9,10,11,12,13,14,16の違いに起因する可能性があります。さらに、3次元(3D)のin-situ神経変位の測定は、現在入手可能な文献では十分に説明されていません。以前の研究では、立体イメージング技術を使用して、椎間関節包の組織変位の3D再構成の精度を最大化していました18,19。直接線形変換(DLT)技術は、2つ以上の2次元(2D)ビューを3D実世界座標(すなわち、mm)に変換することを可能にする20,21,22。DLTは、レンズの歪み、カメラパラメータ、および画像座標を考慮した3D位置の正確な再構成を可能にし、ステレオイメージングカメラのセットアップにおける柔軟性を可能にするため、ステレオイメージングカメラシステムのための高精度のキャリブレーション方法を提供する20、21、22。DLT較正されたステレオイメージングカメラシステムを使用した研究は、通常、移動および歩行分析の研究に使用されます22,23。このプロトコルは、DLT較正されたステレオイメージングカメラシステムとオープンソースの追跡ソフトウェア22を使用して、さまざまな程度のストレッチでPNのin-situひずみを決定するための詳細な方法論を提供することを目的としています。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
記載されているすべての手順は、ドレクセル大学の動物管理および使用委員会(IACUC)によって承認されています。この新生児用子豚は、米国ペンシルベニア州にある米国農務省(USDA)承認の農場から取得されました。
1. ステレオイメージングシステムのセットアップ
- 最大100フレーム/秒(FPS)をキャプチャするステレオイメージングカメラシステムをユーティリティスタンドに取り付けます。本研究で用いたステレオイメージングカメラシステムは、2台のカメラ(左右カメラ)をベースライン63mmで離して水平に並べたパッシブステレオカメラです(図1)。

図1:ステレオイメージングカメラシステム、 (A)2台のカメラ(左右のカメラ)をベースライン63mmで区切ったパラレルステレオイメージングカメラシステム、(B)ステレオイメージングカメラシステムとスタンドセットアップの概略図。 この図の拡大版を表示するには、ここをクリックしてください。
2. ステレオイメージングシステムDLTキャリブレーション-3D制御ボリュームのデジタル化
- 3枚の透明なアクリルプレキシガラスの正方形のシート(12インチx 12インチx0.125インチ)を入手します。各シートにグリッドを配置し、少なくとも 10 個のポイントを描画すると、x、y、z 座標平面の 3D 制御ボリューム全体に少なくとも 30 個のポイントが分散されます。3 枚のシートをさまざまな高さで積み重ねて 3D 制御ボリュームを構築し、記録されるものの最大の高さをキャプチャします (図 2A)。
- 3Dコントロールボリューム上のすべてのポイントを、フットペダル付きのデジタイザーを使用してデジタイズします。3Dコントロールキューブ上に原点(0、0、0)を設定し、正のx方向とy方向を定義し、ドキュメントを開いて各ポイントのデジタル化された(x、y、z)座標(mm単位)を保存し、(x、y、z)座標(mm単位)を*.csvファイルとして保存することにより、x、y、z座標(mm単位)を取得します(図2B)。
注: (x, y, z) 座標は、3D コントロール キューブに設定された原点を基準にしています。 - これらのデジタル化された (x、y、z) 座標 (mm) を使用して、ステレオ イメージング カメラ システムの左右のカメラをそれぞれキャリブレーションします。

図2:3次元制御ボリュームとフットペダル付きデジタイザ(A)3D制御ボリュームの概略図。(B)3D制御ボリュームをデジタル化して(x、y、z)座標をmm単位で取得するために使用されるフットペダル付きデジタイザーのコンポーネント。略語:3D = 3次元。この図の拡大版を表示するには、ここをクリックしてください。
3. ステレオイメージングカメラシステムキャリブレーション-直接線形変換係数の生成
- ステレオイメージカメラシステムをユーティリティスタンドに取り付けます(図3A)。
- ステレオイメージングカメラシステムを3Dコントロールボリュームから6cm上に配置します(図3A)。
- ステレオイメージングカメラシステムをUSBType-Cケーブルを介してラップトップに接続します。
- イメージングソフトウェアを開きます( 資料の表を参照)。
- 3Dコントロールボリュームをイメージします。出力画像(補足図S1)には、左右のカメラビュー(図3B)の両方が含まれています。
- カスタム MATLAB コード (補足ファイル 1) を実行して、出力イメージを左右のイメージの 2 つのイメージ (それぞれ図 3C、 補足図 S2、 補足図 S3) に分割します。
- 「実行」をクリックして、DLTcal5.m GUI22 (補足ファイル 2) を初期化します。
- DLTcal5コントロールウィンドウで[初期化]をクリックして、デジタル化された(x、y、z)座標(mm単位)の*.csvファイルを選択します(図4Aおよび補足ファイル3)。
- ステレオイメージングカメラシステムの最初のビューから、3Dコントロールボリュームの対応する画像を選択します(補足図S2)。このステレオイメージングカメラシステムでは、左側のカメラビューが最初のカメラビューに対応します(図4B)。
- 最初のカメラビュー画像(つまり、左カメラビュー)がポップアップします。
- セクション 2 でポイントがデジタル化された順序でポイントを選択し、左側のカメラ ビューから 2D ピクセル座標を取得します (図 4B)。
- DLTcal5 Controlsウィンドウで現在点を設定し、ロードされた最初のカメラビュー(つまり、左カメラビュー)画像上の対応する現在点をクリックします。
- ロードされた最初のカメラビュー上のすべての点を選択したら、[ 係数の計算 ]をクリックして、左側のカメラビューの11個のDLT係数を生成します(図4B)。
- DLTcal5コントロールウィンドウでカメラの追加をクリックし、手順3.7.2〜3.7.6を繰り返して、右側のカメラビュー(つまり、2番目のカメラビュー)の11のDLT係数を生成します(図4B、C、および補足図S3)。
- DLTcal5コントロールウィンドウでデータの保存をクリックして、出力ファイルを保存するフォルダを選択します(図4D)。
- 出力ファイルには、ステレオイメージングカメラシステムの左右のカメラビューの2D(x、y)ピクセル座標(補足ファイル4)と対応する11のDLT係数(図4D および 補足ファイル5)が含まれます。
- ステレオイメージングカメラシステムがキャリブレーションされています。

図3:ステレオイメージングカメラシステムを使用して3次元制御ボリュームの画像を取得し、直接線形変換キャリブレーションを行うための概略図(A)ステレオイメージングカメラシステムをスタンドに取り付け、USB Type-Cケーブルでラップトップに接続します。3Dコントロールボリュームをステレオイメージングカメラシステムの下に6cm配置します。(B)イメージングソフトウェアを使用して、3Dコントロールボリュームの画像を撮影します。出力画像は、左右のカメラから結合された画像です。(C) カスタム MATLAB コードを使用して、結合された出力イメージを 3D 制御ボリュームの個々の左右のイメージに分割します。略語:3D = 3次元。この図の拡大版を表示するには、ここをクリックしてください。

図 4: ステレオ カメラ イメージング システムの左右のカメラ ビューの直接線形変換係数を生成するための概略図. (A) DLTcal5.m22 を実行し、コントロール ウィンドウで [初期化] をクリックして、3D コントロール ボリュームのデジタル化された (x, y, z) 座標 (mm) を含む *.csv ファイルを選択します。(B)左カメラビューのキャリブレーション画像を選択します。次に、デジタル化されたのと同じ順序で画像上のポイントを選択します。次に、[係数の計算] をクリックして、左カメラ ビューの DLT 係数を生成します。次に、[カメラの追加]をクリックして、右側のカメラビューの手順を繰り返します。(C)右のカメラビューのキャリブレーション画像を選択します。次に、デジタル化されたのと同じ順序で画像上のポイントを選択します。次に、[係数の計算] をクリックして、右側のカメラ ビューの DLT 係数を生成します。(D)[データの保存]をクリックして、左右のカメラビューのDLT係数を保存するディレクトリを選択します。出力ファイルの名前を入力して[OK]をクリックすると、DLT係数が*.csvファイルとして保存されます。略語:3D = 3次元およびDLT = 直接線形変換。この図の拡大版を表示するには、ここをクリックしてください。
4. データ取得
- 麻酔をかけた新生児ヨークシャーの子豚(生後3〜5日)を仰臥位に置き、上肢を外転させて腋窩領域を露出させます。気管を覆う皮膚と筋膜を胸骨の上部3分の1まで正中線で切開します。
- 鈍的解剖を使用して、腕神経叢神経を露出させます。
- 露出した腕神経叢神経に生理食塩水を噴射して、テスト前、テスト中、テスト後に水分を補給します。
- 腕神経叢PNの遠位端を切断し、機械的試験装置にクランプします。
- ステレオイメージングカメラシステムをユーティリティスタンドに取り付け、ストレッチするPNの最大6 cm上に置き、ステレオイメージングカメラシステムをUSB Type-Cケーブルでラップトップに接続します(図5A)。
- インクベースのスキンマーカーを使用して、挿入部位とクランプ部位にマーカーを配置し、神経の長さに応じてPNの長さに沿ってさらに2〜4個のマーカーを配置して、変位を追跡します(図5B)。
- キャリブレーショングリッド(つまり、0.5 cm x 0.5 cmの正方形のラミネートグリッド)と1 cmの定規を、データ分析のためにPNの下に平らに配置します(図5B)。
- クランプ後とストレッチの直前にPNの初期長さを記録します。
- PNを500 mm / minの変位率で、破損または所定のストレッチまで伸ばします。
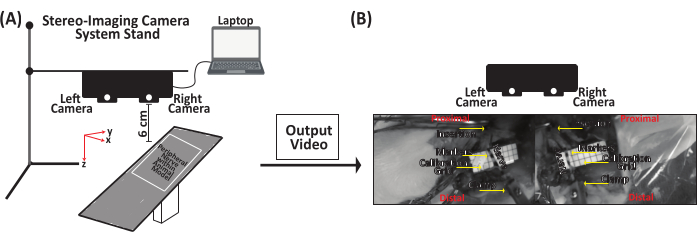
図5:末梢神経ストレッチのデータ取得の代表的な概略図(A)ステレオイメージングカメラシステムをスタンドに取り付け、USB Type-Cケーブルでラップトップに接続します。ステレオイメージングカメラシステムを末梢神経の最大6cm上に配置します。(B)末梢神経は、遠位端の機械的セットアップに固定されています。インクベースの皮膚マーカーを使用して、挿入部位とクランプ部位にマーカーを配置し、神経の長さに沿ってさらに2〜4個のマーカーを配置します。生理食塩水は末梢神経に噴射され、テスト前、テスト中、テスト後に水分を補給します。この図の拡大版を表示するには、ここをクリックしてください。
5. データ解析-マーカーの軌跡追跡
- カスタム MATLAB コード (補足ファイル 6) を実行して、出力ビデオ ファイル (補足ファイル 7) を左右のカメラ ビデオ ファイル (補足ファイル 8 と補足 ファイル 9) の 2 つのビデオ ファイルに分割します。
- クリック 走る 初期化するには、 DLTdv7.m22 GUI(増補ファイル10).
- DLTdv7 コントロール ウィンドウがポップアップ表示され、新しいプロジェクト、プロジェクトの読み込み、および終了ボタンが有効になります (図 6A)。
- DLTdv7 コントロール ウィンドウで [新しいプロジェクト] をクリックして、新しいプロジェクトを開始します。
- ダイアログボックスが表示されたら、 2 を選択して2つのビデオファイル(つまり、左右のカメラビュー)を示し、伸ばされた末梢神経の変位マーカーの軌跡を追跡します(図6B)。
- 最初のビデオファイル( つまり、ビデオ1)を選択します。これは、左側のカメラビューからのビデオファイルです(補足ファイル8)、[ 開く ]をクリックします(図6C)。次に、2 番目のビデオ ファイル (つまり、 ビデオ 2) を選択します。これは、右側のカメラ ビュー (補足ファイル 9) からのビデオ ファイルです) 、[ 開く ] をクリックします (図 6C)。
- 2 つのビデオ ファイルを選択したら、[ はい ] をクリックして、ビデオ ファイルが DLT でキャリブレーションされたカメラ ビューから取得されたことを示します。
- ステレオイメージングカメラシステムに対応するDLT係数*.csvファイル(補足ファイル5)を選択し、 開く (図6D)をクリックします。
- 両方のビデオ ファイルから初期ビデオ フレームが表示され、 DLTdv7 コントロール ウィンドウの残りの部分がアクティブになります。 新しいプロジェクト ボタンは recompute 3D points ボタンに置き換えられ、 load project ボタンは save ボタンに置き換えられます (図 6E)。
- DLTdv7 コントロール ウィンドウで、フレーム番号が 1 であること、現在のポイントが 1 に設定されていること、自動トラック モードがオフになっていること、およびすべてのビデオの更新、DLT ビジュアル フィードバック、および 2D トラックの表示がオンになっていることを確認します (図 6E)。
- トラッキングポイントがPNの変位マーカーに配置され、 挿入マーカー がポイント 1に対応し、 マーカー1 がポイント 2に対応し、クランプマーカーが最終ポイントになるようにします。
- ビデオ 1 の挿入マーカー (つまり、左カメラ view ビデオ ファイル) にポイント 1 を配置し、配置されたポイントが挿入マーカーの中心にあることを確認します。キーボード ショートカット (表 1) を使用して、配置したポイントを挿入マーカーの中央に移動します (図 7A)。
- DLTのビジュアルフィードバックがチェックされているため、ビデオ1にポイントを置くと、ビデオ2(つまり、右カメラビューのビデオファイル)に青いエピポーララインが表示されます(図7)。ビデオ2の挿入マーカーに点1を、青いエピポーララインを基準にして配置します。必要に応じて、キーボードショートカット(表1)を使用して、配置したポイントを挿入マーカーの中央に移動します(図7A)。
- DLTdv7 コントロールウィンドウでポイントの追加をクリックして、他の組織マーカーにポイントを追加し、その軌跡を追跡します。DLTdv7 コントロール ウィンドウの現在ポイントを参照して、どのポイントがアクティブであるかを確認します。
- [ポイントの追加] をクリックします。ビデオ 1 のマーカー 1 にポイント 2 を配置します。青色のエピポーラ ラインとキーボード ショートカットを使用して、ビデオ 2 のマーカー 1 にポイント 2 を配置します。挿入とクランプの間の神経の長さに沿ったすべての変位マーカーについて、最初にビデオ1で、次にビデオ2で、ポイントの追加と配置を続けます(つまり、最終ポイント)(図7B-F)。
- すべての初期ポイントがビデオ 1 とビデオ 2 (つまり、左右のカメラ ビデオ ファイル) に配置されたら、DLTdv7 コントロール ウィンドウでフレーム番号が 1 になり、現在のポイントが 1 に設定されていることを確認します。
- DLTdv7 コントロール ウィンドウで、ドロップダウン メニューからオートトラック モードを auto-advance に変更し、オートトラック プレディクターをドロップダウン メニューから extended Kalman に変更します (図 8A)。
- 最初に ビデオ 1 に配置されたすべてのポイントのトラッキングを完了し、次に ビデオ 2 でトラッキングを完了します。マーカーの中心をフレームごとに左クリックして、失敗するまで(つまり、末梢神経の肉眼的破裂前のフレーム)、または所定のストレッチのためのビデオ全体が達成されるまで、マーカーの軌跡を追跡します。
- ビデオ 1 のポイント 1 の追跡を開始します。必要に応じてズームインおよびズームアウト(表1)して、トラッキングがマーカーの中心にあることを確認します。失敗するか、ビデオが終了するまで、フレームごとにクリックします(図8B)。ビデオ 1 のポイント 1 の追跡が完了したら、フレーム 1 に戻り、DLTdv7 コントロール ウィンドウのドロップダウン メニューから現在のポイントをポイント 2 に変更します。以前に追跡されたポイントは水色に変わり、その軌道は黄色に変わります。現在のポイントには、緑色のひし形とピンクの中央があります。
- ビデオ 1 のすべてのポイントの追跡を完了するには、各ポイントのフレームごとに左クリックし、ビデオが失敗または終了するまでします (図 8C-G)。
- ビデオ 2 では、青色のエピポーラ ラインを使用して、ビデオ 1 を基準にしてポイントを追跡します(図 9)。DLTdv7 コントロール ウィンドウで、フレーム番号を 1 に戻し、現在のポイントを 1 に設定して、ビデオ 2 でポイント 1 の軌跡の追跡を開始します。
- 同じ手順(5.2.16-5.2.18)に従って、 ビデオ2の残りのポイントを追跡します。
- ビデオ 1 とビデオ 2 でトラッキングが完了したら、DLTdv7 コントロール ウィンドウでポイントのエクスポートをクリックして、トラッキングされたポイントの (x, y, z) 座標 (mm) をエクスポートします。
- 出力ファイルを保存するディレクトリを選択するためのダイアログボックスが表示されます。 ディレクトリの場所をクリックします。
- 出力ファイルの名前を設定するための別のダイアログボックスがポップアップします。出力ファイルの名前を設定します (例: nerve1_101-Jan-2001videoanalyzed_cal09.30_trial1_)。
- 別のダイアログボックスがポップアップします。保存 形式 を フラットとして選択します。
- 別のダイアログボックスがポップアップします。95%信頼区間を計算するには、「いいえ」を選択します。
- 最後のダイアログボックスが開き、データがエクスポートされて保存され、4つの出力ファイルが選択したディレクトリの場所(補足ファイル11、補足ファイル12、補足ファイル13、 および 補足ファイル14)にエクスポートされます。
- DLTdv7 コントロール ウィンドウで [プロジェクトの保存] をクリックして、現在のプロジェクト (補足ファイル 15) を出力ファイルと同じディレクトリに保存します。

図 6: 3 次元軌道追跡を開始するための新しいプロジェクトを設定するための回路図。 (A) DLTdv7.m22 を実行し、[ 新しいプロジェクト ] をクリックして新しいプロジェクトを開始します。(B)動画ファイル数として 2 を選択します。(C) ビデオ1を選択します file (つまり、左カメラビュー)次に、 ビデオ2 を選択します file つまり、右カメラビュー。(D)ビデオファイルはDLTキャリブレーションされたステレオイメージングカメラシステムから取得されるため、[ はい ]を選択します。次に、DLT係数を含む*.csvファイルを選択します。(E)選択したビデオファイルを追跡する準備が整いました。 この図の拡大版を表示するには、ここをクリックしてください。
| キー/クリック | 形容 |
| 左クリック | クリックしたフレーム内のポイントの軌跡を追跡します |
| (+)鍵 | 現在のビデオフレームをarount mosueポインタ で ズームします |
| (-)鍵 | 現在のビデオフレーム アウト をズームし、ポインタをズームします |
| (i) キー | ポイントを上に移動 |
| (j)キー | ポイントを左に移動 |
| (k) キー | ポイントを右に移動 |
| (m) キー | ポイント を下に移動 |
表1:ポイントの軌跡を追跡するためのキーボードとマウスのショートカット。
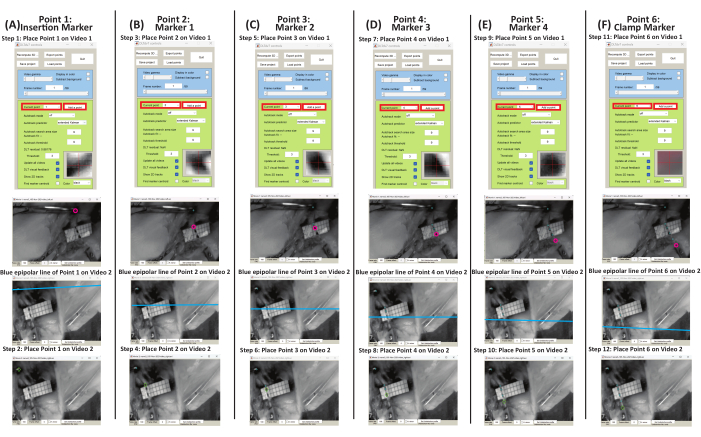
図 7: DLTdv7.m22 を使用してビデオ 1 とビデオ 2 の組織マーカーに初期ポイントを配置するための概略図 (A) 現在のポイントを 1 に設定します。ビデオ 1 の挿入マーカーにポイント 1 を置きます。ビデオ 2 の青いエピポーラ線を使用して、挿入マーカーに点 1 を配置します。(B)現在のポイントを2に設定します。ビデオ 1 のマーカー 1 にポイント 2 を配置します。ビデオ 2 の青いエピポーラ線を使用して、ポイント 2 をマーカー 1 に配置します。(C)現在のポイントを3に設定します。動画 1 のマーカー 2 に点 3 を配置します。ビデオ 2 の青いエピポーラ ラインを使用して、ポイント 3 をマーカー 2 に配置します。(D)現在点を4に設定します。動画 1 のマーカー 3 に点 4 を配置します。ビデオ 2 の青いエピポーラ ラインを使用して、ポイント 4 をマーカー 3 に配置します。(E)現在のポイントを5に設定します。ビデオ 1 のマーカー 4 にポイント 5 を配置します。ビデオ 2 の青いエピポーラ ラインを使用して、ポイント 5 をマーカー 4 に配置します。(F)現在のポイントを6に設定します。ビデオ1のクランプマーカーにポイント6を配置します。ビデオ2の青いエピポーラ線を使用して、クランプマーカーにポイント6を配置します。この図の拡大版を表示するには、ここをクリックしてください。
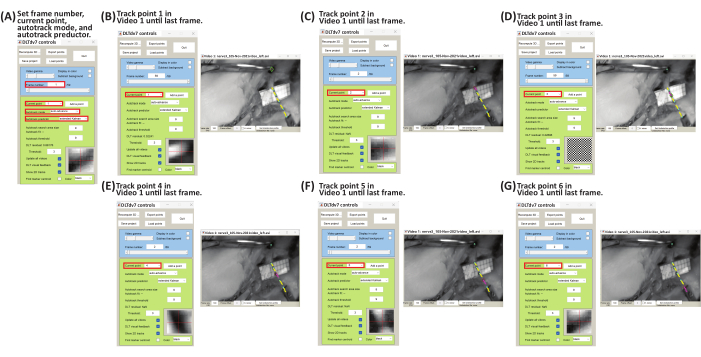
図 8: DLTdv7.m22 を使用したビデオ 1 のマーカー ポイントの軌跡を追跡するための概略図。 (A) フレーム番号 を 1に、 現在点 を 1に、 オートトラックモード を オートアドバンスに、 オートトラック予測子 を 拡張カルマンに設定します。(B) 現在のポイント を 1に設定します。 ビデオ 1 ファイルで、挿入マーカー (ポイント 1) の変位の追跡を開始するには、フレームごとに最後のフレームまで左クリックします。(C) フレーム番号 を 1 に、 現在のポイント を 2に設定します。 ビデオ 1 ファイルで、最後のフレームまでフレームごとに左クリックして、マーカー 1 (つまりポイント 2) の変位の追跡を開始します。(D) フレーム番号 を 1 に、 現在のポイント を 3に設定します。 ビデオ 1 ファイルで、最後のフレームまでフレームごとに左クリックして、マーカー 2 (つまりポイント 3) の変位の追跡を開始します。(E) フレーム番号 を 1 に、 現在のポイント を 4 に設定します。 ビデオ 1 ファイルで、最後のフレームまでフレームごとに左クリックして、マーカー 3 (つまりポイント 4) の変位の追跡を開始します。(F) フレーム番号 を 1 に、 現在のポイント を 5に設定します。 ビデオ 1 ファイルで、最後のフレームまでフレームごとに左クリックして、マーカー 4 (つまりポイント 5) の変位の追跡を開始します。(G) フレーム番号 を 1 に、 現在のポイント を 6に設定します。 ビデオ1 ファイルで、最後のフレームまでフレームごとに左クリックして、クランプマーカー(つまりポイント 6)の変位の追跡を開始します。 この図の拡大版を表示するには、ここをクリックしてください。
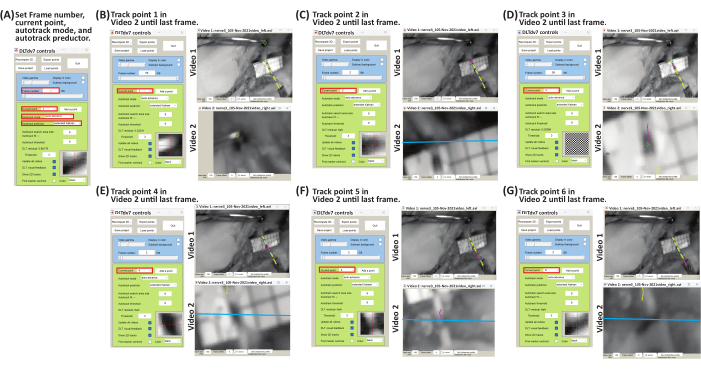
図 9: DLTdv7.m22 を使用したビデオ 2 のマーカー ポイント軌跡の追跡の概略図 (A) フレーム番号 を 1 に、 現在のポイント を 1 に、 オートトラック モード を オート アドバンスに、 オートトラック プレディクタ を 拡張カルマンに設定します。(B) 現在のポイント を 1に設定します。 ビデオ2 ファイルの青いエピポーラ線を使用して、最後のフレームまでフレームごとに左クリックして、挿入マーカー(つまりポイント 1)の変位の追跡を開始します。(C) フレーム番号 を 1 に、 現在のポイント を 2に設定します。 ビデオ2 ファイルの青いエピポーラ線を使用して、最後のフレームまでフレームごとに左クリックして、マーカー1(つまりポイント 2)の変位の追跡を開始します。(D) フレーム番号 を 1 に、 現在のポイント を 3に設定します。 ビデオ2 ファイルの青いエピポーラ線を使用して、最後のフレームまでフレームごとに左クリックして、マーカー2(つまりポイント 3)の変位の追跡を開始します。(E) フレーム番号 を 1 に、 現在のポイント を 4 に設定します。 ビデオ2 ファイルの青いエピポーラ線を使用して、最後のフレームまでフレームごとに左クリックして、マーカー3(つまりポイント 4)の変位の追跡を開始します。(F) フレーム番号 を 1 に、 現在のポイント を 5に設定します。 ビデオ2 ファイルの青いエピポーラ線を使用して、最後のフレームまでフレームごとに左クリックしてマーカー4(つまり、ポイント 5)の変位の追跡を開始します。(G) フレーム番号 を 1 に、 現在のポイント を 6に設定します。 ビデオ 2 ファイルの青いエピポーラ線を使用して、最後のフレームまでフレームごとに左クリックし、クランプ マーカー (つまり、ポイント 6) の変位の追跡を開始します。 この図の拡大版を表示するには、ここをクリックしてください。
6. データ解析-ひずみ解析
- カスタム MATLAB コード (補足ファイル 16) を実行して、追跡された 3D (x, y, z) マーカー軌跡 (mm) をインポートします。
- MATLAB コマンド ウィンドウで、次のように入力します。
percentStrain, deltaLi, lengthNi, filename] = PercentStrain_3D - ラプチャータイムを入力します(たとえば、ビデオファイルに59フレームがある場合、時間は0.59秒です。トラッキングされたポイントの数を入力し、トラッキングされた 3D (x、y、z) 軌道 (mm) を含む *_xyzpts.csv ファイルを選択します。
- 出力の長さ vs 時間 (補足図 S4)、長さ vs 時間の変化 (補足図 S5)、ひずみ vs 時間 (補足図 S6) のプロットを保存するディレクトリと、時間、長さ、長さの変化、およびひずみを含む *.xls ファイル (補足ファイル 17) を選択します。
- 式 1 から 3 を使用して、長さ (l)、長さの変化 (Δl)、およびひずみの割合を計算します。
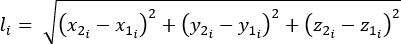 (1)
ここで 、liは任意の時点における任意の 2 つのマーカー間の距離です。 x1i、 y1i、 z1i は、2 つのマーカーのうちの 1 つの 3D 座標です。 x2i、 y2i、 z2i は 2 番目のマーカーの 3D 座標です。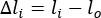 (2)
ここで、liは任意の時点における任意の 2 つのマーカー間の距離、l o は元の時点/ゼロ時間時点における任意の 2 つのマーカー間の距離です。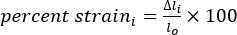 (3)
ここで、Δliは任意の時点における 2 つのマーカー間の長さの変化であり、l oは元の/ゼロ時間時点における任意の 2 つのマーカー間の距離です。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
説明した方法論を使用して、さまざまな出力ファイルを取得します。DLTdv7.m *_xyzpts.csv (補足ファイル 12) には、各時間枠で追跡された各ポイントの (x, y, z) 座標 (ミリメートル単位) が含まれており、さらに、ストレッチされた PN の長さ、長さの変化、およびひずみを計算するために使用されます。引き伸ばされたPNの代表的な長さ-時間、長さ-時間の変化、およびひずみ-時間のプロットを 図10に示します。引き伸ばされたPNは、挿入マーカー、その長さに沿って4つのマーカー、および6つのセグメントで構成されるクランプマーカーを持っていました。伸張PNの全体的なひずみと分節的なひずみを定量化することにより、これらの構造の不均質性と、全体的な伸張に対する分節的な寄与についてより深く理解することができます。長さ-時間プロット(図10A)と長さ-時間プロットの変化(図10B)は、ひずみ時間プロット(
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
伸張損傷による末梢神経(PN)の生体力学的特性を報告する研究はさまざまであり、その変動は試験装置や伸長解析などの試験方法に起因する可能性があります5,6,7,8,9,10,11,12,13,14,16,24 .このプロトコルは、直接線...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者には、開示すべき利益相反はありません。
謝辞
この研究は、米国国立衛生研究所のユーニス・ケネディ・シュライバー国立小児保健・人間発達研究所からの資金提供を受けて、賞番号R15HD093024およびR01HD104910AおよびNSF CAREER賞番号1752513の下で支援されました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| クリアアクリルプレキシガラススクエアシート | W W グレインジャー株式会社 | BULKPSACR9 | 立体制御ボリュームを構築する |
| ステレオイメージングカメラシステム - ZED Mini Stereo Camera | StereoLabs Inc. | N/A | N/ |
| A イメージングソフトウェア - ZED SDK | StereoLabs Inc. | N/A | N/ |
| A メンテナンスソフトウェア - CUDA 12 | StereoLabs Inc. | N/A | ZED SDKを実行するためのダウンロード |
| カメラスタンド - ロッド | テルローズVWRチョイス | 76293-346 | N / A |
| MicroSribe G2デジタイザーと浸漬フットペダル | SUMMIT Technology Group | N / A | N / A |
| プロラミングソフトウェア - MATLAB | Mathworks | N/A | バージョン 2019A 以降 |
| DLTcal5.m | Hedrick lab | N/A | オープンソース |
| DLTdv7.m | Hedrick lab | N/A | オープンソース |
参考文献
- Bueno, F. R., Shah, S. B. Implications of tensile loading for the tissue engineering of nerves. Tissue Engineering Part B: Reviews. 14 (3), 219-233 (2008).
- Grewal, R., Xu, J., Sotereanos, D. G., Woo, S. L. Biomechanical properties of peripheral nerves. Hand Clinics. 12 (2), 195-204 (1996).
- Papagiannis, G., et al. Biomechanical behavior and viscoelastic properties of peripheral nerves subjected to tensile stress: common injuries and current repair techniques. Critical Reviews in Physical and Rehabilitation Medicine. 32 (3), 155-168 (2020).
- Castaldo, J., Ochoa, J. Mechanical injury of peripheral nerves. Fine structure and dysfunction. Clinics in Plastic Surgery. 11 (1), 9-16 (1984).
- Singh, A. Extent of impaired axoplasmic transport and neurofilament compaction in traumatically injured axon at various strains and strain rates. Brain Injury. 31 (10), 1387-1395 (2017).
- Singh, A., Kallakuri, S., Chen, C., Cavanaugh, J. M. Structural and functional changes in nerve roots due to tension at various strains and strain rates: an in-vivo study. Journal of Neurotrauma. 26 (4), 627-640 (2009).
- Singh, A., Lu, Y., Chen, C., Kallakuri, S., Cavanaugh, J. M. A new model of traumatic axonal injury to determine the effects of strain and displacement rates. Stapp Car Crash Journal. 50, 601(2006).
- Singh, A., Lu, Y., Chen, C., Cavanaugh, J. M. Mechanical properties of spinal nerve roots subjected to tension at different strain rates. Journal of Biomechanics. 39 (9), 1669-1676 (2006).
- Singh, A., Shaji, S., Delivoria-Papadopoulos, M., Balasubramanian, S. Biomechanical responses of neonatal brachial plexus to mechanical stretch. Journal of Brachial Plexus and Peripheral Nerve Injury. 13 (01), e8-e14 (2018).
- Zapałowicz, K., Radek, A. Mechanical properties of the human brachial plexus. Neurologia I Neurochirurgia Polska. 34, 89-93 (2000).
- Zapałowicz, K., Radek, A. Annales Academiae Medicae Stetinensis. 51 (2), 11-14 (2005).
- Zapałowicz, K., Radek, M. The distribution of brachial plexus lesions after experimental traction: a cadaveric study. Journal of Neurosurgery: Spine. 29 (6), 704-710 (2018).
- Kawai, H., et al. Stretching of the brachial plexus in rabbits. Acta Orthopaedica Scandinavica. 60 (6), 635-638 (1989).
- Marani, E., Van Leeuwen, J., Spoor, C. The tensile testing machine applied in the study of human nerve rupture: a preliminary study. Clinical Neurology and Neurosurgery. 95, 33-35 (1993).
- Lee, S. K., Wolfe, S. W. Peripheral nerve injury and repair. JAAOS-Journal of the American Academy of Orthopaedic Surgeons. 8 (4), 243-252 (2000).
- Rickett, T., Connell, S., Bastijanic, J., Hegde, S., Shi, R. Functional and mechanical evaluation of nerve stretch injury. Journal of Medical Systems. 35, 787-793 (2011).
- Topp, K. S., Boyd, B. S. Structure and biomechanics of peripheral nerves: nerve responses to physical stresses and implications for physical therapist practice. Physical Therapy. 86 (1), 92-109 (2006).
- Lu, Y., Chen, C., Kallakuri, S., Patwardhan, A., Cavanaugh, J. M. Development of an in vivo method to investigate biomechanical and neurophysiological properties of spine facet joint capsules. European Spine Journal. 14 (6), 565-572 (2005).
- Kallakuri, S., et al. Tensile stretching of cervical facet joint capsule and related axonal changes. European Spine Journal. 17 (4), 556-563 (2008).
- Abdel-Aziz, Y. I., Karara, H. M. Direct linear transformation from comparator coordinates into object space coordinates in close-range photogrammetry. Photogrammetric Engineering & Remote Sensing. 81 (2), 103-107 (2015).
- Pourcelot, P., Audigié, F., Degueurce, C., Geiger, D., Denoix, J. M. A method to synchronise cameras using the direct linear transformation technique. Journal of Biomechanics. 33 (12), 1751-1754 (2000).
- Hedrick, T. L. Software techniques for two- and three-dimensional kinematic measurements of biological and biomimetic systems. Bioinspiration & Biomimetics. 3 (3), 034001(2008).
- Chen, L., Armstrong, C. W., Raftopoulos, D. D. An investigation on the accuracy of three-dimensional space reconstruction using the direct linear transformation technique. Journal of Biomechanics. 27 (4), 493-500 (1994).
- Singh, A., Magee, R., Balasubramanian, S. Methods for in vivo biomechanical testing on brachial plexus in neonatal piglets. Journal of Visualized Experiments. (154), e59860(2019).
- Black, J., Ellis, T. Multi camera image tracking. Image and Vision Computing. 24 (11), 1256-1267 (2006).
- Cardenas-Garcia, J. F., Yao, H. G., Zheng, S. 3D reconstruction of objects using stereo imaging. Optics and Lasers in Engineering. 22 (3), 193-213 (1995).
- Mahan, M. A., Yeoh, S., Monson, K., Light, A. Rapid stretch injury to peripheral nerves: biomechanical results. Neurosurgery. 85 (1), E137-E144 (2019).
- Rydevik, B. L., et al. An in vitro mechanical and histological study of acute stretching on rabbit tibial nerve. Journal of Orthopaedic Research. 8 (5), 694-701 (1990).
- Mahan, M. A., Warner, W. S., Yeoh, S., Light, A. Rapid-stretch injury to peripheral nerves: implications from an animal model. Journal of Neurosurgery. 133 (5), 1537-1547 (2019).
- Singh, A., Ferry, D., Balasubramanian, S. Efficacy of clinical simulation based training in biomedical engineering education. Journal of Biomechanical Engineering. 141 (12), 121011-121017 (2019).
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
再版と許可
