このプロトコルは、完全門脈ロボット肺葉切除術後の肺標本の除去を説明しています。肋間経路と肋骨下経路の両方が、ロボットまたはビデオ胸腔鏡下葉切除術後の潜在的な抽出経路として機能する可能性があるため、標本抽出の最適な位置を決定することは適切な問題です。肋間切除よりも肋骨下肺標本の採取を選択します。
この記事について
サマリー
要約
Completely Portal Robotic Lobectomy(CPRL-4)技術は、従来のロボット支援肺葉切除術(RAL)よりも進歩しているため、肺葉切除術にますます好まれています。CPRL-4は、第4のロボットアームとCO2の送気を統合し、肺の収縮が促進されるため、胸腔内の優れた視覚化を実現します。CPRL-4 は効果的に肺切除を達成しますが、標本の抽出には通常、肋間ユーティリティ開胸術が必要であり、リスクをもたらす可能性があります。この方法に関連する潜在的な損傷に対処するために、切除中に肋骨下経横隔膜アクセスポートを導入し、後で葉切除後の標本除去のために拡大しました。この研究では、肺悪性腫瘍に対する CPRL-4 手順に続くこの肋骨下経横隔膜標本除去アプローチの有効性と実現可能性を評価しました。この知見は、CPRL-4後の肋骨下標本の採取には、開胸術関連の合併症のリスクの低減など、いくつかの利点があり、実用的で実現可能かつ安全な方法であることを示唆している。このイノベーションは、肺悪性腫瘍手術の転帰と患者ケアを大幅に改善する可能性を秘めています。
概要
CPRL-4と呼ばれる4本の腕を持つ完全な門型ロボット肺葉切除術は、Cerfolioらによって最初に記述されました。1。CPRL-4は、ロボット支援肺葉切除術(RAL)とは対照的に、4番目のロボットアームとCO2送気を利用したロボット肺葉切除術の強化された方法を表しています。この構成は、肺の収縮が促進されるため、胸腔内の可視化を容易にします2。CPRL-4は、精度を高め、器用さを向上させます。
ロボット手術は、胸部外科の分野における革新として立っています。外科医は経験を積むことで、既存の技術を洗練させ、最適な適用を確保します。CPRLは、RALの改良および修正版と見なされることが多く、手術の最初から肋骨を広げないユーティリティ開胸術を採用しています。RALは、組織の触覚、触診、必要に応じて従来の手術器具を使用した解剖野への快適なアクセス、迅速な開胸術の切開、および血管出血の場合の出血制御を容易にするため、CPRLと比較してそれほど複雑ではないロボット技術と考えられています。さらに、標本の抽出は、有用性胸腔切開術3の存在により、論争が少なくなっています。
肺切除術は通常、完全な門脈法を使用して行われますが、標本の抽出には通常、肋間ユーティリティ開胸術が含まれます。このアプローチに関連する潜在的な損傷を軽減するために、CPRL-4手順に従って切除された材料を抽出するための肋骨下法を提案します4,5。肋骨下経横隔膜切開は、標本除去のための胸膜腔へのアクセスを提供します。肋間経路と肋骨下経路の両方が、ロボットまたはビデオ胸腔鏡下肺葉切除術後の潜在的な抽出経路である可能性があるため、標本抽出の最適な位置を決定することは不可欠です。
この研究は、実地経験に基づいてこれら2つの標本除去技術を分析し、比較することを目的としています。私たちの知る限り、このトピックに関する比較研究は今日まで報告されていません。単一の施設で単一の外科チームによって実施される肺腫瘍に対するCPRL-4手順が含まれており、肋骨下経横隔膜標本除去の有効性と実現可能性を調査します。
プロトコル
研究プロトコルは、地元の治験審査委員会(Istanbul Mehmet Akif Ersoy Thoracic and Cardiovascular Surgery Training and Research Hospital、承認番号:2018/57)から承認を受けました。患者から書面によるインフォームド コンセントが得られ、医療データと手術ビデオを教育的および科学的な目的で活用できます。本試験に使用した試薬および機器は、資料表に記載されています。補足図1は、この研究で使用された手術器具を示しています。
1. 麻酔
- 0.6 mg / kgの臭化ロクロニウム、0.05 mg / kgのミダゾラム、および1〜2μg/ kgのフェンタニルを含む、標準的な麻酔導入プロトコル(施設で承認)を使用して麻酔を行います。
- チオペンタールナトリウムを6mg / kgで維持するために適用します。各患者に全身麻酔下で選択的片肺換気を利用します。
2. 患者のポジショニング
- 局所滅菌には、10%ポビドンヨードの溶液を使用してください。.
- 腕、腋窩、胸をドレープします。汚れを防ぐために、体の残りの部分には滅菌シートを使用してください。
- 各患者を外側の褥瘡の位置に置きます。
- 手術台を10〜20度傾け、トレンデレンブルグを5〜10度逆にします。
3. ポート開放
- 皮膚組織と皮下組織を解剖することにより、7番目から8番目の中腋窩肋間腔(ICS)を通じて胸部の最初のポート切開(8 mm)を開き、胸腔に入り、ポートを配置し、このポートをカメラポートとして使用します(上部葉切除術の場合は7番目、下部葉切除術の場合は8番目)(図1)。
- 胸腔鏡カメラを挿入し、胸腔内に加熱されたCO2を注入した状態で気胸を誘発します(37°C、圧力/流量<10mmHgおよび8m/s)。
- 電子可変流量吸入器を使用して、CO2圧力を制御します。
- カメラの視覚化をガイドとして使用し、7番目から 8番目の ICS の前方 (8 mm)、後腋窩 (12 mm - 血管のステープルに必要)、および傍脊椎 (8 mm) の 3 つの追加ポートを開きます。
- スムーズなロボットアーム機能を可能にするために、両方の技術でポート間の距離が約9cmであることを確認してください。
4. 肋骨下アクセスポートの開放
- サービスポートとして、11番目のリブの前端に15mmの切開を行います。
- 焼灼を使用して皮下組織を解剖します。
- ロボットカメラの視覚化を利用し、10番目の肋骨の下面と後面を率直に解剖して横隔膜に到達します。
- 湾曲したクランプを介して鈍的解剖を行い、ダイヤフラムを隣接する胸壁から分離し、ダイヤフラムを10番目の肋骨への取り付けから分割します。
- 腹膜を損傷することなく、肋骨下アクセスポート(15 mmポート)の胸腔内挿入のガイドとして、後腋窩ポートを通る内視鏡グラッサーを使用します。
- このサービスポートは、ホチキス止め、吸引、および肺葉切除術中のガーゼなどの材料の導入に利用します。
5. ドッキング
- ロボットを患者の後部に配置します。
- サービスポートを含むポートを開いた後、ロボットをドッキングします。
- 前腋窩ポートを通るバイポーラ湾曲鉗子を利用します。
- 後部腋窩ポートを介してプログラスパーを使用します。傍脊椎ポートからチップアップグラスパーを使用します。
- 最初の外科医がロボットコンソールで行われ、2人目の外科医が患者の前方に配置されていることを確認します。
6. 肺葉切除術
- 肺溶解を行い、胸膜腔内を探索します。頭頂胸膜と肺実質との間の癒着を取り除きます。
- 肺門郭清と縦隔リンパ節郭清を行います。
- 下肺靭帯を解剖します。
- 内視鏡用血管ステープラーを使用して、切除する葉に供給する動脈をステープルします。
- 内視鏡用血管ステープラーを使用して、切除する葉を排出する静脈をホチキス止めします。
- 内視鏡的気管支ステープラーを使用して、切除する葉の気管支をホッチキスで留めます。
- 腫瘍の局在に応じて、必要な肺葉切除術を完了します。
7. 肋骨下標本の除去
- 肋骨下サービスポートを15mmから3cmに延長します。
- シングルアーム検体抽出器を使用して、肋骨下ポートを介して経横隔膜で検体を取り出します(図2)。
- 非吸収性縫合糸(0)で横隔膜の開口部を内視鏡的に閉じます。
8. ポート閉鎖
- サイズ24のフレンチチェストチューブをカメラポートに挿入します。
- 視覚化の下で肺を膨らませ、胸部チューブが異常になっていないことを確認します。
- 吸収性縫合糸(2-0)を使用して肋骨下ポートを縫合します(皮下筋肉、皮下組織、および皮膚)。
- 吸収性縫合糸(2-0)(皮膚)で残りの胸部ポートを閉じます。
9. 術後ケア
- 患者を術後集中治療室に移します。
- 術後の疼痛管理には、非ステロイド性抗炎症薬、麻薬性鎮痛薬、筋弛緩薬を使用してください。
- 各患者にSF36生活品質form6に記入してもらい、各患者のSF生活品質スコアを評価します。
- 空気と液体の排出が止まったら、胸腔ドレーンを取り外します。
結果
2014年1月から2023年1月まで、ロボット胸部手術を受けた患者150名の情報を収集し、後方視的に検討した。ロボット手術の不適応患者には、縦隔リンパ節転移(N2)が疑われる例、葉気管支に腫瘍がある例、肋骨切除を要する胸壁浸潤がある例、および再開胸術を必要とする例が含まれた。
ロボット胸腔鏡下手術を受けた150人の患者のうち、当院において解剖学的肺切除術が施行されたのは106人であった。最初の20人の患者にはRALによる肺切除術が施行され、続く連続した86人の患者にはCPRL-4を用いた肺切除術が施行された。これら86例のCPRL症例を分析し、検体を従来の方法で取り出した患者群と、 ~経由で 肋間実用的な開胸術(グループA、n = 32)および検体が採取された連続症例 ~経由で 肋下横隔膜切開(グループB、n = 54)。グループAでは、肺切除の完了後、前方のポートを3〜4cmの肋間アクセス開胸術へと拡大し、胸腔内から検体を摘出した。
年齢、性別、BMI、併存疾患、手術術式、手術時間、出血量、移行率、入院期間、および術後合併症発生率を後方視的に検討し、記述的に分析した。各患者の手術時間は、合計ドッキング時間、コンソール時間、および閉創時間として記録した。ドッキング時間は、初回切開(サービスポートを含むすべてのポートの設置を含む)から、術者がコンソールに着座した時点までの期間と定義した。コンソール時間は、術者がコンソールに座った時点から、止血および空気漏れの制御を経て、切除組織が取り出され、ロボットアームが患者からアンドッキングされた時点までの時間と定義した。移行は、ロボットのアンドッキング後に肋骨開胸術に切り替えた場合と定義した。
当院では、低侵襲肺切除術の導入以来、疼痛スコアを定期的に記録しています。本研究における患者の疼痛レベルは、術後1日目から6時間ごとに定期的に評価しました。患者の疼痛スコアの測定には、0を無痛、10を患者が経験した最大級の激痛とする視覚的アナログ尺度(VAS)を用いました。患者の疼痛スコアは、術後3日間にわたって算出しました。さらに、術後1か月間の患者の生活の質を評価するために、SF36 QOLスコアリングを使用しました6。
平均値、中央値、標準偏差、最大値、最小値、頻度、およびパーセンテージを含む記述統計を用いた。変数の分布は、Kolmogorov-Smirnov検定を用いて評価した。量的データの比較にはMann-Whitney U検定を、質的データの比較にはカイ二乗検定を用いた。統計解析にはSPSS Statisticsを使用した。
患者の年齢の中央値は64歳(範囲:50~72歳)であり、54.6%(n = 47)が男性であった。併存疾患として、冠動脈疾患、高血圧、肥満、糖尿病が26例(30.2%)に認められた。頸部縦隔鏡検査は41例(47.7%)に、EBUSは14例(16.3%)に施行された。外科的切除の内容は、右肺上葉切除(25.6%、n = 22)、右肺下葉切除(32.6%、n = 28)、左肺上葉切除(22.1%、n = 19)、および左肺下葉切除(19.8%、n = 17)であった。7例(8.1%)において、ロボット支援下切除中の動脈出血により術式が変更された。術後死亡例は認められなかった。病理学的ステージは、ステージI(n = 34)が39.5%、ステージII(n = 41)が47.7%、ステージIII(n = 11)が12.8%であった。31例(36%)に合併症が発生し、その内訳は心房細動(n = 12)、術後肺炎(n = 10)、および遷延性空気漏(n = 9)であった。平均入院期間は6.36 ± 2.4日(範囲:3~14日)であった。平均推定出血量は245.5 ± 60.5であった。CO2送気による術後の高二酸化炭素血症またはアシドーシスは認められなかった。
グループAとグループBの間で、年齢、性別、ボディマス指数、併存疾患、合併症、入院期間、集中治療室(ICU)滞在期間、適切なリンパ節ステージング、腫瘍の部位または大きさ、肺切除術の種類、および術中推定出血量に統計的な有意差は認められなかった(表1)。術後のICU滞在が24 hを超えた患者はいなかった。平均腫瘍径はグループAよりもグループBで大きかった(3.2 ± 1.8 vs. 2.62 ± 1.1) (p > 0.05)。平均ドッキング時間は、グループAよりもグループBで有意に長かった(26.2 ± 5.3 vs. 17.8 ± 4.1) (p = 0.001)。平均コンソール時間はグループAよりもグループBで短く、手術時間はグループBで長かったが、これらの差は統計的に有意ではなかった(p > 0.05)。術後早期の疼痛に関しては、グループBはグループAと比較して有意に低い疼痛スコアを示した(表2) (p < 0.05)。平均臨床フォローアップ期間は26.4 ± 12.3 months(範囲:3-44 months)であった。SF36生活の質スコアリングによる術後1か月目のQOL評価において、グループ間に有意差は認められなかった(表3)。
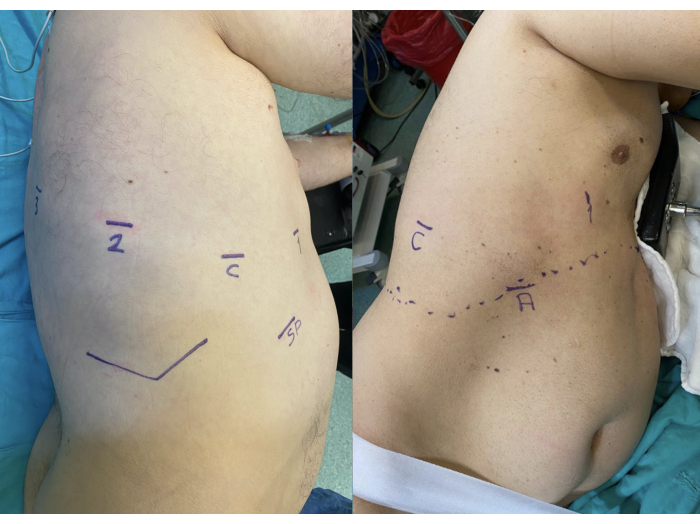
図 1: ロボットポートおよび肋下横隔膜貫通サービスポート切開の配置。 CPRLを受ける患者における術前のポート位置のマーキング。ここをクリックして、この図の拡大版を表示してください。
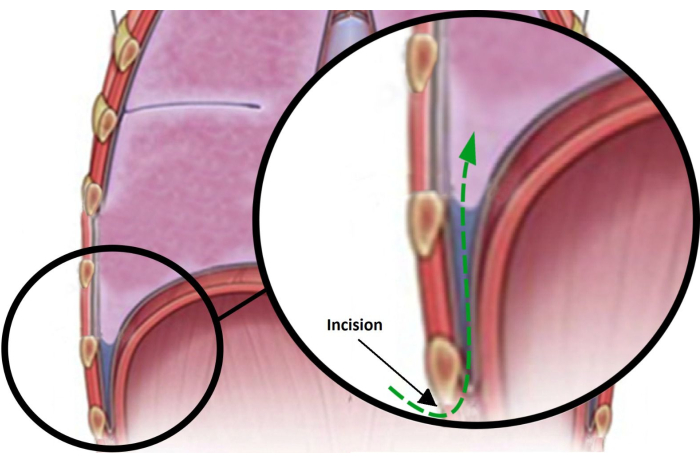
図 2: 肋下横隔膜切開のイラスト。肋下ポートと横隔膜の位置関係を示すイラスト。こちらをクリックして、この図の拡大版を表示してください。
表1:グループAとグループBの比較データ。 m: Mann-Whitney u検定、X²: カイ二乗検定、RUL: 右上葉切除術、RLL: 右下葉切除術、LUL: 左上葉切除術、LLL: 左下葉切除術。こちらをクリックしてこの表をダウンロードしてください。
表2:群間における術後早期疼痛の比較。 VAS:視覚的アナログ尺度、m:マン・ホイットニーのU検定。 こちらのリンクから本表をダウンロードしてください。
表3:SF36生活の質(QOL)スコアリングによる術後1か月の生活の質の評価。 m: Mann-Whitney U検定。 この表をダウンロードするには、ここをクリックしてください。
補足図1:本研究で使用した手術器具。 こちらのリンクからファイルをダウンロードしてください。
ディスカッション
患者の術後疼痛の軽減は、外科医が小さな外科的切開を通じて内視鏡手術を行う原動力となっています。ステープラー、胸腔鏡カメラ、およびその他の器具は、肋間腔に配置された胸ポートを介して導入されるため、ある程度の肋間神経損傷は避けられません。しかし、肋間束を損傷するユーティリティ開胸術は、RAL を受けた患者の術後疼痛のほとんどを引き起こします。さらに、ユーティリティ切開部が部屋の空気に開いているため、CO2 送気は使用できません。対照的に、CPRL 技術では、標本が除去される時点で処置が終了するまで、ユーティリティ開胸術は必要ありません。CPRL は、ロボット コンソール外科医の経験を増やす必要があり、RAL と比較してコストが高いため、広く使用されていないため、公開された文献ではまばらに報告されています。
CPRL の最も重要な利点には、追加の後方 4 番目のロボット アームを使用してコンソール外科医が自分で肺を引っ込めることができることと、温かい CO2 注入を使用して手術野のサイズを大きくすることが含まれます。4 番目の追加のロボット アームが含まれているため、肺を引っ込める際の外科医の支援は不要です。さらに、CO2 送気を使用すると、肺切除が大幅に促進されます。横隔膜を下げ、実質を圧迫することにより、胸腔内視野を拡張します。CO2 送気空気圧は、肺門の解離と胸膜癒着の剥離を容易にします。その加熱された送気は、内視鏡的焼灼によって引き起こされる視覚的干渉を軽減します。選択的チューブ置換の場合、CO2 注入を使用すると、肺の膨張を防ぐことにより手術スペースが保護されます。また、術後の痛みを最小限に抑え、失血を減らすという潜在的な利点もあります7。CO2 送気圧が高いほど視界が良くなりますが、高炭酸ガス8 のリスクがあるため、10 mmHg を超える圧力では使用しませんでした。CO2 送気は、門脈外科的アプローチでのみ使用できます。
標本の除去は、切除された肺葉切除材料を抽出するための開いた切開がないため、RAL とは異なり、CPRL では課題となります。報告された研究によると、CPRLを行うほとんどのセンターでは、肺切除が完了した後、前方ポートを少なくとも3cmに拡大して標本を除去し、CO2 の注入は不要になりました9。Ninan et al.4 は、ICS に配置されたポートを拡大することなく、肋骨下経横隔膜切開を通じて抜歯を実行できることを報告しました。彼らは、胸膜腔へのアクセスを可能にするために肋骨下経横隔膜切開を行う、経横隔膜アプローチと組み合わせて、ユーティリティ開胸術を行わずにロボット支援肺葉切除術を行う方法を発表しました。私たちの施設では、両方の除去技術が連続した患者で行われました。その後、これらのデータを比較分析して、経横隔膜除去が必要かどうかを判断しました。
肋骨下経横隔膜切開を使用して標本を除去することには、いくつかの利点があります。第一に、肋間アクセス開胸術を回避し、1 つの肋間神経装置のみに外傷を与えます。肋間抜歯は、肋骨が広がらなくても、慢性的な神経痛や損傷を引き起こす可能性があることはよく知られています。この研究では、術後の生活の質スコアは同様でしたが、肋骨下標本除去群では術後の痛みが有意に少なかった。グループのほとんどすべての患者がユーティリティ切開部位に局所的な痛みがあると述べたのに対し、グループ B の患者は肋骨下切開を含む特定のポートの位置を特定していなかったと断言できます。前腹壁領域は、ICS とは異なり組織構造が緩んでおり、私たちの意見では、患者はその緩い性質により肋骨下ポート領域に局所的な痛みを経験しません。
第二に、この技術は、大きな腫瘍の摘出を制限する可能性のある骨構造を制限することを回避します。肋間腔 (ICS) は 2 つの隣接する肋骨によって制限されているため、4 cm を超える腫瘍や大規模な標本の除去が複雑になります。ICSによる圧縮は、試験片の歪み、変形、およびエンドバッグの損傷を引き起こす可能性があります10。さらに、ICSよりも大きい肺腫瘍は、胸腔からのサンプル抽出中にがん細胞が流出するリスクがあり、がん細胞の汚染につながります。バッグ内の腫瘍サンプルがICS11によって圧縮されるため、このリスクは腫瘍が大きいほど増加する可能性があります。この研究では、グループ A でエンドバッグの損傷が数回発生しました。場合によっては、エンドバッグがICSをスムーズに通過できるようにするために、カタゲルなどの潤滑剤製品が使用されました。グループ B では、あらゆるサイズの標本の抽出に困難はありませんでした。肋骨下組織の緩い構造により、外科医が抽出器を押し出すとサービスポート領域が緩みます。さらに、CO2 を注入しない場合、ダイヤフラムはエンドバッグを下から押すことで検体の抽出を補助します。この技術は、特に肺切除術または二葉切除術標本の場合、最も便利な抽出方法である可能性があります。
それにもかかわらず、肋骨下経横隔膜切開を使用して標本を除去することには、いくつかの欠点もあります。まず、胸部外科医は横隔膜の解離のためにドッキング期間中に通常よりも多くの時間を費やします。外科医がカメラと他のポートを挿入した後、CO2 注入の助けを借りて横隔膜を検査します。CO2 の送気により、空気圧で横隔膜が下がり、外科医は横隔膜が 10番目の 肋骨に付着しているかどうかを調査できます。内視鏡的焼灼解剖を行った後、腹膜前面を分割します。11番目の 肋骨の前端に15 mmの肋骨下ポート切開が行われ、これは内視鏡的横隔膜の解離に対応します。この15mmポートは手術中はサービスポートとして機能しますが、肺切除後は3cmまで延長します。その後、肋骨下サービスポートが抽出ポートとして機能します。この研究では、ドッキング時間はグループ B の方が有意に長かったのに対し、操作時間に関してはグループ間で有意差はありませんでした。
第二に、胸部外科医が解剖学的切除中にサービスポートとして機能する肋骨下経横隔膜切開によって標本を除去することを計画している場合、通常サイズの内視鏡器具は上部肺葉切除術を実行するのに十分な長さではないため、より大きなサイズの器具が必要です。ちなみに、回転能力を高める長い回転式エンドステープラーと鉗子は、解剖学的構造を取り囲むために必要です。それにもかかわらず、中葉切除術または下葉切除術を行う際には必須ではありません。この研究では、長いエンドステープラーと鉗子を取得せずに、この方法を使用して上部肺葉切除術は行われませんでした。
術後の痛みは肋骨下摘出の方が少なかったが、経横隔膜サービスポートを開く際に腹膜の完全性が損なわれた場合、横隔膜ヘルニア/創傷ヘルニアなどの合併症によっても、痛みに関する潜在的な利点が相殺される可能性がある。この研究では、どの症例でも腹膜が損なわれなかったため、そのような合併症は経験されませんでした。さらに、気腹および肝障害は理論上の合併症である可能性があります。
この研究にはいくつかの制限がありました。まず、単一施設設計のため、限られた数の患者が両方のグループに含まれていました。さらに、この研究は本質的に遡及的でした。スリーブ肺葉切除術を必要とする患者には、能力が限られているため、ロボット手術は提供されませんでした。ここでは患者グループが限られていたため、以前の患者 (学習曲線の初期段階で治療された症例) が両方のグループに含まれていました。これにより、操作時間のより正確な比較を実現できたでしょう。
最終的には、肋骨下経横隔膜切開の実施は複雑なプロセスではないと推測できますが、ドッキング時間が大幅に延長されます。現在の実験は少人数の研究グループに基づいていますが、CPRL 後に肋骨下経横隔膜切開から標本を除去することは潜在的に有用であり、いくつかの利点があり、実用的で実行可能かつ安全な方法です。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| da Vinci Xi内視鏡、カメラ付き、8 mm、0 | 直感的な手術 | 470027 | da Vinciロボットのカメラ |
Da Vinci X ロボットトロカール | ダヴィンチ | F13574 | ダヴィンチの器具に使用 |
| 遠藤GIAウルトラステープラー | Covidien | EGIAUSTND | ホチキス止めに使用 |
| エンド | バッグ メドトロニック | US150152 | 検体抽出に使用 |
| 内視鏡吸引器 | サフィール健康医療 | 680395 | 吸引に使用 |
| EndoWrist メリーランドバイポーラ | 鉗子直感的な手術 | 470172 | 解剖に使用 |
| EndoWrist Prograsper | 直感的な手術 | 470068 | EndoWrist |
| Tip-Up | 手術 | 470092 | |
| 腹チューブセット | Storz | 31210 | 温かいCO2の気腹に使用 |
| メドトロニック 15mmポート | メドトロニック | US150477 | 肋骨下ポート |
| のSPSS統計に使用 | IBM | SPSS Inc., ver 22.0, IBM, Chicago | |
| Stapler Cartridge | Covidien | EGIA45CTAWM | ステークリングに使用 |
| 手術用クランプ | Lawton | D1755 | クランプに使用 |
| ビデオ支援胸腔鏡手術 Grasper | Medtronic | 173030 | 把持に使用 |
参考文献
- Cerfolio, R. J., Bryant, A. S., Skylizard, L., Minnich, D. J. Initial consecutive experience of completely portal robotic pulmonary resection with 4 arms. J Thorac Cardiovasc Surg. 142 (4), 740-746 (2011).
- Gharagozloo, F., Margolis, M., Tempesta, B., Strother, E., Najam, F. Robot-assisted lobectomy for early-stage lung cancer: report of 100 consecutive cases. Ann Thorac Surg. 88 (2), 380-384 (2009).
- Veronesi, G., Novellis, P., Voulaz, E., Alloisio, M. Robot-assisted surgery for lung cancer: State of the art and perspectives. Lung Cancer. 101, 28-34 (2016).
- Ninan, M., Dylewski, M. R. Total port-access robot-assisted pulmonary lobectomy without utility thoracotomy. Eur J Cardiothorac Surg. 38 (2), 231-232 (2010).
- Oda, M., Matsumoto, I., Waseda, R., Watanabe, G. Total port-access lobectomy via a subcostal trans-diaphragmatic approach for lung cancer. Interact Cardiovasc Thorac Surg. 16 (2), 211-213 (2013).
- Brazier, J. E., et al. Validating the SF-36 health survey questionnaire: New outcome measure for primary care. BMJ. 305 (6846), 160-164 (1992).
- Novellis, P., Alloisio, M., Cariboni, U., Veronesi, G. Different techniques in robotic lung resection. J Thorac Dis. 9, 4315-4318 (2017).
- Bready, L. L. Anesthesia for laparoscopic surgery. Curr Rev Clin Anesth. 15, 133-144 (1995).
- Yang, M. Z., et al. Learning curve of robotic portal lobectomy for pulmonary neoplasms: A prospective observational study. Thoracic Cancer. 12 (9), 1431-1440 (2021).
- Yu, X. Feasibility and validity of double-arm specimen extraction method after partial lung resection in single-port thoracoscopic surgery. J Thorac Dis. 11 (9), 3769(2019).
- Nakano, T., et al. Extraction bag lavage cytology during video-assisted thoracoscopic surgery for primary lung cancer. Interact Cardiovasc Thorac Surg. 18 (6), 770-774 (2014).
再版と許可
