光学トロール調査は、非侵襲的な底棲魚の個体群サンプリング方法を提供し、従来のトロール調査よりも細かい規模のデータを提供します。本記事では、ニューイングランドにおける底魚の光学トロール調査の一般的な手順を提供します。
この記事について
サマリー
要約
光学トロール調査は、底魚の個体数を定量化するための非侵襲的な方法を提供し、従来の底トロール調査データを補完または強化するために利用できます。このプロトコルは、商業漁師と協力して開発された光学式トロールシステムである海洋科学技術学校(SMAST)を説明しており、メイン湾西部の底魚の個体数と分布を評価することを目的としています。改造された商業トロール船のコードエンドにはカメラと照明が取り付けられ、魚が開放網を通過する様子を記録しました。純測定センサー、環境センサー、GPSを統合して掃過面積を計算し、密度およびバイオマスの推定を行いました。例調査は階層化されたランダム設計に従い、2024年春の10日間のクルーズ中に47回の曳航を完了しました。対象種を列挙するためにビデオデータに注釈を付け、定期的なクローズドコーデントトルーで検証し、大西洋タラの代表的な結果が提示されました。このプロトコルは、底棲魚の光学トロール調査を行う際に再現可能かつ低侵襲的なアプローチを示し、高解像度の空間的および個体数データを提供しつつ、漁獲死亡率を低減します。この方法は、漁業に依存しないモニタリング、資源評価、生態学的研究を支援するために、他の底生種や生息地にも応用可能です。
概要
大西洋タラ(G. morhua)は長らくニューイングランドの底魚漁業の基盤となってきましたが、メイン湾西部の資源は現在過剰漁獲と分類されており、1982年の歴史的ピークの漁獲量の<2%にとどまっています。回復を促進するために実施された総許容漁獲量の低さは、多種底魚複合体内でより豊富な種の漁獲を制約し、経済的および管理上の課題を生み出しています。タラは現在、チョーク種として機能し、個々の船舶の割当量が満たされると漁業活動が制限されます。3.2010年から2015年の間、北東部の多種底魚年間捕獲限度の平均4.5匹はわずか32%でした。2010年以降、約100万メトリックトンの底魚割当量(60億ドル以上相当)が未漁獲されており、その一因はタラの制限が原因となっています。高い商業漁獲率と低い調査個体数指数の不一致は、調査制限11、選択性の逸脱12、13、漁場内の個体群集積14、15に起因する真の個体群状況3,6,7,8,9,10に関する議論を呼んでいます.海洋科学技術学校(SMAST)のビデオトロール調査は、既存の資源情報を補完し、これらの問題の一部を緩和するために開発されました。
SMASTビデオトロール調査の目的は、漁業資源管理者、海洋科学者、漁業業界に対し、特にメイン州西部湾の底棲魚資源、特に大西洋タラの独立した非侵襲的な評価を提供することです。商業漁師と共同で開発されたこの調査は、カメラと照明を改造した商業トロール網に統合し、魚が開けたコデンド13,16を通過する様子を記録します。このシステムは高解像度ビデオと純測量、環境、位置データを組み合わせて掃過面積を計算し、種ごとの密度とバイオマスの推定を行います。調査のオープンコード設計により魚は装備を自由に通過でき、死亡率を減らし、曳航時間の延長により空間的カバーと推定の精度が向上します。CODへの応用に加え、SMASTビデオトロール調査は、さまざまな種の光学トロールサンプリングのための一般的な枠組みを提供します。死亡率を最小限に抑え、細かな分布データを収集することで、このアプローチは従来のトロールベースのモニタリングプログラムを補完し、強化する可能性があります。この方法は異なる生息地や対象種に適応でき、定量的な資源評価や生態学的研究に適した高解像度のビデオデータを提供します。この方法の実装は環境条件や装置構成に依存します。高濁度環境では、十分な視界を維持するためにネット修正が必要であり、関心のある種ごとにカウントを検証するためにクローズドコードトウ(閉鎖コードトウ)を行うべきです。ここでは、2024年春のメイン湾西部の大西洋コッドのSMASTビデオトロール調査を用いて、底魚の光学トロール調査の一般手順を説明し、その手順を例示し、代表的な結果を提供します。
プロトコル
注:すべての生物学的サンプリングは、マサチューセッツ大学ダートマス校のガイドラインおよびプロトコルに従って行われました。
1. 測量設計
- トロール漁用の油圧ウインチを備えた沖合調査船を特定しましょう。
注意:沖合の商業トロール船は、必要な乗組員と調査作業期間に十分な大きさであるべきです。 - 対象種と生息地に適したトロール網を特定しましょう。
注:メイン湾西部に存在する岩質の基質には、27mのロックホッパースイープが適切でした。柔らかい基材の場合は、チェーンスイープの方が効率的かもしれません。網の構成を決定する際には、地元の商業漁師に相談することが重要です - ネットを光学機器に対応できるように改造し、堆積物の攪乱を抑制してください。
- 少なくとも2つの発光ダイオード(LED)ライト、同軸ケーブルによるライブフィード対応カメラ、高解像度かつフレームレートのアクションカメラまたはステレオカメラを含めてください。
注意:ケーブル構成で高解像度のライブ映像が可能であれば、カメラは1台だけで十分かもしれません。 - カメラやライトを網内に配置し、トロール網に縫い込まれた剛性のあるポリエチレン円筒を基座にして取り付け、網の剛性を確保します。
- シリンダー内にジャンクションボックスを取り付けて、照明とカメラ間の電力と映像を中継し、カスタムの同軸ケーブルを設置します。
注意:同軸ケーブルは、船の操舵室でリアルタイムの映像映像を視聴・録画できるはずです。 - ネットを改造して、コーデンドエクステンションが底に触れないようにし、カメラの視界内での堆積物の浮遊を減らしてください。
注:典型的な改造には、シリンダーに浮力を追加する、カメラを堆積物のプルームから遠ざけるためのコーデンド延長、そして堆積物を抑制するためのネットの腹部にタープを取り付けることが含まれます。 - クローズドコード牽引時の脱進防止のために小さなメッシュライナーを搭載してください。
注:SMASTのビデオトロール調査では50.8mmのライナーを使用しています。
- 少なくとも2つの発光ダイオード(LED)ライト、同軸ケーブルによるライブフィード対応カメラ、高解像度かつフレームレートのアクションカメラまたはステレオカメラを含めてください。
- 十分なサンプルサイズを提供し、対象種の分布や基質の変動性に合わせた統計的に厳密な調査を設計します。
注:SMASTのビデオトロール調査は、既存の調査の層に基づく層別ランダム設計を採用しており、タラの集約区域はそれぞれの層に限定されています。- 調査されるステーションの総数を特定してください。
- 選定された調査方法に従ってステーションを割り当てます。
注:SMASTビデオトロール調査では、地層ごとに表面積の割合で局を割り当て、開始地点はランダムに選ばれます。 - 複雑な基材や固定漁具による干渉に備え、複数のバックアップステーションを割り当ててください。
2. データ収集
- 調査前に、該当する場合は水中で立体カメラのキャリブレーションを行い、魚の正確な測定を確保してください。
注:SMASTビデオトロール調査の立体校正と検証は進行中であり、ここに示した結果はクローズドコードトウの長さを使用しています。- カメラからさまざまな距離や角度からチェッカーグリッドの映像や画像を撮影します。
- このグリッドの画像を立体カメラキャリブレーションソフトウェアで分離し測定します。
- 立体キャリブレーションソフトを実行してください。
- 調査船に機器を積み込め。
- 船の甲板とトロール網に装備を設置する。
- 調査ネットと圧力感知式ウインチを配置し、同軸ケーブルとスリップリングを装備して船の甲板に設置します。
- 調査トロールの扉を船のウインチケーブルに取り付けてください。
- 圧力感応式ウインチをデッキに仮溶接で固定します。
- 圧力感知式ウインチ電源ケーブルを船舶のブレーカーボックスに配線します。
- 同軸ケーブルが船尾のネットドラムの隣に通れるように、船のAフレーム(または類似の構造物)にケーブルブロックを取り付けます。
注意:ブロックを配置する際は、水中でウインチからネットのコードエンドまで同軸ケーブルがウインチワイヤーに擦れずに伸びられることを確認してください。 - 接続ボックスを剛性ポリエチレンシリンダーに取り付けます(図1)。
- カメラとライトをシリンダーに取り付けます(図1参照)。
- カメラとライトを、防水コネクターで取り付けたカメラとライトケーブルを使ってジャンクションボックスに接続します。
- 同軸ケーブルを船のAフレームに吊るされたケーブルブロックを通して通し、シリンダー内の接続ボックスに接続します。
- ケーブルをネットのメッシュの中央上部ラインに織り込んで、コードのねじれを防ぎます。
- ケーブルを短い長さを直接シリンダーに固定し、接続ボックスへの接続部の上で張力を緩和します。
- ネット測定センサーアレイを網とトロールの扉に固定してください。
- トロールにはドアセンサー2基と翼センサー2基を搭載し、ドアスプレッドとウィングスプレッドのリアルタイム情報を提供します。
- トロール網にヘッドロープセンサーと底接触センサーを取り付けると、底面接触とヘッドロープ高さのリアルタイム情報が得られます。
注:多くの種において、底面との接触は効率的な捕獲に不可欠であり、監視が必要です。他の垂直分布種では、ヘッドロープの高さが効率の判断に重要となることがあります。 - ネットに深度と温度センサーを取り付けてください。
注意:このデータは純測定センサーまたは別のセンサーで記録される場合があります。
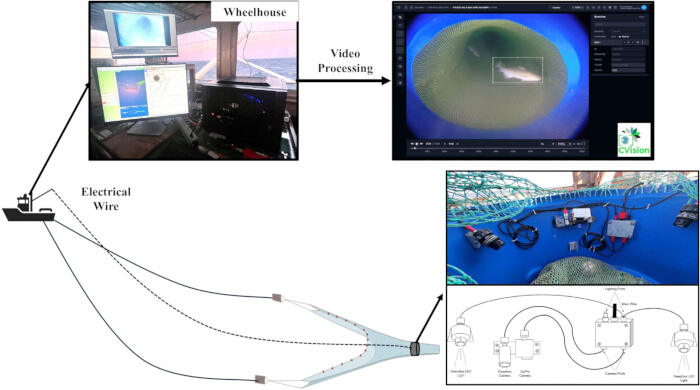
図1:トロールコーデントおよび操舵室の位置と配置を示す図、ビデオ処理ソフトウェアのスクリーンショット。この図の拡大版はこちらをクリックしてご覧ください。
- 船の操舵室に装備を設置します(図1)。
- ビデオ視聴やソフトウェアの動作用にコンピューターとモニターを操舵室内の適切なワークステーションに固定してください。
- GPSデバイスとコンピュータを接続します。
- ネット計測受信機をコンピューターに接続します。
- カメラや照明を船の操舵室の電源に接続してください。
- 同軸ケーブルの操舵室の「デッキエンド」を圧力感応ウインチのスリップリングに接続します。
- 同軸ケーブルの「ホイールハウス側」をコンピューター、ライト電源、カメラ電源に接続してください。
- 出発前にすべての機材が正常に機能しているか確認するために、必要なデータ記録ソフトを開いてください。
- カメラの電源を入れ、ビデオ録画ソフトを開いてカメラが正常に動作しているか確認してください。
注意:カメラが表示されない場合は、体系的にトラブルシューティングを行いましょう。 - 温度、深さ、純測定データを記録するためにセンサーソフトウェアを開きます。
- 場所、速度、方位を記録するためにソフトウェアを開きます。
- 地図作成ソフトを起動して、ランダムに決定されたステーションに対する船舶の位置を表示してください。2台目のGPSデバイスを接続し、接続しているポートを選択します。
- カメラの電源を入れ、ビデオ録画ソフトを開いてカメラが正常に動作しているか確認してください。
- 各牽引ごとに映像とデータを撮影してください。
- 船舶位置の表示を開始するための地図作成ソフトを起動してください。
- ビデオ録画ソフトでは、時刻と日付のスタンプが正しく表示されていることを確認してください。
- ビデオに重ねてレッカー番号を入力してください。
- ネット計測センサーソフトウェアを起動し、記録を開始します。
- 船の油圧ウインチを使って網と扉をゆっくりと展開します。
注意:圧力感知式ウインチと同軸ケーブルが対応できる速度で船舶の油圧ウインチが動作していることを確認しましょう。必要に応じて海況に応じてウインチの圧力を調整してください。 - ビデオの録画を開始し、シリンダーが水に入ると照明の電源をつけてください。
注意:水中照明は水面上に灯したままにすると過熱することがあります。 - 船舶の油圧ウインチ(ネット制御)が所定位置にロックされ、曳航開始を知らせたら、位置と速度データの記録を開始します。
- 各あらかじめ決められた牽引場所で、割り当てられた時間まで曳航を続けてください。
- 船の油圧ウインチを使って網と扉をゆっくり引き戻します。
- 船の油圧ウインチがホールバックのために作動し、曳航終了を示す時点で位置情報と速度データの記録を停止してください。
- ライトが水面に到達したら電源を切ってください。
- セクション2.5のすべてのステップをすべてのステーションで繰り返します。
- 閉鎖コードトウを実施し、映像からのカウント確認、立体視測定の確認、漁獲に関する生物学的データの収集を行います。
- codendクリップを使ってネットのコードエンドを閉じます。
- 牽引用のビデオおよびセンサーデータを収集するには、セクション2.5のすべての手順に従ってください。
- 空の網が船の甲板に落ちた。
- 魚種ごとにバスケットに分けましょう。
- 各種の最初の100個体を測定、体重測定、性別(可能であれば)測定してください。
- バスケットの重りを集め、残りの漁獲分のカウントを計ります。
- ホイールハウスのコンピュータから外付けハードドライブにすべてのデータをオフロードします。
- 対象種の特定と列挙のためにビデオを見てください(図1)。
- すべての動画を注釈ソフトにアップロードしてください。
- 訓練を受けた技術者に動画を見て、対象魚種や未同定魚に注釈をつけさせてください。
- 別の独立した技術者を使って、一部の動画を再度視聴して工程の品質管理を行います。
- ランダムに選んで、別の訓練を受けた技術者がレビューする動画を選びます。
- 前の技術者が見落とした対象種の個体を注釈してください。
- 二重カウントされた個体に関する対象種の注釈はすべて削除してください。
- 専門家に注釈付き画像を確認させ、正しい同定がなされているか確認してください。
- 注釈ソフトからデータをエクスポートします。
- 日付、牽引番号、注釈付き個体のタイムスタンプ、注釈付き個体の種、そしてエクスポートデータ内の各注釈付き個体の一意識別番号を含めてください。
3. データプロダクト
- 各トウの掃海面積(km2)は、各種の既存のプロトコルに応じてドアスプレッドまたはウィングスプレッドのいずれかで計算します。
- 各調査曳航開始から終了までの平均ドアスプレッド(km)またはウィングスプレッド(km)を記録します。
- 各調査曳航開始から終了までの船舶速度(kmh-1)を平均します。
- 平均スプレッドに平均船速(km、h-1)と曳航時間(h)を掛けます。
- 各オープンコーデントトウの種数を重量(kg)に換算してください。
- 立体カメラやクローズドコードトウから得られた測定値を用いて、各種のセンチメートル単位の長さ・周波数分布を導出します。
- 各種ごとに各長さビンに計測された個体の割合を計算してサイズクラス(cm)比率を割り当てます。
- すべてのオープンコードトウの各サイズビンの魚の数を、総数に各サイズビンの比率(cm)を掛けて推定します
- クローズドコーデンドサンプルや公開文献から導き出された種特異の長さ-重量関係を用いて、サイズビンあたりの平均重量(kg)を推定します。
- 各オープンコードトウの漁獲数を、各サイズビンの平均重量(kg)を掛けて合計することで、各オープンコードトウの漁獲量(kg)に変換します。
注:長さと重量の関係に関連する不確実性は、トウ間サンプリング分散に比べて無視できる程度であり、バイオマス推定に大きな影響を与えませんでした。
- 調査範囲内の各種の層別平均密度(個体数m-1)と重量(kgm-1)を推定します。
- 漁獲数と重量(kg)を、以前計算した掃揚面積(km2)で割ると、各トウの密度推定が得られます。
- 各種の層別平均平均密度(Xst)を数と重量(kg)で計算します(式123)。
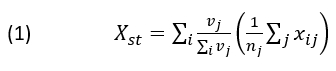
ここで nj = 層 j のトウ数、xij = トウ i の密度です。重み付けは調査範囲(km2)23内の層j(vj)の面積(km2)に比例します。 - 層別ランダム密度(
 )の分散を層間の加重平均として計算します(式2)。
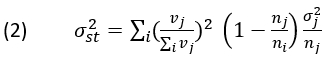
ここで nj = 層 j の牽引数、 = 層 j の密度の分散23。
- 層別平均密度(個数と重量(kg)に総調査面積を掛けて個体数とバイオマスを計算します。
- 層別平均密度の分散に調査面積の二乗を掛けて、個体量およびバイオマス(kg2)の分散を計算します。
- バイオマス(kg)の推定値を1000で割ると、バイオマスをメトリックトンで報告します。
- バイオマス分散(kg2)推定値を1000の2 で割ると、メトリックトンで報告します。
結果
2024年春のメイン湾西部調査は、5月9日から18日までマサチューセッツ州ニューベッドフォード発のF/V Justice号で実施されました。調査チームは艦長1名、乗組員3名、科学者3名で構成されていました。10日間で、昼間に47回の調査曳航(4回のクローズドコード、43回のオープンコーデンド)が完了しました(図2)。調査トウは、前述の階層化されたランダム調査設計を用いて実施されました。曳航時間(n = 47)は0.04時間から3.15時間(平均=1.223時間;SD = 0.7477 h)の期間(表1参照)。平均船速は4.6 km/hから6.6 km/hの範囲でした(平均=6.07 km/h;SD = 0.332 km/h)(表1)。平均ドアスプレッドは34mから56mの間で変動しました(平均=47.1m;SD = 3.90 m)(表1)。ドアスプレッドは、タラの群れ行動と仮定されたため掃過面積を計算するために用いられました。
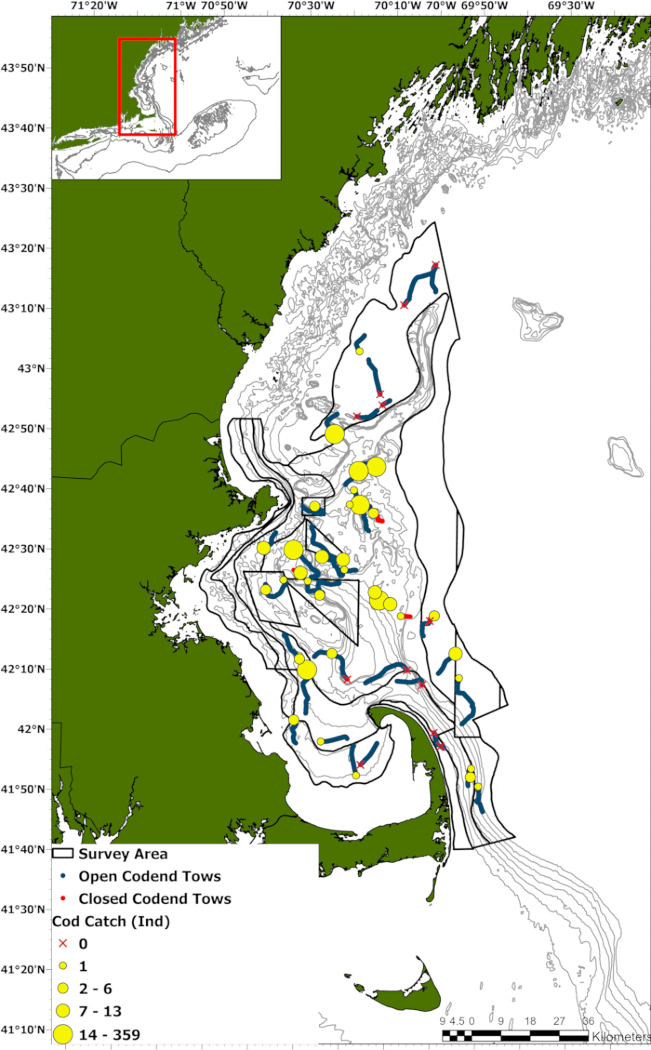
図2:2024年春のSMASTビデオトロール調査によるオープンコードエンド(青)およびクローズドコード(赤)曳航跡。黄色の泡で示されるタラ捕獲量(ind)。 赤いXはキャッチなしを示します。 この図の拡大版はこちらをクリックしてご覧ください。
| 牽引番号 | 牽引タイプ | 平均深度(m) | 平均温度(摂氏) | 平均ドアスプレッド(km) | 船舶速度(km/h) | 掃過面積(km2) | キャッチ(インディアナ州) | キャッチ(kg) | 人口密度(インディアナ州/km2) | 密度(kg/km²) |
| 1 | 開けて | 32.0 | 5.65 | 0.0469 | 6.3 | 0.44 | 1 | 2.01 | 2.3 | 4.70 |
| 2 | 開けて | 30.4 | 5.97 | 0.0490 | 6.1 | 0.42 | 0 | 0.00 | 0.0 | 0.00 |
| 3 | 開けて | 43.3 | 5.57 | 0.0475 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 5.00 |
| 4 | 開けて | 33.9 | 5.47 | 0.0344 | 6.1 | 0.29 | 3 | 6.04 | 10.4 | 16.61 |
| 5 | 開けて | 52.3 | 5.07 | 0.0469 | 6.1 | 0.69 | 14 | 28.18 | 20.3 | 46.86 |
| 6 | 開けて | 66.9 | 5.00 | 0.0482 | 6.0 | 0.29 | 6 | 12.08 | 20.8 | 49.90 |
| 7 | 開けて | 35.7 | 5.52 | 0.0411 | 6.1 | 0.38 | 0 | 0.00 | 0.0 | 0.00 |
| 8 | 開けて | 77.2 | 5.67 | 0.0480 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 4.90 |
| 9 | 開けて | 42.9 | 6.18 | 0.0431 | 6.2 | 0.12 | 2 | 4.03 | 16.0 | 31.51 |
| 10 | 開けて | 54.7 | 5.60 | 0.0428 | 5.8 | 0.06 | 1 | 2.01 | 16.8 | 28.66 |
| 11 | 開けて | 25.0 | 7.14 | 0.0410 | 5.9 | 0.05 | 0 | 0.00 | 0.0 | 0.00 |
| 12 | 開けて | 22.5 | 7.31 | 0.0447 | 5.9 | 0.18 | 0 | 0.00 | 0.0 | 0.00 |
| 13 | 開けて | 99.3 | 6.33 | 0.0479 | 6.0 | 0.91 | 1 | 2.01 | 1.1 | 2.00 |
| 14 | 開けて | 43.1 | 5.92 | 0.0448 | 6.1 | 0.70 | 0 | 0.00 | 0.0 | 0.00 |
| 15 | 開けて | 57.1 | 5.45 | 0.0476 | 6.1 | 0.45 | 0 | 0.00 | 0.0 | 0.00 |
| 16 | 開けて | 123.1 | 6.65 | 0.0540 | 6.1 | 0.46 | 9 | 18.11 | 19.7 | 50.47 |
| 17 | 開けて | 107.7 | 6.64 | 0.0470 | 6.4 | 0.31 | 0 | 0.00 | 0.0 | 0.00 |
| 18 | 閉鎖 | 116.5 | 6.46 | 0.0513 | 6.2 | 0.15 | 2 | 4.03 | 13.2 | 28.62 |
| 19 | 閉鎖 | 80.7 | 5.44 | 0.0499 | 5.7 | 0.14 | 1 | 2.01 | 7.0 | 13.26 |
| 20 | 開けて | 72.1 | 5.20 | 0.0429 | 5.3 | 0.05 | 9 | 18.11 | 192.9 | 274.60 |
| 21 | 開けて | 67.0 | 5.22 | 0.0458 | 5.7 | 0.14 | 31 | 62.40 | 216.5 | 360.85 |
| 22 | 開けて | 59.5 | 5.25 | 0.0486 | 4.6 | 0.01 | 8 | 16.10 | 870.7 | 1514.50 |
| 23 | 開けて | 88.9 | 5.16 | 0.0524 | 6.1 | 0.20 | 1 | 2.01 | 5.1 | 12.46 |
| 24 | 開けて | 87.2 | 5.16 | 0.0494 | 6.4 | 0.56 | 13 | 26.17 | 23.3 | 47.00 |
| 25 | 開けて | 35.4 | 5.51 | 0.0442 | 5.9 | 0.54 | 3 | 6.04 | 5.6 | 9.84 |
| 26 | 開けて | 31.7 | 5.79 | 0.0442 | 6.0 | 0.23 | 1 | 2.01 | 4.3 | 5.63 |
| 27 | 開けて | 84.0 | 5.27 | 0.0500 | 6.3 | 0.46 | 19 | 38.24 | 40.9 | 78.30 |
| 28 | 開けて | 74.9 | 5.21 | 0.0486 | 6.1 | 0.12 | 6 | 12.08 | 51.3 | 95.63 |
| 29 | 閉鎖 | 18.1 | 11.01 | 0.0445 | 9.1 | 0.21 | 1 | 2.01 | 4.7 | 13.67 |
| 30 | 開けて | 109.0 | 5.35 | 0.0502 | 6.6 | 0.22 | 1 | 2.01 | 4.6 | 10.11 |
| 31 | 開けて | 78.3 | 5.27 | 0.0512 | 6.3 | 0.67 | 359 | 722.59 | 536.0 | 1272.48 |
| 32 | 閉鎖 | 74.0 | 5.39 | 0.0532 | 5.6 | 0.15 | 46 | 92.59 | 316.3 | 906.69 |
| 33 | 開けて | 122.1 | 6.37 | 0.0469 | 5.8 | 0.41 | 0 | 0.00 | 0.0 | 0.00 |
| 34 | 開けて | 138.6 | 6.93 | 0.0460 | 6.1 | 0.74 | 0 | 0.00 | 0.0 | 0.00 |
| 35 | 開けて | 122.4 | 6.49 | 0.0486 | 6.3 | 0.30 | 1 | 2.01 | 3.3 | 7.24 |
| 36 | 開けて | 115.6 | 6.45 | 0.0463 | 6.1 | 0.53 | 0 | 0.00 | 0.0 | 0.00 |
| 37 | 開けて | 118.2 | 6.29 | 0.0463 | 5.9 | 0.12 | 0 | 0.00 | 0.0 | 0.00 |
| 38 | 開けて | 141.4 | 6.79 | 0.0473 | 5.9 | 0.33 | 0 | 0.00 | 0.0 | 0.00 |
| 39 | 開けて | 106.9 | 6.14 | 0.0489 | 6.4 | 0.43 | 35 | 70.45 | 81.8 | 177.05 |
| 41 | 開けて | 91.7 | 5.12 | 0.0465 | 6.4 | 0.50 | 5 | 10.06 | 10.0 | 21.47 |
| 42 | 開けて | 106.1 | 5.17 | 0.0461 | 6.0 | 0.75 | 7 | 14.09 | 9.3 | 20.98 |
| 44 | 開けて | 60.6 | 5.12 | 0.0438 | 6.3 | 0.28 | 11 | 22.14 | 39.0 | 82.14 |
| 45 | 閉鎖 | 25.2 | 7.67 | 0.0406 | 6.5 | 0.25 | 10 | 20.13 | 40.7 | 75.96 |
| 46 | 開けて | 67.2 | 5.97 | 0.0495 | 6.2 | 0.55 | 15 | 30.19 | 17.4 | 34.99 |
| 47 | 開けて | 75.9 | 5.13 | 0.0559 | 6.2 | 0.09 | 2 | 4.03 | 21.3 | 42.81 |
| 48 | 開けて | 80.4 | 5.09 | 0.0453 | 6.5 | 0.46 | 1 | 2.01 | 2.2 | 4.40 |
| 49 | 開けて | 57.3 | 5.03 | 0.0518 | 6.2 | 0.47 | 5 | 10.06 | 10.6 | 21.30 |
表1:2024年春のSMASTビデオトロール調査で完了した47本の使用可能な曳航船の概要です。この表をダウンロードするにはこちらをクリックしてください。
動画からの1回あたりの大西洋タラの個体数は0から359羽まで変動しました(平均=13.5;標準差 = 52.40)(表1; 図2)。生物学的データを収集するために使用された4本のクローズドコードトウは、54匹のタラを捕獲しました。その長さは41cmから81cm(平均=58.9cm:SD=9.74cm)(図3)、重量は0.7〜7.0kg(平均=2.43kg)でした。SD = 1.300 kg)(図4)。重量換算すると、タラの捕獲量は0.0kgから722.6kgの範囲でした(平均=27.06kg;標準差=104.465kg)(表1)。階層化された平均タラ密度は1kmあたり 57.9匹(+4.9匹)、118.2kg(+9.7kg)でした。7,920 km² の調査面積を掛けると、面積を覆った個体数とコッドのバイオマスはそれぞれ458,889羽(+38,458匹)と936トン(+77トン)となりました。
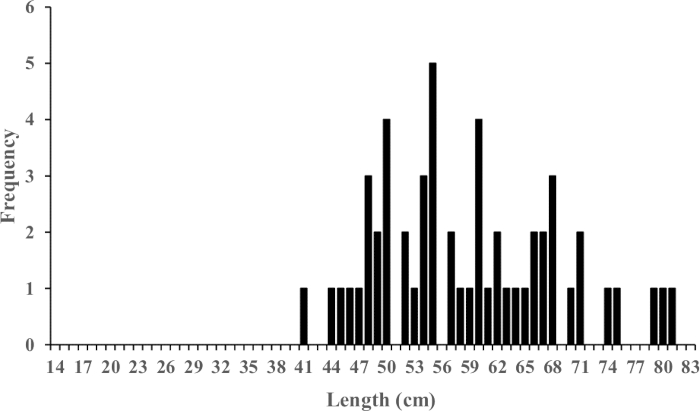
図3:2024年春の調査におけるクローズドコード曳航による大西洋コッド(n=54)の長長頻度分布。この図の拡大版はこちらをクリックしてください。
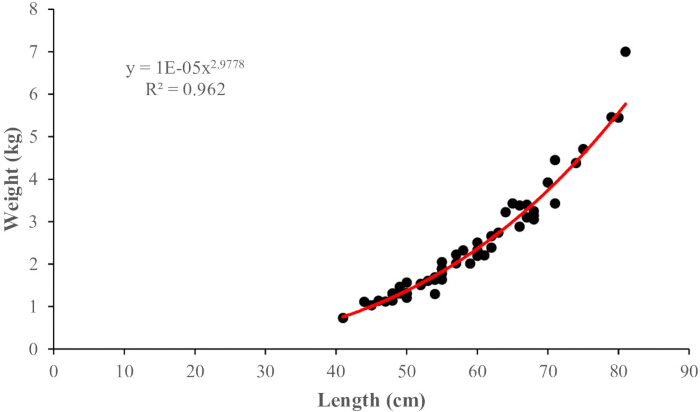
図4:2024年春の調査で記録された大西洋コッドの長さ-重量関係(n = 54)。 この図の拡大版はこちらをクリックしてご覧ください。
ディスカッション
光学トロール調査で生成されるデータ製品は、従来の底引き網調査から得られるものに類似しています。しかし、捕獲関連死亡率は18,19減少し、捕獲データはより細かい空間スケールで収集されます。光学トロールは離散的なポイントベースの漁獲ではなく連続した映像データを収集するため、各トウ中に魚がコーデンドに入るまでの時間を推定できます。この独自のアプローチにより、個々のトウ内の魚の分布を調査でき、トウ時間、遭遇率、トウ内変動などの要因をペアや並行の実験トウなしで評価することが可能です。
調査設計の考慮事項は、従来の底引き網調査に適用されるものと基本的に同じであり、対象種の行動や調査区域の特性に依存します。層別ランダム設計は海洋漁業で一般的に用いられ、複数の種のサンプリング時に緯度と深度によって調査区域を層別化します。魚の分布は地層23内で均一であると仮定されています。この仮定は魚の行動(すなわち産卵期)、季節、環境変化、漁法、そして地層内の生息地変動によってしばしば破られます。単一種の調査を行う際、これらの前提の多くは、その種の分布や行動に合わせて調査設計を調整することで検証できます。
調査船や機器は対象種や生息地に応じて改造することも可能です。調査船は調査区域に基づいて選び、調査期間中機器、乗組員、研究者を収容できる十分な大きさを確保する必要があります。必要な同軸ケーブルの量は調査区域の深さに依存し、トロールワイヤーの範囲を考慮するために最大深さの3倍以上であるべきです。網の選択は従来のトロール調査と同じ原則に従い、利用可能な場合は効率が確認されている装備を用いるべきです。保守的な個体群推定で100%の効率を想定する場合、商業漁師と協力して対象種と生息地に最適な網構成を開発することが有益です。より柔らかい基質で調査する場合、ネットは堆積物の懸濁を抑制または回避するために改造可能です21,22。腹部にシートを敷くと、堆積物の雲を抑えられます。コーデンドの延長とカメラへの浮力供給により、コーデンドは堆積物雲の上に持ち上げることができます。
過酷な運転環境では、電気機器の故障が頻繁に起こり、ほとんどの問題は信号喪失や映像品質の劣化によって最初に特定されます。これらの問題は、同軸ケーブルのねじれや過度なひずみによって引き起こされることが多く、ケーブルをネットセンターラインに沿って走らせ、カメラ接合部付近でのひずみ緩和、展開および回収時に圧力補償ウインチの適切なテンションを維持することで最小限に抑えられます。問題が発生した場合は、各接続点での電力供給とデータの連続性を体系的に検証し、故障の原因を特定するまでコンポーネントを逐次分離していきましょう。
近年、水中技術は大きく進歩し、手頃な価格の市販の選択肢が広く普及しています。しかし、フレームレートやシャッタースタイルは重要な考慮点であり、特にステレオカメラを使用する場合は重要です。フレームレートの不十分さやロールシャッターはモーションブレを引き起こし、種の識別や測定を困難または不可能にします。可能であれば、速く泳ぐ種の歪みやぼやけを最小限に抑えるためにグローバルシャッターカメラを使用し、光学データ処理を向上させるべきです。動画の手動注釈は時間がかかり、タイムリーな結果を得る上で最大の制約となっています。コンピュータビジョンや機械学習画像解析の進歩により、種の検出とカウントの自動化により、この負担を軽減する大きな可能性が示されています。しかし、これらの手法は 人間のレビューに代わるには、大規模でよく注釈されたトレーニングデータセットと厳密な検証が必要です。
光学トロール調査法は非侵襲的な個体数推定を提供でき、絶滅危惧種にとって特に重要な情報です。例えば、メイン湾西部の調査では、SMASTのビデオトロールで47匹の大西洋チョウザメ(Acipenser oxyrinchus oxyrinchus)が無傷で網を通過する様子が捉えられました。光学データの大きな利点は、映像が捕獲の永久記録を提供し、将来の分析や結果の透明性を可能にすることです。タラを対象とした調査では、ホトに付着したウミヤツメウナギ(Petromyzon marinus)が複数確認され、20.32匹も観察されました。この記事で説明する手法は、トロールで効果的に捕獲された多くの種に一般化でき、個体群規模を推定する低侵襲的な方法を提供します。設計、プロトコル、機器はすべて調査の特定のニーズに合わせてカスタマイズ可能です。
開示事項
著者たちは何も明かすことはありません。
謝辞
本調査の資金提供、そしてスタッフからの貴重な指導に加え、海ホタテ研究指定プログラム(#NA24NMFX454G0013-T1-01)、マサチューセッツ州海洋漁業局、海洋漁業研究所(賞 #UMASSDEMRKSTKSBYFY26)に感謝申し上げます。このビデオトロール調査は、F/V Justiceのダニー・アイラーツェン、ロニー・ボルジェソン、ボブ・コール、ティム・バレット、マイク・マトゥライティス、アンドリュー・アールの協力なしには実現しなかったでしょう。また、クリス・リラハン、トラヴィス・ロウリー、クレイグ・レゴ、アマンダ・メリ、ケイトリン・ライリー、アンディ・ペインテン、パトリシア・ペレスなど、このプロジェクトに協力してくださったSMASTの教員と学生の皆様にも感謝申し上げます。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 8" Iceplast 1085 center hole trawl floats | Iceplast | 1085 | 底から頭索の高さを上げるためにトロール網の頭索に浮力を提供します。ポリエチレン円筒体を底から離すために浮力を提供します。 |
| ArcGIS Pro v3.5 | ESRI | N/A | マッピングソフトウェア |
| Benthic 4 Camera Housing | Group B LLC | CH-B4 | HDビデオカメラ用水中ハウジング |
| Big Fin Measuring Board | Big Fin Scientific | DCS5 | 閉鎖トウで生物サンプリング用電子計測ボード |
| Camera Cable | SubConn | IL4F-L4M Pigtail Custom | カメラから接続ボックスへの電力と電気信号の伝送 |
| Camera Mounts | Electromechanica | Custom | ポリエチレンシリンダーにDeepseaとGoProカメラを並べて取り付け |
| Camera Power Supply | B&K Precision Corp. | 9130 | ボート電力をカメラに適した電圧に変換 |
| Coaxial Optical Cable | Seven Valley Specialty Cable | Custom | 接続ボックスから船舶デッキ/操縦室への電力と電気信号の伝送 |
| Deepsea Multi-SeaCam, Color Multi SeaCam, Titanium housing, Seacon BH4 connector, Pal Video format | DeepSea Power & Light | 740-048-101-0B-02 | 水中カメラのライブビデオフィード |
| Deepsea Multi-SeaCam, LED Multi SeaCam, Low Light Black and White, Titanium Housing, Seacon BH4 Connector, EIA Video Format | DeepSea Power & Light | 740-067-001-0B-03 | 内蔵ライト付き水中カメラのライブビデオフィード |
| Desktop Computer | Various | Custom | ファイバーオプティックインターフェース付きWindowsベースのオペレーティングシステム |
| Digitizer | University of Massachusetts, Dartmouth | N/A | ビデオデータ収集プログラム |
| Fiberglass sheave in metal housing | Diversified Marine | Custom | ネットドラムに隣接し、同軸ケーブルを船舶の側面から水中に誘導 |
| Fisheries Logbook Data Recording Software (FLDRS) | NOAA Fisheries | Version 4.1.7 | トロールトウの開始と終了の時間と位置を記録するソフトウェア。30秒間隔で速度、進行方向、位置を記録 |
| GoPro Hero9 | GoPro | CHDHX-901-MX/CHDHX-901-XX/TH | HDビデオカメラ |
| Hydraulic Winch | Diversified Marine | Custom | 同軸光ケーブルの展開と回収用テンション感知ウィンチ |
| LED SeaLite 1000, Daylight White LEDs, Flood | DeepSea Power & Light | LSL-1000 | 水中LEDライト |
| Light Cable | SubConn | MCIL3M-Ysplit-2xMCILF Custom | ライトから接続ボックスへの電力と電気信号の伝送 |
| Light Power Supply | B&K Precision Corp. | XLN30052 | ボート電力をライトに適した電圧に変換 |
| Marel M1100 PL2262 Portable Marine Scale | Marel | M1100 PL2262 | 閉鎖トウでの生物サンプリング用ポータブルスケール |
| Marel M1100e Marine Scale | Marel | M1100 PL4220 | 閉鎖トウでの生物サンプリング用大型海洋スケール |
| Maruson True Double Conversion, DSP Technology, Rack and Tower Uninterruptible Power Supply | Maruson UPS Systems | ULT-1.5KRT | ボート電力を安定化し、操縦室セットアップの途切れを防止。ボート電力が切断された場合のバックアップ電源提供 |
| Open Broadcaster Software (OBS) | Version 32.0.1 | 操縦室でライブビデオフィードを表示し、ビデオを記録するソフトウェア | |
| Optical Slip Ring | Focal | ESR 1802674 | 回転ケーブルのウィンチへの電力と電気信号の伝送 |
| Polyethylene Cylinders | Graystone Industries | EP-PT6530 | トロール網内にカメラ、ライト、接続ボックスを設置するための硬い表面を提供 |
| RBRduet3 T.D | RBR Global | SL3-M22_SEC23-ST21_SP21 | 連続的な温度と深度データを提供 |
| Samsung Galaxy Tab Active 2 Tablet | Samsung | Galaxy Tab Active 3 SM-T570 | MerrelスケールとBig Fin Measuring Boardに接続し、測定データを自動的に収集 |
| Simrad PX MultiSensor MK2 | Kongsberg | 420643, 420642, 419122 | ドアスプレッド、ウィングスプレッド、頭索の高さ、温度データを提供 |
| Simrad SR15 Sensor Receiver | Kongsberg | 418973 | ハイドロフォンからの信号を受信 |
| Stereoscopic camera housings | Sexton Co. | Custom | HDステレオ視覚カメラ用水中ハウジング |
| Stereoscopic cameras | Lucid Vision Labs | TRI089S-MC | HDステレオ視覚カメラ |
| Tator | CVision AI, Inc | N/A | ビデオアノテーションプログラム |
| Trawl Hydrophone, Hull Mounted | Kongsberg | HYD-20524 | Simradセンサーからの音響信号を記録 |
| Trawl net extension with 50.8 mm mesh liner | Reidar's Manufacturing, Inc. | Custom | より明確なビデオを撮るために堆積物の落下を可能にするためにトロールネットを延長 |
| TV80 Processor | Kongsberg | PI5-201001-INC | Simrad PX MultiSensorからのデータを表示し、収集するコンピューター |
| TV80 Software | Kongsberg | 321028 | Simrad PX MultiSensorによって収集されたデータを表示するソフトウェア |
| Two-bridle trawl net with 120 mm mesh, 3 mm twine, and a 27 m rock hopper sweep | Reidar's Manufacturing, Inc. | Custom | カメラとライトを展開するためのトロールネット |
| Underwater Junction Box | University of Massachusetts, Dartmouth | N/A | カメラとライトからの電力と電気信号をハイブリッドケーブルに接続 |
| USB GNSS GPS Receiver | USGlobalSat | USB GNSS GPS Receiver | ArcGIS ProとFLDRSで使用するためのグローバル位置決めシステムデバイス |
| Wheelhouse Run | Electromechanica | Custom | 片端が光スリップリングに、もう片端がライト電源とコンピューターに差し込むように適合した同軸光ケーブルのセグメント |
参考文献
- Kurlansky, M. Cod: A biography of the fish that changed the world. , Penguin Books. (2000).
- Assessment of Gulf of Maine Atlantic cod (Gadus morhua). , Northeast Fisheries Science Center. (2024).
- Fisheries of the northeastern United States; northeast multispecies fishery; 2019 and 2020 sector operations plans and allocation of northeast multispecies annual catch entitlements. Fed Regist. 84 (103), Federal Register. (2019).
- Rothschild, B. J., Chen, C., Wilson, J. Discards and the groundfish fishery: An economic and management challenge. Mar Policy. 40, 1-5 (2013).
- Murphy, J., et al. Groundfish catch limits and utilization in the Gulf of Maine. NOAA Tech. Memo. NMFS-NE-239. , (2015).
- Abel, D. New England fishermen hit hard by drastic cod cuts. , Boston Globe. https://www.bostonglobe.com (2014).
- Goodnough, A. New England fishermen feel pinched by tightened catch rules. , N. Y. Times. https://www.nytimes.com/2011/02/25/us/25cod.html (2011).
- Abel, D. Cod collapse spurs anger and worry in New England. , Boston Globe. https://www.bostonglobe.com (2014).
- Bell, R. Fishery managers slash cod quotas. , Gloucester Daily Times. https://www.gloucestertimes.com (2014).
- Castañón, R. New England cod stocks still struggling. , Natl Fisherman. https://www.nationalfisherman.com (2017).
- Grabowski, J. H., et al. Fishery-independent surveys and the challenges of estimating abundance for structurally complex habitats. ICES J. Mar. Sci. 77 (2), 573-588 (2020).
- Butterworth, D. S., et al. Bias in fishery stock assessments due to incorrect selectivity assumptions. Fish Res. 158, 35-48 (2014).
- Dean, M. J., Hoffman, W. S., Armstrong, M. P. Changes in trawl survey catchability of Gulf of Maine cod. ICES J Mar Sci. 77 (2), 589-602 (2020).
- Kerr, L. A., Cadrin, S. X., Kovach, A. I. Consequences of a climate-driven shift in stock structure on the Gulf of Maine Atlantic cod fishery. ICES J Mar Sci. 71 (9), 2418-2431 (2014).
- Richardson, D. E. Spatial distribution and aggregation of Atlantic cod (Gadus morhua) in the Gulf of Maine. Can J Fish Aquat Sci. 71 (8), 1247-1259 (2014).
- DeCelles, G. R., Martins, D., Stokesbury, K. D. E. The SMAST video trawl survey: A non-lethal sampling method for groundfish. ICES J Mar Sci. 74 (8), 2223-2234 (2017).
- Stokesbury, K. D. E., Rillahan, C. B., Baker, J., Matulaitis, M. Development of an optical trawl survey for groundfish in the Gulf of Maine. Fish Res. 204, 209-220 (2018).
- DeAlteris, J. T., Reifsteck, D. M. Escapement and survival of fish from the codend of a demersal trawl. ICES Mar Sci Symp. 196, 128-131 (1993).
- Soldal, A. V., Isaksen, B., Marteinsson, J. E., Engås, A. Scale damage and survival of cod and haddock escaping from a demersal trawl. ICES Mar Sci Symp. , (1991).
- Calabrese, N. M. Look but don’t touch: Minimally invasive trawl survey technology. [Ph.D. Dissertation]. , University of Massachusetts Dartmouth. (2025).
- Tenningen, M., Rosen, S., Westergerling, E. H. T., Handegard, N. O. How to obtain clear images from in-trawl cameras near the seabed? A case study from the Barents Sea demersal fishing grounds. Fish. Res. 268, 106856(2023).
- Sokolova, M., O’Neill, F. G., Savina, E., Krag, L. A. Test and development of a sediment-suppressing system for catch monitoring in demersal trawls. Fish. Res. 251, 106323(2022).
- Krebs, C. J. Ecological methodology. , Harper and Row. New York. (1989).
- Wardle, C. S. Fish behavior and fishing gear. Behaviour of Teleost Fishes. Pitcher, T. J. , 2nd ed, Chapman and Hall. (1993).
- Nguyen, V. Y., Bayse, S. M., Einarsson, H. A., Ingólfsson, ÓA. Inferring fish behaviour at the trawl mouth from Escape Location. PeerJ. 11, e14746(2023).
- Grosslein, M. D., Azarovitz, T. R., Sissenwine, M. P. Design and conduct of bottom trawl surveys for demersal fish populations on the northeast continental shelf. J. Fish. Res. Board Can. 26, 123-132 (1969).
- Blanchard, J. L., Maxwell, D. L., Jennings, S. Power of monitoring surveys to detect abundance trends in depleted fish populations: The effects of density-dependent habitat use, patchiness, and climate change. ICES J Mar Sci. 65, 111-120 (2008).
- Vanderwal, J., Shoo, L. P., Williams, S. E. New approaches to understanding climate change impacts on species distributions. Ecography. 36, 001-013 (2013).
- Wang, Y., Chen, X., Li, G. Environmental influences on fish community structure in coastal systems. Fish Oceanogr. 27, 1-14 (2018).
- Maunder, M. N., Piner, K. R. Contemporary fisheries stock assessment: Many issues still remain. ICES J Mar Sci. 72, 7-18 (2015).
- Wilson, K. C., Lurbur, M., Yochum, N. Automated fish detection in videos to support commercial fishing sustainability and innovation in the Alaska walleye pollock (Gadus chalcogrammus) trawl fishery. ICES J Mar Sci. 82 (9), fsaf168(2025).
- Calabrese, N. M., Merhoff, S. L., Norton, H. L., Stokesbury, K. D. E. In situ observations of juvenile sea lampreys (Petromyzon marinus) in the Gulf of Maine from a noninvasive trawl survey. Mar Coast Fish. 17 (5), vtaf028(2025).
再版と許可
