本試験では、下顎自由端インプラントの挿入における4つの静的手術ガイド設計と動的ナビゲーションを比較しました。段階的なガイド設計の改良によりほとんどの配置偏差が減少し、動的ナビゲーションは遠位#37地点で角度および頂端制御において選択的な利点を示しました。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
デジタル手術ガイドはインプラント歯科で広く使われていますが、下顎自由端領域へのインプラント設置は依然として困難であり、遠位歯の支持が限られ、ドリル中にガイドのずれが発生する可能性があります。この in vitro 研究では、4つのデジタル設計の静的手術ガイド構成の配置精度と安定性を評価し、標準化された下顎遠位伸展樹脂モデルにおける静的コンピュータ支援インプラント手術と動的ナビゲーションを比較しました。インプラント部位#36および#37を含む部分無顎下顎モデルが、口腔内スキャンおよびコーンビームによるコンピュータ断層撮影データから生成されました。4種類の静的ガイド設計が試験されました。従来の片側クロスアーチの歯付きガイド(GT I)、異なる支持牙構成のコンパクトな非クロスアーチガイド2種類(GT IIおよびGT III)、そして遠位マイクロスクリュー固定を備えた非クロスアーチガイド(GT IV)です。術後のスキャンデータを仮想プランに重ね合わせ、角度、冠状、頂端、深さ、横方向の偏差を定量化しました。GT IからGT IVへの段階的修正により、両インプラント部位のほとんどの角度および線状の偏差が減少しました。GT IVはほとんどの比較で最も低い角度偏差と、全体的な精度と安定性のプロファイルを示しましたが、GT IIIはサイト#37でやや低い頂端の三次元偏差を示しました。静的と動的比較では、動的ナビゲーションは#37で角度偏差と頂端全域偏差でサイト特異的な優位性を示し、静的ガイダンスは#36で複数の測定値で同等かそれ以上の値を示しました。複合サイト比較では、どちらのモダリティも均一な優位性は支持されませんでした。これらの発見は、ガイド-支持構成および遠位安定化が下顎自由端樹脂モデルにおける配置精度およびガイドの安定性に影響を与えることを示しています。通常の治療勧告を行う前に臨床検証が必要です。
概要
歯科インプラント修復は部分的および完全な喪失の治療法として確立されており、インプラントの正確さは補綴物の適合度、インプラント周の安全性、長期的な機能的転帰の重要な決定要因となっています。コーンビームコンピュータ断層撮影(CBCT)、口腔内スキャン、三次元計画、付加製造の開発は、臨床インプラント学におけるコンピュータ支援インプラント手術(CAIS)のより広範な利用を支えています。放射線と表面スキャンデータを統合することで、静的手術ガイドは計画されたインプラント位置を手術現場に移すことを可能にし、ドリルの方向、深さ、三次元インプラント配置の制御を向上させます。
現在、CAISの主要な形態は2つあります:静的コンピュータ支援インプラント手術(S-CAIS)と動的ナビゲーションです。静的ガイドは比較的アクセスしやすく、リアルタイムの追跡を必要としず、手術ワークフローの変更を限定的に抑えながら日常的なインプラント処置に組み込めるため広く採用されています5。一方、動的ナビゲーションはドリルの位置や角度をリアルタイムで視覚的にフィードバックし、オステオトミー準備6中に軌道を調整できるようにします。最近のシステマティックレビューでは静的アプローチと動的アプローチの両方で好意的な精度が報告されていますが、いずれの手法も特に解剖学的に制限された部位や支持力が限られている領域において、配置偏差を完全に排除するものではありません。前向き臨床的証拠は、静的支援と動的支援を組み合わせた複合的な症例で有用であることも示唆していますが、動的フィードバックの相対的な利益は解剖部位、操作者の制御、登録精度、およびベースラインガイド設計の安定性に依存します。
これらのデジタル技術の進歩にもかかわらず、静的ガイドの精度は支持タイプ、ガイド形状、スリーブの許容差、印刷精度、術中の座席安定性に強く影響されています。歯を支えるガイドは、安定した座着が得られた場合に一般的に良好な精度を示しますが、下顎の自由端領域は、遠位歯の支持がないため、ドリル9時のガイド回転や垂直方向の変位を許すため、機械的に依然として難しいです。この問題はカンチレバー関連の不安定性として理解でき、片側の遠位伸展ガイドが残りの支持歯の周囲の回転力にさらされます。小さな座り誤差でも頂端領域で増幅され、角度、冠状、頂端、深さ、または横方向の偏差が生じることがある。
フリーエンドガイドの安定性を向上させるために、支持歯の数を増やす、ガイドベースの延長、咬合支持領域の拡大、クロスアーチ安定化の使用、補助固定要素の追加など、いくつかの設計戦略が提案されています。しかし、大きなクロスアーチガイドは視界を低下させ、手術のアクセスを制限し、挿入や取り外しを複雑にし、椅子のそばでの扱いの難しさを高める可能性があります。粘膜支持型設計は、軟部組織変形により荷重下で予測不能な置換が生じるため、部分的に無歯突起の後方領域では信頼性が低い場合があります。これらの制約により、局所的な外科的アクセスを維持しつつ、持ち上げ、回転、遠位微小運動に対する抵抗性を向上させるコンパクトで非クロスアーチのガイド設計への関心が高まっています。
本研究では、コンパクトで非クロスアーチ設計は機械的にロックされたアンダーカットやスナップフィット機構を作ることを意図していませんでした。代わりに、修正された咬合支持の形状は、残った後方歯の咬合窩や牙尖の傾斜との局所的な接触を増やし、ガイドをアーチ全体に伸ばすことなく座り込みの支持を向上させるよう設計されました。歯を支えた保持やスクリュー補助による安定化を取り入れた非クロスアーチ設計も以前に報告されています。したがって、本研究は全く新しい外科ガイドのカテゴリーを導入したとは主張していません。その貢献は、標準化された下顎自由端樹脂モデルの下で、支持牙の構成や遠位マイクロスクリュー固定の段階的な変化がインプラントの配置精度やガイドの安定性にどのように影響するかを評価することにあります。
同じ実験環境に動的CAISを組み込むことで、同じ下顎遠位伸展条件下でのリアルタイムナビゲーションの参照比較が得られました。フリーエンド領域における静的ガイドの精度は、ガイドの取り付け、局所支持、製造精度、機械的安定性に大きく依存します。一方、動的ナビゲーションは、骨切り準備中のレジストレーション、キャリブレーション、リアルタイムの軌道監視、オペレーターの反応に依存しています。これら2つのアプローチを同一標準化モデル内で比較することで、動的フィードバックがサイト特異的または指標特異的な精度の違いを生じさせるかどうか、特にガイドの不安定性がより大きいと予想される#37サイトで検証できました。この比較は、同じフリーエンド精度問題を管理するための2つの戦略、すなわちガイド 設計による 機械的安定化とナビゲーション による 術中補正の2つの戦略を評価することで、GT I-GT IV設計解析と実験的に関連付けられました。
したがって 、本試験 体外試験では、下顎自由端インプラントの設置用に4種類の静的手術ガイドデザインが評価されました。すなわち、従来の片側クロスアーチ型歯支持ガイド、異なる支持歯構成のコンパクトな非クロスアーチガイド2種類、そして遠位マイクロスクリュー固定を組み込んだ非クロスアーチガイドです。部位#36および#37では、角度偏差、冠状および頂端三次元偏差、深さ偏差、横方向偏差を用いてインプラント挿入精度を評価しました。静的CAISと動的ナビゲーションも同じインプラント部位で比較し、同じ実験条件下でナビゲーションが部位特異的またはメトリック特異的な差異を生じさせるかどうかを明らかにしました。帰無仮説では、4つの静的ガイド設計間でインプラントの挿入精度に有意差がなく、下顎自由端部位における静的CAISと動的CAIS間にも有意な差はないとされました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
下顎モデルは、1名の成人ボランティアから得られた匿名化された口腔内スキャンおよびコーンビームCTデータをもとに作成されました。ヒト由来の画像データの利用は、マレーシア科学大学人間研究倫理委員会(JEPeM-USM)によって審査・承認されました。USM/JEPeM/PP/23110816)。匿名化された口腔内スキャンおよびCBCTデータを用いて、in vitroモデル作成、手術ガイド設計、精度解析に用いることについて、ボランティアから書面によるインフォームドコンセントを取得しました。データ処理前にすべての識別情報は削除され、実験では匿名化されたSTLおよびDICOMファイルのみが使用されました。プロトコルで使用される化学物質、試薬、工具は材料表に記載されています。
1. 研究デザイン
本試験体内実験研究では、下顎自由端インプラント設置のための4つの静的手術ガイド構成の配置精度と機械的安定性を評価し、静的コンピュータ支援インプラント手術と動的ナビゲーションを比較しました。左後顎の2つのインプラント部位が評価され、FDI #36および#37に対応しました。全体の実験ワークフローは図1に示されています。
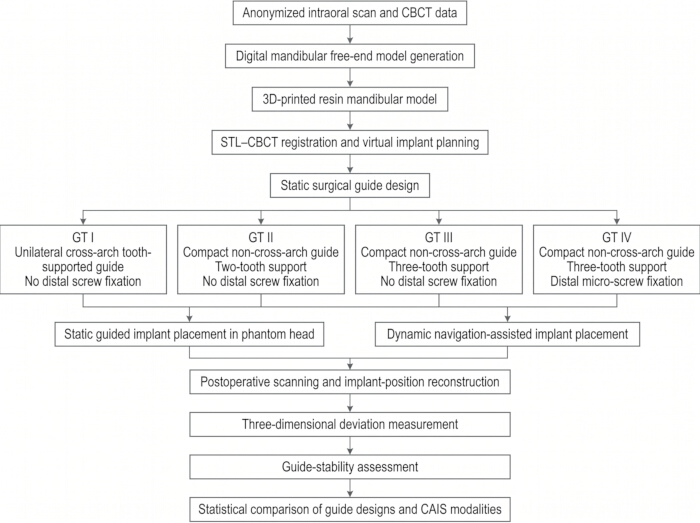
図1:研究デザイン。 匿名化されたスキャンデータ処理、樹脂下顎モデルの製作、STL–CBCT登録、仮想インプラント計画、静的ガイド設計、静的および動的CAISインプラントの挿入、三次元偏差測定、ガイド安定性評価、統計解析を含むin vitro 実験ワークフローの概略。 この図の拡大版はこちらをクリックしてご覧ください。
4つの静的ガイド設計が試験されました。GT Iは従来の片側クロスアーチ式歯付きガイドで、制御設計として機能しました。GT IIは、2つの隣接する歯で支えられたコンパクトな非クロスアーチガイドでした。GT IIIは、3本の隣接する歯で支えられたコンパクトな非クロスアーチガイドでした。GT IVはGT IIIと同じ3歯の非クロスアーチ支持構成を使用し、自由端部に遠位マイクロスクリュー固定を追加しました。
静的CAISと動的CAISの比較では、静的CAISアームはGT Iの従来の片側交差アーチ型歯支持ガイドを使用していました。GT Iは、従来の歯を支える静的ガイド構成を表し、同じ下顎遠位伸展条件下で動的ナビゲーションを比較できるため、静的比較器として選ばれました。GT I-GT IVの比較は、別のガイド設計最適化実験として扱われました。
2. 実験単位、複製構造、サンプルサイズの基礎
静的ガイドと設計の比較では、実験ユニットは1つのインプラント部位で、1つのインプラントを独立にプリントした下顎モデルと1つの独立製作ガイドを用いて実施されました。各ガイドデザインに対して、部位#36で20件、部位#37で20件のインプラント埋め込みが行われました。したがって、n = 20はインプラント部位ごとにガイド設計ごとに20個の独立したモデルガイド配置アセンブリを指し、同じインプラントの繰り返し測定を指すわけではありません。
静的CAISと動的CAIS比較では、各インプラント部位ごとに20件のインプラント埋め込みが含まれました。各モデルは1つのインプラント挿入状態のみに使用されました。同じインプラントの繰り返し測定は平均化され、独立した観察とはみなされませんでした。
サンプル数は、角度および線形インプラント挿入偏差を主要アウトカムとした過去の in vitro CAIS精度研究に基づいています。13。群間差は先端三次元偏差で約0.35 mm、角度偏差が約1.0°と予想されました。標準偏差が線形偏差で0.35〜0.50mm、角度偏差が0.8〜1.0°、α=0.05、80%の度数と仮定すると、各グループあたり少なくとも16回のインプラント埋め込みが必要でした。各グループに20件の配置が用いられ、使用不能なスキャンや不適合を誘導するために行われました。
3. ランダム化、オペレーター制御、ブラインド化
すべてのインプラント挿入手術は2人のオペレーターが担当しました。両オペレーターは静的誘導インプラントの設置および動的ナビゲーションの事前訓練を受けていました。正式なデータ収集の前に、各オペレーターは静的誘導のための非学習訓練を5回、動的航法のために5回を修了しました。
GT I-GT IVの検査順、インプラント部位の順序、静的・動的手順の順序は、コンピュータ生成のシーケンスを用いてランダム化されました。オペレーターの割り当てはガイド設計、インプラント部位、CAISモダリティにバランスを取られ、各オペレーターが各実験条件下で同じ数の挿入を完了するよう調整されました。割り当てシーケンスはモデル準備前に生成され、インプラント挿入時に追跡され、オペレーター関連の学習、疲労、モダリティ好みの影響を軽減しました。
術後のSTLファイルと計画ファイルは測定前にコーディングされました。インプラントの偏位を測定した評価者は、設計、インプラント部位、CAISモダリティ、オペレーターの識別を導くためにブラインドされました。
4. デジタルモデル取得および樹脂モデル製作
椅子側の光学口内スキャナーを用いて、下顎内全弓スキャンを行い、その真度は20μm未満で、スキャン結果はSTLファイルとしてエクスポートされました。CBCTデータは歯科用CBCTユニットを用いて取得され、以下のパラメータが示されました:90 kVp、8 mA、8 cm×視野角8 cm、ボクセルサイズ0.20 mm、露光時間14秒。DICOMファイルはインプラント計画のためにエクスポートされました。
下顎STLファイルは三次元モデリングソフトウェアにインポートされました。スキャンのアーティファクトは除去され、開いたメッシュ部分は修復され、左下顎後部は#36および#37を含む遠位延長無歯突起状態として標準化されました。隣接する歯はガイドの支えとして保存されました。
下顎モデルは、ステレオリトグラフィーの三次元プリンターと剛性歯科モデル樹脂を用いて製作されました。モデルは50μmの層厚で印刷され、閉合面はビルドプラットフォームに対して約30°の角度に配置されていました。プリント後、モデルは95%イソプロピルアルコールで2回5分ずつ洗浄され、20分の自然乾燥、405nmで30分の後硬化処理が行われました。支持構造は非接触面のみから取り除かれました。
各印刷モデルはデスクトップの光学実験室スキャナーで10μmの精度でスキャンされました。印刷されたモデルのSTLファイルは、三次元検査ソフトウェアを用いて元の設計ファイルと比較されました。このモデルは、平均表面偏差が0.10 mm未満、ガイド支持歯面での最大局所偏差が0.20 mm未満の場合に受け入れられました。印刷された下顎モデルは 図2Aに示されており、ガイド支持およびインプラントの挿入に使われる標準化された自由端領域は 図2Bに示されています。
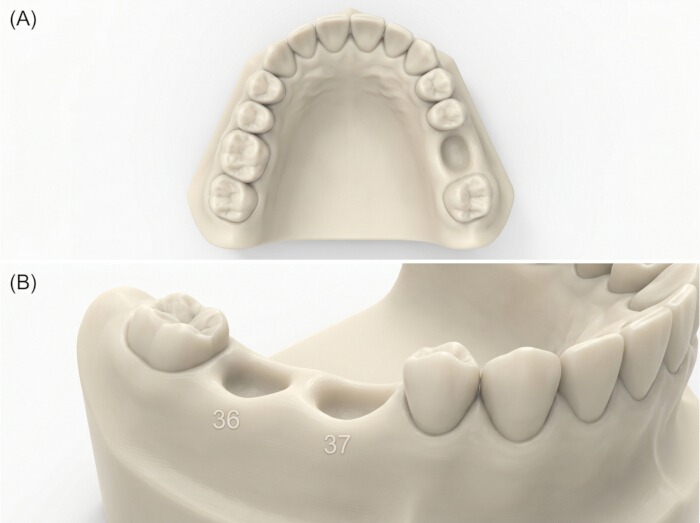
図2: in vitro 実験で使用された下顎樹脂モデル。 (A) 標準化されたインプラント部位を#36および#37に配置した三次元プリント下顎樹脂モデル。(B) 左下顎自由端領域のクローズアップ画像で、無突起インプラント部とガイドサポートとして使われる隣接歯が見えます。 この図の拡大版はこちらをクリックしてご覧ください。
5. STL-CBCT登録およびバーチャルインプラント計画
検証済みのモデルSTLファイルとCBCT DICOMデータセットはインプラント計画ソフトウェアにインポートされました。登録は歯面に基づく最適適合アライメントを用いて行われました。安定した歯科ランドマークを用いて初期のアライメントを行い、その後、歯列アーチの表面的な位置合わせを行いました。無歯突起のインプラント床領域およびアーティファクト発生しやすい表面は最終登録から除外されました。
登録は軸方向、冠状、矢状面、断面図で確認されました。登録は平均アライメント誤差が≤0.25 mmの場合のみ受け入れられました。この閾値を超えた場合は再登録が行われました。この閾値は、表面スキャンとCBCT由来の形状のクロスモーダリティアライメントを伴うため、術前のSTL-CBCT登録に用いられました。この段階でのレジストレーション誤差は、インプラントの計画、ガイド設計、そしてその後の偏差測定に移される可能性があります。
部位#36および#37に組織レベルのインプラントを2つ計画しました。計画されていたインプラントは直径4.1mm、長さ10mmでした。すべての静的ガイドグループおよび動的ナビゲーション比較には、同じ計画されたインプラント位置が使用されました。仮想インプラントプランは、中近中近距離間隔、口舌位置、インプラントの深さ、平行性、下顎管からの距離を管理しました。
6. 静的手術ガイド設計
4つのガイドデザインは歯科ガイドデザインソフトウェアを用いて作成されました。すべてのガイドグループで同じインプラント位置、スリーブシステム、スリーブの高さ、ドリル軌道が使用されました。ガイドボディの厚さは2.5mm、歯面のリリーフスペースは0.05mm、スリーブ内径は5.0mm、スリーブの高さは5.0mm、スリーブはインプラントプラットフォームからずれた位置を9.0mmに設定しました。すべてのガイドは完全誘導の連続掘削用に設計されています。
0.05mmの歯面リリーフは、剛性樹脂モデルにおける密接ガイドトゥースの適応を標準化するために用いられました。スナップフィット機構を作ることや、ガイドを輪郭の高さ以上に強制すること、あるいはアンダーカットに真の機械的ロックを起こすことを目的としたものではありません。インプラント挿入前に完全な座席が確認され、ガイドが強制的に座ることは行われませんでした。
GT Iは遠位スクリュー固定を伴わない片側のクロスアーチ型歯付きガイドとして設計されました。GT IIは、自由端領域の近側に隣接する2つの歯によって支えられたコンパクトで非クロスアーチのガイドとして設計されました。GT IIIは、3本の隣接した歯で支えられたコンパクトな非クロスアーチガイドとして設計されました。GT IVはGT IIIと同じ3歯支持構造を使用し、1つの遠位マイクロスクリュー固定チャネルを含んでいました。GT Iの口舌断面構造は 図3Aに示されており、対応する非クロスアーチのGT II-GT IV設計コンセプトは 図3Bに示されています。
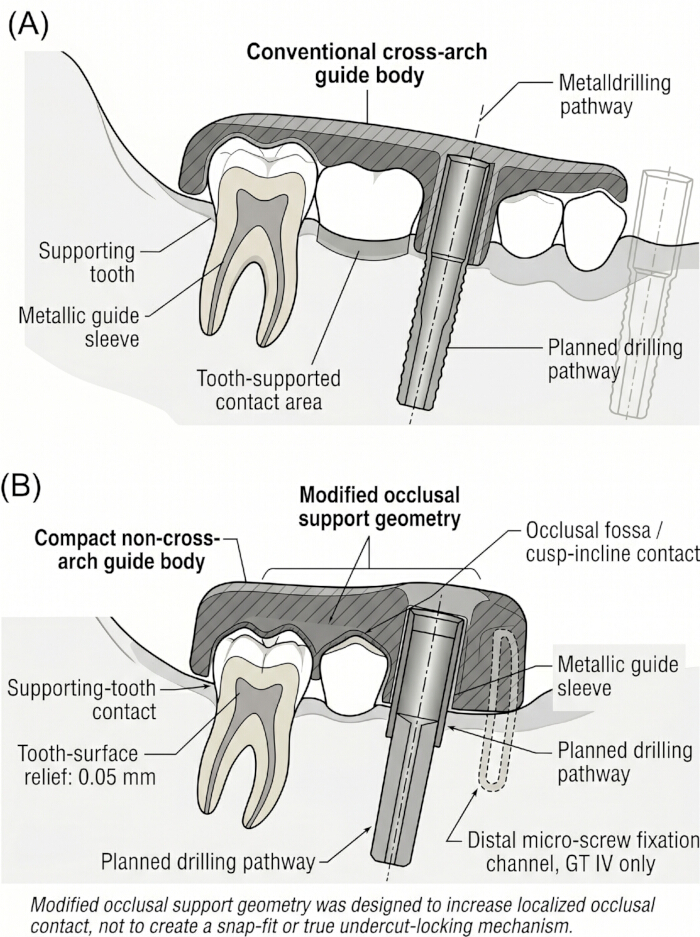
図3:静的ガイド設計コンセプトの横断面比較。 (A) 遠位スクリュー固定なしの従来の片側横アーチ型トゥーシードガイド設計。(B) 修正された咬合支持幾何学、局所的な咬合窩および尖頭傾斜接触、支持歯接触、歯面リリーフ、ガイドスリーブ経路を示すコンパクトな非クロスアーチガイド設計コンセプト。修正された咬合サポートジオメトリは、座席の支持と持ち上げや回転への抵抗を向上させるために設計されており、スナップフィットや真のアンダーカットロック機構として意図されたものではありません。 この図の拡大版はこちらをクリックしてご覧ください。
GT IVでは、マイクロスクリューチャネル径は1.5mm×8.0mmの固定ネジに対して1.5mmに設定されました。チャネルは計画されたインプラント部位から遠位に位置し、インプラントの骨切り経路やガイドスリーブへの干渉を避けるため、咬合面に対して約20°の角度で配置されました。
コンパクトな非クロスアーチガイドは、咬合窩や残存後歯の牙尖傾斜との局所的な接触を増やすために改良された咬合支持ジオメトリを用いていました。この形状は、ガイドをアーチ全体に伸ばさずに持ち上げや回転に対する抵抗性を向上させるために用いられました。これは真のアンダーカットロックとして設計・解釈されたものではありません。
7. 手術ガイドの製作および座席の検証
すべての手術ガイドは、ステレオリソグラフィープリンターと生体適合性手術ガイド樹脂を使用して印刷されました。ガイドは50μmの層厚で印刷され、95%イソプロピルアルコールで5分間洗浄され、20分間乾燥、405nmで30分間後硬化されました。金属製スリーブはスリーブシステムの仕様に従って挿入され、完全な座席が確認されました。
従来のGT Iガイドボディは 図4Aに示されており、掘削経路の標準化に用いられた金属製ガイドスリーブは 図4Bに示されています。代表的なコンパクトガイド構造は 、図5AのGT II、 図5BのGT III、 図5CのGT IVを示しています。
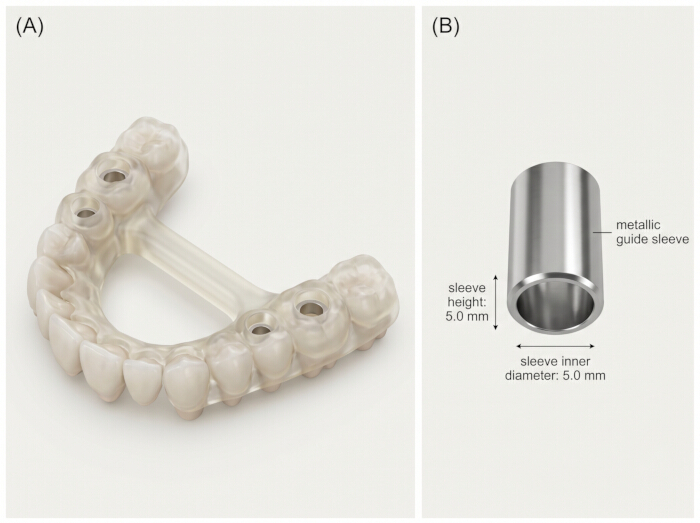
図4:静的ガイドインプラントシステムの構造的構成要素。 (A) GT I 従来型の片側交差アーチ型トゥースサポートガイドボディ。(B) 金属製ガイドスリーブ:掘削経路、スリーブ直径、スリーブ高さをガイド設計全体で標準化するために使用されます。 この図の拡大版はこちらをクリックしてご覧ください。
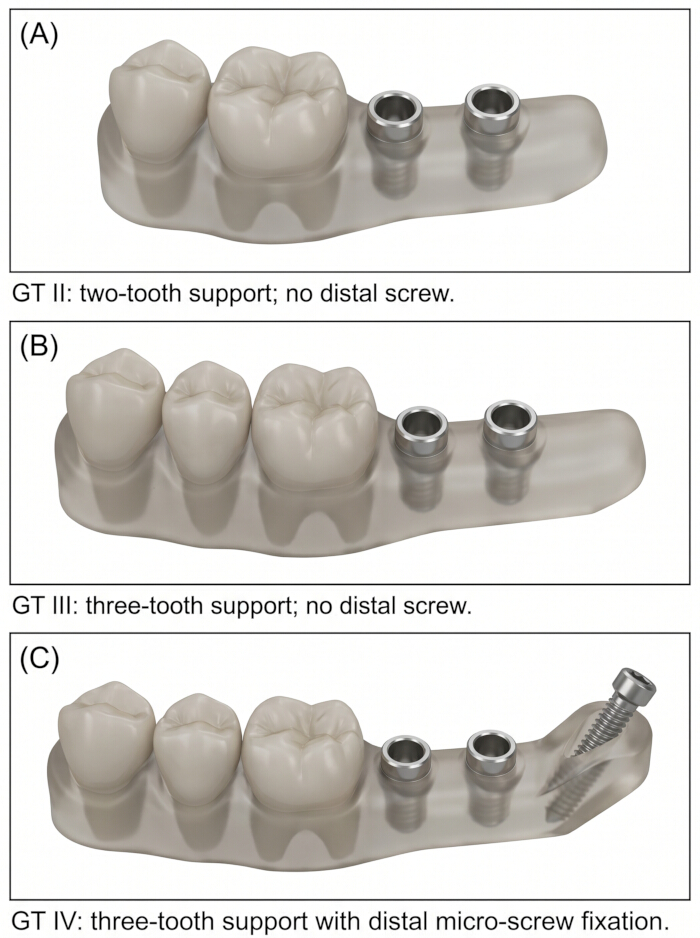
図5:コンパクトで非クロスアーチのガイドデザイン。 (A) 2本歯咬合支持と遠位鎖固定なしのGT IIガイド。(B) 3歯咬合支持、遠位ねじ固定なしのGT IIIガイド。(C) 3歯咬合サポートと遠位マイクロスクリュー固定を備えたGT IVガイド。 この図の拡大版はこちらをクリックしてご覧ください。
凹版面の無制御な仕上げは行われませんでした。歯接面の外側とスリーブ接触部の外側の印刷支持のみが削除されました。歯の接触部、修正された咬合サポート部、スリーブチャネルは手動で調整されませんでした。
インプラントの埋め込み前には、各ガイドが対応するモデルに装着されていました。完全な座席は視覚的、触覚検査、そして50μmのフィットチェック用シリコン層で確認されました。揺れ、不完全な着座、袖の変形、目に見えるひび割れ、または0.20mmを超える不適合を示すガイドは除外され、再掲載されました。
8. 動的ナビゲーションの設定とキャリブレーション
動的ナビゲーション支援インプラントの埋め込みは、光学追跡ナビゲーションシステムとトラッキングカメラ、モデルトラッカー、ハンドピーストラッカー、キャリブレーションツール、計画ナビゲーションソフトウェアを組み合わせて実施されました。静的ガイドグループに使われた同じロックされた仮想インプラントプランがナビゲーションソフトウェアにインポートされました。動的ナビゲーションは、リアルタイム追跡により手術中に入口、角度、深度の制御が強化される可能性があるため含まれますが、その精度はサイトや指標によって異なる場合があります。
下顎モデルは歯科の幻影頭部に固定され、モデルの台座には剛性の高いトラッキングマーカーが取り付けられていました。モデルは歯面トレースとあらかじめ定義されたフィデューシャルランドマークを用いて登録されました。登録は、印刷されたモデル上の5つの解剖学的ランドマークに触れ、対応する仮想位置と比較することで確認されました。システム報告誤差が≤0.50mmとなった時点で登録が承認されました。この受け入れ閾値はナビゲーションシステムのワークフローに従い、偏差測定に用いられる術後のスキャン登録閾値とは異なります。40の動的航法配置において、システム報告の平均登録誤差は0.34±0.07mmで、範囲は0.21〜0.48mmでした。登録は事前に定められた0.50 mmの受け入れ閾値を超えませんでした。2件の登録が受理上限に近づき、整骨準備前に再実施され、システム報告の登録誤差が閾値以下に戻るまで続きました。
各掘削シーケンスの前に、ハンドピースとドリル軸は校正されました。ドリル軸検証誤差が0.30mmを超える場合は再校正が行われました。骨切り準備中は、航法表示が入口、角度、深度を監視しました。
9. インプラントの挿入手順
印刷された下顎模型は機械式クランプでデンタルファントムヘッドに固定されました。掘削前にモデルの安定性が確認されました。ファントムヘッドの構成は 図6に示されています。人工粘膜層は使用されませんでした。したがって、この実験は生物学的な軟組織ではなく、剛性樹脂下顎モデルをシミュレートしました。
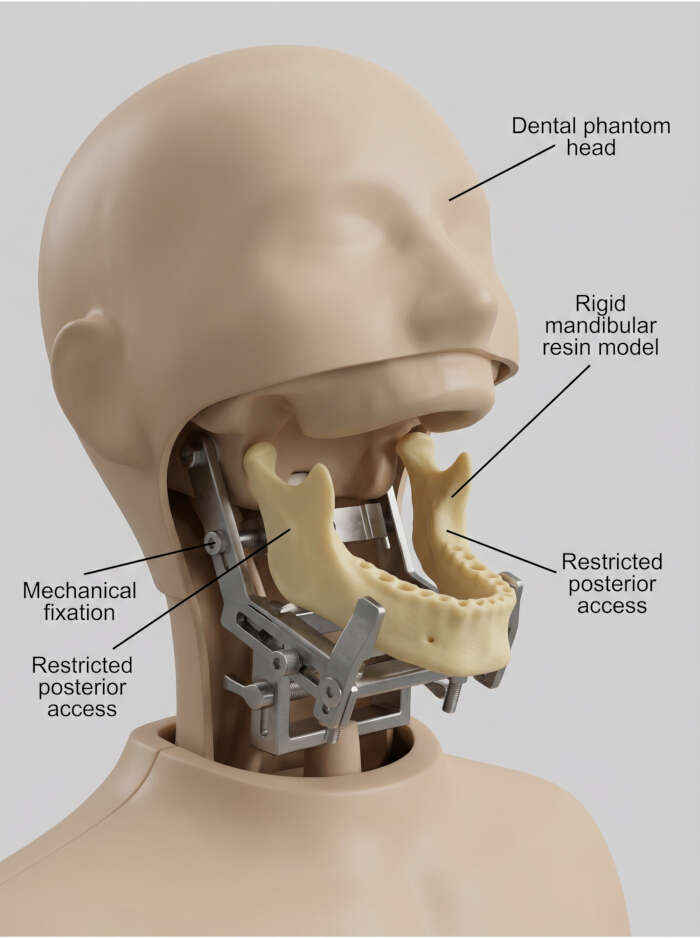
図6:インプラント埋め込みのためのファントムヘッドセットアップ。 標準化されたモデルの固定と、 in vitro インプラント挿入時の後方アクセス制限を提供するために、歯科ファントムヘッドに固定された3次元のプリント下顎樹脂モデル。人工粘膜層は使用されていません。 この図の拡大版はこちらをクリックしてご覧ください。
静的CAISでは、割り当てられたガイドが座り、完全な適合度を確認してからドリルを掘りました。GT IVでは、遠位マイクロスクリューを固定チャネルから挿入し、校正済みトルクレンチで8N·cmに締めました。スクリュー固定はGT IVのみで行われました。GT IVガイドドリリングおよびインプラント装着手順は 図7A–Eに示されています。
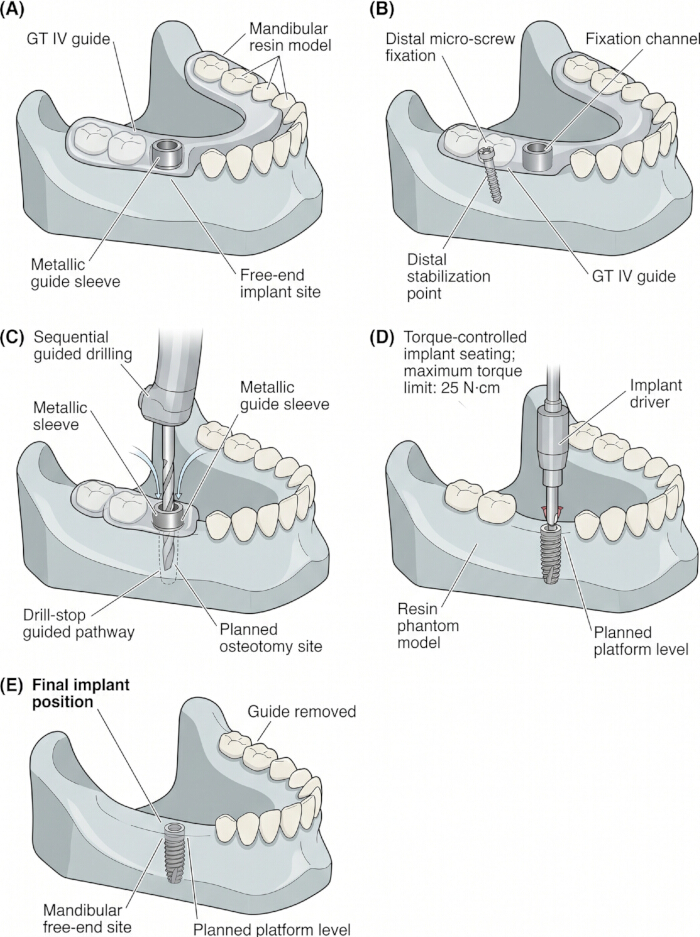
図7:GT静脈内インプラント導入手術。(A) 下顎樹脂モデル上のGT IVガイドの配置。(B)ガイドチャネルを通じた遠位マイクロスクリュー固定。(C) 金属スリーブを貫通する逐次ガイドドリル。(D) 計画された下顎フリーエンド部位でのトルク制御インプラント着座、ドライバーは最大トルク限界を25N·cmに設定されます。(E) ガイド除去後の最終インプラント位置。 この図の拡大版はこちらをクリックしてご覧ください。
完全誘導掘削プロトコルが使用されました。順次掘削はパイロットドリル、中間ドリル、最終ドリルで実施されました。掘削は800rpmで連続的な外部塩水灌漑の下で行われました。深度はガイドスリーブとドリルストップシステムで制御されました。
骨切り準備後、最大トルク限界25 N·cmに設定された校正済みトルク制御ドライバーでインプラントを挿入しました。この値は、インプラントを樹脂ファントムモデルに配置するための標準化された手技的限界として用いられており、生物学的一次安定性の証拠やヒト骨における臨床挿入トルクの直接シミュレーションとしては用いられませんでした。最終的なインプラントプラットフォームは計画されたプラットフォームの高さに合わせて設置されました。設置後、骨切開部位および周囲の樹脂はソケットの剥離、樹脂の亀裂、穿孔、変形、異常なドリル抵抗がないか検査されました。
動的CAISでは、インプラント骨切開術は静的ガイドなしでリアルタイムナビゲーションのもとで準備されました。同じ掘削順序、掘削速度、灌漑条件、インプラントシステム、トルク制御着座プロトコルが使用されました。進入点、角度、深度はナビゲーションディスプレイで制御されました。
モデルは樹脂ベースで、皮質的または松弛性の骨構造、粘性弾性、歯周靭帯の挙動、血液、唾液、軟部組織の変形を再現しなかったため、生物学的な一次安定性は解釈されませんでした。挿入トルクは手続き上の一貫性指標としてのみ記録されていました。
10. 術後スキャンおよびインプラント位置取得
インプラントシステムに適合するスキャンボディが埋め込み後に装着され、完全な装着が確認されました。各モデルはデスクトップ光学実験室スキャナーでスキャンされ、標準精度は10μmでした。術後のスキャンはSTLファイルとしてエクスポートされました。
術後のSTLファイルは偏差解析ソフトウェアにインポートされました。スキャンボディライブラリーを用いて実際のインプラント位置を再構築しました。術後モデルは、安定した歯面を用いた初期のランドマークベースのアライメント、そして残った歯弓を用いた最適適合アライメントの2段階のワークフローで、術前計画モデルに重ね合わせました。インプラント部位、スキャンボディ、スリーブ接触部、損傷部位は登録から除外されました。
術後登録誤差の平均が≤0.10 mmであればファイルが受理されました。この値を超えるファイルは再スキャンされました。2回目のスキャンでも閾値を超えた場合は、インプラントの挿入を除外し記録しました。この厳格な閾値は、術後の偏差測定段階で用いられ、最終的な計画式と挿入型の計算に反映される測定誤差を減らしました。
11. 三次元偏差測定
インプラントの偏差は三次元検査ソフトウェアを用いて測定されました。計画されたインプラント位置はロックされた仮想プランから取得され、実際のインプラント位置は術後のスキャンボディファイルから再構築されました。計画されたインプラント軸と実際のインプラント軸は取り出し、測定前に目視で確認されました。偏差測定のワークフローは 図8に示されています。
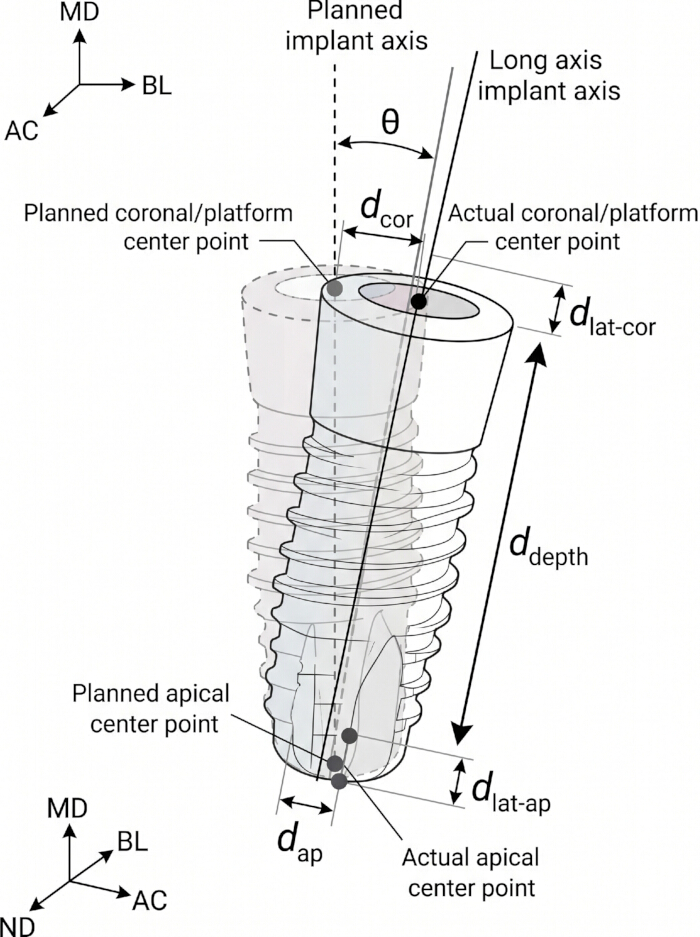
図8:計画されたインプラントと埋め込まれたインプラント間の偏差測定。 計画型と挿入型インプラント偏差解析の概略図。θは角度偏差を示します。d_corはコロナの三次元偏差を示します。d_apは頂端三次元偏差を示します。d_depthは深さ(頂冠状)偏差を示します。d_lat-corは冠状側偏りを示します。d_lat-apは頂端側偏りを示します。 この図の拡大版はこちらをクリックしてご覧ください。
角度偏り、冠状三次元偏位、頂端三次元偏移、深度偏移、中近側偏位、口舌偏移、頂冠状偏位を測定した。これらのアウトカムは、静的および動的CAIS研究における計画的インプラントと挿入の精度を評価する標準的な指標です14。
角度偏差は、計画されたインプラント軸と埋め込まれた軸の間の角度として定義されました。コロナの三次元偏差は、計画されたインプラントプラットフォーム中心点と実際の中心点間のユークリッド距離として定義されました。頂端三次元偏差は、計画されたインプラントの中心点と実際の中心点間のユークリッド距離として定義されました。深さのずれは、インプラント軸方向に沿った垂直方向の変位として定義されました。中近遠位および口舌偏差は、対応する座標軸に沿った位置差を分解して計算しました。
2人の訓練を受けた評価者が独立してすべてのアウトカムを測定しました。各アウトカムはインプラントごとに3回測定され、平均値を統計解析に用いました。インターオブザーバー信頼性はクラス内相関係数を用いて評価されました。評価者の差が線形偏差で0.20mm、角度偏差で0.40°を超える場合、3人目の評価者が測定を繰り返し、最終的な値が合意により決定されました。
12. ガイド安定性評価
ガイドの安定性は、マイクロモーション試験、挿入・除去サイクル、スクリュー固定試験を用いて評価されました。安定性試験は、一次インプラント挿入精度解析に用いられたものとは別のモデルガイドアセンブリで行われ、ガイドの挿入、スクリュー固定、取り外しの繰り返しが偏差測定に用いられたアセンブリに摩耗を生じさせないようにしました。
マイクロモーションテストでは、ガイドは印刷された下顎モデルに装着され、モデルガイドアセンブリは機械的試験装置に固定されました。1μm解像度のデジタル変位計がガイドの遠端に配置されました。標準化された低等級荷重が3つ、水平せん断力5N、垂直軸圧10N、メシオディスタル干渉力3Nが加えられました。これらの大きさは、パイロット試験後に選定され、目に見える樹脂損傷、ガイドの破断、永久変形を生じさせることなくガイドの微細運動を検出しました。これらは術中の咀嚼負荷を完全に再現することを目的としていたのではなく、ガイド設計間で同等の応力条件を提供することを目的としていました。各荷重は1ガイドあたり10回加えられ、平均変位はマイクロメートル単位で記録されました。
繰り返し使用安定性のために、各ガイドに対して30回の挿入・除去サイクルが実施されました。1サイクルはガイドの完全な装着、フィットの視覚確認、GT IVのスクリューロック、そしてガイドの取り外しで構成されていました。30サイクル後、マイクロモーションテストが再実施されました。ガイドはひび割れ、袖の緩み、袖の膨大、変形、歯の接触摩耗、座席の安定性の低下などを検査しました。
スクリュー固定の安定性については、この設計に遠位微小ねじ固定のみが組み込まれていたため、GT IVのみが評価されました。固定ネジはテスト前に8N·cmに締められました。マイクロモーション試験および挿入・除去サイクル後に除去トルクを測定しました。挿入トルクと取り出しトルクの差が記録されました。目に見えるねじ山損傷、ネジ穴周辺の樹脂損傷、またはガイドの破損は機械的故障として記録されました。
13. 統計解析
データは商用統計ソフトウェアとオープンソースの統計計算環境を用いて分析されました。正規性はシャピロ・ウィルク検定で評価し、分散の均一性はレヴェーン検定で評価した。連続変数は平均±標準偏差、または分布に応じて中央値および四分位範囲として要約されました。両側検定を用い、統計的有意性はP < 0.05に設定されました。
GT I-GT IVの静的ガイドと設計の比較では、仮定が満たされた場合、一方向ANOVAとボンフェローニの後補修正が用いられました。分散が不均一な場合には、Games-Howell後処理検定を用いたウェルチANOVAが用いられました。非正規分布データには、ダンの事後比較を用いたクルスカル・ウォリス検定が用いられました。効果量はANOVAに基づく比較でη2 、ノンパラメトリック比較でε2 と報告されました。
静的検定と動的CAIS検定では、データ分布に応じて独立標本t検定またはマン・ホイットニーU検定が用いられました。静的グループと動的グループは別々のモデルアセンブリから生成されたため、独立したグループとして分析されました。複合サイト解析では、最終サイト特異的データセットからプール平均および標準偏差を再計算し、各サイトあたりn=20、モダリティあたりn=40としました。結合値は以前のスプレッドシート版から取られず、報告前にサイト固有の数値と照合されました。
#36と#37のサイト比較では、分布に応じてペアt検定またはWilcoxon署名順位検定が用いられました。静的CAISと動的ナビゲーションのサイト比較は別々に報告されました。
マイクロモーションおよび挿入除去のサイクリングデータについては、前後のシリング変位値をペアt検定またはウィルコクソン符号付きランク検定で比較しました。GT、I、GT、IVの差は一方向ANOVAまたはKruskal-Wallis検定を用いて分析しました。スクリュー固定はGT IVにのみ存在していたため、スクリュー除去トルクは記述的に分析され、4つのガイド設計すべてで比較されませんでした。
観察者間信頼性は、2方向ランダム効果クラス内相関係数を用いて評価されました。ICC値0.75〜0.89は良好な信頼性と解釈され、0.90≥値は優れた信頼性と解釈されました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
この in vitro 試験では、標準化された下顎自由端樹脂モデルにおけるインプラントの挿入精度とガイド安定性を評価しました。主な精度の結果は、角度偏差、冠状三次元偏差、頂端三次元偏差、深度偏差、横方向偏差でした。解析はインプラント部位#36および#37で実施されました。静的ガイドとデザインの比較にはGT I、GT II、GT III、GT IVが含まれ、モダリティ比較には静的CAISと動的ナビゲーションが含まれていました。
4つの静的ガイド設計の精度
表1は 、サイト#36および#37におけるGT I–GT IVの角度偏差、冠状三次元偏差、頂端三次元偏差をまとめています。両インプラント部位において、進行的なガイド設計修正は角度偏差および三次元偏差の低下と関連していました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
本試験所では、標準化された下顎フリーエンド樹脂モデルにおいて、静的ガイド設計の最適化と動的ナビゲーションがインプラントの挿入精度およびガイド安定性に与える影響を評価しました。主な発見は、GT IからGT IVへの段階的修正により、角度、コロナ、深さ、横方向、微小運動の値が一般的に低下したことでした。しかし、改善はすべての結果で均一ではありませんでした。GT IVはほとんどの測定パラメータで最も良好な全体プロファイルを示しましたが、GT IIIはサイト#37でGT IVよりやや低い平均先端三次元偏差を示しました。静的比較と動的比較でも、混合パターンが示されました。動的ナビゲーションは遠位#37部位で角度偏差が低く、頂端の全方向偏差が低く、静的誘導は複数の#36パラメータで同等かそれ以上の値を示しました。複合サイトの結果は、どちらのモダリティも均一な優位性を支持していませんでした。これらの発見は、すべての条件で一つのガイドデザインやCAISモダリティが優れていたという一般的な主張ではなく、指標特異的な解釈を支持しています。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者たちは何も明かすことはありません。
謝辞
本研究は、公共、商業、非営利分野の資金提供機関から特定の助成金を受けていません。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 校正済みトルクレンチ | Straumann | ラチェット/トルク制御デバイス | 8 N·cm GT IV マイクロスクリュー固定および 25 N·cm インプラント挿入に使用。 |
| 歯科モデル樹脂 | Formlabs | Model Resin V3 | 硬質下顎樹脂モデルの印刷に使用。 |
| 歯科ファントムヘッド | Nissin Dental Products | Simple Manikin III | 下顎樹脂モデルの標準化固定および後方アクセス制限シミュレーションに使用。 |
| デスクトップラボラトリースキャナー | 3Shape | E4 Lab Scanner | 印刷モデルの検証および術後のSTLスキャンに使用。 |
| デジタル変位ゲージ | Mitutoyo | ABS デジマチックインジケーター、シリーズ543、0.001 mm 分解能 | ガイドの微小動作測定に使用。 |
| デジタル力計 | Mark-10 | デジタル力計、0–50 N 範囲 | 安定性テスト中の 5 N、10 N、および 3 N 負荷の検証に使用。 |
| 動的ナビゲーションシステム | ClaroNav | Navident EVO | 動的ナビゲーション支援インプラント配置に使用。 |
| フィットチェック用シリコーン | GC Corporation | Fit Checker Advanced Blue | サージカルガイドの着座検証および高接触領域の検出に使用。 |
| ガイド付きインプラントドライバー | Straumann | ティッシュレベルRNガイド付きインプラントドライバー | 計画されたプラットフォームレベルまでのインプラント挿入に使用。 |
| ガイド付き手術ドリルハンドル | Straumann | ガイド付きドリルハンドル、Ø2.2–4.2 mm | シーケンシャルガイドドリリング中、Ø5 mm ガイドスリーブと併用。 |
| ガイド付き手術ドリルセット | Straumann | Straumann Guided Surgery Instruments / VeloDrill システム | パイロット、中間、最終ドリリングに使用。 |
| インプラント計画およびガイド設計ソフトウェア | Straumann / Dental Wings | coDiagnostiX | STL–CBCT登録、バーチャルインプラント計画、ガイド設計に使用。 |
| イソプロピルアルコール | Sigma-Aldrich / Merck | 2-プロパノール、≥99.5% | 印刷された樹脂モデルおよびガイドの洗浄に使用;プロトコル使用用に 95% イソプロピルアルコールとして調製。 |
| 機械モデルクランプ | 汎用ラボ用具 | ステンレス製調整可能クランプ | 樹脂下顎モデルの固定に使用。 |
| 機械試験フレーム | Mark-10 / Instron | 手動力テストスタンド | 微小動作テスト中の標準化された負荷に使用。 |
| 金属製ガイドスリーブ | Straumann | T-スリーブ、Ø5 mm、H5 mm、REF 034.053 | すべての静的ガイド設計でドリリング経路の標準化に使用。 |
| ナビゲーションキャリブレーションキット | ClaroNav | Navident キャリブレーションキット | ハンドピースおよびドリル軸キャリブレーションに使用。 |
| ナビゲーショントラッカーセット | ClaroNav | Navident モデルトラッカーとハンドピーストラッカー | 動的ナビゲーション中のモデルおよびハンドピースのトラッキングに使用。 |
| オープンソース統計環境 | R Foundation | R バージョン 4.3 以降 | 補足的な統計チェックおよび効果量計算に使用。 |
| 樹脂硬化ステーション | Formlabs | Form Cure | 405 nm 後硬化に使用。 |
| 樹脂洗浄ステーション | Formlabs | Form Wash | 印刷後のイソプロピルアルコール洗浄に使用。 |
| スキャンボディ | Straumann | ティッシュレベルRN プラットフォームと互換性のある RN スキャンボディ | 術後のインプラント位置再構築に使用。 |
| スプレッドシートソフトウェア | Microsoft | Excel 365 | データの整理および表の作成に使用。 |
| 統計ソフトウェア | IBM | IBM SPSS Statistics 29.0 | 正規性検定、ANOVA、t検定、非パラメトリック検定、ICC分析に使用。 |
| サージカルガイド樹脂 | Formlabs | サージカルガイド樹脂 | GT I–GT IV サージカルガイドの印刷に使用。 |
| サージカルモーターおよびハンドピース | NSK / W&H | 20:1 コントラアングル付きインプラントサージカルモーター | 連続的な外部生理食塩水灌流下で 800 rpm でガイド付きドリリングに使用。 |
| 三次元検査ソフトウェア | ZEISS | ZEISS INSPECT Optical 3D | 表面偏差検査および計画された対実際のインプラント分析に使用。 |
| 三次元モデリングソフトウェア | Materialise | 3-matic Medical 19.0 | STLクリーンアップ、メッシュ修復、下顎モデルの準備に使用。 |
| 三次元プリンター | Formlabs | Form 3B+ | 下顎樹脂モデルおよびサージカルガイドのステレオリソグラフィー印刷に使用。 |
| ティッシュレベルインプラント | Straumann | スタンダードプラスインプラント、Ø4.1 mm RN、SLActive、10 mm、REF 033.562G | すべてのグループで #36 および #37 のサイトで使用。 |
| チタンマイクロスクリュー | Dentium / Jeil Medical | 矯正用マイクロスクリュー、1.5 mm × 8.0 mm | GT IV の遠位固定のみに使用。 |
| 表注:等価製品を使用可能。技術的機能および測定精度が同じである場合。スキャナーの精度、プリンターの層厚、スリーブの寸法、インプラントの寸法、ガイド樹脂の種類、ナビゲーション登録しきい値、トルク設定、および変位ゲージの分解能はプロトコルと一致する必要があります。 |