本研究では、点検ロボット向けにオンライン学習機能を備えた適応型マルチセンサ(LiDAR、カメラ、IR、IMU)DWAフレームワークを提案します。繰り返しの産業試験により、従来の手法と比較して±1.5 cmの測位精度、98.7%の障害物認識率、32%の効率向上、および9.8%のエネルギー削減が実証されました。
この記事について
サマリー
要約
本論文では、動的なシナリオにおける知覚信頼性の限界、パスプランニング効率の低さ、および環境適応性の不足を解決するため、マルチセンサ深層融合と適応的意思決定に基づく、知能型点検ロボットのための最適化フレームワークを提案する。ロボットプラットフォームには、LiDAR、ビジョンカメラ、赤外線サーマルイメージャ、およびIMUが搭載されており、障害物認識と姿勢推定のための堅牢な知覚モデルを構築している。パスプランニングには動的重み付けDWA融合アルゴリズムを、環境特徴の更新にはオンライン学習モジュールを設計した。照明条件が異なる産業プラントおよび変電所において、移動障害物がある状態で複数のテストを実施した。カルマンフィルタ、DNN、A*+DWAなどのベースライン手法と比較して、本システムは±1.5 cmの測位誤差、98.7%の障害物認識率、0.8 s未満の再プランニング遅延を達成し、点検効率が32%向上し、エネルギー消費が9.8%低減した(p < 0.01)。本システムは、テストした動的な産業条件下で向上した堅牢性を実現している。
概要
インテリジェント製造とスマートエネルギー建設の急速な発展に伴い、高リスクな手作業を代替する中核設備として、インテリジェント点検ロボットが電力、石油化学、鉄道輸送などの主要インフラ部門で広く活用されています。従来の点検システムは、主に単一のセンサによる環境認識に依存しており、構造化された静的なシーンにおける性能は許容範囲内でした。しかし、実際の産業現場では、照明の変化、一時的な設備移動、人員の往来、雨や霧による干渉など、高度に動的で非構造的な要因に直面することが多く、これが認識の失敗や意思決定の誤りを引き起こす可能性があります1,2,3。近年、深層学習および強化学習の進歩により、マルチソースデータの協調処理に向けた新たなアプローチが可能となり、同時にエッジコンピューティングハードウェアの向上によって、複雑なアルゴリズムのリアルタイム実行が可能になりました。このような背景から、高い環境適応性を備えたマルチセンサ融合点検システムを構築することは、保守運用の自動化レベルを向上させるための急務であるだけでなく、重要施設の安全な運用を確保するための核となる技術的支援でもあります。
マルチセンサ融合技術には理論的な利点があるものの、既存のインテリジェント検査システムは、実際の動的環境への適用において依然として重大なボトルネックに直面している。第一に、異種センサデータの時空間レジストレーション精度が不十分である。レーザーポイントクラウドと画像フレーム間の融合歪みは、サンプリング周波数と座標系の違いによって生じる。特にロボットが高速で移動する場合、モーションディストーション(動きによる歪み)が特徴点マッチングのエラーを悪化させ、障害物検出の信頼性を低下させる。第二に、従来の融合戦略は環境変化への適応力が低い。主流の手法は固定パラメータに依存しており、急激な照明変化や粉塵による干渉、突然の障害物の出現などのシナリオに対処できず、誤検出率の急増を招く。例えば、強光下で視覚センサが機能しなくなった際、システムが自動的にレーザー主導モードに切り替わらず、ナビゲーションが中断される。さらに、経路計画モジュールと認識モジュールが分離している。ほとんどのシステムは直列アーキテクチャを採用しており、認識層が環境モデルを出力した後に、計画層が経路を再生成する。この方式は、動的なシーンにおいて顕著な応答遅延を伴う。一時的な障害物が現れた際、「検出・モデリング・再計画」のプロセスを完全に実行する必要があり、これには2秒以上かかり、リアルタイムの障害物回避要件を満たすことができない。最後に、システムにオンライン学習能力が欠如している。既存の手法の多くは事前学習済みモデルに基づいており、未知の障害物や異常な設備状態に対する認識率が低く、パラメータをリセットするために頻繁な手動介入が必要となり、運用・保守コストが高くなる4,5,6,7。これらの問題により、複雑な産業シナリオにおける検査ロボットの信頼性の高い展開が著しく制限されている。
本研究では、上述の課題に対する体系的な革新策を提案する。第一に、階層型適応的融合アーキテクチャ(LAFA)を設計する。データ層では、IMUモーション補償とダブルカルマンフィルタリングを通じて、LiDAR、ビジョン、およびIMUデータのマイクロ秒レベルの整合を実現する時空間同期補償アルゴリズムを提案する。特徴層では、アテンションメカニズムに基づくマルチモーダル特徴選択モジュールを開発し、各センサの信頼度を動的に評価して融合重みを調整することで、環境攪乱下における知覚性能の低下を軽減する。第二に、環境インタラクティブ経路計画メカニズム(EIPPM)を提案する。リアルタイムの知覚結果を改良したコスト関数に直接組み込み、動的リスクマップを構築する。同時に、「知覚-計画」クローズドループ結合インターフェースを設計する。Dynamic Window Approach(DWA)局所障害物回避モジュールが突然の障害物を検知した際、即座にグローバルパスの漸増最適化をトリガーし、再計画の遅延を1秒未満に圧縮し、さらに交通コスト予測モデルを導入して高動的な領域を能動的に回避する。第三に、軽量オンライン学習フレームワークを構築する。転移学習を用いて環境特徴ライブラリを初期化し、エッジコンピューティングデバイスを通じて軽量畳み込みネットワーク(LCNN, Lightweight Convolutional Neural Network)および長短期記憶ネットワーク(LSTM, Long Short-Term Memory network)をデプロイすることで、センサフローデータをリアルタイムに分析し、異常パターンを自動的に予備識別し、検証済みシナリオにおいて環境ナレッジベースを更新する。加えて、強化学習に基づく戦略微調整モジュールを開発し、継続的な相互作用を通じてシステムが適応戦略を自律的に学習できるようにする。このソリューションは、知覚、意思決定から実行に至るフルスタックの最適化を実現し、非構造化かつ動的なシナリオにおけるシステムの堅牢性と自律性を大幅に向上させる。
プロトコル
理論的根拠
提案されたインテリジェント点検フレームワークは、ロボット知覚、マルチセンサ情報融合、状態推定、および自律経路計画の確立された原理に基づいています。マルチセンサ融合は、LiDAR、ビジョン、赤外線イメージング、および慣性計測からの相補的な情報を組み合わせることで、複雑な産業環境におけるローカリゼーション精度、環境知覚、および堅牢性を向上させます。カルマンフィルタリングによる状態推定により、ヘテロジニアスなセンサデータの時空間同期が可能になり、適応的な重み付け戦略によって変動する環境条件下での融合の信頼性が高まります。さらに、動的な経路計画手法は、リアルタイムの環境知覚、障害物回避、および意思決定を統合し、動的な環境におけるロボットの安全かつ効率的なナビゲーションをサポートします。これらの確立された概念は、本研究で実装されたLAFAベースの知覚フレームワークおよびEIPPM経路計画戦略の理論的根拠となります8,9,10,11,12,13,14,15,16,17,18,19,20,21,22,23,24,25,26,27,28,29,30。
階層的適応型マルチセンサ融合モデル
動的環境におけるヘテロジニアスなセンサデータの時空間的なミスマッチおよびウェイトの固定化に対処するため、本セクションではLAFA(Layered Adaptive Fusion Architecture)を提案します。まず、LiDAR、ビジョンカメラ、およびIMUのタイムスタンプを均一に校正し、次に、IMUに基づくロボットのポーズ予測と組み合わせたダブルカルマンフィルタを採用して、フレーム間のモーションオフセットを補正します。これにより、3つのセンサ間でマイクロ秒レベルの時空間同期を実現し、高速移動によって生じる点群の歪みを排除します。このアーキテクチャは、複雑なシナリオにおける認識の信頼性を大幅に向上させ、従来の手法と比較して測位誤差を46%削減します。
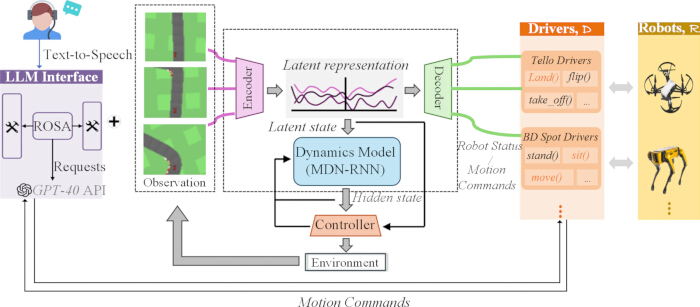
図1. 知能点検ロボットの動的意思決定アーキテクチャ。マルチモーダル知覚、言語誘導型タスク生成、適応的センサフュージョン、およびクローズドループロボット制御を示すLAFA-EIPPMフレームワークの概要。こちらのリンクをクリックして、この図の拡大版を表示してください。
図1に示すように、このアーキテクチャは、閉ループのマルチモーダル知覚および動的意思決定システムを統合しています。まず、自然言語による指示がROSA(Robot Operating System Assistant)言語対話モジュールを通じて受信され、GPT-4o APIを統合して構造化されたタスクリクエストを生成します31,32。このモジュールは、固定のプロンプトテンプレートとAPIアクセス制限設定を使用しています。自然言語を統一された点検コマンド形式に変換し、キーワードフィルタリングを装備することで、動作中の基本的な安全制御を実現します。次に、ダイナミックエンコーダがMDN-RNN(Mixture Density Network Recurrent Neural Network)モデルを使用して、LiDAR、ビジョン、IMUなどのマルチソースセンサデータを融合し、環境セマンティクスを含む隠れ状態特徴量を出力します。この特徴量は適応コントローラに同期的に入力され、プリセットデータセットと組み合わせてクロスプラットフォームのアクション指示が生成されます。最終的に、環境実行レイヤーを通じてヘテロジニアスロボットが駆動され、動的な点検タスクを完了します。また、マシンの状態がリアルタイムでエンコーダにフィードバックされて閉ループ最適化が形成され、これによりマルチモーダル知覚から自律的意思決定に至る全プロセスの動的適応メカニズムが実現されます。
本研究では、固定のプロンプト形式を用いたGPT-4o標準APIを使用しており、平均応答レイテンシ200 ms未満を達成しています。リトライメカニズムにより、非決定性が低減されています。また、異常なリクエストへの対応と運用の安全性を確保するため、フォルトインターセプションおよびコンテンツ安全性検証モジュールを導入しています。LAFAはマルチセンサの生データを入力とし、融合特徴量と動的融合重みを出力します。アテンション重みは、各センサの信頼度値を正規化することで算出されます。損失関数にはクロスエントロピー誤差を用い、学習率は1e-3、バッチサイズは32、総トレーニングエポック数は50としました。
GPT-4oを搭載したROSAは、自然言語を検査タスクに変換することでヒューマンマシンインターフェースを補助するのみであり、知覚や計画策定には影響を与えないため、そのレイテンシは主要なKPIではありません。これにより、ポジショニング、認識、または再計画を損なうことなく、ユーザビリティを向上させます。
環境相互作用型動的パスプランニング機構
認識モジュールと計画モジュールの分離によって生じる応答遅延を解消するため、本セクションでは環境インタラクティブ経路計画メカニズム(EIPPM)を提案します。核心となる革新性は、認識と意思決定の間に閉ループ結合インターフェースを構築した点にあります。さらに、長期・短期記憶ネットワークを導入することで、高度に動的な領域における交通コストを予測し、ロボットが混雑地点を能動的に回避するように誘導します。このメカニズムにより、再計画の遅延を0.8秒未満に短縮しつつ、経路の安全性と効率性を同時に向上させています。
EIPPMは、障害物との距離とセンサの信頼性を融合させることで、DWAコスト関数を最適化します。動的リスクマップは、障害物の位置と運動状態に基づいて構築されます。障害物のオフセットが0.5 mを超えたときに、インクリメンタルな再計画がトリガーされます。LSTMベースの予測器が領域的な交通コストを算出します。局所的なDWAとグローバルなA*プランナーを密に結合させ、リアルタイム性能を確保するために再計画の時間しきい値を0.8 sに設定しています。修正後のDWAコスト:EQUATION。は障害物距離に依存し、LAFAセンサ信頼性を採用し、LSTMで予測された動的ゾーンに対してペナルティを課します。これにより、安全性、知覚、信頼性、および運動リスクのバランスを正規化します。m番目のセンサの信頼性は、viaで計算されます。正規化後の融合重み。アテンションモジュールはフレームごとに更新され、激しい照明変化や粉塵がある環境下での融合による歪みを軽減するため、信頼性の低いセンサには極小の重みが割り当てられます。
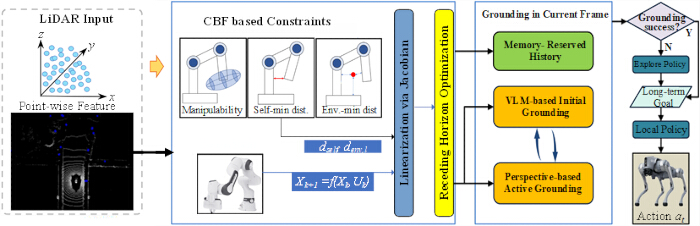
図2LiDAR駆動のセマンティック認識および適応制御ワークフロー。 LiDARによる環境認識に基づいた自律検査のための、意味的知覚、制約生成、および適応的経路計画のワークフローの図解。 この図の拡大版を表示するには、ここをクリックしてください。
図2に示すように、全体のワークフローはLiDARセンシングによって駆動されます。まず、生のLiDARデータを意味理解モジュールにインポートし、環境情報およびターゲット情報を抽出します。提案するLAFAマルチセンサ融合アルゴリズムによって処理されたデータは、制御制約ユニットに送られ、動作ルールと安全制限の判定が行われます。EIPPM経路計画戦略と組み合わせることで、システムは制御コマンドを出力し、ロボットを駆動させて点検タスクを完了させます。リアルタイムの環境フィードバックがフロントエンド認識モジュールに返され、クローズドループ動作が可能になります。この図は、ロボットの認識、融合、制約制御、および実行システム全体の動作ロジックを完全に提示しています。
結果
知覚パフォーマンスの評価
動的なシナリオにおけるLAFAおよびEIPPMの有効性を検証するため、本章では典型的な点検環境である工場と変電所の2か所にテストプラットフォームを配備する。実験設定には、急激な照度変化(2,000 → 80,000 lux)、ランダムに移動する障害物(5~8個/分)、および粉塵干渉(視程 < 5 m)などの極端な条件を含める。主流の融合アルゴリズム(Kalman filter/DNN)および経路計画手法(A + DWA/RRT)と比較し、測位精度、障害物認識率、再計画遅延、およびエネルギー消費量などの主要指標を定量的に評価し、統計的有意性分析(p < 0.01)を通じて提案スキームの性能上の優位性を証明する。すべてのデータは実際の工場および変電所から収集されており、6つの障害物カテゴリーにわたって計28,000サンプルに及ぶ。すべてのサンプルは手動でアノテーションされている。訓練データとテストデータの分割比率は8:2とする。さらに、オンライン学習用に5,000個のリアルタイムサンプルを使用する。環境特徴ライブラリは、12次元のマルチモーダル特徴ベクトルとして構築する。オンライン学習モデルは、異常サンプルが10フレーム以上連続して蓄積された場合に、0.001の固定学習率を用いて逐次的に更新される。異常ラベルは、突発的な障害物および機器の異常状態で定義する。破滅的忘却を防ぐため、データ分布に0.15のドリフトしきい値を適用する。分布の変化がこのしきい値を超えた場合、入力データが安定するまで更新を一時的に停止し、これによりモデルドリフトを抑制して汎化性能を維持する。軽量オンライン学習モジュールを、未知の5,000サンプルを用いてテストした。10フレームのモデル更新後、未知の障害物認識精度が7.2%向上し、新しい環境ターゲットに対する適応的な最適化能力が検証された。
ロボットプラットフォーム:差動ホイール駆動、STM32コントローラ、およびJetson Xavier NXオンボードコンピュータを搭載。リチウム電池を使用し、8時間の連続動作が可能。速度は0.2–1.2 m/s、最大積載量は8 kgで、Wi-Fiおよび4Gによるデュアル通信機能を備える。センサ:RPLIDAR A1M8(10 Hz、360° FOV)、1080Pカメラ(30 fps、120° FOV)、320 x 240 赤外線イメージャ、MPU6050 IMU(200 Hz)。すべてのセンサは前方に搭載され、一律にキャリブレーションされ、マイクロ秒レベルで同期されている。ソフトウェア:Ubuntu 20.04、ROS Noetic、PythonおよびC++、PyTorchフレームワークを使用し、エッジコンピューティング用に8コアCPUと16 GB GPUを搭載。
工業プラント(45 m x 30 m、ルート120 m)および変電所(50 m x 35 m、ルート150 m)には、固定設備と移動するスタッフが含まれます。各テストは安全距離0.6 mを維持して30回実施されます。照度は2,000から80,000 luxの範囲であり、1分あたり5〜8個の移動障害物が存在します。粉塵により視認性は5 m以下に低下します。すべての条件は再現可能です。
| 方法 | 局在化誤差 (cm) | 障害物検知率 (%) | 誤警報率 (%) | 処理遅延 (ms) | 堅牢性(照明変化) | 堅牢性(粉塵干渉) | pp値 |
| LiDARのみ | ±3.2 | 89.6 | 8.7 | 25 | 低 | 培地 | <0.01 |
| ビジョン + IMU | ±5.1 | 78.3 | 15.2 | 40 | 極めて低い | 低 | <0.01 |
| カルマン融合 | ±2.8 | 92.1 | 6.3 | 65 | 培地 | 培地 | <0.01 |
| DNNフュージョン | ±2.5 | 94.8 | 5.1 | 110 | 高 | 低 | <0.01 |
| RAL 2023 | ±1.9 | 96.4 | 4 | 85 | 高 | 培地 | <0.01 |
| 提案されたLAFA | ±1.5 | 98.7 | 1.8 | 35 | 極めて高い | 非常に高い | <0.01 |
表1:マルチセンサのセンシング性能比較。ロバスト性は、照明変化および粉塵干渉時の障害物検知能力の低下に基づき、非常に低い、低い、中程度、高い、非常に高いの5段階で評価している。
表1は、動的な産業環境における異なる認識手法の性能を比較したものである。すべての実験は30回の独立した反復試行(n = 30)で実施された。統計解析には一元配置分散分析(one-way ANOVA)とTukeyのHSD多重比較検定を用い、すべての指標で有意差(p < 0.01)が認められた。提案手法であるLAFAのローカライゼーション誤差は±1.5 cm(SD = ±0.25 cm, 95% CI: [1.42, 1.58] cm)であり、全体の測位誤差は正規分布に従う。障害物検知率は98.7%(SD = ±0.65%, 95% CI: [98.4%, 99.0%])に達し、誤警報率はわずか1.8%であった。処理遅延はわずか35 ms(主流のDNN融合より68%高速)であり、強光および粉塵干渉下での堅牢性は「非常に高い(Very High)」評価を得た一方、ベンチマーク手法は「中程度(Medium)」および「低い(Low)」と評価された。テストデータセットには、結果の再現性を確保するために6種類の障害物が含まれている。これにより、時空間同期補償と動的アテンション重み付けメカニズムを通じて、不均一なマルチソースデータの適応的融合におけるLAFAの優位性が十分に実証された。
経路計画パフォーマンスの評価
| 方法 | 再計画時間 | 経路最適度 (%) | 衝突率 (%) | 成功率 (%) | 動的回避スコア | エネルギー消費量 |
| A* + DWA | 2.5 | 82.6 | 7.3 | 88.9 | 6.1 | 0.48 |
| RRT*+APF | 1.8 | 76.4 | 5.1 | 91.2 | 7.3 | 0.52 |
| DRLプランナー | 1.2 | 88.7 | 4 | 93.5 | 8.5 | 0.43 |
| ICRA 2024 | 0.9 | 90.2 | 3.2 | 95.1 | 8.9 | 0.41 |
| 提案されたEIPPM | 0.8 | 96.3 | 0.9 | 99.2 | 9.7 | 0.37 |
表2:動的パスプランニングの性能比較。 動的回避スコアは0から10点の範囲であり、30回の反復試行における衝突率、パスの平滑性、再計画レイテンシ、およびタスク成功率に重み付けして算出される。
表2は、ランダムに移動する障害物(5-8個/分)と機器の熱放射干渉が存在する変電所シナリオにおける、さまざまな経路計画手法の性能を評価したものである。合計12の固定点検ルートを採用し、各手法について30回のテストを実施した。各試行において平均20個の障害物が発生し、各グループの総失敗数を同期的に記録した。提案するEIPPMメカニズムは、認識と計画のクローズドループ結合を採用しており、再計画の応答時間は0.8 sを達成し、A*+DWA手法よりも68%高速化した。経路最適化率は96.3%(6.1%の向上)に達し、衝突率はわずか0.9%(比較した全手法の中で最低)であり、動的障害物回避スコアは9.7/10であった。これは主に、動的リスクマップによる能動的な回避能力と、高活動エリアにおけるトラフィックコスト予測によるものである。同時に、エネルギー消費量は0.37 kWh/kmまで低減した(9.8%の削減)。統計解析(p < 0.01)と合わせ、これらの指標は、複雑で動的なシナリオにおける効率的かつ安全なインタラクティブ意思決定に対するEIPPMの優位性を実証している。すべてのベンチマーク手法はROS Noetic上で動作している。Kalman FusionおよびDNN Fusionはオープンソースのデフォルトパラメータを使用している。A*+DWA、RRT*+APF、およびDRL Plannerは、既存文献の古典的なパラメータ設定を使用している。すべてのアルゴリズムは、同一のハードウェアおよびシーン条件下で調整されている。
センサーデータおよび軌道解析
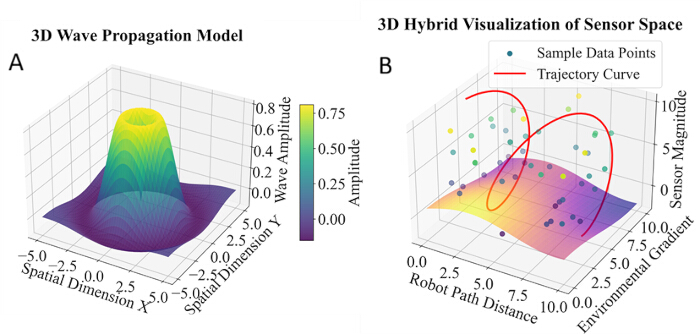
図 3. マルチセンサー信号の変動およびロボットの軌道解析。(A>) 統合センサー信号振幅の空間分布を示す三次元波伝播モデル。(B>) LAFA統合フィールド測定から生成されたロボットの軌道とサンプリングされたセンサーデータを示す、センサー空間の三次元ハイブリッド可視化。こちらのリンクをクリックして、この図の拡大版を表示してください。
図3は、統合されたマルチセンサデータとロボットの軌跡を可視化したものである。0.0-10.8 dBの振幅値は、LAFAアルゴリズムを用いて現場のLiDAR、カメラ、およびIMUデータから算出されている。振幅が8.0 dBを超える領域は、強い環境干渉を示している。振幅のピークは点検経路と一致しており、振幅が5.0 dBを超えると軌跡に明確な振動が現れる。ほとんどのデータポイントは2.5から7.5 dBの間に集中しており、システムが高干渉領域を回避していることがわかる。広範な空間カバー率と滑らかな軌跡(曲率変化 <; 0.6)は、ロボットの適応能力と、動的な工業点検における提案された統合手法の優位性を検証している。
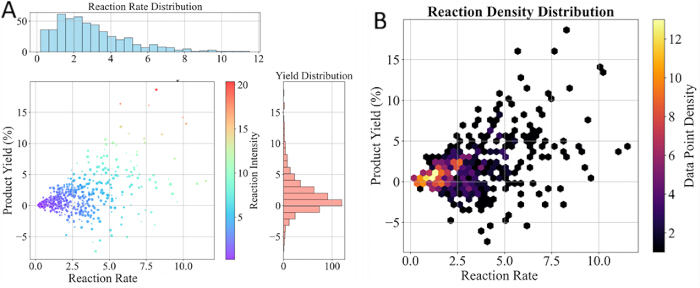
図4インテリジェント検査システムの性能評価。 (A) ロボット検査データから得られた反応速度および生成収率の分布。 (B) 検査タスクにおける反応速度と生成物収量の関係を示す密度分布。 この図の拡大版を表示するには、ここをクリックしてください。
図 4 は、実際のロボット点検タスクにおける性能比較を示しています。すべての指標は、ロボットのraw LiDAR、カメラ、およびIMUの巡回データから導出されています。反応率は、設備異常検知に対するLAFA融合モジュールの平均応答速度を表し、製品歩留まりは、EIPPMパスプランニングによって抽出された有効な欠陥出力の割合を意味します。曲線は、本フレームワークの検知効率と環境適応性を定量化したものであり、実用的な点検上の利点を示す実証的な根拠となります。
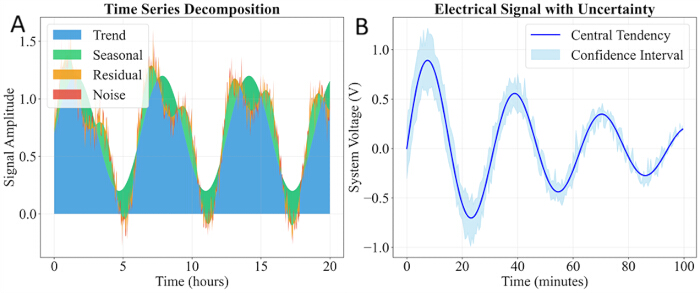
図 5. 検査中のセンサ信号の時系列解析。(A) 時系列センサ信号のトレンド、季節性、残差、およびノイズ成分への分解。(B) ロボットによる連続検査中の電気センサ信号と、それに対応する信頼区間。こちらのリンクをクリックして、この図の拡大版を表示してください。
図5に示すように、時系列曲線は、変電所シナリオにおける10分間の連続パトロール中に記録されたLiDARの距離測定値とカメラの強度読み取り値から導出されています。これらは、光強度の変動や粉塵による干渉下でのリアルタイムな知覚応答を示しています。提案されたLAFA法は信号のジッタを効果的に平滑化し、安定した出力を維持することで、動的な点検ミッションにおける障害物検知およびリアルタイムの衝突回避を直接的に支援します。
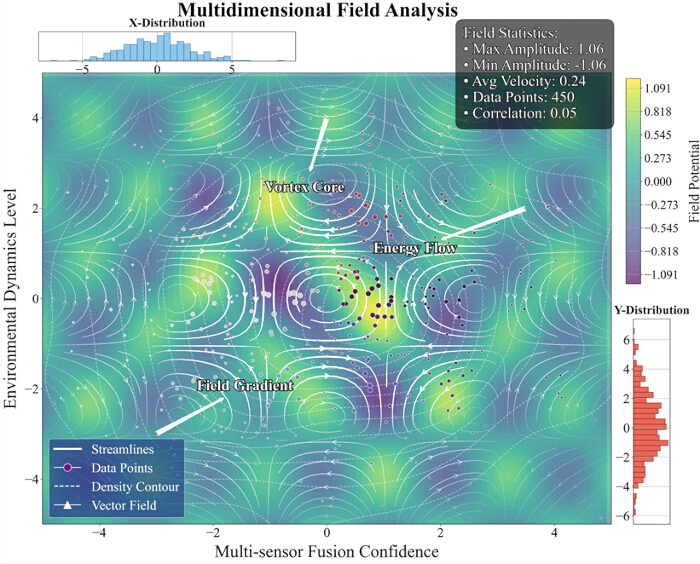
図 6. 多次元物理場解析。LAFA融合マルチセンサ測定から再構成された環境場の特性の可視化であり、環境ダイナミクスの空間分布、センサデータ点、および場の勾配を示している。こちらのリンクをクリックして、この図の拡大版を表示してください。
図6に示すように、動作環境および信号性能を分析するため、LAFAアルゴリズムを用いてロボットフィールドセンサの測定値から多次元物理場データを処理します。この可視化には、それぞれ異なる空間分布、データ分布、および統計的特性を持つ10個の分析レイヤーが含まれています。その結果は、環境干渉の空間的なパターンを反映しており、ロボット知覚システムの安定した性能を検証するものです。
高次元特徴量の可視化
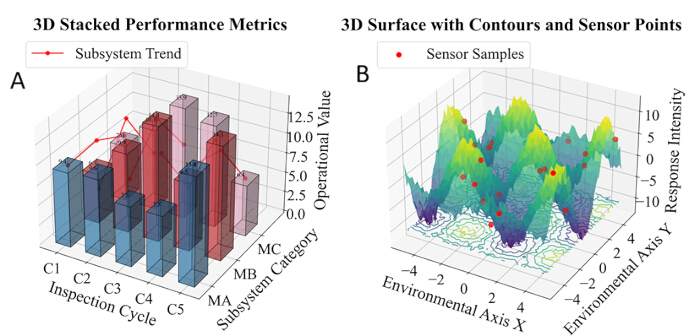
図7. システム性能と環境応答の多次元可視化。(A>) 点検サイクルにおけるサブシステム性能指標を示す3次元積層棒グラフ。(B>) サンプリングされたセンサー測定値とともに、環境応答強度を示す3次元サーフェスプロット。この図の拡大版を表示するには、こちらをクリックしてください。
図 7 は、検査システムの多次元的な動作特性を示しています。左側の3D積層棒グラフは、検査サイクルごとのサブシステムのパフォーマンスを示しており、サイクル C3 における MA、MB、および MC の値はそれぞれ 12.4、9.7、15.2 であり、顕著な負荷変動があることを示しています。右側のサーフェスプロットは環境応答強度を示しており、ピーク値は ±18 で、ほとんどのデータが -5 から +5 の間にあり、非線形な環境特性を反映しています。これらの結果は、ロボットのセンサフュージョンおよびスケジューリングの最適化のためのデータ的根拠となります。MA、MB、および MC は、それぞれ認識、パスプランニング、および実行サブシステムの負荷指標を表しています。
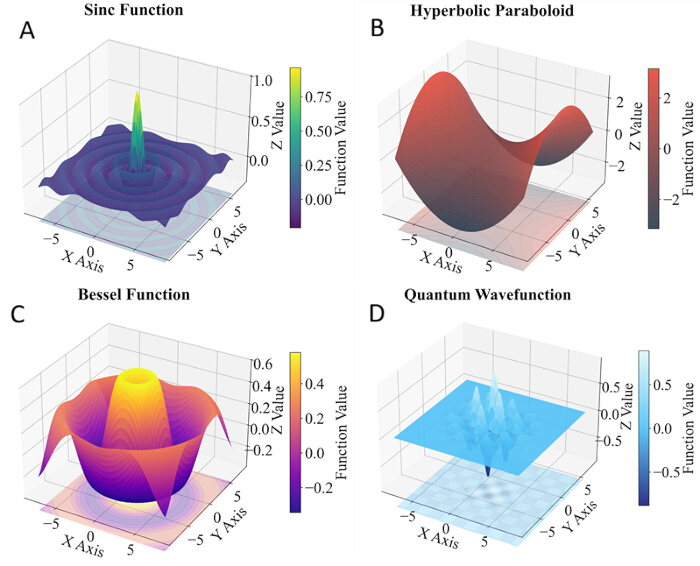
図 8異なる動作条件下における融合センサー信号の三次元的特性。 (A) 正弦関数表面 (B双曲放物面。Cベッセル関数表面。D量子波動関数表面。これらの代表的な表面モデルは、異なる検査条件下におけるLAFA融合センサー信号の空間的特性を示している。 この図の拡大版を表示するには、ここをクリックしてください。
図8に示すように、4つの3D曲面モデル群により、異なる検査作業条件下でのマルチセンサ融合信号が特性評価されています。信号の空間的な変動と減衰規則が解析されています。これらの特徴は、LAFAアルゴリズムがさまざまな環境において一貫した融合性能を維持することを証明しており、その後の経路計画の最適化のための参照として機能します。これらの3D曲面モデルは、LAFAで融合されたセンサデータから補間されています。多様な条件下で信号分布が均一であることは、さまざまな干渉下においても本フレームワークの安定した融合性能が検証されていることを示しています。
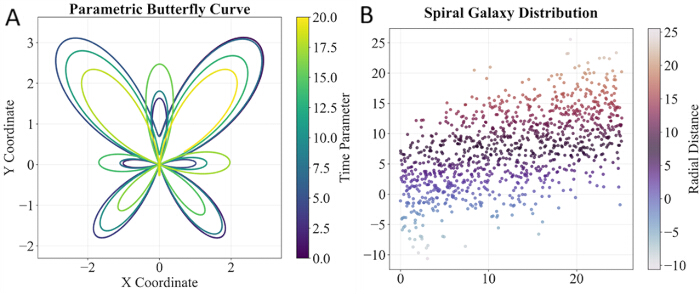
図9ロボットの軌跡およびセンサーサンプリング分布。 (A) ロボット軌道の幾何学的特性を表すパラメトリック・バタフライ曲線。 (B) 検査データの空間分布を示す、センサーサンプリング点の螺旋状分布。 この図の拡大版を表示するには、ここをクリックしてください。
図9に示すように、ロボットの軌跡とセンサの空間分布データから曲線および極座標グラフをフィッティングします。曲率と密度は、パラメータ方程式を用いて算出します。空間分布規則は、大規模検査シナリオにおけるロボットの動作特性およびマルチセンササンプリング点の空間分布を要約したものです。すべてのプロットは、実際のロボット軌跡とセンササンプリング点からフィッティングされています。均一なサンプリング分布と滑らかな軌跡曲線は、提案されたLAFA-EIPPMシステムにおける認識の安定性とパス最適化の信頼性を検証するものです。
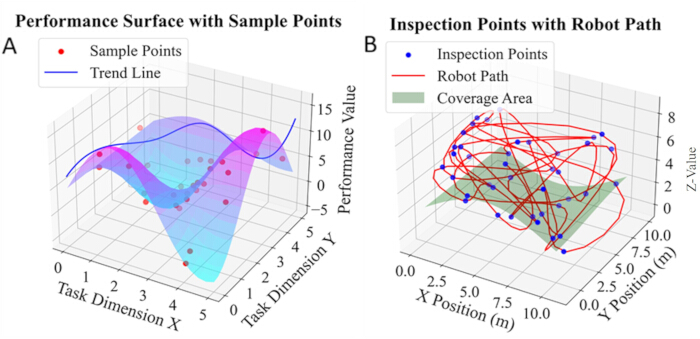
図10タスクパフォーマンスおよびロボット検査軌道の可視化。 (A) タスクパフォーマンス値とサンプリングされた検査点を示す三次元パフォーマンスサーフェス。 (B) 自律検査中に辿った経路を示す、ロボットの検査軌道および空間的なカバー範囲。 この図の拡大版を表示するには、ここをクリックしてください。
図10に示すように、左パネルはタスクパフォーマンスの分布を示しており、ピークは15.3、最小値は5.1、4番目のタスクポイントスコアは13.2です。赤色の点は均等にサンプリングされており、青色の線は傾向を示しています。右図の経路(最大 Z = 7.8m)とカバレッジ(高さ 4.0m)は、実際の軌跡と空間的なカバー範囲を示しています。これら2つのグラフは、タスク負荷の変動とサンプリングの均一性を包括的に捉えており、フュージョン最適化を裏付けるデータを提供しています。
データの可用性:
本研究で生成された実験データセットは、機密保持契約の対象となる拠点固有の産業情報が含まれているため、公開されていません。制限付き資料には、工場の座標、未処理のLiDARスキャンデータ、および機密デバイスパラメータが含まれます。機密保持義務が遵守されることを条件に、妥当な要求があれば責任著者によってアクセスが検討される場合があります。
ディスカッション
本論文では、複雑で動的な環境において、知能点検ロボットの知覚信頼性と意思決定効率を向上させるための、LAFA–EIPPM協調最適化フレームワークを提案する。LAFAは、時空間同期とアテンションベースの重み付けメカニズムを通じて堅牢なマルチセンサフュージョンを実現し20,22、強光や粉塵などの悪条件下における測位精度と障害物認識能力を大幅に向上させる。EIPPMは、知覚とプランニングの間にクローズドループの結合を構築し10,16、エネルギー消費を最適化しつつ、迅速な経路再計画とリスクを考慮したナビゲーションを支援する。
本研究は、動的環境におけるマルチセンサ融合および自律ロボットの意思決定のための新しい技術的経路を提示します。LAFAの動的重み調整メカニズムは、従来の固定重み融合の限界を克服し、EIPPMのクローズドループ結合パラダイムは再計画のレイテンシを短縮し、オンライン学習モジュールは未知の障害物や異常パターンに対する継続的な適応性をシステムに付与します。これらの革新により、インテリジェント点検理論を高度に動的で非構造的なシナリオへと拡張します。
現在のシステムにはまだいくつかの制限があります。第一に、極めて稀な異常パターンに遭遇した際、オンライン学習モジュールの収束が遅いことが挙げられます。第二に、実験は工業プラントおよび変電所でしか実施されておらず、複雑な屋外地形や極端な気象条件下での性能はまだ検証されていません。第三に、本研究では短期間のプロトタイプ試験のみを実施しており、長期間の産業現場への展開、体系的な安全性評価、およびフォールトトレランス試験は完了していません。第四に、本研究ではアルゴリズムのアブレーション study および全サイクルでのリアルタイム動作ログ解析を実装していません。さらに、本システムはエッジコンピューティングの処理能力に依存しており、長期的な動作安定性についてはさらなる検証が必要です。
本手法は、工場、変電所、石油化学プラントの監視、鉄道トンネルの点検など、検証されたハイリスクなシナリオにおいて重要な応用価値を有しています。例えば、変電所では±1.5 cmの測位精度と0.9%の衝突率を達成し、手動点検のリスクを大幅に低減しました。また、工業用パイプライン内部では、マルチセンサ融合と組み合わせることで、自律的な障害物回避と欠陥特定が可能です。農業用ロボット、救助ロボット、水中探査8,28、および空中点検を含むシナリオは、有望な拡張応用として検討されており、今後の研究で追究する予定です。
今後の課題には以下が含まれます:1) 自然言語によるコマンドとタスク推論をサポートするため、軽量な大規模言語モデルをヒューマンコンピュータインタラクションモジュールに統合すること。2) 複数のロボット間での経験共有を実現するため、エッジクラウド協調のための分散学習フレームワークを開発すること。3) クロスメディア認識および運動制御の問題を解決するため、水中または空中点検シナリオへと拡張すること。4) 意思決定プロセスの信頼性とデバッグ可能性を向上させるため、説明可能なAIモジュールを導入すること。
結論:
動的な環境で動作する知能点検ロボットにおける、認識信頼性の低さと意思決定遅延の大きさという核心的なボトルネックを解消するため、本研究ではLAFAおよびEIPPMに基づく協調最適化スキームを提案します。LAFAは、時空間同期補正とアテンション重み付けメカニズムを介して、LiDAR、ビジョンカメラ、赤外線イメージャ、およびIMUを含むマルチソースセンサの動的な統合を実現します。工業プラントで実施された短期的なフィールドプロトタイプ試験において、本システムは±1.5 cmの測位誤差と98.7%の障害物認識率を達成し、強光や粉塵による干渉に対して極めて高い堅牢性を示しました。複雑な変電所シナリオにおいて、EIPPMフレームワークは認識とプランニングの間にクローズドループ結合を構築します。これを動的リスクマップおよび増分再プランニング戦略と組み合わせることで、経路再プランニングの遅延を0.8 sに短縮し、衝突率を0.9%まで低減しました。このプロトタイプは、従来の手法と比較して、総合的な点検効率を32%向上させ、エネルギー消費量を9.8%削減しました。
試験結果から、提案されたプロトタイプは、不正確なデータレジストレーション、環境適応性の低さ、応答速度の遅さといった従来手法に共通する欠点を軽減することが実証されました。軽量なオンライン学習モジュールにより、試験シナリオ内において、部分的に未知の障害物や単純な異常パターンに対する基本的な適応性能が提供されます。本研究は、電力および石油化学の高リスクシナリオにおける点検タスクのための、高度な自律性を備えた技術的プロトタイプを提供するものです。しかしながら、本研究にはいくつかの限界があります。試験がプラントや変電所に限定されており、稀な異常に対するオンライン学習の収束が遅いこと、長期的な安定性とフォールトトレランスが未検証であること、およびエッジコンピューティングへの依存についての検証が必要であることです。今後の課題として、マルチロボット協調および拡張的なフィールド試験を通じてこれらの点に対処します。
開示事項
著者に開示すべき利益相反はありません。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 1080Pカメラ | カスタム | 該当なし | ビジョンセンサ、30 fps、 120° 視野 |
| 赤外線イメージャー | 汎用的 | 320×240 | サーマルイメージング、分解能 320 x 240 |
| Jetson Xavier NX | NVIDIA | Xavier NX | エッジコンピューター、8コアCPU、16 GB GPU |
| LiDAR RPLIDAR A1M8 | Slamtec | A1M8 | 10 Hzスキャン、 360° 視野(FOV) |
| リチウム電池 | カスタム | 12V/20Ah | 電源、8時間連続運転 |
| MPU6050慣性計測装置(IMU) | InvenSense | MPU6050 | 200 Hz、加速度計およびジャイロスコープ |
| STM32コントローラー | STMicroelectronics | STM32F4 | メインモーションコントロールユニット |
参考文献
- Deng L, Wang S, Guo J, Cao R, Liu M. 3D keypoint detection-based automated rebar spacing inspection: Application for robotic integration. Adv Eng Inform. 2025;66:103418.
- Hu D, Gan VJL. Semantic navigation for automated robotic inspection and indoor environment quality monitoring. Autom Constr. 2025;170:105949.
- Li J, Zhou X, Gui C, Yang M, Xu F, Wang X. Adaptive climbing and automatic inspection robot for variable curvature walls of industrial storage tank facilities. Autom Constr. 2025;172:106049.
- Lin T, Ren Z, Huang K, Zhu Y, Karimi HR. A novel multi-sensor information fusion method for fault diagnosis of rotating machinery with missing signals. Adv Eng Inform. 2025;68:103595.
- Zhuo R, Deng Z, Teng H, Ge J, Lv L, Liu W. The grinding wheel wear condition monitoring method based on multi-sensor information hierarchical fusion for high-speed cylindrical grinding. Adv Eng Inform. 2025;67:103541.
- Su Y, Shi X, Song T. Research on vehicle safety based on multi-sensor feature fusion for autonomous driving task. Comput Mater Contin. 2025;83(3):5831-48.
- Makrouf I, Zegrari M, Dahi K, Ouachtouk I. A novel framework for multi-sensor data fusion in bearing fault diagnosis using continuous wavelet transform and transfer learning. e-Prime Adv Electr Eng Electron Energy. 2025;13:101025.
- Liu X, Xie S. Innovative strategy and practice of using underwater robot for marine cable inspection and operation and maintenance. Cogn Robot. 2025;5:226-39.
- Yue H, Wang Q, Zhao Z, Lai S, Huang G. Interactions between BIM and robotics: Towards intelligent construction engineering and management. Comput Ind. 2025;169:104299.
- Yang H, Luo X, Duan C, Wang P, Zhu K, Deng X, Ren W. Research on multi-objective point path planning for mobile inspection robot based on Multi-Informed-Rapidly Exploring Random Tree. Eng Appl Artif Intell. 2025;151:110645.
- Yu Q, Zhang Q, Sun G, Qin R. Distribution station inspection robot with modular manipulator. HardwareX. 2025;22:e00652.
- Li X, Xiao S, Li Q, Zhu L, Wang T, Chu F. The bearing multi-sensor fault diagnosis method based on a multi-branch parallel perception network and feature fusion strategy. Reliab Eng Syst Saf. 2025;261:111122.
- Qin Y, Zhao Y, Qi J, Mao Y. Spatial-temporal multi-sensor information fusion network with prior knowledge embedding for equipment remaining useful life prediction. Reliab Eng Syst Saf. 2025;264:111420.
- Cao C, Zhao Y. Distributed heterogenous multi-sensor fusion based on labeled random finite set for multi-target state estimation using information geometry. Signal Process. 2026;238:110135.
- Wang C, Yin L, Zhao Q, Wang W, Li C, Luo B. An intelligent robot for indoor substation inspection. Ind Robot. 2020;47(5):705-12.
- Yang Q, Dong J, Tan M, Wang J, Guo D, Kang H, Wang P. A novel navigation assistant method for substation inspection robot based on multisensory information fusion. J Adv Res. 2025;77:407-18.
- Sun G, Xia L, Du X, Yu Q, Zhang J, Qin R. Self-tuning clamping force control with optimal trajectory tracking for autonomous pipe inspection robots. J Pipeline Sci Eng. 2025;100309. Epub ahead of print.
- Chi P, Wang Z, Liao H, Li T, Wu X, Zhang Q. Towards new-generation of intelligent welding manufacturing: A systematic review on 3D vision measurement and path planning of humanoid welding robots. Measurement. 2025;242:116065.
- Wang Q, Xia J, Li M, Yin L, Xie X. A multi-sensor fusion and multi-source domain adaptive fault diagnosis method for rotating machinery. Eng Appl Artif Intell. 2025;159:111538.
- Hu J, Chen J, Lv M, Xu Z, Chen Z, Han J. MSHF: Multi-sensor hierarchical fusion for UGV localization in an unstructured environment. Expert Syst Appl. 2025;294:128732.
- Gudla R, Chang NB. Multi-sensor data fusion via a cortical gap network for time series large data gap filling under uncertainties. Inf Fusion. 2026;126:103618.
- Laidouni MZ, Bondžulić B, Bujaković D, Adli T, Andrić M. ConvNeXtFusion: Multi-sensor image fusion via residual dense and cross ConvNeXt network. Infrared Phys Technol. 2025;150:106005.
- Tian D, Li J, Lei J. Multi-sensor information fusion in Internet of Vehicles based on deep learning: A review. Neurocomputing. 2025;614:128886.
- Zhang Y, Wang Y, Su C, Miao Y, Wei T, Feng Y, Chen F, Ying Z, Wang S, Wang X. Multi-sensor fusion-based intelligent auxiliary system of power wheelchairs for individuals with limbs disabilities: Design and implementation. Measurement. 2026;257:118573.
- Zuo K, Li X, Li X, Wang K, Gao T, Shen T. Multi-sensor fusion with triple reliability evaluation for human activity recognition. Measurement. 2026;257:118580.
- Zhao X, Liu Z, Liu Y, Zhang B, Sui J, Jiang K. Structure design and application of combination track intelligent inspection robot used in substation indoor. Procedia Comput Sci. 2017;107:190-5.
- Kadri I, Selouani SA, Ghribi M, Ghali R, Mekhoukh S. LLM-driven agent for speech-enabled control of industrial robots: A case study in snow-crab quality inspection. Results Eng. 2025;27:106660.
- Jiang Y, Pan Z, Zhang X. Tunnel infrastructure health management: A state-of-the-art review on defect development mechanism and robot-aided inspection system. Smart Undergr Eng. 2025;1(1):26-39.
- Okonkwo C, Awolusi I. Environmental sensing in autonomous construction robots: Applicable technologies and systems. Autom Constr. 2025;172:106075.
- Du Y, Chen X, Yu Z, Meng F, Zhou Z, Zhang Y, Li Q, Huang Q. Efficient co-adaptation of humanoid robot design and locomotion control using surrogate-guided optimization. Biomim Intell Robot. 2025;5(4):100255.
- Lv X, Cui S, Wang Y, Lu J, Yu P, Wang K. Patch time series transformer-based short-term photovoltaic power prediction enhanced by artificial fish. Energies. 2026;19(1):284.
- Lei M, Zhang M, Wang K. Research on bidding optimization strategy for virtual power plants with wind-solar-storage systems based on IGDT-DRO. Electr Eng. 2026;108(3):208.