本研究では、機械学習と物理モデルに基づいた、石油およびガスシステムのモニタリングと最適化のための制御対応デジタルツインフレームワークを提示し、シミュレーションおよびベンチマークデータセットを用いて評価しています。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
本論文では、石油およびガス生産システムの追跡と改善を目的とした、制御を考慮したデジタルツインフレームワークを提案します。本手法は、時空間グラフニューラルネットワーク、ニューラル4D-Varデータ同化、強化学習ベースの制御、および物理情報ニューラルオペレーター(FNOおよびニューラルオペレーターモデル)を組み合わせています。本フレームワークの評価には、ベンチマークとなるサイバーフィジカルシステムデータセット(SWaTおよびWADI)と、シミュレーションによる石油・ガスデータセットを使用しました。平均値を用いた複数の独立した実行によって確認された結果は、状態推定、異常検知、および制御最適化における性能の向上を示しています。ただし、評価はベンチマークおよびシミュレーションデータセットに限定されており、実用的な適用性を検証するためには、実際の産業データを用いたさらなる検証が必要です。
概要
世界的なエネルギー需要の増大に伴い、安全で効率的な石油・ガス輸送ネットワークの必要性が高まっています。しかし、インフラの老朽化とシステムの複雑化により、パイプラインの信頼性を維持することが極めて困難になっています。この点において、デジタルツイン(DT)技術は、産業現場におけるリスク評価、予知保全、およびシステム最適化を可能にするデータ駆動型のライフサイクル管理戦略として注目を集めています1,2,3,4,5。産業システムにおけるデジタルトランスフォーメーションは、事後保全からインテリジェントなデータ駆動型意思決定へと移行することで、異常検知、故障予測、およびシステムの信頼性を向上させてきました6,7,8。プロセス最適化、予知保全、およびスマート製造におけるDTの応用は、多くの研究の対象となってきました。例えば、故障の予知分析10や環境性能評価11、またディープラーニングに基づく生産最適化のために、DTベースのモデルが提案されています。石油・ガス業界では、システムモデリング、性能評価、およびマルチセンサデータの統合を通じて、監視能力と異常特定能力を向上させるためにDTが活用されています12,13,14,15。
これらの進展にもかかわらず、現在のDT技術の大部分はモニタリング、モデリング、あるいは異常検知といった個別の機能に集中しており、リアルタイムの同期と制御の統合はほとんどなされていない。多くのシステムでは双方向の相互作用や適応学習機能が不足しており、単方向のデータフローを持つデジタルシャドウとして機能している。動的な状況や複雑な故障パターンにより継続的な学習と制御が必要となる石油・ガスシステムにおいて、この制約は特に重要である。さらに、現在のサイバーフィジカルシステムの手法は主にオフライン分析に限定されており16、複雑な工業プロセスにおけるリアルタイムのクローズドループ制御はサポートされていない。また、分散センサー間の相互作用を記述するために、現在の手法は主に従来の機械学習やフィルタリング技術に依存しており、時空間グラフニューラルネットワークのような高度なモデルの利用は少ない。さらに、特に石油・ガス生産システムにおいて、非線形な物理ダイナミクスを捉えるためのオペレーター学習技術の利用に関する研究も不足している17。そのため、既存のDTシステムでは、複雑な時空間的な相関関係をモデリングしつつ、リアルタイムのデータ同化と適応制御を組み込むことができていない。
SWaTやWADIなどのベンチマークデータセットは、産業用制御設定を模倣しているため、サイバー物理システムにおけるDTベースの手法の検証に頻繁に利用されています18。さらに、DTは、産業プロセス全体を通じた生産性の向上、知識交換の改善、および安全なデータ転送といった、より汎用的なメリットを提供します19,20。特に石油・ガス産業のような高リスク業界においては21,22,23、安全管理、リアルタイムモニタリング、および産業オートメーションにおけるその潜在能力がより広く認識されるようになっています。それにもかかわらず、実用的な導入には、モデリング、モニタリング、および制御機能を統合した、より完全で統合的なソリューションが依然として必要です。24,25で引用されているような評価研究は、運用効率の向上と意思決定プロセスの改善におけるDTの用途と利点を実証することで、その基礎を築きました。表 1に、石油・ガスの製造および制御管理に関する既存手法の比較を示します26,27,28,29。石油・ガス生産システムの運用リスクが高く、ダイナミクスが複雑であるため、従来のメンテナンス手法では、迅速な異常検知および対応に不十分であることが頻繁にあります30,31,32,33。近年、安全管理やリモートモニタリングは向上していますが、リアルタイムで継続的にセンシング、学習、および制御ができるインテリジェントシステムが依然として求められています。
本論文では、これらの困難を克服するために、時空間グラフニューラルネットワーク、ニューラル4D-Varデータ同化、物理情報ニューラルオペレーター、および強化学習ベースの制御を組み合わせた、制御認識デジタルツインアーキテクチャを提案します。提案システムにより、データ収集、状態推定、異常検知、および制御最適化のための単一のパイプラインが構築されます。時空間グラフニューラルネットワークが分散センサー間の相互作用を記録する一方で、フーリエニューラルオペレーターやDeep Operator Network(ニューラルオペレーターモデル)などの物理情報ニューラルオペレーターを用いて、複雑な非線形システムダイナミクスを表現します。ニューラルデータ同化によって状態推定の精度が向上し、強化学習によって適応的なクローズドループ制御が可能になります。提案手法の産業現場における汎用性は、サイバー物理システムのベンチマークデータセット(SWaTおよびWADI)およびシミュレーションによる石油・ガスデータを用いて評価することで実証されています。本研究は、モデリング、学習、および制御を統合フレームワークにまとめることで、現在のDTシステムの大きな欠点を克服し、石油・ガス生産システムにおけるリアルタイム監視および最適化のための、スケーラブルで適応性の高いソリューションを提供します。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
本研究では、ヒトまたは動物を対象とした試験は行われていません。使用したデータセット(SWaTおよびWADI)は公開されているベンチマークデータセットであり、機密情報や個人情報は含まれていません。
提案されたアプローチは、最先端のディープラーニングアルゴリズム、データ同化、および石油・ガス抽出システムとその制御の継続的な評価と最適化の組み込みを可能にする、制御意識型のデジタルツインを構築します。まず、地理的に分散した生産インフラからのリアルタイム・マルチモーダルセンサーデータを収集し、生産コンポーネント間の接続性と相互作用を定義するグラフ構造を用いてモデル化します。次に、物理情報を付与したニューラルオペレーター(physics-informed neural operators)を活用して、非線形多相流を支配する支配方程式のオペレーターレベルでの近似を構築し、デジタルツイン内でのスケーラブルなシミュレーションを実現します。本研究では、「Neural operator model」という用語をDeep Operator Networkを指すものとして使用しています。地理的に分散した生産資産間の空間的および時間的依存性を組み込むため、物理情報表現を用いた時空間グラフニューラルネットワークを学習させます。また、ニューラル4DVARを活用した微分可能なデータ同化アプローチを適用し、ノイズを含み空間的に不規則な測定値であっても、デジタルツインのシミュレーション予測をリアルタイムモニタリングデータと整合させ、同期させます。リアルタイムで同期されたデジタルツインの上に、リアルタイム制御のための強化学習駆動型最適化ツールを学習させます。最終的に、このデジタルツインは、新たに得られる測定値による継続的な更新に基づき、モデルの継続的なアップデートと長期的な適応的スケーラビリティを維持します。
提案されたデジタルツインアーキテクチャは、従来のデジタルツインアーキテクチャにインテリジェンス、適応性、および制御認識を追加することで、それを強化するものである。パイプライン全体は、(i) データ収集/グラフ構築、(ii) ニューラルオペレーターおよびST-GNNによる状態推定、(iii) 残差ベース解析による異常検知、(iv) 強化学習ベースの制御、という4つのモジュールで構成されている。
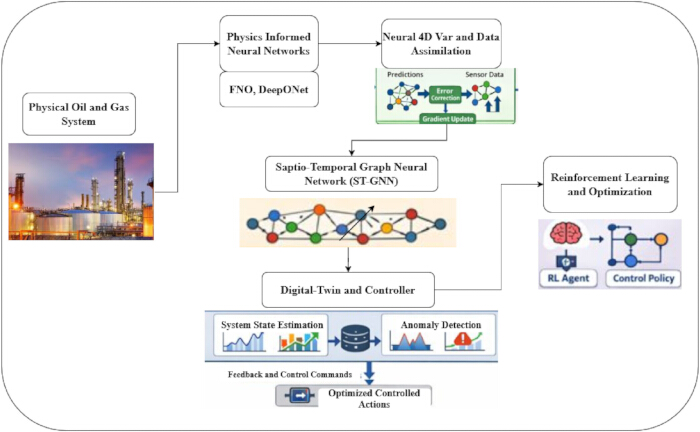
図1: 制御を考慮したデジタルツインの全体アーキテクチャ。提案する制御考慮型デジタルツインモデルには、石油・ガス生産システムのための異常検知、時空間グラフニューラルネットワーク、ニューラル4D-Var同期、物理情報ニューラルオペレータ、および強化学習に基づくクローズドループ制御がすべて統合されている。こちらをクリックして、この図の拡大版を表示してください。
図 1 は、クローズドループのサイバーフィジカルシステムとしての、石油・ガス生産制御を認識したデジタルツインの機能プロセスを示しています。機能プロセスは石油・ガス生産システムレベルから始まり、井戸、パイプライン、バルブ、および処理装置に分散して配置されたさまざまなセンサーが、ある時点における圧力、流量、温度、および制御に関するデータを取得します。さまざまなセンサーが多様な形式でデータを取得し、そのデータがデジタルツインに送信されることで、その時点における組織認識の基盤が構築されます。
提案された手法は、以下の手順で構成されています:
データ収集
石油およびガス生産環境から、圧力、流量、温度、および制御入力に関するセンサーからのリアルタイム情報を取得します。堅牢性と汎用能力を検証するため、SWATやWADIなどの利用可能な他のベンチマークデータセットを使用します。再現性を確保するため、提案された手法の各ステップを技術的な詳細を用いて規定しています。
[データセットの生成およびシミュレーションについては、補足ファイル (S1)をご参照ください。]
産業用制御システムの研究領域における2つの公開ベンチマーク産業用制御システムデータセットを用い、複雑で高次元な時系列データおよび異常イベントに対する概念的なデジタルツインの能力を実証します。使用したデータセットは、Secure Water Treatment (SWaT) および Water Distribution (WADI) ベンチマークデータセット34です。どちらのデータセットも現実的なサイバー物理テストベッドに由来しており、これらのシステムで発生させた正常シナリオおよび異常/攻撃シナリオの両方における、多変量センサおよびアクチュエータの動作データが含まれています。SWaTおよびWADIデータセットを使用することで、クロスドメイン試験が可能となり、サイバー物理テストベッドを超えて、場所および時間に依存関係を持つより広範な分散型産業システムへの汎用性を証明できます。データセットの詳細は表2に示されています。
提案された研究では、Table 2に示す通り、開発したデジタルツイン手法を広範に評価するために3つの異なるデータセットを使用しています。ベースとなるデータセットは、石油・ガス製造における生産組織に関連するシミュレーションデータで構成されており、システムによって検知された実際の運用測定値、および制御条件や故障条件を再現することを目的としています。さらに、縮小スケールの物理システムの例として、Secure Water Treatment (SWaT) データセットを導入しています。これには、正常状態と人為的に作成されたアノマリおよび攻撃の両方を含む、約11日間にわたる51個のセンサーとアクチュエーターからの測定値が含まれています。このデータセットは、研究における標準的なベンチマークとして広く認められています。もう一つのセットは Water Distribution (WADI) データセットであり、その測定値は、さまざまな攻撃と正常な動作条件の両方を含む16日間にわたる、約123個の変数からなる縮小スケール配水システムの挙動を捉えています。このデータセットには、合計15種類の異なる攻撃が含まれています。上記の2つのデータセットは、産業用制御システムと同様に、主に高次元の時系列データと空間的関係を中心としています。
データの前処理
モデルのトレーニング前に、データの品質、一貫性、および再現性を保証するため、すべてのデータセットに対して徹底的な前処理手順が行われます。前処理手順には、欠損値管理、ノイズフィルタリング、正規化、および特徴量のスケーリングが含まれます。詳細な前処理パイプラインについては、補足ファイル (S2)に記載されています。
システムグラフの構築
提案された手法では、石油およびガスの物理的な生産システムをグラフ形式で表現します。このグラフは、アセット間の空間的な相関関係と、時間の経過に伴うシステムの状態のダイナミクスを記述するための数学的構造として機能します(システムグラフ構築の定式化については、補足ファイル (S3)を参照してください)。
ニューラルオペレーターを用いた物理学学習
多相流システムの非線形かつ多次元的な特性を正しく表現するため、提案手法ではフーリエニューラル演算子(FNO)およびニューラル演算子モデルの形式による物理学的知見に基づいた演算子を使用しています。ニューラルネットワークを点ごとのマッピングとして表現する従来の手法とは異なり、演算子の概念を用いることで、異なる境界条件における汎化が可能になります。物理現象が連続的に発生するため、この特徴により、本手法は石油およびガスの生産に使用される多相流システムにとってより適切となります。ニューラル演算子の数式については、補足ファイル (S4) を参照してください。
物理学に基づいたニューラルオペレータ(physics-informed neural operators)の妥当性をさらに評価するため、異なる流れの状態および制御入力の下で非線形オペレータマッピングを近似する能力を評価する追加実験が行われました。その結果、これらのオペレータが非線形オペレータのマッピングを正確に近似できることが示され、特に高次元の場合において、他のソルバーよりも低い計算コストでシステムのダイナミクスを正確にモデル化できる能力が検証されました。オペレータ学習の精度の定量的評価は、予測されたシステム状態とシミュレーションされたシステム状態との間の平均二乗誤差を用いて行われ、異なる流れの条件下で一貫した近似性能が実証されました。
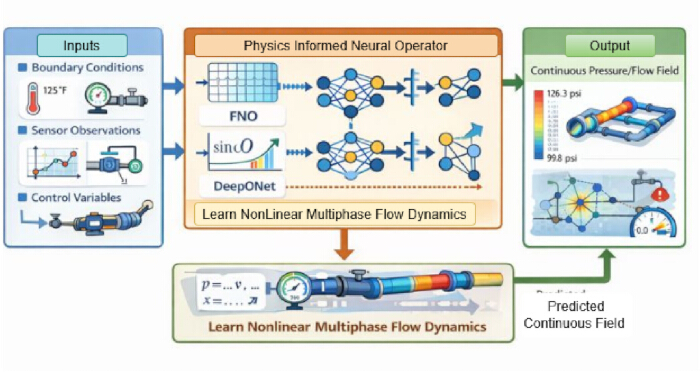
図 2: 物理情報ニューラルオペレーター(PINO)フレームワークのワークフロー。物理情報ニューラルオペレーターのワークフローの例により、制御入力、センサーデータ、および境界条件を用いて非線形多相流ダイナミクスを学習し、迅速なオペレーターレベルのシステム予測を行う方法を示している。こちらのリンクから、この図の拡大版を表示できます。
図2に示すPINOのワークフローにおいて、石油・ガスプロセスにおける物理的に複雑な非線形多相流の学習プロセスは、連続的に行われます。これは、モデルが物理的に進展するシステムに関する不均一なデータを受信する入力層から始まります。この入力は、圧力、温度、速度などの境界条件に加えて、石油・ガスシステム内に配置されたセンサーからのリアルタイムデータ、およびバルブの開度、ポンプの速度、チョークの開度などの制御変数として提供されます。これらの入力のすべてが、物理的に進展するシステムの動作を定義します。
このワークフローにおける重要な構成要素は、FNOおよびNeural operatorモデルを通じて実現されるPINOです。提案手法が従来の手法と異なり独特である点は、入力と出力の点ごとのマッピングに重点を置く傾向がある従来のニューラルネットワークとは対照的に、関数空間間のオペレータを学習するためにニューラルオペレータを使用していることです。このレベルにおいて、FNOはフーリエドメインを用いて全域的な空間関係を捉えることができ、Neural operatorモデルはブランチネットワークとトランクネットワークの両方を用いてオペレータ表現を学習することが可能です。学習されたモデルは、予測されるダイナミクスが多相流において期待通りに動作することを保証するために、物理的制約によってガイドされます。ニューラルオペレータの結果は、生産ネットワーク全体における圧力、流量、相分布などの重要な物理変数の連続場解という形式で得られます。さらに、出力値はセンサーのような特定の地点で測定されるのではなく、井戸、パイプライン、およびその他の接続ユニットを含むフィールド全体に対して正確です。このように、ニューラルオペレータの出力は、偏微分方程式を必ずしも解くことなく、その解を近似できる高精度なシミュレーションを迅速に生成する能力を提供します。この解が、デジタルツインにおける高速解として機能します。
ニューラルオペレーターの学習プロセスでは、石油およびガスの生産プロセスから抽出された関数レベルおよびシステムレベルの特徴量が用いられます。これらの特徴量は主に、温度、流量、圧力、ならびに石油、ガス、水の相分率といった、連続場である石油・ガス生産の物理的状態変数で構成されています。また、特徴量には、入口圧力、流量、およびバルブ位置を含む境界条件も含まれます。異なる運用シナリオにおける応答を予測するため、チョークバルブの位置やポンプ速度などの制御入力も考慮されます。ニューラルオペレーターモデルは、物理的特徴量と制御パラメータを受け取り、これらはトランクネットワークおよびブランチネットワークによって処理されます。これらの特徴量は、高速なデジタルツインシミュレーションを実現するために、物理的プロセスと運用要因の両方に依存する正確なオペレーター関係をニューラルオペレーターが予測するための十分な情報を提供します。
フーリエニューラル演算子 (FNO)
本研究では、石油およびガスの生産システムにおける非線形マルチフェーズ流動ダイナミクスを記述するオペレータマッピングを効果的に推定するため、フーリエニューラルオペレータ(FNO)36を使用しています。特定の点集合に対する入出力マッピングを近似する従来のニューラルネットワークとは異なり、提案されたFNOは関数空間間のマッピングを近似するため、システムのさまざまなスケールや構成において汎用性を得ることが可能です。本手法において、FNOはシステムの状態表現を元の空間からフーリエドメインに移動させることで機能し、そこではスペクトル畳み込みを効果的に適用して、システム内に存在する大域的な空間依存性を捉えることができます。この際、入力状態表現はより高次元の潜在空間に投影され、フーリエ変換、スペクトルカーネル、および活性化関数を用いて変換と活性化が反復的に適用されます。フーリエニューラルオペレータの数学的評価については、補足ファイル (S4.1)を参照してください。
ニューラルオペレーターモデル
ニューラルオペレーターモデル37は、石油およびガスの生産ダイナミクスを定義する非線形物理オペレーターを近似するための、ニューラルオペレータープロセスにおける代替アプローチとして機能します。ニューラルオペレーターモデルの詳細な説明は補足ファイル (S4.2)に記載されています(アルゴリズム1:デジタルツインのためのニューラルオペレーターを用いた物理学習アルゴリズムについては、補足ファイル S10を参照してください)。
したがって、ニューラルオペレーターを用いる提案手法は、まず入力と出力のペア例を収集することから始まります。ここで入力とは、システムの境界値、制御変数、または物理的特性の形式で表されるシステム条件の例となります。ニューラルオペレーターは、入力関数に対する応答を予測し、その後、平均二乗誤差関数を用いて予測値と実際の応答との間の偏差を改善するという反復フェーズを通じて学習されます。このアプローチにより、勾配に基づく最適化が行われ、ニューラルオペレーターはシステムの挙動を定義するシステム物理オペレーターを導き出します。これにより、学習済みシステムを用いて、異なる入力条件に対するシステム応答を効率的に予測することが可能になります。
時空間システムモデリング
提案されたデジタルツインアーキテクチャ38において、石油およびガスの生産プロセスは時空間グラフによって表現されています。これは、分散した生産リソースの接続性と時間的な進化プロセスの両方を概念化するために行われました。
石油およびガスの生産プロセスは、井戸、パイプラインインフラ、およびセンサーという観点から、本質的に分散した構造を持っています。このようなプロセスの空間的・時間的関係を効率的に捉えるため、本論文で開発されたデジタルツインアプローチでは、時空間グラフニューラルネットワーク(ST-GNN)を利用しています。このアプローチでは、システムの構成要素をグラフのノードとして表現し、システムの空間的・機能的な関係をグラフのエッジで示します。また、システムの状態遷移や異常を効率的に予測するために、時間的関係をウィンドウ関数を用いて表現しています。Spatio-Temporal Graph Neural Network (ST-GNN) の詳細な説明については、補足ファイル (S5) を参照してください。
Neural 4D VARを用いたデジタルツインの同期
デジタルツインの同期とは、リアルタイムのセンサ読取値に基づき、絶えず変化する物理的な石油・ガス生産環境と仮想ツインを継続的に同期させることと定義できます。実際には、デジタルツインは物理システムのダイナミクスの理解に基づき、圧力、流量、温度などのシステム状態に関する予測を行います。しかしながら、不確実性やセンサノイズがあるため、予測値と測定値の間には必然的に乖離が生じます。そのため、予測を実際の測定値と同期させ、予測を物理的な測定値と自己整合させるために、本研究では「データ同化」として知られる別の手法を導入しています。ノイズが多く疎なセンサ観測下において、物理プロセスとデジタルツインの同期を確実にするため、ニューラル4D-Varデータ同化法を組み込んでいます。この追加コンポーネントは、同化ウィンドウ内でのセンサ測定値とモデル予測値の間のギャップを縮小することを目的としています。微分可能性を利用することで、ニューラル4D-Var法はエンドツーエンドの学習を提供し、デジタルツインの状態をオンラインで補正することを可能にします(ニューラル4D-Varデータ同化についてはSupplementary File (S6)を、アルゴリズム2:ニューラル4D-Varを用いたデジタルツイン同期についてはSupplementary File (S10)を、ハイパーパラメータとトレーニングの詳細についてはSupplementary File (S11)を参照してください)。
異常検知と診断
シミュレートされた石油およびガスデータセットでは、15%を超える圧力低下、異常な流量スパイク、バルブの故障などの制御された摂動を導入することで、アノマリーを注入しました。設定されたしきい値を超えるデータポイント、またはベースラインの統計分布から逸脱したデータポイントをアノマリーとして特定します。アノマリー検出フレームワークの数学的定式化については(補足ファイル S7).
クローズドループ最適化および制御
提案されたシステムでは、調和的なDT(デジタルツイン)と最適化のための強化学習モジュールを組み込むことで、クローズドループ制御を実現できます。デジタルツインのパートでは、さまざまなバルブの配置、ポンプ速度、またはフロー制御などのさまざまな条件下における石油およびガス生産プロセスの将来の挙動を予測します。これにより、制御エージェントが、現実世界のプロセスで実際に実行することなく、目的のアクションの結果を評価できる安全領域を構築することが可能になります。したがって、デジタルツインが提供する予測を活用することで、強化学習モジュールはプロセスの制約に制限されることなく、プロセスの効率、エネルギー利用、およびプロセスの安定性を含む運用目標を最適化できます。クローズドループ最適化および制御の数学的な記述については、Supplementary File (S8)をご参照ください。
継続的な学習と適応
産業システムは、設備の老朽化、時間とともに変化する運転条件、および予期せぬ外乱を伴う非定常な環境に直面しています。これに対処するためのアプローチを設計するため、提案されたデジタルツインモデルには、増分学習に基づいてニューラルオペレーター、グラフモデル、およびポリシーを更新する継続的な学習コンポーネントが含まれています。大きな変動や未特定パターンの観測に基づき、新しいデータの組み込みとデジタルツインモデルに関連するパラメータの調整を行うことで、学習が促進されます。
継続的な学習は、システムが新しい、あるいは斬新な行動パターンを特定することを可能にするため、制御ポリシーと異常検知の両方の堅牢性を向上させます。制御結果の異常からのフィードバックは、モデルの調整と強化学習ポリシーの最適化に適用され、システムが変化し進化し続ける中で、効果的な意思決定プロセスを確保します。この適応学習プロセスにより、デジタルツインは単なる受動的な監視装置から、厳格かつ効果的な技術インフラ環境を用いて、複雑な石油・ガス生産システムのリアルタイム最適化プロセスを長期にわたって維持できるインテリジェントなシステムへと変化します。表 3に、モデルアーキテクチャとハイパーパラメータを示します。
継続学習適応の数式については、補足ファイル (S9)をご参照ください。
データ前処理モジュールは、生のセンサデータを、後続の学習モジュールに適した構造化および正規化された入力に変換する役割を担っています。具体的には、履歴的なセンサ測定値を集約し、ノイズを除去し、特徴量を標準化することで、一貫したデータ品質を確保します。処理されたデータは、境界条件および制御入力と共に、物理学知見に基づいたニューラルオペレータモジュール(FNO/ニューラルオペレータモデル)に入力されます。このモジュールは、潜在的な非線形物理関係を学習し、連続的なシステム状態の推定値を生成します。この推定されたシステム状態は、その後、制御最適化モジュールによって利用され、動的に制御戦略を更新します。最適化された制御出力は意思決定モジュールに転送され、そこで結果が解釈され、システム運用に向けた実行可能な意思決定が生成されます。また、新しく観測されたデータに基づいてシステムを継続的に更新するフィードバックメカニズムが組み込まれており、これにより適応性と性能が経時的に向上します。明確さと再現性を高めるため、モジュール間の相互作用を示すシステムレベルのアーキテクチャを提示します。提案システムは、データ前処理、物理学知見に基づいたニューラルオペレータモデリング、制御最適化、および意思決定という4つの主要コンポーネントで構成されています。これらのモジュールは、明確に定義された入出力インターフェースを通じて相互に接続されており、デジタルツインシステム全体におけるシームレスなデータフロー、反復学習、および協調動作が保証されています。
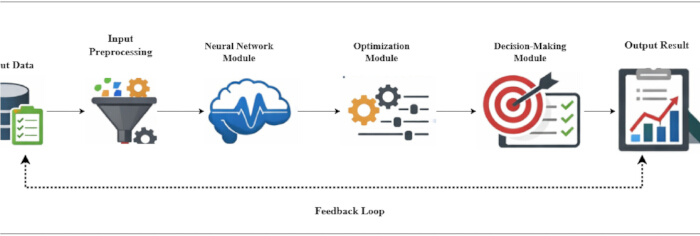
図 3: システムレベルの制御最適化アーキテクチャの全体フローチャート。本研究で提案するシステム全体のアーキテクチャを示している。この図の拡大版を表示するには、ここをクリックしてください。
システムアーキテクチャは、石油およびガス生産システムにおける複雑な非線形物理ダイナミクスのモデリングおよび最適化に使用できるモデルの全体像を示しています。まず、シミュレーションに使用されるパラメータおよび物理的環境を表現するために使用される境界条件を含む入力データから始まります。このデータは、まずデータ前処理モジュールを通過し、そこで正規化と特徴抽出が行われます。これにより、次の中核モジュールであるニューラルオペレータ(FNO)およびニューラルオペレータモデルを使用するためのデータ準備が整います。これらのモデルはシステムの状態を予測するために使用され、この情報は最適化モジュールを用いてシステムパラメータを最適化するために利用されます。その後、最適化された結果は、意思決定モジュールを用いて意思決定を行うために使用されます。このモジュールは、システムの効率を判断するのに役立ちます。また、このフレームワークには出力結果が含まれており、最適化プロセスの結果は図3に示されています。さらに、出力結果の後にデータが前処理モジュールを通過するフィードバックループも組み込まれています。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
物理学に基づいたニューラルオペレーターの妥当性を検証するため、非線形多相流システムのダイナミクスのモデリングにおいて、FNOとニューラルオペレーターモデルの性能を比較する追加の性能試験を実施した。その結果、FNOはグローバルな空間的一貫性に優れ、一方でニューラルオペレーターモデルは不均一な入力への適応性に優れていることが示された。
提案したデジタルツインフレームワークの効果的なトレーニングと評価を保証するため、すべての実験はハイパフォーマンスコンピューティング環境で実施されました。実装のための主要なプログラミング言語としてPythonを使用しました。CUDAによるGPU加速を有効にした普及しているディープラーニングフレームワークと、最適化されたディープニューラルネットワークライブラリを用いて、物理情報ニューラルオペレーター(physics-informed neural operators)、時空間グラフニューラルネットワーク、強化学習モジュールなどのディープラーニングモデルを構築しました。大規模な多変量時系列データの処理およびモデルトレーニングを促進するため、マルチコアCPU、専...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
本研究の結果は、開発した制御認識型デジタルツインが、幅広いCPSにおけるリアルタイムモニタリング、検出、および制御最適化の向上において有効であることを示している。従来のモニタリングモデルと比較して、PINOとグラフニューラルネットワークの組み合わせは、ノイズのあるシステムにおいてさえ、状態推定の精度においてより効果的である。この結果は、デジタルツインにおける高度な機械学習モデルが、システム内の予測および検出においてより有効であるためである39。
カリキュラム学習や因果表現モデルを採用したデジタルツイン異常検知器などの既存の異常検知ソリューションと比較すると、文献で得られた結果を比較することにより、提案手法が競争力のある性能を達成できることが分かります。例えば、カリキュラム学習を採用したデジタルツインベースの異常検知器は、CPSテストベッドにおいてF1スコアの中程度の向上を可能にしており、これは学習パラダイムが検知プロセスの効率に影響を与える可能性があることを示しています40。同時に、現在...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者らに競合する利益はありません。
謝辞
著者らは、本研究の遂行にあたり、中国カラマイの中国石油天然ガス集団(CNPC)新疆油田会社のデータカンパニーおよび生産指令部から提供された技術的および制度的支援に感謝いたします。本研究に対する外部からの資金提供はありませんでした。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| CPU (Intel Xeon / AMD Ryzen) | Intel / AMD | Xeon / Ryzen シリーズ | システムシミュレーション、データの前処理、および一般的な計算に使用 |
| ディープラーニングフレームワーク (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | ニューラルネットワークの実装、最適化、および学習パイプラインに使用 |
| 深層ニューラルネットワークライブラリ (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | GPU上のディープラーニング操作用に最適化されたプリミティブを提供 |
| DeepONet | 該当なし | https://arxiv.org/abs/1910.03193 | スクリプト内では"neural operator model"として参照される |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | ニューラルオペレーター、ST-GNN、および強化学習コンポーネントを含むディープラーニングモデルの学習に使用 |
| GPU加速 (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | 高性能なモデル学習のためのGPUベースの並列計算を可能にする |
| Linuxディストリビューション (バージョン 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | 実験の実行およびモデルのデプロイに使用されるオペレーティングシステム |
| オペレーティングシステム (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | すべての実験およびモデルデプロイのための実行環境を提供 |
| 最適化アルゴリズム (Adam Optimizer) | 該当なし | https://arxiv.org/abs/1412.6980 | 適応的学習率最適化を用いたモデルの学習に使用 |
| 最適化済み深層ニューラルネットワークライブラリ (バージョン 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | 深層ニューラルネットワーク操作用に最適化されたGPU加速プリミティブを提供 |
| プログラミング言語 (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | 実装および実験に使用される主要なプログラミング言語 |
| システムメモリ (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | 高次元の多変量時系列データの処理および大規模なモデル学習をサポート |
参考文献
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。