本研究では、両面受光型太陽光発電システムを電源とする独立型電気自動車充電ステーション向けに、蓄電池ストレージを併設したANNベースのMPPTシステムを開発します。さらに、Secretary Bird Optimization Algorithm(SBOA)を用いて、DC–DCコンバータ、フィルタ、およびPIコントローラのパラメータを最適化し、全高調波歪(THD)とDCバス電圧偏差を最小限に抑えます。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
研究記事
ヘキサゴン鳥最適化アルゴリズムを用いた両面受光型太陽光発電駆動自立型電気自動車充電ステーション用DC-DCコンバータの設計
この記事について
サマリー
要約
持続可能なモビリティへの関心の高まりを受け、本研究ではステーション用バッテリーエネルギー貯蔵(BES)を組み込んだ再生可能エネルギーベースの電気自動車(EV)充電システムを提示します。このシステムは、人工ニューラルネットワーク(ANN)支援による最大電力点追従(MPPT)スキームを備えた両面受光型太陽光発電(PV)アレイを採用しています。さらに、DC–DCコンバータ、フィルタ、およびPIコントローラのパラメータを最適化するためにSecretary Bird Optimization Algorithm(SBOA)を使用し、DCバス電圧を安定に維持しつつTHDを最小限に抑えています。鉛蓄電池ベースのモデル(BMW i3)1台と、リチウムイオン電池ベースのモデル(Fiat 500e、Mercedes EQA 250、Volkswagen e-Golf、Hyundai Kona Electric)4台を含む、計5台のEVモデルを評価しました。提案されたMPPT構成は、変動する環境条件および負荷条件下で安定したDCバス電圧を維持しながら、両面受光型PVシステムから最大限のエネルギーを抽出します。3つの動作シナリオ(日射量 = 800–1000 W/m2、温度 = 20–25 °C)におけるMATLAB/Simulinkシミュレーションによる検証の結果、高い変換効率、2.85%、2.26%、および2.23%のTHDが示され、オフグリッドEV充電ステーションに適した堅牢な電力管理が実証されました。
概要
今日、主に太陽光などの再生可能エネルギー源とEV充電ステーションを配電システムに統合することが重要となっています。しかし、この統合は電力品質(PQ)の問題を引き起こし、再生可能エネルギー源から電力を抽出するための高度なMPPTが必要となります。また、EVの普及が急速に進んでいるため、高速で信頼性の高い充電インフラを整備することが不可欠となりました。従来の系統接続型充電ステーションの使用は、炭素排出、系統への負荷、および電力品質(PQ)の問題をもたらします。さらに、太陽光などの再生可能エネルギー源をEVと統合することで、炭素排出量の削減に寄与できます。ただし、太陽光エネルギーは本質的に変動的であるため、太陽光エネルギーに併せて蓄電池によるストレージが検討されます。AIベースのMPPT手法は、従来の摂動観察法(P & O)よりも高い太陽光出力を得ることができます。
Human Psychology optimizationを用いた、単位PFで太陽光電力を系統へ正確に転送するための、系統連系PVシステム向けの新世代減衰5次一般化積分器制御アルゴリズムが提案されました1。また、PVシステムからの電力抽出を強化するため、適応最適-Mカルマンフィルタで拡張された学習ベースのヒルクライミング最適制御戦略が採用されました2。一方で、マイクログリッド連系PVシステムの電力を効率的に管理および調整するために、予測アルゴリズムが採用されました。本システムは2段3φ構成で構築されています3。
一方、効率と速度に重点を置き、EV充電ステーションに接続された太陽光発電システムから最大出力を抽出するための、低消費電力アプローチを採用した新しい電圧センサが開発されました4。しかし、システムの集中型経済負荷配分制御信号を特に対象とした不正データ注入攻撃を特定するために、新しいコマンド認証アプローチが考案されました5。さらに、相互接続されたソーラーパネル配置からサリエンシーマップを導出し、周囲に影が存在するかどうかを評価するための高度なアプローチが導入されました6。また、超電導磁気エネルギー貯蔵システムを備えたUPQCにおいて、特にEV充電ステーションからの負荷に関するPQ問題を正常に管理するための制御戦略が提示されました7。
さらに、両面発電PVモジュールは、PVの経済的な生存可能性に大きな課題を突きつけています。単面PVの性能予測手法は十分に確立されていますが、これらのモデルを両面システムに適応させる研究は現在も進行中です8,9。また、多くの研究により、両面PVのエネルギー生産は幾何学的要因に影響されることが示されています。両面技術の運用を評価する際には、これらの要素を考慮することが重要です10,11,12,13,14,15。一方で、最適化手法を用いたコントローラーの設計に加え、PV電力抽出のためにP & OおよびAIベースのMPPTが開発されてきました16,17,18。単面PVを用いた両面PVのモデリングとシミュレーションについても詳細に論じられています19。同時に、EV充電ステーションの設計に向けて、PVシステム用のP & OおよびANNベースのMPPTが提案されました20,21。P & O MPPTを用いたPV電力EV充電ステーションは、さまざまなモデルをサポートするように設計されました22。次に、SBOAのために、獲物の探索や狩りといったヘビクイワシの生存行動が数学的にモデル化されています23。また、太陽光発電を導入した住宅の定常充電向けに、新しいファジィ論理制御DC-DCコンバータが提示されました24。ダイレクトフローおよびトルク制御図では、車両のトルク要求をカバーし、トレーニング性能を最適化するためにファジィ論理が導入されました25。
加えて、Vehicle-to-Grid (V2G) 技術やAI制御のエネルギー管理システムを含む新興トレンドに加え、グリッド応答型EV運用における再生可能エネルギー源の役割についての包括的なレビューが行われました26。さらに、再生可能エネルギー発電、EV充電挙動、および市場価格の不確実性に対処するための新しい手法が開発されました27。しかし、V2G技術におけるEVとSAEVの主な違いについて、独自の機能を備えたSAEVの新しい手法とともに議論され、V2G統合におけるSAEVの役割が強化されました28。
P & O(表 1に記載)、I & C、ファジィ制御、およびメタヒューリスティック最適化法などの従来のMPPT手法を用いた、単面PV電源の系統連系型EV充電ステーションに関する研究がいくつか行われてきました。これらの研究は、PV電力抽出システムまたはコントローラのパラメータ選択のいずれかに焦点を当てたものでした。しかし、DCバス電圧の安定性を維持しTHDを低減させるために、AIベースのMPPTと、DC-DCコンバータ、フィルタ、およびPI制御ゲインの最適パラメータ選択をすべて単一のフレームワーク内で実現した単面PVシステムはほとんど存在しません。したがって、この研究上の空白を埋めるため、動的な条件下で動作するスタンドアロン型EV充電ステーションにおいて、PQを向上させるためのBifacial PV向けANNベースMPPTおよびコンバータとフィルタの最適化コントローラを開発することとなりました。本研究では、高速道路ベースのEVステーション向けに設計された、人工ニューラルネットワーク駆動のMPPTコントローラを統合したスタンドアロン型Bifacial PV充電アーキテクチャを提案します。本システムは、Hyundai Kona Electric、Volkswagen e-Golf、Fiat 500e、Mercedes EQA 250、BMW i3の4つのリチウムイオンモデルと、1つの鉛蓄電池構成を含む5種類のEVバッテリータイプ22を充電するように構成されており、変動する日照条件下で安定した動作を保証する補助バッテリーストレージモジュールによってサポートされています。
本研究の主な貢献は以下の通りである:(1) 独立運転モードで動作し、協調的なDC/ACインターフェースを通じて複数のEVおよびステーションレベルのAC需要に電力を供給する、BES支持型両面受光PV配置の開発。両面受光PVは、片面受光PVよりも前面および背面の双方からより多くのエネルギーを回収できる。(2) 最大の利用可能太陽光電力を抽出するために、ブーストコンバータのデューティ比を適応的に制御するANNベースのMPPTアルゴリズムの実装。(3) 日射量および温度の変化時における低THDと安定したDCバス電圧を目標とした、Secretary Bird Optimization Algorithm (SBOA) によるDC-DCコンバータパラメータ、フィルタの R L 値、およびPIコントローラゲインの最適化。(4) コントローラの堅牢性とシステム効率を評価するための、変動する環境および負荷条件を含む3つの動作シナリオによる検証。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
本研究では、図1に示すように、ANN制御のMPPT法を用いた、独立型両面発電PVおよび蓄電池エネルギー貯蔵システム(BESS)供給のEV充電システムを開発した。両面発電PVアレイのモデル化には、温度、直列抵抗、並列抵抗、前方日射量、および後方日射量を考慮したシングルダイオード等価回路を用いている。PV出力はDC-DCブーストコンバータを介してEV充電ステーションに供給され、BESSがDCバス電圧の調整をサポートする。PIコントローラのゲインおよびフィルタパラメータの最適化には、Secretary Bird Optimization Algorithm(SBOA)を用いた。システム構成要素のモデル化および提案手法について、以下のサブセクションで述べる。
コンポーネントのモデリング
1. 両面受光型PVシステム
PVモジュールは、必要な電流および電圧出力を達成するのに役立ちます。本研究では、異なる表面アルベド条件下における両面受光型アレイのエネルギー発電特性をエミュレートするために、2つの単面受光型PVモジュールを使用しました9。日射量の両面利得 BGg は、式(1)によって決定されます
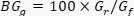 (1)
ここで、前面照度はGf、背面照度はGrである。最大両面発電PV電流はImp、電圧はVmpである。最終的に、選択した直列数Nsおよび並列数Npのモジュールを用いた両面発電システムによる出力は、式(2)で与えられる。PVの制御構成を図2に示す。
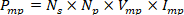 (2)
2. バッテリーストレージシステム (BSS)
電池は電気エネルギーを蓄えるための極めて重要な手段です18。本研究では、エネルギー貯蔵システムとしてリチウムイオン電池を使用します。利用可能な充電式電池の選択肢の中で、本研究では効率と電力密度に優れ、電気自動車(EV)に最適とされるリチウムイオン電池に焦点を当てます。式(3)および(4)は、制約条件を伴うリチウムイオン電池について記述しています。
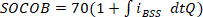 (3)
PV、蓄電池、およびコンバータの仕様を表2にまとめ、PVアレイ、エネルギー貯蔵ユニット、および接続負荷間の電力フロー割り当てを表3に示す。
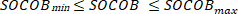 (4)
3. DC-ACコンバータ
中性点クランプ(NPC)インバータは、再生可能エネルギー向けの現代的な電力変換システムで広く採用されています。従来の2レベル構造と比較して、NPC構成は全高調波歪み(THD)の低減、電磁干渉の抑制、および半導体デバイスへの電圧ストレスの軽減を実現します。このトポロジーのDCリンクは、ペアのキャパシタと中性点ジャンクションを形成するクランプダイオードによって、+Vdc/2、0、-Vdc/2の3つの電位レベルに分割されています。スイッチングを適切に制御することで、インバータは出力端子に3つの離散的な電圧状態を生成し、これにより波形品質と電力変換効率が向上します。NPCインバータにおけるDCバスの中性点は、キャパシタ電圧のバランスを維持し、インバータを適切に動作させるために重要な役割を果たします。インバータの制御スキームを図3に示します。
4. DC-DC昇圧コンバータ
DC-DCコンバータは、高周波スイッチングデバイスのデューティサイクルを制御することで、効率を維持しながら入力DC電圧をより高い出力電圧に昇圧します。これには2つの動作モードがあります。ON状態では、ダイオードは逆バイアスとなり、入力電源がインダクタにエネルギーを供給して磁場として蓄積し、同時に出力キャパシタが負荷にエネルギーを供給します。OFF状態では、ダイオードは順バイアスになります。このとき、インダクタに蓄えられたエネルギーがダイオードを通じて出力側のキャパシタと負荷に放出され、入力電源と組み合わさることで、入力電圧よりも高い出力電圧を生成します。PWMデューティサイクルを変化させることで、コンバータの出力電圧は関係式  に従って変化します。ここでDはデューティサイクルです。これは、太陽光発電、燃料電池、EV、および蓄電システムに使用されています。
MPPTのためのANN制御スキーム
本研究では、太陽光発電システムから最大電力を回収するために、ANNベースのMPPTが採用されています。17ANNの学習に使用した日射量および温度のデータセットは、800~1000 W/m²の日射量レベルに相当する様々な環境動作条件下で、MATLAB/Simulinkを用いて生成された。2 および20–の温度範囲25 °C、デューティサイクル(D)を用いて。ANNは、得られた出力と必要とされる出力との間の平均二乗誤差(MSE)を最小化するように学習される(Op,  ) 両面受光型PVシステムから最大電力を抽出するためである。ここでは、日射量と温度をANNへの入力とし、ブーストコンバータを制御するためのデューティサイクルを出力とする。MPPT用に開発されたANNモデルの構造を、以下に~に示す。 図 4、本研究において検討されている。 補足表1 提案された手法の、他の標準的な手法と比較した際の長所と短所を提示します。
ANNは、出力層(OPL)、入力層(IPL)、および隠れ層(HIL)の3つの主要な層で構成されています。これにより、IPLとHILの間でデータが転送されます。その後、IPLとHILを接続するリンクの重みによって出力が生成されます。この文脈において、計算はHL変数に特定のバイアスを適用して実行され、その結果はOPL変数に蓄積されます。ここでは、LMBP型のANN [17]を選択しています。接続重みは、トレーニング全体を通じて誤差を測定し、目標出力を達成するように調整されます。ここでは、性能関数としてMSEを用いたLMBPによるANNのトレーニングが行われます。LMBPアルゴリズムは、導出された微分値を用いて重みを更新し、効果的な学習と収束の加速という特性を示します。
多層パーセプトロンネットワークのすべてのニューロンは、総和関数と活性化関数を持っています。さらに、これらのニューロンを層間で接続する特定の数値重み(wpk)が存在します。式(5)で規定されている通り、入力に重みが乗算されます。また、式(6)で示されるMSE(平均二乗誤差)の最小化を伴う非線形シグモイド関数が検討されます。
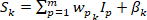 (5)
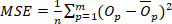 (6)
SBOAを用いて、提案システムのフィルタおよび制御パラメータを最適化した
今日、メタヒューリスティックアルゴリズムは工学的問題の解決において重要な役割を果たしています。図 5にアルゴリズムの分類を示します。SBOAアルゴリズム23は、ヘビクイワシ(SB)が自然生息地で生き残るための行動を模倣したものです。SBOAでは、ヘビクイワシの狩猟行動における探索(exploration)段階と開発(exploitation)段階がモデル化されています。このアルゴリズムの探索フェーズは、SBがヘビを捕らえる行動を模倣しており、開発フェーズは、ワシなどの捕食者を回避する行動を模倣しています。解法プロセスは、集団内の各SBに対してそれぞれの制限範囲内でランダムな値を生成し、各SBの値を設計パラメータとしてSimulinkモデルを実行して目的関数の値を計算することから始まります。目的関数値に基づき、各SBはより優れた解を表すように位置を変更します。SBOAの数学的モデリングについて以下に述べます。
初期準備段階
まず、目的関数 F(Y) の典型的な最小化に向けた探索を開始するために利用された初期解を特定する必要があります。本ケースでは、SBの初期ランダム個体群 Y = [Y1, Y2, ......YN] が、N 個の初期解によって形成されます。式(7)で個体群を初期化し、Yi は一つの解を表します。
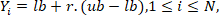 (7)
ここで、選択変数の下限および上限をそれぞれ lb および ub で表します。[0, 1] において、r は乱数です。N は問題の次元です。さらに、解の適応度 Fi = F(Yi) を用いて、Yi の品質を定量化します。
SBの狩猟戦略
獲物の発見、摂食、および攻撃が、SBによる狩りの3つの主要な段階です。狩りの全プロセスは、t < 1/3T、1/3T < t < 2/3T、および 2/3T < t < T という3つの等しい時間間隔に分割されています。ここで、tは現在の反復回数、Tは最大反復回数を示します。これらの間隔は、SBの捕食における「探索」、「摂食」、「獲物への攻撃」という3つの段階に対応しています。これらの区分は、鳥の狩猟段階に関する生物学的統計および各段階の所要時間に基づいています。したがって、各SBOA段階のモデリングは以下の通りとなります:
獲物の探索
この段階において、SBは安全な距離から獲物を探索しなければなりません。探索領域全体にわたって十分なデータを収集するためには、最適化アルゴリズムの最初のステップにおいてより強力な探索が必要です。他の2つのSBの位置をガイドとして利用することで、SBはさらなる候補領域を調査することができます。アルゴリズムの多様性をさらに高めるため、差分突然変異プロセスが導入されます。tがTの1/3未満である場合、式(8)を用いて各個体の位置を更新します。これにより、個体は獲物の探索、捕食、および攻撃を行います。したがって、各SBOAフェーズは次のようにモデル化されます:
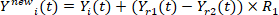 (8)
どこで、 Yi(翻訳する原文をご提示ください。) は i の現在の位置ですth SB Y新規i(t)で更新された溶液を示します。2名の被験者 Yi(t), Yr2(t)は、既存の集団からランダムに選択されました。パラメーター選択戦略のための乱数ベクトルは、 R1 開発と探索フェーズを効果的にバランスさせるため、[0, 1]からランダムに選択された1 × Nの値を持ちます。更新後の解は、以前に得られた解と比較して目的関数値が改善した場合にのみ採用されます。
獲物の摂食
SBは機敏な動作を用い、獲物の候補を発見するとその周囲をホバリングするように移動します。周囲を旋回しながら相手を観察し誘い出すことで、獲物の警戒心を緩めさせます。他のSBは獲物の近くで姿勢を調整します。このアプローチにより、狩猟の成功率は大幅に向上します。式(9)は、1/3 T < t < 2/3 T におけるSBのランダムな動きをシミュレートするために、ブラウン運動(B)がどのように用いられるかを示しています。
 (9)
ここで、Bはランダムに生成されたベクトルr(1,M)による標準正規分布を用いてMATLABで実装されます。その後、SBは式(10)を使用して自身の位置を更新します。
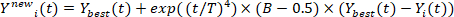 (10)
ここで、Ybest(t)は最適解であり、指数スケーリング因子exp((t/T)4)は、各反復における探索能力(exploitation capacity)を高めるために選択されています。
獲物への攻撃
継続的に消費されることで、標的はエネルギーを使い果たします。ここでヘビクイワシが攻撃を開始します。ここでは、絶え間ない歩行や短期間の散発的なロングジャンプといった異なる攻撃手法を、レヴィ飛行(Lévy flight)の手法を用いてシミュレートします。その特性は式(11)および(12)によって記述されます。ヘビクイワシが獲物に迅速に接近するため、現時点での候補解は最適解の近傍にあります。この計画は t > 2/3T の時に実行されます。
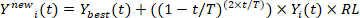 (11)
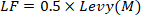 (12)
ここで、LFはレヴィ飛行(Levy flight)戦略を表し、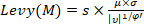 において、s = 0.01およびφ = 1.5は固定値である。μおよびυは[0, 1]の範囲にある任意の値である。また、τはガンマを表し、η = 0.5である。重み付け係数0.5は、ステップサイズを調節し、広範囲の探索ジャンプと局所的な精緻化のバランスを維持するために、元のSBOAの定式化で提案された通りに採用した。表 4に、開発したシステムにおけるANNおよびSBアルゴリズムに使用した値を示す。
SBの脱出戦略
野生下で他の獲物を狩る際、ヘビクイワシ(SB)は自らが捕食されるリスクにさらされます。主に、ワシ、タカ、キツネ、ジャッカルなどが対峙すべき敵となります。彼らは危険を察知したとき、自身や獲物を守るためにさまざまな回避技術を用いる必要があります。本アルゴリズムでは、走行モード(D2)とカモフラージュ(D1)をモデル化することで、これらの脱出方法をシミュレートします。敵に直面した際、ヘビクイワシはまず周囲に溶け込むことで安全を確保しようとします。ここでは、ヘビクイワシが獲物(最良個体)の周囲で位置を更新することにより、アルゴリズムにおける局所最適解を回避することを試みます。もし敵から逃れられない場合は、飛行や急速走行の戦術を用いて安全を確保します。なお、局所最適解への拘束を避けるため、ランダムな個体 Yrand がリーダーとして選出されます。ヘビクイワシは、式(13)および(14)を用いて位置を更新します。SBOAのフローチャートを図6に示します。
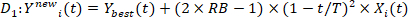 (13)
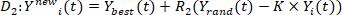 (14)
設計変数の表現
本研究における問題変数には、DC-DCコンバータのPIコントローラゲインなどの設計パラメータに加え、フィルタおよびコンバータの抵抗とインダクタンスが含まれます。式(15)は制御変数の表現を示しています。制御パラメータの範囲は補足表2に記載されています。
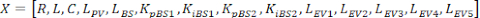 (15)
適応度関数 (FF)
THDの最小化を本研究の目的関数(Obj)として選択しました。FFの最大値はObjの最小値であり、式(16)および(17)に示されています。
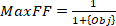 (16)
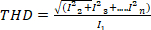 (17)
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
ANNベースのMPPTを備えた提案された独立型両面型PVシステムを電気自動車充電ステーション用に構築し、Simulink/Matlab 2022b上で実行した。このシミュレーションはIntel Core i7、16GB RAMの環境で実行された。表2および補助表3には、選定されたシステムおよび電気自動車負荷の定格値を示す。本研究では、表5に示す3つのケースを用いて、異なる太陽光照射量(G)、温度(T)、交流負荷、および異なるモデルと定格の5台の電気自動車を組み合わせたさまざまな条件のもとで、システムの性能を検証した。本研究の主な目的は、電力系統に接続しない独立型電気自動車用システムの性能向上であり、バッテリー蓄電を備えたPVシステムからANNを用いて最大限の電力を抽出するとともに、全高調波歪率(THD)を低減することにある。
ケース1では、開発されたシステムにおいて、バイファイシャル太陽光発電システムの前面および背面端に接続された直列および並列接続モジュールの選択された数に対して、標準的な照射条件および温度がEV車...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
全体として、本研究の結果は、太陽光出力を向上させ、電力品質(PQ)を改善し、高速道路に適した持続可能な電気自動車(EV)充電インフラを支援する、最適化された新しい制御戦略を導入することで、科学分野に貢献することを示している。SBOAで最適化したフィルタ、コンバータ、およびコントローラを備えた開発済みのANNベースのMPPTは、PVおよびBESでサポートされる自立型EV充電ステーションにおいて、安定したDCバス電圧を維持しつつ、より低いTHDを実現している17。
従来の文献研究は、従来のMPPT法を用いた単面受光型PV駆動の系統連系EV充電ステーションに焦点を当てていました。しかし、DCバス電圧の安定性を維持しTHDを低減させるため、AIベースのMPPTおよびDC-DCコンバータ、フィルタ、PI制御ゲインの最適パラメータ選択を単一のフレームワーク内で統合した両面受光型PVシステムを開発した例はわずかしかありません。まず、ANNが表面および裏面の両方の照射を利用して、両面受光型PVから最大電力を回収します。次に、照射量と温度を入力として、...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者らに開示すべき利益相反はありません。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| DC–ACコンバータ | MathWorks | Simscape Electrical Three-Level Converter ドキュメント: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | 三相3レベル中性点クランプ方式DC–ACコンバータモデル。 |
| DC–DCコンバータ | MathWorks | Simscape Electrical Boost Converter ドキュメント: https://www.mathworks.com/help/sps/ref/boostconverter.html | PV出力電圧の調整に使用される昇圧DC–DCコンバータモデル。 |
| EV1バッテリー | MathWorks | バッテリーモデル ドキュメント: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | EV1を模したシミュレーション上の鉛蓄電池。 |
| EV2–EV5バッテリー | MathWorks | バッテリーモデル ドキュメント: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | EV2、EV3、EV4、およびEV5を模したシミュレーション上のリチウムイオンバッテリーモデル。 |
| MATLAB/Simulink | MathWorks | ソフトウェア; https://www.mathworks.com/products/simulink.html | PV駆動の電気自動車充電ステーションのモデリングおよびシミュレーションに使用されたソフトウェア環境。 |
| Simscape Electrical | MathWorks | ソフトウェア; https://www.mathworks.com/products/simscape-electrical.html | 電力コンバータ、電気ネットワーク、および関連する制御システムのモデリングに使用されたコンポーネントライブラリ。 |
| ソーラーパネル | Waaree Energies Ltd.; MATLAB/Simulinkでモデリング | モデル WSM-315。Waaree製品情報: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | WaareeのデータシートおよびNRELのSystem Advisor Modelのデータを用い、ユーザー定義のPVモジュールとしてWSM-315ソーラーパネルのパラメータを入力した。 |
| 蓄電用バッテリー | MathWorks | 鉛蓄電池モデル ドキュメント: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | 定置型エネルギー貯蔵システムとして使用されたシミュレーション上の鉛蓄電池。 |
参考文献
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。