ここでは、人工内耳の遠隔術中モニタリングに関する詳細なプロトコルを紹介します。前提条件、セットアップ、手順が説明されています。当院で経験した時間節約効果は、直面した問題とともに示されています。
この記事について
サマリー
要約
術中の測定は人工内耳(CI)手術において貴重なツールであり、患者が手術室にいる間もインプラントの機能を判断することを可能にします。標準的な測定には、刺激的・非刺激的な接触のインピーダンス、閾値の推定有無にかかわらずブラップ反射のトリガー、電気誘発複合活動電位の測定による蝸牛神経機能の評価が含まれます。追加の測定も可能です。例えば、電気コクレグラフィーは患者の残存聴力を観察し、維持するのに役立ちます。通常、測定は手術 室で現場 で行われ、特に測定を担当するエンジニアにとっては時間がかかります。このプロトコルは、手術室の電話と遠隔でアクセス可能なノートパソコンを使って人工内耳測定を行う方法を説明しています。このセットアップにより、エンジニアが手術室に入ることなく測定が完了でき、現場 での 約29分から遠隔で8分に短縮できます(ECochGとのセッションを除く)。
概要
人工内耳(CI)手術中の術中モニタリングは、機器の完全性を確認し機能を確認するために日常的に行われる方法です。従来、多くの病院はこの機能を保証するために電極インピーダンスや電気誘発化合物活動電位(eCAP)を評価しています。
インピーダンスはインプラント回路の機能を確認し、eCAPは聴神経の電気刺激性に関する情報を提供します。さらに、電気誘発ブッシュレフレクション(ESR)や電気コクレグラフィー(ECochG)などの追加測定を行うことで情報を得ることができます。ESRは、ブープリング反射が引き起こされる脳幹までの聴覚経路に関する情報を提供します。ECochGは蝸牛内の電位を測定するもので、電極挿入中およびその後の残留聴力や構造的保存に関する情報を提供します。Müllerらによって術中測定の良い概要が提供されています。これらの測定を行うには、通常、技術者や聴覚士などの訓練を受けた専門家が手術中に立ち会う必要があります。以下、この人物は聴覚学者と呼ばれます。手術に直接出席することは、たとえ本人が測定の場にいなくても、訓練を受けた専門家にとって大きな時間の投資となります。
人工内耳の適応が不確かな候補者では、術中検査の標準手順は、テスト電極または実際の人工内耳を用いた電気誘発による聴覚脳幹反応測定で拡張され、刺激5,6,7,8を行います。しかし、これらの測定は追加のハードウェアを必要とし、遠隔で行うのが難しいため、このプロトコルには含まれていません。
この時間の節約方法として、遠隔で測定を行う方法もあります。リモートCIモニタリングへの最初の推進はShapiroら9によるもので、彼らはその実現可能性と聴覚士の時間投資の大幅な削減を示しました。これはYanovら10 やKouhiら11によって再現されており、時間短縮効果は様々で、遠隔測定が実用的かつ信頼性が高いことが示されており、遠隔測定が不十分なケースはごくわずかであることが示されました。リモート測定が提供する時間や柔軟性の利点から、複数の病院がすでにこの手法を導入しています。しかし、ほとんどの病院では、現 地 測定が依然として推奨されています。本研究の目的は、CI手術中の遠隔術中測定の要件と明確な方法論を概説し、より多くの病院がこれらの技術を適用できるようにすることです。
プロトコル
患者から書面によるインフォームドコンセントを取得し、該当する場合にデータを使用・公開しました。
1. 遠隔術中モニタリングの前提条件
- 計測機器を準備しろ。
- 選択した人工内耳システムに必要なプログラミングインターフェースやケーブルが手術センターで利用可能であり、手術室(OR)スタッフが利用可能であることを確認しましょう。
- 手術前に、電気コクレオグラフィー(ECochG)などの特殊な測定に必要なすべてのハードウェアとソフトウェアが利用可能であることを確認しましょう。各メーカーに必要な測定機器については 図1 および 材料表 を参照してください。
- 手術室内の計測コンピューターを、手術の流れに支障をきたさずに手術スタッフがアクセスできる位置に設置してください。リモートアクセスに対応し、必要に応じてトラブルシューティングが可能なデバイスを使用してください。
注:著者のセットアップでは、ノートパソコンが測定用コンピュータとして使われました。なぜなら、手術室に持ち込みやすく、スペースも少なく、内蔵マイクとカメラが内蔵されていたため、トラブルシューティングにも便利だからです。
- 接続性と通信の設定をしましょう。
- 測定コンピュータをローカルネットワークに接続することで、接続されたデータベース内の測定値へのリモートアクセスと保存が可能になります。
- 手術前に機関のITサポートでリモートコントロールソフトウェアを有効にしてください。術中使用前にログインアクセス、ネットワーク権限、ポート権限を確認してください。
注:著者のセットアップでは、リモートアクセスはWindowsのリモートデスクトップを使って実現されました。他のリモートコントロールソフトウェアも使用されることがあります。 - 手術室と聴覚士のワークステーション間で音声通信ルートを確立してください。モニタリングの過程で、外科医や手術室スタッフが聴覚専門医とコミュニケーションが取れるか確認してください。
注:著者の設定では、手術室との音声通信は手術室内の固定電話を通じて確立されました。
- 手術室スタッフの訓練と割り当て。
- 訓練を受けた手術室スタッフを割り当て、測定機器のセットアップや遠隔監視中のトラブルシューティングを支援してください。
- 手術開始前に、割り当てられた手術室スタッフがプログラミングインターフェース、ケーブル、コイルまたはプロセッサ、計測コンピューターを接続できるか確認してください。
- 手術室スタッフに対し、測定中に測定コンピューターを停止したりノートパソコンのディスプレイを閉じたりしないよう指示してください。
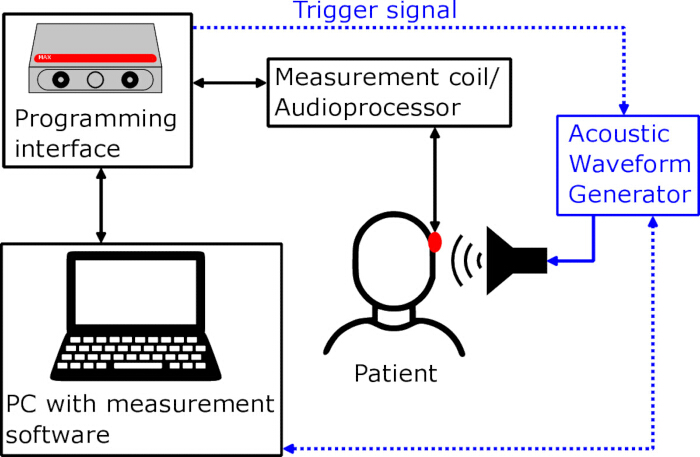
図1:手術室の測定セットアップの回路図。 青い部品はECochG測定に必要なオプションセットアップを示しています。 この図の拡大版はこちらをクリックしてご覧ください。
2. 手続き
- ECochG(メーカー非依存ワークフロー)の追加準備
- 聴覚士として:ECochGを行う場合は、最初の切断前にインイヤーヘッドホンの先端を耳道に挿入するようにしてください。測定セットアップを始める前に正しい位置を確認してください(図2)。
- 聴覚士として:手術室スタッフに、電極アレイを蝸牛に挿入する前にECochG測定を開始する必要があることを伝えてください。
- 手術室スタッフとして:電極挿入開始前に聴覚士がECochG記録を開始する準備ができているか確認してください。
- 標準的な準備
- 手術室スタッフとしては、インプラントの製造元、インプラントの種類、シリアル番号を選択した際に外科医から取得してください。聴覚専門医に今後の測定について伝え、集めた詳細を伝えましょう。
- 手術室スタッフとして:測定コンピューターを起動し、聴覚士が遠隔でログインできるようにしてください(図3)。
- 聴覚士として:測定ソフトを開き、患者の詳細とインプラント情報を入力します。
- 聴覚専門医として:外科医と聴覚士が測定を始める準備ができたら、インプラントとの接続を確認してください。
- 術中のモニタリング(このセクションは聴覚士の視点から述べています)
- ECochG(MED-ELワークフロー、他メーカーに適応可能)
- ECochGが示されている場合は、まずこの測定を行います。まだ蝸牛に電極アレイが挿入されていないことを外科医に確認してください。
- 表1に記載された適切なECochG設定を選択し、測定開始前にインプラントとの接続を確認してください。
- 最初の接触が蝸牛に挿入されたら録音を始めます。挿入時のECochG反応について外科医にフィードバックを提供してください。
- ECochGの反応が低下した場合は、挿入を一時停止するよう外科医に伝えてください。
- 挿入完了後、ECochGの反応が記録されなければ測定を停止し、次の測定に進みます。ECochGの反応が記録され、臨床ワークフローが許す場合は、残りの反応を評価するために電極配列全体で追加のECochGスイープ測定を行います。
注:ECochGは残留聴力の調査に使用できます。一般的に、5μVの応答振幅は正の応答とみなされ、構造が完全なものと聴覚の残留を示しています。 図4 は振幅5μVを超える明確に正のECochG応答の例を示しています。スイープ測定はまた、電極配列の位置に関する情報を提供し、周波数位置に対応する電極での応答最大値を示します。
- インピーダンス(このセクションは聴覚士の視点から述べています)
- ECochGが実施されていれば、ECochGが行われた場合はインピーダンス測定を行い、ECochGが行われていなければ最初の測定として測定してください。
- 高インピーダンス、オープンサーキット、ショートサーキットの有無を含め、結果を外科医に報告してください。
- 刺激電流誘導非刺激電極電圧(SCINSEV)を、電極配置に関連する異常(チップの折りたたみの可能性を含む)を調査してください。
- 特に事前に曲がった電極アレイを使用する場合は、配置に関する異常があれば必ず外科医に報告してください。
注意:インピーダンス測定は、短絡、開回路、故障電極など電極配列の状態に関する情報を提供します。チップ折り返しなどの配置異常もSCINSEV評価によって検出できます。 図5A は正常なSCINSEV結果を示し、 図5B は先端折りたたみの特徴的な非対角パターンを示しています。
- 電気誘発ブッシュピディア反射と閾値(このセクションは聴覚士の視点から)
- インピーダンス測定後、解剖学的状況や過去の手術に基づいて電気誘発ブレース反射(ESR)測定が推奨されているかどうかを外科医に尋ねます。
- ESRが示された場合は、電気誘発ブレース反射を測定し、時間があれば電気誘発スドリップ反射の閾値を測定します。
- 少なくとも1つの頂端、1つの内側、1つの基底電極を測定し、電極配列の開始および末端近くの電極も含まれます。
- 外科医に、開血球反射が誘発されているかどうかを目視で確認してもらい、聴覚士に口頭フィードバックを提供してもらうよう依頼してください。
- 選択された電極、特に最も基礎的な電極で反射がない場合は、電極アレイが完全に挿入されているかどうか外科医に確認してください。
注:ESRは脳幹までの聴覚経路の完全性を確認します。トリガー反射は聴覚経路の完全性を強く支えますが、反射が完全に欠如しているからといって、インプラントが患者に効果がないとは限りません。
- 電気誘発複合活動電位(このセクションは聴覚士の視点から)
- ESR測定後に電気誘発化合物活動電位(ECAP)を記録します。 表1に記載された推奨パラメータを用いてください。
- 日常的なケースには自動測定を活用しましょう。
- 反応の評価が難しい、またはさらなる評価が必要な場合は、手動測定を用いて再度測定を行います。
注:ECAPは主に聴神経の反応を記録し、これは音響誘発電位における最初の波形に対応します。陽性のECAPは電気刺激に対する聴神経反応を確認しますが、残りの聴覚経路に関する情報は提供しません。
- ECochG(MED-ELワークフロー、他メーカーに適応可能)
- モニタリング完了(このセクションは聴覚士の視点から述べています)
- 最終的なモニタリング結果を外科医に伝えてください。
- 必要に応じて選択した測定を繰り返します。
- 外科医が追加の測定が不要だと確認した後、測定値を接続されたデータベースに保存してください。
- 測定コンピュータを停止する前に、測定値が保存されているか必ず確認してください。
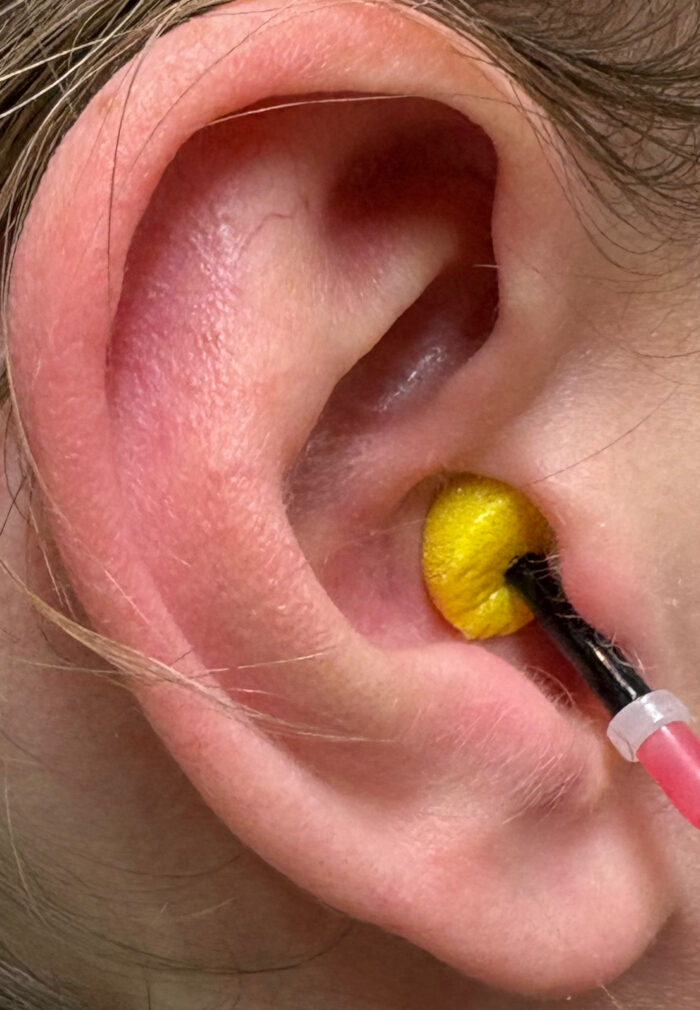
図2:ECochG測定で使用されるイヤホンの正しい先端配置の例。この図の拡大版を見るにはこちらをクリックしてください。
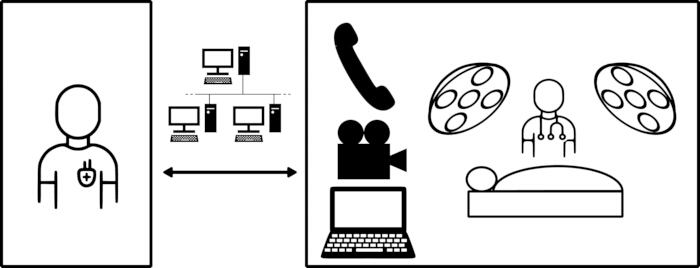
図3:リモート監視装置の回路図。この図の拡大版はこちらをクリックしてください。
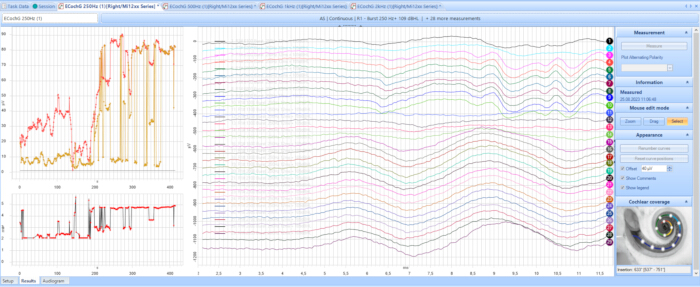
図4:MED-ELシステムを使ったECochG記録の例。 MED-ELのご厚意です。 この図の拡大版はこちらをクリックしてご覧ください。
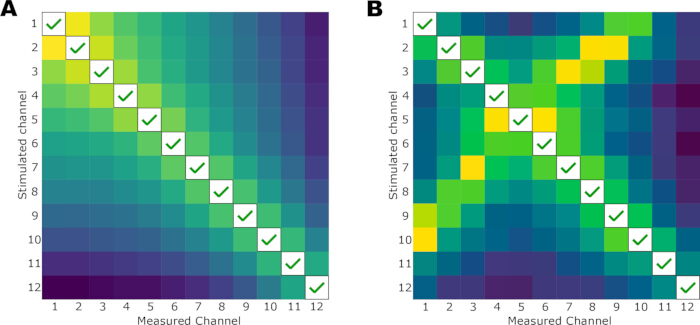
図5:MED-EL SCINSEV の電圧行列の例。(a) MED-EL12 より、正常な場合の電圧行列。(B) Franke-Triegerら13より、チップ折りたたみを持つ顕著ケースの電圧行列。この図の拡大版はこちらをクリックしてご覧ください。
結果
比較を容易にするために、聴覚士が手術に費やした時間は87回分測定されました。そのうち80件は遠隔で、7件は 座って実施されました。u.これは、私たちの病院では遠隔測定がすでに標準的な慣行であることに起因しています。患者の待ち時間を短縮し、臨床業務の混乱を最小限に抑えるため、ほとんどの術中測定は遠隔で行われます。 図6には各測定の頻度が示されています。インピーダンスは最も一般的な測定で、毎回行われ、その後すぐにECAPが行われました。インプラントの操作が行われなかった2つの操作では、インピーダンスのみが測定されました。10例では、外科医のフィードバック(例:鐲状骨なし)によりESRが行われませんでした。最も頻度の低い測定はECochGで、すべての患者に適切ではないためです。残存聴力が十分である場合にのみECochGは妥当な測定となり、その患者はごく一部に過ぎません。
ECochGは残留聴力の有無を調べるために用いられます。一般的に、5 μVの応答振幅は正の応答とみなされ、構造が完全なものと聴覚の残留を示しています。図4は、振幅が5μVを超える明確に正のECochG応答の例を示しています。ECochGスイープは電極アレイの位置情報も提供でき、周波数位置に対応する電極での応答最大値も提供できます。インピーダンス測定は、短絡、開回路、故障電極など、電極アレイの状態に関する情報を提供します。また、チップ折りたたみのような配置異常は、刺激電流誘起非刺激電極電圧(SCINSEV)を評価することで検出できます。これは図5A、Bに示されています。図5Aは正常なSCINSEV結果を示し、図5Bは先端折りたたみの特徴的な非対角パターンを示しています。
術中測定を遠隔で行う方法論は、特に聴覚専門医にとって非常に時間効率が高いです。現場で行う場合 、 聴覚士は手術センターに移動し、着替え、消毒を行い、手術室に向かいます。そこでは通常、測定が行われるまで待たなければなりません。モニタリング自体は通常最も時間がかからず、歩いたり待ったりする時間が長くなります。操作にかかる測定時間は 図7に示されています。 図7 は、遠隔測定が聴覚士の時間に明確な利点をもたらすことを示しています。遠隔測定の中央値は8分、 現地 測定では29.03分に増加しました。ECochGも測定した場合、遠隔測定の中央値は27.75分、 現地 測定では48.63分に増加しました。したがって、遠隔測定による節約時間は約20分で、病院が年間に多くの手術を行う場合、これはすぐに積み重なることがあります。
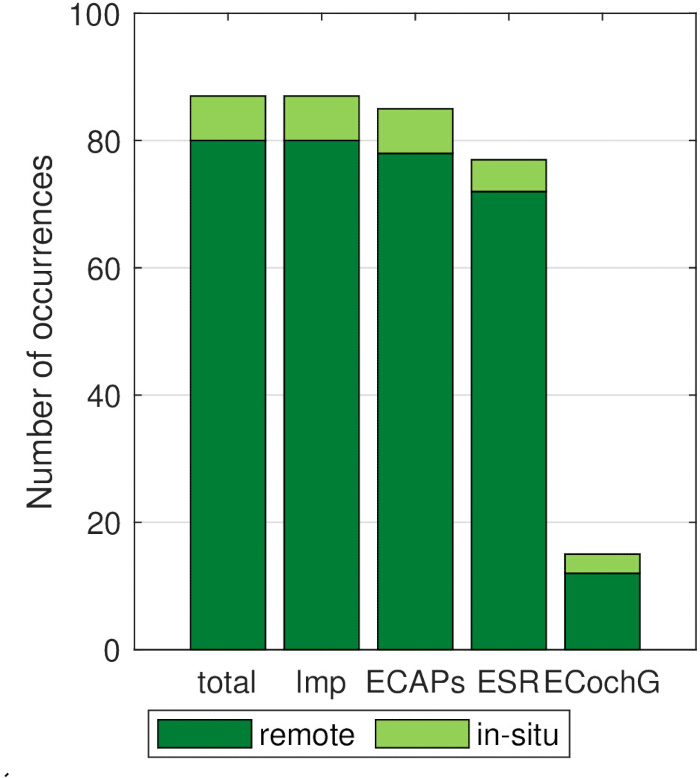
図6:実施された測定回数。 測定はリモート(濃い緑色)と 現地( 淡い緑色)に分かれています。 この図の拡大版はこちらをクリックしてご覧ください。
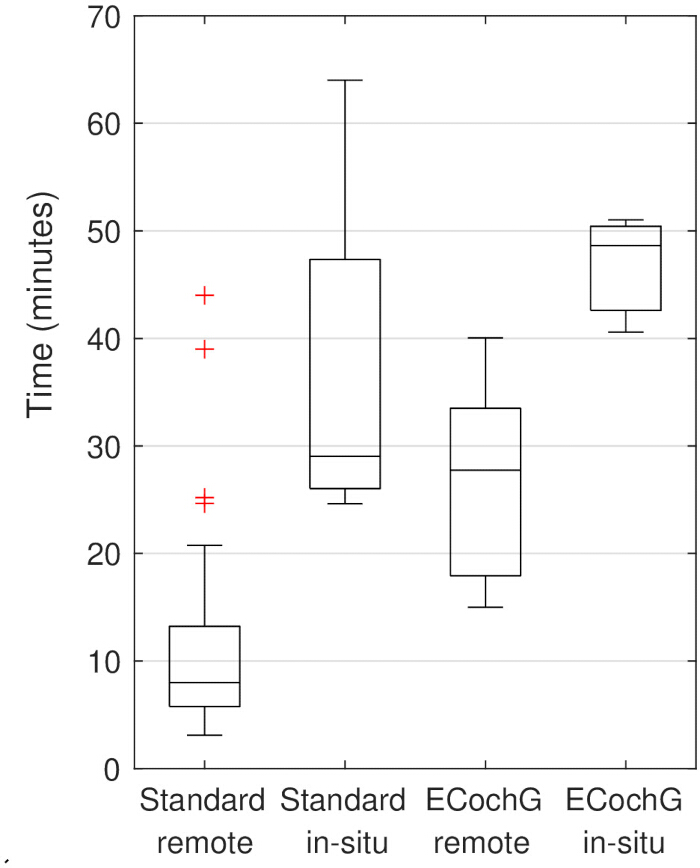
図7:聴覚士が術中測定に費やした時間。この図の拡大版はこちらをクリックしてご覧ください。
| 製造元 | 測定 | 設定名 | 設定値 |
| メドエル | インピーダンス - IFT | 設定はなし | |
| ESRT | 開始充電 | 30 qu | |
| ECAP - オートアート | 最低料金 | 0 qu | |
| 最大チャージ | 50 qu | ||
| 電荷増加率 | 早く | ||
| 測定モード | 常に最大充電に | ||
| ECAP – ART 全チャンネル | 最大振幅 | 1000立方 | |
| 最小振幅 | 0立方 | ||
| 位相持続時間 | 40μs | ||
| 反復 | 15 | ||
| 測定ギャップ | 0 ms | ||
| レベル | 6 | ||
| ECochG(EAEP)継続 | 刺激の種類 | SPLチャープ2 | |
| 刺激極性 | 交互に | ||
| 刺激レベル | 該当周波数+40 dBでの聴力計閾値 | ||
| 刺激期間 | 8ms | ||
| 測定パラメータ | デフォルト | ||
| ECochG (EAEP) シーケンシャル | プロトコル | 全電極スイープ | |
| 刺激の種類 | SPLチャープ2 | ||
| 刺激極性 | 凝縮 | ||
| 刺激レベル | 該当周波数+40 dBでの聴力計閾値 | ||
| 刺激期間 | 12ミリ秒 | ||
| 測定パラメータ | デフォルト | ||
| コクレアー | インピーダンス | モード | すべての項目にチェックを入れてください |
| ティム | 蝸牛外電極リードを挿入 | 設置場所を確認してください | |
| 条件配列 | チェックボックス | ||
| 舞台設定 | デフォルト | ||
| ESRT | 電極の数 | 5 | |
| 舞台設定 | デフォルト | ||
| レベル | 220 cl | ||
| 上 | 10 cl | ||
| 伏せろ | 5 cl | ||
| ECAP - オートNRT | 電極の数 | 9 | |
| 開始 | 150 cl | ||
| ステップサイズ | 6 cl | ||
| 舞台設定 | デフォルトは「電極コンディショニングを実行」を除き、TIMが測定されたかどうかをチェック外します | ||
| アドバンスト・バイオニクス | インピーダンス | 設定はなし | |
| ESRT | マップを作成し、単一のチャンネルを刺激することでのみ可能です | 開始振幅150立方 | |
| ECAP - NRI | 舞台設定 | デフォルト | |
表1:各術中測定の推奨パラメータ。
ディスカッション
人工内耳の遠隔術中測定は実現可能かつ効率的です。これは最初にShapiroら9によって示され、 Yanovら10 およびKouhiら11によって確認されました。最大の利点は、手術の総時間短縮ではなく、聴覚士による時間の節約です。しかし、節約できる時間の量は病院の状況によって大きく異なります。Shapiroら9は約80分の時間短縮を報告 し、Yanovら10 は10分の短縮を示しました。時間短縮に最も影響する要因は、手術センターと聴覚専門医の職場との物理的な距離です。距離が遠いほど、遠隔で測定を行うことでより多くの時間を節約できます。もし手術センターが近隣の建物にある場合(Shapiroら9)、あるいはKouhiら11が報告したように通勤を伴う場合、節約時間はかなり大きいです。私たちの場合、距離は比較的短いため、節約できる時間は意味はあるものの大きくはなく、ほとんどの時間短縮は待ち時間を最小限に抑えることで得られます。これらの待機時間は遠隔測量でも現 地 測定でも発生しますが、聴覚士がオフィスにアクセスでき、待機中に追加の作業を行うため、遠隔測定の方がより効率的に活用できます。遠隔測定のさらなる利点は、測定に関するセカンドオピニオンが必要な場合に同僚が利用できることです。同僚は手術室に来たり電話で説明したりすることなく、直接測定値を簡単に確認できます。
遠隔測定の成功に最も重要なのは、測定コンピュータと音声接続が別々であれば、ORとの安定した接続を確保することです。手術室スタッフの研修も非常に重要です。測定機器は自分でセットアップし、トラブルシューティングを手伝う必要があります。また、測定コンピュータを早期にシャットダウンしてしまい、保存されていない測定値が失われることもあります。これは手術室スタッフに適切に指示することで避けるべきです。記載されたプロトコルの修正は、実施される病院の状況に合わせて簡単に行うことができます。Windowsの内蔵リモートデスクトップ機能の使用が推奨されますが、リモート接続や制御を可能にするツールなら何でも使えます。また、実施される測定は通常病院で行われるもののみを適用することも可能です。
ESRおよびECAPの結果もそれぞれの限界の中で解釈されるべきです。トリガー可能なESRは脳幹までの聴覚経路の完全性を支えますが、反射が完全に欠如しているからといって、インプラントが患者に効果を発揮しないとは限りません。ECAPは主に聴神経の反応を記録し、これは音響誘発電位の最初の波形に対応します。陽性のECAPは電気刺激に対する聴神経反応を確認しますが、残りの聴覚経路に関する情報は提供しません。
遠隔測定にはいくつかの制限や複雑さが生じます。最大の欠点は、トラブルシューティングが対面でできないことです。ほとんどのケーブル接続の問題は測定ソフトウェアで特定可能です。測定コンピュータがノートパソコンであれば、内蔵のウェブカメラも問題解決に役立ちます。接続の問題は通常、解決が難しく、Shapiroらによって報告されています。これらの問題の頻度はリモート接続ソフトウェアによって異なります。接続が適切に設定されていれば、Windowsのリモートデスクトップ機能では接続問題は非常に稀です。遠隔で測定する場合、手術室とのコミュニケーションも難しいことがあります。固定電話で手術室と話す際、外科医は通常マイクのすぐ隣にいないため、特に結果が異常だったり解釈が難しい場合は詳細な話し合いが困難になります。これはNuwerら14によっても言及されており、遠隔監視における最大の制約の一つとして説明されています。さらに、遠隔測定では測定データを失うリスクもあります。測定コンピュータが早期に停止されると、保存されていないデータが失われるため、これは避けるべきです。
いくつかの制限はありますが、特に関与する聴覚士の時間を節約できる多くの利点があるため、遠隔測定は魅力的なパラダイムとなっています。私たちの病院では、遠隔測定が主に 現地 での測定に取って代わっています。臨床ルーチンへの影響を最小限に抑えるためです。
開示事項
D.P.はMED-EL GmbHおよびCochlear Ltd.から出張の資金援助を受け、研究プロジェクトも同社から受けており、MED-EL GmbHの諮問委員会メンバーでもあります。P.N.はMED-EL GmbHおよびCochlear Ltd.から出張の資金援助を受けています。J.M.はMED-EL GmbHから研究プロジェクトの資金を受けており、MED-EL GmbHの諮問委員会メンバーでもあります。
謝辞
ECochGのハードウェアを貸してくださったジャコモ・マンドルッツァート(MED-EL)に感謝します。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| AIM測定システム | Advanced Bionics | 提供されていません | Advanced Bionics ECochG測定に使用されます。 |
| Cochlear Objective Measurement (COM) ソフトウェアまたは Custom Sound EP ソフトウェア | Cochlear | 提供されていません | Cochlear インピーダンス、ESR、ECAP測定に使用されるソフトウェア。 |
| Cochlear プログラミングポッド | Cochlear | 提供されていません | Cochlear インピーダンス、ESR、ECAP測定に使用されるプログラミングインターフェース。 |
| CP910 プロセッサまたは CP1110 プロセッサ | Cochlear | 提供されていません | Cochlear インピーダンス、ESR、ECAP測定に使用されるプロセッサ。 |
| Dataman 波形発生器 | 提供されていません | 提供されていません | MED-EL ECochG測定に使用される波形発生器。 |
| インイヤーヘッドフォン/インサートフォン | 提供されていません | 提供されていません | ECochG測定中の音響刺激に使用されます。 |
| 固定電話 | 提供されていません | 提供されていません | 著者らが設定した手術室と聴覚士のワークステーション間の音声通信に使用されます。 |
| MAESTRO AS RUO ソフトウェア | MED-EL | 提供されていません | MED-EL ECochG測定に使用されるソフトウェア。 |
| MAESTRO ソフトウェア | MED-EL | 提供されていません | MED-EL インピーダンス、ESR、ECAP測定に使用されるソフトウェア。 |
| MAX コイル | MED-EL | 提供されていません | MED-EL インピーダンス、ESR、ECAP測定に使用されるコイル。 |
| MAX プログラミングインターフェース | MED-EL | 提供されていません | MED-EL インピーダンス、ESR、ECAP測定に使用されるプログラミングインターフェース。 |
| 測定用コンピュータ/ラップトップ | 提供されていません | 提供されていません | 測定ソフトウェアを実行し、リモートアクセスを可能にするコンピュータ。 |
| Naida M90 プロセッサ | Advanced Bionics | 提供されていません | Advanced Bionics インピーダンス、ESR、ECAP測定に使用されるプロセッサ。 |
| Noahlink Wireless | Advanced Bionics | 提供されていません | Advanced Bionics インピーダンス、ESR、ECAP測定に使用される無線インターフェース。 |
| リモートデスクトップソフトウェア | Microsoft | 提供されていません | 著者らが Windows ベースの設定で使用するリモート制御ソフトウェア。他のリモート制御ソフトウェアも使用される場合があります。 |
| Target CI ソフトウェア | Advanced Bionics | 提供されていません | Advanced Bionics インピーダンス、ESR、ECAP測定に使用されるソフトウェア。 |
参考文献
- Wesarg, T., et al. Intraoperative audiologisch-technische Diagnostik bei der Cochleaimplantatversorgung. HNO. 62 (10), 725-734 (2014).
- Campbell, L., et al. Intraoperative real-time cochlear response telemetry predicts hearing preservation in cochlear implantation. Otol Neurotol. 37 (4), 332-338 (2016).
- Gibson, W. P. The clinical uses of electrocochleography. Front Neurosci. 11, 274 (2017).
- Harris, M. S., et al. Real-time intracochlear electrocochleography obtained directly through a cochlear implant. Otol Neurotol. 38 (6), e107-e113 (2017).
- Müller, A., et al. Empfehlungen zur Auswahl von Zielparametern und Prozessempfehlungen bei audiologisch-technischen Funktionsprüfungen des Cochlea-Implantats: erarbeitet von der Arbeitsgruppe ERA (AG-ERA) der ADANO in Kooperation mit dem Fachausschuss „Cochlea-Implantate und implantierbare Hörsysteme“ der DGA; bestätigt vom Vorstand der ADANO am 31.01.2025; englische Version. HNO. 73 (Suppl 3), 348-356 (2025).
- Cinar, B. C., et al. The role of eABR with intracochlear test electrode in decision making between cochlear and brainstem implants: preliminary results. Eur Arch Otorhinolaryngol. 274 (9), 3315-3326 (2017).
- Lassaletta, L., et al. Usefulness of electrical auditory brainstem responses to assess the functionality of the cochlear nerve using an intracochlear test electrode. Otol Neurotol. 38 (10), e413-e420 (2017).
- Polterauer, D., et al. Applications of pre- and intraoperative eAEP like eABR in cochlear implant candidacy. Curr Dir Biomed Eng. 10 (4), 502-505 (2024).
- Shapiro, W. H., et al. Remote intraoperative monitoring during cochlear implant surgery is feasible and efficient. Otol Neurotol. 29 (4), 495-498 (2008).
- Yanov, Y., et al. Successful application and timing of a remote network for intraoperative objective measurements during cochlear implantation surgery. Int J Audiol. 57 (9), 688-694 (2018).
- Kouhi, A., Swanson, A., Fitzgerald, M. B., Blevins, N. H. Remote intraoperative neural response telemetry: technique and results in cochlear implant surgery. Otol Neurotol. 43 (6), 638-642 (2022).
- . Neu in MAESTRO: IFT-Resultate auf einen Blick Available from: https://blog.medel.pro/de/audiology/neu-in-maestro-ift-resultate/ (2024)
- Franke-Trieger, A., et al. Voltage matrix algorithm for intraoperative detection of cochlear implant electrode misplacement. Audiol Neurotol. 30 (3), 252-262 (2025).
- Nuwer, M. R., Cohen, B. H., Shepard, K. M. Practice patterns for intraoperative neurophysiologic monitoring. Neurology. 80 (12), 1156-1160 (2013).
再版と許可
この記事は公開されました
動画は近日公開