本プロトコルでは、3ステップの手指衛生手技の機械学習による評価を検証するためのリファレンスデータセットを作成することを目的とし、手首装着型IMUデータの同期取得、アノテーション、および時間的セグメンテーションについて説明します。観察者によるラベリングと時間マーカー信号を用いることで、再現性のあるステップレベルのアノテーションが可能となり、ウェアラブル動作センシングアルゴリズムの開発を通じて、医療従事者への将来的なリアルタイムフィードバックを支援します。
この記事について
サマリー
要約
医療従事者(HCP)が推奨される手指衛生(HH)の手順を遵守しないケースが多く、感染予防の妨げとなっています。提案されているリストバンド型デバイスは、ケアの現場で消毒液を塗布すると同時に、HHの手順に関するリアルタイムのフィードバックを提供することを目的としています。リアルタイムフィードバックは、手首の慣性センサから得られる動作をステップレベルで分類するアルゴリズムによって生成されます。このアルゴリズムは現在、HHの手順を評価する熟練した観察者というゴールドスタンダードを用いた共管妥当性の評価を通じて、検証が行われています。本研究では、リアルタイムの臨床展開に先立ち、アルゴリズムの学習および共管妥当性評価に必要なデータ取得およびアノテーションプロトコルの開発と検証に焦点を当てます。本プロトコルでは、時間マーカー付きIMUを用いてステップの境界を確定させ、セグメント化された手首センサの記録と、観察者が各動作に割り当てた正誤ラベルをペアリングする同期データ収集について記述します。モデル開発には、高密度な時系列ラベル付けが可能なシーケンスモデルアーキテクチャを採用し、正誤判定と時間的セグメンテーション品質の両方を反映させるため、動作レベルの分類指標(例:F1スコア)およびセグメント重複基準(例:Intersection-over-Union)を用いて性能を定量化します。二次評価項目には、消毒液の塗布性能、フィードバックの適時性とユーザビリティ、および臨床ワークフローにおけるユーザーの受容性が含まれます。複数の監督下での実施を含む、多様な医療従事者のサンプルから収集されたデータを用いて共管妥当性分析を行い、デバイスの精度と、既存のHHプログラムを強化し医療関連感染を減少させる可能性を判断します。
概要
手指衛生(HH)は、世界的な公衆衛生上の重大な問題となっている医療関連感染(HAI)を予防するための、最も単純かつ効果的で、コストの低い戦略である1。しかし、この実践への遵守率は、世界的に依然として理想的な水準に達していない2,3。この点において、感染管理プログラムでは、機会に基づいた遵守率だけでなく、推奨される手順の遵守および消毒剤が作用するための適切な時間の確保を含む、手指衛生(HH)の手技の質についてもモニタリングしなければならない4。
手法に関して、WHOは有効性を確保するために6段階の手洗い(HH)手順を推奨しています。その手順は以下の通りです:(1) 手のひらを合わせて回転させるように擦る、(2) 右手のひらを左手の甲に当て、指を組み合わせて擦る、(3) 指を組み合わせた状態で手のひらを合わせて擦る、(4) 片方の手の指の背をもう片方の手のひらに当て、指を握って前後に動かしながら擦る。これを反対の手でも同様に行う、(5) 右親指を左手のひらで円を描くように擦る。これを反対の手でも同様に行う、(6) 左手の指先を右手のひらで円を描くように擦る。これを反対の手でも同様に行う5,6。
しかしながら、WHOが推奨する手法の相対的な有効性と実現可能性に関するエビデンスは、依然として不十分です。特に、最近の系統的レビューでは、医療従事者の手の細菌数を減少させるにおけるWHOの6ステップ手指衛生(HH)手法の有効性を評価し、国際的な文献で報告されている代替アプローチと比較しています。6ステップHH手法は細菌数の減少を示したものの、同レビューでは、最も効果的かつ実用的な手法を特定するエビデンスはまだ決定的なものではなく、HH手法の研究には研究間での標準化の改善が必要であると結論付けられています7。並行して、3ステップHH手法が複数の著者によって世界的に推奨されています。その手順は、(1) 手のすべての表面を覆うこと、(2) 指先を反対側の手のひらで交互に回転させながら擦ること、(3) 両親指を回転させながら擦ること、の3段階です8,9,10。これらの手順は図1に示されています。
これらの進展に合わせ、米国の12の病院病棟(n = 2,923)において、手指衛生(HH)の機会を定量化したランダム化比較試験が行われました。これらの機会のうち、1,516回(51.9%)は、3ステップのHH手技に関するトレーニングを受けた介入群9で発生し、1,407回(48.1%)は、WHOの6ステップHH手技に準じた従来の教育を受けた対照群で発生しました。介入群では、「WHOの5つのタイミング」および3ステップ手技に対する遵守率が高くなりました。コロニー形成単位の減少については、主要な微生物学的アウトカムにおいて有意差がないと報告されました(p = 0.029)が、観察されたHH遵守率は、対照群(12.7%)と比較して介入群(51.7%)で大幅に高い結果となりました。
3ステップのHH法は、6ステップの法(中央値 3.91, IQR 3.69–4.62; p = 0.021)よりも高いコロニー形成単位のlog10減少率(中央値 4.45, IQR 4.04–5.15)を示しました8。特筆すべきは、両研究を通じて、手法間でのコロニー数減少に有意な差はなく、どちらの研究においても、正しく実施すれば3ステップ法が有効であるという結論が支持されていることです8,9。
これらの根拠に基づき、主任研究者とその研究グループは、ブラジル中西部地域の教育研究病院において、医療従事者を対象に3ステップのHH手法の有効性を評価し、実証しました。その研究における参加者の手の微生物学的評価では、3ステップの手法を15 sの間正しく実施した後、潜在的な病原性微生物の増殖は認められませんでした。これらの結果は、本手法の有効性を支持するものでした11,12。
上述した世界的な課題に鑑み、本研究では手指衛生に関連する技術製品の開発に焦点を当てる。この製品は、ケアの現場で音声コマンドを通じて手指消毒剤を塗布し、かつ実施された手指衛生手技の質に関するフィードバックを提供できるリストバンドを用いることで、医療従事者の遵守率を向上させることを目的としている (図 2)。また、ディスプレイ部分をリザーバーから容易に切り離すことができる設計となっており、必要に応じてリザーバー部分に高水準消毒を施すことが可能である。さらに、本提案は現在、ブラジル国立工業所有権機関(INPI)に実用新案特許出願(特許権)としてプロトコル番号 BR 20 2022 001267 4 で申請中である。したがって、リストバンドのアルゴリズムを検証し、手指衛生の3つのステップについて信頼性と妥当性のある評価を提供し、手技の正誤を正確に判別できることを確認することが不可欠である。基準妥当性とは、ある手法が同じ概念を研究するために収集された他の測定値と一致する能力のことを指す。基準妥当性は、新しい測定法が、以前に検証された概念や基準をどの程度正確に予測できるかを評価しようとするものである13。
基準関連妥当性は、ある測定手順が、同じ潜在的な構成概念を評価することを目的とした他の測定指標とどの程度一致するかを示すものであり、この枠組みにおいて、新しい器具が、確立され、以前に検証済みの信頼できる参照標準(基準)と一致するかどうかを評価するために用いられます。基準関連妥当性の検証には、(1) 適切で概念的に関連のある基準の選択、および (2) その基準の妥当性の独立した検証が必要となります14。参照標準が評価対象の器具と同時に得られる場合、基準関連妥当性は通常「併存妥当性」と見なされ、参照標準が後の時点で測定される場合は「予測妥当性」と見なされます。この区別は、評価の意図した目的によって導かれる場合もあります15。
したがって、機器と外部のゴールドスタンダードな測定法との一致度は、統計解析を通じて評価することができます。このような解析では通常、適切な関連性または一致度の指標を用いて、調査対象の機器と外部基準(ゴールドスタンダード)との間の関連性または一致度を定量化します14。
手指衛生(HH)遵守という特定の構成概念において、訓練を受けた観察者がHHの機会を体系的に記録し、手技の質を評価することで実施される直接観察は、基準評価のゴールドスタンダードであると広く認識されており16、世界保健機関(WHO)によって強く推奨されています5。
本研究では、トレーニングを受けた観察者が、参加者の手指衛生(HH)の手技を評価した。責任研究者は、医療関連感染の予防および管理における著名な専門家であり、特にWHOの「手指衛生の5つのタイミング」の遵守に関する専門知識を有している5。
手技の遂行を客観的に段階的に評価するため、本研究では、ゴールドスタンダードである観察評価と、手首装着型の慣性センシング、および各ステップの時間的境界を定義するための体系的な手順を統合しています。ステップの境界は、データ収集中に共同研究者が操作する専用の時間マーカー用IMUを用いて決定されます。共同研究者がステップの開始または終了を示し、短いタッピングイベントを通じてステップ間の遷移を注釈付けします。これらのタッピングイベントは、後にPythonのピーク検出パイプラインを用いて検出され、手首IMUの記録をステップ1、ステップ2、およびステップ3のインスタンスに分断するために使用されます。得られたステップ分割信号は、動作レベルで観察者が割り当てたバイナリ正誤ラベル(正解または不正解)とペアリングされます。この設計により、HH手技の評価を、高密度な時系列ラベリングタスクと、それに続くステップレベルの分類としてモデル化することが可能になります。
Transformerベースのシーケンスモデルは、自己アテンションによってウェアラブルセンサー信号の時間的依存性を表現でき、また、教師ラベルが細かい時間解像度で定義されている場合にシーケンス・ツー・シーケンス予測を適応させることができるため、この問題 formulation に特に適しています17。モデルの性能は、動作レベルの分類指標(例:F1スコア)と、セグメントレベルのオーバーラップ基準(例:intersection-over-union)を用いて定量化され、これにより、(i) 技術的な判断の正確さと、(ii) 時間的セグメンテーションの質の両方を捉えることができます。
提案されたシステムの最終的な目的は、臨床現場での手指衛生実施中に自動でリアルタイムのフィードバックを提供することですが、本研究では、その後のアルゴリズムのトレーニングおよび検証に必要となる、参照データセット作成のためのデータ収集、アノテーション、および時間的セグメンテーションの手順に焦点を当てています。したがって、本研究の主な目的は、将来的な機械学習の開発におけるグラウンドトゥルース(正解データ)として機能する、同期された慣性センサデータと観察者によるアノテーションを収集するための、再現可能なプロトコルを確立し、検証することです。
データは、サンパウロ州立大学(UNESP)サン・ジョアン・ダ・ボア・ヴィスタ校工学部にて収集されました。50名の専門職(n = 50)が参加しました:学生(n = 20)、教職員(n = 18)、行政技術職員(n = 10)、および一般サービス職員(n = 2)。最終的なデータセットは、3ステップのHH手技の1,500回の実施で構成されました。参加者は、主研究者が正しく実施されているかを判断するゴールドスタンダード評価者として管理する、3つの異なるシナリオにおいて3ステップのHH手技を行うよう指示されました。
データ収集に先立ち、候補となる参加者に協力を依頼し、研究目的と手順について詳細な説明を行った。参加者は、学部生、大学院生、教職員、事務職員、および一般サービス職員を含むFESJ/UNESPコミュニティから募集した。適格基準は、成人(18歳以上)であり、手指衛生の手順を理解して実施することができ、参加前に書面によるインフォームドコンセントを提供することに同意した者とした。
書面によるインフォームドコンセントを得た後、電気工学部の研究助手が、被験者が希望する手首(右または左)にモーションキャプチャセンサーを装着した。データ収集プロセス全体を通じて、共同研究者が立ち会い、安定した信号伝送の確保や信号変動のモニタリングを含むテクニカルサポートを提供した。
プロトコル
本実験プロトコルは、大学病院の機関研究倫理委員会の承認を得て実施された。参加に同意した被験者には、ブラジル国家保健評議会の決議第466/2012号に基づき、インフォームド・コンセント形式への署名を求めた。18使用した試薬および器具は、以下の通りです。 材料一覧表.
1. データ収集環境の準備
- リサーチアシスタントの前に、ノートパソコン、ホルダーに固定したスマートフォン、および椅子を配置する。
- 訓練を受けた観察者の前に、ノートパソコンと椅子を配置する。
- 訓練を受けた観察者の横にスツールを置き、すぐに手が届く位置に時間マーカー用IMUを配置する。
- 粘着テープを使用して、時間マーカー用IMUをストールの表面に固定する。
- 被験者の前のベンチに、手指消毒用アルコール、ウェットティッシュ、保湿クリーム、手首装着型IMU、およびストップウォッチを置く。
- 被験者の横にゴミ箱を設置する。
2. アプリケーション接続性の確認(リサーチアシスタントによる)
- スマートフォンのバッテリー残量が80%以上に維持されるようにしてください。
- 手首装着型のIMUが十分に充電されていることを確認してください。
- 時間マーカーIMUが十分に充電されていることを確認してください。
- 〜であることを確認してください。 "覚醒状態の維持" アプリケーションが動作しています。
- 起動します BSLキャプチャー Biomedical Signals Laboratory (LSBio/UFSCar)で開発されたアプリケーションを起動し、Bluetoothデバイスのスキャンが完了するまで待機します。
- メイン画面の利用可能なデバイス一覧に、両方のIMUが表示されていることを確認してください。
- 両方のIMUの接続ステータスが次のように表示されていることを確認します。 "接続済み" また、データ収集を開始する前に、リアルタイムのセンサーデータが継続的に更新されていることを確認してください。
- に示されている完全な取得および処理ワークフローを確認してください。 図3 参加者の記録を開始する前に、動作することを確認します。
- データ収集を開始する前に、2つのウェアラブルIMU(WitMotion WT901BLECL)の両方が、3軸加速度計およびジャイロスコープ信号を連続記録するメーカーのデフォルト設定で動作していることを確認してください。また、加速度計の測定範囲を ±6 g、ジャイロスコープ測定範囲: ±2000 °/sであり、有効サンプリング周波数は約25 Hzです。データ収集時にハードウェアレベルでの追加フィルタリングは適用されていません。
3. 訓練済み観察者の準備
- 各参加者がデータ収集の3つのフェーズを個別に完了するようにし、信号取得中は室内に他の参加者がいない状態にしてください。
- 訓練を受けたオブザーバー1名を割り当て、各参加者への指示と監視を行わせてください。
- 3ステップのHHテクニックの各ステップの分類を、専用のスプレッドシートに記録してください。
- 訓練を受けたオブザーバーが、参加者のHHテクニックを明確に視認でき、かつ時間マーカー用IMUに容易にアクセスできることを確認してください。
- 標準化された3ステップの手指衛生プロトコル9に従って、手指衛生テクニックの各ステップを評価してください。事前定義された評価基準に基づき、各ステップを正解または不正解に分類してください。
注:スプレッドシートは、参加者ID、HHテクニックの実施回数(データ収集の3つのフェーズそれぞれについて1~10回)、およびHHテクニックのステップ1、2、3の分類を含めるように構成されています。各ステップの分類を正解または不正解として記録してください。
4. 被験者の準備(リサーチアシスタントによる実施)
- 被験者を、準備したベンチに向かって椅子に座らせます。
- 被験者に、両前腕をベンチの上に置くよう指示します。
- 手首装着型IMUを装着する好みの手首を、被験者に選択してもらいます。
- ベルクロストラップを用いて、被験者が選択した手首に手首装着型IMUを固定します。この際、不快感を与えないようにしつつ、確実かつ安定して固定されていることを確認してください。
- 被験者の視界に入るように、ベンチの上に視認可能なストップウォッチまたはデジタルタイマーを配置します。
- 環境条件を一定に保つため、すべてのデータ収集セッションは、一定の人工照明の下、かつ実験セッションの間中エアコンを稼働させた同一の実験室で実施してください。
5. データ収集および記録手順(訓練を受けた観察者による)
注:データ収集ワークフローの全体像を図 4に示します。プロトコルは、(1) 口頭指示、(2) 正しい手技の実演、(3) 規定のエラーパターンの実行という、3つの連続した習得フェーズで構成されています。各フェーズにおいて、参加者は3ステップの手衛生手技を10回繰り返します。すべてのフェーズを通じて、トレーニングを受けた観察者が各ステップの正確性を評価し、テンポラルマーカーIMUを用いて時間的マーカーを生成することで、その後の信号セグメンテーションおよび得られたデータセットのアノテーションを支援します。図 3に、収集、処理、セグメンテーション、およびデータセット生成ワークフローの全工程をまとめます。
- データ収集の第1段階
- 参加者に、HHテクニックの3つのステップそれぞれを口頭で説明する(図1).
- 明示してください: "3つのステップをそれぞれ少なくとも5秒間行い、一連の操作に計15秒以上かかるようにしてください。"
- 参加者に、目の前に配置されたストップウォッチを監視するように指示してください。
- 参加者に、HH手技の3ステップを10回行うよう指示し、各HH手技の完了ごとに休息時間を設けてください。
- 各HHステップの完了直後に、時間マーカー用IMUを1回タップし、セグメンテーション過程で使用する時間的な参照点を生成します。
- トレーニングを受けた観察者が、実施された各HHステップの質を慎重に評価し、正解または不正解としてスプレッドシートに記録するようにしてください。
- 3ステップHHテクニックの5回目の実施時に、各ステップを少なくとも5秒間行うよう参加者に促してください。
- スマートフォンアプリケーション上のリアルタイム信号表示をモニタリングし、記録セッションの間、両方のIMUからデータパケットが継続的に受信されていることを確認してください。パケットロス、センサーの切断、または信号品質の低下が検出された場合は、記録を中断し、必要に応じてBluetooth接続を復旧させ、完全かつ信頼性の高い信号記録を確保するために再取得を行ってください。
- データ収集の第2段階
- トレーニングを受けた観察者が、3ステップHH法の正しい実施を実演することを確認してください。 (図1).
- トレーニングを受けた観察者が、参加者の目の前で各手順をゆっくりと完全に見せ、参加者が理解を示したまで、必要に応じて手順を繰り返すようにしてください。
- トレーニングを受けたオブザーバーが、デモンストレーション中に重要なコンタクトポイントとよくある誤りを指摘するようにしてください。
- 明示的に述べてください: "訓練を受けた観察者による実演に従い、3つのステップそれぞれを少なくとも5秒間ずつ行い、手技全体で少なくとも15秒間となるようにしてください。"
- 参加者に、3ステップのHHテクニックを10回繰り返すよう指示してください。
- 3ステップHH法の各ステップの正確性を評価してください。
- 各HHステップの後に、temporal-marker IMUを用いて時間マーカーを生成します。
- データ収集セッションの間、リアルタイムで信号伝送をモニタリングしてください。パケット損失、センサーの接続断、または信号品質の低下が検出された場合は、記録を中断し、正常な信号伝送を復旧させた後に再度データ収集を行ってください。
- トレーニングを受けた観察者が、3ステップHH法の正しい実施を実演することを確認してください。 (図1).
- データ収集の第3フェーズ
- 訓練を受けた観察者が、被験者が実施すべきエラーパターンを実演するようにしてください。
- 訓練を受けた観察者が、エラーパターン1、2、3、および4を順に適用することを確認してください。
- エラーパターン1~4を参加者に順次割り当て、4人目の参加者の後でサイクルを繰り返します。
- トレーニングを受けた観察者が、以下に定義されるエラーパターンを実演することを確認してください。
- エラーパターン1:ステップ1では、手のひらのみを覆い、手のその他の部位は除外する。ステップ2では、親指を除いて指先をこする。ステップ3では、回転させるようにこすらずに、親指を前後に動かす。
- エラーパターン2:ステップ1では、左手の甲への塗布を省略する。ステップ2では、小指と親指を除き、人差し指、中指、薬指の指先のみを擦る。ステップ3では、親指の回転擦りを部分的にのみ行う。
- エラーパターン3:ステップ1では、右手の甲への塗布を省略する。ステップ2では、右手の指先のみを擦る。ステップ3では、右親指のみを回転させながら擦る。
- エラーパターン 4:ステップ1では、手のひらのみを覆う。ステップ2では、逆方向または誤った動作パターンで指先を擦る。ステップ3では、左親指のみを回転させながら擦る。
- "訓練を受けた観察者による実演に従い、3つのステップそれぞれを少なくとも5秒間行い、手技全体が少なくとも15秒間となるようにしてください。"
- 参加者に、3ステップのHH手技を10回繰り返すよう指示してください。
- 3段階のHH法の各ステップの正確性を評価してください。
- 各HHステップ後に、temporal-marker IMUを用いて時間マーカーを生成します。
- データ収集セッション中、リアルタイムで信号伝送をモニタリングしてください。パケットロス、センサーの断線、または信号品質の低下が検出された場合は、記録を中断し、正常な信号伝送を復旧させた後に再度データ収集を行ってください。
- 参加者の手首から、装着していたIMUをゆっくりと取り外します。
- ペーパータオルで、過剰なアルコール手指消毒剤を拭き取ります。
- 作業面を清浄し、使用済みのペーパータオルは廃棄箱に捨ててください。
- 参加者が希望した場合、または必要性を報告した場合には、保湿クリームを提供してください。
- 参加者のご協力に感謝いたします。
結果
臨床データ収集プロトコルは計画通りに実施され、登録されたすべての参加者から、予定されたすべてのHH実行時に手首装着型の慣性信号を正常に取得しました。得られたデータセットには、50名の参加者と、3ステップのHHテクニックの完全な実行1,500回(1人あたり30回)が含まれています。1回の実行を順序立てられた3つのステップに分解すると、合計で4,500個の動作セグメントが得られました。
臨床試験の実施
各参加者は、10回のHH施行を3ブロック連続で実施し(参加者1人あたり計30回施行)、各HH施行は、3ステップ法で定義された順序通りの3つのステップで構成されました。第1ブロックは、正しい動作について口頭で説明した後に実施しました。第2ブロックは、口頭説明に加えて正しい動作の視覚的なデモンストレーションを行った後に実施しました。第3ブロックは、医療現場で観察される一般的なエラーパターンを反映した、誤った動作のデモンストレーションを行った後に実施しました。誤った動作のブロックでは、あらかじめ定義された4つのエラーパターンを用い、コホートレベルで各エラータイプが均等に代表されるよう、バランス配分法(すなわち、連続する参加者間でパターンを循環させる方法)を用いて参加者に割り当てました。
50名すべての参加者が3つの習得フェーズを完遂し、結果として3ステップのHH手技が計1,500回完全に実行されました。データ収集の間、訓練を受けた観察者が各実行内容を評価し、定義済みの評価基準に従ってステップ1、ステップ2、およびステップ3の正確性を記録しました。同時に、補助的なIMUを用いて時間マーカーを生成し、連続するHHステップ間の遷移を示しました。この手順により、記録されたすべての実行回数について、観察者に基づくアノテーションと時間参照の完全なセットが作成され、その後のセグメンテーションおよびデータセットの構築が可能となりました。
時間ステップの境界画定
すべてのセッションには、ステップの境界に関する外部時間リファレンスを作成する責任を持つ共同研究者が同席しました。このリファレンスは、アノテーション専用の2台目のIMUを用いて作成され、連続するステップ間の移行を含む各ステップの開始と終了を示すために、手で軽く叩く操作が行われました。これらのタッピングイベントにより、時間符号化されたマーカー信号が生成され、その後、すべてのHH実行において、ステップ1、ステップ2、およびステップ3の時間的範囲を区切るために使用されました。
記録されたすべてのHH実行について、時間マーカーが正常に生成されました。タップによって誘発されたイベントは、補助IMU信号に明確なピークを生じさせたため、ステップ1、ステップ2、およびステップ3の間の移行を明確に識別することができました。これらの時間的リファレンスにより、オブザーバーによるアノテーションと手首装着型IMU記録を同期させるための再現可能なメカニズムが提供され、その後の信号セグメンテーションの根拠となりました。
信号処理とセグメンテーション
タッピングによるイベントを確実に特定するため、フィルタリング操作とピーク検出ロジックを含む、時間マーカー付きIMUストリームを処理するためのPythonベースのアルゴリズムを開発した。信号処理は、Python 3.9.19(Anaconda配布版、Windows 11)を搭載したSpyder IDE version 6.0.5で実装されたカスタム開発のPythonスクリプトを用いて行われた。IMU信号は、自動区切り文字検出とロケール対応の数値解析を用いて、区切り記号付きテキストファイルからPythonにインポートし、25 Hzで取得されたジャイロスコープの角速度チャンネルを復元した。信号は全波整流され、時間的なエンベロープを維持しつつ高周波ノイズを低減させるため、1次元ガウスカーネル(σ ≈ 60 ms)で平滑化された。その後、最小プロミネンス(最大振幅の5%)、最小ピーク間距離、および最小ピーク幅によって制約された自動ピーク検出手順により、個別のイベントを特定した。検出されたピークは、手首装着IMU記録をステップ1、ステップ2、およびステップ3の動作インスタンスにセグメント化するための時間的リファレンスとして使用され、1,500回の試行(4,500個のセグメント化されたステップインスタンス)にわたるステップ分解データセットを得た。
図5は、3回連続のHH実行(計9ステップ)に対する時間的セグメンテーション手順を示しており、フィルタリングされたタップベースの時間マーカーIMU信号、ステップ境界イベントとして使用される対応する検出ピーク、およびHH実施中に記録された同期済みの手首装着IMU信号が表示されています。データ収集からアノテーション付きステップレベルデータセットの生成に至る完全なワークフローは、図3にまとめられています。
セグメンテーションの手順は、記録されたすべてのHH実行に正常に適用されました。検出された時間マーカーイベントにより、ステップの境界を確実に特定し、手首装着型IMUの連続記録をステップ1、ステップ2、およびステップ3のインスタンスにセグメンテーションすることが可能になりました。得られたデータセットは、各動作インスタンスに対して観察者が作成したアノテーションとペアリングされ、その後のアルゴリズムのトレーニングおよび検証に必要なリファレンスラベルを提供しました。図5は、時間マーカーイベント、検出されたピーク、および得られた動作境界の対応関係を示しており、提案された取得およびセグメンテーションプロトコルの実装が成功したことを証明しています。
得られたデータセットと下流での活用法
得られたデータセットは、3つの取得条件(口頭指示、口頭および視覚によるデモンストレーション、指示による誤りパターン)における、3つのHHステップの正解および意図的な不正解の実装を集約したものであり、補助的なIMUマーカー信号によってステップレベルの時間的境界が提供されています。このデータセットは、ウェアラブルIMUデータを用いたステップごとの分類モデルの開発および評価を可能にするものであり、長期的な実用的目標は、臨床環境におけるHH実施中のヘルスケア専門家へのリアルタイムフィードバックを実現することにあります。すべての推論は、プロトコルの実現可能性の提示、およびその後のアルゴリズムモデリングに適した大規模なステップ分割データセットの作成に成功したことを示すにとどまります。
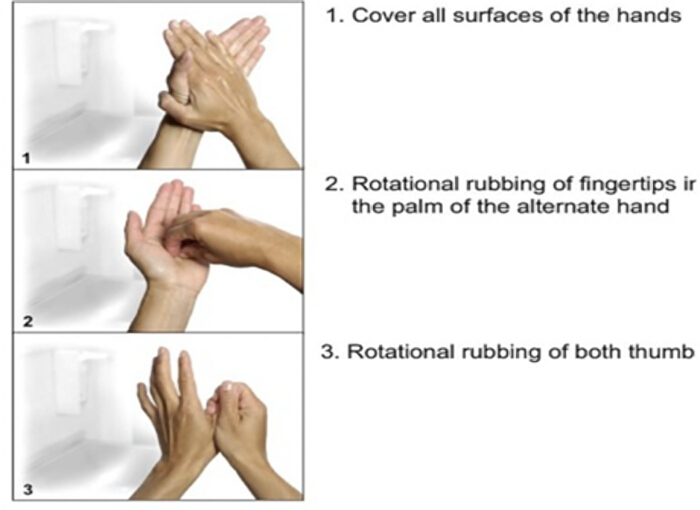
図1: 3段階の手指衛生(HH)テクニックのイラスト. この図の拡大版を表示するには、ここをクリックしてください。
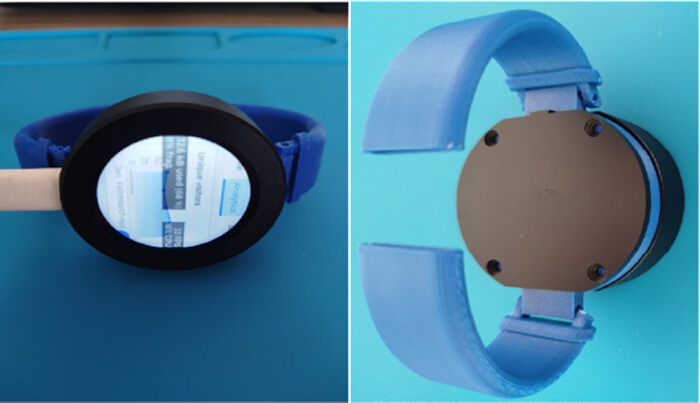
図 2: 手首装着型手指衛生モニタリングデバイスのプロトタイプ. こちらのリンクをクリックして、この図の拡大版を表示してください。
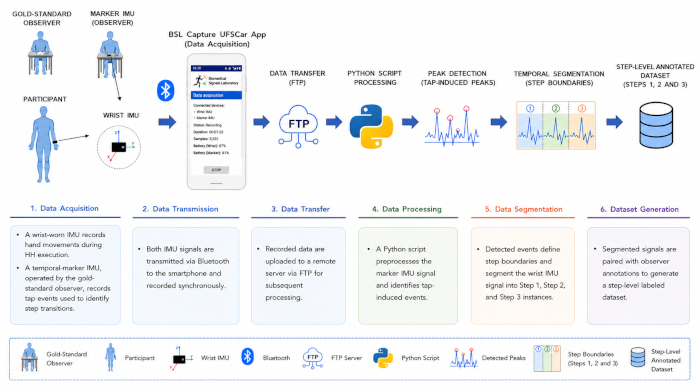
図 3: データ取得、処理、およびセグメンテーションのワークフロー. この図の拡大版を表示するには、ここをクリックしてください。
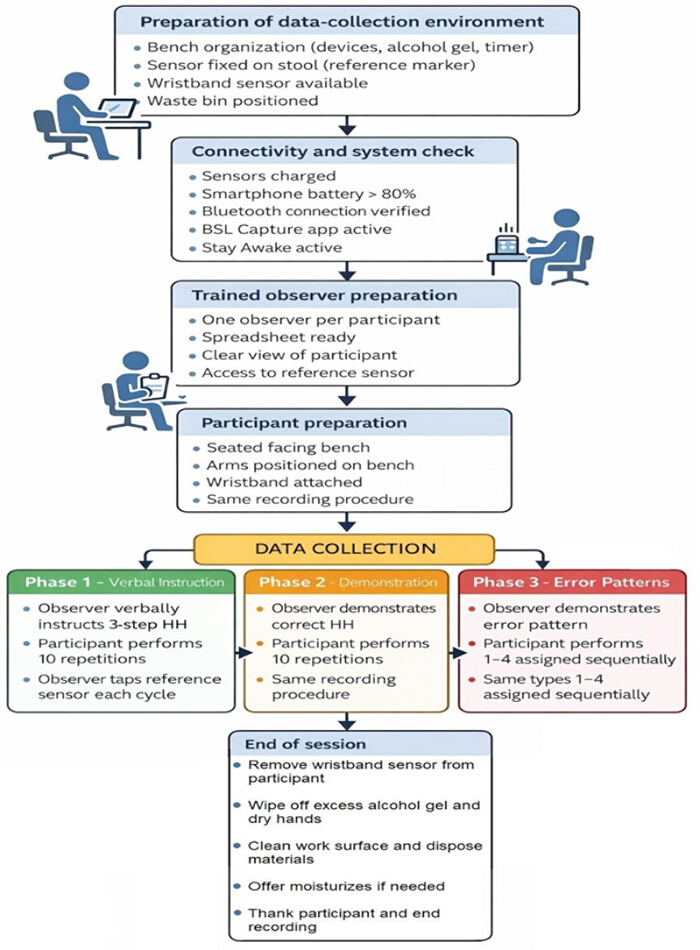
図4提案手法の概略図. この図の拡大版を表示するには、ここをクリックしてください。
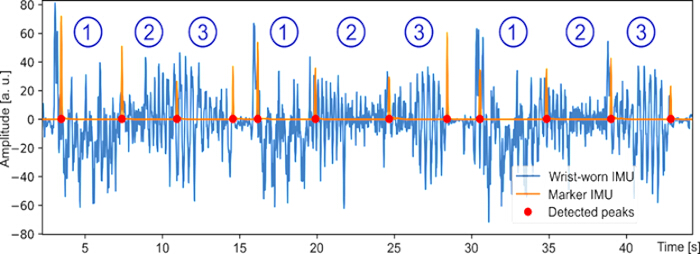
図53回連続の3ステップの手指衛生実施におけるステップ境界検出およびセグメンテーション被験者から記録された手首装着型慣性計測装置(IMU)の信号を青色で、フィルタリング後のタップベースの時間マーカーIMU信号をオレンジ色で示している。手指衛生のステップ間の移行を特定するために用いられたタップ誘発ピークを赤色の円で示している。各手指衛生の実施における個々のステップを1、2、3とラベル付けしている。例示として、連続する9つのステップ(手指衛生の完全な実施3回分)を示している。 こちらの図の拡大版を表示するには、ここをクリックしてください。
ディスカッション
本研究では、ゴールドスタンダードである観察によるラベリングプロセスに、ウェアラブル慣性センシングと再現可能な時間的分節化戦略を組み合わせることで、段階的なHH手法評価の基準妥当性を検証します。以下の考察では、研究範囲およびプロトコルの実行とデータセットの構築を通じて得られたエビデンスとの整合性を維持しつつ、手法の選択について解釈し、期待される科学的貢献について概説します。
解釈および寄与
主要な貢献は、正確な動作と代表的な誤ったパターンをどちらも含む制御条件下で、3ステップのHH手技に対するステップ分解能を持つウェアラブルセンサーデータセットの生成が可能であることを示した点にあります。データセットの規模(参加者50名、HH全行程1,500回、ステップセグメント4,500件)により、HHを単一の未分化な活動として扱うのではなく、動作(ステップ)レベルでのモデル開発および評価が可能となります。
習得プロセスを3つのセクション(口頭指示、口頭および視覚的デモンストレーション、および指示による誤ったパターン)に明確に分けることで、本研究は、指導コンテキストとエラー導入がステップレベルのキネマティクスおよびその後のアルゴリズム識別にいかに影響するかを分析するための整合性のある根拠を確立している19。
方法論的な検討事項
2台目のIMUを外部時間マーカーとして使用し、ステップの境界でタップによる指示を行うことで、事後的な主観によるビデオのみの解析に依存しないステップ境界画定メカニズムを提供します。その後、Pythonで実装されたピーク検出およびセグメンテーションアルゴリズムが、これらの境界キューを一貫したパイプラインへと運用し、これにより高密度な時間的ラベリングとステップごとの正誤分類が可能になります。
4つの誤りパターンの配分を参加者間で均等にすることで、単一の誤りモードが過剰に代表されるリスクが軽減され、「誤り」クラスの内部構造が強化されます。これは、分類の目的が一般的な異常検知ではなく、ステップごとの正誤判定であるため、特に重要となります。
重要なプロトコルの手順
提案されたプロトコルの重要な側面は、観察者による評価とウェアラブルセンサーから取得した慣性信号との間の時間的な対応関係を維持することである。この目的は、相互に関連する4つの段階に依存している。第一に、記録中に重要な動作情報が失われないようにするために、同期されたIMU信号を確実に取得することが不可欠である。第二に、訓練を受けた観察者は、事前に定義された評価基準を一貫して適用しなければならない。なぜなら、これらの評価が、その後の機械学習開発に使用される正解(グランドトゥルース)ラベルとなるからである。第三に、補助的なIMUを用いて生成された時間マーカーが、連続する手指衛生ステップ間の移行を正確に示し、観察評価とウェアラブルセンサー記録との同期を可能にする必要がある。最後に、個々の動作事例を正しく分離するためには、ピーク検出と信号セグメンテーションの成功が不可欠である。セグメンテーションの不正確さは、ラベル付きデータセットの品質に直接影響し、その後のアルゴリズムのトレーニングおよび検証に誤差を伝播させる可能性があるためである。これらの段階が組み合わさることで、将来のアルゴリズム開発に向けた、再現性があり、正確にアノテーションされた信頼性の高いリファレンスデータセットを生成するために必要な方法論的基盤が確立される。
本研究を通じてこのプロトコルは正常に実施されましたが、今後の適用においてデータセットの品質を確保するためには、いくつかの実用的な要因を考慮する必要があります。データの正常な取得およびその後の信号セグメンテーションを確実にするためには、IMUと取得アプリケーション間の安定した通信と、信頼性の高い時間マーカーの生成が重要です。したがって、時間マーカーの欠落や曖昧さが含まれる記録については、視覚的に確認し、必要に応じて再取得する必要があります。さらに、これらのアノテーションがその後の機械学習開発におけるグランドトゥルース(正解データ)となるため、観察者による一貫したラベル付けが不可欠です。最後に、リファレンスデータセットに組み込む前に、検出された動作境界が想定される手指衛生の手順と一致していることを確認するため、セグメント化された信号の視覚的検証を行うことを推奨します。
妥当性と汎用性
基準妥当性の観点から、中心となる問いは、IMU信号から推論されるステップレベルの正確性が、独立した外部基準(本研究ではデータ収集時の訓練を受けた観察者による評価)と一致するかどうかである。この設計により、モデルのターゲットを間接的なプロキシではなく、解釈可能な行動概念、すなわち3つのステップそれぞれの正確な遂行に合わせることができる。また、トレーニングラベルが定義されたものと同じ粒度で一致率を報告することが可能になる。しかし、基準妥当性はモデルだけでなく、基準自体の信頼性と一貫性にも依存する。したがって、観察者の手順、各ステップにおける正確性の定義の明確さ、および境界信号の一貫性は、観察された一致率の正当性を決定する極めて重要な要素となる。
実用的意義
本研究では、臨床現場におけるリアルタイムフィードバックの性能を評価しているわけではありません。その代わりに、後続の機械学習開発に向けたリファレンスデータセットを生成するために用いられる、収集、アノテーション、および時間的セグメンテーションのプロトコルを確立し、検証しています。したがって、本研究で検証された成果は、リアルタイムモニタリングシステムそのものではなく、データ収集プロトコルです。自動的な動作分類、リアルタイムモニタリング、およびフィードバック機能は、本プロジェクトの以降の段階の目的であり、本研究では評価されていません。段階的な評価パラダイムは、実行可能なフィードバックをサポートできるため、臨床的に意義があります。具体的にどのステップが不適切であるかを特定することは、通常、HHの試行全体に対して単一の合格/不合格ラベルを付与することよりも、運用上の有用性が高いためです。
この3セクションからなるプロトコルは、指導や実演が手技の遂行パターンをどのように形成するかという今後の分析の基礎となり、トレーニング戦略やステップごとのフィードバックメッセージの設計に役立つ可能性がある20. 将来的にリアルタイムのアプリケーションに転用されれば、手首装着型のアプローチにより、継続的な対面監査を必要とせずに、手指衛生手技の評価頻度と標準化を高めることができ、直接観察を補完できる可能性がある。
手指衛生の手技を評価するためのリファレンス標準であり続ける従来の直接観察5と比較して、提案されたプロトコルでは、専門家による評価を、同期されたウェアラブルセンシングおよび時間マーカーに基づくセグメンテーションと組み合わせることで、客観的な動作レベルのアノテーションを生成します。ウェアラブルIMUベースのシステムは、前処理、セグメンテーション、特徴抽出、および分類からなる構造化された信号処理パイプラインをサポートしているため、人体動作解析の確立された手法となっています21。さらに、近年のレビューでは、手指衛生評価におけるウェアラブルセンサーやその他の電子モニタリングシステムの利用拡大が強調されており、同時に、従来の観察手法を補完する可能性についても指摘されています22。このような背景から、本プロトコルは、個々のステップレベルで手指衛生の手技を評価できる機械学習アルゴリズムの将来的な開発および検証をサポートする、高品質なアノテーション付きデータセットを生成するために特別に設計されました。
限界と今後の方向性
データ収集は制御された環境下で行われ、指示に基づいた不正確なパターンが含まれていました。そのため、ルーチン的な臨床実務におけるエラー分布の代表性については、慎重に解釈する必要があります。実運用への導入を主張する前に、現実世界の条件下での外部検証が必要となるでしょう23。さらに、単一の訓練済み観察者の起用およびタップベースの境界シグナリングへの依存は、系統的なバイアスとタイミングのばらつきの原因となる可能性があります。 これらの要因は、今後の研究(例:境界検出の堅牢性と観察者の整合性の評価)において定量化されるべきです。
今後の課題として、以下を優先すべきである:(1) 人工知能による分類モデルの開発、(2) モデルの出力と動作レベルでの観察基準との間での正式な一致度分析の実施、(3) 異なるユーザーグループおよびセンサー配置の評価、(4) 現実的な臨床ワークフローにおけるリアルタイムモニタリングおよびステップバイステップのフィードバック性能の検証。したがって、自動モニタリング、ユーザビリティ、レイテンシ、効率性、または臨床的な拡張性に関する記述は、本研究で実証された成果ではなく、今後の目標として解釈されるべきである。同様に、提案されたシステムが手指衛生の遵守率や感染予防に与える潜在的な影響についても、今後の臨床的検証を通じて確立される必要がある。
開示事項
著者らは、本研究に関連して利益相反がないことを証明します。
謝辞
著者は、CNPq(ブラジル国家科学技術開発評議会)からの資金提供に深く感謝いたします。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 粘着テープ | SCOTCH | 5802 | リファレンスIMUのスツールへの固定 |
| 手指消毒剤(アルコールベース 70%) | Giovanna Babby | - | 手指衛生用製品 |
| BSL Capture UFSCar アプリケーション | LSBio/UFSCar | - | IMUデータ収集用スマートフォンアプリ |
| 慣性計測装置 (IMU) (2台) | WitMotion | WT901BLECL | 手首装着型IMU 1台および時間マーカー用IMU 1台 |
| ノートパソコン | ASUS | S46C | データのモニタリングおよび処理 |
| ノートパソコン | Apple | MacBook Air M1 | データのモニタリングおよび処理 |
| 保湿クリーム | NIVEA | - | 手指衛生実施後の被験者の快適性維持 |
| ペーパータオル | SNOB | - | 手の乾燥および洗浄 |
| Pythonセグメンテーションスクリプト | 独自開発 | - | IMU信号のピーク検出および時間的セグメンテーションアルゴリズム |
| スマートフォン | XIAOMI | REDMI 13 | IMUデータの収集 |
| スマートフォンホルダー | - | - | データ収集時のスマートフォンの固定 |
| ウェットティッシュ | Pampers | - | 被験者の手および作業面の清掃 |
参考文献
- World Health Organization. Global report on infection prevention and control: executive summary [Internet]. Geneva: World Health Organization; 2022. Available from: https://cdn.who.int/media/docs/default-source/integrated-health-services-(ihs)/ipc/ipc-global-report/who_ipc_global-report_executive-summary.pdf
- World Health Organization. WHO research agenda for hand hygiene in health care 2023–2030: summary. Geneva: World Health Organization; 2023. Available from: https://iris.who.int/bitstream/handle/10665/367527/9789240073715-eng.pdf
- Valim MD, et al. Efficacy of the multimodal strategy for hand hygiene compliance: an integrative review. 2019;72(2):552-565.
- Toney-Butler TJ, Gasner A, Carver N. Hand hygiene. In: StatPearls [Internet]. Treasure Island (FL): StatPearls Publishing; 2023. Available from: https://www.ncbi.nlm.nih.gov/books/NBK470254/
- World Health Organization. WHO guidelines on hand hygiene in health care: first global patient safety challenge Clean Care is Safer Care. Geneva: World Health Organization; 2009: WHO/IER/PSP/2009/01.
- World Health Organization. Interim recommendations on obligatory hand hygiene against transmission of COVID-19. Geneva: World Health Organization; 2020. Available from: https://www.who.int/publications/m/item/interim-recommendations-on-obligatory-hand-hygiene-against-transmission-of-covid-19
- Price L, et al. Comparing the effectiveness of hand hygiene techniques in reducing the microbial load and covering hand surfaces in healthcare workers: updated systematic review. Am J Infect Control. 2022;50(10):1079-1090.
- Tschudin-Sutter S, et al. Simplifying the WHO "how to hand rub" technique: three steps are as effective as six—results from an experimental randomized crossover trial. Clin Microbiol Infect. 2017;23(6):409-414.
- Tschudin-Sutter S, et al. Simplifying the World Health Organization protocol: 3 steps versus 6 steps for performance of hand hygiene in a cluster-randomized trial. Clin Infect Dis. 2019;69(4):614-620.
- Stadler RN, Tschudin-Sutter S. What is new with hand hygiene? Curr Opin Infect Dis. 2020;33(4):327-232.
- Valim MD, et al. The impact of an effective 3-step hand hygiene technique in reducing potentially pathogenic microorganisms found on nursing professionals' hands. J Infect Dev Ctries. 2023;17(8):1088-1098.
- Valim MD, et al. Adherence to hand hygiene technique: an observational study. Acta Paul Enferm. 2024;37:eAO0001262.
- Campbell JC, Hindle A, Stroulia E. The art and science of analyzing software data. Burlington (MA): Morgan Kaufmann; 2013.
- Cunha CM, Neto OPA, Stackfleth R. Main psychometric evaluation methods of the validity of measuring instruments. Rev Aten Saúde. 2016;14(47):75-83.
- Pasquali L. Psicometria. Rev Esc Enferm USP. 2009;43:992-999.
- Boyce JM, Pittet D. Guideline for hand hygiene in health care settings: recommendations of the Healthcare Infection Control Practices Advisory Committee and the HICPAC/SHEA/APIC/IDSA Hand Hygiene Task Force. MMWR Recomm Rep. 2002;51(RR-16):1-45.
- Ramachandra S, Hoelzemann A, Van Laerhoven K. Transformer networks for data augmentation of human physical activity recognition. arXiv. 2021. arXiv:2109.04054.
- Brasil. Conselho Nacional de Saúde. Resolução nº 466, de 12 de dezembro de 2012. Brasília: Conselho Nacional de Saúde; 2012.
- Dirgová Luptáková I, Kubovčík M, Pospíchal J. Wearable sensor-based human activity recognition with transformer model. Sensors (Basel). 2022;22(5):1911.
- Srigley JA, Furness CD, Baker GR, Gardam M. Quantification of the Hawthorne effect in hand hygiene compliance monitoring using an electronic monitoring system: a retrospective cohort study. BMJ Qual Saf. 2014;23(12):974-980.
- Ghasemzadeh H, Ostadabbas S, Guenterberg E, Pantelopoulos A. Wireless medical-embedded systems: a review of signal-processing techniques for classification. IEEE Sens J. 2013;13(2):423-437.
- Wang Y, Xu C, Xiang W, et al. Electronic monitoring systems for hand hygiene: systematic review of technology. J Med Internet Res. 2021;23(11):e27880.
- Gould DJ, Moralejo D, Drey N, Chudleigh JH. Interventions to improve hand hygiene compliance in patient care. Cochrane Database Syst Rev. 2010;(9):CD005186.
再版と許可
この記事は公開されました
動画は近日公開