この非侵襲的なジャケット型テレメトリープロトコルにより、ラットにおける運動中の心肺機能および運動適応の同時モニタリングが可能になります。外科的な植え込みを回避することで、同一個体での反復的な生理学的測定が可能となり、運動生理学の研究および教育における信頼性の高いツールを提供します。
この記事について
サマリー
要約
心肺適応の評価 運動中の測定は、身体トレーニングに対する生理学的適応を研究する上で極めて重要であるだけでなく、安静時の測定では潜在的な生理現象が見落とされる可能性があるため、前臨床研究においても不可欠である。しかし、外科的に植え込むテレメトリーや密閉チャンバーなどの従来の前臨床手法には、重大な制約が伴う。これらの限界を克服するため、本研究ではジャケット型テレメトリーシステムを用いた非手術的な手法を提示する。これにより、強制トレッドミル運動中のラットにおける心拍数(HR)、呼吸数(RespR)、および自発運動量(AL)の同時モニタリングが可能になる。本プロトコルでは、動物の適切な走行パフォーマンスとデータの整合性の両方を確保するために設計された2段階の馴化プロセスを導入している。第一に、呼吸誘導プリーチスモグラフィーセンサーと表面心電図電極を組み込んだテレメトリージャケットの着用への馴化を行い、第二に、2週間(週5日)のトレッドミル運動への馴化を行う。動物へのストレスを最小限に抑え、信頼性の高い低ノイズの生理学的データを確保するため、リアルタイムの信号検証を含む装置の手順と不可欠な品質管理ステップを詳述する。また、ユーザーが、特に運動プロトコル中およびその他の実験的状況において高いデータ品質を実現できるよう、代表的な信号例を提示する。正しく実施すれば、本プロトコルにより最大40 cm.s⁻¹の速度まで一貫したモニタリングが可能となる。⁻1これにより、ベースラインと比較した心拍数(HR)、呼吸数(RespR)、および活動レベル(AL)の変化を定量化することが可能になります。 外科的介入の必要性を排除することで、本プロトコルは3R(Reduction:削減、Refinement:改善、Replacement:代替)の倫理原則に強く準拠しています。提供された手法は運動に焦点を当てていますが、包括的な心肺機能特性の評価、動物ハンドリングトレーニング、ウェルフェアモニタリング、ならびに生理学、薬理学、教育など、多様な分野への応用が可能です。
概要
運動生理学のダイナミックな状況に関する有用な知見を提供できるモデルを構築することは、トレーニングやパフォーマンスの向上、あるいは疾患の予防やリハビリテーションなど、多くの分野において極めて重要です。運動に伴う生理学的影響の中でも、心機能および呼吸機能の適応を理解することは、スポーツ(トレーニング/パフォーマンス)および臨床(予防/リハビリテーション)の文脈において、個別に最適化されたトレーニング/リハビリテーションプログラムを策定するための不可欠な要素となります。したがって、運動に対する心肺適応のメカニズムを解明し続けることが不可欠です。この目的のため、心肺機能への運動の影響を調べる前臨床研究において、げっ歯類を含む動物モデルが現在広く利用されています。実際に、これらのモデルは運動に対する心肺適応の評価を可能にするだけでなく1、安静時には潜在的に隠れている病態生理学的現象を研究するためにも不可欠です2,3。しかしながら、運動中に適切な生理学的データを取得することは、技術的に大きな課題となっています。収集されたデータが生理学的に意味を持つためには、データ取得プロセスを可能な限り非侵襲的に行う必要があります。理想的には、患者や動物の活動を妨げることなくモニタリングを行い、かつ運動アーチファクトによって測定値が損なわれないことが求められます。現在、前臨床研究において、これらの必須要件を完全に満たす単一の測定デバイスは存在しません。
さらに、理想的なデバイスは、前臨床動物研究の指針となる3R(Reduce:削減、Refine:改善、Replace:代替)の倫理原則に準拠している必要があります4。これらの原則は、研究および教育における動物利用の現在の社会経済的状況とともに、より効率的かつ責任ある動物利用を可能にするツールや調査モデルの開発の必要性を強調しています。この目的を達成するためには、ウェアラブルデバイスやセンサーの開発と活用が優先事項であると考えられます。
現在、げっ歯類における心機能および換気機能を直接評価するために利用可能な主要な手法は、実用上の制限により、運動プロトコルにおいて効果的に使用することができません。例えば、拘束のない全身プレチスモグラフィーチャンバーは、覚醒動物における換気機能の縦断的かつ反復的な測定のための、正確で非侵襲的なアプローチとして認められています5。安静条件下では信頼性の高い測定値が得られますが、能動的な移動は圧力アーチファクトや信号ノイズを発生させ、運動中の呼吸データの解釈を損なう可能性があります。同様に、植込み型無線テレメトリーは、自由行動下のげっ歯類における心機能研究のゴールドスタンダードとして確立されており6、ECGおよび血行動態パラメータのモニタリングに使用できます2,7。しかし、主にセンサーと送信機の外科的植込みに関連する重要な制約が伴います。特に、外科的創傷や植込みデバイス自体による術後の疼痛や機能障害については、適切なケアプロトコルを用いて管理する必要があります6,8,9。より最近では、非侵襲的な手法に焦点を当てた研究が増えています。例えば、モルモットで外部的に使用されるウェアラブルECG無線テレメトリーデバイス10、非接触ドップラーベースの呼吸活性検出デバイス11、またはウェアラブルバイオセンサー12を用いた研究が行われています。しかし、これらのモニタリング技術は今のところ概念実証の段階に留まっており、大規模に使用される前により詳細な開発が必要です。犬や霊長類などの大型動物における心肺機能評価の非侵襲的ソリューションとして一般的に使用されているジャケット型テレメトリー13,14は、最近、実験用ラット15,16,17および若齢ミニピッグ18に適応されました。図 1A–Fに示すシステムは、動物が着用するジャケット内に保持される非侵襲的で拘束力の低い無線デバイスで構成されています。これにより、体表ECGによる心活動、呼吸誘発プレチスモグラフィー(RIP)による呼吸機能、および加速度計による運動活性の複合的なモニタリングが可能になります。先行研究では、侵襲的手法と比較して、このシステムが心肺変数を効果的にモニタリングできる能力を持つことが実証されています15,16。さらに最近では、社会化条件下での薬理学的評価17,19や心疾患モデル20など、さまざまな状況において、補完的な非外科的モニタリングアプローチとしての利用が報告されています。
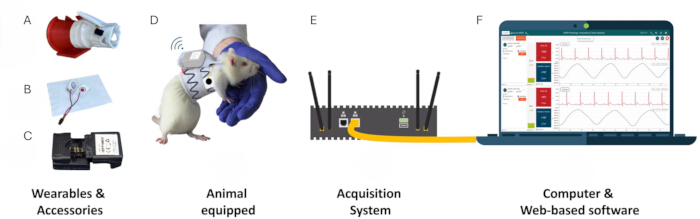
図1: ジャケット式テレメトリーシステムの主要構成の概観。 (A) フィッティングチューブに取り付けられた計測用ジャケット、(B) ECGモニタリング用Ag/AgClパッチ、(C) データ収集および送信用の無線送信機、(D) ジャケットと送信機を装着した動物、(E) データ保存およびテレメトリーソフトウェア実行用のデータ収集システム、(F) Ethernetケーブルで接続され、ウェブユーザーインターフェース(UI)を通じてテレメトリーソフトウェアを表示しているコンピュータ。 こちらのリンクをクリックして、この図の拡大版を表示してください。
先行の評価研究21および慣らしプロトコル22に基づき、本稿で提案するプロトコルでは、ジャケット型テレメトリーシステムを用いた非侵襲的な改良手法を提示し、漸増負荷運動中のラットにおける心拍数、呼吸数、および自発的活動の同時モニタリングを可能にします。
プロトコル
すべての実験は、実験動物の保護および利用に関する欧州(L276-33 2010/63/EU)およびフランス(AGRG1231951D)の規制を遵守して実施されました。本研究のin vivoの手順は、フランス高等教育研究省の認定を受けた倫理委員会#012(グルノーブル・アルプス大学)により、参照番号APAFIS#31347-2021042914221915 v2およびAPAFIS #52237-2024112821304952 v5の下で承認されました。
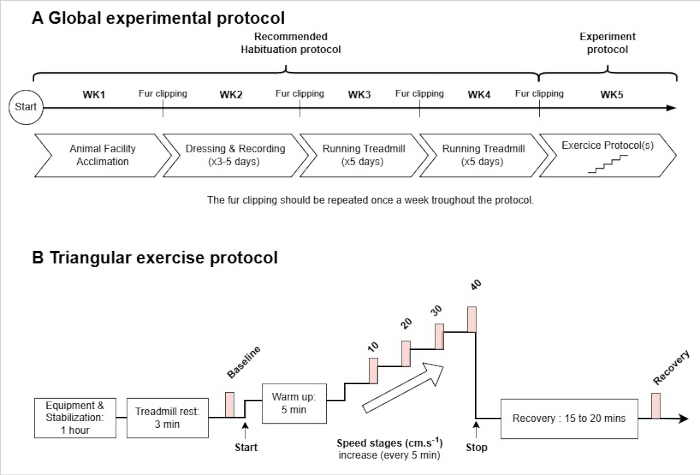
図2: 実験プロトコルの概要。(A) 順化および運動フェーズを含む全体的な実験プロトコル。スケジュールは例示的なものであり、実験中のリアルタイムの観察結果および有効な順化状況に基づいて調整されるべきである。特に、「動物施設への適応」期間中に、動物をハンドリングに順化させることが可能である。(B) 装置安定化のための60分間、トレッドミル上での3分間の休息後に記録されるベースライン、ウォーミングアップ期間、漸増負荷運動、および回復期を含む、典型的な運動プロトコル。データ解析期間は薄い赤色の正方形で示されている。指定された速度段階は提案であり、特定の動物モデルおよび実験目的に合わせて調整されるべきである。こちらのリンクをクリックして、この図の拡大版を表示してください。
1. 動物モデル
- 承認済みサプライヤーから入手し、飼育条件(1 bar、24 °C、湿度40–70%、12時間明暗サイクル)に1週間馴化したラットを使用する。ラットは、餌と水に自由にアクセスでき、環境エンリッチメント(巣材、かじり木、段ボールトンネル)が提供された従来型のケージ内で2匹1組で飼育する。
- 個体ごとに識別マークを付ける(尾へのインクによるマーキング)。
2. 装置の手順
- 除毛:1匹あたり1~2分
- 心電図記録を確実に行うため、動物の被毛を週に1回刈ってください。
- 実験当日のストレスおよび麻酔の影響を最小限に抑えるため、本手順は前日に実施してください。なお、当日に行うことも可能です。
- 方法A(麻酔は任意):混合気体麻酔(1.5~5%イソフルラン、20%酸素、および空気)を投与し、ラットを腹臥位(腹側を下にした状態)に固定する。
- 麻酔時間は、除毛に必要な最小限の時間(通常2~5分)にとどめてください。
- 胸部の背側および外側を慎重に除毛します(図 3A)、クリッパーを用いて毛を刈り、尾にインクで標識を付ける。
注:通常、麻酔の中止後5〜10分以内に、完全な回復と歩行が可能になります。 - 動物をホームケージに戻す前に、動物がこの状態に達していることを確認してください。
- 方法B(麻酔なし):あるいは、被毛の刈り込みを完了させるために必要な最短時間(通常2分未満)だけ、ラットを手動で保定する。
- 動物をしっかりと、かつ優しく保定し、胸部に過度な圧力をかけないようにしてください。
- 胸部の背側および外側の被毛を注意深く刈り取ります(図3A)、クリッパーを用いて(毛を)除去し、尾にインクで標識を付けます。
注:動物に深刻な苦痛の兆候が見られる場合は、直ちに放し、回復期間を設けてから再度処置を試みてください。本手法を用いる際は、補助者の立ち会いを推奨します。 - ラットから分泌された皮脂を除去するため、除毛した部位を水で洗浄する。’皮膚を清浄し、患部が完全に乾燥していることを確認してください。ガーゼで患部を拭いて乾燥させます。
- 動物用器具:1匹あたり3〜5分
注:以降の手順では、物理的な拘束の必要性を最小限に抑えながら、動物にジャケット、センサー、およびテレメトリデバイスを装着させるプロセスについて説明します。- メーカーの選定チャートおよびサイズ表に従い、動物の体重、性別、および特定の系統に基づいて、適切なジャケットサイズを選択してください。23.
- 計装済みジャケットをジャケット装着ツールに慎重に配置します(センサーやケーブルを損傷させないよう注意してください)。
- フィッティングツールの上部にある切り欠きに合わせて、バックパックを配置します(図4A)。フィッティングツールを長方形のベースの上に設置します(図4B)そして、ラットを最も開口部の広い側(漏斗の入り口側)に配置する(図4C).
- ラットがフィッティングツールを通ろうとしない場合は、出口の前にエンリッチメントトンネルまたは飼育ケージを配置して、動物を誘導してください。
- 動物の頭が反対側から現れ、前足が見え次第、片方の手でラットと装着ツールを一緒に保持します。もう一方の手で、ジャケット前面にある各穴に前足を通し、動物に正しく位置合わせて固定します(図4D).
- ジャケットを動物の体に沿ってゆっくりとずらし、同時にフィッティングツールを徐々に外しながら、動物がツールを完全に通過して出口から出るようにしてください。
- ジャケットが皮膚の折り畳みなく適切に配置されていることを確認し、ジャケット適合性確認の推奨事項に従ってサイズが適切であるか検証してください。
- 必要に応じて、ジャケットを適切なサイズに交換してください。サイズの調整を行っても、安全または快適に装着させることができない動物は、研究から除外してください。
- 動物がフィッティングツールの目的の高さに達したら、モチベーション要素を使用している場合は、それを動物の視界から外してください。
注:これにより、ラットが装置を通り抜け続けるのを防ぎます。 - ラットを実験台の上に置いた後、バックパックを外します(図4E) して、ジャケットを展開し(図4F).
- 赤色の(正極)ステッカーが付いたECG Ag/AgCl電極を、赤色の十字でマークされたジャケットの左側の開口部から挿入します(図4G)、そして右側の開口部に黒色(陰極)電極を挿入します。
- 黒色(陰極)電極を右前肢の後方に、赤色(陽極)電極を被毛を刈り取った領域内の左側胸壁のRIP胸部バンドの下に配置し、II誘導で電極を固定します(図3B,C).
- シリンジとカテーテルを用いて、各電極の黒い部分にECGゲル(0.1~0.3 mL)を正確に塗布します。電極が動物の皮膚に完全に密着するように、軽く押さえます。図4H).
- 使用するセンサー(検脈計/心電図電極)をエミッターに接続し、テレメトリー送信機とバッテリーパックを動物の背中のバックパックの中に配置します(図4I–J).
- ジャケットの後方を折り返し、電子機器やケーブルを保護して摩擦を軽減し、安全に保持します。バックパックを(折り返したジャケットの上から)ラットの背面に向けて折り、フックでジャケットの遠位側または後方に固定します(図4K).
注:ジャケットの開口部から電極を配置する際に電極が滑るのを防ぐため、ゲルは電極挿入後に塗布してください。あらかじめゲルを塗布すると摩擦が減少し、電極を正確な位置に配置することが著しく困難になるため、推奨されません。
- 信号取得の開始および信号品質の検証
- テレメトリーシステムを記録を行うのと同じ部屋(距離10メートル以内)に設置し、直接視認できる位置に配置してください。ユニットは、動物の上方または同一平面上に配置することが理想的です。
- システムを起動し、テレメトリソフトウェアを開きます。
- 製造元の手順に従って、データ収集を開始してください。24ECGおよび呼吸信号の品質を確認し、必要な調整を行ってください(参照 図5).
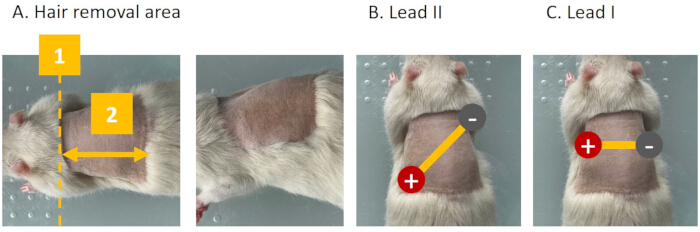
図 3: 麻酔下にあるラットの視覚的提示。 (A) 被毛を除去すべき部位を示す胸部の背側および外側領域(ステップ 2.1):1) 破線は最小の上限境界を示し、2) 両方向矢印は除毛範囲の最小長を示す。 (B) 推奨される肢誘導II(Lead II)電極の配置。黒(陰極)電極を右前肢の後方に、赤(陽極)電極をRIP胸部バンドの下、除毛範囲内の左側胸壁に配置する。 (C) 肢誘導I(Lead I)電極の配置。電極を胸部に水平に配置し、赤(陽極)を左前肢の後方に、黒(陰極)を右前肢の後方に配置している。ラットにおいては、通常、肢誘導IIの構成が最も高いQRS振幅と最も明瞭なP波解像度を示す。 この図の拡大版を表示するには、ここをクリックしてください。
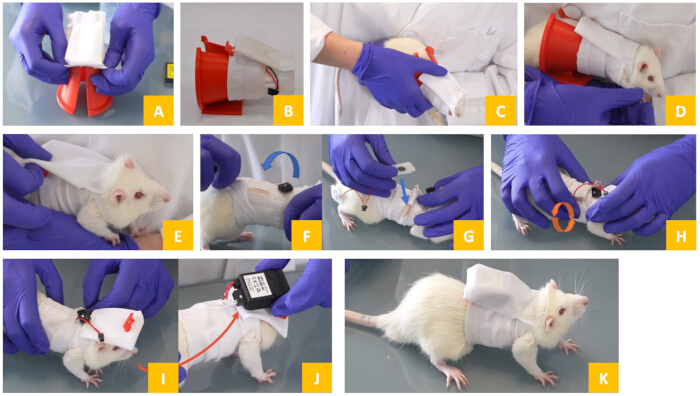
図4: ラットへのジャケット、電極、および電子デバイスの装着手順(セクション2). (A-B) フィッティングチューブにジャケットを装着します。(C-D動物をフィッティングチューブに通し、ジャケットの中に入れます。E-Fバックパックを外し、ジャケットを広げます。G赤色の(正極)ステッカーが付いたECG電極を、赤色の十字で印付けされたジャケットの左側の開口部から挿入し、(0.1〜0.3 mLの導電性ゲルを注入)します。H) 電極が動物の皮膚に完全に密着するように、優しくマッサージします。 (I-J使用するセンサー(検脈計/ECG電極)をエミッターに接続し、それをポーチに挿入します。K赤色のフックを使用してバックパックを固定します。 この図の拡大表示はこちらをクリックしてください。
3. 装置の取り外しおよび保管手順所要時間 - 動物1匹あたり1分
- ラットを実験台に置くか、手で保持します。バックパックからフックを取り外します。ジャケットの背面を展開し、ノッチと電極にアクセスします。これらを慎重に取り除きます。
- バックパックから送信機と電池のユニットを取り出します。このユニットからケーブルを取り外します。
- 開口部から前肢を取り出します。バックパック付きのジャケットを保持したまま、ラットを前方へ移動させます。
- 完了後、ゲルの乾燥を防ぐために電極にプラスチックカバーを戻します。ケーブルセンサーを点検し、ジャケットが損傷または摩耗している場合は交換してください。個別のポーチに保管する前に、ジャケットを乾燥させます。
- アルコールフリーの消毒液とワイプを使用してハードウェアを洗浄し、すべての部品が乾燥していることを確認します。放電を防ぐため、エミッターを電池から切り離します。
注意:ジャケットのサイズが動物の体重に適合しており、センサーが損傷していない場合は、同一個体で再利用可能です(詳細は考察の該当セクションを参照してください)。
4. テレメトリジャケット着用への馴化
注:セッションは以下の手順に従って構成されました。
- 以下の手順に従って動物に装置を装着します。 "動物用設備" セクション
- ジャケットが、心地よく、かつしっかりと固定されていることを確認してください。記録を開始し、動物をホームケージに戻します。
- 最初の順化日には、動物が装置を装着する時間を数時間に制限してください。また、動物の状態を監視するため、頻繁に臨床検査を行ってください。’状態にする。動物が装置を装着する1日の時間を徐々に増やす。
- 不快感の兆候が見られない場合は、観察頻度を段階的に減少させる。順化時間が本研究の目的とする記録時間に一致するまで、この段階的な調整を継続する。
- 録画を停止し、推奨される手順に従って動物から装置を取り外します。記録されたデータの品質を確認し、動物の状態を評価してください。’飼育室に戻す前に、回復状態と全般的な健康状態を確認します。
注:上述の手順は標準的な枠組みを提供するものであり、研究の具体的なニーズに合わせて調整して使用してください。
5. トレッドミル運動への慣らし
- 動物に装置を装着します(先に述べた「動物装置」セクションに従ってください)。記録を開始します。
- 以前に確立された推奨事項17,18,19に基づき、ジャケット装着後の完全な生理学的安定を確実にするため、動物をケージに戻し、60 min間の装置装着後安定期間を設けます。
- 動物を停止したトレッドミルの上に移動させ、3 min間待ちます。まず、5または10 cm.s-1の低速ステージを1.5 min間実施します。
- 走行速度を2 minごとに5 cm.s-1ずつ段階的に上昇させます。初期段階では、トレッドミルの電気ショック(標準的な強度0.2 mA)を用いて動物に走行を促します。
- 運動終了後、動物をケージに戻します。装置を取り外す前に30 min間待ちます。
- このトレッドミル運動慣らしプロトコルを、走行速度と運動時間を徐々に増加させながら、週5日、2週間にわたって繰り返します。
注:このプロセスの合計時間は、慣らしの初日の5 minから、最終日の25 minまで段階的に増やす必要があります。 - 2週間の慣らし期間を通じて、到達した走行速度とショック回数をモニタリングし、運動の強度と時間を調整します。
- 人道的なエンドポイントとして、動物が10回のショックを受けるか、累積ショック時間が10 sに達した場合はセッションを終了します。動物をケージに戻し、行動を視覚的にモニタリングします。
注:ジャケット型テレメトリーシステムを装着してトレッドミル上を走行するラットの代表的な画像を Figure 6に示します。
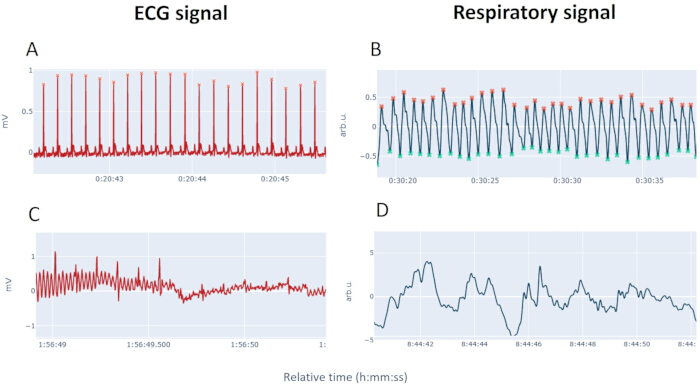
図5: 信号品質検証(ステップ2.3)における典型的なECGおよび呼吸波形。 心電図(ECG)は500 Hz/24ビットで、呼吸量は200 Hz/32ビットで記録された。A図は、高品質な心電図(P波、QRS波、T波が明確に判別され、ノイズが少なく、振幅を持つ3秒間のウィンドウ)を示しています。 > 0.5 mV)。(Bチャートには、高品質な呼吸信号(安静時の分解されたサイクル、20秒ウィンドウ、振幅とともに)が示されています。 > 0.5 arb.u.)。(C図は、低品質の心電図(振幅を伴う50/60 Hzノイズなどの強い干渉)を示しています。 > 0.5 mV、ベースラインドリフト、または小さい/平坦なQRS、1.5秒ウィンドウ)。(Dチャートは、低品質の呼吸信号(振幅を伴う大きなベースライン変動)を示しています。 > 5 arb.u.であり、同定を妨げている(12秒ウィンドウ)。呼吸信号は、呼吸インダクタンス・プレチスモグラフィ(RIP)で測定された胸囲および腹囲の相対的な変化を反映している。本プロトコルでは容量校正を行っていないため、単位は任意単位(arb.u.)で表記される。 この図の拡大版を表示するには、ここをクリックしてください。
6. 三角形プロトコル中の生理学的モニタリング
- 動物に装置を装着する(既述の「動物装置」のセクションに従う)。記録を開始し、ホームケージ内で装置装着後の安定待ち時間を設ける(推奨:60 min)。その後、ベースライン(BL)測定前にトレッドミル上で3 min間の安静時間を設ける(図 2B)。
- 運動試験の開始前に、低速でのウォーミングアップ期間を設け、動物を適応させる(5 cm.s-1で5 min)。
- 動物に段階的に速度を上げさせ、通常は10、20, 30、および 40 cm.s-1の各速度レベルで、1レベルあたり5 min間走行させる。
- 運動後、装置を装着したまま動物をケージに戻し、回復期間中の心機能および呼吸機能を継続的にモニタリングする。
注:最大速度を評価するための代表的な運動プロトコルとして、トライアングルプロトコルがある。これは、Qin et al.25を改変したもので、5 minごとに段階的に速度を上げる(例:10から40 cm.s-1 maxまで)構成となっている。ステージ数および具体的な速度範囲を含む速度レベルの選択は、実験者の目的および目的とする生理学的ストレスに合わせて調整しなければならない。
7. 生理学的変数の記録およびデータ解析
- 動物にジャケット型テレメトリーデバイスを装着し、テレメトリーソフトウェアを用いて、以下の変数を含む(ただしこれらに限定されない)さまざまな変数をモニタリングする:ECG記録から算出される心拍数(HR、単位:beats per min [bpm])、呼吸数(RespR、単位:breaths per min [brpm])、または自発的活動レベル(AL、単位: mG
- 回復期間が終了し、実験が終わった時点で録画を停止します。
注: mG 〜に相当する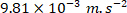 および、~と定義される
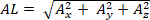 ~を用いて
 、加速度の動的成分。
- 以前に検証された手法に従ってください。21、そこでは自動化されたワークフローによって、手動での介入なしに信頼性の高い生理学的データが得られることが示されている。
- テレメトリーソフトウェアにおいて、RR間隔(85 ms ~ 6 s)および呼吸周期時間(0.15 ~ 10 s)の除外閾値を広く設定し、手動での編集を必要としない完全自動化されたデータクリーニングワークフローを確保することで、オペレーターによる判断に依存した決定を制限してください。
- 信号品質を確認し、必要に応じてソフトウェア内の検出パラメータを調整することで、個々のサイクルを手動で編集することなく、特定の動物に対するサイクル検出を最適化してください。.
- 動物ごとに10秒間隔で変数を平均化し、その結果を平均値として報告する。 ± SEM。テレメトリソフトウェア内で、関心のある特定の期間にマークを付ける。
- 動物をトレッドミル上に配置した後、自発活動レベルが10 mG以下に低下した3分間の安静期間のうち、最後の30秒間をベースラインとして定義する。
- 運動プロトコルにおいて、正常に完了した各速度レベルの最後の30秒間にラベルを付けてください。失敗したレベルおよびそれ以降のすべてのレベルのデータは除外してください。
注:不合格レベルを除外すると、より高速の段階においてサンプルサイズが段階的に減少します。
結果
「代表的な結果」のセクションで述べられている結果は、20匹の成体Wistarラット(オス、250–400 g)を用いて得られたものです。
図5 安静状態の動物から記録された、典型的な高品質および低品質のテレメトリ信号の違いを示しています。 図5A および 図5B ~の例を提示する 高高品質なデータ。心電図(ECG)における 図5A は高品質であり、P波、QRS波、T波(または複合波)が明確に分離して表示され、ベースラインドリフトや電源ノイズは最小限である。同様に、呼吸信号は 図5B 期待通りの品質を示し、呼吸サイクルは明確で十分に分解されています。対照的に、 図5C および 図5D 低品質な信号の例を示します。以下の低品質な心電図(ECG)では 図 5C は、次のような高い電気的干渉を特徴とする。 顕著な50/60 Hzの電源ノイズや、大幅なベースラインドリフトなどの影響が見られます。また、信号には減衰または消失した複合波(小振幅または平坦なQRS複合波)が含まれており、心周期を正確に分離することが困難となっています。不十分な品質の呼吸信号が 図5D 同様に、ベースラインの変動が大きくサイクルが減衰するため、動物が静止している場合であっても、呼吸サイクルの確実な同定が著しく困難になります。
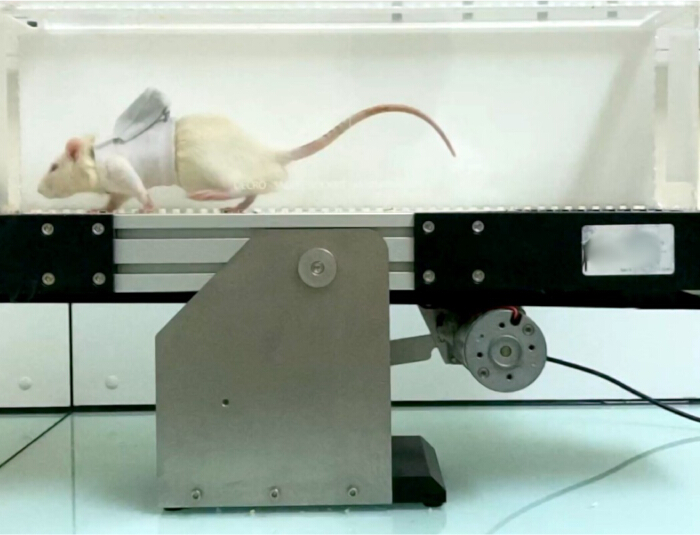
図 6: 運動を行うWistarラットの写真(ステップ 6)。テレメトリージャケット、電極、および電子デバイスを装着したラットが、シングル・トラック・トレッドミル(トレッドミル速度 = 20 cm.s-1)で運動している様子。 こちらのリンクをクリックして、この図の拡大版を表示してください。
図7A–Cに示されたデータは、到着時に体重330~340 g、週齢10週の雄性Wistarラット4匹を用いて得られたものである。ラットにテレメトリージャケットを5日間連続して装着させた(1日目から5日目)。各セッションは、動物への装着後のホームケージ内での3時間の記録で構成された。生理学的変動に関連する行動を特定するため、ビデオ解析を手動で実施した。
最初の2回の馴化セッションでは、装着後1時間の間、心拍数(HR)(400~500 bpm)および呼吸数(RespR)の上昇を特徴とする、より顕著なストレスが誘発されました。これらの生理学的活性化の高い期間は、カメラで観察された激しい探索行動(嗅覚探索、頻繁な立ち上がり)およびグルーミングと一致していました。対照的に、前述の3〜5日間の馴化プロトコルを正しく実施することで、この初期刺激が軽減されることが期待されます。
馴化3日目には、HRおよびRespRはより速くベースライン値に戻り、装着から約35分後に、それぞれ約350 bpmと100 brpmで安定しました。
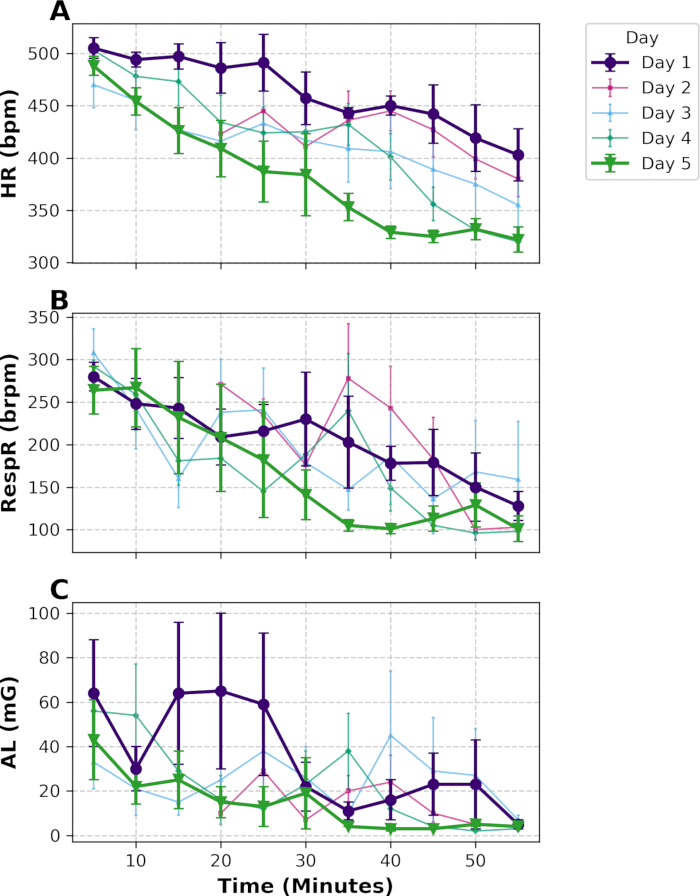
図7: 連続的な慣らし日における生理学的安定化(ステップ4)。 パネルには(A心拍数(HR; bpm)、(B) 呼吸数 (RespR; brpm)、および (Cテレメトリージャケット装着後の1時間の安定化期間における活動レベル(AL; mG)。データは5日間連続の慣らし期間にわたって収集された(n=4、雄、独立コホート)。データは平均値で示されている。 ± SEMは5分ごとに算出した。太線は、馴化1日目(紫色の円形マーカー)と馴化最終日(緑色の三角形マーカー)を示している。 この図の拡大版を表示するには、ここをクリックしてください。
結果は、トレッドミルへの慣らし手順を正常に完了した8匹ずつの2つの実験群から得られました。これらの動物は、異なる研究者によって実施された2つの独立した実験に含まれていました。第1群(Group 1;青線)では、すべての動物がジャケットを着用して最大 30 cm.s-1 の速度で走行することができ、8匹中7匹が最大電気ショック回数に達することなく、最高速度の 40 cm.s-1 まで完走しました。対照的に、第2群(Group 2;オレンジ線)では、8匹中7匹が人道的な倫理的エンドポイント基準である電気ショック10回に達したため、20 cm.s-1 で停止させる必要がありました。
図8に2つのグループから抽出した個別の例を示します。Rat 0では、運動プロトコルが途中で終了しました。トレッドミルが停止した時点で回復期が始まりましたが、これは動物が20 cm.s-1の速度ステージを完了する前でした。対照的に、Rat 1は運動プロトコルを完遂し、トレッドミル運動開始直後の上昇の後、緩やかな生理学的適応を示しました。この適応は、速度ステージの上昇に伴うHR (図8A)、RespR (図8B)、およびAL (図8C) の漸進的な増加によって特徴付けられ、40 cm.s-1ステージを完遂するまで高い生理活性が維持されました。トレッドミルの停止とともに回復相に入り、HR (図8A)、RespR (図8B)、およびAL (図8C) が低下し、段階的にベースラインレベルに戻りました。
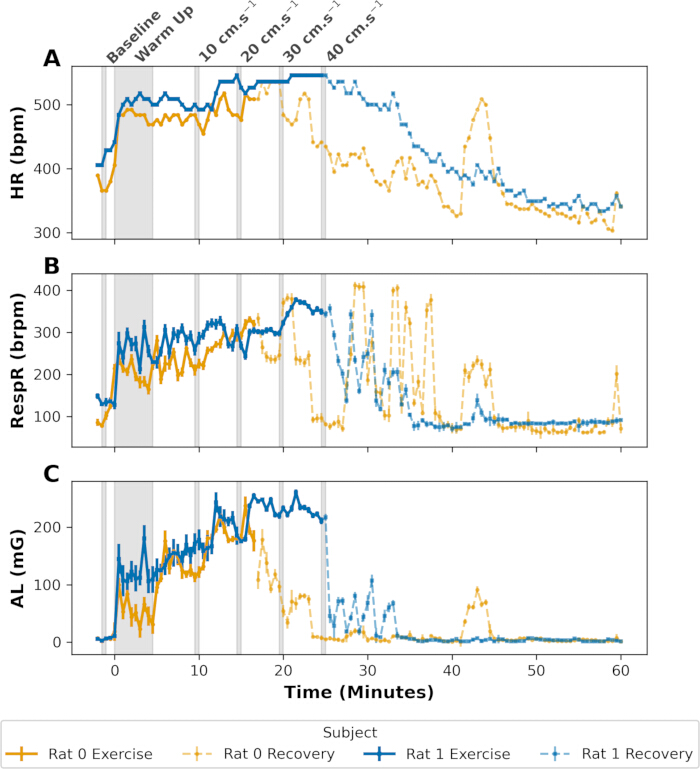
図 8: 三角運動プロトコル(ステップ 6)における個別の生理学的反応。パネルは、2匹の被験体、すなわち最高速度ステージまで完了し適切なトレーニングが行われたことを示したラット 1(オス)と、20 cm.s-1 の速度ステージで活動を停止したラット 0(オス)における、(A) 心拍数 (HR; bpm)、(B) 呼吸数 (RespR; brpm)、および (C) 活動レベル (AL; mG) を示している。実線は動物が走行していた期間を、点線はトレッドミル活動停止後の回復期間を表す。ウォームアップとは、トレッドミル開始後、実際のテスト開始前の 5 min 間の 5 cm.s-1 での走行を指す。データは 30 s ごとに算出された平均値として示されている。こちらのリンクをクリックして、この図の拡大版を表示してください。
図9に示されるように、グループ1のトレッドミルにおけるベースライン測定値は、HRが395±14 bpm、RespRが177±15 brpm、ALが15±2 mGであった。モニタリングデバイスにより、ベースラインと比較してトレッドミル開始によって誘導された初期の生理学的増加が、HR(+26%, +101 bpm)(図9A)、RespR(+46%, +82 brpm)(図9B)、およびAL(+1210%, +189 mG)(図9C)として測定された。40 cm.s-1 での運動により誘導された生理学的増加がグループ1で測定され、BLと比較してHR(+28%, +110 bpm)(図9A)、RespR(+71%, +126 brpm)(図9B)、およびAL(+2839%, +443 mG)(図9C)であった。グループ2においても同等のBL値が記録され、HRは399±18 bpm、RespRは150±15 brpm、ALは11±3 mGであった。モニタリングデバイスにより、ベースラインと比較して20 cm.s-1 までの運動により誘導された生理学的増加が、HR(+23%, +90 bpm)、RespR(+81%, +122 brpm)、およびAL(+1555%, +171 mG)として測定された。このグループでは、当該の速度段階に達した個体が1匹のみであったため、より高速域における値の比較は行っていない(図9D)。
これらの相違があるにもかかわらず、2つのグループともに、トレッドミル使用開始時にHR、RespR、およびALの大幅な初期上昇を示し、その後、トレッドミルの速度上昇に伴い、これらのパラメータが漸増し、同等の増加を示しました。
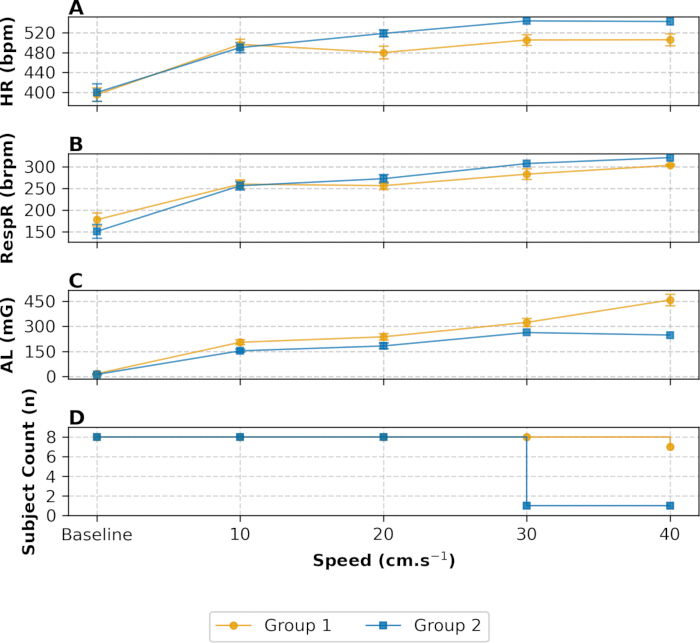
図 9: 独立した実験群間における生理学的パラメータおよび回復プロファイル。 各パネルは、三角プロトコルの強制運動速度ステージ(ステップ 6)およびその後の回復期における (A) 心拍数 (HR; bpm)、(B) 呼吸数 (RespR; brpm)、(C) 活動レベル (AL; mG) を示す。データは、異なる実験者が異なる時間に実施した2回の独立した試験から得られた、グループ1(青; n = 8 匹のオス)およびグループ2(オレンジ; n = 8 匹のオス)について示されている。(D) 速度ステージを完了した動物数。パネルD(動物数を示す)を除き、データは平均値 ± SEM で表示されている。この図の拡大版を表示するには、ここをクリックしてください。
ディスカッション
本プロトコルは、増加負荷運動試験(IET)中のげっ歯類の心呼吸器系適応をモニタリングするための、簡便で非侵襲的な方法を示している25このアプローチは、運動生理学の研究に特に有用であるだけでなく、安静時では明らかにならない可能性のある病態モデルによって誘発される機能的変化を明らかにすることを目的としたプロトコルにおいても重要である2,3.
このプロトコルは容易に実施できるように設計されているが、ジャケットの適切なサイズ選定には特に注意を払う必要がある。ジャケットおよびトレッドミルへの馴致段階が最も重要なステップである。さらに、記録開始前に信号品質を確認することは不可欠である。データの信頼性を確保するため、これらの各項目について調整またはトラブルシューティングが必要となる場合がある。これらのチェックポイントについて以下に詳述する。
ジャケットの適合確認
実験動物が馴化期間中にジャケットを外してしまった場合、あるいは不快そうにしている場合は、正しいサイズが選択されているかを確認するために、再び装着状態を点検し、製造元の指示を参照すること。'sサイズの推奨事項23動物にジャケットを装着できるがフィット感に不安がある場合は、ジャケットと動物の間に指を通すことを試してみる’動物の胸郭バンドが過度に圧迫していないことを確認するために、sの肩をチェックする’s体に装着した際、指が簡単に通る程度のゆとりが必要であり、ジャケットを軽く引っ張っても生地は柔らかいままであるべきである。指の挿入が困難である場合や、生地から強い圧迫感が感じられる場合は、動物が圧迫されている可能性があるため、ジャケットを外すべきである。逆に、大きすぎるジャケットは装着後すぐにずれやすく、動物が容易に外してしまう。大きすぎるジャケットであっても一応装着できても、背中の肩甲骨の後方へと後方にずれやすい。ジャケットがわずかに動くだけでも、動物が外側の端から前足を突き出し、最終的に装置全体を外してしまう可能性がある。
馴化 & ジャケットの装着
馴化期間は、実験当日のストレスを最小限に抑えるための重要な段階である。実際、非侵襲的な操作や日常的な取り扱いであっても、一時的なストレス反応を引き起こす可能性がある。26,27適応期間中、動物および実験担当者は手順に慣れることができ、また動物はテレメトリー装置(約15 g)の追加重量に段階的に適応できる。この重量は、推奨体重範囲内の成体ラットの体重の10%未満である。
本プロトコルでは5日間の馴致期間を設けているが、これは目安となる期間であり、必要に応じて調整可能である。実際、結果は 図7A–C 安定化後1時間に記録された心拍数(HR)、呼吸数(RespR)、およびアルベオール濃度比(AL)の値が3日後に定常状態に達したことを示しており、これにより過去の研究が裏付けられた17,19,21 3日間のプロトコルを効果的に利用した。いずれにせよ、馴致セッション中に心臓および呼吸機能の正規化が見られない場合は、動物の不快感を示す強い指標とみなすべきであり、したがって馴致が不十分であると考えられる。このような現象がジャケットの適合状態に関わらず生じる場合、ラットの状態を確認することを強く推奨する' 環境および飼育条件による潜在的ストレス要因の排除28,29さらに、不慣れな状況への曝露によって主に誘発される、ジャケットをかじろうとする試みやポルフィリンの分泌(赤い涙)といった一過性の行動を区別することは極めて重要である26、ジャケットの着用に対する持続的な拒否は例外的ではあるが、これが見られる場合がある。前者の場合、これらの行動の頻度は馴致が進むにつれて減少するはずであり、これは動物が’手順の徐々な受容が進む。後者の場合、ジャケットを着用することへの抵抗は低下せず、反復的な曝露が負の強化となる可能性がある。本論文で示された実験では、16匹のラットのうち1匹のみが馴致初日にジャケットをかじろうとしたが、その後のセッションではこの行動は観察されなかった。すべての動物が最終的にジャケットを tolerated したものの、特定の個体が一貫して着用を拒否し、除外を余儀なくされる可能性は依然として存在する。
トレッドミル馴致および三角形プロトコル
ただし 提案された馴致プロトコルは一般的に使用されている30,31;2つの別個の実験で得られた対照的な結果は、個体間およびコホート間の応答における自然な変動性を反映している。標準化された馴致手順を同じく経たにもかかわらず、グループ2はより低い速度段階で倫理的なショック制限に達しており、目標とする運動速度に到達するための適応が不十分であったことを示唆している。特筆すべきは、20 cm/sにおける平均心拍数が、グループ1よりもグループ2で高かったことである。⁻1 ベースライン値が類似しているにもかかわらず、これはストレス反応の増強、心血管系のフィットネスの低下、または個人差を反映している可能性がある。しかし、この速度を超える群2のサンプルサイズが限られている(n=1)ため、明確な解釈は不可能である。 これは、実験間の変動を引き起こす環境要因や集団特有の特性に対応するために、習慣化の過程で継続的なモニタリングを行い、動的にプロトコルを調整する必要性を強調している。適切な準備を確実にするため、各個体'10日間の馴致期間中は、進歩の程度および受けたショックの回数を記録し続け、段階負荷試験における目標最大速度に向けた個々の進行状況を定期的に再評価することで、プロトコルの調整が可能となる。一般的な目安として、動物は通常、最初の2〜3回のセッションで低速(10未満)でのトレッドミル走行に適応する必要がある–20 cm・s⁻¹⁻1)、次第に高い速度(20–30 cm・s⁻¹⁻1)に比べて低下しているはずです。最終的な馴致セッションまでには、十分に順応した動物が目標速度(約40 cm・s⁻¹)を維持できるようになっているべきです。⁻1)を10日目までに全セッション時間の間にショック制限に達することなく完了すること。各動物の検証のために、事前テストとして段階的に負荷を増加させるセッションを推奨する。'目標速度に到達する能力。このステップは、条件付けが不十分な動物に対して馴致期間を延長するための最終的な確認手段として機能する。最終的には、馴致セッションが最大限の負荷にならないよう注意することが極めて重要である。すなわち、馴致は身体的トレーニングとなってはならず、その後のIETにおけるパフォーマンスに影響を与えてはならない。30,31むしろ方法論的な失敗を意味するものではなく、両方の結果をここに含めることは意図的なものであり、実際の状況で期待される反応の幅をユーザーに現実的に示すことを目的としている。このプロトコルは二つの目的を果たす:動物を機器に慣れさせると同時に、必要な運動を遂行できない個体を特定する。ただし '非ランナー' 報告された文献では頻繁に言及されていないが、10%を超えるラットが馴致プロセスを完了できない可能性があることを示唆している32したがって、これらの個体は早期に特定し、研究対象から除外すべきである。トレッドミルへの非順応およびジャケット装着拒否の両方の理由により動物が除外される可能性があることを考慮すると、統計的に十分なサンプルサイズを維持するため、コホートあたり1〜2匹の追加動物を含めることが推奨される。
信号品質
もう1つの頻繁に発生するトラブルシューティングのシナリオは、記録された信号品質の低下に対処することである(図参照)。 図6, "代表的な結果")。ECGの品質が2回の試行後も依然として不良な場合は–3分間(ゲルが皮膚と電極の間に適切な接触を確立するのに必要な時間)の後でも問題が解決しない場合、以下の補正措置を講じることができる:1. 邪魔になるものの確認:電極の接触を妨げる皮膚のしわ、ジャケットのしわ、または体毛の再生がないか確認する。2. 導電性の向上:電極上の皮膚をやさしくマッサージする。必要に応じて、電極の粘着面中央にある黒い点に追加の導電性ゲルを直接塗布する。3. 装置の点検:電極およびワイヤーに損傷の兆候がないか注意深く検査し、信号品質が依然として不良である場合や損傷が認められる場合には電極の交換を検討する。RIP信号にノイズが多い場合は、まずジャケットのサイズおよび内蔵された縫製センサーの健全性を確認する。サイズが不適切であるか、またはセンサーが損傷している場合は、信号品質を回復させる唯一の有効な解決法としてジャケットを交換しなければならない。運動によって生じる機械的ノイズがベースラインのドリフトや運動アーチファクトとして現れるため、ベースライン記録と比較して速度が高くなると、全体的な信号品質が低下する可能性がある。これらのアーチファクトの影響および対応する低減戦略については、 elsewhere で詳細に記述されている。21.
本研究では、トレッドミル上での段階的運動中に、齧歯類特有のジャケットを用いて多モーダル生理学的評価(心臓、換気、活動量計測)を行う。これまでの研究では、この装置が心臓機能評価において侵襲的手法と同等の結果を提供することが示されている16,33,34 および換気の15 機能であり、これらはゴールドスタンダードとして確立されている。しかし、これらの侵襲的測定法のほとんどは、自由に運動できる動物を用いた運動プロトコルと一般的に両立しない。植込み型テレメトリーセンサーを使用する場合を除き(レビューについては35)により、このような実験が可能になる。しかし、これらのセンサーを埋め込むには広範な手術を要し、術後の疼痛、手術創の位置、またはデバイスの体積に起因する不快感によって動物の福祉が損なわれる可能性があり、最終的に動物の行動や生理に影響を及ぼすことがある's表現型または運動遂行能力8,9,36この文脈において、動物を保存することは’調査中に試料の物理的完全性を保てる点は、この手法の大きな利点である。さらに、特殊な代謝用トレッドミルを用いると酸素消費量の測定が可能であるが( )および二酸化炭素の産生(
 )、心臓または呼吸機能の直接的な機能指標は得られない。本プロトコルで使用する外部テレメトリー装置は、この機器と互換性があり、これらの手法で得られるエンドポイントを効果的に補完することで、この課題を解決する。最後に、トレッドミルの速度はIET中の機械的仕事量の代理指標として頻繁に用いられるが、加速度センサーを統合することで活動量(アクチグラフィー)の直接測定が可能となり、単なる移動速度を超えた動物の活動に関するより詳細なデータが得られ、運動解析が可能になる。
運動生理学に加えて、このジャケット型テレメトリー装置は、非侵襲的な外来心肺機能モニタリングを必要とする実験的状況において、より広範な応用が可能である。適切な馴化後、最大48時間にわたる長期記録が実施されている。33これにより、概日リズムや睡眠関連の生理学的研究、ならびに長期的モニタリングプロトコルへの応用が可能になる。本稿で紹介する運動プロトコルに加えて、この技術はすでに他の分野でも応用されており、虚血性心筋症のラットモデルにおける心電図由来パラメーターや心拍変動の報告など、疾患モデルにおける心血管表現型解析にも利用されている。20 慢性腎臓病関連心血管機能障害37,急性運動実験の枠を超えた応用可能性を示している。このアプローチは、発作モデルやてんかんモデル、安全性薬理学研究など、自発的あるいは挑戦刺激誘発性の活動を含む他の前臨床的応用においても有用である可能性がある。17,19、および術後の回復のモニタリング38これらの応用は本研究では特に評価されていないが、この非侵襲的モニタリングプラットフォームの多様性と臨床応用の可能性を示している。現在の方法にはいくつかの制限があり、検討が必要である。第一に、提案されたプロトコルは一般的なものであり、健康な動物を対象に設計されている。したがって、ジャケットの適合性や耐容性は、動物のサイズ、体組成、系統、性別、生理的状態に応じて変動する可能性があり、非常に小型の動物、肥満動物、または疾患モデル動物への適用が制限される場合がある。さらに、特定のモデル(例:肥満動物)を用いる研究者は、測定システムとは独立して運動プログラムを個別に調整する必要がある。
少数の動物を用いて前駆実験を行い、本実験に先立って潜在的な制約条件を十分に評価することを強く推奨する。また、本プロトコルは独自のジャケット型テレメトリー装置を用いて開発されたことに注意されたい。ここに記述される一般的な原理は広く適用可能であるが、信号品質、ジャケットの適合性、データ出力形式などの性能特性は、他のテレメトリー装置と異なる可能性がある。したがって、研究者は本実験の実施前に、使用する特定の装置システムを検証することが推奨される。さらに、前臨床研究における倫理的および社会的側面を考慮すると、運動制御のための嫌悪刺激(低強度電気刺激)の使用については疑問の余地があるかもしれない。規制当局による監視が強化されているにもかかわらず、このアプローチは依然として最も広く用いられている方法である。最近、岡本が総説で述べたように ら39、運動強度と持続時間の正確な制御が必要とされる場合には、依然として好ましい選択肢である。一方、運動の厳密な制御が必須でない場合には、電気刺激に代えて、圧縮空気、触覚刺激、または音などの、より不快感の少ない刺激を使用することを提案する研究もある(レビューについては40同様に、嫌悪刺激に代わる報酬ベースのパラダイムの使用は、10年以上前から検討されている。41しかし、ポジティブリインフォースメントのみに依存する標準化された運動プロトコルは、まだ確立されていない。この方法の応用可能性は非常に広く、特定の研究分野に加えて教育現場にも及ぶ。研究分野においては、心肺機能を評価するために制御された運動プロトコルを必要とするあらゆる研究に広く適用可能である。主な応用例は以下のとおりである。i) 健常および病的状態における心肺系の適応能力を正確に評価するために、ヒトで用いられる運動試験と同等の試験を実施する。ii) 実験的疾患モデルとして用いられるさまざまな動物モデル間で、トレーニングまたはリハビリテーションプロトコルを標準化する。iii) 長期間にわたり、トレーニングまたはリハビリテーションによって誘発される生理学的効果の縦断的モニタリングを容易にする。iv) 安静時の動物では明らかにならない、心不全などに伴う生理学的変化を検出する。教育的観点からは、このモデルは大学の実習教育において大きな利点を提供し、3R原則に直接的または間接的に準拠している。4 : “精製”, “還元” および “交換” 動物の使用において。それは促進する “精製” 完全に非侵襲的な性質により、動物を保護する’物理的完全性を損なうことなく心呼吸器生理学を研究できる点で、従来の方法とは異なります。さらに、この多モーダルなアプローチにより、学生は1回のセッションで単一のシステムを用いて心臓および呼吸の生理学を学ぶことができ、生理的恒常性の統合的な理解を促進します。これは間接的に、 “還元” 動物の数を減らすことができる。教育的な文脈では、このシステムはまた、 “交換” 生理学教育における実践的訓練やシミュレーションに基づく学習を補完し、多様な生理学的シナリオを示すために、現実的な生理学的データベースの作成を可能にすることにより42実際、教育目的において、本プロトコルで説明されているトラブルシューティングのシナリオは、個体間の変動や技術的課題を示すことができる現実の実験条件から得られた例を提供する点で特に価値があります。大学において動物の使用がシミュレーションツールによって補完または置き換えられつつある現在、このような事例にアクセスできることは重要です。さらに、本プロトコル中に取得した生理学的記録に映像データを追加することで、無反応の動物の例など、視覚的な文脈を学生に提供でき、解釈力や学習効果を高めることができます。
開示事項
Timothé FLENETおよびCharles EYNARDは、ETISENSE SASの従業員および株主です。Agathe CAMBIERは、ETISENSE SASの従業員です。ETISENSE SASは、本プロトコルで使用されるジャケット付きテレメトリーシステムの製造会社です。
謝辞
これらの結果は、FC3R「デジタルツール」助成金42によって支援されたLEARNプロジェクト(23FC3R-001)の一環として得られました。Insermが管理する資金を用いたGIS FC3Rからのこの財政的支援により、実験生理学に特化した高等教育用デジタルプラットフォームの開発が可能となりました。
明快さと読みやすさを向上させるため、言語編集および原稿の最適化に生成AIが活用されました。著者は必要に応じて出力を確認・編集し、原稿の最終的な内容について全責任を負います。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 魚眼カメラ 6 MPX | Reolink、中国、香港 | FE-W | 馴化中の動物を観察するために使用されます。 |
| クリッパー | Aesculap Schermaschinen, Suhl, Germany | クリッパー Aesculap Exacta GT416 | 除毛に使用します。0.1 mmの刈り込みが可能な、コード付きまたは電池式の代用クリッパーでも適しています。 |
| ウェブブラウザを搭載したコンピュータ | 任意のサプライヤー | 該当なし | テレメトリソフトウェアを起動し、ビデオを録画するために使用します。最新のウェブブラウザが搭載されたコンピュータであれば、どのようなコンピュータでも使用可能です。 |
| 使い捨て粘着性表面心電図電極 | ETISENSE、フランス、リヨン | ELEC-R-1PAIR | ECG記録のため、ジャケットの下に装着する表面Ag/AgCl電極。 |
| 心電図用導電性ジェル | ASEPT INMED、フランス、カン・フォンスグリーヴ | Uni Gel 心電計, 251005 | ECG電極の接触と密着性を向上させるために使用します。任意のECG用コンタクトジェルが使用可能です。 |
| ガス麻酔器 | TEM SEGA, サン=マロéフランス、ダール=アン=ジャレス | ISOTEC 3気化器搭載Portico獣医用ガス麻酔装置 | 除毛時の動物麻酔に使用する。同等のあらゆるげっ歯類用麻酔ステーションが使用可能である。 |
| ガーゼ | 任意のサプライヤー | 該当なし | 洗浄後、除毛部位を乾燥させるために使用します。滅菌または非滅菌のいずれの吸収性ガーゼでも適切です。 |
| 計装ジャケット | ETISENSE、フランス、リヨン | JKT-RAT-T1 | 電極と送信機を固定するために使用する、呼吸センサー付きテレメトリージャケット。動物の体重および系統に応じて異なるサイズが用意されており、適切なサイズの選択についてはメーカーの選択表を参照すること。23. |
| 針なし静脈留置カテーテル | TERUMO、フィリピン、ラグナ州 | SURFLO 22G 0.85x25 SR+OX2225C1 | 正確なゲルの塗布に使用します。再利用可能です。同等品のシリンジとカテーテルの組み合わせであれば、何でも使用できます。 |
| イソフルラン | Virbac, Santé アニマール、フランス | Vetflurane, 401346 | 被毛刈り中の気体麻酔に使用されるイソフルランの獣医用製剤(1.5–(20%酸素および空気中で5%)。その他の同等の獣医用イソフルランも使用可能です。地域の規制に従って使用してください。 |
| ジャケット装着ツール | ETISENSE、フランス、リヨン | FTUB-R-BD | オプションツール。動物への拘束を最小限に抑え、ジャケットの装着を容易にするために使用します。 |
| 電動トレッドミル | BIOSEB、フランス、ヴィトロール | BX-TM | 0.2 mAの電気ショックを負荷する単一または多車線の電動トレッドミル。 |
| 油性マジックペン | 任意のサプライヤー | 該当なし | 個体識別のため、尾に印を付ける際に使用します。無毒性で防水性の不滅マーカーであれば、どのようなものでも適しています。 |
| 表面除菌剤 | Franklab、モンティニー・ル・ブルトヌー、フランス | FBスプレー, 10515 | 使用後のハードウェアの洗浄に使用します。アルコールフリーの表面消毒剤であれば何でも使用可能です。 |
| 針なしシリンジ(1または5 mL) | BD, ポン=ド=クレ、フランス | BD Plastipak, 303172 | ゲルの精密な塗布に使用します。再利用可能です。同等のシリンジとカテーテルの組み合わせであれば、どのようなものでも使用できます。 |
| テレメトリソフトウェア | ETISENSE, フランス、リヨン | LASAソフトウェア v2.17以降のバージョン | ウェブベースの生理学的データ収集および解析ソフトウェア。 |
| 生理学的データ収集用テレメトリーシステム | ETISENSE、フランス、リヨン | DECROシステム:SYS-NANOACQ4、SYS-S2、SYS-S1または同等品 | 動物の数に応じて、異なる構成で利用可能です。 |
| 生理学的データ収集用テレメトリー送信機およびバッテリーパック | ETISENSE、フランス、リヨン | EMET-HD-ACQ-REVG | ECG、呼吸信号および3D加速度を記録するテレメトリー送信機(充電式バッテリー搭載、連続動作時間12時間)。 |
| ビデオ録画ソフトウェア | Reolink、中国、香港 | Reolink Client v8.17.6 以降のバージョン | ビデオ録画に使用。Windows版またはMac版が利用可能。 |
参考文献
- Yan Z, et al. Cardiac effects of treadmill running at different intensities in a rat model. Front Physiol. 2021;12:774681.
- Kuczmarski JM, Unrath K, Thomas GD. Exaggerated cardiovascular responses to treadmill running in rats with peripheral arterial insufficiency. Am J Physiol Heart Circ Physiol. 2018;314(1).
- Dellavechia-De-Carvalho C, Rebelo MA, De-Moraes C, Papoti M. Aerobic capacity evaluation of Sprague Dawley rats in treadmill running: comparison between protocols. Braz J Med Biol Res. 2025;58.
- Russell W, Burch R. The principles of humane experimental technique. Methuen & Co. Ltd.; London; 1959.
- Hoymann HG. Lung function measurements in rodents in safety pharmacology studies. Front Pharmacol. 2012;3:156.
- Kramer K, Kinter LB. Evaluation and applications of radiotelemetry in small laboratory animals. Physiol Genomics. 2003;13(3):197-205.
- Brown MB, et al. Novel assessment of haemodynamic kinetics with acute exercise in a rat model of pulmonary arterial hypertension. Exp Physiol. 2015;100(6):742-754.
- Hale E, et al. The rat telemetry assay and venous catheter access buttons for use in cardiovascular safety pharmacology assessments - surgical methods, refinements and colony maintenance. J Pharmacol Toxicol Methods. 2024;127:107517.
- Schuler B, et al. Optimized surgical techniques and postoperative care improve survival rates and permit accurate telemetric recording in exercising mice. BMC Vet Res. 2009;5:28.
- Amrani A-IE, et al. Jacketed external telemetry in the guinea-pig. Toxicol Lett. 2012;211.
- Zeng T, Mott C, Mollicone D, Sanford LD. Automated determination of wakefulness and sleep in rats based on non-invasively acquired measures of movement and respiratory activity. J Neurosci Methods. 2012;204(2):276-287.
- Cotur Y, et al. Bioinspired stretchable transducer for wearable continuous monitoring of respiratory patterns in humans and animals. Adv Mater. 2022;34(33):2203310.
- Chui RW, et al. Assessment of two external telemetry systems (PhysioJacketTM and JETTM) in beagle dogs with telemetry implants. J Pharmacol Toxicol Methods. 2009;60(1):58-68.
- Authier S, et al. Safety pharmacology investigations in toxicology studies: an industry survey. J Pharmacol Toxicol Methods. 2013;68(1):44-51.
- Flenet T, et al. High-resolution respiratory inductive plethysmography in rats: validation in anesthetized conditions. Physiol Meas. 2017;38(7):1362-1372.
- Fontecave-Jallon J, et al. Inductive plethysmography in rats: towards a new standard for longitudinal non-invasive cardiac output monitoring in preclinical studies. Physiol Meas. 2018;39(9):095006.
- Fares R, et al. Non-invasive jacketed telemetry in socially housed rats for a combined assessment of respiratory system, electrocardiogram and activity using the DECRO system. J Pharmacol Toxicol Methods. 2022;117:107195.
- Penard L, et al. Implementation of cardiorespiratory monitoring in the juvenile minipig using a noninvasive jacketed telemetry system. Birth Defects Res. 2021;113(10):806.
- Fares R, Champeroux P. Simultaneous assessment of central nervous and respiratory systems using jacketed telemetry in socially housed rats: application of the 3Rs principles in core battery safety pharmacology studies. J Pharmacol Toxicol Methods. 2023;121:107268.
- Detrait M, et al. Cardiac sympathetic denervation mitigated ischemic cardiomyopathy progression in a rat model of sleep apnea. J Am Heart Assoc. 2025;14(11).
- Tanguy S, et al. Jacketed telemetry in rats: a novel non-invasive method for cardiorespiratory phenotyping during treadmill exercise. Lab Anim. 2025;59(2):215-225.
- Fares RP, Boire A, Eynard C, Flenet T. Simultaneous non-invasive telemetric electrocardiogram and respiratory measurement with a connected jacket (DECRO system) in rats. Research Square. 2020:10.21203/rs.3.pex-860/v1.
- ETISENSE. DECRO - Rat jacket specification and size selection. Lyon: ETISENSE; 2026:https://support.etisense.com/portal/en/kb/articles/rat-table-selection-of-jackets.
- ETISENSE. DECRO - How to start and stop a data acquisition. Lyon: ETISENSE; 2026:https://support.etisense.com/portal/en/kb/articles/make-and-stop-a-data-acquisition.
- Qin F, et al. Maximum oxygen consumption and quantification of exercise intensity in untrained male Wistar rats. Sci Rep. 2020;10(1):11520.
- Mason G, et al. Non-invasively assessing disturbance and stress in laboratory rats by scoring chromodacryorrhoea. Altern Lab Anim. 2004;32(1 Suppl):153-159.
- Delaunois A, Dedoncker P, Hanon E, Guyaux M. Repeated assessment of cardiovascular and respiratory functions using combined telemetry and whole-body plethysmography in the rat. J Pharmacol Toxicol Methods. 2009;60(2):117-129.
- National Research Council Committee on Recognition and Alleviation of Distress in Laboratory Animals. Recognition and alleviation of distress in laboratory animals. National Academies Press; Washington, DC; 2008.
- Conour LA, Murray KA, Brown MJ. Preparation of animals for research--issues to consider for rodents and rabbits. ILAR J. 2006;47(4):283-293.
- Reboul C, et al. Cardiac remodeling and functional adaptations consecutive to altitude training in rats: implications for sea level aerobic performance. J Appl Physiol. 2005;98(1):83-92.
- Goret L, et al. Training does not affect the alteration in pulmonary artery vasoreactivity in pulmonary hypertensive rats. Eur J Pharmacol. 2005;527(1-3):121-128.
- Garrigos D, et al. A handful of details to ensure the experimental reproducibility on the forced running wheel in rodents: a systematic review. Front Endocrinol. 2021;12:638261.
- Scorrano F, Stuber N, Dreessen K, Cordier V. Evaluation of a new telemetry jacket system for rats. Lab Anim. 2022;56(1):155.
- Fontana-Pires L, et al. Continuous non-invasive extraction of hemodynamic variables from thoracocardiographic signals using the ensemble averaging technique: validation in anesthetized rats without ventilatory support. Physiol Meas. 2025;46(12):125002.
- Laske TG, Garshelis DL, Iles TL, Iaizzo PA. An engineering perspective on the development and evolution of implantable cardiac monitors in free-living animals. Philos Trans R Soc Lond B Biol Sci. 2021;376(1830):20200217.
- Helwig BG, Ward JA, Blaha MD, Leon LR. Effect of intraperitoneal radiotelemetry instrumentation on voluntary wheel running and surgical recovery in mice. J Am Assoc Lab Anim Sci. 2012;51(5):600-608.
- Soulie M, et al. Altered ECG parameters with loss of cardiac variability and prolonged QTc in a non-diabetic chronic kidney disease rat model. Arch Cardiovasc Dis. 2024;117(6-7).
- Cambier A, et al. Refining the implementation of surgical protocols: benefits of non-invasive cardiorespiratory monitoring in rat. Lab Anim. 2022;56(1):152.
- Okamoto M, Hata T, Hiraga T, Soya H. Treadmill running model for rodents as a translational approach based on human physiological responses. In: Soya H, editor. Exercise Brain Stimulation for Cognitive Function and Mental Health. Singapore: Springer Nature Singapore; 2025.
- Poole DC, et al. Guidelines for animal exercise and training protocols for cardiovascular studies. Am J Physiol Heart Circ Physiol. 2020;318(5).
- Fantegrossi WE, Xiao WR, Zimmerman SM. Novel technology for modulating locomotor activity as an operant response in the mouse: implications for neuroscience studies involving exercise in rodents. J Neurosci Methods. 2013;212(2):338-343.
- FC3R. Digital tools - Call for project FC3R - LEARN (L3Rn) (23FC3R-001): development of an innovative platform for teaching experimental physiology in higher education. France: FC3R; 2024:https://www.fc3r.com/en/digital-tools-3-2023.html.
再版と許可
この記事は公開されました
動画は近日公開