本プロトコルは、巨大な胸骨下甲状腺腫の切除におけるロボット支援下胸腔アプローチと経頸部アプローチを組み合わせたハイブリッド法の実現可能性と安全性を実証することを目的としています。また、本手法が胸骨正中切開を回避し、術後合併症を軽減させ、重要構造物を温存しながら縦隔病変を効果的に可動化できる可能性についても強調します。
この記事について
サマリー
要約
甲状腺腫瘍が縦隔まで著しく進展している場合、従来、胸骨下甲状腺切除術において罹患率の高い胸骨正中切開や開胸切開が必要とされてきました。単一の三次救急医療・研究機関によるこの予備的な経験では、胸骨下甲状腺切除術に対する低侵襲ロボット支援胸腔鏡手術(RATS)と経頸アプローチを組み合わせた手法を提示します。前縦隔および後縦隔への顕著な甲状腺腫の進展に加え、胸骨切開に伴う創傷治癒合併症のリスク因子を持つ患者が、この低侵襲アプローチの検討対象となります。相対的な除外基準には、胸部手術の既往または放射線診断による縦隔構造への甲状腺外浸潤が含まれます。Intuitive Surgical社のda Vinci Xiプラットフォームを用い、右側RATSで縦隔成分の授動を行った直後に、経頸路での切除を行います。ロボットアプローチにより、重要な神経血管系および気道・消化管構造の精密な同定と剥離が可能となり、安全な経頸路での搬出が促進されます。この手法を用いた2件の手術は合併症なく完了しました。胸骨切開を回避したことで、両患者ともわずか2日間の短い入院期間を経て退院することができました。ロボット支援胸腔鏡手術は、胸骨下甲状腺切除術における従来の侵襲的なアプローチに代わる有望な選択肢であり、予備的に安全性と実現可能性が示されたほか、罹患率の低減と回復時間の短縮の可能性が示唆されました。
概要
縦隔まで伸展する胸骨下甲状腺腫瘍の多くは経頸部切開で切除可能ですが、最大5%の症例では追加の胸腔アプローチが必要となります1,2,3,4。正中胸骨切開や開胸術などの伝統的な切開法は胸郭骨格を破壊するため、特に肥満患者において重大な合併症を引き起こす可能性があります5。正中胸骨切開は術後の疼痛や入院期間の延長と関連しており、創部合併症の推定発生率は1%–8%に及びます6,7,8。これらの潜在的な合併症のリスクがあるため、巨大な胸骨下甲状腺腫において胸骨切開を安全に回避するための低侵襲アプローチの開発が強く求められています。
この目的のために、経頚部アプローチを併用した胸腔鏡下手術(VATS)が報告されています8,9。しかし、後縦隔への進展がある症例や再手術症例では、特有の困難が伴います。VATSの現代的な進化形であるロボット支援下胸腔鏡手術(RATS)は、3D可視化の向上、器具の精密性、および回復時間の短縮を実現しています10,1,12,13,14,15,16。本稿で述べるハイブリッドアプローチは、このような困難な状況において有望です。現在まで、胸腔鏡およびロボット支援アプローチに関する既報の文献は少なく、わずか数例の個別の症例報告に留まっています13,14,15,16。これらの研究は、胸腔鏡およびロボット支援の技術的な実現可能性を示し、正中胸骨切開術に対する潜在的な利点を示唆しています。しかし、これらの代替アプローチを従来の正中胸骨切開術と比較して客観的に分析した、専用の前向きコホート研究や比較試験、あるいは系統的レビューは現在のところ存在しません。さらに、手技コストの増加、手術時間の延長、専用の設備とトレーニングの必要性、および厳格な患者選択基準により、広く普及するには至っていません。
本稿では、正中胸骨切開を回避し、巨大な胸骨下甲状腺腫を治療するための、片側RATS(ロボット支援下甲状腺手術)と経頸部アプローチを組み合わせた手法について記述します。このアプローチの全体的な目的は、胸骨下甲状腺切除術に伴う正中胸骨切開に関連した合併症を軽減することであり、特に肥満、巨乳、糖尿病などのリスクを持つ患者において有効です。本研究では、このアプローチを採用した症例における安全性、実現可能性、入院期間、および合併症発生率を評価することを目的としました。本テクニカルレポートでは、後縦隔への進展例および再手術例における実現可能性を示すことで、本手法の既報の適用範囲を拡大することを目指しています。
プロトコル
本報告は、施設のヒト研究倫理委員会の基準およびガイドラインに従っており、Mount Sinai Health System IRBにより免除と判定されました(プロトコル免除番号は割り当てられていません)。データおよび画像の公開について、書面によるインフォームド・コンセントを得ています。
1. 患者の適格性を評価する。
- 甲状腺結節の超音波ガイド下微量吸引細胞診(適切な場合)、甲状腺機能検査、および血清カルシウム値の測定を含む、ルーチンの診断的ワークアップを行う。
- 頸部および胸部の造影コンピュータ断層撮影(CT)画像を取得する(スライス厚 1.5 mm、造影タイミングは標準プロトコルに従う)。
- 組み入れ基準を評価する。
- 摘出のために胸骨切開が必要になると予想される、巨大な胸骨下甲状腺腫の患者を特定する。
- 甲状腺腫瘍の大きさと頭尾方向の範囲を評価する。大動脈弓、気管分岐部、気管、および食道などの主要な指標に対する縦隔進展を確認する。
- 後縦隔への進展、気管分岐部レベルまでの進展、または大動脈弓より下方への前縦隔進展があるか評価する。
- 肥満、巨乳症、糖尿病、および創傷治癒を妨げる疾患など、胸骨切開による合併症のリスクを高める併存疾患があるか評価する。これらの組み入れ基準は、ハイブリッドアプローチの採用を支持するものである。
- 除外基準を評価する。
- 胸腔内または縦隔内の瘢痕化が低侵襲アプローチの実現可能性を制限する場合があるため、胸部手術の既往歴を確認する。
- バセドウ病や橋本病などの炎症性疾患を確認する。これらはしば新生血管を伴い、ビデオ支援下での視認性を妨げる可能性がある。
- 手技上のリスクを軽減するために、より広範な術野確保が必要となる可能性があるため、悪性病変の甲状腺外進展を確認する。
2. 麻酔および気道管理
- 標準的なプロトコルを用いて全身麻酔を導入する。長時間作用性の筋弛緩剤の使用は避ける。困難気道に備え、標準的な準備を整えておく。
- 反回神経モニタリングを可能にするため、筋電図用気管内チューブを挿入します。
- ビデオ喉頭鏡を用いて、神経モニタリングチューブが適切に配置されていることを確認してください。
- 肺の隔離を確立する。
- 気道解剖を確認するため、気管支鏡検査を行う。
- 手術側の肺で一肺換気を実現するために、ブロンキアルブロッカーを留置する。通常、成人では7Frまたは大柄な成人の場合は9Frのブロンキアルブロッカーを使用する。
- 予測体重1kgあたり4〜6mLの1回換気量および5cmH2Oの呼気終末陽圧(PEEP)などの、肺保護換気プロトコルを採用する。₂その後、正常炭酸ガス分圧を維持するように呼吸数を調整する。
- 吸入酸素濃度(FiO2)を調整してください。₂)動脈血酸素飽和度を維持するため >92%.
3. 患者のポジショニング
- 胸部相のポジショニング。
- 患者を側臥位にする。
- 縦隔への進展が最も大きい側に合わせて側性を選択する。
- 下側のアームを肩関節外転90°未満でパッド付きアームボードに置き、上側のアームは軽度屈曲させてパッド付きアームホルダーで支持する。
- ロボットドッキング中の動きを防ぐため、バリアトリックストラップと粘着テープを用いて体幹部を固定する。
- 肋間腔を広げるために手術台を軽度屈曲させ、必要に応じて軽度の後傾およびリバーストレンドレンブルグ位を適用し、上縦隔の術野を最適化する。
4. 胸腔へのアプローチとロボットのセットアップ
- 胸腔へのアプローチを確立する。
- 標準的な方法で準備およびドレーピングを行う。
- 中腋窩線上の第8肋間から光学トロッカーを挿入する。
- 同側の肺虚脱を促進し、縦隔の視認性を高めるために、8–12 mmHgで二酸化炭素による気腹を開始する。
- 12 mmHgの場合、静脈還流の変化、心拍出量の減少、高二酸化炭素血症、および気道圧の上昇がないか監視する。
- この位置に8 mmのロボットカメラポートを設置する。
- 胸腔鏡下で視認しながら、前腋窩線に沿った第6肋間と、後腋窩線の直後方の第9肋間に、追加の8 mmロボットワーキングポートを設置する。
- 吸引、検体回収、クリップや縫合糸の導入を容易にするため、カメラポートと前方ワーキングポートの間(通常は第7肋間)に12 mmのアシスタントポートを設置する。
- ロボットシステムのセットアップ
- 上縦隔へのアクセスを最適化するため、患者の後方からロボット手術プラットフォームをドッキングさせる。
- 中央カメラポートを通して30°ロボット内視鏡を配置し、胸郭入口に向かって上方に向けた状態にする。
- 前方ロボットアームにMarylandバイポーラ鉗子を装着する。後方ロボットアームには、術者の好みに応じてモノポーラ曲剪刀またはTip-Up有窓グラスパーを装着する。第4のアームにはCadiere鉗子を装着する (Figure 1)。
- 10×倍率の高精細3次元視覚化と振戦除去機能を有効にした術者コンソール設定を使用する。
5.縦隔の剥離と可動化
- 甲状腺腫瘤を確認する。
- 甲状腺の縦隔成分を確認し、胸郭入口および上縦隔開口部の膨隆を確認する。
注意:胸郭入口における静脈鬱滞により、被膜が充血していたり、暗色に見えたりする場合がある。 - 胸骨および鎖骨の後方に伸展する甲状腺を確認する。
- 甲状腺の縦隔成分を確認し、胸郭入口および上縦隔開口部の膨隆を確認する。
- 主要血管や気道構造を含む隣接する解剖学的構造を特定する。術前画像を用いてこれらの位置を予測しておく。
- 真被膜剥離を行う。
- 鈍的および鋭的剥離法を用い、被膜に直接接する被膜面に沿って剥離する。
注意:これは被膜外剥離ではなく、甲状腺被膜表面にある無血管層での剥離である。- Marylandバイポーラ鉗子を用いて牽引を行い、精密な組織操作および剥離を容易にする。被膜面の鋭的剥離にはモノポーラ曲剪刀を使用する。
- Cadiere鉗子を用いて肺または縦隔を動的に圧排し、剥離中に術野を維持する。
- 奇静脈や無名血管を含む隣接血管構造から腫瘤を剥離する。
- 必要に応じて、バイポーラエネルギーおよび酸化再生セルロース止血材を用いて止血を行う。
- 鈍的および鋭的剥離法を用い、被膜に直接接する被膜面に沿って剥離する。
- 重要構造物を保護する。
- 気管および食道を特定し、温存する。
- 迷走神経および横隔神経を含む神経構造を特定し、遊離させる。
- 内頸静脈と鎖骨下静脈の合流領域(左側)、または上大静脈の接合部(右側)で、愛護的な鈍的剥離により迷走神経を特定する。
- 心膜外側縁での縦隔脂肪剥離の際、横隔神経を保護する。
- 血管後方空間において、特に無名静脈が腫瘤を覆っている場合は、反回神経を保護する。
- 緊急管理のために、開胸術または正中胸骨切開術への移行ができるよう準備しておく。
- 正中胸骨切開への移行を要する血管損傷の重大な合併症を速やかに認識する。これには、直接的な血管損傷により止血が困難な激しい出血、安全な視認を妨げる出血を伴う間接的な損傷、ロボット器具で制御不能な出血、または血行動態の不安定さが含まれる。
- 麻酔科医と連携し、緊急蘇生法に従う。人工呼吸管理中の肺における肺損傷を確認する。
- 神経損傷(反回神経、迷走神経、横隔神経)が直接視認されたか、または神経モニタリング信号の変化から間接的に疑われた場合は、一旦操作を停止する。神経損傷が確認された場合、切除のメリットがリスクを上回る場合にのみ処置を再開する。対側神経の整合性を維持するため、正中胸骨切開への移行を検討する。
- 縦隔遊離を完了させる。
- 腺の下部が完全に遊離するまで剥離を継続する。
- 腫瘤が縦隔の付着部から完全に離れていることを確認する。十分な遊離を確認し、頸部相での特定を容易にするため、腫瘤の周囲に吸収性止血スポンジを配置する。
- 胸部相を終了する。
- ロボット器具を取り出し、システムをアンドッキングする。
- 通常、中腋窩線の第6または第7肋間から胸腔内に28 Frの胸腔ドレーンを挿入する。2-0シルク糸を用いて固定する。
- すべてのポート部位を閉鎖する。
- 肋間筋および筋膜を、吸収性2-0編み糸を用いて8の字縫合する。
- 3-0モノフィラメント糸を用いた埋没結節縫合で真皮を接合する。
- 皮膚接合用テープまたは皮膚用接着剤を貼付する。
6. 経頸部甲状腺切除相
- 体位変換と準備。
- 患者を仰臥位にする。
- 頸部を滅菌的に準備し、ドレーピングを行う。
- 頸部の露出。
- 皮膚の自然なしわに沿って水平に切開を加える。切開の長さは術者の好みに従って選択する。通常、切開幅は両側の胸鎖乳突筋の内側縁を超えない範囲とする。
- 広頸筋下フラップを挙上し、甲状腺を露出させる。
- 広頸筋下フラップに自動牽引器を留置する。
- 帯状筋の正中縫合線を同定し、甲状腺被膜が同定されるまで縦方向に切開する。
- 甲状腺被膜に沿って鈍的に剥離し、上層の帯状筋を分離する。筋肉の下にリトラクターを挿入し、腺から外側へ牽引する。
- 再手術例では、線維化や瘢痕のため技術的な困難さが増すことが予想される。
- 重要構造物の同定。
- 腺の外側を鈍的に剥離し、頸動脈鞘を同定する。
- 反回神経を同定し、温存する。術者の好みの方法を用いて、甲状披裂靭帯付近の気管食道溝にて下方で神経を同定し、緩やかに上方へ剥離して、腺から神経を分離する。
- 正しい真被膜面の剥離層を維持することで、副甲状腺およびその血流を温存する。
- 甲状腺の完全切除。
- 甲状腺の上極を可動化する。上甲状腺血管を結紮する。
- 胸郭入口に向かって下方へ鈍的剥離を継続する。反回神経が保護されていることを確認する。
- 縦隔成分を頸部術野へ誘導する。検体に十分な牽引をかけながら、指で掃くような動作(フィンガースイーピング)を用いて残存している付着部を剥離する。さらに牽引が必要な場合は、Babcock鉗子を用いて腫瘤を把持することを検討する。
- 甲状腺をen blocに摘出する。
- 術式の完了。
- 術中モニタリングを用いて神経の完全性を確認する。
- 頸部に手術用ドレーンを留置する。10 mmの平型Jackson-Pratt (JP) ドレーンを別の切開口から出し、3-0シルク糸で固定する。
注:術者は独立してモニタリングを行うため、頸部と胸部の両方にドレーンを使用する。 - 切開創を層別に閉鎖する。
- 帯状筋の上部を縫合し、下部は空間を残しておく。
- 広頸筋を吸収性3-0編糸で、皮下層を吸収性4-0モノフィラメント糸で縫合する。皮膚接合テープまたは皮膚用接着剤を貼付する。
7. 術後管理
- 術後直後のケア
- 気道の開通性と声帯機能をモニタリングする。嗄声や吸気性喘鳴の兆候がある場合は、ベッドサイドで喉頭鏡検査を行う。
- 頸部の腫脹、捻髪音、浮腫、または呼吸不全がないか頻繁に評価する。
- 心電図モニタリングは、縦隔炎の早期徴候(頻脈など)の特定に有用である。
- 血清カルシウム濃度を8時間ごとにモニタリングする。副甲状腺ホルモン濃度は、術後少なくとも30分経過した時点で1回モニタリングする。
- ドレーン管理
- 胸腔ドレーンおよび頸部ドレーンの排液量をモニタリングする。
- 24時間の排液量が30 mL未満となった時点でドレーンを抜去する。
- 回復および退院
- 耐容能に応じて食事段階を上げる。食道剥離を必要としなかった場合は、直ちに常食とする。
- 施設内のプロトコルに従って鎮痛剤を投与する。通常、第一選択薬としてアセトアミノフェンを使用し、突破痛がある場合には必要に応じてオキシコドンまたはモルヒネを使用する。
- 臨床的に安定した時点で患者を退院させる。
8. アウトカム評価
- 手技の成功基準を定義する。完全切除率、重要神経血管構造への損傷率、および胸骨正中切開の回避率を追跡する。
結果
ハイブリッドロボット支援下胸腔および経頸部アプローチを用いて、巨大な胸骨下甲状腺腫を有する2名の患者に対し、正中胸骨切開や開胸術への移行を行うことなく、en bloc切除を成功させた。両症例において、ロボットによる縦隔剥離によって胸骨下甲状腺および周囲の神経血管構造の周方向の視認性が確保され、過度な頸部牽引を避けながら、その後の経頸部での取り出しが容易となった。推定出血量はそれぞれ50 mLおよび10 mLに抑えられ、手術時間はそれぞれ210分および298分であった。術中および術後の合併症は認められなかった。両患者ともに術後直ちに平常食を開始し、ベースラインからの音声の変化や急性呼吸困難の報告はなかった。PTH値およびカルシウム値は正常であった。2例目の患者は、術後24時間は鼻カニューレによる2 Lの酸素補充を必要とした。正確な疼痛スコアおよび鎮痛剤の必要量は収集しなかった。胸腔ドレーンは術後1日目に、頸部ドレーンは術後2日目に抜去した。両患者ともに術後2日目に退院した。術後12ヶ月および18ヶ月のフォローアップにおいて、両患者ともに無症状であり、再発は認められていない。
症例1では、気管分岐部レベルまで伸展した巨大な後縦隔甲状腺腫に対する本手法の有用性が示されました。図2の術前コンピュータ断層撮影(CT)では、後縦隔への伸展度合い、気管および食道の圧迫、ならびに奇静脈との密接な関係が示されており、従来の経頸部アプローチでは広範囲にわたる盲目的下方向剥離が必要となるか、あるいは胸骨正中切開を検討しなければならなかった理由が明確に示されています。
処置のロボット手術パートでは、まず縦隔成分にアプローチした。図3は、奇静脈から分離し、甲状腺被膜に沿った正しい真の被膜剥離層を示している。この無血管層を維持することで、隣接する縦隔血管への操作を最小限に抑えながら、胸骨下成分の周方向への可動化を段階的に進めることができた。剥離を継続して、気管、主要血管、食道、および右迷走神経を露出させた。Figure 4は、甲状腺被膜から完全に分離した後の迷走神経の保存を示しており、頸部からの取り出し前に、縦隔の重要な神経血管構造が十分に可視化されていることを確認した。周方向への可動化が完了した後、経頸部切開を通じて残りの頸部付着部を release し、胸骨正中切開を行うことなくen blocでの摘出を可能にした。図5は無傷の検体を示しており、最終的な病理診断では215 gの多結節性甲状腺腫であることが示された。
症例2では、頸部の高度な瘢痕形成および大動脈弓下への胸骨後進展を伴う、技術的に困難な再手術における本手法の適用例を示す。 図6 術前のCT画像では、著しい気道圧迫、前縦隔への進展、および無名静脈の圧迫が認められた。ロボット支援下での剥離により、無名血管および右横隔神経の直接視認と温存が可能となり、頸部剥離に先立ち、前胸壁および内胸血管から縦隔成分を剥離することができた。縦隔の完全な可動化後、著しい気管前線維化があったものの、残存甲状腺を以前の頸部切開創から正常に摘出した。最終的な病理診断では、35 gの多結節性甲状腺腫が認められ、その中に悪性所見を伴わない0.6 cmの偶発的な乳頭状甲状腺微小癌が含まれていた。手術範囲の変更および術後補助療法の実施は行わなかった。
これらの代表的な症例は、ハイブリッドアプローチによるいくつかの技術的な利点を示している。ロボット胸腔内剥離により縦隔解剖の可視化が向上し、主要な血管構造や重要神経の安全な同定と温存が可能となったほか、頸部可動化に先立ち、全周性の被膜剥離層を確立することができた。縦隔を完全に開放したことで、胸腔入口部を介したブラインド牽引の必要性が減少し、両患者において正中切開なしでのen bloc経頸部摘出が可能となった。これらの複雑な症例において成功を収めたものの、本手法は依然として慎重な患者選択、多職種間の連携、およびロボット縦隔手術の経験に依存している。広範な血管包囲がある場合、浸潤性悪性腫瘍がある場合、または安全な被膜剥離層を確保できない患者においては、正中切開への移行を検討すべきである。
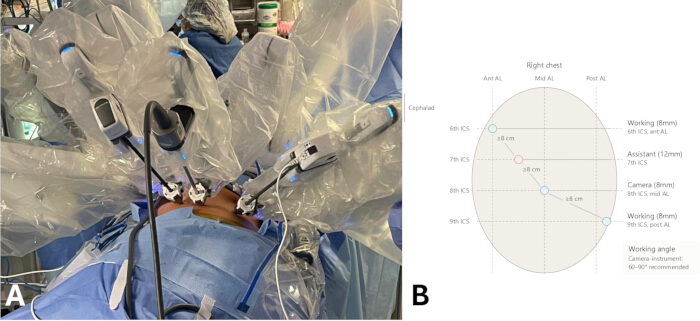
図1: Da Vinci Xi ロボットの手術中ポート配置およびドッキング. (A) 患者を左側臥位にし、カメラを8時方向(または8番の位置)に配置します。th 肋間ポートの位置、およびそれに隣接して配置された対応するポート。7番目の肋間においてワーキングポートが使用されていることに注意してください。th 通常、助手用ポートに指定される肋間位置。 (B) 解剖学的指標、角度、および外部ロボットアームとの衝突を回避するための間隔を含む、典型的な配置を示す右側胸部シルエットの概略図。 この図の拡大版を表示するには、ここをクリックしてください。
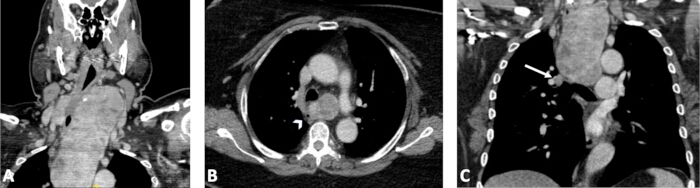
図 2: 頭尾方向への進展を示すCT画像。 (A) 喉頭気管骨格へのマスエフェクト。 (B) 食道に接する気管への後方進展(矢尻)。 (C) 気管分岐部における下方進展と奇静脈への接合(矢印)。略語:CT = コンピュータ断層撮影。ここをクリックして、この図の拡大版を表示してください。
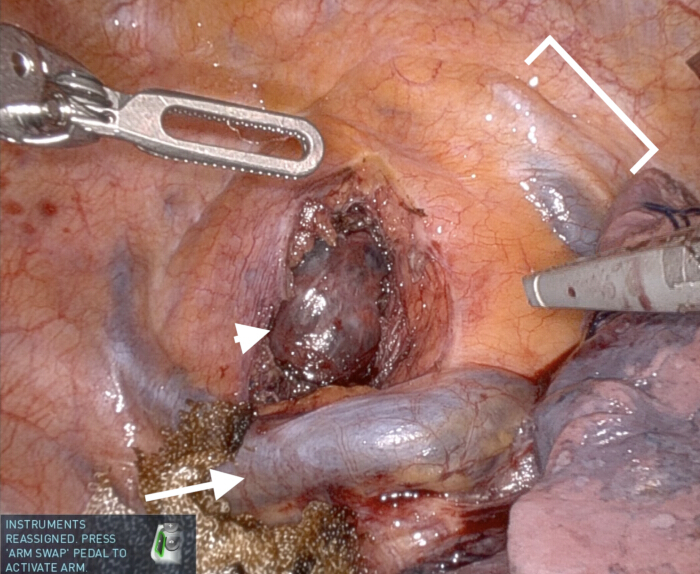
図3:縦隔剥離のロボット視点。 腫瘤(矢頭)と、奇静脈(矢印)、鎖骨下血管(ブラケット)、および前方の未剥離の気管との解剖学的関係を示している。右上葉は緩やかに牽引されている(右下)。この図の拡大版を表示するには、ここをクリックしてください。
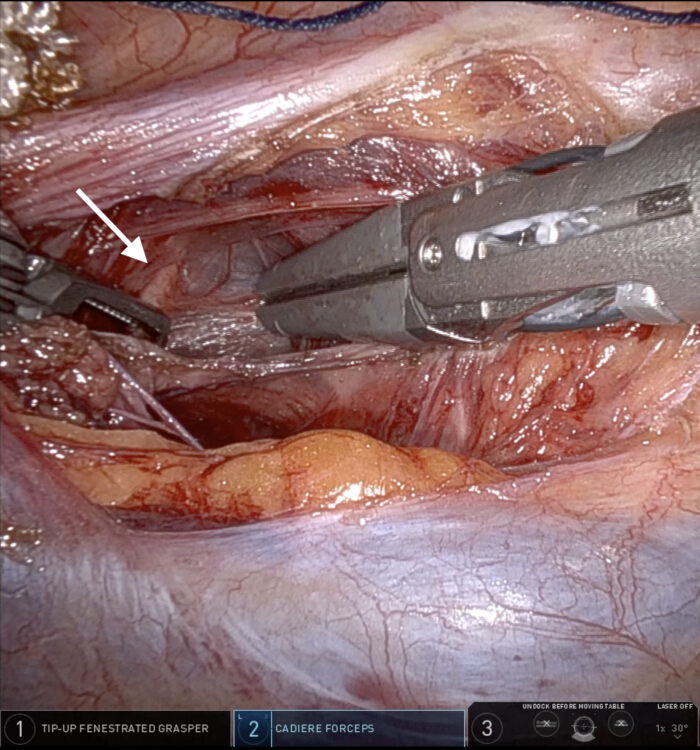
図 4: 迷走神経の保存。腫瘍の後外側剥離におけるロボット内視鏡の拡大視野。病変(右手側の器具で牽引)を迷走神経(矢印)から剥離させている様子。この図の拡大版を表示するには、ここをクリックしてください。
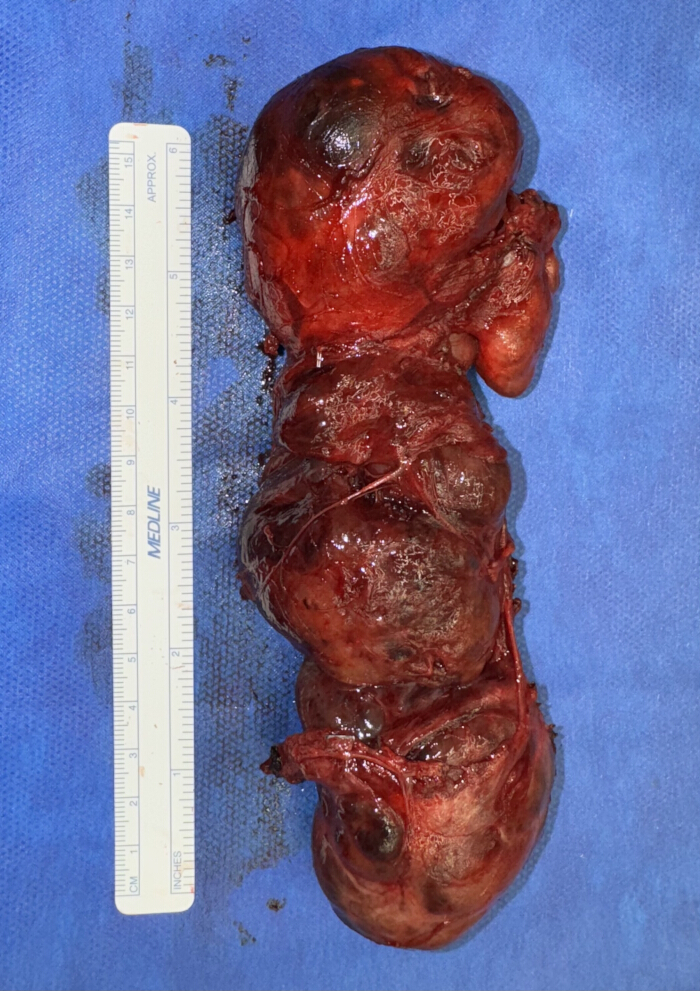
図5切除された半状腺切除標本。 半甲状腺切除術による病変摘出 一括して、 頭尾方向の寸法は約16 cm、重量は215 gである。 こちらの図の拡大版を表示するには、ここをクリックしてください。
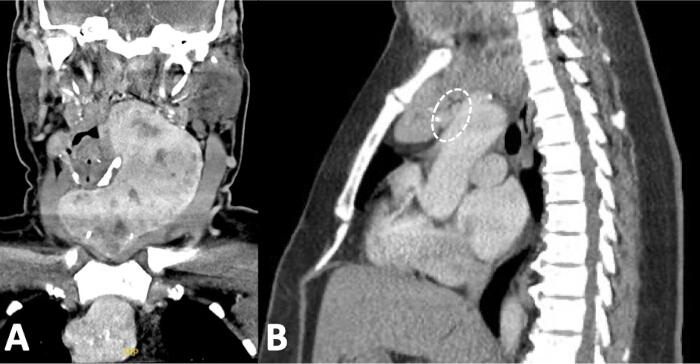
図 6: 前縦隔まで進展したCT画像。(A) 多分葉状の腫瘤が、上方には後咽頭へ、下方には前縦隔へと進展している。(B) 大動脈弓における下方への進展が強調された矢状断像であり、無名静脈(破線の円)を圧迫している。略語:CT = コンピュータ断層撮影。こちらのリンクをクリックして、この図の拡大版を表示してください。
ディスカッション
本稿で述べるロボット支援下胸腔鏡下アプローチと経頸部アプローチを組み合わせたハイブリッド法は、通常であれば正中胸骨切開術が検討されるような巨大な胸骨下甲状腺腫を有する特定の患者に対し、低侵襲手術の適応を拡大するものである。胸部ロボット手術の主な目的は、甲状腺切除そのものではなく、経頸部での取り出しに先立ち、直接視認下で縦隔内に進展した甲状腺を周囲から適切に剥離し、可動化させることにある。この戦略により、無名静脈、奇静脈、気管、食道、迷走神経、横隔神経、および反回神経を含む重要な縦隔構造物を、胸腔入口部におけるブラインドな牽引を最小限に抑えながら同定し、温存することが可能となる。ほとんどの胸骨下甲状腺腫は経頸部切開で切除可能であるが、大動脈弓下または気管後方への放射線学的な進展、再手術例、あるいは頸部の短さ、伸展性の制限、高いボディマス指数(BMI)などの不利な頸部解剖学的条件など、いくつかの要因が胸骨切開または経胸壁アプローチの必要性を予測させる3,20,21。本報告は、このような症例における本低侵襲手技の実現可能性と、前縦隔および後縦隔の両空間への適用可能性を支持するものである。
本手法を成功させるためには、いくつかの技術的原則が極めて重要である。術前計画においては、甲状腺と縦隔の主要血管、気道、および食道との位置関係の評価を含め、断層撮影画像の慎重な検討が不可欠である。ロボットによる剥離の間、真の被膜の無血管層を維持することで、出血を最小限に抑え、隣接する神経血管構造を保護しながら、進行的な全周性の可動化を容易にすることができる。迷走神経と横隔神経を早期に同定し、剥離を通じて細心の注意を払って保存することで、さらなる解剖学的方向性が得られ、神経損傷のリスクを低減できる。同様に重要なのは、縦隔の可動化が完了する前に過度な頸部牽引を避けることであり、盲目的な下方牽引は血管や反回神経損傷のリスクを高める可能性がある。被膜層を安全に展開できない場合、術野の視認性が不十分になった場合、あるいは血管侵襲や制御不能な出血の懸念がある場合は、低侵襲剥離を強行せず、速やかに正中胸骨切開術または開胸術に移行すべきである。
本手法の再現性は、適切な患者選択と多職種による専門知識に依存します。候補者は、高分解能造影CT検査を受け、縦隔浸潤の範囲を明確にし、浸潤性疾患を示唆する放射線学的特徴を特定する必要があります。過去の頸部または胸部手術歴、高度な縦隔線維症、炎症性甲状腺疾患、あるいは広範な血管包囲がある場合は、技術的な困難さが著しく増大する可能性があり、相対的な禁忌として検討されるべきです。同様に、本手法を成功させるには、ロボットを用いた縦隔解剖学、片肺換気、および胸部大血管合併症の管理に精通した外科医による緊密な連携が必要です。ロボット胸部外科の導入実績がない施設では、本手法の採用に際して慎重な判断が求められます。
本報告は、胸骨下甲状腺切除術におけるビデオ補助およびロボット補助胸腔鏡下手術の併用に関する限られた文献を拡充するものである9,12,13,14,15,16,17,18,19。本テクニカルレポートでは、従来は手術の複雑さが増すとされていた後縦隔への進展および甲状腺再手術という2つのシナリオにおいて、本手法が有効に適用されたことを示す。既報のハイブリッドビデオ補助アプローチとは異なり、高精細3次元可視化と関節付き器具による優れた機械的制御により、狭い縦隔内の神経血管構造周囲での精密な剥離が可能となる。しかしながら、本研究は症例数が少なく、比較結果が得られていないという限界がある。両症例ともに胸骨切開を回避し、合併症なく回復したが、従来の経頚部手術や開胸アプローチと比較して、患者選択基準、周術期成績、費用対効果、習熟曲線、および長期的な機能的結果を定義するためには、より大規模な前向き研究が必要である。
今後の研究では、手術時間、出血量、開胸移行率、合併症、術後疼痛、入院期間、および患者報告によるQOL(生活の質)アウトカムを標準化して報告し、より大規模な多施設共同コホートを用いてこのハイブリッド手技を評価すべきである5,20,2。従来の正中胸骨切開術やビデオ補助胸腔鏡下手術との比較研究は、本手技が測定可能な臨床的利益をもたらすかどうかを判断する上で特に有用であると考えられる。本報告には、サンプルサイズの小ささ、単一施設での経験、および回顧的デザインといういくつかの限界がある。ロボット手術には専用の設備とトレーニングが必要であるが、米国ではこの技術の専門知識が急速に普及している23。さらに、ロボット手技は、経口、腋窩、および耳後アプローチを含む甲状腺手術において、議論の余地はあるものの前例を確立している。ロボットプラットフォームに対するこうした既存の習熟度は、本拡張適用の導入を促進すると考えられる。ロボット胸部外科手術の拡大に伴い、このハイブリッドアプローチは、胸郭骨格の切断に伴う合併症を回避しつつ、複雑な胸骨下甲状腺疾患を有する慎重に選択された患者にとって、再現可能な低侵襲の代替手段となり得る。
開示事項
著者らに開示すべき利益相反はありません。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 28 Fr 胸腔ドレーン | Teleflex / Pleur-evac | DSTC-28S | 28Fr ストレートソフト胸腔カテーテル |
| Teleflex / Pleur-evac | DRAC-28S | 28-Fr直角ソフト胸部カテーテル | |
| Teleflex / Pleur-evac | DTRC-28S | 28Frトロッカー胸腔カテーテル | |
| 気管支ブロッカー | Cook Medical | C-AEBS-9.0-65-SPH-AS | Arndtエンドブロンキアルブロッカー、9.0 Fr、65 cm、球状バルーン |
| カディエ鉗子 | Intuitive Surgical | 471049 | 8mm EndoWrist Cadiere鉗子 |
| da Vinci Xi プラットフォーム | Intuitive Surgical | モデル IS400 | マルチポートロボット手術プラットフォーム; Xi |
| ジャクソン・プラット平型ドレーン | Cardinal Health / ジャクソン・プラット | SU130-1309 | 10 mm × 20 cm フラットシリコンドレーン ¾ 穿孔あり、トロカーなし |
| メリーランド型バイポーラ鉗子 | Intuitive Surgical | 471172 | 8mm EndoWrist Maryland バイポーラ鉗子 |
| 単極湾曲剪刀(ホットシアズ) | Intuitive Surgical | 470179 | 8mm EndoWristモノポーラ曲剪刀 |
| NIM モニタリングプラットフォーム | Medtronic Xomed | NIM4CM01 | NIM Vital 4.0コンソール |
| NIM EMG 気管内チューブ | Medtronic Xomed | 8229706 | 内径6.0 mm、補強済みNIM EMG気管内チューブ |
| 光学式/ブレードレス・オブチュレーター | Intuitive Surgical | 470359 | 8mmブレードレス光学閉塞器 |
| ロボットカメラ | Intuitive Surgical | 470057 | 8-mm Endoscope Plus、 30° |
| ロボットポート/カニューレ、12 mm | Intuitive Surgical | 470375 | 12 mm ステープラーカニューレ、10 mm |
| ロボット用ポート/カニューレ、8 mm | Intuitive Surgical | 470002 | 標準的な8mm da Vinci Xi カニューレ |
| SURGICEL Original止血材 | Ethicon / Johnson & Johnson MedTech | 1953 | 2" × 3" 酸化再生セルロースにおける |
| チップアップ式有窓グラスパー | Intuitive Surgical | 470347 | 8mm EndoWrist Tip-Up 窓付きグラスパー |
| 8229707 | 内径7.0mm、NIM EMG用強化型気管内チューブ | ||
| 8229708 | 内径8.0mm、補強済みNIM EMG気管内チューブ | ||
| NIM4CPB1 | NIM Vital 4.0 患者インターフェース | ||
| C-AEBS-9.0-78-SPH-AS | Arndt気管支遮断カテーテル、9.0 Fr、78 cm、球状バルーン | ||
| 470056 | 8-mm Endoscope Plus、 0° |
参考文献
- Casella C, Pata G, Cappelli C, Salerni B. Preoperative predictors of sternotomy need in mediastinal goiter management. Head Neck. 2010;32(9):1131-5.
- Sanders LE, Rossi RL, Shahian DM, Williamson WA. Mediastinal goiters: the need for an aggressive approach. Arch Surg. 1992;127(5):609-13.
- Mercante G et al. CT cross-sectional imaging classification system for substernal goiter based on risk factors for an extracervical surgical approach. Head Neck. 2011;33(6):792-9.
- Raffaelli M et al. Substernal goiters: incidence, surgical approach, and complications in a tertiary care referral center. Head Neck. 2011;33(10):1420-5.
- Pieracci FM, Fahey TJ. Substernal thyroidectomy is associated with increased morbidity and mortality as compared with conventional cervical thyroidectomy. J Am Coll Surg. 2007;205(1):1-7.
- Losanoff JE, Richman BW, Jones JW. Disruption and infection of median sternotomy: a comprehensive review. Eur J Cardiothorac Surg. 2002;21(5):831-9.
- Kaul P. Sternal reconstruction after post-sternotomy mediastinitis. J Cardiothorac Surg. 2017;12(1):94.
- Singh K, Anderson E, Harper JG. Overview and management of sternal wound infection. Semin Plast Surg. 2011;25(1):25-33.
- Gupta P et al. Video assisted thoracoscopic thyroidectomy for retrosternal goitre. Ann R Coll Surg Engl. 2014;96(8):606-8.
- Wang R et al. Modified subxiphoid approach for surgical resection of a retrosternal goiter. Front Surg. 2022;9:923389.
- Catelli C et al. Robot-assisted (RATS) versus video-assisted (VATS) lobectomy: a monocentric prospective randomized trial. Eur J Surg Oncol. 2023;49(12):107256.
- Piccioni G et al. Combined cervicotomy and robot-assisted surgical approach for intrathoracic thyroid goiter: a case series. Innovations (Phila). 2024;19(3):311-4.
- Chen KA, Perrotti G, Evans NR, Willis AI. A minimally-invasive approach to substernal goiter and posterior mediastinal mass. ACS Case Reviews in Surgery. 2019;2(4):1-5.
- Bodner J et al. Robotic resection of an ectopic goiter in the mediastinum. Surg Laparosc Endosc Percutan Tech. 2005;15(4):249-51.
- Wadhavkar N, Kontopidis I, Bollig C. Transcervical and robotic-assisted thoracoscopic resection of a substernal goiter. BMJ Case Rep. 2022;15(10):e250953.
- Al-Mufarrej F et al. Novel thoracoscopic approach to posterior mediastinal goiters: report of two cases. J Cardiothorac Surg. 2008;3:55.
- Amore D et al. Antero mediastinal retrosternal goiter: surgical excision by combined cervical and hybrid robot-assisted approach. J Thorac Dis. 2018;10(3):E199-202.
- Chihara RK, Liu J, Patel SG, Sancheti M. Robotic-assisted retrosternal thyroidectomy [video]. CTSNet; 2019 [cited 2025 Apr 18]. doi:10.25373/ctsnet.7877909.v1.
- Jett GK, Nguyen AB, McNamara WF, Cignoni CB. Hybrid total thyroidectomy and robotic-assisted excision of a substernal multinodular goiter [video]. CTSNet; 2023 [cited 2025 Apr 18]. doi:10.25373/ctsnet.24514264.v1.
- Cohen JP. Substernal goiters and sternotomy. Laryngoscope. 2009;119(4):683-8.
- Grainger J et al. The surgical approach to retrosternal goiters: the role of computerized tomography. Otolaryngol Head Neck Surg. 2005;132(6):849-51.
- Song Y et al. Review on risk factors, classification, and treatment of sternal wound infection. J Cardiothorac Surg. 2023;18(1):184.
- Sheetz KH, Claflin J, Dimick JB. Trends in the adoption of robotic surgery for common surgical procedures. JAMA Netw Open. 2020;3(1):e1918911.