安価な材料、3Dプリントされたギア、スマートフォンの加速度計、およびPythonフリーウェアを用いて、ヒトの筋肉の力・速度・パワーの関係を測定するための、アクセシブルで低コストな装置を開発しました。ゴールドスタンダードであるエルゴメーターを用いて検証した結果、生理学的に妥当な測定値が得られることが示され、学部生の教室環境において公平な体験型学習の機会を提供することが可能となりました。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
筋力、収縮速度、およびパワーの関係は、生理学において1世紀近くにわたるパラダイムであり、筋骨格機能の理解における基盤となっています。しかし、このパラダイムは、必要な装置が高額であるため、生理学やバイオメカニクスの講義で直接研究されることは稀です。本研究では、3Dプリントされたプーリーシステムとラチェットおよびポール機構を組み込み、無料のPhyphoxアプリケーションを用いてスマートフォンの加速度計でヒトの指筋からの力・速度・パワーデータを容易に収集・構成できる、低コストな装置の設計と検証を目的としました。カスタムのPythonスクリプトにより、加速度計の生測定値を速度およびパワー出力に変換し、それらを被験者ごとにゴールドスタンダードであるデュアルモードレバーシステムを用いて得られた測定値と比較しました。5つの要約変数(最大筋力 Fmax、最大速度 Vmax、最大パワー Pmax、最適速度 Vopt、および力–速度曲率 a/Fmax)のペア比較の結果、2つの装置を用いて収集された力・速度・パワーデータの間に統計的に有意な差は認められませんでした(対応のあるt検定、p > 0.05)。したがって、データ品質を大幅に低下させることなく、この安価な装置はバイオメカニクスおよび生理学的原理を教え、研究するための、アクセシビリティが高く安全で費用対効果に優れた手段を提供します。本装置は、特に世界中の資金不足や資源が限られた教育現場において、筋生理学およびバイオメカニクスの教育を民主化する可能性を秘めています。
概要
横紋筋は、ヒトやその他の動物における骨格運動を生成するモーターです。その独自の階層的組成を理解することは、力の発生や仕事の産生に影響を与えるクロススケールな要因によって複雑になっています1,2。おそらくこれらの複雑さゆえに、教育者が筋機能の基本的かつ最も魅力的な側面を適切に示すために必要なツールを欠いているため、解剖学および生理学のカリキュラムにおいて筋機能は優先順位の低い構成要素となっている可能性があります3,4,5,6。
筋肉の機能は歴史的にいくつかの永続的なパラダイムを通じて説明されてきましたが、その中でも最も広く認知されているのが、約1世紀前にArchibald Vivian Hillによって初めて特性が明らかにされた力–速度のトレードオフです1,2,3,4,5,6。この基本的な生理学的関係は、筋肉の収縮速度と力の間のトレードオフを記述しており、一般に等尺性収縮または非常に遅い短縮収縮が最強となり、最大筋力(Fmax)を生成する一方で、最大筋速度(Vmax)に近づく最速の等張性収縮は通常最も弱くなります1。Hillが1938年に力–速度–パワー(FVP)関係を記述した際、彼は現在も彼の名を冠する関数を導入しました。Hillの式(式1)は、等尺性収縮(筋肉の両端が固定された状態)中に生成される最大力と、外的な負荷がない状態で達成される最大速度とを関連付けています。
式1: (v + b) (F + a) = b (Fmax + a)
ここで、vは短縮速度、Fは筋力、Fmaxは最大等尺性筋力、そしてaおよびbは力–速度関係と筋短縮のエネルギー特性を示す定数である1。
この基本的な関係の中には、FVP関係を定義する5つの定量的パラメータによって表される、筋機能のいくつかの重要な概念が含まれています。瞬時の筋力と速度の積はパワーであり、通常、Vmaxの約3分の1のところで最大値(Pmax)に達します7。Pmaxが発生する速度は最適速度(Vopt)と呼ばれ、短縮速度の範囲(V0からVmaxまで)におけるその位置は、力–速度関係およびパワー–速度関係の重要な特性となります。例えば、Voptが大きいほど、より高い短縮速度でピークパワーが出力されることになります。力–速度関係自体においては、ピーク力(Fmax)とピーク速度(Vmax)は、中間的な力–速度関係によって曲線的に結ばれています(Figure 5A)。本手法を用いて得られた代表的な力–速度関係およびパワー–速度関係をFigure 1に示します。この曲線の傾きは力–速度曲率と呼ばれ、速度の増加に伴う力の低下率を表します。曲率はa/Fmaxと定義され8、ここでaは、負荷のない短縮筋による摩擦熱発生量を定量化するHillの式における熱力学的定数です1。曲率は、力–速度曲線におけるVoptの位置に影響し、特定の短縮速度において筋肉がどれだけの力を発生させることができるかを決定します。また、曲率は筋パワー比(方程式2)を用いても記述されます9。
式2:
ここで、Pmaxは最大筋出力、VmaxおよびFmaxはそれぞれ最大短縮速度および最大等尺性筋力を表す。
力-速度関係およびパワー-速度関係の直感的な性質は、生命科学の教室で筋肉の機能を教える際に効果的な導入点となります。学生に実践的な機会を提供し、FVP関係についてより完全な理解を深めてもらうことの重要性は、実践的な学習が知識の定着を改善させることが示されているという事実によって強調されます10。さらに、実験的な学習は、基礎的な科学的文脈における筋肉機能の評価だけでなく、傷害予防、リハビリテーション、フィジカルトレーニングを含むヘルスケア職への準備としても、その基盤を強化することが知られています。
デュアルモード・サーボモーターレバーシステムなどの筋生理学的特性を測定するための伝統的な機器は、非常に精密で正確ですが、コストが極めて高く、そのため多くの教室環境への導入において大きな障壁となっています7。これらの制限を解消し、実践的な学習機会を広げるため、低コストの代替手段が開発されました。この装置は、ラチェットと爪を備えたギアを組み込んだ3Dプリント製プーリーを中心に構成されており、市販のスロット付きアルミニウムレール、硬質ワイヤー、および無料のデータ収集アプリケーションを搭載しキャディに固定したスマートフォンを使用します(図 2)。専用の加速度測定装置ではなくスマートフォンを選択したのは、スマートフォンが広く普及しており、通常は正確で堅牢な加速度計を備えているためです11。科学的な測定装置としてのスマートフォンの有用性は、市販のスマートフォン加速度計が火星ヘリコプター「インジェニュイティ」の慣性計測装置に組み込まれた例を含め、以前に実証されています12。
筋生理学を教えるための低コストなツールはいくつか存在するが、それらは異なる概念を対象としている。Judgeら6は、筋肉の電気活動を記録するための手頃なSpikerBoxベースのアクティビティを開発し、Medeirosら10は、タイチンに関連する力学を実証するための低コストな2次元サルコメアモデルを作成した。しかし、収縮するヒト筋肉のFVP(力-速度-長さ)関係を学生が直接測定し、研究レベルに匹敵する定量的なデータを生成できる低コストなツールはまだ存在しない。本装置は、300ドル未満でゴールドスタンダードにより検証されたFVP測定を提供することで、この空白を埋めることを目的としている。
本研究では、業界のゴールドスタンダードを用いた相互検証を行った、低コストのFVP装置の構築について報告します。検証分析では、同一被験者に対し両装置で測定した、認識されている5つのFVP要約変数のペア比較に基づいています。この分析により、両装置が同等の力-速度曲線およびパワー-速度曲線を生成するという仮説を検証します。相互検証に成功すれば、この低コスト装置は、装置導入の経済的障壁を下げつつ、実験の精度とそれによる科学的厳密性を維持することで、教室における筋生理学および筋骨格バイオメカニクスの研究を民主化することができます。この低コスト装置により、世界中の生理学およびバイオメカニクスの教室で、すでに筋肉の解剖学を学び、教えている学生や教育者が、筋肉の最も基礎的な関係の一つを実践的に探索することが刺激され、可能になると期待されます。生理学的測定値を生成するための実践的な活動を取り入れることで、教室ではマルチモーダルな理解と知識定着の向上が達成されます。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
本出版物の基礎となるすべての実験は、マサチューセッツ大学ローウェル校の施設審査委員会(IRB)によって承認されました(プロトコル番号:21-163-KON-XPD)。
注:本装置では、3Dプリント製のプーリーシステムを用いて、外部負荷を吊り下げたスマートフォンを使用する。加速度データは、スマートフォンベースのデータ収集アプリケーションを用いて100 Hzで収集する。力は、スマートフォンと外部負荷の合計質量に加速度を乗じて算出する。速度は加速度を積分して求め、パワーは力と速度の積として算出する。補完コーディングファイル 1).
1. 装置の組み立て
- アルミニウムフレームファスナーを使用して、2本の短いアルミニウムビームを1本の長いアルミニウムビームの下側に固定します。安定した非コンプライアントなベースを形成するため、短いビームは長いビームの両端から約8 cmの位置に配置します。
注:このアセンブリを以降「フレーム」と呼びます。 - プーリーマウントを製作します
- 大型のセル状ポリ塩化ビニルブロックを、7 inの面を垂直に、6.75 inの面を水平に配置します。
- 左端に沿って左下隅から2.75 inを測定し、位置に印を付けます。
- 上端に沿って左上隅から2.75 inを測定し、位置に印を付けます。
- 印を付けた2つの位置を結ぶ直線を描きます。
- 印を付けた線に沿って切り取り、得られた三角形のセクションを取り除きます。
- 右上隅から1.25 inの位置に7/16 inの穴をあけます。
- 2つ目の大型ブロックに対しても、手順1.2.1~1.2.6を繰り返します。
- 小型のセル状ポリ塩化ビニルブロックをフレームの後ろに配置します。
- 両方の大型ブロックを、8 inの間隔になるように小型ブロックに固定します。斜めにカットした面を小型ブロックの上に向け、あけた穴が小型ブロックの端より外側にくるように配置します。
- プーリーマウントをテーブルまたはカウンターの角にしっかりと固定します。
注:プーリーがテーブルの端からはみ出すようにマウントを配置します。これにより、収縮時に吊り下げられた重りとスマートフォンがテーブルの脚に接触するのを防ぎます。 - アームレストを製作し、取り付ける
- 14 inのセル状ポリ塩化ビニルアームレストブロックを、1.5 inのセクション2つと3.5 inのセクション1つの計3つの断片に切り分けます。
- 各小型セクションの上面に2 in x 1/8 inの切り欠きを作り、切り欠きを前端から1 inの位置に配置します。
- 小型セクションを大型セクションの両端の下側に固定します。切り欠き同士が一直線になるように合わせます。
- 大型セクションの上面に面ファスナーテープを貼ります。
- 前腕用ストラップを2つの切り欠きに通します。
- ボルトとドロップインTナットを使用して、アームレストをフレームに取り付けます。アームレストをプーリーマウントから14 inの位置に配置し、前腕用ストラップがプーリーとは反対方向を向くようにします。
- インナーギアおよびアウターギアコンポーネント(Supplemental File 1)の溝にボールベアリングを挿入します。
- 40 cmのタイミングベルトをインナーギアコンポーネントの側面のスロットに通します。2 cmの重なりを持つループを作り、スロット内で重なり部分を固定します。
- 金属製アクスルを、左プーリーマウント、ストッパー、インナーギアコンポーネント、フォースキャリーコンポーネント、アウターギアコンポーネント、2つ目のストッパー、および右プーリーマウントに通します。
注:インナーギアの側面スロットをフレームに向けます。両方のストッパーをプーリーアセンブリの両側から1 mmの位置に配置します。 - アクスルにさらに2つのストッパーを取り付け、各ストッパーをプーリーマウントから1 mmの位置に配置して、横方向の動きを防ぎます。
- 40 cmのマルチストランドスチールワイヤーをフィンガーブレースに通し、クランプで固定します。反対端をカラビナAに通し、2つ目のクランプで固定します。
注:カラビナAとBは同一のものであり、組み立て時の識別のためにのみラベル付けされています。 - 取り付けたタイミングベルトを使用して、インナーギアコンポーネントをカラビナAに接続します。重なり部分をキーAで固定します。
注:キーA、B、およびCは同一のものです。これらのキーは、装置の他の部品が損傷する前に破損するように設計された犠牲部品であるため、予備を印刷しておいても構いません。 - 10 cmのマルチストランドスチールワイヤーをカラビナAに巻き付け、クランプで固定します。反対端をアルミニウムフレームファスナーに巻き付けてワイヤーをクランプし、ファスナーをフレームに固定します。
注:このアセンブリを以降「セーフティーボルト」と呼びます。 - 40 cmのタイミングベルトを2 cmの重なりを持たせてループにし、そのループをキーBに挿入します。反対端をカラビナBに巻き付け、キーCを使用して重なり部分を固定します。
- キーBをアウターギアコンポーネントの最大の段に挿入します。
- アームバンドループまたはヘッドホンケーブル用開口部のいずれかを使用して、スマートフォンアームバンドホルダーをカラビナBに取り付けます。
- ループさせてクランプしたスチールワイヤーを使用して、希望する開始重量の重りをカラビナBから吊り下げます。
2. データ収集のセットアップ
- 加速度計を備えたスマートフォンにデータ収集アプリケーションをインストールします。
- Acceleration (without g)モジュールを開きます。
- スマートフォンをカラビナBに取り付けられたアームバンドホルダーに配置します。
- セクション3に従ってデータを収集します。
- 記録されたデータを.xlsファイルとしてエクスポートします。参加者に対応する一意のファイル名を割り当ててください。
- .xlsファイルをインターネットに接続されたコンピュータに転送します。
- Supplemental Coding File 1を使用してデータを処理します。
注:このスクリプトは、測定された垂直加速度の前方オイラー積分(式3)を用いて速度を算出します。位置は等加速度直線運動の式(式4)を用いて算出されます。計算には、平滑化やフィルタリングを行わない生の加速度値が使用されます。
式3:vi = vi-1 + ai ∆t
式4: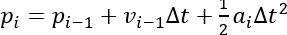
- Supplemental Coding File 1をインストールします。
- データ処理に使用するコンピュータにPythonをインストールします。
- ターミナルウィンドウを開き、pip install streamlit pandas matplotlib scipy openpyxl xlrdを実行します。
- Supplemental Coding File 1が含まれているフォルダに移動し、streamlit run muscle_velocity_gui.pyを実行します。
注:Windows PowerShellを使用する場合は、python -m streamlit run muscle_velocity_gui.pyを実行してください。メールアドレスの入力を求められた場合は、フィールドを空白のままEnterキーを押してください。 - Uploadをクリックし、エクスポートした.xlsファイルを選択します。
- Process Dataをクリックして、データセットをロードし解析します。
- 最初の試行に対して生成された加速度、速度、および位置のプロットを確認します。
- 各ピークの隣にあるチェックボックスを使用して、有効な筋収縮に対応する検出ピークを選択します。
注:有効なピークは通常、加速度波形が負になる前に現れ、正の速度および位置の値に関連付けられています。自動ピーク検出アルゴリズムはピークを誤認する場合があるため、手動での確認が必要です。 - ピーク検出パラメータを調整します。
注:ソフトウェアがピークを正しく識別できない場合は、Advanced Tweakables > Peak Detection Parametersを展開し、検出設定を調整してください。- Zero Thresholdを調整し、静止状態と見なす加速度範囲を定義します。
注:加速度波形に過剰なノイズが含まれている場合は、この値を大きくしてください。しきい値は加速度プロット上に赤い基準線として表示されます。デフォルト値 = 0.30。推奨範囲 = 0.10–5.00。 - Min Velocity for Peakを調整し、許容される最小速度ピークを定義します。
注:有効なピークが除外されている場合は、この値を小さくしてください。しきい値は速度プロット上の下の緑色の基準線として表示されます。デフォルト値 = 0.30。推奨範囲 = 0.10–10.00。 - Zero Scopeを調整し、静止期間を識別するために必要な連続したゼロ付近の加速度サンプルの最小数を定義します。
注:速度および位置の波形がリセットされない場合は、この値を小さくしてください。デフォルト値 = 10。推奨範囲 = 3–25。 - Max Velocity for Peakを調整し、許容される最大速度ピークを定義します。
注:有効なピークがしきい値を超える場合は、この値を大きくしてください。しきい値は速度プロット上の上の緑色の基準線として表示されます。デフォルト値 = 10.00。推奨範囲 = 10.00–30.00。 - Min Peak Distanceを調整し、検出されたピーク間の最小サンプル数を定義します。
注:デフォルト値 = 2。推奨範囲 = 1–10。通常、変更は不要です。 - Min Peak Prominenceを調整し、ピーク検出に必要なプロミネンス(突出度)を定義します。
注:値を小さくすると感度が高まり、追加のピークが検出される可能性があります。デフォルト値 = 0.10。推奨範囲 = 0.01–0.90。通常、変更は不要です。
- Zero Thresholdを調整し、静止状態と見なす加速度範囲を定義します。
- 現在の試行のすべての有効なピークを特定した後、Nextをクリックして次の試行に進みます。
- すべての試行が処理されるまで、ステップ2.7.7~2.7.10を繰り返します。
注:最初の試行を処理した後にピーク検出パラメータを変更しないでください。パラメータの変更が必要になった場合は、更新した設定を用いて、以前に処理したすべての試行について解析をやり直してください。 - 選択した速度および加速度データをスプレッドシートにコピーし、その後の力–速度–パワー解析に使用します。
3. 実験プロトコル
- 前腕ストラップを使用して、被験者の前腕をアームレストに固定します。前腕が前方に動かないよう、ストラップを十分に締め付けてください。
- 被験者の親指にフィンガーブレースを装着し、しっかりと固定します。
- ラチェット機構を介してプーリーを回転させ、タイミングベルトが張るまでプーリーシステムの緩みを取り除きます。
注:ラチェット機構は、位置が移動する際にクリック音が鳴ります。 - 安全ボルトとカラビナAを繋ぐワイヤーが張るまで、安全ボルトをプーリー方向にスライドさせます。
- それぞれ約1.25 kgの、ほぼ同重量のウェイトを2つ選択します。
- 固定試験シーケンス
- ウェイト1個とスマートフォンを用いて、最大径、中径、最小径のプーリー層を順にテストします。
- ウェイト2個とスマートフォンを用いて、最小径、中径、最大径のプーリー層を順にテストします。
- スマートフォンのみを用いて、最大径と最小径のプーリー層をテストします。
注:疲労によるバイアスを最小限に抑えるため、すべての被験者で同じシーケンスを使用してください。
- データ収集アプリケーションのStart Recordingをタップします。
- 被験者に、親指をできるだけ速く、かつ強く収縮させるよう指示します。
注:被験者のモチベーションはパフォーマンスに大きく影響します。最大限の努力を促すため、試験中は一貫して口頭で励ましてください。 - 各試行後にデータ記録を一時停止します。ステップ 3.6 で設定したシーケンスに従い、プーリーの層と負荷条件を調整します。
- データ記録を再開し、8種類すべてのプーリー層と負荷の組み合わせが完了するまで、ステップ 3.8~3.9 を繰り返します。
- 試験中は常に被験者をモニターし、腕の過度な動きや不十分な努力が見られた試行はやり直します。
- 各試行後に加速度波形を確認します。
注:初期加速度のピークが異常に低い、過度な振動がある、または収縮間にスマートフォンの動きが続いている試行は、データの品質を損なう可能性があるため、やり直してください。 - 後のデータ解析を容易にするため、やり直した試行や除外した試行を含め、各試行のメモを記録します。
4. ゴールドスタンダード・エルゴメーターの使用方法
- ゴールドスタンダード・エルゴメーターのセットアップ
- コンピュータの電源を入れ、データ収集ソフトウェアを起動します。デュアルモードレバーシステムの手順ファイルを開きます。
- レバーコントロールユニットで、フォースオフセットを10に、レングスオフセットを9に設定します。
- デュアルモードレバーシステムとデータ収集装置の電源を入れます。
- レバーをゆっくりと回転させ、抵抗があることを確認して、モーターが適切に作動していることを検証してください。
- 40 cmの多芯スチールワイヤーをレバーの下から2番目の穴に通し、クリンプで固定する。
- ワイヤーの反対端をフィンガーブレースに通してループを作り、クランプでワイヤーを固定します。
- デュアルモードレバーシステムを、アームレスト前方のフレーム3に取り付けます。
- 参加者の前腕をアームレストに固定し、親指をフィンガーブレース内に配置します。
- 親指が最大屈曲に達し、ケーブルに軽い張力がかかるまで、被験者の腕を前方にスライドさせます。
- 前腕ストラップを十分に締め、腕が前方または側方に動かないように固定してください。
- データ収集設定の構成
- 開く スキャン制御デバイス Dev6.
- セット サンプル数 翻訳対象のテキストをご提示ください。 60,000.
- セット サンプルの平均化 〜へ 1.
- セット サンプリング期間 〜へ / 〜に 0.0001.
- セット 転換期 ~へ 0.
- セット トリガー後サンプル に 0.
- セット リファレンストリガーソース 〜へ /Dev6/PFI1.
- 設定 2倍濃度タイプ 〜へ デジタル.
- セット 2x Lever1 ~へ 0.
- セット 2x Lever2 ~へ 0.
- セット モード へ ワンショット.
- セット 直ちに返却してください ~へ オフ.
- セット 開始トリガー へ オフ.
- セット トリガーソース ~へ /Dev6/PFI0.
- セット サンプルクロック ~へ オフ.
- セット クロックソース ~へ /Dev6/PFI7.
- セット クロック変換 ~へ オフ.
- 設定 クロックソースの変換 ~へ /Dev6/PFI2.
- 選択 チャンネル1 + チャンネル2 下 スキャンするチャネルの選択.
- クリックしてください 翻訳を開始してください。 内 スキャン制御装置 そして、親指をできるだけ速く、かつ強く収縮させるよう被験者に指示します。
注意:参加者のモチベーションはパフォーマンスに大きな影響を与える可能性があります。最大限の努力を促すため、テストの間は一貫して口頭で励ましてください。 - クリックして GetWaves 得られたデータを、参加者識別子および現在の力オフセット値を用いて保存します。
注:最初の収縮において、フォースオフセットは10である。 - 力を1.0刻みでオフセット減少させてください。
注:例としての進行: 10.0 > 9.0 > 8.0. - 親指の動きに対してモーターから顕著な抵抗が感じられなくなるまで、ステップ4.6~4.8を繰り返します。
- 以下に記載された解析手順を用いて、各試行からピーク力およびピーク速度の値を抽出してください。 補完コーディングファイル2.
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
同一の実験プロトコルの下で各システムの機能的出力を評価するため、ゴールドスタンダードのエルゴメーターと低コストの装置の両方を用いて、学部生のサンプル(N = 15)から力–速度およびパワー–速度データを収集しました。個々の被験者データは図1に、各装置の要約データは図3に示されています。
低コストの装置を、ゴールドスタンダードであるエルゴメーターに代わる教室での代替案として評価するため、要約変数のペア比較(表1)、等価性の2つの片側検定(TOST)(表2)、および両装置で生成された力-速度およびパワー-速度関係の統計的パラメトリックマッピング(SPM)解析(図4)を実施した。装置間の統計的な差を評価するために対応のあるt検定を用い、2つのシステムの測定値があらかじめ定義された等価性範囲内で統計的に等価であるかどうかを判断するためにTOST解...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
教室での環境において、ヒト筋肉の力-速度およびパワー-速度関係を測定するための、ゴールドスタンダードであるエルゴメーターに代わる低コストの装置が検証されました。
バリデーションの結果は、低コストで、それゆえに経済的および技術的な導入が容易な装置であっても、ゴールドスタンダードのエルゴメーターを用いて得られた結果と統計的に区別がつかない測定値を生成できるという主張を支持しています。低コスト装置が高品質な力-速度関係およびパワー-速度関係を生成できる能力は、教室での教育ツールとしての有用性を裏付けています。しかしながら、5つのパフォーマンス変数のうち、TOST基準をともに満たしたのは1つのみであったというバリデーションの結果は、この低コスト装置がゴールドスタンダードのエルゴメーターに代わる研究グレードの代替品としては適していない可能性があることを示唆しています。
この低コスト装置の主な利点はその手頃な価格にあり、ゴールドスタンダードのエルゴメーターが約30,000ドルであるのに対し、総コストは300ドル未満です。さらに、3Dプリン...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者らに開示すべき事項はありません。
謝辞
著者は、本名誉論文(GC)の基礎となったキャップストーンプロジェクトに参加した、筋肉生物学(UML BIOL4890, 2023–2025)の履修学生およびローレンス高校(マサチューセッツ州ローレンス)の学生に感謝いたします。また、継続的なサポートをいただいたAurora Scientific社のMatthew Borokowski氏、ならびにUMLのコース向けに指屈筋モジュールの開発 および導入に尽力したVictoria Flint氏とSamuel DeLap氏に感謝いたします。さらに、解析手法において助言をいただいたDaniel Bartlett氏とDarrell La氏に感謝いたします。本研究は、UMass Lowell Honors Collegeのフェローシップ(GC宛て)および国立科学財団(助成番号 2217246)、ならびにUMass Lowellからのスタートアップ資金(NK宛て)による支援を受けて行われました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 1.25 kg 分銅 | NEXO Fitness | ASIN: B09JHQ6QB8 | 約 1-2 kg の汎用分銅で代用可能 必要数: 2 |
| 3Dプリンター用タイミングベルト | 3Dプリンターベルト 10m | ASIN: B08974S1CC | 汎用の3Dプリンター用タイミングベルト(ピッチ 2mm、幅 6mm、ゴムおよびガラス繊維製)で代用可能 必要数: 1 |
| 3DPart1 - インナーギア | N/A | N/A | 補足STLファイルを参照 - ABSでプリント 必要数: 1 |
| 3DPart2 - アウターギア | N/A | N/A | 補足STLファイルを参照 - ABSでプリント 必要数: 1 |
| 3DPart3 - キー | N/A | N/A | 補足STLファイルを参照 - ABSで3-5個プリント 必要数: 1 |
| 3DPart4 - フォースキャリー | N/A | N/A | 補足STLファイルを参照 - PLAでプリント 必要数: 1 |
| アルミビーム(長) | 80/20 inc | 1020 | 1 in x 2 in x 32 in 必要数: 1 |
| アルミビーム(短) | 80/20 inc | 1010 | 1 in x 1 in x 12 in 必要数: 2 |
| アルミフレーム用ファスナー / 安全ボルト | 80/20 inc | 4108 | 必要数: 3 |
| アームブレース | FEATOL | ASIN: B0CGX8QZ3C | 汎用のアームブレースで代用可能 必要数: 1 |
| アームレスト用セルラーポリ塩化ビニルブロック | Azek board | 8/4 X Thickness Traditional Only | 14 in x 6 1/2 in x 3/4 in 必要数: 14 |
| カラビナ | Rewoalzx | ASIN: B0FB3VYV3N | 必要数: 2 |
| クロム合金鋼ボールベアリング | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | 寸法:内径 10 mm、外径 22 mm、幅 6 mm。 必要数: 1 |
| Excel/スプレッドシート | Microsoft | Excel | 任意の表計算ソフトで代用可能 必要数: 1 |
| フィンガーブレース | Sopito | ASIN: B0B5C6RWR4 | 汎用のフィンガーブレースで代用可能 必要数: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Aurora Scientific Apparatus と共に、a/Fmax 計算に使用 必要数: 1 |
| 大型セルラーポリ塩化ビニルボード | Azek board | 8/4 X Thickness Traditional Only | 6 3/4 in x 7 in x 3/4 in 必要数: 2 |
| 金属製アクスル | Generic | ASIN: B0CC8T8X77 | 鋼棒 厚さ 9.97 mm、長さ 45 cm 必要数: 1 |
| マルチストランド鋼ワイヤー | Catch All Tackle | ASIN: B00JTWDSQS | 直径 1.4mm、定格 #400lb 必要数: 2 |
| スマートフォンホルダー | Tribe | ASIN: B00SXRXUFE | 必要数: 1 |
| Phyphoxアプリ | Phyphox.org | N/A | Apple App Store または Google Play ストアからダウンロード 必要数: 1 |
| Pythonスクリプト | N/A | N/A | ダウンロード可能:補足資料 1 muscle_velocity_gui.py 必要数: 1 |
| 小型セルラーポリ塩化ビニルボード | Azek board | 8/4 X Thickness Traditional Only | 1 in x 3 1/4 in x 3/4 in 必要数: 1 |
| スマートフォン | Apple | IPhone 11 | 加速度計を搭載した任意のスマートフォンで代用可能 必要数: 1 |
| 鋼ワイヤー用クリンプ | Catch All Tackle | ASIN: B00JTWDSQS | 定格 #400lb 必要数: 6 |
| ストッパー | Befenybay | ASIN: B0B1C6BPKQ | 内径 10 mm、外径 20 mm、幅 20 mm 必要数: 2 |
参考文献
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
再版と許可
