本研究は、視線トラッキングと混合現実シミュレーションを用いて、複雑な交通ハブで視覚障害のある高齢者が直面する空間ナビゲーションの課題を調査します。研究結果は、加年による神経認知機能の低下が、独立した移動性を維持するために、視覚的コントラストの向上や建築の簡素化された幾何学を含むエビデンスに基づくユニバーサルデザイン介入を必要としていることを示しています。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
世界の人口動態が高齢化社会へと変化する中、独立した移動と空間ナビゲーションの維持が重要な公衆衛生の優先課題として浮上しています。本研究は、複雑な空港ターミナルにおける視覚障害高齢者の空間探索行動を調査し、実際の経路案内タスクと統合された視線追跡技術を組み合わせて調査します。視覚障害のある高齢者と若年視の対照群を比較分析することで、本研究は視線角速度(AV)、経路尋回時間、視線分布ヒートマップ を通じて ナビゲーション努力を定量化します。実験結果によると、視覚障害のある高齢者はナビゲーションセクション全体で有意に高い視線AVを示すことが示されており、これは視空間機能の低下に対する補償的行動反応としてここで特徴づけられています。しかし、この補償的メカニズムは、鋭角を持つ構造的に複雑な交差点で「飽和点」を示し、高齢参加者が探索の努力をさらに拡大できないことを示しています。分析はさらに、動的な交通要素、特に歩行者が「注意ロックイン」効果を生み出し、高齢のナビゲーターの周辺認識を不均衡に抑制していることを示しています。これらの行動マーカーを平均偏差(MD)、パターン標準偏差(PSD)、有用視野(UFOV)などの臨床指標と相関させ、本記事はエビデンスに基づく包摂的デザインの論理的枠組みを確立します。推奨事項は、トランジットノードの幾何学的簡素化、多感覚冗長性、そして老化した脳に対する「環境的報道」を緩和するための適応支援技術の統合に焦点を当てています。
概要
高齢化社会への世界的な移行は、都市インフラ、公衆衛生、建築工学にとって深刻な学際的課題を表しています。世界保健機関(WHO)によると、65歳以上の人口は2050年までに世界で16億人に達すると数学的に予測されています。この人口動態の変化と並行して進行しているのは、年齢に関連した感覚および認知障害の顕著な増加です。ランセット・グローバルヘルス委員会によると、2020年には約11億人が未治療の視力喪失と共に生活しており、2050年までに18億人に増加すると予測されています。実際、疫学的統計によれば、世界で5秒ごとに1人が機能的に失明するという。これらの重要な人口動態の傾向にもかかわらず、視覚障害のある高齢者は構造的に周縁化され続けています。「視覚障害のある高齢者」は均質なグループではないことを認識することが重要です。むしろ、感覚喪失の進行度合い、基礎的な認知予備、同時の身体的移動制限、異なる社会経済的支援システムなど、交差する変数によって特徴づけられる非常に多様な集団を表しています。
高齢の航海者と複雑な建築環境との相互作用を体系的に分析するためには、1968年に最初に構想されたM・パウエル・ロートンの画期的な「環境的従順性仮説」に議論を根付かせることが不可欠です。この生態学的老化モデルは、個人の能力(生物学的健康、感覚能力、認知)と環境的圧力(周囲から個人に課される要求)との間に動的な相互作用があると仮定しています8。基本的な公理は、個人の内部能力が低下するにつれて、物理的環境の特徴が行動結果のかなり大きな割合を説明するということです。9.空港のような複雑な空間ハブでは、既存の経路案内システムが不釣り合いに高い「航行税」を課し、独立した移動をほぼ不可能にし、直接的な「環境排除」を引き起こしています10,11。
空間ナビゲーションは、海馬-内嗅回路によって調整される複雑な認知機能であり、しばしば脳の内部全局位置定位システム(GPS)と呼ばれます12。『ネイチャー』や『サイエンス』誌の画期的な研究では、グリッドセルやプレイスセルなどの特殊なニューロンが特定され、内部認知マップの構築が可能になりました。しかし、脳が加齢するにつれて、これらの神経表象はますます不安定になります。高解像度機能的磁気共鳴画像法(fMRI)の研究では、高齢者は空間情報を取得する際に神経パターンの類似度が低いことが示されています15,16。視覚障害のある高齢の乗客にとって、その大多数は慣れないターミナルで静的な標識に頼っていますが、不十分な経路案内システムは自立した移動や社会的参加の大きな障壁となっています。長期的には、このような空間的・環境的排除は、慢性的な社会的孤立、座りがちな生活への強制的な移行、そしてそれに伴う身体的虚弱や認知機能の低下の加速など、現実世界の深刻な移動結果を直接引き起こします。
さらに、高齢者は神経パターンの「脱差異化」を示し、異なる空間環境に対する神経表象が曖昧になり、空間的距離識別や異位中心性(すなわち、自分の物理的立場とは独立して空間内の物体間の関係をマッピングし理解する認知能力)に深刻な困難が生じます17,18。
従来のウェイファインディング評価は主にタスク後のアンケートや観察プロトコルに依存しており、これらはユーザーのリアルタイムの認知負荷や一時的な注意の移動を捉えきれないことが多い19。さらに、従来の研究では、大規模な交通ハブの動的で多感覚的な要求を反映しない標準化された臨床検査を用いて、加齢や視覚障害を個別に評価することが一般的です。この方法論的なギャップを埋めるために、本研究は現実世界の視線追跡と混合現実(MR)視覚障害シミュレーションを統合したアプローチを提案します。本研究の主な目的は、複雑な空港ターミナルにおいて視覚障害のある高齢者にかかる特定のナビゲーション負荷を定量的に特定し評価することです。この二重モーダル手法を展開することで、経路案内失敗を引き起こす正確な視覚的および構造的変数を明らかにし、行動の欠陥をエビデンスに基づく包括的な設計命令へと翻訳することを目指します。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
人間参加者を含むすべての実験手順はヘルシンキ宣言に従って実施されました。この研究プロトコルは清華大学科学技術倫理委員会(医学)によって審査され承認されました(プロジェクト番号:THU01-20250087)。研究への参加前に、すべての参加者から書面によるインフォームドコンセントが取得されました。消耗品や使用機器は 材料表に記載されています。
二重モード実験フレームワーク
この手法は、現実と障害の交差点を捉えるために二重モーダル検証システムを用いています。第1段階では、参加者は50Hzサンプリング周波数のウェアラブル視線追跡システムを装着しました。この装置は、参加者が独立して実際のターミナルルートを進む際、サッキャディック周波数や注視時間を含む高解像度の視線動態を捉えました。第2段階では、病的な視力喪失をシミュレートするためにヘッドマウント型の混合現実(MR)ヘッドセットが用いられました。リアルタイムOpenGLシェーダーを用いて、システムは参加者の末期環境の視野に視野の欠損を重ね合わせ、黄斑変性(中央暗点)、緑内障(末梢喪失)、糖尿病性網膜症(斑点状視力)、網膜色素変性(トンネル視)の特徴を再現しました。ナビゲーション障害を引き起こす特定の変数を特定するために、標準的なL9直交アレイ設計が実装されました。この統計設計は、4つの独立変数を体系的に評価し、それぞれに3つの離散レベルを割り当てました:情報密度(低、中、高)、符号化形式(テキストのみ、アイコンのみ、ハイブリッド)、環境干渉(低、中、重度)、および時間プレッシャー(なし、中程度、高)。これらのパラメータから9つの対称的な実験の組み合わせが生成されました。1つの無加重基準対照シナリオに加え、合計10の実験条件が得られました。連続学習効果や継承バイアスを軽減するため、これら10シナリオの提示順はラテンスクエア戦略を用いて各参加者に厳密にランダム化されました(補足表1)。
ナビゲーションタスクおよび視覚障害シミュレーション
この研究は二層の方法論的装置を用いています。第1段階では、参加者は標準化された実世界の経路案内タスク(入口→セキュリティ→ゲート、約450mの事前定めルートをカバー)を、機能する大規模空港ターミナル内で一連の作業を実施しました。参加者は外部からの助けを求めずに、自然な歩行ペースで移動するよう指示されました。すべての実験セッションは、標準化された昼間の環境照明条件(約300〜500ルクス)で実施されました。各セッションは約30分間で、データ記録前にヘッドセットの重さや視覚表示に慣れるための必須の5分間の適応期間が含まれていました。連続的な凝視データは50Hzのサンプリング周波数で記録されました。データ前処理と運用分析は専用の視線追跡解析ソフトウェアを用いて実施されました。この段階では、参加者は前述の視力追跡メガネを着用しました。ナビゲーション前には、システムは標準的な単点校正手順を用いて、補助コントローラーアプリケーション を通じて 各参加者ごとに個別に校正されていました。実験試験は、ソフトウェアがキャリブレーションの確認を成功させ、空間マッピング精度の閾値を<0.5度の視角で確保した後にのみ開始されました。生のゲイズベクトルは中央フィルター ( ウィンドウサイズ=3サンプル)で平滑化され、高周波信号のノイズを分離しました。固定は速度閾値識別(I-VT)アルゴリズムを用いて操作的に定義され、速度閾値は30度/秒、最小固定時間は60ミリ秒と定められていました。ゲイズフィルタリングパラメータは、まばたきやハードウェアのアーティファクトによる100msを超える信号損失期間を除外していました。第2段階では、視覚障害の行動的影響と一般的な加年関連認知機能低下を厳密に分離するため、若い視力の対照群のみがMRヘッドセットを用いて病的視力喪失の特定のプロファイルをシミュレートしました。標準的なクロスプラットフォームゲームエンジン内で開発されたカスタムプログラムのリアルタイムOpenGLシェーダーを実行することで、MRシステムは物理環境に視覚的フィルターを重ね合わせました。各シミュレーションブロックの前に、研究チームは標準化された物理キャリブレーショングリッドに対してシェーダーの活性化と正確な視野遮蔽を体系的に検証し、重要な中間チェックポイントとして検証しました。再現性を確保するため、シミュレーションパラメータは確立された臨床眼科学モデルに基づきました。20:黄斑変性は視野の中央10°を閉塞する中心絶対暗点 によって シミュレーションされました。緑内障および網膜色素変性症は、末梢閉塞の程度(それぞれ20°および10°中心開口に制限されたトンネル視野)によってシミュレートされました。糖尿病網膜症はランダム化斑点状暗点を用いて、造影感受性が均一に40%低下した。
方法論的トラブルシューティングと品質管理
デュアルモーダルプロトコルの信頼性を確保するため、厳格な品質管理措置が実施されました。視線追跡の精度を保つための重要なステップは、空間マッピングの精度閾値を<0.5度維持することでした。長時間の実際の歩行作業でよく見られるキャリブレーションドリフトは、10分ごとに必須の再キャリブレーションチェックポイントをスケジュールすることで対処されました。混合現実シミュレーションにおいて、参加者の頭部の動きにもかかわらず安定した視野遮蔽を維持することは大きな技術的課題でした。これは、MRヘッドセットの空間アンカー機能を活用してシェーダーをユーザーの瞳孔間距離(IPD)に厳密にロックし、各試行前に物理的なキャリブレーショングリッドに対して閉塞アライメントを体系的に検証することで緩和されました。
平均角速度の計算
抽出された主要な定量指標は視線の平均角速度(AV)であり、空間スキャン強度の操作指標として機能し、補償的探索努力と根本的な航法上の不確実性の両方を反映する可能性があります。AVは、離散サンプリング区間(Δt = 20 ms、数学的には50 Hzハードウェアサンプリングレートに対応する)における凝視ベクトルの角変位率の大きさとして計算されました。瞬時角速度( ω(t)と表記)は、投影された視覚面上のフィルタリング済み二次元視線座標(x, y)を用いて計算されました。
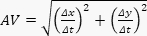 (3)
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
眼球追跡データの定量分析により、主要コホート間で有意な効率格差が見られ、現代の端末設計が神経認知老化に十分対応できていない分野が浮き彫りになりました。定量分析により、両コホート間でナビゲーション効率に大きな差があることが明らかになりました。視覚障害のある高齢者グループは、若い視力の対照群に比べてセキュリティからゲートまでの連続を完了するのにかなり長い時間が必要でした(1092.9秒±134.5秒 対467.3秒±42.1秒;t(60) = 24.62、 p < 0.001)。さらに、誤り率(物理的な進路修正が必要な誤った通路を進むこと)は視覚障害者高齢者で有意に高く(22.8% ± 5.4% 対 5.2% ± 2.1%; t(60) = 16.85, p < 0.001)。詳細な人口統計的特徴およびグループ間の基準ナビゲート指標、およびそれらの統計的比較は表 1にまとめられています。
視線追跡デ...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
生の経験データから実行可能なアーキテクチャインテリジェンスへの移行には、厳密な演繹的推論が必要です。科学的透明性を保つために、以下の議論では、視線追跡や混合現実のパラダイムで測定される直接的な行動観察と、確立された神経認知文献に基づく理論的外推を明確に区別します。この研究の主な理論的発見は、「補償天井」効果の行動的顕現です。高齢者コホートにおけるAVスコアの上昇を理解するために、本研究はReuter-Lorenzが提唱した「補償関連神経回路利用仮説(CRUNCH)」を適用します。CRUNCHモデルは、老化した脳が低下する神経効率に対抗するため、より低い課題レベルで皮質資源を過剰に活用しようとすると仮定しています。空港の案内では、これはおそらく眼運動活動の高まりとして現れます。視覚障害のある高齢者は空間サンプリングレートの上昇(AVを高くする)を示し、これは能動的な補償的スキャンと劣化した感覚環境から一貫した地図を合成しようとする際の視覚的不確実性の増加を反映している可能性があります。しかし、この補償機構は厳密な機能的プラトーに到達します。鋭角交差点のある回廊では、若い世...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者たちは何も明かすことはありません。
謝辞
著者らは、本研究を可能にした支援に心から感謝申し上げます。この研究は、2025年教育部産学共同教育プログラム第7期、特にKingfar-CESヒューマンファクター・エルゴノミクスプログラム(プログラム番号20251109)によって資金提供されました。また、福州大学厦門芸術デザイン学院および厦門瑞凱医療技術有限公司にも感謝の意を表します。これらの協力環境は、私たちの神経認知および空間ナビゲーションのシミュレーションを実施するために必要な環境を提供してくれました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
参考文献
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。