本記事では、屋内ベースラインフィールドにおいてピラミッドプリズムを用いてベースライン距離を倍増させることにより、レーザートラッカーを校正する方法について検討します。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
本論文では、限られた屋内空間におけるレーザートラッカー校正のための系統的な光学距離延長法を提示します。この手法は、ピラミッドプリズムを用いた光路折り畳みに基づいており、アベ誤差を定量的に低減するように設計されています。どちらのアプローチによっても、限定的な屋内ベースライン空間内でレーザートラッカーのデュアルレンジ測定を実現しています。実験結果から、2つのピラミッドプリズムを用いて80 mの距離で実施した校正試験では、レーザートラッカーの最大指示誤差が-36.0 µmであったのに対し、単一のピラミッドプリズムを採用した構成では、最大指示誤差はわずか-2.7 µmであったことが明らかになりました。2つの測定システムがピラミッドプリズムを共有する場合、短縮されたアベアームがアベ誤差を効果的に減少させます。さらに、入射光と出射光の間の光学的対称性によって、このような誤差がさらに抑制され、指示測定誤差の低減につながります。関連する実験データにより、単一のピラミッドプリズムを用いた光路レイアウトが、より優れた測定精度を提供することが確認されました。実験データは、単一のピラミッドプリズムを用いた光路実験の方が測定精度が高いことを示しています。これらの関連結果が、レーザートラッカーを用いた多点距離延長測定の参考になることを期待しています。
概要
デジタル計測技術の進歩に伴い、計測技術は単純な計測から多様な計測へと徐々に変化しています。オンライン計測はデジタル計測の直接的な現れであり、産業チェーン全体の発展において極めて重要です1,2,3。レーザートラッカーは、大規模な空間精密計測において幅広く活用されています。当初は、航空機部品のサイズ検出や工具サイズの検出など軍事分野で使用されていましたが、その後、車体やモデルのオンライン計測、部品サイズの計測、組立位置の校正といった自動車製造分野でも使用されるようになりました4,5。また、自動生産設備の校正、産業用ロボットやマニピュレーターの速度、軌道、変位、角度などの動的パラメータの校正、さらには各種試験機の直線変位精度、角度変位精度、水平精度、垂直精度の校正など、ハイエンド製造業においても多くの応用例があります。さらに、工作機械の形状および位置精度、直線性、平面度、円筒度の校正や、機械加工および組立時の位置決めと校正など、工作機械産業でも広く適用されています6,7,8,9。技術が急速に進化する現代において、工作物の製造および組立の精度が向上しており、それに伴いレーザートラッカーの計測精度に対してもより高い要求が課されています10,11,12。
レーザートラッカーの全範囲校正は、測定結果の精度と信頼性を確保するための重要な手段である。重要な大規模標準装置として、レーザートラッカーは広範な研究の対象となってきた。例えば、Muralikrishnanら13は、トラッカーと反射鏡を用いて角位置誤差を測定し、従来の直接測定法を上回る0.16’’の精度を達成した。Tianら14は、トラッカーに基づいた分散測定システムを構築する手法を提示し、測定距離の増加に伴うシステムの精度低下の問題を解決した。Laoら15は、トラッカーに適応した高精度かつ動作効率の高い軽量検出装置を開発した。Zhouら16は、レーザートラッカーを主要な測定器として用い、工学材料回折計の中性子光学系の commissioning を行い、良好な測定結果を得た。Yaoら17は、効率的かつ正確で信頼性が高く、さらに多軸シナリオへの拡張が可能な、単一ステーションのトラッカーに基づく回転軸誤差同定法を提案した。Fengら18,19は、2段圧縮構造に基づいたビームドリフトほぼゼロの追尾用技術スキームを提案した。シミュレーションによる検証を通じて、レーザー追尾システムの座標測定精度が6.85 parts per million (ppm) まで効果的に向上した。Wangら20は、レーザートラッカーの干渉距離測定原理について詳述し、マルチセンサーフュージョンを統合した位置感応検出器 (PSD) ベースの光学追尾によって、レーザートラッカーの位置精度を効果的に向上させることができると提案した。Maciejら21は、大規模座標測定機を用いて15 mの範囲内でレーザートラッカーの干渉測定スキームを評価し、この手法が実装が容易であることを検証した。
レーザートラッカーの一般的な測定範囲は0–80 mである。現在、レーザートラッカーの全範囲校正は、主に超ロングガイドレールとレーザー干渉計の組み合わせに依存している。しかし、従来の屋内ベースライン校正法には3つの重大な制限がある。第一に、屋内空間が限られているため、レーザートラッカーの全測定範囲に適合するガイドレールを設置することが不可能である。第二に、超ロングガイドレールの製作は製造上の困難が大きく、重大な幾何学誤差が導入されるため、校正精度がさらに低下する。第三に、測定光路間のオフセットにより、かなりのアッベ誤差が生じやすく、従来のレイアウトではこれを抑制することが困難である。さらに、環境要因も校正性能に影響を与える。したがって、限られた屋内条件下で、範囲の拡張とアッベ誤差の低減を同時に実現できる、小型で高精度な校正法を開発することが急務となっている。
本研究では、測定範囲の拡張とアベ誤差の低減を同時に実現する、完全で再現性があり、理論的に裏付けられた校正方法を提案します。この手法には、光学設計、誤差モデリング、段階的な操作手順、および実験的検証が含まれており、制約のある屋内環境におけるレーザートラッカーの全範囲校正のための実用的な解決策を提供します。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
本研究は、ヒトを対象とした参加者、動物実験、またはそれらに類する倫理的問題を含まず、倫理的承認は不要です。すべての研究内容および実験操作は、関連する学術規範および科学的研究基準に準拠しています。
実験スキーム
材料表に、本研究で使用した計器および装置を記載しています。図1は、2重ピラミッドプリズムを用いたレーザートラッカーの距離延長図です。レーザー干渉計とレーザートラッカーは、それぞれ独立したピラミッドプリズムを使用して距離延長を実現しており、提案する方法ではレーザー干渉計とレーザートラッカーの光路を調整する必要があります。
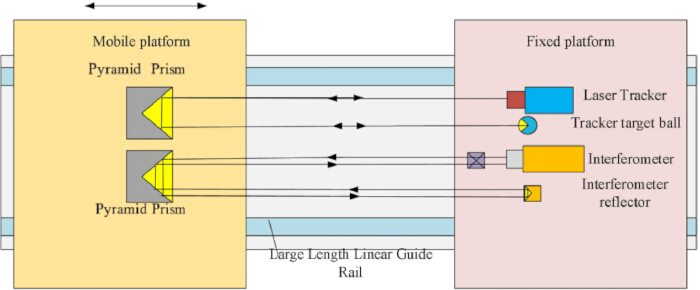
図1: デュアルピラミッドプリズムを用いたレーザートラッカーの測定範囲拡張図 こちらのリンクをクリックして、この図の拡大版を表示してください。
図 2は、単一のピラミッドプリズムを用いたレーザートラッカーの測定範囲拡張図である。レーザー干渉計とレーザートラッカーでピラミッドプリズムを共有することで、測定範囲の拡張を実現している。提案する方法では、レーザー干渉計とレーザートラッカーの光路を、それぞれピラミッドプリズムに向かうよう調整する必要がある。
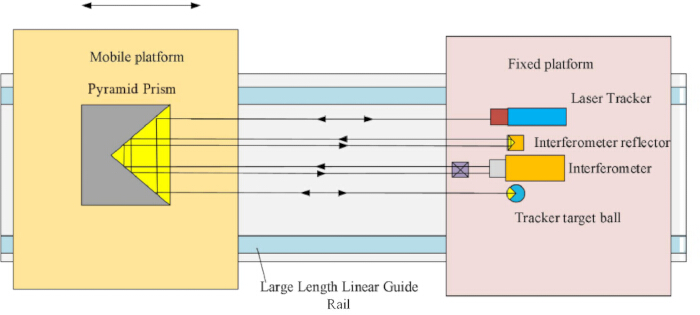
図2: 単一ピラミッドプリズムを用いたレーザートラッカーの測定範囲拡張図。 こちらのリンクをクリックして、この図の拡大版を表示してください。
従来のレーザートラッカーは通常0–80 mの測定範囲を備えており、図1および図2に示される光路が、レーザートラッカーの全範囲測定を行うために個別に採用されています。
測定手順
本論文では、単一ピラミッドプリズムを用いた測定システムについて詳細に解説しており、二重ピラミッドプリズムを用いた測定システムは、これを基に簡略化することが可能です。
図3は、単一ピラミッドプリズムを用いたレーザートラッカーの校正システムの実験構成図であり、主に以下の部品で構成されています:1-リニアガイドレール、2-固定プラットフォーム、3-移動プラットフォーム、4-レーザー干渉計、5-レーザートラッカー、6-干渉計インターフェロスコープ、7-干渉計反射鏡、8-ターゲットボール、9-ピラミッドプリズム。
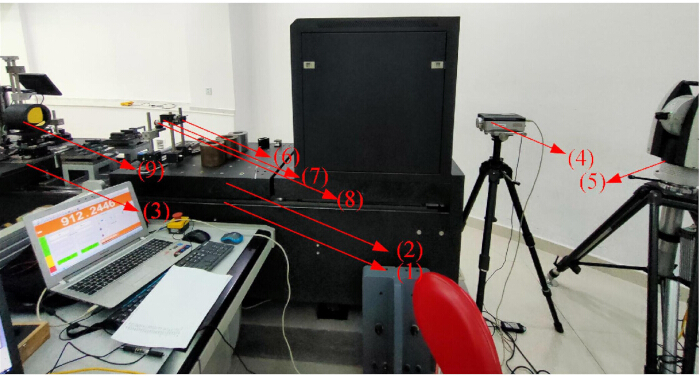
図3単一ピラミッドプリズムを用いたレーザートラッカー校正システムの実験構成図1:リニアガイドレール、2:固定プラットフォーム、3:可動プラットフォーム、4:レーザー干渉計、5:レーザートラッカー、6:ガイドレールシステム、干渉計干渉計、7:干渉計反射鏡、8:ターゲットボール、9:ピラミッドプリズム。 こちらの図の拡大版を表示するには、ここをクリックしてください。
図4は、レーザートラッカー校正システムの構築に関するフローチャートであり、主に4つのステップに分かれています。
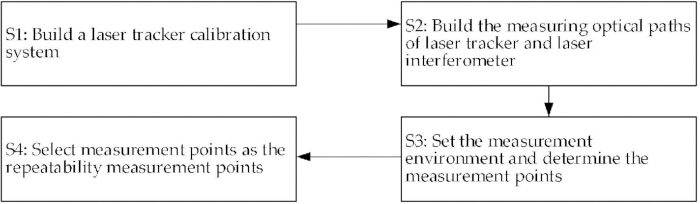
図4レーザートラッカーを用いた校正システムの構築フローチャート。 この図の拡大版を表示するには、ここをクリックしてください。
レーザートラッカー校正システムの構築
レーザートラッカーに使用した校正システムを図3に.示します。この校正システムにおいて、屋内ベースライン領域のガイドレールシステムはリニアガイドレールで構成され、その上に固定プラットフォームが設置されています。固定プラットフォーム上には、干渉計のインターフェロスコープ、干渉計リフレクター、およびターゲットボールが配置されています。また、リニアガイドレール上には移動プラットフォームがあり、その上にピラミッドプリズムが取り付けられています。レーザー干渉計とトラッカーは、対応するブラケットを用いて固定プラットフォーム上または固定プラットフォーム周囲の地面上に配置できます。レーザー干渉計とレーザートラッカーの位置は調整可能です。固定プラットフォーム上のインターフェロスコープ、干渉計リフレクター、およびターゲットボールの位置は調整可能であり、移動プラットフォーム上のピラミッドプリズムの位置も調整可能です。
測定用光路の構築
2つの装置の光路は、トラッカーからのビームがピラミッドプリズムを通ってターゲットボールに向かい、一方で干渉計からのビームは同じプリズムによって対応する反射鏡へと導かれるように配置されており、これにより両方のデバイスから正確で信頼性の高い読み取りが可能になります。本論文で使用したデータ測定・解析ソフトウェアは、空間解析装置(spatial analyzer)です。レーザートラッカーの光路を構築する前に、ソフトウェアを介してデバイスをレーザーロックモードに設定する必要があります。このモードでは、レーザートラッカーはピラミッドプリズムの中心を自動的に探索しません。
リニアガイドレールは、その長さに沿った異なる位置で異なる直度誤差を示します。トラッカーと干渉計から放出された光は同一のピラミッドプリズムによって受信および反射されるため、両者の光路間の距離が短縮されます。2つの光路はほぼ同一直線上に配置されるように構成されており、これにより測定結果におけるアッベ誤差を効果的に最小限に抑えることができます。さらに、レーザートラッカーの放出光路が干渉計の光路に近い場合、ピラミッドプリズムが移動プラットフォームを介してリニアガイドレール上を移動する際、異なる位置におけるリニアガイドレールの直度誤差が測定結果に及ぼす影響を回避することが可能です。レーザートラッカーの放出光路がレーザー干渉計の光路に限りなく近い場合、リニアガイドレールの平面度誤差は、レーザートラッカーとレーザー干渉計の双方の測定結果に同様の影響を与えます。トラッカーの放出光と干渉計の放出光をそれぞれ異なるピラミッドプリズムで受信および反射させる測定方法と比較して、同一のピラミッドプリズムを用いる測定方法は、測定誤差を改善および低減し、測定精度を向上させることができます。ピラミッドプリズムの移動中、2つの装置からの読み取り値は同一になる傾向があり、これによりレーザートラッカーの校正結果の信頼性が確保され、誤判定が減少します。
ビーム間隔はスチール定規を用いて測定し、さらに傾斜角はレーザーオートコリメーターで測定した。この装置ではガイドレールの水平旋回角および垂直ピッチ角を測定でき、ガイドレールの水平旋回量は 234 µm であり、これは約 48 arcsec に換算される。また、アベアームが 200 mm のときの偏差距離は 46.54 mm であり、アベアームが 5 mm のときは 1.163 mm であった。これにより、傾斜角を測定して得ることができた。加えて、光路の平行度はガイドレールの直線性によって測定した。指示誤差の測定については、各測定を1回の読み取りとして行い、平均化せずに2つの独立したセットで測定を実施した。繰り返し精度の測定については、毎回 10 回の読み取りを行った。すべての測定点は、安定点測定モードで 2 s 間保持した。光路調整の判定基準は、レーザートラッカーおよび KLA レーザー干渉計による読み取り値に基づいている。なお、プリズム自体がアベ誤差を減少させるのではなく、入射光と出射光の中心線を無限に近づけることでアベ誤差を最小限に抑え、光路系のセットアップにおいて単一のプリズムを使用した場合のアベアームを短縮させるものである点に留意されたい。
2つの装置の光路設計
レーザー干渉計で採用された光路スキーム(図 2)は以下の通りである:干渉計から放出された光は、干渉計を介してピラミッドプリズムに入射し、プリズムによって干渉計リフレクターへと反射され、その後リフレクターを介してプリズムへと戻る。ピラミッドプリズムに戻った光線は、再びプリズムによって反射されて干渉計グループと干渉し、その後レーザー干渉計に戻る。トラッカーから放出されたレーザーの経路は以下の通りである:レーザー光がピラミッドプリズムに入射し、ターゲットボールへと反射され、その後ターゲットボールを介してプリズムに戻る。ピラミッドプリズムに戻った光線は、再びピラミッドプリズムによって反射され、トラッカーに戻る。
レーザー干渉計とトラッカーの光路は、ほぼ平行に精密に整合されており、それぞれの出射ビームを同一のピラミッドプリズムに入射させることで、測定結果に対するアッベ誤差の影響を最小限に抑えています。レーザー干渉計とレーザートラッカーの光路は、同一の水平面または垂直面内に配置することが可能です。校正においては、2つの光路を同一の垂直面内に配置することが好ましいとされます。レーザー干渉計の光路とトラッカーの光路が同一の垂直面内にある場合、2つの装置は互い違いに配置されます(垂直方向では、レーザー干渉計がレーザートラッカーの上方または下方に位置し、水平方向では、レーザー干渉計がレーザートラッカーの前方または後方に位置します)。リニアガイドレールの長さ方向に対しては、干渉計をレーザートラッカーの前方に配置することが好ましいです。このようなレイアウトにより、校正の精度と正確性が向上します。
干渉計の出射光とトラッカーの出射光が同一のピラミッドプリズムに入射するように、2つの装置の位置を光学経路およびピラミッドプリズムの計画位置に合わせて調整します。ピラミッドプリズムは、干渉計とトラッカーの前方に配置します。位置調整では、まずレーザー干渉計と干渉スコープの位置を調整し、レーザー干渉計の出射光が干渉スコープを通過してピラミッドプリズムに入射するようにします。次に、レーザートラッカーの出射光がピラミッドプリズムに入射するようにトラッカーの位置を調整します。ピラミッドプリズムを前後に移動させながら、レーザー干渉計のピッチ角とツイスト角を調整します。また、ソフトウェアでレーザートラッカーの自動受光モードを解除し、トラッカーのレーザーヘッドのピッチ角とツイスト角を手動で調整することで、レーザー干渉計の光学経路とトラッカーの光学経路がピラミッドプリズムの移動軌道に対して平行になるようにします。
2つのデバイスに読み取り値があるかどうかに基づいて、干渉計反射鏡とターゲットボールの位置を決定し、両デバイスに読み取り値があるかを判断します。どちらか一方に読み取り値がない場合は、上記の手順を繰り返し、読み取り値のあるレーザー干渉計の干渉計反射鏡の位置と、読み取り値のあるレーザートラッカーのターゲットボールの位置を決定します。干渉計反射鏡とターゲットボールは、千鳥状(左右および上下)に配置することが可能です。干渉計反射鏡の上下位置、左右位置、および設定角度は調整可能であり、ターゲットボールの上下位置、左右位置、および設定角度も同様に調整可能です。2つのデバイスを水平に配置し、干渉計反射鏡とターゲットボールを水平に配置する場合、干渉計の前面に干渉計を配置し、レーザー干渉計とトラッカーの間に干渉計反射鏡を配置し、ターゲットボールを干渉計反射鏡から離れたレーザー干渉計側に配置します。2つのデバイスを千鳥状に配置する場合、レーザー干渉計をレーザートラッカーの下に配置し、干渉計の前面に干渉計グループを配置し、干渉計反射鏡をレーザー干渉計の上方かつトラッカーの下方に配置し、ターゲットボールをレーザー干渉計の下方に配置します(図3参照)。これにより、移動プラットフォームの動作中にリニアガイドによって導入されるコサイン誤差および直進度の偏差による影響を軽減します。
測定環境の設定および測定点の決定
測定時間が限られているため、干渉計およびトラッカーの環境パラメータは、温度 20 °C、大気圧 1013.3 hPa、相対湿度 50% RH に設定します。データ収集前に、ソフトウェア上でレーザートラッカーを干渉測定モードに設定します。ピラミッドプリズムを各測定点に順番に移動させ、トラッカーとレーザー干渉計の測定結果を取得します。
リニアガイドレールの 길이方向に沿って、1 mごとに測定点を設けます。測定プロセスにおいて、移動プラットフォームを用いてピラミッドプリズムを各測定点に順次移動させ、干渉計またはトラッカーからデータが得られなくなるまで、各測定点における2つの装置の測定結果を取得します。すべての測定点で測定されたデータを第1セットの測定データとし、そのうちすべての測定点における干渉計の測定値を公称値、トラッカーの測定値を実測値とします。次に、移動プラットフォームを最初の測定点に戻して、最初の測定点における2つの装置のデータを繰り返し取得し、その後、ピラミッドプリズムを各測定点に順次移動させて、レーザー干渉計とレーザートラッカーの第2グループのデータを繰り返し取得します。
繰り返し精度測定点の選定
複数の測定点を繰り返し精度測定点として選定し、ピラミッドプリズムを各測定点に順次移動させてトラッカーによる測定結果を取得します。繰り返し精度測定点の位置はランダムに選定し、好ましくは後端に配置します。データ収集のために3つの繰り返し精度測定点を選定します。
アベ誤差の低減
レーザートラッカーの校正システムでは、リフレクターとしてプリズムが使用されます。3つの反射面のうち2面が互いに垂直であるため、入射光を180°方向転換して戻すことができます。ピラミッドプリズムに照射される光ビームは、すべての表面で外部反射されます。中実のピラミッドプリズムと比較して、空気からガラスに入射する光ビームによる波長分散や光路の影響を効果的に回避できます。±10°の範囲内におけるピラミッドプリズムの角度誤差は0.2″であり、これによりピラミッドプリズムはより精度の高い平行光を生成し、アベ誤差を低減させることができます。端面の直径は100 mmで、単一反射率は0.92であり、これにより干渉計から放出された光ビームがピラミッドプリズムで反射した後にレーザ干渉計のレシーバーで受信され、またトラッカーから放出された光ビームが同じピラミッドプリズムで反射した後にレーザートラッカーのレシーバーで受信されることが保証されます。レーザ干渉計は、トランスミッターとレシーバーで構成されています。トランスミッターが光ビームを放出し、レシーバーがレーザ干渉計に反射して戻ってきた光ビームを受信します。同様に、トラッカーもトランスミッターとレシーバーで構成されています。トランスミッターは光ビームを放出するために使用され、レシーバーはトラッカーに反射して戻ってきた光ビームを受信するために使用されます。
トラッカーの測定誤差について、以下に測定実験を例に挙げて説明します。トラッカーの放射光と干渉計の放射光は、同一のピラミッドプリズムで受信する場合と、それぞれ異なるピラミッドプリズムで受信する場合があります。図1に示すように、光路は、レーザー干渉計の放射光が干渉計を介してピラミッドプリズムに入射し、ピラミッドプリズムで反射して干渉計反射鏡に入る経路と、レーザートラッカーの放射光が別のピラミッドプリズムに入射し、ピラミッドプリズムで反射してターゲットボールに入る経路となっています。干渉計のレーザー光とトラッカーの対応する光が同一直線上にない場合、アベ誤差が発生します。移動プラットフォームのあらゆる傾き(ピッチまたはツイスト)は、両方のレーザー測定システムにアベ誤差を導入する可能性があります。このような移動プラットフォームの傾斜測定は、主にリニアガイドレールの直線性や平面性などのいくつかのパラメータによって特徴付けられ、その定量化は困難です。
図 5にアベ誤差の概略図を示します。ここでは、干渉計からのレーザービームが参照光路となり、レーザートラッカーからのビームが測定光路となります。2つのレーザービームの間には、一定の偏差距離 L(アベアーム)が存在します。可動プラットフォームが空間内で傾くことで偏差角 α が発生し、その結果としてアベ誤差値 T が生じます。この幾何学的関係は次のように表されます。
tan α ≈ T / L. (1)
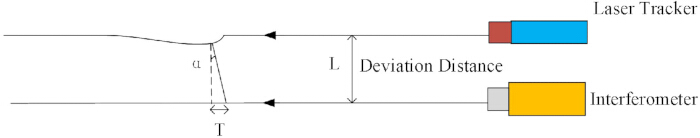
図5レーザートラッカーを用いて測定されたアベ誤差の概略図。 この図の拡大表示をご覧になるには、こちらをクリックしてください。
表1は、定規を用いた測定から得られた、角度および偏心距離に起因するアッベ誤差の値を示している。これらの結果は、光軸と2つの計測器との間の距離が、結果として生じるアッベ誤差に支配的な影響を与えることを示している。さらに、表1の結果は、200 mmのアッベアームのアッベ誤差感度が、5 mmのアッベアームの40倍であること(0.96 mm/arcsec対0.024 mm/arcsec)を実証しており、アッベアームを短縮することで角度傾斜誤差の増幅効果を大幅に抑制し、顕著なアッベ誤差の低減を達成できることを裏付けている。ダブルピラミッドプリズムを採用する場合、光軸間のオフセット距離は約200 mmとなる。しかし、本研究でシングルピラミッドプリズムを使用する場合、2つの計測器が同一のピラミッドプリズムを共有するため、光軸間の偏心距離を5 mm以内に調整でき、アッベ誤差の影響を40分の1に低減できる。また、ピラミッドプリズムを用いた場合、移動プラットフォームの傾きによる影響も大幅に軽減される。
| 角度 α (″) | 偏差距離 (mm) | |||
| 5(単一ピラミッドプリズム) | 200 (デュアルピラミッドプリズム) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
表1:角度および偏差距離によって生じるアッベ誤差値(µm)。
図6Aにピラミッドプリズムの外観を示し、ピラミッドプリズムに入射し出射する光の経路を図6Bに示します。図6Bに示すように、トラッカーの入射光を入射光1とし、出射ビームを出射光1と定義します。レーザー干渉計の入射ビームを入射光2とし、その出射ビームを出射光2と定義します。空間における入射光1と出射光1の中心線が統合光路3であり、入射光2と出射光2によって形成される空間上の中心線が統合光路4となります。統合光路3と統合光路4は空間的に互いに近接しており、かつピラミッドプリズムの中心に近いことが、アッベ誤差をさらに低減させるための鍵となります。
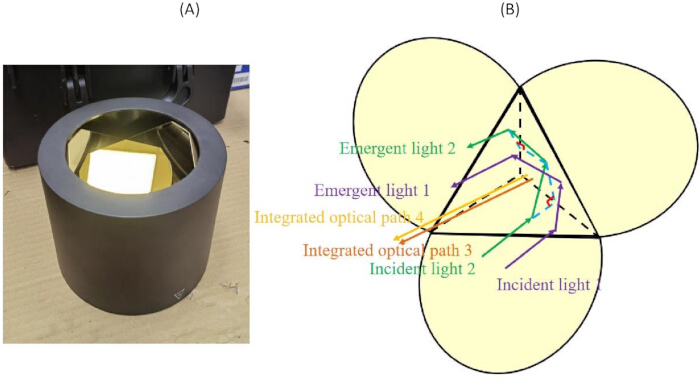
図6ピラミッドプリズムの概略図. (Aピラミッドプリズムの外観写真。Bピラミッドプリズムの光路図。 この図の拡大表示をご覧になるには、こちらをクリックしてください。
加えて、アベ誤差の発生メカニズムは従来の測定工具(例:ノギス)と同様であり、どちらもアベアームの長さに起因することに留意すべきである。モーションプラットフォームのさまざまなねじれやピッチング動作により、レーザートラッカーの測定値とレーザー干渉計の理論値の間に偏差が生じ、アベアームが長いほど、両者の不一致は大きくなる。したがって、本研究では引き続き、アベアームの長さを短縮することを主たる補正方法として採用している。本実験では、リアルタイム傾斜センサを補正に使用できなかったため、比較測定は不可能であった。また、不確かさ分析の結果、プリズムの角度誤差が測定結果に及ぼす影響はほぼ無視できることが示されている。
単一ピラミッドプリズムシステムの不確かさ解析は、レーザー干渉計誤差、環境補正誤差、プリズム角度誤差、ガイドレールの直線度誤差、およびビームアライメント誤差の5つの側面を考慮して行われ、詳細は以下の通りである。レーザー干渉計の指示誤差は(0.03 + 0.5L) µmであり、その標準測定不確かさは 2 × 10⁻⁸ × Lであるため、レーザー干渉計によって導入される標準不確かさは u1 = 1 × 10⁻⁸ × Lとなる。環境補正は主に温度、湿度、気圧の3つの要因に関わる。対応する導入不確かさは約 u2 = 5.8 × 10⁻⁸ × Lである。詳細には、レーザー干渉計の光路平均温度の測定誤差は 0.1 °Cであり、これを一様分布として扱うと、93.0 × 10⁻8 L × 0.1/sqrt(3) = 5.4 × 10⁻8 Lとなる。標準干渉計の光路ガス圧の測定誤差は 11 Paであり、一様分布として扱うと 0.2683 × 10⁻8 L × 11/sqrt(3) = 1.7 × 10⁻8 Lとなる。光路内の空気水蒸気分圧の測定誤差は 40 Paであり、一様分布として扱うと 0.0371 × 10⁻8 L × 40/sqrt(3) = 0.9 × 10⁻8 Lとなる。ピラミッドプリズムの角度誤差は 0.2”に達し、光ビームはピラミッドプリズム内部で3回の反射を行うため、総合的な角度誤差は3倍に増幅される。フルレンジ長 80 mを代入すると、u3はほぼ0となり、これは公式 u3 = 80000/cos(3 × 0.2'') mm - 80000 mmによって算出される。ガイドレールのフルレンジ直線度誤差 S は約 0.4 mmであり、対応する導入測定不確かさは u4 = sqrt(800002 + S2) mm - 80000 mmで与えられ、これもデータを代入するとほぼ0となる。ビームアライメントによる誤差は測定の繰り返し性に影響する。単一ピラミッドプリズム測定では、繰り返し性を 0.4 µmとするため、u5 ≈ 0.4 µmとなる。以上の5つの成分を組み合わせると、単一ピラミッドプリズム測定システムの拡張不確かさは U = 2 × sqrt(u12 + u22 + u32 + u42 + u52)として得られ、データを代入して近似すると U ≈ 0.2 µm + 0.1 × 10⁻⁶ × L (k = 2)となる。ここでkは、約95%の信頼水準に対応する包含係数である。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
実験データは、2倍レンジ拡張測定実験、2重ピラミッドプリズムを用いたレーザートラッカーの繰り返し精度実験、2倍レンジ測定実験、および単一ピラミッドプリズムを用いたレーザートラッカーの繰り返し精度実験の4つのパートに分かれています。
図1に示す校正システムを用いる場合、2つの装置からの出力ビームは、それぞれ別のピラミッドプリズムによって受信されます。各測定点において2つの装置で測定された結果を表2に示します。これらは、第1テストグループにおいて2つのピラミッドプリズムを使用したレーザートラッカーのデュアルレンジ測定結果を表しています。表2を分析すると、デュアルピラミッドプリズムを使用した場合、レーザートラッカーの最大指示誤差は全測定範囲において-36.0µmに達し、それは37mの地点で発生することがわかります。このとき、ガイドレールの対応する位置は18mとなります。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
本論文では、レーザートラッカーの校正および測定システムについて調査し、ピラミッドプリズムを使用した場合のレーザー干渉計およびレーザートラッカーの光路調整手法について詳述する。本研究では、ピラミッドプリズムを介してレーザートラッカーの光路を折り返している。ピラミッドプリズムを1つまたは2つ使用する場合にかかわらず、ピラミッドプリズムが1単位距離移動すると、干渉計とレーザートラッカーの読み取り値は2単位距離分変化する。これは本論文で提案する2つの測定方法に共通する特徴であり、どちらの方法もレーザートラッカーの校正要件を満たすことができる。2つの手法の違いは、2つのピラミッドプリズムを使用した場合、トラッカーの指示誤差が比較的大きく、最大指示誤差が-36.0µmに達することである。ピラミッドプリズムを使用することでアベ誤差が低減される。これらの結果は、レーザートラッカーの指示誤差が小さく抑えられ、最大値が-2.7µmとなることを明確に示している。このとき、最大指示誤差は10倍以上低減される。繰り返し精度測定実験において、異なる位置でレーザートラッカーを10回測定したところ、2つのピラミッドプリズムを使用したときのトラッカーの繰り返し精度は0....
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者は開示すべき事項を何も持っていません。
謝辞
本研究は、中国国家自然科学基金(51775433)の助成を受けて行われました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| ガイドレール | / | / | リニアガイド (全長 54 m) |
| レーザー干渉計 | Renishaw plc | XL-80 | 比較データの提供 (証明書: 202603107819) |
| レーザートラッカー | Hexagon Group | AT930 | 測定データの提供 |
| プリズム | 特注品 | 特注品 | 直径 100 mm (証明書: CDjd2024-00977) |
参考文献
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。