このランダム化比較試験では、経皮的椎体形成術前の身体測定補助として、スマートフォン測定アプリケーションを評価しています。このアプローチにより、初期の穿刺精度の低下や、3ヶ月後の疼痛および機能障害の転帰に統計的に有意な差を出すことなく、定位時間と矯正時間を短縮し、定位中に取得される透視画像の枚数を削減することができました。
この記事について
サマリー
要約
経皮的椎体形成術(PVP)前の正確な椎体レベルの定位には、通常、透視による確認が必要であり、繰り返しの画像撮影は定位ワークフローを長期化させる可能性があります。この単施設ランダム化比較試験では、画像から患者の背中までの距離データを転送するためのスマートフォン測定アプリケーションを評価し、その臨床的有効性を検証しました。測定器具には、背面LiDARセンサー搭載のスマートフォンが使用されました。LiDARの主な機能は、地形、物体表面、および周囲環境の高精度な3次元ポイントクラウドデータを取得することであり、これにより物体の輪郭や構造の正確な判定、距離の測定、および地上物の動的な変化の検出が可能になります。2025年10月から2026年3月にかけて、急性胸腰椎骨粗鬆症性椎体圧迫骨折患者43名を乱数表を用いて、スマートフォン測定アプリケーション群(n = 21)またはCアーム確認による従来の解剖学的定位群(n = 22)に割り付けました。アウトカムには、定位時間(T0)、T0中に取得した透視画像の枚数、初回定位精度、定位のずれを修正するために必要な追加時間(T1)、および術前と3か月後の視覚的アナログ尺度(VAS)および Oswestry Disability Index(ODI)スコアが含まれました。主な知見:従来の定位と比較して、スマートフォン測定アプリケーションは、T0の短縮、T0中の透視画像枚数の減少、およびT1の短縮をもたらしました(すべて P < 0.05)。初回定位精度は、スマートフォン測定アプリケーション群で数値的に高かったものの、群間差は統計的に有意ではありませんでした(P > 0.05)。VASおよびODIスコアは両群ともに改善し、3か月時点での群間差に有意差は見られませんでした(P > 0.05)。スマートフォン測定アプリケーションは、初回精度や短期的臨床アウトカムに検出可能な差を与えることなく、定位効率を改善しました。放射線量自体は直接定量化されていないため、透視画像枚数の減少が、比例的な線量低減の証明であると解釈されるべきではありません。
概要
骨粗鬆症性椎体圧迫骨折(OVCF)は高齢者に多く見られ、疼痛、可動性の低下、生活の質(QOL)の低下、脊柱変形、そして重症例では神経学的障害を引き起こす可能性があります1,2。経皮的椎体形成術(PVP)は、組織損傷を最小限に抑えつつ迅速な除痛が期待できるため、疼痛を伴うOVCFを選択した患者に広く用いられています3,4。針を刺入する前に、骨折した椎体レベルを正確に特定することが不可欠であり、特に胸腰椎移行部においては、皮膚へのマーキングに誤差があると、透視による確認の繰り返しや手術ワークフローの中断、あるいは誤ったレベルへの処置につながる恐れがあります5,6。
従来の局在化決定では、解剖学的指標の触診、手動による距離推定、およびCアーム透視による確認を組み合わせて行います7。標準的な外科用定規はシンプルで安価であり、再利用可能な滅菌可能デバイスまたは使い捨ての滅菌済みデバイスのいずれかで利用でき、ソフトウェア、バッテリー電源、および周囲の照明に依存しません。しかしながら、再利用可能な定規は使用後に洗浄と滅菌が必要であり、再処理コストが発生します。また、定規の目盛は時間の経過とともに摩耗する場合があり、専用のステンレス製外科用定規がすべての手術室に常備されているとは限りません。さらに、定規による測定では、解剖学的指標との手動による整合や、湾曲した体表面に沿った測定が必要となります。Cアーム透視は椎骨を直接的に確認できますが、電離放射線への曝露の原因となり、また装置の繰り返し配置と熟練した操作を必要とします8。高度な3次元ナビゲーションおよび術中コンピューター断層撮影(CT)は、より精緻な空間的ガイダンスを提供しますが、専用の設備、追加のセットアップ、および多額のコストを要します9。
スマートフォンは広く普及しており携帯性に優れているため、専用の測定器具を準備することなく、スマートフォン上の測定アプリケーションを用いて画像から導出された距離を体表面に転写できる可能性があります10。画面上で距離が継続的に表示され、デバイスの向きに関するフィードバックが得られれば、主観的な距離推定への依存を減らし、この転写作業の標準化に寄与すると考えられます11。したがって、意図される利点は、滅菌定規や高度なナビゲーションに対する優位性の確立ではなく、操作上の利便性とワークフローの標準化にあります。しかし、この潜在的な利点はデバイスに依存します。なぜなら、LiDAR(光検出・距離測定)搭載のスマートフォンと、カメラベースの光学推定やその他の深度センシング技術を使用するデバイスでは、ハードウェアとアルゴリズムが異なるためです12,13。したがって、デバイスのモデル、ソフトウェアのバージョン、校正、術者の習熟度、患者の体格、照明、およびデバイスの向きが再現性に影響を与える可能性があります。
本研究では、術前画像を用いて後上腸骨棘から骨折椎レベルの棘突起までの垂直距離を測定し、スマートフォン測定アプリケーションを用いて患者の背部に転写するプロトコルを評価した。この手法を、従来の解剖学的指標による定位およびCアームによる確認の手法と比較した。本研究の仮説は、スマートフォン測定アプリケーションの使用により、初期の定位精度や短期的な臨床転帰を損なうことなく、定位および修正に要する時間を短縮し、定位中に撮影される透視画像の枚数を減少させるということであった。
プロトコル
本研究は、蘭州大学第二病院の倫理委員会(承認番号 2025A-1064)によって承認され、人間を対象とする研究に関する施設要件に従って実施されました。すべての参加者、またはその法的代理人は、研究への参加、追跡データの収集、および匿名化された臨床画像の公開について、書面によるインフォームド・コンセントを提供しました。本プロトコルで使用したツールは、材料表に記載されています。
1. 研究デザイン、設定、および参加者
この単施設ランダム化比較試験では、2025年10月から2026年3月までに蘭州大学第二病院で治療を受けた患者を登録した。適格な患者を、スマートフォン測定アプリケーション群(n = 21)または従来の局在化群(n = 22)にランダムに割り付けた。術者間の手技のばらつきを抑えるため、両群のすべての処置は同一の熟練した脊椎外科医によって行われた。
組み入れ基準は、臨床診察、放射線撮影、および術前画像診断によって確認された、T10からL2を含む急性胸腰椎骨粗鬆症性椎体圧迫骨折を有し、症状の持続期間が < 3ヶ月;骨折部位に一致する腰痛;視覚的評価スケール(VAS)スコア > 4;保存的治療に対して反応が不十分であること;二重エネルギーX線吸収法(DXA)で測定した骨密度Tスコアが-2.5以下であり、骨粗鬆症に合致すること;経皮的椎体形成術(PVP)の絶対的または相対的適応があること;および、患者または法的代理人による書面でのインフォームドコンセントが得られていること。
悪性腫瘍、多発性骨髄腫、感染症、またはその他の定義された原因による病的骨折、後方椎壁の破綻、椎弓根骨折、脊髄または神経根を圧迫する脊柱管内への後方突出、破裂骨折、椎体潰瘍がある患者は除外した。 > 75%以上。重度の心肺機能障害、神経疾患、肝機能障害、腎機能障害、または凝固系異常。同一または隣接レベルでの脊椎手術歴。周術期の評価またはフォローアップの完了を妨げる重度の認知機能障害または精神疾患。手術中に使用される造影剤へのアレルギー。妊娠または授乳中。
2. ランダム化および割り付け
本研究に関与していない他部署の臨床医が、乱数表を用いてランダムな配列を生成しました。適格患者は、スマートフォン計測アプリケーション群または従来の局在化群に1:1の比率で割り付けられました。割り付けの隠蔽は、封印された不透明な連番封筒を用いて維持されました。グループ割り当てが記載された各封筒は、書面によるインフォームドコンセントが得られた後にのみ、手術室の巡回看護師によって開封されました。局在化の手順が視覚的に異なるため、執刀医をグループ割り当てに対して盲検化することはできませんでした。
3. スマートフォン測定アプリケーションのキャリブレーションとオペレーター訓練
スマートフォン計測アプリ群の各患者に対し、単一の深度センサ搭載スマートフォンおよび単一のオペレーティングシステム(OS)バージョンを使用した。臨床計測の前に、スマートフォン計測アプリのキャリブレーションを行う必要があった。
校正の手順は以下の通りに実施した。まず、基準距離として標準的な20 cmの物理定規を用いた。次に、環境変動を抑えるため、安定した照明および室温条件下で室内にて校正を行った。第三に、十分なトレーニングを受けた1名のオペレーターが、スマートフォンの位置を定規の原点に合わせ、20 cmの目盛りまで移動させ、測定アプリケーションによって報告された値を記録した。この一連の手順を、各臨床測定の前に少なくとも2回繰り返し、再現性を確認した。
測定値は、アプリケーションの読み取り値と物理的な定規との乖離が[以下]である場合にのみ受理された。 < 5 mm。代表的な繰り返し校正測定値を図(または表)に示します。 図1.
周囲の照度による変動を最小限に抑えるため、すべてのキャリブレーションおよび臨床セッションを通じて、画面の明るさとオートフォーカスの設定を一定に維持した。標準化されたトレーニングでは、アプリケーションの使用方法、走査面の選択、デバイスの向きの維持、距離の転送、およびエンドポイントのマーキングについて指導した。
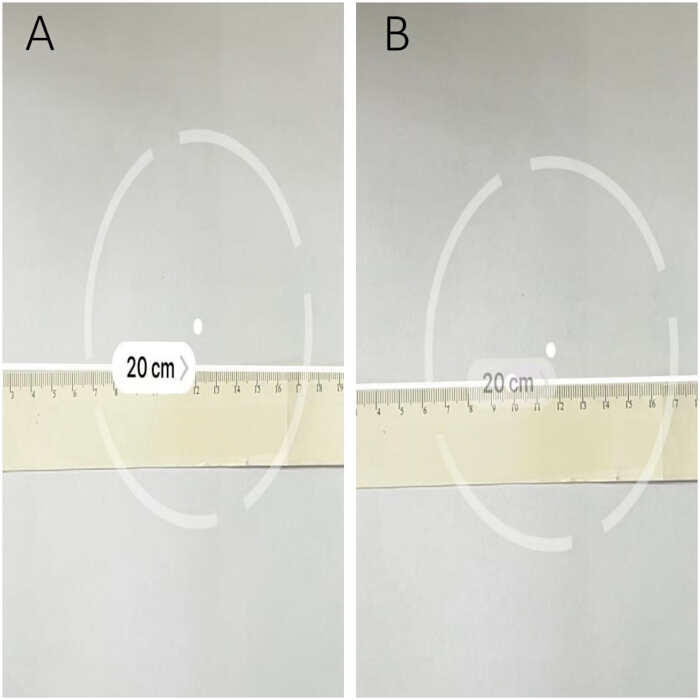
図1スマートフォン測定アプリケーションの術前キャリブレーション。 (A, B安定した屋内条件下で、20 cmの物理定規を用いて2回の繰り返し測定を行った。表示された測定値はいずれも20 cmであった。臨床使用においては、次のような乖離が求められた。 < 5 mm この図の拡大版を表示するには、ここをクリックしてください。
4. 術前画像計測
術前の矢状面コンピュータ断層撮影(CT)再構成画像を、医用画像アーカイブ通信システム(PACS)を用いて確認した。まず、仙骨の全長が写っている正中矢状面像を特定した。その後、仙骨が狭くなり後腸骨が出現するまで、画像シリーズを外側へ進めた(図2)。
後上腸骨棘は、後腸骨が仙骨と交差または分離している部位で特定されました。次に、後上腸骨棘から骨折した椎体レベルの棘突起までの垂直距離を測定しました。図3に示す代表的な例では、表示された距離は190.43 mmでした。
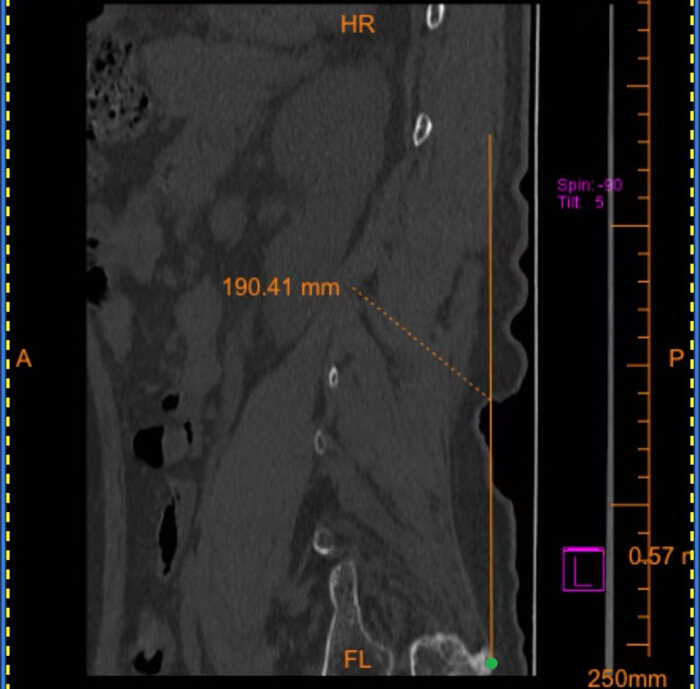
図2骨折した胸腰椎のレベルを特定し、計測平面を定義するために用いられた術前の矢状面CT再構成像。 緑色の点は後上腸骨棘を示しています。患者の識別情報および施設に関するメタデータは削除されています。 この図の拡大版を表示するには、ここをクリックしてください。
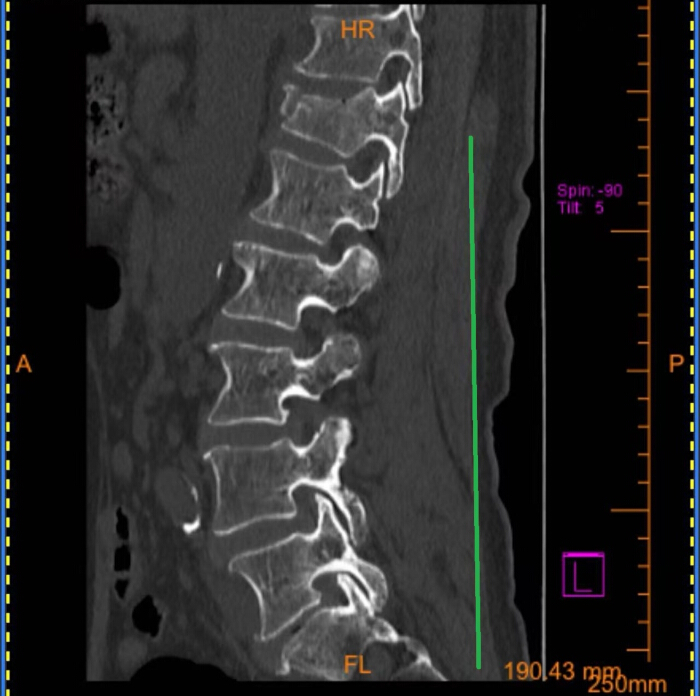
図3術前の矢状面CT再構成像。後上腸骨棘の基準レベルから骨折椎レベルまでの垂直距離の測定を示している。 表示された距離は190.43 mmであった。緑色の線は、術前の医用画像管理システム(PACS)上で、上後腸骨棘から骨折部位の棘突起まで測定された距離を示している。患者識別情報および施設のメタデータは削除されている。 この図の拡大版を表示するには、こちらをクリックしてください。
5. 体表面局在化のためのスマートフォン計測アプリケーション
ローカリゼーションの前に、スマートフォンのケースとカメラレンズをアルコール綿で清浄した。患者を脊椎手術台の上に、中立位で腹臥位に配置した。術者に最も近い側の上後腸骨棘を触診し、マーキングした(図 4)。
スマートフォンの画面を術者側に向面させ、計測の原点をマークした後上腸骨棘に合わせ、スマートフォンの長軸を患者の背中と平行に維持した。大きな水平方向の変動を避けながら、スマートフォンを冠状面において頭側へゆっくりと移動させた(図 5)。
表示された距離が術前画像測定値と一致した時点で、皮膚上に終点をマークした。この終点を指標として、骨折部位のレベルにあると思われる棘突起を特定した。放射線不透過性マーカーとして、棘突起の隣に注射針を配置した(図6)。
その後、PVPを行う前に椎体レベルを確認するために側方透視が行われました(図7)。スマートフォンは補助的な位置決めツールとしてのみ使用され、透視による確認に代わるものではありませんでした。
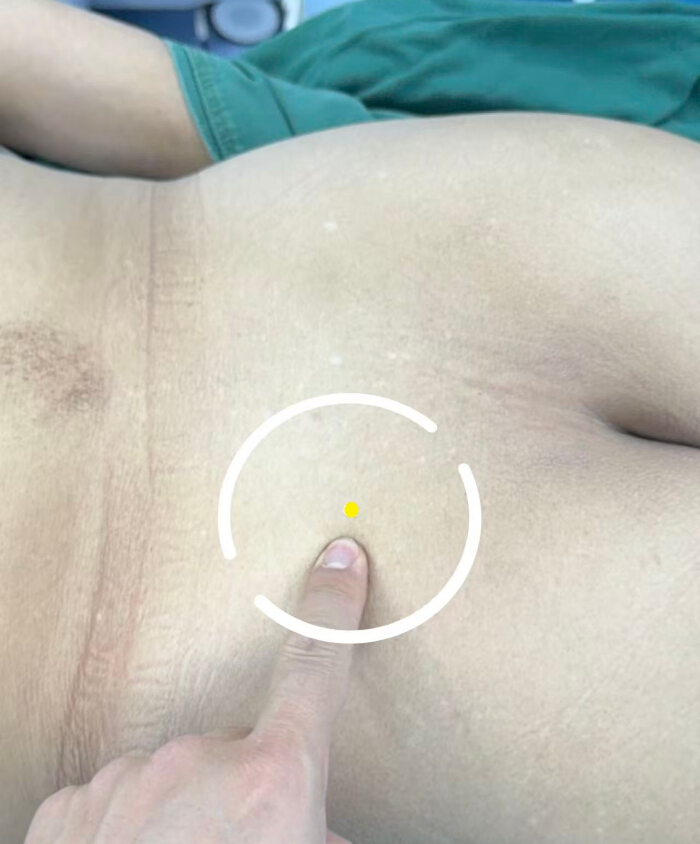
図 4: 後上腸骨棘の術中マーキング。 黄色のマーカーは触診による指標を示している。画像の左側が患者の頭側、右側が足側である。こちらのリンクから、この図の拡大版をご覧いただけます。
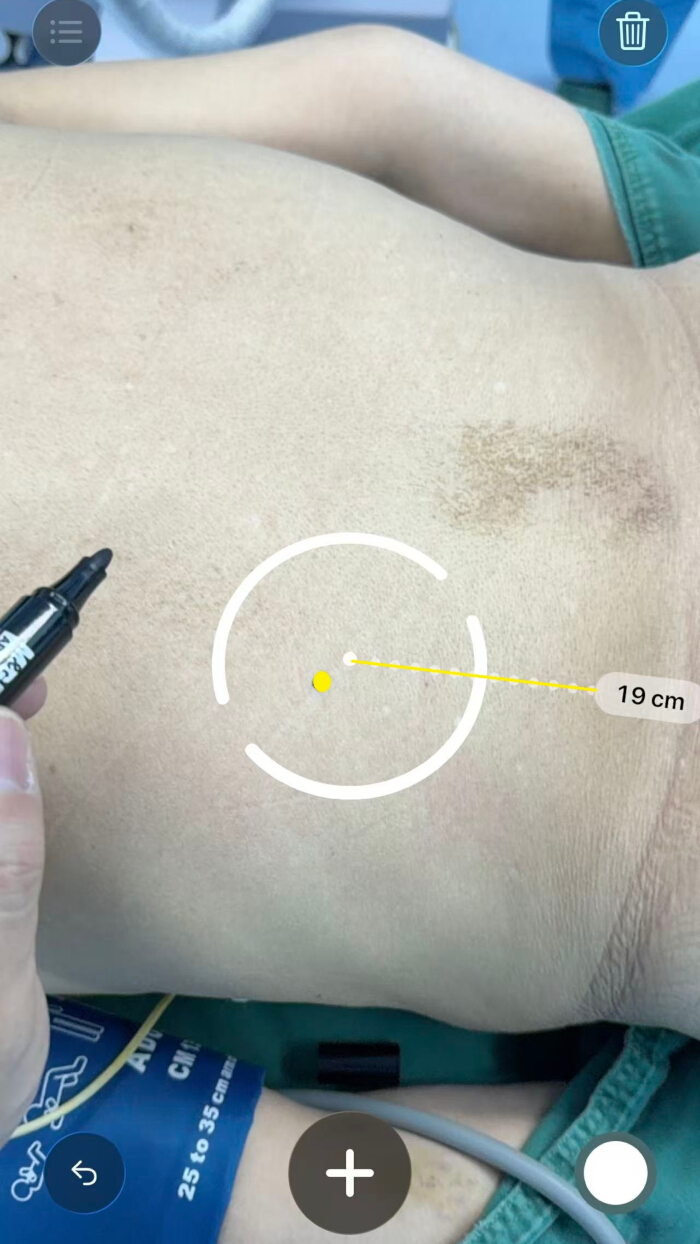
図5スマートフォン測定アプリケーションを用いた、術前距離の患者の背中への転写。 アプリケーションには転送距離19 cmが表示されており、黄色の点は転送の終点を示しています。画像の左側は患者の頭側を、右側は患者の足側を向いています。 この図の拡大版を表示するには、ここをクリックしてください。
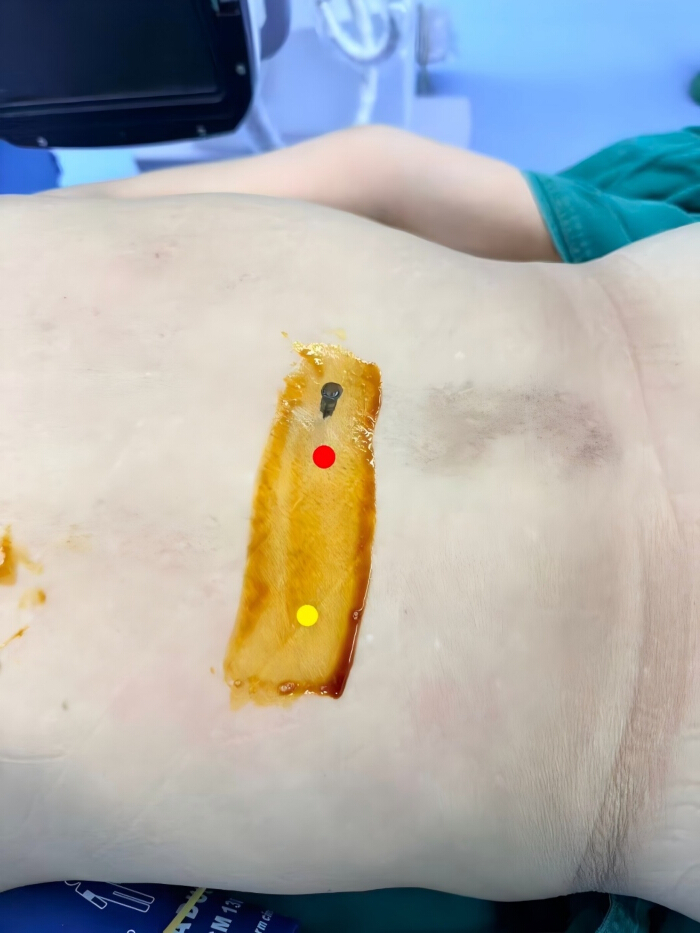
図6T12棘突起と思われる部位に隣接して、放射線不透過性マーカーを配置する。 赤色のマーカーは骨折したと推定されるセグメントを、黄色のマーカーは転移端に対応する基準点を示している。透視による確認のため、10 mLシリンジの針を骨折セグメントの隣に配置した。 こちらの図の拡大版を表示するには、ここをクリックしてください。
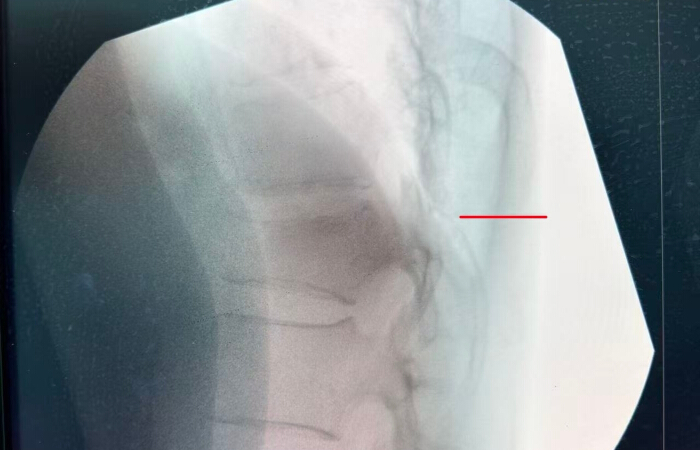
図7マークしたT12レベルの匿名化された側方Cアーム透視による確認。 赤線は、10 mLシリンジの針で表された不透過性マーカーの位置を示しています。施設名、患者識別情報、日付、および処置のメタデータは削除されています。 この図の拡大版を表示するには、ここをクリックしてください。
6. 従来の局在化解析
従来の局在化群では、同一の外科医が後上腸骨棘、触知可能な棘突起、棘間腔、および臨床経験を用いて標的となる椎骨レベルを推定した。推定部位を皮膚上にマーキングし、側方透視撮影を用いて確認した。
マーキングが目的の椎体レベルと一致しなかった場合は、マーキングを調整し、正しいレベルが確認されるまで透視撮影を繰り返した。
7. 結果および時間の記録
局在化時間として定義されるT0は、外科医が皮膚へのマーキングを開始した術中局在化の開始時から、骨折した椎体レベルを確認するための前後像および側像の透視撮影が完了するまでを測定した。
スマートフォン測定アプリ群では、T0に上後腸骨棘の触診およびスマートフォン測定アプリの起動が含まれていた。従来の位置決め群では、T0は解剖学的指標に基づくフリーハンドでのマーキングから開始された。
補正時間と定義されるT1は、最初の皮膚マーカーが骨折した椎体に重ならなかった場合に、マーキングのやり直しおよび透視による再確認に要した追加時間を表した。初回定位が正確であった場合、T1は0として記録した。
T0、T1、および透視画像の枚数を、手術操作に関与しない巡回看護師が前向きに記録した。標準的なストップウォッチとデータ収集シートが使用された。
臨床的アウトカムには、術前および術後3ヶ月時点で得られた視覚的アナログ尺度(VAS)およびオスウェストリー機能障害指数(ODI)のスコアが含まれた。透視画像の枚数は、局在化フェーズの間のみ記録された。骨折椎レベルを特定するために撮影された透視画像の枚数のみが記録され、透視時間および実際の放射線量は収集されなかった。
8. 統計解析
統計解析には統計解析ソフトウェアを使用した。ほぼ正規分布を示す連続変数は平均値 ± 標準偏差としてまとめ、非正規分布の変数は中央値および四分位範囲としてまとめた。
群間の連続変数は、適宜、独立標本t検定またはマン・ホイットニーのU検定を用いて比較した。カテゴリー変数はn (%)で表記し、期待度数が少ない場合はカイ二乗検定またはフィッシャーの直接確率検定を用いて比較した。すべての検定は両側検定とし、P < 0.05を統計的に有意とみなした。
結果
参加者の特性
43名の患者が組み込まれ、21名がスマートフォン測定アプリケーション群に、22名が従来の局在化群に割り当てられた。スマートフォン測定アプリケーション群および従来の局在化群において、それぞれ平均年齢は72.24 ± 5.12歳(スマートフォン群 n = 21)および73.00 ± 5.35歳(従来群 n = 22)、男女比は10:11および11:11、体格指数(BMI)は23.41 ± 2.33 kg/m2(スマートフォン群 n = 21)および23.54 ± 2.14 kg/m2(従来群 n = 22)、骨密度Tスコアは−2.80 ± 0.16(スマートフォン群 n = 21)および−2.77 ± 0.14(従来群 n = 22)であった。これらのベースライン変数について、群間に有意な差は認められなかった(すべて P > 0.05; 表1)。
| 特性 | スマートフォン測定アプリケーション 群 (n = 21) | 従来群(n = 22) | 統計学 | P値 |
| 年齢(歳) | 72.24 ± 5.12 | 73.00 ± 5.35 | t = −0.48 | 0.64 |
| 性別(男性/女性)、n (%) | 10 (47.62%)/11 (52.38%) | 11 (50.00%)/11 (50.00%) | χ² = 0.02 | 0.88 |
| BMI (kg/m²²) | 23.41 ± 2.33 | 23.54 ± 2.14 | t = −0.18 | 0.86 |
| 骨密度Tスコア | −2.80 ± 0.16 | −2.77 ± 0.14 | Z=0.41 | 0.68 |
| データは平均値で示す ± 正規分布を示す連続変数は標準偏差(SD)で、非正規分布の連続変数は中央値(四分位範囲)で、性別はn(%)でそれぞれ表記した。すべての解析には、スマートフォン計測アプリ群の参加者21名と、従来の位置決め群の参加者22名が含まれ、欠損データはなかった。分布の正規性はShapiro–Wilk検定を用いて評価した。年齢およびBMIには両側独立標本t検定を、骨密度TスコアにはMann–Whitney U検定を、性別にはピアソンのカイ二乗検定を用いた。BMI:体格指数、P:両側確率値。 | ||||
表1:スマートフォン測定アプリケーション群および従来の定位群のベースライン特性。データは、正規分布する連続変数については平均値 ± 標準偏差 (SD)、非正規分布の連続変数については中央値(四分位範囲)、性別については n (%) で示している。すべての解析には、スマートフォン測定アプリケーション群21名および従来の定位群22名の参加者が含まれており、欠損データはなかった。分布の正規性はShapiro–Wilk検定を用いて評価した。年齢およびBMIには両側独立標本t検定を、骨密度TスコアにはMann–Whitney U検定を、性別にはピアソンのカイ二乗検定を用いた。BMI:体格指数、P:両側確率値。
術中観察指標
従来の定位法群と比較して、スマートフォン計測アプリ群ではT0が短く(1.52 ± 0.60 (スマートフォン群 n = 21) min vs. 3.77 ± 1.11 min (従来群 n = 22))、P < 0.001、T0中に取得された透視画像数が少なく(2.33 ± 0.58 (スマートフォン群 n = 21) vs. 3.18 ± 1.05 (従来群 n = 22))、P < 0.001、そしてT1が短かった(0.14 ± 0.36 min (スマートフォン群 n = 21) vs. 0.77 ± 0.97 min (従来群 n = 22))、P = 0.02。初回定位の精度は、スマートフォン計測アプリ群(n = 21)で20/21 (95.24%)、従来定位法群(n = 22)で18/22 (81.82%)であり、P = 0.34であった。T0、透視画像数、およびT1において群間に有意な差が認められたが、初回定位の精度については有意差が認められなかった(表2)。これらの結果は、スマートフォン計測アプリによる定位効率の向上を示しているが、初回の精度の優位性や、定量的な被ばく線量の低減を証明するものではない。
| 結果 | スマートフォン測定アプリケーション 群 (n = 21) | 従来群(n = 22) | 統計学 | P値 |
| T0 (分) | 1.52 ± 0.60 | 3.77 ± 1.11 | Z = −5.14 | < 0.001 |
| T0時に取得した透視画像 (n) | 2.33 ± 0.58 | 3.18 ± 1.05 | Z = −2.55 | < 0.001 |
| 初期局在化精度、n/N (%) | 20/21 (95.24%) | 18/22 (81.82%) | Fisher OR=4.44 | 0.34 |
| T1 (分) | 0.14 ± 0.36 | 0.77 ± 0.97 | Z = −1.97 | 0.02 |
| データは、非正規分布の連続変数については中央値(四分位範囲)、初期定位精度についてはn/N (%)で提示した。すべての解析には、スマートフォン計測アプリ群の参加者21名と従来定位群の参加者22名が含まれ、欠損データはなかった。T0は、皮膚マーキングの開始から骨折椎レベルの透視確認完了までの時間とした。透視画像数は、T0の間に取得された画像枚数とした。T1は、初期マーキングが不正確であった場合に、再マーキングおよび透視による再確認に要した追加時間とし、初期定位が正確であった場合は0と記録した。分布の正規性はShapiro–Wilk検定を用いて評価した。T0、透視画像数、およびT1には、両側Mann–Whitney U検定を用いた。初期定位精度の比較には、期待度数が(低かったため)両側フィッシャーの直接確率検定を用いた。 <5. P、両側確率値。 | ||||
表2:スマートフォン測定アプリケーション群および従来の局在化群における術中観察指標 データは、正規分布していない連続変数については中央値(四分位範囲)で、初期定位精度については n/N (%) で提示した。すべての解析には、スマートフォン測定アプリケーション群の参加者21名と、従来の定位群の参加者22名が含まれ、欠損データはなかった。T0は、皮膚マーキングの開始から、骨折椎レベルの透視確認が完了するまでの時間とした。透視画像数は、T0の間に取得された画像枚数とした。T1は、初期マーキングが不正確であった場合に、再マーキングおよび透視による再確認に要した追加時間とし、初期定位が正確であった場合は0として記録した。分布の正規性はShapiro–Wilk検定を用いて評価した。T0、透視画像数、およびT1には、両側Mann–Whitney U検定を用いた。初期定位精度の比較には、期待度数が(低かったため)、両側Fisherの直接確率検定を用いた。 <5. P、両側確率値。
痛みおよび障害の転帰
スマートフォン計測アプリ群(n = 21)では、Oswestry機能障害指数(ODI)スコアが術前の 46.10 ± 3.02 から術後3ヶ月時点で 19.05 ± 2.96 に減少した。従来の位置決定群(n = 22)では、ODIスコアは 45.27 ± 3.12 から 18.23 ± 3.04 に減少した。視覚的アナログ尺度(VAS)スコアは、スマートフォン計測アプリ群(n = 21)で 6.62 ± 0.86 から 2.62 ± 0.67 に、従来の位置決定群(n = 22)で 6.41 ± 0.85 から 2.68 ± 0.72 に減少した。 表3 に示した通り、いずれの時点においても群間に有意な差は認められなかった(術前ODI、P=0.38;3ヶ月後ODI、P= 0.37;術前VAS、P=0.43;3ヶ月後VAS、P=0.77)。
| 評価項目および時点 | スマートフォン測定アプリ群 (n = 21) | 従来群 (n = 22) | 統計量 | P値 |
| ODI、術前 | 46.10 ± 3.02 | 45.27 ± 3.12 | t = 0.88 | 0.38 |
| ODI、3カ月後 | 19.05 ± 2.96 | 18.23 ± 3.04 | t= 0.90 | 0.37 |
| VAS、術前 | 6.62 ± 0.86 | 6.41 ± 0.85 | t= 0.80 | 0.43 |
| VAS、3カ月後 | 2.62 ± 0.67 | 2.68 ± 0.72 | t= -0.30 | 0.77 |
| データは平均値 ± 標準偏差 (SD) で表示。すべての解析には、スマートフォン測定アプリ群 21 名および従来局在化群 22 名が含まれており、欠損データはなかった。術前スコアは経皮的椎体形成術の前に、フォローアップスコアは術後 3 カ月後に記録した。P値は、各時点における群間比較の二側独立標本t検定による。本表では、群内での正式な対応のある比較は報告していない。ODI:Oswestry Disability Index、VAS:Visual Analog Scale、P:二側確率値。 | ||||
表3:手術前および3ヶ月後の視覚的アナログ尺度(VAS)およびオスウェストリー機能障害指数(ODI)スコアの群間比較データは平均値 ± 標準偏差(SD)で示されている。すべての解析には、スマートフォン測定アプリ群21名と従来の位置決め群22名が含まれており、欠損データはなかった。術前スコアは経皮的椎体形成術の前に、フォローアップスコアは術後3ヶ月に記録した。P値は、各時点での群間を比較した両側独立標本t検定によるものである。正式な群内ペア比較はこの表では報告していない。ODI:Oswestry Disability Index(オスウェストリー機能障害指数)、VAS:Visual Analog Scale(視覚的アナログ尺度)、P:両側確率値。
データの利用可能性:
表1~3の根拠となる匿名化済みの参加者レベルのデータセットは、Zenodoで公開されています:https://doi.org/10.5281/zenodo.21827327。このレコードには参加者ごとに1行が含まれており、直接的な識別子、生年月日、診療録番号、連絡先、および個人が特定可能な画像は除外されています。
ディスカッション
このランダム化比較試験では、経皮的椎体形成術(PVP)に先立ち、術前に測定した椎体レベルの距離を体表に転写するためのスマートフォンベースの計測アプリケーションを評価した。スマートフォン計測アプリケーションの使用により、定位にかかる時間が短縮され、定位中に撮影された透視画像の枚数が減少したほか、定位のずれを修正するために必要となる追加時間も短縮された。初期定位の精度は、数値上ではスマートフォン計測アプリケーション群の方が高かったが、群間に有意差は認められなかった。視覚的アナログ尺度(VAS)およびオスウェストリー機能障害指数(ODI)の結果についても、3ヶ月時点で群間に同様の結果であった。したがって、主要な知見は、精度や臨床的有効性の優越性が示されたことではなく、定位ワークフローの効率が向上したことであった。
従来の局在化は、触知可能な解剖学的指標、空間的判断、および透視による確認に依存しています14。実際には、Cアームの配置や繰り返しの画像取得が手術ワークフローを妨げ、患者およびスタッフが追加の電離放射線にさらされる可能性があります15。スマートフォンの計測アプリケーションは、画像空間で測定された距離を体表面の基準に変換し、転送中に連続的な距離表示を提供します。このアプローチにより、主観的な距離推定や繰り返しの修正の必要性を軽減できる可能性があります。それにもかかわらず、この方法は正しい指標の特定に依存しており、針を刺入する前に透視による確認が必要です。
本研究では、スマートフォン測定アプリケーションを用いた定位と、標準的な滅菌手術用定規を用いた定位を直接的に比較したわけではない。標準的な滅菌手術用定規には、簡便さ、低コスト、滅菌済みであること、そしてソフトウェアやバッテリー電源、周囲の照明に依存しないといった利点がある。一方、スマートフォン測定アプリケーションの潜在的な技術的利点としては、自動距離計算を伴うリアルタイムのデジタル測定、手動によるアライメントへの依存度の低減、および視覚的な推定誤差の潜在的な減少が挙げられる。また、再利用可能な定規は使用ごとに洗浄および消毒が必要であり、再処理の負担を増やす可能性がある。目盛りが経時的に劣化する場合もあり、専用のステンレス製手術用定規がすべての手術室に配備されているとは限らない。したがって、スマートフォン測定アプリケーションは、症例ごとに専用の測定器具を準備、洗浄、または消毒する必要性を軽減できる可能性がある。しかしながら、今回の知見では、標準的な手術用定規に対する技術的または臨床的な優位性は確立されていない。スマートフォン支援測定と従来の解剖学的定位との直接的な比較検討が必要である。
定位中に取得される透視画像の枚数が少ないことは、ワークフローの効率性に寄与し、合理的に達成可能な限り低く(ALARA)という原則14とも方向性が一致しています。しかし、透視画像の枚数は放射線被曝の代用指標に過ぎません。1回あたりの被曝線量は、患者の体格、ビームの幾何学的配置、装置の設定、コリメーション、拡大率、および取得モードによって異なります15。直接的な線量測定のエンドポイントが報告されていないため、本結果は放射線量の定量的な減少ではなく、定位中の透視画像枚数の減少として記述されるべきです。今後の研究では、定位フェーズおよび手技全体を通じて、透視時間、面積線量積(DAP)、基準空気カーマ、および可能であればスタッフの個人被曝線量を記録する必要があります。
汎用性は、デバイスの特性、操作者の技術、および環境条件によって影響を受けます。背面搭載のLiDARセンサーは限定的に商用利用可能となりましたが、その他のスマートフォンは、距離を推定するためにカメラベースの拡張現実(AR)アルゴリズム、タイムオブフライト(ToF)センサー、構造化光システム、またはその他の深度センシング技術に依存しています。したがって、センシングハードウェアやソフトウェアアルゴリズムの違いが、測定精度に影響を及ぼし、デバイス間での適用性を制限する可能性があります。
操作者の整合性もまた重要な検討事項です。手順の不均一性を軽減するため、単一のデバイスおよび単一の操作者によるワークフローを採用しました。それにもかかわらず、測定値はデバイスの向き、スキャン速度、および骨標識の特定における一貫性の影響を受けやすいため、注意が必要です。これらの要因は、異なる操作者が手順を実施する場合に変動をもたらす可能性があります。また、周囲の照明や患者の姿勢も測定精度に影響を与える可能性があります。したがって、再現性を確保するためには、正確なデバイスモデルとソフトウェアバージョンを報告し、標準化されたキャリブレーション手順を適用し、十分な操作者トレーニングを行う必要があります。より大規模な多施設共同試験では、使用するデバイスと操作者を事前に規定し、標準化されたキャリブレーションプロトコルを確立させるべきです。
患者の形態が、指標となる部位の触知しやすさや、体表における測定距離の転写にさらに影響を及ぼす可能性があります16,17。AtikおよびGulは、骨粗鬆症性椎体圧迫骨折患者における大腰筋の測定を用いてサルコペニアを評価し、この患者集団における体組成の不均一性を示しました18。本研究では大腰筋面積の測定やサルコペニアの診断を行っていないため、サルコペニアの有無による直接的な比較は不可能でした。今後の研究では、BMI(体格指数)、軟部組織の厚さ、大腰筋面積、脊椎変形、またはサルコペニアが、位置決定誤差やスマートフォン測定アプリケーションの有用性に影響を与えるかどうかを評価すべきです。
いくつかの手順上の注意点があります。デバイスは安定した冠状面方向(コロナ方向)に維持し、大きな側方への偏位がある場合は、測定を続行する前に修正する必要があります。周囲の眩しさや急激な照明の変化を最小限に抑え、フォーカスおよびディスプレイ設定を一定に維持してください。アプリケーションでは不正確な解剖学的参照点を補正できないため、上後腸骨棘および標的となる棘突起レベルを正確に特定しなければなりません。肥満、皮膚のたるみ、または体表指標が不明瞭な患者では、触診と画像情報を併せて判断してください。患者の体動による誤差を減らすため、主要な指標に一時的な印を付け、透視を行う前に再確認してください。19定位ワークフローにおいて、無菌操作を損なわせてはならない。スマートフォンは補助的な事前定位デバイスとして使用し、施設内の感染管理手順に従って被覆および取り扱いが行われない限り、滅菌区域に投入してはならない。多レベルまたは解剖学的に複雑な骨折の場合、各ターゲットレベルを透視下で確認する必要がある。20.
本研究にはいくつかの限界がある。第一に、単施設での設計およびサンプルサイズの小ささが、特に重度の変形やその他の解剖学的バリエーションを有する患者における精度と汎用性を制限している。第二に、本手法は触知可能な骨指標に依存しているため、肥満、軟部組織の厚さ、皮膚のたるみ、または画像測定から手術ポジショニングまでの間の移動による影響を受ける可能性がある。第三に、滅菌定規、3次元ナビゲーション、または術中CTナビゲーションとの直接的な比較は行われていない。第四に、熟練した1名の外科医と1種類のスマートフォンのワークフローのみが使用されており、術者間の再現性、学習曲線、および異なるデバイスモデル間での性能は評価されていない。第五に、単一レベル対多レベルのOVCFに関する強固な分析を行うには、サンプル数が不十分であった。第六に、放射線量の評価は定位中に取得した透視画像の枚数に限定されており、透視時間および実際の放射線量は収集されていない。今後のより大規模な多施設共同試験では、複数のデバイスと術者の導入、直接的な線量測定、標準化されたキャリブレーション、事前に規定された形態関連のサブグループ解析、および適切な定規ベースの比較対照を含めるべきである。
結論
スマートフォン測定アプリケーションは、PVPの局在化フェーズにおいて局在化および補正時間を短縮し、取得される透視画像の枚数を減少させましたが、初期の局在化精度や3か月後の痛みおよび機能障害の転帰に統計的に有意な差は認められませんでした。この手法は、デバイス固有のキャリブレーション、解剖学的評価、無菌的操作、および透視による確認を維持することで、低コストなワークフローの補助手段として活用できる可能性があります。これらの知見は、高度なナビゲーションシステムに対する優越性を立証するものではなく、また放射線量の減少を直接的に証明するものでもありません。今後は、複数のデバイスと術者を対象とした大規模な多施設共同研究、直接的な線量測定、および適切な対照群を用いた検証が必要です。
開示事項
著者らは、利益相反がないことを宣言します。
著者 の貢献:
Jing Wangは、研究デザインへの貢献、スマートフォン測定アプリケーションの校正、臨床測定の実施、患者の登録および手術手技への参加、臨床データのキュレーションと解析、結果の可視化、および原稿の草案作成を行いました。本研究はJin Zhangによって概念化および監督され、Jin Zhangは画像測定と手術手技の検証を行い、原稿の改訂において多大な知的助言を提供しました。
謝辞
本研究は甘肃省中医薬科学研究プロジェクト(GZKZ-2025-49)および第二病院崔英科学技術イノベーションプログラムの支援を受けて行われました。 & 臨床医学部、蘭州大学(CY2025-LC-A02)
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| アルコール | Lanzhou Meierkang Biotechnology Co., Ltd. | 2024-0006 | ガーゼと共に清掃に使用 |
| 深度センサ搭載スマートフォン | Apple Inc., Cupertino, CA, USA | A2412 | iPhone 12 Pro Max |
| 透視装置 | Shanghai Siemens Medical Devices Co., Ltd. | Cios Select S3 | Cアーム透視装置 |
| ガーゼ | Henan Hongran Medical Devices Co., Ltd. | 20190025 | アルコールと共に清掃に使用 |
| 医用画像保存通信システム | Beijing Sichuang Guanyu Technology Development Co., Ltd. | Not applicable | PACS(医用画像管理システム)、バージョン 3.1 |
| 物理定規 | Shenzhen Pumen Technology Co., Ltd. | 9350B | 標準 20 cm 定規、Lifowave 9350B |
| 放射線不透過マーカー | Shanghai Kangdelai Enterprise Development Group Co., Ltd. | 0.7 × 32 TWLB | 10 mL シリンジ針 |
| スマートフォン計測アプリケーション | Apple Inc., Cupertino, CA, USA | Not applicable | 内蔵距離計測アプリケーション |
| スマートフォンOS | Apple Inc., Cupertino, CA, USA | Not applicable | iOS 18.1 |
| 統計解析ソフトウェア | IBM Corp., Armonk, NY, USA | 5725-A54 | IBM SPSS Statistics for Windows, version 25.0 |
| 計測デバイス | Apple Inc., Cupertino, CA, USA | Not applicable | スマートフォン内蔵ストップウォッチアプリケーション |
参考文献
- Liang JW et al. Enhancing precision in percutaneous vertebroplasty: a study on patient-specific 3D-printed guides for osteoporotic vertebral compression fractures. Front Surg. 2026;13:1800908. doi:10.3389/fsurg.2026.1800908.
- Li G et al. Clinical outcomes of percutaneous vertebroplasty using robot-assisted cross-puncture technique for osteoporotic vertebral compression fractures. J Robot Surg. 2026;20(1):674. doi:10.1007/s11701-026-03587-z.
- Ma C, Chen Z, Fang Q, Shu Y. Comparative efficacy of percutaneous vertebroplasty combined with minimally invasive pedicle screw fixation versus percutaneous vertebroplasty alone in the treatment of elderly osteoporotic vertebral compression fractures. Libyan J Med. 2026;21(1):2670006.
- Song Z et al. Percutaneous vertebroplasty and percutaneous kyphoplasty for osteoporotic vertebral compression fractures: medium- and long-term evaluation of clinical outcomes and affecting factors. BMC Musculoskelet Disord. 2026. doi:10.1186/s12891-026-10050-5.
- Yusufu A, Yasin P, Haibier A, Ma Y. The impact of bone cement distribution in unilateral PVP on therapeutic outcomes of vertebral compression fracture repair. Orthop Res Rev. 2026;18:567335.
- Zhou T et al. Efficacy of acupuncture in the treatment of residual pain after osteoporotic vertebral compression fractures percutaneous vertebroplasty among older adults: a study protocol for a randomized controlled clinical trial. J Pain Res. 2026;19:598264.
- Warimezgane O et al. Occupational radiation exposure in spine surgery: organ-specific OSL phantom dosimetry and workload-based risk assessment. J Radiol Prot. 2026;46(3). doi:10.1088/1361-6498/ae8551.
- Kim DH, Hur JW, Hong JT. Radiation exposure in minimally invasive cervical spine surgery: a systematic review. Medicina (Kaunas). 2026;62(5):977.
- Kitahara T et al. Real-time phase-dependent occupational radiation exposure analysis in full-endoscopic spine surgery. Sci Rep. 2026. doi:10.1038/s41598-026-58052-6.
- Nakaso S, Ueda H, Ono S, Ogawa R. Volumetric assessment of a soft-tissue tumor using smartphone light detection and ranging and neural radiance fields: a single case. Plast Reconstr Surg Glob Open. 2026;14(5):e7712.
- Moj K, Arseniy I, Żak K, Malicki D, Oszkinis G. 3D measurement of chronic wounds in routine care: a review with practical guidance for smartphone photogrammetry. Ann Biomed Eng. 2026. doi:10.1007/s10439-026-04172-z.
- Song B et al. Smartphone-based LiDAR application for easy and accurate wound size measurement. J Clin Med. 2023;12(18):6042.
- Papadakis K, Mileva-Popova RD, Yanev KK, Peychinov D, Bogdanov TG. Rapid low-cost production of a patient-specific thumb orthosis using smartphone light detection and ranging scanning and three-dimensional printing. Cureus. 2026;18(4):e106955.
- Cool J et al. Radiation reduction in computer-assisted spinal deformity surgery using 3D and 2D pediatric-specific low-dose fluoroscopy protocols. N Am Spine Soc J. 2026;26:100889.
- Türkmen A et al. The effect of a mobile application-based music intervention on pain levels and analgesic consumption following surgery: a randomized controlled trial. Rev Assoc Med Bras (1992). 2026;72(4):e20251930.
- Xu X et al. Spatial posture perception method combined with ball-tip technique improves pedicle screw placement in adult degenerative scoliosis: a dual-center retrospective cohort study. BMC Surg. 2026;26(1):491.
- Lamé G et al. A qualitative human factors investigation of the impact of intraoperative CT-based navigation on interprofessional work in the operating room. Surg Open Sci. 2026;33:37–43.
- Atik I, Gul E. Evaluation of sarcopenia by psoas muscle measurements in osteoporotic patients with vertebral compression fracture. J Coll Physicians Surg Pak. 2024;34(6):713–716.
- Maizels M et al. Utilization of an ultrasonography-computed tomography fusion system in the lumbar spine. Int J Spine Surg. 2026;20(3):420–425.
- Garg S, Aranha RSM, Sam F. Localization of the motor entry point of the adductor pollicis muscle using surface landmarks for safe and effective botulinum toxin injection administration. Ann Anat. 2026;267:152881.
再版と許可
この記事は公開されました
動画は近日公開