本プロトコルは、上位胃がん患者におけるロボットおよび腹腔鏡近位胃切除術後の全身免疫炎症反応および周術回復結果を、全身免疫炎症指数、好中球対リンパ球比、血小板対リンパ球比の測定を用いて評価します。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
腫瘍切除は臨床現場で一般的に用いられる治療法です。腫瘍手術の技術が進むにつれて、ロボット支援手術の臨床手術への応用も拡大しています。しかし、手術効果や術後予後を評価する効果的な指標は依然として限られています。本研究では、ロボット手術および従来の腹腔鏡手術後の周術期炎症反応および術後回復を評価するために全身免疫炎症指数(SII)を導入しました。ロボット支援による消化管腫瘍切除術を受けた患者81名と、従来型腹腔鏡下消化管腫瘍切除術を受けた患者81名が含まれていました。SIIは血小板数×(好中球数/リンパ球数)という式で計算されました。術後SII、好中球対リンパ球比(NLR)、および血小板対リンパ球比(PLR)は手術後に上昇し、術後3日目にピークを迎え、術後7日目には徐々にベースラインに戻った。術後3日目以降、ロボット手術群のSIIおよびNLR値は腹腔鏡手術群よりも有意に低く(P < 0.05)、これらの差は術後5日目および7日目でも有意なままでした(P < 0.05)。術後3日目のみロボット手術群でPLR値が有意に低く(P < 0.05)、術後5日目および7日目では有意な差は認められませんでした(P > 0.05)。ロボット手術群の患者は、術後の回復指標も改善しており、歩行の早さ、術後の排気と摂食の早さ、平均排尿量の減少、術後の入院期間の短縮などが認められました。これらの結果は、SIIが低侵襲胃がん手術後の術後の炎症状態および周術期回復の評価に有用な指標となり得ることを示唆しています。
概要
胃がんは世界的ながん関連死亡の主要な原因の一つであり、中国における公衆衛生上の大きな負担となっています。胃がんの発症と進行は、食習慣、環境曝露、生活習慣に関連するリスク因子など複数の要因に関連しています 2,3,4。現在の胃がん治療法は、腫瘍のステージや患者の状態に応じて、ネオアジュバント療法、外科的切除、補助化学療法などの多様管理を一般的に含みます5,6。切除可能な胃がんの主要な治癒治療は外科的切除です。低侵襲技術の進歩に伴い、腹腔鏡手術やロボット支援手術は胃がん手術にますます応用されています7,8,9。これらの技術は手術の精度と周術期の回復を向上させ、手術外傷を軽減する可能性があります。
全身性免疫炎症指数(SII)は、全身性炎症および免疫状態を評価するために用いられる包括的なバイオマーカーです。これまでの研究では、術後の炎症反応が胃がん患者の臨床回復および予後と関連していることが示されています11。好中球対リンパ球比(NLR)や血小板対リンパ球比(PLR)などの従来の炎症指標も、術後の炎症状態を評価するために用いられています12,13。しかし、これらの指標は手術後の患者の免疫反応と炎症反応の複合反応を完全に反映しているとは限りません。SIIは血小板、好中球、リンパ球の数を統合するため、術後の炎症状態をより包括的に評価できる可能性があります14。
本研究では、術後の免疫炎症反応を、術前期のSIIの変化を分析し、以下の15項と計算しました。
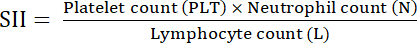 (1)
ここで、PLTは血小板数、Nは好中球数、Lはリンパ球数です。
上部胃がんのロボット支援手術と従来の腹腔鏡手術を受けた患者の間で、SII、NLR、PLR、および術後回復指標の違いを比較しました。本研究は、低侵襲胃がん手術後の術後の炎症反応および周術期回復を評価するためのSIIの臨床的価値を評価することを目的としました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
胃腺癌と病理診断された全患者の検査データは、南京医科大学付属淮安第一人民病院の2024年から2025年にかけて収集された検査室データベースから取得されました。上部胃がんは、胃の上部3分の1または食道胃接合部に位置する腫瘍と定義されました。収集されたデータを遡って分析しました。サンプルは使用前に識別解除され、南京師医科大学華安第一人民病院倫理委員会(KY-2024-250-01)が承認した機関プロトコルに従って処理されました。登録前にすべての患者から書面によるインフォームドコンセントが取得されました。対象条件には、手術および病理検査で胃腺癌と診断され、術前放射線治療や化学療法を受けておらず、術前定期血液検査の結果が正常範囲内である患者が含まれていました。除外基準には、不完全な臨床または検査データを含む、納入基準と一致しない状態が含まれていました。腫瘍病期はAJCC/UICC TNM第8版の病期決定システムに従って実施されました。手術のアプローチでは、患者は腹腔鏡手術グループまたはロボット支援手術グループに割り当てられました。
従来の腹腔鏡手術群とロボット支援手術群の手術手順および手術詳細の比較
本研究における近位胃切除術(PG)の適応症は以下の通りです:(1) 食道胃接合部または胃の上部3分の1の腺癌;(2) 少なくとも5cmの遠位胃を保存しながらR0切除を達成できる可能性;(3)セリアック軸に沿ったかさばらのリンパ節転移がないこと(No. 12a, 8a, または11)。進行期(ステージIII)の患者に対しては、多職種チーム(MDT)の合意に基づき、腫瘍学的安全性と術後の栄養保存のバランスを優先してPGが実施されました。登録患者のうち、ロボット支援手術群の85.2%(n = 69)、腹腔鏡手術群の82.7%(n = 67)が治癒目的のR0切除を受けました。残りの患者は、腫瘍関連出血や胃出口閉塞などの生命を脅かす症状を緩和するため緩和手術を受けました。術後の病理検査により陰性手術マージンが確認されました。
再建は、山下(mSOFY)技術による改良側重なりとファンドプリケーションを用いて行われました。まず、食道切断の右側と胃残存物の前壁に小さな切開を開けました。その後、45mmのリニアカッティングホチキスを食道と残存胃の準備された吻合口に挿入しました。食道は右壁と残存胃の間の吻合を容易にするために軸に沿って反時計回りに90°回転させ、その後胃壁を食道左側に縫合しました。食道と残存胃の間の共通開口部は、その後逆さ縫合で閉じられた。その後、食道の左側および下部を残存する胃に縫合され、食道が胃壁に密接に接合された状態を維持しました。縫合された共通開口部を開いた後、下部食道節の後壁は偽窩網膜構造から生じる圧力によって弁状の構造に圧縮されました。mSOFY手技を受けるすべての患者に対して体内吻合が行われました。
気腹を再確立した後、両方の横隔膜のクルラが切開され、胃の残存部分の2つの角を縫合して対応する横隔膜の十字に固定し、その後の再建手術を容易にしました。mSOFY再建を伴う腹腔鏡近位胃切除術では、5ポート構成が用いられました。患者は仰臥の脚を割った姿勢に置かれ、上腹部と食道胃接合部の露出を容易にするために、20°の逆トレンデレンブルク(ヘッドアップ)傾きと10°の右側傾きが施されました。気胸圧は患者個人の状態に応じて10〜15 mmHgの間に維持されました。
トロカーの配置は5ポート方式で確立されました。12mmの下部トロカーがカメラポートとして挿入され、パノラマ腹腔鏡での可視化が可能となりました。左前腋下線の肋縁下に12mmのトロカーが設置され、血管結紮、リンパ節切開、吻合の主な手術ポートとして機能しました。左の鎖骨中部線、臍の約3cm上に5mmのトロカーが挿入され、食道切断の管理と吻合を容易にするために左の補助ポートとして機能しました。右側には2つの補助ポートが設置されました。1つは肋縁より下の右前腋窩線に5mmのトロカールで組織の縮減と露出用、もう1つは右鎖骨中部線の約3cm上に設置され、吻合補強や逆流防止門底形成を含む繊細な処置を支援しました。
日本胃がん協会が発行した第5版の胃がん治療ガイドラインによると、標準的なリンパ節郭清にはD1+およびD2リンパ節摘出術が含まれていました。D1+リンパ節郭清は、cT1N0として早期に病期が分期された上部胃がん患者に対して一般的に実施されました。D2リンパ節郭清は、cT2以上の腫瘍または臨床的にリンパ節陽性(cN+)疾患の患者に対して実施されました。D1+リンパ節郭清にはリンパ節ステーションNo.1、2、3a、4sa、4sb、7、8a、9、11pが含まれ、D2リンパ節郭清にはステーションNo.1、2、3a、4sa、4sb、7、8a、9、10、11p、11dが含まれていました。
手術中にインドシアニングリーン蛍光イメージングは使用されませんでした。複数の外科チームが手術に参加しました。しかし、参加したすべての外科医は低侵襲胃がん手術の専門的な訓練と経験を持っており、症例ごとに一貫した手術の質と手術基準を確保していました。腹腔鏡手術群とロボット支援手術群の手術手順および手術の詳細を比較し、両者の低侵襲手術アプローチの違いを評価しました。
採集した2歳標本に対する血液検査の実施
手術当日の午前8時にEDTA-K2抗凝固チューブに入った全患者から空腹時末梢血サンプルを採取し、術後3日目、5日目、7日目に実施しました。収集された標本は滅菌輸送袋に封印され、室温で分析のため実験室に移されました。末梢血液サンプルは自動血液分析装置を用いて分析されました。検査室の職員は外科的グルーピングを盲目にし、すべてのサンプルは標準化された品質管理条件下で検査されました。各患者ごとに血小板数(×109/L)、リンパ球数(×109/L)、好中球数(×109/L)を記録しました。対応するSIIは式1を用いて算出され、NLR16とPLR17はそれぞれ次の式2と3を用いて算出されました。
 (2)
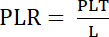 (3)
腹腔鏡手術グループおよびロボット支援手術グループからの患者データの収集
研究目的を達成するために、腹腔鏡手術群およびロボット支援手術群の患者に対して、術前および術後の包括的な臨床データを収集・分析しました。収集されたパラメータには、人口統計的特徴(性別と年齢)、血液学的プロファイル(完全な血球計数結果)、および周術期回復指標が含まれていました。術後の回復指標は以下のように定義されました:(1) 最初のおならまでの時間(手術完了から直腸あたりの最初のガス通過までの間隔);(2) 手術完了から患者が初めてベッドから外出する活動(補助または自立)までの間隔;および(3) 術後入院期間(標準化された臨床退院基準に基づき、手術から退院までの合計日数と定義されます)。術後合併症(吻合漏、逆流食道炎、吻合狭窄、再手術、再入院など)が入院中に評価されました。合併症の重症度はクラヴィエン・ディンド分類法に基づいて等級付けされました。すべての患者は標準化された術後管理およびリハビリテーションプロトコルを受けました。術中期抗生物質投与および血栓予防プロトコルもグループ間で標準化されました。本研究は、術前期および入院後のアウトカムに焦点を当てました。したがって、長期術後追跡は研究デザインに含まれていませんでした。
統計解析
すべての統計解析は統計解析ソフトウェアおよびグラフ作成ソフトウェアを使用して実施されました。学生のt検定、カイ二乗検定、反復測定分散解析(ANOVA)を用いて、グループ間および術後時点を比較しました。データは平均±標準偏差として提示されます。カイ二乗検定は、カテゴリカルな臨床データの統計解析に用いられました。パラメトリック解析の前に正規性検定が行われました。 P 値<0.05は統計的に有意とされました。欠損または不完全なデータは分析から除外されました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
従来の腹腔鏡手術群とロボット支援手術群の手術手順および手術詳細の比較
図1に示すように、手術パラメータの統計解析により、ロボット支援手術群は腹腔鏡手術群よりも長い再建時間が必要であることが示されました(P < 0.05)。しかし、ロボット支援アプローチは腹腔鏡手術と比較して術中の推定出血量が有意に低いことが示されました(P < 0.05)。吻合漏れ、吻合狭窄、逆流食道炎、クラビエン・ディンドグレード≥II合併症、再手術率(P > 0.05)などの主要な術後合併症に関して両群間で有意な差は認められず、ロボット支援mSOFY再建の安全性と実現可能性が確認されました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
胃がんは世界的に高い罹患率と死亡率と関連しており、その発生率は依然として重大な公衆衛生上の懸念事項です。診断および治療技術の継続的な発展、特に外科的治療の進歩により、胃がんの管理は大幅に改善されました21。したがって、胃がんに対する低侵襲手術法のさらなる評価は臨床的に重要です。本研究では、腹腔鏡手術とロボット支援手術を周手術期間炎症指標と組み合わせて比較し、胃がん患者の術後の回復および炎症反応を評価しました。進行した近位胃がんの標準治療は全胃切除術ですが、過去の研究では、適切なリンパ節摘出を伴う近位胃切除術が、上位3分の1の胃腫瘍を持つ選択された患者に対して許容可能な腫瘍学的結果を得られる可能性が示唆されています。mSOFY再建技術は、効果的な逆流防止機構を作成する必要があるため、技術的に要求が高いです。本研究では、ロボット支援手術プラットフォームが強化された三次元可視化と器具の可動性を向上させ、mSOFY...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
利益相反:
著者たちは競合する利害関係を一切認めていない。
謝辞
著者らは本研究への支援と貢献に感謝申し上げます。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
```html
```
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 吸収可能な縫合糸 | Ethicon, Cincinnati, OH, USA | SXMD1B405 | 吻合強化および固定 |
| 自動血液分析装置 | Sysmex, 神戸, 日本 | XN-2800 | 末梢血細胞分析 |
| 二酸化炭素注入器 | オリンパス, 東京, 日本 | UHIシステム | 腹腔内気腔形成 |
| 円形ステープラー | Johnson & Johnson, New Brunswick, NJ, USA | EEA | 食道胃吻合 |
| EDTA-K2抗凝固血液採取チューブ | WEGO, 威海, 中国 | 20260101 | 末梢血サンプル採取 |
| 内視鏡用直線ステープラー | Ethicon, Cincinnati, OH, USA | ECH60C | 胃切断および再建 |
| 組織切断用エネルギーデバイス | Ethicon, Cincinnati, OH, USA | Harmonic 1100 | 組織切断および止血 |
| プレゼンテーションソフトウェア | Microsoft, Redmond, WA, USA | PowerPoint | 図の作成、注釈、データ可視化 |
| 腹腔鏡カメラシステム | Karl Storz, Tuttlingen, ドイツ | TC200 | 術中可視化 |
| 腹腔鏡手術システム | Karl Storz, Tuttlingen, ドイツ | 26605AA | 従来の低侵襲手術 |
| 経鼻胃管 | 華成, 広州, 中国 | 16 Fr | 胃減圧 |
| 針ホルダー | オリンパス, 東京, 日本 | A5690 | 体内縫合 |
| 非吸収性縫合糸 | Ethicon, Cincinnati, OH, USA | Mersilke | 組織固定 |
| 病理検体容器 | Cidabio, 広州, 中国 | Bio-CD2492 | 外科検体採取 |
| 個人用保護具 | 3M, St. Paul, MN, USA | 4565 | 手術の安全性と生物安全性の遵守 |
| ロボット支援手術システム | Intuitive Surgical, Sunnyvale, CA, USA | Da Vinci Xi IS4000 | ロボット支援低侵襲手術 |
| 統計解析ソフトウェア | GraphPad Software, San Diego, CA, USA | GraphPad Prism 8.0 | 統計解析 |
| 統計解析ソフトウェア | IBM Corp., Armonk, NY, USA | SPSS 17.0 | 統計解析 |
| 外科用鉗子とグレイパー | オリンパス, 東京, 日本 | A63010S | 組織操作 |
| 手術用トロカレ | AOFO/Intuitive Surgical | FQ/カニューレ | 手術中のポート配置 |