本研究では、ラットにおける頸椎症のモデル作成法および針刀治療(acupotomy)の介入戦略を詳細に記述し、関連研究のための視覚的な操作プロトコルを提供します。
方法論記事
ラットにおける頚椎症に対する針刀療法:モデル作成および介入の可視化プロトコル
* These authors contributed equally
この記事について
サマリー
要約
頚椎症(CS)は慢性的な変性疾患である。頚椎の椎間板における変性変化と、それに続く病理学的変化は、周囲の組織や構造に影響を及ぼし、頚部痛、こわばり、可動域制限、そして時には上肢のしびれや放散痛などの臨床症状を引き起こす。これらの中でも、神経根圧迫が最も一般的である。したがって、本研究では頚神経根圧迫によって誘発されるCSラットモデルを構築した。鍼刀療法は、局所の軟部組織癒着を剥離し、神経圧迫を緩和することで、臨床的なCS治療において有用性を示している。しかし、動物実験における視覚的な手技プロトコルは現状不足している。本研究では、信頼性の高いCSラットモデルの構築方法および対応する鍼刀介入プロトコルの詳細な解説を行う。本手順では、モデル誘発プロセス、鍼刀操作のステップ、治療部位の特定、ラットの固定技術、および重要な注意点について詳述する。さらに、本研究では筋電図(EMG)を用いてCSモデルの構築成功を確認し、機械的逃避閾値、歩行分析、および神経根の組織病理学的に介入の効果を評価した。本研究は、CSラットモデルの構築と鍼刀介入の参照資料となるだけでなく、今後の作用機序を調査する研究に向けて、系統的かつ実行可能な実験的枠組みを提供するものである。
概要
頸椎症(CS)は一般的な退行性脊椎疾患である。その中心となる病理学的プロセスは椎間盤の変性から始まり、それがさらに椎間腔狭窄、骨棘形成、靭帯肥厚を含む一連の二次的な病理学的変化を誘発する1,2。これらの病理学的変化により、首や肩の鈍痛や疼痛、上肢への放散性しびれなど、さまざまな臨床症状がもたらされる。重症の場合、運動機能障害や四肢麻痺を含む神経学的障害が生じることがある2,3。特に、近年、頸椎症の発症率は徐々に増加しており、発症年齢も次第に若年化しており、多大な社会経済的負担となっている4。頸椎椎間盤の変性と骨棘の増殖は、隣接する骨および軟組織構造に関与し、頸椎管や椎間孔の狭窄を招き、その結果、頸神経根、脊髄、椎骨動脈を含む近接構造を圧迫する1,2,3,4。これらの中で最も頻度が高いのは頸神経根の圧迫であり、全CS症例の約60%–70%を占める5,6,7。臨床現場では、理学療法、薬物介入、手術など、複数の治療アプローチが利用可能であるが、手術はコストが高く、侵襲が大きく、術後の経過が不確実であるため、多くの患者にとって非手術的治療が好ましい選択肢となっている4。現代の医療現場では、非ステロイド性抗炎症薬や神経栄養剤が一般的に用いられている。これらの薬剤はある程度の疼痛緩和と疾患進行の遅延を可能にするが、消化管損傷や腎不全などの副作用を伴う8,9。
針刀療法は、伝統的な中国の鍼灸理論に基づき、現代の低侵襲外科技術を組み合わせて開発された特徴的な治療法である。この療法は、軟部組織の癒着を剥離・解除し、局所の炎症因子を調節し、局所的な微小循環を改善させることで効果を発揮する10,11,12。近年、頸椎症に対する針刀療法の臨床的有効性が広く認められており、神経圧迫の緩和、疼痛の軽減、および頸部の運動機能の改善において有望な可能性が示されている13,14。しかしながら、動物実験に適用する場合、針刀介入は定位の不正確さや操作深度の制御の困難さといった課題に直面する。同時に、これらの臨床的な観察結果を強固なエビデンスに基づいた結論へと変換するためには、安定し再現性のある動物モデルの構築が不可欠な前提条件となる。椎間ナイロン縫合糸法は、椎間孔にナイロン縫合糸を挿入することで直接的な機械的圧迫を誘発し、これにより臨床的な神経根圧迫の病態生理学的過程を正確に模倣する15。このモデル作成アプローチは、作製サイクルの短縮や圧迫部位の制御が可能であるといった利点も備えている15。しかし、その手術手順は個人の経験に大きく依存しており、詳細に視覚化された操作説明は現状不足している。
本研究では、頸椎症ラットモデルの作製および針刀治療介入の全手順を網羅した、完全かつ詳細な視覚化実験プロトコルを提示します。麻酔剤は機械的逃避閾値の測定に影響を及ぼし、結果として実験結果を妨げる可能性があるため16,17,18,19、本研究では専用のラット固定装置を採用しました。本記事では、ラットモデルの誘発プロセス、段階的な針刀操作、治療部位の正確な定位、ラットの拘束および固定方法、およびその他の重要な実験上の注意点について詳細に記述します。評価指標としては、機械的逃避閾値の測定、電気生理学的記録、歩行分析、および神経根の組織病理学的観察を含む複数の次元を採用しました。本研究は、頸椎症ラットモデルにおけるモデル誘発と針刀介入の視覚化プロトコルを提供し、それによってCS治療における針刀療法のメカニズム解明および有効性評価のための手法的な裏付けを提供することを目的としています。
プロトコル
すべての実験手順は、北京MDKN Biotech社の動物実験倫理委員会によって審査、承認され、厳格に監視されました(承認番号:MDKN-2025-096)。すべてのプロトコールは、米国国立衛生研究所(NIH)が発行した「実験動物のケアおよび使用に関するガイドライン」に厳格に従って実施されました。本研究で使用した試薬および機器は、材料表に記載されています。
1. 実験動物および群
- 体重230.0 g ± 20 gの成熟雄性Sprague–Dawley (SD)ラットを実験用に選出する。
- 動物を専用の実験動物飼育施設で飼育する。
- 室温を24 °C ± 2 °C、相対湿度を50%–60%に維持し、12時間の明暗サイクルで管理する。研究期間中、標準飼料と水をad libitum(自由摂取)で提供する。
- 7日間の馴化期間後、24匹のラットをランダムに4群(各群 n = 6)に分ける:正常対照(Control)群、偽手術(Sham)群、CSモデル(Model)群、および鍼刀治療(acupotomy)群とする。実験デザインのタイムラインを図1に示す。
2. CSモデルの構築
注:モデル作製の12時間前から、すべてのラットに餌と水を与えないでください。体重を測定し、記録します。すべての手術器具を高圧蒸気オートクレーブで滅菌します(図2A)。
- 手術の前日に、直径0.5 mm、長さ約1 cmのセグメントに切断してナイロン糸を準備する。これらのフィラメントを75%エタノールに4時間浸漬し、無菌条件下で乾燥させた後、組織への接着性を高めるために0.1% poly-L-lysine溶液に8時間浸す。
- ラットを導入チャンバーに入れる。4%のイソフルランで麻酔を導入し、その後1.5%~2.0%のイソフルランで麻酔を維持する。 〜経由で フェイスマスク。施設で承認されたプロトコルに従い、動物を腹臥位で固定する。
- 手術部位を完全に露出させるため、頸部背側を剃毛する。ポビドンヨードを用いて、内側から外側に向かって手術部位を3回消毒し、続いて75%エタノールで同様の消毒手順を繰り返す。
- ラットの背側で、最高棘突起(T2)を触診して印を付ける。T2棘突起の頂点から頭側に向かって、約3 cmの正中背側皮膚切開を行う。皮下組織および後頸筋を鈍的に剥離し、図2B).
- C5からT1まで左側の椎弓を完全に露出し、その上にある筋肉および結合組織を徹底的に掻き取ってください(図2C).
- マイクロ鉗子を用いて、C6–C7およびC7–T1の椎間腔における黄色の靱帯と結合組織を慎重に剥離します。蚊鉗子を用いてC7の左椎弓を開き、脊髄を露出させます。
- 眼科用神経剥離鉗子を用いて、脊髄を右側へ緩やかに牽引する。マイクロサージカル鉗子を用いて、脊髄の長軸方向に沿ってC6–C7およびC7–T1の神経根の下に滅菌済みナイロン糸を配置する。この際、椎静脈への損傷を防ぐため、過度な圧迫を避けること。
注:シャム群では、ナイロン糸を挿入せずに、同一の解剖学的部位で脊髄を露出させる。 - 処置の完了後、切開部を一層ずつ閉鎖し、縫合する。
- ラットを、温度制御された以下の温度に維持される加熱パッドに移す。 37 °C、そして意識が完全に回復するまでバイタルサインをモニタリングする。
- 術後の抗感染予防として、ペニシリンナトリウム溶液50,000ユニットを後肢に筋肉内注射する。動物をホームケージに戻し、術後の回復を図る。
3. 固定手順
- ラットを黒色の拘束用メッシュスリーブに固定します。
- プラスチック製のフレームに2本のナイロン製結束バンドを固定します。上の結束バンドを腋窩領域に、下の結束バンドを骨盤領域に固定します(図3B)。
注:プラスチックプレート(サイズ 200 mm × 300 mm × 5 mm)を使用します。このプレートは、長辺に10 mm間隔、短辺に3 mm間隔で20 mm × 4 mmのスロットが開いており、中央と四隅に5つの支持脚が備わっているものとします(図3A)。 - モデル誘導後、十分な馴化を確保するため、すべての群の各ラットに対して上記の手順で拘束を3日間連続して繰り返します。各拘束セッションは、1日あたり最低5分間維持してください。
4. 鍼刀治療
- 4番目の部位に針刀治療介入を開始する。th モデル作製後の翌日。
- 使い捨て滅菌済みの針刀(直径:0.40 mm、長さ:40 mm)を準備する。
- 手術野を完全に露出させるため、頸部の被毛を除去する。
- 頸椎棘突起の両側の軟組織を触診し、硬結した結節や索状構造を確認します。C6またはC7の棘突起を1点決定し、次にこの棘突起の両側約0.5 cmの外側に、さらに2つの点を確認します。
- これら3か所を針刀療法の刺入点として指定し、マーキングします(図3C).
- 印を付けた穿刺部位を医療用ポビドンヨードで消毒し、続いて75%医療用エタノールで消毒する。
- アキュポトミーの切削刃を後正中線と平行に配し、刺入時は針身を後頸部冠状面に垂直に維持してください。
- 右手の親指と人差し指でアキュポトミーをしっかりと保持し、同時に左手の親指で刺入部位を軽く圧迫する。皮下組織を垂直方向に速やかに貫通させ、その後、骨面に到達するまでゆっくりと針を進める。
- 病変部位において、局所的な縦切りの切開を3回、横方向の軟組織剥離を2回行い、その際、操作範囲を1mm以内に制限する。操作完了後、針を抜去する(図 3D).
- 止血させるため、刺入部位を3分間強く圧迫します。鍼刀治療を5日に1回の頻度で、計3回実施します。
注:針刀治療群を除き、他の3群には治療的介入を行わない。ただし、これらの群の動物は、針刀治療群と同様の方法および時間で固定を行う。
5. 機械的逃避閾値(MWT)試験
注:測定はモデル作製手術の前日、3回実施すること。rd 日、および14th 手術の翌日に、ラットおよびマウス用足底機械的痛覚刺激装置を用いて測定を行う。
- 24 °C ± 2 °Cに維持された静かな環境において、金属メッシュ床の上に配置された透明な試験チャンバーに各ラットを入れます。
- ラットをチャンバー内で少なくとも5分間、あるいは探索行動やグルーミング行動がほぼ収まるまで順応させます。
- von Freyフィラメントの先端を、左前肢の足底面、第3および第4中手骨の間に垂直に配置します。素早い足の引き込み、舐め動作、または振り払い反応が誘発されるまで、金属メッシュを通して下方から刺激を与えます。
- 引き込みが起こった瞬間の表示値を機械的痛覚閾値として記録します。
- 各ラットの試験後、後続の行動試験に影響を及ぼす可能性のある残留臭を除去するため、チャンバーの金属メッシュ床と内壁を75%医療用アルコールで十分に拭き取り、清潔なガーゼで乾燥させます。装置が完全に乾いた後のみ、次のラットを導入してください。
注:すべてのラットを回転順に3ラウンド連続して試験します。同一ラットにおける2回連続のMWT測定の間は、少なくとも10分以上の間隔を空けてください。3回の測定値の平均を、各ラットの最終的なMWT値として使用します。
6. 筋電図(EMG)記録
注:モデル作製後の3日目に、生体信号収集・解析システムを用いて安静時EMGを測定してください。
- イソフルラン吸入(導入濃度3%–4%、維持濃度1.5%–2.0%)によりラットを麻酔させる。動物を実験台の上に腹臥位で固定し、左前肢を十分に露出させる。
- 記録電極のリード線を指定の収集チャンネルに接続する。収集ソフトウェアを起動し、EMG信号モードを選択して、サンプリング周波数を20 kHz、バンドパスフィルター範囲を15 Hz–5 kHzに設定する。
- 75%医療用エタノールに浸した脱脂綿を用いて、左前肢の筋肉(橈側手根屈筋、尺側手根屈筋、上腕二頭筋、および上腕三頭筋)を消毒する。
- 筋腹に対し、筋線維の方向と直交するように針状記録電極を垂直に挿入する。2本目の針電極を3–5 mm離して参照電極として挿入し、接地電極を尾の付け根に挿入する。
- 針挿入直後の挿入活動を観察する。挿入電位が消失し、筋肉が完全に弛緩した後、各ラットについて静止期EMG信号を1分間記録する。
注:記録中は静穏な環境を維持し、外部からの電磁干渉を最小限に抑える。一般的な干渉には、交流による商用電源周波数干渉や、他の実験装置からの高周波ノイズがあり、これらは筋電図上に重畳する規則的な正弦波として現れる。これらの干渉は、接地、フィルター設定、および環境管理によって低減できる。 - すべての針電極を注意深く抜き取り、ラットをホームケージに戻して、麻酔から自然に回復させる。
- 各ラットのEMG記録完了後、交差汚染を防ぐため、脱脂綿を用いて針電極を75%医療用エタノールで洗浄し、滅菌ガーゼで十分に乾燥させる。
7. ラットにおける歩行分析
注:鍼刀切除術(モデル手術後15日目)の翌日に歩行分析を行います。歩行分析システムは、透明ベルトを備えたトレッドミル、ベルト下に配置された高速デジタルカメラ、およびコンピュータワークステーションで構成されています。
- ラットをトレッドミル軌道上に置き、3分間自由に慣らします。
- トレッドミルベルトを起動し、ラットが探索行動を示さず安定した歩様になるまで、速度を5.0 cm/sから徐々に上げます。
- 高速カメラを使用して、ラットの腹側(底面)からの歩行ビデオを10秒間撮影します。
- 各ラットの試験終了後、後続の行動評価に影響を及ぼす可能性のある残留臭を除去するため、トレッドミルベルトと試験チャンバーを75% ethanolで十分に拭き上げます。次のラットを導入する前に、ベルトを完全に乾燥させてください。
- 記録したビデオを解析ソフトウェアにインポートします。ソフトウェアを用いて各肢の足跡位置を特定し、一連の歩様パラメータを抽出します。
- 自動解析が完了したら、後の統計解析のために歩様パラメータデータをエクスポートします。
- 本研究では、以下の歩様パラメータを含めます:左前肢の平均接地面積(全立脚期における足跡サイズの平均値)、左前肢の最大立脚面積(全立脚期における足跡の最大サイズ)、および左前肢の立脚圧(歩様解析システムで記録された立脚相における足圧の相対的な強度を反映したもの)。
注:各ラットについて3回の有効な歩様シーケンスを取得し、解析にはこれら3回の測定値の平均値を使用してください。
8. 神根組織のHE染色
注:モデル手術後の術後15日目の行動テスト終了後、HE染色のための神経根組織サンプルを回収します。
- 2% ペントバルビタールナトリウム(0.3 mL/100 g)を腹腔内投与してラットを麻酔し、パラホルムアルデヒドによる経心腔灌流を行う。
- C6–T1 脊髄神経根を摘出し、組織を4 °Cの4% パラホルムアルデヒドに48時間浸漬させて後固定を行う。
注意:パラホルムアルデヒドは刺激物であるため、換気の良い環境または化学薬品用ドラフトチャンバー内で取り扱うこと。 - 固定した神経根組織を流水下で1時間洗浄し、残留した固定液を除去する。
- 組織を段階的なエタノール脱水し、キシレン(I)およびキシレン(II)で順次透徹させ、パラフィンに包埋し、厚さ 3–5 µm で切片を作成する。切片を 65 °C で乾燥させる。
- キシレン(I)およびキシレン(II)にそれぞれ 8 分間浸し、切片を脱パラフィンする。段階的なエタノール系列(100%で 15 分、95%で 5 分、80%で 5 分、70%で 3 分)で切片を再水和させ、その後、蒸留水に 2 分間浸漬させる。
- 切片をヘマトキシリン溶液で 5 秒間染色し、流水で 2 分間洗浄して過剰な染色液を除去する。
- 切片を蒸留水で 30 秒間分化させる。切片を 70% エタノールに 10 秒間、続いて 80% エタノールに 10 秒間浸漬させる。
- 切片をエオシン溶液で 4 分間染色し、流水下で洗浄して表面の染色液を除去する。段階的なエタノール(70%で 10 秒、80%で 10 秒、95%で 10 秒、100%で 160 秒)で切片を脱水し、キシレンで 4 分間透徹させる。
- 中性樹脂でスライドを封入する。
- 光学顕微鏡を用いて 400× 倍率で脊髄神経根組織の病理学的および形態学的変化を観察し、代表的な標的視野から顕微鏡画像を撮影する。
9. 統計解析
- SPSSソフトウェアを用いて統計解析を行う。正規分布に従う連続変数は、平均値 ± 標準偏差として表記する。
- 正規性と分散の均一性の仮定に基づき、機械的逃避閾値は反復測定分散分析を用いて解析し、歩行パラメータは一元配置分散分析(one-way ANOVA)を用いて解析する。群間のポストホック(事後)多重比較には、最小有意差(LSD)検定を用いる。
- 正規分布または分散の均一性の仮定が満たされない場合は、非パラメトリック検定を適用する。
- p < 0.05 の場合に統計的に有意であるとみなす。
結果
機械的逃避閾値(MWT)の評価により、モデル作製前にはすべての群で同等のベースライン値であることが示されました。モデル作製および擬似手術から3日後、擬似群と対照群の間に有意な差は認められませんでした(p > 0.05)。対照的に、モデル群と鍼刀切開群の両方において、擬似群と比較してMWTの著しい低下が認められました(p < 0.01、Figure 4)。治療完了後、鍼刀切開群ではモデル群と比較してMWTの有意な上昇が示されました(p < 0.05、Figure 4)。
筋電図(EMG)記録により、3日目にrd モデリングおよび擬似手術の翌日、モデル群と針刀切除群の両方において、静止時の針電極筋電図(needle EMG)で細動電位や陽性鋭波などの異常自発活動が検出された。対照的に、対照群および擬似手術群の静止時針電極筋電図波形では、異常自発放電は認められなかった。図5)。患側に異常自発電位が認められない場合は、モデルにおいて標的神経根の損傷が不十分であった可能性が示唆されるため、手術手順を再確認する必要がある。
歩行分析の結果、治療完了後、シャム群の平均足跡面積、最大立脚面積、および立脚圧は、対照群と有意な差を認めませんでした(p > 0.05)。対照的に、モデル群ではすべての歩行パラメータがシャム群と比較して著しく低下していました(p < 0.001)。モデル群と比較して、針刀治療群ではこれらの歩行指標のそれぞれに有意な上昇が認められました(p < 0.05、図6)。平均足跡面積とは、立脚期間全体における足跡サイズの平均値です。最大立脚面積とは、立脚期間全体における足跡の最大サイズです。立脚圧は、歩行分析システムで記録された立脚相における足底圧の相対的な強度を反映しています。
頸神経根組織のHE染色の結果、対照群およびsham群では、神経根組織の形態は概ね正常であることが示されました。神経線維および神経細胞体は比較的整然と密に配置されており、構造的な境界は明確で、明らかな間質性浮腫は見られませんでした。一方、sham群とは対照的に、モデル群では神経根損傷を示す顕著な病理学的変化が認められ、神経線維および細胞体の配列の乱れと疎開、一部の神経細胞の破裂および変形、部分的な線維の断片化、ならびに顕著な間質性浮腫が特徴的でした。モデル群と比較して、アキュポトミー治療はこれらの病理学的病変を著しく改善させ、神経線維および細胞体の配列がより規則的になり、間質性浮腫が軽減し、神経組織の構造的な完全性が部分的に回復していることが確認されました(図 7)。
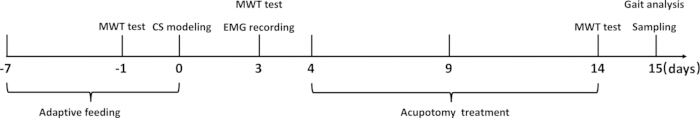
図1実験デザインの時間軸図。 7日間の順化給餌期間後、モデル群および鍼刀療法群の両方のラットにおいてCSモデルを作製した。偽手術群では、モデル群と同様に脊髄の同一部位を露出させたが、釣り糸の留置は行わなかった。鍼刀療法の介入は4日目に開始した。th 刺灸切開群において、造模成功の翌日に処置を行った。ラットの機械的痛覚閾値は、造模前日、術後3日目、および介入終了後の術後14日目に測定した。神経根圧迫を評価するため、術後3日目に筋電図評価を実施した。ラットの運動協調機能を評価するため、介入後の術後15日目に歩行解析を行った。検出サンプルは、術後15日目の行動テスト後に採取した。 こちらの図の拡大版を表示するには、ここをクリックしてください。
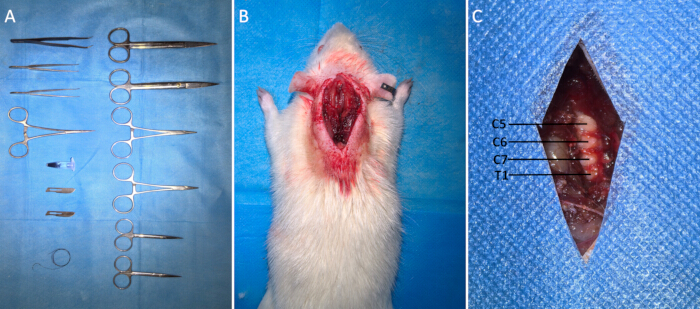
図 2: CSラットモデルの作製。(A) モデル誘導に使用した手術器具。(B) 頚部背側の切開および組織の剥離。(C) 左側C5–T1頚椎椎弓根。こちらをクリックして、この図の拡大版を表示してください。
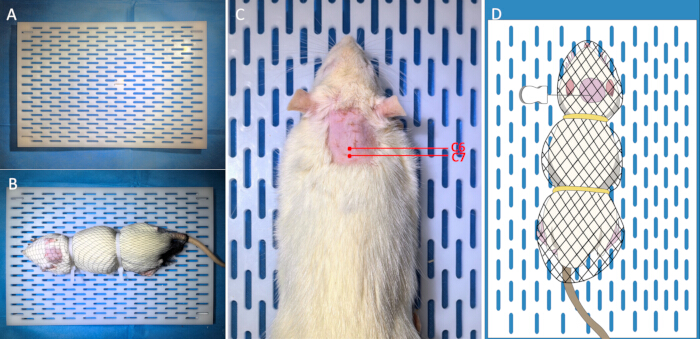
図3鍼刀療法の介入手順。 (Aラット固定用のプラスチックボード。B) ラット拘束の概略図。(CラットにおけるC6およびC7棘突起に対応する解剖学的表面指標。Dラットにおける針刀療法の概略図。 こちらの図の拡大版を表示するには、ここをクリックしてください。
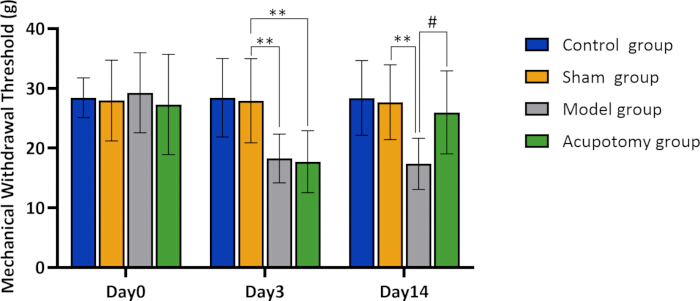
図 4: 4つのラット実験群間における機械的逃避閾値の比較(各群 n = 6)。 **p < 0.01:シャム手術群との比較、#p < 0.05:モデル群との比較。 ここをクリックして、この図の拡大版を表示してください。
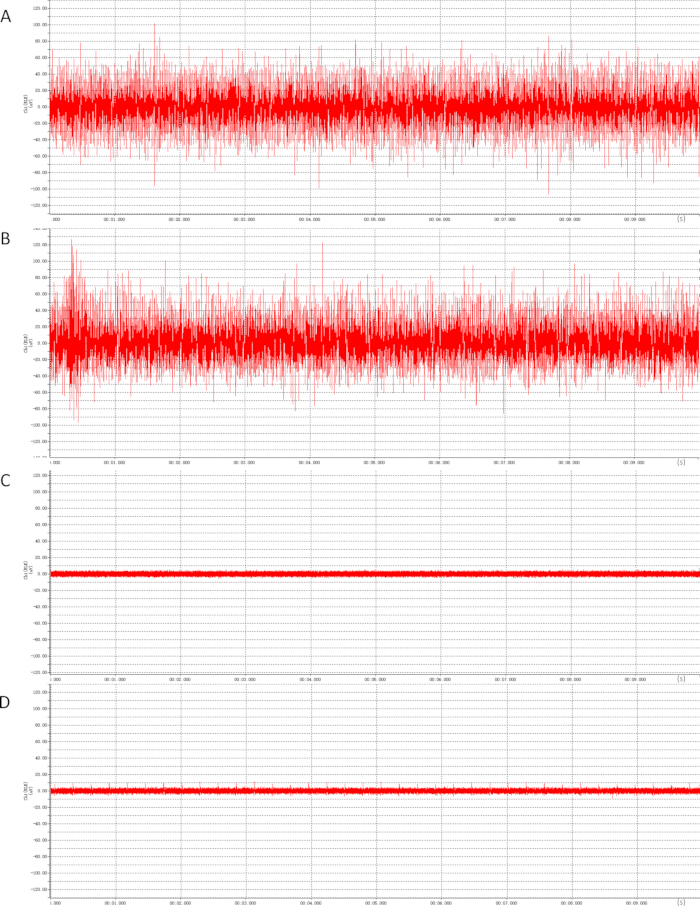
図 5: モデル誘導後の4つの実験群における前肢の安静時筋電図。 (A) モデル群の前肢筋電図。 (B) 鍼刀治療群の前肢筋電図。 (C) 対照群の前肢筋電図。 (D) 偽手術群の前肢筋電図。 この図の拡大版を表示するには、ここをクリックしてください。
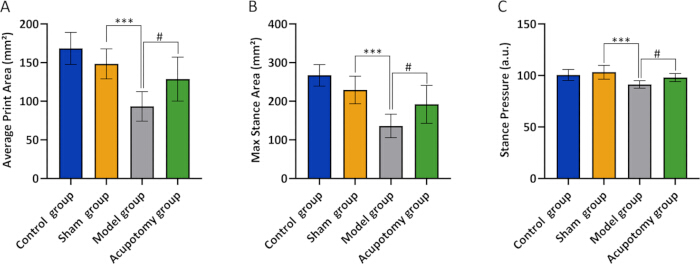
図 6: 4つのラット実験群における歩行パラメータの比較(1群あたり n = 6)。 (A) 平均プリント面積の比較。(B) 最大立脚面積の比較。(C) 立脚圧の比較。***p < 0.001(擬似手術群と比較)、#p < 0.05(モデル群と比較)。 ここをクリックして、この図の拡大版を表示してください。
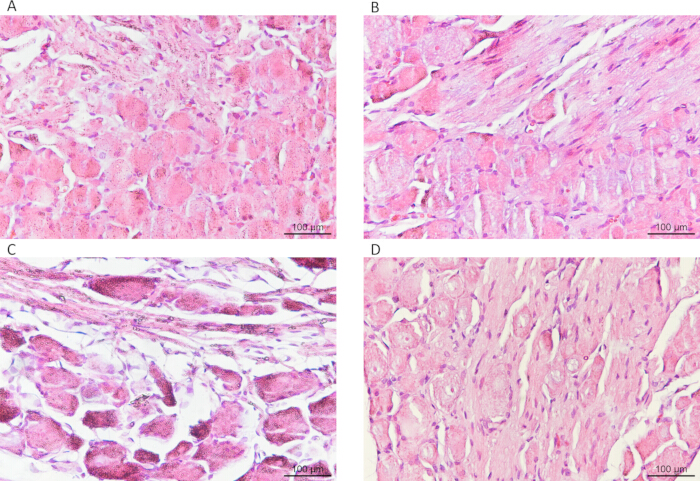
図 7: 4つのラット実験群における神経根組織のHE染色(400倍)。 (A) コントロール群のHE染色。 (B) シャム群のHE染色。 (C) モデル群のHE染色。 (D) 針刀離断術(acupotomy)群のHE染色。スケールバー = 100 µm. この図の拡大版を表示するには、ここをクリックしてください。
ディスカッション
適切な動物モデルの選択は、頸椎症(CS)の病因を解明し、治療的介入を厳格に評価するための必須条件である。現在、相対的な簡便さ、短いモデル作製サイクル、および高い再現性と信頼性という利点から、椎管内ナイロン縫合糸法が広く採用されている15,20。この手法では、ラットの脊柱管内に圧迫材を植え込み、頸髄神経根に持続的な圧迫を加えることで、臨床における椎間板ヘルニアや骨棘増殖による神経根圧迫の病理的状態を再現する。頸椎症に伴う二次的損傷の中で、神経根圧迫は最も一般的であり、典型的には頸部痛、こわばり、および上肢への放散痛として現れる顕著な臨床症状の主因となる5,7,21。したがって、本研究では椎管内ナイロン縫合糸法を用いてラットCSモデルを構築し、モデル作製およびCSラットに対する鍼刀療法介入のための可視化された操作プロトコルを提示した。
神経根の圧迫に続き、局所的な虚血、炎症反応、および機械的刺激によって、末梢性および中枢性の両方の感作が誘導され、最終的に痛覚過敏に至ることがあります22,23,24,25,26。本研究の結果、モデル誘導後のラットにおいて同側前肢の機械的痛覚閾値の著しい低下が認められ、この処置によって機械的痛覚過敏が正常に誘発されたことが示されました。針刀治療(acupotomy)を受けたラットでは、機械的逃避閾値が有意に回復しており、針刀によるリリースが痛みの感作状態を効果的に減弱させることが示唆されました。痛みは感覚閾値に影響を与えるだけでなく、動物の自発的な運動パターンも変化させます。歩行解析システムは、移動中の足跡の時空間パラメータを捕捉することで、痛みによる代償的な歩行変化を客観的に定量化でき、これにより従来の行動スコアリング法に特有の強い主観性を克服することが可能です27。本研究において、モデル群のラットは同側前肢の平均接地面積、最大支持面積、および支持圧の減少を示し、これは痛みによる負荷回避行動および防御的な歩行変化を反映しています。対照的に、針刀治療を受けたラットではこれらの歩行パラメータに正常化する傾向が見られ、針刀治療が痛みを緩和させるだけでなく、運動協調性を改善することも示されました。組織形態学的観察では、神経根内の神経線維および神経細胞体の配列と形態、ならびに間質性浮腫の程度において、群間に差異があることがさらに明らかになりました。これらの知見は、針刀治療が神経根の病理学的変化を減弱させる可能性を示唆しています。
神経根の圧迫は、感覚伝導の障害を誘発するだけでなく、支配筋の脱神経や異常な過剰興奮を引き起こす可能性があります。完全に弛緩した筋肉において自発的な電気活動(線維束性電位や陽性鋭波など)を記録する安静時筋電図(EMG)は、神経原性損傷に二次的に生じる筋細胞膜の興奮性の異常を示す感度の高い指標となり、臨床および実験の両方の設定において神経根症を評価するための極めて重要な電気生理学的手法となります28,29,30。生理的条件下では、完全に弛緩した筋肉は電気的に静止しており、自発的な放電は見られません。本研究では、モデル誘導後のラットの同側前肢の安静時筋肉において、顕著な自発的放電が検出されました。このような異常な安静時EMG活動は、神経原性損傷の特徴的な徴候であり、これらのラットの頸部神経根が持続的な圧迫を受けている可能性を示唆しています31。モデル群および鍼切除群におけるモデル作製後の異常なEMG所見により、電気生理学的観点からCSラットモデルが正常に作製されたことがさらに確認されました。
繰り返しの麻酔による累積的な影響が行動評価に混在することを避けるため、本研究における鍼刀治療(acupotomy)の介入は、覚醒状態の動物を拘束装置を用いて固定して行われました32。先行研究により、適切な馴化トレーニングと繰り返しの曝露によって、拘束誘発性のストレス反応を著しく減弱させることができることが示されています33,34,35,36。このことは、本プロトコルの介入前に行う馴化トレーニングが、急性拘束ストレスによる実験指標への干渉を効果的に最小限に抑えられることを示唆しています。
本研究にはいくつかの限界がある。第一に、椎管内ナイロン縫合糸法は主に急性または亜急性の機械的圧迫を再現するが、ヒトの中心管狭窄症(CS)は通常、慢性の退行性経過を辿る。第二に、今回の拘束プロトコルはストレスを最小限に抑えるよう設計されているが、拘束装置の影響をより包括的に評価するためには、今後の研究において血清コルチゾールなどのストレス関連バイオマーカーを評価すべきである。
結論として、本研究では、頚椎症(CS)のラットモデルを構築し、その後、針刀療法(acupotomy)で治療するための詳細な操作手順を提示しました。結果から、針刀によるリリースは、機械的痛覚閾値を著しく上昇させ、痛みを回避する歩行パターンを改善し、神経根の病理学的変化を軽減することが示されました。したがって、本研究は、CS治療における針刀療法の根底にあるメカニズムを解明するための、体系的かつ実践的な実験的枠組みを提供するものです。
開示事項
すべての著者は、潜在的な利益相反がないことを宣言しています。
謝辞
本研究は、中国国家重点研究開発計画(助成金番号 2023YFC3502703)および湖北省自然科学財団イノベーション・開発共同基金重点プロジェクト(助成金番号 2024AFD271)の支援を受けて実施されました。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 0.5 mL シリンジ | 河北云盛生物科技有限公司 | SN-04442 | |
| 1 mLシリンジ | 上海智予医療機器有限公司 | ZSQ-1 | |
| 針付き縫合糸 4-0、シングルアーム (4×12) | ガラス | JZZSX193 | |
| 75%アルコール | 山東安潔高科消毒技術有限公司 | 75-500ml | |
| 鍼刀(アキュポトミーニードル) | 北京華夏藍籌生物科技有限公司 | HY0440 | |
| 接着スライド | CITOTEST | 188105 | |
| 生体信号収集・解析システム | テックマン | BL-420N | |
| 生体信号収集・解析システム(ソフトウェア) | テックマン | BL-420N バージョン 3.0.0.237 | |
| カバーガラス | Citotest Labware Manufacturing Co.,Ltd | 10212432C | |
| 脱水機 | DIAPATH | ドナテッロ | |
| 電子天秤 | Mettler-Toledo | ME203E/02 | |
| 電気熱風強制対流乾燥機 | ラボラトリー | GEL-70 | |
| 包埋機 | Wuhan Junjie Electronics Co., Ltd | JB-P5 | |
| 環境に配慮した脱ロウ用透明液体 | Servicebio | G1128-1L | |
| ESD対策済みブラックステンレス製ピンセット(曲がり先) | ソロモン | ESD-15 | |
| エタノール | SCRC | 100092683 | |
| 脱脂綿 | 曹縣華路衛生材料有限公司 | TZMQ-500 | |
| ヘマトキシリン・エオシン(HE)HD定色キット | Servicebio | G1076 | |
| 止血鉗子 | ソロモン | B0557 | |
| IBM SPSS Statistics | IBM Corporation | バージョン 22.0 | |
| イメージングシステム | ニコン | NIKON DS-U3 | |
| ヨードフォー** | 山東安潔高科消毒科技有限公司 | DF-500 | |
| イソフルラン | RWDライフサイエンス | R510-22-10 | |
| ラテックス手袋 | 北京瑞京乳胶制品有限公司 | RJJC-S | |
| 機械的足底刺激テスト装置 | kew basis | KW-CT-1 | |
| 医療用鉗子 | アイザンチェン | AZN00008 | |
| モスキート止血鉗子 | Servicebio | QX1310D | |
| 中性ガム | SCRC | 10004160 | |
| 生理食塩水 | SHIMEN | SLYS-500ml | |
| 眼科用剪刀 | ソロモン | B0754 | |
| 液体パラフィン | マクリン | 8012-95-1 | |
| パラホルムアルデヒド固定液(中性) | Servicebio | G1101 | |
| 病理組織スライサー | 上海ライカインストルメント有限公司 | RM2016 | |
| ペニシリンGナトリウム注射用粉末 | 吉林華睦動物衛生製品有限公司 | 動物用医薬品承認番号070011248 | |
| ポリ-L-リシン溶液 | 上海源叶生物科技有限公司 | R23126-50ml | |
| 齧歯類用バリカン | solomen | B1564 | |
| 齧歯類歩行イメージング・解析システム | 巧妙な | TreadScan; BCamCapture | |
| げっ歯類歩行イメージング・解析システム(ソフトウェア) | 巧みな | TreadScan バージョン 4.00; BCamCapture バージョン 3.00 | |
| SDラット | 北京 Sibefei Biotechnology Co., Ltd | A102 | |
| 小動物用麻酔装置 | YuYAN | エージェントベースモデル | |
| 高圧蒸気滅菌器(オートクレーブ) | ヤマト | SQ810C | |
| 手術用メス刃 | solomen | B1177 | |
| サージカルマスク | 勝者 | WJKZ-1 | |
| 外科用持針器 | ソロモン | B0772 | |
| 外科用剪刀 | ガラス | JZZSX-ZC544R | |
| 組織開展器 | 浙江科華儀器有限公司 | KD-P | |
| 超純水精製システム | アイケン水電解装置 | AK-RO-C2 | |
| 汎用組織固定液(中性) | Servicebio | G1101-15ML | |
| 正立光学顕微鏡 | Nikon | NIKON ECLIPSE E100 | |
| キシレン | SCRC | 10023418 |
参考文献
- Theodore N. Degenerative cervical spondylosis. N Engl J Med. 2020;383(2):159-68.
- Yeshna, Singh M, Monika, Kumar A, Garg V, Jhawat V. Pathophysiology and emerging therapeutic strategies for cervical spondylosis: the role of pro-inflammatory mediators, kinase inhibitors, and organogel-based drug delivery systems. Int Immunopharmacol. 2025;151:114350.
- Nouri A, Tetreault L, Singh A, Karadimas SK, Fehlings MG. Degenerative cervical myelopathy: epidemiology, genetics, and pathogenesis. Spine (Phila Pa 1976). 2015;40(12):E675-93.
- Lakhapate SS, Devade OA, Redasani VK. A brief review on cervical spondylosis. J Drug Deliv Ther. 2025;15(7):144-149.
- Chen B, et al. Acupotomy versus acupuncture for cervical spondylotic radiculopathy: protocol of a systematic review and meta-analysis. BMJ Open. 2019;9(8):e029052.
- Yang F, Li WX, Liu Z, Liu L. Balance chiropractic therapy for cervical spondylotic radiculopathy: study protocol for a randomized controlled trial. Trials. 2016;17(1):513.
- Woods BI, Hilibrand AS. Cervical radiculopathy: epidemiology, etiology, diagnosis, and treatment. J Spinal Disord Tech. 2015;28(5):E251-259.
- Kartha S, Weisshaar CL, Philips BH, Winkelstein BA. Pre-treatment with meloxicam prevents the spinal inflammation and oxidative stress in DRG neurons that accompany painful cervical radiculopathy. Neuroscience. 2018;388:393-404.
- Harirforoosh S, Asghar W, Jamali F. Adverse effects of nonsteroidal anti-inflammatory drugs: an update of gastrointestinal, cardiovascular and renal complications. J Pharm Pharm Sci. 2013;16(5):821-847.
- Jiang G, Wan B, Huang W, Chen L, Duan B, Wang Y. Influence of acupotomy loosing on IL-6, IL-10 and TNF-α in synovial fluid of rheumatoid arthritis patients with elbow joint stiffness. World J Acupunct Moxibustion. 2018;28(2):91-96.
- Sun J, et al. Acupotomy therapy for knee osteoarthritis pain: systematic review and meta-analysis. Evid Based Complement Alternat Med. 2020;2020:2168283.
- Hu J, Tong H, Zhang J, Jiang L. Acupotomy for musculoskeletal pain: exploring therapeutic potential and future directions. J Pain Res. 2025;18:3027-3036.
- Kwon CY, Yoon SH, Lee B. Clinical effectiveness and safety of acupotomy: an overview of systematic reviews. Complement Ther Clin Pract. 2019;36:142-152.
- Lijian Z, Zhen Z, Yuan Y, Nachuan Z. Ultrasound-guided acupotomy for cervical spondylosis: a systematic review and meta-analysis based on GRADE quality assessment. Front Pain Res (Lausanne). 2025;6:1654265.
- Shi T, et al. Acupuncture relieves cervical spondylosis radiculopathy by regulating spinal microglia activation through MAPK signaling pathway in rats. J Pain Res. 2023;16:3945-3960.
- Mogil JS. Animal models of pain: progress and challenges. Nat Rev Neurosci. 2009;10(4):283-294.
- Yamauchi M, Sekiyama H, Shimada SG, Collins JG. Halothane suppression of spinal sensory neuronal responses to noxious peripheral stimuli is mediated, in part, by both GABA(A) and glycine receptor systems. Anesthesiology. 2002;97(2):412-417.
- Li Q, Mathena RP, Eregha ON, Mintz CD. Effects of early exposure of isoflurane on chronic pain via the mammalian target of rapamycin signal pathway. Int J Mol Sci. 2019;20(20):5102.
- Boegel K, Gyulai FE, Moore KK, Gold MS. Deleterious impact of a γ-aminobutyric acid type A receptor-preferring general anesthetic when used in the presence of persistent inflammation. Anesthesiology. 2011;115(4):782-790.
- Liguo Z, Bin T, Xu W, He Y. Research progression and evaluation of an animal model of cervical radiculopathy. Chin J Tissue Eng Res. 2018;22(35):5700-5705.
- Caridi JM, Pumberger M, Hughes AP. Cervical radiculopathy: a review. HSS J. 2011;7(3):265-272.
- Liu DL, et al. Chronic cervical radiculopathic pain is associated with increased excitability and hyperpolarization-activated current (Ih) in large-diameter dorsal root ganglion neurons. Mol Pain. 2017;13:1744806917707127.
- Rothman SM, Winkelstein BA. Chemical and mechanical nerve root insults induce differential behavioral sensitivity and glial activation that are enhanced in combination. Brain Res. 2007;1181:31-43.
- Rothman SM, Huang Z, Lee KE, Weisshaar CL, Winkelstein BA. Cytokine mRNA expression in painful radiculopathy. J Pain. 2009;10(1):90-99.
- Hubbard RD, Winkelstein BA. Transient cervical nerve root compression in the rat induces bilateral forepaw allodynia and spinal glial activation: mechanical factors in painful neck injuries. Spine (Phila Pa 1976). 2005;30(17):1924-1932.
- Costigan M, Scholz J, Woolf CJ. Neuropathic pain: a maladaptive response of the nervous system to damage. Annu Rev Neurosci. 2009;32:1-32.
- Vrinten DH, Hamers FFT. "CatWalk" automated quantitative gait analysis as a novel method to assess mechanical allodynia in the rat: a comparison with von Frey testing. Pain. 2003;102(1-2):203-209.
- Gonçalves LI, Oliveira Junior PH, Baima JPS. Cervical radiculopathy for neurologists: the role of electrodiagnosis. Arq Neuropsiquiatr. 2025;83(10):s00451812893.
- Tong HC. Incremental ability of needle electromyography to detect radiculopathy in patients with radiating low back pain using different diagnostic criteria. Arch Phys Med Rehabil. 2012;93(6):990-992.
- Lee SJ, Han TR, Hyun JK, Jeon JY, Myong NH. Electromyographic findings in nucleus pulposus-induced radiculopathy in the rat. Spine (Phila Pa 1976). 2006;31(18):2053-2058.
- Fisher MA. Electrophysiology of radiculopathies. Clin Neurophysiol. 2002;113(3):317-35.
- Miller AL, Golledge HDR, Leach MC. The influence of isoflurane anaesthesia on the rat grimace scale. PLoS One. 2016;11(11):e0166652.
- Medeiros MA, Canteras NS, Suchecki D, Mello LEAM. c-fos expression induced by electroacupuncture at the Zusanli point in rats submitted to repeated immobilization. Braz J Med Biol Res. 2003;36(12):1673-1684.
- Grissom N, Kerr W, Bhatnagar S. Struggling behavior during restraint is regulated by stress experience. Behav Brain Res. 2008;191(2):219-226.
- Grissom N, Bhatnagar S. Habituation to repeated stress: get used to it. Neurobiol Learn Mem. 2009;92(2):215-224.
- Gray M, Bingham B, Viau V. A comparison of two repeated restraint stress paradigms on hypothalamic-pituitary-adrenal axis habituation, gonadal status and central neuropeptide expression in adult male rats. J Neuroendocrinol. 2010;22:92-101.