本稿では、模擬微小重力下における生理学的流れ条件下での血管内皮細胞培養のための、気泡のない閉ループマイクロ流体デバイスの設計、組み立て、および操作に関するプロトコルを提示します。
方法論記事
模擬微小重力下において生理学的流動条件下で血管内皮細胞を連続培養するためのプラットフォーム
29 回視聴
⸱
2026年9月11日
この記事について
サマリー
要約
マイクロ生理学的システム(MPS)は、ヒト組織の構造と機能を再現する有用なin vitroモデルである。特に、マイクロ流体技術を組み込んだ組織チップまたはオルガンオンチップは、生体内の機械的および生化学的環境を再現し、細胞の増殖と分化をリアルタイムでモニタリングすることを可能にする。これらのシステムは、宇宙飛行による人体への影響を調査するために、国際宇宙ステーション(ISS)などの宇宙空間へ輸送できるため、宇宙飛行研究に特に有用である。MPSを成功させる上での大きな障害となるのが気泡の形成であり、これは微小重力下で顕著になる。本論文では、模擬微小重力(ランダムポジショニングマシンやクリノスタットによる運用など)で使用するためのマイクロ生理学的細胞培養システムの設計、組み立て、および運用について述べる。流体回路に方向依存性のないバブルトラップを組み込むことで、微小重力下での気泡除去に極めて有効であり、内皮細胞の長期培養が可能であることが示された。この閉ループで方向依存性のないマイクロ流体システムは、組織チップやオルガンオンチップを気泡なく運用して微小重力とフローの複合的な影響をシミュレートする場合や、宇宙ミッションへの展開に利用できる。
概要
現在、研究が進められているメカニズムを通じて、機械的な力が細胞機能および健康と疾患の間の微細なバランスを維持する上で極めて重要な役割を果たすことが十分に確立されています1。あらゆる環境ストレスの中で、重力は特異なものであり、大多数の生物医学において、不変で妥協のないベクトルであると当然のように想定されています。しかし、宇宙飛行は独自の微小重力環境をもたらし、そこでは生物の挙動が地球上とは異なる可能性があります。動物やヒトを対象とした宇宙飛行実験では、生理機能に顕著な変化が見られており、細胞および個体レベルの恒常性における重力の役割が強調されています2。
近年、NASAやその他の民間機関は、宇宙ミッションへの展開に向けた組織チップ(またはオルガンオンチップ)の開発に大きな関心を寄せています3。組織チップはin vivoの構造を模倣するように設計されており、微小重力や宇宙放射線が生理学的および機序的に及ぼす影響を高精度にモデル化することが可能です4。ドナー由来の細胞を利用することで、組織チップは宇宙飛行士の微小重力や宇宙放射線に対する感受性を調査し、予防的な対抗策を開発するためにも利用できます5。過去5年間で、脳、肝臓、腸、血管、心臓、腎臓、肺を含むいくつかの器官系が組織チップを用いてモデル化され、ISSに搭載されました6。In vivoにおいて、器官は血管系によってさまざまな程度に灌流されており、それが生理機能を決定づけています。例えば、肝臓は血管分布が非常に豊富ですが、軟骨はそれよりもずっと少なくなっています。したがって、in vitroで器官機能を正確に再現するためには、組織や細胞に流体フローを組み込むことが、オルガンオンチップシステムの開発における重要な検討事項となります。
マイクロフルイディクスは、オルガンオンチップシステムにおける細胞や組織の灌流に使用されてきました7,8。適切な流速は、システム内への栄養輸送と老廃物の除去をサポートするだけでなく、細胞が受ける生理的な剪断応力を維持します。しかし、微小な寸法においては、気相境界における気泡が持続的な課題となり、不正確な測定、損傷、および閉塞を引き起こします9。この問題を軽減するために、能動的設計(例:真空脱気や音響または熱などの外場)および受動的設計(例:表面特性に依存する半透膜)を備えたバブルトラップが用いられてきました10,11。しかし、これらのマイクロフルイディック除泡装置の設計は、デバイスの作製複雑さを増大させ、サンプルの完全性を損ない、さらに目詰まりやバリアの破損を招きます。これらの問題は、核形成と気泡形成がより顕著に起こる宇宙空間において悪化し、地球上で有効な気泡軽減策の多くが機能しなくなります12。地上ベースの微小重力アナログは、回転壁容器(RWV)やランダムポジショニングマシン(RPM)などの装置を用いて生成できます13,14。特筆すべきは、RPMでは重力ベクトルが絶えず再配向されるため、サンプルに作用する時間平均的な正味の重力刺激をほぼゼロにできることです。我々は最近、RPMを用いた模擬微小重力下での血管内皮細胞の灌流培養に向けた、配向独立型バブルトラップの設計、作製、および応用について報告しました15。本記事では、この配向独立型バブルトラップを用いた閉ループ灌流システムの段階的な組み立てと操作について説明し、模擬微小重力下での連続細胞培養のモデルとして、ヒト臍帯静脈内皮細胞の培養への適用可能性を実証します。
このクローズドループシステムは、周波数および電圧制御によるマイクロポンプ動作のためのモータードライバーを備えたマイコン、液体流量センサー、バブルトラップ15、および接着性内皮細胞を含むマイクロ流路で構成されています。個々の構成部品の詳細については、「材料表」をご参照ください。以下のプロトコルでは、システム電子部品の組み立て(ステップ1)、流体系の組み立て(ステップ2)、滅菌およびプライミング(ステップ3および4)、マイクロ流体細胞培養の統合(ステップ4)、マイクロポンプとコントローラーの組み立て(ステップ5)、およびエンクロージャー内でのシステム全体の組み立て(ステップ6)について説明します。このクローズドループフローシステムは、特製のエンクロージャーを用いてRPMの上に設置され、微小重力をシミュレートしました(ステップ7)。
プロトコル
1. システム電子回路
- ポンプドライバーを、「mp-Highdriver4」とラベル付けされたマイクロコントローラーの指定ソケットに接続します。
- ポンプドライバーの「CH1 CH2」とラベル付けされた側面の指定箇所に、ポンプケーブルを1本接続します。
- ポンプケーブルポートのいずれかに、マイクロポンプを1つ接続します。マイクロポンプを完全に挿入するために、白い接続ポートをカラー線からゆっくりと引き離してください。マイクロポンプが接続ポートに完全に挿入されたら、白い接続ポートをカラー線側にゆっくりと押し戻し、マイクロポンプを固定します。
- マクロ-ミニUSBケーブルを使用して、Nanoボード を、マイクロコントローラーのアプリケーションがインストールされたコンピューターに接続します。
- 液体流量センサーの両端に、ネジ付きバーブアダプターフィッティングを2つ取り付ける。液体流量センサーを使用して、液体流量データを監視および記録します。組み立てられたシステムを図1に示します。
注意: セクション1のすべてのコンポーネントは、破損した場合や性能が低下し始めた場合など、必要な場合にのみ交換してください。
2. システム流路の接続
- プライミング中に、方向依存性のないバブルトラップキャビティの最大容量の約80%まで実験用作動流体を満たします。
注:この充填レベルにすることで、流入および流出ポートを作動流体中に浸漬させたまま、より高い気泡捕捉率を実現できます。方向依存性のないバブルトラップには、クローズドループ流路システムに直接接続するための重心付近に2つのサイドポートがあり、開放時にキャビティへのさらなる充填を可能にするルアー互換のトップポートがあります。実験開始前に、システムを完全に密閉するため、テフロンテープとルアープラグを併用して方向依存性のないバブルトラップのトップポートを完全に密封することが極めて重要です。 - すべての流路ループコンポーネントを接続するために、10 cmのPVCチューブ(内径 1.59 mm × 外径 3.18 mm)を4本カットします。
- PVCチューブ1本をマイクロポンプの出口(矢印印が入口から出口への流れ方向を示しています)に接続します。3 mmの黒色ナイロン製ラウンドスペーサー(内径 3.2 mm)を1個PVCチューブに装着し、チューブをマイクロポンプに完全に固定します。PVCチューブのもう一端を、方向依存性のないバブルトラップのいずれかのサイドポートに接続します。
- 2本目のPVCチューブ を使用して、方向依存性のないバブルトラップのもう一方のサイドポートを液体流量センサーの入口バーブアダプターフィッティング(矢印印が入口から出口への流れ方向を示しています)に接続します。
- 3本目のPVCチューブを使用して、液体流量センサーの出口バーブアダプターフィッティング(すなわち、矢印が指している側)をエルボ型ルアーコネクタ1つに接続します。
- 最後のPVCチューブを同じマイクロポンプの入口(矢印印が入口から出口への流れ方向を示しています)に接続します。3 mmの黒色ナイロン製ラウンドスペーサー(内径 3.2 mm)を1個PVCチューブに装着し、チューブをマイクロポンプに完全に固定します。PVCチューブのもう一端をエルボ型ルアーコネクタ1つに接続します。
注:すべてのチューブは実験ごとに交換する必要があります。
3. 実験準備およびシステムの滅菌
- 細胞培養における完全な無菌性と安全性を確保するため、滅菌処置に向けてバイオセーフティキャビネットを準備する。
- 70%エタノールを入れた50 mL自立型遠心チューブ1本と、滅菌済み細胞培養水を入れた50 mL自立型遠心チューブ1本を用意する。
- マイクロコントローラーを小さなプラスチック袋に入れますが、ポンプケーブルとマイクロポンプは袋の外に出しておきます。電子部品を保護するため、結束バンドを使用してプラスチック袋を密封してください。
- 70%エタノールのスプレーボトルとペーパータオルを使用し、すべてのフローループ構成部品およびその他すべての実験資材の外側を滅菌してください。電気コネクタには70%エタノールスプレーを使用しないでください。70%エタノールで拭き取った後、速やかに各部品および資材をバイオセーフティーキャビネット内に配置してください。
- マクロ-ミニUSBケーブルを使用して、モバイルコンピュータステーションをマイクロコントローラーに接続し、マイクロコントローラーのコンピュータアプリケーションを開いて、2台のマイクロポンプの周波数と電圧をそれぞれ100 Hzおよび240 Vに設定します。マイクロポンプを維持し、 オフになりました。
- マイクロポンプに接続されたエルボ型ルアーコネクタを、70%エタノールを入れた50 mL自立型遠心チューブの中に直接浸してください。同一のフローループ内にあるもう一方のエルボ型ルアーコネクタに、メス-メス型ルアーカプラーを装着した12 mLシリンジを接続します。
- マイクロポンプとエルボー形ルアーコネクターを接続しているPVCチューブの長さを手でつまんで圧迫し、方向独立型バブルトラップの上部ポートがテフロンテープで密封されていることを確認し、 ルアープラグを使用します。もう一方の手で12 mLシリンジを約5 mL引き、システム全体に十分な真空状態を作り出します。
- マイクロポンプの電源を入れ、前工程で締めたクランプを解除します。システムの完全な滅菌を確実にするため、70%エタノール5 mLをシリンジまで流します。
- 方向依存性のないバブルトラップの上部ポートを開き、70%エタノールを満たします。方向依存性のないバブルトラップの約80%まで70%エタノールが満たされたら、ポンプの電源を切り、テフロンテープとルアープラグで上部ポートを完全に密封します。方向依存性のないバブルトラップを軽く振り、内部が完全に滅菌されていることを確認してください。
- 70%エタノールの遠心チューブからエルボ型ルアーコネクタを取り外し、マイクロポンプを起動してシステム内を空にします。すべての70%エタノールが12 mLシリンジ内に吸引されたら、システムから方向独立型バブルトラップを取り外し、ルアープラグを抜いて、70%エタノールを除去するために方向独立型バブルトラップの内容物を直接廃棄容器に排出してください。
- 50 mLの自立型遠心チューブを用いて、ステップ3.6~3.10を繰り返します。 70%エタノールの代わりに滅菌細胞培養水を用い、各フローループに15 mLの滅菌細胞培養水を通過させる。
4. システムのプライミングおよびマイクロ流路細胞チャネルの統合
- 滅菌完了後、作動流体による真空プライミングを行うため、システムをバイオセーフティキャビネット内に保持します。
- マイクロポンプに接続されたエルボLuerコネクタを、30 mLの細胞培養液を満たしたプラスチック容器(概算寸法 80 mm × 50 mm × 25 mm)に直接浸します。同一フローループ内にあるもう一方のエルボLuerコネクタに、メス-メスLuerカプラーを用いて12 mLシリンジを接続します。
- 左手の人差し指と親指でマイクロポンプとエルボLuerコネクタを接続しているPVC Tygonの管をクランプし、右手で12 mLシリンジを約 5 mL引いて、システム全体に十分な真空を作成します。方向依存性のないバブルトラップの上部ポートが、テフロンテープと Luerプラグで密閉されていることを確認してください。
- マイクロポンプの電源を入れ、前のステップでのクランプを解除します。システムを完全にプライミングするため、5 mLの細胞培養液がシリンジまで流れるようにします。
- 方向依存性のないバブルトラップの上部ポートを開き、細胞培養液が充填されるようにします。方向依存性のないバブルトラップの容量の約80%まで細胞培養液が溜まったら、ポンプの電源を切り、上部ポートをテフロンテープとLuerプラグで完全に密閉します。
- 細胞を培養したマイクロ流路チャネルを 80 mm × 50 mm × 25 mm のプラスチック容器に直接入れ、スライドが浮かないように、細胞培養マイクロチャネルの中心にマグネチックスターラーバーを配置します。スライド全体が完全に浸るまで、プラスチック容器に細胞培養液を追加します。
注:内皮細胞は、フローループへの組み込み前に、標準的なプロトコルに従って ibidi µ-Slide VI0.4 内でコンフルエンス 80% まで培養されました16。 - 1つのフローループのエルボLuerコネクタを細胞培養液に浸したまま、そのフローループのマイクロポンプをオンにします。エルボLuerコネクタをマイクロチャネルのいずれかに慎重に接続し、接続点に気泡が形成されないようにしてください。接続完了後、マイクロポンプの電源を切ります。
5. マイクロコントローラーおよびマイクロポンプのエンクロージャ(任意)
- M3 × 8ステンレス製ネジ2本、M3ステンレス製ワッシャー2個、M3ステンレス製ナット2個を使用して、特製クロスバーマウントを特製ボトムマウンティングプレートに固定します。
- M3 × 12ステンレス製ネジ4本、M3ステンレス製ワッシャー4個、M3ステンレス製ナット4個を使用して、ポリカーボネート製エンクロージャの底面を特製ボトムマウンティングプレートに固定します。M3ナイロンワッシャー8個(M3 × 12ネジ1本につき2個)を使用して、エンクロージャの底面とボトムマウンティングプレートの間に小さな隙間を設けます。
- M3ネジ4本、M3オス-メスナイロン六角スペーサースタンドオフ4個、M3ステンレス製ナット4個を使用して、マイクロコントローラーを特製アクリル製内部マウンティングプレートに固定します。ナイロン六角スペーサースタンドオフをマイクロコントローラーの底部とアクリル製マウンティングプレートの間に配置します。
- M3 × 8ステンレス製ネジ2本、M3ステンレス製ワッシャー2個、M3ステンレス製ナット2個を使用して、特製マイクロポンプホルダーをアクリル製内部マウンティングプレートの上部に固定します。
- マイクロポンプの矢印がポンプドライバーに向くように、マイクロポンプを特製マイクロポンプホルダーに設置します。
- M3 × 8ステンレス製ボタンヘッドネジ4本とM3ステンレス製ワッシャー4個を使用して、アクリル製内部マウンティングプレートをポリカーボネート製エンクロージャの内側に固定します。
- 4つの連続した穴があるポリカーボネート製エンクロージャの片側に、4つのゴムグロメットを挿入します。反対側の4つの連続した穴がある側についても同様に繰り返します。
- ラベルライターを使用して、ポリカーボネート製エンクロージャの両側でグロメットに左から右へ1から4まで番号を付けます。
- オス-メスmini-USBケーブルのネジ山部分にOリングを2個装着します。完了後、オス-メスmini-USBケーブルのメス端を、マイクロポンプの矢印と同じ側にあるポリカーボネート製エンクロージャの穴に通します。ポリカーボネート製エンクロージャの外側のネジ山部分に別のOリングを装着し、オス-メスmini-USBケーブルのメス側を固定します。
- ポリカーボネート製エンクロージャ側面の残りの穴を汎用テープで封止します。組み立て後のシステムを図2に示します。
6. アッパーデッキ取付プレート(オプション)
- 4本のM2 × 8ステンレス製ネジと4本のM2ステンレス製ナットを使用して、2つのフローセンサー取り付けクランプを特注のアクリル製アッパーデッキ取付プレートに固定する。
- 4本のM3 × 12ステンレス製ネジと4本のM3ステンレス製ナットを使用して、2つの特注の方向依存性のないバブルトラップホルダーを特注のアクリル製アッパーデッキ取付プレートに固定する。
- プライヤーを使用して、M4スチール製全ネジを約110 mmの長さの4つの断片に切断する。これら4つの断片を4本の支柱として使用し、ポリカーボネート製エンクロージャーの上にアッパーデッキ取付プレートを固定する。
- ハサミを使用して、40 mmの長さのポリウレタンチューブ(外径6.35 mm)を4本切断する。M4スチール製全ネジの断片をこれらのチューブ部分に通し、アッパーデッキ取付プレートとポリカーボネート製エンクロージャーの蓋との間に十分な隙間を確保する。
- 特注の方向依存性のないバブルトラップホルダーと取り付けクランプを上向きにした状態で、4本のM4全ネジ断片のうち1本を、特注アクリル製アッパーデッキ取付プレートの各コーナーに半分まで通す。各全ネジ断片の上端に、M4蝶ナット1個、M4ナット1個、およびワッシャー1枚を固定する。
- 各M4全ネジ断片に、6 mmの黒色ナイロン製ラウンドスペーサー(内径3.2 mm)1個と、40 mmの長さのポリウレタンチューブ1本を通す。最後に、各M4全ネジの下端にM4蝶ナット1個を固定する。構成部品を以下の順に配置する:M4スチール製蝶ナット、M4ステンレス製ナット、M4ステンレス製ワッシャー、アッパーデッキ取付プレート、黒色ナイロン製ラウンドスペーサー、ポリウレタンチューブ、そしてもう1つのM4スチール製蝶ナット。
- 汎用テープを使用して、2枚の75 mm長 × 25 mm幅のアクリル平板を、プレートの長さ方向が互いに平行になるように対面させて貼り合わせる。
- ハサミを使用して、両面フォームテープ(幅25 mm × 厚さ1.6 mm)を75 mmの長さに1本切断する。この75 mmの長さの両面フォームテープの片面を、フォームテープの長さとアクリル平板の長さが平行になるように、75 mm長 × 25 mm幅のアクリル平板に貼り付ける。
- このフォームテープ付きアクリル平板を、模擬微小重力実験中に緩むのを防ぐためのクッションとして、マイクロスライドのエルボLuerコネクタの上に配置する。フォームテープ付きアクリル平板クッションとマイクロスライドを、特注のマイクロスライドホルダーで一緒に保持する。
7. ランダムポジショニングマシン(RPM)への装着
- 両面フォームテープを使用して、すべてのフローシステム構成部品をRPMのマウンティングプレートに固定します。実験中の細胞のガス交換を妨げないよう、細胞培養マイクロチャネルの直下にテープを貼らないようにしてください。マイクロスライドが実験中にRPMの回転軸に維持されるよう、マウンティングプレートの中央にマイクロスライドをテープで固定してください。
- マウンティングプレートをRPMのUフレームの最上部のスロットに通し、RPM付属のネジとワッシャーを使用してマウンティングプレートをRPM Uフレームに固定します。
- あらかじめ適切に配線されたDB15ブレイクアウトコネクタを使用して、コンピュータステーションをRPMに直接接続します。その後、同様に配線済みの2つ目のDB15ブレイクアウトコネクタを使用して、RPMをマイクロコントローラおよび液体フローセンサに接続します。
注:RPMスリップリングが2つのDB15コネクタを接続し、コンピュータステーションをマイクロコントローラおよびフローセンサに実質的にリンクさせます。 - マイクロコントローラとフローセンサの電源ケーブルを接続し、緩んでいるケーブルを結束バンドで固定します。ケーブルはしっかりと固定してください。ただし、電気接続部分に負荷がかからないように注意してください。組み立て後のシステムを図3に示します。
8. フローデータの収集
- コンピューターステーションで流量センサー用ソフトウェアを開き、流量をモニターします。
- マイクロコントローラーのコンピュータアプリケーションを使用して、流量センサーが目的の流量を示すまでポンプ電圧を調整します。
- 流量が設定されたら、24 hの間、流量データのロギングを開始します。
結果
以下に述べる流体制御または細胞培養の結果を収集する前に、組み立ておよびプライミングプロセスの各主要なプロトコルチェックポイントにおいて、システムの完全性を検証する必要があります。電子接続は、マイクロコントローラーと液体流量センサーをコンピューターに接続し、それぞれのアプリケーションソフトウェアを介して各コンポーネントと通信することで簡単に確認できます。バーブ継手でのチューブ接続は、チューブがバーブの先まで押し込まれていれば十分であるとみなされます。また、ひび割れがわずかでも見られる流体コンポーネントは、直ちに交換してください。システムのプライミングにより、無菌であるだけでなく、目視で気泡がないフローループを形成させる必要があります。気泡が見える場合は、その箇所を軽く叩いて気泡を取り除いてください。
実験装置のセットアップが完了した後、24時間の試験期間に先立ち、システム内に漏れがないこと、およびバブルトラップから気泡が排出されていないことを確認するため、フローシステムを1時間運転してモニタリングしてください。さらに、フローシステムを擬似微小重力下で運転する場合、フローシステムの装着後、擬似微小重力装置が自由に回転できる必要があります。これは、装置を手で回転させて確認するか、24時間の試験期間に先立ち、擬似微小重力プログラムを1時間運転して確認することで検証できます。
閉ループ灌流システムの性能
24時間にわたって記録されたフローセンサーの出力結果を図4に示す。この図では、方向依存性のないバブルトラップがある場合とない場合のフローループにおける、通常重力下での24時間の流量を比較している。気泡は高強度のスパイクとして表示される。バブルトラップのないフローループで見られた絶え間ないスパイクは、フローループに方向依存性のないバブルトラップを導入することで消失する。この比較は、バブルトラップの必要性だけでなく、方向依存性のないバブルトラップの堅牢な性能も実証している。
血流条件下での血管内皮細胞培養
気泡のないフローシステムの生存能を完全に評価するため、バブルトラップありおよびなしの条件で、内皮細胞培養を用いた24時間の微小重力実験を行った。実験終了後、システムを分解し、細胞が乾燥しないよう注意を払った。直ちに、標準的な免疫染色のプロトコル15に従い、4% formaldehydeで細胞を固定し、アクチンをCF594 phalloidinで、核をHoechst 3342で染色した。共焦点顕微鏡(Zeiss LSM 70)を用いて細胞を可視化した。図5に、各フロー条件における代表的な細胞画像を示す。画像から、バブルトラップがある場合(図5B)は細胞の生存能と増殖が完全に回復しているのに対し、バブルトラップがないチャネル内では細胞が脱落していることがわかる(図5A)。バブルトラップがない場合は細胞が存在しなかったため、バブルトラップありのケースについて、ImageJを用いて画像内の核の配向性を定量化した15。
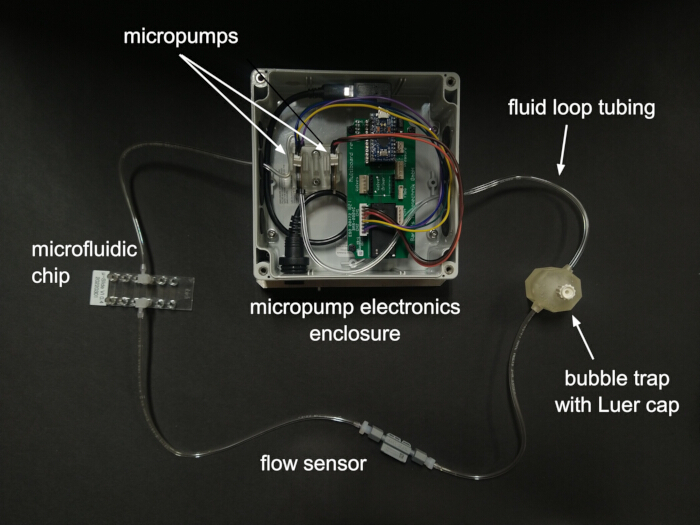
図1. クローズドループ流路システムの構成部品。 マイクロポンプから排出された流体は、まず気泡トラップに入って気泡のろ過が行われ、次にセンサーを通過して流量データが記録された後、マイクロ流体チップへと導入されます。本システムは2つのフローループを同時に動作させられる設計となっており、ここではそのうちの1つの完全なループのみを示しています。 こちらの図を拡大して表示するには、ここをクリックしてください。
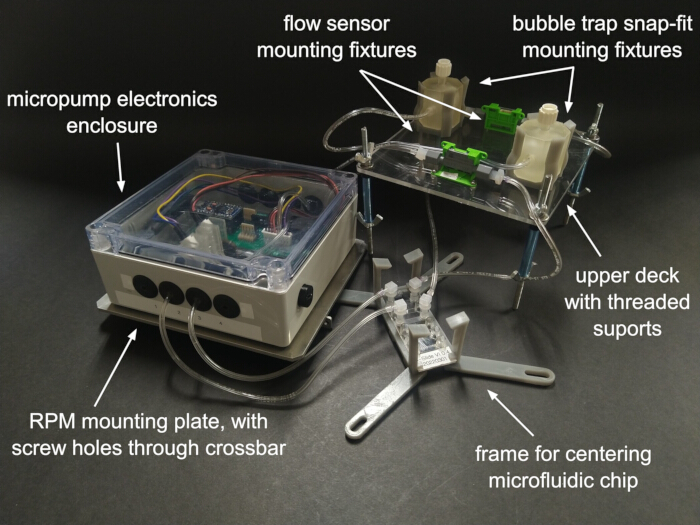
図2ランダムポジショニングマシン(RPM)に取り付けるための流体システムサブアセンブリ。 マイクロポンプと電子回路はエンクロージャー内に保護されています。プライミング(液充填)後、マイクロ流体チップを中央に挟んで、アッパーデッキをネジ棒でエンクロージャーに固定します。フローセンサーとバブルトラップはアッパーデッキに取り付けます。電子回路のエンクロージャーは、RPMへの固定用クロスバーを備えたマウントプレートに固定されます。2つの独立したフローループが示されています。 この図の拡大版を表示するには、ここをクリックしてください。
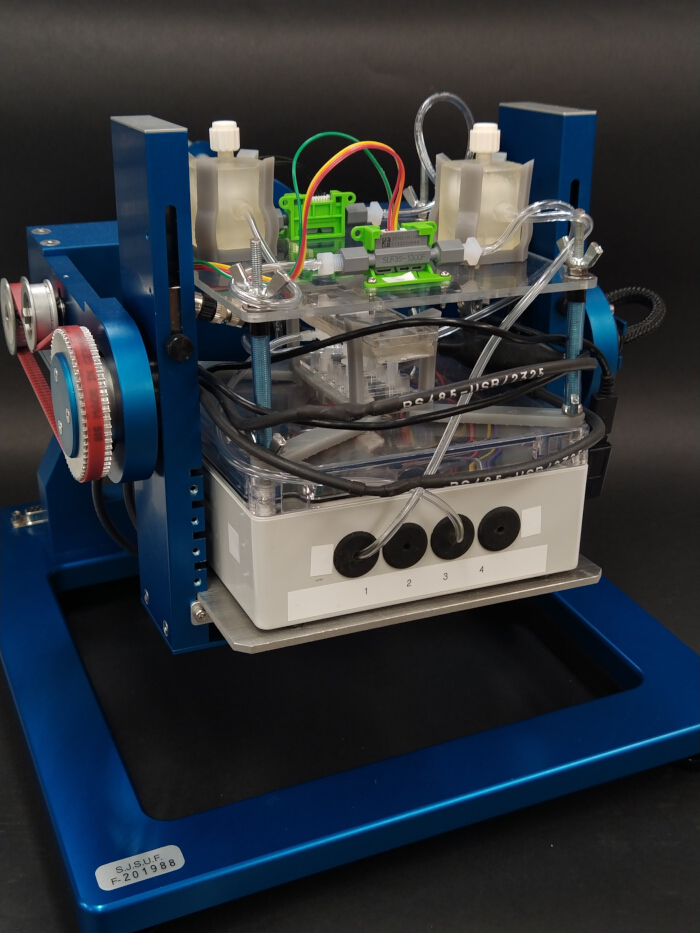
図3ランダムポジショニングマシン(RPM)に搭載された灌流システムの組立図。灌流システム全体は、マウントプレートのクロスバーをRPMにネジで固定することで固定されている。電子電源ケーブルは中心周囲に巻き付けて整理されており、アセンブリ全体がRPMペイロードデッキの有効空間の制限内に収まるようになっている。 こちらの図の拡大版を表示するには、ここをクリックしてください。
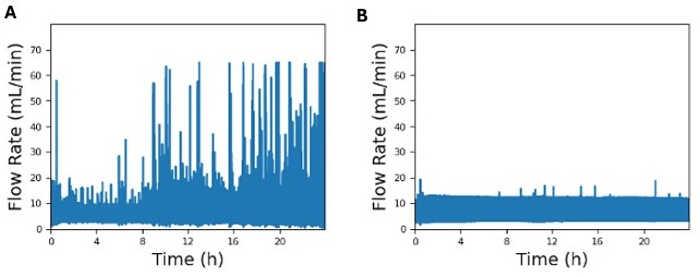
図 4. 代表的な流量プロットの比較。 (の間での流量プロットの比較A)方向依存性のないバブルトラップを備えていないフローループと(B)方向依存性のないバブルトラップを備えたフローループ。この実験は、どちらのフローループにおいてもマイクロスライドの直前にフローセンサーを配置し、通常重力条件下(すなわち、RPMなし)で実施した。 こちらの図の拡大版を表示するには、ここをクリックしてください。
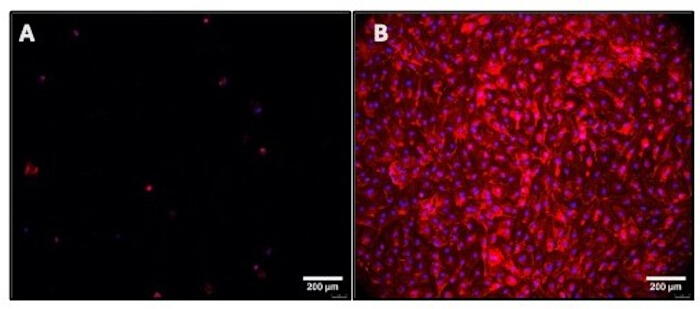
図5. 方向に依存しないバブルトラップを使用した場合と使用しなかった場合で、流れ条件下で培養した血管内皮細胞の代表的な画像。 (A) バブルトラップなしのフローでは、細胞の接着性が低いことが示されています。(B高い細胞接着性を示すバブルトラップを伴うフロー。アクチンを赤色、核を青色で示す。スケールバー = 200 µm. この図の拡大版を表示するには、ここをクリックしてください。
ディスカッション
無重力状態で動作可能で、方向依存性のないクローズドループ・マイクロ流体システムが開発され、生理学的血流条件下での血管内皮細胞の培養に有効であることが示されました。本システムの主要構成要素は、マイクロコントローラー、マイクロポンプ、液体流量センサー、細胞培養用マイクロスライド、およびカスタム3Dプリントされた方向依存性のないバブルトラップです。
本研究で使用したバブルトラップはステレオリソグラフィー樹脂15で製作されていますが、この樹脂は、バイオメディカルグレードであっても17,18、未重合モノマーの事前浸出(プリリーチング)を行わずに使用すると、一般に細胞適合性が低くなります。したがって、システムにバブルトラップを組み込む前に、カスタム製作したバブルトラップ材料からの化学浸出物が細胞生存率を低下させないか評価することが重要です。
細胞適合性のある材料の選択はさておき、実験セットアッププロトコルにおいて最も重要な手順は、バブルトラップの密封、プライミングのためのマイクロスライドの浸漬、および擬似微小重力装置使用時のケーブル整理である。プライミングされた流体システムに気泡がないことが確認された後、漏れを防ぐためにバブルトラップの上部ポートをテフロンテープとLuerプラグで密閉しなければならない。カスタム製作におけるステレオリソグラフィー造形による積層面の固有の表面粗さがあるため、Luerプラグだけでは十分な密封が得られない。マイクロスライドを細胞培養液のリザーバーに浸漬させることが、特にエルボコネクタとマイクロスライドの接合部において、気泡のないプライミングを確実に行うための最も効果的な方法であることが判明した。3方活栓をフローループに組み込むなどの他のプライミング方法も試したが、プライミング後に相当数の気泡が残り、エルボコネクタをマイクロスライドから取り外さない限り、それらを除去することはほぼ不可能であった。最後に、電子ケーブルが乱雑に配置されていると、擬似微小重力装置の妨げとなり、不意に停止する原因となる。すべてのケーブルを固定し、実験前に装置が自由に回転できることを確認した後でも、停止のリスクを最小限に抑えるため、覚醒時間につき3〜4時間ごとにシステムと装置を監視する必要がある。
このシステムは、より複雑な細胞培養や三次元(3D)組織チップに適応させることが可能であり、疾患メカニズムの解明、創薬支援、宇宙飛行によるストレス因子の影響評価、および対抗策の準備に向けたin vitroモデルを前進させるための価値あるツールとなる可能性があります。例えば、ISSに打ち上げられた組織工学プラットフォームは、微小重力と放射線被曝の影響を理解するために使用されており5、微小重力という極限環境は、老化表現型の模倣や、がん研究のための巨大な多細胞スフェロイドの作製に利用されてきました19。これらすべてのケースにおいて、方向依存性のないバブルトラップとフローシステムを用いることで、せん断応力の影響を理解することや、目的の結果を得るために物質輸送を調整することが可能です。
他の細胞培養手法と比較して、本システムには2つの大きな利点があります。(1) 連続的なクローズドループフローを提供できること、および (2) コンパクトで自己完結型であることです。一部の細胞培養法では、静的なフラスコやウェルが用いられますが、これらには生理学的に模倣した流体せん断応力が欠けています。一部の市販システム(例:ibidi Pump System, Gräfelfing, Germany)では、交互に切り替わるシリンジ間でクロスオーバー切替バルブを使用することで、連続的な一方向流を実現できます。しかし、このような装置の操作には通常、コンピュータとインターフェースされた個別のアクチュエータ制御システムが必要となり、コンパクトさや自己完結性に欠けます。さらに、本論文で述べる堅牢なバブルトラップを統合することで、長期間の無人実験が可能になります。
今後の改良におけるシステムへの潜在的な変更点の一つとして、特に内皮細胞に対するより高いせん断応力の影響を調査するためのマイクロポンプが挙げられます。代表的なデータで使用されたマイクロポンプで生成可能なせん断応力は最大 7.5 dyn/cm2でしたが、生体内の内皮細胞は通常、その約3倍高いせん断応力にさらされています20。模擬微小重力下での連続細胞培養以外における本システムの潜在的な将来の応用として、連続的な液体の再循環を必要とするその他のポータブルアプリケーションが考えられます。具体的には、薬剤スクリーニング、ファウリングまたは毒性試験、腐食試験、電子機器の液冷、および汚染物質の環境モニタリングなどが含まれます。
開示事項
全方向性バブルトラップは、特許出願 US 18634723 によって保護されています。その他の競合する利益はありません。
謝辞
本研究は、NASA Space Biology グラント # 80NSSC21K0272 の支援を受けて行われました。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 100% エタノール | Fisher Scientific | A4094 | システムの滅菌に使用する70%エタノール溶液の調製に使用(最低35 mL必要) |
| 6 mm 黒色ナイロン製ラウンドスペーサー、外径 7 mm、内径 3.2 mm | Exqutoo | ZH-0050 | トップマウントをエンクロージャーに固定する(最低4個必要) |
| アクリルプレート、長さ75 mm x 幅25 mm | ポリマーサン | ACRCS | エルボ型ルアーアダプターをマイクロチャネルスライドに固定します(最低1個必要) |
| USB 2.0ケーブル A-オス〜ミニBケーブル | Ugreen Group Limited | 10355 | コンピュータをマイコンに接続するため(最低1個必要) |
| バブルトラップ | (カスタム) | マイクロスライドへの気泡の流入を防ぐため(最低1個必要) | |
| バブルトラップホルダー | カスタム | バブルトラップを固定するための3Dプリントホルダー(最低2個必要) | |
| 細胞培養グレードの水 | Fisher Scientific | MT25055CI | 滅菌後、エタノールの残留物をすべて洗い流すために使用する(最低30 mL必要)。 |
| コントローラー、ポンプ、およびエンクロージャーマウント(内部マウント) | カスタム | エンクロージャ内取付プレート(最低1個必要) | |
| クロスバーマウント | カスタム | クロスバー付きエンクロージャ取付プレート(最低1個必要) | |
| DB15ブレイクアウトオス+メスコネクタ | ANMBEST | ANMBEST_MDDB15 | コンピュータをランダムポジショニングマシンに接続し、さらにマイコン(最小必要数 1)に接続するため |
| エルボ型ルアー・バーブコネクタ | ibidi | 10802 | マイクロスライドをフローループに接続する(最低2個必要) |
| 両面フォームテープ | 3M | 4026 | マイクロチャネルスライド上のエルボー型ルアーアダプターの圧縮用(最低1個必要) |
| エンクロージャー (60 mm x 140 mm x 140 mm) | ハモンド | 1554Q2GYCL | マイクロコントローラとマイクロポンプを収容する(最低1個必要) |
| エンクロージャーマウント(ボトムマウント) | カスタム | エンクロージャ下のマウンティングプレート(最低1枚必要) | |
| メス-メスルアーコネクタ | 博鳌 | 博鳌-シリンジ-WAD2354 | 細胞培養培地のプライミング用として、シリンジをエルボ型ルアーコネクタに接続するために使用(最低1個必要) |
| Gibco RPMI 1640 細胞培養培地 | Thermo Fisher | 11875093 | 血管内皮細胞の培養に使用(最低50 mL必要) |
| グロメット, 9/16" 穴の直径および1/8" 厚さ, 1/8" ID | McMaster-Carr | 9307K863 | エンクロージャーへのチューブの導入および排出用(最低8個必要) |
| IDEX P-646 アダプターフィッティング、1/16" バーブから1/4-28への変換アダプター | IDEX | P-646 | フローセンサーをフローループに接続する(最低2個必要) |
| 液体流量センサー | Sensirion | SLF3-1300F | フローデータの収集用(最低1つ必要) |
| 液体流量センサ用固定クランプ | Sensirion | SLF3x マウンティングクランプ | SLF3xマウント(最低2個必要) |
| ルアーロックシリンジ(12 mL) | McKesson | 414624 | 真空プライミング用(最低1個必要) |
| ルアープラグ | Cole-Parmer | UX-50110-33 | 配向独立型バブルトラップの封止用(最低1個必要) |
| M2ステンレス製ナット | VIGRUE | B07PJQC7T6 | 液体フローセンサーをトップマウントに固定する(最低4個必要) |
| M2×8本のステンレス製ネジ | VIGRUE | B07PJQC7T6 | 液体流量センサーをトップマウントに固定する(最低4個必要) |
| M3 オス-メス ナイロン製六角スペーサー・スタンドオフ | メイジュボール | B0GC6GN9S7 | mp-Multiboardを内部マウントに固定する(最低4個必要) |
| M3ナイロンワッシャー | ステムリボル | 7.81573E+11 | エンクロージャを底面マウントに固定する(最低16個必要) |
| M3ステンレス製ナット | VIGRUE | B07PJQC7T6 | エンクロージャーをボトムマウントに、クロスバーをボトムマウントに、ポンプホルダーを内部マウントに固定する(最低16個必要) |
| M3ステンレス製ワッシャー | VIGRUE | B07PJQC7T6 | クロスバーをボトムマウントに、エンクロージャーをボトムおよびインナーマウントに、インテリアマウントをポンプホルダーに固定する(最小必要数 12個) |
| M3×12 ステンレス製ボタンヘッドスクリュー | VIGRUE | B07PJQC7T6 | エンクロージャーを底面マウントに固定する(最低4個必要) |
| M3×12 ステンレス製ソケットキャップスクリュー | 図 | FG001-3 | バブルトラップホルダーをアッパーデッキマウントに固定する(最低2個必要) |
| M3×6 Philipsパンヘッドネジ | Meijubol | B0GC6GN9S7 | mp-Multiboardを内部マウントに固定する(最低4個必要) |
| M3×8 ステンレス製ネジ | VIGRUE | B07PJQC7T6 | クロスバーをボトムマウントに、エンクロージャーを内部マウントに、ポンプホルダーを内部マウントに固定する(最低8個必要) |
| M4ステンレス製ナット | VIGRUE | B07PJQC7T6 | トップマウントをエンクロージャに固定する(最低4個必要) |
| M4ステンレス製ワッシャー | VIGRUE | B07PJQC7T6 | トップマウントをエンクロージャーに固定する(最低4個必要) |
| M4-0.7鋼製ねじ棒 | Arwnnklo | AR01 | 約6インチの長さにカットする(最低4本必要) |
| USB mini-B オス-メス ケーブル | Plinkwirekb | PCM-0725-L | コンピューターをマイコンに接続するため(最低1個必要) |
| USBミニ右アングルコネクタ(オス-メス) | 子宮体内膜癌 | 4326453558 | コンピュータをマイクロコントローラに接続するため(任意)(最低1個必要) |
| マイクロチャネルホルダー | カスタム | マイクロチャネルを中央に保持するための3Dプリント製ホルダー(最低1個必要) | |
| マイクロチャネルスライド µ-スライド VI 0.4 | ibidi | 80606 | 流動下での細胞アッセイ用(最低1つ必要) |
| マイクロポンプ | バーテルズ | MP6-HYB | フロー生成用(最低1つ必要) |
| マイクロポンプホルダー | カスタム | マイクロポンプ固定用マウント器具(最低1個必要) | |
| mp-Highdriver4搭載mp-Multiboard | バーテルズ | BM-E-0005 | マイクロポンプの周波数および電圧設定を制御するため(最低1台必要) |
| mp-ポンプケーブル | Bartels | BM-A-0055 | mp-Multiboardをマイクロポンプに電気的に接続するために使用する(最低1個必要) |
| ナイロン製ラウンドスペーサー、外径 7 mm、内径 3.2 mm | ハーフィントン | 2037015 | マイクロポンプへのチューブ固定用(最低2個必要) |
| Oリング | ZDBB | 7.17327E+11 | オス-メスmini USBケーブルをエンクロージャに固定します(オプション) (最低3つ必要) |
| プラスチック容器 | Herdusa | HDS10 プラスチックボックス | 細胞培養培地のオープンリザーバーとして使用(最低1個必要) |
| ポリウレタンチューブ、1/8インチ" 内径, 1/4" 吸光度 | パーカー | 95U-4-062-BLU-0100 | トップマウントをエンクロージャに固定する(最低1.6 cm必要) |
| ランダムポジショニングマシン | エアバス | ランダムポジショニングマシン 2.0 (最低1台必要) | |
| SCC1-USBケーブル | Sensirion | SCC1-USB 2M | 液体流量センサーをコンピューターに接続する(最低1台必要) |
| 自立型遠心チューブ | PEKYBIO | B0C13GZVD6 | 細胞培養水/70%エタノールの保持に使用(最低2個必要) |
| スペーサー、外径 8 mm、長さ 20 mm、アルミニウム製 | McMaster-Carr | 94669A062 | 最小必要数 4 |
| Tygon PVC 1/16" ID x 1/8" 光学密度 | Saint-Gobain | B-44-3 | すべてのフローループ構成要素を接続します(最低40 cm必要)。 |
| アッパーデッキマウント | カスタム | 液体流量センサーおよびバブルトラップに接続されたマウントプレート(最低1個必要) | |
| 蝶ナット、M4 x 0.7 mm、亜鉛めっき鋼 | Siptenk | S-TH-DLM-002 | トップマウントをエンクロージャに固定する(最低4個必要) |
| 結束バンド | 私をTD(翻訳・提供)してください | 7.32073E+11 | システムをRPMに設置する際にケーブルを固定する(最低4個必要) |
参考文献
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
再版と許可
タグ
この記事は公開されました
動画は近日公開