本研究では、MIMIIデータセットを用いた産業用音響異常検知のために、CNN-transformerとSHAPを活用した、説明可能なAI(XAI)搭載のインダストリー5.0サイバーフィジカル協調フレームワークを提案します。エッジコンピューティングの統合により、解釈可能で人間中心の予知保全を実現します。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
本研究では、インダストリー5.0に向けた説明可能な人工知能(XAI)ベースのサイバーフィジカル協調システムを用いた、工業部品の持続可能な製造への革新的なアプローチを提案する。現在のサイバーフィジカル・ヒューマンシステム(CPHS)は、AIの統合が限定的であり、説明可能性に欠けることが多いことが分かっている。そのため、インダストリー5.0の原則であるレジリエンス、長期的な生存可能性、および人間中心性に沿って、その拡張性と柔軟性を向上させる必要がある。これらの欠点を解消するため、我々はディープラーニングと説明可能なAIをサイバーフィジカルシステム(CPS)エコシステムに統合し、スマートで説明可能な意思決定を可能にするアーキテクチャを導入する。具体的には、音響信号による機械故障検知にMalfunctioning Industrial Machine Investigation and Inspection(MIMII)データセットを使用する。オーディオ信号はスペクトル変換によってスペクトログラム画像に変換され、その後、空間的特徴抽出のための畳み込みニューラルネットワーク(CNN)と、時間的特徴抽出のためのトランスフォーマーエンコーダーによって処理される。透明性を向上させ、ヒューマンインザループ協調を促進するために、Shapley additive explanations(SHAP)ベースのアプローチを採用し、モデルの予測に影響を与える入力特徴を強調することで、オペレーターがシステムの意思決定プロセスを理解することを支援する。さらに、本フレームワークをエッジコンピューティングベースのサイバーフィジカルシステムに適用することで、低遅延かつ低消費電力を実現し、タイムリーなレスポンスを提供し、もって持続可能な生産環境の確保に寄与する。実験結果から、提案したCNN-Transformerアーキテクチャは98.5%の精度を達成し、低遅延を維持しつつ既存のCPHSシステムを上回ることが示された。このようなサイバーフィジカル協調システムに説明可能なAIを導入することで、オペレーターの信頼性が大幅に向上し、シームレスな人間と機械の協調が可能となる。
概要
技術、機械化、通信を重視したインダストリー4.0から、技術的進歩に適応性、持続可能な開発、人間中心主義を組み合わせた新しいインダストリー5.0モデルへの移行は、産業システムのダイナミックな進化に影響を与えています1,2。欧州委員会は、インダストリー5.0を、生産性と効率だけでなく、人間中心主義、持続可能性、レジリエンスという3つの柱に焦点を当てたパラダイムであると定義しています。近年の研究では、AIシステム、人間と機械の協調、および持続可能な製造が、インダストリー5.0環境の主要な推進要因であることが指摘されています3,4。このような進化する産業環境において、従来のメンテナンス手法ではもはや十分ではありません。複雑で不安定な状況下でレジリエンスを実現するためには、メンテナンスはより適応的かつ体系的な形態へと進化する必要があります5。2011年以来、インダストリー4.0は欧州における産業変革の支配的なモデルとなっており、運用の強化と利用可能なリソースの最大化を図るための企業のデジタルトランスフォーメーションを促進してきました4。したがって、労働者の健康と安全を保護しつつ、生産における人的労働を排除することなく効率を高めることが不可欠です。こうした背景から、日本の「Society 5.0」の概念にも一部触発され、企業や学術界はインダストリー5.0パラダイムの原則を定義し始めています5,6,7,8,9,10,11。近年の文献では持続可能なメンテナンスが重視されていますが、既存の体系的な評価の多くは断片的であるか、あるいは特定のドメインに限定されており、レジリエンス、持続可能性、およびAIを統合した包括的なフレームワークが不足しています。例えば、ある著者は持続可能な全設備保全(STPM)を含む特定のシステムや戦略に対する持続可能なメンテナンス手法を検討しており、別の研究者はメンテナンス技術への持続可能性テーマの組み込みについて論じています12,13,14。ある著者は、持続可能性の導入基準について包括的な評価を行い、製造業が持続可能性に肯定的な影響を与えることを可能にする技術的要因を明らかにしました15。それにもかかわらず、インダストリー5.0のパラダイムにおいて、持続可能性、レジリエンス、およびAIベースの意思決定が完全に統合されている研究は、これらの作品のいずれにも見られません。その結果、個別のメンテナンス手法で持続可能性に対処することが頻繁に行われています。説明可能な人工知能(XAI)技術の中でも、SHAPはその理論的に健全な特徴量寄与度の算出手法により、際立った存在となっています16,17,18。
データ駆動型の意思決定はAIによって可能になりますが、精度の高いモデルには多くの場合、大量のデータが必要です。決定木、ロジスティック回帰、線形回帰などの従来の機械学習(ML)手法は、比較的単純なデータ分布を想定しているため、高度に非線形な状況では性能が低下することが頻繁にあります19。ディープニューラルネットワーク(DNN)は、大規模なデータセットから複雑な特徴表現を学習することで、これらの制限を克服します20。研究によれば、複雑な意思決定タスクにおいては、浅い構造よりも深いネットワークの方が優れた性能を示すことが多いですが21、ネットワークの深化とパラメータの複雑化に伴い、モデルの解釈性は低下します22。
サイバーフィジカルシステム(CPS)は、分散型インテリジェンス、組み込みコンピュータ、物理プロセス、および通信を組み合わせているため、インダストリー5.0の製造における重要なイネーブリングテクノロジーとなります。柔軟でインテリジェントなリアルタイムの産業オペレーションを実現するため、現代のCPSはエッジコンピューティング、エッジAI、およびグリーンIoT(G-IoT)を急速に統合しています23,24。メンテナンス4.0およびスマートメンテナンスに関する近年の研究では、サステナビリティとレジリエンスが強調されています。先行研究では、持続可能な製造におけるメンテナンス4.0技術の重要性が検討され、持続可能なメンテナンスのためのモデリングフレームワークが提案されており、計量書誌学的および体系的な研究によってスマートメンテナンス技術が評価されています25,26,27,28。さらに、インダストリー4.0環境およびサステナビリティ志向の生産システムへの持続可能なメンテナンスの統合に関する研究も行われています29,30,31,32。オペレーター4.0のコンセプト33、人間中心のインダストリー5.0フレームワーク34、および社会経済的視点35のすべてにおいて、人間中心のメンテナンスが大きな注目を集めています。加えて、デジタルメンテナンス36、予知・処方保全37,38、および持続可能なメンテナンス戦略39,40の進展が近年の研究で強調されています。これらの進展にもかかわらず、研究は依然として分散しており、説明可能なAI、サステナビリティ、レジリエンス、および人間中心のサイバーフィジカル協調を統合した統一的なパラダイムを提示している研究はほとんどありません。サイバーフィジカルシステム(CPS)は、導入が進んでいるものの完全な自律性は達成しておらず、インダストリー5.0のパラダイムにおいても自律性は重視されていません。対照的に、インダストリー5.0では、人間の監視、協調、および意思決定に大きな重点が置かれています。サイバーフィジカルプロセスに人間の思考と協調を組み込むことで、ヒューマンインザループCPS(HiLCPS)41、人間中心CPS(HCPS)42,43、およびサイバーフィジカルヒューマンシステム(CPHS)44などのサイバーヒューマンシステムが、従来のCPSを拡張しています。この統合により、インテリジェントシステムと人間オペレーターとのリアルタイムなコラボレーションが可能となり、適応性、透明性、安全性、およびレジリエンスが向上します45,46。
産業用オーディオ異常検知は、Vision Transformer (ViT)、Audio Spectrogram Transformer (AST)、Conformer、および自己教師あり学習を含む新しいアーキテクチャによって大幅に強化されました。しかし、これらをインダストリー5.0に向けた説明可能なサイバーフィジカルシステムに統合する取り組みは依然として限定的です。説明可能性、エッジ展開、およびヒューマンインザループによる意思決定支援を単一のフレームワークに統合していないため、現在の研究は主に分類精度や、事後的なXAIベースの解釈可能性に焦点を当てています。本研究では、エッジコンピューティング、時間的依存性のモデリング、SHAPベースの説明可能性、空間的特徴学習、および人間中心の意思決定支援を組み合わせた、新しい説明可能AI(Explainable AI)対応のCNN-Transformerサイバーフィジカル協調アーキテクチャを提案し、これらの制約を克服して持続可能なインダストリー5.0の製造を実現します。
したがって、依然として大幅な研究上の不足がある。現在のCNN/Transformerベースの音響異常検知技術は、分類性能を重視しているが、サイバー物理的な協調性と説明可能性に欠けている。インダストリー5.0のフレームワークは、人間中心の概念的なモデルを提示しているものの、説明可能なディープラーニング、エッジインテリジェンス、およびオペレーター支援による意思決定を単一のシステムに統合していない。一方で、XAIベースの予知保全技術は透明性を高めるが、CPHSアーキテクチャとは独立して動作している。それゆえ、高精度な音響異常検知、SHAPベースの説明可能性、エッジ対応のデプロイメント、およびヒューマンインザループによる協調を統合した単一のインダストリー5.0サイバー物理人間システムは、未だに欠如している。
本論文では、これらの制約を克服するために、インダストリー5.0に向けた、説明可能なAI(Explainable AI)を搭載したCNN-Transformerによるサイバー物理コラボレーションの新しいパラダイムを提案します。提案するアーキテクチャは、エッジコンピューティングの展開、CNNベースの空間的特徴抽出、Transformerベースの時間的依存関係学習、SHAPベースの説明可能性、およびヒューマンインザループによる意思決定支援を、単一のCPHSフレームワークに統合したものです。これらの要素を個別に処理する従来の手法とは対照的に、提案するフレームワークは、持続可能な製造に向けた異常検知性能、モデルの透明性、運用効率、および人間中心のコラボレーションを同時に向上させる統合的なソリューションを提供します。
本研究の主な目的は、SHAPベースの説明可能性、エッジコンピューティング、およびヒューマンインザループ意思決定支援を、ハイブリッドCNN-Transformerベースの音響異常検知手法と組み合わせることで、持続可能なインダストリー5.0製造のための説明可能なAI(XAI)搭載サイバーフィジカルヒューマンシステム(CPHS)を構築することである。特に、提案するフレームワークは、明確で理解しやすい予測を提供しながら異常検知の精度を向上させ、効率的なエッジへの展開を促進し、知能システムと人間のオペレーターとの間の協調的な意思決定を促進することを目的としている。高い検知性能、説明可能性、低遅延動作、および人間中心のサイバーフィジカル協調を同時に実現することで、この統合アーキテクチャは、現在の音響異常検知、XAIベースの予知保全、およびCPHSフレームワークの欠点を解消する。
提案されたアーキテクチャは、主に分類精度に焦点を当てている現在の音響異常検知技術とは対照的に、インダストリー5.0に向けた統一的な説明可能なAI(XAI)搭載サイバーフィジカル・ヒューマンシステム(CPHS)を提示するものである。本アーキテクチャは、CNNベースの空間的特徴抽出、Transformerベースの時間的モデリング、SHAPベースの説明可能性、エッジコンピューティング、およびヒューマンインザループによる意思決定支援を単一の構造内で統合している。提案されたアーキテクチャは、高精度な異常検知を理解可能な意思決定およびリアルタイムのエッジ展開と融合させることで、透明性、オペレーター支援、およびサイバーフィジカル協調という重要な課題を解決する。本研究の主な科学的貢献はシステムレベルの統合であり、これにより、異常検知、説明可能なAI、またはインダストリー5.0フレームワークのいずれか単独に焦点を当てていた先行研究と本アプローチを差別化している。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
提案された手法では、持続可能な製造プロセスの支援を目的として、説明可能なディープラーニングとエッジコンピューティングによるサイバーフィジカル協調フレームワークを組み合わせた、システムベースのインダストリー5.0サイバーフィジカルヒューマンシステム(CPHS)アプローチを採用しています。まず、AIによるインテリジェンス、説明可能性、および人間中心の協調の欠如といった、現在のCPHSソリューションにおける特定の限界を認識することで課題を明確にします。これらの課題に対処するため、提案するソリューションでは、音響信号処理を用いた産業機械の状態監視にMIMIIデータセットを活用しています。
提案されたフレームワークでは、まず生成されたスペクトログラムをCNNモデルに入力し、異なる機械状態に関連する重要な周波数パターンを認識することで空間的特徴を抽出します。抽出された空間的特徴はシーケンスに変換され、トランスフォーマーエンコーダーモジュールに入力され、セルフアテンションを通じて時間的依存性が捉えられます。その後、変換された特徴表現は全結合分類器モジュールに渡され、機械の状態が正常か異常であるかを分類します。さらに、透明性を確保し、人間中心の意思決定を促進するために、SHAP説明可能性アプローチを採用し、モデル出力における重要な時間・周波数領域を選択することで予測結果を説明します。設計されたモデルはエッジ対応のCPS環境に実装され、低い計算レイテンシとエネルギー消費でリアルタイム推論を可能にします。加えて、人間が説明可能性の結果を用いて検証できるように、ヒューマンインザループ方式が統合されます。性能は、正解率、適合率、再現率、F1スコアに加え、レイテンシやエネルギー効率などのシステムレベルの指標を用いて検証されます。
提案されたフレームワークは、インダストリー5.0の文脈における持続可能な製造のためのXAI駆動型CPHSメカニズムであり、そのワークフローは、図1に示すように、データ収集からインテリジェントな意思決定および実行に至るパイプラインとして提示されています。データ収集手順の初期段階では、MIMIIなどのデータセットを用い、モーター、ポンプ、ベアリングなどの産業機器から音声信号を収集します。こうして得られたデータ信号は、データ前処理と呼ばれる次の段階に送られ、そこでフィルタリング、正規化、およびセグメンテーションが行われます。最終的に、セグメント化されたデータ信号は、特徴量表現レイヤーにおいて短時間フーリエ変換(STFT)を用いてスペクトログラムに変換されます。
次に、AIモデル層がスペクトログラム画像を用い、CNNモジュールを介して特徴を抽出して、空間的なパターンと異常を特定します。その後、抽出された特徴がリシェイプされ、トランスフォーマーエンコーダーに入力され、自己注意(self-attention)メカニズムを通じて時間的な依存関係と長距離の相関関係を学習します。得られた特徴ベクトルは、分類層を用いて正常または異常として分類されます。予測プロセスの透明性を確保するため、説明可能性層はSHAPを用いて、スペクトログラム内の重要な時間-周波数領域を強調表示します。
さらに、オペレーターがモデルの結果を解釈し、フィードバックを提供するヒューマンインザループのプロセスが組み込まれています。デプロイメント層では、モデルがエッジベースのCPHSインフラストラクチャ上で動作し、高速な推論と低消費電力を実現すると同時に、ストレージ要件や高度な分析のためにオプションでクラウドシステムと連携します。総じて、このフレームワークは、インダストリー5.0の要件に沿った正確な故障検知、説明責任、および効率的なリアルタイム運用を保証します。
問題定義および要件分析
インダストリー5.0の設定におけるサイバーフィジカルヒューマンシステム(CPHS)は、知能化、持続可能性、および人間中心性を約束するものです。しかし、CPHSを構築するための現代的なフレームワークは、高度なAI機能、説明可能性、および人間と機械の協調に対する十分なサポートが不足していることに妨げられています。実際、従来のCPHSはルールベースまたは解釈不可能なモデルに基づいているため、変化する産業条件への適応が困難であり、自動化に対するオペレーターの信頼を制限しています。さらに、従来のCPHSでは、予知保全に重要となる、空間的(すなわち周波数)成分と時間依存的成分の両方を含む産業用音響信号のような、高度に洗練されたデータを効果的に分析することができません。したがって、機械の異常を高精度に検出し、説明を提供し、エッジで動作させることができ、それによってCPSを可能にするフレームワークを構築する必要があります。
ここで、x(t)は音響入力信号、S(f,t) は信号のスペクトログラム表現、 はラベル、そして θはCNN-Transformerアーキテクチャのパラメータセットです。以降の式で使用される記号は、数学的な正確性を維持するため、最初に出現した直後に導入されます。
数学的な観点から、このタスクは教師あり学習の問題として定式化できます。工業用音響信号をx(t)で表すと、x(t)のSTFTは以下の式に従って計算されます:
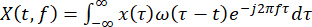 (1)
ここで、 ω(.)は窓関数、fは周波数を表します。生成されたスペクトログラム 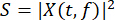 がディープラーニングアルゴリズムへの入力として使用されます。目的は、マッピング関数を学習させることです。
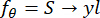 (2)
ここで、 はクラスラベル(正常または異常のいずれか)であり、Sはスペクトログラム入力、yは予測出力ラベル、 θはCNN-Transformerアーキテクチャの学習可能パラメータのセットである。最適化問題は、分類損失の最小化として定式化される:
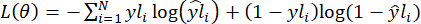 (3)
最小レイテンシ  、エネルギー効率
 、および解釈可能性の制約条件下において、ここで説明 ∅(SHAP) は予測プロセスにおける特徴量の重要性を捉えるものである。
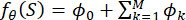 (4)
ここで、 は各個々の特徴量の寄与分である。上述の内容に基づき、設計要件には以下が含まれる:(i) ハイブリッドディープラーニングに基づく信頼性の高い異常検知、(ii) 人間による介入のための解釈可能な出力、および (iii) エッジ強化型CPSフレームワークへの実装。
データセットの取得と前処理
この点に関して、提案された説明可能なAIベースのCPHSフレームワークを評価するため、MIMIIデータセット13を選択しました。このデータセットは、音響信号を用いて産業機械の異常を検出するための広く利用されているベンチマークです。本データベースには、スライドレール、ファン、ポンプ、バルブなどのさまざまな機械の、正常時および故障時の動作条件下での録音データが含まれています。各機械について、録音内容は異なる設定やノイズ環境によって異なります。これにより、リアルタイムの産業条件下でモデルをトレーニングおよび評価するのに適しています。
MIMIIデータセットは、トレーニング中に正常サンプルのみに依存する教師なし異常検知の研究で広く使用されていますが、正常および異常な機械状態の両方の明示的なアノテーションが含まれています。本研究では、提案する説明可能なAI(Explainable AI)ベースのCNN-Transformerアーキテクチャが、正常な機械状態と故障状態を分離できる能力を検証するため、この問題を教師あり二値分類タスクとして設定しています。具体的には、MIMIIの公式ラベルを使用し、正常サンプルにクラスラベル0を、異常サンプルにクラスラベル1を割り当てています。
表 1にデータセット記述の詳細を示します。本研究では、正常および故障時の機械動作の両方を含む、約 12,000 件の音響信号録音が検討されています。要件に従い、本研究におけるすべての録音は 16 kHz でキャプチャされ、長さは 10 s です。データセットには約 12,000 件の録音が含まれていますが、混同行列を可視化する目的のみで、クラスバランスを調整した 2,000 件のテスト録音サブセットを選択しました。報告されたすべての性能指標は、完全なテストセット(約 2,400 件の録音)を用いて算出されました。さらに、モデル学習のために、トレーニングサンプルとテストサンプルを 80:20 の比率で分離しています。このデータベースはリアルタイムのノイズ条件を含んでいるため、Industry 5.0 のアプリケーションに適しています。本研究で使用した録音の分布を表 2に示します。このデータセットから、すべての機械タイプおよび信号対雑音比(SNR)条件を網羅する約 12,000 件の録音を選択し、80:20 のトレーニング/テスト分割を用いて教師あり二値分類実験を行いました。表 2 には、産業用機械のタイプ、対応する機械 ID、正常および異常な音響録音の総数、SNR 条件、および教師あり二値分類に採用した実験的なトレーニング/テスト分割が示されています。
本実験は、ファン、ポンプ、バルブ、スライドレールの4種類の産業機械で構成されるMIMII(Malfunctioning Industrial Machine Investigation and Inspection)データセット バージョン1.0を用いて実施した。データは、機械の種類に応じて異なるマシンID(ID00〜ID06)および条件から収集された。MIMIIデータベースには、信号対雑音比(SNR)が−6 dB、0 dB、+6 dBで取得されたデータが含まれている。正常データは産業機械の健全な状態に対応し、異常データは異常な状態に対応する。クラスはデータベースのアノテーションに基づいてラベル付けされ、正常データはクラス0、異常データはクラス1としてラベル付けされた。
公正な評価手順を行うため、分割、拡張、またはスペクトログラム作成のどの工程よりも前に、元のオーディオ録音レベルで訓練セットとテストセットを分割する必要がありました。その結果、同一の録音からのオーディオセグメントが訓練セットとテストセットの両方に現れることはありません。評価実験では、異なる信号対雑音比(−6 dB、0 dB、および +6 dB)の録音が使用され、これにより様々な産業条件下で提案されたフレームワークを評価することが可能となりました。
データリークを防ぐため、セグメンテーションやスペクトログラムの生成を行う前に、元のオーディオファイルを基準として学習データとテストデータの分割を行った。同一の10 sオーディオ録音からのセグメントは、学習セットまたはテストセットのいずれか一方にのみ割り当てられ、両方のセットに同一のセグメントが存在しないようにした。その後、各データセットに対して個別にスペクトログラムの生成およびデータ拡張を行った。これにより、データリークの問題が回避され、性能の過剰に楽観的な評価を防いでいる。
データセットの前処理
MIMIIデータセットから得られた未処理の音響信号は、信号品質を向上させ、効果的な特徴抽出を可能にするために処理されます。入力信号をx(t)とし、tを時間とします。最初の工程はノイズフィルタリングであり、以下のフィルタリング関数を用いて背景ノイズが除去されます。
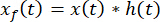 (5)
ここで、∗は畳み込み演算を表し、h(t)はフィルタのインパルス応答です。このプロセスにより、音響信号の明瞭度が向上し、産業環境で頻繁に発生するノイズの影響が最小限に抑えられます。また、信号正規化を用いて、ディープラーニングモデルに入力する前に、すべてのオーディオ信号の振幅が比較可能であることを保証します。xn(t)で表される正規化後の信号は、次のように計算されます:
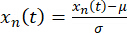 (6)
ここで、 μ および σは、それぞれ入力信号の平均値および標準偏差である。この手順により、すべての入力信号は平均が0、分散が1であることが保証される。最後に、処理のために、正規化された入力信号を複数の小さな断片に分割する。信号全体の長さをTとすると、スライディングウィンドウ関数を用いて、長さLを持つN個のオーバーラップするフレームに分割される。
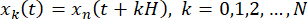 (7)
ここでHはホップサイズです。スペクトログラムは以下の式で定義できます:
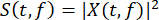 (8)
このようにして得られたスペクトログラムは、CNN-transformerベースのフレームワークに入力され、異常検出を成功させるための空間的および時間的特徴が抽出されます。図2に前処理パイプラインを示します。
図2は、産業界で取得される音響データに適用可能な垂直前処理パイプラインを示しています。まず、MIMIIデータセットから生のオーディオ信号を抽出し、ノイズ除去ステージに送ってノイズを低減させます。次に、振幅の不整合を取り除き、信号の整合性を確保するために信号の正規化を行います。その後、信号を重複のある小さなセクションに分割します。セグメンテーションに続き、STFT変換をデータに適用し、時間領域信号を時間周波数信号に変換します。その後、信号のスペクトログラムを生成するプロセスの一環として、パワースペクトルを算出します。これにより、前処理済みのスペクトログラムがプロセスから出力され、提案するCNN-transformerモデルに使用されます。
スペクトログラムの作成
データの正規化およびセグメンテーションの後、短時間フーリエ変換(STFT)を用いて音響信号を時間-周波数表現に変換します。得られたスペクトログラムにより、分析期間における周波数組成の変化を視覚的に表現することができます。産業現場において、機械の故障は通常、周波数パターンとして現れるため、スペクトログラムは機械の異常検知に非常に有用です。
したがって、得られた処理済みデータは、機械内部の正常例と異常例を区別するためにスペクトログラム画像に変換されます。オーディオデータは複数のスペクトログラムに変換され、学習モデルが機械プロセス内の局所的な周波数成分と時間的変化を分析できるようにします。これらの画像はCNN-transformerモデルの入力データとして使用され、CNNが空間的(周波数)パターンを処理し、Transformerが時間的関係を処理します。
アルゴリズム 1:音響信号からのスペクトログラム生成
入力:生オーディオ信号 x(t)
出力:スペクトログラム S(t, f)
ステップ 1:オーディオ信号 x(t)をロードする
ステップ 2:ノイズフィルタリングを適用する
ステップ 3:信号 xn(t) を正規化する
ステップ4:信号をフレームに分割する:
k = 1 から Nまで以下を繰り返す
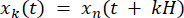
ループ終了
ステップ 5:各セグメントに窓関数 w(t) を適用する
ステップ 6:STFTを計算する:
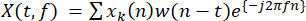 (9)
ステップ 7:大きさを算出する:
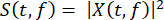 (10)
ステップ 8:スペクトログラム S(t, f) を保存する
ステップ 9:スペクトログラムデータセットを返す
スペクトログラムの生成プロセスは、まず元のオーディオ信号を取得することから始まり、続いて信号の整合性と品質を確保するために、ノイズ除去や信号の正規化などの前処理ステップが行われます。その後、正規化されたオーディオは、長期および短期の両方の時間的特性を捉えるために、複数のオーバーラップするウィンドウに分割されます。スペクトル漏洩を防ぐため、各スライスは短時間フーリエ変換(Short-Time Fourier Transform)にかけられる前にウィンドウ関数で乗算されます。その後、変換された信号は周波数領域の複素数値関数として表現され、その振幅が2乗されます。これにより、指定された時間における各周波数のエネルギーがスペクトログラムとして表現されます。最終的に、これらは画像のようなデータとして保存され、トレーニングのためにニューラルネットワークに入力されます。
CNNを用いた空間特徴抽出
スペクトログラムを作成した後、出力された時間-周波数画像を入力として畳み込みニューラルネットワーク(CNN)に与えます。入力スペクトログラムを とし、ここでHは周波数領域、Wは時間領域と想定します。ここでCNNを使用する目的は、入力スペクトログラムから識別的な空間特徴を学習することです。これらの識別的な空間特徴により、産業環境における機械の正常な動作と異常な動作を区別することが可能になります。
畳み込みニューラルネットワーク(CNN)で実行される基本的な操作は、畳み込みです。与えられたフィルタ を用いた畳み込みは、次のように定義されます:
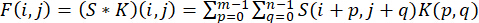 (11)
上述の操作により、ニューラルネットワークはスペクトログラム内のエッジ、周波数、調波成分などの局所的な空間特徴を識別することが可能になります。これは、さまざまな特徴表現を生成する複数のフィルタ操作を通じて行われ、いくつかの特徴マップが作成されます。畳み込みに続いて、以下に示す非線形活性化関数が適用されます。
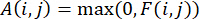 (12)
この非線形性により、ネットワークは変数間の複雑な関係を捉え、表現することが可能になります。畳み込みニューラルネットワークにおける次の段階では、プーリング操作が適用されます。一般的な手法であるマックスプーリングは、数学的に次のように表されます:
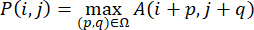 (13)
ここで Ω はプーリングウィンドウを指します。プーリングは、冗長性を排除しつつ、関連情報のみを保持して並進不変性を実現するのに役立ちます。周波数などの低レベル変数から複雑な機械の挙動に至るまで、畳み込みニューラルネットワークを用いることで、高レベルの特徴を階層的に抽出することが可能です。その結果、特徴マップを用いてネットワークの最終出力を描写することができます:
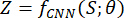 (14)
ここで、はCNNの学習可能なパラメータを表します。特徴マップには豊富な空間情報が含まれており、これらはシーケンスに変換され、次のフェーズでトランスフォーマーエンコーダーへの入力として機能します。上述の空間特徴抽出プロセスは、モデルが工業用音響信号における微小な異常を検出できるようにするために極めて重要です。
図3は、CNNモデルを用いてスペクトログラム入力から空間的特徴を水平方向に抽出する方法を示しています。まず、オーディオ信号の時間周波数特性を画像形式で符号化した入力スペクトログラムから始まります。次に、入力スペクトログラムが畳み込み層に送られ、数種類のフィルタが周波数帯域、エッジ、テクスチャなどの空間的特徴を抽出して、特徴マップを生成します。その後、抽出された特徴マップに非線形活性化関数であるReLU(rectified linear unit)が適用され、ニューラルネットワークが入力データの依存関係を検出できるようになります。続いて、特徴マップがプーリング層に送られ、最も重要な特性を保持したままマップのサイズが縮小されます。この畳み込み層、活性化関数、プーリング層のプロセスが何度も繰り返されることで、単純な特徴から始まり、機械の動作に関連するより高度な特徴へと進化する特徴表現の階層が構築されます。
トランスフォーマーエンコーダーを用いた時間的モデリング
CNNを用いて空間的特徴を抽出した後、次のステップとして、スペクトログラムから学習した周波数ベースのパターンを捉える高レベルの特徴マップを導出します。得られた特徴マップは、その後フラット化され、音響信号における時間情報を捉えるためにシーケンスへと再形成されます。特徴マップが 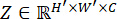 で表され、H', W', および C がそれぞれ高さ、幅、チャネルであると仮定すると、以下のシーケンスが導出されます:
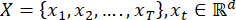 (15)
ここで T はシーケンス長を、d は特徴次元を表します。その後、Transformer は上述のシーケンスを用いて、セルフアテンション機構により長期的な依存関係をモデル化します。従来の再帰型モデルとは対照的に、Transformer モデルはシーケンスの各要素を並列に処理し、アテンションウェイトを用いて各パーツの相対的な関連性を決定します。アテンション機構の仕組みは、各入力 xt に対して以下に従って生成されるクエリ Q、キー K、およびバリュー V ベクトルを使用することです:
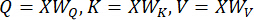 (16)
一方、WQ, WK, WVは学習可能な重みである。要素間の類似度は以下によって決定される:
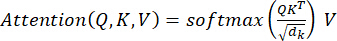 (17)
dk は重要なベクトルの次元です。この手順により、モデルが信号内の離れたタイムステップからの依存関係を学習しやすくなり、関連する時間セグメントのみに焦点を当てることが可能になります。ネットワークの学習能力を高めるためにマルチヘッドアテンションが使用されており、これは複数のアテンションヘッドが入力から並列に学習するプロセスを指します。
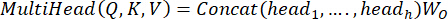 (18)
各ヘッドは、時間的入力シーケンスの異なる特徴に注目します。これに続いて、フィードフォワードニューラルネットワークと残差接続が配置されています。
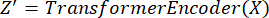 (19)
得られたエンコード後のシーケンスは、入力データの空間的および時間的な特徴の両方を捉えています。このシーケンスは、異常を検出するために分類層に送られます。
図4は、CNNから抽出した特徴量に対してtransformer Encoderを用いた時間的モデリングの全体的なプロセスを示しています。まず、CNNから抽出された特徴マップを使用しますが、これらにはスペクトログラムからの空間情報が含まれています。特徴マップはシーケンスへとフラット化され、各項目がタイムスタンプに対応します。その後、シーケンスは線形変換を通り、データが特定の次元のベクトルにマッピングされます。transformerモデルは時間的な依存関係を捉える能力を欠いているため、シーケンスの時間的構造を維持するために、埋め込みベクトルに位置エンコーディング(positional encoding)が追加されます。最後に、シーケンスは複数層のスタックで構成されるtransformer encoderを通過します。ここでは、マルチヘッド自己注意(multi-head self-attention)メカニズムが採用されており、モデルがシーケンス内のタイムスタンプ間の関係性を学習できるようになります。さらに、フィードフォワードニューラルネットワークがこれらの埋め込みを改善し、残差接続(residual connections)によって勾配が効率的に伝播することが保証されます。このプロセスがスタックされたtransformer encoder層全体で繰り返され、次第により複雑な時間的相互作用が捉えられます。最終的に、シーケンスの埋め込みはプーリング(例:平均プーリングまたは分類トークン(CLS))を介して固定長の表現に統合され、グローバルな時間的特徴表現が得られます。
分類層
トランスフォーマーエンコーダーによる時間的エンコーディングの後、出力はエンコードされたベクトルのシーケンスとなり、各ベクトルは入力信号の空間的および時間的な側面の両方に関連する特徴を持ちます。エンコードされた出力から分類を行うための最初のステップは、これらのすべての特徴を単一のベクトルに集約することです。これは、特徴ベクトルのシーケンスに平均プーリングを適用するか、いわゆる「分類トークン(classification token)」を用いることで達成されます。トランスフォーマーの出力を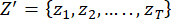 とし、各
 であると仮定します。集約された特徴hは次のように計算されます:
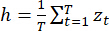 (20)
次に、集約された特徴ベクトルhが入力をコンパクトな形式で表現し、分類器への入力として機能します。分類部分は1つ以上の全結合層で構成され、学習された表現を出力空間へと変換します。全結合層は、以下のように定義される変換を実行します:
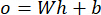 (21)
ここで、oは出力(ロジット)、bはバイアスベクトル、Wは重み行列である。後者は正規化されていない形式のクラススコアである。モデルに非線形性を組み込むために、ReLUなどの活性化関数がしばしば用いられる。最終的に、ロジットにソフトマックス活性化関数を適用し、各クラスの確率を得る:
 (22)
ここでCはクラス数(C = 2; 正常および異常)を表します。クラス予測は、最大確率値に基づいて行われます。学習中、実際のラベルと予測ラベルの間のクロスエントロピー損失を最小化することでモデルパラメータの最適値が求められ、これにより機械状態の正確な分類が達成されます。要約すると、分類層は、Transformerアーキテクチャを用いて抽出された時間的特徴を実用的な決定へと変換するという重要な機能を果たしています。正常な機械状態と故障した機械状態を適切に識別することで、Industry 5.0のパラダイムにおける異常検知とインテリジェントな意思決定が可能になります。
図5は、transformer Encoderの後に続く分類レイヤーの動作原理を示しています。このプロセスは、各ベクトルに入力から学習した時間情報が含まれているエンコード済みシーケンス出力から始まります。これらのベクトルは、グローバル特徴ベクトルとして知られる単一のベクトルに統合されます。次のステップでは、このグローバル特徴ベクトルを複数の全結合ニューラルネットワークレイヤーに通過させます。各全結合レイヤーでは、行列乗算演算が行われ、入力の線形結合が作成されます。その後、ReLUなどの非線形活性化関数を適用することで、決定境界の学習における柔軟性を高めることができます。最後の全結合レイヤーの末端で、各クラスのロジットスコアが出力されます。これらのロジットスコアをSoftmax関数に適用することで、各クラスの確率スコアを算出できます。これらの確率スコアを用いて、入力がクラス0(正常)またはクラス1(異常)のいずれに属するかを判定します。
SHAPを用いた説明可能性
モデルが入力信号を分類した後、機械が正常に動作しているか異常に動作しているかに基づいて予測が生成されます。しかしながら、インダストリー5.0の環境においては、単に予測を出すだけでは不十分であり、人間の意思決定を支援するために、システムが透明性と説明可能性を提供しなければなりません。以下のフレームワークでは、予測を決定する際の各特徴量の重要度を定量化するゲーム理論ベースのモデルであるSHAPを使用します。これにより、SHAPは特徴量に重みを割り当て、スペクトログラム入力の異なるセクションが全体の予測に対してどの程度の相対的重要度を持つかを評価することが可能になります。
SHAPの数学的定式化は、モデル f(x) の分解に基づいています:
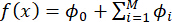 (23)
ここで、 ∅0はベースライン値(モデル出力の平均)、 ∅iはi番目の特徴量による効果、Mは入力特徴量の数である。本研究において、特徴量はスペクトログラムの時間周波数ビンである。SHAP値は、異常状態の確率に寄与する場合は正となり、それ以外の場合は負となる。この定式化により、各予測に対して一意的で局所的に一貫した説明が保証される。SHAP法を学習済みのCNN-transformerモデルに適用することで、特徴量重要性に基づいた説明を提供できる。視覚的な表現により、意思決定プロセスに影響を与えるスペクトログラム内の最も重要な時間周波数ビンが示される。例えば、機器の異常挙動によって特定の高エネルギー周波数帯域が生じた場合、SHAPフレームワークはそれを意思決定プロセスへの重要な寄与因子として特定する。
さらに、SHAPはサイバーフィジカル環境における人間と機械の協調を促進することができます。これは、予測結果を直感的なビジュアルを用いて説明できるため、オペレーターや意思決定システムが予測を検証し、問題を分析して適切な措置を講じることが可能になるためです。これにより、信頼性が向上するだけでなく、AIベースの製造プロセスに信頼性と説明責任がもたらされます。現在の性能基準を満たすディープラーニングアルゴリズムと、説明可能性を提供するSHAPを統合することで、提案されたアーキテクチャはインダストリー5.0の要件を満たしています。
アルゴリズム 2:モデル予測のためのSHAPに基づく説明可能性
入力:学習済みモデル f(x)、入力スペクトログラム S
出力:SHAP値  および説明マップ
ステップ1:学習済みモデルにスペクトログラム S を入力します
ステップ 2:予測値の計算:y = f(S)
ステップ3:ディープラーニング向けのSHAPエクスプレイナーを初期化する
ステップ 4:SHAP値を算出する:
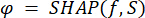
ステップ 5:S 内の各特徴量 iについて:
寄与率を算出する 
ステップ 6:解説マップの作成:
 が高い領域を強調します。
ステップ 7:特徴量の重要度の可視化(ヒートマップ)
ステップ 8:SHAP値と説明マップを返す
SHAPベースの説明可能性アルゴリズムは、まず前処理済みのスペクトログラム画像を入力として取得し、それを学習済みのCNN-transformerアーキテクチャに供給して予測(例:機械の状態が正常か異常か)を行います。学習済みアーキテクチャを用いて予測を行った後、モデルを解釈するためにSHAP法が用いられます。具体的には、入力のどの時間-周波数成分が予測に最も寄与しているかを特定するために、各入力特徴量に対してSHAP値(ϕ)が算出されます。これらの値を計算するには、特定の機能がある場合とない場合の入力に対するモデル出力を比較する必要があります。
各特徴量のSHAP値を算出した後、そのSHAP値の符号と大きさによって、予測に対する影響を評価することができます。例えば、SHAP値が高い特徴量ほど結果に影響を与える可能性が高く、正または負の符号は、その特徴量が予測をそれぞれ正常クラスまたは異常クラスへと押し出すことを示しています。これらの結果に基づいて、ヒートマップ形式で説明マップを作成することが可能です。
最後に、アルゴリズムはSHAP値と可視化結果の両方を出力し、人間がモデルの判断をどのように分析できるかについての洞察を提供します。この手法によりプロセスがより透明になり、人間が意思決定に関与することが可能になるため、AI主導の産業においてアルゴリズムの予測精度と信頼性の両方を確保できます。説明可能性分析の信頼性を向上させるため、さまざまな機械タイプにわたって正確に診断された異常インスタンスから、代表的なテストサンプルを選択しました。テストデータセット全体のSHAP値を集計して一貫して影響力のある時間周波数位置を特定するグローバルSHAP特徴量重要度分析を行う一方で、これらの代表的なケースに対してローカルSHAP説明を生成しました。専門家によるアノテーションを必要とせず、この統合的なローカルおよびグローバル分析によって、モデル予測の信頼性の高い解釈が可能になります。
エッジ有効化CPS統合
本提案の手法は、効率性、持続可能性、およびリアルタイムな産業運用の実現を目的としたエッジ対応CPS内で利用されます。モデルの学習完了後、CNN-transformerはエッジコンピューティングアプローチを通じて展開されます。ここで扱うエッジコンピューティング層は、センサや機械などの産業用モノのインターネット(IIoT)デバイスの近傍に配置されます。収集したすべてのデータをクラウドに送信するのではなく、エッジデバイスが入力された音響信号に対して、クラウドへの転送を行う前に推論を実行します。これにより、システムは機械の異常をほぼ瞬時に検知し、状況がさらに悪化する前に必要な措置を講じることが可能になります。このエッジ対応アプローチのもう一つの利点は、データが生成点に近い場所で分析されるため、レイテンシが改善され効率が高まることです。言い換えれば、推論時間 Tinf が発生するクラウドアプローチとは異なり、
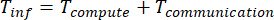 (24)
一般的に、Tcommunicationの短縮により、レイテンシは大幅に低減されます。もう一つの利点は、データを継続的に送信する際の帯域幅消費量と消費電力が削減されることです。したがって、本システムは、多数のデバイスが接続された大規模な産業プラントにおいても、拡張性と持続可能性を備えています。さらに、CPSは物理層(機械)、AI(計算層)、および人間層との相互作用を可能にします。
ヒューマンインザループ协作
提案されたインダストリー5.0のCPSにおける重要な構成要素は、AIモデルとともに人間のオペレーターが意思決定プロセスに積極的に関与する「ヒューマンインザループ」の協調です。具体的に、設計されたフレームワークによれば、システムは自律的なブラックボックスとなるのではなく、オペレーターがシステムと相互作用し、SHAPによる説明形式で説明可能な予測結果を確認できるようになっています。ここでの予測とは、判定結果(正常/異常)を指し、それに加えて、その判定に使用されたスペクトログラムの一部の視覚化データが提示されます。
このような相互作用により、オペレーターは予測が具体的にどのように形成され、どの要因がそれに寄与しているかをより深く理解することができます。人間が関与することは、システムの結果を検証し、専門的な判断に基づいて必要に応じてオペレーターがそれを上書きすることを意味します。人間のオペレーターとの協調により、システムはより信頼性が高く、効率的で安全かつ確実なものとなり、エラーの防止に寄与します。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
提示された説明可能AI(XAI)統合型サイバーフィジカル協調システムを、正常および異常な機械状態の両方を含むMIMIIデータセットの約12,000件の音声録音を用いて実験的に検証しました。トレーニングデータセットは約9,600件のデータレコードで構成され、テストデータセットには約2,400件の音声サンプルが含まれています。得られた結果に基づくと、提案されたCNN-transformerモデルは、テストデータセットにおいて98.5%の分類精度を達成しました(0.97–0.98)。これは、Table 3、混同行列、および統計的安定性解析の結果に関連しています。transformerエンコーダを統合することでアーキテクチャの時間的モデリング能力が向上し、一方でCNNが入力スペクトログラムから識別的な空間的特徴を抽出します。
分類性能に加えて、その他のシステム関連の特性も評価しました。第一に、エッジベースの実装における推論レイテンシは 20 ms を超えず、リアルタイムの異常検知が可能となりました。第二に、提示したシステムは通信要件を削減することでエネルギ...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
実験結果は、提案されたCNN-transformerアーキテクチャが、空間的および時間的な特徴学習を効果的に統合することで、個別のアルゴリズムよりも優れた性能を示すことを実証している。アブレーション研究によれば、CNNがスペクトログラムから周波数ベースの識別特徴を抽出する一方で、transformerエンコーダーが音響信号における長期的な時間依存性を捉えることで、モデルの性能が向上している。さらに、混同行列は偽陰性が非常に少ないことを示しており、提案モデルが機械の異常を効果的に特定できることを意味している。このようなアーキテクチャにより、精度98.5%および再現率99.02%という分類結果の向上がもたらされた。モデルが故障した機械を見逃してはならないため、この結果は産業用故障検知システムにおいて極めて重要である。実験結果から、提案されたXAI対応CNN-Transformerフレームワークが、高い異常検知精度、解釈可能性、およびリアルタイムなエッジ実装を正常に組み合わせていることが示された。これら2つのモジュールの組み合わせにより、音響データから空間的・時間的特徴を同時に抽出することが可能となり、同時にSHAPによる説明が説明責任と信頼...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
AIツール(ChatGPT)は、言語の編集、ならびに文法、明快さ、および可読性の向上を補助するためにのみ使用されました。AIツールは、科学的データの生成、実験の実施、結果の分析、知見の解釈、または科学的な結論の導出には使用されていません。すべての科学的な内容、データ分析、解釈、および原稿の最終版は、著者らによって独立してレビュー、検証、および承認されており、著者らが本研究の正確性と完全性について全責任を負います。著者らに開示すべき利益相反はありません。
謝辞
資金提供:本研究は、陝西省高等教育教育改革重点プロジェクト(プロジェクト番号 23BG053)、陝西理工大学高レベル人材科学研究基金(プロジェクト番号 BSJ-2023-08)、および陝西理工大学科学研究プロジェクト(プロジェクト番号 2024YKYB-006)の支援を受けて実施されました。著者らは、本研究を可能にする設備および制度的支援を提供してくださった中国の陝西理工大学(咸陽市)および西安交通工程大学(西安市)に心より感謝いたします。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 社会的支援尺度 | 公表済みの学術的尺度であり、Parkによって開発され、Kimによって改訂および補完された。 | 25項目版;5段階リッカート尺度回答形式;市販カタログ番号なし | 就学前教育の教職課程履修生における、情緒的サポート、情報的サポート、物質的サポート、および評価的サポートの観点から、知覚された社会的サポートを測定する。全体のクロンバック(Cronbach)’s alpha = 0.96. |
| 教師自己効力感尺度 | 出版済みの学術的尺度。EnochsおよびRiggsによって開発され、中国語に適合させた研究用バージョン。 | 25項目版;5段階リッカート尺度形式;市販カタログ番号なし | 中国の就職前幼児教育における教師効力感を、「一般的教師自己効力感」および「個人的教師自己効力感」にわたって評価する。全体のクロンバック(Cronbach)’s alpha = 0.96. |
| 教師-子ども相互作用尺度 | 既刊の学術的尺度であり、Leeによって開発され、中国での使用に向けて研究専門家パネルによる検討を受けた。 | 30項目版;5段階リッカート尺度形式;市販カタログ番号なし | 観察による教室内の相互作用の質ではなく、教師自身が報告する教師と子どもの相互作用能力を評価する。感情的相互作用、言語的相互作用、および行動的相互作用が含まれ、全体のクロンバック係数は’$\alpha = 0.94$。 |
| 人口統計学的情報フォーム | 研究チーム、四川 arts and science 大学 / 大邱大学共同研究 | カスタム調査アンケートセクション;市販のカタログ番号なし | 性別、学歴、職種、インターンシップ実施場所、インターンシップ期間、インターンシップの種類、および幼稚園の形態を含む参加者の特性を収集した。 |
| 被験者への説明およびインフォームド・コンセント用スクリプト | 研究チーム;大邱大学研究倫理委員会の承認済み | 倫理承認番号:XXX。詳細は現地の承認記録で確認すること。 | アンケート配布前に、研究目的と調査内容を説明し、被験者である幼児教育教員養成課程の学生からインフォームド・コンセントを得るために使用した。 |
| パイロット調査質問票パッケージ | 研究チームおよび専門家パネル | 6月1日使用パイロット版–2024年5月;商用カタログ番号なし | 50名の幼児教育教員養成課程の学生を対象に、専門職的認識尺度(Professional Perceptions Scale)、社会的支援尺度(Social Support Scale)、教師自己効力感尺度(Teacher Self-Efficacy Scale)、教師―子ども相互作用尺度(Teacher-Child Interaction Scale)、および人口統計学的項目の明確性と適切性についてパイロットテストを実施した。 |
| 専門家パネルによる審査手順 | 研究チーム;幼児教育学の教授2名、幼稚園園長1名、インターンシップ指導教員3名、および研究チームで構成される専門家パネル | 合意ベースのコンテンツレビュー。商用モデル番号なし。 | 正式な調査の前に、尺度の項目における曖昧さ、適切性、意味的明快さ、発達上の適合性、および文化的関連性を修正するために使用される。 |
| 現場配布用印刷アンケート用紙 | 研究チーム、各機関の調査用品 | 紙の調査票;市販のカタログ番号なし | 現地でのアンケート実施に使用した。最終的なサンプルとして、オンラインアンケートと統合する前に、336件の有効な現地アンケートが得られた。 |
| テンセント | WeChatモバイルアプリケーション。バージョンは、6月に使用したデバイスまたはアプリの履歴から確認すること。–2024年7月 | アンケート実施のためのオンライン配信チャネルとして使用し、オンラインおよびWeChat経由で27件の回答済みオンラインアンケートを回収した。 | |
| 電話および対面によるリクルート手順 | 研究チーム | 標準化されたリクルート手順;市販のカタログ番号なし | 機関や参加者への連絡、研究目的および調査内容の説明、ならびにアンケート実施前のインフォームドコンセントの取得支援に使用されます。 |
| SPSS Statistics | IBM | バージョン 27.0 | 記述統計、ピアソン相関係数、クロンバックのα係数に使用されます’Cronbachの$\alpha$係数による信頼性分析、歪度および尖度を用いた正規性の確認、およびHarmanの単一因子テスト’共通メソッドバイアスに関する単一因子検定。 |
| SPSS Amos | IBM | バージョン 26.0 | 確認的因子分析、構造方程式モデリング、多群測定不変性検定、間接効果のブートストラップ検定、および代替モデルの比較に使用される。 |
| Microsoft Excel | Microsoft | Microsoft 365 ExcelまたはローカルにインストールされたExcelバージョン(提出前に正確なローカルビルドを確認すること) | コード化された調査データ、データ辞書、補足表、およびJoVE材料表(Table of Materials)を整理するためのワークブック環境として推奨または使用される。正確なローカルバージョンについては、著者が確認する必要がある。 |
| 構造方程式モデリングにおける適合度指標の基準 | 既報の手法ガイダンス。原稿内で引用されているSchreiberらおよびKlineの参考文献。 | 市販のカタログ番号なし。統計解析計画書で適用された基準。 | カイ二乗統計量、自由度あたりのカイ二乗値、Tucker-Lewis指数、比較適合度指数(CFI)、修正適合度指数(AGFI)、増分適合度指数(IFI)、近似誤差平均平方根(RMSEA)、および標準化残差平均平方根(SRMR)を含むモデル適合度指標を定義し、報告します。 |
| ブートストラップ法による媒介分析の手順 | SPSS Amos / 研究チーム統計解析計画書 | 5,000回のブートストラップサンプル;95%バイアス補正信頼区間 | 教師の自己効力感を介した間接的な関連性を検証するために使用した。95%バイアス補正信頼区間にゼロが含まれない場合に、間接効果が有意であるとみなした。 |
| 測定不変性の検証手順 | SPSS Amos / 研究チーム統計解析計画書 | 多群確認的因子分析 Δ補体因子I <. 010 かつ ΔRMSEA(近似誤差平均平方二乗誤差) &.015未満の基準 | プールされた構造方程式モデリング(SEM)の推定値を解釈する前に、性別、プログラムの種類、インターンシップ期間、および機関における形態不変性、メトリック不変性、およびスカラー不変性を評価するために使用した。 |
参考文献
- Fraga-Lamas P, Barros D, Lopes SI, Fernández-Caramés TM. Mist and edge computing cyber-physical human-centered systems for Industry 5.0: A cost-effective IoT thermal imaging safety system. Sensors (Basel). 2022;22(21):8500.
- Breque M, De Nul L, Petridis A. Industry 5.0: Towards a sustainable, human-centric and resilient European industry. Brussels: European Commission; 2021:https://research-and-innovation.ec.europa.eu/knowledge-publications-tools-and-data/publications/all-publications/industry-50-towards-sustainable-human-centric-and-resilient-european-industry_en.
- Sariişik G, Demir S. Industry 5.0: A human-centric paradigm for sustainable and resilient industrial transformation. Journal of Social Perspective Studies. 2025;2(2):50–66.
- Liu X et al. Evaluating the interactions of multi-dimensional value for sustainable product-service systems with a grey DEMATEL-ANP approach. J Manuf Syst. 2021;60:449–458.
- Di Nardo M et al. The maintenance in Industry 4.0: Assistance and implementation [conference paper]. Presented at: 32nd European Safety and Reliability Conference; Dublin, Ireland; 2022. p. 2286–2292. https://hdl.handle.net/20.500.12607/48222.
- Kagermann H, Lukas WD, Wahlster W. Industrie 4.0: Mit dem Internet der Dinge auf dem Weg zur 4. industriellen Revolution. VDI Nachrichten. 2011;(13):2–3. https://www.dfki.de/fileadmin/user_upload/DFKI/Medien/News_Media/Presse/Presse-Highlights/vdinach2011a13-ind4.0-Internet-Dinge.pdf.
- Council for Science, Technology and Innovation. Report on the Fifth Science and Technology Basic Plan. Tokyo: Cabinet Office, Government of Japan; 2015:https://www8.cao.go.jp/cstp/kihonkeikaku/5basicplan_en.pdf.
- Nahavandi S. Industry 5.0—A human-centric solution. Sustainability (Basel). 2019;11(16):4371.
- Paschek D, Mocan A, Draghici A. Industry 5.0—The expected impact of the next industrial revolution [conference paper]. Presented at: MakeLearn and TIIM International Conference; Piran, Slovenia; 2019. p. 125–132. https://toknowpress.net/ISBN/978-961-6914-25-3/papers/ML19-017.pdf.
- Maddikunta PKR et al. Industry 5.0: A survey on enabling technologies and potential applications. J Ind Inf Integr. 2022;26:100257.
- Longo F, Padovano A, Umbrello S. Value-oriented and ethical technology engineering in Industry 5.0: A human-centric perspective for the design of the factory of the future. Appl Sci (Basel). 2020;10(12):4182.
- Gong Y, Chung YA, Glass J. AST: Audio Spectrogram Transformer [conference paper]. Presented at: Interspeech 2021; Brno, Czech Republic; 2021. p. 571–575. https://www.isca-archive.org/interspeech_2021/gong21b_interspeech.html.
- Purohit H et al. MIMII dataset: Sound dataset for malfunctioning industrial machine investigation and inspection [conference paper]. Presented at: 4th Workshop on Detection and Classification of Acoustic Scenes and Events; New York, NY; 2019. p. 209–213. https://dcase.community/documents/workshop2019/proceedings/DCASE2019Workshop_Purohit_21.pdf.
- Hallioui A et al. A review of sustainable total productive maintenance. Sustainability (Basel). 2023;15(16):12362.
- Vasić S et al. Identification of criteria for enabling the adoption of sustainable maintenance practice: An umbrella review. Sustainability (Basel). 2024;16(2):767.
- Barredo Arrieta A et al. Explainable artificial intelligence: Concepts, taxonomies, opportunities, and challenges toward responsible AI. Inf Fusion. 2020;58:82–115.
- Lundberg SM, Lee SI. A unified approach to interpreting model predictions [conference paper]. Presented at: 31st International Conference on Neural Information Processing Systems; Long Beach, CA; 2017. p. 4765–4774. https://papers.nips.cc/paper/7062-a-unified-approach-to-interpreting-model-predictions.
- Du M, Liu N, Hu X. Techniques for interpretable machine learning. Commun ACM. 2020;63(1):68–77.
- Sarker IH. Machine learning: Algorithms, real-world applications and research directions. SN Comput Sci. 2021;2(3):160.
- Saxe A, Nelli S, Summerfield C. If deep learning is the answer, what is the question? Nat Rev Neurosci. 2021;22(1):55–67.
- Piccialli F et al. A survey on deep learning in medicine: Why, how and when? Inf Fusion. 2021;66:111–137.
- Li Z et al. A survey of convolutional neural networks: Analysis, applications, and prospects. IEEE Trans Neural Netw Learn Syst. 2022;33(12):6999–7019.
- Gil M, Albert M, Fons J, Pelechano V. Engineering human-in-the-loop interactions in cyber-physical systems. Inf Softw Technol. 2020;126:106349.
- Krugh M, Mears L. A complementary cyber-human systems framework for Industry 4.0 cyber-physical systems. Manuf Lett. 2018;15:89–92.
- Jasiulewicz-Kaczmarek M et al. Recent advances in smart and sustainable maintenance [invited-session proposal]. Presented at: 10th IFAC Conference on Manufacturing Modelling, Management and Control; Nantes, France; 2022. https://hub.imt-atlantique.fr/mim2022/wp-content/uploads/2021/12/7a519.pdf.
- Jasiulewicz-Kaczmarek M, Gola A. Maintenance 4.0 technologies for sustainable manufacturing—An overview. IFAC-PapersOnLine. 2019;52(10):91–96.
- Saihi A, Ben-Daya M, As’ad RA. Maintenance and sustainability: A systematic review of modeling-based literature. J Qual Maint Eng. 2023;29(1):155–187.
- Bastas A. Sustainable manufacturing technologies: A systematic review of the latest trends and themes. Sustainability (Basel). 2021;13(8):4271.
- Franciosi C, Iung B, Miranda S, Riemma S. Maintenance for sustainability in the Industry 4.0 context: A scoping literature review. IFAC-PapersOnLine. 2018;51(11):903–908.
- Franciosi C et al. Measuring maintenance impacts on the sustainability of manufacturing industries: From a systematic literature review to a framework proposal. J Clean Prod. 2020;260:121065.
- Vrignat P, Kratz F, Avila M. Sustainable manufacturing, maintenance policies, prognostics and health management: A literature review. Reliab Eng Syst Saf. 2022;218:108140.
- Durán O, Aguilar J, Capaldo A, Arata A. Fleet resilience: Evaluating maintenance strategies in critical equipment. Appl Sci (Basel). 2021;11(1):38.
- Ciccarelli M, Papetti A, Germani M. Exploring how new industrial paradigms affect the workforce: A literature review of Operator 4.0. J Manuf Syst. 2023;70:464–483.
- Madzik P et al. Human-centricity in Industry 5.0—Revealing hidden research topics by unsupervised topic modeling using latent Dirichlet allocation. Eur J Innov Manag. 2025;28(1):113–138.
- Farivar F, Klarin A, Kanani-Moghadam V. Industry 5.0: A socio-technical system perspective on human agency and institutional legitimacy. J Manag Organ. 2026;32(4):1168–1189.
- Karki BR, Porras J. Digitalization for sustainable maintenance services: A systematic literature review. Digit Bus. 2021;1(2):100011.
- Santiago RAdF et al. Data-driven models applied to predictive and prescriptive maintenance of wind turbines: A systematic review of approaches based on failure detection, diagnosis, and prognosis. Energies (Basel). 2024;17(5):1010.
- Carvalho JN, Silva FR, Nascimento EGS. Challenges of the biopharmaceutical industry in the application of prescriptive maintenance in the Industry 4.0 context: A comprehensive literature review. Sensors (Basel). 2024;24(22):7163.
- Santos ACdJ, Cavalcante CAV, Wu S. Maintenance policies and models: A bibliometric and literature review of strategies for reuse and remanufacturing. Reliab Eng Syst Saf. 2023;231:108983.
- Orošnjak M, Brkljač N, Ristić K. Fostering cleaner production through the adoption of sustainable maintenance: An umbrella review with a questionnaire-based survey analysis. Clean Prod Lett. 2025;8:100095.
- Ji Z, Zhou Y, Wang B, Zang J. Human–cyber–physical systems in the context of new-generation intelligent manufacturing. Engineering (Beijing). 2019;5(4):624–636.
- Wang B et al. Toward human-centric smart manufacturing: A human–cyber–physical systems perspective. J Manuf Syst. 2022;63:471–490.
- Jiao J, Zhou F, Gebraeel NZ, Duffy V. Towards augmenting cyber-physical-human collaborative cognition for human–automation interaction in complex manufacturing and operational environments. Int J Prod Res. 2020;58(16):5089–5111.
- Yilma BA, Panetto H, Naudet Y. Systemic formalisation of cyber-physical-social systems: A systematic literature review. Comput Ind. 2021;129:103458.
- Zhou Y, Yu FR, Chen J, Kuo YH. Cyber-physical-social systems: A state-of-the-art survey, challenges and opportunities. IEEE Commun Surv Tutor. 2020;22(1):3
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。