このプロトコルは、マーカーレスモーションキャプチャとモーション特徴ベースの視覚マッピングを用いて、動作に基づく無形文化遺産のコミュニケーションを支援するために、具現化された太極拳の動きを動的な視覚デザインに捉え、分析、翻訳するための再現可能なワークフローを説明しています。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
方法論記事
具現化された太極拳の知識を無形文化遺産のコミュニケーションに翻訳するためのモーションフィーチャーに反応した動的視覚デザインプロトコル
この記事について
サマリー
要約
このプロトコルは、具現化された太極拳の動きを動的な視覚デザインに翻訳し、動きに基づく無形文化遺産のコミュニケーションを支援するための再現可能なワークフローを説明しています。動きを基盤とした文化的実践として、太極拳は身体のリズム、軌跡、体重移動、バランスを通じて知識を伝えます。これらは従来の静的または映像ベースのメディアでは伝えにくい要素です。このプロトコルはマーカーレスモーションキャプチャ、モーションフィーチャー抽出、ルールベースの視覚マッピングを統合し、動きの特徴を動的な視覚表現に変換します。8つの代表的な太極拳型がマーカーレスモーションキャプチャーで記録されました。MediaPipe Poseで身体のキーポイントを抽出し、軌道の曲率、動きの滑らかさ、リズムの安定性などの動きの特徴を導き出しました。これらの特徴は、モーション機能に配慮した視覚翻訳フレームワークを通じて動的な視覚変数に体系的にマッピングされました。このアプローチの効果を評価するために、180名の参加者を対象とした対照実験で、静的グラフィックス、従来型動画、モーションデータ駆動型の動的視覚デザインという3つのコミュニケーション条件を比較しました。成果指標には、知識獲得、運動認識、身体化された理解、文化保存と共有に関連する行動意図が含まれていました。264の有効な動作シーケンスの分析により、太極拳の各型で動きの特徴プロファイルに大きな変異があることが明らかになりました。動的視覚デザイン条件は、知識獲得、動き意味認識、身体理解において静的グラフィックや従来のビデオ条件を大きく上回りました(いずれも p < 0.001)。構造モデリングはさらに、知覚されたデザインの品質が主に身体化された理解、美的関与、感情的共鳴を通じて保存や意図の共有に影響を与えることを示しました。このプロトコルは、身体化された動きの知識を動的な視覚的形態に変換し、動きに基づく無形文化遺産の伝達と解釈のための体系的な方法を提供します。
概要
太極拳、または太極拳は、身体の協調、円運動、バランスコントロール、内的調整を統合した伝統的な中国の動きの実践です。2020年にユネスコの人類無形文化遺産代表リストに登録されており、その文化的意義は静的な物質的遺物ではなく、生きた身体的なパフォーマンスに大きく依存しています。この認識は、デジタル遺産コミュニケーションにおける方法論的課題を提示します。すなわち、動きに基づく遺産を静的なシンボルやテキスト的説明、表面的な視覚モチーフに還元することなく翻訳する方法です。
従来のデジタルコミュニケーションは、静止テキスト、静止画、または標準的なビデオ録画に頼っています。これらの形式は外的な姿勢や形式の時系列を記録できますが、体重移動、リズムの制御、動きのつながりといった内的な身体的論理を伝えることができず、実践が文化的に意味を持つようになるのです。最近の動き解析の進歩により、センサーベースまたはマーカーレスのモーションキャプチャ手法を用いて、身体と関節の座標や運動学的パターンを正確に定量化できるようになりました2,3。しかし、これらの技術は動き認識やトレーニング介入において優れているものの、視覚文化コミュニケーションの可能性はまだ十分に探求されていません。同様に、デジタル遺産プロジェクトはますます没入型メディアやデータ駆動型の可視化を採用していますが、多くは構造的な文化的解釈よりもプレゼンテーションの質を重視しています。
身体認知はこのギャップを埋めるための重要な視点を提供します。この観点から、文化的理解は単に視覚表面を観察するのではなく、身体知覚、感覚運動シミュレーション、知覚と行動の結合によって形作られます。視覚芸術や認知科学の研究はさらに、抽象が動きの構造的関係を保持することで、通常は見えない物理的特性を知覚可能にできることを示唆しています。インタラクティブな視覚コミュニケーション研究は、視覚的な魅力とユーザー体験が公共の関与や保存の意図に影響を与えることを強調しています。しかし、遺産プロジェクトにおける没入型メディアはしばしば美的魅力を優先し、注目を集めることはあっても、根底にある文化構造を伝えられていません。さらに、動きを動的なビジュアルに抽象化することは、デザインの論理が元の実践から切り離されると、認識される本物らしさを弱めるリスクがあります。したがって、具現化された知識を知覚可能な形に変換するには、純粋に直感的なグラフィックスタイリングではなく、経験的な動きデータに基づく厳密でルールに基づく設計ロジックが必要です。
動きデータと文化的解釈のギャップを埋めるために、本記事では具現化された太極拳の知識を動的な視覚デザインに翻訳するための再現可能なプロトコルを提示します。この中核的な科学的目的は、太極拳の動きから抽出された運動学的特徴が、身体化された文化的意味の一般理解を高める解釈可能なデザイン変数として機能するかどうかを明らかにすることです。したがって、本研究はモーション機能に配慮した翻訳ワークフロー、動きの特徴と動的視覚変数間のルールベースのマッピング、静的グラフィックス、従来型ビデオ、モーションデータ駆動型動的視覚デザインを比較した実証的評価を提供します。
このデータ駆動型アプローチは、代替手法に比べて明確な利点を提供します。従来のビデオ録画が文字通りの表現のみを提供する一方で、文化的基盤のない純粋な装飾的なアニメーションとは異なり、この方法は抽出された運動学的特徴(例:軌道の曲率、滑らかさ、リズムの安定性、バランスシフト振幅)を動的視覚変数(例:円形フローライン、アニメーションのリズム、視覚重力)に直接マッピングします。このアプローチは、トビアス・グレムラーのモーションキャプチャを基盤とした カンフー・モーション・ビジュアライゼーションを含む、以前のメディアアートの動き可視化の探求に関連していますが、特徴から視覚へのマッピングのルールを明確に定義し、そのコミュニケーション効果を管理されたユーザー研究を通じて評価する点で異なります。その結果、運動の経験的構造を保ちつつ、その根底にある論理を視覚的に理解しやすくしています。
最後に、このプロトコルは特に、運動に基づく無形文化遺産のデジタル化と伝達を目指すデジタル人文学研究者、インタラクションデザイナー、遺産実践者に適しています。この枠組みは、動作楽譜を専門的な解釈と保存のために記録するための厳密な記譜システムであるLabanotationとは異なります。これに対し、現在のプロトコルは測定された動きのメカニクスを動的な視覚形式に変換し、公共の解釈、文化伝承、遺産保存を支援することを目的としています。アクセスしやすいビデオベースのマーカーレスモーションキャプチャシステムと標準的なデータ処理ワークフローを組み合わせることで、研究者はこのフレームワークを太極拳だけでなく他の身体化された実践にも適応させ、モーションインフォームドデザインが文化的コミュニケーション成果にどのように影響するかを体系的に評価できます。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
人間参加者を含むすべての方法は機関のガイドラインに従って実施され、桂林電子技術大学デザイン・創造学部人間研究保護倫理委員会(承認番号2600AL0621)によって承認されました。データ収集前に、すべての太極拳参加者および利用者評価参加者から書面によるインフォームドコンセントが取得されました。参加者には、参加は任意であり、匿名化されたデータは研究および出版目的で使用されることが伝えられました。
1. 学習環境と機器準備
- デザインおよびデジタルメディアラボに、3m×3mのモーションキャプチャエリアを設置し、反射しない背景と均一な照明を備えます。
注:具現化された太極拳の動きを動的な視覚コミュニケーションに翻訳するための全体の5段階ワークフローは 図1Aに示されています。動作分析、文化的普及、ユーザビリティ評価、認知負荷評価を含む文献に基づく方法論的連鎖は、 表1にまとめられています。 - 2台の同期デジタルカメラを配置し、異なる視点から各太極拳のシーケンスを記録します。フロントビューカメラは撮影エリアの中心から約3.5mの場所に設置します。
- 側面カメラは撮影エリアの中心から約3.0mの位置に設置してください。両方のカメラを胸の高さで三脚に取り付けます。図 2Aに示されています。
- 両方のカメラを1920×1080ピクセル、30フレーム/秒の解像度で録画する設定をしてください。データ収集の間は手動露光と固定焦点設定を使用してください。
- 撮影エリアを、パフォーマーの胸の高さで左右左右約45度ずつ配置した2つの拡散LEDパネルライトで照らします。データ収集中は、500ルクスで均一で反射しない照明を維持し、中性色温度は5,600Kに保ちます。
- 各試行前に、撮影エリア内で両手で目に見える拍手をして2台のカメラを同期させます。手が触れている最初のフレームを使って録画を合わせ、30フレーム/秒で同期誤差が1フレームを超えないことを確認します。
- フロントビューカメラはパフォーマーの正面面に垂直に位置し、サイドビューカメラはパフォーマーの右側に約90度の位置にします。固定焦点設定を使用し、撮影エリアの境界に床マーカーを設置して両方のカメラを合わせることで、3m×3mの撮影範囲でパフォーマーの全身が見えるようにしてください。
- 無地の反射しない背景を使い、反射する物体をキャプチャエリアから取り除きます。録画前に、両方のカメラビューからパフォーマーが完全に見えていること、影が体の輪郭を隠さないこと、家具やケーブル、通行人が動きの軌道を遮っていないことを確認しましょう。
- 各録画セッションの開始時に、マーキングされた床のグリッドを撮影し、キャプチャエリアの境界が両方のカメラビューで見えるかを確認して、録画空間をキャリブレーションします。解析ではメトリックな三次元再構成ではなくマーカーレスの2ビュー映像が使用されていたため、キャリブレーションは視界の整列、ボディの可視性、肩幅を用いたスケール正規化の検証にとどまりました。
- 各録画は1920×1080ピクセル、30フレーム/秒のMP4ビデオとしてH.264圧縮で保存してください。名前ファイルはM##_P##_T#_view.mp4形式で、Mは動き、Pはパフォーマー、Tは裁判、Viewはフロントまたはサイドカメラを示します。
- Python 3.11のプログラミング環境、OpenCVコンピュータビジョンライブラリ、MediaPipe Posのマーカーレスポーズ推定パイプライン、NumPy数値計算ライブラリ、pandasデータ管理ライブラリ、SciPy信号処理ライブラリを動作させるワークステーション上で動作データを処理します。計算再現性を確保するために、データ処理に使用されるワークステーションモデル、オペレーティングシステム、ソフトウェアパッケージのバージョンを記録してください。
注:具現化された太極拳の動きを動的な視覚的コミュニケーションに翻訳するための全体の5段階ワークフローは 図1A–Eに示されています。
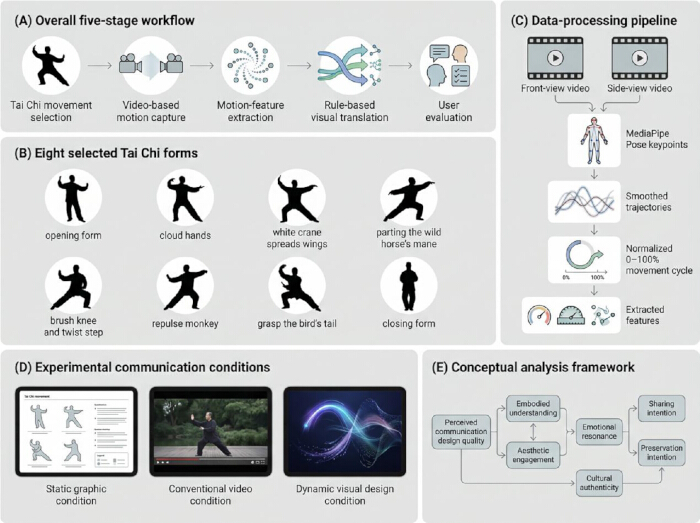
図1。具現化された太極拳の動きを動的な視覚的コミュニケーションに翻訳するワークフロー。 (A) 太極拳の動き選択、動画ベースのモーションキャプチャ、モーションフィーチャー抽出、ルールベースの視覚翻訳、ユーザー評価からなる5段階の学習ワークフロー。(B)研究で分析された8つの選ばれた太極拳型。(C) 同期ビデオ取得、ポーズ推定、軌道処理、動作サイクル正規化、特徴抽出を含むモーションデータ処理パイプライン。(D) 実験的コミュニケーション条件:静的グラフィック、従来型ビデオ、モーションデータ駆動型動的視覚デザイン。(E) 知覚されたコミュニケーションデザインの質、身体化された理解、美的関与、感情的共鳴、共有意図、保存意図を結びつける概念的枠組み。 この図の拡大版はこちらをクリックしてご覧ください。
表1:本研究を支持する文献に基づく方法論的連鎖。 この表は、本プロトコルで実装されている動作解析ワークフロー、視覚翻訳フレームワーク、ユーザビリティ評価、認知負荷評価に用いられる主要な参考文献、研究領域、データ取得手法、分析手法、方法論的貢献をまとめています。
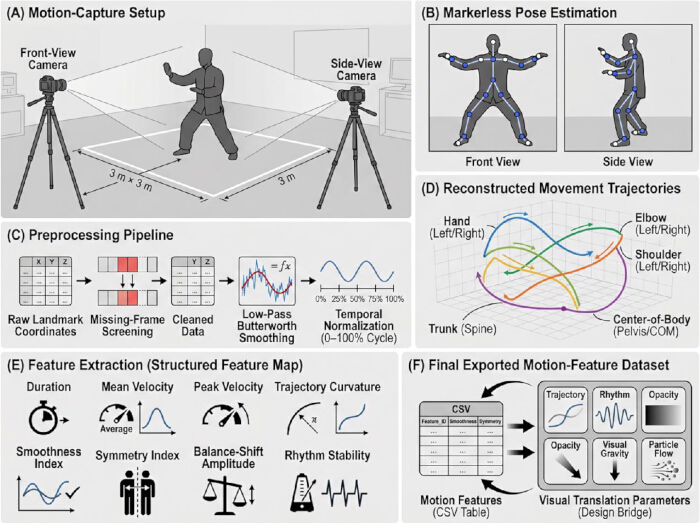
図2。ビデオベースのモーションキャプチャおよびモーションフィーチャー抽出手法。 (A) 3m×3mの撮影範囲内で、前方および側面カメラを同期させたモーションキャプチャセットアップ。(B) 前方および側面からの抽出された身体ランドマークを示すマーカーなしポーズ推定出力。(C) ランドマーク抽出、欠損フレームスクリーニング、軌道平滑化、時間正規化を含むデータ前処理ワークフロー。(D) 上肢、胴体、胴体の重要なポイントから導出された代表的な再構築された運動軌跡。(E) 各運動シーケンスから抽出される運動特徴(持続時間、平均速度、ピーク速度、軌道曲率、滑らかさ指数、対称指数、バランスシフト振幅、リズム安定性など)。(F) 視覚翻訳に使用されるエクスポートされたモーションフィーチャーデータセット。 この図の拡大版はこちらをクリックしてご覧ください。
2. 太極拳の選定とパフォーマーの採用
- モーションキャプチャー用の代表的な太極拳8つの型を選び、円軌道、体重移動、上肢伸展、胴体の回転、バランスの移行、リズムコントロールの異なる組み合わせを捉えましょう(表2; 図1B)。
注:選ばれた型には、開き型、雲の手、白鶴の翼を広げる、ワイルドホースのたてがみを開ける、ブラッシュニーとツイストステップ、反発モンキー、鳥の尾を握る、クロージングフォームが含まれます。これらのフォームは、太極拳の動きを身体化された動きデータとして分析するための技術的基盤を提供します。 - 太極拳の演奏者を募集し、経験豊富なインストラクターと中級者の双方を含みます。経験豊富なインストラクターを、5年以上の指導または演奏経験を持つ個人、中級実務者を少なくとも1年以上の定期的な実務経験を持つ個人と定義します。
- すべての出演候補者を審査します。過去3か月間に筋骨格系の損傷がなく、選択されたすべての動作を途切れなく完了できる18歳から60歳の方も含まれます。
- データ収集前に、すべての出演者から書面によるインフォームドコンセントを取得してください。
- 大学の太極拳講師、キャンパスの実践グループ、地域の実践者ネットワークを通じて、潜在的なパフォーマーを特定しましょう。候補者にはメールまたは対面で連絡し、適格基準で審査を行い、書面によるインフォームドコンセントを提供する人のみを登録してください。
- 合計12名のパフォーマーを採用し、その中には経験豊富なインストラクター5名と中級実務者7名が含まれます。このサンプルを使って、前処理や特徴抽出のためのモーションシーケンスを生成します。
- 公開教育や文化デモンストレーションの場で一般的に用いられる24型の簡略化陽式太極拳カリキュラムから選ばれた動き。
- 研究チームと太極拳講師の議論を通じて、ゆっくりとした開始、円軌道、非対称伸展、前方移動、胴体回転、後退、多段階の力の統合、閉鎖安定化をカバーする8つの型を選びます。これらの基準を用いて、選択したフォームが 表2の視覚翻訳ルールで対象となる動きの特徴を表していることを確認してください。
- 年齢、性別、身長、体重、利き手、太極拳経験年数、インストラクターまたは中級者の状態など、演奏者の属性や練習特性を記録してください。
- 神経障害、バランス障害、未矯正視力障害、最近の手術、完全な運動シーケンスを完了できない、または安全な参加を不適切とする状態を報告する候補者は除外します。
- モーションキャプチャーの研究やデジタル録画手法の経験は必要ありません。登録前に、すべての出演者に録画ワークフローを説明し、2台のカメラ視点からの撮影に安心できるか確認してください。
- 倫理承認の同意手続きにおいて、ビデオ録画、マーカーレスモーション分析、匿名化データ保存、集計結果の公開の許可を含めること。
- 出演者に学習スケジュール、録音指示、ウォームアップの指導、録音前に質問できる機会を提供しましょう。
表2:太極拳の動きの特徴とそれに対応する視覚的翻訳ルール。 この表は、8つの選定された太極拳型において、身体化された動きの特徴、文化的または身体的な意味、抽出された動作指標、ルールベースの視覚的翻訳マッピングを要約しています。挙げられたモーションインジケーターは、モーションフィーチャー駆動型コミュニケーションデザインフレームワークで使用される動的視覚変数の生成に役立ちました。
3. モーションキャプチャ手法
- 各パフォーマーに、正式な録音前に5分間のウォームアップとキャプチャエリア内で1回の慣れ込みラウンドを行わせてください。
- 各演奏者に、選ばれた8つの太極拳型それぞれを自然な太極拳のペースで3回練習するよう指示します。メトロノームや外部から強制された移動速度は使わないでください。
- 各試験の開始時に視覚的同期ジェスチャーを記録し、前処理中の正面と横方の映像の整合を容易にします。
- 各試験に一意のモーション識別子を割り当ててください。識別子にはパフォーマー番号、動きの種類、トライアル番号を含めてください。
- 試行間に10秒の休息間隔を設けましょう。パフォーマーが疲労を訴える際には、より長い休息時間を確保しましょう。
- 動きが中断されたり、マークされた捕獲エリア外で行われたり、明らかな記録ミスがあった場合に、トライアルを1回繰り返します。モーション記録および特徴抽出の完全なワークフローは 図2に示されています。
注: 図2 はモーション記録および特徴抽出の完全なワークフローを示しています。マーカーレスのビデオベースのワークフローを用いて、ウェアラブルセンサーが実用的でない文化的コミュニケーション環境に適した再現可能で低コストのデータ取得パイプラインを維持しましょう。3. - 標準化された5分間のウォームアップを行い、首、肩、胴体、股関節、膝、足首の可動域運動を優しく行い、その後ゆっくりと腕を上げて体重移動させます。正式な録音は、出演者が不快感を報告し、練習シークエンスをスムーズに終えられるまで始めてください。
- 慣れ親しみの際、各パフォーマーに指定されたフォームをマークエリア内で1回ずつ練習してもらい、オペレーターは両方のカメラビューで体の視認性を確認します。パフォーマーがキャプチャエリア内に留まり、録音のキューを途切れずに追えるようになったら、慣れを終えましょう。
- 自然な太極拳のペースとは、演奏者が指導や練習中に通常使用する自己選択のペースと定義します。パフォーマーにはカメラの前で加速せず、ペースが明らかに中断されたり練習ラウンドと不一致な場合のみトライアルを繰り返すよう指示してください。
- 動きの開始直前に、胸の高さで両手で拍手を視覚的な同期ジェスチャーとして使います。両方の動画で最初の手接触フレームにマークし、前処理中の同期を確認します。
- 識別子形式はM###_P##_T#を使用してください。ここではMは動き、Pはパフォーマー番号、Tはトライアル番号を示します。例えば、M02-P07-T3はパフォーマーP07による3回目のクラウドハンズ試練を示します。
- パフォーマーの自己申告、目に見える不安定さ、回復の遅れ、または追加の休息の要請を通じて疲労を評価します。疲労指標が観察された場合は、さらに30〜60秒の休息期間を確保します。
- 表2に記載された固定順序で移動を記録し、パフォーマー間の一貫性を維持し、オペレーターミスを減らします。動作の順序をランダム化しないでください。目的は行動処理比較ではなく、動き特徴抽出です。
- 各試行の前に同じ指示を伝えます:割り当てられた太極拳の型を通常の太極拳のペースで行い、指定された範囲内に留まり、型が完成するまで続けてください。用意された台本の指示を読み、出演者の一貫性を保ちましょう。
- 中断、閉塞、またはパフォーマーエラーの影響を受けた試験については、即時のリピートを1回許可してください。繰り返し試験が使えない場合は、除外されたものとして記録し、除外理由を前処理ログに記録してください。
- 各録画ブロック前および機材調整後にカメラの安定性、撮影エリアの視認性、照明の安定性、ボディの視認性をチェックしてください。録画を一時停止して、セットアップを繰り返して影や反射、遮蔽が出るかどうかをチェックしてください。
- 各録画セッション終了後、ビデオファイルをパスワード保護されたプロジェクトフォルダに転送し、別のストレージドライブにバックアップしてください。前処理前に、前視および横視録画を開いて録画時間、フレーム連続性、ファイル名の整合性を確認してファイルの整合性を確認しましょう。
- 列車記録オペレーターは同じセットアップチェックリスト、ファイル名ルール、同期手順、トライアルリピート基準を使用しています。カメラのセットアップと録画制御にオペレーターを1人割り当て、スタッフが許可があれば2人目のオペレーターにプロトコルチェックリストを完成させます。
4. モーションデータ前処理
- さらなる処理前に、カメラの安定性、ボディの視認性、フレームの連続性、同期についてすべてのRAWビデオファイルを確認してください。
- 各動画をポーズ推定パイプラインにインポートし、 図1C および 図2Bに示すように、ポーズ推定パイプラインを用いてフレームごとに33のボディランドマークを抽出します。各モーションシーケンスのランドマーク座標をカンマ区切り値(CSV)ファイルとしてエクスポートします。
- エクスポートした座標データをPythonで処理し、コンピュータビジョンライブラリ、数値計算ライブラリ、データ管理ライブラリ、信号処理ライブラリを使用します。欠損フレーム、不安定なキーポイント推定、ボディトラッキングの誤差などをスクリーニングします。
- フレームの15%以上に欠落または不安定なキーポイント推定が含まれている場合、動作を完了する前に停止した場合、身体がマークされたキャプチャエリアの外に移動した場合、またはカメラのオクルージョンが信頼できる軌道再構築を妨げている場合は、モーションシーケンスを除外します。
- 図2Cに示す前処理ワークフローの一環として、カットオフ周波数6Hzの4次ローパスバターワースフィルターを用いて保持シーケンスのボディキーポイント軌道を平滑化します。
- 保持された各シーケンスを、動作サイクルの0%〜100%に時間的に正規化し、異なる動作速度を持つパフォーマー間の比較を容易にします。
- パフォーマー固有の身体比率を使って空間座標を正規化します。上肢の軌道比較では肩幅を主なスケーリング基準とし、その後の解析のために動きの軌跡を再構築します(図2D)。
- 2人の訓練を受けたコーダーに独立して除外されたすべての配列と、残された配列の20%をランダムに抽出してレビューさせます。太極拳インストラクターとの議論で意見の相違を解決し、評価者間の合意を評価しましょう。
- プログラミング環境内でポーズ推定パイプラインを実行し、正確なパッケージバージョンとモデル構成を材料 表に記録します。33のランドマーク全体ポーズモデルを使って、各ビデオフレームのランドマーク座標を生成します。
- ランドマーク平滑化を有効にし、ポーズ推定パイプラインを model_complexity =1、 min_detection_confidence =0.50、 min_tracking_confidence =0.50に設定してください。ただし、異なる検証済み設定が使われている場合は別です。正面と側面の両方の動画に同一の設定パラメータを適用してください。
- 各ビデオのコーデック互換性を確認し、全身が見える場合は空間トリミングなしでコンピュータビジョンライブラリで直接フレームを読み取ってください。動き開始前の同期セグメントと、ランドマーク抽出前の移動完了後の未使用フレームのみをトリミングします。
- CSVファイルをエクスポートしてください。各フレームに1行、33のボディランドマークそれぞれのモーション識別子、フレームインデックス、タイムスタンプ、ランドマーク名またはインデックス、正規化されたx、y、z座標、ランドマークの可視性スコアを列にまとめます。フロントビューとサイドビューのファイルを、同じモーション識別子を使って別々のフォルダに保存します。
- ランドマーク推定値が可視性スコアが0.50未満、隣接する座標系間で3回以上の中央値絶対偏差が変化する場合、またはランドマークが可視天体の領域外に移動した場合、不安定と分類します。不安定なランドマークが上肢、胴体、または股関節の主要なランドマークに影響を与える場合の確認用のフラッグシーケンス。
- フレームインデックスやタイムスタンプの不連続点や、エクスポートしたCSVファイルのランドマーク行の欠如によるフレームの欠落を検出します。滑らか化する前に、連続した5フレーム未満の孤立したギャップを線形補間します。全シーケンスの15%を超える欠損または不安定なフレームの場合は、シーケンスを除外します。
- 目視検査や自動チェックを通じて、左右のランドマークの入れ替わり、ありえない関節のずれ、突然の全身位置の変化、捕獲エリア外の身体座標などを検出します。影響を受けた配列はコーダーのレビュー用にマークし、信頼できる軌道再構築が不可能の場合は除外します。
- すべての除外シーケンスを、動作識別子、パフォーマー識別子、動作タイプ、試験番号、除外理由、欠落キーポイントの割合、レビュアーの決定を含む前処理ログに記録してください。前処理中は対応するシーケンスステータス、欠落キーポイントパーセンテージ、レビューフラグフィールドを維持してください。
- scipy.signal.butterおよびscipy.signal.filt関数を用いて、各座標軌道のゼロ位相フィルタリングを行うために、4次6 Hzのバターワースローパスフィルターを実装します。30フレーム/秒のサンプリングレートを使ってナイキスト周波数を決定し、保持されたすべての配列に同一のフィルターパラメータを適用します。
- 動作開始とは、同期ジェスチャーの後に手首または体の中心速度がシーケンス固有のピーク速度の5%を超えて持続的に増加した最初のことと定義します。移動完了を、最終移動フェーズの後、速度がこの閾値以下に少なくとも10フレーム連続で維持される最初のポイントと定義します。
- 保持された配列を、平滑化された座標軌道を補間して、移動サイクルの0%〜100%を表す101個の等間隔時間点に再サンプリングします。正規化された配列を用いてクロスパフォーマー比較とその後の動き特徴抽出を行います。
- 肩幅を左肩と右肩のランドマーク間のユークリッド距離として測ってください。安定したフレーム間の中央値をパフォーマー固有のスケーリング基準として用い、その結果得られたスケーリングファクターを同一パフォーマーの保持されたすべての試行に適用します。
- 座標を正規化する。式
 と
 。ここでxc とyc は体中心座標、Ws はパフォーマー固有の肩幅を表します。同じ正規化手順を上肢、胴体、胴体の軌道にも適用します。
- コーディング前に、事前に定められた除外基準、代表的なサンプルビデオ、パイロットレビューセットを使ってコーダーを訓練します。コーダーは、研究データをレビューする前に欠落キーポイント、遮蔽、トラッキングエラー、中断されたパフォーマンスの一貫した識別性を示すことを求めます。
- 移動タイプごとに階層化されたランダム抽出を用いて、20%保持シーケンスレビューサンプルを選択し、各太極拳の型を表現します。コーダー審査前に、保持されたモーション識別子リストからランダムサンプルを生成します。
- 保持・除外決定にはCohen' κを用いて評価者間合意を、除外・除外理由の分類には割合の合意を計算します。保持データセットを最終決定する前に、0.80≥ κの値を許容範囲に考慮してください。
- すべての前処理スクリプトを、プログラミング環境やポーズ推定パイプライン、コンピュータビジョンライブラリ、数値計算ライブラリ、データ管理ライブラリ、信号処理ライブラリの正確なバージョンを文書化した要件ファイルとともに、日付付きのプロジェクトディレクトリに保存します。機能抽出を再実行する前に、その後のスクリプトの改訂を変更ログに記録してください。
- 前処理の全過程で品質管理ログを維持し、シーケンス状況、欠損キーポイントの割合、レビューフラグ、コーダーの決定などが含まれます。これらのログを使って、288件の記録されたモーションシーケンスから、質の高いスクリーニング後に264件の保持シーケンスへと進行を記録できます。
5. モーションフィーチャー抽出と視覚翻訳
- 動作開始から完了までの経過時間として動作時間を計算します。上肢および幹のキーポイントの連続したフレーム間の変位から平均速度とピーク速度を計算します。図 2Eにまとめられた動きの持続時間、速度、軌道曲率、滑らかさ、対称性、バランスシフト振幅、リズム安定性の特徴を抽出します。
- 上肢の運動経路の円形から軌道曲率を計算します。フレームごとの加速変化から動きの滑らかさを導き出します。
- 左右の関節の動きパターンを比較して対称性を計算します。運動サイクル全体を通じて、身体中心の水平方向のずれからバランスシフト振幅を推定します。
- 動きのサイクルを通じた速度ピークの時間的変動からリズムの安定性を計算します。
- 各有効なシーケンスに、軌道曲率、滑らかさ、リズム安定性、バランスシフト振幅の重み付け組み合わせを用いて視覚的翻訳スコアを割り当てます。得られた動き特徴データセットをエクスポートして視覚的翻訳を行います(図2F)。
- 抽出したモーション要素を、ルールベースのビジュアル翻訳システムを使って動的な視覚要素に変換します。 図3Aに示された翻訳行列を用いて、各視覚変数を特定の身体化された動き特徴に結びつけます。
- 高い軌道曲率を円形の流れ線や弧状の粒子経路に変換します(図3B)。より高いリズム安定性値を、より遅く規則的なパルスパターンにマッピングします(図3C)。
- 大きなバランスシフト振幅を視覚中心の可視的な動きに変換します(図3D)。連続的な勾配遷移には滑らか度の高い値を、鏡像やカウンターバランスの視覚構成には高い対称性値をマッピングします(図3E)。
- 太極拳のインストラクターやビジュアルコミュニケーションデザインの専門家と一緒に視覚翻訳のルールを確認しましょう。視覚的マッピングが、装飾的な歪みを最小限に抑えつつ、身体化された動きの論理を保持していることを確認しましょう14.これらの翻訳ルールを用いて生成された代表的なモーション機能対応のビジュアルプロトタイプが図 3Fに示されています。
- 時間正規化時に定義された移動開始点と完了点を持続時間計算に使用します。移動時間を(終了フレーム − 開始フレーム)/30フレーム/秒と計算し、結果を秒単位で報告します。
- 連続するランドマーク座標のユークリッド変位を用いてフレーム間の速度を計算します:
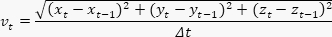
ここで、 vt は座標系 tにおける瞬時速度、(xt, yt, zt) は座標tのランドマーク座標、(xt−1, yt−1, zt−1)は前の座標のランドマーク座標、Δt はは連続するフレーム間の時間間隔(1/30秒)です。平滑化された肩幅正規化座標を使用し、正規化された体幅単位毎秒で速度を報告してください。 - 左手首と右手首、肘、肩、腰、そして上肢と胴体の速度を推定する際に計算された体中心の軌道も含めてください。上肢の動きを特徴づけるには手首と肘の軌跡を、肩から股関節の中心の軌跡を使って体幹の動きやバランス関連の動きを特徴づけます。
- 連続する座標三つ組から軌道曲率を推定するには:
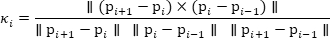
正規化された運動サイクルと上肢の軌跡における平均曲率値。 - 円形性を保持配列を横断する上肢軌道の最小最大正規化平均曲率として定量化します。値が高いほど、より連続した弧状または円形の軌道を示し、円形流線の視覚的移動に適していることを意味します。
- フィルタリング後のフレーム間加速度変動の滑らかさを、報告用に0–100に再スケールした逆正規化加速度変動スコアを用いて計算します。値が高いほど、動きが滑らかで急激な加速変化が少ないことを示します。
- 対称性を、時間的アライメント後の左右のランドマーク軌跡の正規化平均二乗根差を1から引いたものとして定量化します。対称性が高いほど、両側の動きパターンがよりバランスの取れたことを示します。
- 各フレームごとに、左肩、右肩、左腰、右股関節の平均位置として体の中心を計算します。得られた体中心軌道を使って、体の移動やバランスシフトの特徴を推定します。
- バランスシフト振幅を、運動サイクル全体における水平体の中心位置の正規化範囲として計算します。
B = max(x′中心)− min(x′中心)
値が大きいほど、カメラの視点によって外側または前後の重量移動が大きくなります。 - シーケンス固有のピーク速度の最小10%の突出度と最小5フレーム間隔を持つ平滑化された速度プロファイルにピーク検出手法を適用して速度ピークを特定します。前処理中にフラグが立てられた配列のピークを視覚的に検出しました。
- リズム安定性を運動サイクル全体のインターピーク間隔変動係数を1から引いたものとして定量化し、報告のために結果を0から100まで再スケールします。値が高いほど、移動フェーズ間のタイミングがより規則的であることを示します。
- 結合前にすべてのモーション特徴を最小最大スケーリングで正規化します:
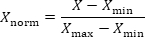
各特徴を独立して正規化し、測定スケールによって個々の特徴が支配的になることはありません。 - 視覚翻訳スコア(VTS)は次のように計算します:
VTS = 100 ×(0.35Cノルム + 0.30Sノル ム + 0.20Rノル ム + 0.15Bノルム)
ここで、 C、 S、 R、B はそれぞれ曲率、滑らかさ、リズムの安定性、バランスシフト振幅を表します。高いスコアは、優れた太極拳のパフォーマンスよりも、動きを使った動的な視覚翻訳に適していると解釈してください。 - 太極拳講師やビジュアルコミュニケーションデザイン研究者の専門家による議論を通じて特徴の重みを選び、曲線や滑らかさにより大きな重みを置いています。これらの特徴は、視覚的な流れや連続性に最も直接的な影響を与えるためです。最終分析前に、得られたスコアランキングを、動きと視覚への適合性に関する専門家の判断と照合してください。
- プログラミング環境で、フレーム処理のためのコンピュータビジョンライブラリ、ランドマーク抽出のためのポーズ推定パイプライン、座標処理のための数値計算ライブラリとデータ管理ライブラリ、フィルタリングや信号解析のための信号処理ライブラリを用いて、動作特徴抽出を行います。分析スクリプト、パッケージバージョン、エクスポートされたCSVファイルをプロジェクトデータセットとともにアーカイブします。
- TouchDesignerビジュアル開発プラットフォームで、正規化されたCSVモーション機能をパラメータ入力として、必要に応じてAdobe After Effectsで最終合成を行い、ルールベースのビジュアル翻訳ワークフローを実装します。各動き特徴ベクターをインポートし、モーション機能をあらかじめ定義された視覚パラメータにマッピングし、動的出力をプレビューし、最終的なビジュアルプロトタイプをエクスポートしてユーザー評価を行います。
- 視覚パラメータに合わせて標準化されたモーション特徴を連続的にマッピングし、設計レビュー時には低(<0.33)、中(0.33–0.66)、高(>0.66)の値範囲のみを使用します。例えば、曲率が高いほど弧半径と流線密度が増加し、リズム安定性が高いと脈動の不規則性が減少し、バランスシフト振幅が大きいほど視覚中心のずれが増加します。
- 曲率パラメータから円形の流れ線や粒子の軌道を、リズムの安定性からパルスタイミングを、バランスシフトの振幅から視覚中心の動きを、滑らかさから勾配連続性を、対称性から鏡像組成強度を生成します。すべてのプロトタイプで同一のカラーパレット、背景、タイポグラフィを維持し、動きに起因しない交絡効果を最小限に抑えましょう。
- プロトタイプ生成中に視覚マッピングを継続的に適用し、動きの特徴の段階的な違いが視覚的挙動に比例した変化をもたらすようにします。専門家レビュー時のみカテゴリカルラベルを使用して、低・中・高の視覚翻訳適合性の議論を促進しましょう。
- 2人の太極拳講師と2人のビジュアルコミュニケーションデザインの専門家と一緒に翻訳ルールを見直しましょう。移動と特徴の整合性、文化的解釈可能性、視覚的明瞭さ、装飾的歪みのリスクを評価し、合意が得られるまで翻訳ルールを見直す。
- 各視覚的マッピングが 表2 にまとめられた意図された動きの特徴を正確に表しているか、また専門家の査読者が整合性や解釈可能性を許容できると判断するかどうかを判断することで、身体化された動き論理の保存を評価します。最終的な視覚プロトタイプを生成する前に、装飾的、誤解を招く、または元の動きの特徴を十分に代表していないと考えたマッピングを修正してください。
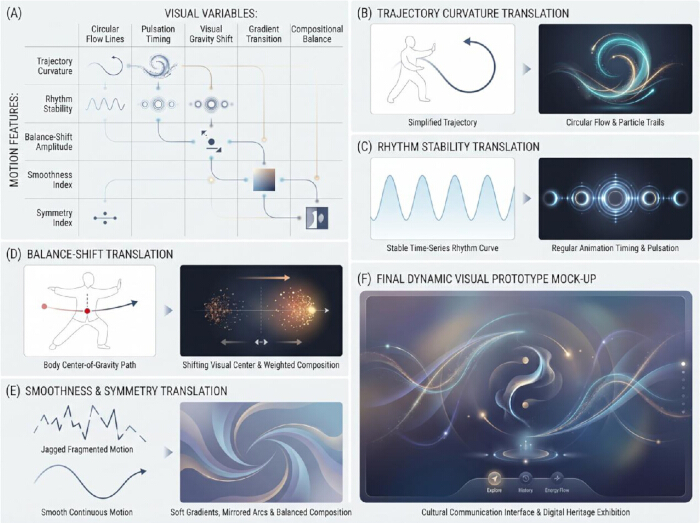
図3。太極拳の動きのルールベースの翻訳は、動的な視覚変数に変換されます。 (A) 抽出された動き特徴を対応する視覚変数に結びつける視覚的翻訳行列。(B) 軌道曲率を円形流線および粒子軌道に翻訳する例。(C) リズム安定性をアニメーションのタイミングやパルセイションパターンに変換する例。(D) バランスシフト振幅を視覚中心の動きと重み付き構図への翻訳例。(E) 滑らかさと対称性を勾配連続性と組成バランスに変換する例。(F) 抽出した動き特徴から生成される代表的な動的視覚プロトタイプ。 この図の拡大版はこちらをクリックしてご覧ください。
6. プロトタイプ開発およびユーザー評価のセットアップ
- 実験比較用の3つのコミュニケーション素材を開発します:静的グラフィック条件、従来のビデオ条件、そして視覚翻訳システムから生成される動きデータ駆動型の動的視覚設計条件(図1D)。その結果生まれたモーションデータ駆動のビジュアルプロトタイプは 図3Fに示されています。
- 露出時間、情報密度、動きの表示順序、タイポグラフィ、カラーパレットに関して、3つのコミュニケーション資料を標準化します。
- 18歳から35歳で正常または矯正済み視力を持ち、専門的な太極拳指導経験のない対象参加者180名を募集します。参加者を1:1:1の割り当て比率でランダムに3つのコミュニケーション条件に割り当てます(表3参照)。
- ユーザー評価は専用のインタラクションルームで実施してください。すべての実験資料を同じ24インチモニターに表示し、参加者を画面から約70cm離れた位置に配置します。
- すべての実験条件下で、部屋の照明、音のレベル、視界距離、画面解像度、露光時間を一定に保ちます。
- 参加者が4分間の曝露時間内に割り当てられた内容を復習できるようにします。レビュー行動、再生行動、スクロール行動、インタラクション行動を行動関与の指標として記録します。知覚されたコミュニケーションデザインの質、身体化された理解、美的関与、感情的共鳴、共有意図、保存意図を結びつける概念評価フレームワークは 図1Eに示されています。
- 静止画のグラフィック条件を、8つの太極拳型、短い動き意味ラベル、そして他の条件で使われた説明文を提示する静止画のパネルの連続として作成します。1920×1080ピクセルでパネルをエクスポートし、4分間の露光期間中に同じモニターに表示します。
- 同じ録画された太極拳の素材から、4分×1080ピクセル、30フレーム/秒のH.264 MP4シーケンスに編集した従来のビデオ状態を作成します。モーション機能駆動の視覚オーバーレイは使わず、従来の映像素材とテキストラベルのみを使用してください。
- 正規化されたモーションフィーチャーデータをビジュアル開発プラットフォームにインポートし、ステップ5で説明したルールセットを適用し、他の2つの条件と同じ動き順序と説明文を持つ4分間のプロトタイプをエクスポートすることで、モーションデータ駆動の動的視覚デザイン条件を生成します。
- 同じ八つの太極拳型を三つの条件すべてで提示する:開拳、雲手、白鶴翼広げ、野馬のたてがみを開ける、膝を撚ってひねる歩、猿を押さえつける、鳥の尾を掴む、閉める。各条件には、動き名、その具現化された意味の簡単な説明、そして同じ提示順序が含まれます。
- 露出時間、動き数、動作順序、説明ラベルの数、おおよその語数、各動きに割り当てられるスクリーン面積を一致させることで情報密度を標準化します。試験前にすべての教材を確認し、他の条件に欠けている概念情報が含まれているかどうかを確認してください。
- すべての条件で同じサンセリフ体、ラベルの階層、中立的な背景、控えめな青灰色アクセントパレットを使用してください。テキストサイズ、ラベルの配置、移動タイトルを一貫させ、グループの違いがコミュニケーションの形態を反映し、無関係なグラフィックスタイルを反映させないようにしましょう。
- 大学のメーリングリスト、キャンパス通知、デザインコース参加者プールを通じてユーザー評価参加者を募集します。興味のあるボランティアは年齢、視力の状態、プロの太極拳指導経験、そして評価セッションを完了できるかどうかをスクリーニングします。
- 各条件ごとに約60人の参加者を対象に、知識獲得や身体理解の中規模差を検出するための十分な統計的検出力を確保します。最終分析されたサンプルには、3つの病状に分布した180人の参加者が含まれていました。
- 3つの条件で1:1:1のターゲット比率を持つコンピュータベースのブロックランダム化を用いて割り当てシーケンスを生成します。適格性スクリーニングおよび基準測定が完了するまで、隠蔽状態の割り当てを行ってください。
- 参加者の年齢、性別、過去の太極拳の習熟度、過去の無形文化遺産への接触、デザインの背景、視覚的状況、事前テストの文化知識スコアを記録してください。これらの変数を用いて、実験群間のベースラインの同等性を評価します。
- 専門的な太極拳指導経験がある方、矯正されていない視覚障害、理解力に影響を与える可能性のある自己申告の認知的または神経学的状態、試作設計プロセスへの事前参加、または不完全な調査や課題データを持つ方は除外します。
- これらの素材を、1920×1080ピクセル解像度、60HzリフレッシュレートのDell P2422H 24インチモニターに表示してください。すべてのセッションで表示の明るさと色設定を同一に保ち、70cmの視点から刺激領域全体が見えることを確認してください。
- すべてのユーザー評価セッションで安定した室内照明を維持し、モニターの直射反射は避けてください。各セッションの前に、照明が安定し、背景雑音が最小限で、視覚的な妨げがないかを確認しましょう。
- 曝露前に参加者に標準化された書面および口頭の指示を提供してください。割り当てられたコミュニケーション資料を閲覧した後、知識、認識、ユーザー体験の評価を直ちに完了することを参加者に伝えます。
- 4分間の露出時間中、参加者に割り当てられた教材で提示される動き名、身体化された意味、視覚的な手がかりを学ぶよう指示します。曝露期間中は追加の説明は行わないでください。
- 参加者が割り当てられた条件の範囲内でのみレビュー、再生、スクロール、または相互作用できるようにします。静止画のグラフィック条件は静止パネルレビュー、従来の映像条件はリプレイコントロール、モーションデータ駆動の動的視覚デザイン条件は機能リンクインタラクションです。許可されたすべての行動を行動関与指標として記録してください。
- プレゼンテーションコンピュータのイベントログシステムを使って、レビュー、リプレイ、スクロール、インタラクションの挙動を記録します。参加者レベルのログは、参加者ID、実験状態、滞在時間、レビュー/リプレイ数、インタラクションクリック、自主的共有選択を含むCSVファイルとしてエクスポートします。
- 停留時間を総視聴またはインタラクション時間、レビュー/リプレイカウントを繰り返し再生またはリプレイアクションの数、インタラクションクリックを露出中の参加者主導選択回数と定義します。評価完了後、自主的共有選択をバイナリ(はい/いいえ)の結果として記録してください。
- 曝露の直前と直後に20点の文化知識評価を実施してください。知識獲得をテスト後のスコアからテスト前のスコアから引いたものとして計算し、値が高いほど割り当てられたコミュニケーション教材からの短期的な学習効果が高いことを示します。
- 参加者に8つの太極拳の動作のリストから各型を特定することで動きの認識度を測定します。回答を正解か不正かに評価し、参加者レベルの認識精度を計算します。
- 各動き表象を対応する身体的意味(例:循環性、グラウンディング、バランスシフト、コントロールを失わずに後退)と一致させることで、動き意味認識を測定します。パフォーマンスは正しくマッチしたアイテムの割合で表現します。
- リッカート型アンケートを用いて身体リズム、バランスの移動、軌道の流れ、運動論理の認識を評価する身体理解を測定しました。平均的な項目スコアを出すことで、値が高いほど身体化された理解が強く感じられることを示します。
- 感情共鳴、美的関与、文化的真正性、保存意図、共有意図を、デジタル遺産およびユーザー体験文献から応用した多項目7点リッカート尺度を用いて測定します。信頼性評価後に保持された項目の平均として各構成要素を計算します。10項目のシステムユーザビリティ尺度(SUS)を用いて認知されたユーザビリティを評価します15。
- 物質曝露後のNASAタスク負荷指数(NASA-TLX)16 を用いて認知負荷を測定し、その結果のスコアを0から100のスケールに変換します。スコアが低いほど、コミュニケーション資料の解釈における作業量が低いと感じられます。
- 曝露および認識課題の直後に、すべての質問票を発表コンピュータで電子的に実施してください。匿名化された参加者識別子を用いた回答のエクスポート。
- 統計分析の前に、参加者の回答の完全性、重複識別子、ありえない数値、欠落した課題結果をスクリーニングします。不完全なセッションを除外し、 表3に報告された最終解析サンプルを保持します。
- すべての参加者データを匿名化された参加者識別子を用いて、研究チームのみがアクセスできるパスワード保護された研究ファイルに保存します。分析前に個人識別子を削除し、機関の倫理およびデータ管理方針に従い研究記録を保持してください。
| 可変 | 静的グラフィックグループ (n = 58) | コンベンショナル・ビデオ・グループ (n = 60) | ダイナミックビジュアルデザイングループ (n = 62) | 統計検定 | p値 |
| 年齢(年) | 23.4 ± 3.8 | 23.7 ± 4.1 | 24.0 ± 3.9 | 一方差ANOVA | 0.71 |
| 女性、n(%) | 33 (56.9) | 35 (58.3) | 37 (59.7) | カイ二乗検定 | 0.95 |
| デザイン背景、n(%) | 19 (32.8) | 21 (35.0) | 22 (35.5) | カイ二乗検定 | 0.94 |
| 以前の太極拳の習熟度(1–7) | 2.8 ± 1.3 | 2.9 ± 1.4 | 3.0 ± 1.3 | 一方差ANOVA | 0.68 |
| 過去の無形文化遺産露出(1–7) | 3.1 ± 1.4 | 3.2 ± 1.5 | 3.3 ± 1.4 | 一方差ANOVA | 0.74 |
| 事前テスト文化知識スコア(0–20) | 6.7 ± 2.4 | 6.9 ± 2.6 | 6.8 ± 2.5 | 一方差ANOVA | 0.91 |
| 正常または矯正された視力、n(%) | 58 (100.0) | 60 (100.0) | 62 (100.0) | フィッシャーの厳密検定 | 1 |
| プロの太極拳指導者背景、n(%) | 0 (0.0) | 0 (0.0) | 0 (0.0) | 該当しません | — |
表3:参加者の特徴および実験群の割り当て。 静的グラフィック、従来のビデオ、動的な視覚デザイン条件に割り当てられた参加者に対して、基礎的な人口統計的特徴、過去の太極拳の習熟度、過去の無形文化遺産への接触、事前テストの文化知識スコアが含まれます。データは平均±標準偏差またはn(%)として示されます。グループ間のベースライン同等性を評価するために統計比較が行われました。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
選ばれた太極拳の動きの動きの特徴
合計288の太極拳の動きのシークエンスが、8つの選ばれた太極拳型にわたり12人の演奏者から記録されました。不完全な実行、過剰なキーポイント推定、カメラの遮蔽、不安定なランドマーク追跡、またはパフォーマンスの中断があるシーケンスを除外した後、264の有効なシーケンスを特徴抽出のために保持しました。有効な配列の数は、各移動タイプごとに31から34の範囲でした(表4)。
表4:選ばれた8つの太極拳型の動き特徴。 有効な運動シーケンスの記述統計で、運動時間、軌道曲率、滑らかさ指数、対称性指数、リズム安定性、視覚的翻訳スコアが含まれます。軌道曲率は上肢の運動経路の円形を定量化します。滑らかさ...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
本研究は、体化された太極拳の知識を動的な視覚デザインに翻訳するための、動作特性に配慮した堅牢なプロトコルを提示・評価します。この研究の中心的な目的は、経験的に抽出された運動学的特徴を解釈可能な視覚変数に変換し、具現化された文化的意味の伝達を向上させるかどうかを明らかにすることでした。これらの発見は、運動に基づく無形文化遺産のコミュニケーションには、表面的な視覚的美化以上のものが必要であることを示しています。身体のリズム、バランス、円形、体重移動を体系的に文化的に解釈可能な視覚形態に変換することで、このプロトコルは静的グラフィックや従来のビデオフォーマットと比較して知識獲得、動き意味認識、身体理解、使いやすさ、行動関与を向上させました。
この手法を成功裏に再現するための重要なステップは、モーションキャプチャおよび前処理パイプラインの厳格な標準化にあります。フレーム間のジッターやキーポイント損失のトラブルシューティングには、手動カメラの露出と録画段階での均一で反射しない照明の厳格な制御が必要です。さらに、シーケンスの時...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者たちは競合する利害関係はなく、開示すべきこともないと宣言しています。
謝辞
著者らは、本研究の実施に必要な機関的支援とデジタルメディア実験施設を提供してくださったマカオ市立大学イノベーションデザイン学部および桂林電子技術大学デザイン・クリエイティビティ学部に感謝の意を表します。特に、太極拳講師、ビジュアルコミュニケーションデザインの専門家、そしてモーションキャプチャーとユーザー評価実験にボランティアとして参加してくださったすべての参加者に感謝申し上げます。この研究は、公共、商業、非営利分野のいかなる資金提供機関からも具体的な助成金を受けていません。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| Adobe After Effects | Adobe Inc. | Adobe After Effects 2024 (v24.6) | 最終プロトタイプの合成に必要なモーショングラフィックスとビジュアルエフェクトソフトウェア。 |
| Computer Workstation | Dell Technologies | Precision 3660 Tower; Intel Core i7-12700 CPU; NVIDIA GeForce RTX 3060 GPU; 32 GB RAM; 1 TB SSD | モーションデータ処理、特徴抽出、可視化生成、統計分析に使用されるワークステーション。 |
| Dell 24-inch Monitor | Dell Technologies | P2422H | 制御されたユーザー評価実験に使用されるディスプレイモニター(1920 × 1080ピクセル、60 Hz)。 |
| Digital Video Camera | Sony Corporation | ILCE-7M4 | モーションキャプチャに使用される同期フロントビューおよびサイドビューカメラ(1920 × 1080ピクセル、30フレーム/秒)。 |
| MediaPipe Pose | Google LLC | MediaPipe 0.10.14 | 33ランドマークの全身ポーズモデルを使用するマーカーレスポーズ推定パイプライン(model_complexity = 1、min_detection_confidence = 0.50、min_tracking_confidence = 0.50)。 |
| NumPy | NumPy Developers | NumPy 1.26.4 | 座標処理とモーション特徴計算に使用される数値計算ライブラリ。 |
| OpenCV | OpenCV Team | OpenCV 4.9.0 | ビデオ処理、フレーム抽出、前処理に使用されるコンピュータビジョンライブラリ。 |
| Operating System | Microsoft | Windows 11 Pro 23H2, 64-bit | モーションデータ処理と可視化生成に使用されるオペレーティングシステム。 |
| Pandas | Pandas Development Team | Pandas 2.2.2 | 構造化データ処理とCSVエクスポートに使用されるデータ管理ライブラリ。 |
| Python | Python Software Foundation | Version 3.11 | データ処理パイプラインに使用されるプログラミング言語環境。 |
| Randomization Software | Microsoft Corporation | Microsoft Excel for Microsoft 365, Version 2405 | 参加者の割り当てのためのコンピュータベースのブロック乱数化シーケンスを生成するために使用。 |
| SciPy | SciPy Developers | SciPy 1.13.1 | バターワースフィルタリングとモーション信号分析に使用される信号処理ライブラリ。 |
| Statistical Analysis Software | IBM Corp. | IBM SPSS Statistics 29.0 | 信頼性分析、仮説検定、仲介分析、および構造方程式モデリングに使用。 |
| Survey Administration Platform | Qualtrics LLC | Qualtrics XM web platform (accessed May 2026) | 質問票を管理し、参加者の回答を電子的に収集するために使用するプラットフォーム。 |
| TouchDesigner | Derivative | TouchDesigner 2023.11880 | モーション特徴駆動のダイナミック可視化を生成するために使用されるビジュアル開発プラットフォーム。 |
| Tripod | Manfrotto | MK055XPRO3 | モーションキャプチャ中にカメラを安定させるために使用する三脚。 |
| Video Synchronization Software | Custom Python/OpenCV workflow | OpenCV 4.9.0 | 視覚的なクラップイベントを使用して前処理中にフロントビューとサイドビューの録画を同期するために使用。 |
参考文献
- UNESCO. Taijiquan. Representative List of the Intangible Cultural Heritage of Humanity. UNESCO; Paris; 2020. Available from: https://ich.unesco.org/en/RL/taijiquan-00424.
- Ho TJ, et al. Quantitative motion analysis of Tai Chi Chuan: The upper extremity movement. Comput Math Methods Med. 2018;2018:2538765.
- Li X, Zou L, Li H. Tai Chi movement recognition and precise intervention for the elderly based on inertial measurement units and temporal convolutional neural networks. Sensors. 2024;24(13):4208.
- Yi C, Huang J, Song L. Enhancing intangible cultural heritage dissemination through digital experience: An affective events theory approach. Herit Sci. 2025;13:438.
- Chen W, Li T, Zhang Y. Embodied cognition model for museum gamification cultural heritage communication: A grounded theory study. Herit Sci. 2025;13:239.
- Wilson M. Six views of embodied cognition. Psychon Bull Rev. 2002;9(4):625-36.
- Barsalou LW. Grounded cognition. Annu Rev Psychol. 2008;59:617-45.
- Zeki S. Inner Vision: An Exploration of Art and the Brain. Oxford University Press; Oxford, UK and New York, NY; 1999.
- Selmanovic E, et al. Improving accessibility to intangible cultural heritage preservation using virtual reality. J Comput Cult Herit. 2020;13(2):1-19.
- Kico I, Grammalidis N, Christidis Y, Liarokapis F. Digitization and visualization of folk dances in cultural heritage: A review. Inventions. 2018;3(4):72.
- Herrow MFM, Azraai NZ. Digital preservation of intangible cultural heritage of Joget dance movement using motion capture technology. Int J Herit Art Multimed. 2021;4(15):1-13.
- Gremmler T. Hakka Kung Fu Motion Visualization. In: 300 Years of Hakka Kung Fu. EPFL ArtLab; 2018. Available from: https://www.acim.cityu.edu.hk/projects/300-years-hakka-kung-fu.
- Guest AH. Labanotation: The System of Analyzing and Recording Movement. 4th ed. Routledge; New York, NY and London, UK; 2005.
- Yu J. An immersive experience of intangible cultural heritage through virtual reality. J Comput Cult Herit. 2025;18(1):1-15.
- Brooke J. SUS: A “quick and dirty” usability scale. In: Jordan PW, Thomas B, Weerdmeester BA, McClelland IL, editors. Usability Evaluation in Industry. Taylor & Francis; London, UK; 1996. p. 189-94.
- Hart SG, Staveland LE. Development of NASA-TLX Task Load Index: Results of empirical and theoretical research. In: Hancock PA, Meshkati N, editors. Human Mental Workload. North-Holland; Amsterdam, The Netherlands; 1988. p. 139-83.
- Reshma MR, et al. Cultural heritage preservation through dance digitization: A review. Digit Appl Archaeol Cult Herit. 2023;28:e00257.
- Intawong K, Srisongkram W, Chongruksa P. The Lanna XR dance heritage: Safeguarding and revitalizing cultural heritage through motion capture and extended reality. Digit Appl Archaeol Cult Herit. 2025;36:100298.
- Hou Y, et al. Digitizing intangible cultural heritage embodied: State of the art. J Comput Cult Herit. 2023;16(3):1-24.
- Barmpounaki I, et al. CretaDance: A methodology for preserving Cretan folk dances through digitization and semantic annotation. In: Proceedings of the ACM International Conference on Digital Heritage and Interactive Systems; New York, NY; 2025. New York, NY: ACM. Available from: https://doi.org/10.1145/3733155.3733219.
- International Federation of Library Associations and Institutions. Digital Cultural Heritage: Theory and Practice. IFLA; The Hague, The Netherlands; 2024. Available from: https://www.ifla.org/news/digital-cultural-heritage-theory-and-practice/.
- Cheng B, Han W. Double authenticity in digital heritage communication: Examining the interaction effects of virtual cultural ambassadors on tourist behavioral intentions. Asia Pac J Tour Res. 2025;31(2):1-21.
- Wang X. The rhythm of Tai Chi: Revitalizing cultural heritage in virtual reality through interactive visuals. In: 2025 4th International Conference on Image Processing and Media Computing (ICIPMC); 2025 Jun 27; IEEE. p. 40-44. Available from: https://doi.org/10.1109/ICIPMC66319.2025.11170688
- Zhang J. How do museum tourists’ sensory experiences affect place attachment and behavioral intention? J Hosp Tour Manag. 2024;61:41-53.
- Zhao X, Guo Y, Zhang Y. AI-driven Tai Chi mastery using deep learning framework for movement optimization and feedback. Sci Rep. 2025;15:17187.
- Guo W. Research on digital interactive dissemination of intangible cultural heritage. In: Proceedings of the International Conference on Language, Art and Human Development; Paris, France; 2026. Atlantis Press; Paris, France. Available from: https://doi.org/10.2991/978-2-38476-511-9_58.
- UNESCO. What is intangible cultural heritage? UNESCO; Paris; 2024. Available from: https://ich.unesco.org/en/what-is-intangible-heritage-00003.
- International Council on Monuments and Sites. Principles for the Preservation, Conservation and Restoration of Cultural Heritage. ICOMOS; Paris; 2023. Available from: http://www.icomoschina.org.cn/content/details57_1414.html.
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。