本プロトコルは、自由に動くC57BL/6Jマウスの胃運動性を継続的にモニタリングするための柔軟で生体適合性のあるシリコーンストレインゲージの製造および外科的移植について説明しています。この方法は、精製されたシリコーンカプセル化と頭部に固定されたコネクターの安全な固定により、安定した長期記録を提供します。
この記事について
サマリー
要約
このプロトコルは、自由に動くC57BL/6Jマウスの胃運動性を長期監視するための柔軟で生体適合性のあるシリコーンストレインゲージの製作および外科的埋め込みを説明しています。意識のある動物の胃運動活動の継続的な評価は、麻酔や侵襲的処置が正常な消化管生理を変化させる可能性があるため、技術的には依然として困難です。これらの課題に対応するため、このプロトコルは、ストレインゲージの精製されたシリコーンカプセル化と、頭部に固定されたコネクター固定を組み合わせ、長期記録中のデバイスの安定性を向上させつつ、通常の動物活動に伴う機械的損傷から回路を保護することを目的としています。この手技により、術後15日間にわたり確実に着床し、胃収縮活動の継続的な記録が可能となります。代表的な記録は、麻酔、覚醒時、術後回復、摂食誘導による調整時の胃運動パターンが明確に示されています。組織学的評価では、着床部位周辺の局所組織反応は軽度であり、検査条件下での装置の生体適合性を支持しています。このプロトコルは、意識のあるマウスにおける安定した長期胃運動記録の再現性を得るアプローチを提供し、遺伝子組み換えマウスモデルを用いた研究を含む消化管生理学や疾患の研究を促進する可能性があります。
概要
生物医学研究における生理学的活動の正確なモニタリング、特に消化管の運動性の研究は、消化器メカニズムや疾患病理の理解に不可欠です1,2。しかし、自由に動く動物の胃の運動率を監視する現在の方法には大きな制約があります。画像技術は運用の複雑さ、高い機器要件、潜在的な放射線被曝のリスクによって制約されることが多い3,4。バルーンを用いた方法は有用ですが、一般的に自由に動く動物の胃運動を長時間にわたってモニターできず、麻酔状態に限定されることが多い5。ソノミクロメトリーのような低侵襲手法は、意識のある動物の胃運動性を記録することができません。同様に、マノメトリック法は主に麻酔マウスに適用されます 7,8,9。あるいは、胃の徐波を血清電極を用いて電気生理学的に記録する方法が開発されており、胃収縮を駆動する基礎となるペースメーカーの筋電活動を直接捉える方法となっています(10,11)。漿膜電極は電気リズムや不整脈の検出に非常に効果的ですが、直接的に生じる機械的な力を測定するものではありません。さらに、生体内で得られた細胞外記録の遅波は、必ずしも真の細胞内緩波を忠実に反映しているとは限らず、表面電極や漿膜電極から記録された電気信号は局所的な神経活動の影響を大きく受けることがあり、必ずしも実際の位相的機械的収縮を表すとは限りません(13,14)。
これに対し、シリコーンひずみゲージは機械的運動の変化を電気信号に変換し、生理学的および病理的条件下で胃や腸などの中空内臓器官の運動パターンを長時間記録することを可能にします(15,16,17)。本プロトコルの全体的な目的は、消化器内科で最も広く用いられる遺伝子移植モデルの遺伝的背景である自由活動C57BL/6Jマウスの胃運動性を長期監視するための精製シリコーンストレインゲージの製作および外科的移植を記述することです。先に述べたひずみゲージ手法18を基に、このプロトコルは超薄(0.2mm)センサープロファイルと軽量で生体適合性のある704シリコーンカプセル化を採用し、従来の設計と比べてマウス胃壁への機械的負荷を低減しています。さらに、モジュール式ヘッドマウントコネクタルーティング戦略により、術後のケーブルの張力や噛みつきによる損傷を最小限に抑え、長期録画時のデバイスの安定性が向上します。このプロトコルは、術後の回復や摂食を含む意識のあるマウスの胃力学活動を長期的かつ直接的に測定しようとする研究者を対象としています。報告された組織癒着の減少と機能障害の最小限は、提示された検証データの範囲内で解釈されるべきであり、これらのパラメータのさらなる定量的評価は今後の研究において重要な方向性である。
プロトコル
本研究は、科学技術省が発表した実験動物処置に関する指導意見に従って実施されました。すべての実験は中国医学科学院動物実験倫理委員会(番号D2024-01-26-07)により承認されました。
1. 動物の準備
- 生後8週間、体重25 ± 3 gの健康な野生型C57BL/6Jオスマウスを入手してください。
- マウスは22°C±1°C、55%±5%相対湿度、12時間の明暗サイクルの特定の無病原体(SPF)条件下で維持してください。グループハウスはケージにつき最大5匹のネズミを使わないでください。
- 標準的な食事と水を自由に提供してください。手術中に適切な胃壁の張力を維持するため、麻酔誘導までマウスに食べ物と水を自由にアクセスさせてください。
- 実験開始前に7日間実験室に慣れるまで動物を待ちます。
- 適応したマウスを実験群にランダムに割り当て、選択バイアスを最小限に抑えます。
- 手術の24時間前に、外見、行動、体重を評価する臨床的な健康評価を行います。病気、怪我、体重減少の兆候が10%を超える動物は除外してください。
- 麻酔直前に各マウスの体重を測定してください。注射量は20 mL/kgで計算し、トリブロモエタノールの投与量は250 mg/kgに相当します。
2. ひずみゲージ準備18
- 350 Ωのひずみゲージを用意し、ベースサイズは3.6 mm× 3.0 mm、グリッドサイズは2.0 mm×1.0 mm、厚さは0.06 mmです。感度係数2.0%±1%(精度クラスA)のひずみゲージを、直径0.15mm、長さ100mmの二重エナメル線にあらかじめ取り付けます。
- ひずみゲージの両側に均一なシリコーンゴムの層を塗り、完全にカプセル化された装置の厚さが約0.2mmになるまで塗布します。すべての表面が露出しないように完全に覆われていることを確認しましょう。
- はんだ付け先にシリコンゴムをさらに一滴垂らし、綿棒で均等に広げてひずみゲージを完全に包み込むまで塗ります。最終的なデバイス寸法がおよそ6.0 mm×8.0 mmであることを確認しましょう。
- シリコーンコーティングが滑らかで気泡や隙間がなく、最終的な装置が目標寸法に合っていることを確認することで、完全なカプセル化を確認しましょう。
- カプセル化されたひずみ計は、室温(22°C ± 1°C)および相対湿度60%〜70%の環境で、換気が良好でほこりのない環境で少なくとも48時間硬化させます。
- ヘッドマウントコネクタをエナメル線に溶接し、はんだごて、はんだ、酸性を含まないはんだフラックスで溶接します。
- アイリス解剖鉗子でエナメル線を優しく引っ張って、はんだ付けの完全性を確認してください。配線が外れずに接続がしっかり固定されているか確認してください。
- 組み立てたストレインゲージをストレインゲージセンサーのゼロセッティングボックスを介してブリッジアンプに接続します。
- 組み立てたひずみゲージをカスタムの350 Ωゼロセッティングボックスとブリッジアンプに接続することで回路のバランスを取り、ワイヤー抵抗によるベースラインオフセットを排除し、利用可能な信号範囲を最大化します。すべての接続が完了した後、空気と0.9%生理食塩水で鉗子を使ってカプセル化されたひずみゲージを優しく曲げ、取得ソフトウェアで出力波形を監視します。適切な電気接続性、防水性、センサー感度の確認により、明確な波形偏向を確認してデバイスの正常な動作を確認しましょう。
3. ひずみゲージ移植の外科的手技
- すべての手術器具は75%エタノールで滅菌してください。準備済みのひずみゲージ成分を75%エタノールに15分間浸し、その後0.9%塩化ナトリウム溶液に15分間浸します。
- 0.9%塩化ナトリウム溶液からひずみゲージ部品を取り除き、追加の自然乾燥やすすぎなしに直ちに外科的植え込みを進めてください。
- マウスを1.25%トリブロモエタノール溶液(20 mL/kg)腹腔内注射で麻酔します。
- 市販の1.25%トリブロモエタノール溶液を希釈せずに使用してください。溶液は光を遮った琥珀色の瓶で4°Cで保存し、製造元の賞味期限内に使用してください。
- 手術中は10分ごとに動物を監視し、呼吸が規則正しく、触覚刺激による動きがないか確認してください。正しい麻酔面を確認し、正しい手術面の麻酔を確認し、足のつまみの撤退反射の欠如を確認しましょう。
- 初期投与で手術全体を通じて十分な手術面が得られたため、補助麻酔は不要でした。
- フィードバック制御式の加熱ブランケットを使って、動物の体温を37.0°C±0.5°Cに保ちます。手術中は角膜乾燥を防ぐために、ペトロラタム眼軟膏を塗布してください。
- 腹部や頭蓋骨の毛を小動物用のヘアクリッパーで取り除きます。露出した皮膚を1%のポビドンヨウ素溶液で消毒し、その後75%のエタノールで消毒します(図1A–C)。
- 腹部を無菌の外科用カーテンで覆います(図1D)。
- 手術部位を無菌の手術用ガーゼタオルで覆いましょう。腹側中央線に約1.5〜3.0cmの長さの切開を開き、刀突突起から皮膚と腹部筋を経て尾方に伸びます。頭蓋骨の頂点の矢状縫合線に沿って、約5.0〜8.0mmの長さの2つ目の縦切開を行います(図1E,J)。
- 切開距離は動物の体格に応じて選択し、縫合に十分な胃の角を露出させつつ組織の損傷を最小限に抑え、創傷の閉鎖を促します。
- 綿棒で腹部の外側を優しく外側に取ります。大網を分離し、0.9%生理食塩水に浸した綿球を使って手術中ずっと組織の水分補給を維持します(図1F)。
- 湿った綿棒や鈍い鉗子を使い、大網を胃壁から優しく切除し、隣接する血管や周囲組織への損傷を避けます。
- 組織の水分維持のために±露出した胃に温かい(37.0°C0.5°C)の無菌0.9%生理食塩水を3〜5分ごとに塗布し、組織の水分補給を維持します。
- 綿棒と解離鉗子を使って皮膚を下の筋肉から優しく切り離し、頭蓋と腹部の切開部の間に連続した皮下トンネルを作ります。ストレインゲージアセンブリをトンネルを通して、ヘッドマウントコネクターを額に位置させ、ストレインゲージを腹部に置きます(図1G,J)。
- ワイヤーは腹部切開から左側側壁に沿って皮下トンネルを通し、左前肢の下を通り、背側頸部を越えて頭蓋切開部に至ります。
- ストレインゲージを胃の胃の膜面に7-0非吸収性縫合糸で縫合します(図1H)。大網をストレインゲージの上に再配置し、機能的な縫合面積を約5.0 mm×5.0 mmに制限します。
- ストレインゲージを胃の肛門の漿膜面に置き、その長軸と連結されたワイヤーは、心筋から幽門に伸びる縦筋線維に平行に並んでいます。はんだ付けを腹壁に向けて配置し、はんだ付け端は頭部、反対側は幽門に向かいます(図1H)。
- ストレインゲージを3つの固定点を持つ連続縫合糸で胃漿膜に固定します。尾端(幽門)端に1目、頭蓋(心臓)端に2針連続で縫い、上部正中線で1つの結び目で固定します(図1H)。
- 胃と他の腹部臓器を元の解剖学的姿勢に戻してください。エナメル加工ワイヤーを腹部の筋肉に固定し、前後の動きを最小限に抑えてください。
- エナメル加工のワイヤーを腹部の筋肉に固定するには、縫合糸の筋肉に最初の結び目を作り、両方のワイヤーを数回巻きつけ、最後の結び目でワイヤーをしっかりと固定します。
- 腹部の筋肉を閉じ、その後6-0の吸収性縫合糸で皮膚を閉じます(図1I)。
- 3%過酸化水素を使って骨膜を除去し、前額孔を露出させます(図1J)。
注意:過酸化水素は刺激物です。適切な個人用保護具を着用し、目や皮膚への接触を避けてください。 - 露出した頭蓋骨に約10秒間過酸化水素を塗布し、骨膜を除去し軽度の出血を抑えてください。すぐに滅菌綿棒で溶液を取り出し、無菌生理食塩水で十分にすすいで、表面を完全に乾燥させてからベース樹脂を塗布します。
- ベース樹脂を混ぜて頭蓋骨に塗布します。ヘッドマウントコネクターを樹脂に押し付けて自然に固まるまで押し付けます。固定されたコネクターの周囲の頭皮を縫合しつつ、ヘッドマウントコネクタの円形開口部は露出させてください(図1K)。
- ベース樹脂を約5分間、妨げずに重合させます。完全に硬化しているかどうかは、鉗子の先端で樹脂の表面に優しく触れて確認してください。
- 初期硬化段階では、樹脂が十分に硬化してコネクターを支えなしで固定できるまで、ピンセットでヘッドマウントコネクターを安定させます。
- 手術創の周りにポビドンヨウ素溶液を塗布します。術後の鎮痛および抗炎症治療のために、メロキシカム(0.2 mg/kg、皮下投与)を投与します。
- 麻酔から回復したら、ネズミを元のケージに戻してください。メロキシカム(0.2 mg/kg、腹腔内投与)を1日1回、連続して2日間投与します。
- ネズミが元に戻し、呼吸が規則的かつ安定した状態になり、正常に動けるようになったら、ケージに戻してください。
- 術後最初の2日間は毎日、その後は週に2回以上モニタリングしてください。持続的な体重減少と運動活動の低下を示す動物は、あらかじめ定められた人道的エンドポイント基準に従い安楽死させます。
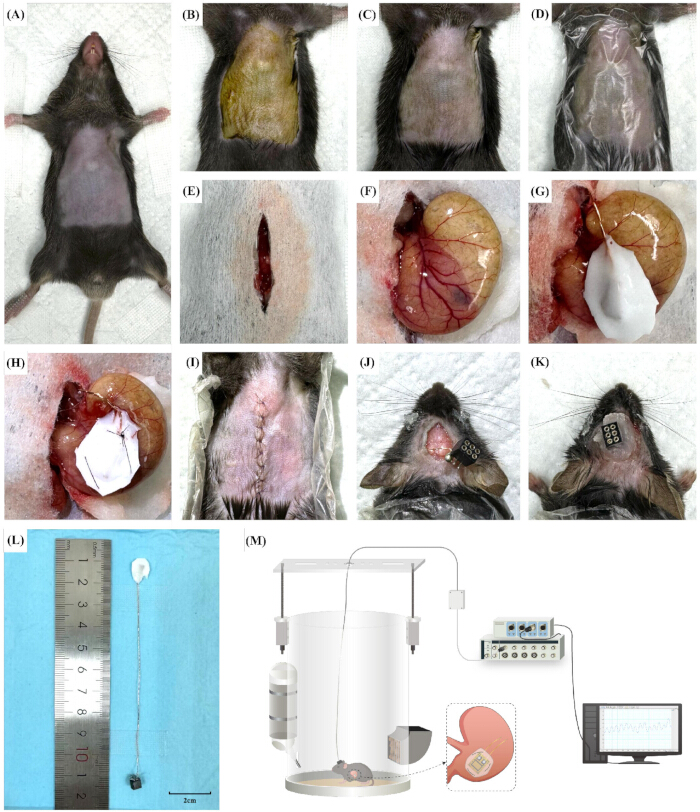
図1。外科的移植ワークフローと胃運動記録のセットアップ。 (A) 腹部からの脱毛。(B)ポビドンヨウ素溶液による消毒。(C)75%エタノールで洗浄。(D) 腹部に無菌の外科用ドレープを敷くこと。(E) 腹部中央切開および頭皮切開。(女性)腹部の露出。(G) ストレインゲージアセンブリの皮下通過およびセンサーの胃門上への配置。(H) ひずみゲージを胃小腸の漿膜層に縫合し、解剖学的に角度状筋と幽門の間に位置する。(I) 腹部の筋肉と皮膚の連続的な閉鎖。(J) 骨膜摘出後の前額門の露出(3%過酸化水素を用いた)(K) ヘッドマウントコネクタの固定およびコネクタの開口部周辺の頭皮の閉鎖。(L) 定規の横に表示されたカスタムストレインゲージ装置。(M) 記録チャンバー、回転整流器、テザー付きヘッドマウントコネクター、ブリッジアンプ、データ取得システム、コンピュータ、信号解析ソフトウェアを含む自由移動胃運動記録装置の回路図。 この図の拡大版はこちらをクリックしてご覧ください。
4. 胃運動記録
- カスタムの自由に動く円形記録チャンバーを2Kオートフォーカスカメラの下に配置することで、マウスの連続的な同期行動モニタリングが可能になります。
- 録音室は透明な円筒形のプレキシガラス容器(直径35cm×高さ45cm)を用いて構成します。
- ヘッドマウントコネクタケーブルを支えるために、チャンバーの上にカスタムのハンギングプレート(39.5 cm× 10.0 cm)を取り付けます。
- ハンギングプレートは、チャンバーの反対側に設置された2つの垂直スタンドで支えます。録音時に適切なケーブル張力を維持するために高さ(最大15.5cm)を調整してください。
- マウスを録音チャンバーに入れます。ヘッドマウントのメスソケットを、回転式整流子から吊るされた多チャンネルフレキシブル録音テザーに接続します。テザーが自由な移動、回転、給餌を許可していることを確認してください。
- 手術前に3日間、毎日60分間記録室にマウスを慣らします。着床後、麻酔下のマウスを30分間チャンバーに入れて生理的安定化を促し、その後連続記録を開始します。
- フレキシブルテザーの反対側をブリッジアンプに接続し、アンプをPowerLab 8/35データ取得システムに接続します。
- ステップ2.9で説明されているブリッジアンプのバランスとひずみゲージのゼロ化を確認してください。ライブ信号を少なくとも2分間監視し、安定したベースラインでほとんどドリフトがないことを確認してから録画を開始してください。
- LabChartのデータ取得ソフトウェア(バージョン8.0)で、生の胃信号チャネルに対してサンプリング周波数10kHz、増幅利得10×にハードウェア設定を設定してください。
- 取得システムを入力電圧範囲±5V、ブリッジ励起電圧5V、ハードウェアローパスフィルターを100Hzに設定して高周波ノイズを最小限に抑えつつ信号忠実度を保ちます。
- 2Kオートフォーカスカメラをオンにし、同時に録画コンピュータのデータ取得ソフトを起動します。
- 専用の取得テンプレートを使ったデータ取得ソフトウェアを使ってデータを取得します。生の胃ストレスゲージ信号用にアナログチャンネルを1つ、2Kオートフォーカスカメラの同期ビデオチャンネルを1つ設定します。すべての録音はネイティブの取得ソフトウェアファイル形式(*.adicht)で保存してください。
- 術後の回復、麻酔から覚醒状態への移行、そして2分間の食前ベースライン、2分の給餌、2分の食事後フェーズからなる6分間の給餌行動テストの記録セッションを実施します。
- 術後日(POD)1、3、5、7、10、15の09:00から15:00の間に記録を行います。動物をチャンバーに入れた直後に記録を開始し、10分以降に取得したデータを分析に用いて生理的安定を確実にしてください。
- 給餌実験の前に12時間の断食マウスを使います。6分間連続して胃の運動を記録し、食事前の基準2分、餌を始めると始まる2分間の給餌時間、食後2分の時間から構成します。
- 以下の条件のいずれかを満たす録音は分析から除外してください:(i) コネクタ故障や配線断線による信号損失;(ii) グルーミングや走行によるアンプ入力範囲を超える深刻な動作アーチファクト;または(iii)単一の録音セッション中に不安定な信号や基準振幅の20%を超えるベースラインドリフト。
5. 信号処理と統計解析
- 完全なハードウェア接続を確立し、ハードウェアとソフトウェアのフィルタリングワークフローを適用して生の生物学的信号を処理し、胃の運動波を運動アーティファクトから分離します。
- 生物学的信号をブリッジアンプとデータ取得システムの内蔵アナログローパスフィルターを通してルーティングします。アナログローパスフィルターのカットオフ周波数を100Hzに設定し、高周波電磁ノイズや電力線干渉を低減し、ベースラインの生データチャネルを生成する(図S1)。
- データ取得時には、ハイパス、ノッチ、アンチエイリアシングなどの追加のハードウェアフィルターを適用しないでください。
- 取得ソフトウェア内のスムージングモジュールを使って平滑化された解析チャネルを生成します(図S2)。チャンネルのドロップダウンメニューから「スムージング」を選択し、スムージングタイプとして「Triangular (Bartlett)」を選択し、ウィンドウ幅を10秒に設定します(図S3)。
注:10秒の三角形ウィンドウは適応型デジタルローパスフィルターとして機能し、呼吸や運動のアーティファクトを減衰させつつ、基底マウスの胃徐波(~5サイクル/分、~0.083Hz)の振幅とリズムを保持します。 - ベースライン補正、トレンド除去、リサンプリング、チャネルオフセット調整、信号正規化などの追加のデジタル前処理ステップは適用しないでください。
- スムージングされた波形を新しい解析チャネル(チャンネル2)として、生信号(チャンネル1)と共に同じネイティブ取得ソフトウェアファイル(*.adicht)に保存し、外部変換なしで保存します(図S3およびS4参照)。
- 解析のために平滑化された胃の運動シグナルを抽出します。各実験条件に対して、動きや行動に関連するアーティファクトを最小限に抑えつつ、安定的で代表的な連続2分間の記録ウィンドウを選択します(図S4)。
- 同期ビデオ録画を使って、連続した2分間の録画ウィンドウをランダムに選びます。安定したベースラインを持ち、動きのアーティファクト、グルーミング行動、運動活動がないセグメントのみを含みます。
- 指定されたPOD 1から15から連続した2分間の録画セグメントを1つ抽出します。深麻酔下で記録された胃運動波形と、完全に意識のある状態で記録されたものを比較してください。
- ステップ4.12で説明されている通り、09:00から15:00までのすべての記録を標準化し、概日リズムの変動が胃の運動性に与える影響を最小限に抑えましょう。
- 給餌実験の連続した6分間の記録を、食前ベースライン、アクティブ給餌、食後を3つの連続した2分間の期間に分割して分析します。
- 動物が持続的な咀嚼を始めたタイミングで、同期ビデオ録画から摂食開始を特定しましょう。給餌フェーズをその後の2分間の間隔と定義し、給餌が数秒しか続かない録音は除外します。
- 平滑化された波形から平均的な周期周波数(サイクル数/分)、周期振幅(μV)、および曲線下面積(AUC;mV·s·min−1)を定量化します。ピーク間を解析して収縮率を決定し、選択された記録区間で整流された収縮率信号を積分してAUCを計算します(図S5)。
- データ取得ソフトウェアData PadのCyclic Measurementsモジュールを使って、選択した各記録セグメントの平均サイクリック周波数を自動で計算します(図S5)。
- 基準線を、選択した記録間隔内の最小信号電圧として定義します。データパッドモジュール内の最小値に対する積分関数(図S5)を使ってAUCを自動的に計算します。
- 収縮振幅を平均巡回高度としてデータパッドモジュールで自動的に測定し、各2分記録区間の平均ピークからトラフまでの高さを計算します(図S5)。
- すべての実験条件下における頻度、振幅、AUCデータを図式的に要約し、統計的に解析します。
- 深麻酔と完全に意識のある状態の胃運動パラメータを比較してください。
- POD 1からPOD 15までの胃運動率の縦方向的変化を評価する。
- 能動摂食期の胃運動性パラメータと、食前および食後期のものを比較します。
- 統計分析には、あらかじめ定められた記録品質基準を満たすすべてのデータを含めてください。統計的外れ値検出や統計的基準に基づく観測の除外は行わないでください。
- 統計解析の前にデータの正規性と分散の均質性を評価してください。正規分布データを通常の一方向分散解析(ANOVA)または非ペアt検定を用いて解析します。正規分布でないデータは、Kruskal–Wallis検定またはMann–Whitney U検定を用いて解析します。
- シャピロ–ウィルク検定を用いてデータの正規性を評価し、ブラウン–フォーサイス検定を用いて分散の均質性を評価します。分散が等しい正規分布のデータは一方向ANOVAを用いて解析し、正規分布でないデータや分散が不等なデータはKruskal–Wallis検定を用いて解析します。
- 必要に応じて、一方元ANOVA後のTukey検定、またはKruskal–Wallis検定後のDunn検定を用いた事後多重比較検定を行います。
- すべてのデータをGraphPad Prismバージョン10.0で解析してください。データを標準誤差(SE)±平均として報告します。 p < 0.05 を統計的に有意なものと考えます。
- すべての統計解析は両側検定として実施します。 p < 0.05を統計的に有意と考えてください。
- データフィルタリングやパラメータ抽出を担当する研究者を実験群や治療から盲目にする。分析前にすべてのデータセットを匿名化し、コーディングしてください。
- すべての生波形、処理済み信号、関連メタデータをネイティブ取得ソフトウェアのファイル形式(*.adicht)にアーカイブします。これらのファイルやエクスポートしたスプレッドシートを中央リポジトリに保存し、独立した検証を可能にします。関連するデータセットや統計分析ファイルは、合理的な学術的要望があれば公開してください。
結果
麻酔下および覚醒状態における胃運動
麻酔が胃の運動性に与える潜在的影響を評価するために、麻酔下のマウスと意識のあるマウスの間で胃の運動パラメータを比較しました(n = 6;図2A、B)。麻酔状態と意識状態の間に周波数に有意な差は認められませんでした(5.38 ± 0.13 vs. 5.48 ± 0.10 サイクル min−1 [cpm];未対t検定:t = 0.4053、p = 0.6874)。同様に、振幅(73.88 ± 10.79 対 60.79 ± 3.96 μV)も同様に、マン・ホイットニーU検定:U = 68.5、p = 0.1620)および曲線下面積(AUC)(6.83 ± 1.26 対 7.47 ± 0.84 mV·s·min−1;マン・ホイットニーU検定:U = 102、p = 0.8437)は、両条件で有意に異なっていました。これらの代表的な記録は、麻酔下および意識状態下で比較可能な胃の運動パラメータを示しています。
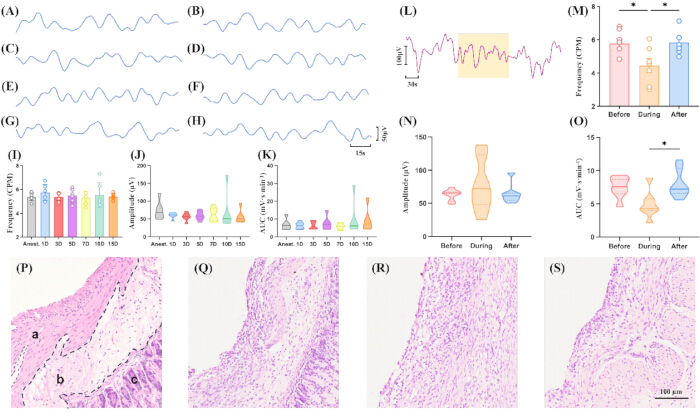
図2。ストレインゲージ移植後の代表的な胃運動記録、定量解析、胃組織学。 (A,B)麻酔下(A)および覚醒状態(B)で記録された代表的な胃運動痕跡(n=6匹)。(C–H)術後回復中に記録された代表的な胃運動痕跡は、術後1日(POD)1(C)、POD 3(D)、POD 5(E)、POD 7(F)、POD 10(G)、POD 15(H)に記録されました。スケールバーはパネルA–Hに適用されます:50μV、15秒(I–K) 胃運動周波数の定量化(I;ブラウン・フォーサイスおよびウェルチによる分散分析(多重比較、F = 0.3898、p = 0.8762)、振幅(J;Kruskal–Wallis H検定、H = 3.989、p = 0.6782)、および曲線下面積(AUC)(K;Kruskal–Wallis H検定、H = 0.8218、p = 0.9915)を縦断時間点(n = 6匹のマウス)で測定しました。(L) 任意給餌前、中、後に記録された代表的な胃の運動痕跡。日陰の部分は2分間の給餌時間を示しています。スケールバー:100μV、30秒(M–O) 胃運動周波数(M;通常の一方向分散解析、F = 5.490、p = 0.0138)、振幅(N;Kruskal–Wallis H検定、H = 0.3639、p = 0.8451)、およびAUC(O;通常の一方向分散解析、F = 4.954、p = 0.0193)は、給餌前後(n = 7匹のマウス)で行われました。(P–S)正常対照マウス(P)およびPOD 7(Q)、POD 10(R)、POD 15(S)の移植マウスからヘマトキシリンおよびエオシン染色された胃切片。パネルPでは、aは筋、bは粘膜下、cは粘膜を示します。パネルSに示された100μmスケールバーは、すべての組織学パネル(P–S)に適用されます。データは平均誤差±標準誤差として提示されます。*p < 0.05。 この図の拡大版はこちらをクリックしてご覧ください。
術後の胃運動性は時間とともに変化します
POD 1からPOD 15までの自由に動くマウスの胃運動率をモニタリングし、術後の安定性(n = 6; 図2C–K)。術後初期段階(POD 1–3)では、頻度はベースライン測定値と有意な差はなく(5.76 ± 0.27 対 5.38 ± 0.14 cpm;分散のブラウン・フォーサイスおよびウェルチ分析[ANOVA](複数比較付き)、 p = 0.9670)。同様に、振幅(60.41 ± 3.41 対 56.43 ± 4.78 μV)にも有意な差は観察されませんでした。Kruskal–Wallis検定(複数比較)、 p > 0.9999)またはAUC(6.34 ± 0.79 対 6.42 ± 0.92 mV·s·min−1;クルスカル–ウォリス検定(複数比較付き)、 p .> 0.9999)。
術後中間期(POD 5–7)では測定パラメータは安定し、頻度に有意な差はありません(5.49 ± 0.23 対 5.31 ± 0.22 cpm;> 振 幅(58.96 ± 5.40 対 63.29 ± 8.01 μV; p > 0.9999)、またはAUC(7.52 ± 1.59 対 5.78 ± 0.69 mV·s·min−1; p > 0.9999)対応する基準値に対して。
術後後期(POD10–15)では、頻度に有意な変化は見られませんでした(5.55±0.42 対 5.41 ±0.10 サイクル/分;> 振 幅(69.33 ± 21.04 対 56.33 ± 7.95 μV; p > 0.9999)、または曲線下面積(AUC;9.74 ± 3.87 対 9.00 ± 2.71 mV·s·min−1; p > 0.9999)と対応する基準値の比較。これらの代表的なデータは、検査条件下で術後観察期間中、測定された胃の運動性パラメータが安定していたことを示しています。
食事中の胃運動性
代表的な胃運動性記録は、自発的固形食摂取中に得られ、胃運動の位相依存性変化を特徴づけました(n = 7; 図2L–O)を挙げる。能動給餌時には、頻度が食前ベースラインから有意に減少しました(5.78 ± 0.30から4.44 ± 0.42 cpm;通常の一元ANOVAと複数比較 でp = 0.0301)。対照的に、振幅はプレプレプランジルフェーズと摂食フェーズ間で有意な差はなく(62.73 ± 3.31 対 77.33 ± 15.32 μV)。複数比較を用いたクルスカル–ウォリス検定、 p > 0.9999)。給餌時のAUCは7.50±0.61から4.92±0.78 mV·s·min⁻1 に減少しましたが、統計的有意には達しませんでした(通常の一元ANOVAと複数比較、 p = 0.0611)。
給餌停止後、給餌期と比べて頻度が有意に増加し(5.84 ± 0.27 cpm; p = 0.0230)。同様に、AUCは4.92±0.78から8.01±0.82 mV·s·min−1 へと大幅に増加しました(p = 0.0228)。摂食後および食後段階の間で振幅に有意な差は認められませんでした(77.33 ± 15.32 vs. 64.17 ± 5.65 μV)。 p > 0.9999)。食後相を食前ベースラインと比較したところ、頻度(p = 0.9908)、振幅(p > 0.9999)、AUC(p = 0.8784)に有意差は検出されず、観察期間中に測定された運動性パラメータがベースラインレベルに戻ったことを示しています。
胃組織学的変化
POD7から15で採取された胃組織の組織学的検査では、埋め込みされたストインゲージの隣接部に局所的な炎症変化が見られ、軽度の炎症細胞浸潤、細胞構造の乱れ、核異常が見られました(図2P–S)。検査した切片では重度の炎症や広範な組織損傷は認められませんでした。これらの代表的な組織学的所見は、検査条件下で着床部位に局所的な組織応答があることを示しています。
図S1。基準生胃運動記録チャネルの確立。 100Hzのローパスフィルターを用いたアナログハードウェアフィルタリング後、データ取得ソフトウェアで取得された生の胃運動信号の代表的なスクリーンショット。この基準記録チャネルは、その後のデジタル信号処理および解析の入力として機能します。 このファイルをダウンロードするには、こちらをクリックしてください。
図S2。データ取得ソフトウェアにおける平滑化された解析チャネルの生成。 データ取得ソフトウェアのスムージング機能を使って新しい平滑解析チャネルを作成する代表的なスクリーンショット。平滑化されたチャネルは、後の定量解析のために生の胃運動記録から生成されました。 このファイルをダウンロードするには、こちらをクリックしてください。
図S3。データ取得ソフトウェアにおける平滑化パラメータの設定。 デジタル信号処理に使用されるデータ取得ソフトウェアのスムージング設定を示す代表的なスクリーンショット。呼吸および運動のアーティファクトを減衰させつつ、生理的な胃の徐波リズムを保つために、三角形(バートレット)平滑化ウィンドウは10秒幅で選ばれました。 このファイルをダウンロードするには、こちらをクリックしてください。
図S4。定量分析のための代表的な記録ウィンドウの選択。 定量解析のために平滑化された胃運動跡から安定した2分間連続記録セグメント(グレーシェーディング領域)を選択する代表例。記録ウィンドウは、胃の運動パラメータを計算する前に、運動や行動に関連するアーティファクトを最小限に抑えるために選定されました。 このファイルをダウンロードするには、こちらをクリックしてください。
図S5。平滑化された波形から胃運動パラメータの定量化。 一次胃運動パラメータを定量化するために使用されたデータ取得ソフトウェアData Padおよび解析インターフェースの代表的なスクリーンショット。選択された平滑化された記録セグメントから、平均周期周波数(サイクル数/分)、平均周期振幅(μV)、および曲線下の積分面積(AUC;mV·s·min⁻1)が計算されました。 このファイルをダウンロードするには、こちらをクリックしてください。
ディスカッション
この洗練されたプロトコルは、自由に動くマウスの長期的な胃運動記録において、安定的で生体適合性があり再現性のあるアプローチを提供します。重要なステップはシリコンひずみゲージ18の製造であり、これによりマウスの胃軸に適合しつつ幽門および眼底19への干渉を最小限に抑える最適化された装置(全体寸法:~6.0 mm × 8.0 mm;機能面積:~5.0 mm × 5.0 mm)を実現します。従来の剛性デバイスと比較して、704シリコーンゴムによるカプセル化は優れた機械的柔軟性と弾性(折断時の伸長率≥140%)を提供し、生理的給餌時の胃膨張を対応しつつ、装置の破損や動き制限の可能性を低減します。さらに、滑らかなシリコーンカプセル化により、インプラント周辺の組織接着を減らし、縦方向記録時の信号品質維持に寄与すると期待されています。術後の癒着形成や長期的な機械的性能の体系的な定量的評価は本研究の範囲外でしたが、慢性記録は着床後最大15日間にわたり安定した信号品質と持続的な感度を示しました。薄く滑らかなシリコンコーティングは、過剰な組織の接着を減らす保護バリアとしても機能します。それでも、定量的な接着スコアリングと専用の機械的性能試験を用いたさらなる長期検証が、慢性的なデバイス性能を完全に特徴づけるために重要です。最後に、頭に取り付けたコネクターとシリコーンストレインゲージを組み合わせることで、ケーブルのねじれや噛みつきによる損傷を最小限に抑え、自由に動く動物の長期的な胃運動記録を容易にします。
このプロトコルの重要な修正点は、マウスが麻酔誘導まで自由に食べ物にアクセスできることです。従来の消化器外科プロトコルとは異なり、術前断食は省略されます。なぜなら、通常の食事摂取による胃の膨張により胃精巣表面の可視化が容易になり、7-0精液縫合時の誤って粘膜侵入のリスクを減らす可能性があるからです。16,19。一方、長期間の断食によって引き起こされる胃の虚脱は組織の冗長性を増し、正確な縫合位置を複雑にします。しかし、その後の運動性記録セッションでは、食後の変動を最小限に抑えるため、基準記録前に標準化された12時間の断食期間が実施されます(16,19)。
もう一つの重要な手技的修正は麻酔治療の選択肢です。吸入麻酔は齧歯類手術で広く用いられていますが、ここで述べる二重部位手術は、動物の繰り返しの再配置と頭部接続部への妨げのない頭部手術領域へのアクセスを必要とします。データ取得はまた、カスタマイズされた記録室に接続された軽量テザー(図1M)に依存しており、これにより動物の動きは制限のないケージ環境と比べて制限されることがあります。Meileらは、自由に動くラットの消化管運動を記録できるワイヤレスひずみゲージテレメトリーシステムを開発しました22。しかし、そのテレメトリー装置の寸法と重量は成犬のC57BL/6Jマウスとは互換性がないため、このモデルでの直接的な応用は制限されています。したがって、ここで説明する有線構成は、マウスにおける長期的な胃運動記録において、連続的な信号取得を維持しつつ実用的なアプローチを示しています。このような条件下では、1.25%のトリブロモエタノールを腹膜内に投与することで、手術中は障害のない手術アクセスを提供します。1.25%のトリブロモエタノールの使用は、迅速な誘導、信頼性の高い外科的麻酔、そして微細縫合に必要な優れた筋弛緩効果によって支持されています。化学的安定性を確保し劣化を最小限に抑えるために、市販の作業用溶液が使用され、光から保護された4°Cの環境で保存されました。トリブロモエタノールは、不適切に調製または取り扱うと一時的な消化管抑制や組織刺激を引き起こす可能性がありますが、最近の研究では適切な品質管理手順のもとで使用した場合の有効性と安全性が示されています(23)。これらの報告と一致して、本研究では術後のイリュースや腹膜炎などの有害事象は認められませんでした。
現在のプロトコルにはいくつかの制限があります。第一に、代表的な組織学的評価では局所的な術後組織変化が示されましたが、本研究では炎症反応や術後癒着の定量的評価は含まれていませんでした。このプロトコルは、包括的な病理学的評価というよりも、再現可能なデバイス製造と精密な解剖学的移植のための方法論的ガイドとして主に開発されました。したがって、半定量組織学的スコアリング、盲検病理評価、術後癒着の定量的評価は本研究の範囲外であった。それにもかかわらず、代表的なヘマトキシリンおよびエオシン染色切片では、精液表面に限定された軽度の局所的な組織変化が認められ、検査された切片に広範な組織損傷の証拠はありませんでした。今後の研究では、定量的な組織学的解析や標準化された癒着スコアリングを導入し、長期的な組織反応のより包括的な評価が提供されるでしょう。
最後に、現在の検証は主に胃の運動記録と組織学的観察に焦点を当てています。胃の排出、腸全体の通過時間、便ペレット排出などの補完的な生理学的評価は、この初期検証研究の範囲外でした。これらの測定は消化管機能のより包括的な評価を提供しますが、術後記録期間中に観察された安定的かつリズムの強い胃収縮率パターンは、検査された条件下で着床手術が信頼できる胃の運動性記録を維持していたことを示唆しています。それでも、これらの補完的な生理学的アッセイを用いた全体的な消化管機能の包括的な評価は、この慢性記録手法の将来の検証において重要な方向性であり続けます。
これらの制限にもかかわらず、プロトコルは意識のあるマウスの胃運動性の長期評価のための実験ツールキットを拡充しています。観測された基礎胃周波数は、以前に光外力トランスデューサー19 および血清電気生理記録10で報告された値と整合しており、代表的な摂食関連の変化も哺乳類モデルにおける既に記述された生理的反応と一致している。それでも、信号振幅とAUCの絶対値はセンサーの製造、増幅設定、外科的埋め込み条件などの実験変数に依存しているため、各実験セットアップの文脈で解釈されるべきです。このプロトコルは、機能的消化不良、糖尿病性胃無力症、術後イリュースのモデルを含む胃生理学および疾患の縦断的研究に有用であり、意識的記録条件下での治療的介入の評価を促進する可能性があります。
開示事項
著者らは、本論文で報告された研究に影響を与えた可能性のある競合する財政的利害関係や個人的な関係は既知のものではないと述べています。
謝辞
著者らは、ひずみゲージの準備および実験手順の最適化に貢献してくださった中国医学科学院基礎医学科学研究所の謝奕寬氏のご協力に感謝いたします。この研究は中央公共福祉研究所基礎研究基金(ZZ-JQ2023002)、中国医学科学院の科学技術革新プロジェクト(CI2026A03401)、および中国国家自然科学基金(82174281・82230123)の支援を受けました。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 1% Povidone-Iodine Solution | Jiangmen Hengjian Pharmaceutical Co., Ltd., Guangdong, China | 500 mL | 皮膚消毒 |
| 1.25% Ready-to-Use Tribromoethanol Solution | Nanjing Aibei Biotechnology Co., Ltd., Jiangsu, China | M2910 | 更なる準備や希釈なしで直接使用。 |
| 2K Auto-focus Camera | Shenzhen Lvlian Technology Co., Ltd., Guangdong, China | CM717-25442 | 行動モニタリング |
| 3% Hydrogen Peroxide Solution | Lircon Medical Technology Co., Ltd., Shandong, China | 100 mL | 頭蓋骨の準備 |
| 6-0 Absorbable Sutures with Needle | Jinhuan Medical Products Co., Ltd., Shanghai, China | R611 | 腹部筋と皮膚の閉鎖 |
| 7-0 Non-absorbable Sutures | Ningbo Chenghe Microscopic Instrument Factory, Zhejiang, China | 45/35 | ひずみゲージ固定 |
| 75% Ethanol | Lircon Medical Technology Co., Ltd., Shandong, China | 500 mL | 器具とデバイスの消毒 |
| Acid-free Soldering Flux | Prokit's Industries Co., Ltd., Shanghai, China | 8S005 | 電気アセンブリ |
| Animal Mini Arco Cordless Trimmer | AUX Group Co., Ltd., Zhejiang, China | C6S | 脱毛 |
| Basing Resin | YAMAHACHI Dental Material Co., Ltd., Jiangsu, China | LSBR-NPS | 頭部に取り付けられたコネクターの頭蓋骨固定 |
| Circular Free-moving Recording Chamber | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | カスタムビルド | カスタムトップハンギングプレート(39.5 cm × 10.0 cm)と2つの高さ調整可能なサポートスタンド(最大15.5 cm)を備えた透明な円筒形プレキシガラス容器(直径35 cm × 高さ45 cm)に頭部に取り付けられたコネクターケーブルを吊り下げます。 |
| Custom Strain Gauge (350 Ω) | Yiyang Heshan District Guangce Electronics Co., Ltd., Hunan, China | カスタム | ベース:3.6 mm × 3.0 mm; グリッド:2.0 mm × 1.0 mm; 厚さ:0.06 mm |
| Delicate Scissors | RWD Life Science Co., Ltd., Guangdong, China | S12003-09 | 外科用はさみ |
| Disposable Micro-applicator | Ouwen Medical Device Technology Co., Ltd., Guangdong, China | Small | シリコン塗布 |
| Feedback-controlled Electric Heating Blanket | Nanjing Xin Xiao Yuan Biotech, Jiangsu, China | H-KWDY-III | 手術中の体温維持 |
| GraphPad Prism | GraphPad Software, LLC, MA, USA | Version 10.0 | 統計分析 |
| Head-mounted Connector | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | カスタムビルド | マウスヘッドステージ取り付け用カスタム2 × 3ピンヘッダー; 1.27 mmピンピッチ、0.44 mmピン径、4.90 ± 0.25 mm端子テール間隔; 寸法:4.88 mm × 3.25 mm × 5.32 mm(L × W × H); 絶縁体高:3.80 mm。 |
| Iris Dissecting Forceps | RWD Life Science Co., Ltd., Guangdong, China | F12006-10 | 組織解剖 |
| LabChart Professional Software | ADInstruments Ltd., New South Wales, Australia | Version 8.0 | データ取得と信号処理 |
| Meloxicam Injection | Qilu Animal Health Products Co., Ltd., Shandong, China | 20 mL | 術後鎮痛 |
| Needle Holders | RWD Life Science Co., Ltd., Guangdong, China | F31047-12 | 外科的縫合 |
| Petrolatum Ophthalmic Ointment | Dechra Pharmaceuticals PLC, Northwich, UK | 17033-211-38 | 麻酔中の角膜保護 |
| PowerLab 8/35 | ADInstruments Ltd., New South Wales, Australia | PL3508 | データ取得システム |
| Quad Bridge Amplifier | ADInstruments Ltd., New South Wales, Australia | FE224 | 信号増幅 |
| Silicone Rubber (704 RTV) | Liyang Kangda Co., Ltd., Jiangsu, China | 704 RTV | ひずみゲージカプセル化 |
| Sodium Chloride Physiological Solution (0.9%) | BBCA Pharmaceutical Co., Ltd., Anhui, China | 500 mL | デバイスの洗浄と組織の水和 |
| Solder | SANKI, Japan | 樹脂芯、直径0.5 mm、60/40 | 電気アセンブリ |
| Soldering Iron | HAKKO Corp., Osaka, Japan | FX888D-06BY | 電気アセンブリ |
| Standard Chow | SPF (Beijing) Biotechnology Co., Ltd., Beijing, China | SPF-F02-001 | 動物用食品 |
| Sterile Protective Membrane for Surgical Incisions | Shanghai Sea Pure Biological Science and Technology Co., Ltd., Shanghai, China | SPU12 (10 cm × 12 cm) | 滅菌手術用ドレープ |
| Strain Gauge Sensor Zero Setting Box | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | カスタムビルド | Wheatstoneブリッジに合わせた350Ω抵抗回路を組み込んだカスタムバランシングボックス。 |
| Wild-type C57BL/6J Mice | Vital River Laboratory Animal Technology Co., Ltd., Beijing, China | SCXK (Beijing) 2021-0011 | オス; 8週齢; 25 ± 3 g |
参考文献
- Goyal RK, Guo Y, Mashimo H. Advances in the physiology of gastric emptying. Neurogastroenterol Motil. 2019;31(4):e13546.
- Febo-Rodriguez L, Chumpitazi BP, Sher AC, Shulman RJ. Gastric accommodation: Physiology, diagnostic modalities, clinical relevance, and therapies. Neurogastroenterol Motil. 2021;33(12):e14213.
- Servin-Vences MR, et al. PIEZO2 in somatosensory neurons controls gastrointestinal transit. Cell. 2023;186(16):3386-3399.e15.
- Jin M, et al. Cell membrane-functionalized bismuth oxyiodide nanodots as potential contrast agents for gastrointestinal tract imaging. Colloids Surf B Biointerfaces. 2025;245:114235.
- Xiao A, et al. H2S, a novel gasotransmitter, is involved in gastric accommodation. Sci Rep. 2015;5:16086.
- Adelson DW, et al. Coordinated gastric and sphincter motility evoked by intravenous CCK-8 as monitored by ultrasonomicrometry in rats. Am J Physiol Gastrointest Liver Physiol. 2004;286(2):G321-G332.
- Ataka K, et al. Wood creosote prevents corticotropin-releasing factor-induced motility via 5-HT3 receptors in the proximal colon and 5-HT4 receptors in the distal colon in rats. Auton Neurosci. 2007;133(2):136-145.
- Chen CY, et al. Des-acyl ghrelin acts via corticotropin-releasing factor type 2 receptors to disrupt fasted stomach motility in conscious rats. Gastroenterology. 2005;129(1):8-25.
- Fujino K, et al. Ghrelin induces fasted motor activity of the gastrointestinal tract in conscious fed rats. J Physiol. 2003;550(Pt 1):227-240.
- Wang H, et al. Establishment of a radiotelemetric recording technique in mice to investigate gastric slow waves: Modulatory role of putative neurotransmitter systems. Exp Physiol. 2018;103(6):827-837.
- Yin J, Chen JD. Electrogastrography: Methodology, validation and applications. J Neurogastroenterol Motil. 2013;19(1):5-17.
- Rhee PL, et al. Analysis of pacemaker activity in the human stomach. J Physiol. 2011;589(Pt 24):6105-6118.
- Hasler WL, Soudah HC, Dulai G, Owyang C. Mediation of hyperglycemia-evoked gastric slow-wave dysrhythmias by endogenous prostaglandins. Gastroenterology. 1995;108(3):727-736.
- Coleski R, Gonlachanvit S, Owyang C, Hasler WL. Selective reversal of hyperglycemia-evoked gastric myoelectric dysrhythmias by nitrergic stimulation in healthy humans. J Pharmacol Exp Ther. 2005;312(1):103-111.
- Zhou L, Ke MY. Textbook of Gastrointestinal Motility: Basic and Clinical Aspects. Science Press; Beijing, China; 1991:262-278.
- Holmes GM, Swartz EM, McLean MS. Fabrication and implantation of miniature dual-element strain gauges for measuring in vivo gastrointestinal contractions in rodents. J Vis Exp. 2014;(91):51739.
- Chen QC, et al. Xiangbinfang granules enhance gastric antrum motility via intramuscular interstitial cells of Cajal in mice. World J Gastroenterol. 2021;27(7):576-591.
- Wang SY, Xie Y, Zhu B, Chen X; China Academy of Chinese Medical Sciences, assignee. Silicone strain gauge and physiological signal acquisition apparatus for animal hollow visceral organs. China Utility Model Patent CN221533769U. 2024.
- Zheng J, et al. Ghrelin regulates gastric phase III-like contractions in freely moving conscious mice. Neurogastroenterol Motil. 2009;21(1):78-84.
- Hüske C, et al. Towards optimized anesthesia protocols for stereotactic surgery in rats: Analgesic, stress and general health effects of injectable anesthetics. A comparison of a recommended complete reversal anesthesia with traditional chloral hydrate monoanesthesia. Brain Res. 2016;1642:364-375.
- Callahan LM, Ross SM, Jones ML, Musk GC. Mortality associated with using medetomidine and ketamine for general anesthesia in pregnant and nonpregnant Wistar rats. Lab Anim (N Y). 2014;43(6):208-214.
- Meile T, Zieker D, Königsrainer A, Glatzle J. New telemetry device for the measurement of gastrointestinal motility in rats and comparison with standard equipment. Int Surg. 2015;100(4):755-760.
- Black C, et al. Revisiting tribromoethanol as a safe and effective murine anesthetic for veterinary clinical and biomedical research. Vet Immunol Immunopathol. 2025;282:110909.