本研究では、埋伏過剰歯の抜去を支援するため、マーカーレス登録を用いたステレオカメラベースの拡張現実(AR)アプローチを提案します。このワークフローは、埋伏過剰歯の定位における視覚的な支援を提供し、臨床における実行可能な補助的アプローチとして活用できる可能性があります。
この記事について
サマリー
要約
深く埋伏した過剰歯の外科的摘出は、その隠れた位置や、歯胚や神経などの重要構造への近接性から、小児歯科において困難な処置です。従来のフリーハンド法は、3D画像の主観的な精神的再構成に依存することが多く、過度な骨削除や医原性損傷を招く可能性があります。本研究では、カメラベースの3D ARナビゲーションシステムを用いて埋伏過剰歯の定位を支援する標準化されたプロトコルを提示します。術前のコーンビームCT(CBCT)データと口腔内スキャンを統合し、患者個別の仮想計画を作成することでデジタルワークフローを確立しました。手術中、高解像度カメラが術野をキャプチャし、埋伏過剰歯の仮想モデルがコンピュータ画面上のライブカメラ映像に重ね合わせられるため、定位支援のための視覚的な参照が可能になります。ARナビゲーションインターフェースにより、外科医はさまざまな組織層の透過度を調整して内部観察を強化し、調整可能な定位信頼度しきい値を介して画像レジストレーションを微調整することができます。さらに、最も正確なアライメントが達成された時点で表示を固定できるため、重要な操作中の視覚的な安定性が確保されます。このプロトコルは、深く埋伏した過剰歯を有する患者の臨床例で実証されました。予備的な結果から、本システムは埋伏過剰歯の定位支援に向けた直感的な空間ガイダンスを提供することが示されました。ワークフローは臨床的に実現可能であることが証明され、隣接歯の根への損傷などの術中合併症は認められませんでした。結論として、カメラベースのARナビゲーションは、埋伏過剰歯の抽出を支援するための従来技術に対する潜在的な補助的アプローチとなり得ます。内部構造のリアルタイム可視化と、レジストレーションおよび透過度のインタラクティブな制御を提供することで、本プロトコルは複雑な小児歯科介入におけるデジタルイノベーションの臨床導入を支援します。
概要
過剰歯とは、歯列における正常な歯の数を超えて存在する歯のことである。これらは一般的な歯科的発生異常であり、特定の症候群の口腔内症状として現れることもある。臨床的には、過剰歯は上顎前歯部に最も多く観察される。一部の過剰歯は単に歯数が増加しているだけであり、無症状のままとなる場合があるが、隣接歯の異常萌出、歯根吸収、歯列不正、嚢胞形成などの合併症を引き起こす可能性がある1,2。したがって、過剰歯が永久歯の萌出を妨げている場合、合併症のリスクがある場合、またはその後の治療計画に影響を及ぼす場合には、通常、外科的抜歯が必要となる。
過剰歯の管理において、早期診断とタイムリーな介入は極めて重要です。介入のタイミングおよび外科的アプローチの選択は、過剰歯の空間的な位置と密接に関連しています。抜歯の最適なタイミングについては依然として議論がありますが、多くの臨床医は、すでに永久歯の萌出に影響を与えている場合や、合併症のリスクがある場合には早期介入を推奨しています3,4。外科的手法の選択は、主に臨床検査および放射線学的検査に基づいています。過剰歯の抜歯前には一般的にCBCTが用いられます。これは、過剰歯の数、位置、根尖形態、および周囲の解剖学的構造との関係を三次元的(3D)に評価できるためです。これらの情報は、歯の正確な位置、唇側または口蓋側の位置、骨埋没の程度、および適切な外科的アプローチを決定するのに役立ちます2,5。
現在、従来のフリーハンドによる抜歯は、主に術前の画像に対する術者の空間的な解釈と、経験に基づく位置特定に依存しています。位置特定の誤差は、過剰な骨削除を招き、隣接する歯根や重要な解剖学的構造を損傷させる可能性があります3,6。低侵襲コンセプトの発展とデジタル技術の進歩により、複雑な埋伏歯や過剰歯の抜除に、3Dプリンターによる個別化ガイド、ダイナミックナビゲーション、混合現実(MR)、およびロボット支援技術が適用されています7,8,9,10。これらの手法は、位置特定の向上、手術時間の短縮、および骨削除量の削減において有用性を示しています。しかし、これらの技術には制限もあります。3Dプリンターによる個別化ガイドは、通常、術前の設計、モデル処理、ガイドの造形、および後処理が必要であり、準備時間とワークフローの複雑さを増大させる可能性があります。一次診療所や設備が限られた施設では、ガイドの作製を外部の加工センターに依存することが多く、準備時間がさらに延長される場合があります。ダイナミックナビゲーションやロボット支援システムでは、通常、追加のトラッキングデバイスとレジストレーション手順が必要です。限られた口腔内手術空間において、これらのシステムは機器配置と手術操作の複雑さを増し、術者の術野や器具操作に影響を及ぼす可能性があります。混合現実は強力な視覚化能力を持っていますが、仮想空間と実空間のレジストレーション精度およびダイナミックトラッキングの安定性が、依然として臨床応用の制限要因となっています。さらに、機器の高コストおよびこれらの技術に伴う習得期間の長さが、外来での埋伏過剰歯抜除における広範な普及を妨げる要因となる可能性があります。
これらの限界に対処するため、本プロトコルで用いるAR法では、主にコンピュータ、ステレオカメラ、およびARナビゲーションソフトウェアからなる比較的シンプルなハードウェア構成を採用しています。AR技術は、歯原性嚢胞摘出術、デンタルインプラント埋入、顎矯正手術、顎顔面外傷手術、および埋伏第三臼歯の抜歯を含む口腔外科および顎顔面外科の手術に試験的に導入されており、術中の可視化および空間的定位において有用性が示されています11,12,13,14,15,16。したがって、本プロトコルでは、過剰歯の抜去を支援するために、ステレオカメラに基づいたマーカーレスのレジストレーションAR法を提案します。術前に、3D再構築のためにCBCTデータおよび口腔内スキャンモデルを取得します。過剰歯および隣接歯のデジタルモデルを再構築し、ARナビゲーションシステムにインポートします。術中、ステレオカメラが術野をリアルタイムでキャプチャします。システムは歯列形態に基づいてマーカーレスレジストレーションを行い、過剰歯の仮想モデルを画面上に表示されるライブカメラ画像に重ね合わせることで、定位のための術中視覚リファレンスを提供します。このワークフローは、従来のフリーハンド手術による定位が困難と予想される、深く埋伏した過剰歯に特に適しています。
プロトコル
本手順は、中国・昆明の昆明医科大学附属口腔病院の人類研究倫理委員会のガイドラインに従って承認され、実施されました(承認番号:KYKQ2025MEC0077)。臨床画像および術中画像の使用と公開について、患者およびその法定後見人から書面による同意を得ました。
1. 装置の準備
- 抜歯用の滅菌済み器具を準備する。
- ノートパソコンおよびUSB 3.0でパソコンに接続された高精細カメラを含むAR機器を準備する。
2. 術前画像診断および患者の準備(図1)
- 術前に高解像度CBCTに基づく3D再構成を行い、特に上顎骨内における過剰歯の埋伏位置、および隣接歯根および鼻口蓋神経血管束との空間的な位置関係に注意を払う。
注:CBCT撮影パラメータ:New Tom 3G、照射野(FOV):153.60 mm x 153.60 mm、マトリックスサイズ:512 x 512 ピクセル、ボクセルサイズ:0.300 mm、管電圧:110 kVp、管電流:3 mA。- CBCTソフトウェアから、CBCTデータセットをDICOM(Digital Imaging and Communications in Medicine)形式でエクスポートします。
- 3D再構成ソフトウェアと呼称するMimics Medical 21.0を開きます。クリックして ファイル > 新規プロジェクト、患者のDICOMデータセットをインポートし、クリックします 次へ > 開く.
- クリック セグメント > 新しいマスク内 事前定義しきい値セット, 選択 骨 (CT)、スライダーを使用してしきい値の範囲を調整します。この場合、最小値を次の値に設定します。 570 HU および最大値を 3071 HUcraniofacial skeletal data(Maxillaと命名)を含むマスクを生成する。
- クリック セグメント > クロップマスク選択ボックスをドラッグして領域を上顎骨に限定し、クリックします 承知いたしました。翻訳するテキストをご提示ください。.
- クリック セグメント > マスクの編集、選択 消去 ポップアップウィンドウで、2次元ビューおよび3Dビューにおいて上顎歯と接触している下顎歯を削除します。上顎および上顎歯列を取得します。
- 過剰歯および隣接歯を再構築してください。クリック 新しいマスク、選択 エナメル質(CT、小児) 内 定義済みしきい値セット、そしてクリックします 承知いたしました。翻訳するテキストをご提示ください。 患者の歯列データを得るため。
- クリック セグメント > マスクの編集, 選択 消去 ポップアップウィンドウ内で不要な歯を削除し、右上顎切歯の根領域にある過剰歯のみを残します。
- クリック セグメント > マスクの編集 および マルチスライス編集 過剰歯のマスクを精査する。
- 上顎骨および過剰歯のマスクを選択し、右クリックしてクリックします。 計算部分 対応する3Dオブジェクトを生成するため。
- 患者の口腔内スキャンデータを取得し、修復する (図2A).
- スキャンを行う前に、メーカーの指示に従い、スキャンソフトウェア内のキャリブレーションモジュールを使用して口腔内3Dスキャナーをキャリブレーションしてください。口腔内3Dスキャナー(スキャン速度:20 frames/s、単一歯精度:≤0.01 mm、スキャン深度:)を用いて、口腔内歯列のスキャンデータを取得します。 <22 mm)、スキャンデータをSTL形式で書き出す。
- Geomagic Wrap 2021(3Dスキャンデータ処理ソフトウェア)を起動します。
- クリック ファイル > 開く、上顎歯列のスキャンデータのSTLファイルを選択し、クリックします。 オープン.
- 単位選択ウィンドウで、以下を選択してください ミリメートル をクリックします 承知いたしました。翻訳対象のテキストをご提示ください。.
- クリック トリミング > 曲線によるトリミング スキャン端にある冗長で不規則な無効データを除去するため。
- クリック 多角形 > 単一孔の充填 > 平坦な > ブリッジ モデルを閉じるために。
- クリック メッシュ・ドクター > 適用 > 承知いたしました。翻訳するテキストをご提示ください。 モデルを修復するため。
- クリック 保存 そして、ファイル形式としてSTLを選択してください。
3. 3DスキャンデータとCBCT由来の再構成データのレジストレーション
- 3D再構成ソフトウェア内で、クリックします インポート > STL、そして口腔内スキャンモデルの修正済みSTLファイルをインポートします。
- クリック アラインメント > ポイントレジストレーション、そして口腔内スキャンモデルとCBCT由来の歯列モデルの両方で、対応する再現可能なランドマークを選択します。初期的点登録には、共線上にない最低4点が必要であり、登録の安定性を向上させるには6点が推奨されます。例えば、上顎中切歯の近心切縁角、犬歯の尖端、および両側の上顎第一大臼歯の近心頬側尖端または中央窩を選択します。クリックして 翻訳を開始してください。ソーステキストをご提供いただければ、指示に従い、学術的な日本語に翻訳いたします。 最初に登録されたモデルを取得するために。
- オブジェクト内で、クリックします 輪郭の可視化 軸方向、矢状方向、および冠状方向の断面におけるレジストレーションの精度を評価します。口腔内スキャンモデルとCBCT由来の歯列モデルの歯冠形態が、2次元表示において明らかな並進誤差や回転誤差なく、ほぼ完全に視覚的に重なっている場合に、レジストレーションが良好であると判断します。不一致が認められる場合は、クリックしてモデルを調整してください。 再配置 > マウスで移動 および マウスで回転 最終的な登録モデルを得るために。
- クリック ファイル > エクスポート > バイナリSTL > パート、影響を受けた過剰歯モデルと登録済みの口腔内スキャンモデルを選択し、クリックします 追加 > 完了.
4. 認識のための前歯部データの分離(図 2B)
- 3Dスキャンデータ処理ソフトウェアを開きます。
- クリック ファイル > 開く、上顎歯列のスキャンデータのSTLファイルを選択し、クリックしてください 開く.
- 単位選択ウィンドウで、以下を選択します。 ミリメートル をクリックします 承知いたしました。翻訳するソーステキストをご提示ください。.
- クリック トリミング > 曲線によるトリミング犬歯から犬歯までの上顎前歯の歯冠部分を縁取るように、歯肉縁に沿って順次クリックし、クリックしてください。 適用 > 承知いたしました。翻訳するテキストをご提示ください。.
- 中に モデルマネージャー非前歯部の冠部分を選択し、右クリックして、選択します。 削除.
- クリック 多角形 > シングル充填 > 平坦な > ブリッジ緑色の境界線を選択し、マウスの左ボタンを押し下げたままマウスをドラッグして、反対側の端にある境界線を選択し、ブリッジングを完了させます。
- クリック すべて入力 > 適用する > 承知いたしました。翻訳対象のテキストをご提示ください。 モデルの閉鎖を完了させるため。
- クリック メッシュドクター > 適用 > 承知いたしました。翻訳対象のテキストをご提示ください。 モデルの修復を完了させるために。
- クリック 保存 そして、ファイル形式としてSTLを選択します。
5. ARナビゲーションの開始
注意: Intel RealSense D415カメラは、1080p、30 fpsでのRGB画像取得のみに使用され、その深度センシング機能はトラッキングやレジストレーションには使用されませんでした。カメラのキャリブレーションパラメータはソフトウェア開発中に事前定義されており、ARレジストレーションに使用されました。その後の使用において追加のキャリブレーションは不要でした。本システムでは、患者固有の3次元前歯部模型を歯列マーカーとしてレジストレーションを行いました。システムは、この3D模型の投影輪郭および幾何学的特徴を、ライブRGBカメラ映像内の患者の前歯部と照合しました。自動レジストレーション後、仮想的な過剰歯模型が、術前に定義された前歯部模型との空間的な位置関係に従って表示されました。
- ARソフトウェアを起動してください。
- クリック STLのインポート前のステップでエクスポートした、埋伏過剰歯モデルと前歯部歯列モデルを選択し、クリックします。 承知いたしました。翻訳する原文をご提示ください。 クリック プロジェクトを保存します。
6. 術前準備
- 患者を仰臥位にし、歯科用ユニットを手術位置に調整する。
- 口腔内および口腔外領域を0.5%ポビドンヨードで消毒する。
- 滅菌ドレープで頭部、顔面、および頸部を覆い、鼻尖から顎下点までの領域のみを露出させる。
- 手術領域の頬側および口蓋側粘膜に対し、4%塩酸アルチカイン(エピネフリン 1:100,000配合、塩酸アルチカイン 68 mgおよび酒石酸エピネフリン 17 µg含有)を約1.7 mL使用して局所浸潤麻酔を行う。
- カメラのデータケーブルと小型支持ブラケットを滅菌スリーブで覆う。画像取得中は、カメラを滅菌手術野から少なくとも30 cm離しておく。
7. AR支援下における外科的アプローチの確立
注意:本手順は、AR技術に精通した担当口腔外科医、手術助手、およびAR手術アシスタントで構成されるチームで実施してください。
- リトラクターと歯科用ミラーを用いて上唇を挙上し、術野を露出させる。
- ARソフトウェアとプロジェクトファイルを開く。前歯部モデルを選択し、それをレジストレーションマーカーとして使用する。 Virtual and Navigation > Camera AR Navigation をクリックし、使用するカメラを選択してARナビゲーションインターフェースに入る。
- ナビゲーションモジュールが正常に起動すると、ナビゲーションインターフェースにカメラのライブビューが表示される。画面中央にレジストレーションマーカーの輪郭が表示される。カメラが術野から一定の距離と角度に配置されているため、カメラビュー内の歯列の輪郭に合わせて、レジストレーションマーカーのサイズと向きを手動で調整する。このステップは初期アライメントのみを目的としており、最終的なレジストレーションはステップ7.4で自動的に完了する。
- 特徴点マッチングとローカライゼーション信頼度がプリセットの閾値(0.7)に達すると、システムが自動的にレジストレーションを完了する。特徴点マッチングとは、投影された輪郭と、患者個別の3次元前歯部モデルの幾何学的特徴、およびライブRGBカメラビューに見える前歯部との照合を指す。
注:ローカライゼーション信頼度とは、カメラビューにおける歯列マーカーの空間的な位置特定について、ソフトウェアが推定した信頼性を指す。閾値0.7は、自動レジストレーションを承認するために必要な最小限のトラッキング品質としてプリセットされた値である。特徴点マッチングとローカライゼーション信頼度の両方がこの閾値に達したときのみ、レジストレーションが成功したとみなされる。この閾値は、迅速な認識と安定したARオーバーレイを両立させるため、繰り返しの予備テストに基づいて選択されたものであり、定量的に測定された手術上の位置決め精度を表すものではない。 - レジストレーション後、歯列マーカーの輪郭が赤から緑に変化する。術前に定義された空間的関係に基づき、過剰歯の仮想モデルがライブカメラ画像に重ね合わせられ、画面に表示される。この時点で、表示された仮想歯モデルの位置が、埋伏過剰歯の所在を示す。
- 術中の参照として仮想モデルを最適に視認できるよう、カメラの角度を調整する。カメラをゆっくりと回転させると、カメラと歯列マーカーの相対的な視点が変わる。過剰歯モデルと歯列マーカーの空間的関係は術前に定義されているため、画面上の仮想過剰歯モデルの視点は、カメラビューに合わせて更新される。
- 手術中、AR操作アシスタントに小型サポートブラケットを使用してカメラを保持させ、上顎前歯部の術野がカメラビューの中央に位置し、カメラの光軸が術野表面に対して可能な限り垂直に保たれるよう、絶えずカメラ位置を調整して最適な術中視野を確保する。
- ARナビゲーションインターフェースにおいて、モデルの下にメスが見えるまで、仮想過剰歯モデルの透明度を調整する。術者は、重ね合わされた仮想モデルの画面表示上の輪郭を用いて、実際の過剰歯のおよその境界を推定できる。その後、推定される過剰歯の歯頸部を中心に、過剰歯の長軸に対してほぼ垂直に、約 1 cm の唇側粘膜切開を行う (Figure 3A)。粘膜骨膜弁を剥離し、過剰歯上の骨を露出させる。
- 手術器具が頻繁に歯列認識領域を遮り、リアルタイムARナビゲーションが中断される場合は、イメージロック機能を起動する。仮想モデルをライブカメラ画像に重ね合わせた後、実際の解剖学的構造に対するモデルの位置を固定し、画面表示を過剰歯の位置特定のための術中参照として使用する。
注:本症例では、術中の干渉が最小限でリアルタイムARナビゲーションが安定していたため、イメージロック機能は使用しなかった。
8. 埋伏過剰歯の露出および抜去
- AR支援による定位に基づき、画面に表示されたバーチャルモデルの輪郭に従って、実際の過剰歯の位置と概略的な境界を特定する。サージカルハンドピースを用いて、過剰歯の歯冠が露出するまで、推定される歯冠領域上の骨を除去する(図 3B,C)。
- 歯が露出したら、以降の分断および抜歯は、さらなるARガイダンスなしに直接視認下で行う。
- サージカルハンドピースを用いて、露出した歯質を近遠心方向に分断し、歯冠と歯根を分離させて抵抗をなくす。あるいは、歯科用エレベーターと蚊型鉗子を用いて、歯冠と歯根を除去する(図 3D,F)。
- キュレットを用いて抜歯窩を掻爬し、歯嚢組織が残存していないことを確認する。
- 滅菌生理食塩水で抜歯窩を洗浄し、歯片が残存していないことを確認する(図 3E)。
- 3-0非吸収性縫合糸で切開創を閉鎖し、止血ガーゼで圧迫して止血を行う。
9. 術後管理
- 術後1時間、患者の状態を観察し、明らかな創部出血がないことを確認して退院させる。術後2時間から冷たい液状食を開始させ、徐々に軟食へ移行させる。手術部位の口腔衛生を厳格に維持するように患者に指示する。
- 術後感染予防のため、アモキシシリンカプセル0.5 gを1日2回、3日間処方する。術後の痛みに対し、必要に応じてイブプロフェンカプセル0.3 gを1回服用するように患者に指示する。
- 術後1週間に抜糸を行う。創部の出血、痛み、または違和感がないか注意深く観察し、これらの症状が現れた場合は速やかに医療機関を受診するように患者に指示する。
結果
矯正歯科のコンサルテーション中にCBCT検査を受けた17歳の女性患者において、上顎前歯部に2本の過剰歯の埋伏が認められた。矯正歯科医による評価の結果、過剰歯2本と残存乳歯1本の抜去が推奨された。口腔内検査では残存乳歯が確認されたが、過剰歯はいずれも口腔内に萌出していなかった。CBCTでは、右上側切歯の根尖上方に、完全に骨内に埋伏し、倒立した状態で位置する過剰歯が認められた。もう1本の過剰歯は、左上中切歯と側切歯の間の口蓋側に、唇舌方向に配向して位置しており、完全に骨に覆われてはいなかったため、定位の困難さは比較的低かった。病状、治療計画、潜在的なリスク、および代替治療法について患者と家族に十分に説明した後、右上側切歯の根尖上方にあり、骨内に埋伏して倒立している過剰歯をAR支援を用いて抜去することに同意が得られた。もう1本の過剰歯および残存乳歯は、従来の手法を用いて抜去された。
周術期の経過は以下の通りであった。デジタルデザインに15 minを要した。手術中、前歯部を歯列マーカーとして使用した。手動による初期アライメント完了後、ARシステムが自動的にマッチングとレジストレーションを完了したため、点ベースの術中レジストレーション手順を新たに行う必要はなかった。AR支援による位置特定を用い、執刀医は切開部位を特定し、埋伏過剰歯を露出させるための骨窓を形成した。切開から埋伏過剰歯の完全摘出までの手術時間は10 minであった。処置中、手術器具が歯列認識領域を遮ったため、ARトラッキングが一時的に中断された。前歯部が再び露出した後、システムがこれを再認識し、ナビゲーションが再開された。
隣接する歯根や重要な神経血管構造への術中損傷は認められなかった。過剰歯の埋伏歯は、抵抗をなくすために歯冠を分断した後、完全に摘出された。術後の確認により、摘出された歯に欠損がなく、抜歯窩に歯片や歯嚢組織が残存していないことが判明したため、術後の追加のCBCT検査は行わなかった。もう一方の過剰歯は、通常の切開およびフラップ挙上後に摘出され、残存乳歯は通常の手順で抜歯された。
患者は手術の1週間後に抜糸のために再来院した。臨床検査の結果、手術部位に粘膜の発赤、腫脹、またはその他の炎症所見は認められなかった。患者は粘膜の感覚異常を報告しなかった。隣接歯において、打診による不快感および動揺度は認められなかった。
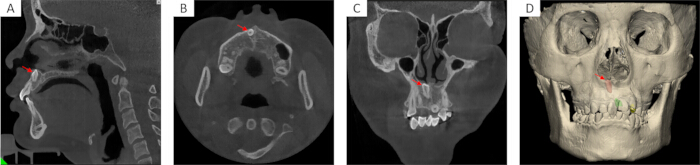
図 1: 余剰歯の術前CBCT画像および3D再構築像。 (A) 矢状断、(B) 軸位断、(C) 冠状断のCBCT画像であり、上顎前歯部に埋伏した余剰歯(赤矢印)の位置と、隣接する歯根および周囲骨との関係を示している。(D) 上顎、歯列、および2本の余剰歯を示す3D再構築モデル。赤色のモデルはAR支援下で抜去した唇側余剰歯を、緑色のモデルは従来の手法で抜去した口蓋側余剰歯を表している。こちらをクリックして、この図の拡大版を表示してください。
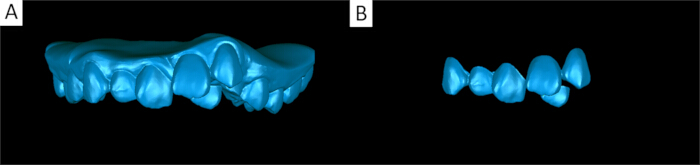
図 2: 口腔内スキャンモデルの処理。(A) 再構築モデルとのレジストレーションに使用した、修復済みの上顎口腔内スキャンモデル。(B) マーカーレスAR輪郭レジストレーションに使用した、トリミング後の上顎前歯部モデル。ここをクリックして、この図の拡大版を表示してください。
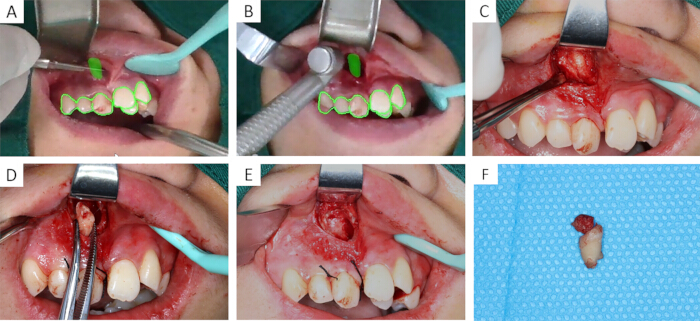
図3埋伏過剰歯の拡張現実(AR)支援下抜去における術中の主要ステップ。(A) 切開前の位置特定。埋伏過剰歯の仮想モデルを、ARナビゲーションインターフェースに表示されたライブカメラ映像に重ね合わせた。緑色の輪郭線はレジストレーション済みの前歯部歯列を示し、緑色のソリッドモデルは計画された埋伏過剰歯の位置を示している。 (B) 骨切除中の位置決めを誘導するために、ARナビゲーションが使用された。 (C) 上層の骨を除去した後、埋伏した過剰歯を露出させた。 (D) 切断された歯の破片を抜歯窩から除去した。 (E) 埋伏過剰歯を完全に抜去した後、抜歯窩を確認した。 (F) 抽出された過剰歯を検査し、完全に除去されたことを確認した。 この図の拡大版を表示するには、ここをクリックしてください。
ディスカッション
過剰歯は一般的な歯の発生異常であり、隣接歯の異常萌出、歯根吸収、歯列弓の不整、嚢胞形成などの合併症を引き起こす可能性があります。永久歯の萌出を妨げる過剰歯、合併症のリスクがある過剰歯、またはその後の矯正治療計画に影響を及ぼす過剰歯については、通常、外科的摘出が主要な治療選択肢となります。粘膜を貫通して萌出して直接視認できる過剰歯や、骨を突き抜けて粘膜切開後に視認可能な過剰歯は、比較的容易に摘出できます。対照的に、骨内に完全に埋伏した過剰歯は、術野で直接観察することができません。これらの歯の唇側・口蓋側の位置、骨窓のサイズ、および外科的アプローチの決定は、主に術前画像に対する術者の空間的解釈と臨床経験に依存するため、特に経験の浅い若手外科医にとってこれらの症例はより困難になります。従来の外科的手法を用いて埋伏過剰歯を摘出することも可能ですが、その成否は術者の経験に大きく依存します。術中の位置特定が実際の歯の位置からずれた場合、過剰な骨削除が行われ、隣接歯の歯根や重要な解剖学的構造を損傷させるリスクが高まります。現在、埋伏過剰歯の摘出にさまざまなデジタル技術が応用されており、歯の位置特定、骨の保存、および合併症の低減において予備的な成果を示しています。しかし、これらの手法には、時間的コストが高い、装置が高価である、普及が困難であるなどの限界が依然として存在します。
本研究では、ステレオカメラに基づき拡張現実(AR)で支援する、埋伏過剰歯の抜歯法を提案します。術前に、CBCTおよび口腔内スキャンデータを用いて、過剰歯と隣接歯の3Dモデルを構築します。マーカーレスARレジストレーションを通じて、仮想モデルをARナビゲーションインターフェースに表示されるライブカメラ画像に重ね合わせることで、外科医が埋伏過剰歯の位置を推定するための視覚的な参照を提供します。このワークフローでは、良好なCBCTと口腔内スキャンのレジストレーション、安定した歯列認識、およびカメラ位置を比較的一定に保ちながらの適切なカメラ角度の調整が、実装を成功させるための重要なステップとなります。これらのステップは、明確な術野の視認性と安定したARオーバーレイを得るために不可欠です。したがって、信頼性の高い術前デジタルデザインと熟練した術中ARシステム操作を確実にするために、十分な前臨床トレーニングと反復練習が必要です。外部マーカーや物理的なサージカルガイドに依存するナビゲーション法と比較して、本法は術野に additional な人工マーカーを配置する必要がありません。これにより、限られた口腔内空間および術野における追加のレジストレーションデバイスによる干渉が軽減され、同時にレジストレーションの根拠として歯列の自然な形態を維持できます。本システムでは、術野の画像がカメラでキャプチャされ、ARオーバーレイがスクリーンに表示されます。そのため、システムの適用はカメラ角度、術野の露出、および器具による遮蔽の影響を受けます。上顎前歯部の唇側アプローチは、通常、より直接的なカメラビューと十分な術野露出を提供します。このアプローチでは軟組織や器具による遮蔽が比較的少なく、歯列輪郭の認識と仮想・現実のオーバーレイ安定性の維持に有利です。従来の手術と比較して、本法は外科医が骨窓のデザインを最適化し、外科的アプローチを局在化させるのに役立ち、それによって合併症のリスクを低減できる可能性があります。他のデジタル技術と比較して、本法はハードウェア構成が比較的単純であり、コストとワークフローの面で一定の利点があります。
しかしながら、本プロトコルには依然としていくつかの限界がある。本症例では、ARは埋伏過剰歯の局在診断の補助に使用され、推定された局在位置が切開部位の決定および骨窓形成の視覚的指標として利用された。あらかじめ計画された切開線、定義された骨窓の境界、手術経路、または歯の分割面は提供されなかったため、このワークフローにおけるARの役割はある程度制限されていた。今後の症例では、切開線の設計、骨窓境界の定義、手術経路の設計、および歯の分割面の事前定義を術前デジタル設計に組み込み、ARを用いて術中に可視化することで、手術経路の計画および術中ガイダンスに対する本手法の価値をさらに高めることができる。ARナビゲーション画像はカメラによる術野の取得に依存しており、画像の鮮明度、照明条件、カメラの角度、および術野の露出度が、歯列の輪郭認識とレジストレーションの安定性に影響を及ぼす可能性がある。術中、カメラは助手が滅菌条件下で保持する。したがって、手の震えや視野角の変化によるオーバーレイのずれを避けるため、カメラと術野の間の相対的な安定性を維持しなければならない。また、本プロトコルで使用したマーカーレスレジストレーション法は前歯部の輪郭に基づいている。手術器具、吸引装置、または軟組織がカメラの視界を遮ると、ナビゲーションが中断される可能性がある。そのような場合、レジストレーションを繰り返す必要があり、手術のワークフローに影響を与える可能性がある。さらに、術者は主にディスプレイ画面上のARオーバーレイを観察する。初心者にとって、画面上の二次元表示は人間の眼が持つ自然な立体視とは異なるため、仮想モデルと実際の術野との空間的関係を理解するのが困難な場合がある。これらの課題に対処するためには、トレーニングとシステムの最適化の両面から改善が可能である。第一に、3Dプリンタ製モデルを用いた標準化されたシミュレーショントレーニングを行うことで、術者が画像レジストレーション、仮想・実像のオーバーレイの解釈、およびAR支援による骨窓の局在診断に習熟し、技術的な不慣れに起因する局在誤差を軽減できる。第二に、トラッキングアルゴリズムと臨床適用シナリオをさらに最適化できる。例えば、安定したレジストレーションが達成された後、歯列の輪郭と仮想モデルの空間的関係をロックし、歯列の特徴が再び露出した際に仮想モデルの位置をリアルタイムで更新するといった方法が考えられる。また、カメラを機械的な支持具で固定するか、手術用ライトに統合することで、手持ちカメラの振動と操作上の負担を軽減することができる。
ステレオカメラを用いたAR支援による埋伏過剰歯抜去法は、術中の定位のために直感的かつ簡略化された視覚的補助を提供します。この手法は、ハードウェア構成、ワークフロー、および潜在的な臨床実装において一定の利点があります。しかしながら、本件の単一症例提示は臨床現場における実現可能性を示したのみであり、その臨床応用には注意が必要です。定位精度、臨床的効率性、および安全性を検証するためには、さらに大規模なサンプルによる多施設共同研究が必要とされます。装置の技術的優位性とアクセスのしやすさを考慮すると、高度なデジタル手術装置へのアクセスが制限されることが多い一次医療現場において、本手法は将来的に有用である可能性があります。本研究は、埋伏過剰歯の抜去に本技術を用いることの実現可能性を予備的に示し、標準化されたAR支援抜去ワークフローを確立するための手法的な基礎を提供するものです。
開示事項
著者は、英語の校閲および翻訳支援のみを目的としてDeepSeekを使用しました。AIによる支援を受けたすべての文章は著者によって確認および修正されており、原稿の最終的な内容については著者が全責任を負います。
謝辞
本研究は、昆明医科大学複雑顎顔面奇形診断治療チーム(2024XKTDTS08)、雲南省臨床医学センター研究プロジェクト(2024YNLCYXZX0227, 2024YNLCYXZX0229)、雲南口腔疾患臨床研究センター(202505AJ310001)、雲南省高レベル人材育成支援計画(YNWR-MY-2020-086)、および昆明医科大学教育教学研究プロジェクト(2026-JY-Z-18)の支援を受けて行われました。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 0.5% ポビドンヨード | N/A | N/A | 手術前の口腔内および口腔外の消毒に使用。 |
| 3-0 非吸収性シルク縫合糸 | Johnson (Suzhou) Medical Devices Co., Ltd. | 組織の縫合。 | |
| 4% アジカイン塩酸塩(エピネフリン含有) | 局所麻酔に使用。 | ||
| カメラ | Intal RealSense | D415 | マーカー認識のためのリアルタイム視界の取得に使用。 |
| CBCT | Quantitative Radiology s.r.1.Verona, Italy | New Tom 3G | 歯および周囲構造の画像取得に使用。 |
| キュレット | N/A | N/A | 抜歯窩のキュレットおよび残留歯嚢組織の除去に使用。 |
| 歯科用エレベーター | N/A | N/A | 分割した歯冠および歯根断片の脱離および除去に使用。 |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, China. | https://www.e3d-med.com/ | ARナビゲーションソフトウェア。 |
| Geomagic Wrap 2021 | 3D Systems Corporation | version 2021 | 口腔内スキャンモデルの処理および、レジストレーションマーカーとして使用するための前歯のセグメンテーション。 |
| 止血ガーゼ | N/A | N/A | 創閉鎖後の圧迫止血に使用。 |
| 口腔内スキャナー | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | デジタル歯列データの取得に使用。 |
| J45-LED 外科用ハンドピース | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | 過剰歯上の骨除去および歯冠と歯根の分割に使用。 |
| ノートパソコン | Lenovo Group Limited | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | ARソフトウェアの実行。 |
| Mimics | Materialise | version 21.0 | 3次元再構成に使用。 |
| 滅菌ドレープ | N/A | N/A | 頭部、顔面、頸部を覆い、手術領域のみを露出させるために使用。 |
| 滅菌スリーブ | N/A | N/A | 術中の画像取得時に、カメラデータケーブルと小型支持ブラケットを覆うために使用。 |
| USB 3.0 ケーブル | N/A | N/A | 画像取得のためにカメラをノートパソコンに接続するために使用。 |
参考文献
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.