우리는 관절 연골 결손에 이전의 이식 연골의 BioComposite을 일축 또는 이축 기계적 변형을 적용 할 수 있습니다 소설 기계적 하중 생물 반응기를 설계했습니다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
이 논문에서
요약
초록
우리는 이식을 위해 제작 된 조직 공학적 바이오 복합 재료를 일축 또는 이축 기계적 변형을 적용 할 수있는 로딩 장치를 설계했다. 장치가 주로 네이티브 기계 계통을 모방 생물 반응기로서 기능하지만, 그것은 또한 포스 피드백 또는 구조의 기계적 테스트를 제공하는로드 셀이 장착되어 있습니다. 장치 과목 로딩 용량의 큰 정밀도 (진폭과 주파수)과 축이 둘있는 기계적 부하에 연골 구조를 설계하고 표준 조직 문화 인큐베이터 안에 들어갈 정도로 컴팩트합니다. 그것은 바로 조직 배양 플레이트에 샘플을로드하고 여러 플레이트 크기는 시스템과 호환됩니다. 이 장치는 정밀 유도 레이저 응용 프로그램에 대한 제작 구성 요소를 사용하여 설계되었습니다. 이중 축 방향 하중은 두 개의 직교 단계로 이루어집니다. 단계 50 밀리미터 이동 범위를 가지고 스테퍼 모터 액츄에이터에 의해 독립적으로 구동에 의해 제어50nm 이하의 스텝 크기를 가능 마이크로 스테핑 기능을 특징으로하는 폐 루프 스텝 모터 드라이버. 폴리 설폰 로딩 플래 튼은 이중 축 이동 플랫폼에 결합된다. 단계의 움직임은 철저히 실험실 고급 위치 정보 기술 (APT) 소프트웨어에 의해 제어됩니다. 스테퍼 모터 드라이버는 주파수 및 전단 독립적으로 동시에 압축을 모두 진폭의 하중 매개 변수를 조정하는 소프트웨어와 함께 사용됩니다. 위치 피드백은 여행의 전체 50mm 이상 이하 3 ㎛의 위치 정확도로 번역, 0.1 ㎛의 양방향 반복성과 20 나노 미터의 해상도가 선형 광 인코더에 의해 제공됩니다. 이 인코더는 진정한 나노 포지셔닝 기능을 보장하기 위해 드라이브 전자 장치에 필요한 위치 피드백을 제공합니다. 감지하는 힘 피드백이로드 반응을 연락하고 평가할 제공하기 위해, 정밀 소형 로드셀 하중 플래 튼 나아 갔다 사이에 위치G 플랫폼입니다. 로드 셀은 0.15 %로 0.25 % 풀 스케일의 높은 정확도를 가지고 있습니다.
서론
우리는 이식을 위해 제작 된 조직 공학적 바이오 복합 재료를 일축 또는 이축 기계적 변형을 적용 할 수있는로드 생물 반응기를 설계했습니다. 이 장치는 주로 관절 연골을위한 설계 교체를위한 생물 반응기로 설계, 그것은 또한 인간의 신체의 다른 하중 조직에 사용될 수 있습니다. 이 생물 반응기 디자인에있는 우리의 동기는 운동의 부재로 인해 마비 병아리 배아 관절 연골의 비정상적인 형성의 정액 관찰 한 Drachman 및 Sokoloff 1에서 유래한다. 마찬가지로 운동은 정상 근육과 뼈의 개발에 필수적이다. 이 개념을 유지, 많은 연구 그룹은 체외 재배시 물리적 자극의 방법을 다른 모드를 조사 한 것은 세포 생체 재료 바이오 복합 재료 및 조직 절편 2-7의 생화학 적 및 기계적 성질을 조절한다. 기능 조직 공학의 개념조직의 기능적 특성을 향상시키기 위해 기계적 자극의 체외 사용을 포함, 조직 생체 스트레스에서 예상을 견딜 8,9를 변형 할 수있는 기계적 특성을 즉. 많은 연구 관절 조인트 설계 연골 구조를 자극하는 전단 및 압축의 측면에서 사용 기계적 부하를보고합니다. Mauck 등. 10 만 기계적 하중도 중요한 고려 성장 인자의 부재에서 중간 엽 줄기 세포의 연골을 유도 할 수 있습니다하는 것이 좋습니다. 이러한 조직 배양시 압축이나 전단 등의 간헐적 인 기계적 하중의 응용 프로그램이 연골과 뼈 형성을 조절하기 위해 표시되었습니다, 그러나 부하의 최적 선량은 세포와 조직 속성을 11으로 다릅니다.
관절 연골의 가장 중요한 기능은 내 압축 및 전단 힘을 견딜 수있는 능력입니다관절, 따라서 높은 압축 및 전단 탄성 계수를 가지고있다. 설계 연골의 기능을 기계적 강도와 생리 학적 미세 구조의 부족은 생체 내에서 신 연골의 파괴 및 관절 연골의 교체 전략의 실패로 귀착되었다. 압축 및 전단은 일반적으로 조절하고 관절 연골 바이오 복합 재료의 기계적 강도를 개선하기 위해 입증되어 있지만, 조합 방식은 드문 6,12-15입니다. Wartella 웨인 16 반월 상 연골 교체를 생산하는 긴장과 압축을 적용 생물 반응기를 설계했습니다. 왈드 등. 15 다공성 칼슘 인산염 기판에서 배양 연골 세포로 압축 및 전단을 적용하는 장치를 설계했다. 총통 등. 17 체외 젤의 성인 개 연골 세포의 배양 및 이축 기계화의 응용 프로그램과 기본 연골 일치하는 기계적 특성을 보여anical로드 (압축 변형 된로드 및 미끄럼 접촉 로딩).
축이 둘있는 기계적 하중 생물 반응기는 원래 조직 설계 연골의 형태 학적 적응을 유도하는 전반적인 목표와 우리의 실험실에있는 다니엘 추에 의해 설계되었습니다 현재 18보다 높은 압축 및 전단 계수의 결과로 생성합니다. 우리는이 연구는 크게 mechanotransduction의 임상 관련 조직을 설계하기 위해 변조 될 수있는 방법을 우리의 폭 넓은 이해를 증가 할 전망이다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
1. 이축 로딩 생물 반응기 설계
- 생물 반응기는 큰 적재 용량의 정밀도 (진폭과 주파수) 및 다양한 종류의에 응용 프로그램과 함께, 설계 조직에 일축 또는 이축 기계적 변형을 적용 정밀 유도 레이저 응용 프로그램에 대해 철저히 연구소 (뉴턴, MA)에 의해 제조 두 단계를 사용합니다 Single에서 24 잘 플레이트 (그림 1)의 조직 배양 조건.
- 이중 축 방향 하중은 두 TravelMax 단계 (LNR50SE)에 의해 수행됩니다. 이 단계는 XZ 구성에 직교 장착되어 있습니다. 수평 단계는 X 축을 따라 진동에 의해 동적 전단 동작을 제공합니다. 수직 단계는 Z 축을 따라 진동에 의해 동적으로 압축 하중을 제공합니다. 이 단계 미만의 스텝 크기를 사용, 50mm 이동 범위를 가지고 마이크로 스테핑 기능을 특징으로하는 폐 루프 스텝 모터 드라이버 (BSC102)에 의해 제어 스테퍼 모터 액츄에이터 (DRV014)에 의해 독립적으로 구동됩니다50 nm의.
- 이 장치는 단단한 25cm에 장착되어 X 30cm X 12.5 기계 부품의 조립을위한 플랫폼 및 조직 배양 플레이트의 설치에 사용됩니다 mm 알루미늄베이스 플레이트. 조정 운동 정지는 알루미늄베이스 플레이트 자리에 조직 배양 플레이트를 잠그는 데 사용됩니다. 이 운동 중지 그렇지 않으면 손으로 달성 할 수없는 정확한 정렬을 허용하도록 미세 조정 나사가 있습니다. 베이스 플레이트의 모듈 형 설계는 서로 다른 크기와 모양 (배양 접시 대 멀티 - 웰 플레이트)의 판을 수용하기 위해 이러한 운동 정지를 유연하게 배치 할 수 있습니다.
- 맞춤 가공 폴리 설폰 로딩 플래 튼은 정밀 가공 오른쪽 꺾쇠 괄호를 통해 양방향 축 이동 플랫폼에 결합된다. 폴리 술폰 재료는 가공의 용이성 및 살균의 용이성 인해 생체 적합성에 선택되었다.
- 단계의 움직임은 철저히 연구소 '고급 포지셔닝 기술 (APT) 소프트웨어에 의해 제어됩니다. 스테퍼 모터 드라이버는 우리입니다주파수 및 전단 독립적으로 동시에 압축을 모두 진폭의 부하 매개 변수의 조정을 허용하는 소프트웨어와 함께 ED.
- 위치 피드백은 각 이동 플랫폼에 연결되고 소프트웨어와 통합 된 선형 광 인코더에 의해 제공됩니다. 엔코더 시스템은 여행의 전체 50mm 이상 이하 3 ㎛의 위치 정확도로 번역, 0.1 ㎛의 양방향 반복성과 20 나노 미터의 해상도를 가지고 있습니다. 이 인코더는 진정한 나노 포지셔닝 기능을 보장하기 위해 드라이브 제품 및 절대 위치의 직접 판독하는 데 필요한 위치 피드백을 제공합니다.
- 플래 튼과 샘플 사이의 접촉을 감지하는 데 필요한 힘 피드백을 제공하고로드 응답 로딩 플래 튼 및 이동 플랫폼 (그림 2) 사이에 위치 정밀도 소형 로드셀 (하니웰 모델 31) 평가하기 위하여. 로드 셀은 높은 정확도의가0.15 % 0.25 % 풀 스케일. 로드 셀의 표시 장치 (SC500)는 5 소수 자릿수까지의 하중 측정을 제공 할 수 있습니다. 또한, 그것은 컴퓨터에 데이터 수집이 가능하도록 RS-232 포트가 있습니다.
2. 셀 시드 아가로 오스 구문
- 4 % 아가로 오스 준비 20 ML 50 ML 플라스크에 DMEM (무첨가), 종기, 그리고 70에서 계속 사용할 때까지 ° C 오븐에 0.8 g 아가로 오스를 추가합니다.
- 원하는 세포 시딩 밀도의 두 배 금액에 대한 세포 현탁액의 볼륨을 조정합니다. 이 서스펜션은 원하는 시딩 밀도에서 2 % 아가로 오스 겔을 만드는 4 % W / V 아가의 동량으로 혼합된다.
- 인큐베이터에있는 세포 현탁액 한 10 ㎖ 피펫을 모두 놓습니다.
- 겔 캐스팅 시스템을 설정합니다. 하나의 1.5 mm 한 0.75 mm 스페이서 플레이트 2.25 mm 두께의 젤을 만들어 함께 넣어해야합니다. 다른 크기 스페이서 플레이트는 다른 겔 두께 생성하는 데 사용할 수 있습니다. 겔 캐스팅 시스템이 접시 toget을 보관 유지하는데 충분한 크기가 아닌 경우그녀는, 그래서 그들은 안전하게 누출을 방지하기 위해 녹화해야합니다.
- 다음 단계는 아가로 오스는 응고되기 전에 빨리 겔 금형에 앞서 준비 아가 피펫으로 세포 현탁액을 혼합하는 것입니다. 오븐에서 액체 아가로 오스를 제거하고있는 멸균 온도계를 배치합니다. 아가로 오스는 ° C 세포와 혼합하기 전에 42-43로 냉각해야합니다. 37 ° C.에 세포 현탁액을 따뜻하게 아가로 오스는 43 명중하면 ° C, 신속하게 원하는 금액을 피펫 다음 즉시 혼합하는 몇 번을 세포 현탁액을 피펫. 다음 즉시 젤 금형에 전체 혼합물을 피펫.
- 젤 15 분 동안 응고 후 조심스럽게 수평 위치로 기울 수 있습니다.
- 상단 유리 접시 생검 펀치 펀치 디스크를 제거합니다. 디스크는 작은 멸균 주걱 포착 할 수 있습니다. 우리의 경험에서, 9 ML 젤보다 백 5 mm 직경의 디스크를 만들 정도로 컸다.
3. 문화 디스크
- 24도 아닌 조직 문화 처리 플레이트의 각 우물에서 개최 한 디스크.
- 각 well에 혈청이없는 연골 분화 매체 2 ML을 추가합니다.
- (37 ° C, 5 % CO 2) 배양기에서 접시를 넣어.
- 미디어 변경, 1 mL을 잘 2-3 일마다 교체합니다.
4. 기계적 하중에 대한 샘플의 고정
- 4 % 아가로 오스 (어떤 세포 현탁액을 추가 없음)와 젤 샘플 자체 (로드하는 동안 간섭을 방지하기 위해)보다 얇은해야한다를 준비합니다. 권장 두께는 1.5-1.9 mm (2.25 mm 두께 샘플)입니다.
- 일단 24 잘 플레이트 펀치 16mm 직경의 디스크, 겔화. 원하는 경우 각 디스크에서 샘플 펀치 한 5 개 mm 구멍 펀치에게 미디어 변경하는 동안 배치 할 피펫의 디스크의 가장자리에 다른 5mm 구멍 안으로 배치 수 있습니다.
- 일단 아가 웰은 24 잘 플레이트의 장소는 그림 3과 같이,되었습니다.
- 아가로 오스 W 번ELL 학생이 24 웰 플레이트에 각 잘 샘플을 맞는 누릅니다. 샘플은 아가로 오스 우물의 정상에서 돌출한다.
5. 기계적 하중
- 플래 튼 (그림 2) 소독.
- 셀을로드하는 알루미늄 플레이트를 고정합니다. 보안 플래 튼 / 스테이지로로드 셀 / 알루미늄 플레이트 어셈블리를로드.
- 스테퍼 모터 컨트롤러 (뒷면 스위치)를 켭니다.
- PC 및 열기 "APT 사용자"프로그램 (그림 4)를 켭니다.
- 화면 왼쪽 수평 스테퍼 모터를 제어합니다. 화면 오른쪽 수직 스테퍼 모터를 제어합니다. 각 화면에서, "그래픽 제어"탭은 수동 위치 결정이 가능하며 이동 "시퀀서"탭을 자동화 할 수 있습니다. 모든 객실에는 mm입니다.
- 두 화면의 "그래픽 컨트롤"탭으로 이동하여 "홈 / 제로"버튼을 누릅니다. 두 스테퍼 모터 50 mm의 범위가 있습니다. "홈 / 제로"를 누르면 제로 위치 (상단과 가장 오른쪽 위치)에 두 스테퍼 모터를 보내드립니다.
- 준비 할 것이다E 각 우물에서 일부 미디어를 제거하여로드 24 잘 플레이트의 샘플입니다. 미디어 더 1보다 ㎖를로드하는 동안 오버플로를 방지하기 위해 각 잘 남아 있어야합니다. 충분한 미디어 샘플을 커버 유지하기 위해 잘 남아 있는지 확인합니다.
- 인큐베이터가 기기 고장을 방지하기 위해 습도가 낮은 조건에서 보관합니다.
- 장소에 24도 생물 반응기에서 플레이트와 플래 튼과주의를 줄.
- 플레이트는 네 개의 조정 운동 로케이터를 사용하여 생물 반응기에 고정되어 있습니다. 쉽게 플래 튼을 줄 수 있도록, 두 왼쪽 로케이터는 미리 배치되어있다. 플레이트가 안전하도록 오른쪽 두 로케이터를 조입니다. 생물 반응기베이스의 전면까지 세척 접시를 줄 수 있는지 확인하십시오.
- "그래픽 컨트롤"탭에서 특정 스테퍼 모터의 위치를 수동으로 위치 상자를 클릭하여 입력 할 수 있습니다. 천천히 플래 튼을 낮추고 접시 줄을 수평으로 이동하려면이 기능을 사용합니다.
- 플래 튼은 샘플의 만남에 가까운되면 매우 느린 단위로 플래 튼을 가지고 시작 (0.1 mm)는 소정의 시작 위치에 도달 할 때까지 (파트 6 참조).
- 시작 위치에 도달하면, 탭 "시퀀서를 이동"을 눌러 원하는 이동 순서를로드로 이동 "로드." 그런 다음 시작 "실행"을 누릅니다. (그림 5) 제 7 부 참조하십시오. 주입 프로토콜을 작성합니다.
- 로드가 완료되면 수동으로 플래 튼을 올립니다. 모든 샘플은 플래 튼에 붙어있는 경우, 신중하게 잘 멸균 주걱을 사용하여 적절한에 다시 넣습니다.
- 생물 반응기에서 24 잘 플레이트를 제거하고 용지를 교체하십시오.
- 조심스럽게로드 셀에서 플래 튼을 제거하고 악기의 전원을 끕니다.
6. 교정 로딩 플래 튼
적절한 긴장이 샘플에 적용되어 있는지 확인하려면 각 플래 튼은 신중하게 실험을 시작하기 전에 보정해야합니다.
- 5.8 단계 5.1를 수행합니다.
- 수동으로 25mm 위치에서 수평 스테퍼 모터를 넣어.
- 그냥 간신히 생물 반응기의 바닥에 접촉 조심스럽게 낮은 플래 튼을 때까지. 로드셀이 시점에서 증가 된 부하를 표시합니다. 수직 스테퍼 모터 (모든 압축 변형률 측정은이 값으로 계산되므로, 가능한 한 정확하게)의 정확한 위치를 적어 둡니다.
- 위치를 기록합니다. 이 값은 샘플 크기와 원하는 변종에 따라 투약 프로토콜을 작성하는 데 사용됩니다.
7. 주입 프로토콜을 작성
- 생물 반응기는 동시에 또는 개별적으로 압축 및 전단을 모두 변형을 적용 할 수 있습니다. 용기를 압축 변형, 동적 변형률 진폭, 주파수를로드 : 세 가지 주요 매개 변수를 결정해야합니다.
- 용기의 변형이 샘플에서 플래 튼의 이륙을 방지하기 위해 적용됩니다.
- 샘플 동적 변형률 진폭과 주파수 하중주파수가 선택됩니다.
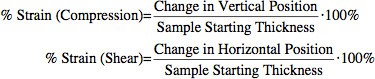
이 연구에서 우리는 다음과 같이 압축 및 전단 변형을 정의
예를 이축 분배 프로토콜
샘플 두께 : 2.25 mm
자체 스트레인 (압축) : 샘플 간격의 10 % (0.225 mm)
동적 변형률 진폭 (압축) : 10 % (+ / - 시료 두께의 5 %)
주파수 (압축) : 1 Hz에서
동적 변형률 진폭 (전단) : 샘플 간격 (0.5625 ㎜)의 25 % : 전단 응력은
수평으로 이동하는 플래 튼하여 샘플에 적용.
주파수 (전단) : 0.5 Hz에서
일반적인 투약 프로토콜은 하루에로드 3 시간이다.이 예제에서는 동적 및 전단 하중이 동시에보다는 순차적으로 적용됩니다. 우리는이 패턴을 잘 MIM 믿는다인간의 무릎에 ICS는 복잡한 로딩 환경을 제공합니다.
- 투약 프로토콜이 선택되면, 압축 이동 시퀀스 프로그램을 작성해야합니다.
- 이동 순서는 스테퍼 모터가 지정된 가속과 최대 속도로 이동됩니다 위치의 목록처럼 소리를 정확히 것입니다.
- 프로토콜 및 플래 튼 보정 값 (파트 6에서) 배치에 따라 원하는 수직 위치를 계산합니다.
- 플래 튼 1 예 계산은 아래에 제공됩니다 :
보정 값의 차이 수직 위치 원고 교정 값 (생물 반응기의 접촉 하) 0mm 29.7700 mm 플래 튼은 샘플과 접촉 (2.25 mm 샘플)를 만드는 4.4140 mm 25.3560 mm 생비 (5 % 간격) 4.3015 mm 25.4705 mm 스트레인 (10 % 두께) 4.1890 mm 25.5810 mm 스트레인 (15 % 두께) 4.0765 mm 25.6955 mm - 일단 위치는, 가속과 정확한 주파수를 얻을 수있는 최대 속도 값으로 실험을 계산됩니다. 사이클의 수 (1 Hz에서 3 시간 예 : 10,800 사이클) 따라서 선택해야합니다.
- 예를 들어 동적 압축 이동 시퀀스 프로그램 (10 % 자체 압축, 10 %의 동적 변형률 진폭, 1 Hz에서) (그림 5)
- 동적 전단 이동 시퀀스 프로그램 : 사이클의 수는 원하는 주파수 및 기간 (0.5 Hz에서 3 시간 동안 예를 들어, 5,400 사이클)에 따라 선택되어야한다.
- 예를 들어 동적 전단 이동 시퀀스 프로그램 (10 % 자체 압축, 0.5625 mm (두께의 25 %) 동적 전단 변형률 진폭 0.5Hz에서) (그림 5).
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
이 장치는 2,000 만 셀 / ML 연골 세포와 아가로 오스 젤 시드를 사용하여 테스트 단축 (압축) 또는 이축 (압축 및 전단) 기계적 하중의 존재에서 재배되었다. 기본 돼지 연골 세포는 2-4 개월 된 돼지의 관절 연골에서 분리되었다. 5 개 mm 직경 1.5 mm 두께의 샘플은 정의 연골 배양 배지 (높은 혈당 DMEM, 1 % ITS + 미리 섞은 것, 100 U / ML 페니실린, 100 ㎍ / ㎖ 스트렙토 마이신, 2 mM의 L-글루타민, 2.5 ㎍ / ㎖ 2 ㎖에서 배양 하였다 암포 테리 신 B, 37 24 - 웰 플레이트에 50 ㎍ / ㎖ 아스 코르 빈산, 0.1 mM의 불필요한 아미노산 (NEAA), 프롤린 0.4 밀리미터) ° C, 5 % CO 2. 10 -7 M의 덱사메타손 10 NG / ML TGF-β1은 문화의 처음 10 일 동안 제공 하였다. 샘플은 일 10-30 사이 3 시간 / 하루에로드 된. 단축로드가 10 % 압축 피크 - 투 - 피크 진폭으로 구성, 1...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
우리는 이식을 위해 제작 된 조직 공학적 구조로 일축 또는 이축 기계적 변형을 적용 할 수있는 로딩 장치를 설계했습니다. 장치가 기본 조직이나 이전에 다른 치료 후 기계적 특성을 설명하기 위해 설계된 바이오 복합 재료의 체외 배양에 대한 생물 반응기 나 테스트 장치로 사용할 수 있습니다. 장치 과목 24 잘 접시에 하나의 큰 부하 용량의 정밀도 (진폭과 주파수) 및 조직 배양 조건의 넓은 다양한 응용 프로그램과 축이 둘있는 기계적 하중에 조직 구조를 설계.
전단 하중의 응용 프로그램은이 시스템의 설계에 대한 독특한 도전의 세트를 발표했다. 영양 전송을 극대화하기 위해, 구조는 원래 24 잘 플레이트의 각 웰에 일축했다. 용기의 압축 변형이 보험으로 이것은 동적 압축에 대한 문제를 제시하지 않았다샘플 플래 튼 접촉이 손실되지 않았습니다. 전단 변형이 프로토콜에 추가 될 때, 그러나, 일축 샘플 플레이트의 하단 하락 및 플래 튼 일부 손실 문의하십시오. 또한, 이...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
공개 사항
저자는 그들이 더 경쟁 재정적 이익이 없다는 것을 선언합니다.
감사의 글
이 작품은 연구 및 개발, RR & D 서비스, 재향 군인의 미국학과, NIH 코 브레 1P20RR024484, NIH K24 AR02128 및 방위 W81XWH-10-1-0643학과 사무실에 의해 지원되었다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| < 강> 시약< / 강> | |||
| DMEM, 고 포도당, 피루브 산 | Invitrogen | 11995 | |
| 아가로 스 유형 II | 시그마 | CAS 39346-81-1 | |
| 페니실린 스트렙토 마이신 글루타민 100X | Invitrogen | 10378-016 | |
| ITS + Premix | BD Biosciences | 354352 | |
| 펜 연쇄상 구균 글루타민 | Invitrogen | 10378-016 | |
| Amphotericin B | , Invitrogen | 041-95780 | |
| Ascorbic Acid | Sigma | A-2218 | |
| Nonessential Amino Acid Solution 100x | Sigma | M-7145 | |
| L-proline | Sigma | P-5607 | |
| Dexamethasone | Sigma | D-2915 | |
| Recombinant Human 성장 인자 변화 β 1 | R& D Systems | 240-B-010 | |
| EQUIPMENT | |||
| Model 31 로드셀 (1000 g) | Honeywell | AL311 | |
| 모델 31 로드셀 (1000 g) | Honeywell | AL311 | |
| 단일 채널 디스플레이 | Honeywell | SC500 | |
| 50 mm 선형 인코딩 Travelmax 스테이지 with Stepper Actuator | Thorlabs | LNR50SE/M | |
| 2채널 스테퍼 모터 컨트롤러 | Thorlabs | BSC102 | |
| 50mm 사다리꼴 스테퍼 모터 드라이브 (2) | Thorlabs | DRV014 | |
| 조정 가능한 운동학적 로케이터 (4) | Thorlabs | KL02 | |
| 정밀 직각 플레이트 | Thorlabs | AP90/M | |
| 수직 장착 브래킷 | Thorlabs | LNR50P2/M | |
| 솔리드 알루미늄 브레드보드 | Thorlabs | MB3030/M | |
| 겔 주조 시스템, 1.5mm 및 0.75mm 스페이서 플레이트, | BioRad | #1653312 및 #1653310 | |
| 일회용 생검 펀치, 5mm | Miltex, Inc. | 33-35 | |
| 16mm 중공 펀치 | Neiko Tools | ||
| 비조직 배양 처리 플레이트, 24 웰, 평평한 바닥 | BD Biosciences | 351147 | |
| 압반 적재용 초방습 폴리설폰 시트 | McMaster-Carr | 86735k19 | 맞춤형 가공 |
참고문헌
- Drachman, D. B., Sokoloff, L. The role of movement in embryonic joint development. Devl. Biol. 14, 401-420 (1966).
- Buschmann, M. D., Gluzband, Y. A., Grodzinsky, A. J., Hunziker, E. B. Mechanical compression modulates matrix biosynthesis in chondrocyte/agarose culture. J. Cell Sci. 108, 1497-1508 (1995).
- Vunjak-Novakovic, G., et al. Bioreactor Cultivation Conditions Modulate the Composition and Mechanical Properties of Tissue-Engineered Cartilage. Journal of Orthopaedic Research. 17, 130-138 (1999).
- Gooch, K. J., et al. Effects of Mixing Intensity on Tissue-Engineered Cartilage. Biotechnology and Bioengineering. 72, 402-407 (2001).
- Carver, S. E., Heath, C. A. Increasing extracellular matrix production in regenerating cartilage with intermittent physiological pressure. Biotechnology and Bioengineering. 62, 166-174 (1999).
- Frank, E. H., Jin, M., Loening, A. M., Levenston, M. E., Grodzinsky, A. J. A versatile shear and compression apparatus for mechanical stimulation of tissue culture explants. J. Biomech. 33, 1523-1527 (2000).
- Wagner, D. R., et al. Hydrostatic pressure enhances chondrogenic differentiation of human bone marrow stromal cells in osteochondrogenic medium. Ann. Biomed. Eng. 36, 813-820 (2008).
- Butler, D. L., Goldstein, S. A., Guilak, F. Functional Tissue Engineering: The Role of Biomechanics. J. Biomech. Eng. 122, 570-575 (2000).
- Guilak, F., Butler, D. L., Goldstein, S. A. Functional Tissue Engineering. The role of biomechanics in articular cartilage repair. Clin. Orthop. 391S, S295-S305 (2001).
- Mauck, R. L., Byers, B. A., Yuan, X., Tuan, R. S. Regulation of cartilaginous ECM gene transcription by chondrocytes and MSCs in 3D culture in response to dynamic loading. Biomech. Model Mechanobiol. 6, 113-125 (2007).
- Rubin, C., Xu, G., Judex, S. The anabolic activity of bone tissue, suppressed by disuse, is normalized by brief exposure to extremely low-magnitude mechanical stimuli. FASEB J. 15, 2225-2229 (2001).
- Wimmer, M. A., et al. Tribology approach to the engineering and study of articular cartilage. Tissue Eng. 10, 1436-1445 (2004).
- Miyata, S., Tateishi, T., Ushida, T. Influence of cartilaginous matrix accumulation on viscoelastic response of chondrocyte/agarose constructs under dynamic compressive and shear loading. J. Biomech. Eng. 130, 051016(2008).
- Heiner, A. D., Martin, J. A. Cartilage responses to a novel triaxial mechanostimulatory culture system. J. Biomech. 37, 689-695 (2004).
- Waldman, S. D., Couto, D. C., Grynpas, M. D., Pilliar, R. M., Kandel, R. A. Multi-axial mechanical stimulation of tissue engineered cartilage: review. Eur. Cell Mater. 13, 66-73 (2007).
- Wartella, K. A., Wayne, J. S. Bioreactor for biaxial mechanical stimulation to tissue engineered constructs. J. Biomech. Eng. 131, 044501(2009).
- Bian, L., et al. Dynamic mechanical loading enhances functional properties of tissue-engineered cartilage using mature canine chondrocytes. Tissue Eng. Part A. 16, 1781-1790 (2010).
- Design of a Biaxial Loading Device for Cartilage Tissue Engineering. Bilgen, B., et al. 57th Annual Meeting of the Orthopaedic Research Society (ORS), , 1815(2011).
- Mauck, R. L., Wang, C. C., Oswald, E. S., Ateshian, G. A., Hung, C. T. The role of cell seeding density and nutrient supply for articular cartilage tissue engineering with deformational loading. Osteoarthritis Cartilage. 11, 879-890 (2003).
- Mauck, R. L., et al. Functional tissue engineering of articular cartilage through dynamic loading of chondrocyte-seeded agarose gels. J. Biomech. Eng. 122, 252-260 (2000).
- Demarteau, O., Jakob, M., Schafer, D., Heberer, M., Martin, I. Development and validation of a bioreactor for physical stimulation of engineered cartilage. Biorheology. 40, 331-336 (2003).
- Grad, S., et al. Surface motion upregulates superficial zone protein and hyaluronan production in chondrocyte-seeded three-dimensional scaffolds. Tissue Eng. 11, 249-256 (2005).
- Schatti, O., et al. A combination of shear and dynamic compression leads to mechanically induced chondrogenesis of human mesenchymal stem cells. Eur. Cell Mater. 22, 214-225 (2011).
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재인쇄 및 허가
