이 프로토콜은 엔지니어링 된 심장 조직을위한 자기 기반 애프터 로드 튜닝 플랫폼의 제조 및 구현을 설명하는 자세한 방법을 제공합니다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
방법 논문
엔지니어링 심장 조직에서 후부하의 자기 조정
* These authors contributed equally
이 논문에서
요약
초록
애프터로드는 생리학적 및 병리학적 심장 상태의 발달을 촉진하는 것으로 알려져 있다. 따라서 변경된 애프터로드 상태의 결과를 연구하면 이러한 중요한 프로세스를 제어하는 메커니즘에 대한 중요한 통찰력을 얻을 수 있습니다. 그러나, 시간이 지남에 따라 심장 조직에 정밀 하 게 미세 조정 애프터 로드에 대 한 실험 기술 현재 부족. 여기에서, 엔지니어링된 심혼 조직 (EHTs)에 있는 이 통제를 달성하기 위한 새로 개발된 자기 기지를 둔 기술은 기술됩니다. 자기 반응 형 EHTs (MR-EHTs)를 생산하기 위해, 조직은 중공 실리콘 기둥에 장착되며, 그 중 일부는 작은 영구 자석을 포함합니다. 영구 자석의 두 번째 세트는 동일한 극성을 지향하고 포스트 자석과 축으로 정렬되도록 아크릴 플레이트에 프레스 핏입니다. 애프터로드를 조정하기 위해 이 자석 플레이트는 인코더가 장착된 압전 스테이지를 사용하여 포스트 자석에서 (더 높은 애프터로드) 또는 멀리(하부 애프터로드)로 변환됩니다. 스테이지 포지셔닝을 조정하는 데 사용되는 모션 제어 소프트웨어는 사용자 정의 애프터로드 요법을 개발하도록 허용하며 인코더는 스테이지가 해당 위치의 불일치를 보정하도록 보장합니다. 이 작업은 전 세계의 다른 실험실에서 유사한 플랫폼을 개발할 수 있도록 이 시스템의 제작, 교정 및 구현에 대해 설명합니다. 2개의 개별적인 실험에서 대표적인 결과는 이 시스템을 사용하여 수행될 수 있는 상이한 연구의 범위를 예시하기 위해 포함된다.
서론
애프터로드는 혈액1을배출하기 시작한 후 심실의 수축기 하중입니다. 심장 발달 도중, 적당한 afterload는 심근세포 성숙을 위해 매우 중요합니다2. 성인기에서는, 심실 후부하의 낮은 수준 (예를 들면, 높은 수준의 척수 상해를 가진 침대에 누워 있는환자에서 3 또는 spaceflight4같이 아주 특별한 경우에) 심혼의 위축귀귀착될 수 있습니다. 반대로, 높은 후하중은 심장비대5로이어질 수 있습니다. 지구력 운동 선수 또는 임산부의 심장 비대는 유익하고 생리적인 것으로 간주되지만 장기 동맥 고혈압 또는 심한 대동맥 판막 협착과 관련된 비대는 심장 부정맥과 심부전을 유발하기 때문에 유해합니다6. 심부전 환자의 5년 사망률은 1980년대 6~70%에서6 현재 40~50%로 감소했지만, 여전히 이 매우 널리 퍼진 상태(현재 서구 세계 인구의 2.2%)에 대한 새로운 치료 치료 옵션에 대한 필요성이 매우크다.8.7
병리학적 심장 비대의 분자 기전을 조사하고 이 질병을 치료하기 위한 예방 또는 치료 전략을 테스트하기 위해, 생체 내 애프터로드 모델은99,10,,11,,12로개발되었다. 이 모델은 심실 성능에 대한 애프터로드의 영향에 대한 유익한 통찰력을 제공하지만, 애프터 로드 크기를 미세하게 제어 할 수 없습니다. 대안적으로, 절제된 심장 및 근육 제제에서 수행된 애프터로드의 시험관내 연구는 조직 로딩에 대한 보다 미세한 제어를 허용하지만, 이들 모델은 세로 연구에 도움이 되지 않는다13,,14,,15.
이러한 문제점을 극복하기 위해, 우리는 엔지니어링 된 심장 조직 (EHTs)16,,17에서상승 된 애프터 로드의 체외 모델을 개발했습니다. 이 모델은 유연한 중공 실리콘 기둥 사이에 현탁된 피브린 매트릭스에 내장된 쥐 심장 세포에 대한 3차원 배양 형식이다. 이 조직은 자발적으로 (실리콘 기둥의 저항에 대해) 치고 보조 작업을 수행합니다. 우리는 1 주일 동안 중공 실리콘 기둥에 단단한 금속 중괄호를 삽입하여 이전 실험에서 12의 비율로 EHT에 적용 된 애프터 로드를 증가시켰습니다. 이것은 병리학적인 심장 비대18,,19,,20의특징 : 심근 세포 비대, 부분 necroptosis, 수축력의 감소, 조직 이완의 손상, 태아 유전자 프로그램의 재활성화, 지방산 산화에서 혐기성 글리코 분해로의 대사 변화, 섬유증의 증가로 이어졌습니다. 이 절차는 여러 연구에서 성공적으로 채택되었지만17,,21,,22,몇 가지 단점이 있습니다. 애프터로드는 낮거나 매우 높은 두 가지 상태만 있으며 절차는 시간적 유연성을 제한하고 오염의 위험을 초래하는 EHT의 수동 처리가 필요합니다.
최근, 레너드 등은 실리콘포스트(23)에배양된 EHTs에서 애프터로드를 조절하기 위해 유사한 기술을 사용했다. 다양한 길이의 중괄호를 기둥 바깥쪽에 배치하여 굽힘 동작을 제한했습니다. 이 연구의 저자는 부하 강화 힘 개발 및 인간 iPS 파생 된 EHTs의 성숙에 있는 단수 작은 중간 증가 보고, 높은 하중 병 리 상태 결과 하는 동안. 그러나 우리 시스템과 마찬가지로 이 기법은 보조기의 길이에 따라 크기가 결정되는 애프터 로드의 단수 증가만 허용합니다. 따라서 이러한 기술로는 애프터로드의 미세 변경, 시간이 지남에 따라 애프터 로드의 수정 및 정확한 로딩 식이요법이 불가능합니다.
여기서, 우리는 후 저항, 즉, EHTs의 애프터로드를 자기적으로 조절하는 데 사용될 수 있는 시스템에 대한 프로토콜을제공한다.24. 이 플랫폼은 애프터로드의 미세 조정을 용이하게하고, 사용자 정의 애프터 로드 요법을 가능하게하며, EHT 멸균을 보장합니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
1. 애프터로드 튜닝 플랫폼 의 준비
참고: 프로토콜의 이 부분에 관련된 단계는 시간에 민감하지 않습니다.
- 자기 반응성 실리콘 랙 제조
참고: 이러한 랙은 EHT의 문화 권역 역할을 합니다. 각 EHT는 조직에 애프터 로드를 부여하는 두 개의 실리콘 기둥 사이에 중단됩니다. 애프터로드의 정도는 이러한 게시물의 강성과 직접적인 관련이 있습니다. 자기 애프터로드 튜닝을 사용하려면 일부 게시물이 자기적으로 반응해야 합니다.- 실리콘 기둥의 24웰 플레이트 호환 랙을 획득합니다(추가 그림 1에제공된 치수). 이 연구에 사용된 랙은 40의 해안 경도를 가진 실리콘을 사용하여 이러한 치수에 따라 상업용 실리콘 제품 공급 업체에 의해 생산되었다.
- 포스트 자석의 극성을 결정합니다(예: d = 0.5 mm, h = 2.0 mm, 재료 표참조)를 더 큰 영구 자석에 놓음으로써.
- 고정 된 극성을 유지하면서 자석을 물로 윤활하고 실리콘 랙의 가장 바깥쪽 기둥에 한 번에 하나씩 삽입하십시오.
참고: 한 번에 두 개 이상의 자석을 삽입하려고 하면 저항이 가해지면 자석을 포스트 하단으로 밀어넣기가 더 어려워집니다. - 스테인레스 스틸 치과 와이어 (d □ 0.4 mm, 재료 표참조)의 무딘 조각을 사용하여 중공 포스트 캐비티의 바닥에 조심스럽게 밀어 넣습니다. 각 게시물에 최대 5개의 자석을 쌓을 수 있습니다.
- (둥근 코) 펜치를 사용하여 스테인레스 스틸 치과 와이어 (d 0.4 mm, 재료 표 참조)를 중괄호에 11.25mm 너비및 15mm 길이로구부립니다. 와이어 커터를 사용하여 중괄호와 파일을 절단하여 절삭 서피스를 매끄럽게 합니다. 올바른 치수를 확보하기 위해 자체 제작 지그를 사용하여 와이어 굽힘을 도울 수 있습니다.
참고: 포스트 고정은 비자기 및 강성인 한 다른 재료로 만든 중괄호에 의해 달성 될 수있다. - 버팀대를 물로 윤활하고 실리콘 랙에 삽입하여 공정에서 두 번째 및 세 번째 및 세 번째- 바깥쪽 기둥을 고정합니다(전체 실리콘 랙 설정은 그림 1 참조).
참고: 선택적으로, 제어 포스트의 기준강성을 자기 반응포스트의 것과 일치하도록 하기 위해, 스티렌 라운드로드의 조각(재료표참조)은 빈 포스트(중괄호 또는 자석이 없는 기둥)에 삽입될 수 있다. - 랙이 남은 물이 공기가 건조될 수 있도록 1-2일 동안 방치하십시오.
- 기둥이 건조하면 실리콘 접착제 한 방울을 사용하여 자석이 들어있는 중공 실리콘 기둥 의 상단에있는 구멍을 밀봉하십시오.
- 애프터로드 튜닝 장치
참고: 애프터로드 튜닝 장치의 자석이 실리콘 기둥의 자석을 향하거나 실리콘 기둥에서 멀어지면 매력적인 자력이 증가함에 따라 증가하거나 감소하여 실리콘 기둥의 강성이 변경됩니다. 이 운동은 압전 단계를 사용하여 달성됩니다. 애프터로드 튜닝 장치의 프로토타입 특성으로 인해 이를 복제하는 방법에 대한 자세한 단계별 지침은 제공되지 않습니다. 대신, 유사한 애프터로드 튜닝 디바이스를 구성하기 위한 일반화된 가이드라인은 본원에서 상세히 설명되어 있다.- 자석 플레이트를 EHT쪽으로 수직으로 변환할 수 있도록 매우 정밀한 압전 선형 모터를 구합니다(재료 표참조).
참고: 이 모터는 스테이지 포지셔닝을 위해 보정할 수 있는 선형 인코더가 장착되어 있어야 합니다. - 영구 자석 세트를 비자석 홀더 내에 배치하여 그 바로 아래에 놓을 때 포스트 자석과 축으로 정렬되도록 합니다. 여기서, 대형 원통형 자석(d=13 mm, h=14 mm; 재료표참조)은 아크릴 플라스틱 플레이트("자석 플레이트") 내에 프레스-피팅되었다.
- 자석 홀더를 비자성 물질을 사용하여 압전 단계에 부착합니다. 이는 L자형 알루미늄 조각을 사용하여 달성할 수 있습니다(그림 2참조).
- 애프터로드 튜닝 장치의 구성 요소를 수용할 수 있는 프레임을 구성합니다. 최소한,이 구조는 수직으로 압전 무대를 장착할 수있는 위치뿐만 아니라 24 웰 플레이트를 배치하는 단단한 프레임을 가져야한다.
참고: 이 마운트의 위치는 두 자석 세트 사이의 축 선형 조정을 허용하기 위해 수평 평면에서 수정할 수 있어야 합니다. 기계식 드라이브 시스템은 제시된 시스템에서 이러한 기동성을 달성하는 데 사용되었습니다(그림3). 여기에 설명된 애프터로드 튜닝 장치는 EHT 수축성 분석 시스템과 호환되도록 설계되었습니다(재료 표참조). 따라서 이 시스템에 맞게 폭 29cm, 깊이 29cm, 높이 16cm로 치수가 제한되었습니다. - 조직의 시각적 분석을 가능하게하려면 애프터 로드 튜닝 장치 내에 광원을 설치하십시오. 여기서, 일련의 LED가 채택되었다(그림 4)아래에서 EHT를 조명하기 위해(그림 5).
- 자석 플레이트를 EHT쪽으로 수직으로 변환할 수 있도록 매우 정밀한 압전 선형 모터를 구합니다(재료 표참조).
- 애프터로드 튜닝 시스템 교정
참고:EHT 애프터로드를 원하는 값으로 정확하게 보강하려면 자석 간격과 그로 인한 포스트 강성 간의 관계를 결정해야 합니다.- 가장 가까운(d분)및 가장 먼(d최대)자석 간격을 측정 할 수 있습니다. 이러한 거리는 최대 및 최소 달성 가능한 애프터로드를 지시합니다.
참고: 배양 플레이트의 바닥은 자석 플레이트와 자기 반응 실리콘 기둥 사이의 직접적인 접촉을 방지합니다. - 다양한 비자기 가중치를 생성하고 테스트 하중으로 사용하려면 문자열에 장착합니다.
- 미세 한 축척을 사용 하 여 테스트 부하의 가중치를 결정 하 고이 무게에 따라 레이블. 여기서, 30 mg에서 200 mg에 이르는 6개의 상이한 아크릴 유리 가중치가 사용되었다.
참고: 포스트를 구부릴 만큼 무겁지만 너무 무겁지 않아 포스트를 몇 밀리미터 이상 구부릴 수 있는 가중치를 선택합니다. 더 많은 수의 테스트 하중을 사용하면 교정이 더 정확하지만 시간이 더 많이 소요됩니다. - 실리콘 랙 중 하나를 수직으로 장착하여(비자성 재료를 사용), 자기 반응실리콘 기둥이 수평으로 향하도록 합니다.
- 수평 으로 이동하는 선형 스테이지에 플레이트 자석 ("교정 자석") 중 하나를 장착하여 자기 반응 포스트와 축식으로 정렬됩니다.
- 수평 스테이지를 사용하여 자기 반응 실리콘 포스트로부터 정의된 거리를 교정자석을 위치(바람직하게는, 애프터로드 튜닝 장치에 의해 달성 가능한 최대 자석 간격과 동일한 거리에서 시작).
- 테스트 하중의 영향으로 포스트의편향을 광학적으로 기록할 수 있도록 이 설정의 측면에 카메라(예: 재료 표 참조)를 놓습니다.
참고: 사용자가 포스트 편향의 정확한 결정을 보장하기 위해 적어도 2 메가 픽셀의 해상도를 가진 카메라를 사용하는 것이 좋습니다. - 게시물의 "중립" 위치에 대 한 참조로 사용 하는 가중치의 부재에서 게시물의 사진을 촬영 합니다.
- 카메라의 원근을 변경하지 않고, 실리콘 포스트의 맨 끝에 하중 중 하나를 부착하고 무게의 영향으로 구부러진 포스트의 사진을 찍습니다.
- 모든 가중치에 대해 이 측정을 반복합니다.
- 각 중량의 중력에 의한 실리콘 포스트의 편향을 광학적으로 결정합니다.
- 각 시험 중량의 중력에 대해 실리콘포스트(x,x축)의 편향을 그래프로그립니다(mg,y축). 이렇게 하면 힘과 편향 사이의 선형 관계가 생성됩니다.
참고: 데이터가 비선형인 경우 게시물이 선형 편향 범위를 벗어났음을 나타낼 수 있습니다( 즉, 사용된 가중치가 너무 무거웠음을 의미함). - (0,0) 및 수집된 데이터를 통과하는 선형 회귀 함수를 플로팅합니다(예시 그림 6A 참조). 이 기능의 기울기(mg = kx)는테스트 된 자석 간격에서 자기 반응 실리콘 포스트의 강성 k입니다.
- dmax와 dmin사이의 여러 간격에서 이 단계를 반복합니다. 여기서, ~31 mm ~~5 mm에 이르는 9개의 상이한 자석 위치에서의 편향을 분석했다.
- 동일한 기술을 사용하여 교정 자석이 없는 상태에서 자기 반응 실리콘 포스트의 기본 강성을 결정합니다.
- 또한 동일한 기술을 사용하여 모바일, 비 자기 반응 제어 게시물의 강성을 결정합니다.
- 각 자석 거리에 대해 결과 k 값을 플로팅합니다. 이렇게 하면 마이너스 지수 관계가 생성됩니다.
- 이러한 값을 통해 회귀 함수를 플로팅합니다. 예를 들어 비선형 맞춤 사용 | 분석 소프트웨어의 1상 감쇠 기능(재료 표참조). 이 회귀 함수는 자석 간격과 애프터로드 간의 관계를 설명합니다(예: 그림 6B 참조).
- 가장 가까운(d분)및 가장 먼(d최대)자석 간격을 측정 할 수 있습니다. 이러한 거리는 최대 및 최소 달성 가능한 애프터로드를 지시합니다.
2. EHT 세대와 문화
참고: EHT 생성 및 문화는 다른 기사25에서매우 자세하게 설명되어 왔다. 따라서 프로토콜에서 이러한 측면만 간략하게 다룰 것입니다. 좋은 세포 배양 관행을 고수하는 멸균 조건하에서 다음 단계를 수행하십시오.
-
EHT 생성
- 이전에 준비된 실리콘 랙을 70% 에탄올로 채워진 용기에 20분 이상 담그면 됩니다.
주의 사항: 고온으로 영구 자석이 손상될 수 있기 때문에 후재 조절이 가능한 실리콘 포스트를 오토클레이브하지 마십시오. - 이 용기를 생체 안전 성 캐비닛에 넣고 랙을 멸균 된 물로 2 x 헹구고 공기건조시키십시오.
참고: 오염 가능성을 줄이기 위해 이 공정은 나중에 EHT를 캐스팅하는 데 사용될 동일한 생체 안전 캐비닛에서 수행되어야 합니다. - 신생아 쥐 심장 심실 세포 또는 hiPSC(인간 유도 만능 줄기 세포)-유래 심근세포(또한 시판 가능)를 획득하고 표 1에따라 EHT 재구성 혼합을 준비한다.
- 파이펫 1.5 mL의 따뜻한 2% 아가로즈 용액을 24웰 배양판의 왼쪽 4웰에 넣고 즉시 폴리테트라플루오로에틸렌(PTFE) 스페이서(재료표참조)를 액체 아가로즈 용액에 삽입한다.
- 배양 판 내의 나머지 20개의 웰에 대해 이전 단계를 반복합니다.
- 아가로즈가 ~10분 동안 고형화하도록 허용한 후 PTFE 스페이서를 조심스럽게 제거합니다.
참고: 아가로즈가 굳어지면 혼탁해집니다. - PTFE 스페이서에 의해 생성된 아가로즈 공극에 자기적으로 민감한 실리콘 랙의 기둥을 삽입합니다.
- 100 μL의 재구성 혼합물의 파이펫 100 μL은 100 mU/L 트롬빈 용액의 3 μL aliquot로 혼합된다. 파이펫을 상하로 두 번 혼합하고 배양 플레이트상의 제1 아가로즈 몰드 내의 공극내로 빠르게 이송한다.
- 모든 EHT에 대해 새 파이펫 팁을 사용하여 나머지 23개 금형에 대해 이전 단계를 반복합니다.
참고: 세포 침전을 방지하기 위해 6-8 EhTs마다 체질을 부드럽게 섞습니다. - 24웰 플레이트를 인큐베이터(37°C, 7%CO2,40%O2)에90분 동안 보관한다. 그 동안, Dulbecco의 수정 된 독수리 매체를 보충 하 여 EHT 매체를 준비 (DMEM) 10% 말 혈 청, 1% 페니실린/연쇄상 구균, 10 μg/mL 인슐린 과 33 μg/mL 아프로티닌.
- 각 우물에 500 μL의 따뜻한 EHT 배지를 추가합니다.
- 24웰 플레이트를 인큐베이터(37°C, 7%CO2,40%O2)에30분 동안 보관한다. 이 시간 동안, 각각의 웰에 1.5 mL의 EHT 배지와 함께 두 번째 24 웰 플레이트를 준비하고 인큐베이터에 배치한다.
- 자석에 민감한 실리콘 랙을 아가로오스 몰드에서 갓 캐스팅한 ET로 조심스럽게 제거하고 두 번째 24웰 플레이트로 옮김을 옮김을 제거합니다.
- 이전에 준비된 실리콘 랙을 70% 에탄올로 채워진 용기에 20분 이상 담그면 됩니다.
-
EHT 문화
참고 : 조직 주조 다음, 일주일에 세 번 매체를 변경 : 월요일, 수요일, 금요일.- 배지 변경을 위해, 새로운 24웰 배양 플레이트에 웰당 신선한 EHT 배지의 1.5 mL을 파이펫하고 37°C, 7%CO2및 40%O2에서 30분 동안 인큐베이터 내에 배치한다.
- 실리콘 랙을 기존 24웰 플레이트에서 셀 배양 후드 아래의 새 플레이트로 옮김.
- 닫힌 EHT 플레이트를 37°C, 7%CO2및 40%O2에서 인큐베이터에 보관합니다.
3. 애프터로드 수정 실험
참고: 다음 프로토콜 단계는 재료 표에나열된 압전 모터 및 광학 수축성 분석 플랫폼에 만연합니다.
- 실험을 위한 애프터로드 튜닝 장치 준비
- EHT 수축성에 대한 애프터로드 조작의 영향을 측정하기 위해 광 수축성 분석 플랫폼의 가장 안쪽 구획에서 조명 시스템을 분리하고 제거하고 광원을 포함한 애프터로드 튜닝 장치를 삽입합니다.
- 애프터로드 튜닝 장치를 실행하는 데 사용되는 컴퓨터에 스테이지 모션 제어 소프트웨어(재료 표참조)를 설치합니다.
- 압전 스테이지 모터를 모션 컨트롤러(재료 표참조)와 모션 컨트롤러를 컴퓨터에 연결합니다. 모션 컨트롤러도 전원에 연결되어 있는지 확인합니다.
참고: 모션 컨트롤러의 면에 두 개의 표시등이 있습니다. 전원에 연결하면 두 표시등이 몇 초 동안 빨간색으로 깜박입니다. 작업 중에 위쪽 표시등은 녹색으로 유지되지만 아래쪽 표시등은 오류가 발생하는 경우에만 빨간색으로 바뀝니다. - 애프터로드 튜닝 장치의 상단에 플레이트 마운트에 빈 24 웰 배양 플레이트를 놓습니다.
- 마운트에 부착된 XY 기계식 드라이브 시스템을 사용하여 빈 배양 플레이트를 아래 자석 플레이트와 광학적으로 정렬합니다.
- 애프터로드 튜닝 장치 작동
- 모션 컨트롤러 플랫폼 소프트웨어를 시작합니다.
- 모션 제어 소프트웨어를 설치하는 동안 스테이지 포트로 지정된 포트를 선택한 다음 열린 포트 버튼을 클릭하여 소프트웨어를 압전 단계 모터에 연결합니다.
참고: 이 단계를 완료한 후에는 포트를 "열기"로 지정하고 녹색 상자에 표시해야 합니다. - 시스템 패널로 이동합니다. 루프 드롭다운 메뉴에서 루프 열기를 선택합니다.
- 자석 플레이트를 가장 높은 위치, 즉 가능한 가장 가까운 자석 간격 dmin으로수동으로 이동합니다. 자석 플레이트는 배양 플레이트 마운트와 접촉해야 합니다.
- 모션 패널로 이동합니다. 0 버튼을 클릭하여 압전 단계의 현재 위치를 0mm로 재설정합니다.
- 자석 플레이트를 가능한 가장 낮은 위치로 수동으로 이동합니다. 압전 스테이지 모터의 모션 범위를 결정하려면 인코더 위치(Enc의 모션 패널에 표시)를 적어 둡니다.
- 시스템 패널의 이동 제한을 이전 단계에서 결정된 동작 범위 내의 값으로 설정합니다. 이렇게 하면 자석 플레이트가 배양 판이나 애프터로드 튜닝 장치의 바닥에 부딪히는 것을 방지할 수 있습니다.
- 다시 한 번 자석 플레이트를 가장 높은 위치로 이동하고 제로 버튼을 클릭합니다.
- 시스템 패널로 이동하여 피드백 루프 모드를 닫힌 루프로변경합니다. 이렇게 하면 스테이지가 위치 지정의 오류를 수정할 수 있습니다.
- 매개 변수 저장 상자의 저장 단추를 클릭하여 이러한 설정을 시스템에 저장합니다.
- 배양 플레이트 마운트의 자기 반응 실리콘 랙에 EHT가 포함된 24웰 배양 플레이트를 놓습니다.
- 원하는 애프터로드를 달성하는 데 필요한 자석 간격을 계산하려면 자석 간격 매개변수 d에대해 1.3.19 단계에서 비선형 회귀 함수를 해결합니다. 예를 들어, 방정식이
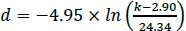 있는 경우 mN/mm에서 원하는 애프터로드 k를 달성하는 데 필요한 자석 간격(mm)이 되는 경우 5mN/mm의 애프터로드를 달성하려면 12.12mm의 자석 간격이 필요합니다.
- 계산 된 자석 간격 d에서 d분 빼. 그 결과 자석 플레이트가 원하는 애프터로드를 달성하기 위해 0 위치에서 이동해야 하는 거리가 생성됩니다.
- 모션 패널의 대상 위치 1 입력 필드에 이 값을 입력하고 이동을 클릭하여 EHT의 애프터로드를 계산된 값으로 조정합니다.
- 선택 사항: 인터벌 애프터로드 요법에 대한 스테이지 프로그래밍
참고: 이전 섹션에서는 스테이지를 프로그래밍하여 단일 위치로 이동하고 유지하도록 프로그래밍하는 방법을 설명합니다. 그러나 연속 루프에서 반복될 수 있는 자동으로 실행되는 동작 시퀀스를 달성하기 위해 서로 다른 명령을 프로그램으로 함께 연결할 수도 있습니다. 모션 컨트롤러 플랫폼 소프트웨어에 대한 자세한 지침은 스테이지 제조업체에서 제공하는 작동 설명서를 참조하십시오.- 이전 섹션에 설명된 대로 애프터로드 튜닝 장치를 설정한 후 명령 패널을 엽니다. 명령 1PGM1을 입력하고 Enter를 눌러 프로그램 녹화를 시작합니다.
- 예를 들어, 압전 스테이지가 제로 위치에서 30mm 아래로 이동하고 40초 후에 돌아오는 프로그램을 만들려면 다음 명령 체인을 입력합니다: 1MVA30 → 1WST → 1WTM4000 → 1WST → 1WST
- 명령 1END를 사용하여 프로그램 녹화를 마무리하고 저장합니다.
- 명령 1EXC1을 사용하여 기록된 프로그램을 실행합니다.
- 연속 루프에서 프로그램을 계속 실행하려면 1PGL1을입력한 다음 1EXC1 명령을 입력합니다.
- 루핑 프로그램을 종료하려면 명령 1EST를입력합니다.
참고: 표 2에는 애프터로드 수정 실험에 대한 몇 가지 유용한 명령이 포함되어 있습니다. 이 시스템에 사용할 수 있는 명령의 전체 목록은 모듈식 모션 제어 시스템의 참조 설명서에서 찾을 수 있습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
자석 포스트 강성 정량화
수평 방향의 자기 반응 형 실리콘 포스트가 고정 된 위치에 장착되었으며 축 방향 정렬 교정 자석이이 게시물에서 정의 된 여러 거리 ("자석 간격")에 배치되었습니다. 알려진 중량의 테스트 하중은 실리콘 포스트의 끝에서 중단되어 포스트가 구부러지게 됩니다. 이러한 편향은 광학적으로 정량화되었다. 테스트 하중의 중력과 그에 따른 포스트 편향 사이의 선형 관계가 모든 자석 간격에서관찰되었다(그림 6A). 이러한 선형 관계에서 파생된 강성 값은 자석 간격이 증가하면서 음수 지수 추세를 따랐습니다(그림6B).
단계별 애프터로드 증가
쥐 의 심장에서 생성된 제어 및 자기 반응 EHT(MR-EHTs)는 수축력의 고원에 도달할 때까지 자기 애프터로드(제어 조직의 경우 0.6 mN/mm 및 MR...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
본 명세서에 설명된 프로토콜은 엔지니어링된 심장 조직에서 자기적으로 애프터로드를 변경하는 새로운 기술을 설명합니다. 이 기술은 압전 스테이지를 사용하여 강한 자석 판을 실리콘 포스트의 자기 반응 랙에서 멀어지게 합니다. 자석의 두 세트가 가까울수록, 그 위에 배양된 EHTs가 경험한 애프터로드가 더 강해집니다.
이 시스템의 성공적인 생산 및 사용에 중요한 몇 가지 단계가 있습니다. 자기 반응성 실리콘 랙을 제작하는 동안 기둥 내의 모든 자석이 동일한 극성을 지향하도록 하는 것이 매우 중요합니다. 자석이 역방향에 배치되면 자기장의 강도를 증가시키기보다는 약화시키는 역할을 합니다. 마찬가지로,이 극성은 자석 플레이트 내의 모든 자석의 것과 일치해야하며, 그렇지 않으면 두 세트의 자석이 서로를 끌어 들이기보다는 격퇴합니다. 또한 가능한 경우 자기장을 방해할 수 있기 때문에 애프터로드 조정 장치의 구성에 자성 재료를 사용하지 마십시오. 알루미늄은 이러한 이유로 주요 건축 자재로 제안된다...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
공개 사항
TE와 MNH는 EHT 테크놀로지스 GmbH의 공동 창립자입니다. 다른 모든 저자는 공개 할 것이 없습니다.
감사의 글
저자는 조직 문화 작업에 그녀의 지원에 대한 Jutta Starbatty 감사, 사진에 대한 악셀 키르히호프, 편집 작업에 대한 앨리스 카사 그란데 세스코네토, 이 장치의 개발에 기술 지원을 위한 Bülent Aksehirlioglu에 특별한 감사. B.B.는 DZHK (독일 심혈관 연구 센터) 학자 그랜트, 휘태커 국제 박사 후 학자 그랜트 및 DZHK의 기금에 의해 M.L.R.에 의해 지원되었습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 원통형 플레이트 자석 | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| 원통형 포스트 자석 | HKCM | 9962-63571 | h = 2 mm, d = 0.5 mm |
| 치과 와이어 | Ormco | 266-1316 | d = 0.016 인치 (0.406 mm) |
| GraphPad | GraphPad 소프트웨어, La Jolla, California, USA | 버전 6.00 피 | |
| 에조 모터용 모션 제어 소프트웨어 | Micronix USA | 제조업체 홈페이지에서 무료 다운로드 | |
| 피에조 모터용 모션 컨트롤러 | Micronix USA | strong>MMC-100-01000 | |
| Optical 수축성 분석 플랫폼 | EHT 기술 | A0001 | |
| 피에조 선형 모터 | Micronix USA | PPS-20-15206 | 선형 광학 인코더, 인큐베이터 환경 호환 가능한 |
| 스티렌 로드 | Plastruct | MR-15 | d = 0.015인치(0.381mm) |
| USB 카메라 | Reichelt Elektronik | REFLECTA 66142 |
참고문헌
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재인쇄 및 허가
태그
