이 프로토콜은 냄새 기둥을 탐색하는 쥐의 해마 CA1에서 뇌-행동 관계를 조사합니다. 해마 영상에 접근하기 위한 수술, 행동 훈련, 뇌의 미니스코프 GCaMP6f 기록 및 처리, ROI 신경 활동에서 마우스 위치를 디코딩하기 위한 행동 데이터를 포함한 단계별 프로토콜을 제공합니다.
이 논문에서
요약
초록
생쥐는 어둠 속에서 복잡한 시공간 구조를 가진 냄새 기둥을 탐색하여 냄새 물질의 근원을 찾습니다. 이 기사는 행동을 모니터링하고 50cm x 50cm x 25cm 냄새 경기장에서 냄새 기둥을 탐색하는 마우스의 등쪽 CA1 지층 피라미드 뉴런(dCA1)에서 Ca2+ 과도 현상을 기록하는 프로토콜에 대해 설명합니다. 그라디언트 인덱스(GRIN) 렌즈를 통해 초점을 맞춘 에피형광 미니스코프는 Thy1-GCaMP6f 마우스에서 칼슘 센서 GCaMP6f를 발현하는 dCA1 뉴런에서 Ca2+ 과도 현상을 이미지화했습니다. 이 논문은 자동화된 냄새 경기장에서 이 냄새 기둥 탐색 작업을 수행하도록 쥐를 훈련시키는 행동 프로토콜에 대해 설명합니다. 이 방법에는 GRIN 렌즈 이식 수술을 위한 단계별 절차와 CA1에서 GCaMP6f 이미징을 위한 베이스플레이트 배치가 포함됩니다. 이 기사는 실험 시작 및 물 보상 전달을 자동화하기 위해 마우스 위치를 실시간으로 추적하는 방법에 대한 정보를 제공합니다. 또한 이 프로토콜에는 인터페이스 보드를 사용하여 메타데이터를 동기화하는 방법에 대한 정보가 포함되어 있으며, 냄새 탐색 작업의 자동화와 미니스코프 및 디지털 카메라의 프레임 시간을 설명하고 마우스 위치를 추적하는 방법에 대한 정보가 포함되어 있습니다. 또한 이 방법은 NorMCorre 알고리즘을 사용한 모션 보정을 통해 GCaMP6f 형광 필름을 처리하는 데 사용되는 파이프라인을 설명한 다음 EXTRACT로 관심 영역을 식별합니다. 마지막으로, 이 논문은 CA1 신경 앙상블 활동에서 공간 경로를 디코딩하여 냄새 기둥의 마우스 탐색을 예측하는 인공 신경망 접근 방식을 설명합니다.
서론
머리가 고정된 마우스 1,2,3의 후각 탐색과 자유롭게 움직이는 마우스 4,5,6,7,8의 탐색 전략에 관여하는 신경 회로를 이해하는 데 상당한 진전이 있었지만, 난류 냄새 기둥의 생태학적으로 관련된 자유롭게 움직이는 탐색에서 신경 회로의 역할은 아직 알려지지 않았습니다. 이 논문은 해마(dCA1)에 있는 등쪽 CA1 피라미드 뉴런의 순차적 신경 역학이 냄새 깃털 탐색에 역할을 하는지 여부를 연구하기 위해 Thy1-GCaMP6f 마우스9에서 유전적으로 인코딩된 칼슘 센서 GCaMP6f를 발현하는 세포에서 Ca2+ 과도 현상을 이미징하여 신경 활동을 모니터링하는 방법에 대해 설명합니다. 이 방법은 dCA110,11,12의 GRIN 렌즈를 통해 초점을 맞춘 소형 에피 형광 현미경을 통해 이미지화된 GCaMP6f 형광에 대한 정보를 제공합니다. 이 방법은 냄새 기둥 탐색 작업을 수행하는 마우스에서 공간 탐색 및 dCA1 뉴런 GCaMP6f 칼슘 과도 현상을 동시에 모니터링하는 방법을 설명하며, 주둥이에 도달했을 때 물 보상을 받아 배경 층류 공기 흐름이 있는 냄새 경기장으로 냄새 물질을 전달합니다13,14. 이 기사에서는 GRIN(gradient-index) 렌즈 이식을 위한 입체 수술, 자유롭게 움직이는 마우스에서 미니스코프를 두개골에 고정하기 위한 베이스 플레이트 배치, 소형 현미경을 사용한 이미징 및 고속 디지털 카메라로 마우스 움직임 모니터링, 모션 아티팩트 제거 및 관심 영역(ROI) 찾기를 위한 데이터 전처리 등 이 작업을 수행하는 데 필요한 방법(그림 1)에 대해 설명합니다. 및 데이터 세트 및 인공 신경망 준비, dCA1 ROI의 형광 변화로부터 냄새 영역에서 마우스의 X 및 Y 위치를 디코딩하기 위한 교육 및 예측7.
냄새 기둥을 탐색하는 쥐의 해마의 CA1 영역에서 칼슘 신호를 미니스코프로 기록하는 것은 냄새 기둥 탐색의 복잡한 행동 작업에서 후각 및 공간 정보와 관련된 신경 회로의 계산을 이해하는 데 관련이 있습니다 2,14,15,16. 해마의 CA1 영역은 공간 탐색에서 중요한 역할을 하며, 효율적인 탐색을 위한 환경의 인지 지도를 만드는 데 매우 중요하다17,18. 미니스코프로 칼슘 신호를 기록하는 것은 냄새 기둥 탐색 중에 공간 정보를 인코딩하는 CA1 뉴런을 조사하는 유용한 방법입니다.
이 기술은 신경 회로가 복잡한 행동을 유도하는 방법을 더 잘 이해하기 위해 GCaMP 칼슘 신호를 기록하기 위한 미니스코프 기술의 장점과 공간 탐색에서 CA1 해마의 잘 확립된 역할을 결합합니다19. 대안적으로, 2-광자 현미경을 사용하는 접근법은 CA1 뉴런 9,20을 기록할 수 있는데, 이는 머리가 고정된 마우스를 필요로 하고 냄새 기둥21을 탐색하기 위해 자유롭게 이동할 가능성을 억제한다. CA1 뉴런의 국소 전기생리학적 기록은 냄새 기둥을 탐색하는 자유롭게 움직이는 쥐를 조사할 수 있게 합니다22. 그러나 국소 자기장 전기 신호는 스파이크 분류 기술을 통해 단일 장치 신호를 분리하여 세포 내 발사를 추정하는 데 제한을 가합니다. 미니스코프 신호를 사용하면 신뢰할 수 있는 방식으로 세포 내 칼슘 신호와 직접 관련된 ROI를 식별할 수 있으며, 10,11 단일 세포 해상도에서 신경 계산을 정확하게 조사할 수 있습니다. 미니스코프 기술은 CA1 영역이 냄새 신호를 기반으로 공간 정보를 인코딩하는 방법을 더 잘 이해할 수 있는 고유한 기회를 제공합니다.
또한 이 기술은 특정 뉴런 집단이 탐색을 위해 냄새 정보를 처리하는 방법과 냄새 기둥 추적 중 뉴런 활동 패턴과 의사 결정 간의 관계를 조사합니다. 이 방법은 뇌가 냄새와 공간 정보를 처리하는 방법을 더 잘 이해하는 데 기여할 수 있습니다. 미니스코프는 자유롭게 움직이는 쥐의 뇌를 기록하기 위한 단일 세포 해상도를 제공하지만 전문 수술 및 데이터 분석 전문 지식이 필요합니다. 이 백서에서는 연구자들이 냄새-기둥 탐색의 신경 메커니즘을 조사하기 위해 각 단계를 거치는 데 도움이 되는 포괄적인 프로토콜을 제공합니다.
냄새 탐색 작업은 쥐의 신경 코딩 및 공간 냄새 큐 기억을 연구하기 위한 유망한 프레임워크입니다. 이 논문의 연구 결과는 dCA1의 뉴런 앙상블 칼슘 신호를 기반으로 냄새 기둥을 탐색하는 마우스의 궤적을 해독할 수 있음을 나타냅니다. 냄새 기둥 탐색에서 dCA1 칼슘 신호의 역할을 이해하는 것은 실제 환경에서 냄새 유도 탐색을 위한 신경 회로의 기초를 깨는 중요한 단계입니다13,14.
프로토콜
연구는 3-6개월 된 수컷과 암컷Thy1-GCaMP6f 형질전환 마우스에서 수행되었습니다23. 모든 실험 프로토콜은 미국 국립보건원(National Institutes of Health) 지침에 따라 콜로라도 대학교 앤슈츠 메디컬 캠퍼스(University of Colorado Anschutz Medical Campus)의 기관 동물 관리 및 사용 위원회(Institutional Animal Care and Use Committee)의 승인을 받았습니다. GRIN 렌즈 이식을 위한 수술 절차(섹션 1)와 베이스 플레이트 배치(섹션 2)는 이전 연구에서 각색되었습니다 9,24,25,26,27,28,29.
1. GRIN 렌즈를 해마에 이식하는 정위 수술
- 멸균 장갑, 머리 덮개, 수술용 마스크 및 실험복을 착용하십시오.
- 모든 생존 수술 중에는 멸균 상태를 사용하십시오. 고압증기멸균으로 모든 수술 장비를 멸균하십시오.
- 수술 부위 주위에 멸균 커튼을 놓습니다.
- 3% 이소플루란이 함유된 마우스에 10분 동안 마우스를 넣어 마취합니다.마취 유도 시 0.001mg/g의 폴리머에 부프레노르핀 베이스를 피하 주사합니다.
- 마우스가 움직임을 멈추고 깊은 마취 상태인지 확인하고, 뒷발을 꼬집어 뒷발 반사를 테스트합니다.
- 이소플루란 흐름을 노즈콘으로 전환합니다(보충 파일 1).
- 마우스용 저유량 이소플루란 마취 시스템(Table of Materials)의 온도 패드가 항상열 설정으로 설정되어 있는지 확인하고 증기 소스가 외부 압축으로 설정되어 있는지 확인합니다.
- 마취된 마우스를 디지털 정위 기구에 놓습니다(Table of Materials). 마우스의 앞니를 바이트 바에 놓고 코 앞에 노즈 콘을 놓아 이소플루란 흐름을 보장하고 머리를 제자리에 고정합니다. 꼬집음 후 발 반사에 따라 마취 수준을 2%-3% 사이로 조정합니다(그림 2A).
- 마우스 이어바를 귀에 끼우고 조입니다. 마우스의 머리가 수평이고 좌우 또는 위아래로 움직이지 않는지 확인하십시오. 머리가 고정되면 두개골을 아래쪽으로 가볍게 눌러도 두개골이 헤드바 아래로 미끄러지지 않도록 합니다.
- 온도 프로브를 직장에 놓고 쥐의 꼬리에 와이어를 테이프로 붙여서 움직임을 방지합니다. 직장 온도를 37°C로 유지하도록 패드의 온도를 설정합니다.
- 유해한 공기 건조를 방지하기 위해 눈에 안과 연고를 바르십시오.
- 머리가 고정되어 있고 콧방울이 제공하는 이소플루란 흐름 아래에서 수염을 면도하여 움직임을 방지합니다. 전기 면도기로 머리 위의 수염을 면도한 다음 제모제와 멸균 면봉 목재 도포기로 남아 있는 수염을 제거합니다(그림 2B).
- 에탄올과 베타딘이 함유된 멸균 목화 어플리케이터로 두피를 닦아 수술장을 멸균 상태로 만듭니다.
- 국소 마취제인 리도카인 0.1mL를 눈과 귀 사이의 피부 아래에 29g의 바늘로 피하(S.Q.) 주사합니다. 이것은 거품을 만들 것입니다. 가위로 피부를 자르기 전에 몇 분 동안 기다리십시오.
- 팁 전용 기술을 사용하여 집게를 사용하여 피부를 조심스럽게 위로 당기고 작은 가위를 사용하여 피부의 원형 부분을 제거합니다. 멸균 면봉으로 모든 혈액을 흡수하십시오.
- 출혈이 멈추면 멸균 면봉을 사용하여 과산화수소(5%)로 두개골을 청소합니다. 이 절차 후에 시상 봉합사와 브레그마를 표시하기 위한 브레그마 봉합사 교차로를 포함한 뼈 랜드마크를 쉽게 식별할 수 있는지 확인합니다.
- 두개골이 입체성 장치에 비해 평평한지 확인하고, 브레그마와 람다 봉합사가 정확히 동일한 Z 좌표에 있는지 확인합니다. 매니퓰레이터의 팔에 바늘을 놓고 두 봉합사를 만질 때 바늘 끝이 동일한 Z 좌표에 있는지 확인하여 이를 수행합니다. 그렇지 않으면 Z 플레이트의 바이트 바를 이동하고 스킬이 평평한 위치에 올 때까지 절차를 반복하여 헤드의 각도를 조정합니다.
- 바늘을 잡고 있는 마이크로 매니퓰레이터에 피펫을 부착하여 문신 잉크를 바릅니다. 브레그마 위에 표시를 하십시오.
- micromanipulator 좌표를 bregma에서 0으로 만들고 오른쪽 해마의 CA1 위 좌표로 이동합니다(bregma에서 중간 측면 +1.8mm, bregma에서 전후 -2.4mm)2. 이것은 Radvansky와 Dombeck이 마우스18,30에서 가상 냄새 구배 탐색을 연구하기 위해 선택한 위치입니다. 드릴(재료 표)로 10000회 회전으로 직경 1mm의 작은 영구 움푹 들어간 곳을 조심스럽게 뚫어 대상 위치 상단에 영구적으로 움푹 들어간 곳을 만듭니다(그림 2C).
- 치과 드릴을 사용하여 직경 1.5mm의 원형 천공을 열어 직경 1mm와 길이 4mm의 GRIN 렌즈를 뇌(재료 표)에 이식할 수 있습니다(그림 2D).
- 구멍 중간에 23G 바늘을 삽입하고 경막 아래 1.25mm 깊이에 도달할 때까지 바늘을 천천히(~0.1mm/분) 뇌로 이동하여 경막과 피질에 구멍을 뚫습니다. 뇌에서 바늘을 천천히 제거합니다(~0.1mm/분). 멸균 면봉과 식염수를 사용하여 혈액을 청소하십시오.
- 두 개의 1mL 마이크로피펫 팁이 서로 맞도록 절단된 맞춤형 UCLA의 GRIN 렌즈 홀더(GRIN 렌즈 홀더, 재료 표)를 사용합니다(그림 2E, F).
- GRIN 렌즈 홀더를 마이크로 매니퓰레이터에 연결하고 피펫에 연결된 흡입기를 켜서 GRIN 렌즈를 고정합니다. 공기 흡입에 의해 생성된 공기 압력은 GRIN 렌즈를 제자리에 고정합니다.
- 길이 4mm, 직경 1mm의 GRIN 렌즈를 사용합니다. GRIN 수정체가 경막 아래 -1.25mm 깊이에 도달할 때까지 피질에 천천히 이식합니다.
- 액체 조직 접착제 한 방울(재료 표)을 원형 두개골 천공에 떨어뜨려 구멍을 밀봉합니다. 마를 때까지 몇 분 정도 기다립니다.
- GRIN 렌즈 바닥에 빠른 접착 시멘트 -생체 적합성 메타크릴레이트 수지-(재료 표)를 준비하여 두개골에 영구적으로 밀봉합니다. 몇 분 기다렸다가 말리십시오.
- 흡인기 전원을 꺼서 해제하고 이 시점에서 두개골에 영구적으로 부착된 GRIN 렌즈 상단에서 GRIN 렌즈 홀더를 천천히 제거합니다.
- head bar를 두개골 상단에 놓고 GRIN lens(그림 2G-I)의 구멍 중앙에 놓습니다(보충 파일 2 및 보충 파일 3).
- GRIN 렌즈 바닥 주위에 속건성 접착 시멘트(Table of Materials)를 조심스럽게 배치하여 두개골 창을 밀봉하고 헤드 바를 두개골에 부착합니다. 건조용 접착 시멘트(Table of Materials)를 헤드 바 중앙과 측면에 놓고 두개골에 단단히 고정되도록 합니다. 완전히 건조되었는지 확인하십시오. GRIN 렌즈 위에 접착 시멘트가 놓여 있지 않은지 확인하십시오. 그렇지 않으면 광학 경로가 영구적으로 저하되고 이미지가 차단됩니다.
- 물리적 손상으로부터 보호하기 위해 GRIN 렌즈 위에 저독성 실리콘 접착제(Table of Materials)를 한 방울 떨어뜨립니다.
- Isoflurane 끄기
- 동물이 마취에서 깨어날 때까지 수술 후 즉시 관리 모니터링을 하십시오.
- 수술 후 완전히 회복될 때까지 쥐의 통증 징후를 모니터링하여 수술 후 관리를 하십시오. 수술을 받은 동물을 다른 동물과 함께 돌려보내지 마십시오.
- 케이지 주변의 움직임, 먹고 마시는 것, 다루기에 대한 정상적인 반응을 간략하게 관찰하여 통증이나 스트레스를 받고 있지 않은지 확인합니다.
- 동물이 심각한 신경학적 또는 조직 손상의 징후를 보이면 즉시 인도적으로 안락사시킵니다.
2. 미니스코프를 위한 바닥판 배치
참고: 쥐의 머리를 고정하는 절차는 동물이 수술에서 완전히 회복된 후 2주 후에 시작됩니다. dCA1 이미징 절차는 동물이 완전히 회복되고 GCaMP6f 신호가 강하게 보이게 된 후 수술 3주 후에 시작됩니다. 미니스코프를 사용하여 GRIN 렌즈를 통해 dCA1 GCaMP6f 형광을 광학적으로 액세스할 수 있도록 GRIN 렌즈 상단에 베이스 플레이트가 고정되어 있습니다. 이 프로토콜은 미니스코프 버전 4 -V4(Miniscope V4; 재료 표).
- 핀치 cl로 헤드 바를 고정하여 10분 동안 마우스 머리 고정을 시작합니다.amp수술 후 10주 후에 마우스가 머리 고정에 적응할 수 있도록 clamps.
- 베이스 플레이트를 배치하기 위해 수술 3주 후 마우스를 머리로 고정합니다.
- 마이크로 매니퓰레이터에 부착된 미세 매니퓰레이터(재료 표)에 부착된 3D 인쇄 홀더에 미니스코프를 부착합니다(그림 3A, B).
- 미세한 핀셋을 사용하여 렌즈 상단의 실리콘 접착제(Table of Materials)를 조심스럽게 제거하고 렌즈 와이즈를 사용하여 GRIN 렌즈 표면을 청소합니다.
- 미니스코프에 부착된 베이스 플레이트를 고정하고 베이스 플레이트(Table of Materials) 측면의 고정 나사를 조입니다(그림 3C, D).
- GRIN 렌즈에서 100μm 높이가 될 때까지 미니스코프 끝을 움직입니다.
- 슬라이더를 사용하여 2.8-2.10단계에 따라 미니스코프 소프트웨어(재료 표)에서 미니스코프 설정을 구성합니다.
- 소프트웨어에서 전원 슬라이더를 클릭하여 전원을 제어하고 약 10%를 유지합니다.
- 획득 속도 슬라이더를 클릭하고 약 10Hz로 유지합니다.
- v4 미니스코프에는 미세 초점에 사용할 수 있는 전기 습윤 렌즈가 있습니다. 초점 슬라이더를 클릭하여 50%로 설정하면 전기습윤 렌즈가 초점 범위의 중간에 유지됩니다.
- 소프트웨어를 사용하여 GRIN 렌즈의 상단을 봅니다. GRIN 렌즈의 원형 모양을 화면에서 볼 수 있습니다.
- 마이크로 매니퓰레이터로 축 위치를 조정하여 미니스코프를 GRIN 렌즈에 더 가깝게 가져오고 컴퓨터로 이미지를 모니터링합니다.
- GRIN 렌즈의 상단이 보이면 마이크로 매니퓰레이터에서 위아래로 미세 초점을 사용하여 세포 플래시를 시각화할 수 있는 최상의 초점면에 도달합니다. 소프트웨어의 의사 δF/F0 설정을 사용하여 셀 플래시의 품질을 다시 확인하십시오.
- 시야에서 달성 가능한 가장 높은 형광 강도를 가진 최대 수의 세포를 허용하도록 초점을 설정합니다. 이 시점에서 혈관에 초점이 맞춰져 있는지 확인하십시오.
- 마우스에 일시적인 칼슘 신호가 없을 수 있습니다. 이 경우 다음 단계(14-16)를 피하고 다음 주에 마우스를 다시 확인하여 일시적인 칼슘 신호가 발생하는지 다시 확인하십시오.
참고: 수술 후 2개월 동안 일시적인 칼슘 신호가 발생하지 않는 경우 마우스를 안락사시키기로 결정할 수 있습니다. - 초점이 최적화되면 두개골과 바닥판 바닥 사이에 빠른 접착 시멘트 벽을 조심스럽게 구축합니다. 미니스코프를 베이스 플레이트에 접착하지 않도록 주의하고 GRIN 렌즈 상단에 시멘트가 묻지 않도록 각별히 주의하십시오.
- 시멘트가 마르면 고정 나사를 제거하고 마이크로 매니퓰레이터를 사용하여 베이스 플레이트에서 미니스코프를 조심스럽게 제거합니다.
- 베이스 플레이트 커버를 사용하여 GRIN 렌즈를 보호하십시오.
3. 악취 경기장의 건설
참고: 이 방법은 Connor et al.13 및 Gumaste et al.14의 설계를 기반으로 자동화된 냄새 영역을 설명합니다. 전체 어셈블리는 Table of Materials(보충 파일 4)에 제공된 링크에서 찾을 수 있습니다.
- 50cm(L) x 50cm(W) x 25cm(H) 크기의 챔버를 2개의 아크릴 벽, 아크릴 천장, 흰색 팽창 폴리염화비닐(PVC) 바닥, 공기 흐름을 용이하게 하는 전면과 후면에 2개의 고유한 벽으로 구성합니다(그림 4A).
- 테이퍼 디자인의 경기장 후면에 공기 흡입 끝을 설치하고 컴퓨터 팬을 부착하여 챔버에서 공기를 빼냅니다. 물리적 손잡이를 사용하여 팬 펄스 폭 변조(PWM)를 설정하여 공기 흐름 속도를 조절합니다.
참고: 3D 프린팅된 벌집 구조는 냄새 경기장의 전면과 후면의 벽으로 구성되어 공기의 층류 흐름을 용이하게 하는 동시에 마우스를 내부에 유지합니다(10). 경기장 전면의 벌집 벽에는 방해받지 않는 방식으로 많은 양의 공기를 수용할 수 있는 외부 플레어가 있습니다. - 주사기에 연결된 Nema 17 스테퍼 모터를 사용하여 간단한 장치를 통해 물 보상을 제공하도록 물 공급 시스템을 설정합니다. A4988 마이크로 스테핑 구동기를 사용하면 디스펜스 부피를 정밀하게 제어할 수 있습니다(https://github.com/dougollerenshaw/syringe_pump, 그림 4B).
- 물 공급 추출구와 쌍을 이루는 4세트의 냄새 소스로 공기 흡입구 끝을 설정하고, 각 세트는 x축을 따라 10cm 간격으로 배치하여 동물이 물 보상을 위해 탐색할 '레인'을 정의합니다(그림 4C, D).
- 튜브 및 부취제 병에 연결된 솔레노이드 밸브로 관리되는 악취 전달 시스템을 설치합니다(그림 4D).
참고: 밸브는 깨끗한 공기 또는 냄새가 나는 공기가 항상 흐르고 주어진 시간에 1개의 단일 레인 또는 0개의 레인이 냄새나는 공기를 받을 수 있도록 보장하는 배열의 릴레이 보드를 사용하여 전원이 공급됩니다. 5개의 12V 솔레노이드 밸브 세트는 4개의 릴레이가 포함된 릴레이 보드를 사용하여 관리됩니다. 4개의 릴레이가 모두 '꺼짐'으로 설정되면 클린 에어 밸브가 기본적으로 열려 있습니다. 단일 냄새 밸브가 열리면 청정 공기 밸브가 자동으로 닫힙니다. 릴레이 보드 상태는 기본 arduino 컨트롤러의 디지털 출력을 사용하여 관리됩니다. 소비자 등급 수족관 공기 펌프는 수동 공기 흐름 조절기를 사용하여 20mL/분으로 제한되는 공기를 공급합니다. 공급 라인은 일련의 1/16인치 내경 튜브와 스플리터를 사용하여 각 솔레노이드 밸브에 깨끗한 공기를 공급합니다. 냄새 물질 전후의 체크 밸브는 공기 흐름의 방향을 보장합니다. 클린 에어 라인은 경기장에 들어가기 전에 냄새 라인과 합쳐져 냄새 라인이 닫힐 때 냄새가 나는 공기가 퍼지되도록 합니다. - 경기장 위에 빠른 디지털 카메라를 설치하여 동물의 행동을 모니터링합니다(재료 표).
참고: 동물의 행동은 경기장 위에 장착된 단일 고속 디지털 카메라를 사용하여 60Hz에서 모니터링됩니다(재료 표). 3.5mm 고정 초점 거리 C-시리즈 렌즈는 C/CS 마운트 어댑터를 통해 장착되어 전체 경기장을 캡처할 수 있습니다(초점 렌즈, 재료 표). - 사용자 정의 Python 코드를 사용하여 냄새 아레나 하드웨어(Table of Materials)를 관리합니다. 이 소프트웨어는 실험 매개변수를 설정하고 실험 데이터를 획득하는 데 필요한 카메라와 모든 하드웨어를 통합합니다(재료표).
- 컴퓨터 매개 냄새 및 물 전달 수단을 제공하기 위해 Teensy 4.0 개발 보드에 연결된 PC를 설정합니다(Odor Arena 하드웨어 및 소프트웨어, 재료 표).
- 비디오 프레임을 녹화할 때 클럭 신호를 내보내도록 디지털 카메라를 설정합니다. 이 신호는 두 시스템의 싱크 아웃 신호를 기록하는 USB 인터페이스 보드(Table of Materials)를 사용하여 미니스코프와의 사후 동기화에 사용됩니다.
참고: 실험 중에 사용자 정의 수집 소프트웨어는 중요한 실험 이벤트와 이벤트가 발생한 카메라 프레임을 포함하는 이벤트 파일도 생성합니다. 드물게 발생하는 드롭된 프레임을 식별하기 위해 타임스탬프 파일도 생성됩니다(Odor Arena Software, Table of Materials).
4. 광이온화 검출기(PID)로 기둥의 공기 속도 측정(그림 5)
참고: 이 방법은 기체 냄새 물질을 냄새 분자를 이온화하는 고강도 자외선에 노출시키는 PID를 통해 악취 기둥의 시간 경과를 감지합니다. 장치의 출력은 냄새 기둥에서 냄새 분자를 감지합니다. 이 기술을 사용하면 PID를 사용하여 두 위치를 통과하는 냄새 물질의 존재를 감지하기 위해 지연을 비교함으로써 악취 경기장의 공기 속도를 추정할 수 있습니다.
- 빠른 응답 미니어처 PID를 두 개의 서로 다른 거리에 배치합니다. 한 위치는 냄새 발생원에서 가깝고 다른 위치는 냄새 소스에서 -10cm 떨어져 있습니다.
- PID 컨트롤러의 전면 패널에 있는 GAIN 스위치를 위치 x5로 변경합니다.
- PID 컨트롤러의 전면 패널에 있는 PUMP 스위치를 High 위치로 변경합니다.
- 냄새 물질이 없을 때 컨트롤러의 전면 패널에 출력되는 센서(전압)를 보여주는 발광 다이오드(LED) 상태 표시등을 확인하십시오.
- 냄새 물질이 없을 때 전압 출력을 0으로 만들기 위해 전위차계 OFFSET 을 전환합니다.
- 냄새 경기장에서 냄새 밸브를 켭니다.
- 밸브를 연 후 각 위치에서 PID로 악취 기둥을 감지하는 지연을 측정합니다. 이 절차는 PID의 출력과 악취 경기장에 의해 기록된 밸브의 출력(냄새 켜짐)을 인터페이스 보드(Table of Materials)를 사용하여 동시에 기록하여 오프라인으로 수행할 수 있습니다.
- 각 위치의 지연 차이를 두 PID 사이의 거리 차이로 나누어 기둥의 공기 속도를 계산합니다.
5. 냄새 경기장에서의 행동 훈련 쥐 (그림 6)
참고: 이 섹션에서는 Findley et al.4에서 채택한 행동 작업에 대해 설명합니다. 쥐는 물 보상을 찾도록 동기를 부여하기 위해 전날 물을 제한합니다. 마우스는 냄새 기둥(그림 6B)을 냄새 방출원에 위치한 물 분출구로 이동하여 물 보강을 얻습니다(1Hz에서 10μL 3방울 전달). 훈련 기간 동안 마우스는 하루에 최대 2mL에 접근할 수 있으므로 물 제한 하에서 유지됩니다. 마우스의 체중은 물 제한 기간 동안 모니터링되며 원래 체중의 85% 미만이 되어서는 안 됩니다. 마우스는 냄새 경기장에서 훈련하는 동안 하루에 약 1mL의 물을 받고 훈련 후 케이지에서 하루에 추가로 1mL의 물을 보충받습니다. 마우스는 최대 72시간 동안 물 제한 상태를 유지합니다. 맞춤형 소프트웨어(Table of Materials)는 간단한 배경 제거 및 블롭 위치 파악 기술을 사용하여 실시간(60Hz)으로 마우스의 위치를 감지합니다. 사용자는 차선 경계, 홈 경계(경기장 뒤쪽에 있는 마우스의 시작 위치) 및 대상 경계(앞쪽의 냄새 소스 근처)를 수동으로 설정합니다. 또한 사용자는 소프트웨어가 이러한 경계를 활용하는 방법을 결정할 수 있습니다. 예를 들어, 사용자는 마우스가 홈 경계 뒤에 있을 때만 냄새를 전달할 수 있습니다. 마우스가 보상을 받기 위해, 사용자는 마우스가 타겟(냄새 소스)으로 이동할 때 냄새가 나는 레인 내에 머물도록 요구할 수 있습니다. 마우스가 목표 경계를 넘으면 보상을 받을 수 있습니다. 그러나 교육 중에는 설명이 필요 없고 사용자 친화적으로 설계된 'yaml' 파일을 편집하기만 하면 이러한 요구 사항을 조정할 수 있습니다.
- 먼저 경기장 뒤쪽(공기가 챔버로 유입되는 쪽에서 40cm 떨어진 경기장 부분으로 정의됨)으로 이동하여 시험을 시작하도록 마우스를 훈련시킵니다. 마우스가 경기장 뒤쪽으로 갈 때까지 기다렸다가 하나의 무작위 레인에서 수동으로 냄새와 물을 전달합니다. 쥐가 근원을 찾아 물을 마시게 하십시오.
- 냄새와 물 사이의 연관성을 만들기 위해 절차를 여러 번 반복합니다(그림 6A, B). 마우스가 실험을 시작하는 방법을 배우면 자동화된 소프트웨어를 사용하여 냄새를 전달합니다.
- 자동화된 사용자 지정 소프트웨어를 사용하여 2차선 냄새 탐색 작업을 수행하도록 마우스를 훈련시킵니다. 이 작업에서는 두 개의 냄새 포트 중 하나를 무작위로 선택하여 냄새를 전달하고 냄새가 나는 물 추출구에 도착했을 때 마우스에 물을 강화합니다. 이 프로토콜은 미네랄 오일에 1%로 희석된 냄새 물질인 이소아밀 아세테이트를 사용했습니다.
알림: 마우스는 약 20분 안에 냄새 기둥 탐색에 대한 약 40번의 시도 세션을 완료합니다. 마우스는 하루에 한 번의 세션을 수행합니다. 훈련된 마우스는 세션이 끝날 때 무작위 선택보다 높은 올바른 탐색 비율(> 65% 정답)을 달성합니다. 마우스는 3-5회의 훈련 세션 후에 2차선 냄새 탐색 작업에서 65%> 올바른 선택 기준을 달성해야 합니다.
6. 냄새 분야에서 자유롭게 움직이는 마우스의 에피 형광 기록
참고: 이 방법은 2개의 냄새 기둥 탐색 작업(보충 동영상 1 및 보충 동영상 2) 동안 광시야 소형 이미징으로 Thy1 마우스9에서 발현된 유전적으로 인코딩된 칼슘 센서 GCaMP6f를 이미징하여 등쪽 CA1에서 SP(stratum pyramidale) 세포의 신경 활동을 기록하는 것을 설명합니다. 일반적인 이미징 세션에는 40분이 소요되며, 이를 통해 마우스는 약 20번의 냄새 탐색 테스트를 완료할 수 있습니다. 이 기술은 몇 달 동안 마우스를 기록합니다.
- 머리는 마우스를 고정하고 마이크로 매니퓰레이터를 사용하여 미니스코프를 베이스 플레이트 상단에 놓고 고정 나사를 조입니다.
- electrowetting lens를 조정하여 형광 강도가 가장 높은 세포 수가 가장 많은 최적의 초점면을 찾습니다.
- 미니스코프 출력을 조정하여 포화 없이 높은 신호 대 잡음비로 최적의 다이내믹 레인지를 얻을 수 있습니다. 30Hz의 획득 속도에서 약 30%로 설정된 미니스코프 전력으로 Thy1-GCaMP6f 마우스에서 등쪽 CA1을 이미징하여 이를 달성합니다.
- 베이스 플레이트에 부착된 미니스코프를 사용하여 냄새 경기장 내부로 마우스를 놓습니다.
- 인터페이스 보드로 수집을 시작하여 경기장 상단에 있는 디지털 카메라의 TTL(transistor-transistor logic) 출력과 미니스코프의 TTL 신호를 기록하여 나중에 동작 및 GCaMP6f 비디오 프레임 간의 동기화를 수행합니다. 디지털 카메라는 60Hz로, 미니스코프는 30Hz로 기록합니다.
- 미니스코프와 행동 동영상 녹화를 시작하고 두 가지 스파우트 냄새 탐색 작업을 위해 자동화 소프트웨어를 켭니다.
7. 데이터 전처리
참고: 이 방법은 MATLAB 파이프라인을 사용하여 데이터를 처리합니다. 이 코드는 GitHub(Synchronization Software, Table of Materials)에서 사용할 수 있습니다. NoRMCorre31 은 모션 보정에 사용되며, EXTRACT32 는 칼슘 과도 상태(δF/F0) 사이의 형광에 의해 정규화된 형광의 변화로 보고된 시간에 따라 변하는 형광 신호의 ROI를 찾는 데 사용됩니다.
- GitHub에서 제공되는 MATLAB 코드 Synchronize_Files_JOVE.m을 실행하여 인터페이스 보드에 기록된 동기화 신호를 사용하여 냄새 아레나 메타데이터, 디지털 카메라 프레임 및 미니스코프 프레임을 동기화합니다.
- NoRMCorre(모션 보정 소프트웨어, 재료 목차)를 사용하여 동기화된 미니스코프 프레임의 모션 보정을 수행합니다.
- EXTRACT(ROI Extraction Software, Table of Materials)를 사용하여 시간에 따라 변하는 δF/F0 신호의 ROI를 구합니다.
- 데이터를 시험(Synchronization Software, Table of Materials)으로 분리합니다.
- 각 시도에 각각 마우스의 올바른 탐색 동작 또는 잘못된 탐색 동작에 따라 적중 또는 실패로 레이블을 지정합니다.
- BENTO(Behavior Ensemble and Neural Trajectory Observatory)33 을 사용하여 각 개별 시험의 동작과 ROI를 시각화합니다(그림 7A, B 및 보충 동영상 3).
8. 데이터 분석 - 뇌 신호에서 공간 위치 디코딩
참고: 이 방법은 기계 학습을 사용하여 dCA1 ROIs7에서 경기장에서 마우스의 X 및 Y 위치를 디코딩합니다. MATLAB 코드는 https://github.com/restrepd/drgMiniscope 에서 확인할 수 있습니다(Decoding Brain Signals Software, Table of Materials).
- EXTRACT.mat 출력 파일과 냄새 아레나 메타데이터 파일을 drgDecodeOdorArenav2.m에 입력합니다. GitHub 리포지토리는 예제(동기화 소프트웨어, 재료 테이블)를 위해 다음 두 파일을 제공합니다.
dFF_file='20220804_FCM22_withodor_miniscope_sync
_L1andL4_ncorre_ext.매트';
arena_file='20220804_FCM22withodor_odorarena_L1
andL4_sync.매트';
참고: drgDecodeOdorArenav2.m은 각 시도에 대한 ROI 신호 및 메타데이터(마우스의 X 및 Y 위치, 냄새 분출구 위치, 물 공급 등)를 포함하는 임상시험 내 데이터로 구분된 데이터 세트를 생성합니다. 또한 이 코드는 시행 사이의 데이터에 대한 디코딩을 분석합니다. 이 코드는 fitrnet을 사용하여 모든 시행의 모든 ROI에 대한 δF/F0 데이터로 인공 신경망을 훈련시키고, 하나를 제외한 모든 시행의 ROI를 사용하여 X 및 Y 위치를 예측하고 한 번의 제외 절차를 사용하여 생략된 시행의 위치를 예측합니다. - 신경망은 X 위치와 Y 위치를 출력값으로 반환합니다. 훈련된 신경망을 사용하여 예측을 수행합니다. ROI에서 경기장에 있는 마우스의 X 및 Y 위치를 예측하도록 네트워크를 훈련시키는 데 사용되지 않은 시행을 입력으로 생략했습니다(그림 8A, B).
결과
이 절차를 사용하면 냄새 영역을 탐색하는 마우스에서 dCA1 GCaMP6f 형광 과도 현상을 시각화하고 기록하여 냄새 물질의 출처를 찾을 수 있습니다(그림 6A, B, 보충 동영상 1 및 보충 동영상 2). 형광 이미지는 NoRMCorre로 모션 보정되며 EXTRACT는 ROI를 추출하는 데 사용됩니다. 또한 인터페이스 보드를 사용하여 기록하면 ROI의 δF/F0 신호를 악취 영역에서의 악취 및 물 공급 이벤트(그림 7A) 및 악취 영역에서의 마우스 이동(그림 7B 및 보충 동영상 3)과 동기화할 수 있습니다. 악취 기둥을 탐색하는 마우스의 대표적인 결과에는 작업 중에 많은 수의 칼슘 과도 현상이 포함됩니다(그림 7A, B). 또한 칼슘 반응이 냄새 및 물 보상의 존재와 어떻게 정렬되는지 검사할 수 있습니다(그림 7A). BENTO를 사용한 단일 임상시험의 시각화는 임상시험 시작, 결정, 탐색, 음주 및 경기장 뒤쪽으로 돌아가는 것을 포함하여 임상시험의 여러 단계에서 칼슘 반응에 대한 정보를 제공합니다(그림 7B). 이 방법은 냄새 지향 탐색 작업 중 CA1 칼슘 반응과 생쥐 행동 사이의 연관성에 대한 귀중한 통찰력을 전달했습니다.
PID 기록은 악취 기둥과 기둥의 공기 속도에 대한 중요한 정보를 제공할 수 있습니다. 대표적인 결과는 밸브를 열어 악취 경기장 내부로 악취 기둥을 방출한 후 PID 응답이 증가했음을 보여줍니다(그림 5A). 또한 이 프로토콜은 dCA1 ROI의 δF/F0 신호에서 마우스의 X 및 Y 위치를 디코딩합니다(그림 8). 이 기술은 CA1 응답을 기반으로 냄새 기둥 탐색 작업 중에 마우스의 공간 위치를 예측하며, 이는 CA1 뉴런이 냄새 및 공간 정보를 처리하는 방법을 더 잘 이해하는 것과 관련이 있습니다. dCA1의 뉴런 앙상블 칼슘 신호에서 마우스의 궤적을 디코딩하는 것은 등쪽 CA1의 뉴런이 냄새 기둥 탐색의 복잡한 작업을 수행하기 위해 냄새 및 공간 정보의 인지 지도를 어떻게 나타내는지 보여주기 때문에 중요합니다. 이 방법은 장소 세포와 냄새 자극에 반응하는 다른 세포로만 독점적으로 행동하는 다양한 ROI로 확장되었습니다. 뉴런 앙상블 신호로부터 마우스의 궤적의 성공적인 디코딩은 디코딩 예측과 마우스의 지상 실제 X 및 Y 위치 사이의 강한 상관관계에 의해 확인될 수 있습니다.

그림 1: 연구 파이프라인. (A) 정위 수술은 해마의 CA1 층에 GRIN 렌즈를 이식하고 마우스의 머리를 고정하기 위해 두개골에 헤드플레이트를 이식하는 것으로 구성됩니다. (B) GRIN 렌즈 상단에 베이스 플레이트를 배치하여 미니스코프로 CA1 뉴런의 형광에 광학적으로 접근할 수 있습니다. (C) 마우스는 냄새 기둥 탐색 작업에 대해 훈련을 받았습니다. (D) 쥐의 행동과 냄새 기둥을 탐색하는 CA1 뉴런의 자유롭게 이동 기록. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.

그림 2: 정위 수술. (A) 마취된 마우스를 정위 장치에 넣습니다. 마취 수준을 2-3% 사이로 조정하고, 꼬집는 발 반사 반응에 따라 (B) 머리 위의 수염을 면도합니다. (C) 드릴로 작은 영구 움푹 들어간 곳을 조심스럽게 뚫어 목표 위치 상단에 영구적으로 움푹 들어간 곳을 만듭니다. (D) 치과 드릴을 사용하여 직경 1.5mm의 원형 천공을 열어 직경 1mm, 길이 4mm의 GRIN 렌즈를 뇌에 이식할 수 있습니다. (E) GRIN 렌즈 홀더를 마이크로 매니퓰레이터에 연결하고 피펫에 연결된 흡입기를 켜서 GRIN 렌즈를 고정합니다. (F) 경막 물질 아래 -1.25mm 깊이에 도달할 때까지 GRIN 렌즈를 피질에 천천히 이식합니다. (G) 이식된 GRIN 렌즈로 두개골에 접합된 헤드플레이트와 베이스플레이트를 보여주는 예시적인 사후 고정 헤드. (H) 두개골 상단의 Head Bar와 두개골 내부에 이식된 GRIN 렌즈를 보여주는 머리의 사후 CT 스캔. (I) 마우스의 헤드 고정을 위한 헤드 플레이트의 설계. 이 묘사에 등장하는 동물은 해부학적 시각화를 개선하기 위해 랩을 하지 않았습니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
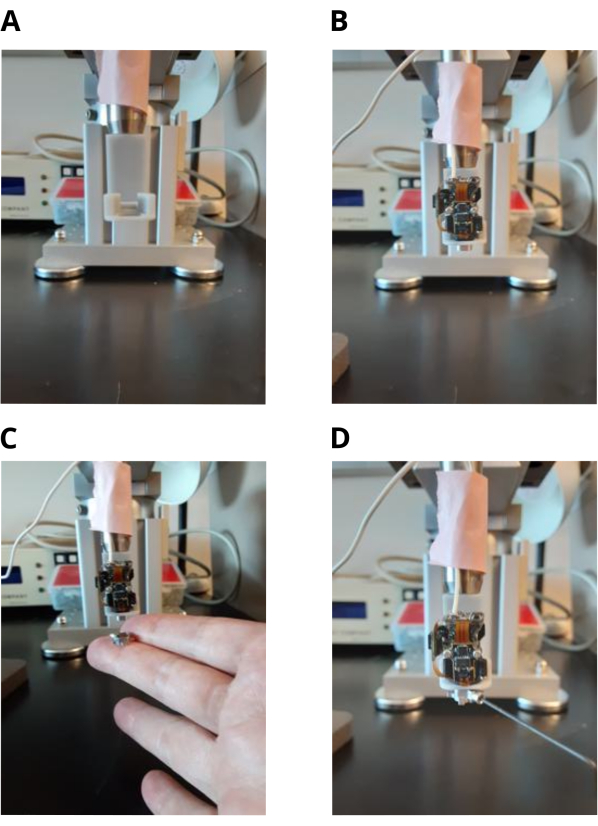
그림 3: 미니스코프 베이스 플레이트 배치. (A) 마이크로 매니퓰레이터에 연결된 3D 프린팅 미니스코프 홀더. (B) 홀더에 부착된 미니스코프. (C) 미니스코프에 베이스 플레이트를 부착합니다. (D) 베이스 플레이트를 미니스코프에 고정하기 위한 고정 나사를 조입니다. 고정 나사는 베이스 플레이트를 마우스 두개골에 접합한 후 해제됩니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.

그림 4. 냄새 경기장의 건설. (A) 냄새 경기장 투명 챔버. 마우스 동작을 기록하기 위한 최고의 디지털 카메라가 있습니다. (B) 주사기에 연결된 스텝 모터는 마우스에게 보상하기 위해 물 전달을 제어합니다. (C) 벌집 구조를 보여주는 냄새 경기장 내부에서 본 모습은 층류와 4개의 냄새 전달 라인을 생성하는 데 사용됩니다. (D) 냄새 경기장 외부에서 본 튜브, 밸브 및 냄새 병을 포함한 냄새 전달 시스템. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.

그림 5: 악취 기둥 기록. (A) 광이온화 검출기(PID)로 기록된 냄새 기둥. 평균(굵은 파란색)±악취 경기장에서 4.23cm/s로 전파되는 악취 기둥의 5개 PID 흔적의 표준 편차(하늘색). 냄새 투기장 바닥에서 2cm 떨어진 곳에 있는 냄새 공급원. PID의 센서 헤드는 냄새 기둥의 가스 농도에 대한 전압 신호를 제공합니다. (B) 20cm/s의 무한한 흐름으로 냄새 기둥의 레이저 기록. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.

그림 6: 마우스 행동 훈련. (A) 오른쪽 차선에서 방출되는 냄새 기둥을 향해 탐색하는 마우스를 학습합니다. 쥐는 냄새 투기장 뒤쪽으로 가서 시험을 시작하고, 냄새 기둥을 향해 이동할 쪽을 결정하고, 물 보상을 마시는 방법을 배웁니다. (B) 왼쪽 차선에서 방출되는 냄새 기둥을 향해 탐색하는 마우스를 학습합니다. 마우스는 올바른 차선으로 이동하면 냄새로 보상을 받습니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.

그림 7: 데이터 전처리. (A) 칼슘 추적은 많은 시도에서 냄새 아레나 이벤트와 동기화되었습니다. 각 단일 시도는 빨간색으로 표시된 냄새 전달로 시작하고, 보상이 있는 시도는 파란색으로 표시된 물 전달 펄스로 끝납니다. 각 ROI에 대한 δF/F0(단위 없음) 칼슘 미량은 검은색으로 표시됩니다. 각 줄은 ROI를 나타냅니다. 인터페이스 보드는 악취 경기장에서 상단 카메라의 TTL 출력을 기록하는 데 사용되며 미니스코프 카메라는 프레임을 동기화하는 데 사용됩니다. NorMCorre는 미니스코프 프레임의 이동 소음을 보정하는 데 사용되며 EXTRACT는 ROI를 찾고 δF/F0 칼슘 트레이스를 추출하는 데 사용됩니다. (B) 기둥을 탐색하는 쥐에 대한 대표적인 단일 시험. 단일 임상시험의 각 ROI에서 동기화된 동작(왼쪽 패널)과 δF/F0 칼슘 추적(오른쪽 패널)의 동시 시각화가 BENTO로 관찰됩니다. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
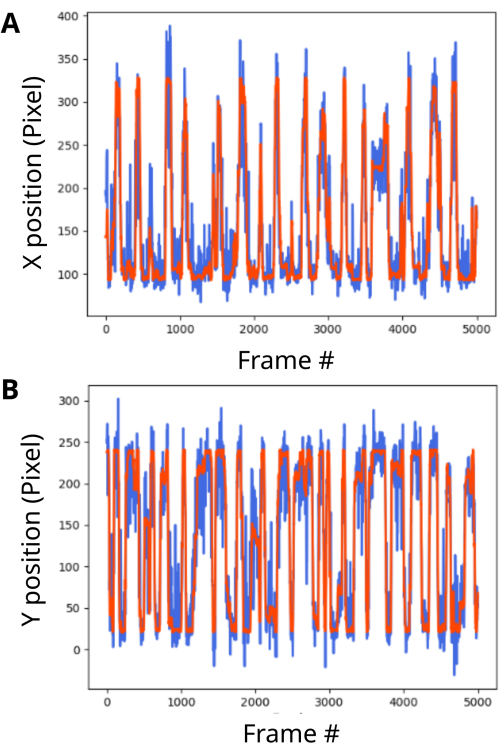
그림 8. CA1 신호에서 마우스의 위치를 디코딩합니다. CA1 ROI에서 마우스의 X 및 Y 위치를 디코딩합니다. 디코딩 예측은 파란색으로 표시되고 마우스 접지 실제 위치는 빨간색으로 표시됩니다. 예측된 추적은 실측 자료와 밀접한 상관관계가 있습니다. (A) ROI에서 X 위치 디코딩(Pearson 상관 계수 = 0.88). (B) ROI에서 Y 위치를 디코딩합니다(Pearson 상관 계수 = 0.88). 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
보충 영화 1: 왼쪽 차선의 냄새 기둥을 향해 이동하는 마우스의 동기화된 동작 및 미니스코프 프레임의 대표적인 예입니다. (A) 미니스코프를 착용하고 냄새 경기장 내부를 탐색하는 쥐의 행동 프레임. (B) GRIN 렌즈를 통해 기록된 원시 칼슘 과도 현상을 보여주는 마우스의 미니스코프 프레임. 이 영화를 다운로드하려면 여기를 클릭하십시오.
보충 영화 2: 오른쪽 차선의 냄새 기둥을 향해 이동하는 마우스의 동기화된 동작 및 미니스코프 프레임의 대표적인 예입니다. (A) 미니스코프를 착용하고 냄새 경기장 내부를 탐색하는 쥐의 행동 프레임. (B) GRIN 렌즈를 통해 기록된 원시 칼슘 과도 현상을 보여주는 마우스의 미니스코프 프레임. 이 영화를 다운로드하려면 여기를 클릭하십시오.
보충 동영상 3 : 마우스 행동 및 뇌 신호의 처리 된 데이터를 BENTO 표시. 왼쪽 패널: 마우스가 아레나의 오른쪽 레인을 향해 이동하고 있습니다. 동작 주석은 다양한 색상으로 표시됩니다. 오른쪽 패널: 탐색하는 마우스의 δF/F0 칼슘 신호. 이 영화를 다운로드하려면 여기를 클릭하십시오.
보충 파일 1: NoseconeRender.png. 3D 프린팅된 코콘이 이소플루란 마취를 수행할 수 있도록 파일. 이 파일을 다운로드하려면 여기를 클릭하십시오.
보충 파일 2: HeadbarRender.png. File 마우스를 헤드 고정하기 위한 헤드 바용 파일입니다. 이 파일을 다운로드하려면 여기를 클릭하십시오.
보충 파일 3: HeadbarTechnicalDrawing.png. File 마우스를 헤드 고정하기 위한 헤드 바용 파일입니다. 이 파일을 다운로드하려면 여기를 클릭하십시오.
보충 파일 4: ArenaFig_Draft2.tiff. 냄새 경기장의 상세한 레이아웃. 이 파일을 다운로드하려면 여기를 클릭하십시오.
토론
이 프로토콜은 냄새 기둥을 탐색하는 쥐의 해마의 dCA1 영역에서 장소 세포와 냄새 반응 세포를 기록하는 단계를 꼼꼼하게 설명합니다. 프로토콜의 중요한 단계에는 정위 수술, 미니스코프 베이스 플레이트의 배치, 악취 영역의 구성, 악취 영역의 기둥 확인, 행동 훈련, 자유롭게 움직이는 마우스의 미니스코프 기록, 데이터 전처리 및 데이터 분석이 포함됩니다. 또한 이 프로토콜은 dCA1 기록에서 마우스 궤적을 디코딩하는 프로세스를 설명합니다.
정위 수술에서 중요한 단계는 브레그마를 기준으로 한 좌표를 따라 GRIN 렌즈를 올바른 위치에 배치하는 것입니다. 이 방법의 한계는 수술과 GCaMP6f 신호 관찰을 시작하는 시간 사이에 지연이 발생한다는 것인데, 이는 2-4주가 소요될 수 있습니다. 이 중요한 기간이 지나면 마우스를 사용할 준비가 되어야 합니다. 현재 프로토콜과 이전 프로토콜 24,25,26,27의 차이점은 해마에 AAV-GCaMP6f 바이러스를 주입하는 대신 CA1에서 이미 GCaMP6f를 발현하는 Thy1-GCaMP6f 마우스를 사용한다는 것입니다. 수술 중 시간을 절약하고 뇌에서 AAV 바이러스가 발현될 때까지 기다릴 필요가 없습니다. 또한 이 프로토콜은 뇌를 흡인하지 않고 케타민/자일라진 대신 이소플루란을 사용하여 과다 복용을 방지하기 위해 용량을 더 잘 제어할 수 있습니다. 이 방법의 한계는 GRIN lens의 광학 수차로, 이는 시야를 제한합니다. 베이스 플레이트 배치를 위한 중요한 단계는 헤드에 베이스 플레이트를 접합한 후 Z 플레이트를 조정하는 데 제한이 없도록 electrowetting lens를 중앙에 유지하는 것입니다. 악취 경기장 건설의 한계는 시스템의 복잡성으로, 몇 달이 걸릴 수 있으며 엔지니어의 도움이 필요할 수 있습니다. 행동 훈련의 한계는 생쥐가 냄새 영역의 한쪽을 다른 쪽보다 선호할 수 있다는 것입니다. 이 문제를 극복하는 한 가지 방법은 왼쪽 및 오른쪽 차선으로 이동하는 마우스에 대해 보상하는 시도를 번갈아 가며 수행하는 것입니다.
기둥을 확인하기 위한 중요한 단계는 PID 바늘을 냄새 소스와 정렬하여 기둥의 경로를 감지하는 것입니다. 자유롭게 움직이는 마우스를 미니스코프로 기록하는 데 중요한 단계는 작업 중에 미니 동축 와이어가 엉키지 않도록 하는 것이며, 이는 정류자로 방지할 수 있습니다. 헬륨 풍선을 사용하여 미니 동축 와이어가 마우스 앞으로 오는 것을 방지할 수 있습니다. 데이터 전처리는 악취 경기장의 디지털 상단 카메라와 미니스코프 카메라의 TTL 펄스를 동기화하는 것이 중요합니다. EXTRACT 절차의 경우 음이 아닌 처리를 사용하여 ROI와 δF/F0 신호를 더 잘 추출하는 것이 좋습니다. EXTRACT는 각 ROI에 대한 트레이스를 육안으로 검사하여 잘못된 트레이스를 제외합니다. 인공 신경망을 더 잘 훈련하기 위해 ROI에서 마우스의 X 및 Y 위치를 디코딩하여 수백 개의 epoch가 있는 대규모 데이터 세트를 갖는 것이 중요합니다.
기존의 머리 고정 방법과 관련하여 이 자유롭게 움직이는 기록 방법의 중요성은 복잡한 냄새 기둥을 탐색하기 위한 적절한 머리 움직임과 함께 윤리학적으로 관련된 맥락에서 쥐의 행동을 연구하는 것입니다. 이 방법은 복잡한 냄새 물질 탐색에서 dCA1 뉴런의 동적 역할을 조사하는 데 적용할 수 있습니다. 또한, 이 절차는 해마 또는 후각에 국한되지 않습니다. 이 기술의 다른 잠재적 응용 분야에는 다양한 뇌 영역과 감각 양식의 역할을 연구하는 것이 포함되며, 여기에는 LED를 사용하여 보상된 레인을 표시함으로써 시각적 탐색에 가능한 응용 프로그램이 포함됩니다. 또한, 이 방법은 인구에서 신경 칼슘을 해독하여 신경 자극 또는 감각 피드백을 유발하는 실시간 폐쇄 루프 실험에 잠재적으로 적용될 수 있습니다 20,34,35,36.
공개 사항
저자는 이해 상충이 없음을 선언합니다.
감사의 글
이 연구는 미국 국립보건원(NIH UF1 NS116241 및 NIH R01 DC000566) 및 미국 국립과학재단(NSF BCS-1926676)의 지원을 받았습니다. 저자는 오도르 아레나 챔버 설치를 도와준 앤드류 스캘런에게 감사를 표합니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| Arduino Micro | Arduino | 마이크로 | |
| 생체 적합성 메타크릴레이트 수지 | Parkell | S380 | C& B-Metabond 접착제 루팅 시멘트 |
| 디코딩 뇌 신호 소프트웨어 | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| 치과 드릴 | Osada | LHP-6 | AZ210015 |
| 치과 드릴 박스 | Osada | XL-230 | 분당 30000 회전 |
| 디지털 입체 계측기 | 도둑질 | 51730D | 마우스 스테레오택시 장치, #51904 디지털 매니퓰레이터 암, 3축, 애드온, 왼쪽 |
| 드릴 비트 | FST Fine Science Tools | 19007-05 | 팁 직경 0.5mm |
| 고속 디지털 카메라 | Edmund Optics | BFS-U3-63S4C | FLIR Blackfly S |
| 초점 렌즈 | Edmund Optics | C-Series | 3.5mm |
| GRIN 렌즈 | Inscopix | 1050-004595 | 직경 1mm 및 길이 4mm |
| GRIN 렌즈 홀더 | UCLA | http://miniscope.org/index.php/Surgery_Protocol | |
| Liquid Tissue Adhesive | 3M | 1469C | Vetbond Tissue Adhesive |
| Low-Flow 마취 시스템 | 마우스 Kent Scientific Corporation | SomnoSuite | https://www.kentscientific.com/products/somnosuite/ |
| 저독성 실리콘 접착제 | WPI – World Precision Instruments | Kwik-sil | |
| miniPID 컨트롤러 | ASI – 오로라 사이언티픽 Inc. | 모델 200B | 고속 응답 소형 광 이온화 검출기 |
| Miniscope V4 홀더 | UCLA | NA | https://github.com/Aharoni-Lab/Miniscope-v4/tree/master/Miniscope-v4-Holder |
| Miniscope V4 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4 |
| Miniscope Base Plate V2 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4-base-plates-variant-2-pack-of-10 |
| 미니 스코프 DAQ-QT 소프트웨어 | UCLA | https://github.com/Aharoni-Lab/Miniscope-DAQ-QT-Software/wiki | |
| 모션 보정 소프트웨어 | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Odor Arena 하드웨어 | 맞춤형 | 3D 모델 | https://www.dropbox.com/scl/fo/lwtpqysnpzis32mhrx3cd/ADomsxyhxu42sqDmTBl2O6k?rlkey=b3l4809eradundt5l3iz0gq74& dl=0 |
| Odor Arena Software | CUAnschutz | https://github.com/wryanw/odorarena | |
| 냄새 제거 아밀 아세테이 | Aldrich Chemical Co | 06422AX | 무취 광유에 1% 희석 |
| RHD USB 인터페이스 보드 | Intan Technologies | C3100 | 제품 단종. 또는 다른 동등한 보드를 사용하십시오. |
| ROI 추출 소프트웨어 | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Sutter Micromanipulator | Sutter Instrument Company | MP-285 | |
| 동기화 소프트웨어 | CU Anschutz | ||
| https://github.com/fsimoesdesouza/Synchronization Thy1-GCaMP6f 마우스 | Jackson Laboratory | IMSR_JAX 028281 | C57BL/6J-TG(Thy1-GCaMP6f)GP5.12DKIM/J) |
참고문헌
- Adoff, M. D., Climer, J. R., Davoudi, H., Marvin, J. S., Looger, L. L., Dombeck, D. A. The functional organization of excitatory synaptic input to place cells. Nat Commun. 12 (1), 3558(2021).
- Radvansky, B. A., Oh, J. Y., Climer, J. R., Dombeck, D. A. Behavior determines the hippocampal spatial mapping of a multisensory environment. Cell Rep. 36 (5), 109444(2021).
- Lewis, S. M., et al. Plume dynamics structure the spatiotemporal activity of mitral/tufted cell networks in the mouse olfactory bulb. Front Cell Neurosci. 15, 633757(2021).
- Findley, T. M., et al. Sniff-synchronized, gradient-guided olfactory search by freely moving mice. ELife. 10, e58523(2021).
- Gire, D. H., Kapoor, V., Arrighi-Allisan, A., Seminara, A., Murthy, V. N. Mice develop efficient strategies for foraging and navigation using complex natural stimuli. Curr Biol. 26 (10), 1261-1273 (2016).
- Liu, A., Papale, A. E., Hengenius, J., Patel, K., Ermentrout, B., Urban, N. N. Mouse navigation strategies for odor source localization. Front Neurosci. 14, 218(2020).
- Tariq, M. F., et al. Using head-mounted ethanol sensors to monitor olfactory information and determine behavioral changes associated with ethanol-plume contact during mouse odor-guided navigation. eNeuro. 8 (1), (2021).
- Rigolli, N., Reddy, G., Seminara, A., Vergassola, M. Alternation emerges as a multi-modal strategy for turbulent odor navigation. ELife. (11), e76989(2022).
- Ma, M., et al. Sequential activity of CA1 hippocampal cells constitutes a temporal memory map for associative learning in mice. Curr Biol. 34 (4), 841-854 (2024).
- Aharoni, D., Khakh, B. S., Silva, A. J., Golshani, P. All the light that we can see: a new era in miniaturized microscopy. Nat Methods. 16 (1), 11-13 (2019).
- Aharoni, D., Hoogland, T. M. Circuit investigations with open-source miniaturized microscopes: Past, present and future. Front Cell Neurosci. 13, 141(2019).
- Flusberg, B. A., et al. High-speed, miniaturized fluorescence microscopy in freely moving mice. Nat Methods. 5 (11), 935-938 (2008).
- Connor, E. G., McHugh, M. K., Crimaldi, J. P. Quantification of airborne odor plumes using planar laser-induced fluorescence. Exp Fluids. 59 (9), 137(2018).
- Gumaste, A., et al. A Comparison between mouse, in silico, and robot odor plume navigation reveals advantages of mouse odor tracking. eNeuro. 7 (1), (2020).
- Gumaste, A., et al. Behavioral discrimination and olfactory bulb encoding of odor plume intermittency. ELife. 13, e85303(2024).
- Marin, A. C., Schaefer, A. T., Ackels, T. Spatial information from the odour environment in mammalian olfaction. Cell Tissue Res. 383 (1), 473-483 (2021).
- Eichenbaum, H. The role of the hippocampus in navigation is memory. J Neurophysiol. 117 (4), 1785-1796 (2017).
- Dombeck, D. A., Harvey, C. D., Tian, L., Looger, L. L., Tank, D. W. Functional imaging of hippocampal place cells at cellular resolution during virtual navigation. Nat Neurosci. 13 (11), 1433-1440 (2010).
- Wirtshafter, H. S., Disterhoft, J. F. In vivo multi-day calcium imaging of CA1 hippocampus in freely moving rats reveals a high preponderance of place cells with consistent place fields. J Neurosci. 42 (22), 4538-4554 (2022).
- Mizuta, K., Sato, M. Multiphoton imaging of hippocampal neural circuits: techniques and biological insights into region-, cell-type-, and pathway-specific functions. Neurophotonics. 11 (3), 033406(2024).
- Radvansky, B. A., Dombeck, D. A. An olfactory virtual reality system for mice. Nat Commun. 9 (1), 839(2018).
- Almeida-Santos, A. F., et al. Social isolation impairs the persistence of social recognition memory by disturbing the glutamatergic tonus and the olfactory bulb-dorsal hippocampus coupling. Sci Rep. 9 (1), 473(2019).
- Dana, H., et al. Thy1-GCaMP6 transgenic mice for neuronal population imaging in vivo. PLoS One. 9 (9), e108697(2014).
- Thapa, R., Liang, B., Liu, R., Li, Y. Stereotaxic viral injection and gradient-index lens implantation for deep brain in vivo calcium imaging. J Vis Exp. (176), e63049(2021).
- Hsiao, Y. -T., Wang, A. Y. -C., Lee, T. -Y., Chang, C. -Y. Using baseplating and a miniscope preanchored with an objective lens for calcium transient research in mice. J Vis Exp. (172), e62611(2021).
- Zhang, L., et al. Miniscope GRIN lens system for calcium imaging of neuronal activity from deep brain structures in behaving animals. Curr Protoc Neurosci. 86 (1), e56(2019).
- Guo, D., Gürkan Özer, A., Uusisaari, M. Y. In vivo calcium imaging in mouse inferior olive. J Vis Exp. (172), e62222(2021).
- Yun, M., Shin, J., Jung, M. W. Protocol for calcium imaging of dorsal and ventral CA1 neurons in head-fixed mice. STAR Protoc. 4 (3), 102439(2023).
- Yun, M., Hwang, J. Y., Jung, M. W. Septotemporal variations in hippocampal value and outcome processing. Cell Rep. 42 (2), 112094(2023).
- Sheffield, M. E. J., Dombeck, D. A. Calcium transient prevalence across the dendritic arbour predicts place field properties. Nature. 517 (7533), 200-204 (2015).
- Pnevmatikakis, E. A., Giovannucci, A. NoRMCorre: An online algorithm for piecewise rigid motion correction of calcium imaging data. J Neurosci Methods. 291, 83-94 (2017).
- Inan, H., et al. Fast and statistically robust cell extraction from large-scale neural calcium imaging datasets. bioRxiv. , (2021).
- Segalin, C., et al. The mouse action recognition system (MARS) software pipeline for automated analysis of social behaviors in mice. ELife. 10, e63720(2021).
- Chen, Z., et al. A hardware system for real-time decoding of in vivo calcium imaging data. ELife. (12), e78344(2023).
- Xue, F., et al. Multi-region calcium imaging in freely behaving mice with ultra-compact head-mounted fluorescence microscopes. Natl Sci Rev. 11 (1), nwad294(2024).
- Tabourin, L., Bretzner, F., Galstian, T. Towards a mini-endoscope design with spatially selective excitation and imaging. Biomed Opt Express. 15 (3), 1750-1760 (2024).
재인쇄 및 허가
