광학 트롤 조사는 비침습적으로 저저어류 개체군을 샘플링하는 방법을 제공하며, 전통적인 트롤 조사보다 더 세밀한 규모의 데이터를 제공합니다. 이 글은 뉴잉글랜드에서 저어류를 대상으로 한 광학 트롤 조사의 일반화된 절차를 제공합니다.
이 논문에서
요약
초록
광학 트롤 조사는 저어류 개체군을 정량화하는 비침습적 방법을 제공하며, 전통적인 저저 트롤 조사 데이터를 보완하거나 보완하는 데 활용될 수 있습니다. 이 프로토콜은 상업 어부들과 협력하여 메인 주 서부의 저저어류 개체수와 분포를 평가하기 위해 개발된 광학 트롤 시스템인 해양과학기술학교(SMAST) 비디오 트롤 조사를 설명합니다. 개조된 상업용 트롤 코덴드에 카메라와 조명이 설치되어 개방 그물을 통과하는 물고기를 기록했다. 순 측정 센서, 환경 센서, GPS를 통합하여 스케어 면적을 계산하고 밀도 및 바이오매스 추정치를 도출했습니다. 예시 조사는 층별 무작위 설계를 따라 2024년 봄 10일간의 크루즈 기간 동안 47회의 예인을 완료했습니다. 비디오 데이터는 목표 종을 열거하기 위해 주석을 달고, 주기적인 폐쇄 코드드 견인으로 검증되었으며, 대서양 대구의 대표적인 결과가 제시되었습니다. 이 프로토콜은 저저어류에 대한 광학 트롤 조사를 수행하는 재현 가능하고 최소 침습적인 접근법을 보여주며, 고해상도의 공간 및 개체수 데이터를 제공하면서 어획 사망률을 줄입니다. 이 방법은 어업 독립적 모니터링, 자원 평가 및 생태 연구를 지원하기 위해 다른 저서성 종과 서식지에도 적용할 수 있습니다.
서론
대서양 대구(G. morhua)는 오랫동안 뉴잉글랜드 저저어류 어업의 기반이었으나, 현재 메인 만 서부 어급은 과잉 어획으로 분류되어 있으며, 1982년 역사적 최고치의 <2%에 달하는 어획량을 기록했습니다2. 회복을 촉진하기 위해 시행된 낮은 총 허용 어획량은 다종 저저어류 복합체 내에서 더 풍부한 어종의 어획을 제한하여 경제적·관리적 도전을 야기합니다. 대구는 이제 조종 역할을 하며, 개별 선박 할당량이 충족되면 어업 운영이 제한됩니다3. 2010년부터 2015년까지 북동부 다종 저육 연간 어획 한도의 32%만이 평균적으로 4.5마리를 포획했습니다. 2010년 이후로, 약 100만 미터톤의 저저어류 할당량이 60억 달러 이상의 가치로 대구 제한 때문에 어획되지 않고 있습니다. 높은 상업적 어획률과 낮은 조사 풍부도 지수 간의 불일치는 실제 개체군 상태(3,6,7,8,9,10)에 대한 논쟁을 불러일으켰으며, 이는 조사 제한11, 가정된 선택성과의 편차(12,13), 또는 어장 내 개체군 집집14,15에서 비롯될 수 있다. 해양과학기술학교(SMAST)의 비디오 트롤 조사는 기존 자원 정보를 보완하고 이러한 문제를 완화하기 위해 개발되었습니다.
SMAST 비디오 트롤 조사의 목표는 어업 자원 관리자, 해양 과학자, 어업 산업에 독립적이고 비침습적인 저저어류 자원, 특히 메인 주 서부 만 대서양 대구에 대한 평가를 제공하는 것입니다16,17. 상업 어부들과 협력하여 개발된 이 조사는 카메라와 조명을 통합하여 개방된 코덴드13,16을 통과하는 물고기를 기록하는 수정된 상업용 트롤에 통합합니다. 이 시스템은 고해상도 영상과 순 측정, 환경 및 위치 데이터를 결합하여 청소 면적을 계산하고 종별 밀도와 바이오매스를 추정합니다. 조사의 개방형 코드엔드 설계는 어류가 장비를 자유롭게 통과할 수 있게 하여사망률을 줄이고, 공간적 범위와 추정치의 정밀도를 개선하는 견인 시간을 연장할 수있습니다. 대구에 적용되는 것 외에도, SMAST 비디오 트롤 조사는 다양한 종의 광학 트롤 샘플링을 위한 일반화된 틀을 제공합니다. 사망률을 최소화하고 미세한 분포 데이터를 수집함으로써 이 접근법은 전통적인 트롤 기반 모니터링 프로그램을 보완하고 향상시킬 수 있습니다. 이 방법은 다양한 서식지와 목표 종에 맞게 적용할 수 있어, 정량적 자원 평가와 생태 연구 모두에 적합한 고해상도 영상 데이터를 제공합니다. 이 방법의 구현은 환경 조건과 기어 구성에 따라 달라집니다. 높은 탁도 환경에서는 충분한 가시성을 유지하기 위해 넷 수정이 필요하며, 관심 종별 개체 수를 검증하기 위해 폐쇄 코드드 견인(coendd tow)을 실시해야 합니다. 여기서는 2024년 봄 SMAST 메인 만 서부 대서양 대구에 대한 비디오 트롤 조사를 활용하여 저저어류에 대한 광학 트롤 조사의 일반화된 절차를 설명하여 절차를 예시하고 대표적인 결과를 제공합니다.
프로토콜
참고: 모든 생물학적 샘플링은 매사추세츠 대학교 다트머스 캠퍼스의 지침과 프로토콜 내에서 수행되었습니다.
1. 측량 설계
- 트롤어업용 유압 윈치가 있는 해양 조사선을 식별하세요.
참고: 해상 상업용 트롤선은 필요한 승무원과 조사 작업 기간에 충분한 크기를 가져야 합니다. - 목표 어종과 서식지에 적합한 트롤 그물을 식별하세요.
참고: 메인 서부 만에 존재하는 암석 기질의 경우, 27m 길이의 암석 호퍼 스윕이 적절했습니다. 부드러운 기판의 경우, 체인 스윕이 더 효율적일 수 있습니다. 그물 구성을 결정할 때는 지역 상업 어부들과 상담하는 것이 중요합니다 - 광학 장비를 장착하고 퇴적물 교란을 없애도록 그물을 수정하세요.
- 최소 두 개의 발광 다이오드(LED) 조명, 동축 케이블을 통한 실시간 송출이 가능한 카메라, 그리고 고해상도 및 프레임레이트 액션 카메라 또는 입체 카메라를 포함하세요.
참고: 케이블 구성이 고해상도 라이브 영상을 지원한다면, 카메라 한 대만 필요할 수도 있습니다. - 카메라와 조명을 그물 내부에 코덴드를 향해 위치시키고, 트롤 그물에 꿰매어 단단한 폴리에틸렌 실린더를 받침대로 사용하여 장착과 그물의 강성을 제공합니다.
- 원통에 접속함을 장착해 조명과 카메라 사이에 전력과 영상 피드를 전달하고, 맞춤형 동축 케이블을 사용하세요.
참고: 동축 케이블은 선박의 조타실에서 실시간 비디오 피드를 시청하고 녹화할 수 있어야 합니다. - 그물을 수정해 코덴드 익스텐션이 바닥에 닿지 않도록 하고, 카메라 시야에 침전물이 부유하는 현탁을 줄이세요.
참고: 일반적인 개조로는 원통에 부력 추가, 코덴드 연장 연장을 통해 카메라를 퇴적물 연기에서 더 멀리 떨어뜨리기, 그리고 퇴적물을 억제하기 위해 그물 배부에 방수포를 추가하는 것이 포함됩니다. - 폐쇄 코드 견인 시 탈출을 방지하기 위해 작은 메시 라이너를 포함하세요.
참고: SMAST 비디오 트롤 조사는 50.8mm 라이너를 사용합니다.
- 최소 두 개의 발광 다이오드(LED) 조명, 동축 케이블을 통한 실시간 송출이 가능한 카메라, 그리고 고해상도 및 프레임레이트 액션 카메라 또는 입체 카메라를 포함하세요.
- 목표 종의 분포와 기질의 변이에 맞춘 충분한 표본 크기를 제공하는 통계적으로 엄격한 조사를 설계합니다.
참고: SMAST 비디오 트롤 조사는 기존 조사에서 얻은 층을 기반으로 한 층별 무작위 설계를 사용하며, 집계 구역은 각자의 층에 격리되어 있습니다.- 조사할 총 스테이션 수를 확인하세요.
- 선택한 조사 방법론에 따라 방송국을 배정합니다.
참고: SMAST 비디오 트롤 조사는 표면적의 백분율에 따라 관측소를 층에 할당하며, 시작 위치는 무작위로 선정됩니다. - 복잡한 기질이나 고정 어구에 의한 간섭을 대비해 여러 백업 스테이션을 배치하세요.
2. 자료 수집
- 조사 전에 해당 시 수중에서 입체 카메라 보정을 실시하여 어류의 정확한 측정을 보장하세요.
참고: SMAST 비디오 트롤 조사에 대한 입체 교정 및 검증이 진행 중이며, 여기 제시된 결과는 폐쇄 코드든 견인 길이를 사용합니다.- 카메라에서 다양한 거리와 각도에서 체크무늬 격자의 영상이나 이미지를 촬영하세요.
- 입체 카메라 보정 소프트웨어로 이 격자의 이미지를 분리하고 측정하세요.
- 입체 보정 소프트웨어를 실행하세요.
- 장비를 조사선에 싣세요.
- 선박 갑판과 트롤 그물에 장비를 설치하세요.
- 측량망과 압력 감지 윈치를 배치하며, 동축 케이블과 부착된 슬립링이 함선 갑판에 부착되어 있습니다.
- 측량 트롤 도어를 선박의 윈치 케이블에 부착하세요.
- 임시 용접을 사용해 압력 감지 윈치를 데크에 고정하세요.
- 압력 감지 윈치 전원 케이블을 선박의 차단기 박스에 연결하세요.
- 선박의 A-프레임(또는 유사한 구조물)에 케이블 블록을 부착하여 동축 케이블이 그물 드럼 옆 선미까지 연결되도록 하세요.
참고: 블록을 배치할 때, 동축 케이블이 물속에서 윈치에서 그물의 코드엔드까지 이어질 수 있도록 선박의 윈치 와이어에 닿지 않도록 하세요. - 접합함을 단단한 폴리에틸렌 실린더에 부착합니다(그림 1).
- 카메라와 조명을 실린더에 부착하세요(그림 1).
- 카메라와 조명을 방수 커넥터가 부착된 카메라와 조명 케이블을 사용해 접속함에 연결하세요.
- 동축 케이블을 선박의 A-프레임에 매달린 케이블 블록을 통과시켜 실린더 내 접합함에 연결하세요.
- 케이블을 상단 중앙선의 그물 메쉬 사이로 엮어 코덴드가 꼬이지 않도록 하세요.
- 케이블을 짧은 길이로 연결부 위 실린더에 직접 연결해 장력 완화를 위해 고정하세요.
- 그물 측정 센서 배열을 그물 및 트롤 도어에 고정하세요.
- 트롤에 두 개의 도어 센서와 두 개의 날개 센서를 장착하여 도어 스프레드와 윙 스프레드에 대한 실시간 정보를 제공합니다.
- 헤드로프 센서와 바닥 접촉 센서를 트롤 그물에 장착하면 바닥 접촉과 헤드로프 높이에 대한 실시간 정보를 제공합니다.
참고: 많은 종에서 바닥 접촉은 효율적인 포획을 위해 필수적이며 반드시 모니터링해야 합니다. 다른 수직 분포 종의 경우, 헤드로프 높이가 효율 결정에 중요할 수 있습니다. - 그물에 깊이와 온도 센서를 부착하세요.
참고: 이 데이터는 순 측정 센서나 별도의 센서로 기록될 수 있습니다.
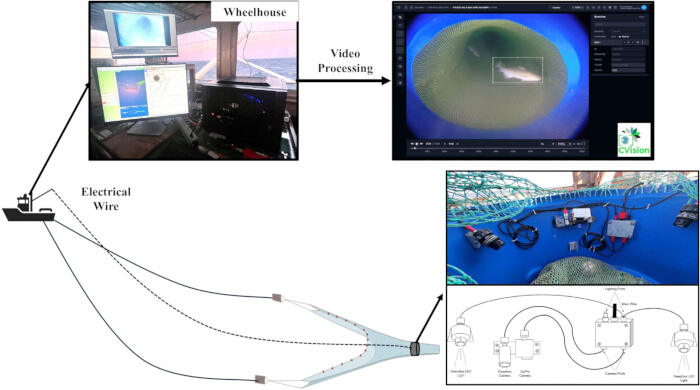
그림 1: 트롤 코덴드와 조타실의 위치와 구성을 나타내는 도표, 비디오 처리 소프트웨어의 스크린샷. 이 그림의 확대판을 보려면 여기를 클릭해 주세요.
- 선박의 조타실에 장비를 설치하세요(그림 1).
- 비디오 시청과 소프트웨어 실행을 위한 컴퓨터와 모니터를 조타실 내 적합한 워크스테이션에 안전하게 보관하세요.
- 글로벌 위치 추적 시스템(GPS) 장치를 컴퓨터에 연결하세요.
- 순 측정 수신기를 컴퓨터에 연결하세요.
- 선박의 조타실에서 카메라와 조명을 전원에 연결하세요.
- 동축 케이블의 조타실 연결의 '데크 엔드'를 압력 감지 윈치의 슬립 링에 연결하세요.
- 동축 케이블의 휠하우스 연결의 '휠하우스 끝'을 컴퓨터, 조명, 카메라 전원에 연결하세요.
- 출발 전에 모든 장비가 제대로 작동하는지 확인하기 위해 필요한 데이터 기록 소프트웨어를 열어주세요.
- 카메라 전원을 켜고 비디오 녹화 소프트웨어를 열어 카메라가 정상 작동하는지 확인하세요.
참고: 카메라가 표시되지 않으면 체계적으로 문제 해결을 하세요. - 온도, 깊이, 순 측정 데이터를 기록하기 위해 센서 소프트웨어를 엽니다.
- 위치, 속도, 방향을 기록하기 위해 소프트웨어를 열어보세요.
- 무작위로 결정된 스테이션과 함정 위치를 비교해 선박 위치를 확인하려면 지도 소프트웨어를 열어 보세요. 두 번째 GPS 기기를 연결하는 방법은 해당 기기가 꽂힌 포트를 선택해 줍니다.
- 카메라 전원을 켜고 비디오 녹화 소프트웨어를 열어 카메라가 정상 작동하는지 확인하세요.
- 각 견인마다 영상과 데이터를 촬영하세요.
- 선박 위치 표시를 시작하기 위해 지도 소프트웨어를 실행하세요.
- 비디오 녹화 소프트웨어에서는 시간과 날짜 스탬프가 올바르게 표시되고 있는지 확인하세요.
- 영상에 겹쳐 보일 견인 번호를 입력하세요.
- 순 측정 센서 소프트웨어를 실행하고 녹화를 시작하세요.
- 선박의 유압 윈치를 이용해 천천히 그물과 문을 펼쳐 놓으세요.
참고: 선박의 유압 윈치가 압력 감지 윈치와 동축 케이블이 따라갈 수 있는 속도로 움직이는지 확인하세요. 필요에 따라 윈치의 압력을 해상 상황에 맞게 조절하세요. - 실린더가 물에 들어가면 영상 녹화를 시작하고 조명 전원을 켜세요.
참고: 수중 조명은 물 위에 있을 때 켜져 있으면 과열될 수 있습니다. - 선박의 유압 윈치가 그물을 제어하는 위치에 잠기면 위치 및 속도 데이터를 기록하기 시작하여 예인 시작 시점을 알립니다.
- 각 미리 정해진 견인 지점에서 정해진 시간 동안 계속 예인하세요.
- 선박의 유압 윈치를 이용해 천천히 그물과 문을 뒤로 당기세요.
- 선박의 유압 윈치가 견인 종료를 알리기 위해 작동되면 위치 및 속도 기록을 중단하세요.
- 조명이 지상에 도달하면 전원을 끄세요.
- 섹션 2.5의 모든 단계를 모든 스테이션에 대해 반복합니다.
- 비디오 개량 확인, 입체 측정 확인, 어획에 대한 생물학적 데이터 수집을 위해 폐쇄 코드든 견인을 실시합니다.
- 코던드 클립을 사용해 네트의 코덴드를 닫으세요.
- 견인을 위한 영상 및 센서 데이터를 수집하려면 2.5조의 모든 절차를 따르세요.
- 그물 코드가 빈 코덴드가 함선 갑판에 떨어졌다.
- 어획물을 종별로 바구니에 분류하세요.
- 각 종의 첫 100마리를 측정하고, 무게를 재고, 가능할 경우 성별을 측정하세요.
- 바구니 무게를 모아 나머지 어획량을 계산하세요.
- 휠하우스 컴퓨터에서 외장 하드 드라이브로 모든 데이터를 오프로드하세요.
- 영상을 검토하여 목표 종을 식별하고 열거하세요(그림 1).
- 모든 영상을 주석 소프트웨어에 업로드하세요.
- 훈련된 기술자들이 영상을 보고 모든 목표 어종과 미확인 어류에 주석을 달도록 하세요.
- 두 번째 독립 기술자를 통해 일부 영상을 다시 시청하여 단계 품질 관리를 수행합니다.
- 무작위로 영상을 선택해 두 번째 훈련된 기술자가 검토할 것입니다.
- 이전 기술자가 놓친 대상 종 개체를 주석으로 남기세요.
- 중복 집계된 개체에 대한 대상 종 주석은 모두 삭제하세요.
- 전문가가 주석이 달린 각 이미지를 검토하여 올바른 식별이 이루어졌는지 확인하여 종 식별을 검증하세요.
- 주석 소프트웨어에서 데이터를 내보내세요.
- 날짜, 견인 번호, 주석이 달린 개체의 타임스탬프, 주석이 달린 개체의 종, 그리고 내보내는 데이터에서 각 주석이 달린 개체별 고유 식별 번호를 포함하세요.
3. 데이터 산출물
- 각 견인의 스웨딩 면적(km2)을 도어스프레드 또는 윙스프레드 중 하나로 계산하세요. 이는 각 종의 기존 프로토콜에 따라 다릅니다.
- 각 조사 견인 시작 시간과 종료 시간 사이에 기록된 평균 도어 스프레드(km) 또는 윙 스프레드(km).
- 각 조사 예인 시작 시간과 종료 시간 사이의 선박 속도(km h-1)를 평균화합니다.
- 평균 분포에 평균 선박 속도(km h-1)와 예인 시간(h)을 곱합니다.
- 각 개방형 코덴드 토우에 있는 각 종의 수를 무게(kg)로 변환하세요.
- 입체 카메라나 폐쇄 코덴드 견인으로 얻은 측정값을 사용하여 각 종별로 센티미터 단위의 길이-주파수 분포를 도출합니다.
- 각 종별 길이 빈에 있는 측정된 개체 비율을 계산하여 크기 등급(cm) 비율을 할당합니다.
- 모든 개방형 코드엔드 견인에 대해 각 크기 빈의 물고기 수를 각 크기 빈의 비율(cm)을 곱하여 추정합니다
- 폐쇄 코덴드 샘플이나 출판된 문헌에서 도출된 종별 길이-무게 관계를 이용해 크기 빈당 평균 무게(kg)를 추정합니다.
- 각 개봉 코드드 토우의 어획량을 각 크기 빈의 평균 중량(kg)으로 곱한 후 결과를 합산하여 어획량(kg)으로 변환합니다.
참고: 길이-무게 관계와 관련된 불확실성은 토우리 표본 간 분산에 비해 무시할 만했으며, 생체량 추정치에 실질적인 영향을 미치지 않았습니다.
- 조사 구역 전반에 걸쳐 각 종의 층별 평균 밀도(어류 개체 m-1)와 무게(kg m-1)를 추정합니다.
- 어획 수와 무게(kg)를 이전에 계산한 스웨인 면적(km2)으로 나누어 각 견인의 밀도 추정치를 얻습니다.
- 각 종별로 계층화된 평균 밀도(Xst)를 카운트와 무게(kg)로 계산합니다(식1,23).
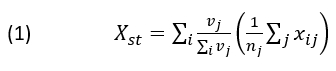
여기서 nj = 지층 j의 견인 수, xij = 토우 i의 밀도입니다. 가중치는 조사 구역(km2)23 내 지층 j (vj) 면적(km2)에 비례합니다. - 층별 무작위 밀도(
 )의 분산을 층별 가중 평균으로 계산합니다(식 2),
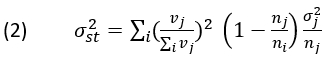
여기서 nj = 층 j 내 견인 수, = 층 j 내 밀도 분산23.
- 계층화된 평균 밀도(개수)와 무게(kg)에 전체 조사 면적을 곱하여 풍부도와 생체량을 계산합니다.
- 서베이 면적의 제곱곱으로 층별 평균 밀도 분산을 곱하여 개체수 및 생물량(kg2) 분산을 계산합니다.
- 바이오매스(kg) 추정치를 1000으로 나누어 미터톤 단위로 바이오매스를 보고합니다.
- 바이오매스 분산(kg2) 추정치를 10002 로 나누어 미터톤 단위로 보고합니다.
결과
2024년 봄 메인 서부 만 조사는 5월 9일부터 18일까지 매사추세츠주 뉴베드포드에서 출발한 F/V 저스티스호에서 진행되었습니다. 조사팀은 선장 1명, 승무원 3명, 과학자 3명으로 구성되었다. 10일 동안 47회의 조사 예인(4회의 폐쇄 코드, 43회의 개방 코드)이 주간 시간에 완료되었습니다(그림 2). 조사 예인은 앞서 설명한 층별 무작위 조사 설계를 사용하여 완료되었습니다. 예인 시간(n = 47)은 0.04시간에서 3.15시간(평균 = 1.223시간; SD = 0.7477 h) 기간이 지속됩니다 (표 1). 평균 선박 속도는 4.6에서 6.6 km/h 사이였다 (평균 = 6.07 km/h; SD = 0.332 km/h) (표 1). 평균 문 간격은 34m에서 56m(평균 = 47.1m; SD = 3.90 m) (표 1). 도어스프레드는 대구의 집결 행동으로 추정되는 집단 행동으로 인해 쓸린 면적을 계산하는 데 사용되었습니다.
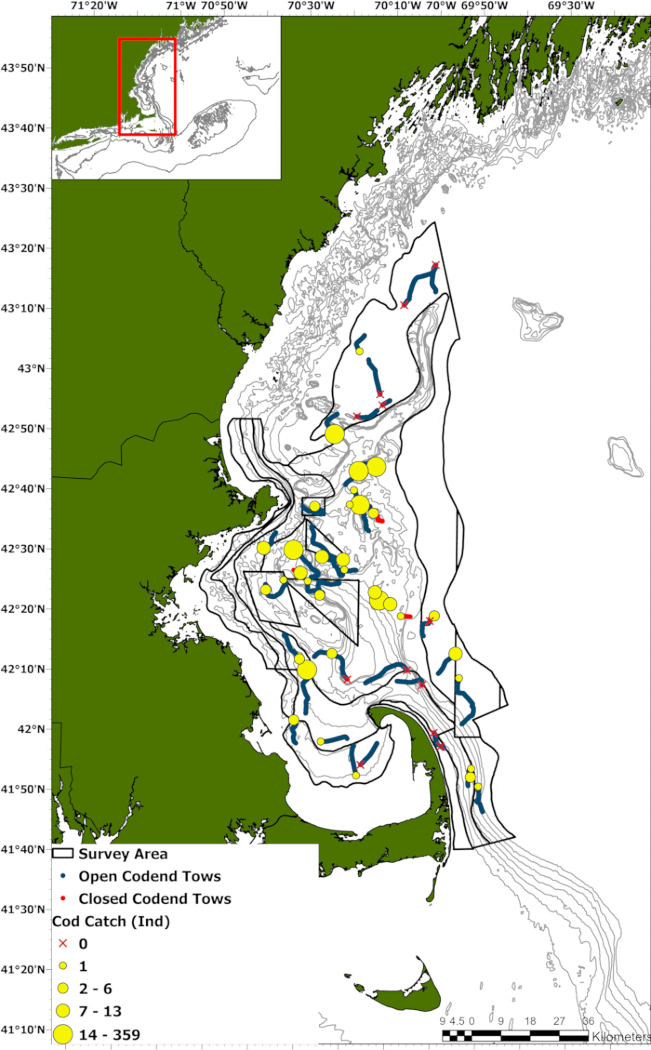
그림 2: 2024년 봄 SMAST 비디오 트롤 조사에서 나온 개방형 코드(파란색)와 닫힌 코드(빨간색) 견인 트랙, 노란색 버블로 표시된 대구 포획량(ind). 빨간 X는 함정이 없음을 나타냅니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
| 견인 번호 | 견인형 | 평균 깊이 (m) | 평균 온도 (섭씨) | 평균 도어스프레드 (km) | 선박 속도 (km/h) | 회차 면적 (km 2) | 캐치 (인디언) | 캐치 (kg) | 인구 밀도 (인도/km2) | 밀도 (kg/km2) |
| 1 | 오픈 | 32.0 | 5.65 | 0.0469 | 6.3 | 0.44 | 1 | 2.01 | 2.3 | 4.70 |
| 2 | 오픈 | 30.4 | 5.97 | 0.0490 | 6.1 | 0.42 | 0 | 0.00 | 0.0 | 0.00 |
| 3 | 오픈 | 43.3 | 5.57 | 0.0475 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 5.00 |
| 4 | 오픈 | 33.9 | 5.47 | 0.0344 | 6.1 | 0.29 | 3 | 6.04 | 10.4 | 16.61 |
| 5 | 오픈 | 52.3 | 5.07 | 0.0469 | 6.1 | 0.69 | 14 | 28.18 | 20.3 | 46.86 |
| 6 | 오픈 | 66.9 | 5.00 | 0.0482 | 6.0 | 0.29 | 6 | 12.08 | 20.8 | 49.90 |
| 7 | 오픈 | 35.7 | 5.52 | 0.0411 | 6.1 | 0.38 | 0 | 0.00 | 0.0 | 0.00 |
| 8 | 오픈 | 77.2 | 5.67 | 0.0480 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 4.90 |
| 9 | 오픈 | 42.9 | 6.18 | 0.0431 | 6.2 | 0.12 | 2 | 4.03 | 16.0 | 31.51 |
| 10 | 오픈 | 54.7 | 5.60 | 0.0428 | 5.8 | 0.06 | 1 | 2.01 | 16.8 | 28.66 |
| 11 | 오픈 | 25.0 | 7.14 | 0.0410 | 5.9 | 0.05 | 0 | 0.00 | 0.0 | 0.00 |
| 12 | 오픈 | 22.5 | 7.31 | 0.0447 | 5.9 | 0.18 | 0 | 0.00 | 0.0 | 0.00 |
| 13 | 오픈 | 99.3 | 6.33 | 0.0479 | 6.0 | 0.91 | 1 | 2.01 | 1.1 | 2.00 |
| 14 | 오픈 | 43.1 | 5.92 | 0.0448 | 6.1 | 0.70 | 0 | 0.00 | 0.0 | 0.00 |
| 15 | 오픈 | 57.1 | 5.45 | 0.0476 | 6.1 | 0.45 | 0 | 0.00 | 0.0 | 0.00 |
| 16 | 오픈 | 123.1 | 6.65 | 0.0540 | 6.1 | 0.46 | 9 | 18.11 | 19.7 | 50.47 |
| 17 | 오픈 | 107.7 | 6.64 | 0.0470 | 6.4 | 0.31 | 0 | 0.00 | 0.0 | 0.00 |
| 18 | 폐쇄 | 116.5 | 6.46 | 0.0513 | 6.2 | 0.15 | 2 | 4.03 | 13.2 | 28.62 |
| 19 | 폐쇄 | 80.7 | 5.44 | 0.0499 | 5.7 | 0.14 | 1 | 2.01 | 7.0 | 13.26 |
| 20 | 오픈 | 72.1 | 5.20 | 0.0429 | 5.3 | 0.05 | 9 | 18.11 | 192.9 | 274.60 |
| 21 | 오픈 | 67.0 | 5.22 | 0.0458 | 5.7 | 0.14 | 31 | 62.40 | 216.5 | 360.85 |
| 22 | 오픈 | 59.5 | 5.25 | 0.0486 | 4.6 | 0.01 | 8 | 16.10 | 870.7 | 1514.50 |
| 23 | 오픈 | 88.9 | 5.16 | 0.0524 | 6.1 | 0.20 | 1 | 2.01 | 5.1 | 12.46 |
| 24 | 오픈 | 87.2 | 5.16 | 0.0494 | 6.4 | 0.56 | 13 | 26.17 | 23.3 | 47.00 |
| 25 | 오픈 | 35.4 | 5.51 | 0.0442 | 5.9 | 0.54 | 3 | 6.04 | 5.6 | 9.84 |
| 26 | 오픈 | 31.7 | 5.79 | 0.0442 | 6.0 | 0.23 | 1 | 2.01 | 4.3 | 5.63 |
| 27 | 오픈 | 84.0 | 5.27 | 0.0500 | 6.3 | 0.46 | 19 | 38.24 | 40.9 | 78.30 |
| 28 | 오픈 | 74.9 | 5.21 | 0.0486 | 6.1 | 0.12 | 6 | 12.08 | 51.3 | 95.63 |
| 29 | 폐쇄 | 18.1 | 11.01 | 0.0445 | 9.1 | 0.21 | 1 | 2.01 | 4.7 | 13.67 |
| 30 | 오픈 | 109.0 | 5.35 | 0.0502 | 6.6 | 0.22 | 1 | 2.01 | 4.6 | 10.11 |
| 31 | 오픈 | 78.3 | 5.27 | 0.0512 | 6.3 | 0.67 | 359 | 722.59 | 536.0 | 1272.48 |
| 32 | 폐쇄 | 74.0 | 5.39 | 0.0532 | 5.6 | 0.15 | 46 | 92.59 | 316.3 | 906.69 |
| 33 | 오픈 | 122.1 | 6.37 | 0.0469 | 5.8 | 0.41 | 0 | 0.00 | 0.0 | 0.00 |
| 34 | 오픈 | 138.6 | 6.93 | 0.0460 | 6.1 | 0.74 | 0 | 0.00 | 0.0 | 0.00 |
| 35 | 오픈 | 122.4 | 6.49 | 0.0486 | 6.3 | 0.30 | 1 | 2.01 | 3.3 | 7.24 |
| 36 | 오픈 | 115.6 | 6.45 | 0.0463 | 6.1 | 0.53 | 0 | 0.00 | 0.0 | 0.00 |
| 37 | 오픈 | 118.2 | 6.29 | 0.0463 | 5.9 | 0.12 | 0 | 0.00 | 0.0 | 0.00 |
| 38 | 오픈 | 141.4 | 6.79 | 0.0473 | 5.9 | 0.33 | 0 | 0.00 | 0.0 | 0.00 |
| 39 | 오픈 | 106.9 | 6.14 | 0.0489 | 6.4 | 0.43 | 35 | 70.45 | 81.8 | 177.05 |
| 41 | 오픈 | 91.7 | 5.12 | 0.0465 | 6.4 | 0.50 | 5 | 10.06 | 10.0 | 21.47 |
| 42 | 오픈 | 106.1 | 5.17 | 0.0461 | 6.0 | 0.75 | 7 | 14.09 | 9.3 | 20.98 |
| 44 | 오픈 | 60.6 | 5.12 | 0.0438 | 6.3 | 0.28 | 11 | 22.14 | 39.0 | 82.14 |
| 45 | 폐쇄 | 25.2 | 7.67 | 0.0406 | 6.5 | 0.25 | 10 | 20.13 | 40.7 | 75.96 |
| 46 | 오픈 | 67.2 | 5.97 | 0.0495 | 6.2 | 0.55 | 15 | 30.19 | 17.4 | 34.99 |
| 47 | 오픈 | 75.9 | 5.13 | 0.0559 | 6.2 | 0.09 | 2 | 4.03 | 21.3 | 42.81 |
| 48 | 오픈 | 80.4 | 5.09 | 0.0453 | 6.5 | 0.46 | 1 | 2.01 | 2.2 | 4.40 |
| 49 | 오픈 | 57.3 | 5.03 | 0.0518 | 6.2 | 0.47 | 5 | 10.06 | 10.6 | 21.30 |
표 1: 2024년 봄 SMAST 비디오 트롤 조사에서 완료된 47개의 사용 가능한 예인 요약입니다. 이 표를 다운로드하려면 여기를 클릭하세요.
영상에서 본 대서양 대구 개체 수는 0에서 359마리까지 다양했습니다(평균 = 13.5; SD = 52.40) (표 1; 그림 2). 생물학적 데이터를 수집하는 데 사용된 네 개의 폐쇄 코드엔드 견인은 길이 41cm에서 81cm(평균 = 58.9cm: SD = 9.74cm)(그림 3)인 54마리의 대구를 잡았으며, 무게는 0.7에서 7.0kg(평균 = 2.43kg)였습니다. SD = 1.300 kg) (그림 4). 무게로 환산하면 대구 포획량은 0.0에서 722.6kg(평균 = 27.06kg; SD = 104.465 kg) (표 1). 계층화된 평균 대구 밀도는2km당 57.9마리(+4.9마리)와 118.2kg(+9.7kg)이었습니다. 7,920 km² 조사 면적에 곱한 대구의 면적 개체 수와 생물량은 각각 458,889마리(+38,458마리)와 936톤(+77톤)이었습니다.
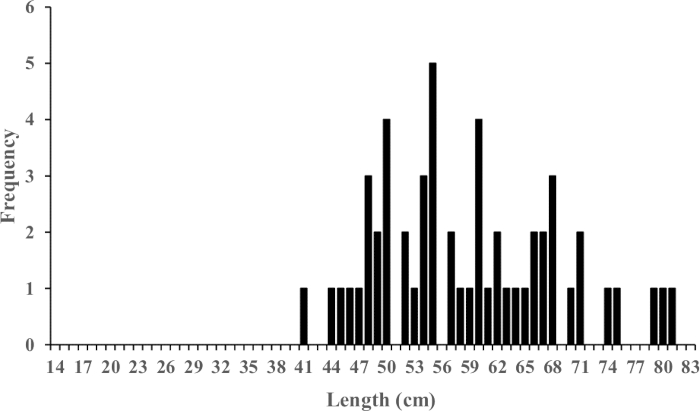
그림 3: 2024년 봄 조사 기간 동안 폐쇄 코드든 견인에서 대서양 대구의 길이 빈도 분포(n = 54). 이 그림의 더 큰 버전을 보려면 여기를 클릭해 주세요.
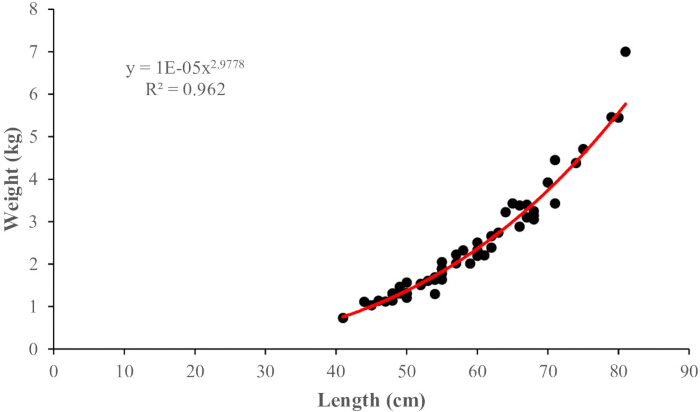
그림 4: 2024년 봄 조사에서 포착된 대서양 대구의 길이-무게 관계(n = 54). 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
토론
광학 트롤 조사에서 생성되는 데이터 산출물은 전통적인 저저 트롤 조사에서 도출된 것과 유사하며; 그러나 포획 관련 사망률은 감소하여18,19 감소하며, 어획 데이터는 더 세밀한 공간 규모로 수집됩니다20. 광학 트롤은 점별 어획이 아닌 연속적인 비디오 데이터를 수집하기 때문에, 각 토우 중 어류가 코덴드에 진입하는 시간을 추정할 수 있습니다. 이 독특한 접근법은 개별 토우 내 어류 분포를 조사할 수 있게 하여, 예인 시간, 만남률, 예인 내변동성 등 요인을 쌍 또는 나란히 실험 토우 없이도 평가할 수 있게 합니다.
조사 설계에 대한 고려사항은 기본적으로 전통적인 저저 트롤 조사와 동일하며, 목표 어종의 행동과 조사 지역의 특성에 따라 달라집니다. 층화된 무작위 설계는 해양 어업에서 흔히 사용되며, 여러 종을 샘플링할 때 조사 구역을 위도와 깊이에 따라 층화합니다26. 어류 분포는23층 내에서 균일하다고 가정합니다. 이 가정은 어류 행동(즉, 산란), 계절, 환경 변화, 어업 관행, 그리고 층층 내 서식지 변동성 27,28,29,30에 의해 종종 위반됩니다. 단일 종을 조사할 때, 이러한 가정 중 많은 부분은 해당 종의 분포와 행동에 맞게 조사 설계를 조정함으로써 검증할 수 있습니다.
조사 선박과 장비는 목표 종과 서식지에 따라 개조할 수도 있습니다. 조사 선박은 조사 구역을 기준으로 선정해야 하며, 장비, 승무원, 연구원을 수사할 수 있는 크기가 충분히 확보되어야 합니다. 필요한 동축 케이블의 양은 조사 구역의 깊이에 따라 달라지며, 트롤 와이어의 범위를 고려하기 위해 최대 깊이의 세 배 이상이어야 합니다. 그물 선정은 전통적인 트롤 조사와 동일한 원칙을 따르며, 가능한 경우 효율이 알려진 장비를 사용해야 합니다. 보수적인 개체군 추정치에서 100% 효율을 가정할 때, 목표 어종과 서식지에 가장 효과적인 그물 구성을 개발하기 위해 상업 어부들과 협력하는 것이 유익합니다. 부드러운 기질에서 조사할 경우, 그물을 수정하여 퇴적물 부유를 억제하거나 회피할 수 있습니다21,22. 배 쪽에 방수포를 깔면 퇴적물 구름을 억제할 수 있습니다. 코덴드 연장을 늘리고 카메라에 부력을 제공하면 코덴드를 퇴적물 구름 위로 올릴 수 있습니다.
열악한 작업 환경에서는 전기 장비 고장이 흔하며, 대부분의 문제는 신호 손실이나 영상 품질 저하로 처음 발견됩니다. 이러한 문제들은 종종 동축 케이블의 꼬이거나 과도한 긴장으로 인해 발생하며, 케이블을 넷 중심선을 따라 배치하고, 카메라 접합부 근처에서 스트레스 완화를 제공하며, 전개 및 회수 시 압력 보상 윈치에 적절한 장력을 유지함으로써 최소화할 수 있습니다. 문제가 발생하면, 각 연결 지점에서 전력 공급과 데이터 연속성을 체계적으로 검증하고, 고장 원인을 확인할 때까지 부품을 순차적으로 분리하여 문제 해결을 진행해야 합니다.
최근 수십 년간 수중 기술은 크게 발전하여 합리적인 가격의 기성 옵션들이 널리 보급되고 있습니다. 하지만 프레임 속도와 셔터 스타일은 특히 입체 카메라를 사용할 때 중요한 고려사항입니다. 프레임 속도 부족과 롤링 셔터는 모션 블러를 유발하여 종 식별과 측정을 어렵거나 불가능하게 만듭니다. 가능하다면 빠르게 헤엄치는 종 주변의 왜곡과 흐림을 최소화하기 위해 글로벌 셔터 카메라를 사용해 광학 데이터 처리를 개선해야 합니다. 영상에 수동 주석을 달는 것은 시간이 많이 소요되며, 신속한 결과를 내는 데 가장 큰 제약입니다. 컴퓨터 비전과 머신러닝 이미지 분석의 발전은 종 검출 및 개체 수를 자동화하여 이러한 부담을 줄일 수 있는 상당한 잠재력을 제공합니다; 그러나 이러한 접근법은 인간 검토를 대체하기 전에 크고 잘 주석이 달린 훈련 데이터셋과 엄격한 검증이 필요합니다.
광학 트롤 조사 방법은 비침습적 개체수 추정을 제공할 수 있으며, 이는 멸종 위기종에게 특히 중요한 부분입니다. 예를 들어, 메인 주 서부 만 조사 중 SMAST 비디오 트롤은 그물을 무사히 통과하는 47마리의 대서양철갑상어(Acipenser oxyrinchus oxyrinchus)를 포착했습니다. 광학 데이터의 주요 장점은 영상이 어획 기록을 영구적으로 제공해 향후 분석과 결과의 투명성을 가능하게 한다는 점입니다. 대구를 대상으로 한 조사 중에는 숙주에 부착된 바다칠성장어(Petromyzon marinus)가 여러 차례 관찰되었다20,32. 이 글에서 설명한 방법들은 트롤로 효과적으로 포획된 여러 종에 일반화할 수 있으며, 최소 침습적으로 개체군 규모를 추정할 수 있는 방법을 제공합니다. 설계, 프로토콜, 장비 모두 조사의 구체적인 요구에 맞게 맞춤화할 수 있습니다.
공개 사항
저자들은 공개할 것이 없습니다.
감사의 글
이 조사에 자금을 지원해 주신 바다가리비 연구 지정 프로그램(수상 #NA24NMFX454G0013-T1-01), 매사추세츠 해양수산국, 해양수산연구소(수상 #UMASSDEMRKSTKSBYFY26)와 이들 직원들의 귀중한 지도에 감사드립니다. 이 비디오 트롤 조사는 F/V Justice의 대니 아일러첸, 로니 보르제슨, 밥 콜, 팀 배럿, 마이크 마툴라이티스, 앤드류 얼의 도움이 없었다면 불가능했을 것입니다. 또한 이 프로젝트에 도움을 준 모든 SMAST 교수진과 학생들, 크리스 릴라한, 트래비스 로우리, 크레이그 레고, 아만다 멜리, 케이틀린 라일리, 앤디 페인튼, 패트리샤 페레즈 등에게도 감사드립니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 8" Iceplast 1085 center hole trawl floats | Iceplast | 1085 | Provides buoyancy to the headrope of the trawl net to increase headrope height off bottom; provides buoyancy to the polyethylene cylinder to keep it off bottom |
| ArcGIS Pro v3.5 | ESRI | N/A | 매핑 소프트웨어 |
| Benthic 4 Camera Housing | Group B LLC | CH-B4 | 수중 HD 비디오 카메라 하우징 |
| Big Fin Measuring Board | Big Fin Scientific | DCS5 | 폐쇄 토우 생물 샘플링을 위한 전자 측정 보드 |
| Camera Cable | SubConn | IL4F-L4M Pigtail Custom | 카메라에서 정션 박스까지 전력 및 전기 신호 전송 |
| Camera Mounts | Electromechanica | Custom | Deepsea 및 GoPro 카메라를 폴리에틸렌 실린더에 나란히 장착 |
| Camera Power Supply | B&K Precision Corp. | 9130 | 카메라에 적절한 전압으로 보트 전력 변환 |
| Coaxial Optical Cable | Seven Valley Specialty Cable | Custom | 정션 박스에서 선박 갑판/휠하우스까지 전력 및 전기 신호 전송 |
| Deepsea Multi-SeaCam, Color Multi SeaCam, Titanium housing, Seacon BH4 connector, Pal Video format | DeepSea Power & Light | 740-048-101-0B-02 | 수중 카메라의 라이브 비디오 피드 |
| Deepsea Multi-SeaCam, LED Multi SeaCam, Low Light Black and White, Titanium Housing, Seacon BH4 Connector, EIA Video Format | DeepSea Power & Light | 740-067-001-0B-03 | 내장된 조명이 있는 수중 라이브 비디오 피드 카메라 |
| Desktop Computer | Various | Custom | 파이버 옵틱 인터페이스가 있는 Windows 기반 운영 체제 |
| Digitizer | University of Massachusetts, Dartmouth | N/A | 비디오 데이터 수집 프로그램 |
| Fiberglass sheave in metal housing | Diversified Marine | Custom | 넷 드럼 옆에 부착되어 동축 케이블을 선박 측면을 따라 물 속으로 안내 |
| Fisheries Logbook Data Recording Software (FLDRS) | NOAA Fisheries | Version 4.1.7 | 트롤 토우의 시작 및 종료 시간 및 위치를 문서화하는 소프트웨어; 30초 간격으로 토우 중 속도, 방향 및 위치 기록 |
| GoPro Hero9 | GoPro | CHDHX-901-MX/CHDHX-901-XX/TH | HD 비디오 카메라 |
| Hydraulic Winch | Diversified Marine | Custom | 동축 광섬유 케이블 배치 및 검출을 위한 긴장 감지 윈치 |
| LED SeaLite 1000, Daylight White LEDs, Flood | DeepSea Power & Light | LSL-1000 | 수중 LED 라이트 |
| Light Cable | SubConn | MCIL3M-Ysplit-2xMCILF Custom | 조명에서 정션 박스까지 전력 및 전기 신호 전송 |
| Light Power Supply | B&K Precision Corp. | XLN30052 | 조명에 적절한 전압으로 보트 전력 변환 |
| Marel M1100 PL2262 Portable Marine Scale | Marel | M1100 PL2262 | 폐쇄 토우 생물 샘플링을 위한 휴대용 스케일 |
| Marel M1100e Marine Scale | Marel | M1100 PL4220 | 폐쇄 토우 생물 샘플링을 위한 대형 해양 스케일 |
| Maruson True Double Conversion, DSP Technology, Rack and Tower Uninterruptible Power Supply | Maruson UPS Systems | ULT-1.5KRT | 휠하우스 설정에 대한 중단이 없도록 보트 전력을 안정화; 보트 전력이 차단된 경우 백업 전원 제공 |
| Open Broadcaster Software (OBS) | Version 32.0.1 | 휠하우스에서 라이브 비디오 피드를 표시하고 비디오를 기록하는 소프트웨어 | |
| Optical Slip Ring | Focal | ESR 1802674 | 윈치의 회전 케이블로 전력 및 전기 신호 전송 |
| Polyethylene Cylinders | Graystone Industries | EP-PT6530 | 트롤 네트 내에 카메라, 조명 및 정션 박스를 장착할 수 있는 단단한 표면 제공 |
| RBRduet3 T.D | RBR Global | SL3-M22_SEC23-ST21_SP21 | 지속적인 온도 및 깊이 데이터 제공 |
| Samsung Galaxy Tab Active 2 Tablet | Samsung | Galaxy Tab Active 3 SM-T570 | 태블릿은 Merrel Scale 및 Big Fin Measuring Board에 연결하여 측정 데이터를 자동으로 수집 |
| Simrad PX MultiSensor MK2 | Kongsberg | 420643, 420642, 419122 | 도어스프레드, 윙스프레드, 헤드로프 높이 및 온도 데이터 제공 |
| Simrad SR15 Sensor Receiver | Kongsberg | 418973 | 하이드로폰에서 신호 수신 |
| Stereoscopic camera housings | Sexton Co. | Custom | HD 입체 비디오 카메라용 수중 하우징 |
| Stereoscopic cameras | Lucid Vision Labs | TRI089S-MC |
참고문헌
- Kurlansky, M. Cod: A biography of the fish that changed the world. , Penguin Books. (2000).
- Assessment of Gulf of Maine Atlantic cod (Gadus morhua). , Northeast Fisheries Science Center. (2024).
- Fisheries of the northeastern United States; northeast multispecies fishery; 2019 and 2020 sector operations plans and allocation of northeast multispecies annual catch entitlements. Fed Regist. 84 (103), Federal Register. (2019).
- Rothschild, B. J., Chen, C., Wilson, J. Discards and the groundfish fishery: An economic and management challenge. Mar Policy. 40, 1-5 (2013).
- Murphy, J., et al. Groundfish catch limits and utilization in the Gulf of Maine. NOAA Tech. Memo. NMFS-NE-239. , (2015).
- Abel, D. New England fishermen hit hard by drastic cod cuts. , Boston Globe. https://www.bostonglobe.com (2014).
- Goodnough, A. New England fishermen feel pinched by tightened catch rules. , N. Y. Times. https://www.nytimes.com/2011/02/25/us/25cod.html (2011).
- Abel, D. Cod collapse spurs anger and worry in New England. , Boston Globe. https://www.bostonglobe.com (2014).
- Bell, R. Fishery managers slash cod quotas. , Gloucester Daily Times. https://www.gloucestertimes.com (2014).
- Castañón, R. New England cod stocks still struggling. , Natl Fisherman. https://www.nationalfisherman.com (2017).
- Grabowski, J. H., et al. Fishery-independent surveys and the challenges of estimating abundance for structurally complex habitats. ICES J. Mar. Sci. 77 (2), 573-588 (2020).
- Butterworth, D. S., et al. Bias in fishery stock assessments due to incorrect selectivity assumptions. Fish Res. 158, 35-48 (2014).
- Dean, M. J., Hoffman, W. S., Armstrong, M. P. Changes in trawl survey catchability of Gulf of Maine cod. ICES J Mar Sci. 77 (2), 589-602 (2020).
- Kerr, L. A., Cadrin, S. X., Kovach, A. I. Consequences of a climate-driven shift in stock structure on the Gulf of Maine Atlantic cod fishery. ICES J Mar Sci. 71 (9), 2418-2431 (2014).
- Richardson, D. E. Spatial distribution and aggregation of Atlantic cod (Gadus morhua) in the Gulf of Maine. Can J Fish Aquat Sci. 71 (8), 1247-1259 (2014).
- DeCelles, G. R., Martins, D., Stokesbury, K. D. E. The SMAST video trawl survey: A non-lethal sampling method for groundfish. ICES J Mar Sci. 74 (8), 2223-2234 (2017).
- Stokesbury, K. D. E., Rillahan, C. B., Baker, J., Matulaitis, M. Development of an optical trawl survey for groundfish in the Gulf of Maine. Fish Res. 204, 209-220 (2018).
- DeAlteris, J. T., Reifsteck, D. M. Escapement and survival of fish from the codend of a demersal trawl. ICES Mar Sci Symp. 196, 128-131 (1993).
- Soldal, A. V., Isaksen, B., Marteinsson, J. E., Engås, A. Scale damage and survival of cod and haddock escaping from a demersal trawl. ICES Mar Sci Symp. , (1991).
- Calabrese, N. M. Look but don’t touch: Minimally invasive trawl survey technology. [Ph.D. Dissertation]. , University of Massachusetts Dartmouth. (2025).
- Tenningen, M., Rosen, S., Westergerling, E. H. T., Handegard, N. O. How to obtain clear images from in-trawl cameras near the seabed? A case study from the Barents Sea demersal fishing grounds. Fish. Res. 268, 106856(2023).
- Sokolova, M., O’Neill, F. G., Savina, E., Krag, L. A. Test and development of a sediment-suppressing system for catch monitoring in demersal trawls. Fish. Res. 251, 106323(2022).
- Krebs, C. J. Ecological methodology. , Harper and Row. New York. (1989).
- Wardle, C. S. Fish behavior and fishing gear. Behaviour of Teleost Fishes. Pitcher, T. J. , 2nd ed, Chapman and Hall. (1993).
- Nguyen, V. Y., Bayse, S. M., Einarsson, H. A., Ingólfsson, ÓA. Inferring fish behaviour at the trawl mouth from Escape Location. PeerJ. 11, e14746(2023).
- Grosslein, M. D., Azarovitz, T. R., Sissenwine, M. P. Design and conduct of bottom trawl surveys for demersal fish populations on the northeast continental shelf. J. Fish. Res. Board Can. 26, 123-132 (1969).
- Blanchard, J. L., Maxwell, D. L., Jennings, S. Power of monitoring surveys to detect abundance trends in depleted fish populations: The effects of density-dependent habitat use, patchiness, and climate change. ICES J Mar Sci. 65, 111-120 (2008).
- Vanderwal, J., Shoo, L. P., Williams, S. E. New approaches to understanding climate change impacts on species distributions. Ecography. 36, 001-013 (2013).
- Wang, Y., Chen, X., Li, G. Environmental influences on fish community structure in coastal systems. Fish Oceanogr. 27, 1-14 (2018).
- Maunder, M. N., Piner, K. R. Contemporary fisheries stock assessment: Many issues still remain. ICES J Mar Sci. 72, 7-18 (2015).
- Wilson, K. C., Lurbur, M., Yochum, N. Automated fish detection in videos to support commercial fishing sustainability and innovation in the Alaska walleye pollock (Gadus chalcogrammus) trawl fishery. ICES J Mar Sci. 82 (9), fsaf168(2025).
- Calabrese, N. M., Merhoff, S. L., Norton, H. L., Stokesbury, K. D. E. In situ observations of juvenile sea lampreys (Petromyzon marinus) in the Gulf of Maine from a noninvasive trawl survey. Mar Coast Fish. 17 (5), vtaf028(2025).
재인쇄 및 허가
