이 프로토콜은 라즈베리 파이가 제어하는 DIY 저비용 3차원(3D) 타임랩스 이미징 플랫폼을 설명하며, 표준 인큐베이터 내에서 사용하도록 설계되었습니다. 이 소프트웨어는 프로그래밍 가능한 발광 다이오드(LED) 조명을 사용하여 밝은 필드 또는 사선 영상을 구현하며, 자동화된 타임랩스 워크플로우를 위한 오픈소스 Python 소프트웨어를 실행합니다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
방법 논문
인큐베이터 내 생세포 관찰을 위한 DIY 3D 프린팅 타임랩스 영상 플랫폼
* These authors contributed equally
이 논문에서
요약
초록
통합 인큐베이터 현미경 시스템과 올인원 타임랩스 배양 인큐베이터는 종종 비용이 많이 들고 독점적이어서 접근성과 맞춤화가 제한됩니다. 오픈 소스 대안도 존재하지만, 종종 영상 성능, 조명 제어, 적응성 면에서 트레이드오프가 필요합니다. 여기서는 표준 세포 배양 인큐베이터 내에서 사용하기 위해 설계된 DIY 저비용 3차원(3D) 타임랩스 영상 플랫폼을 소개합니다. 이 장치는 라즈베리 파이 기반 컨트롤러와 스테퍼 모터 작동 방식, 그리고 명광장 및 사선 조명 모드를 모두 가능하게 하는 프로그래밍 가능한 발광 다이오드(LED) 백라이트를 사용합니다. 시스템은 자동화된 다중 웰 이미징, 예약된 타임랩스 획득, 그리고 오픈 소스 Python 소프트웨어를 통한 실시간 미리보기를 지원합니다. 성능 검증은 배양된 세포와 초기 배아의 장기 신뢰성 있는 영상 촬영이 인큐베이터 조건에서 안정적으로 작동함을 입증했습니다. 미국 공군(USAF) 1951년 표적을 이용한 광학 해상도 시험에서는 약 1.55 μm의 최소 해상도 특징이 확인되었습니다. 운동 평가 결과 드리프트가 낮고 반복성이 높으며, 위치 정확도가 명령된 변위와 거의 일치했습니다. 이 시스템은 여러 플레이트 포맷과 호환되며, 특수 배양 환경에 맞게 조정할 수 있습니다. 전반적으로 이 플랫폼은 실험실 환경에서 장기 라이브 세포 및 배아 영상을 위한 비용 효율적이고 재현 가능하며 맞춤화 가능한 솔루션을 제공합니다.
서론
생세포 영상은 생물학 연구 전반에 걸쳐 활발히 적용되어 세포 증식(1,2), 분화3, 이동(이동) 4, 그리고 특히 IVF 실험실에서 배아 질 평가를 위한 초기 배아 발달을 연구하는 데 널리 적용됩니다. 기존 솔루션으로는 주로 챔버 기반 현미경 시스템7과 통합 타임랩스 인큐베이터8이 포함됩니다. 이 플랫폼들은 통제된 환경 조건에서 장시간 타임랩스 영상을 가능하게 하지만, 여전히 비용이 많이 들고 대부분 폐쇄 소스입니다. 이러한 제한은 소규모 실험실의 접근성을 떨어뜨리고, 맞춤형 실험 워크플로우나 특수 연구 시나리오에 대한 유연성을 제한합니다10,11.
최근 몇 년간 많은 맞춤형 영상 시스템이 도입되었습니다12, 13, 14. 머세스 외 연구진. 3D 프린터의 기계적 프레임워크로 제작되어 인큐베이터7 내부에서 작동하는 경제적인 현미경을 보고했으며, 유연하고 접근성 높은 접근법을 보여주었습니다. 바돈 외 Incabascope15는 저렴한 가격에 조작이 용이하며 강력한 영상 성능을 제공하는 소형 맞춤형 현미경을 개발했습니다. Zehrer 등은 고해상도 형광 이미징을 통합하여 영상 기능을 더욱 향상시키는 오픈 소스 자동 형광 현미경16호를 설명했습니다. 추가적인 인큐베이터 기반 시스템도 제안되었습니다. Kim 등이 설계한 EmSight는 푸리에 시각 현미경을 적용하여 다중 각도 관찰을 지원하며, Picroscope는 Ly 등이 여러 샘플에 걸쳐 종방향 영상을 가능하게 합니다. 이 시스템들은 인큐베이터 기반 영상의 다양한 측면을 다루지만, 각각 특정 용도나 플레이트 형식에 맞게 맞춤화되어 있어 더 넓은 호환성과 대규모 영상 촬영의 기회를 제공합니다. 일부 설계는 비용이 더 많이 들고, 다른 설계는 완전 오픈 소스가 아니어 복제와 수정이 접근성이 어려워질 수 있습니다.
여기서는 3D 프린팅 부품, 맞춤형 인쇄 회로 기판(PCB), 그리고 일반적으로 구할 수 있는 표준 부품으로 구성된 인인큐베이터 영상 시스템을 소개합니다. 이 시스템은 간단한 절차로 조립할 수 있으며, 교체 가능한 플레이트 홀더를 사용하여 6, 12, 24, 96웰 플레이트의 전체 덮개를 지원합니다. 또한 12웰 배아 배양 접시를 포함한 특수 배양 형식에도 적응할 수 있습니다. 이 시스템은 프로그래밍 가능한 백라이트를 통합하여 영리하고 효율적인 조명 솔루션을 제공하며, 저비용의 고화질 카메라를 통해 강력한 영상 성능을 유지합니다. 이 조합은 장기 라이브 셀 이미징을 위한 안정적인 조명과 신뢰할 수 있는 이미지 품질을 보장합니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
종양 세포주와 동물 배아는 쓰촨대학교 NHC 크로노생물학 핵심 연구실에서 확보되었으며, 현지 기관 심사 위원회와 윤리위원회가 승인한 프로토콜과 관련 국가 규정에 따라 처리되었습니다. 이 방법은 충분한 실험적 검증 없이 임상 실무에 직접 적용하거나 인간 배아 배양에 사용해서는 안 됩니다.
참고: 하드웨어(PCB 설계 파일 및 3D 모델/STL 파일)는 CERN 오픈 하드웨어 라이선스 버전 2 – 강력히 상호 호혜(CERN-OHL-S-2.0)로 배포되며, 소프트웨어(컨트롤러 데스크톱 GUI 및 라즈베리 파이 백엔드)는 MIT 라이선스 하에 배포됩니다. 모든 설계 파일 및 소스 코드는 프로젝트 GitHub 저장소를 통해 공개되어 있습니다.
1. 3D 인쇄
- 재료표에 나열된 3D 파일을 다운로드 및 인쇄하세요. 이 파일은 보조 파일 zip 폴더(보조 파일 1)나 GitHub 저장소의 STL 디렉터리(https://github.com/michael513823-sys/OpenLapse)에서 이용할 수 있습니다.
- 대부분의 부품은 250mm× 250mm× 250mm의 일반 3D 프린터로 제작하지만, 인클로저와 중간 프레임(최대 312mm)은 일체형 인쇄를 위해 대형 프린터가 필요합니다.
- 부품을 단절로 출력해야 할 경우, 절단면에 정렬 핀을 추가하지 마세요. 또한 모든 부품을 동일한 3D 프린터, 특히 XYZ 보정을 거친 프린터로 출력하여 맞춤 허용차 문제를 줄이는 것이 권장됩니다.
- 출력할 때는 슬라이서에서 지지대를 활성화하고, 장착 구멍을 막지 않도록 빌드 플레이트에서만 지지 하도록 설정하세요. 레이어 높이 0.2mm, 인필 50%를 사용하거나 경험에 따라 조정하세요.
- 표준 데스크탑 프린터나 상업용 3D 프린터를 사용해 부품을 제작하세요.
참고: 제공된 설계 파일은 STL 형식으로 작성되어 있으며, 일반적으로 사용 가능한 슬라이싱 소프트웨어를 사용해 처리할 수 있습니다. 폴리락틱산(PLA)은 실험실 사용에 일반적으로 적합하기 때문에 인쇄 재료로 권장됩니다; 적합한 경우 낮은 세포독성이 검증된 물질이 선호됩니다. 선택 사양의 사전 설정 슬라이싱 파일은 참고용으로 보조 자료에 제공되며, 필요에 따라 프린터에 맞게 조정할 수 있습니다. - 출력한 후에는 지지대를 조심스럽게 제거하고 지지면을 매끄럽게 샌딩하세요. 절단 부품의 경우, 절단면을 접착하기 위해 시아노아크릴레이트 접착제를 사용하고, 다음 조립을 진행하기 전에 최소 6시간의 경화를 허용하세요.
2. Z축 및 영상 모듈의 조립 (그림 1)
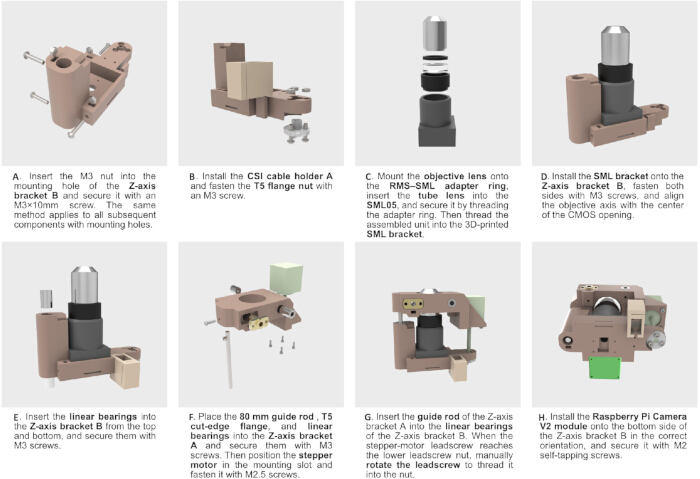
그림 1: Z축 초점 메커니즘과 영상 모듈의 조립. Z축 초점 시스템 및 영상 모듈의 조립 과정을 단계별로 설명한 것입니다. (A) 부품 장착을 위한 내장형 너트가 포함된 Z축 브래킷 준비. (B) CSI 케이블 홀더와 플랜지 너트를 포함한 보조 부품 설치. (C) 광학 모듈(대물렌즈, 튜브 렌즈, 어댑터 포함)의 조립 후 지지 브래킷에 통합. (D) 광학 모듈을 Z축 브래킷에 장착하고 광축을 CMOS 센서 개구부에 정렬하는 작업. (E) Z축 브래킷에 선형 베어링 설치. (F) 가이드 로드, 플랜지 부품, 선형 베어링, 스테퍼 모터를 통합하여 모션 시스템을 형성합니다. (G) 가이드 로드를 통한 Z축 브래킷 결합과 리드스크류와 너트의 결합. (H) 시스템에 CMOS 이미징 모듈(라즈베리 파이 카메라 V2) 설치. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
- 재료표에 나열된 표준 부품을 준비하세요.
참고: 나사는 이미 중복 포함되어 있으며, 나머지 부품은 필요에 따라 소액 여분으로 구매할 수 있습니다. - 장착 나사를 설치하세요(그림 1A). M3 너트를 Z축 브래킷 B의 너트 슬롯에 삽입한 후 10–15mm M3 나사를 나사로 고정합니다. 이 단계에서는 나사를 완전히 조이지 말고, 선형 베어링과 광학 부품 설치에 방해가 되지 않도록 조립 중에 최종 조여야 합니다.
참고: 유사한 고정 구조는 여러 다른 부품에도 나타나며, 다음 지침에서는 반복되지 않습니다. - CSI 케이블 홀더 A를 Z축 브래킷 B의 T-슬롯에 삽입합니다(그림 1B, E). T5 리드 스크류 너트를 장착 공간에 넣고, M3 나사와 너트로 고정하세요.
참고: 대부분의 T5 리드 스크류 너트는 PTFE로 만들어져 변형을 방지하기 위해 과도하게 조이지 않아야 합니다. - 광학 어셈블리를 설치하세요(그림 1C). 10× 대물렌즈를 RMS-to-SML 어댑터 링의 내부 RMS 나사산에 나사로 연결하세요. 50mm 튜브 렌즈를 SML05 튜브 홀더에 넣고, 어댑터 링을 SML05에 나사로 고정하세요.
- 이 단계에서 튜브 렌즈를 단단히 고정할 수 없다면, 먼저 SMLRR 고정 링 을 사용해 렌즈를 고정한 후 RMS-to-SML 어댑터를 끼워 넣으세요. 마지막으로 SML05를 SML 브래킷 에 나사로 고정하여 광학 조립을 완성합니다.
- 광학 어셈블리를 Z축 브래킷 B (그림 1D)에 설치하세요. SML 브래킷 은 중심 대칭이 아니므로, 렌즈 개구부가 CMOS 개구부와 동심원이 되도록 방향이 올바르는지 확인하세요.
- 광학 어셈블리를 고정하려면 양쪽 M3 나사를 조이세요. 그 후 두 개의 5mm 선형 베어링을 제자리에 설치합니다(그림 1E).
- Z축 브래킷 A를 설치하세요(그림 1F). 80mm 가이드 로드를 Z축 브래킷 A의 왼쪽 아래 구멍에 삽입하고 M3 나사와 너트로 고정하세요. T5 컷플랜지 리드 스크류 너트를 삽입하고 M2 셀프 태핑 나사로 고정하세요.
- 두 개의 선형 베어링을 삽입하고 제자리에 고정하세요. 50mm 리드 스크류 스테퍼 모터를 장착 시트에 위치시키고 M2.5 나사로 고정하세요.
- 완성된 Z축 괄호 A 와 Z축 괄호 B 섹션을 조립합니다(그림 1G).
- 먼저, Z축 브래킷 A 의 가이드 로드를 Z축 브래킷 B의 선형 베어링에 삽입합니다. A 섹션의 리드 스크류를 손으로 부드럽게 돌려서 B 섹션의 리드 스크류 너트에 나사산이 맞도록 하세요.
- 리드 스크류를 돌릴 때 저항이 느껴지면, B 섹션의 선형 베어링을 고정하는 M3 나사를 약간 느슨하게 하세요; 하지만 베어링이 떨어질 정도로 느슨하게 하지 마세요.
- 라즈베리 파이 V2 카메라 모듈에서 렌즈 어셈블리를 분리하고 CMOS 센서만 남기세요. CMOS와 PCB를 Z축 브래킷 B 하단에 설치하고, M2 셀프 태핑 나사로 고정하세요.
- 카메라 FPC 케이블을 모듈의 PCB에 연결한 후, CSI 케이블 홀더 A 의 슬롯을 통해 케이블을 조심스럽게 통과시켜 고정하세요.
3. 중간 프레임 모션 플랫폼의 조립 (그림 2)
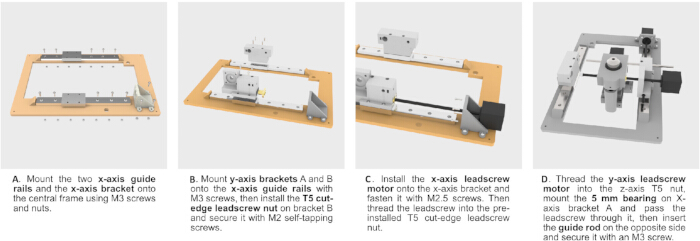
그림 2: 중간 프레임과 XY 모션 메커니즘의 조립. 중간 프레임과 XY 평진 운동 시스템의 조립 과정을 단계별로 설명한 것입니다. (A) 중앙 프레임에 X축 가이드 레일과 장착 브래킷을 설치하는 것. (B) Y축 브래킷을 X축 가이드 레일에 조립하고 리드스크류 너트를 통합하는 작업. (C) X축 스테퍼 모터 설치와 리드 스크류와의 커플링. (D) Y축 리드스크류, 모터, 가이드로드, 베어링 부품의 통합을 통해 모션 시스템을 완성합니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
- X축 선형 레일과 X축 브래킷을 설치하세요(그림 2A). 두 개의 X축 선형 레일 을 중간 프레임에 놓고, M3 나사를 삽입해 고정하세요.
- 설치 중에는 캐리지 블록을 레일에서 분리하지 마세요. 재설치가 어려워지거나 손상될 수 있기 때문입니다. 다음으로, X축 브래킷 을 중간 프레임 에 장착하고 M3 나사로 고정하세요.
- Y축 괄호를 설치하세요(그림 2B). Y축 브래킷 A와 Y축 브래킷 B를 X축 캐리지 블록에 장착하고, 장착 구멍을 정렬한 후 M3 나사로 고정하세요.
- T5 컷 플랜지 리드 스크류 너트를 Y축 브래킷 B의 장착 홈에 삽입하고 M2 셀프 태핑 나사로 고정하세요.
- X축 스테퍼 모터의 리드 스크류를 X축 브래킷의 중앙 개구부를 통해 삽입하고, 설치된 T5 컷 플랜지 리드 스크류 너트에 나사를 약 20mm 나사 밀어 넣습니다. 모터를 M2.5 나사로 X축 브래킷 에 장착하세요(그림 2C). 리드 스크류가 부드럽게 회전하는지 확인하세요.
- 저항이 과도하게 느껴지면, T5 리드 나사와 X축 브래킷의 장착 나사를 고정하는 셀프 태핑 나사를 약간 느슨하게 한 뒤, 정렬이 맞아떨어진 후 접착제를 바르고 너트를 고정하세요.
- Z축과 영상 조립체를 Y축 괄호 에 설치하세요(그림 2D). 5mm 내경 볼 베어링을 Y축 브래킷 A 의 베어링 시트에 넣고 M3 나사로 고정하세요.
- Y축 스테퍼 모터의 리드 스크류를 영상 조립체 Z축 브래킷 A 의 리드 스크류 너트를 통과시킨 후 베어링 내부 보어를 통과시킵니다.
- 5mm 가이드 로드를 Z축 브래킷 A의 선형 베어링을 통과시켜 두 Y축 브래킷을 연결하고, 양쪽을 M3 나사로 고정합니다. Y축 리드 스크류를 돌려 움직임이 부드럽는지 확인하세요.
4. 백라이트와 인클로저의 조립 (그림 3)
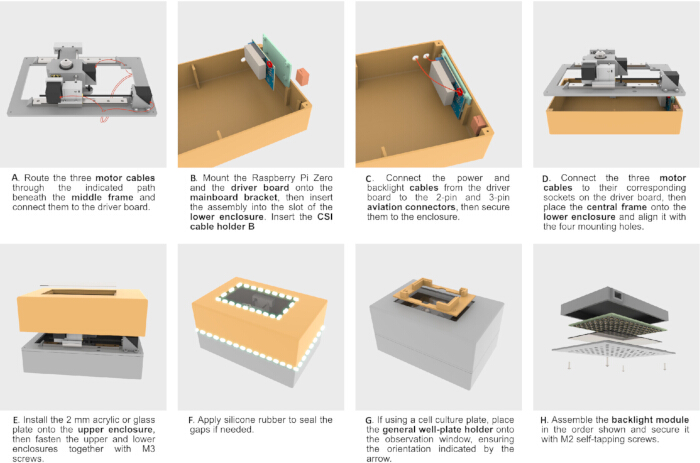
그림 3: 인클로저와 백라이트 모듈의 조립. 인클로저와 통합 백라이트 시스템의 조립 과정을 단계별로 설명한 그림입니다. (A) 모터 케이블을 중간 프레임 아래로 배치하고 드라이버 보드와 연결하는 것. (B) 라즈베리 파이 제로와 드라이버 보드를 포함한 제어 부품을 하부 인클로저에 설치하는 것. (C) 전원 및 백라이트 연결부를 외부 커넥터와 통합하는 것. (D) 중앙 프레임을 하부 인클로저에 배치하고 정렬하며 전기 연결이 완료됨. (E) 투명판 설치 및 상하 인클로저의 조립. (F) 환경 격리를 개선하기 위해 울타리 밀봉. (G) 웰플레이트 홀더를 관측창에 설치하는 것. (H) 백라이트 모듈 조립 및 인클로저 통합. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
- 그림 3A에 표시된 대로 케이블을 배선하세요. X축과 Y축 스테퍼 모터 케이블을 중간 프레임의 앞쪽 케이블 구멍을 통해 아래로 공급하고, Z축 모터 케이블은 뒷쪽 케이블 구멍을 통해 아래로 연결해야 합니다.
- 각 모터를 해당 개구부에서 가장 먼 위치로 옮기면 최대 케이블 길이가 결정됩니다. 케이블 길이가 적절한지 확인한 후, 핫멜트 접착제로 케이블을 고정하세요.
- 조립된 라즈베리 파이 제로 2 W와 컨트롤러 보드 를 메인보드 브래킷에 장착하고, M3 나사와 너트로 고정하세요. 메인보드 브래킷 을 인클로저 로어 의 해당 슬롯에 삽입하세요(그림 3B).
- 백라이트와 전원 케이블을 연결하세요(그림 3C). XH 3핀 케이블을 잘라서 XH 끝을 컨트롤러 보드의 백라이트 제어 커넥터에 꽂아; 자유 끝을 3핀 항공용 커넥터의 암 쪽에 연결해 인클로저에 장착한 후, 다른 자유 끝을 3핀 아비에이션 수컷 커넥터에 연결하고 XH 쪽을 조명 배열 보드의 소켓에 꽂습니다.
- 컨트롤러 보드의 전원 단자에서 2핀 항공용 커넥터의 암 쪽으로 전원 선을 연결하며, 컨트롤러 보드의 실크스크린에 표시된 극성을 따라가고, 최소 5A 이상의 안정적인 전류를 공급할 수 있는 DC 12V 전원 공급 장치를 사용합니다.
- 스테퍼 모터 케이블을 컨트롤러 보드의 해당 포트에 연결하세요. 모든 연결이 확실히 된 것을 확인한 후, 중간 프레임 을 인클로저 하단 에 올려놓고 M3 장착 구멍(그림 3D)과 정렬합니다.
- 2mm 고투과율 아크릴 시트를 116 × 194mm 크기로 잘라내고, 실리콘 고무로 인 클로저 상단 의 관람창에 접착합니다(그림 3E). 유리판은 더 나은 영상 성능을 제공할 수 있지만, 절단이 더 어렵다는 점에 유의하세요. 인 클로저 상단 을 중간 프레임에 설치하고, 밀봉이 개선되어야 한다면 이음새에 실리콘 고무를 발라주세요(그림 3F). 세포 배양 플레이트를 사용할 때는 일반 웰 플레이트 홀더 를 관찰창 위에 올려놓으세요(그림 3G).
- 백라이트 배열을 조립하세요(그림 3H). 조명 배열 보드를 3D 프린팅된 라이트 쉘 A에 넣고, 1mm 아크릴 또는 유리 디퓨저 플레이트를 삽입한 뒤, 라이트 쉘 B 로 덮은 후 M2 셀프 태핑 나사로 조립을 고정합니다.
5. 전자 및 배선 (그림 4)
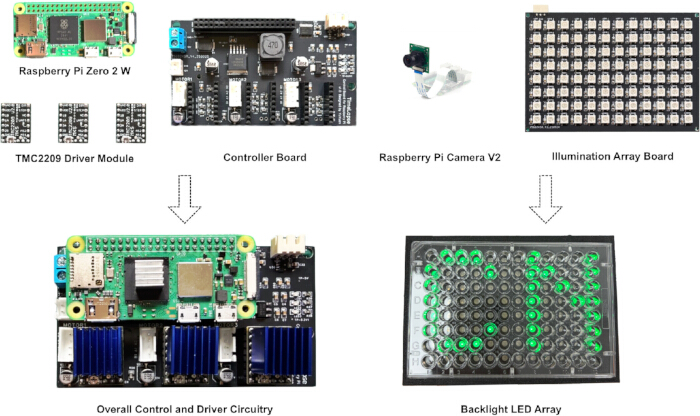
그림 4: 주요 전자 부품 및 시스템 통합. 시스템에 사용되는 주요 전자 부품과 그 조립된 구성에 대한 개요. 상단 줄에는 라즈베리 파이 제로 2 W, TMC2209 드라이버 모듈, 컨트롤러 보드, 라즈베리 파이 카메라 V2, 조명 배열 보드 등 개별 부품들이 표시되어 있습니다. 하단 줄에는 라즈베리 파이가 컨트롤러 보드 및 모터 드라이버와 통합된 조립된 제어 및 드라이버 회로, 그리고 다중 웰 플레이트 조명을 위해 구성된 백라이트 LED 배열이 나옵니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
참고: 그림 4 는 이 프로젝트에서 가장 중요한 전자 부품을 보여주며, 나머지 항목들은 재료표에서 확인할 수 있습니다. 컨트롤러 보드와 조명 배열 보드는 대량 생산되지 않으며; PCB 설계 파일은 GitHub 저장소 또는 보조 파일(보충 파일 1)의 "PCB" 디렉터리 아래에 공개되어 있습니다. 이 저장소에는 회로도, Gerber 제작 파일, 자재명세서(BOM)가 포함되어 있습니다. 사용자는 이 파일들을 다운로드하여 PCB 제조업체에 제출하여 맞춤형 제작을 받을 수 있습니다. 부품은 수작업으로 납땜할 수도 있고, SMT 조립 서비스를 통해 완전히 조립된 보드를 직접 얻을 수도 있습니다.
- 라즈베리 파이 제로 2 W를 구매할 때는 사전 납땜된 헤더가 없는 버전을 선택하세요. 2 ×20핀 수컷 헤더 의 짧은 면을 파이 제로 패드 하단에서 삽입해 납땜해야 하는데, 이는 독특한 방향입니다.
- 납땜 후에는 보드를 컨트롤러 보드에 삽입하세요. 그 다음 TMC2209 드라이버 모듈 을 세 개의 모터 드라이버 소켓에 장착하세요.
- 나머지 부품을 조립하기 전에 기능 테스트를 수행하세요. 이 과정은 카메라 모듈 을 CSI FFC 케이블을 사용해 라즈베리 파이 제로에 연결해야 하며(케이블은 전원이 꺼졌을 때만 삽입하거나 빼면 됩니다). 그 다음 각 스테퍼 모터를 TMC2209 드라이버 모듈 옆의 4핀 커넥터에 연결하세요.
6. 소프트웨어 설치 및 구성 (그림 5)
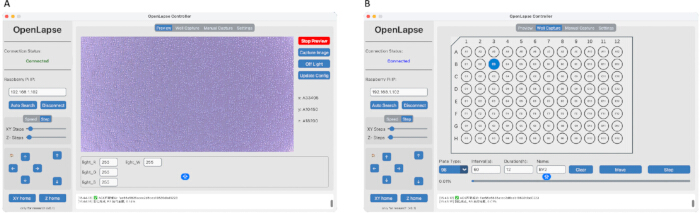
그림 5: 제어 소프트웨어의 사용자 인터페이스. 시스템 제어, 이미지 획득 및 자동 웰플레이트 스캔에 사용되는 그래픽 사용자 인터페이스 개요. (A) 실시간 이미지 획득 기능과 조명 설정, 이미지 캡처, 수동 스테이지 이동 제어 기능을 제공하는 미리보기 인터페이스. (B) 캡처 작업 인터페이스: 자동 스캔을 위한 다중 웰 플레이트 레이아웃, 웰 선택, 획득 매개변수, 작업 실행 제어 등을 보여줍니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
- 시스템 설정: Raspberry Pi Imager를 사용해 Raspberry Pi OS를 설치하세요. 라즈베리 파이 제로 2W를 대상 장치로 선택하고 데스크톱 환경이 없는 32비트 시스템을 선택하여 성능 부담을 줄이세요. microSD 카드를 사용하세요(최소 8GB; 32GB 이상 권장).
- 네트워크 설정: 이미저 설정에서 SSH를 활성화하고, 사용자 이름과 비밀번호를 설정한 뒤 Wi-Fi 연결을 설정하세요. 플래싱 후 microSD 카드를 라즈베리 파이에 꽂고 전원을 켜세요.
- 라즈베리 파이 측 소프트웨어 설치 및 구성: GitHub 저장소의 Raspi 디렉터리에 제공된 지침을 따라 프로젝트를 복제하고 라즈베리 파이에 임베디드 소프트웨어를 설치하세요. 설명된 대로 의존성 설치 및 시스템 설정 등 필요한 구성 단계를 완료하세요.
- PC 측 소프트웨어 설치 및 구성: 동일한 저장소의 컨트롤러 디렉터리에 있는 지침을 따라 PC 또는 Mac에 제어 소프트웨어를 설치하고 설정하세요. 필요한 모든 의존성이 설치되어 있고 소프트웨어 환경이 제대로 구성되어 있는지 확인하세요.
- 연결 및 검증: PC나 Mac에서 컨트롤러 GUI를 실행하세요. 자동 검색 기능을 사용해 라즈베리 파이를 찾고 연결을 설정하세요. 스테이지 이동 테스트와 실시간 카메라 미리보기 확인을 통해 성공적인 통신을 확인하세요.
- 운영: 제어 소프트웨어에서 판 유형, 선택한 유정, 포획 간격, 작업 이름 등 획득 매개변수를 설정합니다. 시스템은 최대 96개의 우물을 지원하며 최소 구간 제약을 자동으로 적용합니다.
- 추가 자료: 자세한 설명서, 구성 파일, 문제 해결 가이드는 GitHub 저장소에서 확인할 수 있습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
해상도 테스트
영상 모듈의 광학 해상도를 평가하기 위해, 미 공군 1951년 해상도 표적을 밝은 필드 조명 하에서 10× 대물렌즈로 촬영했습니다. 원본 이미지는 3840 × 2160 픽셀로 촬영되었습니다. 그림 6A에서 보듯, 선쌍 패턴은 확대된 중심 영역에서 명확히 해소되었습니다. 육안 검사를 바탕으로 가장 작은 해석 가능한 특징은 미 공군 1951년 목표물의 그룹 8, 요소 3으로 확인되었으며, 선쌍은 구별할 수 있으나 대비가 줄어들었습니다. 더 미세한 요소들(예: 8그룹, 4요소)은 해법 불가능했습니다. 표준 미 공군 1951년 차트에 따르면, 이는 공간 주파수 322.5 라인 쌍/mm에 해당하며, 약 1.55 μm 선폭에 해당합니다.
그림 6B 는 밝은 영역에서 영상화된 ...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
이 DIY 플랫폼(그림 10)은 소형 광학 레이아웃, 프로그래머블 조명, 오픈 소스 제어 소프트웨어를 통합하여 표준 인큐베이터 내에서 장기 영상 촬영을 위한 접근성 높은 솔루션을 제공합니다. 상업용 타임랩스 인큐베이터 및 통합영상 시스템과 비교할 때, 이 3D 프린팅 플랫폼은 배양 세포와 초기 배아의 일상적인 관찰에 필요한 해상도를 유지하면서 비용을 크게 절감합니다. 이 시스템은 추가적인 광학 또는 기계적 부품 없이도 밝은 영역과 사선 조명을 모두 지원하며, 사용자가 다양한 샘플 유형과 영상 조건에 맞게 명암비를 조절할 수 있는 프로그래머블 LED 백라이트의 실용적 장점을 보여줍니다.
몇 가지 제한점이 지적되었다. 해상도 테스트 실험에서는 시야 가장자리로 갈수록 ...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
공개 사항
저자들은 이 원고에 기술된 제품에 대해 금전적 이해관계가 없으며, 공개할 다른 정보도 없습니다.
감사의 글
이 연구는 쓰촨대학교 국립대학 국립대학 크로노생물학 핵심연구소 개설기금(NHCC-2023-02), 쓰촨성 의학연구사업(S22014), 청두 의학과학연구사업(2024112), 청두 과학기술사업(2024-YF05-00877-SN), 쓰촨성 모자보건협회 과학연구사업(2024FX01), 청두 성린 학자 분야 인재 과학 연구 촉진 프로그램의 지원을 받았습니다 중의학대학(ZYTS2024012년). 저자들은 NHC 크로노바이올로지 핵심 연구소에 필수적인 지원을 제공해 주신 분들과 프로젝트 전반에 걸쳐 귀중한 지원을 제공해 주신 방주 첸에게 진심으로 감사의 뜻을 전합니다. 그래픽 추상은 BioRender를 사용해 제작되었습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 10번과 10번; LWD 인피니티 오브젝션 | 표준 부품 | https://item.taobao.com/item.htm?id=750667327346 | 무한 보정 장거리 목표, 10시간 이상; |
| 2 & times; 20핀 남성 헤더 | 표준 부품 | – | 2.54 mm 피치 GPIO 헤더; 수량: 1 |
| 5mm 내경 볼 베어링 | 표준 부품 | – | φ 5 & times; 10 & 배; 5mm 볼 베어링; 수량: 1 |
| 항공 커넥터 | 표준 부품 | – | 2핀 및 3핀 항공용 플러그; 수량: 2 |
| 카메라 모듈 (IMX219) | 라즈베리 파이 | IMX219 | 라즈베리 파이 카메라 V2; 수량: 1 |
| CSI 케이블 홀더 A | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - csi_cable_holder_A.STL |
| CSI 케이블 홀더 B | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - csi_cable_holder_B.STL |
| 확산 아크릴 플레이트 | 표준 부품 | – | 72회 이상; 두께 107mm, 두께 1mm; 수량: 1 |
| 하부 인클로저 | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - enclosure_lower. STL |
| 상부 인클로저 | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - enclosure_upper. STL |
| 일반 웰플레이트 홀더 | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - general_well-plate_holder. STL |
| 고투과율 아크릴 플레이트 | 표준 부품 | – | 116 & 횟수; 두께 194mm, 두께 2mm; 수량: 1 |
| 경량 셸 A | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - light_shell_A.STL |
| 경포탄 B | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - light_shell_B.STL |
| 선형 베어링 LM5UU | 표준 부품 | LM5UU | φ 5 & times; 10 & 배; 15 mm 선형 베어링; 수량: 4 |
| M2 카운터 싱크 셀프 탭핑 스크류 | 표준 부품 | – | M2 & times; 8 mm; 수량: 4 |
| M2 자동 탭핑 버튼-헤드 나사 | 표준 부품 | – | M2 & times; 10 mm; 수량: 8 |
| M2.5 육각 소켓 나사 (10 mm) | 표준 부품 | – | M2.5 & times; 10 mm; 수량: 12 |
| M2.5 육각 소켓 나사 (8mm) | 표준 부품 | – | M2.5 & times; 8 mm; 수량: 12 |
| M3 버튼 헤드 나사 | 표준 부품 | – | M3 & 시간; 20 mm; 수량: 4 |
| M3 버튼 헤드 나사 + M3 너트 세트 (10 mm) | 표준 부품 | – | M3 & 시간; 10 mm 나사 + M3 너트; 수량: 20세트 |
| M3 버튼 헤드 나사 + M3 너트 세트 (12 mm) | 표준 부품 | – | M3 & 시간; 12 mm 나사 + M3 너트; 수량: 20세트 |
| M3 버튼 헤드 나사 + M3 너트 세트 (15 mm) | 표준 부품 | – | M3 & 시간; 15 mm 나사 + M3 너트; 수량: 20세트 |
| 메인보드 브래킷 | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - mainboard_bracket. STL |
| 마이크로SD 카드 | 표준 부품 | – | 최소 8GB; 32GB 이상 권장) |
| 중간 프레임 | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - middle_frame. STL |
| OpenLapse 컨트롤러 보드 | 관습 | 관습 | 보조 파일 제공 시 PCB 파일 |
| OpenLapse 일루미네이션 어레이 보드 | 관습 | 관습 | 보조 파일 제공 시 PCB 파일 |
| 라즈베리 파이 카메라 FPC 케이블 | 표준 부품 | https://item.taobao.com/item.htm?id=774536454547 | 22핀에서 15핀, 40mm CSI 케이블 |
| 라즈베리 파이 제로 2 W | 라즈베리 파이 | – | 주 제어 컴퓨터; 수량: 1 |
| RMS-SML 어댑터 링 | 표준 부품 | https://item.taobao.com/item.htm?id=711654577589 | RMS에서 SML로의 변환 링 |
| SML 브래킷 | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - SML_bracket. STL |
| SML05 튜브 홀더 | 표준 부품 | SML05 (https://detail.tmall.com/item.htm?id=613460973426) | 광학 홀더 |
| SMLRR 유지 링 | 표준 부품 | SMLRR (https://detail.tmall.com/item.htm?id=613460973426) | 리테이닝 링 |
| T5 컷 플랜지 리드 스크류 너트 (2 mm 피치) | 표준 부품 | – | T5 & times; 2 mm 피치 리드 스크류 너트; 수량: 2 |
| T5 리드 스크류 너트 (2 mm 피치) | 표준 부품 | – | T5 & times; 2 mm 피치 리드 스크류 너트; 수량: 1 |
| TMC2209 드라이버 모듈 | 마법 연쇄 | TMC2209 (https://item.taobao.com/item.htm?id=782341270726) | 스테퍼 모터 드라이버 |
| 튜브 렌즈 | 표준 부품 | https://item.taobao.com/item.htm?id=590466758183 | φ 25.4 mm, 초점 거리 50 mm |
| X축 괄호 | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - x-axis_bracket. STL |
| X축 리드 스크류 스테퍼 모터 | 표준 부품 | https://item.taobao.com/item.htm?id=922508067421 | T5 및 시간대를 갖춘 28시리즈 모터; 200 mm 리드 스크류, 2 mm 피치 |
| 객차가 장착된 X축 선형 레일 | 표준 부품 | https://item.taobao.com/item.htm?id=837345295063 | MGW9H 포차가 장착된 MGW9-200 mm 레일 |
| XH 2.54mm 3핀 케이블 | 표준 부품 | – | 수-수(수) 연결 케이블, 400 mm; 수량: 1 |
| Y축 괄호 A | 관습 | 관습 | 3D 프린팅 컴포넌트: 3D 프린트 - y-axis_bracket_A.STL |
| Y축 괄호 B | 관습 | 관습 | 3D 프린팅 부품: 3D 프린트 - y-axis_bracket_B.STL |
| Y축 가이드 로드 | 표준 부품 | – | φ 5 & times; 170 mm 정밀 샤프트; 수량: 1 |
| Y축 리드 스크류 스테퍼 모터 | 표준 부품 | https://item.taobao.com/item.htm?id=788375595753 | T5 및 시간대를 갖춘 28시리즈 모터; 150 mm 리드 스크류, 2 mm 간격 |
| Z축 괄호 A | 관습 | 관습 | 3D 프린팅 컴포넌트: 3D-프린트 - z-axis_bracket_A.STL |
| Z축 괄호 B | 관습 | 관습 | 3D 프린팅 컴포넌트: 3D-프린트 - z-axis_bracket_B.STL |
| Z축 가이드 로드 | 표준 부품 | – | φ 5 & times; 80 mm 정밀 샤프트; 수량: 1 |
| Z축 리드 스크류 스테퍼 모터 | 표준 부품 | https://item.taobao.com/item.htm?id=922508067421 | T5 및 시간대를 갖춘 28시리즈 모터; 50mm 리드 스크류, 2mm 피치 |
참고문헌
- Kesavan, S. V., et al. High-throughput monitoring of major cell functions by means of lensfree video microscopy. Sci Rep. 4 (1), 5942 (2014).
- Massoner, P., et al. Novel mechanism of IGF-binding protein-3 action on prostate cancer cells: inhibition of proliferation, adhesion, and motility. Endocr Relat Cancer. 16 (3), 795-808 (2009).
- Matsui, T., et al. Neural stem cells directly differentiated from partially reprogrammed fibroblasts rapidly acquire gliogenic competency. Stem Cells. 30 (6), 1109-1119 (2012).
- Angelini, T. E., et al. Glass-like dynamics of collective cell migration. Proc Natl Acad Sci U S A. 108 (12), 4714-4719 (2011).
- Illingworth, P. J., et al. Deep learning versus manual morphology-based embryo selection in IVF: a randomized, double-blind noninferiority trial. Nat Med. 30 (11), 3114-3120 (2024).
- Chen, K., et al. Deep manifold learning reveals hidden developmental dynamics of a human embryo model. Sci Adv. 11 (32), eadr8901 (2025).
- Merces, G. O., et al. The Incubot: a 3D printer-based microscope for long-term live cell imaging within a tissue culture incubator. HardwareX. 9, e00189 (2021).
- Toulany, N., et al. Uncovering developmental time and tempo using deep learning. Nat Methods. 20 (12), 2000-2010 (2023).
- Tran, D., Cooke, S., Illingworth, P. J., Gardner, D. K. Deep learning as a predictive tool for fetal heart pregnancy following time-lapse incubation and blastocyst transfer. Human Reprod. 34 (6), 1011-1018 (2019).
- Berdeu, A., et al. Comparative study of fully three-dimensional reconstruction algorithms for lens-free microscopy. Appl Opt. 56 (13), 3939-3951 (2017).
- Wenzel, T. Open hardware: From DIY trend to global transformation in access to laboratory equipment. PLoS Biol. 21 (1), e3001931 (2023).
- Gürkan, G., et al. Incu-Stream 1.0: an open-hardware live-cell imaging system based on inverted bright-field microscopy and automated mechanical scanning for real-time and long-term imaging of microplates in incubator. IEEE Access. 7, 58764-58779 (2019).
- Jin, D., et al. Compact wireless microscope for in situ time-course study of large-scale cell dynamics within an incubator. Sci Rep. 5 (1), 18483 (2015).
- Diederich, B., et al. A versatile and customizable low-cost 3D-printed open standard for microscopic imaging. Nat Commun. 11 (1), 5979 (2020).
- Badon, A., et al. The Incubascope: a simple, compact and large field-of-view microscope for long-term imaging inside an incubator. R Soc Open Sci. 9 (2), 211444 (2022).
- Zehrer, A. C., Martin-Villalba, A., Diederich, B., Ewers, H. An open-source, high-resolution, automated fluorescence microscope. Elife. 12, RP89826 (2024).
- Kim, J., Henley, B. M., Kim, C. H., Lester, H. A., Yang, C. Incubator-embedded cell culture imaging system (EMSight) based on Fourier ptychographic microscopy. Biomed Opt Express. 7 (8), 3097-3110 (2016).
- Ly, V. T., et al. Picroscope: low-cost system for simultaneous longitudinal biological imaging. Commun Biol. 4 (1), 1261 (2021).
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.