이 시험관 내 연구는 하악 자유 말단 임플란트 삽입을 위한 네 가지 정적 수술 가이드 설계와 동적 내비게이션을 비교하였습니다. 점진적인 가이드 설계 수정은 대부분의 위치 편차를 줄였으며, 동적 항법은 원위 #37 부위에서 각도 및 꼭대기 제어에서 선택적 이점을 보여주었다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
연구 논문
시험관 내 자유 끝 하악 임플란트용 디지털 설계 수술 가이드 평가: 비크로스 아치 디자인의 정확성과 안정성
이 논문에서
요약
초록
디지털 수술 가이드는 임플란트 치과에서 널리 사용되지만, 하악 자유 끝 부위에 임플란트 삽입이 어려운 이유는 원위 치아 지지가 제한적이고 드릴링 중 가이드 변위가 발생할 수 있기 때문입니다. 이 시험관 내 연구는 네 가지 디지털 설계 정적 수술 가이드 구성의 위치 정확도와 안정성을 평가하고, 표준화된 하악 원위 신전 수지 모델에서 정적 컴퓨터 보조 임플란트 수술과 동적 내비게이션을 비교하였습니다. 임플란트 부위 #36과 #37을 포함하는 부분 비턱부 하악 모델은 구강 내 스캔과 콘빔 컴퓨터 단층촬영 데이터를 기반으로 생성되었습니다. 네 가지 정적 가이드 설계가 시험되었습니다: 기존의 단방향 십자 아치 치아 지지 가이드(GT I), 서로 다른 지지 투쟁 구성을 가진 두 개의 소형 비교차 아치 가이드(GT II 및 GT III), 그리고 원위 미세 나사 고정이 있는 비교차 아치 가이드(GT IV). 수술 후 스캔 데이터는 가상 계획에 겹쳐져 각도, 관상, 꼭대기, 깊이, 측면 편차를 정량화하였습니다. GT I에서 GT IV로의 점진적 변형은 두 임플란트 부위의 대부분 각도 및 선형 편차를 줄였습니다. GT IV는 대부분의 비교에서 가장 낮은 각도 편차와 전반적인 정확도 및 안정성 프로필을 보였으나, GT III는 사이트 #37에서 다소 낮은 3차원 끝 편차를 보였습니다. 정적 및 동적 비교에서 동적 내비게이션은 #37에서 각도 편차와 최첨단 전역 편차에서 현장 특이적 이점을 보였고, 정적 유도는 #36에서 여러 측정값에서 유사하거나 더 나은 값을 보였습니다. 결합 부위 비교는 어느 모달리티도 균일하게 우월함을 지지하지 못했습니다. 이 결과들은 가이드-지지 구성과 원위 안정화가 하악 자유 끝 수지 모델에서 위치 정확도와 가이드 안정성에 영향을 미친다는 것을 나타냅니다. 일상적인 치료 권고를 하기 전에 임상적 검증이 필요합니다.
서론
치과 임플란트 복원은 부분 및 완전 치아 상실에 대한 확립된 치료 옵션으로 자리 잡았으며, 임플란트 삽입의 정확성은 보철물 적합성, 임플란트 주위 안전성, 장기적인 기능 결과를 결정하는 핵심 요소로 남아 있습니다. 콘빔 컴퓨터 단층촬영(CBCT), 구강 내 스캔, 3차원 계획 및 적층 제조의 개발은 임상 임플란트학에서 컴퓨터 지원 임플란트 수술(CAIS)의 광범위한 사용을 뒷받침했습니다 2,3. 방사선 및 표면 스캔 데이터를 통합함으로써 정적 수술 가이드는 계획된 임플란트 위치를 수술 부위로 옮길 수 있게 하여 드릴 방향, 깊이, 3차원 임플란트 위치 제어를 향상시킵니다.
현재 사용되는 CAIS는 정적 컴퓨터 보조 임플란트 수술(S-CAIS)과 동적 내비게이션의 두 가지 주요 형태입니다. 정적 가이드는 비교적 접근성이 높고, 실시간 추적이 필요 없으며, 수술 워크플로우에 제한적인 변화만 없이 일상적인 임플란트 시술에 통합할 수 있기 때문에 널리 채택되었습니다5. 반면 동적 내비게이션은 드릴 위치와 각도에 대한 실시간 시각적 피드백을 제공하여 조골 준비 시 운전자가 궤적을 조정할 수 있게합니다. 최근 체계적 문헌고찰에서는 정적 접근법과 동적 접근법 모두에서 긍정적인 정확도를 보고했으나, 두 기법 모두 특히 해부학적으로 제한된 부위나 지지가 제한된 부위에서 위치 편차를 완전히 없애지는 못합니다7. 전향적 임상 증거는 또한 정적 및 동적 보조의 결합이 특정 복잡한 사례에서 유용할 수 있음을 시사하지만, 동적 피드백의 상대적 이점은 해부학적 부위, 조작자 통제, 등록 정확도, 그리고 기준선 가이드 설계의 안정성에 달려 있습니다8.
이러한 디지털 발전에도 불구하고, 정적 가이드의 정확도는 지지 유형, 가이드 형상, 슬리브 허용오차, 인쇄 정확도, 수술 중 좌석 안정성에 크게 영향을 받습니다. 치아 지지 가이드는 안정된 위치가 달성될 때 일반적으로 유리한 정확도를 보이지만, 하악 자유 끝 영역은 원위 치아 지지가 부족해 드릴링 중 가이드 회전이나 수직 이동이 가능해 기계적 도전이 남아 있습니다. 이 문제는 캔틸레버 관련 불안정성으로 이해할 수 있는데, 이는 일측 원위 확장 가이드가 남은 지지 치아 주변의 회전력에 노출되는 현상입니다. 작은 좌석 오차도 꼭대기 부위에서 증폭되어 각, 관상, 꼭대기, 깊이 또는 측면 편차를 유발할 수 있습니다10.
지지 치아 수를 늘리거나, 가이드 기저를 확장하거나, 교합 지지 영역을 확장하거나, 교차 아치 안정화 사용, 보조고정 요소 추가를 포함한 자유 끝 가이드 안정성을 향상시키기 위해 여러 설계 전략이 제안되었습니다. 하지만 대형 크로스 아치 가이드는 시야를 저해하고 수술 접근성을 제한하며, 삽입 및 제거를 복잡하게 만들고, 의자 옆 다루기 어려움을 높일 수 있습니다. 점막 지지 설계는 연부 조직 변형으로 인해하중 하중 하중 시 예측 불가능한 변위가 발생할 수 있어 부분적으로 상부된 후방 부위에서는 신뢰성이 떨어질 수 있습니다. 이러한 한계는 국소 수술적 접근성을 유지하면서 들기, 회전, 원위 미세운동에 대한 저항성을 향상시키는 작고 교차 아치가 아닌 가이드 설계에 대한 관심을 불러일으켰습니다.
이 연구에서 컴팩트한 비크로스 아치 설계는 기계적으로 잠긴 언더컷이나 스냅 핏 메커니즘을 만들기 위한 것이 아니었습니다. 대신, 수정된 교합 지지 기하학은 남은 후방 치아의 교합 및 교각 경사선과의 국소적 접촉을 증가시켜 가이드를 전체 아치를 가로질러 확장하지 않고도 좌석 지지를 개선하도록 설계되었습니다. 치아 지지 유지와 나사 보조 안정화를 포함하는 관련 비교차 아치 설계도 이전에 보고된 바 있습니다. 따라서 본 연구는 완전히 새로운 외과 안내자 범주를 도입한다고 주장하지 않습니다. 이 연구의 기여는 표준화된 하악 자유 끝 수지 모델 하에서, 지지치 구성과 원위 미세 나사 고정의 단계적 변화가 임플란트 위치 정확도와 가이드 안정성에 어떤 영향을 미치는지 평가하는 데 있습니다.
동적 CAIS를 동일한 실험 환경에 포함시킨 것은 동일한 하악 원위 전장 조건에서의 실시간 내비게이션에 대한 참조 비교를 제공했습니다. 프리엔드 영역에서의 정적 가이드 정확도는 가이드 좌석, 국부 지지, 제작 정확도, 기계적 안정성에 크게 의존합니다. 반면 동적 내비게이션은 정수, 교정, 실시간 궤적 모니터링, 그리고 골절개 준비 중 조작자의 반응에 의존합니다. 이 두 접근법을 동일한 표준화 모델 내에서 비교함으로써, 동적 피드백이 사이트 특이적 정확도 차이를 발생시키는지, 특히 가이드 불안정성이 더 클 것으로 예상되는 #37 지점에서 차이를 발생시키는지 조사할 수 있었습니다. 이 비교는 동일한 자유 끝 정확도 문제를 관리하기 위한 두 가지 전략, 즉 가이드 설계 를 통한 기계적 안정화와 내비게이션 을 통한 수술 중 보정을 평가하여 GT I-GT IV 설계 분석과 실험적으로 연계되었습니다.
이에 따라 이 시험관 내 연구는 하악 자유 끝 임플란트 삽입을 위한 네 가지 정적 수술 가이드 설계를 평가하였다: 전통적인 단측 횡단 치아 지지 가이드, 서로 다른 지지 배치를 가진 두 가지 콤팩트한 비교차 아치 가이드, 그리고 원위 미세 나사 고정을 포함하는 비교차 아치 가이드. 보형물 삽입 정확도는 각도 편위, 관상 및 첨단 3차원 편위, 깊이 편차, 측면 편차를 사용하여 #37 부위에서 평가하였습니다. 동일한 이식 부위에서 정적 CAIS와 동적 내비게이션도 비교하여 동일한 실험 조건에서 내비게이션이 부위 특이적 차이 또는 미터 특이적 차이를 발생시켰는지 확인했습니다. 귀가설은 네 가지 정적 가이드 설계 간에 임플란트 위치 정확도에 유의미한 차이가 없으며, 하악 자유 끝 부위에서 정적 및 동적 CAIS 간에도 유의미한 차이가 없다는 것이었습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
하악 모델은 한 명의 성인 자원봉사자로부터 얻은 익명화된 구강 내 스캔 및 콘빔 컴퓨터 단층촬영 데이터를 바탕으로 생성되었습니다. 인간 유래 영상 데이터 사용은 말레이시아 과학대학교(JEPeM-USM) 인간 연구 윤리 위원회의 검토 및 승인을 받았습니다. USM/JEPeM/PP/23110816). 익명화된 구강 내 스캔 및 CBCT 데이터를 시험 관 내 모델 제작, 수술 가이드 설계 및 정확도 분석에 사용할 수 있도록 자원봉사자로부터 서면 동의서를 받았습니다. 데이터 처리 전에 모든 식별 정보가 제거되었고, 익명화된 STL과 DICOM 파일만 실험에 사용되었습니다. 프로토콜에 사용된 화학물질, 시약 및 도구는 재료표에 나열되어 있습니다.
1. 연구 설계
이 시험관 내 실험 연구는 하악 자유 엔드 임플란트 삽입을 위한 네 가지 정적 수술 가이드 구성의 삽입 정확도와 기계적 안정성을 평가하고, 정적 컴퓨터 보조 임플란트 수술과 동적 내비게이션을 비교하였다. 왼쪽 후악골에 위치한 두 개의 임플란트 부위(FDI #36 및 #37)를 평가하였다. 전체 실험 워크플로우는 그림 1에 나와 있습니다.
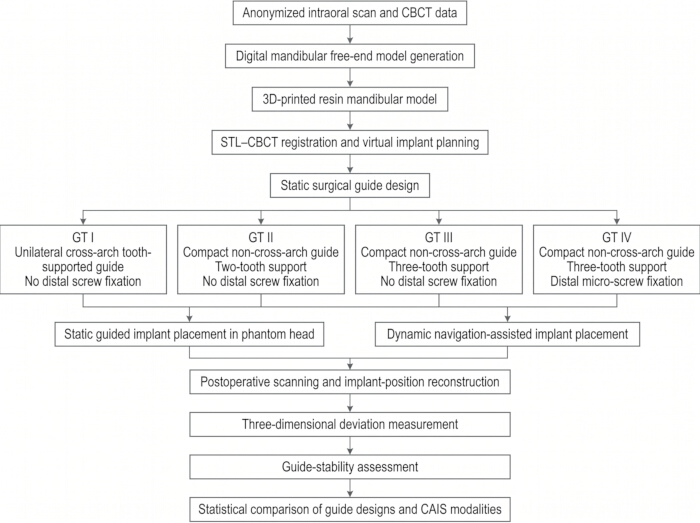
그림 1: 연구 설계. 익명화된 스캔 데이터 처리, 수지 하악 모델 제작, STL–CBCT 등록, 가상 임플란트 계획, 정적 가이드 설계, 정적 및 동적 CAIS 임플란트 삽입, 3차원 편차 측정, 가이드 안정성 평가, 통계 분석을 포함한 시험관 내 실험 워크플로우의 개요. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
네 가지 정적 가이드 설계가 시험되었습니다. GT I은 전통적인 단방향 십자아치 이빨 지지 가이드였으며, 제어 설계 역할을 했습니다. GT II는 두 개의 인접한 이빨로 지지되는 컴팩트한 비크로스 아치 가이드였다. GT III는 세 개의 인접한 이빨로 지지되는 컴팩트한 비교차 아치 가이드였다. GT IV는 GT III와 동일한 3니 비크로스 아치 지지 구성을 사용했고, 자유 끝 부위에 원위 마이크로 스크류 고정을 추가했습니다.
정적 CAIS 대 동적 CAIS 비교를 위해 정적 CAIS 팔은 GT I 기존의 단방향 십자 아치 치아 지지 가이드를 사용했습니다. GT I은 동일한 하악 원위 전장 조건에서 동적 내비게이션을 비교할 수 있는 전통적인 치아 지지 정적 가이드 구성을 대표하기 때문에 정적 비교기로 선택되었습니다. GT I-GT IV 비교는 별도의 가이드-설계 최적화 실험으로 취급되었습니다.
2. 실험 단위, 복제 구조 및 표본 크기 기준
정적 가이드-설계 비교를 위해 실험 단위는 독립적으로 출력된 하악 모델 하나와 독립적으로 제작된 가이드를 사용하여 한 임플란트 부위에 이식된 하나의 임플란트 삽입 장치였습니다. 각 가이드 설계마다 부위 #36에서 20건, 부위 #37에서 20건의 임플란트 삽입이 이루어졌습니다. 따라서 n = 20은 임플란트 부위당 가이드 설계당 20개의 독립적인 모델 가이드 배치 조립체를 의미하며, 동일한 임플란트의 반복 측정을 의미하지 않습니다.
정적 CAIS 대 동적 CAIS 비교를 위해 각 임플란트 부위별로 20개의 임플란트 삽입이 포함되었습니다. 각 모델은 한 가지 임플란트 삽입 조건에만 사용되었습니다. 동일한 임플란트에 대한 반복 측정은 평균화되었으며 독립적인 관찰로 취급되지 않았습니다.
표본 크기는 각각 및 선형 임플란트 위치 편차를 주요 결과로 사용한 이전 시험관 내 CAIS 정확도 연구를 기반으로 하였다13. 그룹 간 예상 차이는 3차원 꼭지 편차에서 약 0.35 mm 또는 각도 편차에서 약 1.0° 정도였다. 선형 편차는 0.35-0.50 mm, 각도 편차는 0.8-1.0°, α = 0.05, 80% 배곱력으로 가정할 때, 그룹당 최소 16개의 임플란트 삽입이 필요하다. 그룹당 20개의 배치가 사용되어 사용 불가능한 스캔이나 부적합 안내를 허용했습니다.
3. 무작위화, 연산자 제어 및 눈가림
두 명의 수술자가 모든 임플란트 삽입 절차를 수행했습니다. 두 운영자 모두 정적 유도 임플란트 삽입과 동적 내비게이션에 대한 사전 교육을 받았습니다. 정식 데이터 수집 전에 각 운용자는 정적 유도를 위한 비연구 훈련 5회와 동적 항법을 위한 5회의 훈련을 완료했습니다.
GT I-GT IV 검사 순서, 임플란트 부위 순서, 정적 시술 순서와 동적 시술 순서는 컴퓨터 생성 시퀀스를 사용해 무작위로 배정되었습니다. 운영자 배정은 가이드 설계, 임플란트 부위, CAIS 모달티스 간에 균형을 이루어 각 조작자가 각 실험 조건 내에서 동일한 수의 삽입을 완료하도록 했습니다. 할당 순서는 모델 준비 전에 생성되었고, 임플란트 삽입 시 수행자 관련 학습, 피로, 모달리티 선호 효과를 줄이기 위해 추적되었습니다.
수술 후 STL 파일과 계획 파일은 측정 전에 코딩되었습니다. 임플란트 편차를 측정한 평가자들은 설계, 임플란트 부위, CAIS 모달리티, 운영자 신원을 안내하기 위해 블라인드되었습니다.
4. 디지털 모델 획득 및 수지 모델 제작
의자 옆 광학 구강 내 스캐너를 사용해 전체 아치형 하악 내 구강 스캔을 수행했으며, 명목상 진실도는 20 μm 미만이었으며, 스캔은 STL 파일 형태로 내보내졌습니다. CBCT 데이터는 치과 CBCT 유닛을 사용하여 다음과 같은 매개변수를 획득했습니다: 90 kVp, 8 mA, 8 cm × 시야각, 0.20 mm 복셀 크기, 14초 노출 시간. DICOM 파일은 임플란트 계획에 내보내졌습니다.
하악 STL 파일은 3차원 모델링 소프트웨어로 가져왔습니다. 스캔 인위는 제거되었고, 열린 메쉬 부위는 복구되었으며, 왼쪽 후악 부위는 #36과 #37이 포함된 원위 확장 이치부 질환으로 표준화되었습니다. 인접한 치아는 가이드 지지를 위해 보존되었습니다.
하악 모델은 입체 리소그래피 3D 프린터와 강체 치아 모델 수지를 사용해 제작되었습니다. 모델은 50 μm 두께의 층으로 인쇄되었으며, 오클루지얼 평면은 빌드 플랫폼과 약 30° 방향으로 배치되었습니다. 출력 후, 모델은 95% 이소프로필 알코올에 각각 5분씩 두 번 세척하고, 20분간 자연 건조한 뒤, 405nm 온도에서 30분간 후처리되었습니다. 지지 구조물은 비접촉 표면에서만 제거되었습니다.
각 인쇄된 모델은 데스크톱 광학 실험실 스캐너로 10 μm의 명목상 정확도로 스캔되었습니다. 인쇄된 STL 파일은 3차원 검사 소프트웨어를 사용해 원본 설계 파일과 비교되었습니다. 이 모델은 평균 표면 편차가 0.10 mm 미만이고 가이드 지지 치아 표면에서 최대 국부 편차가 0.20 mm 미만일 때 받아들여졌습니다. 인쇄된 하악 모델은 그림 2A에 표시되어 있으며, 가이드 지지와 임플란트 삽입에 사용되는 표준화된 자유 끝 영역은 그림 2B에 나와 있습니다.
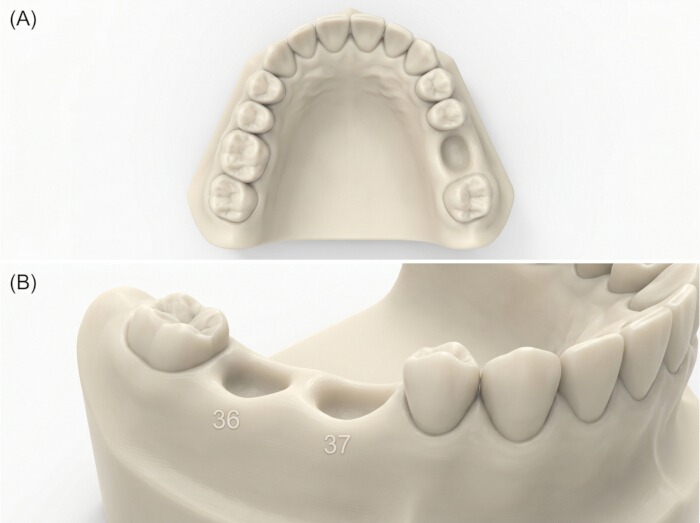
그림 2: 시험관 내 실험에서 사용된 하악 수지 모델. (A) 표준화된 임플란트 부위를 #36과 #37에 배치한 3차원 인쇄된 하악 수지 모델. (B) 왼쪽 하악 자유 끝 부위의 클로즈업 뷰로, 이악 임플란트 부위와 가이드 지지로 사용되는 인접 치아가 보입니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
5. STL-CBCT 등록 및 가상 임플란트 계획
검증된 모델 STL 파일과 CBCT DICOM 데이터셋이 임플란트 계획 소프트웨어에 임포트되었습니다. 등록은 치아 표면 기반의 최적 적합 정렬을 사용하여 수행되었습니다. 초기 정렬에는 안정적인 치아 랜드마크가 사용되었고, 이후 치아궁의 표면 기반 등록이 이루어졌습니다. 이치대 임플란트 침대 부위와 유물 노출 표면은 최종 등록에서 제외되었습니다.
등록은 축, 관상, 시상, 단면도 뷰로 확인되었습니다. 평균 정렬 오차가 ≤0.25mm일 때만 등록이 승인되었습니다. 이 기준을 초과하면 등록이 재진행되었습니다. 이 임계값은 표면 스캔과 CBCT 유도 기하학 간의 교차 모달리티 정렬이 포함되었기 때문에 수술 전 STL-CBCT 등록에 사용되었습니다. 이 단계에서 등록 오차가 임플란트 계획, 가이드 설계, 그리고 이후 편차 측정에 전이될 수 있습니다.
조직 수준 임플란트 두 개가 #36과 #37 부위에 계획되었습니다. 계획된 임플란트는 지름 4.1mm, 길이는 10mm였습니다. 동일한 계획된 임플란트 위치가 모든 정적 가이드 그룹과 동적 내비게이션 비교에 사용되었습니다. 가상 임플란트 계획은 중간심 간격, 구강 위치, 임플란트 깊이, 평행성, 하악관으로부터의 거리를 조절하였습니다.
6. 정적 수술 가이드 설계
네 가지 가이드 디자인은 치과 가이드 디자인 소프트웨어를 사용해 제작되었습니다. 모든 가이드 그룹에 동일한 임플란트 위치, 슬리브 시스템, 슬리브 높이, 드릴 궤적이 사용되었습니다. 가이드 바디 두께는 2.5 mm, 치아 표면 부활 공간은 0.05 mm, 슬리브 내경은 5.0 mm, 슬리브 높이는 5.0 mm, 슬리브는 임플란트 플랫폼에서 9.0 mm로 조정되었습니다. 모든 가이드는 완전 가이드 순차적 시추를 위해 설계되었습니다.
0.05mm 치아 표면 부형은 강체 수지 모델에서 밀접한 가이드-투 적응을 표준화하는 데 사용되었습니다. 스냅 핏 메커니즘을 만들거나, 가이드를 윤곽 높이 이상으로 강제로 고정하거나, 언더컷에 진정한 기계적 잠금을 일으키기 위한 것이 아니었습니다. 임플란트 삽입 전에 완전한 좌석 상태를 확인했으며, 가이드가 강제로 앉히지 않았습니다.
GT I은 원위 나사 고정이 없는 단방향 교차 아치 치아 지지 가이드로 설계되었습니다. GT II는 자유 끝 영역 근간부에 인접한 두 개의 치아가 지지하는 컴팩트한 비교차 아치 가이드로 설계되었습니다. GT III는 세 개의 인접한 톱니로 지지되는 컴팩트한 비크로스 아치 가이드로 설계되었습니다. GT IV는 GT III와 동일한 3니 지지 구성을 사용했으며, 원위 마이크로 스크류 고정 채널 하나를 포함했습니다. GT I의 구횡단면 구조는 그림 3A에 나타나 있으며, 해당 비횡단 아치 GT II-GT IV 설계 개념은 그림 3B에 나타난다.
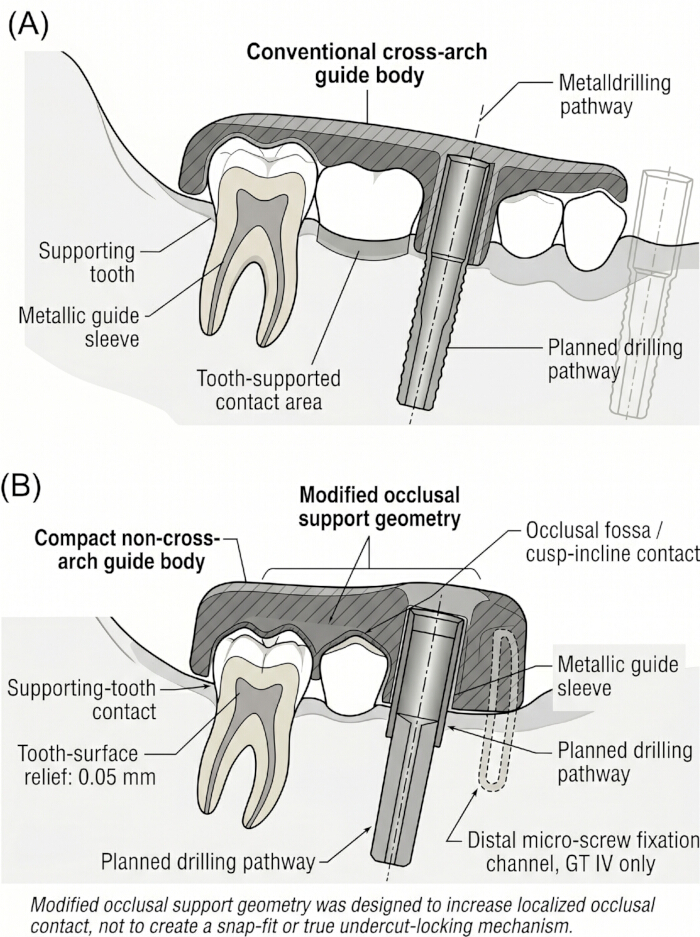
그림 3: 정적 가이드 설계 개념의 입 횡단면 비교. (A) 원위 나사 고정이 없는 기존 일측 십자아치 치아 지지 가이드 설계. (B) 수정된 교합 지지 기하학, 국소적 교합 요석 및 교두-경사 접촉, 지지 치아 접촉, 치아 표면 부조, 가이드-슬리브 경로를 보여주는 컴팩트한 비교차 아치 가이드 설계 개념. 수정된 교합 지지 기하학은 좌석 지지력과 들림 또는 회전에 대한 저항성을 개선하기 위해 설계되었으며, 스냅 장착이나 진정한 언더컷 잠금 메커니즘으로 의도된 것은 아닙니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
GT IV의 경우, 마이크로 스크류 채널 직경은 1.5mm× 고정 나사 1.5mm로 설정되었습니다. 채널은 계획된 임플란트 부위에서 먼 위치에 위치했으며, 임플란트 골절개 경로와 가이드 슬리브에 간섭을 피하기 위해 교합면에 대해 약 20° 각도로 조정되었습니다.
콤팩트한 비교차 아치 가이드는 남은 후방 치아의 교합 교합 포사(occlusal fossae)와 교각 경사선과의 국소적 접촉을 높이기 위해 수정된 교합 지지 기하학을 사용했습니다. 이 기하학적 구조는 가이드를 전체 아치를 가로질러 확장하지 않으면서도 리프팅과 회전에 대한 저항을 개선하는 데 사용되었습니다. 이 장치는 진정한 언더컷 잠금으로 설계되거나 해석되지 않았습니다.
7. 외과 안내서 제작 및 좌석 검증
모든 수술 가이드는 스테레오리소그래피 프린터와 생체 적합성 수술용 가이드 수지를 사용해 인쇄되었습니다. 가이드는 50 μm 두께의 층으로 인쇄되어, 95% 이소프로필 알코올로 5분간 세척, 20분 건조, 405 nm 거리에서 30분간 후경화되었습니다. 금속 슬리브는 슬리브 시스템 사양에 따라 삽입되고 완전한 좌석 상태를 점검했습니다.
기존 GT I 가이드 바디는 그림 4A에 표시되어 있으며, 시추 경로를 표준화하는 금속 가이드 슬리브는 그림 4B에 나와 있습니다. 대표적인 조밀 가이드 구조는 그림 5A의 GT II, 그림 5B의 GT III, 그림 5C의 GT IV에 나타난다.
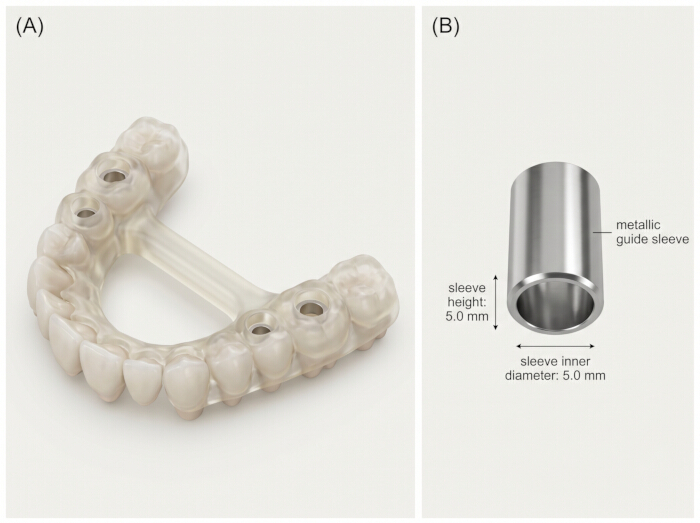
그림 4: 정적 유도 임플란트 시스템의 구조적 구성 요소. (A) GT I 전통적인 일방 십자 아치 치아 지지 가이드 바디. (B) 금속 가이드 슬리브는 가이드 설계 전반에 걸쳐 드릴링 경로, 슬리브 직경, 슬리브 높이를 표준화하는 데 사용됩니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
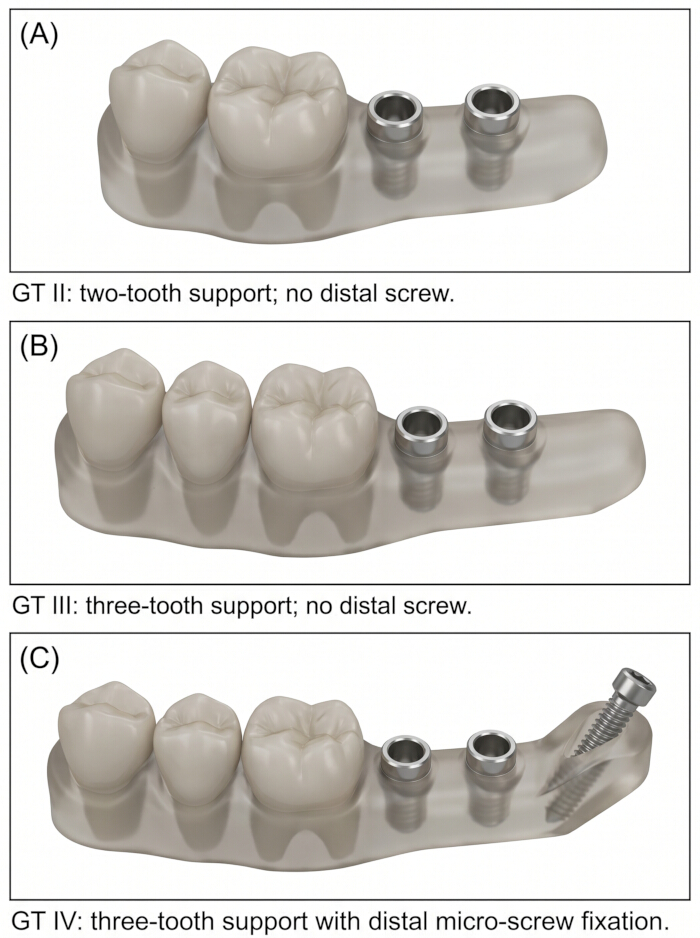
그림 5: 콤팩트한 비교차 아치 가이드 디자인. (A) 두 개의 치아 교합 지지와 원위 나사 고정이 없는 GT II 가이드. (B) 3개의 치아 교합 지지대가 있으며 원위 나사 고정이 없는 GT III 가이드. (C) 3개의 치아 교합 지지와 원위 미세 나사 고정이 있는 GT IV 가이드. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
인타글리오 표면의 무제한 마감은 이루어지지 않았습니다. 치아 접촉면 외부와 슬리브 접촉 부위 외부의 인쇄 지지대만 제거되었습니다. 치아 접촉 부위, 수정된 교합 지지 부위, 슬리브 채널은 수동으로 조정하지 않았습니다.
임플란트 삽입 전에 각 가이드는 해당 모델에 장착되었습니다. 완전한 좌석은 시각적으로, 촉각 검사, 그리고 50 μm 맞춤 확인용 실리콘 층을 통해 확인되었습니다. 흔들림, 불완전한 좌석, 소매 변형, 눈에 띄는 균열, 또는 0.20mm 이상의 부적합을 보여주는 가이드는 제외하고 재인쇄되었습니다.
8. 동적 항법 설정 및 보정
동적 내비게이션 보조 임플란트 삽입은 광학 추적 내비게이션 시스템과 추적 카메라, 모델 트래커, 핸드피스 트래커, 보정 도구, 계획-내비게이션 소프트웨어를 사용하여 수행되었습니다. 정적 가이드 그룹에 사용된 동일한 잠금된 가상 임플란트 계획이 내비게이션 소프트웨어에 임포트되었습니다. 실시간 추적이 진입점, 각도, 깊이에 대한 추가 수술 중 제어를 제공할 수 있기 때문에 동적 내비게이션이 포함되었으나, 정확도는 부위와 측정에 따라 다를 수 있습니다.
하악 모델은 치아 환상 머리에 고정되었고, 단단한 추적 마커가 모델 받침대에 부착되었습니다. 모델은 치아 표면 추적과 미리 정의된 기준 표시를 사용해 등록되었습니다. 등록은 인쇄된 모델의 다섯 해부학적 랜드마크를 터치하여 해당 가상 위치와 비교하여 확인했습니다. 시스템 보고된 오차가 ≤0.50 mm일 때 등록이 승인되었습니다. 이 수용 임계값은 내비게이션 시스템 워크플로우를 따르며, 편차 측정에 사용되는 더 엄격한 수술 후 스캔-등록 임계값과는 구별되었습니다. 40개의 동적 내비게이션 배치 전체에서 시스템 보고된 평균 등록 오차는 0.34 ± 0.07 mm였으며, 범위는 0.21-0.48 mm였습니다. 등록은 사전에 정해진 0.50mm 수용 기준을 초과하지 않았습니다. 두 건의 등록이 승인 한도에 근접했으며, 시스템 보고된 등록 오류가 임계값 이하로 돌아올 때까지 골절술 준비 전에 반복되었습니다.
각 시추 시퀀스 전에 손잡이와 드릴 축이 보정되었습니다. 드릴 축 검증 오차가 0.30 mm를 초과하면 보정이 반복되었습니다. 골절개 준비 중에는 항법 디스플레이가 진입 지점, 각도, 깊이를 모니터링했습니다.
9. 임플란트 삽입 절차
인쇄된 하악 모델은 기계식 클램프로 치아 유령 머리에 고정되었습니다. 모델 안정성은 드릴링 전에 점검되었습니다. 팬텀 헤드 구성은 그림 6에 나와 있습니다. 인공 점막층은 사용되지 않았으며; 따라서 이 실험은 생물학적 연조직이 아닌 경직된 수지 하악 모델을 시뮬레이션했습니다.
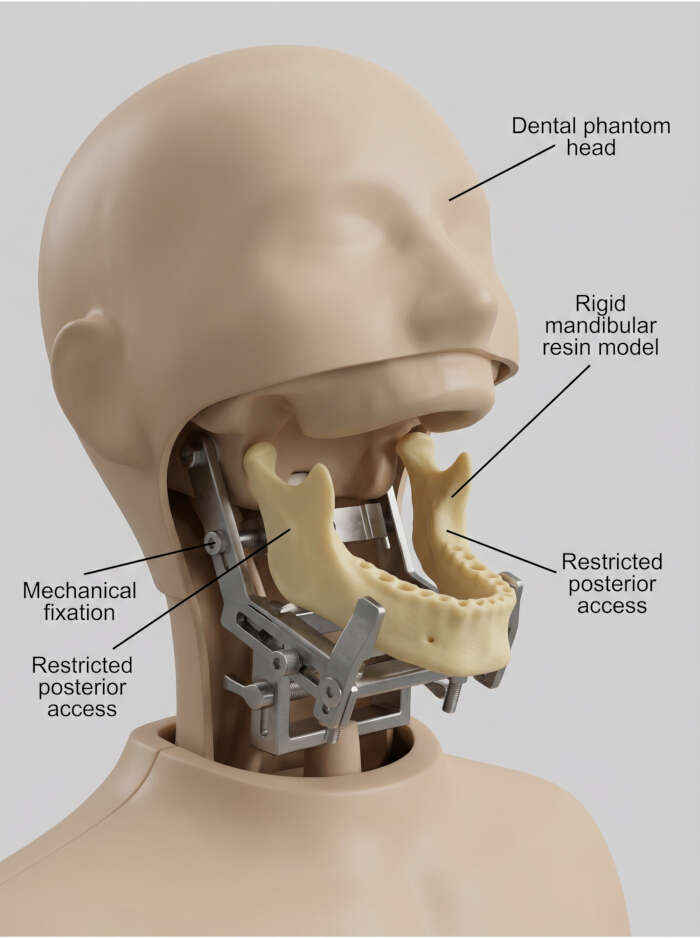
그림 6: 임플란트 삽입을 위한 팬텀 헤드 세팅. 치아 환상 머리에 고정된 3차원 인쇄된 하악 수지 모델로, 시험 관 내 임플란트 삽입 시 표준 고정과 제한된 후방 접근성을 제공합니다. 인공 점막층은 사용하지 않았습니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
정적 CAIS의 경우, 지정된 가이드가 앉아 완전한 적합 여부를 확인한 후 드릴 작업을 했습니다. GT IV에서는 원위 마이크로 스크류를 고정 채널을 통해 삽입하고 보정된 토크 렌치를 사용해 8N·cm로 조였다. 나사 고정은 GT IV에만 시행되었습니다. GT IV 유도 드릴링 및 임플란트 삽입 절차는 그림 7A–E에 나와 있습니다.
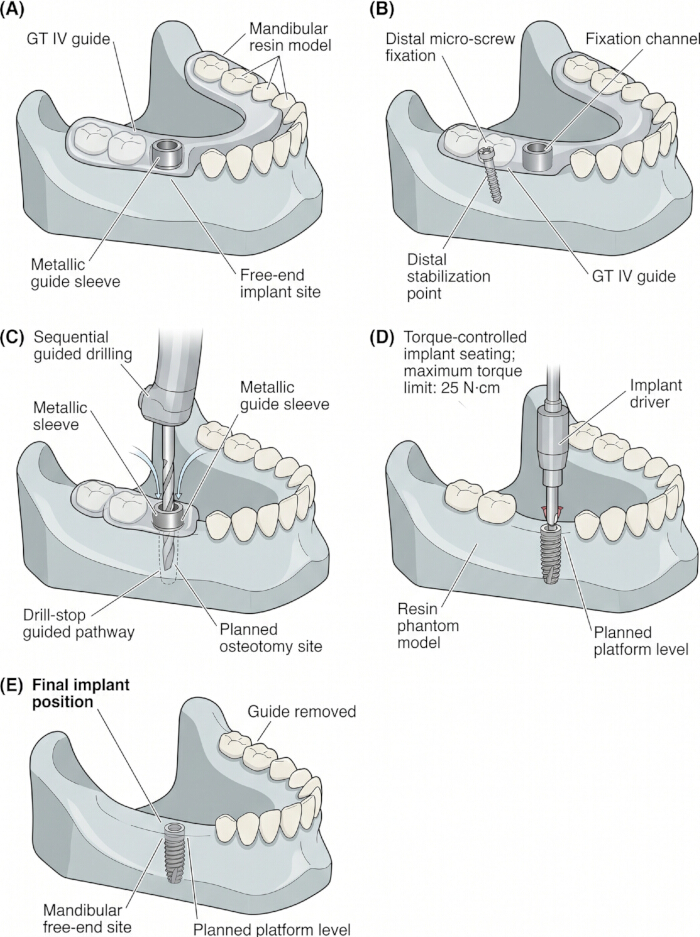
그림 7: GT IV 유도 임플란트 삽입 절차. (A) 하악 수지 모델에 GT IV 가이드를 장착하는 방식. (B) 가이드 채널을 통한 원위 미세 나사 고정. (C) 금속 슬리브를 순차적으로 유도하는 드릴링. (D) 계획된 하악 자유 끝 부위에 토크 제어 임플란트 좌석, 운전자가 최대 토크 한계 25 N·cm로 설정됨. (E) 가이드 제거 후 최종 임플란트 위치. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
완전 가이드 드릴링 프로토콜이 사용되었습니다. 순차적 시추는 파일럿 드릴, 중간 드릴, 최종 드릴로 수행되었습니다. 시추는 연속 외부 염수 관개 하에 800rpm으로 수행되었습니다. 깊이는 가이드 슬리브와 드릴 스톱 시스템을 사용해 제어되었습니다.
골절개 준비 후, 보정된 토크 제어 드라이버를 사용해 최대 토크 한계 25 N·cm로 임플란트를 삽입했습니다. 이 값은 생물학적 1차 안정성의 증거나 인간 뼈 내 임상 삽입 토크의 직접적인 시뮬레이션이 아니라 임플란트 삽입 시 레진 팬텀 모델에 장착되는 표준화된 절차적 한계로 사용되었습니다. 최종 이식 플랫폼은 계획된 플랫폼 높이에 맞게 설치되었습니다. 삽입 후에는 골절개 부위와 주변 수지를 소켓 박살, 수지 균열, 천공, 변형 또는 비정상적인 드릴 저항 여부를 검사했습니다.
동적 CAIS의 경우, 임플란트 골절개술은 정적 가이드 없이 실시간 내비게이션으로 준비되었습니다. 동일한 시추 순서, 시추 속도, 관개 조건, 임플란트 시스템, 토크 제어 시위 프로토콜이 사용되었습니다. 진입 지점, 각도, 깊이는 항법 디스플레이를 통해 제어되었습니다.
모델들이 수지 기반이었고 피질 또는 사구성 뼈 구조, 점탄성, 치주 인대 거동, 혈액, 타액, 연조직 변형을 재현하지 않았기 때문에 생물학적 1차 안정성은 해석되지 않았습니다. 삽입 토크는 절차적 일관성 지표로만 기록되었습니다.
10. 수술 후 스캔 및 임플란트 위치 획득
이식 시스템에 호환되는 스캔 몸체는 이식 후 부착되고 완전한 좌석 상태를 점검했습니다. 각 모델은 데스크톱 광학 실험실 스캐너로 10 μm의 명목 정확도로 스캔되었습니다. 수술 후 스캔은 STL 파일로 내보내졌습니다.
수술 후 STL 파일은 편차 분석 소프트웨어로 가져왔습니다. 스캔 바디 라이브러리를 사용해 실제 임플란트 위치를 재구성했습니다. 수술 후 모델은 두 단계 워크플로우를 사용하여 수술 전 계획 모델에 중첩되었습니다: 안정적인 치아 표면을 이용한 초기 랜드마크 기반 정렬, 이어서 남은 치아궁을 이용한 최적의 정렬. 임플란트 부위, 스캔 몸체, 슬리브 접촉 부위, 손상된 부위는 등록에서 제외되었습니다.
수술 후 평균 등록 오차가 ≤0.10 mm일 때 파일을 접수하였습니다. 이 값을 초과하는 파일은 재스캔되었습니다. 두 번째 스캔에서도 임계값을 초과하면 임플란트 삽입이 제외되고 문서화되었습니다. 이 엄격한 임계값은 수술 후 편곡 측정 단계에서 사용되어 최종 계획 및 삽입 계산에 포함될 수 있는 측정 오차를 줄였습니다.
11. 3차원 편차 측정
임플란트 편차는 3차원 검사 소프트웨어를 사용해 측정되었습니다. 계획된 임플란트 위치는 잠긴 가상 계획에서 얻었고, 실제 임플란트 위치는 수술 후 스캔 시체 파일에서 재구성되었습니다. 계획된 임플란트 축과 실제 임플란트 축을 추출하고 육안으로 확인한 후 측정했습니다. 편차 측정 워크플로우는 그림 8에 나와 있습니다.
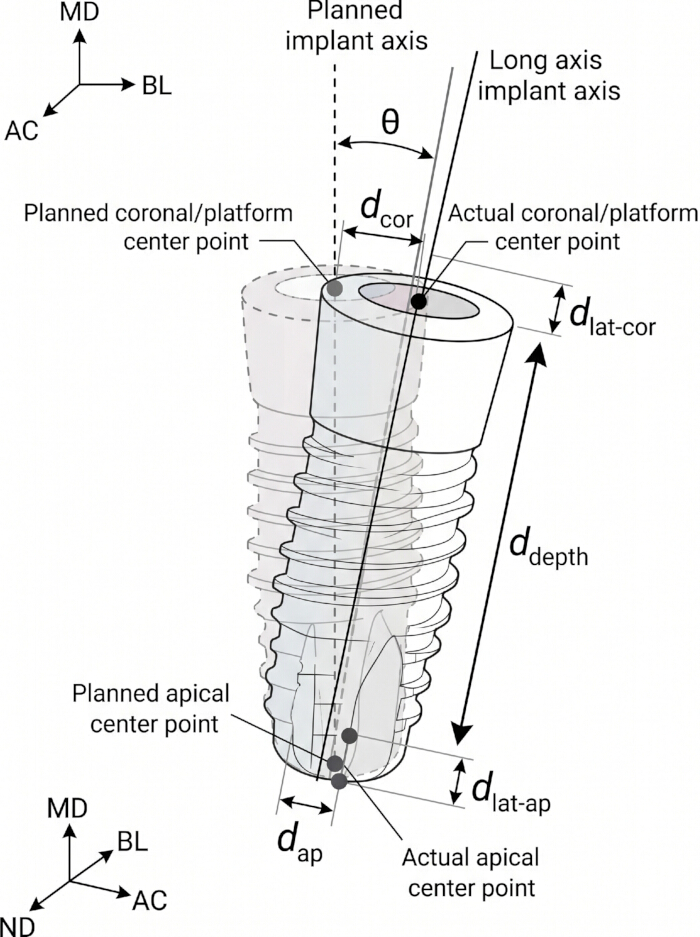
그림 8: 계획된 임플란트와 삽입된 임플란트 간의 편차 측정. 계획형 임플란트 편향 분석의 도식적 예시. θ는 각도 편차를 나타내며; d_cor는 코로나 3차원 편차를 나타냅니다; d_ap는 끝 3차원 편차를 나타냅니다; d_depth는 깊이(상위관) 편차를 나타냅니다; d_lat-cor는 관상의 측면 편위를 나타내며; d_lat-ap은 첨단 측면 편곡을 나타냅니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭해 주세요.
각도 편차, 관상 3차원 편차, 첨단 3차원 편차, 깊이 편차, 중간말단 편차, 구링구 편위, 그리고 상관상위단 편차가 측정되었다. 이 결과는 정적 및 동적 CAIS 연구에서 계획 이식과 삽입 정확도를 평가하는 표준 지표입니다14.
각도 편차는 계획된 임플란트 축과 삽입된 축 사이의 각도로 정의되었습니다. 코로나 3차원 편차는 계획된 임플란트 플랫폼 중심점 사이의 유클리드 거리로 정의되었습니다. 첨단 3차원 편차는 계획된 임플란트 중심점과 실제 심점의 유클리드 거리로 정의되었다. 깊이 편차는 임플란트 축 방향을 따라 수직 변위로 정의되었습니다. 중간측 및 구언어편차는 해당 좌표축을 따라 위치 차이를 분해하여 계산하였다.
두 명의 훈련된 평가자가 모든 결과를 독립적으로 측정하였습니다. 각 결과는 임플란트당 세 번 측정되었고, 평균값은 통계 분석에 사용되었습니다. 상호관찰자 신뢰도는 클래스 내 상관계수를 사용하여 평가하였다. 선형 편차에서 평가자 차이가 0.20 mm, 각도 편차에서 0.40°를 초과하면 세 번째 평가자가 측정을 반복했고, 최종 값은 합의에 의해 결정되었습니다.
12. 가이드-안정성 평가
가이드 안정성은 미세운동 테스트, 삽입-제거 사이클링, 나사 고정 테스트를 통해 평가되었습니다. 안정성 시험은 보형물 삽입 정확도 분석에 사용된 것과는 별개의 모델 가이드 조립체에 대해 수행하여, 반복적인 가이드 삽입, 나사 고정 및 제거가 편차 측정에 사용된 조립체에 마모를 일으키지 않도록 했습니다.
마이크로모션 테스트에서는 가이드를 인쇄된 하악 모델 위에 장착하고, 모델 가이드 조립체는 기계적 시험 장치에 고정되었습니다. 가이드 원단 끝에는 1 μm 해상도의 디지털 변위 게이지가 설치되었습니다. 세 가지 표준화된 저등급 하중이 가해졌는데, 수평 전단력 5N, 수직 축압 10N, 중간측 간섭력 3N. 이 크기들은 파일럿 테스트 후 가이드 미세운동을 감지하기 위해 선정되었으며, 눈에 띄는 수지 손상, 가이드 파손, 영구 변형을 방지했습니다. 이들은 완전한 수술 중 분립 부하를 재현하기 위한 것이 아니라, 가이드 설계 간에 유사한 응력 조건을 제공하기 위한 것이었습니다. 각 하중은 가이드당 10회씩 가해졌으며, 평균 변위량은 마이크로미터 단위로 기록되었습니다.
반복 사용 안정성을 위해 각 가이드마다 30회의 삽입-제거 사이클이 수행되었습니다. 한 사이클은 가이드 장착 완료, 시각 확인, GT IV 나사 잠금, 가이드 제거로 구성되었습니다. 30사이클 후에는 마이크로모션 테스트가 반복되었습니다. 가이드는 균열, 소매 느슨, 소매 확대, 변형, 치아 접촉 마모, 좌석 안정성 손실 등을 점검했습니다.
나사 고정 안정성에 대해서는 원위 미세 나사 고정이 이 설계에만 포함되어 GT IV만 평가되었습니다. 고정 나사는 테스트 전에 8 N·cm로 조였다. 제거 토크는 미세모션 테스트와 삽입-제거 사이클링 후에 측정되었습니다. 삽입 토크와 제거 토크의 차이가 기록되었습니다. 나사산 손상, 나사 구멍 주변의 수지 손상, 또는 가이드 파손은 기계적 고장으로 기록되었습니다.
13. 통계 분석
데이터는 상업용 통계 소프트웨어와 오픈 소스 통계 컴퓨팅 환경을 사용하여 분석되었습니다. 정규성은 샤피로-윌크 검정을 사용해 평가했으며, 분산의 균일성은 레빈 검정으로 평가하였다. 연속 변수들은 분포에 따라 평균 ± 표준편차 또는 중앙값 및 4분위 범위로 요약되었습니다. 양측 검정을 사용했으며, 통계적 유의성은 P < 0.05로 설정되었습니다.
GT I-GT IV 정적 가이드-설계 비교에서는 가정이 충족되면 Bonferroni 사후 보정이 적용된 일방향 ANOVA가 사용되었습니다. 분산이 불균등할 때 Games-Howell 사후 검정을 적용한 웰치 ANOVA가 사용되었습니다. 비정규 분포 데이터에는 던의 사후 비교를 적용한 크루스칼-월리스 검정이 사용되었습니다. 효과 크기는 ANOVA 기반 비교에서η 2 , 비모수 비교에서는ε 2 로 보고되었습니다.
정적 및 동적 CAIS 비교에서는 데이터 분포에 따라 독립 표본 t-검정 또는 Mann-Whitney U 검정이 사용되었습니다. 정적 그룹과 동적 그룹은 별도의 모델 조립에서 생성되었기 때문에 독립된 그룹으로 분석되었습니다. 결합 부위 분석의 경우, 최종 부지 특이적 데이터셋에서 통합 평균 및 표준편차를 재계산했으며, 부위별로 n = 20개, 모달리티별로 n = 40개로 설정하였습니다. 결합된 값은 이전 스프레드시트 버전에서 가져온 것이 아니라, 보고 전에 현장별 지표와 대조되었습니다.
#36 대 #37 사이트 비교에서는 분포에 따라 쌍 t-검정 또는 Wilcoxon 부호 순위 검정을 사용했습니다. 정적 CAIS와 동적 내비게이션에 대해 별도로 사이트 비교가 보고되었습니다.
마이크로모션 및 삽입-제거 사이클링 데이터에 대해, 사이클링 전후 변위 값을 쌍 t-검정 또는 Wilcoxon 부호 랭크 검정으로 비교하였습니다. GT I-GT IV 간의 차이는 일방향 ANOVA 또는 Kruskal-Wallis 검정을 사용하여 분석하였다. GT IV에만 나사 고정이 존재했기 때문에, 나사 제거 토크는 기술적으로 분석되었고 네 가지 가이드 설계 모두에 대해 비교되지 않았습니다.
상호관찰자 신뢰도는 2방향 무작위 효과 내 상관계수를 사용하여 평가하였다. ICC 값 0.75-0.89는 우수한 신뢰성으로 해석되었고, ≥0.90 값은 우수한 신뢰성으로 해석되었습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
이 시험관 내 연구는 표준화된 하악골 자유 끝 수지 모델에서 임플란트 위치 정확도와 가이드 안정성을 평가하였습니다. 주요 정확도 결과는 각도 편차, 코로나 3차원 편차, 꼭지 3차원 편차, 깊이 편차, 그리고 측면 편차였습니다. 분석은 임플란트 부위 #36과 #37에서 수행되었습니다. 정적 가이드-설계 비교에는 GT I, GT II, GT III, GT IV가 포함되었고, 모달리티 비교에는 정적 CAIS와 동적 내비게이션이 포함되었습니다.
네 가지 정적 가이드 설계의 정확도
표 1은 GT I–GT IV의 각도 편차, 관상 3차원 편차, 그리고 첨단 3차원 편차를 #36과 #37 지점에서 요약합니다. 두 임플란트 부위 모두에서 점진적인 가이드-설계 수정은 각도 및 3차원 편차가 감소하는 것과 관련이 있었습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
이 시험관 내 연구는 표준화된 하악 자유 끝 수지 모델에서 정적 가이드 설계 최적화와 동적 내비게이션이 임플란트 위치 정확도와 가이드 안정성에 미치는 영향을 평가하였습니다. 주요 발견은 GT I에서 GT IV로 점진적으로 변형할 때 일반적으로 각도, 코로나, 깊이, 측면, 미세운동 값을 감소시킨다는 점이었습니다. 하지만 개선은 모든 결과에서 균일하지는 않았습니다. GT IV는 대부분의 측정 매개변수에서 가장 우수한 전반적 프로필을 보였으나, GT III는 부위 #37에서 GT IV보다 약간 낮은 평균 3차원 위단 편차를 보였다. 정적 대 동적 비교 역시 혼합된 양상을 보였다. 동적 항법은 원위 #37 부위에서 각도 편차와 첨단 전역 편차가 낮아지는 반면, 정적 유도는 여러 #36 매개변수에서 유사하거나 더 나은 값을 보였습니다. 결합 부위 결과는 두 가지 모달리티의 균일한 우월성을 지지하지 못했습니다. 이러한 결과는 한 가이드 설계나 C...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
공개 사항
저자들은 공개할 것이 없습니다.
감사의 글
이 연구는 공공, 상업, 비영리 부문의 자금 지원 기관으로부터 별도의 보조금을 받지 않았습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 교정된 토크 렌치 | Straumann | 래칫 / 토크 제어 장치 | 8 N·cm GT IV 마이크로 나사 고정 및 25 N·cm 임플란트 삽입에 사용됩니다. |
| 치과 모델 수지 | Formlabs | 모델 수지 V3 | 경성 하악 모델 수지 인쇄에 사용됩니다. |
| 치과 팬톰 헤드 | Nissin Dental Products | Simple Manikin III | 하악 모델 수지의 표준화된 고정 및 후방 접근 제한 시뮬레이션에 사용됩니다. |
| 데스크탑 실험실 스캐너 | 3Shape | E4 Lab 스캐너 | 인쇄된 모델 검증 및 수술 후 STL 스캐닝에 사용됩니다. |
| 디지털 변위 게이지 | Mitutoyo | ABS 디지탈 인디케이터, 시리즈 543, 0.001 mm 분해능 | 가이드 마이크로 모션 측정에 사용됩니다. |
| 디지털 힘 게이지 | Mark-10 | 디지털 힘 게이지, 0–50 N 범위 | 안정성 테스트 중 5 N, 10 N 및 3 N 하중을 확인하는 데 사용됩니다. |
| 동적 내비게이션 시스템 | ClaroNav | Navident EVO | 동적 내비게이션 보조 임플란트 배치에 사용됩니다. |
| 핏 검사용 실리콘 | GC Corporation | Fit Checker Advanced Blue | 수술 가이드 좌석 확인 및 고접촉 영역 탐지에 사용됩니다. |
| 가이드 임플란트 드라이버 | Straumann | 조직 레벨 RN 가이드 임플란트 드라이버 | 계획된 플랫폼 레벨까지 임플란트 삽입에 사용됩니다. |
| 가이드 수술 드릴 핸들 | Straumann | 가이드 드릴 핸들, Ø2.2–4.2 mm | Ø5 mm 가이드 슬리브와 함께 순차적 가이드 드릴링 중 사용됩니다. |
| 가이드 수술 드릴 세트 | Straumann | Straumann 가이드 수술 도구 / VeloDrill 시스템 | 파일럿, 중간 및 최종 드릴링에 사용됩니다. |
| 임플란트 계획 및 가이드 설계 소프트웨어 | Straumann / Dental Wings | coDiagnostiX | STL–CBCT 등록, 가상 임플란트 계획 및 가이드 설계에 사용됩니다. |
| 이소프로필 알코올 | Sigma-Aldrich / Merck | 2-프로파놀, ≥99.5% | 인쇄된 레진 모델 및 가이드 세척에 사용됩니다. 프로토콜 사용을 위해 95% 이소프로필 알코올로 준비됩니다. |
| 기계식 모델 클램프 | 일반 실험실 고정물 | 스테인리스 스틸 조절 클램프 | 레진 하악 모델의 강성 고정에 사용됩니다. |
| 기계식 테스트 프레임 | Mark-10 / Instron | 수동 힘 테스트 스탠드 | 마이크로 모션 테스트 중 표준화된 로딩에 사용됩니다. |
| 금속 가이드 슬리브 | Straumann | T-슬리브, Ø5 mm, H5 mm, REF 034.053 | 모든 정적 가이드 설계에 사용되어 드릴링 경로를 표준화합니다. |
| 내비게이션 교정 키트 | ClaroNav | Navident 교정 키트 | 핸드피스 및 드릴 축 교정에 사용됩니다. |
| 내비게이션 트래커 세트 | ClaroNav | Navident 모델 트래커 및 핸드피스 트래커 | 동적 내비게이션 중 모델 및 핸드피스 추적에 사용됩니다. |
| 오픈 소스 통계 환경 | R Foundation | R 버전 4.3 이상 | 보충 통계 검사 및 효과 크기 계산에 사용됩니다. |
| 레진 경화 스테이션 | Formlabs | Form Cure | 405 nm 후 경화에 사용됩니다. |
| 레진 세척 스테이션 | Formlabs | Form Wash | 인쇄 후 아이소프로필 알코올 세척에 사용됩니다. |
| 스캔 바디 | Straumann | 조직 레벨 RN 플랫폼과 호환되는 RN 스캔바디 | 수술 후 임플란트 위치 재구성에 사용됩니다. |
| 스프레드시트 소프트웨어 | Microsoft | Excel 365 | 데이터 구성 및 표 준비에 사용됩니다. |
| 통계 소프트웨어 | IBM | IBM SPSS Statistics 29.0 | 정규성 검정, ANOVA, t-검정, 비모수 검정 및 ICC 분석에 사용됩니다. |
| 수술용 가이드 레진 | Formlabs |