본 연구에서는 양면형 태양광 시스템으로 전력을 공급받는 독립형 전기차 충전소를 위한 배터리 저장 지원 ANN 기반 MPPT 시스템을 개발합니다. 또한, 전고조파 왜곡(THD)과 DC-버스 전압 편차를 최소화하기 위해 Secretary Bird Optimization Algorithm (SBOA)을 사용하여 DC-DC 컨버터, 필터 및 PI 제어기 파라미터를 최적화합니다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
연구 논문
Secretary Bird 최적화 알고리즘을 이용한 양면 PV 전원 독립형 전기차 충전소를 위한 DC-DC 컨버터 설계
이 논문에서
요약
초록
지속 가능한 이동성에 대한 강조가 증가함에 따라, 본 연구는 스테이션 배터리 에너지 저장 장치(BES)를 포함하는 신재생 에너지 기반 전기차(EV) 충전 시스템을 제시합니다. 이 시스템은 인공 신경망(ANN) 보조 최대 전력점 추적(MPPT) 기법이 적용된 양면 태양광(PV) 어레이를 채택하고 있습니다. 또한, 안정적인 DC-버스 전압을 유지하면서 전고조파 왜곡(THD)을 최소화하기 위해 Secretary Bird 최적화 알고리즘(SBOA)을 사용하여 DC-DC 컨버터, 필터 및 PI 제어기 파라미터를 최적화했습니다. 납축 배터리 기반 모델 1종(BMW i3)과 리튬 이온 배터리 기반 모델 4종(Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf, Hyundai Kona Electric)을 포함하여 총 5가지 EV 모델을 평가했습니다. 제안된 MPPT 구성은 가변적인 환경 및 부하 조건 하에서 안정적인 DC-버스 전압을 유지하며 양면 PV 시스템으로부터 최대 에너지를 추출합니다. 세 가지 운전 시나리오(일사량 = 800–1000 W/m2; 온도 = 20–25 °C)에서의 MATLAB/Simulink 시뮬레이션을 통한 검증 결과, 높은 변환 효율과 2.85%, 2.26%, 2.23%의 THD를 나타냈으며, 오프그리드 EV 충전 스테이션에 적합한 견고한 전력 관리 성능을 입증했습니다.
서론
오늘날 주로 태양광과 같은 재생 에너지원과 전기차(EV) 충전소를 배전 시스템에 통합하는 것이 핵심입니다. 그러나 이러한 통합은 전력 품질(PQ) 문제를 야기하며, 재생 에너지원으로부터 전력을 추출하기 위한 고급 MPPT의 필요성을 증대시킵니다. 또한, 전기차 보급의 급격한 증가로 인해 빠르고 신뢰할 수 있는 충전 인프라를 구축하는 것이 필수적이 되었습니다. 기존의 그리드 연결형 충전소를 사용하는 것은 탄소 배출, 부하 스트레스 및 전력 품질(PQ) 문제를 유발합니다. 이에 더해, 태양광과 같은 재생 에너지원을 전기차와 통합하면 탄소 배출을 줄이는 데 도움이 될 수 있습니다. 다만, 태양 에너지는 본질적으로 불규칙하므로 태양 에너지와 함께 배터리 저장 장치가 고려됩니다. AI 기반 MPPT 기술은 기존의 P & O(perturb-and-observe) 방식보다 더 높은 태양광 출력을 생성합니다.
Human Psychology 최적화1를 사용하여 단위 역률(PF)로 태양광 전력을 그리드로 정확하게 전송하기 위해, 그리드 통합형 PV 시스템을 위한 새로운 감쇠 5차 일반화 적분기 제어 알고리즘이 제안되었습니다. 또한, PV 시스템의 전력 추출을 향상시키기 위해 적응형 최적-M 칼만 필터로 보강된 학습 기반의 힐 클라이밍 최적 제어 전략이 채택되었습니다2. 한편, 마이크로그리드 통합형 PV 시스템의 전력을 효율적으로 관리하고 조절하기 위해 예측 알고리즘이 사용되었습니다. 이 시스템은 2단 3φ 구성으로 설정되었습니다3.
한편, 효율성과 속도에 중점을 두어 전기차(EV) 충전소에 연결된 태양광 PV 시스템으로부터 최대 출력 전력을 추출하기 위해 전력 소비가 적은 새로운 전압 센서가 개발되었습니다 4. 또한, 시스템의 중앙 집중식 경제 부하 배분 제어 신호를 구체적으로 겨냥한 부정 데이터 주입 공격을 식별하기 위한 새로운 명령 인증 방식이 고안되었습니다5. 더불어, 상호 연결된 태양광 패널 배열로부터 돌출 맵(saliency maps)을 도출하고 주변의 음영 발생 여부를 평가하는 고급 기법이 도입되었습니다6. 마지막으로, 특히 전기차 충전소의 부하와 관련하여 초전도 자기 에너지 저장 시스템을 갖춘 UPQC의 전력 품질(PQ) 문제를 성공적으로 관리하기 위한 제어 전략이 제시되었습니다7.
또한, 양면 PV 모듈은 PV의 경제적 타당성에 상당한 과제를 제기합니다. 단면 PV 성능에 대한 예측 방법은 잘 확립되어 있지만, 이러한 모델을 양면 시스템에 적용하는 연구는 여전히 진행 중입니다8,9. 더욱이, 여러 연구에서 양면 PV 에너지 생산이 기하학적 요인의 영향을 받는다는 것을 보여주었습니다. 양면 기술의 작동을 평가할 때 이러한 요소들을 고려하는 것이 중요합니다10,11,12,13,14,15. 한편, 최적화 방법이 적용된 제어기 설계와 더불어 PV 전력 추출을 위해 P & O 및 AI 기반 MPPT가 개발되었습니다16,17,18. 단면 PV를 이용한 양면 PV의 모델링 및 시뮬레이션이 상세히 논의되었습니다19. 동시에, 전기차 충전소 설계를 위해 PV 시스템용 P & O 및 ANN 기반 MPPT가 제안되었습니다20,21. PV 전력 전기차 충전소는 P & O MPPT를 통해 다양한 모델을 지원하도록 설계되었습니다22. 다음으로, SBOA를 위해 먹이 탐색 및 사냥과 같은 서기조의 생존 행동이 수학적으로 모델링되었습니다23. 태양광 지원 주택의 정전하 충전을 위해 새로운 퍼지 논리 제어 DC-DC 컨버터가 제시되었습니다24. 직접 흐름 및 토크 제어 도표는 차량의 토크 요구 사항을 충족하고 학습 성능을 최적화하기 위해 퍼지 논리를 도입하였습니다25.
이외에도, V2G(vehicle-to-grid) 기술 및 AI 제어 에너지 관리 시스템을 포함한 신흥 트렌드에 대한 종합적인 검토와 그리드 응답형 EV 운용에서 재생 가능 에너지원의 역할에 대한 연구가 수행되었습니다26. 또한, 재생 가능 전력 생산, EV 충전 행태 및 시장 가격의 불확실성을 해결하기 위한 새로운 방법이 개발되었습니다27. 한편, V2G 기술에서 EV와 SAEV의 주요 차이점이 논의되었으며, 특히 독특한 특성을 가진 SAEV의 새로운 방법이 제시되어 V2G 통합에서 SAEV의 역할이 강화되었습니다28.
P & O(표 1에 나열됨), I & C, 퍼지 및 메타휴리스틱 최적화 방법과 같은 전통적인 MPPT 방법을 사용하는 단면 PV 전원 그리드 연결 EV 충전소에 대해 여러 연구가 수행되었습니다. 이러한 연구들은 PV 전력 추출 시스템이나 컨트롤러 파라미터 선택 중 하나에 집중했습니다. 그러나 DC 버스 전압 안정성을 유지하고 THD를 줄이기 위해 AI 기반 MPPT와 DC-DC 컨버터, 필터 및 PI 제어 이득에 대한 최적의 파라미터 선택을 모두 단일 프레임워크 내에서 구현한 단면 PV 시스템은 거의 없습니다. 따라서 이러한 연구 공백은 동적 조건 하에서 작동하는 독립형 EV 충전소의 PQ를 향상시키기 위해 양면 PV용 ANN 기반 MPPT와 컨버터 및 필터를 위한 최적화된 컨트롤러 개발의 동기가 되었습니다. 본 연구에서는 고속도로 기반 EV 충전소를 위해 설계된, 인공신경망 구동 MPPT 컨트롤러가 통합된 독립형 양면 PV 충전 아키텍처를 제시합니다. 이 시스템은 현대 코나 일렉트릭, 폭스바겐 e-Golf, 피아트 500e, 메르세데스 EQA 250, BMW i3의 4가지 리튬 이온 모델과 1가지 납축전지 구성을 포함한 5가지 EV 배터리 유형22을 충전하도록 구성되었으며, 변동하는 태양광 조건 하에서도 안정적인 작동을 보장하는 보조 배터리 저장 모듈이 이를 지원합니다.
제안된 연구의 주요 기여도는 다음과 같습니다: (1) 조정된 DC/AC 인터페이스를 통해 여러 대의 EV 및 스테이션 수준의 AC 수요에 에너지를 공급하는 독립 모드 기반의 BES 지원 양면 PV 배열 개발. 양면 PV는 단면 PV보다 전면과 후면 모두에서 더 많은 에너지를 수확합니다. (2) 가용한 최대 태양광 전력을 추출하기 위해 부스트 컨버터의 듀티비를 적응적으로 조절하는 ANN 기반 MPPT 알고리즘의 구현. (3) 일사량 및 온도 변화 동안 낮은 THD와 안정적인 DC-bus 전압을 목표로, Secretary Bird Optimization Algorithm (SBOA)를 통해 DC-DC 컨버터 파라미터, 필터의 R L 값 및 PI 컨트롤러 이득을 최적화. (4) 컨트롤러의 강건성과 시스템 효율성을 평가하기 위해 가변적인 환경 및 부하 조건을 포함하는 세 가지 운전 시나리오를 통한 검증.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
본 연구에서는 ANN 제어 MPPT 방법을 사용하여 그림 1에 나타낸 것과 같이 독립형 양면 PV 및 배터리 에너지 저장 시스템(BESS) 기반의 EV 충전 시스템을 개발하였습니다. 양면 PV 어레이를 모델링하기 위해 온도, 직렬 저항, 병렬 저항, 태양 일사량 및 후면 일사량을 고려한 단일 다이오드 등가 회로를 사용하였습니다. PV 출력은 DC-DC 부스트 컨버터를 통해 EV 충전소에 공급되며, BESS는 DC-버스 전압 조절을 지원합니다. PI 컨트롤러 게인과 필터 파라미터를 최적화하기 위해 Secretary Bird Optimization Algorithm(SBOA)을 사용하였습니다. 시스템 구성 요소의 모델링과 제안된 방법론은 다음 하위 섹션에서 설명합니다.
구성 요소 모델링
1. 양면 PV 시스템
PV 모듈은 필요한 전류 및 전압 출력을 달성하는 데 도움을 줍니다. 본 연구에서는 서로 다른 표면 알베도 조건하에서 양면 어레이의 에너지 생성 특성을 모사하기 위해 두 개의 단면 PV 모듈이 사용되었습니다9. 일사량의 양면 이득 BGg는 식 (1)에 의해 결정됩니다.
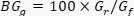 (1)
여기서 전면 조사는 Gf및 후면 조사도는 Gr최대 양면 PV 전류는 Imp, 전압은 Vmp마지막으로, 선택한 직렬 수의 양면 시스템에서 생성된 출력을 확인합니다. Ns 및 병렬 Np 모듈은 식 (2)로 주어집니다. PV의 제어는 다음에서 나타납니다. 그림 2
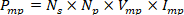 (2)
2. 배터리 에너지 저장 시스템 (BSS)
배터리는 전기 에너지를 저장하는 매우 중요한 수단입니다18. 본 연구에서는 에너지 저장 시스템으로 리튬 이온 배터리를 사용합니다. 사용 가능한 충전식 배터리 옵션 중에서, 본 연구는 효율성과 전력 밀도가 뛰어나 전기차(EV)에 가장 적합하다고 간주되는 리튬 이온 배터리에 집중합니다. 식 (3)과 (4)는 제약 조건이 포함된 리튬 이온 배터리를 설명합니다.
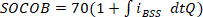 (3)
PV, 축전지 및 컨버터의 사양은 표 2에 요약되어 있으며, 표 3은 PV 어레이, 에너지 저장 유닛 및 연결된 부하 간의 전력 흐름 할당을 나타냅니다.
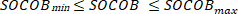 (4)
3. DC-AC 컨버터
중성점 클램프(Neutral-Point-Clamped, NPC) 인버터는 신재생 에너지용 현대 전력 변환 시스템에서 널리 채택되고 있습니다. 기존의 2레벨 구조와 비교하여, NPC 구성은 총 고조파 왜곡(THD)을 감소시키고, 전자기 간섭을 낮추며, 반도체 소자의 전압 스트레스를 줄여줍니다. 이 토폴로지의 DC 링크는 중성 접점을 형성하는 커패시터 쌍과 클램핑 다이오드에 의해 +Vdc/2, 0, -Vdc/2의 세 가지 전위 레벨로 나뉩니다. 스위칭을 적절히 제어함으로써 인버터는 출력 단자에서 세 가지의 불연속적인 전압 상태를 생성하며, 이를 통해 파형 품질과 전력 변환 효율을 향상시킵니다. NPC 인버터에서 DC 버스의 중성점은 커패시터 전압의 균형을 맞추고 인버터의 적절한 동작을 보장하는 데 핵심적인 역할을 합니다. 인버터의 제어 방식은 그림 3에 나타나 있습니다.
4. DC-DC 부스트 컨버터
DC-DC 컨버터는 고주파 스위칭 소자의 듀티 사이클을 제어하여 효율을 유지하면서 입력 DC 전압을 더 높은 출력 전압으로 승압합니다. 여기에는 두 가지 동작 모드가 있습니다. ON 상태 동안에는 다이오드가 역바이어스 되며, 입력 전원이 인덕터에 에너지를 공급하여 자기장 형태로 저장하고, 동시에 출력 커패시터가 부하에 에너지를 공급합니다. OFF 상태 동안에는 다이오드가 정바이어스 됩니다. 이때 인덕터에 저장된 에너지가 다이오드를 통해 출력단과 부하에 연결된 커패시터로 방출되며, 입력 전원과 결합하여 입력 전압보다 높은 출력 전압을 생성합니다. PWM 듀티 사이클을 변경함으로써 컨버터의 출력 전압은 다음 관계식에 따라 변합니다.  여기서 D는 듀티 사이클(duty cycle)이다. 이는 태양광, 연료 전지, 전기차 및 에너지 저장 시스템에 사용된다.
MPPT를 위한 ANN 제어 체계
본 연구에서는 태양광 시스템에서 생성되는 최대 전력을 수집하기 위해 ANN 기반의 MPPT를 선정하였습니다.17ANN 학습에 사용된 조사량 및 온도 데이터 세트는 80–10 W/m²의 태양 조사량 수준에 해당하는 다양한 환경 작동 조건 하에 MATLAB/Simulink에서 생성되었습니다.2 및 20– 범위의 온도25 °C듀티 사이클(D)을 가지며, ANN은 얻어진 출력값과 요구되는 출력값 사이의 MSE를 최소화하도록 학습됩니다.Op,  ) 양면 PV 시스템에서 최대 전력을 추출하기 위함입니다. 여기서는 일사량과 온도가 ANN의 입력값으로 사용되며, 부스트 컨버터를 제어하기 위한 듀티 사이클이 출력값이 됩니다. MPPT를 위해 개발된 ANN 모델의 구조는 다음에서 제시하는 바와 같습니다. 그림 4, 이 작업에서 고려되었습니다. 보충 표 1 제안된 방법의 다른 표준 방법들과 비교한 장단점을 제시합니다.
ANN은 출력층(OPL), 입력층(IPL), 은닉층(HIL)의 세 가지 주요 층으로 구성됩니다. 이는 IPL과 HIL 사이의 데이터 전송을 돕습니다. 이후, IPL과 HIL을 연결하는 링크의 가중치에 의해 결과가 생성됩니다. 이 과정에서 HL 변수에 특정 편향(bias)을 적용하여 연산이 수행되며, 그 결과값은 OPL 변수에 누적됩니다. 본 연구에서는 LMBP 유형의 ANN [17]이 선택되었습니다. 연결 가중치는 목표 출력값에 도달하기 위해 오차를 측정함으로써 학습 과정 전반에 걸쳐 조정됩니다. 여기서 LMBP는 MSE를 성능 함수로 사용하여 ANN을 학습시키는 데 사용됩니다. LMBP 알고리즘은 도출된 미분값을 이용하여 가중치를 업데이트하며, 이는 효율적인 학습과 가속화된 수렴 특성을 나타냅니다.
다층 퍼셉트론 네트워크의 모든 뉴런은 합산부와 활성화 함수를 갖습니다. 또한, 이러한 뉴런들을 층 간에 연결하는 특정 수치 가중치(wpk)가 존재합니다. 입력값에 식 (5)에 명시된 가중치를 곱하며, 식 (6)에 제시된 MSE 최소화를 위해 비선형 시그모이드 함수가 고려됩니다.
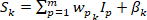 (5)
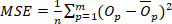 (6)
SBOA는 제안된 시스템의 필터 및 제어 파라미터를 최적화하였다
오늘날 메타휴리스틱 알고리즘은 공학 문제를 해결하는 데 핵심적인 역할을 합니다. 그림 5는 알고리즘의 분류를 보여줍니다. SBOA 알고리즘23은 자연 서식지에서 생존하기 위한 Secretary Bird(SB)의 행동을 모방합니다. SBOA에는 Secretary Bird의 사냥 행동 중 탐색(exploration) 및 활용(exploitation) 단계가 모델링되어 있습니다. 이 알고리즘의 탐색 단계는 뱀을 잡는 SB의 행동을 모방하며, 활용 단계는 독수리와 같은 포식자를 피하는 행동을 모방합니다. 솔루션 프로세스는 모집단 내 각 SB에 대해 각각의 제한 범위 내에서 무작위 값을 생성하고, 각 SB의 값을 설계 파라미터로 처리하여 Simulink 모델을 실행함으로써 목적 함수 값을 계산하는 것으로 시작됩니다. 목적 값에 기초하여, 각 SB는 더 나은 솔루션을 나타내기 위해 자신의 위치를 변경합니다. SBOA의 수학적 모델링은 아래에서 논의합니다:
초기 준비 단계
먼저, 목적 함수 F(Y)의 전형적인 최소화를 찾기 위해 사용된 초기 솔루션을 식별해야 합니다. 이 경우, SB의 초기 무작위 집단 Y = [Y1, Y2, ......YN]은 N개의 초기 솔루션을 통해 형성됩니다. 식 (7)은 집단을 초기화하며, Yi는 하나의 솔루션을 나타냅니다.
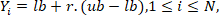 (7)
여기서 선택 변수의 하한 및 상한은 lb 및 ub로 표시한다. [0, 1] 범위 내에서 r은 난수이다. N은 문제의 차원이다. 또한, 해의 적합도 값 Fi = F(Yi)는 Yi의 품질을 정량화하는 데 사용된다.
SB의 사냥 전략
먹이 발견, 섭식, 그리고 공격은 SB 사냥의 세 가지 주요 단계입니다. 전체 사냥 과정은 t < 1/3T, 1/3T < t < 2/3T, 그리고 2/3T < t < T의 세 가지 동일한 시간 간격으로 나뉩니다. 여기서 t는 현재 반복 횟수이며, T는 최대 반복 횟수입니다. 이러한 간격은 SB 포식의 세 단계인 먹이 탐색, 섭취 및 공격에 해당합니다. 이러한 구분은 새의 사냥 단계에 대한 생물학적 통계와 각 단계의 소요 시간을 기반으로 합니다. 따라서 각 SBOA 단계는 다음과 같이 모델링됩니다.
먹이 탐색
이 단계에서 SB는 안전한 거리에서 먹잇감을 사냥해야 합니다. 전체 탐색 영역에서 충분한 데이터를 수집하기 위해, 최적화 알고리즘의 첫 번째 단계에서는 더 강력한 탐색이 필요합니다. 다른 두 SB의 위치를 가이드로 사용하여, SB는 추가적인 가능성 있는 영역을 조사할 수 있습니다. 알고리즘의 다양성을 더욱 높이기 위해 차분 변이 과정이 도입됩니다. t가 T의 1/3보다 작을 때, 각 개체의 위치를 업데이트하기 위해 식 (8)이 사용됩니다. 이를 통해 먹잇감을 찾고, 섭취하며, 공격하게 됩니다. 결과적으로, 각 SBOA 단계는 다음과 같이 모델링됩니다:
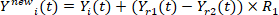 (8)
여기서 Yi(t)는 i번째 SB의 현재 위치이고, Ynewi(t)는 업데이트된 해를 나타내며, 기존 개체군에서 두 개의 개체 Yi(t)와 Yr2(t)가 무작위로 선택되었습니다. 매개변수 선택 전략을 위한 무작위 벡터 R1은 개발 및 탐색 단계 간의 효과적인 균형을 위해 [0, 1] 범위에서 무작위로 선택된 1 × N의 값을 갖습니다. 업데이트된 해는 이전에 얻은 해보다 목적 함수 값이 개선된 경우에만 고려됩니다.
먹이 섭취
SB는 민첩한 기동성을 이용해 잠재적 먹잇감을 발견한 후 뱀 주변을 맴돌며 호버링합니다. 먹잇감이 주변을 도는 상대들을 관찰하고 유혹하는 동안, 그 인내심을 이용하여 방어력을 낮추게 됩니다. 다른 SB들은 먹잇감 근처에서 자세를 조정합니다. 이러한 접근 방식을 통해 사냥 성공률을 크게 높일 수 있습니다. 식 (9)는 1/3 T < t < 2/3 T 일 때 SB의 무작위 움직임을 시뮬레이션하기 위해 브라운 운동(B)이 어떻게 사용되는지를 보여줍니다.
 (9)
여기서 B는 무작위로 생성된 벡터 r(1,M)에 의한 표준 정규 분포를 사용하여 MATLAB에서 구현됩니다. 그 후 SB는 식 (10)을 사용하여 자신의 위치를 업데이트합니다.
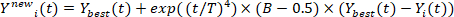 (10)
여기서 Ybest(t)는 최적해이며, 지수 스케일링 인자 exp((t/T)4)는 매 반복마다 활용 능력을 높이기 위해 선택되었습니다.
먹이 공격
지속적인 소모 이후, 희생양은 에너지가 고갈될 것입니다. 이제 뱀잡이수리(secretary birds)가 공격을 시작해야 합니다. 여기서 레비 비행(Lévy flight) 기법을 사용하여 끊임없는 걸음이나 짧은 시간 동안의 산발적인 롱점프와 같은 다양한 공격 방법이 시뮬레이션됩니다. 이러한 특성은 식 (1)과 (12)로 설명됩니다. SB가 먹잇감에 빠르게 접근하기 때문에, 현재 후보 옵션들은 최적의 해에 근접해 있습니다. 이 계획은 t > 2/3T일 때 실행됩니다.
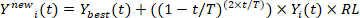 (11)
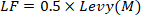 (12)
어디에서, LF 레비 비행(Levy flight) 전략을 나타내며 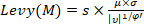 , s = 0.01 및 φ = 1.5는 고정값입니다. μ 및 υ [0, 1] 범위 내에 있는 임의 값입니다. 여기서, τ 감마와 ~를 나타냅니다 η = 0.5이며, 원래의 SBOA 공식에서 제안된 대로 가중치 계수 0.5를 채택하여 단계 크기를 조절하고, 광범위한 탐색적 도약과 국소적 정밀화 사이의 균형을 유지하였다. 표 4 개발된 시스템의 ANN 및 SB 알고리즘에 사용된 값들을 제시합니다.
SB 탈출 전략
야생에서 다른 먹잇감을 사냥할 때, 서기새(SBs)는 포식당할 위험이 있습니다. 독수리, 매, 여우, 자칼이 그들이 맞서야 할 주요 적들입니다. 이들은 위험을 감지했을 때 자신이나 먹잇감을 보호하기 위해 다양한 회피 기술을 사용해야 합니다. 본 알고리즘은 주행 모드(D2)와 위장(D1)을 모델링하여 이러한 탈출 방법을 시뮬레이션합니다. 적과 마주했을 때, 서기새는 처음에 주변 환경에 섞여 들어감으로써 안전을 유지합니다. 여기서 서기새는 먹잇감(최적 개체) 주변의 위치를 업데이트함으로써 알고리즘 내의 지역 최적점(local optima)을 피하려고 노력합니다. 만약 적을 회피할 수 없다면, 이들은 안전을 위해 비행이나 빠른 주행 전략을 사용합니다. 참고로, 지역 최적점에 갇히는 것을 방지하기 위해 무작위 개체 Yrand가 리더로 선택됩니다. 서기새는 위치를 업데이트하기 위해 식 (13)과 (14)를 사용합니다. SBOA 순서도는 그림 6에 제시되어 있습니다.
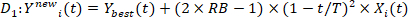 (13)
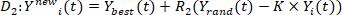 (14)
설계 변수의 표현
본 연구의 문제 변수에는 DC-DC 컨버터의 PI 제어기 이득과 같은 설계 파라미터뿐만 아니라 필터 및 컨버터의 저항과 인덕턴스가 포함됩니다. 식 (15)는 제어 변수의 표현식을 나타냅니다. 제어 파라미터의 범위는 다음에서 확인할 수 있습니다. 보충 표 2.
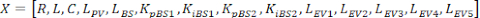 (15)
적합도 함수 (Fitness function, FF)
THD의 최소화가 본 연구의 목적 함수(Obj)로 선택되었습니다. FF의 최대값은 식 (16) 및 (17)에 제시된 Obj의 최소값입니다.
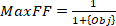 (16)
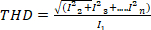 (17)
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
EV 충전소를 위해 ANNC 기반 MPPT가 적용된 독립형 양면 PV 시스템 제안 모델을 Simulink/Matlab 202b에서 구축하였으며, 16GB RAM을 탑재한 Intel Core i7에서 실행하였습니다. 선택된 시스템 및 EV 부하 정격은 표 2 및 보충 표 3에 나타나 있습니다. 본 연구에서는 시스템의 성능을 입증하기 위해 일사량(G), 온도(T), AC 부하의 다양한 조합과 서로 다른 모델 및 정격을 가진 5대의 EV 차량을 포함하여 표 5에 나열된 세 가지 사례를 사용하였습니다. 본 연구는 주로 배터리 저장 장치로 지원되는 PV 시스템에서 ANN을 사용하여 전력 추출을 최대화하는 동시에 THD를 감소시킴으로써, 그리드 연결이 없는 독립형 EV 시스템의 성능을 향상시키는 데 중점을 두었습니다.
사례 1에서, 개발된 시스템의 경우 Bifacial PV 시스템의 전단 및 후단에 선택된 직렬 및 병렬 연결 모듈...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
종합적으로, 본 연구 결과는 태양광 출력을 높이고 전력 품질(PQ)을 개선하며, 고속도로에 적합한 지속 가능한 전기차(EV) 충전 인프라를 지원하는 새롭고 최적화된 제어 전략을 도입함으로써 과학 분야에 기여함을 보여준다. SBOA로 최적화된 필터, 컨버터 및 제어기가 적용된 개발된 ANN 기반 MPPT는 PV 및 BES 지원 독립형 EV 충전 스테이션17을 위해 안정적인 DC 버스 전압을 유지하면서 더 낮은 THD를 달성한다.
기존 문헌 연구들은 전통적인 MPPT 방법을 사용하는 단면 PV 기반의 계통 연계형 EV 충전소에 집중해 왔습니다. 하지만 DC 버스 전압의 안정성을 유지하고 THD를 낮추기 위해, AI 기반 MPPT와 DC-DC 컨버터, 필터 및 PI 제어 이득의 최적 파라미터 선택을 모두 단일 프레임워크 내에서 구현한 양면 PV 시스템 개발 사례는 거의 없었습니다. 먼저, ANN은 전면 및 후면 조사를 모두 활용하여 양면 PV...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
공개 사항
저자들은 선언할 이해상충이 없습니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| DC–AC 컨버터 | MathWorks | Simscape Electrical 3레벨 컨버터 문서: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | 3상 3레벨 중성점 클램프(NPC) DC–AC 컨버터 모델. |
| DC–DC 컨버터 | MathWorks | Simscape Electrical 부스트 컨버터 문서: https://www.mathworks.com/help/sps/ref/boostconverter.html | PV 출력 전압을 조절하는 데 사용되는 부스트 DC–DC 컨버터 모델. |
| EV1 배터리 | MathWorks | 배터리 모델 문서: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | EV1을 나타내는 시뮬레이션된 납축 배터리. |
| EV2–EV5 배터리 | MathWorks | 배터리 모델 문서: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | EV2, EV3, EV4, EV5를 나타내는 시뮬레이션된 리튬 이온 배터리 모델. |
| MATLAB/Simulink | MathWorks | 소프트웨어; https://www.mathworks.com/products/simulink.html | PV 전원 전기차 충전소를 모델링하고 시뮬레이션하는 데 사용된 소프트웨어 환경. |
| Simscape Electrical | MathWorks | 소프트웨어; https://www.mathworks.com/products/simscape-electrical.html | 전력 컨버터, 전기 네트워크 및 관련 제어 시스템을 모델링하는 데 사용된 컴포넌트 라이브러리. |
| 태양광 패널 | Waaree Energies Ltd.; MATLAB/Simulink에서 모델링됨 | 모델 WSM-315. Waaree 제품 정보: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | Waaree 데이터 시트와 NREL System Advisor Model의 데이터를 사용하여 WSM-315 태양광 패널 매개변수를 사용자 정의 PV 모듈로 입력함. |
| 저장 배터리 | MathWorks | 납축 배터리 모델 문서: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | 정지형 에너지 저장 시스템으로 사용되는 시뮬레이션된 납축 배터리. |
참고문헌
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.