저렴한 재료, 3D 프린팅 기어, 스마트폰 가속도계 및 Python 프리웨어를 사용하여 인간의 근육 힘-속도-출력 관계를 측정할 수 있는 접근 가능하고 비용 효율적인 장치를 개발하였습니다. 표준 장비인 에르고미터(ergometer)를 통한 검증 결과, 생리학적으로 유의미한 측정값이 도출되었으며, 이를 통해 학부 수업 환경에서 공평한 실습 학습 기회를 제공할 수 있음을 입증하였습니다.
이 콘텐츠를 보려면 JoVE 구독이 필요합니다. 로그인하거나 오늘 무료 평가판을 시작하세요.
이 논문에서
요약
초록
근력, 수축 속도 및 출력 사이의 관계는 생리학에서 거의 한 세기 동안 유지된 패러다임이며 근골격계 기능 이해의 초석입니다. 그러나 필요한 장비의 비용이 매우 높기 때문에 생리학 및 생체 역학 강의실에서 이 패러다임을 직접 연구하는 경우는 드뭅니다. 본 연구에서는 무료 앱인 Phyphox를 사용하여 스마트폰 가속도계로 인간 손가락 근육의 힘-속도-출력 데이터를 수집할 수 있도록, 래칫 및 폴 기어가 포함된 3D 프린팅 풀리 시스템을 활용하여 쉽게 제작 및 구성 가능한 저비용 장치를 설계하고 검증하고자 했습니다. 맞춤형 Python 스크립트를 통해 가속도계의 원시 측정값을 속도 및 출력 결과값으로 변환하였으며, 이를 표준 장비인 듀얼 모드 레버 시스템을 통해 얻은 측정값과 피험자별로 비교하였습니다. 5가지 요약 변수(최대 근력, Fmax; 최대 속도, Vmax; 최대 출력, Pmax; 최적 속도, Vopt; 힘-속도 곡률, a/Fmax)에 대한 쌍별 비교 결과, 두 장치를 사용하여 수집한 힘-속도-출력 데이터 사이에 통계적으로 유의미한 차이가 나타나지 않았습니다(paired t-tests, p > 0.05). 따라서 이 저가형 장치는 데이터 품질의 유의미한 저하 없이 생체 역학 및 생리학적 원리를 교육하고 연구할 수 있는 접근 가능하고 안전하며 비용 효율적인 수단을 제공합니다. 이 장치는 특히 전 세계의 예산이 부족하고 자원이 제한된 교육 환경에서 근육 생리학 및 생체 역학 교육을 대중화할 잠재력을 가지고 있습니다.
서론
횡문근은 인간과 다른 동물의 골격 운동을 생성하는 엔진입니다. 횡문근 특유의 계층적 구성에 대한 이해는 힘의 생성과 일의 생산에 영향을 미치는 다중 척도 요인들로 인해 복잡해집니다1,2. 이러한 복잡성 때문에, 교육자들이 근육 기능의 기본적이고 가장 흥미로운 측면을 적절하게 보여줄 수 있는 도구가 부족하여, 해부학 및 생리학 커리큘럼에서 근육 기능이 우선순위에서 밀리는 경우가 많습니다3,4,5,6.
근육 기능은 역사적으로 여러 지속적인 패러다임을 통해 설명되어 왔으며, 그중 거의 한 세기 전 Archibald Vivian Hill에 의해 처음으로 규명된 힘-속도 상충 관계(force–velocity trade-off)보다 더 널리 알려진 것은 없습니다1,2,3,4,5,6. 이 기본적인 생리학적 관계는 근육 수축 속도와 힘 사이의 상충 관계를 설명하는데, 이에 따라 등척성 또는 매우 느린 단축 수축이 일반적으로 가장 강력하여 최대 근육 힘(Fmax)을 생성하는 반면, 최대 근육 속도(Vmax)에 근접하는 가장 빠른 등장성 수축은 일반적으로 가장 약합니다1. 1938년 Hill이 힘-속도-출력(FVP) 관계를 설명했을 때, 그는 여전히 자신의 이름이 붙어 있는 함수를 도입했습니다. Hill 방정식(방정식 1)은 등척성 수축(근육 끝이 고정된 상태) 동안 생성된 최대 힘과 외부 부하가 없을 때 달성되는 최대 속도 사이의 관계를 나타냅니다.
식 1: (v + b) (F + a) = b (Fmax + a)
여기서 v는 단축 속도, F는 근력, Fmax는 최대 등척성 힘이며, a와 b는 힘-속도 관계와 근육 단축의 에너지 특성을 나타내는 상수입니다1.
이러한 근본적인 관계에는 FVP 관계를 정의하는 5가지 정량적 매개변수로 표현되는 근육 기능의 몇 가지 핵심 개념이 내포되어 있습니다. 순간 근육 힘과 속도의 곱은 일률(power)이며, 이는 일반적으로 최대값(P최대) V의 약 3분의 1 지점에서최대7~하는 속도는 P최대 발생하는 지점을 최적 속도(V)라고 합니다.최적화), 그리고 단축 속도 범위(V로부터) 내에서의 위치0 ~하기 위해 / ~하는 것최대값)는 힘-속도 및 파워-속도 관계의 중요한 특성입니다. 예를 들어, 더 큰 V최적화 결과적으로 더 높은 단축 속도에서 최대 출력이 전달됩니다. 힘-속도 관계 내에서 최대 힘(F최대값) 및 최고 속도 (V최대)는 곡선 형태로 중간 힘-속도 관계에 의해 연결됩니다 (그림 5A). 본 방법론을 사용하여 얻은 대표적인 힘-속도 및 출력-속도 관계는 다음의 [그림/표]에 나타나 있다. 그림 1. 이 곡선의 기울기를 힘-속도 곡률이라 하며, 이는 속도가 증가함에 따라 힘이 감소하는 비율을 나타냅니다. 곡률은 다음과 같이 정의됩니다. a/F최대8, 여기서 a는 부하가 없는 상태에서 단축되는 근육의 마찰열 발생량을 정량화하는 Hill 방정식의 열역학적 상수1곡률은 V의 위치에 영향을 미친다.최적화 힘-속도 곡선에 영향을 미치며, 주어진 단축 속도에서 근육이 생성할 수 있는 힘의 크기를 결정합니다. 곡률 근력 파워 비율(식 2)을 사용하여 기술되기도 하였다.9.
식 2: 
여기서 Pmax는 최대 근육 출력, Vmax와 Fmax는 각각 최대 단축 속도와 최대 등척성 힘을 나타냅니다.
힘-속도 및 출력-속도 관계의 직관적인 특성은 생명 과학 수업에서 근육 기능을 가르칠 때 효과적인 진입점을 제공합니다. 학생들이 FVP 관계에 대해 더 완전한 이해를 구축할 수 있도록 실습 기회를 제공하는 것의 중요성은 실습 학습이 지식 유지력을 향상시킨다는 사실에 의해 강조됩니다10. 또한, 실험적 학습은 기초 과학적 맥락뿐만 아니라 부상 예방, 재활 및 신체 훈련을 포함한 의료 분야의 직업적 준비 과정 모두에서 근육 기능을 평가하는 토대를 강화하는 것으로 알려져 있습니다.
듀얼 모드 서보모터 레버 시스템과 같은 근육 생리학적 특성 테스트를 위한 전통적인 기구들은 정밀도와 정확도가 매우 높지만, 비용이 매우 많이 들어 대부분의 강의실 환경에 도입하는 데 상당한 장벽이 됩니다7. 이러한 한계를 해결하고 실습 학습의 기회를 확대하기 위해 저비용의 대안이 개발되었습니다. 이 장치는 래칫 및 폴 기어가 포함된 3D 프린팅 풀리를 중심으로 구축되었으며, 시판되는 슬롯형 알루미늄 레일, 강성 와이어, 그리고 무료 데이터 수집 애플리케이션이 실행되는 캐디 장착 스마트폰을 사용합니다(그림 2). 전용 가속도 측정 장치 대신 스마트폰을 선택한 이유는 스마트폰이 널리 보급되어 있으며 일반적으로 정확하고 견고한 가속도계가 탑재되어 있기 때문입니다11. 과학적 측정 장치로서의 스마트폰의 유용성은 이전에 이미 입증되었으며, 여기에는 Ingenuity 화성 헬리콥터의 관성 측정 장치에 시판되는 스마트폰 가속도계를 통합한 사례가 포함됩니다12.
근육 생리학 교육을 위한 저비용 도구가 몇 가지 존재하지만, 이들은 서로 다른 개념을 대상으로 합니다: Judge 등이 제시한...6 개발된 근육 전기 활동 기록을 위한 저렴한 SpikerBox 기반 활동 및 Medeiros 등(et al.)의 연구10 티틴 관련 역학을 시연하기 위해 저비용 2차원 근절 모델이 개발되었습니다. 하지만 기존의 저비용 도구 중에서는 학생들이 수축하는 인간 근육의 힘-부피 관계(FVP)를 직접 측정하여 연구 수준의 정량적 데이터를 생성할 수 있게 해주는 도구가 없습니다. 본 장치는 300달러 미만의 비용으로 표준 검증을 거친 FVP 측정값을 제공함으로써 이러한 공백을 메우기 위해 고안되었습니다.
본 연구에서는 업계 표준 장비와 교차 검증을 거친 저비용 FVP 장치의 제작에 대해 보고합니다. 검증 분석은 두 장치 모두에서 동일한 피험자를 대상으로 측정한 5가지 공인 FVP 요약 변수의 쌍별 비교를 기반으로 합니다. 이 분석은 두 장치가 동등한 힘-속도(force-velocity) 및 파워-속도(power-velocity) 곡선을 생성한다는 가설을 테스트합니다. 교차 검증이 성공하면, 저비용 장치는 장비 도입의 경제적 장벽을 낮추어 근육 생리학 및 근골격계 생체역학의 강의실 수업을 대중화하는 동시에 실험적 정확성과 과학적 엄밀성을 유지할 수 있습니다. 이 저비용 장치는 근육 해부학을 이미 공부하고 가르치는 전 세계 생리학 및 생체역학 강의실의 학생과 교육자들이 근육의 가장 기초적인 관계 중 하나를 실제로 탐구하도록 고취하고 가능하게 할 것으로 기대됩니다. 생리학적 측정치를 생성하는 실습 활동을 포함함으로써, 강의실에서는 다각적인 이해를 달성하고 지식 유지 능력을 향상시킬 수 있습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
프로토콜
본 출판물의 기초가 된 모든 실험은 매사추세츠 대학교 로웰의 기관생명윤리위원회(Institutional Review Board)의 승인을 받았습니다(프로토콜 번호 21-163-KON-XPD).
참고: 해당 장치는 3D 프린팅된 풀리 시스템에 외부 하중과 함께 매달린 스마트폰을 사용합니다. 가속도 데이터는 스마트폰 기반 데이터 수집 애플리케이션을 사용하여 100Hz로 수집합니다. 힘은 스마트폰과 외부 하중의 합산 질량에 가속도를 곱하여 계산합니다. 속도는 가속도를 적분하여 얻으며, 일률은 힘과 속도의 곱으로 계산합니다.보충 코딩 파일 1).
1. 장치 조립
- 알루미늄 프레임 고정 장치를 사용하여 두 개의 짧은 알루미늄 빔을 하나의 긴 알루미늄 빔 하단에 부착하십시오. 안정적이고 변형이 없는 베이스를 형성할 수 있도록, 긴 빔의 양 끝단에서 약 8cm 떨어진 위치에 짧은 빔들을 배치하십시오.
참고: 본 어셈블리는 이하 프레임으로 지칭합니다. - 풀리 마운트 조립
- 7인치 면이 수직으로, 6.75인치 면이 수평으로 향하도록 하여 커다란 셀룰러 폴리염화비닐 블록을 배치하십시오.
- 왼쪽 하단 모서리에서 왼쪽 가장자리를 따라 2.75인치 지점을 측정하여 표시하십시오.
- 왼쪽 상단 모서리에서 상단 가장자리를 따라 2.75인치 지점을 측정하여 표시하십시오.
- 표시된 두 지점을 연결하는 직선을 그리십시오.
- 표시된 선을 따라 절단하고, 생성된 삼각형 구역을 제거하십시오.
- 우측 상단 모서리에서 1.25인치 떨어진 지점에 7/16인치 구멍을 뚫으십시오.
- 두 번째 대형 블록에 대해 단계 1.2.1~1.2.6을 반복하십시오.
- 소형 다공성 폴리염화비닐 블록을 프레임 뒤에 배치하십시오.
- 두 개의 큰 블록이 8인치 간격을 유지하도록 작은 블록에 고정하십시오. 대각선 절단면이 작은 블록 위로 향하게 하고, 드릴로 뚫은 구멍이 작은 블록의 가장자리 너머에 위치하도록 배치하십시오.
- 풀리 마운트를 테이블이나 카운터 모서리에 단단히 고정하십시오.
참고: 도르래가 테이블 가장자리 밖으로 나오도록 마운트를 배치하십시오. 이렇게 하면 수축 시 매달린 추와 스마트폰이 테이블 다리에 닿는 것을 방지할 수 있습니다. - 암레스트 조립 및 부착
- 14인치 셀룰러 폴리염화비닐(polyvinyl chloride) 팔걸이 블록을 1.5인치 섹션 2개와 3.5인치 섹션 1개, 총 세 조각으로 절단하십시오.
- 각 소형 섹션의 상단 표면에 2in x 1/8in 크기의 홈을 파내며, 홈의 위치는 앞쪽 가장자리에서 1in 떨어진 곳으로 지정하십시오.
- 작은 섹션들을 큰 섹션의 양쪽 끝 하단에 고정합니다. 이때 홈들이 서로 일치하도록 정렬하십시오.
- 더 큰 섹션의 윗면을 벨크로 테이프로 덮으십시오.
- 전완 스트랩을 두 개의 홈에 통과시켜 고정하십시오.
- 볼트와 드롭인 T-너트를 사용하여 프레임에 암레스트를 부착하십시오. 팔뚝 스트랩이 풀리 반대 방향을 향하도록 하여, 암레스트를 풀리 마운트로부터 14인치 떨어진 곳에 배치하십시오.
- 내부 기어와 외부 기어 구성 요소의 홈에 볼 베어링을 삽입합니다 (보충 파일 1).
- 타이밍 벨트 40 cm를 내부 기어 부품의 측면 슬롯에 통과시키십시오. 2 cm가 겹치도록 루프를 만든 후, 슬롯 내에서 겹치는 부분을 고정하십시오.
- 금속 축을 왼쪽 풀리 마운트, 스토퍼, 내부 기어 부품, 힘 전달 부품, 외부 기어 부품, 두 번째 스토퍼, 그리고 오른쪽 풀리 마운트에 순서대로 삽입하십시오.
참고: 내부 기어의 측면 슬롯이 프레임을 향하도록 배치하십시오. 양쪽 스토퍼를 풀리 어셈블리의 양측으로부터 1mm 떨어진 지점에 위치시키십시오. - 축에 두 개의 스토퍼를 추가로 설치하며, 측방향 이동을 방지하기 위해 각 스토퍼를 풀리 마운트에서 1 mm 떨어진 곳에 배치하십시오.
- 40cm 길이의 다심 강선을 핑거 브레이스(finger brace)에 통과시켜 루프를 만든 후 크림프(crimp)로 고정하십시오. 반대쪽 끝을 카라비너 A에 통과시켜 루프를 만들고 두 번째 크림프로 고정하십시오.
참고: 카라비너 A와 B는 동일한 제품이며, 조립 시 식별을 위해 라벨이 부착되어 있습니다. - 부착된 타이밍 벨트를 사용하여 내부 기어 부품을 카라비너 A에 연결하십시오. 키 A를 사용하여 겹치는 부분을 고정하십시오.
참고: 키 A, B, C는 동일합니다. 장치의 다른 부품이 손상되기 전에 먼저 파손되도록 설계된 희생 부품이므로, 추가 키가 함께 제공될 수 있습니다. - 10cm 길이의 다심 강선을 Carabiner A에 루프 형태로 감고 크림프로 고정하십시오. 반대쪽 끝을 알루미늄 프레임 패스너에 루프 형태로 감아 와이어를 크림프로 고정한 후, 패스너를 프레임에 고정하십시오.
참고: 이 조립체는 이후 안전 볼트로 지칭합니다. - 2cm의 중첩 부위를 둔 40cm 길이의 타이밍 벨트로 루프를 만든 후, 이 루프를 키 B(Key B)에 삽입하십시오. 반대쪽 끝을 카라비너 B(Carabiner B)에 걸어 루프를 형성하고, 키 C(Key C)를 사용하여 중첩 부위를 고정하십시오.
- 외부 기어 부품의 가장 큰 단에 키 B를 삽입하십시오.
- 스마트폰 암밴드 홀더의 암밴드 루프 또는 헤드폰 케이블 개구부를 사용하여 카라비너 B에 부착하십시오.
- 루프 형태로 만들어 압착한 강철 와이어를 사용하여 Carabiner B에 원하는 시작 무게를 매 답니다.
2. 데이터 수집 설정
- 가속도계가 장착된 스마트폰에 데이터 수집 애플리케이션을 설치하십시오.
- 여십시오. 가속도 (g 제외) 모듈
- 스마트폰을 Carabiner B에 부착된 암밴드 홀더에 넣으십시오.
- 섹션 3에 따라 데이터를 수집하십시오.
- 기록된 데이터를 .xls 파일로 내보내십시오. 참가자에 해당하는 고유한 파일 이름을 지정하십시오.
- .xls 파일을 인터넷 접속이 가능한 컴퓨터로 전송하십시오.
- 다음을 사용하여 데이터를 처리하십시오. 보충 코딩 파일 1
참고: 본 스크립트는 측정된 수직 가속도의 전방 오일러 적분(식 3)을 사용하여 속도를 계산합니다. 위치는 등가속도 운동학 방정식(식 4)을 사용하여 계산합니다. 모든 계산은 평활화(smoothing)나 필터링을 거치지 않은 가속도 원시 값을 사용합니다.
식 3: vi = vi-1 + ai ∆t
식 4: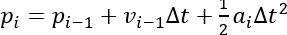
- ~을 설치하십시오. 보충 코딩 파일 1.
- 데이터 처리에 사용할 컴퓨터에 Python을 설치하십시오.
- 터미널 창을 열고 다음을 실행하십시오: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Supplemental Coding File 1이 포함된 폴더로 이동하여 다음을 실행하십시오: streamlit run muscle_velocity_gui.py.
참고: Windows PowerShell을 사용하는 경우, python -m streamlit run muscle_velocity_gui.py를 실행하십시오. 이메일 주소 입력란이 나타나면 빈칸으로 두고 Enter 키를 누르십시오. - 클릭하십시오 업로드 그리고 내보내기 된 .xls 파일을 선택하십시오.
- 클릭하십시오 데이터 처리 데이터셋을 로드하고 분석하기 위해.
- 첫 번째 실험을 위해 생성된 가속도, 속도 및 위치 그래프를 검토하십시오.
- 각 피크 옆의 체크박스를 사용하여 유효한 근육 수축에 해당하는 검출된 피크를 선택하십시오.
참고: 유효한 피크는 일반적으로 가속도 트레이스가 음수가 되기 전에 나타나며, 양의 속도 및 위치 값과 연관됩니다. 자동 피크 검출 알고리즘은 피크를 잘못 식별할 수 있으므로 수동 확인이 필요합니다. - 피크 검출 매개변수 조정
참고: 소프트웨어가 피크를 정확하게 식별하지 못하는 경우, 범위를 확장하십시오. 고급 조정 가능 항목 > 피크 검출 파라미터 그리고 검출 설정을 조정하십시오.- 조절 제로 임계값 정지 상태로 간주되는 가속도 범위를 정의하기 위해.
참고: 가속도 트레이스에 과도한 노이즈가 포함된 경우 이 값을 높이십시오. 임계값은 가속도 플롯에 빨간색 기준선으로 표시됩니다. 기본값 = 0.30. 권장 범위 = 0.10–5.00. - 조절하다 피크를 위한 최소 속도 최소 허용 속도 피크를 정의하기 위해.
참고: 유효한 피크가 제외되는 경우 이 값을 낮추십시오. 임계값은 속도 도표(velocity plot) 상의 하단 녹색 기준선으로 표시됩니다. 기본값 = 0.30. 권장 범위 = 0.10–10.00. - 조정 제로 스코프(Zero Scope) 정지 기간을 식별하는 데 필요한 연속적인 제로 근접 가속도 샘플의 최소 수를 정의하기 위함입니다.
참고: 속도 및 위치 추적선이 재설정되지 않는 경우 이 값을 낮추십시오. 기본값 = 10. 권장 범위 = 3–25. - 조절 피크의 최대 속도 허용 가능한 최대 속도 피크를 정의하기 위해.
참고: 유효 피크(peak)가 임계값을 초과하는 경우 이 값을 증가시키십시오. 임계값은 속도 도표(velocity plot)의 상단 녹색 기준선으로 표시됩니다. 기본값 = 10.00. 권장 범위 = 10.00–30.00. - 조정 최소 피크 거리 검출된 피크 간의 최소 샘플 수를 정의하기 위해.
참고: 기본값 = 2. 권장 범위 = 1–10. 일반적으로 수정할 필요는 없음. - 조절 최소 피크 돌출도 피크 검출에 필요한 돌출도(prominence)를 정의하기 위해.
참고: 값이 낮을수록 민감도가 증가하며 추가적인 피크를 식별할 수 있습니다. 기본값 = 0.10. 권장 범위 = 0.01–0.90. 일반적으로 수정할 필요는 없습니다.
- 조절 제로 임계값 정지 상태로 간주되는 가속도 범위를 정의하기 위해.
- 현재 시험의 모든 유효 피크를 식별한 후, 다음을 클릭하십시오. 다음 다음 시행으로 넘어가기 위해.
- 모든 시험 시료의 처리가 완료될 때까지 단계 2.7.7~2.7.10을 반복하십시오.
참고: 첫 번째 시행을 처리한 후에는 피크 검출 파라미터를 수정하지 마십시오. 파라미터 변경이 필요한 경우, 업데이트된 설정을 사용하여 이전에 처리한 모든 시행에 대해 분석을 반복하십시오. - 선택한 속도 및 가속도 데이터를 스프레드시트로 복사하여 향후 힘-속도-파워 분석에 사용하십시오.
3. 실험 프로토콜
- 전완 스트랩을 사용하여 피험자의 전완을 암레스트에 고정하십시오. 전완이 앞으로 움직이지 않도록 스트랩을 충분히 조여 주십시오.
- 참가자의 엄지손가락에 손가락 보조기를 착용시키고 보조기를 단단히 조입니다.
- 래칫 메커니즘을 통해 풀리를 회전시켜 타이밍 벨트가 팽팽해질 때까지 풀리 시스템의 느슨한 부분을 제거하십시오.
참고: 래칫 메커니즘은 위치가 변경될 때마다 가청 클릭 소리가 발생합니다. - 안전 볼트와 카라비너 A를 연결하는 와이어가 팽팽해질 때까지 안전 볼트를 풀리 쪽으로 밉니다.
- 약 1.25 kg의 무게를 가진, 질량이 거의 동일한 추 두 개를 선택하십시오.
- 고정 테스트 시퀀스
- 하나의 추와 스마트폰을 사용하여 가장 큰 단, 중간 단, 그리고 가장 작은 단을 테스트하십시오.
- 두 개의 추와 스마트폰을 사용하여 가장 작은 단계, 중간 단계, 그리고 가장 큰 단계를 테스트하십시오.
- 스마트폰만을 사용하여 가장 큰 단계와 가장 작은 단계를 테스트하십시오.
참고: 피로로 인한 편향을 최소화하기 위해 모든 참가자에게 동일한 순서를 적용하십시오.
- 탭 녹화 시작 데이터 획득 애플리케이션에서.
- 피험자에게 가능한 한 빠르고 강하게 엄지손가락을 수축하도록 지시하십시오.
참고: 피험자의 동기 부여는 수행 능력에 상당한 영향을 미칠 수 있습니다. 최대의 노력을 이끌어낼 수 있도록 테스트 전 과정 동안 일관된 구두 격려를 제공하십시오. - 각 시행 후 데이터 기록을 일시 중지하십시오. 3.6단계에서 설정한 순서에 따라 도르래 단과 부하 조건을 조정하십시오.
- 데이터 기록을 재개하고, 8가지의 풀리 단 및 부하 조합이 모두 완료될 때까지 단계 3.8~3.9를 반복한다.
- 테스트 전 과정 동안 참가자를 모니터링하고, 과도한 팔 움직임이나 불충분한 노력으로 인해 영향을 받은 시행은 다시 반복하십시오.
- 각 시행 후 가속도 추적선을 검토하십시오.
참고: 초기 가속도 피크가 비정상적으로 낮거나, 과도한 진동이 발생하거나, 수축 사이에 스마트폰의 움직임이 지속되는 경우에는 데이터 품질이 저하될 수 있으므로 해당 시험을 반복하십시오. - 후속 데이터 분석을 용이하게 하기 위해 반복 시행 또는 제외된 시행을 포함하여 각 시행에 대한 기록을 작성하십시오.
4. 표준 에르고미터 사용법
- 표준 골드 스탠다드 에르고미터(gold-standard ergometer)를 설정하십시오.
- 컴퓨터의 전원을 켜고 데이터 수집 소프트웨어를 실행하십시오. 듀얼 모드 레버 시스템 프로시저 파일을 여십시오.
- 레버 제어 장치에서 힘 오프셋을 10으로, 길이 오프셋을 9로 설정하십시오.
- 이중 모드 레버 시스템과 데이터 수집 장치의 전원을 켭니다.
- 레버를 부드럽게 회전시켜 저항이 느껴지는지 확인함으로써 모터가 적절하게 작동하는지 검증하십시오.
- 40cm 길이의 다심 강선을 레버 하단에서 두 번째 구멍에 통과시킨 후, 크림프(crimp)를 사용하여 와이어를 고정하십시오.
- 와이어의 반대쪽 끝을 핑거 브레이스(finger brace)에 통과시켜 루프를 만든 후, 크림프(crimp)를 사용하여 와이어를 고정하십시오.
- 듀얼 모드 레버 시스템을 암레스트 앞쪽의 프레임 3에 부착하십시오.
- 참가자의 전완을 암레스트에 고정하고 엄지손가락을 핑거 브레이스 안에 위치시키십시오.
- 참가자의 팔을 엄지손가락이 최대 굴곡에 도달하고 케이블에 가벼운 장력이 가해질 때까지 앞으로 미십시오.
- 전완 스트랩을 충분히 조여 팔이 전방 또는 측방으로 움직이지 않도록 고정하십시오.
- 데이터 수집 설정 구성
- 열기 스캔 제어 장치 Dev6.
- 설정 시료 수 ~로/에게/까지 60,000.
- 설정 시료 평균화 ~로 / ~에게 1.
- 설정 시료 채취 기간 ~로/에게/까지 0.0001.
- 설정 전환기 ~로/에게/까지 0.
- 설정 트리거 후 시료 ~로 / ~에게 / ~까지 0.
- 설정 참조 트리거 소스 ~로/에게 /Dev6/PFI1.
- 설정 2배 농도 유형 ~로 / ~까지 / ~하기 위해 디지털.
- 설정 2x Lever1 ~로 / ~에게 / ~까지 0.
- 설정 2x Lever2 ~로 / ~에게 / ~까지 0.
- 설정 모드 ~로, ~까지, ~에게 원샷.
- 설정 즉시 반환 ~로 / ~에게 / ~하기 위해 끄기.
- 설정 시작 트리거 ~로 / ~에게 / ~까지 꺼짐.
- 설정 트리거 소스 ~로 / ~에게 / ~까지 /Dev6/PFI0.
- 설정 샘플 클록 ~로/에게 끄기.
- 세트 클록 소스 ~로 / ~에게 / ~까지 /Dev6/PFI7.
- 설정 클록 변환(Convert Clock) ~로 / ~에 / ~에게 꺼짐.
- 설정 클록 소스 변환 ~로 / ~까지 / ~하기 위하여 /Dev6/PFI2.
- 선택 채널 1 + 채널 2 하단에 스캔할 채널 선택.
- 클릭하십시오 시작 내부로 스캔 제어 장치 그리고 피험자에게 엄지손가락을 가능한 한 빠르고 강하게 수축시키도록 지시하십시오.
참고: 피험자의 동기 부여는 수행 능력에 상당한 영향을 미칠 수 있습니다. 최대의 노력을 끌어낼 수 있도록 테스트 전 과정 동안 일관되게 구두로 격려하십시오. - 클릭하십시오 GetWaves 그리고 결과 데이터를 참여자 식별자와 현재의 힘 오프셋 값을 사용하여 저장하십시오.
참고: 첫 번째 수축의 경우, 힘 오프셋(force offset)은 10입니다. - 힘 오프셋을 1.0씩 단계적으로 감소시키십시오.
참고: 예시 진행 과정: 10.0 > 9.0 > 8.0. - 엄지손가락의 움직임에 대해 모터의 눈에 띄는 저항이 없을 때까지 4.6~4.8단계를 반복합니다.
- 다음에 설명된 분석 절차를 사용하여 각 시험에서 최대 힘 및 최대 속도 값을 추출하십시오. 보충 코딩 파일 2.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
결과
동일한 실험 프로토콜 하에서 각 시스템의 기능적 출력을 평가하기 위해, 골드 스탠다드 에르고미터와 저비용 장치를 모두 사용하여 학부생 표본(N = 15)으로부터 힘-속도 및 파워-속도 데이터를 수집하였습니다. 개별 피험자 데이터는 그림 1에, 각 장치별 요약 데이터는 그림 3에 나타내었습니다.
저비용 장치는 요약 변수의 쌍별 비교(표 1), 동등성 평가를 위한 두 개의 단측 검정(TOST)(표 2), 그리고 두 장치에서 생성된 힘-속도 및 출력-속도 관계에 대한 통계적 파라메트릭 매핑(SPM) 분석(그림 4)을 통해 표준 에르고미터를 대체할 수 있는 잠재적인 교육용 도구로서 평가되었습니다. 장치 간의 통계적 차이를 평가하기 위해 대응 표본 t-검정이 사용되었으며...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
토론
강의실 환경에서 인간 근육의 힘-속도 및 일률-속도 관계를 측정하기 위해, 표준 장비인 에르고미터의 대안으로서 저비용 장치의 유효성을 검증하였습니다.
검증 결과는 저비용의, 따라서 경제적 및 기술적으로 더 접근 가능한 장치가 표준 에르고미터(gold-standard ergometer)를 사용하여 얻은 측정값과 통계적으로 구별되지 않는 측정값을 생성할 수 있다는 주장을 뒷받침합니다. 고품질의 힘-속도 및 출력-속도 관계를 생성하는 저비용 장치의 능력은 강의실 교육 도구로서의 유용성을 뒷받침합니다. 그러나 5가지 성능 변수 중 단 하나만이 두 가지 TOST 기준을 모두 충족했다는 검증 결과는, 이 저비용 장치가 표준 에르고미터를 대체하는 연구 수준의 장비로는 적합하지 않을 수 있음을 시사합니다.
저비용 장치의 주된 장점은 경제성으로, 표준 장비인 에르고미터의 비용이 약 $30,000인 것과 대조적으로 총 비용이 $300 미만입니다. ...
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
공개 사항
저자들은 공개할 사항이 없습니다.
감사의 글
저자들은 본 우수 학위 논문(GC)의 기초가 된 캡스톤 프로젝트에 참여한 근육 생물학(UML BIOL4890, 2023-2025) 수강생들과 Lawrence High School(매사추세츠주 로렌스) 학생들에게 감사를 표합니다. 또한, 지속적인 지원을 제공해 준 Aurora Scientific의 Matthew Borokowski와 초기 개발 단계에서 노력해 준 Victoria Flint 및 Samuel DeLap에게도 감사를 드립니다. 그리고 UML 과정을 위한 손가락 굴곡근 모듈을 배치해 준 분들께 감사드립니다. 또한 분석 방법론에 도움을 준 Daniel Bartlett와 Darrell La에게도 감사를 표합니다. 본 연구는 UMass Lowell Honors College 장학금(GC 수혜)과 미국 국립과학재단(National Science Foundation, 과제 번호 2217246), 그리고 UMass Lowell의 정착 연구비(NK 수혜)의 지원을 받아 수행되었습니다.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 1.25 kg 추 | NEXO Fitness | ASIN: B09JHQ6QB8 | 약 1-2 kg의 일반 추로 대체 가능 필요 수량: 2 |
| 3D 프린터 타이밍 벨트 | 3D 프린터 벨트 10m | ASIN: B08974S1CC | 일반 3D 프린터 타이밍 벨트로 대체 가능: 2mm 피치, 6mm 너비, 고무 및 유리섬유 재질 필요 수량: 1 |
| 3DPart1 - 내부 기어 | N/A | N/A | 보충 STL 파일 참조 - ABS로 출력 필요 수량: 1 |
| 3DPart2 - 외부 기어 | N/A | N/A | 보충 STL 파일 참조 - ABS로 출력 필요 수량: 1 |
| 3DPart3 - 키 | N/A | N/A | 보충 STL 파일 참조 - ABS로 3-5배 출력 필요 수량: 1 |
| 3DPart4 - 힘 전달부 | N/A | N/A | 보충 STL 파일 참조 - PLA로 출력 필요 수량: 1 |
| 알루미늄 빔 (롱) | 80/20 inc | 1020 | 1 in x 2 in x 32 in 필요 수량: 1 |
| 알루미늄 빔 (숏) | 80/20 inc | 1010 | 1 in x 1 in x 12 in 필요 수량: 2 |
| 알루미늄 프레임 패스너 / 안전 볼트 | 80/20 inc | 4108 | 필요 수량: 3 |
| 팔 보조기 | FEATOL | ASIN: B0CGX8QZ3C | 일반 팔 보조기로 대체 가능 필요 수량: 1 |
| 팔걸이용 셀룰러 폴리염화비닐 블록 | Azek board | 8/4 X Thickness Traditional Only | 14 in x 6 1/2 in x 3/4 in 필요 수량: 14 |
| 카라비너 | Rewoalzx | ASIN: B0FB3VYV3N | 필요 수량: 2 |
| 크롬 합금강 볼베어링 | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | 규격: 내경 10 mm, 외경 22 mm, 너비 6 mm. 필요 수량: 1 |
| Excel/스프레드시트 | Microsoft | Excel | 모든 스프레드시트 소프트웨어로 대체 가능 필요 수량: 1 |
| 손가락 보조기 | Sopito | ASIN: B0B5C6RWR4 | 일반 손가락 보조기로 대체 가능 필요 수량: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Aurora Scientific Apparatus와 함께 사용하며 a/Fmax 계산에 이용됨. 필요 수량: 1 |
| 대형 셀룰러 폴리염화비닐 보드 | Azek board | 8/4 X Thickness Traditional Only | 6 3/4 in x 7 in x 3/4 in 필요 수량: 2 |
| 금속 축 | Generic | ASIN: B0CC8T8X77 | 강철 로드 두께 9.97 mm, 길이 45 cm. 필요 수량: 1 |
| 다심 강철 와이어 | Catch All Tackle | ASIN: B00JTWDSQS | 직경 1.4mm #400lb 정격 필요 수량: 2 |
| 휴대전화 홀더 | Tribe | ASIN: B00SXRXUFE | 필요 수량: 1 |
| Phyphox 앱 | Phyphox.org | N/A | Apple App Store 또는 Google Play Store에서 다운로드 필요 수량: 1 |
| Python 스크립트 | N/A | N/A | 다운로드 가능: 보충 문서 1 muscle_velocity_gui.py 필요 수량: 1 |
| 소형 셀룰러 폴리염화비닐 보드 | Azek board | 8/4 X Thickness Traditional Only | 1 in x 3 1/4 in x 3/4 in 필요 수량: 1 |
| 스마트폰 | Apple | IPhone 11 | 가속도계가 있는 모든 스마트폰으로 대체 가능 필요 수량: 1 |
| 강철 와이어 크림프 | Catch All Tackle | ASIN: B00JTWDSQS | #400lb 정격 필요 수량: 6 |
| 스토퍼 | Befenybay | ASIN: B0B1C6BPKQ | 내경 10 mm, 외경 20 mm, 너비 20 mm 필요 수량: 2 |
참고문헌
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
액세스가 제한되었습니다. 이 콘텐츠를 보려면 로그인하거나 체험판을 시작하세요.
재인쇄 및 허가
