본 논문은 실내 베이스라인 필드에서 피라미드 프리즘을 사용하여 베이스라인 거리를 배가함으로써 레이저 트래커를 교정하는 방법을 연구합니다.
이 논문에서
요약
초록
본 논문은 제한된 실내 공간에서 레이저 트래커 보정을 위한 체계적인 광학적 거리 확장 방법을 제시합니다. 이 방법은 피라미드 프리즘을 이용한 광경로 폴딩(optical path folding)을 기반으로 하며, 아베 오차(Abbe error)를 정량적으로 줄이도록 설계되었습니다. 두 가지 접근 방식 모두 제한된 실내 베이스라인 공간 내에서 레이저 트래커의 이중 거리 측정을 구현합니다. 실험 결과, 이중 피라미드 프리즘을 사용하여 80 m 거리에서 수행한 보정 테스트에서는 레이저 트래커의 최대 지시 오차가 -36.0 µm로 나타난 반면, 단일 피라미드 프리즘을 채택한 구성에서는 최대 지시 오차가 단 -2.7 µm에 불과했습니다. 두 측정 시스템이 피라미드 프리즘을 공유할 때, 단축된 아베 암(Abbe arm)은 아베 오차를 효과적으로 감소시킵니다. 또한, 입사광과 출사광 사이의 광학적 대칭성은 이러한 오차를 더욱 억제하여 더 낮은 지시 측정 오차를 유도합니다. 관련 실험 데이터는 단일 피라미드 프리즘을 이용한 광경로 배치가 더 우수한 측정 정밀도를 제공함을 확인해 줍니다. 실험 데이터에 따르면 단일 피라미드 프리즘을 이용한 광경로 실험이 더 높은 측정 정확도를 보입니다. 관련 결과가 레이저 트래커를 이용한 다중 거리 확장 측정의 참고 자료로 활용될 수 있기를 기대합니다.
서론
디지털 측정 기술이 지속적으로 발전함에 따라, 측정 기술은 단순 측정에서 다각화된 측정으로 점차 변화해 왔습니다. 온라인 측정은 디지털 측정의 직접적인 발현이며, 전체 산업 체인의 발전에 결정적인 역할을 합니다1,2,3. 레이저 트래커는 대규모 공간 정밀 측정 분야에서 광범위하게 응용됩니다. 이 기술은 항공기 부품 및 공구 크기 검사와 같은 군사 분야에서 처음 사용되었으며, 이후 차량 차체 및 모델의 온라인 측정, 부품 크기 측정 및 조립 위치 교정과 같은 자동차 제조 분야에서 사용되어 왔습니다4,5. 또한 자동화 생산 장비의 교정, 산업용 로봇 및 매니퓰레이터의 속도, 궤적, 변위, 각도와 같은 동적 파라미터의 교정, 그리고 다양한 테스트 스탠드의 직선 변위 정밀도, 각 변위 정밀도, 수평 정밀도 및 수직 정밀도 교정과 같은 하이엔드 제조업 분야에서도 많은 응용 사례가 있습니다. 아울러 공작 기계의 형상 및 위치 정밀도, 직진도, 평면도, 진원도 교정과 기계 가공 및 조립 중의 포지셔닝 및 교정과 같은 공작 기계 산업에서도 널리 적용되고 있습니다6,7,8,9. 급격한 기술 발전의 시대에 가공품의 제조 및 조립 정밀도가 높아짐에 따라, 레이저 트래커의 측정 정밀도에 대해서도 더 높은 요구 사항이 부과되고 있습니다10,11,12.
레이저 트래커의 전범위 교정은 측정 결과의 정확성과 신뢰성을 확보하기 위한 중요한 수단입니다. 중요한 대형 표준 장비로서 레이저 트래커는 광범위한 연구의 대상이 되어 왔습니다. 예를 들어, Muralikrishnan 등13은 반사 거울과 함께 트래커를 적용하여 각도 정위 오차를 측정함으로써, 기존의 직접 측정 방식보다 우수한 0.16’’의 정확도를 달성했습니다. Tian 등14은 트래커 기반의 분산 측정 시스템을 구축하는 방법을 제시하여, 측정 거리 증가에 따른 이러한 시스템의 정확도 저하 문제를 해결했습니다. Lao 등15은 고정밀도와 운용 효율성을 특징으로 하는 트래커 맞춤형 경량 검출 장치를 개발했습니다. Zhou 등16은 레이저 트래커를 주요 측정 기기로 사용하여 공학 재료 회절계의 중성자 광학 시스템을 시운전하였으며, 만족스러운 측정 결과를 얻었습니다. Yao 등17은 효율적이고 정확하며 신뢰할 수 있는 단일 스테이션 트래커 기반의 회전축 오차 식별 방법을 제안하였으며, 이는 다축 시나리오로 더욱 확장 가능합니다. Feng 등18,19은 2단계 압축 구조 기반의 제로 근접 빔 드리프트 추적을 위한 기술적 방안을 제안했습니다. 시뮬레이션 검증을 통해 레이저 추적 시스템의 좌표 측정 정확도를 6.85 parts per million (ppm)으로 효과적으로 향상시켰습니다. Wang 등20은 레이저 트래커의 간섭계 거리 측정 원리를 설명하고, 다중 센서 융합과 통합된 position sensitive detector (PSD) 기반 광학 추적이 레이저 트래커의 위치 정확도를 효과적으로 향상시킬 수 있다고 제안했습니다. Maciej 등21은 대형 좌표 측정기를 사용하여 15 m 범위 내에서 레이저 트래커 간섭 측정 방안을 평가하였으며, 이 방법이 구현이 간편함을 검증했습니다.
레이저 트래커의 일반적인 측정 범위는 0–80 m입니다. 현재 레이저 트래커의 전범위 교정은 주로 초장거리 가이드 레일과 레이저 간섭계를 결합하여 수행됩니다. 그러나 기존의 실내 베이스라인 필드 교정 방법에는 세 가지 결정적인 한계가 있습니다. 첫째, 제한된 실내 공간으로 인해 레이저 트래커의 전체 측정 범위에 맞는 가이드 레일을 설치하는 것이 불가능합니다. 둘째, 초장거리 가이드 레일을 제작하는 것은 제조 난이도가 높고 상당한 기하학적 오차를 유발하여 교정 정밀도를 더욱 저하시킵니다. 셋째, 측정 광로 간의 오프셋으로 인해 상당한 Abbe 오차가 발생하기 쉬우며, 이는 전통적인 배치 구조에서 억제하기 어렵습니다. 또한, 환경적 요인 역시 교정 성능에 영향을 미칩니다. 따라서 제한된 실내 조건에서 범위 확장과 Abbe 오차 감소를 동시에 달성할 수 있는 소형 고정밀 교정 방법을 개발하는 것이 시급합니다.
본 연구는 측정 범위 확장과 아베 오차(Abbe error) 감소를 동시에 달성하는 완전하고 재현 가능하며 이론적으로 뒷받침된 보정 방법을 제안합니다. 이 방법은 광학 설계, 오차 모델링, 단계별 운용 및 실험적 검증을 포함하며, 이는 제약이 있는 실내 환경에서 전 범위 레이저 트래커 보정을 위한 실질적인 해결책을 제공합니다.
프로토콜
본 연구는 인간 참여자, 동물 실험 또는 관련 윤리적 문제를 포함하지 않으며, 윤리적 승인이 필요하지 않습니다. 모든 연구 내용 및 실험 과정은 관련 학술 규범 및 과학 연구 표준을 준수합니다.
실험 계획
재료 표에는 본 연구에 사용된 기구 및 장비가 나열되어 있습니다. 그림 1은 이중 피라미드 프리즘을 이용한 레이저 트래커의 측정 범위 확장도입니다. 레이저 간섭계와 레이저 트래커는 각각 독립적인 피라미드 프리즘을 사용하여 측정 범위를 확장하며, 제안된 방법은 레이저 간섭계와 레이저 트래커의 광로를 조정해야 합니다.
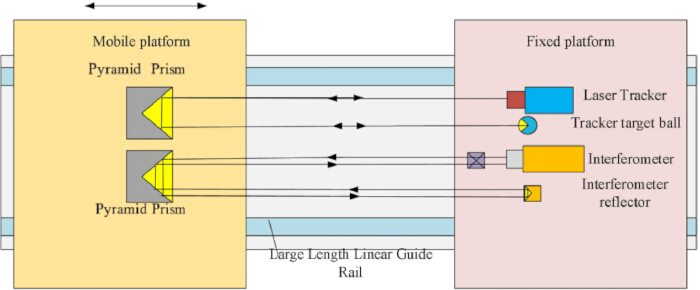
그림 1: 듀얼 피라미드 프리즘을 장착한 레이저 트래커의 측정 범위 확장 도식. 이 그림의 확대 버전을 보시려면 여기를 클릭하십시오.
그림 2는 단일 피라미드 프리즘을 이용한 레이저 트래커의 측정 범위 확장 도표이며, 레이저 간섭계와 레이저 트래커가 피라미드 프리즘을 공유하여 측정 범위를 확장합니다. 제안된 방법은 레이저 간섭계와 레이저 트래커의 광로를 각각 피라미드 프리즘으로 조정해야 합니다.
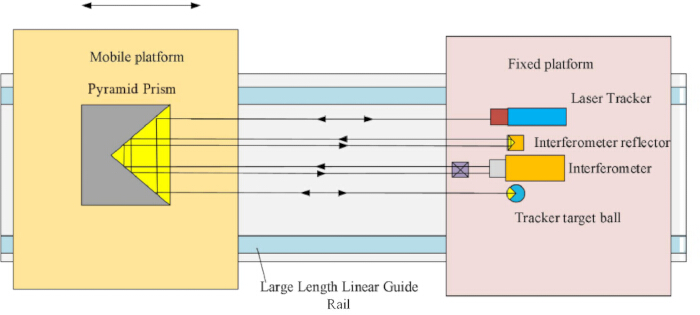
그림 2: 단일 피라미드 프리즘을 이용한 레이저 트래커의 측정 범위 확장 도식. 이 그림의 확대 버전을 보려면 여기를 클릭하십시오.
전형적인 레이저 트래커는 일반적으로 0–80 m의 측정 범위를 가지며, 그림 1 및 그림 2에 예시된 광학 경로가 레이저 트래커의 전범위 측정을 수행하기 위해 각각 사용됩니다.
측정 단계
본 논문에서는 단일 피라미드 프리즘을 이용한 측정 시스템을 중점적으로 설명하며, 이중 피라미드 프리즘 측정 시스템은 이를 바탕으로 간소화하여 적용할 수 있습니다.
그림 3은 단일 피라미드 프리즘을 이용한 레이저 트래커 교정 시스템의 실험 도식이며, 주요 구성 요소는 다음과 같다: 1-선형 가이드 레일, 2-고정 플랫폼, 3-이동 플랫폼, 4-레이저 간섭계, 5-레이저 트래커, 6-간섭계 간섭경, 7-간섭계 반사경, 8-타겟 볼, 9-피라미드 프리즘.
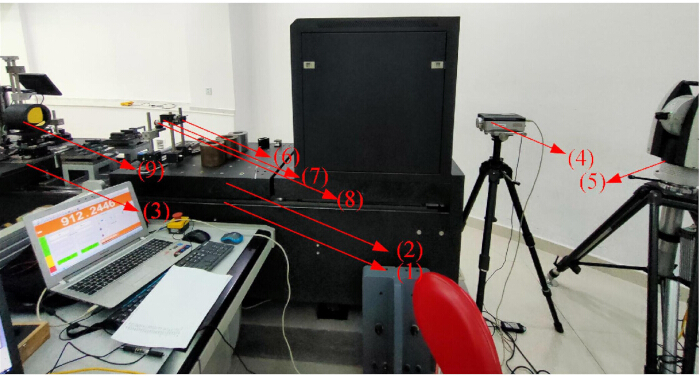
그림 3: 단일 피라미드 프리즘을 이용한 레이저 트래커 교정 시스템의 실험 모식도. 1: 선형 가이드 레일, 2: 고정 플랫폼, 3: 이동 플랫폼, 4: 레이저 간섭계, 5: 레이저 트래커, 6: 가이드 레일 시스템, 간섭계 간섭경, 7: 간섭계 반사경, 8: 타겟 볼, 9: 피라미드 프리즘. 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
그림 4는 레이저 트래커 보정 시스템을 구축하기 위한 흐름도로, 네 가지 주요 단계로 나뉩니다.
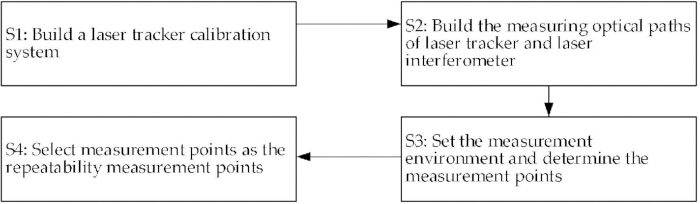
그림 4: 레이저 트래커를 이용한 캘리브레이션 시스템 구축 흐름도. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
레이저 트래커 보정 시스템 구축
레이저 트래커에 사용된 교정 시스템은 다음 그림에 나타나 있습니다. 그림 3. 교정 시스템에서 실내 기선 거리 측정 필드의 가이드 레일 시스템은 선형 가이드 레일과 그 위에 설치된 고정 플랫폼으로 구성된다. 고정 플랫폼에는 간섭계 인터페로스코프, 간섭계 반사경 및 타겟 볼이 설치된다. 또한 선형 가이드 레일 상에는 이동 플랫폼이 있으며, 그 위에 피라미드 프리즘이 장착된다. 레이저 간섭계와 트래커는 고정 플랫폼 위 또는 대응하는 브래킷을 통해 고정 플랫폼 주변 지면에 배치할 수 있다. 레이저 간섭계와 레이저 트래커의 위치는 조정 가능하다. 고정 플랫폼 상의 인터페로스코프, 간섭계 반사경 및 타겟 볼의 위치는 조정 가능하며, 이동 플랫폼 상의 피라미드 프리즘 위치 또한 조정 가능하다.
측정 광학 경로 구축
두 장비의 광학 경로는 트래커의 빔이 피라미드 프리즘을 통해 타겟 볼로 향하고, 간섭계의 빔은 동일한 프리즘에 의해 해당 반사기로 유도되도록 배치하여 두 장치 모두에서 정상적이고 신뢰할 수 있는 측정값을 얻을 수 있도록 합니다. 본 논문에서 사용된 데이터 측정 및 분석 소프트웨어는 공간 분석기(spatial analyzer)입니다. 레이저 트래커의 광학 경로를 구축하기 전에, 소프트웨어를 통해 장치를 레이저 잠금 모드(laser locking mode)로 설정해야 합니다. 이 모드에서 레이저 트래커는 피라미드 프리즘의 중심을 자동으로 탐색하지 않습니다.
선형 가이드 레일은 길이에 따라 서로 다른 위치에서 각기 다른 직진도 오차를 나타냅니다. 트래커와 간섭계에서 방출된 빛은 동일한 피라미드 프리즘에 의해 수신 및 반사되므로, 두 광경로 사이의 거리가 단축됩니다. 두 광경로는 거의 일직선이 되도록 배치되어 측정 결과의 아베 오차(Abbe error)를 효과적으로 최소화합니다. 또한, 레이저 트래커의 방출 광경로가 간섭계의 광경로와 가까울 때, 이동 플랫폼을 통해 피라미드 프리즘이 선형 가이드 레일 위를 이동함에 따라 서로 다른 위치에서의 선형 가이드 레일 직진도 오차가 측정 결과에 미치는 영향을 방지할 수 있습니다. 레이저 트래커의 방출 광경로가 레이저 간섭계의 광경로와 무한히 가까울 때, 선형 가이드 레일의 평탄도 오차는 레이저 트래커와 레이저 간섭계의 측정 결과에 동일한 영향을 미칩니다. 트래커의 방출광과 간섭계의 방출광을 각각 서로 다른 피라미드 프리즘으로 수신 및 반사하는 측정 방법과 비교하여, 동일한 피라미드 프리즘을 사용하는 측정 방법은 측정 오차를 개선 및 감소시키고 측정 정확도를 높일 수 있습니다. 피라미드 프리즘이 이동하는 동안 두 장치의 판독값이 동일해지는 경향이 있으며, 이는 레이저 트래커 보정 결과의 신뢰성을 보장하고 오판을 줄이는 데 도움이 됩니다.
빔 간격은 스틸 자를 사용하여 측정하였으며, 기울기 각도는 레이저 오토콜리메이터로 측정하였습니다. 이 장치는 가이드 레일의 수평 회전각과 수직 피치각을 측정할 수 있습니다. 가이드 레일의 수평 회전은 234 µm이며, 이는 약 48 arcsec로 변환됩니다. Abbe 암이 200 mm일 때 편차 거리는 46.54 mm이고, Abbe 암이 5 mm일 때는 1.163 mm입니다. 따라서 기울기 각도를 측정하여 얻을 수 있었습니다. 또한, 광 경로의 평행도는 가이드 레일의 직선도로 측정하였습니다. 지시 오차 측정을 위해 각 측정은 단일 판독으로 수행되었으며, 평균을 내지 않고 두 개의 별도 측정 세트를 진행하였습니다. 반복성 측정을 위해 매회 10번의 판독을 수행하였습니다. 모든 측정 지점은 2 s 동안 안정 지점 측정 모드를 유지하였습니다. 광 경로 조정의 수락 기준은 레이저 트래커와 KLA 레이저 간섭계에서 읽은 값을 기반으로 합니다. 프리즘 자체가 Abbe 오차를 줄이는 것이 아니라, 단일 프리즘을 사용하여 광 경로 시스템을 설정할 때 입사광과 출사광의 중심선을 무한히 가깝게 만들어 Abbe 암을 줄임으로써 Abbe 오차를 최소화한다는 점에 유의해야 합니다.
두 장치의 광경로 계획
레이저 간섭계에 채택된 광경로 구성도(그림 2)는 다음과 같다. 간섭계에서 방출된 빛은 간섭경을 통해 피라미드 프리즘으로 진입하며, 프리즘에 의해 반사되어 간섭계 반사경으로 향하고, 다시 반사경을 통해 프리즘으로 되돌아온다. 피라미드 프리즘으로 돌아온 광빔은 프리즘에 의해 다시 반사된 후 간섭경 그룹과 간섭하여 레이저 간섭계로 복귀한다. 트래커에서 방출된 레이저의 경로는 다음과 같다. 레이저 광이 피라미드 프리즘으로 진입하여 타겟 볼로 반사되고, 다시 타겟 볼을 통해 프리즘으로 반사되어 돌아온다. 피라미드 프리즘으로 돌아온 광빔은 피라미드 프리즘에 의해 다시 반사되어 트래커로 복귀한다.
레이저 간섭계와 트래커의 광학 경로는 서로 평행하게 정렬되어 각각의 출력 빔이 동일한 피라미드 프리즘으로 진입할 수 있게 함으로써, 측정 결과에 미치는 아베 오차(Abbe error)의 영향을 최소화합니다. 레이저 간섭계와 레이저 트래커의 광학 경로는 동일한 수평면 또는 수직면에 위치할 수 있습니다. 교정 시에는 두 광학 경로가 동일한 수직면에 있는 것이 바람직합니다. 레이저 간섭계의 광학 경로와 트래커의 광학 경로가 동일한 수직면에 있을 때, 두 장치는 엇갈린 방식으로 배치됩니다(수직 방향으로는 레이저 간섭계가 레이저 트래커의 위 또는 아래에 위치하고, 수평 방향으로는 레이저 간섭계가 레이저 트래커의 앞 또는 뒤에 위치함). 선형 가이드 레일의 길이 방향을 따라 간섭계는 레이저 트래커의 앞에 배치하는 것이 바람직합니다. 이러한 배치는 더 높은 교정 정밀도와 정확도를 확보하는 데 기여합니다.
간섭계의 방출광과 트래커의 방출광이 동일한 피라미드 프리즘으로 진입할 수 있도록, 두 장치의 위치를 광학 경로 및 피라미드 프리즘의 계획된 위치에 맞게 조정합니다. 피라미드 프리즘은 간섭계와 트래커 앞에 배치합니다. 위치를 조정할 때는 먼저 레이저 간섭계와 간섭경의 위치를 조정하여, 레이저 간섭계의 방출광이 간섭경을 통과한 후 피라미드 프리즘으로 진입하게 합니다. 그런 다음 레이저 트래커의 방출광이 피라미드 프리즘으로 진입하도록 트래커의 위치를 조정합니다. 피라미드 프리즘을 앞뒤로 이동시키면서 레이저 간섭계의 피치 각도와 트위스트 각도를 조정하고, 소프트웨어에서 레이저 트래커의 자동 수광 모드를 해제한 뒤 트래커 레이저 헤드의 피치 각도와 트위스트 각도를 수동으로 조정하여, 레이저 간섭계의 광학 경로와 트래커의 광학 경로가 피라미드 프리즘의 운동 궤적과 평행하게 맞춥니다.
두 장치에 측정값이 있는지 여부에 따라 간섭계 반사경과 타겟 볼의 위치를 결정하고, 두 장치에 측정값이 있는지 판단합니다. 만약 어느 한 장치에 측정값이 없다면, 측정값이 있는 레이저 간섭계의 간섭계 반사경 위치와 측정값이 있는 레이저 트래커의 타겟 볼 위치를 결정하기 위해 위의 단계를 반복합니다. 간섭계 반사경과 타겟 볼은 엇갈린 방식(좌우 및 상하)으로 배치할 수 있습니다. 간섭계 반사경의 상하 위치, 좌우 위치 및 설정 각도는 조정 가능하며, 타겟 볼의 상하 위치, 좌우 위치 및 설정 각도 또한 조정 가능합니다. 두 장치가 수평으로 배치되고 간섭계 반사경과 타겟 볼이 수평으로 배치될 때, 간섭계-스코프(interferoscope)는 간섭계 앞에 배치하고, 간섭계 반사경은 레이저 간섭계와 트래커 사이에 배치하며, 타겟 볼은 간섭계 반사경의 반대편 레이저 간섭계 측에 배치합니다. 두 장치가 엇갈린 방식으로 배치될 때, 레이저 간섭계는 레이저 트래커 아래에 배치하고, 간섭계-스코프 그룹은 간섭계 앞에 배치하며, 간섭계 반사경은 레이저 간섭계 위쪽이자 트래커 아래쪽에 배치하고, 타겟 볼은 레이저 간섭계 아래에 배치하여(그림 3 참조), 이동 플랫폼의 운동 중에 선형 가이드로 인해 발생하는 코사인 오차와 직선도 편차의 영향을 완화합니다.
측정 환경 설정 및 측정점 결정
제한된 측정 시간을 고려하여, 간섭계와 트래커의 환경 매개변수를 온도 20 °C, 대기압 1013.3 hPa, 상대습도 50% RH로 설정합니다. 데이터 수집 전, 소프트웨어에서 레이저 트래커를 간섭 측정 모드로 설정합니다. 피라미드 프리즘을 각 측정점으로 차례로 이동시켜 트래커와 레이저 간섭계의 측정 결과를 얻습니다.
선형 가이드 레일의 길이 방향을 따라 1 m마다 측정점이 설정됩니다. 측정 과정에서 피라미드 프리즘은 이동 플랫폼을 통해 각 측정점으로 순차적으로 이동하며, 인터페로미터나 트래커로부터 데이터를 얻을 수 없을 때까지 각 측정점에서 두 장치의 측정 결과를 얻습니다. 모든 측정점에서 측정된 데이터는 첫 번째 측정 데이터 세트로 간주하며, 이때 모든 측정점에서의 인터페로미터 측정값은 공칭값으로, 트래커 측정값은 실제값으로 정의합니다. 이후 이동 플랫폼을 첫 번째 측정점으로 이동시켜 해당 지점에서 두 장치의 데이터를 반복적으로 획득한 다음, 피라미드 프리즘을 각 측정점으로 순차적으로 이동시켜 레이저 인터페로미터와 레이저 트래커의 두 번째 데이터 그룹을 반복적으로 획득합니다.
반복성 측정 지점으로의 측정 지점 선택
여러 측정 지점을 반복성 측정 지점으로 선택하고, 피라미드 프리즘을 각 후속 측정 지점으로 이동시켜 트래커의 측정 결과를 얻습니다. 반복성 측정 지점의 위치는 무작위로 선택하며, 가급적 후단에 위치하도록 합니다. 데이터 수집을 위해 세 개의 반복성 측정 지점을 선택합니다.
아베 오차(Abbe error)의 감소
레이저 트래커 교정 시스템에서 사용되는 리플렉터는 프리즘입니다. 세 개의 반사면 중 두 면이 서로 수직으로 되어 있어, 입사광을 180°로 방향을 전환하여 되돌려 보낼 수 있습니다. 피라미드 프리즘에 조사되는 광선은 모든 표면에서 외부 반사됩니다. 고체 피라미드 프리즘과 비교할 때, 이는 광선이 공기에서 유리로 입사하면서 발생하는 파장 분산 및 광 경로의 영향을 효과적으로 방지할 수 있습니다. ±10° 범위 내에서 피라미드 프리즘의 각도 오차는 0.2″이며, 이를 통해 피라미드 프리즘은 더욱 정확한 평행광을 생성하고 아베 오차를 줄일 수 있습니다. 끝면 직경은 100 mm이고 단일 반사율은 0.92로, 간섭계에서 방출된 광선이 피라미드 프리즘에서 반사된 후 레이저 간섭계의 수신기에 수신될 수 있도록 하며, 트래커에서 방출된 광선이 동일한 피라미드 프리즘에서 반사된 후 레이저 트래커의 수신기에 수신될 수 있도록 보장합니다. 레이저 간섭계는 송신기와 수신기로 구성됩니다. 송신기는 광선을 방출하고, 수신기는 레이저 간섭계로 되돌아와 반사된 광선을 수신합니다. 마찬가지로, 트래커 또한 송신기와 수신기로 구성됩니다. 송신기는 광선을 방출하는 데 사용되며, 수신기는 트래커로 되돌아와 반사된 광선을 수신하는 데 사용됩니다.
트래커의 측정 오차는 측정 실험을 예로 들어 아래에서 설명합니다. 트래커에서 방출되는 빛과 간섭계에서 방출되는 빛은 각각 동일한 피라미드 프리즘 또는 서로 다른 피라미드 프리즘에 의해 수신될 수 있습니다. 그림 1에 나타낸 바와 같이, 광학 경로는 레이저 간섭계의 방출광이 간섭계를 통해 피라미드 프리즘으로 들어간 뒤 피라미드 프리즘에 의해 반사되어 간섭계 반사경으로 들어가는 경로이며, 레이저 트래커의 방출광은 다른 피라미드 프리즘으로 들어가 피라미드 프리즘에 의해 반사된 후 타겟 볼로 들어가는 경로입니다. 간섭계의 레이저 광과 트래커의 대응 광선이 동일한 직선상에 있지 않을 때 아베 오차(Abbe error)가 발생합니다. 이동 플랫폼의 어떠한 기울어짐(피치 또는 트위스트)도 두 레이저 측정 시스템 모두에 아베 오차를 유발할 수 있습니다. 이러한 이동 플랫폼의 기울기 측정은 주로 선형 가이드 레일의 직선도 및 평탄도와 같은 여러 매개변수로 특징지어지며, 이를 정량화하는 것은 매우 어렵습니다.
그림 5는 아베 오차(Abbe error)의 모식도를 나타내며, 여기서 간섭계에서 나오는 레이저 빔은 참조 경로로, 레이저 트래커에서 나오는 빔은 측정 경로로 사용됩니다. 두 레이저 빔 사이에는 일정한 편차 거리 L(아베 암)이 존재합니다. 이동 플랫폼이 공간상에서 기울어짐에 따라 편차 각도 α가 발생하며, 이로 인해 아베 오차 값 T가 생성됩니다. 기하학적 관계는 다음과 같이 표현됩니다:
tan α ≈ T / L. (1)
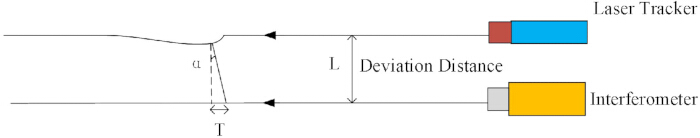
그림 5: 레이저 트래커를 사용하여 측정한 Abbe 오차의 모식도. 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
표 1은 스틸 자를 이용한 측정에서 얻은 각도 및 편차 거리에 의한 Abbe 오차 값을 보여줍니다. 이러한 결과는 광선과 두 기기 사이의 거리가 결과적인 Abbe 오차에 지배적인 영향을 미친다는 것을 나타냅니다. 또한, 표 1의 결과는 200 mm Abbe 암의 Abbe 오차 민감도가 5 mm Abbe 암보다 40배 높음을 보여주며(0.96 mm/arcsec 대 0.024 mm/arcsec), 이는 Abbe 암의 길이를 줄임으로써 각도 기울기 오차의 증폭 효과를 현저히 감소시키고 뚜렷한 Abbe 오차 감소를 달성할 수 있음을 입증합니다. 이중 피라미드 프리즘을 사용하는 경우, 광선 간의 오프셋 거리는 약 200 mm입니다. 그러나 본 연구에서 단일 피라미드 프리즘을 사용하면 두 기기가 동일한 피라미드 프리즘을 공유하게 되어, 빔 간의 편차 거리를 5 mm 이내로 조정할 수 있으며 Abbe 오차의 영향을 40배 감소시킬 수 있습니다. 또한, 피라미드 프리즘을 사용하는 경우 이동 플랫폼의 기울기로 인한 영향이 크게 줄어듭니다.
| 각도 α (″) | 편차 거리 (mm) | |||
| 5 (단일 피라미드 프리즘) | 200 (이중 피라미드 프리즘) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
표 1: 각도 및 편차 거리에 의해 발생하는 아베 오차 값(µm).
그림 6A는 피라미드 프리즘의 물리적 이미지를 보여주며, 피라미드 프리즘에 입사 및 출사하는 빛의 경로는 그림 6B에 예시되어 있습니다. 그림 6B에 묘사된 바와 같이, 트래커의 입사광은 입사광 1이며, 나가는 빔은 출사광 1로 지정됩니다. 레이저 간섭계의 입사 빔은 입사광 2로 표시되며, 그 출사 빔은 출사광 2로 지정됩니다. 공간상에서 입사광 1과 출사광 1의 중심선은 통합 광로 3이며, 입사광 2와 출사광 2에 의해 형성된 공간상의 중심선은 통합 광로 4입니다. 통합 광로 3과 통합 광로 4는 공간상에서 서로 인접해 있으며, 피라미드 프리즘의 중심에 가깝게 위치하는데, 이는 아베 오차(Abbe error)를 더욱 줄이는 핵심 요인입니다.
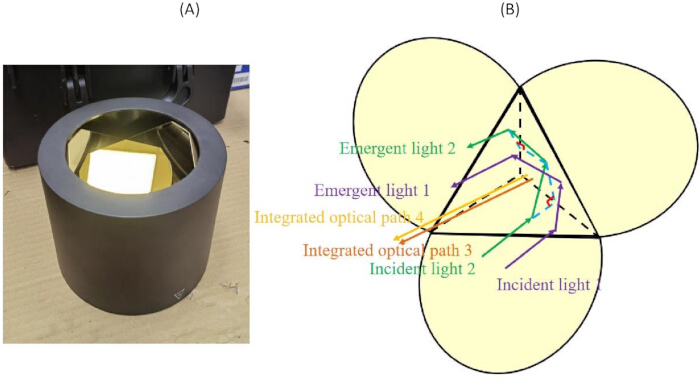
그림 6: 피라미드 프리즘의 모식도. (A) 피라미드 프리즘의 실제 이미지. (B) 피라미드 프리즘의 광로도. 여기를 클릭하여 이 그림의 확대 버전을 확인하십시오.
또한, 아베 오차(Abbe error)의 발생 메커니즘은 전통적인 측정 도구(예: 버니어 캘리퍼스)와 동일하며, 둘 다 아베 암(Abbe arm)의 길이에 의해 발생한다는 점에 유의해야 합니다. 모션 플랫폼의 다양한 비틀림 및 피칭 운동은 레이저 트래커의 측정값과 레이저 간섭계의 이론값 사이에 편차를 유발하며, 아베 암의 길이가 길수록 두 값 사이의 불일치가 커집니다. 따라서 본 연구에서는 여전히 아베 암의 길이를 줄이는 것을 주요 보정 방법으로 채택하였습니다. 실험에서 실시간 경사 센서를 보정에 사용할 수 없었으므로 비교 측정은 가능하지 않았습니다. 또한, 불확도 분석 결과 프리즘 각도 오차가 측정 결과에 미치는 영향은 거의 무시할 수 있는 수준인 것으로 나타났습니다.
단일 피라미드 프리즘 시스템의 불확도 분석은 레이저 간섭계 오차, 환경 보정 오차, 프리즘 각도 오차, 가이드 레일 직선도 오차, 빔 정렬 오차의 다섯 가지 측면을 고려하여 수행되었으며, 세부 내용은 다음과 같다. 레이저 간섭계의 지시 오차는 (0.03 + 0.5L) µm이고, 표준 측정 불확도는 2 × 10⁻⁸ × L이므로, 레이저 간섭계에 의해 도입된 표준 불확도는 u1 = 1 × 10⁻⁸ × L이다. 환경 보정은 주로 온도, 습도, 기압의 세 가지 요인을 포함한다. 이에 따라 도입되는 불확도는 약 u2 = 5.8 × 10⁻⁸ × L이며, 상세히 살펴보면 레이저 간섭계의 광로 평균 온도 측정 오차는 0.1 °C로 균등 분포로 처리하여 93.0 × 10⁻8 L × 0.1/sqrt(3) = 5.4 × 10⁻8 L이 된다. 표준 간섭계의 광로 기압 측정 오차는 11 Pa로 균등 분포로 처리하여 0.2683 × 10⁻8 L × 11/sqrt(3) = 1.7 × 10⁻8 L이 된다. 광로 내 공기 수증기 분압의 측정 오차는 40 Pa로 균등 분포로 처리하여 0.0371 × 10⁻8 L × 40/sqrt(3) = 0.9 × 10⁻8 L이 된다. 피라미드 프리즘의 각도 오차는 0.2”에 달하며, 광선이 피라미드 프리즘 내부에서 세 번 반사되므로 종합 각도 오차는 3배로 증폭된다. 전범위 길이 80 m를 대입하면 u3는 약 0이며, 이는 u3 = 80000/cos(3 × 0.2'') mm - 80000 mm 식에 의해 계산된다. 가이드 레일의 전범위 직선도 오차 S는 약 0.4 mm이며, 이에 따라 도입되는 측정 불확도는 u4 = sqrt(800002 + S2) mm - 80000 mm로 계산되며, 데이터를 대입하면 이 역시 약 0이 된다. 빔 정렬로 인한 오차는 측정 반복성에 영향을 미친다. 단일 피라미드 프리즘 측정의 경우 반복성을 0.4 µm로 간주하여 u5 ≈ 0.4 µm가 된다. 이상의 다섯 가지 요소를 결합하면, 단일 피라미드 프리즘 측정 시스템의 확장 불확도는 U = 2 × sqrt(u12 + u22 + u32 + u42 + u52)로 구해지며, 데이터를 대입하여 정리하면 U ≈ 0.2 µm + 0.1 × 10⁻⁶ × L (k = 2)가 된다. 여기서 k는 약 95%의 신뢰 수준에 해당하는 포함 인자이다.
결과
실험 데이터는 네 부분으로 나뉩니다: 이중 범위 확장 측정 실험, 이중 피라미드 프리즘을 이용한 레이저 트래커의 반복성 실험, 이중 범위 측정 실험, 그리고 단일 피라미드 프리즘을 이용한 레이저 트래커의 반복성 실험입니다.
그림 1에 예시된 교정 시스템을 사용할 때, 두 장비의 출력 빔은 각각 별도의 피라미드 프리즘에 의해 수신됩니다. 각 측정 지점에서 두 장비로 측정한 결과는 표 2에 나타나 있습니다. 이는 첫 번째 테스트 그룹에서 두 개의 피라미드 프리즘을 사용한 레이저 트래커의 이중 범위 측정 결과입니다. 표 2를 분석하면, 이중 피라미드 프리즘을 사용할 때 레이저 트래커의 최대 지시 오차는 전체 측정 범위에서 37m 지점에서 -36.0µm에 도달함을 알 수 있습니다. 이때 가이드 레일의 해당 위치는 18m입니다.
| 가이드 레일 위치 (m) | 레이저 트래커 측정값 (mm) | 레이저 간섭계 측정값 (mm) | 지시 오차 (μm) | 가이드 레일 위치 (m) | 레이저 트래커 측정값 (mm) | 레이저 간섭계 측정값 (mm) | 지시 오차 (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
표 2: 80m 이내에서 이중 피라미드 프리즘을 장착한 트래커의 이중 거리 측정 결과 (그룹 1).
이중 피라미드 프리즘 구성에서 지시 오차는 아베 암(Abbe arm)과 두 측정 광로를 따라 발생하는 서로 다른 기하학적 편차에서 기인합니다. 측정 지시 오차의 모든 요인 중에서 아베 암에 의해 도입되는 아베 오차가 지배적입니다. 빔의 공간적 분리는 필연적으로 추가 오차를 유발하지만, 입사광과 출사광을 대칭적으로 배치하면 이러한 오차를 상당히 억제할 수 있습니다. 각 지점에서 두 장비로부터 얻은 측정 데이터는 표 3에 나열되어 있습니다. 이 결과는 이중 피라미드 프리즘을 적용했을 때 레이저 트래커의 전체 측정 범위 내에서 트래커의 최대 지시 오차가 36 m 위치에서 -32.2µm임을 나타냅니다. 표 2와 표 3의 데이터를 비교하면, 최대 지시 오차는 -36.0µm인 것으로 나타났습니다.
| 가이드 레일 위치 (m) | 레이저 트래커 측정값 (mm) | 레이저 간섭계 측정값 (mm) | 지시 오차 (μm) | 가이드 레일 위치 (m) | 레이저 트래커 측정값 (mm) | 레이저 간섭계 측정값 (mm) | 지시 오차 (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
표 3: 80m 이내에서 이중 피라미드 프리즘을 이용한 트래커의 이중 범위 측정 결과(그룹 2).
그림 7은 이중 피라미드 프리즘이 장착된 레이저 트래커의 이중 범위 지시 오차 측정 결과를 보여주며, 이러한 오차 데이터를 더욱 직관적이고 명확하게 제시합니다.
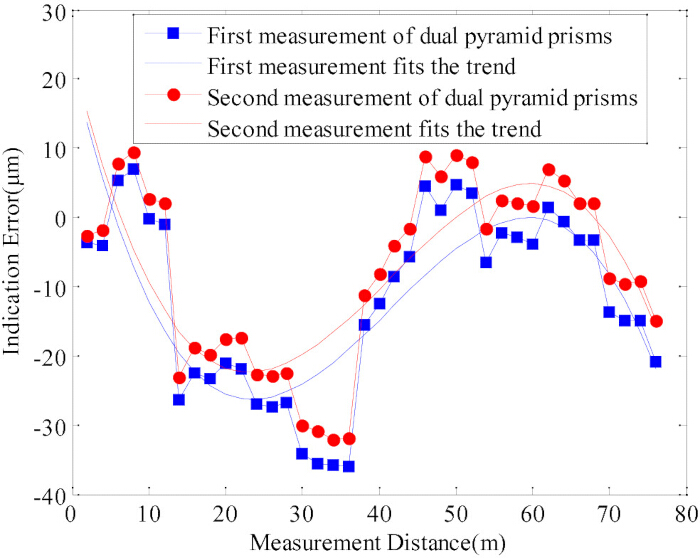
그림 7: 이중 피라미드 프리즘을 이용한 레이저 트래커의 이중 범위 표시 오차도. 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
또한, 38개의 측정 지점 중에서 30번째, 33번째, 35번째 측정 지점이라는 세 개의 2차 측정 지점이 각각 선택되었습니다. 모든 반복성 테스트 지점에서 트래커가 얻은 초기 측정값은 Table 4에 요약되어 있으며, 이는 60m, 66m 및 70m 위치(피라미드 프리즘의 1차 측정)에서의 레이저 트래커 평균 및 표준 편차에 해당합니다. 60m 위치에서 측정된 트래커의 평균은 59999.9287mm이며, 해당 표준 편차는 0.18µm입니다. 66m 측정 위치의 경우, 레이저 트래커에 기록된 평균값은 65999.9924mm이며, 표준 편차는 0.12µm입니다. 70m 위치에서 레이저 트래커의 측정 평균은 69999.9523mm이고, 표준 편차는 0.16µm입니다. 데이터에 따르면, 트래커는 60m 위치에서 가장 높은 표준 편차를 보였으며 66m에서 가장 낮은 표준 편차를 보였습니다.
| 측정 횟수 | 레이저 트래커 표시값 (mm) | 측정 횟수 | 레이저 트래커 표시값 (mm) | 측정 횟수 | 레이저 트래커 표시값 (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| 평균 | 59999.9287 | 평균 | 65999.9924 | 평균 | 69999.9523 |
| 표준 편차 | 0.18 × 10⁻³ | 표준 편차 | 0.12 × 10⁻³ | 표준 편차 | 0.16 × 10⁻³ |
표 4: 이중 피라미드 프리즘을 이용한 60m, 66m 및 70m 위치에서의 단일 지점 반복성 (그룹 1).
레이저 트래커의 2차 측정 데이터는 표 5에 표시되어 있으며, 여기에는 60m, 66m 및 70m 측정 위치에서의 평균 및 표준 편차(이중 피라미드 프리즘을 이용한 두 번째 측정 그룹)가 기록되어 있습니다. 표준 편차의 최대값과 최소값은 각각 0.21µm와 0.14µm입니다. 두 번의 반복 측정을 통해 최대 표준 편차가 0.21µm라는 결론을 내릴 수 있습니다.
| 측정 횟수 | 레이저 트래커 표시값 (mm) | 측정 횟수 | 레이저 트래커 표시값 (mm) | 측정 횟수 | 레이저 트래커 표시값 (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| 평균 | 59999.9363 | 평균 | 65999.9995 | 평균 | 69999.9601 |
| 표준 편차 | 0.16 × 10⁻³ | 표준 편차 | 0.21 × 10⁻³ | 표준 편차 | 0.14 × 10⁻³ |
표 5: 이중 피라미드 프리즘(그룹 2)을 사용한 60 m, 66 m 및 70 m 위치에서의 단일 지점 반복성.
각 측정 지점에서 두 장치로 얻은 판독값은 표 6에 요약되어 있습니다. 이 결과는 두 장치의 광학 경로가 동일한 수직 평면에서 평행하다는 조건 하에 얻은 것입니다. 여기에는 첫 번째 그룹에서 단일 피라미드 프리즘을 사용한 트래커의 듀얼 레인지 테스트 결과가 제시되어 있습니다. 표 6의 결과를 분석하면, 단일 피라미드 프리즘을 사용했을 때 트래커의 최대 지시 오차는 전체 측정 범위에서 3m 지점에서 발생하며 -2.7µm인 것으로 나타났습니다.
| 가이드 레일 위치 (m) | 레이저 트래커 측정값 (mm) | 레이저 간섭계 측정값 (mm) | 지시 오류 (μm) | 가이드 레일 위치 (m) | 레이저 트래커 측정값(mm) | 레이저 간섭계 측정값 (mm) | 표시 오차 (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
표 6: 80 m 이내의 단일 피라미드 프리즘을 이용한 트래커의 이중 범위 측정 결과 (그룹 1).
표 7은 하나의 피라미드 프리즘이 장착된 레이저 트래커의 이중 범위 측정 결과를 나타냅니다. 표 7의 결과 분석에 따르면, 단일 피라미드 프리즘을 사용할 때 레이저 트래커의 전체 측정 범위 내에서 최대 지시 오차는 5m 위치에서 -2.5µm로 나타났습니다. 표 6과 표 7을 비교하면, 해당 기기의 최대 지시 오차는 -2.7µm입니다.
| 가이드 레일 위치 (m) | 레이저 트래커 측정값 (mm) | 레이저 간섭계 측정값 (mm) | 지시 오차 (μm) | 가이드 레일 위치 (m) | 레이저 트래커 측정값 (mm) | 레이저 간섭계 측정값 (mm) | 지시 오차 (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
표 7: 80 m 이내의 단일 피라미드 프리즘을 이용한 추적기의 이중 범위 측정 결과 (그룹 2).
그림 8은 단일 피라미드 프리즘을 사용하는 트래커의 두 가지 지시 오차에 대한 이중 범위 측정 결과를 보여줍니다. 이러한 결과는 측정 거리가 증가함에 따라 측정된 지시 오차가 점진적으로 감소함을 나타내며, 이는 어느 정도의 설치 오차가 존재함을 의미합니다.
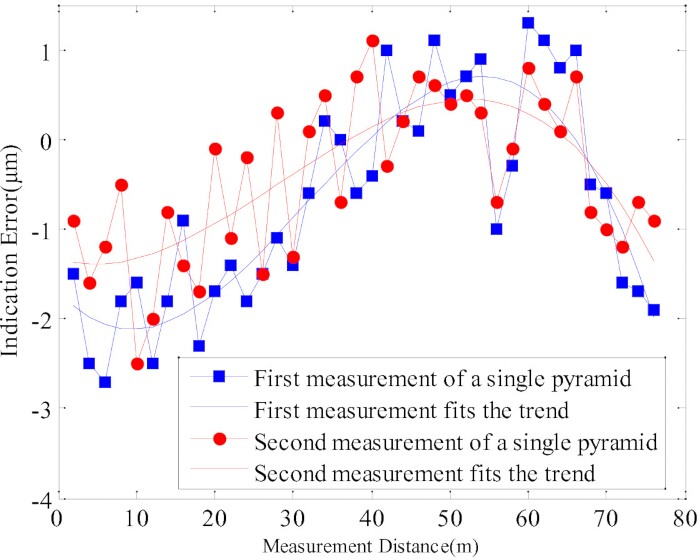
그림 8: 단일 피라미드 프리즘을 사용한 레이저 트래커의 이중 범위 표시 오류 도식. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
그림 9 각각 이중 피라미드 프리즘과 단일 피라미드 프리즘을 사용한 레이저 트래커의 이중 범위 표시 오차 대비를 보여줍니다(각각 두 세트의 측정값). ~을 참고하여 그림 7 및 그림 8간섭계의 발광부와 트래커의 발광부에서 나오는 빛을 동일한 피라미드 프리즘으로 수신하면, 트래커의 지시 오차가 현저히 감소하며 트래커의 교정 정밀도가 효과적으로 향상됩니다.
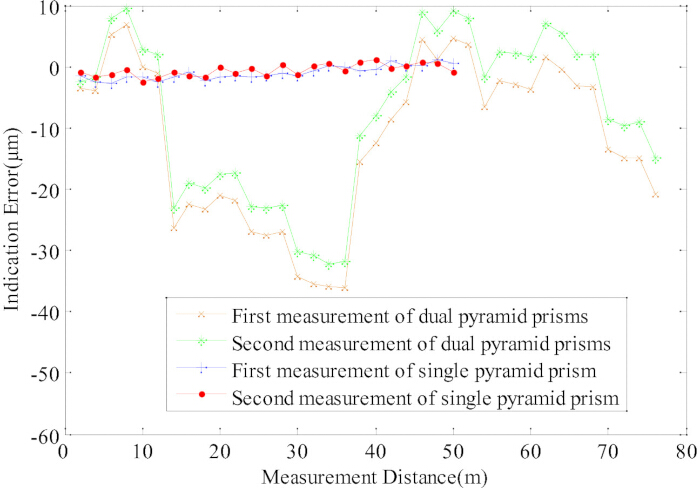
그림 9: 이중 피라미드 프리즘과 단일 피라미드 프리즘 간의 이중 범위 표시 오차 비교 (각각 2회 측정). 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
38개의 측정 지점 중 30번째, 33번째, 35번째 측정 지점을 각각 세 개의 반복성 측정 지점으로 선정하였다. 각 반복성 측정 지점에서 레이저 트래커로 기록한 초기 측정값은 표 8에 나열되어 있으며, 이는 60m, 66m, 70m 거리(단일 피라미드 프리즘을 사용한 첫 번째 그룹)에서의 해당 통계 지표를 포함한다. 트래커는 60m 스테이션에서 평균 측정값 59999.9156mm와 표준 편차 0.40µm를 나타냈다. 66m 위치에서 레이저 트래커의 측정 평균값은 65999.9845mm이며, 표준 편차는 0.64µm이다. 70m 위치에서 트래커의 측정 평균값은 69999.8993mm이며, 표준 편차는 0.63µm이다. 데이터에 따르면 트래커의 표준 편차는 66m 위치에서 0.64µm로 가장 높게 나타났다.
| 측정 횟수 | 레이저 트래커 지시값 (mm) | 측정 횟수 | 레이저 트래커의 지시값(mm) | 측정 횟수 | 레이저 트래커의 지시값 (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| 평균 | 59999.9156 | 평균 | 65999.9845 | 평균 | 69999.8993 |
| 표준 편차 | 0.40 × 10⁻³ | 표준편차 | 0.64 × -3 | 표준 편차 | 0.63 × 10⁻³ |
표 8: 단일 피라미드 프리즘(그룹 1)을 사용한 60 m, 66 m 및 70 m 위치에서의 단일 지점 반복성.
표 9는 단일 피라미드 프리즘을 사용한 두 번째 테스트 그룹의 60m, 66m 및 70m에서의 단일 지점 반복성을 반영하는 레이저 트래커의 두 번째 측정 데이터를 나타냅니다. 최대 표준 편차는 70m 위치에서 나타나며, 표준 편차 값은 0.58µm입니다.
| 측정 횟수 | 레이저 트래커 지시값 (mm) | 측정 횟수 | 레이저 트래커의 지시값(mm) | 측정 횟수 | 레이저 트래커 지시값 (mm) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| 평균 | 59999.9166 | 평균 | 65999.9691 | 평균 | 69999.9186 |
| 표준 편차 | 0.55 × 10font6">-3 | 표준 편차 | 0.52 × 10⁻³ | 표준 편차 | 0.58 × 10⁻³ |
표 9: 단일 피라미드 프리즘을 이용한 60m, 66m 및 70m 위치에서의 단일 지점 반복성 (그룹 2).
데이터 가용성:
본 연구를 뒷받침하는 원시 데이터는 보충 파일 1에 포함되어 있습니다.
토론
본 논문은 레이저 트래커의 교정 및 측정 시스템을 조사하며, 피라미드 프리즘을 사용할 때 레이저 간섭계와 레이저 트래커의 광로 조정 방법을 상세히 설명합니다. 본 연구에서는 피라미드 프리즘을 통해 레이저 트래커의 광로를 굴곡시켰습니다. 피라미드 프리즘의 개수가 하나 또는 두 개인지와 관계없이, 피라미드 프리즘이 단위 거리만큼 이동할 때 간섭계와 레이저 트래커의 측정값은 두 단위 거리만큼 변화합니다. 이는 본 논문에서 제안한 두 가지 측정 방법의 공통된 특징이며, 두 방법 모두 레이저 트래커의 교정 요구 사항을 충족할 수 있습니다. 두 방법의 차이점은 두 개의 피라미드 프리즘을 사용할 때 트래커의 지시 오차가 상대적으로 크며, 최대 지시 오차가 최대 -36.0µm에 달한다는 점임을 발견했습니다. 피라미드 프리즘을 사용하면 아베 오차가 감소합니다. 이러한 결과는 레이저 트래커의 지시 오차가 최대 -2.7µm로 낮게 유지됨을 명확히 보여줍니다. 이때 최대 지시 오차는 10배 이상 감소했습니다. 반복성 측정 실험에서 서로 다른 위치에서 레이저 트래커를 10회 측정한 결과, 두 개의 피라미드 프리즘을 사용했을 때 트래커의 반복성은 0.21µm였으며, 하나의 피라미드 프리즘을 사용했을 때 트래커의 반복성은 0.64 µm였습니다. 단일 프리즘을 채택하면 지시 오차는 현저히 감소하는 반면 반복성은 약간 저하됩니다. 이는 레이저 트래커의 측정 결과가 전반적으로 레이저 간섭계의 공칭값에 더 가깝다는 것을 나타냅니다. 저하된 반복성은 트래커 측정값이 간섭계의 공칭값에 근접할 때 측정 중 시스템 안정성이 부족함을 반영할 뿐입니다. 이러한 불안정성은 단일 피라미드 프리즘을 사용하여 이동한 후 진동, 온도 및 기타 영향 요인에 대해 이동 플랫폼의 민감도가 높아지기 때문에 발생할 수 있으며, 본 실험에서 지시 측정 오차가 수십 배 감소한 것은 본 연구의 주요한 연구 가치를 구성합니다.
이러한 장점에도 불구하고 본 연구에는 몇 가지 한계점이 여전히 존재합니다. 예를 들어, 본 연구에서는 선형성으로 인해 발생하는 코사인 오차 및 스테이지 자세 변화와 같은 오차 성분을 고려하지 않았으며, 이러한 요인들은 향후 상세히 조사될 예정입니다. 현재의 연구는 주로 축 방향 Abbe 오차 억제에 집중하고 있으며, 확장 범위 조건에서의 횡방향 오차의 영향은 충분히 연구되지 않았습니다. 또한, 온도, 습도 및 공기 난류 조건이 변화하는 환경에서 시스템의 장기 안정성과 환경 적응성에 대한 추가 검증이 필요합니다12. 이 경우, 제안된 가설을 검증하고 결론의 신뢰성을 높이기 위해 대안적인 접근 방식을 채택할 수 있으며, 예를 들어 비교 측정을 위한 기준 표준으로 더 정밀한 레이저 간섭계를 사용할 수 있습니다. 또한, 교차 검증을 수행하기 위해 멀티 트래커 네트워크 측정 시스템이나 대형 삼차원 측정기(CMM)를 적용할 수 있습니다. 이러한 방법들은 프리즘 기반 범위 확장 교정 전략의 효과와 보편성을 확인하는 보완적인 증거를 제공할 수 있습니다. 제안된 방법은 대규모 정밀 제조 및 측정 분야에서 중요한 가치와 폭넓은 응용 가능성을 보여주며, 항공기 조립 시의 레이저 트래커 교정, 로봇 위치 정밀도 검출, 공작 기계 정밀도 검증 및 대형 부품의 인시투(in-situ) 측정에 적합합니다22. 특히 공간이 제한된 실험실이나 산업 현장에서 이 방법은 긴 가이드 레일 없이도 고정밀 교정을 달성하여 구축 비용을 크게 절감하고 교정 효율을 향상시킵니다23.
향후 연구는 다음과 같은 몇 가지 방향에 집중할 예정입니다: 조작상의 어려움을 줄이기 위한 자동 광 경로 조정 시스템 개발, 축 방향 및 횡방향 오차를 모두 포함하는 종합적인 오차 모델 수립, 환경적 간섭에 대응하는 실시간 오차 보정 전략 연구, 다축 및 동적 측정 시나리오로의 방법론 확장, 그리고 제안된 방식을 머신 비전 또는 레이저 스캐닝 기술과 통합하여 더 높은 효율성과 정밀도의 측정 및 교정을 달성하는 것입니다.
공개 사항
저자들은 공개할 사항이 없습니다.
감사의 글
본 연구는 중국 국가자연과학재단(National Natural Science Foundation of China, 51775433)의 지원을 받아 수행되었습니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 가이드 레일 | / | / | 선형 가이드 (총 길이 54 m) |
| 레이저 간섭계 | Renishaw plc | XL-80 | 비교 데이터 제공 (인증서: 202603107819) |
| 레이저 트래커 | Hexagon Group | AT930 | 측정 데이터 제공 |
| 프리즘 | 주문 제작 | 주문 제작 | 직경 100 mm (인증서: CDjd2024-00977) |
참고문헌
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.