본 연구에서는 모의 미세중력 환경의 생리적 흐름 조건 하에서 혈관 내피 세포를 배양하기 위한 기포 없는 폐쇄 루프 미세유체 장치의 설계, 조립 및 작동 프로토콜을 제시합니다.
방법 논문
모의 미세중력 하 생리적 흐름 조건에서의 혈관내피세포 연속 배양을 위한 플랫폼
29 조회수
⸱
2026년 9월 11일
이 논문에서
요약
초록
미세생리시스템(MPS)은 인체 조직의 구조와 기능을 재현하는 가치 있는 in vitro 모델입니다. 구체적으로, 미세유체 기술이 통합된 조직 칩 또는 장기 칩은 세포의 성장과 발달을 실시간으로 모니터링할 수 있게 하는 동시에 생체 내(in vivo)의 기계적 및 생화학적 환경을 복제합니다. 이러한 시스템은 국제우주정거장(ISS)과 같은 우주 공간으로 보내어 우주 여행이 인체에 미치는 영향을 조사할 수 있으므로 우주 비행 연구에 특히 유용할 수 있습니다. MPS의 성공을 가로막는 주요 장애물은 기포의 형성이며, 이는 미세중력 환경에서 더욱 두드러질 수 있습니다. 본 논문에서는 모사 미세중력(예: 랜덤 포지셔닝 머신 또는 클리노스탯에서 작동)에서 사용하기 위한 미세생리 세포 배양 시스템의 설계, 조립 및 작동에 대해 설명합니다. 유체 회로에 방향 독립적 기포 트랩을 통합하는 것이 미세중력에서 공기 방울을 제거하고 장기적인 혈관 내피 세포 배양을 가능하게 하는 데 매우 효과적임이 입증되었습니다. 이 폐쇄 루프 방식의 방향 독립적 미세유체 시스템은 미세중력과 유동의 결합 효과를 모사하기 위한 조직 칩 또는 장기 칩의 기포 없는 작동이나 우주 임무 배포에 사용될 수 있습니다.
서론
현재 조사 중인 여러 기전을 통해, 기계적 힘이 세포 기능과 건강 및 질병 사이의 미세한 균형을 유지하는 데 결정적인 역할을 한다는 사실이 잘 확립되어 있습니다1. 모든 환경적 스트레스 중에서 중력은 독특하며, 대부분의 생의학 과학에서는 당연히 일정하고 불변하는 벡터로 가정됩니다. 하지만 우주 비행은 유기체의 행동이 지구상에서와 다를 수 있는 독특한 미세중력 환경을 제공합니다. 동물 및 인체 피험자를 대상으로 한 우주 비행 실험은 생리학적 변화가 현저하게 나타남을 보여주며, 이는 세포 및 유기체 항상성에서 중력이 갖는 역할을 강조합니다2.
최근 NASA와 기타 민간 기관들은 우주 임무에 배치하기 위한 조직 칩(또는 장기 칩) 개발에 상당한 관심을 보여 왔습니다.3조직 칩은 다음을 모방하도록 설계되었습니다. 생체 내 구조를 통해 미세중력과 우주 방사선이 생리학적 및 기전적으로 미치는 영향을 높은 충실도로 모델링할 수 있게 합니다.4공여체 유래 세포를 활용함으로써, 조직 칩은 우주비행사의 미세중력 및 우주 방사선에 대한 민감도를 조사하고 예방적 대응책을 개발하는 데에도 사용될 수 있습니다.5지난 5년 동안 뇌, 간, 장, 혈관, 심장, 신장 및 폐를 포함한 여러 장기 시스템이 조직 칩을 통해 모델링되어 ISS에 탑재되었습니다.6. 생체 내장기들은 혈관계에 의해 서로 다른 정도로 관류되며, 이는 해당 장기의 생리학적 특성을 결정합니다. 예를 들어, 간은 혈관 분포가 매우 높지만 연골은 훨씬 낮습니다. 따라서 체외에서 장기 기능을 정확하게 재현하기 위해서는, 장기 칩 시스템 개발 시 조직과 세포 내에 유체 흐름을 통합하는 것이 중요한 고려 사항입니다.
미세유체 기술은 장기 칩 시스템 내의 세포 및 조직에 관류를 수행하는 데 사용되어 왔습니다.7,8적절한 유체 흐름 수준은 시스템 내로의 영양분 운송과 노폐물 제거를 지원할 뿐만 아니라, 세포가 겪는 생리적 전단 응력을 유지합니다. 그러나 소형 치수에서는 상 경계면에서 기포가 지속적인 문제를 일으켜 부정확한 측정, 손상 및 폐쇄로 이어집니다.9이 문제를 완화하기 위해, 능동형(예: 진공 탈기 또는 음향 및 열과 같은 외부 장) 및 수동형(예: 표면 특성에 의존하는 반투과성 막) 설계의 버블 트랩이 사용되어 왔다.10,11그러나 이러한 미세유체 기포 제거기 설계는 장치 제작의 복잡성을 증가시키고 시료의 무결성을 훼손하며, 막힘 및 차단벽 파손을 초래합니다. 이러한 문제는 핵 생성과 기포 형성이 훨씬 더 두드러지게 나타나는 우주 환경에서 더욱 악화되며, 지구상에서 효과적이었던 기포 완화 전략들은 대부분 효과가 없게 됩니다.12지상 기반 미세중력 모사 환경은 회전벽 용기(RWV) 또는 무작위 위치 결정 장치(RPM)와 같은 장치를 사용하여 생성할 수 있습니다.13,14흥미롭게도, RPM에서는 중력 벡터가 지속적으로 재지향되어 시료에 가해지는 시간 평균 순 중력 자극이 거의 0이 됩니다. 당사는 최근 RPM을 이용한 모사 미세중력 환경 하의 혈관 내피세포 관류 배양을 위한 방향 독립적 기포 트랩의 설계, 제작 및 응용에 대해 보고한 바 있습니다.15본 논문에서는 방향 무관 기포 제거 장치를 이용한 폐쇄 루프 관류 시스템의 단계별 조립 및 작동 방법을 설명하고, 모의 미세중력 하의 연속 세포 배양 모델로서 인간 제대정맥 내피세포 배양에 대한 적용 가능성을 입증합니다.
폐쇄 루프 시스템은 주파수 및 전압 제어 방식의 마이크로펌프 작동을 위한 모터 드라이버가 포함된 마이크로컨트롤러, 액체 유량 센서, 버블 트랩15, 그리고 부착성 혈관 내피 세포가 포함된 미세유체 채널로 구성됩니다. 세부 구성 요소는 재료 표에 상세히 기재되어 있습니다. 아래의 프로토콜은 시스템 전자 장치 조립(단계 1), 유체 시스템 조립(단계 2), 멸균 및 프라이밍(단계 3 및 4), 미세유체 세포 배양 통합(단계 4), 마이크로펌프 및 컨트롤러 조립(단계 5), 그리고 인클로저 내 전체 시스템 조립(단계 6) 과정을 설명합니다. 폐쇄 루프 유동 시스템은 맞춤 제작된 인클로저를 사용하여 미세중력을 모사하기 위해 RPM 상단에 설치되었습니다(단계 7).
프로토콜
1. 시스템 전자 장치
- 펌프 드라이버를 “mp-Highdriver4”라고 표시된 지정된 소켓의 마이크로컨트롤러에 연결하십시오.
- “CH1 CH2”라고 표시된 펌프 드라이버 측면의 지정된 위치에 펌프 케이블 하나를 연결하십시오.
- 마이크로펌프 하나를 펌프 케이블 포트 중 하나에 연결하십시오. 마이크로펌프를 완전히 삽입하려면 흰색 연결 포트를 유색 전선 반대 방향으로 살짝 당겨야 합니다. 마이크로펌프가 연결 포트에 완전히 삽입되면, 흰색 연결 포트를 유색 전선 쪽으로 다시 살짝 밀어 마이크로펌프를 고정하십시오.
- 매크로-미니 USB 케이블을 사용하여 Nano 보드를 연결하십시오. 마이크로컨트롤러 애플리케이션이 설치된 컴퓨터에.
- 나사산 바브 어댑터 피팅 두 개를 액체 유량 센서 하나의 양 끝에 고정하십시오. 액체 유량 센서를 사용하여 액체 유량 데이터를 모니터링하고 기록하십시오. 조립된 시스템은 다음에서 확인할 수 있습니다. 그림 1.
참고: 섹션 1의 모든 구성 요소는 손상되었거나 성능이 저하되기 시작하는 경우와 같이 필요한 경우에만 교체하면 됩니다.
2. 시스템 유체 연결
- 프라이밍 단계 동안 방향 독립형 기포 트랩 공동을 실험용 작동 유체로 최대 용량의 약 80%까지 채웁니다.
참고: 이 충전 수준은 유입 및 유출 포트를 작동 유체에 잠긴 상태로 유지하면서 더 높은 기포 포집률을 가능하게 합니다. 방향 독립형 기포 트랩은 중심 부근에 폐루프 유동 시스템과 직접 연결되는 두 개의 측면 포트가 있으며, 개방 시 공동을 추가로 채울 수 있는 Luer 호환 상단 포트가 있습니다. 실험 시작 전, 완전히 밀폐된 시스템을 보장하기 위해 Teflon 테이프와 Luer 플러그를 조합하여 방향 독립형 기포 트랩의 상단 포트를 완전히 밀봉하는 것이 매우 중요합니다. - 모든 유동 루프 구성 요소를 서로 연결하기 위해 10 cm 길이의 PVC 튜빙(1.59 mm I.D. × 3.18 mm O.D.) 4개를 절단합니다.
- PVC 튜빙 한 개를 마이크로펌프의 배출구(화살표 표시가 유입구에서 배출구로의 유동 방향을 나타냄)에 연결합니다. 3 mm 검정색 나일론 원형 스페이서(3.2 mm I.D.) 하나를 PVC 튜빙 주위에 사용하여 튜빙을 마이크로펌프에 완전히 고정합니다. PVC 튜빙의 반대쪽 끝을 방향 독립형 기포 트랩의 어느 한쪽 측면 포트에 연결합니다.
- 두 번째 PVC 튜빙 을 사용하여 방향 독립형 기포 트랩의 나머지 측면 포트를 액체 유량 센서의 유입구 바브 어댑터 피팅(화살표 표시가 유입구에서 배출구로의 유동 방향을 나타냄)에 연결합니다.
- 세 번째 PVC 튜빙을 사용하여 액체 유량 센서의 배출구 바브 어댑터 피팅(즉, 화살표가 가리키는 쪽)을 엘보우 Luer 커넥터 하나에 연결합니다.
- 마지막 PVC 튜빙을 동일한 마이크로펌프의 유입구(화살표 표시가 유입구에서 배출구로의 유동 방향을 나타냄)에 연결합니다. 3 mm 검정색 나일론 원형 스페이서(3.2 mm I.D.) 하나를 PVC 튜빙 주위에 사용하여 튜빙을 마이크로펌프에 완전히 고정합니다. PVC 튜빙의 반대쪽 끝을 엘보우 Luer 커넥터 하나에 연결합니다.
참고: 모든 튜빙은 매 실험 사이에 교체해야 합니다.
3. 실험 준비 및 시스템 멸균
- 세포 배양의 완전한 무균 상태와 안전성을 보장하기 위해 멸균 과정을 위한 생물안전작업대를 준비하십시오.
- 70% 에탄올이 담긴 50 mL 자립형 원심분리 튜브 하나와 멸균 세포 배양수가 담긴 50 mL 자립형 원심분리 튜브 하나를 준비하십시오.
- 마이크로컨트롤러를 작은 플라스틱 봉투에 넣되, 펌프 케이블과 마이크로펌프는 봉투 밖으로 나오게 하십시오. 전자 부품을 보호하기 위해 케이블 타이를 사용하여 플라스틱 봉투를 밀봉하십시오.
- 70% 에탄올 분무기와 종이 타월을 사용하여 모든 유체 루프 구성 요소의 외관과 모든 기타 실험 재료를 멸균하십시오. 전기 커넥터에는 70% 에탄올 분무기를 사용하지 마십시오. 각 구성 요소와 재료를 70% 에탄올로 닦아낸 직후에 생물안전작업대 내부로 옮기십시오.
- 매크로-미니 USB 케이블을 사용하여 모바일 컴퓨터 스테이션을 마이크로컨트롤러에 연결하고, 마이크로컨트롤러 전용 컴퓨터 애플리케이션을 실행하여 두 마이크로펌프의 주파수를 100 Hz, 전압을 240 V로 각각 설정하십시오. 마이크로펌프를 유지하십시오. 꺼짐.
- 마이크로펌프에 연결된 엘보우 루어 커넥터를 70% 에탄올이 담긴 50mL 자립형 원심분리 튜브에 직접 담급니다. 동일한 유체 루프 내의 다른 엘보우 루어 커넥터에 암-암 루어 커플러가 장착된 12mL 주사기를 연결합니다.
- 마이크로펌프와 엘보우 Luer 커넥터를 연결하는 PVC 튜빙의 길이를 수동으로 집어 조이고, 방향 무관 기포 트랩의 상단 포트가 테플론 테이프로 밀봉되었는지 확인한 후 루어 플러그(Luer plug)를 사용하십시오. 다른 한 손으로 12 mL 주사기를 약 5 mL 정도 당겨 시스템 전체에 충분한 진공 상태를 만드십시오.
- 마이크로펌프의 전원을 켜고 이전 단계에서 고정했던 클램프를 풉니다. 시스템의 완전한 멸균을 위해 70% 에탄올 5 mL를 시린지로 통과시킵니다.
- 방향 무관 기포 트랩(orientation-independent bubble trap)의 상단 포트를 열어 70% 에탄올을 채웁니다. 방향 무관 기포 트랩의 약 80%가 70% 에탄올로 채워지면 펌프 전원을 끄고 테플론 테이프와 루어 플러그(Luer plug)로 상단 포트를 완전히 밀봉합니다. 방향 무관 기포 트랩을 가볍게 흔들어 내부가 완전히 멸균되었는지 확인합니다.
- 70% 에탄올이 담긴 원심분리관에서 엘보 루어 커넥터를 제거하고 마이크로 펌프를 켜서 시스템 내부를 비웁니다. 70% 에탄올이 모두 12 mL 주사기로 흡입되면, 시스템에서 방향 독립형 버블 트랩을 분리하고 루어 플러그를 제거한 후, 방향 독립형 버블 트랩의 내용을 폐기물 용기에 직접 비워 70% 에탄올을 제거합니다.
- 50 mL 자립형 원심분리 튜브를 사용하여 단계 3.6~3.10을 반복하십시오. 70% 에탄올 대신 멸균 세포 배양수를 사용하고, 각 유량 루프에 15 mL의 멸균 세포 배양수가 통과하도록 합니다.
4. 시스템 프라이밍 및 미세유체 세포 채널 통합
- 멸균이 완료되면, 작동 유체로 진공 프라이밍을 하기 위해 시스템을 생물안전작업대(biosafety cabinet) 내에 유지합니다.
- 마이크로펌프에 연결된 엘보우 루어 커넥터를 30 mL의 세포 배양 배지가 채워진 플라스틱 용기(대략적인 크기 80 mm × 50 mm × 25 mm)에 직접 담급니다. 암-암 루어 커플러를 사용하여 동일한 유체 루프 내의 다른 엘보우 루어 커넥터에 12 mL 주사기를 연결합니다.
- 왼쪽 검지와 엄지로 마이크로펌프와 엘보우 루어 커넥터를 연결하는 PVC Tygon 구간을 집어 막고, 오른손으로 12 mL 주사기를 약 5 mL 정도 당겨 시스템 전체에 충분한 진공을 형성합니다. 방향 독립형 버블 트랩의 상단 포트가 테플론 테이프와 루어 플러그로 밀봉되었는지 확인하십시오.
- 마이크로펌프의 전원을 켜고 이전 단계에서 집었던 부분을 놓습니다. 시스템 프라이밍이 철저하게 이루어지도록 5 mL의 세포 배양 배지가 주사기로 통과하게 합니다.
- 방향 독립형 버블 트랩의 상단 포트를 열어 세포 배양 배지가 채워지도록 합니다. 방향 독립형 버블 트랩의 약 80%가 세포 배양 배지로 채워지면, 펌프 전원을 끄고 상단 포트를 테플론 테이프와 루어 플러그로 완전히 밀봉합니다.
- 세포가 배양된 미세유체 채널을 80 mm × 50 mm × 25 mm 플라스틱 용기에 직접 넣고, 세포 배양 미세채널이 뜨지 않도록 중앙에 마그네틱 스터 바를 배치합니다. 슬라이드 전체가 완전히 잠길 때까지 플라스틱 용기에 세포 배양 배지를 추가로 채웁니다.
참고: 혈관 내피세포는 유체 루프에 통합하기 전, 표준 프로토콜에 따라 ibidi µ-Slide VI0.4에서 80% 합쳐짐(confluence)까지 배양되었습니다16. - 하나의 유체 루프에 해당하는 엘보우 루어 커넥터들을 세포 배양 배지에 담근 상태에서, 해당 루프의 마이크로펌프 전원을 켭니다. 엘보우 루어 커넥터들을 미세채널 중 하나에 조심스럽게 연결하고, 연결 부위에 기포가 형성되지 않도록 합니다. 연결이 완료되면 마이크로펌프 전원을 끕니다.
5. 마이크로컨트롤러 및 마이크로펌프 외함 (선택 사항)
- M3 × 8 스테인리스 스틸 나사 2개, M3 스테인리스 스틸 와셔 2개, M3 스테인리스 스틸 너트 2개를 사용하여 맞춤 제작된 크로스바 마운트를 맞춤 제작된 하단 장착 플레이트에 고정합니다.
- M3 × 12 스테인리스 스틸 나사 4개, M3 스테인리스 스틸 와셔 4개, M3 스테인리스 스틸 너트 4개를 사용하여 폴리카보네이트 외함의 바닥면을 맞춤 제작된 하단 장착 플레이트에 고정합니다. 이때 M3 나일론 와셔 8개(M3 × 12 나사당 2개씩)를 사용하여 외함 바닥과 하단 장착 플레이트 사이에 작은 공간을 둡니다.
- M3 나사 4개, M3 수-암 나일론 육각 스페이서 스탠드오프 4개, M3 스테인리스 스틸 너트 4개를 사용하여 마이크로컨트롤러를 맞춤 제작된 아크릴 내부 장착 플레이트에 고정합니다. 나일론 육각 스페이서 스탠드오프를 마이크로컨트롤러 바닥과 아크릴 장착 플레이트 사이에 배치합니다.
- M3 × 8 스테인리스 스틸 나사 2개, M3 스테인리스 스틸 와셔 2개, M3 스테인리스 스틸 너트 2개를 사용하여 맞춤 제작된 마이크로펌프 홀더를 아크릴 내부 장착 플레이트 상단에 고정합니다.
- 마이크로펌프의 화살표가 펌프 드라이버를 향하도록 맞춤 제작된 마이크로펌프 홀더에 마이크로펌프를 배치합니다.
- M3 × 8 스테인리스 스틸 버튼 헤드 나사 4개와 M3 스테인리스 스틸 와셔 4개를 사용하여 아크릴 내부 장착 플레이트를 폴리카보네이트 외함 내부에 고정합니다.
- 연속된 구멍 4개가 있는 폴리카보네이트 외함의 한쪽 면에 고무 그로밋 4개를 삽입합니다. 연속된 구멍 4개가 있는 반대쪽 면에도 동일하게 반복합니다.
- 라벨기를 사용하여 폴리카보네이트 외함 양쪽의 그로밋에 왼쪽에서 오른쪽 방향으로 1번부터 4번까지 번호를 매깁니다.
- 수-암 미니-USB 케이블의 나사산 부분에 O-링 2개를 고정합니다. 그 다음, 수-암 미니-USB 케이블의 암단자를 마이크로펌프 화살표와 같은 쪽의 폴리카보네이트 외함 구멍을 통해 삽입합니다. 폴리카보네이트 외함 바깥쪽의 나사산 부분에 또 다른 O-링을 고정하여 수-암 미니-USB 케이블의 암단자 쪽을 고정합니다.
- 폴리카보네이트 외함 측면의 남은 구멍을 다목적 테이프로 밀봉합니다. 조립된 시스템은 그림 2에 나와 있습니다.
6. 상단 데크 장착 플레이트 (선택 사항)
- M2 × 8 스테인리스강 나사 4개와 M2 스테인리스강 너트 4개를 사용하여 맞춤 제작된 아크릴 상부 데크 장착 플레이트에 유량 센서 장착 클램프 2개를 고정합니다.
- M3 × 12 스테인리스강 나사 4개와 M3 스테인리스강 너트 4개를 사용하여 맞춤 제작된 방향 독립형 버블 트랩 홀더 2개를 맞춤 제작된 아크릴 상부 데크 장착 플레이트에 고정합니다.
- 플라이어를 사용하여 M4 강철 나사산 로드를 약 10 mm 길이의 4조각으로 자릅니다. 이 4개의 조각을 수직 지지대로 사용하여 폴리카보네이트 인클로저 상단에 상부 데크 장착 플레이트를 고정합니다.
- 가위를 사용하여 폴리우레탄 튜빙(6.35 mm O.D.) 40 mm 길이 조각 4개를 자릅니다. M4 강철 나사산 로드 조각들을 이 튜빙 섹션들에 통과시켜 상부 데크 장착 플레이트와 폴리카보네이트 인클로저 뚜껑 사이에 충분한 간격이 확보되도록 합니다.
- 맞춤 제작된 방향 독립형 버블 트랩 홀더와 장착 클램프가 위쪽을 향하게 한 상태에서, 4개의 M4 나사산 로드 조각 중 하나를 맞춤 제작된 아크릴 상부 데크 장착 플레이트의 각 모서리에 절반 정도 통과시킵니다. 각 나사산 로드 조각의 상단에 M4 윙 너트 1개, M4 너트 1개, 와셔 1개를 체결합니다.
- 각 M4 나사산 로드 조각을 6 mm 검은색 나일론 원형 스페이서(3.2 mm I.D.) 1개와 40 mm 길이의 폴리우레탄 튜빙 1조각에 통과시킵니다. 마지막으로, 각 M4 나사산 로드의 하단에 M4 윙 너트 1개를 체결합니다. 구성 요소들을 M4 강철 윙 너트, M4 스테인리스강 너트, M4 스테인리스강 와셔, 상부 데크 장착 플레이트, 검은색 나일론 원형 스페이서, 폴리우레탄 튜빙, 그리고 또 다른 M4 강철 윙 너트 순으로 배치합니다.
- 범용 테이프를 사용하여 75 mm 길이 × 25 mm 너비의 아크릴 블랭크 2개를 아크릴 플레이트의 길이가 서로 평행하도록 면과 면이 마주 보게 테이프로 붙입니다.
- 가위를 사용하여 양면 폼 테이프(25 mm 너비 × 1.6 mm 두께)를 75 mm 길이로 1조각 자릅니다. 75 mm 길이 양면 폼 테이프의 한쪽 면을 75 mm 길이 × 25 mm 너비의 아크릴 블랭크에 폼 테이프의 길이와 아크릴 블랭크의 길이가 서로 평행하도록 붙입니다.
- 폼 테이프가 붙은 이 아크릴 블랭크를 모의 미세중력 실험 중에 마이크로슬라이드의 엘보 Luer 커넥터가 헐거워지는 것을 방지하기 위해 그 위에 놓이는 쿠션으로 사용합니다. 폼 테이프가 붙은 아크릴 블랭크 쿠션과 마이크로슬라이드를 맞춤 제작된 마이크로슬라이드 홀더로 함께 고정합니다.
7. 무작위 위치 결정 장치(RPM)에 장착하기
- 양면 폼 테이프를 사용하여 모든 유체 시스템 구성 요소를 RPM의 마운팅 플레이트에 고정합니다. 실험 중 세포의 가스 교환이 가능하도록 세포 배양 마이크로채널 바로 아래에는 테이프를 붙이지 마십시오. 실험 중에 마이크로슬라이드가 RPM의 회전축에 유지될 수 있도록 마운팅 플레이트 중앙에 마이크로슬라이드를 테이프로 고정하십시오.
- RPM의 U-프레임에 있는 가장 높은 슬롯을 통해 마운팅 플레이트를 밀어 넣고, RPM과 함께 제공된 나사와 와셔를 사용하여 마운팅 플레이트를 RPM U-프레임에 고정합니다.
- 미리 적절하게 배선된 DB15 브레이크아웃 커넥터를 사용하여 컴퓨터 스테이션을 RPM에 직접 연결하고, 다시 미리 배선된 두 번째 DB15 브레이크아웃 커넥터를 사용하여 마이크로컨트롤러와 액체 유량 센서에 연결합니다.
참고: RPM 슬립 링이 두 개의 DB15 커넥터를 연결하여 컴퓨터 스테이션과 마이크로컨트롤러 및 유량 센서를 효과적으로 연결합니다. - 마이크로컨트롤러와 유량 센서의 전원 케이블을 연결하고, 느슨한 케이블 길이는 케이블 타이를 사용하여 고정합니다. 케이블은 단단히 고정하되, 전기 연결 부위에 무리가 가지 않도록 주의하십시오. 조립된 시스템은 그림 3에 나와 있습니다.
8. 유세포 분석 데이터 수집
- 컴퓨터 스테이션에서 유량 센서 소프트웨어를 실행하여 유량을 모니터링합니다.
- 마이크로컨트롤러의 컴퓨터 애플리케이션을 사용하여 유량 센서에 원하는 유량이 표시될 때까지 펌프 전압을 조정합니다.
- 유량이 설정되면 24 h 동안 유량 데이터 로깅을 시작합니다.
결과
아래에 설명된 유체역학 또는 세포 배양 결과 수집에 앞서, 조립 및 프라이밍 과정의 각 주요 프로토콜 체크포인트에서 시스템 무결성을 확인해야 합니다. 전자 연결은 마이크로컨트롤러와 액체 흐름 센서를 컴퓨터에 연결하고 각각의 애플리케이션 소프트웨어를 통해 각 구성 요소와 통신함으로써 쉽게 확인할 수 있습니다. 바브 피팅(barbed fittings)의 튜빙 연결은 튜빙이 바브 너머로 밀어 넣어지면 충분한 것으로 간주하며, 균열이 발견된 유체 구성 요소는 즉시 교체해야 합니다. 시스템 프라이밍을 통해 멸균 상태일 뿐만 아니라 눈에 보이는 기포가 없는 유동 루프를 형성해야 하며, 기포가 보일 경우 해당 위치를 가볍게 두드려 제거하십시오.
실험 장치 설정이 완료되면, 시스템 내 누출 여부를 확인하고 버블 트랩에서 기포가 배출되지 않는지 확인하기 위해 24시간 테스트 기간 전 1시간 동안 유체 시스템을 가동하며 모니터링해야 합니다. 또한, 유체 시스템이 모의 미세중력 상태에서 작동하는 경우, 시스템 장착 후 모의 미세중력 장치가 자유롭게 회전할 수 있어야 합니다. 이는 장치를 손으로 직접 회전시켜 확인하거나, 24시간 테스트 기간 전 1시간 동안 모의 미세중력 프로그램이 작동하는 것을 관찰함으로써 테스트할 수 있습니다.
폐쇄 루프 관류 시스템의 성능
24시간 동안 기록된 유량 센서의 출력값이 그림 4에 제시되어 있습니다. 이 그림은 방향 독립적 기포 트랩이 있는 유량 루프와 없는 유량 루프에서 24시간 동안 정상 중력 상태의 유량을 비교한 것입니다. 공기 방울은 고강도 스파이크로 표시됩니다. 기포 트랩이 없는 유량 루프에서 나타나는 지속적인 스파이크는 방향 독립적 기포 트랩을 유량 루프에 도입함에 따라 사라집니다. 이러한 비교는 기포 트랩의 필요성뿐만 아니라 방향 독립적 기포 트랩의 견고한 성능을 입증합니다.
유동 조건 하에서의 혈관 내피 세포 배양
기포 제거 흐름 시스템의 생존능을 완전히 평가하기 위해, 기포 트랩의 유무에 따른 혈관내피세포 배양을 이용하여 24시간 미세중력 실험을 수행하였다. 실험 종료 후 시스템을 분해하였으며, 세포가 건조되지 않도록 주의하였다. 즉시 표준 면역염색 프로토콜15에 따라 4% formaldehyde로 세포를 고정하고, actin은 CF594 phalloidin으로, 핵은 Hoechst 33342로 염색하였다. 세포는 공초점 현미경(Zeiss LSM 700)을 사용하여 관찰하였다. 그림 5는 각 흐름 조건에 따른 대표적인 세포 이미지를 보여준다. 이미지를 통해 기포 트랩이 있는 경우(그림 5B) 세포의 생존능과 성장이 완전히 회복된 반면, 기포 트랩이 없는 채널에서는 세포가 탈락했음을 알 수 있다(그림 5A). 기포 트랩이 없는 경우에는 세포가 존재하지 않았으므로15, 기포 트랩이 있는 경우에 한해 ImageJ를 사용하여 이미지 내 핵의 방향성을 정량화할 수 있었다.
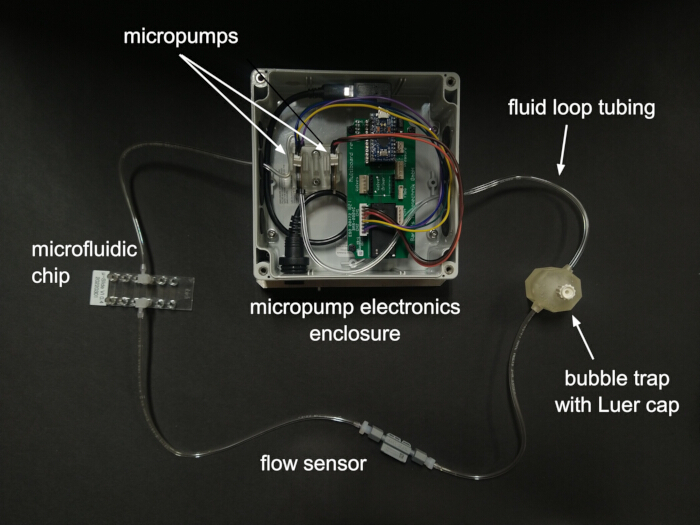
그림 1. 폐쇄 루프 유량 시스템 구성 요소. 마이크로펌프에서 배출된 유체는 먼저 버블 트랩으로 들어가 기포를 여과한 후, 센서를 통해 유량 데이터를 기록하고 미세유체 칩으로 유입됩니다. 본 시스템은 두 개의 유량 루프가 동시에 작동하도록 설계되었으며, 여기에는 하나의 완전한 루프만 표시되어 있습니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
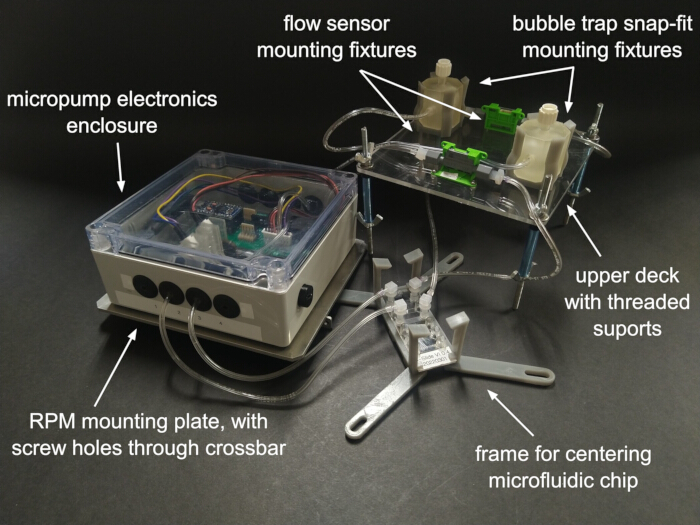
그림 2무작위 위치 결정 장치(RPM)에 장착하기 위한 유체 시스템 하위 어셈블리. 마이크로펌프와 전자 부품은 인클로저 내부에 보호되어 있습니다. 프라이밍(즉, 액체로 채우는 과정) 후, 마이크로플루이딕 칩을 중앙에 배치한 상태에서 상단 데크를 나사산 로드로 인클로저에 장착합니다. 유량 센서와 버블 트랩은 상단 데크에 장착됩니다. 전자 부품 인클로저는 RPM에 고정하기 위한 크로스바가 있는 장착 플레이트에 체결됩니다. 두 개의 독립적인 유체 루프가 표시되어 있습니다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
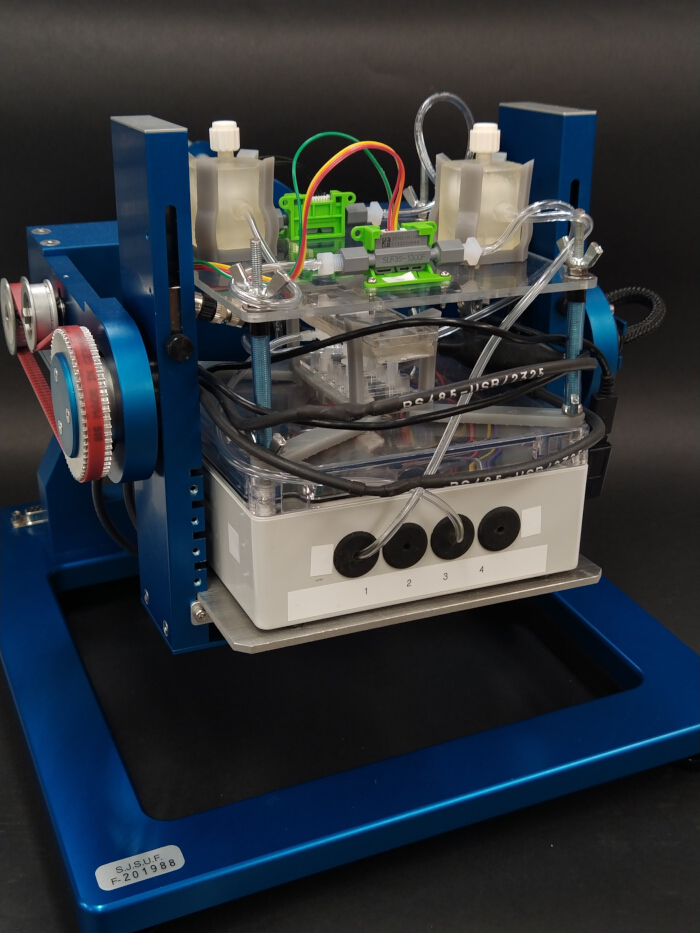
그림 3. 무작위 위치 지정 장치(random positioning machine, RPM)에 장착된 조립된 관류 시스템. 전체 관류 시스템은 마운팅 플레이트 크로스바를 RPM에 나사로 고정하여 확보한다. 전자 전원 케이블은 중앙 주변부를 감싸 정리하여, 전체 조립체가 RPM 페이로드 데크의 가용 공간 제한 내에 들어오도록 한다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
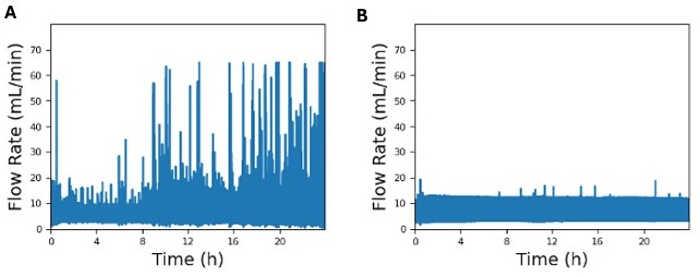
그림 4. 대표 유량 도표의 비교. (A) 방향 독립적 기포 트랩이 없는 유동 루프와 (B) 방향 독립적 기포 트랩이 있는 유동 루프 간의 유량 도표 비교. 이 실험은 두 유동 루프 모두 마이크로슬라이드 직전에 유량 센서를 배치한 상태에서 정상 중력 조건(즉, RPM 없음) 하에 수행되었다. 여기를 클릭하여 이 그림의 더 큰 버전을 확인하십시오.
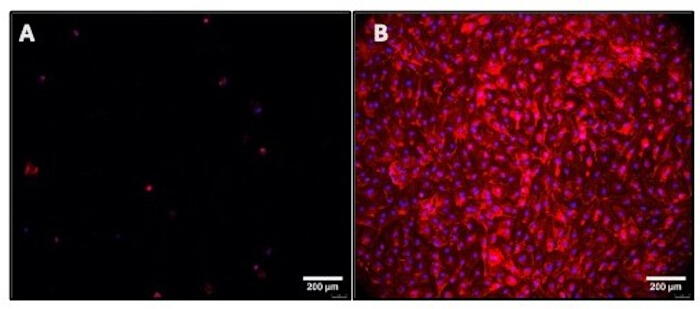
그림 5. 방향 독립적 기포 트랩의 유무에 따라 흐름 조건에서 배양된 혈관 내피 세포의 대표 이미지. (A) 기포 트랩이 없는 흐름에서 낮은 세포 부착도를 보임; (B) 기포 트랩이 있는 흐름에서 높은 세포 부착도를 보임. 액틴은 적색으로, 핵은 청색으로 표시됨. 스케일 바 = 200 µm. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
토론
무중력 상태에서도 작동 가능한 폐쇄 루프형 방향 무관 미세유체 시스템이 개발되었으며, 생리적 흐름 조건 하에서 혈관 내피 세포 배양에 유효함이 입증되었습니다. 이 시스템의 핵심 구성 요소는 마이크로컨트롤러, 마이크로펌프, 액체 유량 센서, 세포 배양 마이크로슬라이드 및 맞춤형 3D 프린팅 방향 무관 기포 트랩입니다.
본 연구에 사용된 버블 트랩은 스테레오리소그래피 레진15으로 제작되었으며, 이러한 레진은 생체 의학 등급 레진17,18일지라도 중합되지 않은 단량체를 미리 침출시키지 않고 사용할 경우 일반적으로 세포 적합성이 낮습니다. 따라서 시스템에 버블 트랩을 적용하기 전에, 맞춤 제작된 버블 트랩 재료에서 나오는 화학적 침출물이 세포 생존율에 영향을 미치는지 평가하는 것이 중요합니다.
생체 적합성 재료의 선택 외에도, 실험 설정 프로토콜에서 가장 중요한 단계는 기포 트랩 밀봉, 프라이밍을 위한 마이크로슬라이드 침전, 그리고 모사 미세중력 장치 사용 시 케이블 정리입니다. 프라이밍된 유체 시스템에 기포가 없는 것이 확인되면, 누출을 방지하기 위해 기포 트랩의 상단 포트를 테플론 테이프와 Luer 플러그로 기밀하게 밀봉해야 합니다. 맞춤 제작을 위한 광경화 입체 조형(stereolithography) 프린팅 층의 고유한 표면 거칠기로 인해 Luer 플러그만으로는 충분한 밀봉이 이루어지지 않습니다. 마이크로슬라이드를 세포 배양액 저장조에 침전시키는 것이 특히 엘보 커넥터와 마이크로슬라이드 접합부에서 기포 없는 프라이밍을 보장하는 가장 효과적인 방법인 것으로 나타났습니다. 유동 루프에 3방향 스톱콕을 통합하는 등 시도했던 다른 프라이밍 방법들은 프라이밍 후 상당한 수의 기포가 남는 경향이 있었으며, 이는 마이크로슬라이드에서 엘보 커넥터를 제거하지 않고는 거의 제거가 불가능했습니다. 마지막으로, 정리되지 않은 전자 케이블은 모사 미세중력 장치를 방해하여 의도치 않게 정지하게 만들 수 있습니다. 모든 케이블을 고정하고 실험 전 장치가 자유롭게 회전할 수 있음을 확인한 후에도, 정지 위험을 최소화하기 위해 깨어 있는 동안 3–4시간마다 시스템과 장치를 모니터링해야 합니다.
이 시스템은 더 복잡한 세포 배양이나 3차원(3D) 조직 칩에 맞게 조정될 수 있으며, 질병 기전을 이해하고, 약물 개발을 지원하며, 우주 비행 스트레스 요인의 영향을 평가하고, 대응책을 마련하기 위한 인비트로(in vitro) 모델의 발전에 귀중한 도구가 될 잠재력이 있습니다. 예를 들어, ISS로 발사된 공학적 조직 플랫폼은 미세 중력과 방사선 노출의 영향을 이해하는 데 사용되었으며5, 미세 중력의 극한 환경은 노화 표현형을 모방하거나 암 연구를 위한 대형 다세포 스페로이드를 생성하는 데 사용되었습니다19. 이러한 모든 경우에 방향 독립적 기포 트랩과 유동 시스템을 사용하여 전단 응력의 영향을 이해하거나 원하는 결과를 얻기 위해 물질 전달을 최적화할 수 있습니다.
다른 세포 배양 방식과 비교하여, 본 연구에서 제시하는 시스템은 두 가지 핵심적인 장점이 있습니다: (1) 지속적인 폐쇄 루프 흐름을 제공하며, (2) 소형이며 독립적인 구성이라는 점입니다. 일부 세포 배양 방식은 정적인 플라스크나 웰(well)에 의존하는데, 이는 생리학적으로 모사된 유체 전단 응력이 부족합니다. 일부 상용 시스템(예: ibidi Pump System, Gräfelfing, Germany)은 교체되는 시린지 사이의 교차 전환 밸브를 통해 지속적인 단방향 흐름을 구현할 수 있습니다. 그러나 이러한 장치를 작동시키려면 일반적으로 컴퓨터 인터페이스 기반의 별도 액추에이터 제어 시스템이 필요하므로, 소형이거나 독립적인 구성이라고 할 수 없습니다. 또한, 본 논문에서 설명한 견고한 버블 트랩을 통합함으로써 무인 상태의 장기간 실험이 용이해집니다.
향후 반복 실험에서 시스템을 수정할 수 있는 한 가지 잠재적 방안은 마이크로펌프이며, 특히 내피세포에 가해지는 더 높은 전단 응력의 영향을 탐구하는 것입니다. 대표 데이터에 사용된 마이크로펌프는 최대 7.5 dyn/cm2의 전단 응력만 생성할 수 있었으나, 생체 내(in vivo) 내피세포는 일반적으로 이보다 거의 3배 더 높은 전단 응력에 노출됩니다20. 모의 미세중력 하에서의 연속 세포 배양 외에 이 시스템의 잠재적인 향후 응용 분야로는 연속적인 액체 재순환이 필요한 다른 휴대용 응용 분야가 포함됩니다. 이러한 가능성에는 약물 스크리닝, 파울링 또는 독성 분석, 부식 테스트, 전자 장치의 액체 냉각 및 오염 물질의 환경 모니터링 등이 있습니다.
공개 사항
전방향 버블 트랩은 특허 출원 US 18634723에 의해 보호받고 있습니다. 그 외의 추가적인 이해관계 충돌은 없습니다.
감사의 글
본 연구는 NASA 우주 생물학 보조금 # 80NSSC21K0272의 지원을 받았습니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 10% 에탄올 | Fisher Scientific | A4094 | 시스템 멸균을 위한 70% 에탄올 용액 제조에 사용됨 (최소 35 mL 필요) |
| 6 mm 검정색 나일론 원형 스페이서, 외경 7 mm, 내경 3.2 mm | Exqutoo | ZH-050 | 상단 마운트를 외함에 고정함 (최소 4개 필요) |
| 아크릴판, 길이 75 mm x 너비 25 mm | 폴리머산 | ACRCS | 엘보우 루어 어댑터를 마이크로채널 슬라이드에 고정합니다 (최소 1개 필요) |
| A-수형-미니-B형 USB 2.0 케이블 코드 | Ugreen Group Limited | 10355 | 컴퓨터를 마이크로컨트롤러에 연결하기 위한 용도 (최소 1개 필요) |
| 버블 트랩 | (사용자 정의) | 마이크로슬라이드로 기포가 유입되는 것을 방지하기 위해 (최소 1개 필요) | |
| 버블 트랩 홀더 | 사용자 정의 | 버블 트랩을 고정하기 위한 3D 프린팅 홀더 (최소 2개 필요) | |
| 세포 배양 등급의 물 | Fisher Scientific | MT2505CI | 멸균 후 에탄올의 모든 흔적을 씻어내는 데 사용됨(최소 30mL 필요) |
| 컨트롤러, 펌프 및 인클로저 마운트 (내부 마운트) | 맞춤형 | 인클로저 내부 장착 플레이트 (최소 1개 필요) | |
| 크로스바 마운트 | 사용자 정의 | 교차 바가 부착된 인클로저 장착 플레이트 (최소 1개 필요) | |
| DB15 브레이크아웃 수단자 + 암단자 커넥터 | ANMBEST | ANMBEST_MDDB15 | 컴퓨터를 무작위 위치 결정 장치에 연결한 후 마이크로컨트롤러에 연결하기 위한 용도 (최소 1개 필요) |
| 엘보우 루어-바브 커넥터 | ibidi | 10802 | 마이크로슬라이드를 유체 루프에 연결함 (최소 2개 필요) |
| 양면 폼 테이프 | 3M | 4026 | 마이크로채널 슬라이드의 엘보우 루어 어댑터 압착용 (최소 1개 필요) |
| 인클로저 (60 mm x 140 mm x 140 mm) | 해먼드 | 154Q2GYCL | 마이크로컨트롤러와 마이크로펌프를 수용함 (최소 1개 필요) |
| 인클로저 마운트 (하단 마운트) | 사용자 정의 | 인클로저 하단 장착 플레이트 (최소 1개 필요) | |
| 암-암 루어 커플러 | 보아오 | 보오-주사기-WAD2354 | 세포 배양 배지 프라이밍을 위해 주사기를 엘보우 루어 커넥터에 연결하는 데 사용됨 (최소 1개 필요) |
| Gibco RPMI 1640 세포 배양 배지 | Thermo Fisher | 11875093 | 혈관 내피 세포 배양에 사용됨 (최소 50 mL 필요) |
| 그로밋, 9/16" 구멍 직경 및 1/8" 두께, 1/8" 식별자 | McMaster-Carr | 9307K863 | 인클로저 외부로 튜브를 연결하기 위한 용도 (최소 8개 필요) |
| IDEX P-646 어댑터 피팅, 1/16" 바브-1/4-28 어댑터 | IDEX | P-646 | 유량 센서를 유량 루프에 연결합니다 (최소 2개 필요) |
| 액체 유량 센서 | Sensirion | SLF3-130F | 유세포 분석 데이터 수집용 (최소 1개 필요) |
| 액체 유량 센서 장착 클램프 | Sensirion | SLF3x 장착 클램프 | SLF3x 마운트 (최소 2개 필요) |
| 루어락 주사기 (12 mL) | McKesson | 414624 | 진공 프라이밍용 (최소 1개 필요) |
| 루어 플러그 | Cole-Parmer | UX-5010-3 | 방향 독립형 버블 트랩 밀봉용 (최소 1개 필요) |
| M2 스테인리스강 너트 | VIGRUE | B07PJQC7T6 | 액체 유량 센서를 상단 마운트에 고정함 (최소 4개 필요) |
| M2×8 스테인리스강 나사 | VIGRUE | B07PJQC7T6 | 액체 흐름 센서를 상단 마운트에 고정함 (최소 4개 필요) |
| M3 수나사-암나사 나일론 육각 스페이서 스탠드오프 | Meijubol | B0GC6GN9S7 | mp-Multiboard를 내부 마운트에 고정함 (최소 4개 필요) |
| M3 나일론 와셔 | Sutemribor | 7.81573E+1 | 하단 마운트에 외함 고정 (최소 16개 필요) |
| M3 스테인리스강 너트 | VIGRUE | B07PJQC7T6 | 인클로저를 하단 마운트에, 크로스바를 하단 마운트에, 펌프 홀더를 내부 마운트에 고정함 (최소 16개 필요) |
| M3 스테인리스강 와셔 | VIGRUE | B07PJQC7T6 | 크로스바를 하단 마운트에, 인클로저를 하단 및 내부 마운트에, 내부 마운트를 펌프 홀더에 고정합니다 (최소 12개 필요) |
| M3×12 스테인리스 스틸 버튼 헤드 나사 | VIGRUE | B07PJQC7T6 | 인클로저를 하단 마운트에 고정합니다 (최소 4개 필요) |
| M3×12 스테인리스강 소켓 캡 나사 | 그림 | FG01-3 | 버블 트랩 홀더를 상단 데크 마운트에 고정함 (최소 2개 필요) |
| M3×6 필립스 팬 헤드 나사 | 메이주볼 | B0GC6GN9S7 | mp-Multiboard를 내부 마운트에 고정합니다 (최소 4개 필요) |
| M3×8 스테인리스강 나사 | VIGRUE | B07PJQC7T6 | 크로스 바를 하단 마운트에, 인클로저를 내부 마운트에, 펌프 홀더를 내부 마운트에 고정함 (최소 8개 필요) |
| M4 스테인리스강 너트 | VIGRUE | B07PJQC7T6 | 상단 마운트를 인클로저에 고정함 (최소 4개 필요) |
| M4 스테인리스강 와셔 | VIGRUE | B07PJQC7T6 | 상단 마운트를 인클로저에 고정함 (최소 4개 필요) |
| M4-0.7 강철 나사산 로드 | Arwnnklo | AR01 | 약 6인치 길이로 자르십시오 (최소 4개 필요) |
| 수-암 미니 USB 케이블 | Plinkwirekb | PCM-0725-L | 컴퓨터를 마이크로컨트롤러에 연결하기 위해 (최소 1개 필요) |
| 수-암 미니 USB 직각 커넥터 | 자궁내막양 자궁체부암 | 4326453558 | 컴퓨터를 마이크로컨트롤러에 연결하기 위한 용도(선택 사항) (최소 1개 필요) |
| 마이크로채널 홀더 | 사용자 정의 | 마이크로채널의 중심을 유지하기 위한 3D 프린팅 홀더 (최소 1개 필요) | |
| 마이크로채널 슬라이드, µ-슬라이드 VI 0.4 | ibidi | 80606 | 유동 하 세포 분석용 (최소 1개 필요) |
| 마이크로펌프 | Bartels | MP6-HYB | 유량 생성용 (최소 1개 필요) |
| 마이크로펌프 홀더 | 사용자 정의 | 마이크로펌프 고정용 장착 고정구 (최소 1개 필요) | |
| mp-Highdriver4를 탑재한 mp-Multiboard | Bartels | BM-E-05 | 마이크로펌프의 주파수 및 전압 설정을 제어하기 위해 (최소 1개 필요) |
| mp-펌프 케이블 | 바르텔스 | BM-A-05 | mp-Multiboard를 마이크로펌프에 전기적으로 연결하는 데 사용됨 (최소 1개 필요) |
| 나일론 원형 스페이서, 외경 7 mm, 내경 3.2 mm | 하핑턴 | 2037015 | 마이크로펌프에 튜브를 고정하기 위해 (최소 2개 필요) |
| O-링 | ZDBB | 7.17327E+1 | 수-암 미니 USB 케이블을 인클로저에 고정합니다 (선택 사항) (최소 3개 필요) |
| 플라스틱 용기 | Herdusa | HDS10 플라스틱 박스 | 세포 배양 배지를 위한 개방형 저장조로 사용 (최소 1개 필요) |
| 폴리우레탄 튜브, 1/8" 내경, 1/4" 광학 밀도 | 파커 | 95U-4-062-BLU-010 | 상단 마운트를 인클로저에 고정합니다(최소 1.6 cm 필요). |
| 무작위 배치 장치 | AIRBUS | 무작위 배치 장치 2.0 (최소 1대 필요) | |
| SCC1-USB 케이블 | Sensirion | SCC1-USB 2M | 액체 유량 센서를 컴퓨터에 연결합니다 (최소 1개 필요) |
| 자립형 원심분리관 | PEKYBIO | B0C13GZVD6 | 세포 배양용 물/70% 에탄올 보관용 (최소 2개 필요) |
| 스페이서, 외경 8 mm, 길이 20 mm 알루미늄 | McMaster-Carr | 9469A062 | 최소 4개 필요 |
| Tygon PVC 1/16" ID x 1/8" 광학 밀도 | Saint-Gobain | B-4-3 | 모든 유체 루프 구성 요소를 연결합니다 (최소 40cm 필요) |
| 상단 데크 마운트 | 사용자 정의 | 액체 유량 센서 및 기포 트랩에 연결된 장착 플레이트 (최소 1개 필요) | |
| 나비 너트, M4 x 0.7 mm, 아연 도금강 | Siptenk | S-TH-DLM-002 | 상단 마운트를 인클로저에 고정합니다 (최소 4개 필요) |
| 케이블 타이 | 나를 TD하게 해줘 | 7.32073E+1 | 시스템을 RPM에 장착할 때 케이블을 고정함 (최소 4개 필요) |
참고문헌
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
재인쇄 및 허가
태그
이 논문이 게재되었습니다
동영상 곧 제공