본 연구에서는 매복 과잉치의 발치를 돕기 위해 마커리스 등록(markerless registration) 방식의 스테레오 카메라 기반 증강 현실(AR) 접근법을 제안합니다. 이러한 워크플로우는 매복 과잉치의 위치를 파악하는 데 시각적 보조를 제공하며, 임상에서 활용 가능한 실용적인 보조적 접근법이 될 수 있습니다.
이 논문에서
요약
초록
깊게 매복된 과잉치의 외과적 제거는 치배 및 신경과 같은 주요 구조물과의 인접성과 숨겨진 위치로 인해 까다로운 소아과적 시술입니다. 기존의 프리핸드 방식은 종종 3D 영상의 주관적인 정신적 재구성에 의존하며, 이는 과도한 골 제거와 의원성 손상으로 이어질 수 있습니다. 본 연구에서는 매복 과잉치의 위치 파악을 돕기 위해 카메라 기반 3D AR 내비게이션 시스템을 사용하는 표준화된 프로토콜을 제시합니다. 수술 전 원추형 빔 전산화 단층촬영(CBCT) 데이터와 구강 내 스캔 데이터를 통합하여 환자 맞춤형 가상 계획을 수립하는 디지털 워크플로우를 구축하였습니다. 수술 중에는 고해상도 카메라가 수술 부위를 캡처하며, 매복 과잉치의 가상 모델이 컴퓨터 화면에 표시되는 실시간 카메라 영상 위에 겹쳐져 위치 파악을 위한 시각적 참조를 제공합니다. AR 내비게이션 인터페이스를 통해 외과의는 다양한 조직 층의 투명도를 조절하여 내부 관찰 능력을 높일 수 있으며, 조정 가능한 위치 신뢰도 임계값을 통해 이미지 정합을 미세 조정할 수 있습니다. 또한, 가장 정확한 정렬이 이루어지면 디스플레이를 고정할 수 있어 중요한 조작 중에 시각적 안정성을 확보할 수 있습니다. 본 프로토콜은 깊게 매복된 과잉치를 가진 환자의 임상 사례를 통해 입증되었습니다. 예비 결과에 따르면, 이 시스템은 매복 과잉치의 보조적 위치 파악을 위한 직관적인 공간 가이드를 제공하는 것으로 나타났습니다. 워크플로우는 임상적으로 실행 가능함이 입증되었으며, 인접 치근 손상과 같은 수술 중 합병증은 관찰되지 않았습니다. 결론적으로, 카메라 기반 AR 내비게이션은 매복 과잉치의 보조적 발치를 위한 기존 기술의 잠재적인 보조적 접근법이 될 수 있습니다. 내부 구조의 실시간 시각화와 정합 및 투명도에 대한 대화형 제어를 제공함으로써, 본 프로토콜은 복잡한 소아 치과 중재술에서 디지털 혁신의 임상적 도입을 지원합니다.
서론
과잉치는 치열에서 정상 개수를 초과하여 나타나는 치아를 말합니다. 이는 흔한 치아 발육 이상이며, 특정 증후군의 구강 내 증상으로 나타나기도 합니다. 임상적으로 과잉치는 상악 전치부에서 가장 빈번하게 관찰됩니다. 일부 과잉치는 단순히 치아 수의 증가만을 나타내며 무증상으로 남아 있을 수 있으나, 인접 치아의 비정상적인 맹출, 치근 흡수, 치열 불규칙 및 낭종 형성 등의 합병증을 유발할 수 있습니다1,2. 따라서 과잉치가 영구치의 맹출을 방해하거나, 합병증의 위험이 있거나, 이후의 치료 계획에 영향을 주는 경우에는 대개 외과적 제거가 필요합니다.
과잉치의 관리에는 조기 진단과 적절한 시기의 개입이 필수적입니다. 개입 시기와 수술적 접근법의 선택은 과잉치의 공간적 위치와 밀접한 관련이 있습니다. 제거의 최적 시기에 대해서는 여전히 논란이 있으나, 많은 임상의들은 이미 영구치 맹출에 영향을 미쳤거나 합병증의 잠재적 위험이 있는 경우 조기 개입을 선호합니다3,4. 수술 기법의 선택은 주로 임상 및 방사선 검사 결과에 따라 결정됩니다. CBCT는 과잉치의 개수, 위치, 치근 형태 및 주변 해부학적 구조와의 관계를 3차원(3D)으로 평가할 수 있기 때문에 과잉치 제거 전에 흔히 사용됩니다. 이러한 정보는 치아의 정확한 위치, 순측 또는 구개측 위치, 골성 매복 정도 및 적절한 수술적 접근법을 결정하는 데 도움이 됩니다2,5.
현재의 전통적인 자유수술식 제거 방식은 주로 수술 전 영상에 대한 외과의의 공간적 해석과 경험 기반의 위치 파악에 의존하고 있습니다. 위치 파악의 오류는 과도한 골 삭제로 이어질 수 있으며, 인접한 치근이나 중요한 해부학적 구조물을 손상시킬 수도 있습니다3,6. 최소 침습 개념의 발전과 디지털 기술의 진보에 따라, 복잡한 매복치나 과잉치 제거에 3D 프린팅 맞춤형 가이드, 동적 내비게이션, 혼합 현실 및 로봇 보조 기술이 적용되어 왔습니다7,8,9,10. 이러한 기술들은 위치 파악 능력을 향상시키고, 수술 시간을 단축하며, 골 삭제량을 줄일 수 있는 가능성을 보여주었습니다. 하지만 이러한 기술들에도 한계는 있습니다. 3D 프린팅 맞춤형 가이드는 일반적으로 수술 전 설계, 모델 처리, 가이드 출력 및 후처리가 필요하며, 이는 준비 시간과 작업 흐름의 복잡성을 증가시킬 수 있습니다. 일차 의료기관이나 장비가 제한적인 기관에서는 가이드 제작을 외부 가공 센터에 의존하는 경우가 많아 준비 시간이 더욱 길어질 수 있습니다. 동적 내비게이션과 로봇 보조 시스템은 대개 추가적인 추적 장치와 등록 절차가 필요합니다. 제한된 구강 내 수술 공간에서 이러한 시스템은 장비 배치와 수술 조작의 복잡성을 높일 수 있으며, 외과의의 시야와 기구 조작에 영향을 줄 수 있습니다. 혼합 현실은 강력한 시각화 잠재력을 가지고 있지만, 가상-실제 등록의 정확도와 동적 추적의 안정성은 여전히 임상 적용을 제한하는 중요한 요인으로 남아 있습니다. 또한, 장비의 높은 비용과 이러한 기술들과 관련된 긴 학습 곡선은 외래에서의 매복 과잉치 제거술에 널리 보급되는 것을 제한할 수 있습니다.
이러한 한계를 해결하기 위해, 본 프로토콜에서 사용된 AR 방법은 주로 컴퓨터, 스테레오 카메라 및 AR 내비게이션 소프트웨어로 구성된 상대적으로 간단한 하드웨어 설정을 채택합니다. AR 기술은 치성 낭종 절제술, 치과 임플란트 식립, 악교정 수술, 악안면 외상 수술 및 매복 제3대구치 발치를 포함한 구강악안면 수술에 예비적으로 적용되어 수술 중 시각화 및 공간적 위치 파악에 대한 가능성을 보여주었습니다11,12,13,14,15,16. 따라서 본 프로토콜에서는 과잉치 제거를 돕기 위해 스테레오 카메라 기반의 마커리스 등록 기반 AR 방법을 제안합니다. 수술 전, 3D 재구성을 위해 CBCT 데이터와 구강 스캔 모델을 획득합니다. 과잉치와 인접치의 디지털 모델을 재구성하여 AR 내비게이션 시스템으로 불러옵니다. 수술 중에는 스테레오 카메라가 수술 부위를 실시간으로 캡처합니다. 시스템은 치아 형태를 기반으로 마커리스 등록을 수행하며, 과잉치의 가상 모델이 화면에 표시되는 실시간 카메라 이미지 위에 중첩되어 수술 중 위치 파악을 위한 시각적 참조를 제공합니다. 이러한 워크플로우는 기존의 프리핸드 수술로는 위치 파악이 어려울 것으로 예상되는 깊게 매복된 과잉치에 특히 적합합니다.
프로토콜
여기에 설명된 절차는 중국 쿤밍에 위치한 쿤밍 의과대학 부속 치과병원의 인간 연구 윤리 위원회 가이드라인에 따라 승인 및 수행되었습니다 (승인 번호 KYKQ2025MEC0077). 임상 및 수술 중 이미지의 사용 및 출판에 대해 환자와 법적 보호자로부터 서면 동의를 얻었습니다.
1. 기기 준비
- 발치를 위한 멸균 기구를 준비합니다.
- 노트북 컴퓨터와 USB 3.0을 통해 컴퓨터에 연결된 고해상도 카메라를 포함한 AR 장비를 준비합니다.
2. 수술 전 영상 촬영 및 환자 준비 (그림 1)
- 수술 전 고해상도 CBCT 기반 3D 재구성을 수행하되, 특히 상악 내 매복 과잉치의 위치와 인접 치근 및 비구개 신경혈관다발과의 공간적 관계에 주의를 기울여야 합니다.
참고: CBCT 획득 매개변수: New Tom 3G; 시야: 153.60 mm x 153.60 mm; 매트릭스 크기: 512 x 512 픽셀; 복셀 크기: 0.300 mm; 관전압: 110 kVp; 관전류: 3 mA.- CBCT 소프트웨어에서 CBCT 데이터 세트를 DICOM(Digital Imaging and Communications in Medicine) 형식으로 내보내십시오.
- 이하 3D 재구성 소프트웨어라고 지칭하는 Mimics Medical 21.0을 엽니다. 클릭하십시오. 파일 > 새 프로젝트, 환자 DICOM 데이터 세트를 가져온 다음 클릭하십시오 다음 > 열기.
- 클릭 분절 > 새로운 마스크. 내에 사전 정의된 임계값 세트, 선택 뼈 (CT), 그리고 슬라이더를 사용하여 임계값 범위를 조정합니다. 이 경우, 최솟값을 다음으로 설정하십시오. 570 HU 그리고 최댓값을 다음으로 3071 HU. 두개안면 골격 데이터(Maxilla로 명명)를 포함하는 마스크를 생성합니다.
- 클릭 분절 > 크롭 마스크, 선택 상자를 드래그하여 영역을 상악골로 제한한 다음 클릭하십시오. 준비되었습니다. 번역할 텍스트를 제공해 주십시오..
- 클릭 분절 > 마스크 편집, 선택 삭제 팝업 창에서 2차원 및 3D 뷰를 통해 상악치와 접촉하고 있는 하악치를 제거하십시오. 상악 및 상악 치열을 얻으십시오.
- 과잉치 및 인접치들을 재건하십시오. 클릭 새로운 마스크, 선택 법랑질 (CT, 아동) 안에 사전 정의된 임계값 세트, 그리고 클릭하십시오 준비되었습니다. 번역할 텍스트를 제공해 주십시오. 환자의 치열 데이터를 얻기 위해.
- 클릭 분절 > 마스크 편집, 선택 삭제 팝업 창에서 불필요한 치아를 제거하고, 우측 상악 절치 치근 부위의 매복 과잉치만 남깁니다.
- 클릭 분절 > 마스크 편집 그리고 다중 슬라이스 편집 과잉치의 마스크를 정교화하기 위해.
- 상악골 및 과잉치 마스크를 선택하고, 마우스 오른쪽 버튼을 클릭한 뒤 클릭하십시오. 계산 부분 해당하는 3D 객체를 생성하기 위해.
- 환자의 구강 내 스캔 데이터를 획득하고 수정하십시오. (그림 2A).
- 스캔 전, 제조사의 지침에 따라 스캔 소프트웨어의 보정 모듈을 사용하여 구강 내 3D 스캐너를 보정하십시오. 구강 내 3D 스캐너(스캔 속도: 20 frames/s, 단일 치아 정확도: ≤0.01 mm, 스캔 깊이:)를 사용하여 구강 내 치열 스캔을 획득하십시오. <22mm), 스캔 데이터를 STL 형식으로 내보내십시오.
- Geomagic Wrap 2021(3D 스캔 데이터 처리 소프트웨어로 지칭함)을 실행하십시오.
- 클릭 파일 > 열기, 상악 치열 스캔 데이터의 STL 파일을 선택하고 클릭하십시오 열기.
- 단위 선택 창에서 다음을 선택하십시오. 밀리미터 및 클릭하십시오 준비되었습니다. 번역할 텍스트를 제공해 주십시오..
- 클릭 다듬기 > 곡선으로 다듬기 스캔 가장자리의 중복되고 불규칙한 유효하지 않은 데이터를 제거하기 위해.
- 클릭 다각형 > 단일 구멍 채우기 > 평평한 > 브릿지 모델을 닫으려면.
- 클릭 메쉬 닥터 > 적용하다 > 알겠습니다. 모델을 수리하기 위해.
- 클릭 저장 그리고 파일 형식을 STL로 선택하십시오.
3. 3D 스캔 데이터와 CBCT 유래 재구성 데이터의 정합
- 3D 재구성 소프트웨어에서 다음을 클릭하십시오. 가져오기 > STL, 그리고 수정된 구강 스캔 모델의 STL 파일을 불러옵니다.
- 클릭 정렬 > 포인트 등록, 그리고 구강 내 스캔 모델과 CBCT 유래 치열 모델 양쪽에서 그에 대응하는 재현 가능한 랜드마크를 선택하십시오. 초기 포인트 등록을 위해서는 최소 4개의 비공선점이 필요하며, 등록 안정성을 높이기 위해 6개의 포인트를 권장합니다. 예를 들어, 상악 중절치의 근심절단각 포인트, 견치 尖(cusp) 끝, 그리고 양측 상악 제1대구치의 근심협측 尖 끝 또는 중앙와(central fossae)를 선택하십시오. 클릭하십시오. 알겠습니다. 초기에 등록된 모델을 얻기 위해.
- 객체에서 클릭하십시오 등고선 표시됨 축상면, 시상면 및 관상면에서 정합 품질을 평가합니다. 구강 스캔 모델과 CBCT 기반 치아 모델의 치아 윤곽이 2차원 뷰에서 뚜렷한 병진 또는 회전 오차 없이 거의 완전히 시각적으로 겹칠 때 정합이 만족스러운 것으로 판단합니다. 오차가 관찰되면 클릭하여 모델을 조정하십시오. 재배치 > 마우스로 이동 및 마우스로 회전 최종 등록 모델을 얻기 위해.
- 클릭 파일 > 내보내기 > 이진 STL > 파트영향을 받은 과잉치 모델과 등록된 구강 내 스캔 모델을 선택하고 클릭하십시오. 추가하십시오 > 완료.
4. 인식을 위한 전치부 치열 데이터 분리 (그림 2B)
- 3D 스캔 데이터 처리 소프트웨어를 실행하십시오.
- 클릭 파일 > 열기, 상악 치열 스캔 데이터의 STL 파일을 선택하고 클릭하십시오 열기.
- 단위 선택 창에서 다음을 선택하십시오. 밀리미터 그리고 클릭하십시오 알겠습니다..
- 클릭 트리밍 > 곡선으로 다듬기견치에서 견치까지 상악 전치부의 치관 부분을 윤곽 잡기 위해 치은연을 따라 순차적으로 클릭하고, 클릭하십시오. 적용 > 알겠습니다..
- 안에 모델 관리자, 전치부가 아닌 치관 부위를 선택하고, 마우스 오른쪽 버튼을 클릭한 다음 선택하십시오 삭제.
- 클릭 다각형 > 단일 충전 > 평평한 > 교량녹색 경계선을 선택하고 마우스 왼쪽 버튼을 누른 채로 마우스를 드래그하여 반대쪽 끝의 경계선을 선택함으로써 브리징을 완료하십시오.
- 클릭 모두 채우기 > 적용 > 알겠습니다. 모델 폐쇄를 완료하기 위해.
- 클릭 메쉬 닥터 > 적용 > 알겠습니다. 모델 복구를 완료하기 위해.
- 클릭 저장 그리고 파일 형식으로 STL을 선택하십시오.
5. AR 내비게이션 시작
참고: Intel RealSense D415 카메라는 1080p, 30 fps의 RGB 이미지 획득 용도로만 사용되었으며, 추적이나 정합을 위한 깊이 감지 기능은 사용되지 않았습니다. 카메라 보정 매개변수는 소프트웨어 개발 단계에서 미리 정의되었으며 AR 정합에 사용되었습니다. 이후 사용 과정에서 추가적인 보정은 필요하지 않았습니다. 본 시스템에서는 환자 맞춤형 3차원 전치부 치열 모델을 치열 마커로 사용하여 정합을 수행하였습니다. 시스템은 이 3D 모델의 투영된 윤곽 및 기하학적 특징을 실시간 RGB 카메라 뷰에 나타나는 환자의 전치부 치열과 일치시켰습니다. 자동 정합 후, 가상 과잉치 모델이 전치부 치열 모델과 수술 전 정의된 공간적 관계에 따라 표시되었습니다.
- AR 소프트웨어를 실행합니다.
- Import STL을 클릭하고, 이전 단계에서 내보낸 과잉치 모델과 전치부 치열 모델을 선택한 뒤 OK를 클릭하고 Save project를 클릭합니다.
6. 수술 전 준비
- 환자를 앙와위로 눕히고 치과용 의자를 수술 위치로 조정하십시오.
- 0.5% 포비돈-요오드로 구강 내 및 구강 외 부위를 소독하십시오.
- 멸균 드레이프로 머리, 얼굴 및 목을 덮고, 코끝에서 턱밑점까지의 영역만 노출시킵니다.
- 에피네프린 1:100,000이 함유된 4% 아티카인 염산염 약 1.7mL(아티카인 염산염 68mg 함유)를 사용하여 수술 부위의 협측 및 구개측 점막에 국소 침윤 마취를 시행하십시오. 17 µg 에피네프린 비타르트레이트의.
- 카메라 데이터 케이블과 소형 지지 브래킷을 멸균 슬리브로 덮으십시오. 영상 획득 동안 카메라는 멸균된 수술 부위에서 최소 30 cm 거리를 유지하십시오.
7. AR 보조 하의 외과적 접근법 확립
참고: AR 기술에 경험이 많은 담당 구강외과 의사, 수술 보조원 및 AR 수술 보조원으로 구성된 팀과 함께 절차를 수행하십시오.
- 리트랙터와 구강 거울을 사용하여 윗입술을 젖혀 수술 부위를 노출시킵니다.
- AR 소프트웨어와 프로젝트 파일을 엽니다. 전치부 치열 모델을 선택하여 등록 마커로 사용합니다. Virtual and Navigation > Camera AR Navigation을 클릭한 다음, 사용할 카메라를 선택하여 AR 내비게이션 인터페이스로 진입합니다.
- 내비게이션 모듈이 성공적으로 활성화되면, 내비게이션 인터페이스에 실시간 카메라 뷰가 표시됩니다. 화면 중앙에 등록 마커의 윤곽선이 나타납니다. 카메라는 수술 부위로부터 일정 거리와 각도를 두고 배치되어 있으므로, 카메라 뷰의 치열 윤곽에 맞게 등록 마커의 크기와 방향을 수동으로 조정합니다. 이 단계는 초기 정렬 용도로만 사용되며, 최종 등록은 단계 7.4에서 자동으로 완료됩니다.
- 특징 매칭(feature matching)과 위치 추정 신뢰도(localization confidence)가 설정된 임계값(0.7)에 도달하면 시스템이 자동으로 등록을 완료합니다. 특징 매칭은 투영된 윤곽선과 환자 맞춤형 3차원 전치부 치열 모델의 기하학적 특징, 그리고 실시간 RGB 카메라 뷰에 보이는 전치부 치열 사이의 일치를 의미합니다.
참고: 위치 추정 신뢰도는 카메라 뷰에서 치열 마커의 공간적 위치 추정에 대해 소프트웨어가 추정한 신뢰도를 의미합니다. 임계값 0.7은 자동 등록을 수용하기 위해 필요한 최소 추적 품질의 사전 설정값을 나타냅니다. 특징 매칭과 위치 추정 신뢰도가 모두 이 임계값에 도달했을 때만 등록이 성공한 것으로 간주되었습니다. 이 임계값은 신속한 인식과 안정적인 AR 오버레이 사이의 균형을 맞추기 위해 반복적인 예비 테스트를 거쳐 선택되었으며, 정량적으로 측정된 수술적 위치 정확도를 나타내는 것은 아닙니다. - 등록이 완료되면 치열 마커의 윤곽선이 빨간색에서 녹색으로 변합니다. 수술 전 정의된 공간적 관계에 따라 과잉치의 가상 모델이 실시간 카메라 영상 위에 오버레이되어 화면에 표시됩니다. 이때 화면에 표시된 가상 치아 모델의 위치가 매복된 과잉치의 위치를 나타냅니다.
- 수술 중 참조를 위해 가상 모델이 최적으로 보이도록 카메라 각도를 조정합니다. 카메라를 천천히 회전시키면 카메라와 치열 마커 사이의 상대적 뷰가 변경됩니다. 과잉치 모델과 치열 마커 사이의 공간적 관계가 수술 전에 정의되었으므로, 화면상의 가상 과잉치 모델 뷰는 카메라 뷰에 따라 함께 업데이트됩니다.
- 수술 중에는 AR 수술 보조원이 소형 지지 브래킷을 사용하여 카메라를 잡고, 상악 전치부 수술 부위가 카메라 뷰의 중앙에 위치하고 카메라 광축이 수술 부위 표면에 최대한 수직이 되도록 카메라 위치를 지속적으로 조정하여 최적의 수술 뷰를 확보합니다.
- AR 내비게이션 인터페이스에서 모델 아래로 메스가 보일 때까지 가상 과잉치 모델의 투명도를 조정합니다. 외과의는 오버레이된 가상 모델의 화면 표시 윤곽선을 사용하여 실제 과잉치의 대략적인 경계를 추정할 수 있습니다. 그런 다음, 추정된 과잉치의 치경부 영역을 중심으로, 과잉치의 장축에 거의 수직 방향으로 약 1 cm의 순측 점막 절개를 실시합니다 (Figure 3A). 점막골막판을 거상하여 과잉치 상단의 골조직을 노출시킵니다.
- 수술 기구가 치열 인식 영역을 자주 가려 실시간 AR 내비게이션이 중단되는 경우, 이미지 잠금(image-locking) 기능을 활성화합니다. 가상 모델을 실시간 카메라 영상에 오버레이한 후, 실제 해부학적 구조에 대한 모델의 상대적 위치를 고정하고 화면 표시 내용을 과잉치 위치 추정을 위한 수술 중 참조 자료로 사용합니다.
참고: 본 증례에서는 수술 중 간섭이 최소화되어 실시간 AR 내비게이션이 안정적으로 유지되었으므로 이미지 잠금 기능을 사용하지 않았습니다.
8. 매복 과잉치의 노출 및 제거
- AR 보조 국소화 기능을 통해 가상 모델의 화면 표시 윤곽을 기반으로 실제 과잉치의 위치와 대략적인 경계를 확인합니다. 외과용 핸드피스를 사용하여 추정된 치관 부위의 상부 골을 제거하여 과잉치의 치관이 노출되도록 합니다 (그림 3B,C).
- 치아가 노출되면, 추가적인 AR 안내 없이 직접 시야 하에 후속 절단 및 발치를 수행합니다.
- 외과용 핸드피스를 사용하여 노출된 치아 구조를 근원심 방향으로 절단함으로써 치관과 치근을 분리하고 저항을 제거합니다. 또는 치과용 엘리베이터와 모스키토 포셉을 사용하여 치관과 치근을 제거합니다 (그림 3D,F).
- 치과용 큐렛으로 발치窩를 큐레팅하여 치배 조직이 남아 있지 않도록 합니다.
- 멸균 식염수로 발치窩를 세척하여 치아 파편이 남아 있지 않은지 확인합니다 (그림 3E).
- 3-0 비흡수성 봉합사로 절개 부위를 봉합하고 지혈 거즈로 압박하여 지혈합니다.
9. 수술 후 관리
- 수술 후 1시간 동안 환자를 관찰하고, 뚜렷한 상처 출혈이 없을 때 퇴원시킵니다. 수술 2시간 후부터 시원한 유동식을 시작하게 하고, 점진적으로 연식으로 전환하도록 합니다. 환자에게 수술 부위의 구강 위생을 엄격히 유지하도록 지도하십시오.
- 수술 후 감염 예방을 위해 아모キシ실린(amoxicillin) 캡슐 0.5 g을 1일 2회, 3일 동안 복용하도록 처방합니다. 수술 후 통증이 있을 때 필요에 따라 이부프로펜(ibuprofen) 캡슐 0.3 g 한 알을 복용하도록 환자에게 지도하십시오.
- 수술 1주일 후에 봉합사를 제거합니다. 환자에게 상처 출혈, 통증 또는 불편함이 있는지 관찰하게 하고, 이러한 증상이 나타나면 즉시 의료진의 진료를 받도록 지도하십시오.
결과
교정 상담 중 CBCT 검사를 받은 17세 여성 환자의 상악 전치부에서 두 개의 매복 과잉치가 발견되었습니다. 교정 전문의의 평가 결과, 두 개의 과잉치와 하나의 잔존 유치를 발치하는 것이 권장되었습니다. 구강 내 검사에서 잔존 유치는 확인되었으나, 과잉치는 둘 다 구강 내로 맹출되지 않은 상태였습니다. CBCT 영상에서 우측 상악 측절치 치근단 상방에 역방향으로 위치한 과잉치가 관찰되었으며, 이는 완전히 골 내에 매복되어 있었습니다. 다른 과잉치는 좌측 상악 중절치와 측절치 사이의 구개측에 위치하며 순-구개 방향으로 향하고 있었고, 뼈에 완전히 덮여 있지 않아 위치 파악의 난이도는 상대적으로 낮았습니다. 환자와 보호자에게 상태, 치료 계획, 잠재적 위험 및 대체 치료 옵션을 충분히 설명한 후, 우측 상악 측절치 치근단 상방의 역방향 골 매복 과잉치를 AR 보조 하에 발치하는 것에 동의하였습니다. 나머지 과잉치와 잔존 유치는 전통적인 방식으로 발치하였습니다.
수술 전후 결과는 다음과 같았습니다: 디지털 디자인에 15분 소요되었습니다. 수술 중에는 전치부를 치아 마커로 사용하였습니다. 초기 수동 정렬이 완료된 후, AR 시스템이 자동으로 매칭 및 등록을 완료하였으므로 별도의 포인트 기반 수술 중 등록 절차는 필요하지 않았습니다. 외과의는 AR 보조 위치 확인을 통해 절개 부위를 식별하고 매복 과잉치를 노출시키기 위해 골창을 형성하였습니다. 절개부터 매복 과잉치의 완전 제거까지의 수술 과정은 10분 소요되었습니다. 시술 중 수술 기구가 치아 인식 영역을 가려 AR 트래킹이 일시적으로 중단되었습니다. 전치부가 다시 노출된 후 시스템이 이를 다시 인식하여 내비게이션이 재개되었습니다.
인접 치근이나 주요 신경혈관 구조에 대한 수술 중 손상은 관찰되지 않았습니다. 매복된 과잉치는 저항을 제거하기 위해 치관 절단을 시행한 후 완전히 제거되었습니다. 수술 후 검사 결과, 발치된 치아가 온전하며 발치窩에 잔존 치아 파편이나 치낭 조직이 남아 있지 않은 것으로 확인되어, 추가적인 수술 후 CBCT 검사는 수행하지 않았습니다. 다른 과잉치는 일반적인 절개 및 판막 거상 후 제거하였으며, 잔존 유치는 통상적인 방법으로 제거하였습니다.
환자는 봉합사 제거를 위해 수술 1주일 후 내원하였습니다. 임상 검사 결과, 수술 부위에 점막 발적, 부종 또는 기타 염증 징후가 나타나지 않았습니다. 환자는 점막의 감각 이상이 없다고 보고했습니다. 인접 치아는 타진 시 불편감이 없었으며 동요도 관찰되지 않았습니다.
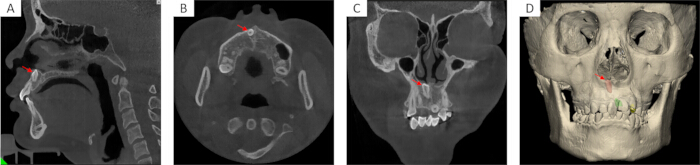
그림 1: 과잉치의 수술 전 CBCT 영상 및 3D 재구성. (A) 상악 전치부에 매복된 과잉치(빨간색 화살표)의 위치와 인접 치근 및 주변 골과의 관계를 보여주는 시상단면, (B) 횡단면, (C) 관상단면 CBCT 영상. (D)상악, 치열 및 두 개의 과잉치를 보여주는 3D 재구성 모델. 빨간색 모델은 AR 보조 하에 제거된 순측 과잉치를 나타내며, 녹색 모델은 전통적인 방식으로 제거된 구개측 과잉치를 나타낸다. 이 그림의 확대 버전을 보려면 여기를 클릭하십시오.
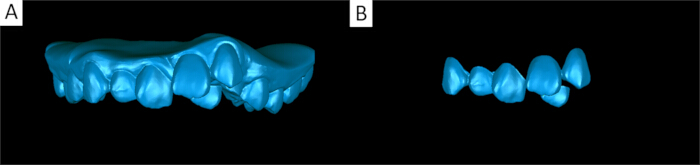
그림 2: 구강 스캔 모델의 처리 과정. (A) 재구성 모델과의 정합에 사용된 수정된 상악 구강 스캔 모델. (B) 마커리스 AR 윤곽 정합에 사용된 트리밍된 상악 전치부 치열 모델. 이 그림의 더 큰 버전을 보려면 여기를 클릭하십시오.
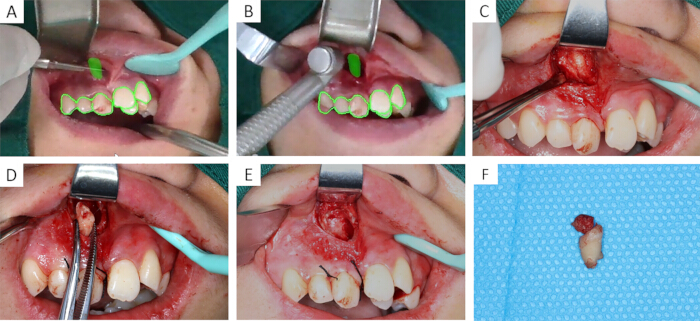
그림 3: 증강현실 보조 하 매복 과잉치 제거의 주요 수술 단계. (A) 절개 전 위치 확인. AR 내비게이션 인터페이스에 표시된 실시간 카메라 영상 위에 매복 과잉치의 가상 모델이 중첩되었다. 녹색 윤곽선은 등록된 전치부를 나타내며, 녹색 고체 모델은 매복 과잉치의 계획된 위치를 나타낸다. (B) 골 제거 중 위치 확인을 안내하기 위해 AR 내비게이션이 사용되었다. (C) 상부 골 제거 후 매복 과잉치가 노출되었다. (D) 절단된 치아 파편이 발치窩에서 제거되었다. (E) 매복 과잉치의 완전한 제거 후 발치窩를 확인하였다. (F) 완전한 제거를 확인하기 위해 발치된 과잉치를 검사하였다. 이 그림의 더 큰 버전을 보시려면 여기를 클릭하십시오.
토론
과잉치는 흔한 치아 발육 이상으로, 인접 치아의 비정상적인 맹출, 치근 흡수, 치열 부정 및 낭종 형성 등의 합병증을 유발할 수 있습니다. 영구치 맹출을 방해하거나 합병증 위험이 있는 경우, 또는 향후 교정 치료 계획에 영향을 미치는 과잉치는 일반적으로 외과적 제거가 주요 치료 옵션이 됩니다. 점막을 뚫고 맹출하여 직접 확인이 가능하거나, 골을 관통하여 점막 절개 후 시각화할 수 있는 과잉치는 비교적 제거가 용이합니다. 반면, 골 내에 완전히 매복된 과잉치는 수술 시야에서 직접 관찰할 수 없습니다. 이러한 치아의 순측-구개측 위치, 골 창의 크기 및 수술적 접근법의 결정은 주로 술자의 술 전 영상에 대한 공간적 해석과 임상 경험에 의존하므로, 특히 경험이 적은 젊은 외과의에게는 이러한 사례들이 더 까다로울 수 있습니다. 전통적인 수술 기법으로도 매복 과잉치를 제거할 수 있지만, 그 성공 여부는 술자의 경험에 크게 좌우됩니다. 수술 중 위치 파악이 실제 치아 위치와 다를 경우 과도한 골 제거가 발생할 수 있으며, 이는 인접 치근이나 주요 해부학적 구조물에 손상을 줄 위험을 높입니다. 현재 매복 과잉치 제거에 다양한 디지털 기술이 적용되어 치아 위치 파악, 골 보존 및 합병증 감소 측면에서 예비적인 성과를 보여주고 있습니다. 그러나 이러한 방법들은 여전히 높은 시간 비용, 고가의 장비, 광범위한 보급의 어려움 등의 한계가 있습니다.
본 연구는 매복 과잉치를 제거하기 위한 스테레오 카메라 기반의 증강현실(AR) 보조 방법을 제안합니다. 수술 전, CBCT와 구강 스캔 데이터를 사용하여 과잉치 및 인접치의 3D 모델을 재구성합니다. 마커리스 AR 등록을 통해 가상 모델이 AR 내비게이션 인터페이스에 표시되는 실시간 카메라 영상 위에 중첩되어, 외과의가 매복 과잉치의 위치를 추정하는 데 도움이 되는 시각적 참조를 제공합니다. 이 워크플로우에서는 만족스러운 CBCT-구강 스캔 등록, 안정적인 치열 인식, 그리고 비교적 일정한 카메라 위치를 유지하면서 카메라 각도를 적절히 조정하는 것이 성공적인 구현을 위한 핵심 단계입니다. 이러한 단계들은 명확한 수술 시야와 안정적인 AR 중첩을 얻기 위해 필수적입니다. 따라서 신뢰할 수 있는 수술 전 디지털 설계와 능숙한 수술 중 AR 시스템 조작을 보장하기 위해 충분한 임상 전 교육과 반복적인 연습이 필요합니다. 외부 마커나 물리적 수술 가이드에 의존하는 내비게이션 방법과 비교하여, 이 방법은 수술 부위에 추가적인 인공 마커를 배치할 필요가 없습니다. 이는 제한된 구강 내 공간과 수술 부위에서 추가 등록 장치로 인한 간섭을 줄이는 동시에, 등록의 기초로서 치열의 자연스러운 형태를 보존합니다. 이 시스템에서는 카메라가 수술 부위 영상을 캡처하고 AR 중첩 영상이 화면에 표시됩니다. 따라서 시스템의 적용은 카메라 각도, 수술 부위의 노출 정도, 그리고 기구에 의한 가려짐의 영향을 받습니다. 상악 전치부의 순측 접근법은 일반적으로 더 직접적인 카메라 뷰와 충분한 수술 부위 노출을 제공합니다. 이 접근법에서는 연조직 및 기구에 의한 방해가 상대적으로 제한적이어서, 치열 윤곽의 인식과 가상-실제 중첩의 안정성을 유지하는 데 더 유리합니다. 기존 수술과 비교했을 때, 이 방법은 외과의가 골창 설계를 최적화하고 수술 접근 경로를 국소화하는 데 도움을 주어 잠재적으로 합병증의 위험을 줄일 수 있습니다. 다른 디지털 기술과 비교하여 이 방법은 하드웨어 구성이 상대적으로 단순하며 비용과 워크플로우 면에서 certain advantages가 있습니다.
하지만 이 프로토콜에는 여전히 몇 가지 한계점이 있습니다. 본 사례에서는 매복된 과잉치의 보조 국소화를 위해 AR이 사용되었으며, 추정된 국소화 위치는 절개 위치 선정 및 골창(bone-window) 준비를 돕는 시각적 참조로 활용되었습니다. 미리 계획된 절개선, 사전 정의된 골창 경계, 수술 경로 또는 치아 절단면을 제공하지 않았기에, 본 워크플로우에서 AR의 역할은 어느 정도 제한적이었습니다. 향후 사례에서는 절개선 설계, 골창 경계 정의, 수술 경로 설계 및 치아 절단면의 사전 정의를 수술 전 디지털 설계에 통합하고 이를 수술 중에 AR로 시각화함으로써, 수술 경로 계획 및 수술 가이드로서 이 기술의 가치를 더욱 높일 수 있을 것입니다. AR 내비게이션 이미지는 카메라 기반의 수술 시야 확보에 의존하므로, 이미지 선명도, 조명 조건, 카메라 각도 및 수술 시야의 노출 정도가 치열 윤곽 인식과 등록(registration) 안정성에 영향을 미칠 수 있습니다. 시술 중에는 보조자가 멸균 상태에서 카메라를 잡고 있습니다. 따라서 손떨림이나 시야각 변화로 인한 오버레이 편차를 방지하기 위해 카메라와 수술 시야 사이의 상대적 안정성이 유지되어야 합니다. 또한, 이 프로토콜에서 사용된 마커리스 등록 방법은 전치부 치열의 윤곽을 기반으로 합니다. 수술 기구, 흡입 장치 또는 연조직이 카메라 뷰를 가려 내비게이션이 중단될 수 있습니다. 이러한 경우 등록을 반복해야 하며, 이는 수술 워크플로우에 영향을 줄 수 있습니다. 더욱이, 외과의는 주로 디스플레이 화면을 통해 AR 오버레이를 관찰합니다. 초보자의 경우, 화면 기반의 2차원 디스플레이는 인간의 눈이 가진 자연스러운 입체 시각과 다르기 때문에 가상 모델과 실제 수술 시야 사이의 공간적 관계를 이해하는 데 어려움이 있을 수 있습니다. 이러한 문제를 해결하기 위해 교육과 시스템 최적화 모두를 통해 개선이 가능합니다. 첫째, 3D 프린팅 모델을 이용한 표준화된 시뮬레이션 교육을 통해 외과의가 이미지 등록, 가상-실제 오버레이 해석 및 AR 보조 골창 국소화에 익숙해지도록 함으로써, 기술적 숙련도 부족으로 인한 국소화 오차를 줄일 수 있습니다. 둘째, 추적 알고리즘과 임상 적용 시나리오를 더욱 최적화할 수 있습니다. 예를 들어, 안정적인 등록이 이루어지면 치열 윤곽과 가상 모델 사이의 공간적 관계를 고정하고, 치열의 특징이 다시 노출됨에 따라 가상 모델의 위치를 실시간으로 업데이트할 수 있습니다. 또한 카메라를 기계적 지지대로 고정하거나 수술 조명에 통합하여, 핸드헬드 카메라의 진동과 조작 부담을 줄일 수 있습니다.
매몰 과잉치 제거를 위한 스테레오 카메라 기반 AR 보조 방법은 수술 중 위치 파악을 위한 직관적이고 단순화된 시각적 보조 수단을 제공합니다. 이 방법은 하드웨어 구성, 작업 흐름 및 잠재적인 임상 적용 측면에서 특정한 장점을 가지고 있습니다. 그러나 본 단일 사례 시연은 임상 실무에서의 가능성만을 입증한 것이므로, 임상 적용 시 주의가 필요합니다. 위치 파악의 정확도, 임상적 효율성 및 안전성을 검증하기 위해서는 더 큰 표본을 대상으로 한 다기관 연구가 추가적으로 필요합니다. 장비의 기술적 장점과 접근성을 고려할 때, 이 방법은 첨단 디지털 수술 장비의 접근성이 제한적인 1차 의료 환경에서 향후 활용될 잠재력이 있습니다. 본 연구는 매몰 과잉치 제거에 이 기술을 사용하는 것의 가능성을 예비적으로 입증하였으며, 표준화된 AR 보조 발치 작업 흐름을 구축하기 위한 방법론적 기초를 제공합니다.
공개 사항
저자들은 영어 언어 교정 및 번역 지원을 위해서만 DeepSeek를 사용하였습니다. AI의 지원을 받은 모든 텍스트는 저자들에 의해 검토 및 수정되었으며, 저자들은 원고의 최종 내용에 대해 모든 책임을 집니다.
감사의 글
본 연구는 쿤밍 의과대학교 복합 두안면 기형 진단 및 치료팀(2024XKTDTS08), 운남성 임상 의료 센터 연구 프로젝트(2024YNLCYXZX0227, 2024YNLCYXZX0229), 운남성 구강 질환 임상 연구 센터(202505AJ310001), 운남성 고수준 인재 양성 지원 계획(YNWR-MY-2020-086), 쿤밍 의과대학교 교육 및 교수 연구 프로젝트(2026-JY-Z-18)의 지원을 받아 수행되었습니다.
재료
| 이름 | 회사 | 카탈로그 번호 | 댓글 |
|---|---|---|---|
| 0.5% povidone-iodine | N/A | N/A | 수술 전 구강 내 및 구강 외 소독에 사용됨. |
| 3-0 비흡수성 실크 봉합사 | Johnson (Suzhou) Medical Devices Co., Ltd. | 조직 봉합. | |
| 4% 에피네프린 함유 articaine hydrochloride | 국소 마취에 사용됨. | ||
| 카메라 | Intal RealSense | D415 | 마커 인식을 위한 실시간 시야 확보에 사용됨. |
| CBCT | Quantitative Radiology s.r.1.Verona, Italy | New Tom 3G | 치아 및 주변 구조물의 영상 획득에 사용됨. |
| 큐렛 | N/A | N/A | 발치窩 큐렛팅 및 잔존 치배 조직 제거에 사용됨. |
| 치과용 엘리베이터 | N/A | N/A | 분할된 치관 및 치근 파편의 이완 및 제거에 사용됨. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, China. | https://www.e3d-med.com/ | AR 내비게이션 소프트웨어. |
| Geomagic Wrap 2021 | 3D Systems Corporation | version 2021 | 구강 스캔 모델 처리 및 등록 마커로 사용할 전치부 분할. |
| 지혈 거즈 | N/A | N/A | 상처 폐쇄 후 압박 지혈에 사용됨. |
| 구강 스캐너 | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | 디지털 치궁 데이터 획득에 사용됨. |
| J45-LED 수술용 핸드피스 | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | 과잉치 상부 골 제거 및 치관과 치근의 분할. |
| 노트북 컴퓨터 | Lenovo Group Limited | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | AR 소프트웨어 구동. |
| Mimics | Materialise | version 21.0 | 3차원 재구성 및 복원에 사용됨. |
| 멸균 드레이프 | N/A | N/A | 수술 부위만 노출시키고 머리, 얼굴, 목을 덮는 데 사용됨. |
| 멸균 슬리브 | N/A | N/A | 수술 중 영상 획득 시 카메라 데이터 케이블 및 소형 지지 브라켓을 덮는 데 사용됨. |
| USB 3.0 케이블 | N/A | N/A | 영상 획득을 위해 카메라를 노트북 컴퓨터에 연결하는 데 사용됨. |
참고문헌
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.