Een procedure voor het bestuderen van voorbijgaande stromen dichtbij grenzen met behulp van hoge-resolutie, high-speed particle image velocimetry (PIV) wordt hier beschreven. PIV is een niet-opdringerige meettechniek toepasbaar op elk optisch toegankelijke stroom door het optimaliseren van verschillende parameters beperkingen, zoals het beeld en de opname-eigenschappen, de laser blad eigenschappen en analyse algoritmes.
Methodenartikel
High-speed stromingsvisualisatie Dichtbij Surfaces
In dit artikel
Samenvatting
Samenvatting
Multi-dimensionale en voorbijgaande stromen spelen een belangrijke rol in vele gebieden van wetenschap, techniek, en gezondheidswetenschappen, maar worden vaak niet goed begrepen. De complexe aard van deze stromen kunnen worden bestudeerd met behulp van particle image velocimetry (PIV), een laser-gebaseerde beeldvormende techniek voor het optisch toegankelijke stromen. Hoewel vele vormen van PIV bestaan dat de techniek na de oorspronkelijke vlakke tweecomponenten snelheidsmeting mogelijkheden uit te breiden, de basis PIV bestaat uit een lichtbron (laser), een camera, tracer deeltjes en analyse-algoritmen. De beeldvorming en opnameparameters, de lichtbron en de algoritmen zodanig aan dat de opname optimaliseren voor de stroming plaats en geldige snelheidsgegevens verkrijgen.
Gemeenschappelijke PIV onderzoeken maatregel snelheden twee-component in een vliegtuig op een paar frames per seconde. Nochtans, hebben de recente ontwikkelingen in instrumentatie vergemakkelijkt hoge framerate (> 1 kHz) metingen kunnen oplossen overgangent stroomt met een hoge temporele resolutie. Daarom, hoge frame rate metingen enabled onderzoek naar de evolutie van de structuur en dynamiek van zeer voorbijgaande stromen. Deze onderzoeken spelen een cruciale rol in het begrijpen van de fundamentele fysica van complexe stromingen.
Een gedetailleerde beschrijving voor het uitvoeren van hoge-resolutie, high-speed vlakke PIV een voorbijgaande stroming in de buurt van het oppervlak van een vlakke plaat te bestuderen wordt hier gepresenteerd. Details voor het aanpassen van de parameter beperkingen, zoals beeld-en opname-eigenschappen, de laser blad eigenschappen en verwerking van algoritmen om PIV te passen voor een doorstroming van belang zijn inbegrepen.
Inleiding
Multi-dimensionale metingen van snelheden en de mogelijkheid om het veld flow volgen in de tijd een kritische informatie op vele gebieden van wetenschap, techniek en gezondheidswetenschappen. Tot de meest gebruikte technieken voor flow beeldvorming is particle image velocimetry (PIV). Aanvankelijk gevestigd als een planaire techniek die gemeten snapshots van de twee in-plane snelheidscomponenten, PIV varianten zijn ontwikkeld voor drie componenten en volumemeting mogelijkheden bieden. Alle PIV systemen bestaan uit tracer deeltjes, een of meer lichtbronnen, en een of meer camera's. Vaste deeltjes of druppeltjes worden gebruikt als tracer deeltjes maar inherent belletjes in de stroom kan ook worden gebruikt als tracer deeltjes. De camera ('s) dan image (s) verstrooid of uitgezonden licht van de tracer deeltjes nadat ze worden bestraald door de lichtbron (nen). Onder de brede waaier van variaties 1,2 de meest voorkomende vangt twee snelheidscomponenten in een vliegtuig op een rate van een paar frames per seconde. Meer recent heeft nieuwe instrumentatie hoge frame rate metingen (> 1 kHz) die de stroom te volgen op turbulente tijdschalen in het kHz bereik ingeschakeld.
PIV bepaalt een snelheidsveld door het volgen van de gemiddelde beweging van deeltjes groepen van een paar beelden die worden gescheiden door een bekende vertraging. Elk beeld wordt verdeeld in een raster van op regelmatige afstand ondervraging ramen. De meest voorkomende verhoor venster grootte is 32 x 32 pixels. Een algoritme berekent de kruiscorrelatiefunctie voor ondervraging vensters, waardoor een verplaatsingsvector per ondervraging venster en produceert derhalve een regelmatig rooster van vectoren. Het verdelen van de verplaatsing vectorveld door tijdsvertraging bepaalt dan de snelheidsvector veld.
Bij het plannen PIV metingen is het belangrijk te realiseren dat meestal de keuze van experimentele opstellingen is een compromis tussen de conflicterende vereisten. Met andere woorden, de ervaringmentale omstandigheden moeten zorgvuldig worden gepland om de aspecten van de stroom die van belang zijn voor het onderzoek bij de hand te vangen. De boeken van Raffel et al.. 1 en Adrian en Westerweel 2 bieden een uitstekende diepgaande discussies van deze beperkingen. Hier hebben we aandacht voor een aantal die het meest kritisch in de huidige context.
De keuze van het veld-of-view (FOV) zal hier het uitgangspunt voor de parameter selectie in te stellen. Het aantal pixels op de camera chip bepaalt dan de ruimtelijke resolutie en het aantal vectoren die worden verkregen, aangenomen dat men ervoor kiest om de ondervraging venstergrootte van 32 x 32 pixels, gebruiken vaak een 50% overlap in de kruiscorrelatie procedure. Een zaaidichtheid van 8-10 deeltjes per ondervraging venster algemeen gewenst de kruiscorrelatiefunctie steun. Er zijn echter speciale algoritmes, zoals particle volgen velocimetry (PTV) en tijdgemiddelden correlatie benaderingen, dat kanworden gebruikt voor situaties met lage zaaidichtheid (1-3 deeltjes / ondervraging venster) pakken zoals het geval is met beeldvorming bij oppervlakken. Merk op dat de snelheidsgradiënten binnen elk uitleesvenster klein om een vertekening in het resulterende representatieve vector voor voorkomen dat venster moeten zijn.
Een vaste regel-van-duim is dat het deeltje verplaatsingen tussen de eerste en tweede frame mag niet meer dan 8 pixels (¼ van het verhoor venstergrootte) om het aantal paren verliezen (verlies van deeltjes beelden binnen het raam verhoor van de eerste te verminderen kaderen naar het tweede frame) voor de correlatie. Dientengevolge is de tijd tussen de twee opeenvolgende laserpulsen (dt) dienovereenkomstig worden aangepast. Echter, dt verminderen onder het equivalent van 8-pixel verplaatsingen de snelheid dynamisch bereik te beperken omdat het ondereinde resolutie limiet is in de orde van 0,1 pixel verplaatsing.
Vergelijkbaar met de 8-pixel verplaatsing winnen het beeldvlak, de hoogste snelheid deeltjes mag niet meer dan ¼ van het licht plaatdikte doorkruisen, opnieuw om het aantal paren verliezen te beperken. Aangezien de tijd tussen de twee laserpulsen gebruikt om te zorgen voor de beste correlatie in het licht plaatvlak, de dikte van de plaat is een variabele in de context. Terwijl de uniformiteit van de lichtintensiteit niet zo kritisch als voor intensiteit gebaseerde metingen zoals vlakke laser-geïnduceerde fluorescentie beeldvorming 3, een bijna bovenkap beam profile helpt PIV kwaliteit, vooral de hoge resolutie beeldvorming.
In het algemeen kan enige aannames over de aard van de stroming onder studie worden gebruikt als uitgangspunt bij de selectie van de experimentele parameters. Dan, verkennende experimenten nodig kunnen zijn om de instellingen te verfijnen.
Hier beschrijven we hoe het opzetten van een PIV experiment dat een hoge frame rate imaging metingen van twee velocity compone laatgen met een ruimtelijke resolutie die voldoende is om grenslaag structuren op te lossen. Dit wordt bereikt met het gebruik van een hoge herhalingsfrequentie TEM 00 diode-gepompte solid-state laser, een lange afstand microscoop en een hoge framesnelheid CMOS camera. Een paar details over beeldvorming in de buurt van oppervlakken zijn ook inbegrepen.
Protocol
1. Lab Veiligheid
- Beoordeling laserveiligheid materiaal voordat u een laser en ervoor zorgen dat de opleiding eisen is voldaan.
- Verkrijgen van de juiste veiligheidsuitrusting voor het werken met lasers. Ieder individu moet een paar laser veiligheidsbril die de laser emissie golflengte (s) zal blokkeren dragen. Installeer een waarschuwingsbord buiten het lab om anderen te laten weten wanneer de laser in werking is. Hang laserveiligheid gordijnen rond de optische bank te isoleren van andere co-werknemers in een gedeelde lab ruimte.
- Verwijder alle horloges en sieraden bij het werken met lasers.
- Denk aan de stralengang bij het instellen van apparatuur: het opzetten van apparatuur zodat afstelling niet nodig die boven of onder de balk.
- Lees de laser handleiding om te bepalen hoe de laser veilig te bedienen.
- Houd uw ooghoogte uit het vlak van de laserstraal!
2. Tafelmodel Set-up
- Bepaal de vergroting thoed zal nodig zijn voor de toepassing en kiest u de juiste lens. De vergroting (M) kan bepaald worden door de lengte van de camera chip met de overeenkomstige lengte van het gezichtsveld (FOV). In dit voorbeeld is de lengte van de camera chip is 17,6 mm en de overeenkomstige lengte van het ZV is 2,4 mm. Daarom, M = 17.6 mm / 2.4 mm = 7.33. Een lange afstand microscoop wordt hier gebruikt om dit kleiner FOV bereiken.
- Doe een aantal ruwe berekeningen van de verwachte snelheden in de buurt van-muur regio. Gebruik deze schattingen om de opname-parameters, zoals de frame rate en de vertraging volgens praktische richtsnoeren voor PIV 1,2 bepalen. Bepaal de tijd die het duurt voordat een deeltje te reizen 8 pixels. Dit zal de vertraging tussen elke laserpuls (dt) te bepalen. In tijdreeksen PIV, zal 1/dt de nodige camera framesnelheid te bepalen en moet kleiner zijn dan de maximale framesnelheid toegestaan door de camera. Kleine aanpassingen aan deze parameters kunnenlater nodig om de stroom opname optimaliseren om hoge kwaliteit snelheidsgegevens verkrijgen. Indien het verplichte frame rate hoger is dan de maximale laser herhalingsfrequentie, kan twee lasers worden gebruikt om PIV te voeren in frame-grensoverschrijdende modus. Voor dit voorbeeld, is de frame rate (5 kHz) niet hoger zijn dan de maximale herhalingsfrequentie van de laser en dus slechts een enkele laser is vereist om PIV te voeren in de tijd-serie-modus.
- Niveau van de laser ten opzichte van tafel
- Stel de laserkop aan een einde van een level optische tafel. Plaats een beam dump rechtstreeks in de lichtbaan aan de andere kant van de tafel.
- Plaats een optische rail tussen de laserkop en de balk dump. Tape een doel om een balk blocker, bevestig de bundel blocker aan een drager en plaats de vervoerder op het spoor.
- Stel de laser stroom een lage huidige instelling - genoeg om te laseren, maar niet genoeg om een vel papier te verbranden. Schakel de laser en schuif de drager heen en weer. Maak kleine aanpassingen aan de laser stand until het midden van de laserstraal blijft op een plek als de drager heen en weer beweegt. Bevestig de laser om de optische tafel.
- De hoogte van het midden van de laserstraal door een combinatie vierkant. Schakel de laser.
- Installeer laser sheet forming optica
- Verwijder het spoor maar plaatst de balk blocker met de doelgroep in de voorkant van de bundel dump. Zet de laser en zorgvuldig markeren waar het centrum van de bundel raakt het doel. Plaats de plaatvorming optiek, die de bundel homogenisator (BH) die ook een plaatvorming telescoop in deze demonstratie in de laser pad naar de laser blad vormen. De hoogte van de laser blad moet groter zijn dan de FOV zijn. Pas de positie van de BH te midden van de hoogte en breedte van de laser vel over de markering op de doelgroep en om reflecties tegen te houden van het reizen terug in de laserholte. Plaats een opening tussen de laserkop en BH indien nodig terug te voorkomen reflecties. Schakel de laser. Het lechts blad in deze demonstratie had een hoogte van 8 mm en een dikte van 0,5 mm, respectievelijk, en een pulsenergie van 0,4 mJ / puls.
- Als de ruimte beperkt is op de optische tafel, plaats een 45 ° hoogglanzende spiegel om het laserlicht vel zet door 90 °. Tape een andere doelgroep aan een balk blocker, bevestig de bundel blocker aan een drager en plaats de vervoerder op het spoor. Plaats de rail montage na de spiegel. Zet de laser. Maak kleine aanpassingen aan de spiegel tot het middelpunt van het licht plaat blijft op een plaats op de doelgroep als het glijdt langs de rail.
- Stel de laser herhalingsfrequentie aan de frame rate voor metingen (5 kHz voor het voorbeeld hier besproken) overeenkomen en zet de laser stroom op de maximale instelling. Plaats een rail tussen de BH en de doelgroep. Bevestig een tweede bundel blocker aan de vervoerder en plaats het geheel op het spoor. Zet de laser. Schuif de drager heen en weer naar de plaats van het brandpunt van de BH te bepalen. Markeer de locatie van het FOCal punt ten opzichte van de BH. Als een spiegel wordt gebruikt, dient de meting ten opzichte van de spiegel. Meet de hoogte van de laser blad benadering in het brandpunt. Schakel de laser.
- Bevestigingspunten en stel lange afstand microscoop en camera
- Markeer de horizontale en verticale middellijn van de lange afstand microscoop (LDM) en camera openingen met een centrering plein en combinatie plein. Meet de afstand tussen de tafel en de horizontale middellijnen van de LDM en camera.
- Bevestig de LDM en camera aan de vervoerders en gebruik geen spacers, zoals ringen of moeren, zodat de horizontale middellijnen van de LDM en de camera zijn op dezelfde hoogte. Bevestig de LDM en camera op de rail. Bevestig de LDM en de camera met de juiste adapters. Stel de hoogte van de vergadering, zodat de horizontale middellijnen zijn dezelfde afstand boven de tafel als het middelpunt van het licht blad.
- Fix een vertaling podium voor het merk voor de focal point van de balk. De motie van de vertaling podium zal parallel aan de bundelpropagatie. Bevestig de rail met de camera montage aan de vertaling podium, zodat het gehele samenstel is loodrecht op de lichte plaat. Center de camera montage door het gelijktrekken van de verticale middellijn van de LDM en camera met het brandpunt.
- Sluit de camera aan op de computer en de high-speed controller (HSC). Sluit de laser om de HSC. Houd de dop van de camera montage op en voeren een intensiteit kalibratie in het PIV softwareprogramma (LaVision Davis 7.2).
- In het softwareprogramma zet de camera aan de continu grijper modus en verwijder de dop van de camera monteren. Plaats een combinatie plein in het brandpunt. Beweeg de camera en LDM langs het spoor tot een kernachtig beeld van de liniaal komt in beeld. Doorgaan met de camera en LDM bewegen langs het spoor en breng het beeld in focus met de LDM's gericht staaf totdat de camera chip overspant het gewenste veld-of-view (2.4 x 1.8 mm 2 overeenkomt met een 800 x 600 pixel chip).
- Bevestig een plaat om een mount, zodat deze evenwijdig is aan de tafel en plaats deze in het brandpunt. Til de plaat, zodat het zichtbaar is in de foto's op de computer. Schakel continu grijpen en dop de camera monteren. Schakel de laser en zorg ervoor dat het laserlicht sheet maakt contact langs het oppervlak van de plaat.
3. Flow Set-up
- In deze demonstratie wordt PIV uitgevoerd door het opnemen van beelden van verstrooid licht van siliconenolie druppels. De oliedruppels worden gemaakt met behulp van een olie-verstuiver. Sluit de volgende items tot een luchttoevoer: een roetfilter, oliefilter, drukregelaar, mass flow meter, en olie verstuiver. Verbind de uitgang van de verstuiver op een stalen buis. Gebruik een mount en klem aan de stalen buis vast aan de optische tafel, verheffen de buis boven de tafel en richt het naar de plaat.
- Open de luchttoevoer ventiel. Stel de rugdruk op de drukregelaar> 140 kPa voldoende stroming creëren door het systeem.
- Schakel de stroom en stel de seeding dichtheid door de verstuiver jets en de bypass-kleppen op de verstuiver.
4. Het optimaliseren van de Set-up
- Voer de frame rate in het softwareprogramma. Controleer of de HSC is het verzenden van een triggersignaal dat de framesnelheid overeenkomt met de laser. Op de laser voeding, zet de herhalingsfrequentie en stroom (5 kHz en 15.5 A in dit voorbeeld, respectievelijk). Stel de laser externe modus. De laser moet continu ontvangen een trigger-signaal van het HSC dat de herhalingsfrequentie ingesteld op de laser past alvorens over te schakelen naar de externe modus of anders de laser zal oververhit raken.
- Zet de camera continu te pakken, zet de laser, en zet de verstuiver. Gebruik de nadruk stang op de LDM om ervoor te zorgen dat deeltje beelden zijn in focus. Ook voor zorgen dat de intensiteit van het deeltje beelden is niet verzadigen van de camtijdperk. Als dat zo is, zet u de laser huidige - dit zal het brandpunt locatie beïnvloeden! Herhaal de stappen 2.3.3 en 2.4.3 als laser stroom wordt veranderd. Schakel grijpen modus wanneer gefocust deeltje beelden worden bereikt.
- Opnemen, bekijken en aan te passen parameters voor het verkrijgen van geldige aanslagsnelheidsdata
- Noteer honderden beelden van de stroming. Nadat de opname is voltooid, controleert u de opgenomen beelden te zorgen dat deeltjes niet verschuiven meer dan 8 pixels, dat het zaaien dichtheid in de orde van 8-10 deeltjes per 32 x 32 pixels venster verhoor, en de focus van de beelden controleren . Herhaal de stappen 4.3.1-4.3.4 totdat de voorgaande criteria is voldaan.
- Als de deeltjes verschuiven meer dan 8 pixels, verlagen dt tussen de twee PIV laserpulsen maximaal 8 pixel verschuivingen bereiken. Als de deeltjes aanzienlijk verschuiven minder dan 8 pixels, verhoging van de dt dienovereenkomstig. Voor enkele laser PIV systemen, wordt de dt aangepast door het veranderen van de framerate en bijgevolgde laser herhalingsfrequentie. Voor PIV met twee lasers, dt is de tijdvertraging tussen een puls van de eerste laser en een puls van de tweede laser. Als het aanpassen dt het probleem niet te vermijden kan de framesnelheid en laser herhalingssnelheden eerst worden aangepast en vervolgens dt kan nodig zijn om opnieuw te worden verfijnd.
- Als het moeilijk is om groepen van deeltjes in een reeks beelden te volgen, kan er te veel uit-vlak-beweging. Er zijn verschillende manieren om dit probleem aan te pakken: a) compensatie van de camera assemblage van het steunpunt, zodat de camera is beeldvorming een dikkere lichte plaat, b) verhoging van de werkende afstand tussen de camera en het licht sheet vliegtuig assemblage (en scherpstellen met de nadruk staaf ) een grotere diepte van het scherpstellen, maar dit vermindert de ruimtelijke resolutie.
- Als de seeding dichtheid te dun of te dik, te verhogen of verlagen van het aantal verstuiver jets.
5. Het uitvoeren van de Experiment
- Voer een camereen intensiteit kalibratie met de dop op de camera monteren om een referentie voor de intensiteit instellen. Nadat de kalibratie is voltooid, verwijder de dop.
- Stel de laser om de geoptimaliseerde herhalingsfrequentie en stroom. Voordat u de laser op externe modus, zorg ervoor dat de laser een continu triggersignaal dat de ingestelde frequentie overeenkomt ontvangt. Schakel de laser.
- Neem een opeenvolging van achtergrond afbeeldingen van alleen het licht vel grazen de oppervlakte van de plaat. Deze afbeeldingen te bewaren.
- Schakel de stroom en laat de stroom te stabiliseren.
- Zet de camera continu te grijpen en te controleren of de camera is het verzamelen gericht deeltje afbeeldingen. Schakel de continue grijper modus.
- Voer het gewenste aantal beelden en druk op record.
- Nadat de opname is voltooid, schakelt stroom en laser. Beoordelen de opeenvolging van beelden en controleer de deeltjes shift, zaaien dichtheid, en particle image focus. Sla de opname als zij tevreden zijn of anders herhaal de stappen 5,4-5,7.
- Herhaal de stappen 5,4-5,7 meer tot scoren te verzamelen.
- Verhoog de belichtingstijd (de hoeveelheid tijd per frame dat de camera is het verzamelen van beelden) van de camera.
- Stel een kalibratierichtwaarde in het licht plaat vliegtuig en zorg ervoor dat het contact maakt met de plaat. Verlichten de doelgroep van achter met een lichtbron (dwz zaklamp). Met de camera in de continue grijper modus, om de doelgroep, zodat het opgenomen beeld scherp is en niet wordt vervalst. Zorg ervoor dat het contactpunt tussen de plaat en het doel is zichtbaar in de afbeelding - dit is van cruciaal belang voor het bepalen van de locatie van de plaat in de beelden.
- Noteer 10 beelden van het kalibratiedoel. Herhaal stap 5,9-5,11 telkens wanneer de camera montage of focus is veranderd.
6. Data Processing
- Het PIV softwareprogramma gebruikt in deze demonstratie was LaVision Davis 8.1. Gemiddeld elke set kalibratierichtwaarde afbeeldingen. Gebruik het resulterende beeld in de kalibratie rouTine aan de echte-wereld afmetingen van de verkregen beelden te bepalen.
- Breng iedere kalibratie aan de overeenkomstige set afbeeldingen.
- Bepaal de plaats van de plaat in de geijkte beelden. Deze informatie is noodzakelijk om tot een geometrische masker (onder 6.6 beschreven).
- Gemiddeld de achtergrond beelden. Bepalen of laser reflecties van het oppervlak in belangrijke mate bijdragen aan het achtergrondgeluid door vergelijking van de tellingen intensiteit van de gemiddelde achtergrondafbeelding naar de graven intensiteit van zaaien deeltjes. Heldere laser reflecties in de buurt van de muur zullen intensiteiten hoger dan deeltje intensiteiten hebben. Dit zal een negatieve invloed hebben de PIV correlaties bij de muur en beperking van de locatie van de eerste betrouwbare vector dichtst bij de wand. In dit voorbeeld heeft laser reflecties niet significant tot de achtergrond.
- Pre-proces de gekalibreerde stroom beelden met behulp van een high-pass filter (aftrekken glijdende achtergrond filter) om grote intensiteit schommelingen verwijderenties in de achtergrond, zoals laser reflecties. Deeltje signalen hebben kleine intensiteit schommelingen en zal door de filter.
- Definieer een geometrische masker - Gebruik een rechthoekig masker om vector berekening uit te schakelen wanneer de plaat is gelegen in de beelden. Opmerking: Davis heeft twee opties voor geometrische maskers: een die PIV correlaties in staat stelt binnen het bepaalde gebied en een die PIV correlaties schakelt binnen het bepaalde gebied. Een masker voor het PIV algoritme mogelijk binnen het gespecificeerde gebied werd in deze demonstratie.
- In een menu "Geavanceerd mask instellingen", zorg ervoor dat masker de juiste wijze is toegepast (dwz alleen pixels in het masker).
- Geef de vector berekeningsprocedure: in dit voorbeeld een multi-pass procedure met afnemende venstergrootte werd gebruikt - 2 met eerste doorgangen 64 x 64 pixel ondervraging ramen met 50% overlapping gevolgd door 3 doorgangen met 32 x 32 pixels ondervraging ramen met 50% overlap .
- De snelheidsvector veldenin deze demonstratie werden post-processed met vijf subroutines voor de kwaliteit van de kruiscorrelatie resultaten te verbeteren: a) Voeg masker permanent, b) verwijderen vectoren met een piekverhouding (Q) <1,1, c) Breng een mediaan filter, d) Verwijder groepen met <5 vectoren e) Breng vector vullen-up. De piekverhouding (Q) wordt gedefinieerd als
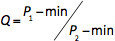 , Waarin P1 en P2 zijn de eerste en tweede hoogste correlatie pieken, respectievelijk, en min de minimale waarde de correlatie vlak. Q is een maatstaf voor de beoordeling van de kwaliteit van een vector. Q vergelijkt het hoogste correlatie piek, wat resulteert in de beste vector, de gemeenschappelijke correlatie achtergrond weergegeven met de tweede hoogste correlatie piek. Vectoren met Q in de buurt van 1 zijn een indicatie dat de hoogste correlatie piek is een valse piek. Vervolgens, de mediaan filter bepaalt de mediaan vector (u mediaan, v mediaan) Van een groep van vectoren en de afwijking van de naburige vectoren (u rms, v rms). De mediaan filter verwerpt het midden vector (u, v) indien het niet past de volgende criteria: u mediaan - u rms ≤ u ≤ u mediaan + u rms en v mediaan - v rms ≤ v ≤ v mediaan + v rms. Daarnaast is het mogelijk om groepen onechte vectoren verkrijgen als een grote overlap is in de snelheidsvector berekening. Daarom is het mogelijk om groepen vectoren verwijderen met minder dan een bepaald aantal vectoren. Zodra valse vectoren worden verwijderd, vector vullen kan worden gebruikt voor het vullen van de lege ruimten een interpolatie vectoren bepaald uit niet-nul naburige vectoren. Tot slot, het toepassen van het masker permanent zal elke vectoren buiten het masker te verwijderen.
- Beoordeel de kwaliteit van de resultaten: a) Doe de resultatenmaken fysieke zin? (Dwz langzamere snelheden rondom deze rand, toenemende snelheden met toenemende afstand van de wand, de richting van de vectoren volgens de algemene richting van de stroom, etc.), b) het resulterende vectorveld bestaat voornamelijk uit eerste keuze vectoren (aangegeven met de PIV processing software). Typisch wordt aanbevolen dat de fractie van eerste keuze vectoren hoger dan 95%. Een breder scala van post-processing stappen wordt beschreven in de literatuur, bijvoorbeeld 1,2.
Resultaten
Een foto van de opstelling wordt getoond in figuur 1. Ruwe deeltjes beelden van 32 x 32 pixels ondervraging venster nabij de wand van twee opeenvolgend opgenomen beelden getoond in figuur 2. De deeltjes in figuur 2a worden verplaatst 2-3 pixels naar rechts in figuur 2b en voldoen aan de "een-kwart regel", die stelt dat in het vlak en de out-of-plane deeltje verplaatsingen niet meer dan ¼ van het verhoor venstergrootte . Bovendien moet het deeltje dichtheid per verhoor venster zijn ruwweg 8-10 deeltjes sinds PIV correlatie algoritmen bijhouden groepen van deeltjes. Echter, de seeding dichtheid in de buurt van-muur PIV onderzoeken is vaak in de orde van 1-3 deeltjes. Daarom moet speciale algoritmes worden gebruikt om studies met een lagere dichtheid zaaien, zoals particle volgen velocimetry (PTV) algoritmes die individuele deeltjes volgen 1,2,4-6 pakken. Een tijdgemiddelde correlatie aanpak7,8 kan ook worden gebruikt om lage zaaidichtheid kwesties maar algemeen resulteert in het verlies van temporele resolutie. Daarnaast wordt imaging buurt muren beïnvloed door felle laser reflecties die een negatieve invloed PIV correlaties en produceren valse vectoren. Deze heldere reflecties ook de positie van de eerste geldige snelheidsvector in de muur normale richting te beperken. Pre-waarin de vis deeltje beelden moet het effect van achtergrondruis uit bronnen zoals laser reflecties tegen. In deze demonstratie werd de eerste geldige vector zich 23 micrometer uit de muur.
Na ruwe deeltjes beelden worden verwerkt met behulp van de correlatie algoritmen PIV, moet de kwaliteit en geldigheid van de resulterende snelheidsvector velden worden beoordeeld. Onechte vectoren zijn onvermijdelijk in het ruwe vector velden, maar er zijn een paar onderscheidende kenmerken. Verkeerde vectoren zijn gemeenschappelijk in de buurt oppervlakken aan de randen van het licht vel en aan de randen ofa flow. Bovendien, de grootte en richting van ongeldige vectoren significant van naburige vectoren en fysieke zin. Bij deze grenslaagstroming voorbeeld moet het geldige snelheidsvectoren wijzen van links naar rechts als het deeltje verplaatsingen uit figuur 2 blijkt. Daarnaast moet de snelheden te verlagen buurt van de muur te wijten aan de no-slip conditie 9. De momentane snelheidsvelden figuur 3 past beide fysische criteria. Een andere nuttige metrische om de geldigheid van PIV resultaten te beoordelen is om de vector keuze van elke vector in de snelheidsvector veld bepalen. In het algemeen dient het vectorveld uit> = 95% eerste keuze vectoren, bijvoorbeeld diegene die geen nabewerking nodig, zodat robuuste algoritmes naverwerking kan worden gebruikt om valse vectoren detecteren en vervangen zonder dat aanzienlijke artefacten 2. De momentane vectorvelden weergegeven in Figuur 3 zijn volledig samengesteld van 1e keus vectoren.
De betekenis van high-speed, en cinematografie, PIV metingen wordt duidelijk uit een inspectie van een tijdreeks van stroom beelden. Instantane snelheid (Vi) en fluctuatie snelheid (V) vectorvelden begin, midden en einde van de opname-sequentie worden getoond in Figuur 3. Met een Reynolds ontleding, Vi is de som van het snelheidsveld gemiddelde (  ) En V "10. Voor dit experiment werd bepaald door temporeel gemiddelde alle beelden in de reeks. De momentane vectorvelden dooruit de opname volgorde zijn zeer vergelijkbaar en tonen de stroming beweegt van links naar rechts. Deze resultaten geven ook aan dat de stroom overwegend horizontale richting vanaf het horizontale snelheidscomponent (u) veel groter is dan de stijgsnelheid component (v). De fluctuatie vectorvelden ook dat de horizontale snelheid fluctuaties (u ') groter is dan de stijgsnelheid fluctuaties (V'). Echter, de schommelingen geven ook aan dat de doorstroming vertraagt omdat u 'keert de richting tijdens de opname volgorde.
Was de gemiddelde en momentane u - profielen op verschillende tijdstippen gedurende de opname sequentie worden getoond in figuur 4 en controleert de stroming vertraagt de tijd. De u - profielen weopnieuw bepaald door middeling vier aangrenzende vector kolommen samen om de statistische significantie van de resultaten dichtbij de wand te verbeteren. De procedure werd gebruikt in eerdere werk 6,8. De foutbalken dan tweemaal de standaardafwijking van de vier aangrenzende vector kolommen. De grootste fout bar optreedt nabij het oppervlak van de plaat en bevestigt de moeilijkheid om met behulp van PIV correlatie algoritmen voor gebieden met een lage dichtheid zaaien. Verschillende algoritmes analyse zijn ontworpen om lage zaaien dichtheid zoals PTV 5,6 en tijdgemiddelden correlatie benaderingen 7,8 pakken.

Figuur 1. Benchtop assemblage.
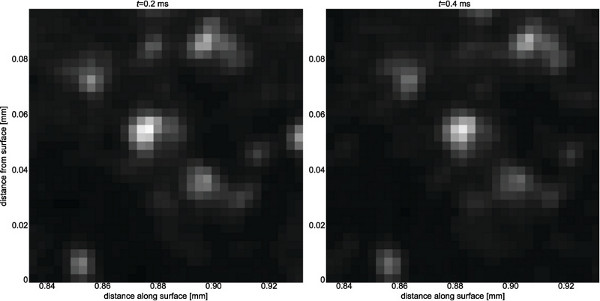
Figuur 2. Deeltje afbeeldingen in een 32 x 32 pixels verhoor buurt van de muur tegen een) t = 0,2 msec en b) t = 0,4 msec. De fysieke afmetingen van het venster verhoor zijn 96 x 96 micrometer 2.
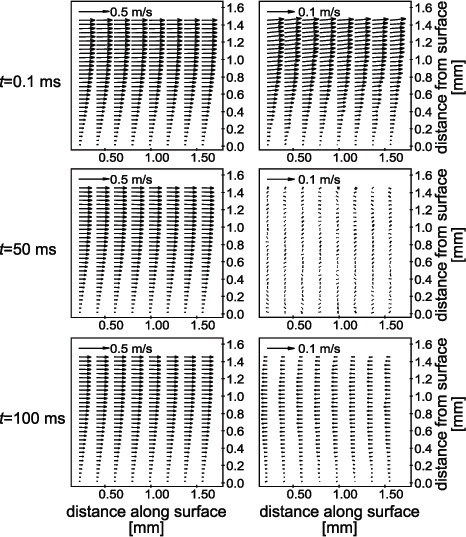
Figuur 3 Aan de linkerkant:. Momentane (V i), en rechts: fluctuatie (V ') snelheidsvelden in het begin, midden en einde van de opname volgorde. Vector velden zijn geheel samengesteld uit eerste-keus vectoren. Een kleinere subset van de vectorvelden is duidelijkheidshalve. De Vi velden geven stroming van links naar rechts terwijl V 'achteruit. Houd er rekening mee dat alleen elke vector kolom vierde in de horizontale richting wordt getoond voor de duidelijkheid. Daarnaast, De schaal snelheid tussen de V i en velden V 'is anders, zoals aangegeven in de linker bovenhoek van elk beeld.
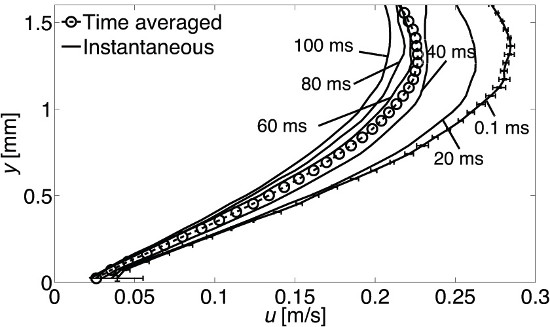
Figuur 4. Horizontale snelheid (u) profielen op verschillende tijdstippen gedurende de stroming. Tijdgemiddelde u - profiel wordt getoond met cirkels. Foutbalken getoond op t = 0,1 msec profiel zijn representatief voor foutbalken voor alle andere tijden. Het tijdsverloop van de u - profielen toont een afname van de stroom in de tijd.
Discussie
Zoals bij elke optische stroom meettechniek, de planning van de installatie van high-speed particle image velocimetry (PIV) vereist een beoordeling van de beperkingen en de evaluatie van de beste compromissen voor de meting taak bij de hand. De selectie van beeldvergroting, frame rate, laser blad eigenschappen en analyse algoritmen zijn afhankelijk van de details van de stroming onder studie. Indien nodig, moet verkennende metingen worden uitgevoerd om parameterinstellingen te identificeren voor high fidelity metingen.
Dit artikel beschrijft de algemene procedure en enkele sample resultaten voor high-speed PIV aan de grenslaag van een stroming langs een vlakke plaat te bestuderen. Een reeks van 500 beelden werd opgenomen op 5 kHz. Een lange afstand microscoop werd gebruikt om een 2,4 x 1,8 mm 2 field-of-view bij het plaatoppervlak bereiken. Hoge kwaliteit verlichting van de zaadolie druppeltjes werd bereikt met een straal van een gepulste diode-gepompte solid-state laser die werd uitgebreid tot een lichte sheet met een balk homogenisator. De bundel homogenisator voorzien van een microlens-array uit kleine cilindrische lenzen en een extra, geïntegreerde telescoop. De micro-lensarray breidt de cirkelvormige balk in verticale richting door het splitsen van de binnenkomende bundel in beamlets. Vervolgens superponeert de volgende telescoop de beamlets een lichte plaat te maken met een nog lichtintensiteitsverdeling in het licht plaat vlak loodrecht op de bundelpropagatie. Beelden werden verwerkt met behulp van een PIV cross-correlatie-algoritme. Opgemerkt zij dat een gehomogeniseerde bundel nuttig, vooral tijdens werkzaamheden oppervlakken, maar het is niet cruciaal voor de beschreven toepassing.
De methode die in deze procedure kunnen niet-intrusieve hoge-resolutie, high-speed onderzoeken van stromen met behulp van robuuste correlatie algoritmen. De belangrijkste voordelen van deze hoge-resolutie, high-speed meettechniek zijn hoge ruimtelijke en temporele resolutie en de mogelijkheid om te identificeren en te volgende ontwikkeling van structuren in de stroom. Met behulp van deze technieken, Alharbi 6 en Jainski et al.. 8 hebben de mogelijkheid om vortex structuren te visualiseren en te volgen binnen de grenslaag van een verbrandingsmotor aangetoond. Deze belangrijke functies onderzoek mogelijk te maken over de structuur en dynamiek van zeer voorbijgaande stromen. Verder kan PIV worden uitgebreid dan de tweedimensionale, twee-component (2C-2D) snelheidsvelden (zoals hier beschreven) 3-componenten (3C) in een vlak (stereo-PIV) en in een volume oplossing (tomografische PIV , scannen PIV, holografische PIV). Bovendien kan PIV worden uitgevoerd met andere technieken zoals vlakke laser-geïnduceerde fluorescentie (PLIF), gefiltreerd Rayleigh scattering (FRS) en thermografische fosforen gelijktijdige 2D metingen van de snelheid en andere scalars (temperatuur, concentratie species, equivalentieverhoudingen) 11 bereiken -14. Deze optische, laser-gebaseerde werkwijzen kunnen worden aangebracht op massa onderzoeken enenergie uitwisselingsprocessen in vele toepassingen, zoals het nabije wand stroomt in een interne verbrandingsmotor.
Openbaarmakingen
Auteurs hebben niets te onthullen.
Dankbetuigingen
Dit materiaal is gebaseerd op werk gesteund door de Amerikaanse National Science Foundation onder Grant No CBET-1032930 en de verrichte werkzaamheden aan de Universiteit van Michigan Kwantitatieve Laser Diagnostiek Laboratorium.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| High-speed 532 nm Nd:YAG laser | Quantronix | Model: Hawk I | |
| Long distance microscope ( QM-100) | Questar | Model: QM-100 | |
| High-speed CMOS camera (Phantom v7.3) | Vision Research | Model: Phantom v7.3 | |
| Atomizer (TSI 9306) | TSI | Model: 9306 | |
| Silicone oil | Dow Corning CST 510 | CST 510 Fluid | |
| Beam homogenizer | Fraunhofer | Op maat gemaakt onderdeel | |
| 45 ° high-reflectivity (HR) 532 nm turning mirror | Laser Optik | Meerdere leveranciers | |
| Aperture | Meerdere leveranciers | ||
| Calibration target | Op maat gemaakt onderdeel | ||
| PIV recording and processing software | LaVision | Software: Da Vis | |
| High-speed controller (HSC) | LaVision | ||
| Optical rail and carriers | Meerdere leveranciers | ||
| Laser beam blocks and traps | Meerdere leveranciers | ||
| Mounts for optical elements | Meerdere leveranciers | ||
| Translation stage | Newport | ||
| Metal tubing to create jet flow | McMaster-Carr | Meerdere leveranciers | |
| Combination square and centering square | Meerdere leveranciers |
Referenties
- Raffel, M. Particle Image Velocimetry: A Practical Guide. , Springer. Berlin. (2007).
- Adrian, R. J., Westerweel, J. Particle image velocimetry. , Cambridge University Press. New York. (2011).
- Sick, V. High speed imaging in fundamental and applied combustion research. Proceedings of the Combustion Institute. 34 (2), 3509-3530 (2013).
- Prasad, A. K. Particle image velocimetry. Current Science (Bangalore). 79 (1), 51(2000).
- Stitou, A., Riethmuller, M. L. Extension of PIV to super resolution using PTV. Measurement Science & Technology. 12 (9), 1398-1403 (2001).
- Alharbi, A. Y., Sick, V. Investigation of boundary layers in internal combustion engines using a hybrid algorithm of high speed micro-PIV and PTV. Experiments in Fluids. 49 (4), 949-959 (2010).
- Meinhart, C. D., Wereley, S. T., Santiago, J. G. A PIV Algorithm for Estimating Time-Averaged Velocity Fields. Journal of Fluids Engineering. 122 (2), 285(2000).
- Jainski, C., Lu, L., Dreizler, A., Sick, V. High-Speed Micro Particle Image Velocimetry Studies of Boundary-Layer Flows in a Direct-Injection Engine. International Journal of Engine Research. , (2012).
- White, F. M. Fluid mechanics. , McGraw-Hill. New York. 864(2008).
- Pope, S. B. Turbulent Flows. , Cambridge University Press. Cambridge. 771(2000).
- Most, D., Leipertz, A. Simultaneous Two-Dimensional Flow Velocity and Gas Temperature Measurements by use of a Combined Particle Image Velocimetry and Filtered Rayleigh Scattering Technique. Applied Optics. 40 (30), 5379(2001).
- Omrane, A., Petersson, P., Aldén, M., Linne, M. A. Simultaneous 2D flow velocity and gas temperature measurements using thermographic phosphors. Applied Physics B. 92 (1), 99-102 (2008).
- Someya, S., Li, Y., Ishii, K., Okamoto, K. Combined two-dimensional velocity and temperature measurements of natural convection using a high-speed camera and temperature-sensitive particles. Experiments in Fluids. 50 (1), 65-73 (2010).
- Peterson, B., Reuss, D. L., Sick, V. High-speed imaging analysis of misfires in a spray-guided direct injection engine. Proceedings of the Combustion Institute. 33 (2), 3089-3096 (2011).
Herprints en machtigingen
