Transcraniale magnetische stimulatie, elektromyografie en 3D-bewegingsregistratie zijn veelgebruikte niet-invasieve technieken voor het onderzoeken van neuromusculaire functies bij mensen. In dit artikel beschrijven we een protocol dat gegevens die door al deze drie tools worden gegenereerd, synchronelijk samplet, samen met de unieke toevoeging van virtuele realiteitsstimuluspresentatie en feedback.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
Multifunctionele Setup voor het bestuderen van Human Motor Control Met behulp van Transcraniële Magnetische Stimulatie, Elektromyografie, Motion Capture en Virtual Reality
In dit artikel
Samenvatting
Samenvatting
De studie van neuromusculaire controle van de beweging in de mens wordt bij talrijke technologieën. Niet-invasieve methoden voor het onderzoeken van neuromusculaire functie onder transcraniële magnetische stimulatie, elektromyografie, en drie-dimensionale motion capture. De komst van gemakkelijk beschikbare en kosteneffectieve virtual reality oplossingen is het vermogen van onderzoekers uitgebreid in herscheppen "real-world" omgevingen en bewegingen in een laboratoriumomgeving. Naturalistische beweging analyse zal niet alleen Garner een beter begrip van motorische controle bij gezonde personen, maar ook het ontwerp van experimenten en revalidatie strategieën die specifieke motorische stoornissen (bijvoorbeeld beroerte) richten toestaan. Het gecombineerde gebruik van deze instrumenten zal leiden tot steeds dieper inzicht in de neurale mechanismen van motorische controle. Een belangrijke eis bij het combineren van deze data-acquisitie systemen is prima tijdelijke overeenkomst tussen de verschillende datastromen. TZijn protocol beschrijft totale connectiviteit van een multifunctioneel systeem, intersystem signalering, en de tijdelijke synchronisatie van de geregistreerde gegevens. Synchronisatie van deelsystemen wordt voornamelijk bereikt door het gebruik van een op maat gemaakte schakeling gemakkelijk gemaakt met de plank componenten en minimal electronics assembly vaardigheden.
Inleiding
Virtual reality (VR) is hard op weg een toegankelijke research tool voor gebruik in een aantal gebieden, met inbegrip van de studie van de menselijke beweging. De studie van de bovenste ledematen beweging is vooral gebaat bij de integratie van VR. Virtual reality maakt de snelle aanpassing van de experimentele parameters voor specifieke kinematische en dynamische eigenschappen van armbeweging controle te onderzoeken. Deze parameters kunnen individueel worden aangepast voor elke patiënt. Zo kan de locatie van virtuele doelen worden geschaald naar identieke eerste arm houding over onderwerpen waarborgen. Virtual reality maakt het ook mogelijk de manipulatie van visuele feedback tijdens experimenten, dat is een waardevol instrument in visuomotorische onderzoek 1-5.
Het gebruik van realistische VR omgevingen met andere biomechanische gereedschappen zal ook toelaten naturalistische beweging scenario's waarin om bewegingspatronen te testen. Deze opstelling wordt steeds waardevol voor destudie en de praktijk van de revalidatie na ziekte en verwondingen 6,7. Nabootsen naturalistische bewegingen en omgevingen (bijvoorbeeld het uitvoeren van bewegingen in een virtuele keuken) in een klinische setting zal revalidatie specialisten in staat stellen om de bijzondere waardeverminderingen van een individu meer precies te beschrijven in een echte wereld context. Sterk geïndividualiseerde waardevermindering omschrijvingen zal zorgen voor meer gerichte behandelingsstrategieën, een mogelijke verhoging van de effectiviteit en het verminderen van de duur van de revalidatie.
Het combineren van VR met andere instrumenten zoals transcraniële magnetische stimulatie (TMS), oppervlakte elektromyografie (EMG) en full body motion capture, creëert een zeer krachtig en flexibel platform voor het bestuderen van de neuromusculaire controle van de beweging bij de mens. Transcraniële magnetische stimulatie is een krachtige niet-invasieve methode voor het meten van de prikkelbaarheid en functionele integriteit van dalende motor trajecten (bijv corticospinal darmkanaal) door middel van EMG responses zoals motor evoked potentials (EP) 8. Moderne driedimensionale motion capture systemen onderzoekers in staat stellen ook neuromusculaire activiteit bestuderen samen met de daaruit voortvloeiende beweging kinematica en dynamica. Dit maakt de creatie van extreem gedetailleerde modellen van het bewegingsapparaat en het testen van hypothesen betreffende de structuur en functie van neurale controllers. Deze studies zullen onze wetenschappelijke kennis van het menselijk sensomotorische systeem uit te breiden en leiden tot verbeteringen in de behandeling van het bewegingsapparaat en neurologische aandoeningen.
Echter, een belangrijk probleem met multifunctionele systemen is de synchronisatie van afzonderlijk geregistreerd datastromen (bijv motion capture, EMG, etc.). Het doel van dit protocol is een generaliseerbaar opstelling van gemeenschappelijke commercieel beschikbare systemen te beschrijven om tegelijkertijd op te nemen biomechanische en fysiologische metingen tijdens beweging. Andere onderzoekers gebruik maken van apparatuur uitverschillende fabrikanten kunnen hebben om elementen van dit protocol te wijzigen op hun specifieke behoeften. Echter, moeten de algemene beginselen van dit protocol nog steeds van toepassing.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
Alle deelnemers aan experimenten ondergaan informed consent procedures die door de West Virginia University Institutional Review Board (IRB) goedgekeurd.
1. Algemene systeemkenmerken, Ontwerp en Algemene experimentele Task
Opmerking: De gehele installatie bestaat uit de volgende hoofdcomponenten: EMG apparatuur en bijbehorende digitale acquisitie (DAQ) apparatuur; een motion capture systeem (dit protocol bevat een actief LED-systeem); een TMS-eenheid met een spoel-figuur acht en stereotactische lokalisatie apparatuur; een VR headset en bijbehorende computer en software; en een aangepaste synchronisatie circuit. Figuur 1 schematisch overzicht van de verbinding tussen het protocol componenten.
- Aansluiting van systeemcomponenten
- Sluit EMG voorversterker naar de belangrijkste versterker.
- Verbind de uitgang van EMG versterker DAQ opnameapparatuur ingang blokkeren met behulp van BNC of soortgelijke aansluigen.
- Sluit DAQ opname apparatuur aan speciale computer die een data-acquisitie script (aanvullende bestand) zal uitvoeren.
- Sluit VR controle computer parallelle uitgang om aangepaste circuit eenheid (zie volgende paragraaf voor details).
- Sluit synchronisatie en motion capture triggering uitgangen van aangepaste circuit DAQ opnameblok naast EMG signaal verbindingen.
- Split motion capture trekker en sluit deze aan op de "analoge ingang Start" poort op de EMG DAQ apparatuur, alsmede de trigger-aansluiting op de computer die motion capture apparatuur controleert.
Opmerking: De tijd tussen het begin van de betreffende data-acquisitie streams voor de beschreven apparatuur (motion capture en EMG) kan variëren 160-190 msec. Deze temporele verschil aanleiding gaf tot het ontwerp van de synchronisatie circuit in dit protocol beschreven en wordt waarschijnlijk veroorzaakt door de software en hardware verschillen tussen deze twee systemen. - Verbinden TMS triggeren poort van aangepaste circuit eenheid ingang trekker BNC op het TMS besturing.
- Vestigen netwerkconnectiviteit tussen de VR en de motion capture-computers met behulp van software-leverancier geleverd en fysieke netwerkverbindingen.
- Sluit VR headset VR computer en zorgen voor compatibiliteit met alle scripts / programma's die virtuele omgevingen aan de deelnemers weer te geven.
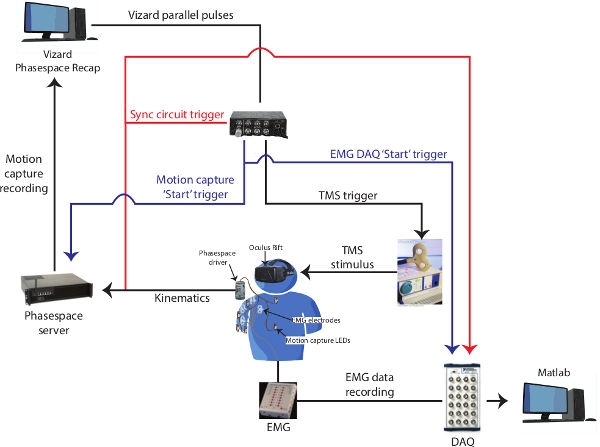
Figuur 1:. Connectivity van volledige setup Deze baan beschrijft de algemene verbinding tussen de elementen van ons systeem. De synchronisatieschakeling wordt elders in de tekst nader. De blauw spoor komt overeen met het signaal dat zowel motion capture en EMG datastromen begint. Deze gebeurtenis is de bron van de tijdelijke vertraging van ongeveer 190 msec volgens de in dit protocol beschreven apparatuur. Het rode spoor komt overeen met de VR-geïnitieerde synchronization geval dat gelijktijdig wordt opgenomen door de motion capture en EMG systemen en vervolgens gebruikt voor de tijdelijke aanpassing van de respectievelijke gegevensstromen. Klik hier om een grotere versie van deze figuur te bekijken.
2. Algemene Details van System Integration en synchronisatie
Opmerking: Synchronisatie van de afzonderlijke data acquisitie systemen in dit protocol (motion capture en EMG) wordt bereikt door het gebruik van een gebeurtenissignaal die gemeenschappelijk is voor alle streams opnemen. Met behulp van een gewone gebeurtenis, kunnen alle van de signalen tijdelijk opnieuw uitgelijnd worden na het verzamelen van gegevens om real-time opname discrepanties te minimaliseren (ruim 190 msec gebruik van de apparatuur in dit protocol). In dit protocol, de gemeenschappelijke signaal is afkomstig van de VR-systeem als een parallelle poort signaal. De gemeenschappelijke signaal wordt doorgestuurd naar een circuit dat de synchronisatie van de afzonderlijke gegevens toestaatstroomt door directe opname met EMG signalen en door het gelijktijdig uitschakelen van een motion capture LED. De schakeling is gebouwd met behulp fundamentele instrumenten en technieken voor het bouwen van elektronische componenten, vergelijkbaar met schakelingen beschreven elders 9.
- Ontwerp, lay-out, en de bouw van synchronisatie Circuit
- Identificeer elke analoge-TTL gebaseerd triggering mechanismen van apparatuur controle-eenheden (bijv TMS, motion capture) en vertrouwd te raken met triggering eisen, zoals TTL puls richting (positief / negatief) en amplitude. Analoge triggering mechanismen bezitten vaak voorkomende "BNC" coaxiale aansluitingen die aansluiten componenten eenvoudig te maken.
- Voeg een extra LED aan de motion capture-systeem moet worden gebruikt voor het signaal synchronisatie; route draden van de LED's door de synchronisatieschakeling (figuur 3).
- Bepaal de parameters elektrische component (bijvoorbeeld weerstand, capaciteit) die nodig turn van de synchronisatie LED voor een bepaalde tijd. Vind de hoeveelheid tijd die het circuit synchroniseren LED wordt uitgeschakeld door de vergelijking: t = 1.1 * R1 * C1. Deze tijd wordt voorgesteld lager dan de gemiddelde duur van een experimentele beweging. Bijvoorbeeld, de momenteel beschreven proef vereist een weerstand en condensator gewaardeerd op ongeveer één megaohm en één microfarad resp.
- Gebruik een soldeerbout elektrische componenten op een gedrukte "protoyping" of "project" printplaat overeenkomstig de in figuur 3 schematisch hechten Sluit dit circuit in een algemeen beschikbare plastic "project" box.; zal het waarschijnlijk nodig zijn gaten in dit vak voor het BNC-connectoren. Het circuit kan gemakkelijk worden aangedreven door 5 V USB-stroom van een desktop computer; is het nodig een USB kabel deconstruct de kracht en aarddraden isoleren. Bypass condensatoren kan ook nodig zijn om de kracht te regelen naar de 555chip (niet in figuur 3 getoond).
- Inspecteer de printplaat voor onbedoelde soldeer bruggen tussen de elektrische componenten. Indien gevonden, verwijdert soldeertin met een zuigkracht gereedschap of verwarmen het soldeer en mechanisch verwijderen van de overbrugging verbinding.
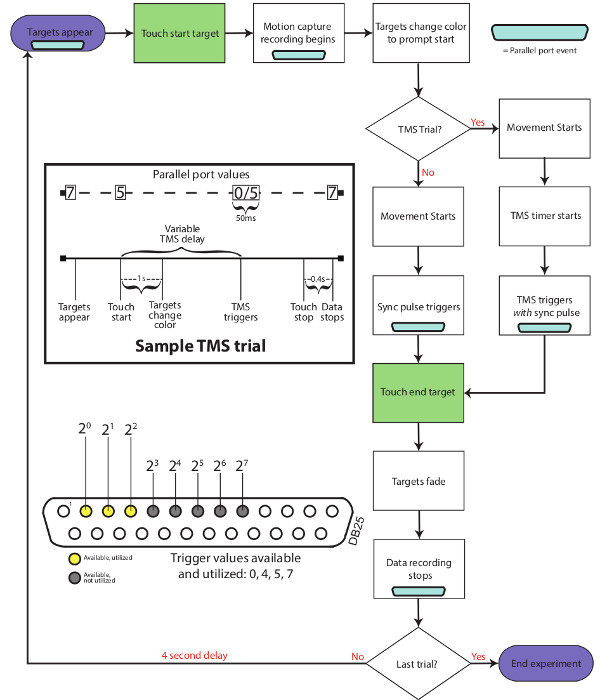
Figuur 2:. Trial stroomschema Dit stroomschema schetst de stimulus en signaal gebeurtenissen die zich voordoen tijdens een typische experimentele studie die TMS stimulatie omvat. Parallelle poort codes die optreden gedurende een proef worden getoond in de DB25 schematische symbolen (lichtblauw).
- Synchronisatie Details
- Met een stroomschema soortgelijk aan figuur 2, bepalen wanneer individuele onderdelen van de uitrusting tijdens experimentele beweging moet worden geactiveerd. Zo kunnen sommige apparaten afzonderlijk worden geactiveerd, terwijl de andere gelijktijdig worden geactiveerd.
- Op tijdstippen die vereisen activering of signalering (bijvoorbeeld blauwe parallelle poort symbolen in figuur 2), welke parallelle poorten signaallijnen te gebruiken en ze in het VR systeem. Dit wordt bewerkstelligd door het sturen numerieke waarden op de parallelle poort op de aangegeven tijdstippen gedurende bewegingen elke lijn die een binair cijfer. Voor meer informatie over de parallelle poort gebaseerd signalering, verwijzen wij u naar de discussie.
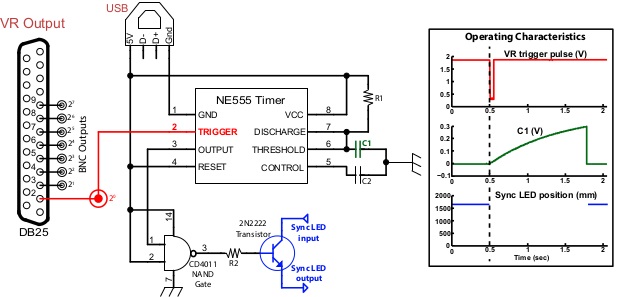
Figuur 3:. Synchronisatieschakeling Dit schema toont de indeling van onze aangepaste synchronisatieschakeling. De standaard output van de NAND-poort is een hoge spanning staat; Deze uitgangsspanning is met de poort van een transistor waardoorheen de LED's sync circuit wordt gerouteerd verzonden. Deze standaard staat maakt het circuit gesloten, waarbij de LED in een verlichte staat onderhoudt. Na ontvangst van een sync trigger parallelle poort signaal (rood spoor in inzet), een interne toestand van de 555-apparaat wordt omgedraaid waardoor de output in een hoge staat, het afsluiten van de LED (blauw trace). Wanneer dit gebeurt, de spanning over C1 (groene sporen) bouwt een spanning die de interne toestand van de 555 reset, reactivering van de LED. De parallelle poort sync signaal verschijnt ook rechtstreeks doorgestuurd naar een BNC-connector die is verbonden met de ingang TMS triggerpoort. Opmerking: De richting van deze trigger signaal kan moeten worden teruggedraaid (van positieve- naar negatief-gaande of vice-versa) afhankelijk van de specifieke apparatuur eisen van een onderzoeker. De toevoeging van een "inverter" chip op deze trigger uitgang eenvoudig deze taak zou volbrengen. Klik hier om een grotere versie van deze figuur te bekijken.
3. Experimentele Procedures
- Veiligheid Procedures en Informed Consent
- Ensuopnieuw dat alle experimentele procedures worden goedgekeurd door een Institutional Review Board (IRB). Uitleggen alle procedures voor de deelnemers en het verwerven van informed consent met IRB goedgekeurde documentatie.
- Na het verkrijgen van informed consent, voeren een fundamentele TMS veiligheids- screening met de deelnemers te zorgen dat ze niet tinnitus, een familiegeschiedenis van epilepsie of aanvallen, of andere aandoeningen met verhoogde risico van inbeslagneming.
- Tijdens TMS stimulatie, strikt vereisen het gebruik van beschermende oordopjes gehoorschade te voorkomen.
- Elektromyografie Collection
- Afhankelijk van de wetenschappelijke doelen van de studie van een lezer, bepalen van welke spieren arm om EMG signalen op te nemen. Voor de in dit protocol beschreven onderzoek, draaimomenten gegenereerd op de schouder en elleboog tijdens beweging werden onderzocht. Aldus EMG signalen die was van de grote oppervlakkige spieren die werken op beide gewrichten, zoals de deltaspier, pectoralis, biceps, triceps en brachioradialis.
- Maak alle benodigde elektrische verbindingen tussen verschillende EMG apparatuur zoals versterkers, voorversterkers, sensor draden en sensor pads volgens de specificaties van de fabrikant door het aansluiten van passende connectoren.
- Bereid elke elektrode door licht te reinigen met een alcoholdoekje, het verwijderen van overbeharing met een scheermes, en door het toepassen van een milde schurende gel. Een goede ter voorbereiding garandeert consistente en lage elektrode-op-huid impedantiewaarden (<10 kOhm) en hoge signaal-ruisverhouding van opgenomen EMG signalen.
- Hebben proefpersonen voeren isometrische contracties ontworpen om individuele spieren van belang op basis van aanvaarde anatomische en biomechanische omschrijvingen 10 isoleren. Om bijvoorbeeld de biceps isoleren, vraagt de deelnemer een opgelegde verlenging van de elleboog weerstaan.
- Na het uitvoeren van onderwerpen spier isoleren contracties aanbrengen differentiële bipolaire EMG elektroden over de dikste, centrale portiop, of "buik", elke spier geaccepteerd locaties 11. Dit zorgt dekking van een maximaal aantal spiervezels en minimaliseert "crosstalk" tussen aangrenzende spieren. Zorg ervoor dat de langste assen van de bipolaire elektroden 'lijnen langs de spieren, parallel aan de vezels.
- Bevestig de EMG aardelektrode volgens de specificaties van de apparatuur (bijvoorbeeld de huid over de C7 wervel).
- Record versterkte EMG signalen via DAQ apparatuur gecontroleerd door een aangepaste computer script. De schrijfwijze van het huidige protocol is een aanvullend bestand bijgevoegd.
- Pas winsten door het bewegen wijzerplaten op de EMG voorversterker toegepast opgenomen signalen op het gewenste niveau. Vermijd winst waarden die veroorzaken opgenomen signalen aan de ingang bereik van de opname-apparatuur (meestal 5V) overschrijden. Gemeenschappelijke EMG winst waarden tussen 1.000-4.000.
- Voeren vergelijkbaar isometrische contracties die uitgevoerd in stap 3.2.4 en visueel inspecteren EMG Signals zodat ze hoge kwaliteit (bijvoorbeeld hoge signaal-ruisverhouding). Herpositioneren elektroden en de signaalversterking te veranderen indien nodig.
- Motion Capture Systeem Voorbereiding
- Kalibreren motion tracking camera's met leverancier geleverde instructies en apparatuur volgens de instructies van de fabrikant.
- Met behulp van tape en andere verpakkingsmaterialen, hechten actieve LED sensoren om benige oriëntatiepunten in de buurt van de gewrichten van de arm en andere anatomische aandachtspunten gebruikt in de bouw van biomechanische modellen: de distale falanx van de wijsvinger, radiale en ulnaire styloideus processen bij de pols , olecranon werkwijze bij de elleboog, coracoideus acromion en processen van de schouder, sternoclaviculaire inkeping, zwaardvormig proces en processus spinosus van C7. Voeg nog een LED aan de VR-headset om het uitzicht punt in de virtuele omgeving.
- Sluit elke LED een kabelboom die op het draadloze driver unit is bevestigd. Zet driver unhet en zorgen voor een goede verlichting van alle LED's.
- Plaats de synchronisatie LED op een gunstige locatie, weg van het onderwerp, maar binnen duidelijk zicht van de camera's.
- Transcraniële magnetische stimulatie Stereotaxische Localization
- Kalibreren van hardware en software voor TMS registratie 12, te zorgen voor een nauwkeurige spoel plaatsing. Dit gaat over het algemeen co-registreren TMS spoelen met anatomische oriëntatiepunten zoals de nasion, preauricular punten, en neus tip. Stereotaxisch registratie tussen een deelnemer en de stimulering spoel is een integraal onderdeel van consistente stimulatie lokalisatie.
- MEP Hot-spot lokalisatie en MEP Threshold Pprocedures
- Voer zogenaamde "hot-spot" technieken TMS-gevoelige gebieden van cortex die de grootste amplitude EP met de laagste drempel na stimuleren 8,13,14 produceren lokaliseren. Transcraniële magnetische stimulatie voor het bestuderen van motorische systemen doorgaansgaat het stimuleren van een corticale gebied dat beweging in een specifiek lichaamsdeel controleert (bijvoorbeeld de arm en hand) 15.
- Noteer de locatie van een ideaal stimulatie sites op de deelnemers hoofdhuid met de geijkte stereotaxische registratie-apparatuur en bijbehorende software. Na elke locatie is opgenomen met de software, zorgen voor de nauwkeurigheid door het verplaatsen van de plek en weer te stimuleren, op zoek naar vergelijkbare MEP reacties.
- Behavioral Taak in Virtual Reality
- Ontwerp van de parameters van de gedragstaak (bijv bereiken bewegingen) voor gebruik in het experiment. In de huidige studie, de taak is om te komen tot virtuele doelen achtereenvolgens in verschillende ruimtelijke locaties geplaatst. De grootte van de targets bepaalt de nauwkeurigheid waarmee de deelnemers bewegen. Het ontwerp van de bewegingen zoals die wisselende richtingen en grootten van gezamenlijke draaimomenten worden opgeroepen als deelnemers bereiken voor doelen.
- Het instellen van de VR-omgeving die leidtonderwerpen door middel van de gedrags-taak met behulp van commerciële VR software die compatibel is met de headset en motion tracking systeem is volgens het protocol van de fabrikant. Vertrouwd te raken met het softwarepakket's nodig computationele middelen en eisen programmeertaal. Gemeenschappelijke VR softwarepakketten hebben de mogelijkheid te worden geprogrammeerd met talen waaronder Python, C ++, C #, en anderen. Bovendien, het programma analoge uitgangen via de parallelle poort voor synchronisatie en het markeren van bepaalde gebeurtenissen van belang (figuur 2). In het huidige experiment werd de VR software voert gebeurtenissen bij het begin van elke herhaling van de taak en soms gewenste TMS stimulatie.
- Verbind de VR uitgang met de synchronisatieschakeling (figuur 3) en / of andere apparatuur te synchroniseren via kabels met bijpassende connectoren.
- Instrueer onderwerpen aan de VR gedrags-taak uit te voeren. In de huidige studie, de VR omgeving waspresenteerde met een head-mounted display waarbij de deelnemers bekeken arrays van sferische targets. Met behulp van de VR software, programma specifieke beweging sequenties door het veranderen van het uiterlijk van de doelstellingen (kleur, locatie, enz.) En vertrouwd deelnemers aan deze acties. Daarnaast deelnemers van elke andere gewenste beweging beperkingen te informeren. Zo werden de deelnemers in de huidige studie gevraagd om alle arm segmenten binnen een verticaal vlak van de beweging te houden, terwijl het bereiken van doelen.
- Zodra deelnemers zijn gewend aan de experimentele bewegingen, opnemen EMG en motion capture data en het synchroniseren van signalen met behulp van aangepaste scripts of leverancier geleverde software pakketten. Pas de sampling rate van elk gegevensverzamelsysteem de gewenste waarden; bovendien vertrouwd te raken met en aan te passen elke fabrikant-specifieke parameters zoals motion tracking LED intensiteit.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Synchronisatie van de verschillende datastromen in deze opstelling maakt het mogelijk om de kinematica, continue spieractiviteit (EMG), en ogenblikkelijke neuromusculaire activiteit (EP) die optreden tijdens bewegingen van de bovenste ledematen te nemen. Herhaalde pogingen van een bepaalde beweging moeten MEP responsprofielen reconstrueren over een hele beweging. Figuur 4 geeft gegevens verzameld van een subject. Figuur 4A toont een voorbeeld van deze gegevensstromen tijdens een proef m...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Het doel van dit artikel is een werkwijze beschreven voor het opnemen VR in de studie van menselijke beweging en een werkwijze voor het synchroniseren van de verschillende datastromen. Virtual Reality zal de mogelijkheden van de onderzoekers die proberen om real-world beweging scenario's opnieuw in een laboratorium omgeving uit te breiden. Het combineren van VR met andere neuromusculaire opname en methodologieën stimulans vormt een krachtige suite van tools voor het uitvoerig bestuderen van de menselijke motorische ...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs hebben geen belangenconflicten te verklaren.
Dankbetuigingen
Dit werk werd ondersteund door NIH-subsidie P20 GM109098, NSF en WVU ADVANCE Sponsorship Program (VG) en WVU departementale start-up fondsen.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Transcranial magnetic stimulator | Magstim | N/A | TMS stimulator en spoelen |
| Impulse X2 | PhaseSpace | N/A | Motion capture systeem |
| MA300 Advanced Multi-Channel EMG System | Motion Lab Systems | MA300-28 | EMG voorversterker en versterker |
| Norotrode EMG elektroden | Myotronics | N/A | EMG elektroden |
| BNC-2111 Single-Ended, Shielded BNC Connector Block | National Instruments | 779347-01 | BNC Connector Block |
| NI PXI-1033 5-Slot PXI Chassis with Integrated MXI-Express Controller | National Instruments | 779757-01 | DAQ chassis |
| NI PXI-6254 16-Bit, 1 MS/s (Multichannel), 1.25 MS/s (1-Channel), 32 Analog Inputs | National Instruments | 779118-01 | DAQ-kaart |
| SHC68-68-EPM kabel (2m) | National Instruments | 192061-02 | Afgeschermde kabel |
| DK1 of DK2 | Oculus VR | N/A | Oculus Rift-headset |
| Vizard 5 Lite | WorldViz | N/A | Virtuele realiteit software |
| C1 en C2 condensatoren | varieerd | N/A | Pas waarden aan |
| R1 en R2 weerstanden | varieerd | N/A | Pas waarden aan |
| CD4011 NAND-poort | varieerd | N/A | NAND-poort |
| 2N2222-transistor | varieerd | N/A | Transistor |
| NE555-timercircuit | varieerd | N/A | Timercircuit |
| DB25 en USB-connectoren | varieerd | N/A | parallelle en USB-connectoren |
Referenties
- Dounskaia, N., Wang, W., Sainburg, R. L., Przybyla, A. Preferred directions of arm movements are independent of visual perception of spatial directions. Exp. brain Res. 232 (2), 575-586 (2014).
- McIntosh, R. D., Mulroue, A., Brockmole, J. R. How automatic is the hand’s automatic pilot? Evidence from dual-task studies. Exp brain Res. 206 (3), 257-269 (2010).
- Shabbott, B. A., Sainburg, R. L. Learning a visuomotor rotation: simultaneous visual and proprioceptive information is crucial for visuomotor remapping. Exp. Brain Res. 203 (1), 75-87 (2010).
- Sarlegna, F. R., Sainburg, R. L. The roles of vision and proprioception in the planning of reaching movements. Adv. Exp. Med. Biol. 629, 317-335 (2009).
- Lillicrap, T. P., et al. Adapting to inversion of the visual field: a new twist on an old problem. Exp. brain Res. 228 (3), 327-339 (2013).
- Saposnik, G., Levin, M. Virtual reality in stroke rehabilitation: a meta-analysis and implications for clinicians. Stroke. 42 (5), 1380-1386 (2011).
- Robles-García, V., et al. Motor facilitation during real-time movement imitation in Parkinson’s disease: a virtual reality study. Parkinsonism Relat. Disord. 19 (12), 1123-1129 (2013).
- Gritsenko, V., Kalaska, J. F., Cisek, P. Descending corticospinal control of intersegmental dynamics. J. Neurosci. 31 (33), 11968-11979 (2011).
- Shirvalkar, P. R., Shapiro, M. L. Design and construction of a cost effective headstage for simultaneous neural stimulation and recording in the water maze. J. Vis. Exp. (44), e2155(2010).
- Kendall, F. P., McCreary, E. K., Provance, P. G., Rodgers, M., Romani, W. Muscles: Testing and Function With Posture and Pain. , Lippincott Williams & Wilkins. (2005).
- Barbero, M., Merletti, R., Rainoldi, Atlas of Muscle Innervation Zones: Understanding Surface Electromyography and Its Applications. Springer-Verlag Mailand. , (2012).
- Sliwinska, M. W., Vitello, S., Devlin, J. T. Transcranial magnetic stimulation for investigating causal brain-behavioral relationships and their time course. J. Vis. Exp. (89), (2014).
- Goss, D. A., Hoffman, R. L., Clark, B. C. Utilizing transcranial magnetic stimulation to study the human neuromuscular system. J. Vis. Exp. (59), e3387(2012).
- Rogers, J., Watkins, K. E. Stimulating the lip motor cortex with transcranial magnetic stimulation. J. Vis. Exp. (88), e51665(2014).
- Ellaway, P., et al. Variability in the amplitude of skeletal muscle responses to magnetic stimulation of the motor cortex in man. Electroencephalogr. Clin. Neurophysiol. Mot. Control. 109 (2), 104-113 (1998).
- Storr, W. Electronics Tutorials 555 Timer Tutorial. , Available from: http://www.electronics-tutorials.ws/waveforms/555_timer.html (1999).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
