Distributed robot nodes bieden sequenties van blauw lichtprikkels om de groei trajecten van klimplanten te sturen. Door het activeren van natuurlijke fototropisme, de robots begeleiden de planten door middel van binaire links-rechts beslissingen, groeien ze in vooraf gedefinieerde patronen die daarentegen niet mogelijk zijn wanneer de robots slapend zijn.
Methodenartikel
Robotic sensing en stimuli voorziening voor geleide plantengroei
In dit artikel
Samenvatting
Samenvatting
Robot systemen zijn actief onderzocht voor manipulatie van natuurlijke planten, meestal beperkt tot agrarische automatisering activiteiten zoals oogst, irrigatie, en mechanische onkruidbestrijding. Uitbreiding van dit onderzoek, introduceren we hier een nieuwe methodologie om de directionele groei van planten te manipuleren via hun natuurlijke mechanismen voor signalering en hormoon distributie. Een effectieve methodologie van de Robotica stimuli bepaling kan openstellen mogelijkheden voor nieuwe experimenten met latere ontwikkelingsfasen in planten, of voor nieuwe biotechnologie toepassingen zoals het vormgeven van planten voor groene muren. Interactie met planten presenteert verschillende robotica uitdagingen, met inbegrip van korte-afstand sensing van kleine en variabele planten organen, en de gecontroleerde bediening van de plant reacties die worden beïnvloed door het milieu in aanvulling op de verstrekte stimuli. Om de plantengroei te sturen, ontwikkelen we een groep van Onbeweeglijke robots met sensoren om de nabijheid van groeiende tips te detecteren, en met diodes om licht stimuli die bedienen fototropisme te bieden. De robots worden getest met de klim gemeenschappelijke Boon, Phaseolus Vulgaris, in experimenten met een looptijd tot vijf weken in een gecontroleerde omgeving. Met robots die opeenvolgend blauwe licht-piek emissie bij golflengte 465 nm uitstoten-de installatiegroei wordt met succes gestuurd door opeenvolgende binaire besluiten langs mechanische steunen om doel posities te bereiken. De groeipatronen worden getest in een opstelling tot 180 cm in hoogte, met plant stammen die tot ruwweg 250 cm in cumulatieve lengte over een periode van ongeveer zeven weken worden gekweekt. De robots coördineren zichzelf en opereren volledig autonoom. Ze detecteren naderende planten tips door infrarood proximity sensoren en communiceren via de radio om te schakelen tussen blauwe licht stimuli en sluimerende status, zoals vereist. Over het geheel genomen ondersteunen de verkregen resultaten de effectiviteit van het combineren van robot-en plant experiment methodologieën, voor het bestuderen van potentieel complexe interacties tussen natuurlijke en gemanipuleerde autonome systemen.
Inleiding
Congruent met de toenemende prevalentie van automatisering in de productie en productie, robots worden gebruikt om te zaaien, te behandelen, en oogst planten1,2,3,4,5. We maken gebruik van robot technologie om plant experimenten te automatiseren in een niet-invasieve manier, met het doel van het sturen van de groei via gerichte reacties op stimuli. Traditionele tuinieren praktijken hebben onder meer de handmatige vormgeving van bomen en struiken door mechanische terughoudendheid en snijden. We presenteren een methodologie die bijvoorbeeld kan worden toegepast op deze vormende taak, door het sturen van groeipatronen met prikkels. Onze gepresenteerde methodologie is ook een stap in de richting van geautomatiseerde plant experimenten, hier met een specifieke focus op het verstrekken van lichte stimuli. Zodra de technologie robuust en betrouwbaar is geworden, heeft deze benadering potentieel om kosten in installatie experimenten te verminderen en nieuwe geautomatiseerde experimenten toe te staan die anders onhaalbaar wegens overhead in tijd en handarbeid zouden zijn. De robot elementen zijn vrij programmeerbaar en handelen autonoom als ze zijn uitgerust met sensoren, actuatoren voor stimuli bepaling, en microprocessors. Terwijl we hier focussen op de nabijheid sensing (dat wil zeggen, het meten van afstanden bij close-range) en lichte stimuli, vele andere opties haalbaar zijn. Bijvoorbeeld, sensoren kunnen worden gebruikt om plantaardige kleur te analyseren, om biochemische activiteit6, of voor phytosensing7 benaderingen monitor bijvoorbeeld milieu-omstandigheden door middel van plant elektrofysiologisch8. Op dezelfde manier zouden de actuator opties andere types van stimuli9, door trillings motoren, het bespuiten apparaten, verwarmers, ventilators, het in de schaduw stellen apparaten, of manipulators voor gericht fysiek contact kunnen verstrekken. Extra bedienings strategieën kunnen worden geïmplementeerd om langzame mobiliteit te bieden aan de robots (dat wil zeggen, ' Slow bots '10), zodanig dat ze geleidelijk kunnen de positie en de richting van waaruit zij stimuli te veranderen. Bovendien, als de robots zijn uitgerust met single-board computers, konden ze lopen meer geavanceerde processen zoals visioning voor plant fenotyping11 of kunstmatige neurale netwerk controllers voor stimuli bediening12. Als de plant Science Research focus is vaak op de vroege groei (dat wil zeggen, in scheuten)13, het hele domein van het gebruik van autonome Robotsystemen om planten te beïnvloeden over langere periodes lijkt onderonderzocht en kan bieden vele toekomstige mogelijkheden. Zelfs nog een stap verder, de robot elementen kunnen worden gezien als objecten van het onderzoek zelf, waardoor de studie van de complexe dynamiek van de bio-hybride systemen gevormd door robots en planten nauw interactie. De robots leggen selectief prikkels op de planten, de planten reageren volgens hun adaptief gedrag en veranderen hun groeipatroon, die vervolgens wordt gedetecteerd door de robots via hun sensoren. Onze aanpak sluit de gedrags feedback lus tussen de planten en de robots en creëert een homeostatische Control loop.
In onze experimenten om de functie van het robot systeem te testen, gebruiken we uitsluitend de klim gemeenschappelijke Boon, Phaseolus Vulgaris. In deze opstelling, gebruiken wij het beklimmen van installaties, met mechanische steunen in een gerasterde steiger van totale hoogte 180 cm, dusdanig dat de installaties door thigmotropism worden beïnvloed en een beperkte reeks van de groei richtingen hebben om te kiezen van. Gezien het dat we willen de hele plantvorm over een periode van weken, gebruiken we blauwe lichtprikkels om de plant fototropisme te beïnvloeden macroscopische, over verschillende groei periodes met inbegrip van jonge scheuten en later stam verstijving. Wij voeren de experimenten in volledig gecontroleerde omgevingslicht omstandigheden waar andere dan de blauwe lichtprikkels bieden wij uitsluitend rood licht, met een piek emissie bij golflengte 650 nm. Wanneer zij een bifurcatie in het mechanische steun rooster bereiken, maken zij een binaire beslissing of om links of juist te groeien. De robots zijn geplaatst op deze mechanische bifurcaties, gescheiden door afstanden van 40 cm. Ze zelfstandig activeren en deactiveren hun blauwe licht emittance, met piek emissie bij golflengte 465 nm, volgens een vooraf gedefinieerde kaart van de gewenste groeipatroon (in dit geval, een zigzag patroon). Op deze manier worden de planten geleid van bifurcatie naar bifurcatie in een gedefinieerde volgorde. Slechts een robot wordt geactiveerd op een gegeven moment-gedurende welke het uitzendt blauw licht, terwijl autonoom toezicht op de groei van de plant op de mechanische steun eronder. Zodra het detecteert een groeiende tip met behulp van de infrarood proximity sensoren, stopt het uitzenden van blauw licht en communiceert met de naburige robots via de radio. De robot die zichzelf bepaalt als de volgende doelgroep in de sequentie vervolgens activeert, het aantrekken van plantengroei in de richting van een nieuwe mechanische bifurcatie.
Aangezien onze benadering zowel gemanipuleerde als natuurlijke mechanismen omvat, omvatten onze experimenten verscheidene methodes die gelijktijdig en onderling afhankelijk werken. Het protocol hier wordt eerst georganiseerd volgens het type van methode, elk van die in een Verenigd experiment opstelling moet worden geïntegreerd. Deze types zijn selectie van plantensoorten; robot ontwerp inclusief hardware en mechanica; robot software voor communicatie en controle; en het toezicht op en het onderhoud van de plantengezondheid. Het protocol gaat vervolgens verder met het experiment ontwerp, gevolgd door het verzamelen en opnemen van gegevens. Voor volledige details van tot dusver verkregen resultaten, zie Wellekens et al.14. Representatieve resultaten hebben betrekking op drie soorten experimenten — controle experimenten waarbij alle robots geen prikkels bieden (dat wil zeggen, zijn sluimerend); single-decision experimenten waarbij de plant maakt een binaire keuze tussen een stimuli-het verstrekken van robot en een die sluimerend is; en meervoudige-besluit experimenten waarbij de plant een opeenvolging van binaire keuzes navigeert om een vooraf gedefinieerd patroon te kweken.
Protocol
1. selectieprocedure voor plantensoorten
Nota: dit protocol richt zich op het installatiegedrag met betrekking tot het beklimmen, gerichte reacties op licht, en de gezondheid en de overleving van de installaties in het specifieke seizoen, de plaats, en de experimentele voorwaarden.
- Selecteer een plantensoort bekend om sterke positieve fototropisme weer te geven15,16 in de richting van UV-a en blauw licht (340-500 nm) in de groeiende tips.
- Selecteer een soort die is een Winder, waarin de circumnutation17 gedrag wordt uitgesproken en de groeiende tip heeft spiraalvormige trajecten met groot genoeg amplitude om de wind rond de mechanische ondersteunt gebruikt in de specifieke experimentele omstandigheden. Het tweeling18 gedrag dat door de geselecteerde winder wordt tentoongesteld zou het milieu en de voedende voorwaarden moeten tolereren huidig in het experiment en mechanische steunen met hoek van neiging tot 45 ° moeten tolereren.
- Selecteer een soort die in de experimentele omstandigheden betrouwbaar en snel zal groeien, met een gemiddelde groeisnelheid van niet minder dan ongeveer 5 cm per dag, en bij voorkeur sneller indien mogelijk.
- Selecteer een soort die het vereiste gedrag in het huidige seizoen en de geografische plaats zal tonen.
- Zorg ervoor dat de soort tolereert het bereik van het milieu parameters die aanwezig zullen zijn in de experimentele Setup. De plant moet tolereren een afwezigheid van groen licht en een afwezigheid van licht buiten het zichtbare spectrum (400-700 nm). De plant moet ook alle huidige schommelingen in temperatuur tolereren, gehouden op ongeveer 27 ° c, evenals eventuele huidige schommelingen in de luchtvochtigheid en drenken.
2. Robot voorwaarden en ontwerp
- Organiseer robot capaciteiten in gedecentraliseerde nodes met single-board computers (Zie Figuur 1 en Figuur 2), geïntegreerd in modulaire mechanische ondersteuning. Zorg ervoor dat elke identieke robot node is in staat om controle en uitvoeren van haar eigen gedrag.
- Voor het robotica verstrekken van stimuli aan installaties, voorzie blauw licht (400-500 nm) aan installaties bij controleerbare intervallen, bij een intensiteit die hun fototropic reactie, van de richting en de richtlijn zal teweegbrengen die voor het respectieve gedeelte van het experiment worden vereist .
- Selecteer een rood-groen-blauwe (RGB) lichtgevende diode (LED) of een geïsoleerde blauwe LED. In beide gevallen, onder een LED met een blauwe diode met Peak emission ƛMax = 465 nm.
- Selecteer een LED dat wanneer verzameld in groepen en in de precieze omstandigheden van de gebruikte robot kan de vereiste lichtintensiteit niveau in elke richting getest in het experiment Setup te handhaven. Voor elke richting wordt getest, ervoor te zorgen dat de blauwe diodes in de Led's in een enkele robot collectief kunnen handhaven van een lichtintensiteit niveau van ongeveer 30 lumen zonder oververhitting, wanneer gelegen in de gebruikte robot behuizing en alle gebruikte warmteafvoer strategieën. De geselecteerde LED moet een kijkhoek hebben van ongeveer 120 °.
Opmerking: bijvoorbeeld, in een robot gebruik te maken van drie Led's per richting, met microcontroller-enabled regulering van de intensiteit, als de blauwe diodes uitstoten met een maximale lichtintensiteit Φ = 15 lumen, dan zonder oververhitting moeten ze in staat zijn om 65% van het maximum te handhaven.) - Interface van de Led's op de robot single-board computer, via LED-drivers die de voeding te reguleren volgens de vereiste helderheid. Schakel individuele besturing in, hetzij van elke LED of van de LED-groepen die elke richting bedienen die in de Setup wordt getest.
- Voor de sensing procedure voor de nabijheid van plantenteelt tips (Zie Figuur 3b), gebruik verwerkte lezingen van infrarood nabijheid (IR-nabijheid) sensoren om betrouwbaar en autonoom detecteren van de aanwezigheid van planten nadert van elke richting getest in de Setup.
- Selecteer een IR-proximity sensor die regelmatig de groeiende punt van de geselecteerde plantensoorten detecteert, wanneer loodrecht op de centrale as van de richting van waaruit de plant benaderingen, zoals getest in een onbelemmerde omgeving. Zorgen voor een succesvolle detectie gebeurt vanaf een afstand van 5 cm, zoals te zien in Figuur 3a te beginnen bij de tijdstempel gelabeld ' 07.04.16 ' op de horizontale as.
- Raak elke IR-nabijheidssensor aan op de single-board computer van de robot en implementeer een gewogen rekenkundige gemiddelde benadering om de sensor metingen te verwerken tot een bepaling van de vraag of een plant binnen 5 cm aanwezig is. Gebruik de sensor metingen van de meest recente vijf s om 20% van het uiteindelijke gemiddelde gewicht te geven dat in opsporing wordt gebruikt.
- Zorg ervoor dat de geselecteerde IR-proximity sensor geen kritieke golflengten uitzendt die het licht gedreven gedrag van de geselecteerde soort kunnen verstoren. Zorg ervoor dat golflengten die worden uitgezonden door de sensor onder 800 nm niet aanwezig zijn bij afstanden van meer dan 5 mm van de IR-bron van de sensor, zoals gemeten door spectrometer.
- Distribueer de experiment functies over de set van robots, zodanig dat elke robot kan autonoom beheer van de gedeelten die verder gaan in zijn eigen omgeving. Schik de robots ' levering van lichte stimuli en sensing mogelijkheden volgens de respectieve plantengroei richtingen worden getest.
- Stel elke robot samen rond een single-board computer die is draadloos lokaal netwerk (WLAN) ingeschakeld. Interface van de computer naar sensoren en actuatoren via een Custom printed printplaat (PCB). Power elke robot individueel, met zijn eigen batterijback-up.
- Inclusief een IR-proximity sensor per richting wordt getest voor het benaderen van planten, volgens de bovenstaande eisen.
- Omvat genoeg LEDs om de bovengenoemde blauwe licht vereisten te leveren, per richting die voor het naderbij komen van installaties wordt getest.
- Bij gebruik van RGB-Led's in plaats van blauwe Led's, optioneel mogelijk emittance van de rode diode wanneer de blauwe diode niet in gebruik is, om de rode licht levering hieronder beschreven (voor de gezondheid van planten via de steun van de fotosynthese) te vergroten.
- Als rood licht op bepaalde tijdstippen van de robots wordt uitgezonden, dan gebruik rode dioden met piek emissie bij ongeveer ƛmaximum = 625 – 650 nm, met geen kritieke golflengten die de groene band overlappen (d.w.z., onder 550 nm) of de ver-rode band (d.w.z., boven 700 nm).
- Sta niet toe dat rode diodes warmte niveaus hoger produceren dan die van de blauwe diodes.
- Neem hardware op die lokale signalen tussen robots toelaat. Voeg een fotoresister (dwz, licht-afhankelijke weerstand of LDR) voor elke richting van een naburige robot om hun licht emittance status te controleren. U ook de status van lokale buren via WLAN meedelen.
- Inclusief hardware om warmte te verdrijven, zoals vereist door de voorwaarden van de geselecteerde blauwe diodes en de gebruikte robot behuizing. Uitvoeren door een combinatie van aluminium heatsinks, ventilatieopeningen in het geval van de robot behuizing, en fans. Activeer ventilatoren door een digitale temperatuur sensor op de single-board computer of aanvullende PCB.
- Organiseer de robot componenten zodanig dat de relevante richtingen uniform worden onderhouden.
- Plaats de blauwe dioden om een gelijkwaardige lichtintensiteit te distribueren naar elk van de richtingen waaruit planten kunnen benaderen (dat wil zeggen, van de mechanische steunen die aan de lagere helft van de robot worden bevestigd, zie stap 2,5). Orient elke Diode in de robot geval zodanig dat de middelste as van de lens hoek is binnen 60 ° van elke as van mechanische ondersteunende IT-diensten, en plaats deze niet worden geblokkeerd door de robot geval.
- Plaats de IR-proximity sensoren equivalently voor hun respectievelijke naderende groei richtingen (d.w.z., van de mechanische steunen die aan de lagere helft van de robot worden bevestigd, zie stap 2,5). Plaats elke IR-nabijheidssensor binnen 1 cm van het bevestigingspunt tussen de robot en de mechanische ondersteuning die wordt onderhouden, en oriënteer het zodanig dat de kijkhoek evenwijdig is aan de steunas. Zorg ervoor dat de emitter en de ontvanger niet worden geblokkeerd door de robot geval.
- Positioneer om het even welke fotoweers tanden voor lokale mededeling equivalently voor elke richting die een naburige robot in de opstelling (d.w.z., van alle mechanische steunen bevestigd aan de robot, zie 2,5) tegenover. Orient elke fotoresister zodanig dat de middelste as van de kijkhoek is binnen 45 ° van de ondersteunende as IT-diensten, en de positie niet worden geblokkeerd door de robot geval.
- Monteer alle componenten met de single-board computer (Zie het blokdiagram in Figuur 2). Zorg ervoor dat de computer gemakkelijk kan worden benaderd voor onderhoud na montage.
- Interface LEDs aan de computer via LEIDENE bestuurders gebruikend de modulatie van de impulsbreedte. Gebruik een vaste mechanische verbinding tussen de Led's en ofwel de zaak of de heatsink, en gebruik een mechanisch ongedwongen verbinding tussen de Led's en de computer.
- Interface fans op de computer via lineaire regulator (dwz, schakelaar) met behulp van een algemene doeleinden input/output header pin. Aanbrengen ventilatoren waar voldoende luchtstroom beschikbaar is, terwijl ook ervoor zorgen dat er geen mechanische stress wordt gelegd op hen.
- Interface IR-proximity sensoren en fotoweers tanden via analoog-naar-digitaal converter, met behulp van seriële perifere interface. Gebruik een vaste mechanische verbinding van de sensoren om de zaak, en een mechanisch ongedwongen verbinding met de computer.
- De vervaardiging van de robot geval van hittebestendige kunststof met behulp van een selectieve Laser sinteren, stereolithography, gesmolten depositie modellering, of spuitgieten.
- Integreer de robots in een set van modulaire mechanische ondersteunt die dubbel Houd de robots in positie en dienen als klimsteiger voor de planten, het beperken van de planten ' waarschijnlijk gemiddelde groei trajecten. Ontwerp de robots om te dienen als aanvullende mechanische gewrichten tussen de steunen, zodanig gepositioneerd dat ze de plantengroei trajecten snijden.
- Minimaliseer de grootte van de robot, en zorg ervoor dat het betrouwbaar kan worden overtroffen door een niet-ondersteunde groeipunt van de geselecteerde plantensoorten. Verminder de robot grootte zo groot mogelijk om de snelheid van het experiment te verhogen.
- Vorm de buitenwanden van de robot lichaam zo onopvallend om de groei te planten als mogelijk wanneer een groeiende Tip stapsgewijs navigeert rond de robot. Rond of facet van de robot lichaam om niet te blokkeren de spiraalvormige baan van circumnutation in tweeling plantensoorten. Scherpe uitsteeksels en scherpe inkepingen uitsluiten.
- Selecteer een materiaal en profiel (bijv. vorm van een dwarsdoorsnede) voor de mechanische dragers, zodanig dat de geselecteerde plantensoorten het effectief kunnen beklimmen, bijvoorbeeld een houten staaf met cirkelvormig Profiel van een diameter van ongeveer 8 mm of minder. Zorg ervoor dat de mechanische steunen zijn structureel stijf genoeg om de planten en robots te ondersteunen binnen de Setup, versterkt door een transparant acryl blad achter de Setup.
- Op elke robot zijn bevestigingspunten om de gespecificeerde mechanische steunen te verankeren. Neem een voor elke richting waarmee een plant kan benaderen of vertrekken een robot.
- Neem voor elk bevestigingspunt een stopcontact op in het robot etui, met afmetingen die overeenkomen met de doorsnede van het ondersteuningsmateriaal.
- Stel de socket met een diepte van niet minder dan 1 cm. Houd de socket ondiep genoeg dat de steun niet botsen met componenten in de robot.
- Schik de mechanische steunen in een regelmatig gerasterde patroon, uniform diagonaal met een hoek van neiging bij 45 ° of steiler. Maak de lengtes van de steunen uniform. De minimale blootgestelde lengte van de steun is 30 cm, zodat voldoende ruimte voor de klimplanten te hechten na het verkennen van het gebied in hun niet-ondersteunde toestand. De aangewezen blootgestelde lengte is 40 cm of meer, om één of andere buffer voor statistisch extreme gevallen van installatie gehechtheid toe te staan.
- Monteer de mechanische elementen met de robots. Het volgende protocol veronderstelt een blootgestelde steun lengte van 40 cm, en een opstelling van acht robots in vier rijen (Zie Figuur 6). Voor andere maten, schaal dienovereenkomstig.
- Op de vloer oppervlak, bouwen van een stand 125 cm breed, die in staat is het vasthouden van de Setup in een rechtopstaande positie.
- Breng een 125 cm x 180 cm vel (8 mm dik of meer) van transparante acryl op de stand, zodanig dat het rechtop staat.
- Plaats potten met de juiste bodem op de stand, tegen de acryl plaat.
- Breng twee mechanische y-gewrichten aan op de acryl plaat, 10 cm boven de potten. Plaats de gewrichten 45 cm en 165 cm naar rechts, respectievelijk van de linkerrand van de standaard.
- Breng twee steunen aan de linker y-verbinding aan, leunend 45 ° aan de linkerzijde en aan het recht, en breng één steun aan de juiste y-verbinding aan, leunend 45 ° aan de linkerzijde.
- Breng twee robots op de acryl plaat, en steek de uiteinden van de eerder geplaatste steunen in de sockets in de robot gevallen. Plaats de robots 35 cm boven de y-gewrichten, en 10 cm en 80 cm aan de rechterkant, respectievelijk, van de linkerrand van de stand.
- Herhaal het patroon om de resterende robots en ondersteuning aan te brengen in het diagonaal gerasterde patroon (Zie Figuur 6), zodat elke rij van robots 35 cm boven de vorige rij is, en elke robot horizontaal direct boven de robot of y-joint wordt geplaatst die twee rijen eronder.
3. robot software
- Installeer een besturingssysteem (bijv. Raspbian) op de single-board computers van de robots.
- Tijdens elk experiment, voert u het softwareprotocol op elke robot parallel, waardoor hun gedistribueerde autonome gedrag (Zie Wellekens et al.14, voor kwadraatsom en meer details).
- Vast te stellen twee mogelijke Staten voor de robot: een een stimulus staat waarin de robot uitzendt blauw licht op de intensiteit hierboven beschreven; de andere is een slapende staat waarin de robot ofwel stoot geen licht of stoot rood licht zoals hierboven beschreven.
- In stimulus State, stuur een Pulse Width modulatie (PWM) signaal via de single-board computer met een frequentie die overeenkomt met de vereiste helderheid van de blauwe led's drivers.
- In sluimerende toestand, trigger geen led's, of indien nodig een PWM signaal te sturen naar alleen de rode LEDs drivers.
- In controle experimenten, wijs alle robots de slapende staat.
- In enig-besluit experimenten, wijs één robot aan de sluimerende staat en robot de stimulus staat.
- Bij Meervoudige-beslissings experimenten start u het initialisatie proces als volgt.
- Levering aan elke robot een volledige configuratiekaart van het patroon van de plantengroei te testen in het huidige experiment.
- Stel de locatie van de robot in het patroon, hetzij automatisch met behulp van lokalisatie sensoren of handmatig.
- Vergelijk de locatie van de robot met de bijgeleverde kaart. Als de robot de locatie is de eerste locatie op de kaart, zet de robot op stimulus; anders, zet de robot slapende. Initialisatie proces eindigt.
- In Meervoudige-besluit experimenten, start het Stuur proces, als volgt. Iteratief uit te voeren.
- Controleer de IR-proximity sensor van de robot lezen om te zien of een plant is gedetecteerd.
- Als een plant wordt gedetecteerd en de robot is ingesteld op slapende, dan te handhaven.
- Als een plant wordt gedetecteerd en de robot is ingesteld op stimulus, dan:
- Informeer de aangrenzende naburige robots dat een plant is gedetecteerd, en ook de plaats van de robot in het bericht.
- Stel de robot in sluimerend.
- Vergelijk de locatie van de robot met de kaart. Als de robot op de laatste locatie op de kaart, stuur dan een signaal over WLAN dat het experiment is voltooid.
- Controleer de inkomende berichten van de robot van zijn aangrenzende naburige robots om te zien of één van hen die aan stimulus werd geplaatst een installatie heeft ontdekt.
- Als een stimulus buur een installatie heeft ontdekt, vergelijk de plaats van die buur aan de plaats van de robot, en vergelijk ook aan de kaart.
- Als de robot op de volgende locatie op de kaart, zet de robot op stimulus.
- Beëindig de iteratieve lus van het Stuur proces zodra een signaal is ontvangen dat het experiment is voltooid.
4. fytosanitaire controle-en onderhoudsprocedure
- Bepaal de plaats van de experiment opstelling in gecontroleerde milieuvoorwaarden-specifiek, binnen zonder invallend daglicht of ander licht buiten aan de hieronder beschreven voorwaarden, met gecontroleerde luchttemperatuur en vochtigheid, en met gecontroleerde grond het water geven. Controleer de voorwaarden met sensoren die zijn aangesloten op een microcontroller of single-board computer waarop WLAN is ingeschakeld.
- Onderhoud installatie fotosynthese met LED-groei lampen buiten de robots en geconfronteerd met het experiment Setup.
- Gebruik de groei lampen om monochroom rood licht te leveren aan de Setup, met rode diodes met piek emissie op ongeveer ƛMax = 625 – 650 nm, zonder kritische golflengten buiten het bereik 550 – 700 nm, met uitzondering van een lage incidentie van ambient blauw licht als nuttig voor de gezondheid van de geselecteerde soorten. Als een lage incidentie van ambient blauw licht is opgenomen, beperken tot het niveau van een zeer kleine fractie van die uitgestoten door een enkele robot.
- Geef de niveaus van rood licht die nodig zijn voor de gezondheid van de geselecteerde soort, meestal ongeveer 2000 lumen of meer in totaal.
- Oriënteer de de groei lampen om de experiment opstelling onder ogen te zien, dusdanig dat hun emittance ruwweg gelijkmatig over het de groeigebied wordt verdeeld.
- Monitor de omgevingslicht omstandigheden met behulp van een RGB-kleur sensor.
- Na het ontkiemen, bieden elke plant zijn eigen pot aan de basis van het experiment Setup. Geschikt bodem volume en type voor de geselecteerde soort. Zorg ervoor dat de bodem en zaden zijn gezuiverd voorafgaand aan de ontkieming. Gebruik geschikte methoden ongediertebestrijding te voorkomen of te beheren insecten indien aanwezig.
- Reguleren van de luchttemperatuur en vochtigheidsgraad, dienovereenkomstig voor de geselecteerde soorten, met behulp van kachels, airconditioners, luchtbevochtigers, en luchtontvochtigers. Monitor niveaus met behulp van een temperatuur-druk-vochtigheid sensor.
- Bewaken van de bodem met behulp van een bodemvocht sensor. Een passende hoeveelheid water voor de geselecteerde soort te handhaven. Voer met behulp van een geautomatiseerde watersysteem waar water wordt geleverd aan de bodem via sproeiers zoals veroorzaakt door de bodemvocht sensor lezingen, of waterbodem handmatig, zoals geregeld door de sensor lezingen.
5. experiment ontwerp
- Plaats robots en mechanische steunen in een grid groot genoeg om de groeigebied en het patroon worden getest in het experiment, niet kleiner dan een rij en twee kolommen van robots te dekken.
- Onder de onderste rij van robots, plaats een rij van de standaard diagonale mechanische ondersteunt, die overeenkomen met die gedurende de Setup. Wanneer de onderste uiteinden van deze steunen snijden, voeg ze mechanisch met een ' y-joint. Voor elke ' y-joint ' aan de basis van de installatie, plant een uniform aantal planten volgens de grootte van de diagonale grid cel (ongeveer een plant per 10 cm van blootgesteld mechanische ondersteuning lengte), met de fytosanitaire onderhoudsvoorwaarden hierboven beschreven.
- Selecteer een experiment type dat moet worden uitgevoerd en selecteer waar relevant een hoeveelheid en distributie van robots.
-
Experiment type 1: controle
Nota: dit experiment type test de groei van de het beklimmen installaties in voorwaarden afwezig van lichte stimuli om fototropisme teweeg te brengen. Het kan op om het even welke grootte en vorm van opstelling lopen.- Wijs Alle robots de sluimerende staat (zie stap 3,4) en lopen continu totdat de resultaten handmatig worden beoordeeld om volledig te zijn.
- Observeer of planten hechten aan de mechanische steunen. In een succesvol experiment, geen van de planten zal vinden of hechten aan de mechanische ondersteunt.
-
Experiment type 2: enkelvoudige beslissing
Opmerking: dit experiment type test de planten ' groei trajecten wanneer gepresenteerd met binaire opties-een steun die leidt tot een slapende robot en een steun die leidt tot een stimulus robot. Het draait alleen op de minimale Setup (dwz een rij, twee kolommen).- Wijs één robot toe de sluimerende staat (zie 3,5) en robot de stimulus staat. Lopen continu totdat een van de twee robots detecteert een plant met de IR-proximity sensor.
- Observeer plant gehechtheid aan mechanische ondersteuning, groei langs de steun, en de sensor lezingen van stimulus robot. In een succesvol experiment, zal de robot met de stimulus staat een installatie ontdekken nadat het langs de respectieve steun was gegroeid.
-
Experiment type 3: meervoudige beslissing
Nota: dit experiment type test de groei van de installaties wanneer voorgesteld met veelvoudige verdere stimuli voorwaarden, die een reeks besluiten volgens een vooraf gedefinieerde globale kaart teweegbrengen. Het kan op om het even welke grootte en vorm van opstelling lopen die meer dan het minimum aantal rijen (d.w.z., twee of meer) heeft.- Geef aan de robots een globale kaart van het te kweken patroon (Zie stappen 3.6-3.7.7).
- Observeer de plant Attachment evenementen en het patroon van de groei langs de mechanische ondersteunt.
- In een succesvol experiment, zal ten minste een plant zijn gegroeid op elke steun aanwezig zijn in de wereldwijde kaart.
- Bovendien, in een succesvol experiment zal geen installatie de onjuiste richting gekozen hebben wanneer zijn het groeien uiteinde bij het momenteel actieve besluit punt wordt gevestigd.
- Niet te overwegen vreemde teelt tips hier, als bijvoorbeeld een vertakking evenement plaatst een nieuwe groeipunt op een verouderde locatie op de kaart.
-
Experiment type 1: controle
6. opname procedure
- Opslaan van gegevens van sensoren en camera's in eerste instantie op de single-board computer waar de gegevens zijn gegenereerd aan boord. Run onboard reply servers die reageren op de benodigde verzoeken, zoals de laatst opgeslagen sensor lezen. Upload op gezette tijden de gegevens en log bestanden via WLAN naar een lokaal netwerk-Attached Storage (NAS)-apparaat.
- Capture time-lapse Video's van de experimenten continu met behulp van camera's gepositioneerd op twee of meer uitkijkpunten, met ten minste een camera te bekijken omvat de volledige experiment Setup. Zorg ervoor dat de gevangen beelden zijn van hoog genoeg resolutie om adequaat vast te leggen de bewegingen van de plant groeiende tips, meestal slechts een paar millimeter in de breedte.
- Automatiseer het opnameproces van het beeld om consistente tijdsintervallen tussen de opnamen te waarborgen, met behulp van een onboard camera op een single-board computer of een stand-alone digitale camera die is geautomatiseerd met een intervalmeter hebben. Installeer lampen op te treden als flitsen, geautomatiseerd op dezelfde wijze als de camera's. Zorg ervoor dat de flitsers zijn helder genoeg om te concurreren met het rode licht van de groei lampen zonder dramatisch post-processing de beelden voor kleurcorrectie.
- Bepaal de plaats van de flitsen dusdanig dat de experiment opstelling volledig kan worden verlicht en daarom duidelijk zichtbaar in beelden. Synchroniseer de camera's en de flitsen zodanig dat alle camera's beelden gelijktijdig te vangen, tijdens een 2 s Flash periode. Vang de beelden om de 2 minuten, voor de duur van elk experiment.
- Log de milieu-sensor gegevens, met name de lezingen van de temperatuur-druk-vochtigheid sensor, de RGB-kleur sensor, en de bodemvocht sensor. Log de gegevens van alle robots in de Setup, met name de IR-proximity sensor en fotoresister lezingen, evenals de interne toestand van de robot die zijn LED-emittance status definieert.
- Maak alle opgenomen gegevens beschikbaar voor monitoring op afstand van de experimenten, via regelmatige real-time rapporten, om ervoor te zorgen correcte voorwaarden worden gehandhaafd voor de volledige experimentduur tot enkele maanden.
Resultaten
Controle: plant gedrag zonder robot prikkels.
Wegens het gebrek aan blauw licht (d.w.z., zijn alle robots sluimerend), wordt het positieve fototropisme niet teweeggebracht in de installatie. Daarom, de planten tonen onbevooroordeelde opwaartse groei als ze volgen gravitropism. Zij tonen ook typische circumnutation (d.w.z., het winden), Zie figuur 4a. Zoals verwacht, de planten niet aan de mechanische ondersteuning leidt tot de slapende robots te vinden. De planten instorten als ze hun eigen gewicht niet meer kunnen ondersteunen. We stoppen de experimenten wanneer ten minste twee planten instorten, Zie figuur 4b, C.
Enige of veelvoudige besluiten: het gedrag van de installatie met robotachtige stimuli
In vier Single-decision experimenten, twee runs hebben linksaf besturing (dat wil zeggen, de robot links van de bifurcatie is geactiveerd om stimulus), en twee runs hebben rightward besturing. De stimulus robots sturen de planten met succes naar de juiste ondersteuning, Zie Figuur 5. De dichtstbijzijnde plant met stam hoek het meest vergelijkbaar met die van de juiste ondersteuning hecht eerst. In elk experiment, minstens één installatie hecht aan de steun en klimt het tot het de stimulus robot bereikt en daardoor het experiment beëindigt. In een experiment, een tweede plant hecht aan de juiste ondersteuning. De resterende installaties zouden eveneens in langere experimentduur kunnen vastmaken. Geen van de planten hecht aan de verkeerde ondersteuning. Elk experiment loopt continu gedurende 13 dagen gemiddeld.
In twee Meervoudige-besluit experimenten, de planten groeien in een vooraf gedefinieerde zigzag patroon, Zie Figuur 6a. Elk experiment loopt ongeveer zeven weken. Als een experiment begint, een robot zet zijn status om stimulus (zie 3.6.3) en stuurt de planten naar de juiste ondersteuning volgens de voorgeschreven patroon. Een plant hecht en klimt het, aankomen op de geactiveerde stimulus robot dus de voltooiing van de eerste beslissing. Volgens 3.7.3, de huidige stimulus robot wordt dan slapende en waarschuwt de aangrenzende buren. De slapende buurman die de volgende is op de zigzag patroon schakelt zichzelf aan stimulus (zie 3.7.6). Als een plant wordt gedetecteerd door een slapende robot, die robot reageert niet (zie 3.7.2). De installaties blijven en voltooien de resterende drie besluiten met succes. Het vooraf gedefinieerde zigzag patroon is dus volledig gekweekt, Zie Figuur 6b.
Alle experimentgegevens, maar ook Video's, zijn online beschikbaar24.
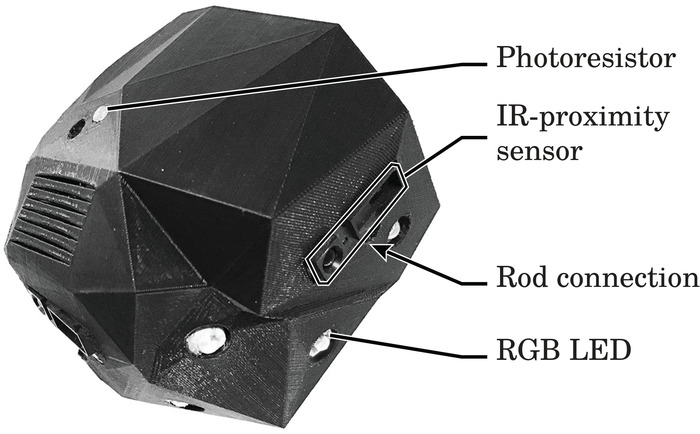
Figuur 1. De onbeweeglijke robot en zijn primaire componenten. Figuur herdruk van auteurs publicatie Wellekens et al.14, gebruikt met Creative Commons licentie CC-by 4,0 (Zie aanvullende bestanden), met wijzigingen zoals toegestaan door licentie. Klik hier om een grotere versie van dit cijfer te bekijken.
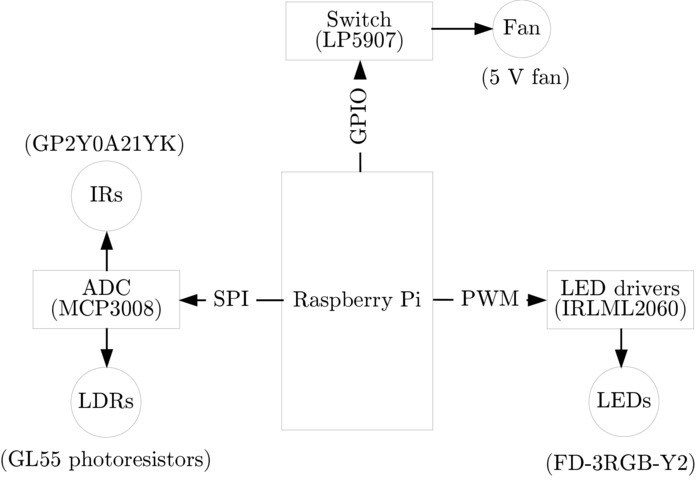
Figuur 2. Het component diagram van de immobiele robot Elektronika. IRLML2060 LED drivers zijn aangesloten met de robot single-board computer (bijv. framboos PI) via PWM om de helderheid van de led's te controleren. Een LP5907 switch is gekoppeld aan de single-board computer via de voor algemene doeleinden input/output (GPIO) header PIN, om de ventilator te controleren. Een MCP3008 analoog-naar-digitaal converter (ADC) is gekoppeld aan de single-board computer via seriële perifere interface (SPI) om de analoge IR en licht-afhankelijke weerstand (LDR) sensor gegevens te lezen. Klik hier om een grotere versie van dit cijfer te bekijken.
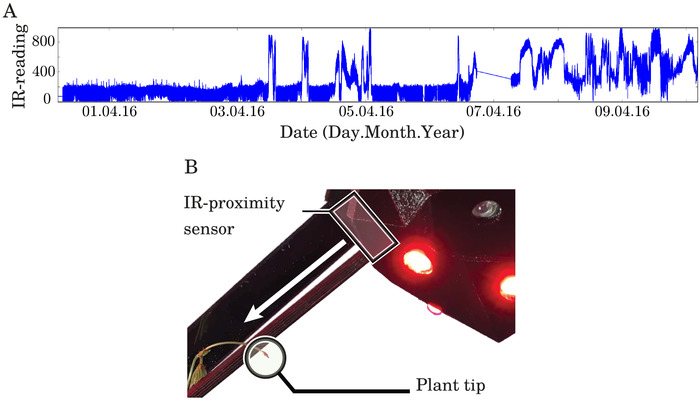
Figuur 3. Kort na ' 03.04.16 ' beklimt een plant Tip een steun en komt in het gezichtsveld van de robot terecht. (A) monster IR-proximity sensor geschaald voltage metingen (verticale as) tijdens een experiment. Hogere waarden duiden op installatie Tip detectie. (B) de IR-proximity sensor is geplaatst en georiënteerd op basis van de steun bevestiging, om te zorgen voor een effectieve installatie Tip detectie. Figuur herdruk van auteurs publicatie Wellekens et al.14, gebruikt met Creative Commons licentie CC-by 4,0 (Zie aanvullende bestanden), met wijzigingen zoals toegestaan door licentie. Klik hier om een grotere versie van dit cijfer te bekijken.
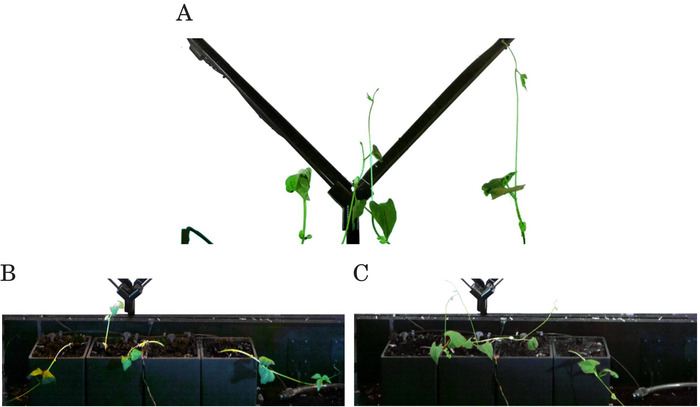
Figuur 4. Controle experimenten resultaat frames waaruit blijkt dat alle vier de planten niet hechten aan enige steun in de afwezigheid van blauw licht. Ana vijf dagen worden alle planten naar boven gegroeid in een van de controle experimenten (Ziecvoor latere groei conditie). (B) na 15 dagen, drie planten ingestort, en een nog steeds naar boven in de eerste controle experiment. (C) na zeven dagen, twee planten ingestort, en twee nog steeds naar boven in de tweede controle -experiment (zie (a) voor de vorige groei toestand). Figuur herdruk van auteurs publicatie Wellekens et al.14, gebruikt met Creative Commons licentie CC-by 4,0 (Zie aanvullende bestanden), met wijzigingen zoals toegestaan door licentie. Klik hier om een grotere versie van dit cijfer te bekijken.
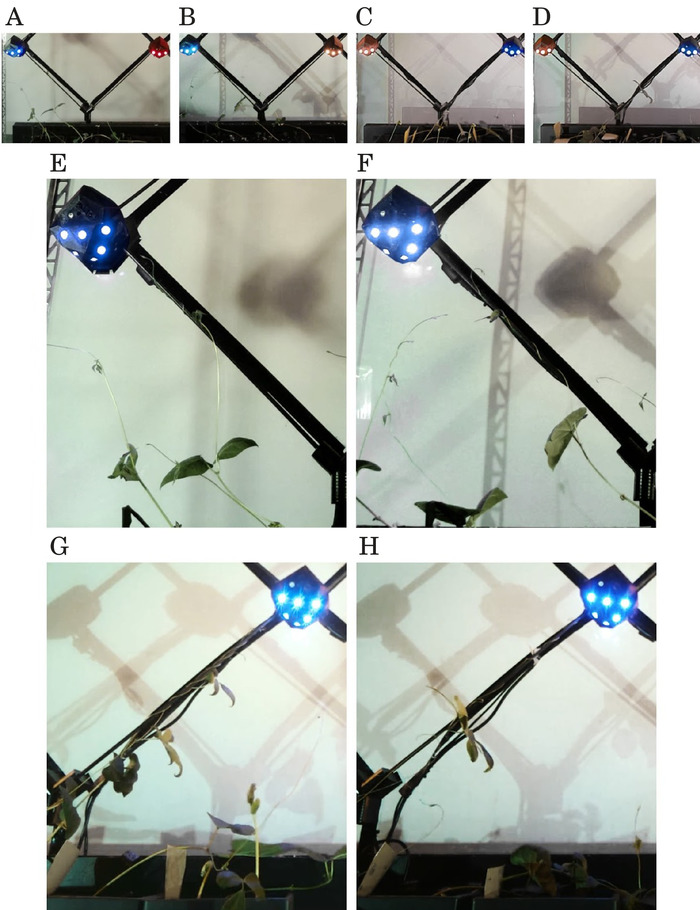
Figuur 5. Single-besluit experimenten resultaat frames waaruit het vermogen van een stimulus robot om de planten te sturen door middel van een binaire beslissing, om de juiste ondersteuning te beklimmen. In alle vier de experimenten, is een robot ingesteld op stimulus en de andere tot slapende-aan twee tegenovergestelde zijden van een kruising. De frames tonen de planten ' locatie vlak voor de stimulus robot detecteert ze. In elk experiment maakt minstens één installatie aan de correcte steun vast, en geen installatie hecht aan onjuiste. Ook de niet-ondersteunde planten tonen de groei bevooroordeeld naar de stimulus robot. E, F, G, H zijn close-ups van A, B, C, D respectievelijk. Figuur herdruk van auteurs publicatie Wellekens et al.14, gebruikt met Creative Commons licentie CC-by 4,0 (Zie aanvullende bestanden), met wijzigingen zoals toegestaan door licentie. Klik hier om een grotere versie van dit cijfer te bekijken.
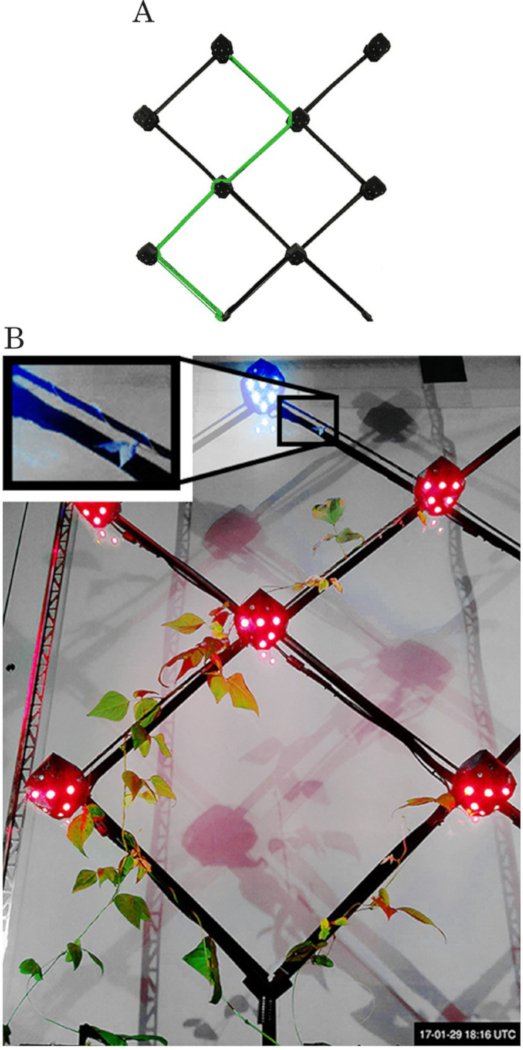
Figuur 6. Experiment met meerdere beslissingen . (A) de gerichte zigzag patroon is gemarkeerd in het groen op de kaart. (B) het laatste frame van het experiment (na 40 dagen), waarin de planten ' situatie voor de laatste stimulus robot op het patroon detecteert ze. De robots groeien met succes de zigzag patroon. Figuur herdruk van auteurs publicatie Wellekens et al.14, gebruikt met Creative Commons licentie CC-by 4,0 (Zie aanvullende bestanden), met wijzigingen zoals toegestaan door licentie. Klik hier om een grotere versie van dit cijfer te bekijken.
Discussie
De gepresenteerde methodologie toont de eerste stappen in de richting van het automatiseren van de stimuli-gedreven besturing van plantengroei, om specifieke patronen te genereren. Dit vereist continu onderhoud van de gezondheid van planten, terwijl het combineren in een enkel experiment Setup de verschillende rijken van biochemische groei reacties en engineered mechatronische functies-sensing, communicatie, en gecontroleerde generatie van stimuli. Aangezien onze nadruk hier op het beklimmen van installaties is, is de mechanische steun ook integraal. Een beperking van de huidige Setup is de schaal, maar we geloven dat onze methodologie gemakkelijk schalen. De mechanische steiger kan worden uitgebreid voor grotere opstellingen en dus langere perioden van groei, die ook mogelijk uitgebreide configuraties en patronen. Hier is de opstelling beperkt tot twee afmetingen en binaire links-juiste besluiten, aangezien de groei tot een net van mechanische steunen bij 45 ° neiging beperkt is, en de posities van de installatie besluit zijn beperkt tot de bifurcaties van dat net. Mechanische uitbreidingen kunnen bestaan uit 3D-steigers en verschillende materialen, zodat complexe vormen9,19. De methodologie kan worden beschouwd als een systeem om automatisch te groeien patronen gedefinieerd door een gebruiker. Door de uitbreiding van de mogelijke complexiteit van mechanische configuraties, gebruikers moeten worden geconfronteerd met enkele beperkingen op hun gewenste patronen. Voor een dergelijke toepassing, een User software tool moet bevestigen dat het patroon is producible, en de biobuis moet dan zelf organiseren van de productie van het patroon door het genereren van passende prikkels om de planten te sturen. De software moet ook worden uitgebreid met herstelplannen en beleid te bepalen hoe verder te gaan met de groei als de oorspronkelijke geplande patroon gedeeltelijk is mislukt-bijvoorbeeld als de eerste geactiveerde robot nooit heeft ontdekt een plant, maar de slapende degenen hebben gezien dat de positie van de groeiende tips zijn buiten de geactiveerde robot.
In de gepresenteerde methodologie, een voorbeeld plantensoorten die voldoen aan het protocol selectiecriteria is het klimmen gemeenschappelijke Boon, P. Vulgaris. Dit is de soort gebruikt in de representatieve resultaten. Als P. Vulgaris heeft een sterke positieve fototropisme UV-A en blauw licht, de phototropins (licht-receptor eiwitten) in de plant zal absorberen fotonen die overeenkomt met golflengten 340-500 nm. Wanneer de receptoren worden geactiveerd, eerste zwelling zal optreden in de stengel door de preferentiële verplaatsing van water naar de stengel weefsels tegen de geactiveerde receptoren, waardoor een omkeerbare directionele reactie. Dan, binnen de stengel, auxine (plant patroon hormoon) is gericht op dezelfde weefsel locatie, het bestendigen van de directionele respons en de vaststelling van stam weefsels als ze verstijven. Dit gedrag kan worden gebruikt voor het vormgeven van de planten in deze gecontroleerde indoor omstandigheden, als de planten zijn alleen blootgesteld aan geïsoleerde blauw licht en geïsoleerde rood licht, met een incident ver-rood licht van IR-proximity sensoren op laag genoeg niveau dat het niet interfereren met gedrag zoals de schaduw-vermijdende reactie20,21. De fototropisme reactie in de installatie antwoordt in de opstelling aan licht van blauwe dioden met piek emissie ƛmax = 465 nm, en fotosynthese22,23 in de installatie wordt gesteund door rode dioden met piek emissie ƛmax = 650 nm. P. Vulgaris het groeien tot verscheidene meters in hoogte is geschikt in de algemene opstelling, aangezien ruwweg 3 L van commerciële het tuinieren grond nodig per pot de opstellings schaal past.
Hoewel de huidige setup richt zich op licht als een aantrekkingskracht stimulus, extra prikkels kunnen relevant zijn voor andere experiment soorten. Als het gewenste patroon een scheiding tussen verschillende groepen installaties vereist (b.v., vergt het gewenste patroon twee groepen installaties om tegenovergestelde kanten te kiezen), dan kan het niet haalbaar zijn gebruikend slechts één type van stimulus. Voor dergelijke complexe groeipatronen onafhankelijk van steiger vorm, kunnen de verschillende groepen van planten mogelijk worden geteeld in verschillende perioden zodanig dat hun respectieve attractie prikkels niet interfereren, die ook zou toelaten de integratie van vertakkingen Gebeurtenissen. Nochtans, kan dit niet altijd een geschikte oplossing zijn, en de standaard aantrekkelijke lichte stimulus zou dan kunnen worden versterkt door invloeden zoals het in de schaduw stellen, of door andere stimuli zoals ver-rood licht of trilling motoren9,14te weren.
De gepresenteerde methode en het experiment ontwerp zijn slechts een eerste stap in de richting van een uitgekiende methodologie om automatisch de richtings groei van planten te beïnvloeden. Het experiment Setup is Basic door het bepalen van slechts een opeenvolging van binaire beslissingen in de planten en richten we ons op een, gemakkelijk te beheren stimulus. Aanvullende studies nodig zijn om de methode van de statistische significantie te bewijzen, om meer prikkels toe te voegen, en om andere processen te controleren, zoals vertakking. Met voldoende ontwikkeling om de lange termijn betrouwbaarheid van de robots te garanderen, kan de gepresenteerde methodologie zorgen voor automatisering van planten experimenten over lange perioden, waardoor de overhead in verband met de studie van de ontwikkeling van planten stadia voorbij dat van scheuten. Vergelijkbare methoden kunnen voor toekomstig onderzoek naar de onderonderzochte dynamiek tussen biologische organismen en autonome robots, wanneer de twee fungeren als strak gekoppeld zelforganiserende bio-hybride systemen.
Openbaarmakingen
De auteurs verklaren dat zij geen concurrerende financiële belangen hebben.
Dankbetuigingen
Deze studie werd ondersteund door flora robotica project dat de financiering ontvangen van de Europese Unie Horizon 2020 onderzoek en innovatie-programma in het kader van de FET subsidieovereenkomst, No. 640959. De auteurs danken Getsopulos en Ewald Neufeld voor hun bijdrage aan de assemblage van hardware, en Tanja Katharina Kaiser voor haar bijdrage aan het monitoren van planten experimenten.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| 3D printed case | Shapeways, Inc | n/a | Aangepast product, https://www.shapeways.com/ |
| 3D printed joints | n/a | n/a | Geproduceerd door auteurs |
| Adafruit BME280 I2C of SPI Temperatuur Vochtigheid Druksensor | Adafruit | 2652 | |
| Arduino Uno Rev 3 | Arduino | A000066 | |
| CdS fotogeleidende cellen | Lida Optical & Electronic Co., Ltd | GL5528 | |
| Cybertronica PCB | Cybertronica Research | n/a | Aangepast product, http://www.cybertronica.de.com/download/D2_node_module_v01_appNote16.pdf |
| DC Brushless Blower Fan | Sunonwealth Electric Machine Industry Co., Ltd. | UB5U3-700 | |
| Digitale temperatuursensor | Maxim Integrated | DS18B20 | |
| High Power (800 mA) EPILED - Far Red / Infra Red (740-745 nm) | Future Eden Ltd. | n/a | |
| I2C Bodemvochtsensor | Catnip Electronics | v2.7.5 | |
| IR-proximity sensoren (4-30 cm) | Sharp Electronics | GP2Y0A41SK0 | |
| LED zaklamp (50 W) | Inter-Union Technohandel GmbH | 103J50 | |
| LED Rood Blauw Hangende Lamp voor Kamerplant (45 W) | Erligpowht | B00S2DPYQM | |
| Laagspannings dompelpomp 600 l/h (6 m opvoerhoogte) | Peter Barwig Wasserversorgung | 444 | |
| Medium density fibreboard | n/a | n/a | Voor standaard |
| Micro-Spectrometer (Hamamatsu) op een Arduino-compatibele breakout board | Pure Engineering LLC | C12666MA | |
| Pixie - 3W Ketenbaar Slim LED Pixel | Adafruit | 2741 | |
| Pots (3.5 l inhoud, 15.5 cm hoog) | n/a | n/a | |
| Voedingen (5 V, 10 A) | Adafruit | 658 | |
| Raspberry Pi 3 Model B | Raspberry Pi Foundation | 3B | |
| Raspberry Pi Camera Module V2 | Raspberry Pi Foundation | V2 | |
| Raspberry Pi Zero | Raspberry Pi Foundation | Zero | |
| RGB Kleursensor met IR-filter en Wit LED - TCS34725 | Adafruit | 1334 | |
| Zaai- en kruidengrond | Gardol | n/a | |
| Snijboon | SPERLI GmbH | 402308 | |
| Transparant acrylplaat 5 mm dik | n/a | n/a | Voor aanvullende structurele ondersteuning |
| Houten staven (berkenhout), zwart geverfd, 5 mm diameter | n/a | n/a | Voor planten om op te klimmen |
Referenties
- Åstrand, B., Baerveldt, A. J. An agricultural mobile robot with vision-based perception for mechanical weed control. Autonomous Robots. 13 (1), 21-35 (2002).
- Blackmore, B. S. A systems view of agricultural robots. Proceedings of 6th European conference on precision agriculture (ECPA). , 23-31 (2007).
- Edan, Y., Han, S., Kondo, N. Automation in agriculture. Springer handbook of automation. , Springer. Berlin, Heidelberg. 1095-1128 (2009).
- Van Henten, E. J., et al. An autonomous robot for harvesting cucumbers in greenhouses. Autonomous Robots. 13 (3), 241-258 (2002).
- Al-Beeshi, B., Al-Mesbah, B., Al-Dosari, S., El-Abd, M. iplant: The greenhouse robot. Proceedings of IEEE 28th Canadian Conference on Electrical and Computer Engineering (CCECE). , 1489-1494 (2015).
- Giraldo, J. P., et al. Plant nanobionics approach to augment photosynthesis and biochemical sensing. Nature Materials. 13 (4), (2014).
- Mazarei, M., Teplova, I., Hajimorad, M. R., Stewart, C. N. Pathogen phytosensing: Plants to report plant pathogens. Sensors. 8 (4), 2628-2641 (2008).
- Zimmermann, M. R., Mithöfer, A., Will, T., Felle, H. H., Furch, A. C. Herbivore-triggered electrophysiological reactions: candidates for systemic signals in higher plants and the challenge of their identification. Plant Physiology. , 01736(2016).
- Hamann, H., et al. Flora robotica--An Architectural System Combining Living Natural Plants and Distributed Robots. , arXiv preprint arXiv. 1709.04291 (2017).
- Arkin, R. C., Egerstedt, M. Temporal heterogeneity and the value of slowness in robotic systems. Proceedings of IEEE International Conference on Robotics and Biomimetics (ROBIO). , 1000-1005 (2015).
- Mahlein, A. K. Plant disease detection by imaging sensors-parallels and specific demands for precision agriculture and plant phenotyping). Plant Disease. 100 (2), 241-251 (2016).
- Wahby, M., et al. A robot to shape your natural plant: the machine learning approach to model and control bio-hybrid systems. Proceedings of the Genetic and Evolutionary Computation Conference (GECCO '18). , ACM. New York, NY, USA. 165-172 (2018).
- Bastien, R., Douady, S., Moulia, B. A unified model of shoot tropism in plants: photo-, gravi-and propio-ception. PLoS Computational Biology. 11 (2), e1004037(2015).
- Wahby, M., et al. Autonomously shaping natural climbing plants: a bio-hybrid approach. Royal Society Open Science. 5 (10), 180296(2018).
- Liscum, E., et al. Phototropism: growing towards an understanding of plant movement. Plant Cell. 26, 38-55 (2014).
- Christie, J. M., Murphy, A. S. Shoot phototropism in higher plants: new light through old concepts. American Journal of Botany. 100, 35-46 (2013).
- Migliaccio, F., Tassone, P., Fortunati, A. Circumnutation as an autonomous root movement in plants. American Journal of Botany. 100, 4-13 (2013).
- Gianoli, E. The behavioural ecology of climbing plants. AoB Plants. 7, (2015).
- Vestartas, P., et al. Design Tools and Workflows for Braided Structures. Proceedings of Humanizing Digital Reality. , Springer. Singapore. 671-681 (2018).
- Pierik, R., De Wit, M. Shade avoidance: phytochrome signalling and other aboveground neighbour detection cues. Journal of Experimental Botany. 65 (10), 2815-2824 (2014).
- Fraser, D. P., Hayes, S., Franklin, K. A. Photoreceptor crosstalk in shade avoidance. Current Opinion in Plant Biology. 33, 1-7 (2016).
- Hogewoning, S. W., et al. Photosynthetic Quantum Yield Dynamics: From Photosystems to Leaves. The Plant Cell. 24 (5), 1921-1935 (2012).
- McCree, K. J. The action spectrum, absorptance and quantum yield of photosynthesis in crop plants. Agricultural Meteorology. 9, 191-216 (1971).
- Wahby, M., et al. Autonomously shaping natural climbing plants: a bio-hybrid approach [Dataset]. , Available from: https://doi.org/10.5281/zenodo.1172160 (2018).
Herprints en machtigingen
