Dit protocol biedt gedetailleerde methoden waarin de fabricage en implementatie van een op magneten gebaseerd naladingstuningplatform voor ontworpen hartweefsels wordt beschreven.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
Magnetische aanpassing van nalading in engineered heart tissues
* These authors contributed equally
In dit artikel
Samenvatting
Samenvatting
Van afterload is bekend dat het de ontwikkeling van zowel fysiologische als pathologische harttoestanden stimuleert. Als zodanig kan het bestuderen van de resultaten van gewijzigde naladingstoestanden belangrijke inzichten opleveren in de mechanismen die deze kritieke processen controleren. Echter, een experimentele techniek voor het nauwkeurig finetunen van nalading in hartweefsel na verloop van tijd ontbreekt momenteel. Hier wordt een nieuw ontwikkelde techniek op basis van magneten beschreven voor het bereiken van deze controle in gemanipuleerde hartweefsels (EHT's). Om magnetisch responsieve EHT's (MR-EHT's) te produceren, worden de weefsels gemonteerd op holle siliconenpalen, waarvan sommige kleine permanente magneten bevatten. Een tweede set permanente magneten is pers-fit in een acrylplaat zodanig dat ze zijn georiënteerd met dezelfde polariteit en zijn axiaal uitgelijnd met de post magneten. Om nalading aan te passen, wordt deze plaat van magneten vertaald naar (hogere nalading) of weg (lagere nalading) van de postmagneten met behulp van een piëzo-elektrisch stadium dat met een encoder wordt gepast. De motion control software die wordt gebruikt om de fase positionering aan te passen maakt de ontwikkeling van de gebruiker gedefinieerde nalading regimes, terwijl de encoder zorgt ervoor dat het stadium corrigeert voor eventuele inconsistenties in de locatie. Dit werk beschrijft de fabricage, kalibratie en implementatie van dit systeem om de ontwikkeling van soortgelijke platforms in andere laboratoria over de hele wereld mogelijk te maken. Representatieve resultaten van twee afzonderlijke experimenten zijn opgenomen om het bereik van verschillende studies die met dit systeem kunnen worden uitgevoerd, te illustreren.
Inleiding
Nalading is de systolische belasting op de ventrikel nadat het is begonnen met het uitwerpen van bloed1. Tijdens de cardiale ontwikkeling is een geschikte nabelasting van cruciaal belang voor cardiomyocyte rijping2. Op volwassen leeftijd kunnen lage niveaus van ventriculaire nabelasting (bijvoorbeeld bij bedlegerige patiënten met een dwarslaesie op hoog niveau3 of in zeer speciale gevallen zoals spaceflight4)leiden tot hypotrofie van het hart. Omgekeerd kan hoge nabelasting leiden tot cardiale hypertrofie5. Terwijl cardiale hypertrofie bij duursporters of zwangere vrouwen wordt beschouwd als gunstig en fysiologisch, hypertrofie geassocieerd met langdurige arteriële hypertensie of ernstige aortaklep stenose is schadelijk omdat het vatbaar is voor hartritmestoornissen en hartfalen6. Hoewel de 5-jarige mortaliteit voor patiënten met hartfalen is gedaald van ~ 70% in de jaren 19806 tot 40-50%7 op dit moment, is er nog steeds een grote behoefte aan nieuwe therapeutische behandeling opties voor deze zeer heersende aandoening (momenteel 2,2% van de bevolking in de westerse wereld)8.
Om de moleculaire mechanismen van pathologische cardiale hypertrofie te onderzoeken en preventieve of therapeutische strategieën voor de behandeling van deze ziekte te testen, zijn in vivo modellen van nalading ontwikkeld9,10,11,12. Hoewel deze modellen gunstige inzichten hebben geboden in de effecten van nabelasting op ventriculaire prestaties, staan ze geen fijne controle over de nabelastingsomvang toe. Als alternatief maken in vitro studies van nalading uitgevoerd op uitgesneden harten en spierpreparaten een fijnere controle over weefselbelasting mogelijk, maar deze modellen zijn niet bevorderlijk voor longitudinale studies13,14,15.
Om deze problemen op te lossen, ontwikkelden we een in vitro model van verhoogde nabelasting in ontworpen hartweefsels (EHT's)16,17. Dit model is een 3-dimensionaal kweekformaat voor rattenhartcellen ingebed in een fibrinematrix die tussen flexibele holle siliconenpalen wordt opgehangen. Deze weefsels slaan spontaan (tegen de weerstand van de siliconenpalen) en voeren auxotonic werk uit. We hebben de nalading die in eerdere experimenten op EHT's werd aangebracht met een factor 12 verhoogd door een week lang stijve metalen beugels in de holle siliconenpalen in te brengen. Dit leidde tot een veelheid aan veranderingen, kenmerkend voor pathologische cardiale hypertrofie18,19,20: cardiomyocyte hypertrofie, gedeeltelijke necroptose, een afname van de contractiele kracht, de aantasting van weefselontspanning, reactivering van het foetale genprogramma, een metabole verschuiving van vetzuuroxidatie naar anaerobe glycolyse en een toename van fibrose. Hoewel deze procedure met succes is toegepast in verschillende studies17,21,22, het heeft een aantal nadelen. Er zijn slechts twee toestanden, laag of zeer hoog (12-voudig) nalading, en de procedure vereist handmatige behandeling van de EHT's, wat de tijdelijke flexibiliteit beperkt en het risico van besmetting vormt.
Onlangs, Leonard et al. gebruikt een soortgelijke techniek te moduleren nalading in EHTs gekweekt op siliconen posten23. Beugels van verschillende lengtes werden geplaatst rond de buitenkant van de palen om hun buigen de beweging te beperken. De auteurs van deze studie rapporteerden dat een bijzondere kleine tot gemiddelde toename van de belasting de ontwikkeling en rijping van menselijke iPS-afgeleide EHT's verbeterde, terwijl hogere belastingen resulteerden in een pathologische toestand. Echter, vergelijkbaar met ons eigen systeem, deze techniek alleen zorgt voor enkelvoud verhogingen van de nabelasting, waarvan de omvang wordt gedicteerd door de lengte van de beugels. Als zodanig, fijne wijzigingen in nalading, wijzigingen in nabelasting na verloop van tijd, en nauwkeurige lading regimes zijn niet mogelijk met deze technieken.
Hier bieden we het protocol voor een systeem dat kan worden gebruikt om post-weerstand te moduleren, dat wil zeggen, nalading van EHTs magnetisch24. Dit platform vergemakkelijkt de fine-tuning van afterload, maakt door de gebruiker gedefinieerde naladingsregimes mogelijk en zorgt voor EHT-steriliteit.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
1. Voorbereiding van het Afterload Tuning Platform
LET OP: De stappen die betrokken zijn bij dit deel van het protocol zijn niet tijdsgevoelig.
- Productie van de magnetisch responsieve siliconen rekken
LET OP: Deze rekken dienen als het cultuurplatform voor EHT's. Elke EHT wordt opgehangen tussen twee siliconen palen, die nalading geven aan het weefsel. De mate van nabelasting is direct gerelateerd aan de stijfheid van deze posten. Om magnetische naladingtuning mogelijk te maken, moeten sommige palen magnetisch responsief zijn.- Verwerven van 24-well plaat compatibele rekken van siliconen palen (afmetingen gegeven in aanvullende figuur 1). De rekken gebruikt in deze studie werden geproduceerd door een commerciële leverancier van siliconen goederen volgens deze afmetingen met behulp van siliconen met een wal hardheid van 40.
- Bepaal de polariteit van de postmagneten (bijvoorbeeld d = 0,5 mm, h = 2,0 mm; zie Materiaaltafel)door ze op een grotere permanente magneet te plaatsen.
- Houd een vaste polariteit, smeer de magneten met water en steek ze, een voor een, in de buitenste palen van de siliconen rekken.
LET OP: Als u probeert om meer dan een magneet in te voegen op een moment, zal de extra weerstand maken het moeilijker om de magneten te duwen naar de onderkant van de post. - Gebruik een afstomp stuk roestvrijstalen tanddraad (d ∙ 0,4 mm, zie Materiaaltafel)om ze voorzichtig naar de bodem van de holle postholte te duwen. U maximaal vijf magneten in elke post stapelen.
- Gebruik (ronde neus) tangen om roestvrij stalen tanddraad (d ∙ 0,4 mm, zie Table of Materials)te buigen in beugels van 11,25 mm breed en 15 mm lang. Gebruik draadsnijders om de beugels en een bestand door te snijden om het snijoppervlak glad te maken. Om ervoor te zorgen dat de juiste afmetingen worden bereikt, kan men gebruik maken van een self-made jig om te helpen bij de draad buigen.
LET OP: Post immobilisatie kan ook worden bereikt door beugels gemaakt van andere materialen, zolang ze niet-magnetisch en stijf. - Smeer de beugels met water en steek ze in het siliconenrek, waarbij de tweede- en derde tot de buitenste paal worden bevestigd (zie figuur 1 voor volledige siliconenrekopstelling).
LET OP: Om de stijfheid van de basislijn van de controleposten aan te passen aan die van de magnetisch responsieve palen, kunnen eventueel fragmenten van styreen ronde styreenstaaf (zie Materiaaltafel)in de lege palen (zonder brace of magneet) worden geplaatst. - Laat de rekken 1-2 dagen staan om het resterende water aan de lucht te laten drogen.
- Wanneer de palen droog zijn, sluit de gaten aan de bovenkant van de holle siliconen palen met de magneten met behulp van een druppel siliconen lijm.
- Het nalaadtuningapparaat
OPMERKING: Als de magneten in de naladingtuning-inrichting naar of af van die in de siliconenpalen worden verplaatst, nemen de aantrekkelijke magnetische krachten dienovereenkomstig toe of afnemen, wat resulteert in een veranderde stijfheid van de siliconenpalen. Deze beweging wordt bereikt met behulp van een piëzo-elektrische fase. Vanwege het prototypische karakter van het nalaadsysteem worden geen gedetailleerde stapsgewijze instructies gegeven over het repliceren ervan. In plaats daarvan worden algemene richtlijnen voor het bouwen van een vergelijkbaar nalaadafstemmingsapparaat hierin beschreven.- Verkrijg een zeer nauwkeurige piëzo-elektrische lineaire motor om de verticale vertaling van de magneetplaat naar en uit de EHT's mogelijk te maken (zie Materiaaltafel).
LET OP: Er wordt sterk gesuggereerd dat deze motor wordt uitgerust met een lineaire encoder te corrigeren voor het podium positionering. - Plaats een set permanente magneten in een niet-magnetische houder zodanig dat ze axiaal zijn uitgelijnd met de postmagneten wanneer ze er direct onder worden geplaatst. Hier werden grote cilindrische magneten (d = 13 mm, h = 14 mm; zie Materiaaltafel)pers-fit in een acryl kunststof plaat ("magneetplaat").
- Bevestig de magneethouder aan het piëzo-elektrische stadium met behulp van een niet-magnetisch materiaal. Dit kan worden bereikt met behulp van een L-vormig stuk aluminium (zie figuur 2).
- Bouw een frame dat de onderdelen van het nalaad-stemapparaat kan huisvesten. Deze structuur moet minimaal een plaats hebben waarop het piëzo-elektrische podium verticaal kan worden gemonteerd, evenals een stijf frame waarop de 24-putplaat kan worden geplaatst.
LET OP: Er wordt gesuggereerd dat de locatie van deze berg in het horizontale vlak aanpasbaar is om aanpassingen in axiale uitlijning tussen de twee sets magneten mogelijk te maken. Een systeem van mechanische aandrijvingwerd gebruikt om deze wendbaarheid in het voorgestelde systeem te bereiken (Figuur 3). Het hier beschreven naladingstuningapparaat is ontworpen om compatibel te zijn met het EHT-contractility-analysesysteem (zie Tabel van materialen). Als zodanig waren de afmetingen beperkt tot 29 cm in de breedte, 29 cm in de diepte, en 16 cm hoog om te passen binnen dit systeem. - Als u visuele analyse van de weefsels wilt inschakelen, installeert u een lichtbron in het nalaad-tuningapparaat. Hier werd een reeks LED's gebruikt (figuur 4) om de EHT's van onderen te verlichten (Figuur 5).
- Verkrijg een zeer nauwkeurige piëzo-elektrische lineaire motor om de verticale vertaling van de magneetplaat naar en uit de EHT's mogelijk te maken (zie Materiaaltafel).
- Kalibreren van het naladingstuningsysteem
Opmerking:Om eht-nalading nauwkeurig te verhogen tot de gewenste waarde, moet de relatie tussen de magneetafstand en de resulterende stijfheid van de post worden bepaald.- Meet de dichtstbijzijnde (dmin) en verste(dmax)magneet afstand mogelijk in uw setup. Deze afstanden bepalen de maximaal en minimaal haalbare naladingen.
LET OP: De onderkant van de kweekplaat voorkomt direct contact tussen de magneetplaat en de magnetisch responsieve siliconenpalen. - Produceer een reeks niet-magnetische gewichten en monteer ze aan de snaar om te dienen als testbelastingen.
- Bepaal de gewichten van de testlasten met behulp van een fijne weegschaal en belabel ze op basis van dit gewicht. Hier, zes verschillende acrylglas gewichten variërend van 30 mg tot 200 mg werden gebruikt.
LET OP: Selecteer gewichten die zwaar genoeg zijn om de paal te buigen, maar niet zo zwaar dat ze de paal meer dan een paar millimeter buigen. Het gebruik van een groter aantal testbelastingen zorgt ervoor dat de kalibratie nauwkeuriger is, maar het zal ook meer tijd in beslag zijn. - Monteer een van de siliconen rekken verticaal (met behulp van niet-magnetische materialen), zodanig dat de magnetisch responsieve siliconen palen horizontaal zijn georiënteerd.
- Monteer een van de plaatmagneten (de "kalibratiemagneet") op een horizontaal reizend lineair stadium, zodat deze axiaal is uitgelijnd met de magnetisch responsieve post.
- Plaats de kalibratiemagneet op een gedefinieerde afstand van de magnetisch responsieve siliconenpaal met behulp van het horizontale stadium (begin bij voorkeur op een afstand die gelijk is aan de maximale magneetafstand die het naladingstuning-apparaat mogelijk maakt).
- Plaats een camera (zie bijvoorbeeld Tabel van materialen)aan de zijkant van deze opstelling om de afbuiging van de post optisch te kunnen opnemen onder invloed van de testbelastingen.
LET OP: Er wordt gesuggereerd dat de gebruiker gebruik maken van een camera met een resolutie van ten minste 2 megapixels om nauwkeurige bepaling van de post afbuiging te garanderen. - Neem een foto van de post in de afwezigheid van gewichten te gebruiken als referentie voor de post "neutrale" positie.
- Zonder het perspectief van de camera te veranderen, bevestig een van de belastingen aan het einde van de siliconen paal en maak een foto van de post buigen onder invloed van het gewicht.
- Herhaal deze meting voor alle gewichten.
- Bepaal optisch de afbuiging van de siliconenpaal veroorzaakt door de zwaartekracht van elk gewicht.
- Grafiek de afbuiging van de siliconen paal (x, op de x-as) tegen de zwaartekracht van elk testgewicht (mg, op de y-as). Dit moet een lineaire relatie tussen kracht en afbuiging opleveren.
LET OP: Als de gegevens niet-lineair zijn, kan dit erop wijzen dat de post zich buiten het lineaire afbuigingsbereik bevindt, d.w.z. dat de gebruikte gewichten te zwaar waren. - Plot een lineaire regressiefunctie die doorgaat (0,0) en de verkregen gegevens (zie figuur 6A voor voorbeelden). De helling van deze functie (mg = kx) is de stijfheid k van de magnetisch responsieve siliconen paal op de geteste magneet afstand.
- Herhaal deze stappen op verschillende afstanden tussen dmax en dmin. Hier werden afbuigingen op negen verschillende magneetposities, variërend van ~ 31 mm tot ~ 5 mm, geanalyseerd.
- Bepaal de basisstijfheid van de magnetisch responsieve siliconen paal bij afwezigheid van de kalibratiemagneet met dezelfde techniek.
- Bepaal ook de stijfheid van een mobiele, niet-magnetisch responsieve controlepost met dezelfde techniek.
- Zet de resulterende k-waarden uit tegen de respectievelijke magneetafstanden. Dit moet een negatieve exponentiële relatie opleveren.
- Een regressiefunctie uitzetten via deze waarden. Gebruik bijvoorbeeld niet-lineaire pasvorm | Eenfase verval functie in de analyse software (zie de Tabel van materialen). Deze regressiefunctie beschrijft de relatie tussen magneetafstand en nabelasting (zie figuur 6B voor een voorbeeld).
- Meet de dichtstbijzijnde (dmin) en verste(dmax)magneet afstand mogelijk in uw setup. Deze afstanden bepalen de maximaal en minimaal haalbare naladingen.
2. EHT Generatie en Cultuur
LET OP: EHT generatie en cultuur zijn beschreven in detail in een ander artikel25. Daarom zullen we deze aspecten slechts kort in ons protocol behandelen. Voer de volgende stappen uit onder steriele omstandigheden, waarbij u zich houdt aan goede celkweekpraktijken.
-
EHT generatie
- Dompel de eerder bereide siliconenrekken onder in een container gevuld met 70% ethanol gedurende ten minste 20 min.
LET OP: Niet autoclave de nalading-verstelbare siliconen palen om ze te steriliseren als hoge temperaturen kunnen de permanente magneten beschadigen. - Breng deze container in de bioveiligheidskast, spoel de rekken 2x af met steriel water en laat ze lucht drogen.
LET OP: Om de kans op besmetting te verkleinen, moet dit proces worden uitgevoerd in dezelfde bioveiligheidskast die later zal worden gebruikt om de EHT's te werpen. - Verwerven (en ontdooien indien nodig) neonatale rat hart ventriculaire cellen of hiPSC (menselijke geïnduceerde pluripotente stamcel) afgeleide cardiomyocyten (ook commercieel beschikbaar) en bereiden de EHT reconstitutie mix volgens tabel 1.
- Pipet 1.5 mL van warme 2% agaroseoplossing in de meest linkse 4 putten van een 24-goed cultuurplaat en plaatst onmiddellijk een polytetrafluorethyleen (PTFE) spacer (zie Lijst van Materialen) in de vloeibare agaroseoplossing.
- Herhaal de vorige stap voor de resterende 20 putten binnen de cultuurplaat.
- Na het toestaan van de agarose te stollen voor ~ 10 min, zorgvuldig verwijderen van de PTFE afstandhouders.
LET OP: De agarose wordt troebel als hij gestold is. - Plaats de palen van de magnetisch gevoelige siliconenrekken in de agaroseholtes die door de PTFE-afstandsrs worden geproduceerd.
- Pipet 100 μL van het reconstitutiemengsel in een 3 μL aliquot van 100 mU/L thrombinoplossing. Pipetteer twee keer op en neer om het mengsel te mengen en snel het mengsel in de leegte over te brengen binnen de eerste agarosemal op de kweekplaat.
- Herhaal de vorige stap voor de resterende 23 mallen, met behulp van een nieuwe pipet tip voor elke EHT.
LET OP: Meng de constitutie voorzichtig om de 6-8 EHT's om celsedimentatie te voorkomen. - Bewaar de 24-well plaat in een couveuse (37 °C, 7% CO2,40% O2) gedurende 90 min. Bereid ondertussen het EHT-medium voor door dulbecco's gemodificeerde Eagle medium (DMEM) aan te vullen met 10% paardenserum, 1% penicilline/streptomycine, 10 μg/mL insuline en 33 μg/mL aprotinine.
- Voeg 500 μL warm EHT medium toe aan elk goed.
- Bewaar de 24-well plaat in een couveuse (37 °C, 7% CO2,40% O2) gedurende 30 min. Bereid gedurende deze tijd een tweede 24-well plaat met 1,5 mL EHT medium in elke put en plaats deze in de couveuse.
- Verwijder voorzichtig de magneetgevoelige siliconenrekken met de vers gegoten EHT's erop uit de agarosemallen en breng ze over naar de tweede 24-well plaat.
- Dompel de eerder bereide siliconenrekken onder in een container gevuld met 70% ethanol gedurende ten minste 20 min.
-
EHT cultuur
OPMERKING: Na weefselgieten verandert u het medium drie keer per week: op maandag, woensdag en vrijdag.- Voor een gemiddelde verandering, pipet 1,5 mL verse EHT medium per put in een nieuwe 24-well cultuurplaat en plaats deze plaat in de couveuse op 37 °C, 7% CO2, en 40% O2 voor ten minste 30 min.
- Breng de siliconen rekken van de oude 24-well plaat naar de nieuwe plaat onder een cel kweekkap.
- Bewaar de gesloten EHT-platen in een couveuse op 37 °C, 7% CO2en 40% O2.
3. Experimenten met modificatie na het laden
LET OP: De volgende protocolstappen zijn specifiek voor het piëzo-elektrische motor- en optische contractiliteitsanalyseplatform dat in de Materiaaltafelwordt vermeld.
- Het nalaadtuningapparaat voorbereiden op experimenten
- Om de effecten van nabelastingsmanipulaties op EHT-contractiliteit te meten, koppelt u het verlichtingssysteem los en verwijdert u het verlichtingssysteem uit het binnenste compartiment van het optische contractiliteitsanalyseplatform en plaatst u het nalaadtuning-apparaat inclusief de lichtbron.
- Installeer de stage motion control software (zie Tabel van materialen)op de computer die zal worden gebruikt om het nalaad-tuningapparaat uit te voeren.
- Sluit de piëzo-elektrische trapmotor aan op de bewegingsregelaar (zie Tabel van materialen)en de bewegingscontroller op de computer. Zorg ervoor dat de bewegingscontroller ook is aangesloten op een voedingsbron.
LET OP: Er zijn twee lampjes op het gezicht van de bewegingscontroller. Bij het aansluiten op de macht knipperen beide lampjes een paar seconden rood. Tijdens het gebruik blijft het bovenste licht groen, terwijl het onderste licht alleen rood mag worden als er een fout optreedt. - Plaats een lege 24-well cultuurplaat op de plaat mount aan de bovenkant van de nalading tuning apparaat.
- Lijn de lege kweekplaat optisch uit met de magneetplaat eronder met behulp van het Mechanische aandrijfsysteem XY dat aan de houder is bevestigd.
- Het nalaad-tuning-apparaat bedienen
- Start de motion controller platform software.
- Sluit de software aan op de piëzo-trapsmotor door de poort te selecteren die tijdens de installatie van de bewegingsbesturingssoftware als de fasepoort is aangewezen en klik vervolgens op de open poortknop.
LET OP: Na het voltooien van deze stap moet de poort worden aangeduid als "open" en in een groen vak worden weergegeven. - Ga naar het systeempaneel. Selecteer Lus openen in het vervolgkeuzemenu Lus.
- Beweeg de magneetplaat handmatig naar de hoogste stand, d.w.z. de dichtstbijzijnde mogelijk magneetafstand dmin. De magneetplaat moet contact maken met de houder van de kweekplaat.
- Ga naar het bewegingspaneel. Klik op de knop Nul om de huidige positie van het piëzostadium te resetten naar 0 mm.
- Beweeg de magneetplaat handmatig naar de laagst mogelijke positie. Noteer de encoderpositie (aangegeven in het motion panel van Enc)om het bewegingsbereik voor de piëzo-elektrische podiummotor te bepalen.
- Stel de reislimieten in het deelvenster Systeem in op waarden binnen het bewegingsbereik dat in de vorige stap is bepaald. Dit voorkomt dat de magneetplaat tegen de kweekplaat of de onderkant van de naladingstuning plaat botst.
- Verplaats de magneetplaat nogmaals naar de hoogste positie en klik op de knop Nul.
- Ga naar het systeempaneel en wijzig de feedbacklusmodus in Gesloten lus. Dit zorgt ervoor dat de fase zal corrigeren voor eventuele fouten in de positionering.
- Klik op de knop Opslaan in het vak Parameters opslaan om deze instellingen in het systeem op te slaan.
- Plaats een 24-well kweekplaat met EHT's op magnetisch responsieve siliconenrekken op de kweekplaatmount.
- Om de magneetafstand te berekenen die nodig is om een gewenste nabelasting te bereiken, lost u de niet-lineaire regressiefunctie op vanaf stap 1.3.19 voor de parameter d van de magneetafstand. Als de vergelijking bijvoorbeeld:
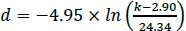 , d is de magneetafstand (in mm) die nodig is om de gewenste nalading k in mN/mm te bereiken, zou een magneetafstand van 12,12 mm nodig zijn om een nabelasting van 5 mN/mm te bereiken.
- Trek dmin af van de berekende magneetafstand d. Het resultaat is de afstand die de magneetplaat heeft om vanuit de Zero-positie te reizen om de gewenste nalading te bereiken.
- Typ deze waarde in het invoerveld Doelpositie 1 in het deelvenster Beweging en klik op Ga om de nalading van de EHT's aan te passen aan de berekende waarde.
- Optioneel: het programmeren van de fase voor een intervalnalaadschema
OPMERKING: In de vorige sectie wordt beschreven hoe u de fase programmeren om naar een enkele positie te gaan en te blijven. Het is echter ook mogelijk om verschillende commando's aan elkaar te ketenen in een programma om een automatisch uitgevoerde reeks bewegingen te bereiken, die kan worden herhaald op een continue lus. Raadpleeg voor meer gedetailleerde instructies met betrekking tot de software voor het bewegingscontrollerplatform de gebruikshandleiding van de podiumfabrikant.- Open het deelvenster Command nadat u het tuning-apparaat na het laden hebt ingesteld zoals beschreven in de vorige sectie. Typ de opdracht 1PGM1 en druk op Enter om een programma op te nemen.
- Als u een programma wilt maken dat er bijvoorbeeld voor zorgt dat het piëzo-elektrische stadium 30 mm naar beneden beweegt vanaf de Nulpositie (weg van de EHT's) en terugkeert na 40 s, voert u de volgende commandostructuur in: 1MVA30 → 1WST → 1WTM40000 → 1MVA0 → 1WST
- Gebruik de opdracht 1END om het opnemen van een programma af te sluiten en op te slaan.
- Gebruik de opdracht 1EXC1 om het opgenomen programma uit te voeren.
- Voer 1PGL1in, gevolgd door de opdracht 1EXC1 om het programma continu te laten werken.
- Als u een lusprogramma wilt beëindigen, voert u de opdracht 1EST in.
OPMERKING: Tabel 2 bevat een aantal handige opdrachten voor experimenten met naladingswijziging. Een volledige lijst met beschikbare opdrachten voor dit systeem is te vinden in de referentiehandleiding voor het modulaire motion control-systeem.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
De stijfheid swantificering van de magneetpost
Een horizontaal georiënteerde magnetisch responsieve siliconen paal werd gemonteerd in een vaste positie, en een axiaal uitgelijnde kalibratie magneet werd geplaatst op verschillende gedefinieerde afstanden ("magneet afstanden") van dit bericht. Testladingen van bekend gewicht werden opgehangen aan het einde van de siliconen paal, waardoor de paal te buigen. Deze afbuiging werd optisch gekwantificeerd. Bij alle magneetafstanden (figuu...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Het hierbeschreven protocol beschrijft een nieuwe techniek voor het magnetisch veranderen van nabelasting in gemanipuleerde hartweefsels. Deze techniek is gebaseerd op het gebruik van een piëzo-elektrisch stadium om een plaat van sterke magneten te vertalen naar en uit de buurt van magnetisch responsieve rekken van siliconen palen. Hoe dichter de twee sets magneten, hoe sterker de nalading ervaren door de EHTs gekweekt op hen.
Er zijn verschillende stappen die van cruciaal belang zijn voor de ...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
TE en MNH zijn mede-oprichters van EHT Technologies GmbH. Alle andere auteurs hebben niets te onthullen.
Dankbetuigingen
De auteurs danken Jutta Starbatty voor haar steun in weefselkweekwerk, Axel Kirchhof voor fotografie, Alice Casagrande Cesconetto voor het bewerken van werk, en een speciale dank aan Bülent Aksehirlioglu voor technische ondersteuning bij de ontwikkeling van dit apparaat. B.B. werd ondersteund door een DZHK (German Centre for Cardiovascular Research) Scholar Grant, M.L.R. door een Whitaker International Postdoctoral Scholar Grant en M.N.H. door fondsen van de DZHK.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Cylindrische plaatmagneten | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| Cilindrische magneetpennen | HKCM | 9962-63571 | h = 2 mm, d = 0.5 mm |
| Tandheelkundige draad | Ormco | 266-1316 | d = 0.016 inches (0.406 mm) |
| GraphPad | GraphPad Software, La Jolla, California, USA | versie 6.00 voor Windows | |
| Motion control software voor piëzomotor | Micronix USA | gratis downloaden op de website van de fabrikant | |
| Motion controller voor piëzomotor | Micronix USA | MMC-100-01000 | |
| Optisch contractiliteitsanalyseplatform | EHT technologies | A0001 | |
| Piëzo-lineaire motor | Micronix USA | PPS-20-15206 | uitgerust met lineaire optische encoder, compatibel met incubator-omgeving |
| Styreenstaaf | Plastruct | MR-15 | d = 0.015 inches (0.381 mm) |
| USB-camera | Reichelt Elektronik | REFLECTA 66142 |
Referenties
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
