WheelCon is een nieuw, gratis en open-source platform om videogames te ontwerpen die niet invasief mountainbiken simuleert over een steil, kronkelend, hobbelig parcours. Het bevat componenten die zich presenteren in menselijke sensorimotorische controle (vertraging, kwantisering, ruis, verstoring, en meerdere feedback lussen) en stelt onderzoekers in staat om de gelaagde architectuur in sensorimotorische controle te bestuderen.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
WheelCon: Een wheel control-based gaming platform voor het bestuderen van menselijke sensorimotor controle
In dit artikel
Samenvatting
Samenvatting
Feedback controle theorie is uitgebreid geïmplementeerd om theoretisch model menselijke sensorimotorische controle. Experimentele platforms die in staat zijn om belangrijke componenten van meerdere feedbacklussen te manipuleren, hebben echter geen ontwikkeling. Deze paper beschrijft WheelCon, een open-source platform gericht op het oplossen van dergelijke insufficiencies. Met behulp van alleen een computer, een standaard display, en goedkope gaming stuurwiel uitgerust met een kracht feedback motor, WheelCon veilig simuleert de canonieke sensorimotor taak van het rijden op een mountainbike langs een steile, kronkelende, hobbelige parcours. Het platform biedt flexibiliteit, zoals zal worden aangetoond in de gegeven demo's, zodat onderzoekers de storingen, vertraging en kwantisering (datasnelheid) in de gelaagde feedbacklussen kunnen manipuleren, inclusief een geavanceerde planlaag op hoog niveau en een vertraagde reflexlaag op laag niveau. In dit artikel illustreren we de grafische gebruikersinterface (GUI) van WheelCon, de invoer en output van bestaande demo's en het ontwerpen van nieuwe games. Daarnaast presenteren we het basisfeedbackmodel en de experimentele resultaten van de demogames, die goed aansluiten bij de voorspelling van het model. Het WheelCon-platform kan op https://github.com/Doyle-Lab/WheelCon worden gedownload. Kortom, het platform is gekenmerkt om goedkoop, eenvoudig te gebruiken, en flexibel te programmeren voor effectieve sensorimotor neurowetenschappelijk onderzoek en controle engineering onderwijs.
Inleiding
Het menselijke sensorimotorische controlesysteem is uiterst robuust1, hoewel de detectie wordt verdeeld, variabel, schaars, gekwantificeerd, lawaaierig en vertraagd2,3,4; het berekenen in het centrale zenuwstelsel is traag5,6,7; en de spieractuatie vermoeien en verzadigt8. Er zijn veel computationele theoretische modellen voorgesteld om het ingewikkelde menselijke sensorimotorische controleproces4,9
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
De ontwikkeling en toepassing van het protocol werden goedgekeurd door het California Institute of Technology Institutional Review Board (IRB) en de Southern University of Science and Technology IRB. De betrokkene gaf geïnformeerde toestemming voordat er procedures werden uitgevoerd.
1. Systeemvoorbereiding en -installatie
- De aanbevolen basishardware is een 2 GHz dual-core processor en 4 GB systeemgeheugen.
- Bouw het gamingplatform onder het Unity-platform, terwijl je C#programmeertaal gebruikt. De Logitech gaming wheel driver en Logitech Steering Wheel SDK zijn nodig voor de ontwikkeling van het gaming platform.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Besturingselement feedback voor modelleren
We tonen een vereenvoudigd feedbackcontrolemodel dat wordt weergegeven in figuur 1. De systeemdynamiek wordt gegeven door:
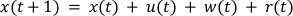
waar x(t) is de fout op het tijdstip t, r(t) is de trail verstoring w(t), .......
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
In dit document hebben we een gratis, open-source gaming platform gepresenteerd, WheelCon, voor het bestuderen van de effecten van vertraging, kwantificering, verstoring en gelaagde feedback lussen in menselijke sensorimotorische controle. We hebben de hardware, de software en de GUI getoond. De instellingen van een enkele sensorimotorische besturingslus met vertraging en kwantisering zijn geïmplementeerd, waardoor we de effecten van vertraging, kwantisering en verstoring in sensorimotorische besturing kunnen meten. De e.......
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs onthullen dat ze geen belangenconflicten hebben.
Dankbetuigingen
Wij danken de heer Zhengyang Wang voor het hervormen van de scripts, schieten en bewerken van de video, en de heer Ziyuan Ye voor het bewerken van de video. Deze studie kreeg steun van CIT Endowment & National Science Foundation (aan JCD), Boswell fellowship (aan QL) en High-level University Fund (nr. G02386301, G02386401), Guangdong Natural Science Foundation Joint Fund (nr. 2019A1515111038).
....Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Gaming Wheel | Logitech | ||
| Windows 10 OS | Microsoft |
Referenties
- Franklin, D. W., Wolpert, D. M. Computational Mechanisms of Sensorimotor Control. Neuron. 72 (3), 425-442 (2011).
- Bays, P. M., Wolpert, D. M. Computational principles of sensorimotor control that minimize uncertainty and variability. The Journal of Physiology....
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
