Het protocol maakt het mogelijk om de vervorming van de botmicrostructuur in het gehele proximale menselijke dijbeen en de taaiheid ervan te meten door micro-CT-scans met een groot volume, een op maat gemaakte compressiefase en geavanceerde beeldverwerkingstools te combineren.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
Beeldvorming van het microstructurele faalmechanisme in de menselijke heup
In dit artikel
Samenvatting
Samenvatting
Door de microstructuur van het bot onder steeds toenemende belasting in beeld te brengen, kan het microstructurele faalgedrag van bot worden geobserveerd. Hier beschrijven we een protocol voor het verkrijgen van een sequentie van driedimensionale microstructurele beelden van het volledige proximale dijbeen onder progressief toenemende vervorming, waardoor klinisch relevante fracturen van de femurhals ontstaan. Het protocol wordt gedemonstreerd met behulp van vier femora van vrouwelijke donoren in de leeftijd van 66-80 jaar aan de onderkant van de botmineraaldichtheid in de populatie (T-scorebereik = -2,09 tot -4,75). Er werd een radio-transparante compressietafel ontworpen voor het laden van de monsters die een houding met één been nabootsen, terwijl de uitgeoefende belasting werd geregistreerd tijdens microcomputertomografie (micro-CT) beeldvorming. Het gezichtsveld was 146 mm breed en 132 mm hoog, en de isotrope pixelgrootte was 0,03 mm. De krachttoename was gebaseerd op eindige-elementenvoorspellingen van de breukbelasting. De druktrap werd gebruikt om de verplaatsing op het monster toe te passen en de voorgeschreven krachtstappen uit te voeren. Subkapitaalfracturen als gevolg van openen en afschuiving van de femurhals traden op na vier tot vijf belastingsstappen. De micro-CT-beelden en de reactiekrachtmetingen werden verwerkt om de botbelasting en het energieabsorptievermogen te bestuderen. Instabiliteit van de cortex trad op bij de vroege laadstappen. Het subchondrale bot in de heupkop vertoonde grote vervormingen tot 16% vóór de fractuur, en een progressieve toename van de ondersteuningscapaciteit tot aan de fractuur. De vervormingsenergie nam lineair toe met de verplaatsing tot aan de breuk, terwijl de stijfheid vlak voor de breuk afnam tot bijna nulwaarden. Driekwart van de breukenergie werd door het monster afgenomen tijdens de laatste krachttoename van 25%. Concluderend onthulde het ontwikkelde protocol een opmerkelijke energieabsorptiecapaciteit, of schadetolerantie, en een synergetische interactie tussen het corticale en trabeculaire bot op een gevorderde donorleeftijd.
Inleiding
Fracturen van de femurhals zijn een grote last voor de vergrijzende bevolking. Microcomputertomografie (micro-CT) beeldvorming en gelijktijdige mechanische tests maken het mogelijk om de microstructuur van het bot te observeren en de relatie met botsterkte, de leeftijdsgebonden veranderingen en verplaatsingen onder belasting te bestuderen 1,2. Tot voor kort waren micro-CT-onderzoeken van bot onder belasting echter beperkt tot uitgesneden botkernen3, kleine dieren4 en menselijke wervelkolomeenheden5. Het huidige protocol kan de verplaatsing van de microstructuur van het gehele proximale menselijke dijbeen onder belasting en na een fractuur kwantificeren.
Er zijn verschillende onderzoeken uitgevoerd om het falen van het menselijk dijbeen te onderzoeken, en soms zijn deze tot contrasterende conclusies gekomen. Zo wordt bijvoorbeeld aangenomen dat het leeftijdsgebonden dunner worden van de corticale en trabeculaire structuren de leeftijdsgebonden gevoeligheid voor fracturen bepaalt door elastische instabiliteit van het botte veroorzaken 6,7, wat in duidelijk contrast staat met de hoge coëfficiënt voor het bepalen van corticale rek en femursterktevoorspellingen ervan uitgaande dat er geen elastische instabiliteit is (R2 = 0,80-0,97)8,9. Niettemin hebben dergelijke studies de femorale sterkte systematisch onderschat (met 21%-29%), waardoor de brosse en quasi-broze botresponsen die in de modellen zijn geïmplementeerd, in twijfel worden getrokken 8,10. Een mogelijke verklaring voor deze ogenschijnlijk contrasterende bevindingen kan liggen in een ander fractuurgedrag van hele botten in vergelijking met geïsoleerde botkernen. Daarom kan het observeren van de vervormings- en fractuurreacties van de botmicrostructuur in volledige proximale dijbenen de kennis van de mechanica van heupfracturen en gerelateerde toepassingen bevorderen.
De huidige methoden voor het afbeelden van volledige menselijke botten met micrometrische resolutie zijn beperkt. Het portaal en de grootte van de detector moeten een geschikt werkvolume bieden voor het menselijk proximale dijbeen (ongeveer 13 cm x 10 cm, breedte x lengte) en eventueel een pixelgrootte in de orde van grootte van 0,02-0,03 mm om ervoor te zorgen dat relevante microarchitecturale kenmerken kunnen worden vastgelegd11. Aan deze specificaties kan momenteel worden voldaan door sommige synchrotronfaciliteiten1 en sommige in de handel verkrijgbare micro-CT-scanners met een groot volume12,13. De compressiefase moet radiotransparant zijn om de verzwakking van de röntgenstraling tot een minimum te beperken en tegelijkertijd een kracht te genereren die voldoende is om een breuk in het menselijk dijbeen te veroorzaken (bijv. tussen 0,9 kN en 14,3 kN voor oudere blanke vrouwen)14. Deze grote variatie in breukbelasting bemoeilijkt de planning van het aantal belastingsstappen om te breken, de totale experimenttijd en de overeenkomstige hoeveelheid geproduceerde gegevens. Om dit probleem aan te pakken, kunnen de fractuurbelasting en -locatie worden geschat via eindige-elementenmodellering door gebruik te maken van de botdichtheidsverdeling van het monster uit klinische computertomografie (CT)-beelden 1,2. Ten slotte moet na het experiment de grote hoeveelheid gegenereerde gegevens worden verwerkt voor het bestuderen van de faalmechanismen en de energiedissipatiecapaciteit in het gehele menselijke dijbeen.
Hier beschrijven we een protocol voor het verkrijgen van een sequentie van driedimensionale microstructurele beelden van het gehele proximale dijbeen onder progressief toenemende vervorming, die klinisch relevante fracturen van de femurhals veroorzaakt2. Het protocol omvat het plannen van de stapsgewijze toename van de compressie van het sample, het laden via een aangepaste radiotransparante compressietrap, beeldvorming via een micro-CT-scanner met een groot volume en het verwerken van de beelden en de belastingsprofielen.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
Het protocol is ontwikkeld en getest met 12 dijbeenmonsters die zijn ontvangen via een lichaamsdonatieprogramma. De monsters werden vers verkregen en opgeslagen bij -20 °C in het Biomechanics and Implants Laboratory van Flinders University (Tonsley, Zuid-Australië, Australië). Het botvocht werd gedurende het hele experiment op peil gehouden. De donoren waren blanke vrouwen (66-80 jaar oud). Ethische goedkeuring werd verkregen van de Social and Behavioural Research Ethics Committee (SBREC) van Flinders University (Project # 6380).
1. Planning van een monsterspecifieke belastingsstap
- Scan het dijbeenmonster met behulp van een klinische CT-scanner die gericht is op een plakdikte en een pixelgrootte in het vlak van ongeveer 0,5-0,7 mm. Deze stap kan worden uitgevoerd door een deskundige radioloog in elke openbare beeldvormingsfaciliteit met behulp van standaard vooraf opgenomen beeldvormingsprotocollen voor botvisualisatie.
- Scan samen met het monster een CT-densitometriekalibratiefantoom met vijf bekende concentraties dikaliumwaterstoffosfaat (K2HPO4, equivalente dichtheidsbereik ongeveer tussen 59 mg∙cm−3 en 375 mg∙cm−3).
- Segmenteer de botgeometrie van de klinische CT-beelden15, vergelijk de gesegmenteerde geometrie van het bot en breng de isotrope materiaaleigenschappen element voor element in kaart met de gekalibreerde botdichtheidswaarden met behulp van de dichtheid-tot-elastische modulusrelatie gerapporteerd door Schileo et al.8. Sla het net op voor verdere analyse in de eindige-elementensoftware. Voltooi elke stap door de relevante richtlijnen te volgen die bij de segmentatie- en eindige-elementensoftware worden geleverd.
- Importeer het net in de eindige-elementensoftware. Beperk het distale uiteinde van 3-6 mm van het model volledig. Oefen een nominale kracht van 1.000 N uit, 8° geadducteerd vanaf de as van de femurschacht in het coronale vlak en door het midden van de femurkop. Deze belastingstoestand bootst een statische eenbeenhoudingstaak (orthoload.com) na.
- Los het eindige-elementenmodel op met behulp van de ingebouwde PCG-oplosser (convergentietolerantie: 1 x 10⁻⁷).
OPMERKING: Hier werd de eindige-elementensoftware ANSYS gebruikt.- Genereer een elemententabel met de eerste en derde hoofdspanningscomponenten op het zwaartepunt van het element door de volgende opdrachten uit te voeren:
/BERICHT1
ETABLE,, EPTO1,1
ETABLE,, EPTO3,3 - Bereken de rekverhouding tussen de eerste en derde hoofdrekcomponenten in het model en de botopbrengstspanning in spanning (0,73% rek) en compressie (1,04% rek)8 (Figuur 1) door de volgende commando's uit te voeren:
SMULT,RFT,EPTO1, ,1/0.0074,1,
SMULT, RFT,EPTO3, ,1/0.0104,1,
- Genereer een elemententabel met de eerste en derde hoofdspanningscomponenten op het zwaartepunt van het element door de volgende opdrachten uit te voeren:
- Schaal de nominale kracht met de piekspanningsverhouding in zowel spanning als compressie, en gooi de grootste van de twee weg om een schatting van de breukbelasting te verkrijgen. Bepaal de belastingstoename als 1/4 van de berekende breukbelasting1.
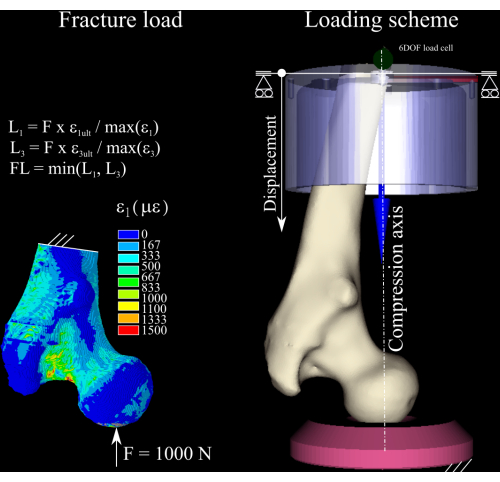
Figuur 1: De berekening van de breukbelasting. De eindige-elementenspanningskaart, de vergelijkingen die worden gebruikt om de nominale kracht om te zetten in de breukbelasting (links) en het belastingsschema met het dijbeen (midden rechts), de distale aluminium (rechtsboven) kom en de polyethyleen drukkoker (rechtsonder). Klik hier om een grotere versie van deze figuur te bekijken.
2. Voorbereiding van het dijbeenmonster (figuur 2)
- Haal het preparaat uit de vriezer (-20 °C).
- Ontdooi bij kamertemperatuur (RT) gedurende 24 uur en bewaar het monster in een waterdichte plastic zak gewikkeld in absorberend materiaal gedrenkt in een fysiologische oplossing om het botvocht op peil te houden.
- Snijd de femurdiafyse op 180 mm van de proximale femurkop.
- Centreer de femurkop op de verticale as van de uitlijninstallatie door de concaafvormige polyethyleen drukkoker (Figuur 2D) en de dijbeenkop uit te lijnen.
- Lijn het vlak met de femurhals en de diafyse-as uit met het frontale vlak (Figuur 2).
- Draai de diafysaire as naar 8° adductie zodat de verticale as de oriëntatie van de heupreactiekracht weergeeft tijdens een statische stand met één been (Figuur 2).
- Bereid het tandcement voor volgens de instructies van de fabrikant.
- Pot het distale uiteinde van het preparaat in een aluminium potbeker van 55 mm diep en vul de aluminium beker met tandheelkundig cement. Wacht niet minder dan 30 minuten totdat het cement volledig is uitgehard.
- Bewaar het preparaat bij -20 °C.
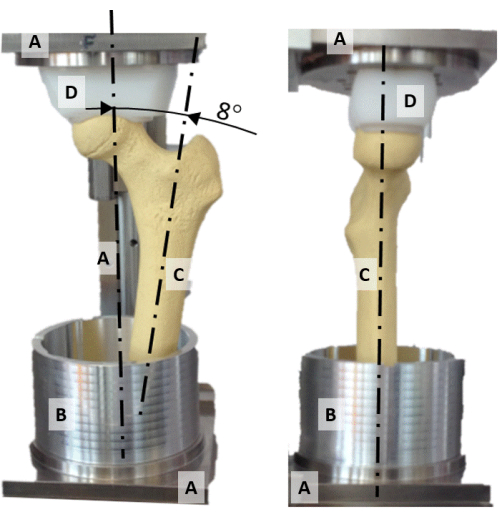
Figuur 2: De uitlijninstallatie. Een frontale (links) en laterale (rechts) foto van de uitlijninstallatie met (A) het frame, (B) de aluminium potbeker, (C) een synthetisch dijbeenmodel en (D) de bolvormige drukbus. Klik hier om een grotere versie van deze figuur te bekijken.
3. Assemblage van de compressiefase
OPMERKING: De buitenafmetingen van de compressietrap zijn 245 mm diameter, 576 mm hoogte en 14 kg gewicht, exclusief het monster. De compressiefase bestaat uit twee hoofdonderdelen: de compressiekamer en de actuator, die als volgt zijn geassembleerd:
- Compressie kamer
- Monteer de polyethyleen drukcontactdoos (104 mm diameter, 60 mm hoogte) aan de onderkant van de aluminium cilinder (203 mm diameter, 3 mm wanddikte), die aan één uiteinde (onderkant) wordt afgesloten door een gelaste aluminium plaat.
- Bedieningssleutel
- Monteer de bovenstructuur met behulp van de schijf, de drie staven, de driehoekige plaat en de verticale rail (Figuur 3).
- Monteer het vijzelmechanisme (slag: 150 mm, maximale belasting: 10.000 N, overbrengingsverhouding: 27:1, verplaatsing per omwenteling: 0,148 mm) op de driehoekige plaat.
- Monteer de hoekadapter op de lineaire rail.
- Monteer de wrijvingsarme x-y-tafel op de hoekadapter.
- Monteer de load cell met zes vrijheidsgraden (maximale meetfout: 0,005%; maximale kracht: 10.000 N; maximaal koppel: 500 Nm) op de wrijvingsarme tafel door het x-z-vlak van de loadcel uit te lijnen met het frontale vlak van de bovenconstructie.
- Sluit de actuatorschroef aan op de hoekadapter.
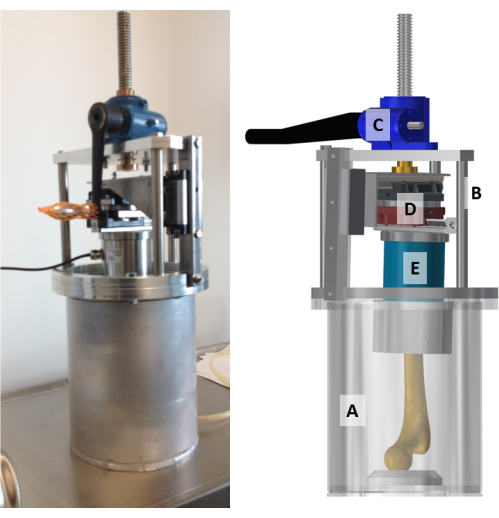
Figuur 3: De op maat gemaakte radiotransparante compressietrap. Een foto (links) en een model (rechts) van de compressietrap. (A) de compressiekamer, een 3 mm dikke aluminium cilinder die aan de onderkant is gesloten; (B) de actuatoreenheid met de bovenconstructie; C) het vijzelmechanisme; (D) de wrijvingsarme x-y-tafel; en (E) de zesassige load cell worden weergegeven en aangegeven op het model. Klik hier om een grotere versie van deze figuur te bekijken.
4. Opzetten van het experiment
- Ontdooi het monster gedurende 24 uur bij RT en bewaar het in een waterdichte plastic zak gewikkeld in absorberend materiaal gedrenkt in een fysiologische oplossing om het botvocht op peil te houden.
- Monteer het aluminium kompreparaat op de loadcel door het frontale vlak van het sample uit te lijnen met dat van de actuator.
- Monteer de bovenste structuur, inclusief het sample, in de compressiekamer. Zorg ervoor dat de heupkop is uitgelijnd met de bolvormige holte op de polyethyleen drukkoker. Zorg ervoor dat de heupkop vastzit, maar slap is in de bolvormige holte van de drukkoker.
- Plaats de compressiefase op de rotatiefase van de micro-CT-scanner bij Imaging and Medical Beamline (IMBL).
- Sluit de load cell (fout < 0,005%; maximale kracht: 10.000 N; maximaal koppel: 500 Nm) aan op de spanningsversterker.
- Sluit de spanningsversterker via USB aan op een laptop die is uitgerust met de applicatiesoftware die bij de loadcel wordt geleverd.
- Bedien het schroefmechanisme in de compressiefase door het sample naar beneden te bewegen in de richting van de drukcontactdoos en tegelijkertijd de reactiekracht te bewaken die wordt gemeten door de load cell in de laptop. Stop het schroefmechanisme zodra een drukkracht gelijk aan 100 N is bereikt. Ontlaad het sample tot 50 N voorspanning.
- Selecteer de lensgekoppelde scintillator "Ruby" (http://archive.synchrotron.org.au/31-australian-synchrotron/imbl/811-preparation-for-imaging-experiments).
- Stel het gezichtsveld in op 76,31 mm x 64,39 mm, wat voor de arraygrootte van 2.560 x 2.160 pixels een pixelgrootte van 29,81 μm oplevert.
- Stel de as van de roterende werktafel in op 8 mm (horizontaal) vanaf de as van het gezichtsveld (off-set scanmodus) om het gezichtsveld uit te breiden tot 145,71 mm x 64,39 mm bij een pixelgrootte van 29,81 μm.
- Stel de scanparameters in op een straalenergie van 60 keV, een rotatiestap van 0,1°, twee batches van 180° rotatie (off-set scanning), een belichtingstijd van 50 μs en een framegemiddelde van twee per rotatiepositie.
- Stel de scan in om vijf opeenvolgende, verticaal gestapelde scans te verkrijgen, met elk een verticale verschuiving van 26 mm, zodat de totale hoogte van het gescande volume 132,2 mm is voor een totale scantijd van 30 minuten.
5. Mechanisch testen met gelijktijdige microstructurele beeldvorming
- Voer twee keer micro-CT-beeldvorming (pixelgrootte: 0,03 mm) uit in de referentietoestand (genomen als een spanningsvrije toestand).
- Pas de krachttoename toe door het vijzelmechanisme handmatig te bedienen met een constante snelheid van ongeveer 1 s per ronde (0.1-0.2 mm/s).
- Voer micro-CT-beeldvorming uit.
- Herhaal stap 5.2 en stap 5.3 tot aan het veroorzaken van de breuk van het monster, zoals aangegeven door een plotselinge daling van de reactiekracht.
- Voer micro-CT-beeldvorming uit van het gebroken monster.
- Stitch de 1.800 projectiebeelden (2.560 pixels x 896 pixels groot, 76,8 mm x 26,88 mm, breedte x hoogte, 32-bits floating point beelden). Het proces voegt twee projectiebeelden (gemaakt in de horizontale off-set scanmodus) en de vijf verticaal verschoven beelden samen, waardoor één projectiebeeld wordt geproduceerd.
- Reconstrueer het volume van de afbeeldingen met doorsnede (4.407 afbeeldingen, elke afbeelding is 4.888 x 4.888 pixels groot) en sla ze op als 32-bits drijvendekommabestanden in . TIFF-formaat (neemt 392 GB schijfruimte in beslag).
- Pas een 3 x 3 Gaussiaans filter toe om ruis te verminderen. Converteer de afbeeldingen naar 8-bits (256 grijswaarden, opgeslagen in bitmapformaat, die ongeveer 100 GB per volume in beslag nemen).
OPMERKING: Bij dit werk werd de verwerking van de beelden uitgevoerd met behulp van software die beschikbaar is bij de Australian Synchrotron onder begeleiding van de operator van de IMBL.
6. Berekening van de verplaatsing en het rekveld
- Subsample de dwarsdoorsnedebeelden met vier (120 μm/pixel) om de rekentijd te verkorten.
- Registreer in de ruimte de beelden van het monster onder belasting stijf samen met die van het monster in de onbelaste referentietoestand. Gebruik de distale diafyse als doel van de co-registratie (Aanvullend Dossier 1 en Aanvullend Dossier 2).
- Driedimensionale oppervlaktemodellen maken (. STL-bestanden) voor visualisatie na binarisatie van de micro-CT-beelden11.
- Registreer het beeldvolume elastisch ten opzichte van het referentievolume met behulp van een rastergrootte gelijk aan 50 pixels (SDER = 0,076% rekfout, BoneDVC, https://bonedvc.insigneo.org/dvc/) om de verplaatsingen op de knooppunten van het raster te bepalen.
- Zet het raster om in een eindige-elementenmodel. Pas de door BoneDVC berekende knooppuntverplaatsing toe op het model. Los het model op om de rektensor over het gehele botvolume te bepalen.
- Herhaal de analyse in het gebied met de hoogste rekniveaus met behulp van de afbeeldingen met volledige resolutie.
- Wijs de DVC-rektoewijzingen toe aan de afbeeldingen met volledige resolutie met behulp van kubische interpolatie met de interp3-functie (Matlab)2.
- Visualiseer de verplaatsingen, rek en microstructurele beelden voor visualisatie en animatie van grote volumes (Matlab)2.
7. Beoordeling
- Geef de permanente vervorming van het bot (schade) weer door de beelden die zijn verkregen in de onbelaste omstandigheden en na de breukover elkaar heen te leggen 2.
- Geef de progressieve microstructurele vervorming van het bot weer door de driedimensionale modellen over elkaar heen te leggen in onbelaste omstandigheden, bij toenemende belastingsniveaus en na de fractuur2.
- Geef de spanning van het bot weer op de plaats van de breuk2.
- Analyseer de vervormingsenergie, stijfheid en verplaatsing met behulp van beschrijvende statistiek en regressiemethoden2.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
De afbeeldingen tonen het volledige proximale dijbeen, de drukkoker, het tandheelkundig cement, de aluminium beker en het wikkeldoekje. De microarchitectuur van het bot kan geleidelijk worden vervormd naarmate de belasting toeneemt vóór de fractuur en na de fractuur (figuur 4).
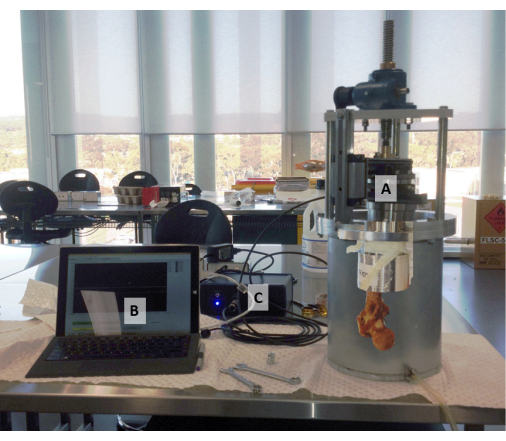
Afbeelding 4: De compressiefase...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Het huidige protocol maakt het mogelijk om de tijdsverlooptijd micromechanica van heupfracturen in drie dimensies ex vivo te bestuderen. Een radiotransparante (aluminium) druktafel die in staat is om een progressieve vervorming toe te passen op de proximale helft van het menselijk dijbeen en de reactiekracht te meten, is op maat ontworpen, vervaardigd en getest. In dit protocol wordt een micro-CT-scanner met een groot volume gebruikt om een temporele opeenvolging van beeldvolumes te bieden die het volledige prox...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
Alle auteurs verklaren geen belangenconflicten.
Dankbetuigingen
Financiering van de Australian Research Council (FT180100338; IC190100020) wordt dankbaar erkend.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Absorbent tissue | N/A | Behoud de botvochtigheid gedurende het experiment | |
| Uitlijningsrek | Op maat gemaakt | Rek voor het positioneren van het specimen in de potting cup | |
| Aluminium potting cup | Op maat gemaakt | Potting cup | |
| Botzaag | N/A | Snijd het specimen op maat | |
| Calibratiephantoom QCT Pro | Mindways Software, Inc., Austin, USA | CT Calibratie 13002 | Calibreer grijstinten in de beelden naar equivalente botmineraal (as) dichtheidsniveaus |
| Klinische Computer-Tomografie scanner | General Electric Medical Systems Co., Wisconsin, USA | Optima CT660 | Voorbeeldbeeldvorming voor de voorspelling van de belastingstap tot breuk |
| Compressietrap | Op maat gemaakt | Een radiotransparante compressietrap van 10 kg voor het toepassen en behouden van een voorgeschreven vervorming op het specimen gedurende de beeldvorming. | |
| Tandcement | Soesterberg, Nederland | Vertex RS | |
| Femur specimen | Science Care, Phoenix, USA | ||
| Finite-elementanalyse software | ANSYS Inc., Canonsburg, USA | ANSYS Mechanical APDL | Finite-elementsoftwarepakket |
| Vriezer | N/A | Bewaar specimens bij -20 °C | |
| Harde schijf | Dell | Schijfruimte: 500 GB per volume | |
| Beeldbinarisatie en segmentatiesoftware | Skyscan-Bruker, Kontich, België | CT analist | Beeldverwerkingssoftware |
| Beeldelastische segmentatie | De Universiteit van Sheffield | Bone DVC | https://bonedvc.insigneo.org/dvc/ |
| Beeldverwerkings- en automatiseringssoftware | The MathWork Inc. | Matlab | Beeldverwerkingssoftware |
| Beeldregistratiesoftware | Skyscan-Bruker, Kontich, België | DataViewer | Beeldverwerkingssoftware |
| Beeldsegmentatie- en FE-modelleringssoftware | Simpleware, Exeter, UK | Scan IP | Botsegmentatiesoftware |
| Beeldaanvullingsscript | Australian syncrotron, Clayton, VIC, AU | Het script is beschikbaar bij IMBL | |
| Beeldaanschouwen | Kitware, Clifton Park, NY, USA | Paraview | Beeldaanschouwen |
| Beeldaanschouwen | Australian National University | Dristhi | Beeldaanschouwen: doi:10.1117/12.935640 |
| Beeldvorming en medische straalbundel | Australian syncrotron, Clayton, VIC, AU | Grote object micro-CT straalbundel bij de Australian Synchrotron | |
| Laptop | Dell Inc., USA | ||
| Laag-wrijvings x-y tafel | THK Co., Tokyo, Japan | ||
| NI signaalverwervingssoftware | National Instruments, Austin, TX | NI-DAQmx | |
| Fosfaat-gebufferde zoutoplossing | Op maat gemaakt | Behoud de botvochtigheid gedurende het experiment | |
| Kunststof zak | N/A | Behoud de botvochtigheid gedurende het experiment | |
| Spoor | SKF Inc., Lansdale, PA, USA | ||
| Schroefvergrendelingsmechanisme | Benzlers, Örebro, Zweden | Serie BD (warme versnellingseenheid) | slag: 150 mm, maximale belasting: 10.000 N, overbrengingsverhouding: 27:1, een verplaatsing per omwenteling: 0,148 mm |
| Enkel pc.edge sensor, lens-gekoppelde scintillator | Australian syncrotron, Clayton, VIC, AU | Detector Ruby FOV: 141 x 119 mm; 2560 x 2160 px; 55 µm/px; 50 fps | |
| Zes-assige krachtcel | ME-Meßsysteme GmbH, Hennigsdorf, GE | K6D6 | Maximale meetfout: 0,005%; maximale kracht: 10.000 N; maximaal koppel: 500 Nm |
| Spanningsversterker | ME-Meßsysteme GmbH, Hennigsdorf, GE | GSV-1A8USB K6D/M16 |
Referenties
- Martelli, S., Perilli, E. Time-elapsed synchrotron-light microstructural imaging of femoral neck fracture. Journal of the Mechanical Behavior of Biomedical Materials. 84, 265-272 (2018).
- Martelli, S., Giorgi, M., Dall' Ara, E., Perilli, E. Damage tolerance and toughness of elderly human femora. Acta Biomaterialia. 123, 167-177 (2021).
- Perilli, E., et al. Dependence of mechanical compressive strength on local variations in microarchitecture in cancellous bone of proximal human femur. Journal of Biomechanics. 41 (2), 438-446 (2008).
- Thurner, P. J., et al. Time-lapsed investigation of three-dimensional failure and damage accumulation in trabecular bone using synchrotron light. Bone. 39 (2), 289-299 (2006).
- Jackman, T. M. Quantitative, 3D visualization of the initiation and progression of vertebral fractures under compression and anterior flexion. Journal of Bone and Mineral Research. 31 (4), 777-788 (2016).
- Mayhew, P. M., et al. Relation between age, femoral neck cortical stability, and hip fracture risk. Lancet. 366 (9480), 129-135 (2005).
- Nazarian, A., Stauber, M., Zurakowski, D., Snyder, B. D., Müller, R. The interaction of microstructure and volume fraction in predicting failure in cancellous bone. Bone. 39 (6), 1196-1202 (2006).
- Schileo, E., et al. To what extent can linear finite element models of human femora predict failure under stance and fall loading configurations. Journal of Biomechanics. 47 (14), 3531-3538 (2014).
- Schileo, E., et al. An accurate estimation of bone density improves the accuracy of subject-specific finite element models. Journal of Biomechanics. 41 (11), 2483-2491 (2008).
- Dall'ara, E., et al. A nonlinear QCT-based finite element model validation study for the human femur tested in two configurations in vitro. Bone. 52 (1), 27-38 (2013).
- Perilli, E., Parkinson, I. H., Reynolds, K. J. Micro-CT examination of human bone: from biopsies towards the entire organ. Annali dell'Istituto Superiore di Sanità. 48 (1), 75-82 (2012).
- Wearne, L. S., Rapagna, S., Taylor, M., Perilli, E. Micro-CT scan optimisation for mechanical loading of tibia with titanium tibial tray: A digital volume correlation zero strain error analysis. Journal of the Mechanical Behavior of Biomedical Materials. 134, 105336(2022).
- Bennett, K. J., et al. Ex vivo assessment of surgically repaired tibial plateau fracture displacement under axial load using large-volume micro-CT. Journal of Biomechanics. 144, 111275(2022).
- Falcinelli, C., et al. Multiple loading conditions analysis can improve the association between finite element bone strength estimates and proximal femur fractures: A preliminary study in elderly women. Bone. 67, 71-80 (2014).
- Orthopedic Image Segmentation. Synopsys. , Available from: https://www.synopsys.com/simpleware/news-and-events/ortho-medical-image-segmentation.html (2020).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
