Dit protocol onderzoekt de relatie tussen hersenen en gedrag in hippocampus CA1 bij muizen die door een geurpluim navigeren. We bieden een stapsgewijs protocol, inclusief chirurgie om toegang te krijgen tot beeldvorming van de hippocampus, gedragstraining, miniscope GCaMP6f-opname en verwerking van de hersenen, en gedragsgegevens om de muispositie te decoderen van ROI neurale activiteit.
Methodenartikel
Miniscoop registreert calciumsignalen op de hippocampus van muizen die door een geurpluim navigeren
In dit artikel
Samenvatting
Samenvatting
Muizen navigeren in het donker door een geurpluim met een complexe spatiotemporele structuur om de bron van geurstoffen te vinden. Dit artikel beschrijft een protocol om gedrag te monitoren en Ca2+ transiënten vast te leggen in dorsale CA1 stratum pyramidale neuronen in de hippocampus (dCA1) bij muizen die navigeren door een geurpluim in een geurarena van 50 cm x 50 cm x 25 cm. Een epifluorescentieminiscoop gericht door een gradiënt-index (GRIN) lens beeldde Ca2+ -transiënten af in dCA1-neuronen die de calciumsensor GCaMP6f tot expressie brengen in Thy1-GCaMP6f-muizen. Het artikel beschrijft het gedragsprotocol om de muizen te trainen om deze geurpluimnavigatietaak uit te voeren in een geautomatiseerde geurarena. De methoden omvatten een stapsgewijze procedure voor de operatie voor GRIN-lensimplantatie en plaatsing van de grondplaat voor beeldvorming van GCaMP6f in CA1. Het artikel geeft informatie over het in realtime volgen van de muispositie om de start van de proeven en de levering van een waterbeloning te automatiseren. Daarnaast bevat het protocol informatie over het gebruik van een interfacebord om metadata te synchroniseren die de automatisering van de geurnavigatietaak en frametijden voor de miniscoop beschrijven en een muispositie voor het volgen van een digitale camera. Bovendien bakenen de methoden de pijplijn af die wordt gebruikt om GCaMP6f-fluorescentiefilms te verwerken door middel van bewegingscorrectie met behulp van het NorMCorre-algoritme, gevolgd door identificatie van interessegebieden met EXTRACT. Ten slotte beschrijft het artikel een kunstmatige neurale netwerkbenadering om ruimtelijke paden te decoderen van CA1 neurale ensemble-activiteit om muisnavigatie van de geurpluim te voorspellen.
Inleiding
Hoewel er aanzienlijke vooruitgang is geboekt bij het begrijpen van neurale circuits die betrokken zijn bij olfactorische navigatie bij muizen die op het hoofd zijn gefixeerd 1,2,3 en navigatiestrategieën bij vrij bewegende muizen 4,5,6,7,8, is de rol van neurale circuits in ethologisch relevante vrij bewegende navigatie van turbulente geurpluimen nog onbekend. Dit artikel beschrijft het monitoren van neurale activiteit door beeldvorming van Ca2+ transiënten in cellen die de genetisch gecodeerde calciumsensor GCaMP6f tot expressie brengen in Thy1-GCaMP6f-muizen9 om te bestuderen of sequentiële neurale dynamiek van dorsale CA1 stratum pyramidale neuronen in de hippocampus (dCA1) een rol speelt bij de navigatie van geurpluimen. De methoden geven informatie over afgebeelde GCaMP6f-fluorescentie door middel van een miniatuur epifluorescentiemicroscoop die is scherpgesteld door een GRIN-lens op dCA1 10,11,12. De methoden leggen uit hoe tegelijkertijd ruimtelijke navigatie en dCA1-neuron GCaMP6f-calciumtransiënten kunnen worden gevolgd bij muizen die een geurpluimnavigatietaak uitvoeren waarbij ze een waterbeloning ontvingen wanneer ze de tuit bereikten, waarbij een geurstof werd afgeleverd in een geurarena met een laminaire achtergrondluchtstroom13,14. In dit artikel worden de methoden beschreven die nodig zijn om deze taak te volbrengen (Figuur 1), waaronder de stereotactische chirurgie voor de implantatie van lenzen met gradiëntindex (GRIN), de plaatsing van een grondplaat om de miniscoop aan de schedel te bevestigen in een vrij bewegende muis, beeldvorming met de miniatuurmicroscoop en het monitoren van muisbewegingen met een snelle digitale camera, gegevensvoorverwerking voor het verwijderen van bewegingsartefacten en het vinden van de interessegebieden (ROI's), en voorbereiding van datasets en training en voorspelling van kunstmatige neurale netwerken voor het decoderen van de X- en Y-posities van de muis in de geurarena op basis van veranderingen in fluorescentie in dCA1 ROI's7.
Miniscoopregistratie van calciumsignalen in het CA1-gebied van de hippocampus van muizen die door een geurpluim navigeren, is relevant voor het begrijpen van de berekening van neurale circuits die betrokken zijn bij reukzin en ruimtelijke informatie in de complexe gedragstaak van geurpluimnavigatie 2,14,15,16. Het CA1-gebied van de hippocampus speelt een rol bij ruimtelijke navigatie en is cruciaal voor het maken van een cognitieve kaart van de omgeving voor efficiënte navigatie17,18. Het registreren van calciumsignalen met een miniscoop is een waardevolle manier om de CA1-neuronen te onderzoeken die ruimtelijke informatie coderen tijdens de navigatie van geurpluimen.
Deze techniek combineert de voordelen van miniscooptechnologie voor het registreren van GCaMP-calciumsignalen met de gevestigde rol van de CA1-hippocampus in ruimtelijke navigatie om beter te begrijpen hoe neurale circuits complex gedrag aansturen19. Als alternatief kunnen benaderingen met behulp van 2-fotonmicroscopie CA1-neuronen registreren 9,20, waarvoor een muis met het hoofd nodig is en de mogelijkheid om vrij te bewegen om door een geurpluim te navigeren21 wordt beperkt. Elektrofysiologische opnames van CA1-neuronen in het lokale veld maken het mogelijk om vrij bewegende muizen te onderzoeken die door geurpluimen navigeren22. Toch leggen elektrische signalen in het lokale veld beperkingen op aan het schatten van intracellulair vuren door signalen met één eenheid te isoleren door middel van spike-sorteertechnieken. Miniscoopsignalen maken het mogelijk om op een betrouwbare manier ROI's te identificeren die rechtstreeks verband houden met intracellulaire calciumsignalen10,11 om neurale berekeningen met een resolutie van één cel nauwkeurig te onderzoeken. Miniscope-technologie biedt een unieke kans om beter te begrijpen hoe de CA1-regio ruimtelijke informatie codeert op basis van geursignalen.
Bovendien onderzoekt deze techniek hoe specifieke neuronale populaties geurinformatie verwerken voor navigatie en de relatie tussen neuronale activiteitspatronen en besluitvorming tijdens het volgen van geurpluimen. Deze methode kan bijdragen aan een beter begrip van hoe de hersenen geur en ruimtelijke informatie verwerken. Hoewel miniscopen een resolutie van één cel bieden voor het opnemen van de hersenen van een vrij bewegende muis, vereisen ze gespecialiseerde chirurgie en expertise op het gebied van gegevensanalyse. In dit artikel bieden we een uitgebreid protocol om onderzoekers te helpen bij het doorlopen van elke stap om de neurale mechanismen van geurpluimnavigatie te onderzoeken.
De geurnavigatietaak is een veelbelovend raamwerk voor het bestuderen van neurale codering en ruimtelijk geurcue-geheugen bij muizen. De bevindingen van het artikel geven aan dat het mogelijk is om het traject van de muis die door een geurpluim navigeert te decoderen op basis van neuronale ensemblecalciumsignalen in dCA1. Inzicht in de rol van dCA1-calciumsignalen bij de navigatie van geurpluimen is een cruciale stap om de basis van het neurale circuit voor geurgeleide navigatie in realistische omgevingen te kraken13,14.
Protocol
Er werden studies uitgevoerd bij 3-6 maanden oude mannelijke en vrouwelijke Thy1-GCaMP6f transgene muizen23. Alle experimentele protocollen zijn goedgekeurd door de Institutional Animal Care and Use Committee van de Anschutz Medical Campus van de Universiteit van Colorado in overeenstemming met de richtlijnen van de National Institutes of Health. De chirurgische ingrepen voor de implantatie van GRIN-lenzen (sectie 1) en de plaatsing van de huidplaat (sectie 2) zijn aangepast van eerdere werken 9,24,25,26,27,28,29.
1. Stereotactische chirurgie voor het implanteren van een GRIN-lensimplantatie in de hippocampus
- Draag steriele handschoenen, een hoofdbedekking, een chirurgisch masker en een laboratoriumjas.
- Gebruik steriele omstandigheden tijdens alle overlevingsoperaties. Steriliseer alle chirurgische apparatuur door middel van autoclaveren.
- Plaats steriele gordijnen rond het operatiegebied.
- Verdoof de muis door deze gedurende 3 minuten in de inductiekamer met 10% isofluraan te plaatsen. Injecteer buprenorfinebase in polymeer met 0,001 mg/g subcutaan op het moment van anesthesie-inductie.
- Controleer of de muis stopt met bewegen en onder diepe narcose is, bevestigd door in de achterpoot te knijpen om de achterpootreflex te testen.
- Schakel de isofluraanstroom naar de neuskegel (aanvullend bestand 1).
- Zorg ervoor dat het isofluraananesthesiesysteem met laag debiet voor muizen (Materiaaltabel) het temperatuurkussen heeft ingesteld op homeotherme instellingen en zorg ervoor dat de dampbron is ingesteld op extern gecomprimeerd.
- Plaats de verdoofde muis in het digitale stereotactische instrument (Materiaaltabel). Plaats de voortanden van de muis in de bijtstang en plaats de neuskegel voor de neus om de isofluraanstroom te garanderen en de kop op zijn plaats te vergrendelen. Pas het anesthesieniveau aan tussen 2%-3%, afhankelijk van de pootreflex na het knijpen (Figuur 2A).
- Plaats de oorstangen van de muis in de oren en draai ze vast. Zorg ervoor dat het hoofd van de muis horizontaal is en niet heen en weer of op en neer beweegt. Als het hoofd goed vastzit, zorg er dan voor dat als u de schedel lichtjes naar beneden drukt, de schedel niet onder de hoofdbalken naar buiten glijdt.
- Plaats de temperatuursonde in het rectum en plak de draad op de staart van de muis om beweging te voorkomen. Stel de temperatuur van het verband zo in dat de rectale temperatuur op 37 °C blijft.
- Voeg oogzalf toe aan de ogen om schadelijke uitdroging aan de lucht te voorkomen.
- Scheer het haar wanneer het hoofd gefixeerd is en onder de isofluraanstroom die door de neuskegel wordt geleverd om beweging te voorkomen. Scheer het haar boven het hoofd met een elektrisch scheerapparaat en verwijder vervolgens de resterende haren met haarverwijderaar en steriele houtapplicators met wattenstaafjes (Figuur 2B).
- Maak het operatieveld steriel door de hoofdhuid af te vegen met een steriele houtapplicator met wattenstaafje met elk drie keer ethanol en betadine.
- Injecteer 0,1 ml van het plaatselijke verdovingsmiddel lidocaïne subcutaan (S.Q.) onder de huid tussen de ogen en oren met een naald van 29 G. Dit zal een bubbel maken. Wacht een paar minuten voordat u de huid met een schaar knipt.
- Gebruik een techniek met alleen tips om de huid voorzichtig omhoog te trekken met een tang en gebruik een kleine schaar om een cirkelvormig deel van de huid te verwijderen. Absorbeer eventueel bloed met een steriel wattenstaafje.
- Zodra het bloeden stopt, reinigt u de schedel met waterstofperoxide (5%) met behulp van een steriel wattenstaafje. Zorg ervoor dat botoriëntatiepunten, inclusief de sagittale hechting en de bregmatische hechtdraadkruising om het bregma te markeren, na deze procedure gemakkelijk te identificeren zijn.
- Bevestig dat de schedel plat is ten opzichte van het stereotactische apparaat door ervoor te zorgen dat de bregma- en lambda-hechtingen precies op dezelfde Z-coördinaat liggen. Voer dit uit door een naald in de arm van de manipulator te plaatsen en te controleren of de punt van een naald zich op dezelfde Z-coördinaat bevindt bij het aanraken van beide hechtingen. Pas anders de hoek van het hoofd aan door de bijtstang in de Z-plaat te verplaatsen en de procedure te herhalen totdat de vaardigheid zich in een vlakke positie bevindt.
- Bevestig een pipet aan de micromanipulator en houd een naald vast om tatoeage-inkt aan te brengen. Maak een markering op de bovenkant van de bregma.
- Zet de coördinaten van de micromanipulator op bregma op nul en ga naar de coördinaat boven CA1 in de rechter hippocampus (medium-lateraal +1,8 mm vanaf bregma, anterieur-posterieur -2,4 mm vanaf bregma)2. Dit is de locatie die Radvansky en Dombeck hebben gekozen om virtuele geurgradiëntnavigatie bij muizente bestuderen 18,30. Boor voorzichtig een kleine permanente deuk met een diameter van 1 mm met een boor (Materiaaltabel) op 10000 rotaties om een permanente deuk te maken op de bovenkant van de doellocatie (Figuur 2C).
- Gebruik de tandboor om een cirkelvormige perforatie met een diameter van 1,5 mm te openen om de implantatie van een GRIN-lens met een diameter van 1 mm en een lengte van 4 mm in de hersenen mogelijk te maken (materiaaltabel) (Afbeelding 2D).
- Doorboor de dura en cortex door een naald van 23 G in het midden van het gat te steken en de naald langzaam in de hersenen te bewegen (~0,1 mm/min) totdat deze de diepte van 1,25 mm onder de dura bereikt. Verwijder de naald langzaam uit de hersenen (~0,1 mm/min). Gebruik steriele wattenstaafjes en zoutoplossing om het bloed te reinigen.
- Gebruik een op maat gemaakte GRIN-lenshouder van UCLA, gemaakt met twee micropipetpunten van 1 ml die in elkaar passen (GRIN-lenshouder, materiaaltabel) (Afbeelding 2E, F).
- Sluit de GRIN-lenshouder aan op de micromanipulator en zet de aspirator aan die is aangesloten op de pipet om de GRIN-lens vast te houden. De luchtdruk die wordt geproduceerd door luchtafzuiging houdt de GRIN-lens op zijn plaats.
- Gebruik een GRIN-lens met een lengte van 4 mm en een diameter van 1 mm. Implanteer de GRIN-lens langzaam in de cortex totdat deze een diepte van -1,25 mm onder de dura bereikt.
- Plaats een druppel vloeibare weefsellijm (Tabel met materialen) in de ronde schedelperforatie om het gat af te dichten. Wacht een paar minuten om te drogen.
- Bereid snel klevend cement -biocompatibele methacrylaathars- (Materiaaltabel) voor op de basis van de GRIN-lens om deze permanent op de schedel af te dichten. Wacht een paar minuten en laat het drogen.
- Schakel de aspirator uit om deze los te maken en verwijder langzaam de GRIN-lenshouder vanaf de bovenkant van de GRIN-lens die op dit punt permanent aan de schedel is bevestigd.
- Plaats de hoofdstang op de bovenkant van de schedel en centreer het gat op de GRIN-lens (Figuur 2G-I) (Aanvullend bestand 2 en Aanvullend bestand 3).
- Plaats voorzichtig sneldrogend lijmcement (Materiaaltabel) rond de basis van de GRIN-lens om het schedelvenster af te dichten en bevestig de hoofdstang aan de schedel. Plaats drogend lijmcement (Materiaaltabel) in het midden van de balhoofdstang en aan de zijkanten om deze stevig op de schedel te houden. Zorg ervoor dat het helemaal droog is. Zorg ervoor dat er geen hechtcement op de GRIN-lens wordt geplaatst; Anders zal het optische pad permanent verslechteren en het beeld blokkeren.
- Plaats een druppel siliconenlijm met een lage toxiciteit (materiaaltabel) op de GRIN-lens ter bescherming tegen fysieke schade.
- Schakel de isofluraan uit
- Voer onmiddellijke postoperatieve zorgmonitoring uit totdat het dier wakker wordt uit de anesthesie.
- Neem postoperatieve zorg tot het volledige herstel van de operatie door de muizen te controleren op tekenen van pijn. Breng het dier dat een operatie heeft ondergaan niet terug naar het gezelschap van andere dieren.
- Observeer kort de beweging rond de kooi, het eten en drinken en de normale reacties op het hanteren om ervoor te zorgen dat ze geen pijn of stress hebben.
- Als de dieren tekenen van ernstige neurologische of weefselbeschadiging vertonen, euthanaseer ze dan onmiddellijk op humane wijze.
2. Plaatsing van de grondplaat voor de miniscoop
OPMERKING: De procedures voor het fixeren van de kop van de muis beginnen 2 weken nadat het dier volledig is hersteld van de operatie. De procedure voor beeldvorming dCA1 begint 3 weken na de operatie nadat het dier volledig is hersteld en het GCaMP6f-signaal sterk zichtbaar wordt. Bovenop de GRIN-lens is een grondplaat bevestigd voor optische toegang tot dCA1 GCaMP6f-fluorescentie door de GRIN-lens met behulp van een miniscoop. Dit protocol maakte gebruik van de miniscoop versie 4 -V4 (Miniscope V4; Tabel met materialen).
- Begin de muis gedurende 10 minuten met het fixeren van het hoofd door de hoofdstang vast te zetten met knijpklemmen om de muis 2 weken na de operatie te laten wennen aan het fixeren van het hoofd.
- Bevestig de muis 3 weken na de operatie met het hoofd voor het plaatsen van de huidplaat.
- Bevestig een miniscoop aan een 3D-geprinte houder die is bevestigd in een micromanipulator (Materiaaltabel) die is bevestigd in een micromanipulator (Figuur 3A, B).
- Verwijder voorzichtig de siliconenlijm (Tabel met materialen) van de bovenkant van de lens met een fijn pincet en reinig het oppervlak van de GRIN-lens met een lensdoekje.
- Zet de grondplaat vast die aan de miniscoop is bevestigd door de stelschroef aan de zijkant van de grondplaat vast te draaien (materiaaltabel) (Figuur 3C, D).
- Beweeg het uiteinde van de miniscoop tot 100 μm boven de GRIN-lens.
- Gebruik de schuifregelaars om de miniscoopinstellingen in de miniscoopsoftware (Materiaaltabel) te configureren door de stappen 2.8 tot 2.10 te volgen.
- Klik op de Power-schuifregelaar in de software om het vermogen te regelen en rond de 10% te houden.
- Klik op de schuifregelaar Acquisitiesnelheid en houd deze rond de 10 Hz.
- De v4 miniscoop heeft een electrowetting lens die gebruikt kan worden voor fijne scherpstelling. Klik in de schuifregelaar voor scherpstelling om deze in te stellen op 50% om de elektrobevochtigingslens in het midden van het brandpuntsbereik te houden.
- Gebruik de software om de bovenkant van de GRIN-lens te bekijken. Het is mogelijk om de ronde vorm van de GRIN-lens op het scherm te zien.
- Breng de miniscoop dichter bij de GRIN-lens door de axiale positie aan te passen met de micromanipulator en bewaak het beeld met de computer.
- Zodra de bovenkant van de GRIN-lens zichtbaar is, gebruikt u de fijne scherpstelling op en neer op de micromanipulator om het beste brandpuntsvlak te bereiken om celflitsen te visualiseren. Gebruik de pseudo δF/F0-instelling in de software om de kwaliteit van de celflitsen te controleren.
- Stel de focus zo in dat het maximale aantal cellen in het gezichtsveld met de hoogst haalbare fluorescentie-intensiteit mogelijk is. Zorg er nu voor dat de bloedvaten scherp zijn.
- Het kan gebeuren dat een muis geen voorbijgaande calciumsignalen heeft -flitsen. Vermijd in dit geval de volgende stappen (14-16) en verifieer de muis de komende weken opnieuw om te controleren of de voorbijgaande calciumsignalen optreden.
OPMERKING: Er kan worden besloten om de muis te euthanaseren als de voorbijgaande calciumsignalen 2 maanden na de operatie nooit optreden. - Zodra de focus is geoptimaliseerd, bouwt u voorzichtig een muur van snel hechtend cement tussen de schedel en de onderkant van de grondplaat. Zorg ervoor dat u de miniscoop niet op de grondplaat cementeert en pas op dat er geen cement op de bovenkant van de GRIN-lens komt.
- Zodra het cement droog is, verwijdert u de stelschroef en verwijdert u de miniscoop voorzichtig van de grondplaat met de micromanipulator.
- Gebruik de afdekking van de grondplaat om de GRIN-lens te beschermen.
3. Bouw van de geurenbak
OPMERKING: Deze methode schetst een geautomatiseerde geurarena op basis van het ontwerp van Connor et al.13 en Gumaste et al.14. De volledige assemblage is te vinden in de link in de Materiaaltabel (Aanvullend Dossier 4).
- Bouw een kamer met afmetingen 50 cm (L) x 50 cm (B) x 25 cm (H) met 2 acrylwanden, een acrylplafond, een witte geëxpandeerde polyvinylchloride (PVC) vloer en 2 unieke muren aan de voor- en achterkant die de luchtstroom bevorderen (Figuur 4A).
- Installeer een luchtaanzuigend uiteinde aan de achterkant van de arena met een taps toelopend ontwerp en een computerventilator bevestigd om lucht uit de kamer te zuigen. Gebruik een fysieke knop om de ventilatorpulsbreedtemodulatie (PWM) in te stellen om de luchtstroomsnelheid te regelen.
OPMERKING: Een 3D-geprinte honingraatstructuur bestaat uit muren voor de voor- en achterkant van de geurarena om een laminaire luchtstroom te vergemakkelijken terwijl een muis binnen10 blijft. De honingraatwand aan de voorkant van de arena heeft een externe fakkel voor het opvangen van grote hoeveelheden lucht op een niet-storende manier. - Zet een watertoevoersysteem op om waterbeloning af te leveren via eenvoudige constructies met een Nema 17-stappenmotor gekoppeld aan een spuit. Een A4988 microstepping-driver maakt nauwkeurige regeling van het afgegeven volume mogelijk (https://github.com/dougollerenshaw/syringe_pump, Figuur 4B).
- Stel het uiteinde van de luchtinlaat in met 4 sets geurbronnen in combinatie met waterafgiftetuiten, waarbij elke set 10 cm uit elkaar langs de x-as wordt geplaatst om de 'rijstroken' te definiëren waarlangs een dier zal navigeren voor een waterbeloning (Figuur 4C, D).
- Installeer een geurafgiftesysteem dat wordt beheerd door magneetventielen die zijn aangesloten op buizen en geurstofflessen (Figuur 4D).
OPMERKING: De kleppen worden gevoed met behulp van een relaisbord in een opstelling die garandeert dat er te allen tijde schone lucht of geparfumeerde lucht stroomt en dat één enkele baan of nul rijstroken op elk moment geparfumeerde lucht kunnen ontvangen. Een set van vijf 12 V magneetventielen wordt aangestuurd met behulp van een relaisbord met 4 relais. Wanneer alle 4 de relais op 'uit' staan, staat de schoneluchtklep standaard open. Wanneer een enkele geurklep wordt geopend, wordt de schone-luchtklep automatisch gesloten. De status van de relaiskaart wordt beheerd met behulp van digitale uitgangen van de primaire arduino-controller. Een aquariumluchtpomp van consumentenkwaliteit levert lucht die beperkt is tot 20 ml/min met behulp van een handmatige luchtstroomregelaar. Met behulp van een reeks buizen en splitters met een binnendiameter van 1/16 inch levert de toevoerleiding schone lucht aan elk van de magneetventielen. Terugslagkleppen voor en na de geurstof garanderen de richting van de luchtstroom. De schone luchtleiding versmelt met de geurlijnen voordat deze de arena betreedt om te garanderen dat geodoriseerde lucht wordt gespoeld wanneer de geurlijnen worden gesloten. - Installeer een snelle digitale camera boven de arena om het gedrag van de dieren te volgen (Materiaaltabel).
OPMERKING: Het gedrag van dieren wordt gecontroleerd op 60 Hz met behulp van een enkele snelle digitale camera die boven de arena is gemonteerd (Materiaaltabel). Een 3,5 mm lens uit de C-serie met vaste brandpuntsafstand werd gemonteerd via een C/CS-vattingadapter, die in staat was om de hele arena vast te leggen (focale lens, materiaaltabel). - Gebruik een aangepaste python-code om de hardware van de geurarena te beheren (Tabel met materialen). De software integreert de camera en alle hardware die nodig is voor het instellen van experimentele parameters en het verkrijgen van experimentele gegevens (Materiaaltabel).
- Stel een pc in die is aangesloten op een Teensy 4.0-ontwikkelbord om de middelen te bieden voor computergemedieerde geur- en waterafgifte (Odor Arena Hardware and Software, Table of Materials).
- Stel de digitale camera in om een kloksignaal te exporteren bij het opnemen van videoframes. Het signaal wordt gebruikt voor post-hoc synchronisatie met de miniscoop met behulp van een USB-interfacekaart (Table of Materials), die de sync-out-signalen van beide systemen registreert.
OPMERKING: Tijdens een experiment maakt de software voor aangepaste acquisitie ook een gebeurtenisbestand met de belangrijke experimentele gebeurtenissen en het cameraframe waarop de gebeurtenis plaatsvond. Er wordt ook een tijdstempelbestand gemaakt om eventuele gevallen frames te identificeren, een zeldzame gebeurtenis (Odor Arena Software, Table of Materials).
4. Meting van de luchtsnelheid van de pluim met een foto-ionisatiedetector (PID) ( Figuur 5)
OPMERKING: Deze methode detecteert het tijdsverloop van de geurpluim door middel van een PID die de gasvormige geurstof blootstelt aan ultraviolet licht met hoge intensiteit dat de geurmoleculen ioniseert. De output van het apparaat detecteert geurmoleculen in de geurpluim. Met deze techniek kan de luchtsnelheid in de geurarena worden geschat door de vertraging te vergelijken om de aanwezigheid van geurstoffen die door twee locaties reizen te detecteren met behulp van de PID.
- Plaats een snel reagerende miniatuur PID op twee verschillende afstanden. De ene locatie is dichtbij, en de andere locatie ver -10 cm uit elkaar- van de geurbron.
- Zet de GAIN-schakelaar in het voorpaneel van de PID-controller in stand x5.
- Zet de PUMP-schakelaar op het voorpaneel van de PID-regelaar in de stand Hoog.
- Controleer het statuslampje van de lichtgevende diode (LED) dat de uitgang van de sensor (voltage) op het voorpaneel van de controller aangeeft als er geen geurstoffen zijn.
- Schakel de potentiometer OFFSET om de uitgangsspanning op nul te zetten bij afwezigheid van geurstoffen.
- Zet het geurventiel in de geurbak aan.
- Meet de vertraging bij het detecteren van de geurpluim met de PID op elke locatie na het openen van de klep. Deze procedure kan offline worden uitgevoerd door tegelijkertijd de output van de PID en de output van de klep die door de geurarena is geregistreerd (geur aan) te registreren met een interfacekaart (Materiaaltabel).
- Deel het verschil in vertragingen op elke locatie door het verschil in de afstand tussen de twee PID's om de luchtsnelheid van de pluim te berekenen.
5. Gedragstraining muis in de geurarena ( Figuur 6)
OPMERKING: In dit gedeelte wordt een gedragstaak beschreven die is aangepast van Findley et al.4. De muis heeft de dag ervoor een waterbeperking gekregen om het zoeken naar een waterbeloning te motiveren. De muis navigeert de geurpluim (Figuur 6B) naar een watertuit die zich bij de bron van geurafgifte bevindt om waterversterking te verkrijgen (3 druppels van 10 μL afgegeven bij 1 Hz). Tijdens de trainingsperiode wordt de muis onder de waterbeperking gehouden door toegang te hebben tot maximaal 2 ml per dag. Het lichaamsgewicht van de muis wordt gecontroleerd tijdens de waterbeperkingsperiode en mag niet lager zijn dan 85% van het oorspronkelijke lichaamsgewicht. De muis krijgt tijdens de training in de geurbak ongeveer 1 ml water per dag en wordt na de training aangevuld met nog eens 1 ml water per dag in de kooi. De muis blijft maximaal 72 uur onder waterbeperking. Aangepaste software (Table of Materials) detecteert de locatie van de muis in real-time (60 Hz) met behulp van een eenvoudige techniek voor het aftrekken en lokaliseren van blobs op de achtergrond. De gebruiker stelt handmatig de rijstrookgrenzen in, de thuisgrens (de startlocatie voor de muis aan de achterkant van de arena) en de doelgrens (in de buurt van de geurbron aan de voorkant). Bovendien kan de gebruiker beslissen hoe de software deze grenzen gebruikt. De gebruiker mag bijvoorbeeld alleen geuren afgeven als de muis zich achter de huisgrens bevindt. Om een beloning te ontvangen, kan de gebruiker eisen dat deze binnen de geodoriseerde rijstrook blijft terwijl hij naar het doel (de geurbron) navigeert. Zodra de muis de doelgrens overschrijdt, kan hij een beloning ontvangen. Tijdens de training wordt elk van deze vereisten echter aangepast door simpelweg een 'yaml'-bestand te bewerken dat voor zichzelf spreekt en gebruiksvriendelijk is.
- Train eerst de muis om proeven te starten door naar de achterkant van de arena te gaan (gedefinieerd als het deel van de arena dat 40 cm verwijderd is van de kant waar de lucht de kamer in stroomt). Wacht tot de muis naar de achterkant van de arena gaat en bezorg dan handmatig geur en water in één willekeurige baan. Laat de muis de bron vinden en het water drinken.
- Herhaal de procedure vele malen om de associatie tussen geur en water te creëren (Figuur 6A, B). Zodra de muis leert om proeven te starten, gebruikt u de geautomatiseerde software om geuren af te geven.
- Train de muis om de geurnavigatietaak met twee rijstroken uit te voeren met behulp van de geautomatiseerde aangepaste software. Kies bij deze taak willekeurig een van de twee geurpoorten om geur af te geven en versterk de muis met water wanneer deze aankomt bij de watertuit waar de geurstof wordt afgegeven. Dit protocol gebruikte de geurstof isoamylacetaat verdund tot 1% in minerale olie.
OPMERKING: De muis voltooit een sessie van ongeveer 20 proeven met het navigeren van geurpluimen in ongeveer 40 minuten. De muis voert één sessie per dag uit. De getrainde muis bereikt aan het einde van de sessie een percentage correcte navigatie boven willekeurige keuze (> 65% juiste keuzes). De muis moet na 3 tot 5 trainingssessies het criterium van > 65% juiste keuzes behalen op de geurnavigatietaak met twee rijstroken.
6. Epifluorescentie-opname van een vrij bewegende muis in de geurarena
OPMERKING: De methode beschrijft het registreren van de neuronale activiteit van stratum pyramidale (SP)-cellen in dorsaal CA1 door beeldvorming van de genetisch gecodeerde calciumsensor GCaMP6f die tot expressie wordt gebracht in Thy1-muizen9 door middel van breedveldminiscoopbeeldvorming tijdens de navigatietaak met twee tuiten (aanvullende film 1 en aanvullende film 2). Een typische beeldvormingssessie duurt 40 minuten, waardoor de muis ongeveer 20 proeven met geurnavigatie kan voltooien. Deze techniek registreert een muis gedurende enkele maanden.
- Kop bevestig de muis, plaats de miniscoop op de bovenkant van de grondplaat met behulp van de micromanipulator en draai de stelschroef vast.
- Pas de electrowetting-lens aan om het optimale brandpuntsvlak te vinden met het grootste aantal cellen met de hoogste fluorescentie-intensiteit.
- Pas het vermogen van de miniscoop aan om het optimale dynamische bereik te verkrijgen met een hoge signaal-ruisverhouding zonder verzadiging. Bereik dit door dorsaal CA1 in beeldvorming te brengen in Thy1-GCaMP6f-muizen met een miniscoopvermogen van ongeveer 30% bij een acquisitiesnelheid van 30 Hz.
- Laat de muis los in de geurarena met de miniscoop bevestigd aan de grondplaat.
- Begin met acquisitie met de interfacekaart om de transistor-transistor logica (TTL)-uitvoer van de digitale camera aan de bovenkant van de arena en het TTL-signaal van de miniscoop op te nemen voor latere synchronisatie tussen gedrags- en GCaMP6f-videoframes. De digitale camera neemt op met 60 Hz en de miniscoop neemt op met 30 Hz.
- Begin met het opnemen van de miniscoop en gedragsfilms en schakel de geautomatiseerde software in voor twee navigatietaken voor spuitgeur.
7. Voorverwerking van gegevens
OPMERKING: Deze methode maakt gebruik van een MATLAB-pijplijn om de gegevens te verwerken. De code is beschikbaar op GitHub (Synchronisatiesoftware, Materiaalopgave). NoRMCorre31 wordt gebruikt voor bewegingscorrectie en EXTRACT32 wordt gebruikt om de ROI's te vinden met in de tijd variërende fluorescentiesignalen die worden gerapporteerd als veranderingen in fluorescentie genormaliseerd door fluorescentie tussen calciumtransiënten (δF/F0).
- Synchroniseer de metadata van de geurarena, de frames van de digitale camera en de miniscoopframes met behulp van de synchronisatiesignalen die zijn opgenomen door de interfacekaart door de MATLAB-code Synchronize_Files_JOVE.m uit te voeren, beschikbaar op GitHub.
- Voer bewegingscorrectie uit van de gesynchroniseerde miniscoopframes met behulp van NoRMCorre (Motion Correction Software, Table of Materials).
- Vind de ROI's met in de tijd variërende δF/F0-signalen met behulp van EXTRACT (ROI Extraction Software, Table of Materials).
- Scheid de gegevens in proeven (synchronisatiesoftware, materiaaltabel).
- Label elke proef als een treffer of een misser op basis van respectievelijk het juiste of verkeerde navigatiegedrag van de muis.
- Gebruik Behavior Ensemble and Neural Trajectory Observatory (BENTO)33 om het gedrag en de ROI's van elke afzonderlijke studie te visualiseren (Figuur 7A, B en aanvullende film 3).
8. Gegevensanalyse - Ruimtelijke positie decoderen op basis van hersensignalen
OPMERKING: Deze methode maakt gebruik van machine learning om de X- en Y-posities van de muis in de arena te decoderen uit de dCA1 ROI's7. De MATLAB-code is beschikbaar (Decoding Brain Signals Software, Table of Materials) op https://github.com/restrepd/drgMiniscope.
- Voer het EXTRACT.mat-uitvoerbestand en het metagegevensbestand van de geurarena in de software drgDecodeOdorArenav2.m. De GitHub-opslagplaats biedt deze twee bestanden als voorbeeld (synchronisatiesoftware, materiaaltabel):
dFF_file='20220804_FCM22_withodor_miniscope_sync
_L1andL4_ncorre_ext.mat';
arena_file='20220804_FCM22withodor_odorarena_L1
andL4_sync.mat";
OPMERKING: drgDecodeOdorArenav2.m maakt een dataset die wordt gedeeld door gegevens binnen de proef met de ROI-signalen en metadata (X- en Y-posities van de muis, locatie van de geurtuit, waterafgifte, enz.) voor elke proef. De code analyseert ook de decodering voor gegevens tussen proeven. De code gebruikt fitrnet om een kunstmatig neuraal netwerk te trainen met de δF/F0-gegevens voor alle ROI's voor alle proeven op één na om X- en Y-posities te voorspellen en de positie van de weggelaten proef te voorspellen met behulp van een procedure om één keer weg te laten. - Het neurale netwerk retourneert de X- en Y-posities als uitvoer. Gebruik het getrainde neurale netwerk om voorspellingen te doen. Input liet proeven weg die niet werden gebruikt om het netwerk te trainen om voorspellingen te doen van de X- en Y-posities van de muis in de arena op basis van de ROI's (Figuur 8A, B).
Resultaten
Door deze procedure te gebruiken, kunnen dCA1 GCaMP6f-fluorescentietransiënten worden gevisualiseerd en geregistreerd bij muizen die door de geurarena navigeren om de bron van geurstoffen te vinden (Figuur 6A,B, Aanvullende film 1 en Aanvullende film 2). De fluorescentiebeelden worden in beweging gecorrigeerd met NoRMCorre en EXTRACT wordt gebruikt om de ROI's te extraheren. Bovendien maakt opname met een interfacekaart het mogelijk om de δF/F0-signalen van de ROI's te synchroniseren met geur- en waterafgiftegebeurtenissen in de geurarena (Figuur 7A), evenals met beweging van de muis in de geurarena (Figuur 7B en aanvullende film 3). Het representatieve resultaat van de muis die door de geurpluim navigeert, omvat een groot aantal calciumtransiënten tijdens de taak (Figuur 7A,B). Bovendien is het mogelijk om te inspecteren hoe de calciumreacties zijn afgestemd op de aanwezigheid van geur en waterbeloning (Figuur 7A). De visualisatie van afzonderlijke onderzoeken met BENTO geeft informatie over de calciumrespons in verschillende stadia van het onderzoek, inclusief het starten van de proef, beslissen, navigeren, drinken en terugkeren naar de achterkant van de arena (Figuur 7B). De methode leverde waardevolle inzichten op over het verband tussen CA1-calciumresponsen en het gedrag van muizen tijdens een geurgerichte navigatietaak.
De PID-opnames kunnen cruciale informatie geven over de geurpluim en de luchtsnelheid van de pluim. Het representatieve resultaat toont een toename van de PID-respons na het openen van de klep om de geurpluim in de geurarena te laten ontsnappen (Figuur 5A). Bovendien levert het protocol het decoderen van de X- en Y-posities van de muis uit de δF/F0-signalen van de dCA1 ROI's (Figuur 8). Deze techniek voorspelt de ruimtelijke locatie van de muis tijdens de geurpluimnavigatietaak op basis van de CA1-reacties, wat relevant is om beter te begrijpen hoe de CA1-neuronen geur en ruimtelijke informatie verwerken. Het decoderen van het traject van de muis uit calciumsignalen van het neuronale ensemble in dCA1 is belangrijk omdat het laat zien hoe neuronen in dorsaal CA1 een cognitieve kaart van geurstof en ruimtelijke informatie vertegenwoordigen om de complexe taak van geurpluimnavigatie uit te voeren. De methode is uitgebreid naar verschillende ROI's die zich uitsluitend gedragen als plaatscellen en andere cellen die reageren op de geurprikkel. Succesvolle decodering van het traject van de muis uit neuronale ensemblesignalen kan worden bevestigd door de sterke correlatie tussen de decoderingsvoorspelling en de ware X- en Y-posities van de muis.

Figuur 1: Studiepijplijn. (A) De stereotactische chirurgie bestaat uit het implanteren van een GRIN-lens in de CA1-laag van de hippocampus en een hoofdplaat op de schedel voor het bevestigen van het hoofd van de muis. (B) Een grondplaat wordt op de bovenkant van de GRIN-lens geplaatst om optisch toegang te krijgen tot de fluorescentie van de CA1-neuronen met een miniscoop. (C) De muis is getraind op de navigatietaak van de geurpluim. (D) Vrij bewegende opname van het muisgedrag en CA1-neuronen die door de geurpluim navigeren. Klik hier om een grotere versie van deze figuur te bekijken.

Figuur 2: Stereotactische chirurgie. (A) Plaats de verdoofde muis in het stereotactische apparaat. Pas het anesthesieniveau dienovereenkomstig aan tussen 2 en 3% met de knijpende pootreflexrespons (B) Scheer het haar boven het hoofd. (C) Boor voorzichtig een kleine permanente deuk met een boor om een permanente deuk te maken op de bovenkant van de doellocatie. (D) Gebruik de tandboor om een cirkelvormige perforatie met een diameter van 1,5 mm te openen om de implantatie van een GRIN-lens met een diameter van 1 mm en een lengte van 4 mm in de hersenen mogelijk te maken. (E) Sluit de GRIN-lenshouder aan op de micromanipulator en zet de aspirator aan die is aangesloten op de pipet om de GRIN-lens vast te houden. (F) Implanteer de GRIN-lens langzaam in de cortex totdat deze een diepte van -1,25 mm onder dura matter bereikt. (G) Illustratieve postmortale vaste kop met de hoofdplaat en grondplaat die met de geïmplanteerde GRIN-lens op de schedel zijn gecementeerd. (H) Postmortale CT-scan van het hoofd ter illustratie van de hoofdstang aan de bovenkant van de schedel en de GRIN-lens die in de schedel is geïmplanteerd. (I) Ontwerp van de kopplaat om de kop van de muis vast te zetten. Het dier in deze afbeelding is niet gedrapeerd om een betere anatomische visualisatie mogelijk te maken. Klik hier om een grotere versie van deze figuur te bekijken.
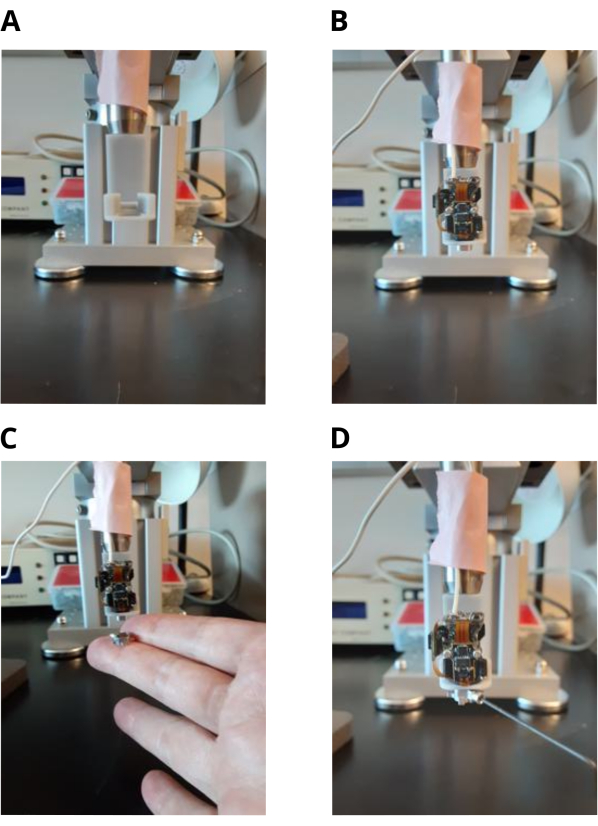
Afbeelding 3: Plaatsing van de miniscoop-basisplaat. (A) 3D-geprinte miniscoophouder gekoppeld aan een micromanipulator. (B) Miniscoop bevestigd aan de houder. (C) De grondplaat aan de miniscoop bevestigen. (D) Aandraaien van de stelschroef voor het bevestigen van de grondplaat aan de miniscoop. De stelschroef wordt losgemaakt na het cementeren van de grondplaat aan de muizenschedel. Klik hier om een grotere versie van deze figuur te bekijken.

Figuur 4. Bouw van de geurarena. (A) Geur arena transparante kamer. Er is een top digitale camera voor het vastleggen van het muisgedrag. (B) Stappenmotoren gekoppeld aan spuiten regelen de waterafgifte om de muis te belonen. (C) Zicht vanaf de binnenkant van de geurarena met een honingraatstructuur die wordt gebruikt om een laminaire stroming en vier geurafgiftelijnen te verkrijgen. (D) Geurafgiftesysteem, inclusief buizen, kleppen en geurflesjes gezien vanaf de buitenkant van de geurarena. Klik hier om een grotere versie van deze figuur te bekijken.

Figuur 5: Registratie van de geurpluim. (A) Registratie van de geurpluim met de foto-ionisatiedetector (PID). Gemiddelde (vet blauw)±standaarddeviatie (lichtblauw) van vijf PID-sporen van een geurpluim die zich voortplant met 4,23 cm/s in de geurarena. Een geurbron op 2 cm van de vloer van de geurarena. De sensorkop van de PID levert een spanningssignaal voor de gasconcentratie van de geurpluim. (B) Laserregistratie van de geurpluim met onbegrensde stroming bij 20 cm/s. Klik hier om een grotere versie van deze figuur te bekijken.

Figuur 6: Gedragstraining bij muizen. (A) Muis leert navigeren naar een geurpluim die op de rechterrijstrook wordt vrijgegeven. De muis leert een proef te starten door naar de achterkant van de geurarena te gaan, een kant te kiezen om naar de geurpluim te navigeren en een waterbeloning te drinken. (B) Muis leert navigeren naar een geurpluim die op de linkerrijstrook wordt vrijgegeven. De muis wordt beloond met geur als hij naar de juiste rijstrook navigeert. Klik hier om een grotere versie van deze figuur te bekijken.

Figuur 7: Voorverwerking van de gegevens. (A) Calciumsporen gesynchroniseerd met de geurarena-evenementen voor veel proeven. Elke afzonderlijke proef begint met de geurafgifte in rood en de beloonde proeven eindigen met een waterafgiftepuls in blauw. De δF/F0 (eenheidsloze) calciumsporen voor elke ROI worden in het zwart weergegeven. Elke regel geeft een ROI aan. Een interfacekaart wordt gebruikt voor het opnemen van de TTL-uitgangen van de bovenste camera op de geurarena en de miniscoopcamera voor het synchroniseren van de frames. NorMCorre wordt gebruikt voor het corrigeren van de bewegingsruis van de miniscoopframes en EXTRACT wordt gebruikt om de ROI's te vinden en de δF/F0-calciumsporen te extraheren. (B) Representatieve enkele proef van een muis die door een pluim navigeert. De gelijktijdige visualisatie van het gesynchroniseerde gedrag (linkerpaneel) en δF/F0-calciumsporen (rechterpaneel) van elke ROI van een enkele studie wordt waargenomen met BENTO. Klik hier om een grotere versie van deze figuur te bekijken.
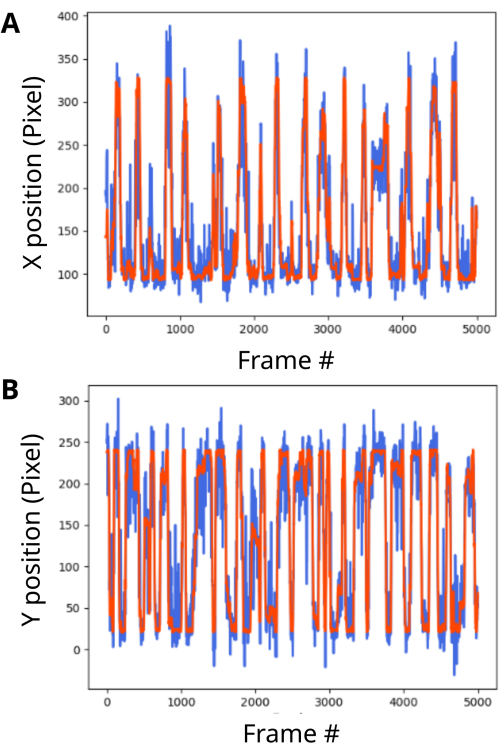
Figuur 8. Het decoderen van de positie van de muis aan de hand van de CA1-signalen. Het decoderen van de X- en Y-positie van de muis uit de CA1 ROI's. De decoderingsvoorspelling wordt weergegeven in blauw en de ware positie van de muisgrond wordt weergegeven in rood. De voorspelde sporen zijn sterk gecorreleerd met de grondwaarheid. (A) Het decoderen van de X-posities uit de ROI's (Pearson-correlatiecoëfficiënt = 0,88). (B) Het decoderen van de Y-posities uit de ROI's (Pearson-correlatiecoëfficiënt = 0,88). Klik hier om een grotere versie van deze figuur te bekijken.
Aanvullende film 1: Representatief voorbeeld van gesynchroniseerde gedrags- en miniscoopframes van een muis die naar een geurpluim op de linkerrijstrook navigeert. (A) Gedragsframes van een muis die een miniscoop draagt en in de geurarena navigeert. (B) Miniscoopframes van de muis met de ruwe calciumtransiënten die door de GRIN-lens zijn geregistreerd. Klik hier om deze film te downloaden.
Aanvullende film 2: Representatief voorbeeld van gesynchroniseerde gedrags- en miniscoopframes van een muis die naar een geurpluim op de rechterrijstrook navigeert. (A) Gedragsframes van een muis die een miniscoop draagt en in de geurarena navigeert. (B) Miniscoopframes van de muis met de ruwe calciumtransiënten die door de GRIN-lens zijn geregistreerd. Klik hier om deze film te downloaden.
Aanvullende film 3: BENTO-weergave van de verwerkte gegevens van muisgedrag en hersensignalen. Linkerpaneel: de muis navigeert naar de rechterrijstrook in de arena. De gedragsannotaties worden in verschillende kleuren weergegeven. Rechterpaneel: δF/F0 calciumsignalen van de muis die navigeert. Klik hier om deze film te downloaden.
Aanvullend dossier 1: NoseconeRender.png. Bestand voor de 3D-geprinte neuskegel om isofluraan-anesthesie uit te voeren. Klik hier om dit bestand te downloaden.
Aanvullend dossier 2: HeadbarRender.png. Vijl voor de hoofdstang voor het bevestigen van de muis. Klik hier om dit bestand te downloaden.
Aanvullend dossier 3: HeadbarTechnicalDrawing.png. Vijl voor de hoofdstang voor het bevestigen van de muis. Klik hier om dit bestand te downloaden.
Aanvullend dossier 4: ArenaFig_Draft2.tiff. Gedetailleerde lay-out van de geurarena. Klik hier om dit bestand te downloaden.
Discussie
Dit protocol schetst nauwgezet de stappen om plaatscellen en geurgevoelige cellen vast te leggen in het dCA1-gebied van de hippocampus van muizen die door een geurpluim navigeren. De kritieke stappen in het protocol omvatten stereotactische chirurgie, plaatsing van de miniscoop-grondplaat, constructie van het geurgebied, het controleren van de pluim in de geurarena, gedragstraining, miniscoopopname van de vrij bewegende muis, gegevensvoorverwerking en gegevensanalyse. Bovendien legt het protocol het proces uit van het decoderen van het muistraject van de dCA1-opnames.
Een cruciale stap bij stereotactische chirurgie is het volgen van de coördinaten ten opzichte van het bregma om de GRIN-lens op de juiste locatie te plaatsen. Een beperking van de methode is de vertraging tussen de operatie en de tijd om te beginnen met het waarnemen van GCaMP6f-signalen, wat 2-4 weken kan duren. De muis zou na deze kritieke periode klaar moeten zijn voor gebruik. Een verschil tussen het huidige protocol en eerdere protocollen 24,25,26,27 is het gebruik van Thy1-GCaMP6f-muizen die al GCaMP6f tot expressie brengen in CA1 in plaats van het AAV-GCaMP6f-virus in de hippocampus te injecteren. Het bespaart tijd tijdens de operatie en vereist geen wachttijd voor de expressie van het AAV-virus in de hersenen. Bovendien aspireert dit protocol de hersenen niet en gebruikt het isofluraan in plaats van ketamine/xylazine, wat zorgt voor een betere controle van de dosis om overdoses te voorkomen. Een beperking van de methode is de optische aberratie van de GRIN-lens, die het gezichtsveld beperkt. Een cruciale stap voor de plaatsing van de baseplate is om de electrowetting-lens in het midden te houden om te voorkomen dat de Z-plaat wordt beperkt bij het afstellen van de Z-plaat na het cementeren van de baseplate op de kop. Een beperking van de constructie van de geurarena is de complexiteit van het systeem, die enkele maanden kan duren en mogelijk de hulp van een ingenieur vereist. Een beperking van de gedragstraining is dat muizen de ene kant van de geurarena kunnen verkiezen boven de andere. Een manier om dit probleem op te lossen, is door proeven af te wisselen en de muis te belonen voor het navigeren naar de linker- en rechterrijstrook.
Een cruciale stap voor het controleren van de pluim is om de PID-naald op één lijn te houden met de geurbron om het pad van de pluim te detecteren. Een cruciale stap bij het opnemen van een vrij bewegende muis in de miniscoop is ervoor te zorgen dat de mini-coaxdraad niet in de knoop raakt tijdens de taak, wat kan worden voorkomen met een commutator. Heliumballonnen kunnen worden gebruikt om te voorkomen dat de mini-coaxdraad voor de muis komt. Het is van cruciaal belang voor de gegevensvoorverwerking om de TTL-pulsen van de digitale topcamera van de geurarena en de miniscoopcamera te synchroniseren. Voor de EXTRACT-procedure wordt aanbevolen om niet-negatieve verwerking te gebruiken om de ROI's en δF/F0-signalen beter te extraheren. EXTRACT levert een visuele inspectie van de sporen voor elke ROI om slechte uit te sluiten. Het is van cruciaal belang om de X- en Y-posities van de muis te decoderen uit de ROI's om een grote dataset met honderden tijdperken te hebben voor een betere training van het kunstmatige neurale netwerk.
Het belang van deze vrij bewegende opnamemethode ten opzichte van bestaande head-fixed methoden is het bestuderen van het gedrag van de muis in een ethologisch relevante context met de juiste hoofdbeweging voor het navigeren door een complexe geurpluim. Deze methode is toepasbaar om de dynamische rol van dCA1-neuronen in de navigatie van complexe geurstoffen te onderzoeken. Bovendien is de procedure niet beperkt tot hippocampus of reukzin. Andere mogelijke toepassingen van de techniek zijn onder meer het bestuderen van de rol van verschillende hersengebieden en sensorische modaliteiten, inclusief mogelijke toepassingen in visuele navigatie door LED's te gebruiken om de beloonde rijstroken aan te geven. Bovendien kan deze methode mogelijk worden toegepast in real-time closed-loop experimenten waarbij het decoderen van neuraal calcium uit de populatie neurostimulatie of sensorische feedback activeert 20,34,35,36.
Openbaarmakingen
De auteurs verklaren geen belangenconflict.
Dankbetuigingen
Dit onderzoek werd ondersteund door de Amerikaanse National Institutes of Health (NIH UF1 NS116241 en NIH R01 DC000566) en de National Science Foundation (NSF BCS-1926676). De auteurs bedanken Andrew Scallon voor zijn hulp bij het opzetten van de Odor Arena-kamer.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Arduino Micro | Arduino | Micro | |
| Biocompatible Methacrylate Resin | Parkell | S380 | C&B-Metabond Adhesive Luting Cement |
| Decoding Brain Signals Software | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Dental Drill | Osada | LHP-6 | AZ210015 |
| Dental Drill Box | Osada | XL-230 | 30000 rotations per minute |
| Digital stereotaxic instrument | Stoelting | 51730D | Mouse Stereotaxic Instument, #51904 Digital Manipulator Arm, 3-Axes, Add-On, LEFT |
| Drill Bit | FST Fine Science Tools | 19007-05 | Tip diameter 0.5 mm |
| Fast Digital Camera | Edmund Optics | BFS-U3-63S4C | FLIR Blackfly S |
| Focal Lens | Edmund Optics | C-Series | 3.5 mm |
| GRIN lens | Inscopix | 1050-004595 | 1 mm diameter and 4 mm length |
| GRIN lens Holder | UCLA | http://miniscope.org/index.php/Surgery_Protocol | |
| Liquid Tissue Adhesive | 3M | 1469C | Vetbond Tissue Adhesive |
| Low-Flow Anesthesia System for Mice | Kent Scientific Corporation | SomnoSuite | https://www.kentscientific.com/products/somnosuite/ |
| Low Toxicity Silicone Adhesive | WPI – World Precision Instruments | Kwik-sil | |
| miniPID Controller | ASI – Aurora Scientific Inc. | Model 200B | Fast-Response Miniature Photo-Ionization Detector |
| Miniscope V4 Holder | UCLA | NA | https://github.com/Aharoni-Lab/Miniscope-v4/tree/master/Miniscope-v4-Holder |
| Miniscope V4 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4 |
| Miniscope Base Plate V2 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4-base-plates-variant-2-pack-of-10 |
| Miniscope DAQ-QT software | UCLA | https://github.com/Aharoni-Lab/Miniscope-DAQ-QT-Software/wiki | |
| Motion Correction Software | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Odor Arena Hardware | Custom Made | 3D Model | https://www.dropbox.com/scl/fo/lwtpqysnpzis32mhrx3cd/ADomsxyhxu42sqDmTBl2O6k?rlkey=b3l4809eradundt5l3iz0gq74& dl=0 |
| Odor Arena Software | CUAnschutz | https://github.com/wryanw/odorarena | |
| Odorant Isoamyl Acetate | Aldrich Chemical Co | 06422AX | Diluted at 1% in odorless mineral oil |
| RHD USB Interface Board | Intan Technologies | C3100 | Product discontinued. Alternatively use another equivalent board. |
| ROI Extraction Software | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Sutter Micromanipulator | Sutter Instrument Company | MP-285 | |
| Synchronization Software | CU Anschutz | https://github.com/fsimoesdesouza/Synchronization | |
| Thy1-GCaMP6f mice | Jackson Laboratory | IMSR_JAX 028281 | C57BL/6J-Tg(Thy1-GCaMP6f)GP5.12Dkim/J) |
Referenties
- Adoff, M. D., Climer, J. R., Davoudi, H., Marvin, J. S., Looger, L. L., Dombeck, D. A. The functional organization of excitatory synaptic input to place cells. Nat Commun. 12 (1), 3558(2021).
- Radvansky, B. A., Oh, J. Y., Climer, J. R., Dombeck, D. A. Behavior determines the hippocampal spatial mapping of a multisensory environment. Cell Rep. 36 (5), 109444(2021).
- Lewis, S. M., et al. Plume dynamics structure the spatiotemporal activity of mitral/tufted cell networks in the mouse olfactory bulb. Front Cell Neurosci. 15, 633757(2021).
- Findley, T. M., et al. Sniff-synchronized, gradient-guided olfactory search by freely moving mice. ELife. 10, e58523(2021).
- Gire, D. H., Kapoor, V., Arrighi-Allisan, A., Seminara, A., Murthy, V. N. Mice develop efficient strategies for foraging and navigation using complex natural stimuli. Curr Biol. 26 (10), 1261-1273 (2016).
- Liu, A., Papale, A. E., Hengenius, J., Patel, K., Ermentrout, B., Urban, N. N. Mouse navigation strategies for odor source localization. Front Neurosci. 14, 218(2020).
- Tariq, M. F., et al. Using head-mounted ethanol sensors to monitor olfactory information and determine behavioral changes associated with ethanol-plume contact during mouse odor-guided navigation. eNeuro. 8 (1), (2021).
- Rigolli, N., Reddy, G., Seminara, A., Vergassola, M. Alternation emerges as a multi-modal strategy for turbulent odor navigation. ELife. (11), e76989(2022).
- Ma, M., et al. Sequential activity of CA1 hippocampal cells constitutes a temporal memory map for associative learning in mice. Curr Biol. 34 (4), 841-854 (2024).
- Aharoni, D., Khakh, B. S., Silva, A. J., Golshani, P. All the light that we can see: a new era in miniaturized microscopy. Nat Methods. 16 (1), 11-13 (2019).
- Aharoni, D., Hoogland, T. M. Circuit investigations with open-source miniaturized microscopes: Past, present and future. Front Cell Neurosci. 13, 141(2019).
- Flusberg, B. A., et al. High-speed, miniaturized fluorescence microscopy in freely moving mice. Nat Methods. 5 (11), 935-938 (2008).
- Connor, E. G., McHugh, M. K., Crimaldi, J. P. Quantification of airborne odor plumes using planar laser-induced fluorescence. Exp Fluids. 59 (9), 137(2018).
- Gumaste, A., et al. A Comparison between mouse, in silico, and robot odor plume navigation reveals advantages of mouse odor tracking. eNeuro. 7 (1), (2020).
- Gumaste, A., et al. Behavioral discrimination and olfactory bulb encoding of odor plume intermittency. ELife. 13, e85303(2024).
- Marin, A. C., Schaefer, A. T., Ackels, T. Spatial information from the odour environment in mammalian olfaction. Cell Tissue Res. 383 (1), 473-483 (2021).
- Eichenbaum, H. The role of the hippocampus in navigation is memory. J Neurophysiol. 117 (4), 1785-1796 (2017).
- Dombeck, D. A., Harvey, C. D., Tian, L., Looger, L. L., Tank, D. W. Functional imaging of hippocampal place cells at cellular resolution during virtual navigation. Nat Neurosci. 13 (11), 1433-1440 (2010).
- Wirtshafter, H. S., Disterhoft, J. F. In vivo multi-day calcium imaging of CA1 hippocampus in freely moving rats reveals a high preponderance of place cells with consistent place fields. J Neurosci. 42 (22), 4538-4554 (2022).
- Mizuta, K., Sato, M. Multiphoton imaging of hippocampal neural circuits: techniques and biological insights into region-, cell-type-, and pathway-specific functions. Neurophotonics. 11 (3), 033406(2024).
- Radvansky, B. A., Dombeck, D. A. An olfactory virtual reality system for mice. Nat Commun. 9 (1), 839(2018).
- Almeida-Santos, A. F., et al. Social isolation impairs the persistence of social recognition memory by disturbing the glutamatergic tonus and the olfactory bulb-dorsal hippocampus coupling. Sci Rep. 9 (1), 473(2019).
- Dana, H., et al. Thy1-GCaMP6 transgenic mice for neuronal population imaging in vivo. PLoS One. 9 (9), e108697(2014).
- Thapa, R., Liang, B., Liu, R., Li, Y. Stereotaxic viral injection and gradient-index lens implantation for deep brain in vivo calcium imaging. J Vis Exp. (176), e63049(2021).
- Hsiao, Y. -T., Wang, A. Y. -C., Lee, T. -Y., Chang, C. -Y. Using baseplating and a miniscope preanchored with an objective lens for calcium transient research in mice. J Vis Exp. (172), e62611(2021).
- Zhang, L., et al. Miniscope GRIN lens system for calcium imaging of neuronal activity from deep brain structures in behaving animals. Curr Protoc Neurosci. 86 (1), e56(2019).
- Guo, D., Gürkan Özer, A., Uusisaari, M. Y. In vivo calcium imaging in mouse inferior olive. J Vis Exp. (172), e62222(2021).
- Yun, M., Shin, J., Jung, M. W. Protocol for calcium imaging of dorsal and ventral CA1 neurons in head-fixed mice. STAR Protoc. 4 (3), 102439(2023).
- Yun, M., Hwang, J. Y., Jung, M. W. Septotemporal variations in hippocampal value and outcome processing. Cell Rep. 42 (2), 112094(2023).
- Sheffield, M. E. J., Dombeck, D. A. Calcium transient prevalence across the dendritic arbour predicts place field properties. Nature. 517 (7533), 200-204 (2015).
- Pnevmatikakis, E. A., Giovannucci, A. NoRMCorre: An online algorithm for piecewise rigid motion correction of calcium imaging data. J Neurosci Methods. 291, 83-94 (2017).
- Inan, H., et al. Fast and statistically robust cell extraction from large-scale neural calcium imaging datasets. bioRxiv. , (2021).
- Segalin, C., et al. The mouse action recognition system (MARS) software pipeline for automated analysis of social behaviors in mice. ELife. 10, e63720(2021).
- Chen, Z., et al. A hardware system for real-time decoding of in vivo calcium imaging data. ELife. (12), e78344(2023).
- Xue, F., et al. Multi-region calcium imaging in freely behaving mice with ultra-compact head-mounted fluorescence microscopes. Natl Sci Rev. 11 (1), nwad294(2024).
- Tabourin, L., Bretzner, F., Galstian, T. Towards a mini-endoscope design with spatially selective excitation and imaging. Biomed Opt Express. 15 (3), 1750-1760 (2024).
Herprints en machtigingen
