Deze in vitro studie vergeleek vier statische chirurgische geleideontwerpen en dynamische navigatie voor het plaatsen van onderkaakimplantaten met vrije eind. Progressieve aanpassingen aan het geleidingsontwerp verminderden de meeste plaatsingsafwijkingen, terwijl dynamische navigatie geselecteerde voordelen liet zien in hoek- en apicale controle op de distale #37-locatie.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Onderzoeksartikel
In vitro Evaluatie van digitaal ontworpen chirurgische gidsen voor vrij-end mandibulaire implantaten: nauwkeurigheid en stabiliteit van niet-kruisboogontwerpen
In dit artikel
Samenvatting
Samenvatting
Digitale chirurgische geleiders worden veel gebruikt in implantaattandheelkunde, maar het plaatsen van implantaat in mandibulaire vrije delen blijft uitdagend omdat de ondersteuning van de distale tanden beperkt is en geleidingsverplaatsing kan optreden tijdens het boren. Deze in vitro studie evalueerde de plaatsingsnauwkeurigheid en stabiliteit van vier digitaal ontworpen statische chirurgische geleideconfiguraties en vergeleek statische computerondersteunde implantaatchirurgie met dynamische navigatie in een gestandaardiseerd mandibulair distale extensieharsmodel. Een gedeeltelijk edentulous mandibulair model met implantaatplaatsen #36 en #37 werd gegenereerd uit intraorale scan- en cone-beam computertomografiegegevens. Vier statische geleiderontwerpen werden getest: een conventionele unilaterale cross-boog tandondersteunde geleider (GT I), twee compacte niet-kruisbooggeleiders met verschillende ondersteunende tandconfiguraties (GT II en GT III), en een niet-kruisbooggeleider met distale microschroeffixatie (GT IV). Postoperatieve scangegevens werden op het virtuele plan gelegd om hoek-, coronale, apicale, diepte- en laterale afwijkingen te kwantificeren. Progressieve aanpassing van GT I naar GT IV verminderde de meeste hoek- en lineaire afwijkingen op beide implantaatplaatsen. GT IV vertoonde de laagste hoekafwijking en een gunstig algemeen nauwkeurigheids- en stabiliteitsprofiel in de meeste vergelijkingen, hoewel GT III een iets lagere apicale driedimensionale afwijking liet zien op locatie #37. In de statisch-tegen-dynamische vergelijking toonde dynamische navigatie locatie-specifieke voordelen in hoekafwijking en apicale globale afwijking op #37, terwijl statische navigatie vergelijkbare of betere waarden liet zien voor verschillende metingen bij #36. De vergelijking met gecombineerde locaties ondersteunde geen uniforme superioriteit van beide modaliteiten. Deze bevindingen geven aan dat de configuratie van gids-ondersteuning en distale stabilisatie invloed hebben op de nauwkeurigheid van plaatsing en de stabiliteit van de leiding in een mandibulair model van vrij eindhars. Klinische validatie is vereist voordat routinematige behandelaanbevelingen kunnen worden gedaan.
Inleiding
Tandheelkundige implantaatrestauratie is een gevestigde behandelingsoptie geworden voor gedeeltelijk en volledig tandverlies, en de nauwkeurigheid van implantaatplaatsing blijft een belangrijke factor voor de pasvorm van de prothese, de veiligheid van het peri-implantaat en de langetermijnfunctionele resultaten1. De ontwikkeling van conestraal-computertomografie (CBCT), intraorale scanning, driedimensionale planning en additive manufacturing heeft het bredere gebruik van computerondersteunde implantaatchirurgie (CAIS) in de klinische implantologieondersteund 2,3. Door radiografische en oppervlaktescangegevens te integreren, maken statische chirurgische gidsen het mogelijk om de geplande implantaatpositie over te dragen naar het operatieve veld, wat verbeterde controle biedt over boorrichting, diepte en driedimensionale implantaatplaatsing4.
Momenteel worden twee hoofdvormen van CAIS gebruikt: statische computerondersteunde implantaatchirurgie (S-CAIS) en dynamische navigatie. Statische gidsen worden veel gebruikt omdat ze relatief toegankelijk zijn, geen realtime tracking vereisen en met beperkte aanpassingen aan de chirurgische workflow in routinematige implantaatprocedureskunnen worden opgenomen. Dynamische navigatie daarentegen biedt realtime visuele feedback over boorpositie en hoek, waardoor de operator de baan kan aanpassen tijdens osteotomievoorbereiding6. Recente systematische reviews hebben gunstige nauwkeurigheid gerapporteerd voor zowel statische als dynamische benaderingen, hoewel geen van beide technieken plaatsingsafwijking volledig elimineert, vooral in anatomisch beperkte locaties of gebieden met beperkte ondersteuning7. Prospectief klinisch bewijs suggereert ook dat gecombineerde statische en dynamische ondersteuning nuttig kan zijn in geselecteerde complexe gevallen, maar het relatieve voordeel van dynamische feedback hangt af van anatomische locatie, operatorcontrole, registratienauwkeurigheid en de stabiliteit van het basislijnontwerp8.
Ondanks deze digitale vooruitgang blijft de nauwkeurigheid van statische geleiders sterk beïnvloed door het type steun, de geometrie van de geleider, de mouwtolerantie, de druknauwkeurigheid en de stabiliteit van de zitplaatsen binnen de operatie. Tandondersteunde geleiders vertonen over het algemeen een gunstige nauwkeurigheid wanneer stabiele zitplaatsen worden bereikt, maar de vrije delen van de onderkaak blijven mechanisch uitdagend omdat het ontbreken van distale tandondersteuning geleidingsrotatie of verticale verplaatsing tijdens boren9 mogelijk maakt. Dit probleem kan worden begrepen als cantilever-gerelateerde instabiliteit, waarbij een unilaterale distale extensiegeleider wordt blootgesteld aan rotatiekrachten rond de overige ondersteunende tanden. Zelfs kleine zitfouten kunnen in het apicale gebied worden versterkt, wat leidt tot hoekige, coronale, apikale, diepte- of laterale afwijkingvan 10.
Er zijn verschillende ontwerpstrategieën voorgesteld om de stabiliteit van de vrije geleiding te verbeteren, waaronder het vergroten van het aantal ondersteunende tanden, het verlengen van de geleidingsbasis, het vergroten van het occlusale ondersteuningsgebied, het gebruik van kruisboogstabilisatie of het toevoegen van hulpfixatie-elementen11. Grote kruisbooggeleiders kunnen echter het zicht verminderen, de chirurgische toegang beperken, het plaatsen en verwijderen bemoeilijken en het hanteren aan stoel moeilijker maken. Mucosa-ondersteunde ontwerpen kunnen ook minder betrouwbaar zijn in gedeeltelijk edentuleuze achterste gebieden, omdat vervorming van zachte weefsels onvoorspelbare verplaatsing onder belasting12 kan veroorzaken. Deze beperkingen hebben interesse gestimuleerd in compacte niet-kruisboog-gidsontwerpen die lokale chirurgische toegang behouden en tegelijkertijd de weerstand tegen tillen, rotatie en distale microbeweging verbeteren.
In deze studie waren de compacte niet-kruisboogontwerpen niet bedoeld om een mechanisch vergrendelde ondersneden of snap-fit mechanisme te creëren. In plaats daarvan werd de aangepaste occlusale ondersteuningsgeometrie ontworpen om het lokale contact met occlusale fossae en cusphellingen van de overige achterste tanden te vergroten, waardoor de zitondersteuning verbeterd wordt zonder de geleider over de volledige boog te verlengen. Gerelateerde niet-kruisboogontwerpen die tandondersteunde retentie en schroefondersteunde stabilisatie bevatten, zijn eerder gerapporteerd. Daarom beweert de huidige studie niet een geheel nieuwe categorie chirurgische gids te introduceren. De bijdrage ligt in het evalueren, onder een gestandaardiseerd mandibulair free-end resin model, hoe stapsgewijze veranderingen in de configuratie van ondersteunende tanden en de fixatie van distale micro-schroef de nauwkeurigheid en geleidingsstabiliteit van implantaat beïnvloeden.
De opname van dynamisch CAIS in dezelfde experimentele setting zorgde voor een referentievergelijking voor realtime navigatie onder dezelfde mandibulaire distale extensieomstandigheden. De nauwkeurigheid van statische geleiding in vrije eindgebieden is sterk afhankelijk van de zitplaatsing, lokale ondersteuning, fabricagenauwkeurigheid en mechanische stabiliteit. Dynamische navigatie daarentegen is afhankelijk van registratie, kalibratie, realtime trajectmonitoring en de reactie van de operator tijdens de voorbereiding van de osteotomie. Door deze twee benaderingen binnen hetzelfde gestandaardiseerde model te vergelijken, kon de studie onderzoeken of dynamische feedback locatie- of metriekspecifieke nauwkeurigheidsverschillen veroorzaakte, vooral op de meer distale #37-locatie waar de instabiliteit van de gids groter werd verwacht. Deze vergelijking werd experimenteel gekoppeld aan de GT I-GT IV ontwerpanalyse door twee strategieën te evalueren voor het beheren van hetzelfde vrije-einde nauwkeurigheidsprobleem: mechanische stabilisatie via gidsontwerp en intraoperatieve correctie via navigatie.
Daarom evalueerde deze in vitro-studie vier statische chirurgische gidsontwerpen voor het plaatsen van onderkauwimplantaten met vrije eind: een conventionele cross-boog tandondersteunde gids, twee compacte niet-cross-arch gidsen met verschillende ondersteunende tandconfiguraties, en een niet-cross-arch geleider met distale microschroeffixatie. De nauwkeurigheid van implantaatplaatsing werd beoordeeld op locaties #36 en #37 met behulp van hoekdeviatie, coronale en apicale driedimensionale deviatie, dieptedeviatie en laterale deviatie. Statische CAIS en dynamische navigatie werden ook vergeleken op dezelfde implantaatlocaties om te bepalen of navigatie locatie- of metriek-specifieke verschillen produceerde onder dezelfde experimentele omstandigheden. De nulhypothese was dat er geen significante verschillen zouden zijn in nauwkeurigheid van implantaatplaatsing tussen de vier statische geleideontwerpen en geen significante verschillen tussen statische en dynamische CAIS op de mandibulaire vrije eindplaatsen.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
Het mandibulaire model werd gegenereerd uit geanonimiseerde intraorale scan- en cone-bundel computertomografiegegevens verkregen van één volwassen vrijwilliger. Het gebruik van beeldvormingsdata op mensbasis werd beoordeeld en goedgekeurd door de Human Research Ethics Committee van de Universiti Sains Malaysia (JEPeM-USM; USM/JEPeM/PP/23110816). Schriftelijke geïnformeerde toestemming werd verkregen van de vrijwilliger voor het gebruik van geanonimiseerde intraorale scan- en CBCT-gegevens voor de fabricage van in vitro modellen, het ontwerp van chirurgische gidsen en nauwkeurigheidsanalyse. Alle identificerende informatie werd verwijderd vóór de gegevensverwerking, en alleen geanonimiseerde STL- en DICOM-bestanden werden in het experiment gebruikt. De chemicaliën, reagentia en gereedschappen die in het protocol worden gebruikt, staan vermeld in de Materiaaltabel.
1. Studieontwerp
Deze in vitro experimentele studie evalueerde de plaatsingsnauwkeurigheid en mechanische stabiliteit van vier statische chirurgische geleideconfiguraties voor het plaatsen van onderkaakimplantaten met vrije eind en vergeleek statische computerondersteunde implantaatchirurgie met dynamische navigatie. Twee implantaatplaatsen werden onderzocht in de linker achterste onderkaak, overeenkomend met FDI #36 en #37. De algehele experimentele workflow wordt weergegeven in Figuur 1.
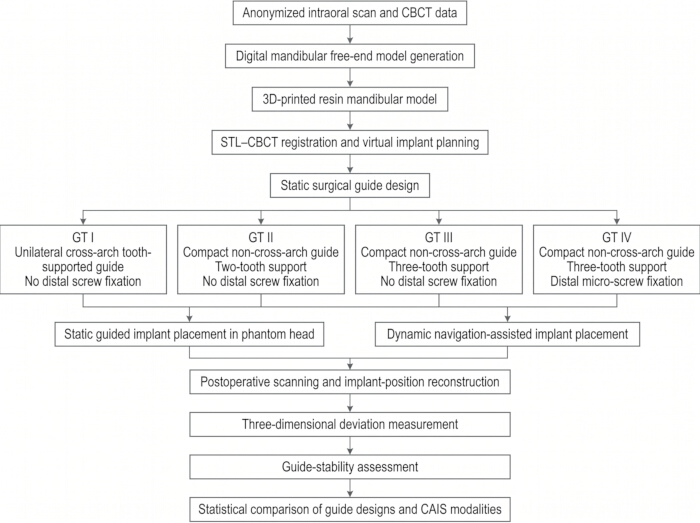
Figuur 1: Studieontwerp. Schematisch overzicht van de in vitro experimentele workflow, inclusief geanonimiseerde scangegevensverwerking, vervaardiging van harsmandibulaire modellen, STL–CBCT-registratie, virtuele implantaatplanning, ontwerp van statische gidsen, statische en dynamische plaatsing van CAIS-implantaat, meting van driedimensionale afwijkingen, beoordeling van gidsstabiliteit en statistische analyse. Klik hier om een grotere versie van deze figuur te bekijken.
Vier statische geleidingsontwerpen werden getest. GT I was een conventionele eenzijdige cross-arch tandgeleider en diende als besturingsontwerp. GT II was een compacte geleider zonder kruisboog, ondersteund door twee aangrenzende tanden. GT III was een compacte, niet-kruisbooggeleider die werd ondersteund door drie aangrenzende tanden. GT IV gebruikte dezelfde drie-tands niet-kruisboogondersteuningsconfiguratie als GT III en voegde distale microschroeffixatie toe in het vrije eindgebied.
Voor de statische versus dynamische CAIS-vergelijking gebruikte de statische CAIS-arm de GT I conventionele unilaterale cross-boog tandgeleider. GT I werd gekozen als statische vergelijker omdat het de conventionele, tandondersteunde statische geleiderconfiguratie vertegenwoordigde waarmee dynamische navigatie onder dezelfde onderkaak-distale extensieomstandigheden kon worden vergeleken. De GT I-GT IV-vergelijking werd behandeld als een apart optimalisatie-experiment tussen gidsen en ontwerp.
2. Experimentele eenheid, replicatiestructuur en steekproefgrootte basis
Voor de statische gids-ontwerp vergelijking bestond de experimentele eenheid uit één implantaatplaatsing op één implantaatlocatie met één onafhankelijk geprinte mandibulaire model en één onafhankelijk vervaardigde gids. Voor elk gidsontwerp werden 20 implantaatplaatsen uitgevoerd op locatie #36 en 20 op locatie #37. Dus, n = 20 verwees naar 20 onafhankelijke modelgids-plaatsingsassemblages per geleideontwerp per implantaatplaats, niet naar herhaalde metingen van hetzelfde implantaat.
Voor de statisch-tegen-dynamische CAIS-vergelijking werden 20 implantaatplaatsen per modaliteit op elke implantaatlocatie opgenomen. Elk model werd slechts voor één implantaat-inplaatsingsconditie gebruikt. Herhaalde metingen van hetzelfde implantaat werden gemiddeld en niet als onafhankelijke waarnemingen behandeld.
De steekproefgrootte was gebaseerd op eerdere in vitro CAIS-nauwkeurigheidsstudies waarbij hoek- en lineaire implantaatplaatsingsafwijkingen als primaire uitkomstenwerden gebruikt. Er werd een verwacht verschil tussen groepen van ongeveer 0,35 mm in apicale driedimensionale afwijking of 1,0° in hoekafwijking gebruikt. Uitgaande van een standaardafwijking van 0,35-0,50 mm voor lineaire afwijking en 0,8-1,0° voor hoekafwijking, α = 0,05, en 80% vermogen, waren minstens 16 implantaatplaatsen per groep vereist. Twintig plaatsingen per groep werden gebruikt om onbruikbare scans of gidsmisfits mogelijk te maken.
3. Randomisatie, operatorcontrole en blindering
Twee operators voerden alle implantaatsprocedures uit. Beide operators hadden vooraf training gehad in statisch geleide implantaatplaatsing en dynamische navigatie. Voor de formele gegevensverzameling voltooide elke operator vijf niet-studie-trainingsruns voor statische navigatie en vijf voor dynamische navigatie.
De testvolgorde van GT I-GT IV, implantaatlocatievolgorde en statisch-tegen-dynamische procedurevolgorde werden gerandomiseerd met behulp van computergegenereerde sequenties. De toewijzing van de operator was gebalanceerd over geleidingsontwerpen, implantaatplaatsen en CAIS-modaliteiten, zodat elke operator een gelijk aantal plaatsingen binnen elke experimentele conditie voltooide. De allocatiesequentie werd gegenereerd vóór de modelvoorbereiding en werd gevolgd tijdens het plaatsen van implantaat om operatorgerelateerd leren, vermoeidheid en modaliteitsvoorkeurseffecten te verminderen.
Postoperatieve STL-bestanden en planningsbestanden werden vóór de meting gecodeerd. De beoordelaars die implantaatafwijkingen maten, waren geblindeerd om ontwerp, implantaatlocatie, CAIS-modaliteit en operatoridentiteit te begeleiden.
4. Digitale modelacquisitie en harsmodelfabricage
Een intraorale scan van de volledige onderkaak werd gemaakt met een stoelzijde optische intraorale scanner met een nominale waarheidsgraad onder 20 μm, en de scan werd geëxporteerd als een STL-bestand. CBCT-gegevens werden verkregen met een tandheelkundige CBCT-eenheid met de volgende parameters: 90 kVp, 8 mA, 8 cm × 8 cm gezichtsveld, 0,20 mm voxelformaat en 14 s belichtingstijd. DICOM-bestanden werden geëxporteerd voor implantaatplanning.
Het mandibulaire STL-bestand werd geïmporteerd in driedimensionale modelleringssoftware. Scanartefacten werden verwijderd, open gaasgebieden werden gerepareerd en het linker achterste mandibulaire gebied werd gestandaardiseerd als een distale extensie-edentuleuze conditie met betrekking tot #36 en #37. De aangrenzende tanden werden bewaard voor geleidingsondersteuning.
Het mandibulaire model werd vervaardigd met behulp van een stereolithografie driedimensionale printer en een rigide tandmodelhars. Het model werd geprint met een laagdikte van 50 μm, waarbij het occlusale vlak ongeveer 30° ten opzichte van het bouwplatform was gepositioneerd. Na het printen werd het model twee keer gewassen in 95% isopropylalcohol gedurende 5 minuten, 20 minuten aan de lucht gedroogd en 30 minuten na-uitgehard bij 405 nm. Ondersteunende constructies werden alleen verwijderd van niet-contactoppervlakken.
Elk geprinte model werd gescand met een desktop optische laboratoriumscanner met een nominale nauwkeurigheid van 10 μm. Het geprinte model STL-bestand werd vergeleken met het originele ontwerpbestand met behulp van driedimensionale inspectiesoftware. Het model werd geaccepteerd wanneer de gemiddelde oppervlakteafwijking onder 0,10 mm lag en de maximale lokale afwijking bij geleidingsondersteunende tandoppervlakken onder 0,20 mm. Het geprinte mandibulaire model is weergegeven in Figuur 2A, en het gestandaardiseerde vrije eindgebied dat wordt gebruikt voor geleidingsondersteuning en implantaatplaatsing is weergegeven in Figuur 2B.
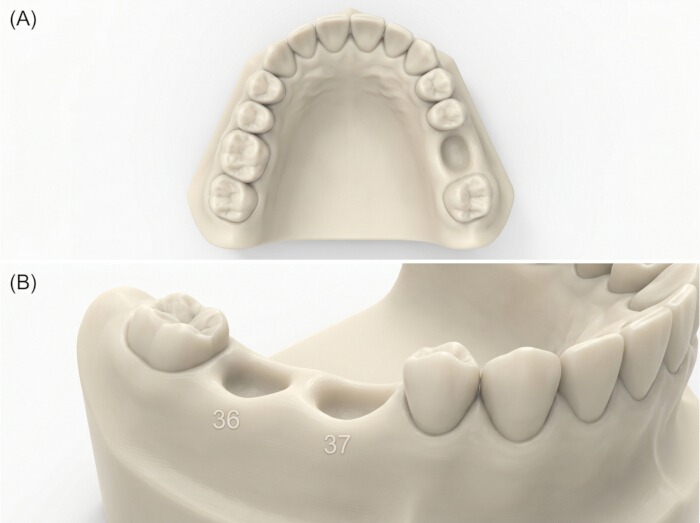
Figuur 2: Mandibulair harsmodel gebruikt in het in vitro experiment. (A) Driedimensionaal geprint mandibulair harsmodel met gestandaardiseerde implantaatplaatsen op #36 en #37. (B) Close-up van het vrije deel van de linker mandibulaire regio, met het edentuleuze implantaatgebied en aangrenzende tanden die als geleidingsondersteuning worden gebruikt. Klik hier om een grotere versie van deze figuur te bekijken.
5. STL-CBCT-registratie en virtuele implantaatplanning
Het geverifieerde model STL-bestand en de CBCT DICOM-dataset werden geïmporteerd in implantaatplanningssoftware. De registratie werd uitgevoerd met behulp van tandoppervlak-gebaseerde best-fit uitlijning. Stabiele tandheelkundige herkenningspunten werden gebruikt voor de eerste uitlijning, gevolgd door een oppervlakteregistratie van de tandboog. Het edentuleuze implantaatbed en de artefactgevoelige oppervlakken werden uitgesloten van de definitieve registratie.
De registratie werd gecontroleerd in axiale, coronale, sagittale en dwarsdoorsnede-aanzichten. Registratie werd alleen geaccepteerd wanneer de gemiddelde uitlijningsfout ≤0,25 mm was. De registratie werd herhaald als deze drempel werd overschreden. Deze drempel werd gebruikt voor preoperatieve STL-CBCT-registratie omdat deze stap crossmodaliteitsuitlijning tussen oppervlakte-scan en CBCT-afgeleide geometrie omvatte. Een registratiefout in deze fase kan worden overgedragen aan implantaatplanning, richtlijnontwerp en daaropvolgende afwijkingsmeting.
Twee implantaten op weefselniveau waren gepland op locaties #36 en #37. De geplande implantaten hadden een diameter van 4,1 mm en een lengte van 10 mm. Dezelfde geplande implantaatposities werden gebruikt voor alle statische gidsgroepen en voor de dynamische navigatievergelijking. Het virtuele implantaatplan werd gecontroleerd op mesiodistale afstand, buccolinguale positie, implantaatdiepte, parallelisme en afstand tot het mandibulaire kanaal.
6. Ontwerp van statische chirurgische geleiders
Vier geleideontwerpen werden gemaakt met behulp van tandheelkundige gidsontwerpsoftware. Voor alle geleidingsgroepen werden dezelfde implantaatposities, hulssysteem, mouwhoogte en boorbaan gebruikt. De dikte van het geleidingslichaam werd ingesteld op 2,5 mm, de tandoppervlak-relief op 0,05 mm, de binnendiameter van de mouw op 5,0 mm, de mouwhoogte op 5,0 mm en de mouw verschoven ten opzichte van het implantaatplatform op 9,0 mm. Alle geleiders waren ontworpen voor volledig geleide sequentiële boringen.
De 0,05 mm tandoppervlak-relief werd gebruikt om de nauwe geleide-tand-adaptatie in het starre harsmodel te standaardiseren. Het was niet bedoeld om een klikpasmechanisme te creëren, de geleider buiten de contourhoogte te forceren, of echte mechanische vergrendeling in onderuitsnijdingen te veroorzaken. Volledige zitplaatsen werden gecontroleerd vóór het plaatsen van het implantaat en er werd geen gids gedwongen geplaatst.
GT I is ontworpen als een unilaterale cross-boog tandondersteunde geleider zonder distale schroeffixatie. GT II is ontworpen als een compacte, niet-kruisbooggeleider, ondersteund door twee aangrenzende tanden die mesiaal zijn aan het vrije eindgebied. GT III is ontworpen als een compacte geleider zonder kruisboog, ondersteund door drie aangrenzende tanden. GT IV gebruikte dezelfde drie-tands ondersteuningsconfiguratie als GT III en bevatte één distale microschroeffixatiekanaal. De buccolinguale dwarsdoorsnedestructuur van GT I is weergegeven in Figuur 3A, en het overeenkomstige niet-dwarsboog GT II-GT IV ontwerpconcept is weergegeven in Figuur 3B.
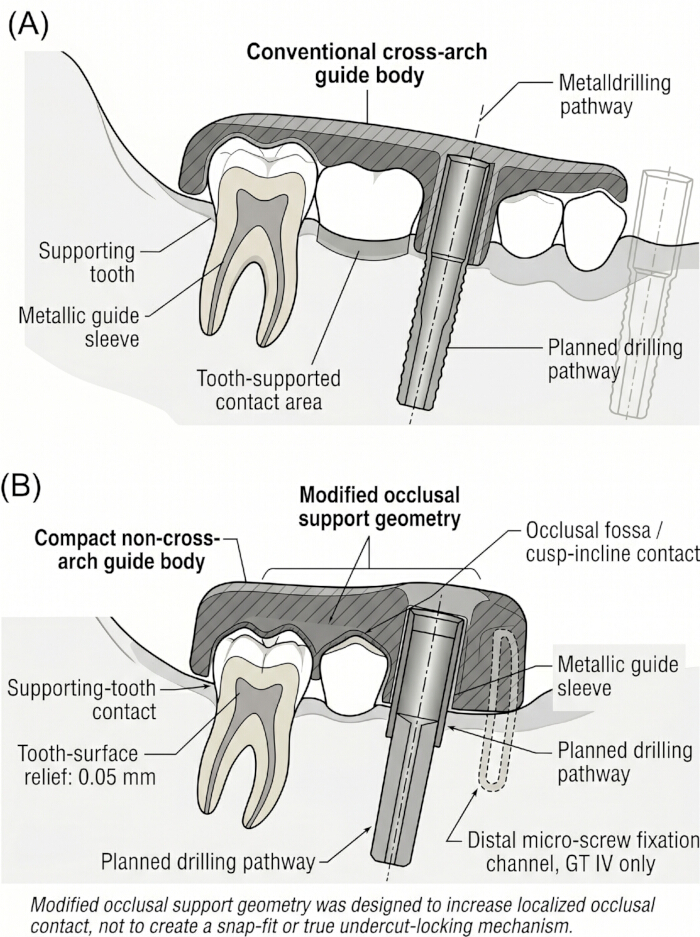
Figuur 3: Buccolinguale dwarsdoorsnedevergelijking van statische geleidingsontwerpconcepten. (A) Conventioneel eenzijdig dwarsboog-ondersteund geleidingsontwerp zonder distale schroeffixatie. (B) Compact niet-kruisboog-geleidingsontwerp concept met aangepaste occlusale ondersteuningsgeometrie, gelokaliseerde occlusale fossa en cusp-hellline contact, ondersteunende tandcontact, tandoppervlakverlichting en het geleide-sleeve pad. De aangepaste occlusale ondersteuningsgeometrie was ontworpen om de zitondersteuning en weerstand tegen tillen of rotatie te verbeteren en was niet bedoeld als een klik-fit of echt onder-onder-in-stop mechanisme. Klik hier om een grotere versie van deze figuur te bekijken.
Voor GT IV was de diameter van het microschroefkanaal ingesteld op 1,5 mm voor een fixatieschroef van 1,5 mm × 8,0 mm. Het kanaal was distaal geplaatst ten opzichte van de geplande implantaatplaatsen en ongeveer 20° gekanteld ten opzichte van het occlusale vlak om interferentie met het implantaatosteotomiepad en de geleidingshuls te voorkomen.
De compacte niet-kruisbooggeleiders gebruikten een aangepaste occlusale ondersteuningsgeometrie die bedoeld was om het lokale contact met occlusale fossae en cusphellingen van de overgebleven achtertanden te vergroten. Deze geometrie werd gebruikt om de weerstand tegen tillen en rotatie te verbeteren zonder de geleiding over de volledige boog te verlengen. Het was niet ontworpen of geïnterpreteerd als echte ondergeknipte vergrendeling.
7. Fabricage en verificatie van de chirurgische gids
Alle chirurgische geleiders werden geprint met een stereolithografieprinter en biocompatibele chirurgische geleiderhars. De gidsen werden afgedrukt met een laagdikte van 50 μm, 5 minuten gewassen met 95% isopropylalcohol, 20 minuten gedroogd en 30 minuten na het uitharden op 405 nm. Metalen hulzen werden geplaatst volgens de specificaties van het moussysteem en gecontroleerd op volledige zitplaatsen.
Het conventionele GT I-geleiderlichaam is weergegeven in Figuur 4A, en de metalen geleidehuls die wordt gebruikt om het boorpad te standaardiseren is te zien in Figuur 4B. Representatieve compacte geleidingsstructuren zijn weergegeven voor GT II in Figuur 5A, GT III in Figuur 5B en GT IV in Figuur 5C.
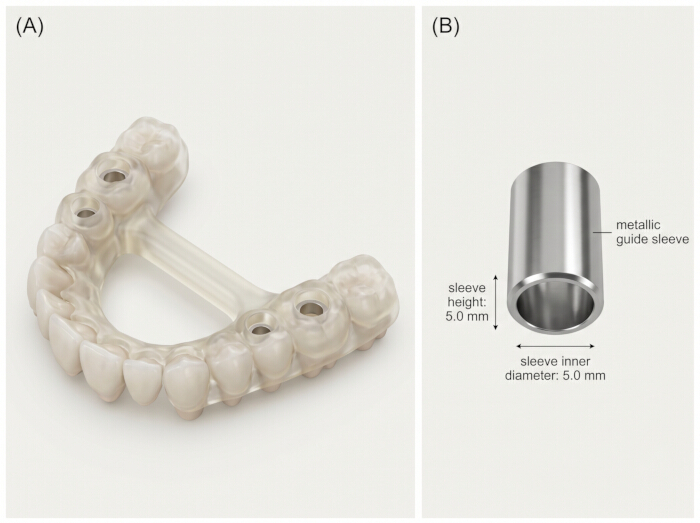
Figuur 4: Structurele componenten van het statisch geleide implantaatsysteem. (A) GT I conventioneel eenzijdig kruisboog-ondersteund geleidingslichaam. (B) Metalen geleidehoes die wordt gebruikt om het boorpad, de mouwdiameter en de hulshoogte over geleiderontwerpen te standaardiseren. Klik hier om een grotere versie van deze figuur te bekijken.
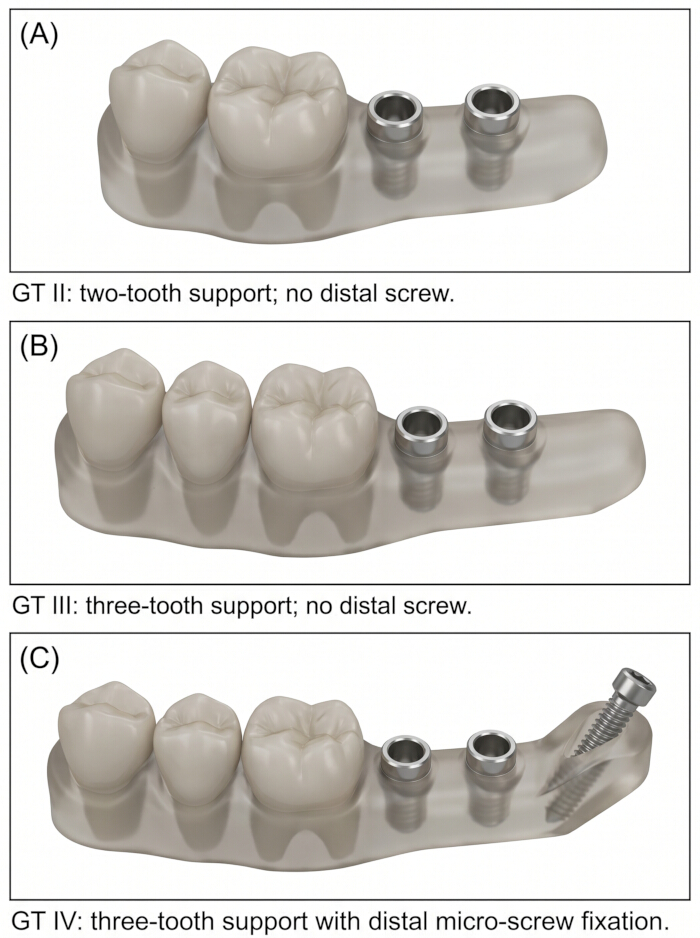
Figuur 5: Compacte niet-kruisbooggeleidersontwerpen. (A) GT II-geleider met twee-tands occlusale ondersteuning en zonder distale schroeffixatie. (B) GT III-geleider met drie-tands occlusale ondersteuning en geen distale schroeffixatie. (C) GT IV-geleider met drie-tands occlusale ondersteuning en distale microschroeffixatie. Klik hier om een grotere versie van deze figuur te bekijken.
Er werd geen ongecontroleerde afwerking van het intaglio-oppervlak uitgevoerd. Alleen druksteunen buiten de tandcontactvlakken en de contactgebieden van de huls werden verwijderd. Tandcontactgebieden, aangepaste occlusale steungebieden en sleeve-kanalen werden niet handmatig aangepast.
Voor het plaatsen van het implantaat zat elke geleider op het bijbehorende model. Volledige zitplaatsen werden visueel bevestigd, door tactiele inspectie en met een 50 μm fit-checking siliconenlaag. Gidsen die schommelen, onvolledige zitplaatsen, sleevedeformatie, zichtbare scheuren of misfits groter dan 0,20 mm tonen, werden weggelaten en opnieuw gedrukt.
8. Dynamische navigatie-opstelling en kalibratie
Dynamische navigatie-ondersteunde implantaatplaatsing werd uitgevoerd met behulp van een optisch tracking navigatiesysteem met een trackingcamera, modeltracker, handstuktracker, kalibratietool en plannings- en navigatiesoftware. Hetzelfde vergrendelde virtuele implantaatplan dat werd gebruikt voor de statische gidsengroepen werd geïmporteerd in de navigatiesoftware. Dynamische navigatie werd opgenomen omdat realtime tracking extra intraoperatieve controle kan bieden over het toegangspunt, de hoek en de diepte, hoewel de nauwkeurigheid per locatie en metriek kan variëren.
Het mandibulaire model werd bevestigd in een dental phantom head, en een rigide tracking marker werd aan de modelbasis bevestigd. Het model werd geregistreerd met behulp van tandoppervlaktracering en vooraf gedefinieerde fiduciale herkenningspunten. De registratie werd geverifieerd door vijf anatomische herkenningspunten op het geprinte model aan te raken en deze te vergelijken met de bijbehorende virtuele posities. Registratie werd geaccepteerd toen de systeemgerapporteerde fout ≤0,50 mm was. Deze acceptatiedrempel volgde de workflow van het navigatiesysteem en verschilde van de strengere postoperatieve scanregistratiedrempel die werd gebruikt voor afwijkingsmetingen. Over de 40 dynamische navigatieplaatsen was de gemiddelde systeemgerapporteerde registratiefout 0,34 ± 0,07 mm, met een bereik van 0,21-0,48 mm. Geen enkele registratie overschreed de vooraf gedefinieerde acceptatiedrempel van 0,50 mm. Twee registraties naderden de acceptatiegrens en werden herhaald vóór de voorbereiding op de osteotomie, totdat de door het systeem gerapporteerde registratiefout onder de drempel kwam.
Het handstuk en de booras werden vóór elke boorreeks gekalibreerd. De kalibratie werd herhaald als de boorasverificatiefout meer dan 0,30 mm bedroeg. Tijdens de voorbereiding op de osteotomie werd het navigatiedisplay gemonitord op toegangspunt, hoek en diepte.
9. Implantaatplaatsingsprocedure
Het geprinte mandibulaire model werd vastgezet in een dental phantom head met een mechanische klem. De stabiliteit van het model werd gecontroleerd vóór het boren. De opstelling van de fantoomkop is te zien in Figuur 6. Er werd geen kunstmatige slijmvlieslaag gebruikt; Daarom simuleerde het experiment een starre hars mandibulair model in plaats van biologisch zacht weefsel.
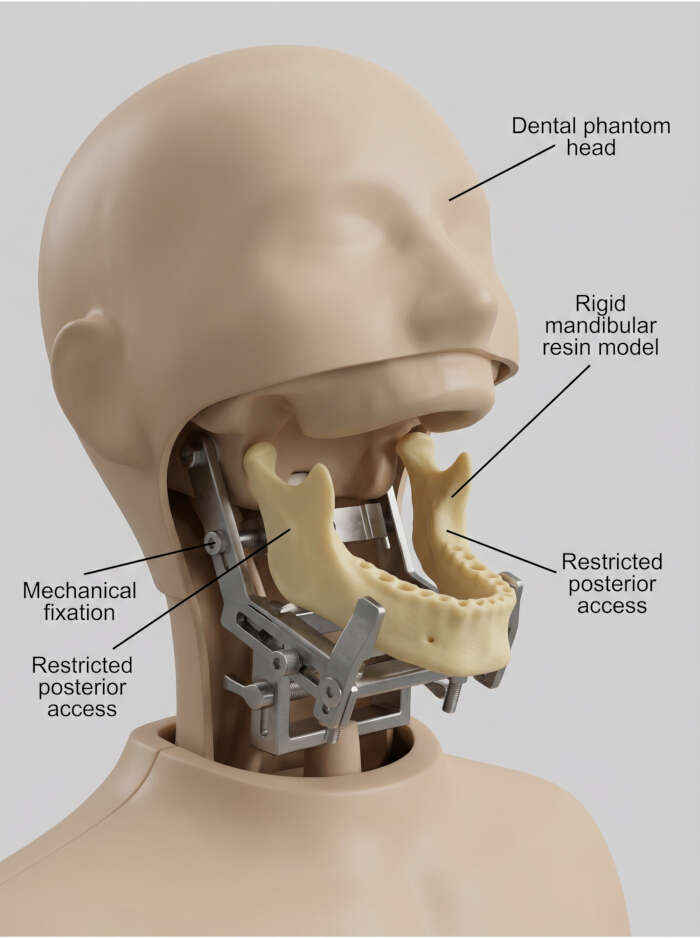
Figuur 6: Fantoomkop-opstelling voor implantaatplaatsing. Een driedimensionaal geprint mandibulair harsmodel dat in een tandheelkundige fantoomkop is bevestigd om gestandaardiseerde modelfixatie te bieden en de achterste toegang tijdens het plaatsen van een in vitro implantaat te beperken. Er werd geen kunstmatige slijmvlieslaag gebruikt. Klik hier om een grotere versie van deze figuur te bekijken.
Voor statische CAIS zat de toegewezen gids en werd een volledige pasvorm gecontroleerd vóór het oefenen. Voor GT IV werd de distale microschroef via het fixatiekanaal ingebracht en met een gekalibreerde momentsleutel tot 8 N·cm aangedraaid. Schroeffixatie werd alleen toegepast bij GT IV. De GT IV-geleide boor- en implantaatplaatsprocedure is geïllustreerd in Figuur 7A–E.
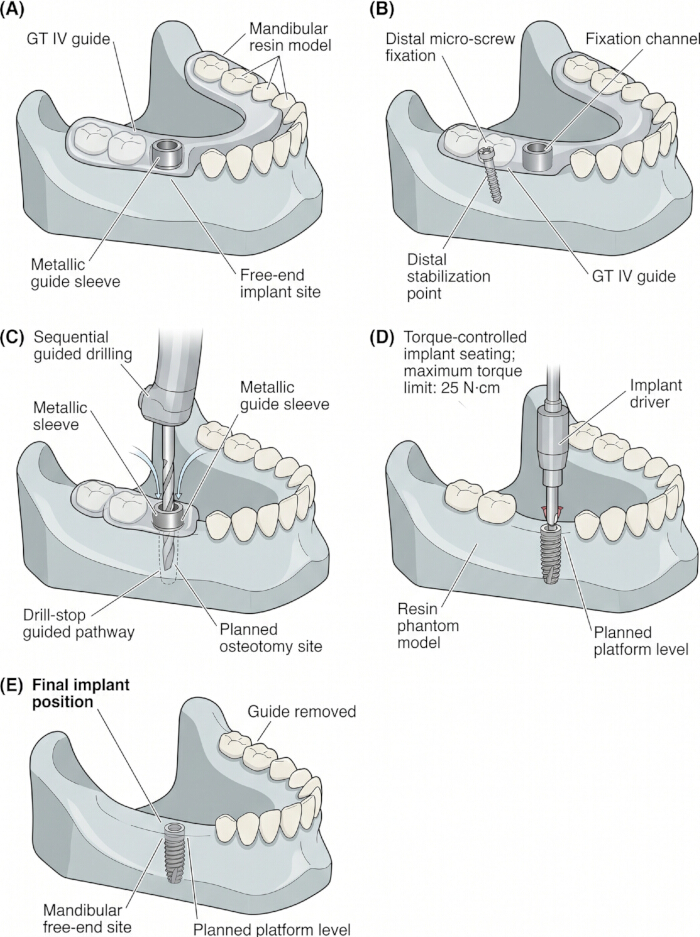
Figuur 7: GT IV-geleide implantaatplaatsing. (A) Zitplaatsen van de GT IV-gids op het mandibulaire resinmodel. (B) Distale microschroeffixatie via het geleidekanaal. (C) Sequentiële geleide boor door de metalen huls. (D) Koppelgestuurde implantaatzitplaatsen op de geplande mandibulaire vrije eind, met de driver ingesteld op een maximaal koppellimiet van 25 N·cm. (E) Definitieve implantaatpositie na het verwijderen van de gids. Klik hier om een grotere versie van deze figuur te bekijken.
Er werd een volledig geleid boorprotocol gebruikt. Sequentiële oefeningen werden uitgevoerd met een pilot-oefening, een intermediair-oefening en een laatste oefening. Het boren werd uitgevoerd bij 800 rpm onder continue externe zoutwaterirrigatie. De diepte werd geregeld met behulp van de geleidesleeve en het boorstopsysteem.
Na de voorbereiding van de osteotomie werd het implantaat ingebracht met een gekalibreerde koppelgestuurde driver die was ingesteld op een maximaal koppellimiet van 25 N·cm. Deze waarde werd gebruikt als een gestandaardiseerde procedurele limiet voor het plaatsen van het implantaat in het hars-fantoommodel, niet als bewijs van biologische primaire stabiliteit of als directe simulatie van klinisch inbrengmoment in menselijk bot. Het uiteindelijke implantaatplatform werd geplaatst om overeen te komen met het geplande platformniveau. Na plaatsing werden de osteotomieplaats en de omliggende hars geïnspecteerd op het strippen van de fitting, harsbreuk, perforatie, vervorming of abnormale boorweerstand.
Voor dynamische CAIS werd de implantaatosteotomie voorbereid onder realtime navigatie zonder statische geleiding. Dezelfde boorvolgorde, boorsnelheid, irrigatieconditie, implantaatsysteem en koppelgestuurde zitprotocol werden gebruikt. Ingangspunt, hoek en diepte werden geregeld met behulp van het navigatiedisplay.
Omdat de modellen harsgebaseerd waren en geen corticale of cancelloze botarchitectuur, viscoelasticiteit, gedrag van parodontale ligamenten, bloed, speeksel of zachte weefselvervorming reproduceerden, werd biologische primaire stabiliteit niet geïnterpreteerd. Het inzetmoment werd alleen geregistreerd als indicator voor procedurele consistentie.
10. Postoperatieve scanning en verwerving van implantaatposities
Scanlichamen die compatibel waren met het implantaatsysteem werden na het plaatsen van het implantaat bevestigd en gecontroleerd op volledige zitplaatsing. Elk model werd gescand met een desktop optische laboratoriumscanner met een nominale nauwkeurigheid van 10 μm. De postoperatieve scan werd geëxporteerd als een STL-bestand.
Het postoperatieve STL-bestand werd geïmporteerd in software voor afwijkingsanalyse. De scan-body bibliotheek werd gebruikt om de daadwerkelijke positie van het implantaat te reconstrueren. Het postoperatieve model werd over het preoperatieve geplande model gelegd via een tweestapswerk: initiële uitlijning op het landmark-gebaseerde met stabiele tandoppervlakken, gevolgd door best-fit uitlijning met de resterende tandboog. Implantaatplaatsen, scanbodies, contactgebieden van de sleeve en beschadigde gebieden werden uitgesloten van registratie.
Bestanden werden geaccepteerd wanneer de gemiddelde postoperatieve registratiefout ≤0,10 mm was. Bestanden die deze waarde overschreden, werden opnieuw gescand. Als de tweede scan nog steeds de drempel overschreed, werd het plaatsen van het implantaat uitgesloten en gedocumenteerd. Deze strengere drempel werd gebruikt in de postoperatieve afwijkingsmeetfase om meetfouten te verminderen die in de uiteindelijke berekening van het implantaat gepland versus geplaatst konden worden opgenomen.
11. Meting van driedimensionale afwijking
De implantaatdeviatie werd gemeten met driedimensionale inspectiesoftware. De geplande implantaatpositie werd verkregen uit het vergrendelde virtuele plan, en de daadwerkelijke implantaatpositie werd gereconstrueerd uit het postoperatieve scan-lichaamsbestand. De geplande en daadwerkelijke implantaatassen werden verwijderd en visueel bevestigd vóór de meting. De workflow voor het meten van afwijkingen is weergegeven in Figuur 8.
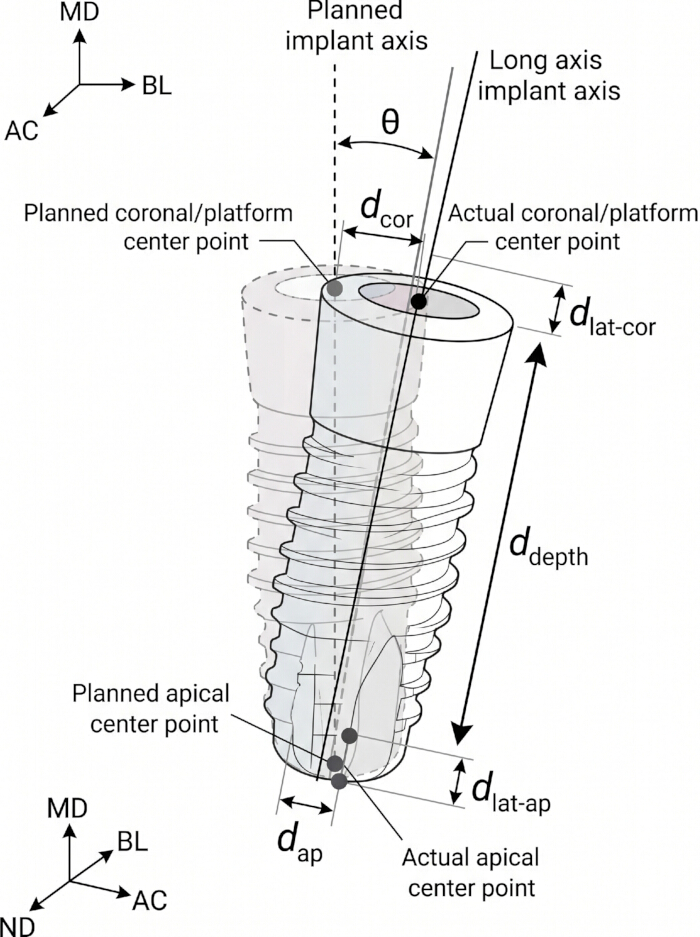
Figuur 8: Afwijkingsmeting tussen geplande en geplaatste implantaten. Schematische illustratie van de analyse van geplande versus geplaatste implantaatdeviatie. θ duidt hoekafwijking aan; d_cor duidt op coronale driedimensionale afwijking; d_ap duidt op een apicale driedimensionale afwijking; d_depth duidt op diepteafwijking (apicocoronale); d_lat-cor duidt op coronale laterale afwijking; en d_lat-ap duidt op apikale laterale afwijking. Klik hier om een grotere versie van deze figuur te bekijken.
Hoekafwijking, coronale driedimensionale afwijking, apicale driedimensionale afwijking, diepteafwijking, mesiodistale afwijking, buccolinguale afwijking en apicocoronale afwijking werden gemeten. Deze uitkomsten zijn standaardmaatstaven voor het evalueren van de nauwkeurigheid van geplande versus geplaatste implantaten in statische en dynamische CAIS-studies14.
Hoekafwijking werd gedefinieerd als de hoek tussen de geplande en geplaatste implantaatassen. Coronale driedimensionale afwijking werd gedefinieerd als de Euclidische afstand tussen het geplande en het daadwerkelijke implantaat-platform middelpunt. Apicale driedimensionale afwijking werd gedefinieerd als de Euclidische afstand tussen het geplande en het werkelijke implantaat-apex middelpunt. Diepteafwijking werd gedefinieerd als verticale verplaatsing langs de richting van de implantaatas. Mesiodistale en buccolinguale afwijkingen werden berekend door positionele verschillen langs de overeenkomstige coördinaatassen te ontleden.
Twee getrainde beoordelaars maten onafhankelijk alle uitkomsten. Elke uitkomst werd drie keer per implantaat gemeten en de gemiddelde waarde werd gebruikt voor statistische analyse. De betrouwbaarheid van de interobserver werd geëvalueerd met behulp van de intraclass correlatiecoëfficiënt. Als de verschillen tussen de beoordelaars 0,20 mm voor lineaire afwijking of 0,40° voor hoekafwijking overschreden, herhaalde een derde beoordelaar de meting en werd de uiteindelijke waarde door consensus bepaald.
12. Beoordeling van gidsstabiliteit
De stabiliteit van de geleider werd geëvalueerd met behulp van microbewegingstesten, in- en verwijderingscyclus en schroeffixatietests. Stabiliteitstests werden uitgevoerd op modelgeleiderassemblages, los van die welke werden gebruikt voor de primaire nauwkeurigheidsanalyse van de implantaatplaatsing, zodat herhaald inbrengen, vastzetten en verwijderen van de geleiding geen slijtage veroorzaakte in de assemblages die voor afwijkingsmetingen werden gebruikt.
Voor microbewegingstesten werd de geleider op het geprinte mandibulaire model geplaatst, en de modelgeleiderassemblage werd bevestigd in een mechanisch testapparaat. Een digitale verplaatsingsmeter met een resolutie van 1 μm werd aan het distale uiteinde van de geleider geplaatst. Er werden drie gestandaardiseerde laag-magnitude belastingen toegepast: een horizontale schuifkracht van 5 N, een verticale axiale druk van 10 N en een mesiodistale interferentiekracht van 3 N. Deze magnitudes werden na pilottests gekozen om geleidingsmicrobeweging te detecteren zonder zichtbare harsschade, geleidebreuk of permanente vervorming te veroorzaken. Ze waren niet bedoeld om volledige intraoperatieve kauwbelasting te reproduceren, maar om vergelijkbare spanningscondities te bieden over geleidingsontwerpen heen. Elke belasting werd 10 keer per geleiding toegepast, en de gemiddelde verplaatsing werd in micrometers geregistreerd.
Voor stabiliteit bij herhaald gebruik werden voor elke geleider 30 in- en verwijderingscycli uitgevoerd. Eén cyclus bestond uit volledige geleidezitplaatsen, visuele bevestiging van de pasvorm, schroefvergrendeling voor GT IV en het verwijderen van de geleider. Na 30 cycli werd micromotion-testen herhaald. De geleiders werden geïnspecteerd op scheuren, loskomen van de mouw, mousvergroting, vervorming, slijtage door tandcontact en verlies van zitstabiliteit.
Voor schroeffixatiestabiliteit werd alleen GT IV geëvalueerd omdat distale microschroeffixatie alleen in dit ontwerp was opgenomen. De fixatieschroef werd voor de test op 8 N·cm vastgedraaid. Het verwijderingskoppel werd gemeten na micromotion-tests en na het in- en uitstoppen. Het verschil tussen inzetmoment en verwijderkoppel werd geregistreerd. Zichtbare schroefdraadbeschadiging, harsschade rond het schroefgat of geleidebreuk werd geregistreerd als mechanisch falen.
13. Statistische analyse
De gegevens werden geanalyseerd met commerciële statistische software en een open-source statistische computeromgeving. De normaliteit werd beoordeeld met de Shapiro-Wilk test en de homogeniteit van de variantie werd beoordeeld met de Levene-test. Continue variabelen werden samengevat als gemiddelde ± standaarddeviatie of mediaan- en interkwartielbereik volgens de verdeling. Er werden tweezijdige tests gebruikt en de statistische significantie werd vastgesteld op P < 0,05.
Voor de GT I-GT IV statische geleidingsontwerpvergelijking werd eenrichtings-ANOVA met Bonferroni post-hoc correctie gebruikt wanneer aan de aannames werd voldaan. Welch ANOVA met Games-Howell post-hoc tests werd gebruikt wanneer de variantie ongelijk was. Kruskal-Wallis-testen met Dunns post-hoc vergelijking werd gebruikt voor niet-normaal verdeelde data. Effectgroottes werden gerapporteerd als η2 voor ANOVA-gebaseerde vergelijkingen en ε2 voor niet-parametrische vergelijkingen.
Voor de statisch-tegen-dynamische CAIS-vergelijking werden onafhankelijke t-tests of Mann-Whitney U-tests gebruikt volgens de gegevensverdeling. Omdat de statische en dynamische groepen werden gegenereerd uit afzonderlijke modelassemblies, werden ze als onafhankelijke groepen geanalyseerd. Voor gecombineerde locatieanalyses werden het gepoolde gemiddelde en de standaarddeviatie herberekend uit de uiteindelijke locatie-specifieke datasets met n = 20 per locatie en n = 40 per modaliteit. Gecombineerde waarden zijn niet afkomstig uit een eerdere spreadsheetversie en werden gecontroleerd aan de hand van de site-specifieke methoden voordat ze werden gerapporteerd.
Voor de site-vergelijking #36 versus #37 werden gepaarde t-tests of Wilcoxon signed-rank tests gebruikt afhankelijk van de verdeling. Sitevergelijkingen werden afzonderlijk gerapporteerd voor statische CAIS en dynamische navigatie.
Voor micromotion- en insertion-removal cyclusgegevens werden pre-cycling en post-cycling verplaatsingswaarden vergeleken met gepaarde t-tests of Wilcoxon signed-rank tests. Verschillen tussen GT I-GT IV werden geanalyseerd met eenrichtingstests van ANOVA of Kruskal-Wallis. Omdat schroeffixatie alleen aanwezig was in GT IV, werd het schroefverwijderingskoppel beschrijvend geanalyseerd en niet vergeleken tussen alle vier de geleidingsontwerpen.
De betrouwbaarheid van de interobserver werd beoordeeld met behulp van een tweerichtings-random-effects intraclass correlatiecoëfficiënt. ICC-waarden van 0,75-0,89 werden geïnterpreteerd als goede betrouwbaarheid, en waarden ≥0,90 als uitstekende betrouwbaarheid.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Deze in vitro studie evalueerde de nauwkeurigheid van implantaatplaatsing en de stabiliteit van de gids in een gestandaardiseerd mandibulair free-end resinmodel. De primaire nauwkeurigheidsuitkomsten waren hoekafwijking, coronale driedimensionale afwijking, apicale driedimensionale afwijking, diepteafwijking en laterale afwijking. Analyses werden uitgevoerd op implantaatlocaties #36 en #37. De statische gids-ontwerp vergelijking omvatte GT I, GT II, GT III en GT IV, terwijl de m...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Deze in vitro studie evalueerde de effecten van statische geleiderontwerpoptimalisatie en dynamische navigatie op de nauwkeurigheid van implantaatplaatsing en geleidingsstabiliteit in een gestandaardiseerd mandibulair free-end resin model. De belangrijkste bevinding was dat progressieve aanpassing van GT I naar GT IV doorgaans hoek-, coronale, diepte-, laterale en microbewegingswaarden verlaagde. De verbetering was echter niet uniform over alle uitkomsten. GT IV toonde het meest...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs hebben niets te onthullen.
Dankbetuigingen
Dit onderzoek heeft geen specifieke subsidie ontvangen van financieringsinstanties in de publieke, commerciële of non-profitsector.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Ratel / koppelregelapparaat | Gebaten voor 8 N·cm GT IV microschroeffixatie en 25 N·cm implantaatinbrenging. |
| Tandheelkundig modelhars | Formlabs | Model Resin V3 | Gebaten voor het afdrukken van stijve onderkaaksharsmodellen. |
| Tandheelkundig fantoomhoofd | Nissin Dental Products | Simple Manikin III | Gebaten voor gestandaardiseerde fixatie van het onderkaaksharsmodel en simulatie van beperkte achterste toegang. |
| Desktop laboratoriumscanner | 3Shape | E4 Lab Scanner | Gebaten voor verificatie van afgedrukte modellen en postoperatieve STL-scans. |
| Digitaal verplaatsingsmeter | Mitutoyo | ABS Digimatic Indicator, Serie 543, 0,001 mm resolutie | Gebaten voor het meten van geleide microbewegingen. |
| Digitaal krachtmeter | Mark-10 | Digitaal krachtmeter, 0–50 N bereik | Gebaten om 5 N, 10 N en 3 N belastingen te verifiëren tijdens stabiliteitstesten. |
| Dynamisch navigatiesysteem | ClaroNav | Navident EVO | Gebaten voor dynamische navigatie-ondersteunde implantaatplaatsing. |
| Passendheidscontrole siliconen | GC Corporation | Fit Checker Advanced Blue | Gebaten om de plaatsing van chirurgische geleiders te verifiëren en gebieden met hoge contacten te detecteren. |
| Geleidingsimplantaatdrijver | Straumann | Geleidingsimplantaatdrijver op weefselniveau | Gebaten voor het inbrengen van implantaten tot het geplande platformniveau. |
| Geleidingschirurgie boorhandgrepen | Straumann | Geleidingsboorhandgrepen, Ø2.2–4.2 mm | Gebaten met de Ø5 mm geleidingshuls tijdens sequentiële geleide boorwerkzaamheden. |
| Geleidingschirurgie boorset | Straumann | Straumann Guided Surgery Instruments / VeloDrill systeem | Gebaten voor piloot-, tussen- en eindboorwerkzaamheden. |
| Implantaatplanning en geleidingsontwerpsoftware | Straumann / Dental Wings | coDiagnostiX | Gebaten voor STL–CBCT registratie, virtuele implantaatplanning en geleidingsontwerp. |
| Isopropylalcohol | Sigma-Aldrich / Merck | 2-Propanol, ≥99,5% | Gebaten voor het wassen van afgedrukte harsmodellen en geleiders; bereid als 95% isopropylalcohol voor gebruik in het protocol. |
| Mechaanse modelklem | Generische laboratoriumbevestiging | Verstelbare roestvrijstalen klem | Gebaten voor stijve fixatie van het onderkaaksharsmodel. |
| Mechaanse testframe | Mark-10 / Instron | Handmatige krachtteststandaard | Gebaten voor gestandaardiseerde belasting tijdens microbewegingstesten. |
| Metalen geleidingshuls | Straumann | T-huls, Ø5 mm, H5 mm, REF 034.053 | Gebaten voor alle statische geleidingsontwerpen om het boorpaad te standaardiseren. |
| Navigatiekalibratiekit | ClaroNav | Navident kalibratiekit | Gebaten voor handpiece- en booraskalibratie. |
| Navigatietrackerset | ClaroNav | Navident modeltracker en handpiece-tracker | Gebaten voor het volgen van model en handpiece tijdens dynamische navigatie. |
| Open-source statistische omgeving | R Foundation | R versie 4.3 of nieuwer | Gebaten voor aanvullende statistische controles en berekening van effectgrootte. |
| Harsuithardingsstation | Formlabs | Form Cure | Gebaten voor 405 nm na-uitharding. |
| Harswasstation | Formlabs | Form Wash | Gebaten voor isopropylalcohol wassen na het afdrukken. |
| Scanbody | Straumann | RN scanbody compatibel met Tissue Level RN platform | Gebaten voor reconstructie van de postoperatieve implantaatpositie. |
| Spreadsheet software | Microsoft | Excel 365 | Gebaten voor gegevensorganisatie en tabelvoorbereiding. |
| Statistische software | IBM | IBM SPSS Statistics 29.0 | Gebaten voor normaliteitstesten, ANOVA, t-testen, niet-parametrische tests en ICC-analyse. |
| Chirurgische geleidingshars | Formlabs | Chirurgische geleidingshars | Gebaten voor het afdrukken van GT I–GT IV chirurgische geleiders. |
| Chirurgische motor en handpiece | NSK / W&H | Implantaatchirurgische motor met 20:1 contra-hoek | Gebaten voor geleide boorwerkzaamheden bij 800 tpm onder continue externe zoutoplossing irrigatie. |
| Driedimensionale inspectiesoftware | ZEISS | ZEISS INSPECT Optical 3D | Gebaten voor inspectie van oppervlakteafwijkingen en analyse van geplande versus geplaatste implantaten. |
| Driedimensionale modelleefsoftware | Materialise | 3-matic Medical 19.0 | Gebaten voor STL-opruiming, mesh-reparatie en voorbereiding van het onderkaaksmodel. |
| Driedimensionale printer | Formlabs | Form 3B+ | Gebaten voor stereolitografie-afdrukken van onderkaaksharsmodellen en chirurgische geleiders. |
| Weefselniveau implantaat | Straumann | Standard Plus Implant, Ø4.1 mm RN, SLActive, 10 mm, REF 033.562G | Gebaten op locaties #36 en #37 in alle groepen. |
| Titanium microschroef | Dentium / Jeil Medical | Orthodontische microschroef, 1,5 mm × 8,0 mm | Gebaten alleen voor distale fixatie van GT IV. |
| Tabelnota: Equivalente producten mogen worden gebruikt als ze dezelfde technische functie en meetnauwkeurigheid bieden. Scannernauwkeurigheid, printerlaagdikte, hulsmaten, implantaatmaten, geleidingsharstype, navigatieregistratiedrempel, koppelinstellingen en verplaatsingsmeterresolutie moeten consistent blijven met het protocol. |