Deze studie presenteert een controle-bewust digital twin-framework voor het monitoren en optimaliseren van olie- en gassystemen met behulp van machine learning en natuurkundig geïnformeerde modellen, geëvalueerd op gesimuleerde en benchmark-datasets.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Onderzoeksartikel
Ontwikkeling van een controle-bewust digital twin-framework voor real-time monitoring en optimalisatie van olie- en gasproductiesystemen
In dit artikel
Samenvatting
Samenvatting
In dit artikel wordt een controle-bewust digital twin-framework voorgesteld voor het volgen en verbeteren van olie- en gasproductiesystemen. De methode combineert spatiotemporele graph neural networks, neurale 4D-Var data-assimilatie, reinforcement learning-gebaseerde controle en physics-informed neural operators (FNO en Neural operator model). Benchmark-datasets van cyber-fysische systemen (SWaT en WADI) en een gesimuleerde olie- en gasdataset worden gebruikt om het framework te beoordelen. De resultaten, die zijn bevestigd door meerdere onafhankelijke runs met behulp van gemiddelde maten, tonen een verbeterde prestatie in toestandschatting, anomaliedetectie en controle-optimalisatie. De beoordeling is echter beperkt tot benchmark- en gesimuleerde datasets; aanvullende validatie met werkelijke industriële gegevens is nodig om de praktische toepasbaarheid te verifiëren.
Inleiding
De behoefte aan veilige en effectieve transportnetwerken voor olie en gas is toegenomen als gevolg van de groeiende wereldwijde energievraag. Echter wordt het handhaven van de betrouwbaarheid van pijpleidingen ernstig belemmerd door verslechterende infrastructuur en toenemende systeemcomplexiteit. In dit verband heeft digital twin (DT)-technologie interesse gewekt als een datagestuurde strategie voor levenscyclusbeheer die risicobeoordeling, voorspellend onderhoud en systeemoptimalisatie in industriële omgevingen mogelijk maakt1,2,3,4,5. De digitale transformatie in industriële systemen, van reactief onderhoud naar intelligente, datagestuurde besluitvorming, heeft de anomaliedetectie, faalvoorspelling en systeembetrouwbaarheid verbeterd6,7,8. DT-toepassingen in procesoptimalisatie, voorspellend onderhoud en smart manufacturing zijn het onderwerp geweest van talrijke onderzoeken. Zo zijn er DT-gebaseerde modellen voorgesteld voor voorspellende faalanalyse10 en evaluatie van groene prestaties11, alsook productieoptimalisatie op basis van deep learning. DT's zijn in de olie- en gasindustrie gebruikt om monitoring en anomalie-identificatie te verbeteren door middel van systeemmodellering, prestatiebeoordeling en integratie van multisensorgegevens12,13,14,15.
Ondanks deze ontwikkelingen concentreren de meeste huidige DT-technieken zich op discrete kenmerken zoals monitoring, modellering of anomaliedetectie, met weinig integratie van real-time synchronisatie en controle. Veel systemen missen bidirectionele interactie en adaptieve leervermogens, waardoor ze functioneren als digitale schaduwen met een unidirectionele datastroom. In olie- en gassystemen, waar dynamische omstandigheden en complexe foutpatronen voortdurend leren en controle vereisen, is deze beperking bijzonder relevant. Bovendien wordt real-time closed-loop controle in complexe industriële processen niet ondersteund door huidige cyber-fysieke systeemtechnieken, die grotendeels beperkt zijn tot offline analyse16. Daarnaast vertrouwen huidige benaderingen voor het beschrijven van interacties tussen gedistribueerde sensoren hoofdzakelijk op traditionele machine learning- en filteringtechnieken, met weinig gebruik van geavanceerde modellen zoals spatio-temporele graph neural networks. Verder is er een gebrek aan onderzoek naar het gebruik van operator learning-technieken om niet-lineaire fysische dynamiek vast te leggen, vooral in olie- en gasproductiesystemen17. Hierdoor zijn bestaande DT-systemen niet in staat om real-time data-assimilatie en adaptieve controle te integreren terwijl ze complexe spatio-temporele verbindingen modelleren.
Omdat ze industriële besturingsinstellingen nabootsen, worden benchmarkdatasets zoals SWaT en WADI frequent gebruikt om DT-gebaseerde technieken in cyber-fysische systemen te valideren18. Daarnaast bieden DT's meer algemene voordelen, zoals een verhoogde productiviteit, een betere kennisuitwisseling en veilige gegevensoverdracht gedurende industriële processen19,20. Vooral in risicovolle industrieën zoals olie en gas21,22,23 wordt hun potentieel in veiligheidsmanagement, real-time monitoring en industriële automatisering steeds breder erkend. Desondanks zijn voor praktische implementatie nog completere en geïntegreerde oplossingen nodig die modellerings-, monitoring- en besturingsmogelijkheden combineren. Door de toepassingen en voordelen van DT's aan te tonen bij het verbeteren van de operationele efficiëntie en de wijze van besluitvorming, hebben evaluatiestudies zoals die geciteerd in24,25 de basis gelegd. Tabel 1 toont de vergelijking van bestaande methoden met betrekking tot olie- en gasproductie en besturingsmanagement26,27,28,29. Vanwege de hoge operationele risico's en de complexe dynamiek van olie- en gasproductiesystemen schieten traditionele onderhoudsmethoden vaak tekort voor een tijdige anomalie-identificatie en reactie30,31,32,33. Hoewel veiligheidsmanagement en monitoring op afstand recentelijk zijn verbeterd, zijn intelligente systemen die continu in real-time kunnen waarnemen, leren en besturen nog steeds vereist.
Dit artikel stelt een controle-bewuste digital twin-architectuur voor die ruimtetijd-graafneurale netwerken, neurale 4D-Var data-assimilatie, natuurkundig geïnformeerde neurale operatoren en reinforcement learning-gebaseerde controle combineert om deze moeilijkheden te overwinnen. Het voorgestelde systeem vestigt een enkele pijplijn voor gegevensverzameling, toestandschatting, anomaliedetectie en controle-optimalisatie. Terwijl ruimtetijd-graafneurale netwerken interacties tussen verspreide sensoren registreren, worden natuurkundig geïnformeerde neurale operatoren, zoals de Fourier Neural Operator en het Deep Operator Network (Neuraal operator-model), gebruikt om complexe niet-lineaire systeemdynamiek weer te geven. Reinforcement learning maakt adaptieve gesloten-luscontrole mogelijk, terwijl neurale data-assimilatie de nauwkeurigheid van de toestandschatting verbetert. De generaliseerbaarheid van de voorgestelde methode over industriële omgevingen wordt aangetoond door deze te evalueren met benchmark-datasets van cyber-fysische systemen (SWaT en WADI) en gesimuleerde olie- en gasgegevens. Dit werk overwint belangrijke tekortkomingen van huidige DT-systemen en biedt een schaalbare en aanpasbare oplossing voor real-time monitoring en optimalisatie in olie- en gasproductiesystemen door modellering, leren en controle te combineren in een uniform raamwerk.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
Deze studie omvat geen menselijke deelnemers of dierproeven. De gebruikte datasets (SWaT en WADI) zijn publiek toegankelijke benchmark-datasets, en er is geen sprake van gevoelige of persoonlijke gegevens.
De voorgestelde aanpak realiseert een controlebewuste digitale tweeling waarmee de integratie van geavanceerde deep learning-algoritmen, data-assimilatie en continue evaluatie en optimalisatie van de olie- en gasextractiesystemen en -besturing mogelijk wordt gemaakt. Ten eerste worden real-time multi-modale sensorgegevens van geografisch verspreide productie-infrastructuur verzameld en gemodelleerd met behulp van een graafstructuur die de connectiviteit en interacties tussen productiecomponenten definieert. Vervolgens worden physics-informed neural operators ingezet voor de constructie van benaderingen op operatorniveau van de bepalende vergelijkingen voor niet-lineaire meerfasestroming, wat schaalbare simulaties binnen de digitale tweeling faciliteert. In dit onderzoek is de term ‘Neural operator model’ gebruikt om te verwijzen naar het Deep Operator Network. Om ruimtelijke en temporele afhankelijkheden tussen geografisch verspreide productieactiva te integreren, worden spatio-temporele graafneurale netwerken getraind binnen de physics-informed representaties. Een differentieerbare data-assimilatiebenadering op basis van neurale 4DVAR wordt toegepast om de simulatievoorspellingen van de digitale tweeling consistent en gesynchroniseerd te houden met real-time monitoringsgegevens, zelfs bij ruisgevoelige en ruimtelijk onregelmatige metingen. Bovenop de real-time gesynchroniseerde digitale tweeling wordt een door reinforcement learning aangestuurde optimalisatietool getraind voor real-time besturing. Ten slotte blijft de digitale tweeling uitgerust voor het continu bijwerken van modellen en aangepaste schaalbaarheid over een langere periode, gebaseerd op continue updates vanuit nieuwe beschikbare metingen.
De voorgestelde digitale tweeling-architectuur verbetert de conventionele digitale tweeling-architectuur door deze aan te vullen met intelligentie, adaptiviteit en controlebewustzijn. De volledige pijplijn bestaat uit vier modules: (i) data-acquisitie/graafconstructie, (ii) toestandschatting middels neurale operatoren en ST-GNN, (iii) anomaliedetectie middels residu-gebaseerde analyse, en (iv) controle op basis van reinforcement learning.
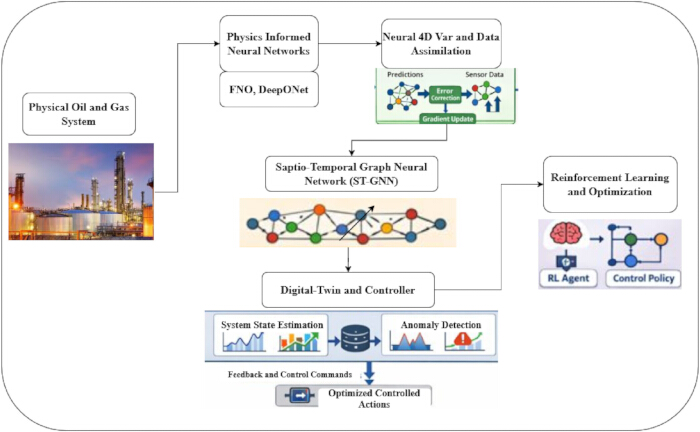
Figuur 1: Algemene control-aware digital-twin architectuur. Anomaliedetectie, spatiotemporele graph neurale netwerken, neurale 4D-Var synchronisatie, physics-informed neurale operatoren en op reinforcement learning gebaseerde closed-loop controle voor olie- en gasproductiesystemen zijn allemaal geïntegreerd in het voorgestelde control-aware digital twin model. Klik hier om een grotere versie van deze figuur te bekijken.
Figuur 1 stelt het functionele proces voor van een controle-bewuste digitale tweeling voor olie- en gasproductie als een gesloten-lus cyber-fysiek systeem. Het functionele proces begint op het niveau van het olie- en gasproductiesysteem, waarbij verschillende sensoren die verspreid zijn over putten, pijpleidingen, kleppen en verwerkingseenheden op een specifiek tijdstip gegevens vastleggen over druk, debiet, temperatuur en besturingen. De diverse sensoren leggen gegevens vast in verschillende formaten, en deze gegevens worden naar de digitale tweeling gestuurd, wat de basis vormt voor de organisatiebewustheid op dat moment.
De voorgestelde methodologie omvat de volgende stappen:
Gegevensverzameling
Real-time informatie van sensoren met betrekking tot druk, debiet, temperatuur en regelingingangen wordt verzameld uit olie- en gasproductieomgevingen. Andere beschikbare benchmark-datasets, zoals SWAT en WADI, worden gebruikt voor de robuustheid en generalisatievermogens. Om reproduceerbaarheid te waarborgen, wordt elke stap van de voorgestelde methodologie gespecificeerd met technische details.
[Raadpleeg Aanvullend Bestand (S1) voor de generatie van de dataset en de simulatie.]
Twee openbare benchmarkdatasets voor industriële controlesystemen uit het onderzoeksdomein voor industriële controlesystemen worden gebruikt om de capaciteit van de conceptuele digitale tweeling aan te tonen met betrekking tot complexe en hoogdimensionale tijdreeksgegevens, evenals ongebruikelijke gebeurtenissen: de Secure Water Treatment (SWaT) en de Water Distribution (WADI) benchmarkdatasets34. Beide datasets zijn afgeleid van realistische cyber-fysieke testopstellingen en bevatten multivariate sensor- en actuatorbedieningsgegevens voor zowel normale als anomale/aanvalsscenario's die op dergelijke systemen zijn geactiveerd. Door gebruik te maken van de SWaT- en WADI-datasets is het mogelijk om cross-domeintesting uit te voeren en de generaliseerbaarheid aan te tonen voorbij cyber-fysieke testopstellingen naar bredere gedistribueerde industriële systemen met locatie- en tijdsgebonden afhankelijkheden. De beschrijving van de dataset wordt weergegeven in Tabel 2.
Het voorgestelde onderzoek maakt gebruik van drie verschillende datasets voor de uitgebreide evaluatie van de ontwikkelde digital twin-methodologie, zoals weergegeven in Tabel 2. De basisdataset bestaat uit gesimuleerde gegevens met betrekking tot de productieorganisatie in de olie- en gasindustrie en is bedoeld om zowel echte operationele metingen die door het systeem zijn waargenomen als regel- en/of foutcondities te reproduceren. Daarnaast wordt de Secure Water Treatment (SWaT)-dataset geïntroduceerd als voorbeeld van een fysiek systeem op gereduceerde schaal, bestaande uit metingen van 51 sensoren en actuatoren over een periode van ongeveer 11 dagen, inclusief zowel normale als kunstmatig gecreëerde anomalieën en aanvallen. Deze dataset wordt algemeen beschouwd als de standaardbenchmark voor onderzoek. Een andere set is de Water Distribution (WADI)-dataset, waarvan de metingen het gedrag vastleggen van het waterdistributiesysteem op gereduceerde schaal, bestaande uit ongeveer 123 variabelen over een periode van 16 dagen, inclusief verschillende aanvallen en normale bedrijfsomstandigheden. De dataset bevat in totaal 15 verschillende aanvallen. De twee bovengenoemde datasets concentreren zich voornamelijk op hoogdimensionale tijdreeksen en ruimtelijke relaties, zoals gebruikelijk bij industriële controlesystemen.
Preprocessing van gegevens
Vóór de training van het model ondergaan alle datasets een grondige voorbehandelingsprocedure om de datakwaliteit, consistentie en reproduceerbaarheid te garanderen. De voorbewerkingsstappen omvatten onder meer het beheer van ontbrekende waarden, ruisfiltering, normalisatie en feature scaling. De gedetailleerde voorbewerkingspipeline wordt beschreven in Aanvullend Bestand (S2).
Constructie van de systeemgrafiek
In de voorgestelde methodologie wordt het fysieke productiesysteem voor olie en gas weergegeven in de vorm van een graaf, die dient als wiskundige structuur voor de beschrijving van ruimtelijke correlaties tussen activa, samen met de dynamiek van de systeemtoestand in de loop van de tijd (zie het Supplementary File (S3) voor de formuleringen voor de constructie van de systeemgraaf).
Fysica leren met behulp van neurale operatoren
Voor een correcte weergave van de niet-lineaire en multidimensionale kenmerken van meerfasenstroomsystemen maakt de voorgestelde aanpak gebruik van natuurkundig geïnformeerde operatoren in de vorm van Fourier Neural Operators (FNO) en een Neural operator-model. In tegenstelling tot de traditionele methode waarbij neurale netwerken worden weergegeven als puntgewijze afbeeldingen, maakt het concept van operatoren generalisatie mogelijk met betrekking tot verschillende randvoorwaarden. Deze eigenschap maakt deze methode geschikter voor meerfasenstroomsystemen die worden gebruikt bij de productie van olie en gas, aangezien de fysische fenomenen continu optreden. Raadpleeg Aanvullend bestand (S4) voor de wiskundige vergelijkingen van de neurale operatoren.
Om de validiteit van de physics-informed neural operators verder te evalueren, werden aanvullende experimenten uitgevoerd om hun vermogen te beoordelen om niet-lineaire operatorafbeeldingen te benaderen onder verschillende stromingstoestanden en regelingsinputs. De resultaten tonen aan dat de operators de afbeelding van de niet-lineaire operator nauwkeurig kunnen benaderen, waarmee het vermogen van de operators om de dynamica van het systeem nauwkeurig te modelleren wordt gevalideerd, vooral bij een hoge dimensionaliteit en tegen lagere computationele kosten dan andere solvers. De kwantitatieve evaluatie van de nauwkeurigheid van het operatorleren wordt uitgevoerd met behulp van de gemiddelde kwadratische fout tussen de voorspelde en gesimuleerde systeemtoestanden, wat een consistente benaderingsprestatie over verschillende stromingscondities aantoont.
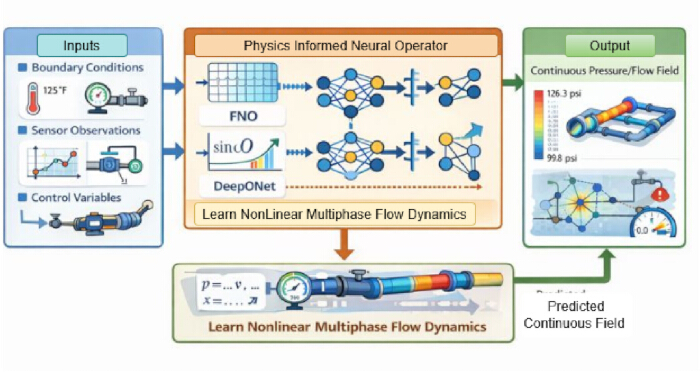
Figuur 2: Workflow van het physics-informed neural operator-framework. Een voorbeeld van de physics-informed neural operator-workflow demonstreert hoe regelinputs, sensorgegevens en randvoorwaarden worden gebruikt om niet-lineaire meerfasestromingsdynamica aan te leren en snelle systeemvoorspellingen op operatorniveau te genereren. Klik hier om een grotere versie van deze figuur te bekijken.
In het PINO-werkproces dat wordt gepresenteerd in Figuur 2, vindt het leerproces van fysiek complexe niet-lineaire multifasestromingen in olie- en gasprocessen op een continue manier plaats. Dit begint bij de invoerlaag, waar het model heterogene gegevens ontvangt over het fysiek evoluerende systeem. Deze invoer is in de vorm van randvoorwaarden, variërend van druk, temperatuur en snelheid, evenals realtime gegevens van sensoren die in het olie- en gassysteem zijn geplaatst, en regelvariabelen zoals de opening van kleppen, de snelheid van pompen of de opening van chokes. Al deze inputs definiëren de werking van het fysiek evoluerende systeem.
Het belangrijkste onderdeel binnen de workflow is de PINO, gerealiseerd via FNO en een Neural operator-model. De voorgestelde methode is verschillend en onderscheidend in die zin dat deze neurale operatoren gebruikt om operatoren tussen functieruimtes te leren, in tegenstelling tot traditionele neurale netwerken, die zich doorgaans richten op puntgewijze mapping tussen inputs en outputs. Op dit niveau is FNO in staat om globale ruimtelijke relaties vast te leggen met behulp van het Fourier-domein, en is het Neural operator-model in staat om operatorrepresentaties te leren met behulp van zowel branch- als trunk-netwerken. Het geleerde model wordt gestuurd door fysische beperkingen om te garanderen dat de voorspelde dynamiek zich gedraagt zoals verwacht in de multifasestroom. Het resultaat van de neurale operator is de continue veldoplossing van de belangrijke fysische variabelen, zoals druk, debieten en fasedistributie voor het gehele productienetwerk. Bovendien zijn de outputwaarden nauwkeurig voor het gehele veld, inclusief de putten, pijpleidingen en andere verbonden eenheden, in plaats van dat ze op specifieke punten zoals sensoren worden gemeten. Op deze manier biedt de output van de neurale operator de mogelijkheid om snel zeer nauwkeurige simulaties te genereren die de oplossing van partiële differentiaalvergelijkingen kunnen benaderen zonder deze noodzakelijkerwijs op te lossen. Deze oplossing fungeert als de snelle oplossing in de digitale tweeling.
Het leerproces van de neurale operator maakt gebruik van kenmerken op functieniveau en systeemniveau, welke extracties zijn van olie- en gasproductieprocessen. De kenmerken bestaan grotendeels uit de fysische toestandsvariabelen voor olie- en gasproductie, wat continue velden zijn: temperatuur, debiet, druk en fasefracties voor olie, gas en water. De kenmerken omvatten ook randvoorwaarden, waaronder inlaatdrukken, debieten en klepposities. Besturingsinputs, zoals posities van verstikkleppen en pompsnelheid, worden eveneens meegenomen om responsen onder verschillende operationele scenario's te voorspellen. Het neurale operator-model ontvangt de fysische kenmerken en besturingsparameters, die worden verwerkt door de trunk- en branch-netwerken. De kenmerken leveren voldoende informatie om de neurale operators in staat te stellen nauwkeurige operatorrelaties te voorspellen die afhankelijk zijn van zowel fysische processen als operationele factoren voor snelle digital twin-simulaties.
Fourier neurale operator (FNO)
In dit onderzoek wordt een Fourier Neural Operator (FNO)36 gebruikt om effectief de operator-mappings te schatten die de niet-lineaire multifase-stroomdynamica van olie- en gasproductiesystemen beschrijven. In tegenstelling tot traditionele neurale netwerken, die input-output-mappings benaderen voor een specifieke set punten, benadert de voorgestelde FNO mappings tussen functieruimtes, waardoor generalisatie over verschillende schalen en configuraties van een systeem mogelijk wordt. In dit geval werkt de FNO door de systeemtoestandsrepresentaties van de oorspronkelijke ruimte naar het Fourier-domein te verplaatsen, waar spectrale convoluties effectief kunnen worden toegepast om de globale ruimtelijke afhankelijkheden binnen de systemen vast te leggen. Hierbij wordt de input-toestandsrepresentatie geprojecteerd in een hoger-dimensionale latente ruimte, waarna transformaties en activaties iteratief worden toegepast met behulp van Fourier-transformaties, spectrale kernels en activaties. Raadpleeg het Aanvullend Bestand (S4.1) voor de wiskundige evaluaties van de Fourier neural operator.
Neuraal operator-model
Het neurale operator-model37 dient als een alternatieve benadering binnen het neurale operator-proces voor het benaderen van een niet-lineaire fysische operator die de dynamiek van olie- en gasproductie definieert. De gedetailleerde beschrijving van het neurale operator-model staat in Aanvullend bestand (S4.2) (Raadpleeg Aanvullend bestand S10 voor Algoritme 1: Physics Learning with Neural Operators for Digital Twin Algorithm).
De voorgestelde aanpak waarbij neurale operatoren worden gebruikt, begint daarom met het verzamelen van gepaarde voorbeelden van inputs en outputs, waarbij de inputs voorbeelden zijn van systeemcondities in de vorm van systeemgrenswaarden, controlevariabelen of fysieke kenmerken. De neurale operator wordt getraind in een iteratieve fase waarin responsen op een inputfunctie worden voorspeld, met een daaropvolgende verbetering van de afwijkingen tussen voorspellingen en werkelijke responsen met behulp van een mean squared error-functie. Deze aanpak leidt tot optimalisatie op basis van gradiënten, waarbij een neurale operator systemische fysica-operatoren ontdekt die het systeemgedrag definiëren. Het getrainde systeem kan zo efficiënt systeemresponsen op verschillende inputcondities voorspellen.
Spatio-temporele systeemmodellering
In de voorgestelde architectuur van de digitale tweeling38 is het olie- en gasproductieproces weergegeven als een spatio-temporele graaf. Dit is gedaan om zowel de connectiviteit als het tijdsverloop van de gedistribueerde productiemiddelen te conceptualiseren.
Het olie- en gasproductieproces heeft inherent een gedistribueerde structuur wat betreft putten, pijpleidinginfrastructuur en sensoren. Om ruimtelijke/temporele relaties voor een dergelijk proces efficiënt vast te leggen, maakt de in dit artikel ontwikkelde digital twin-benadering gebruik van spatio-temporele graph neural networks (ST-GNN). Bij deze benadering worden systeementiteiten weergegeven als graafknopen en worden ruimtelijke/functionele systeemrelaties aangeduid door graafranden. Temporele relaties worden uitgedrukt in termen van windowing-functies om systeemtoestandsovergangen en anomalieën efficiënt te voorspellen. Raadpleeg Aanvullend Bestand (S5) voor een gedetailleerde beschrijving van het Spatio-Temporal Graph Neural Network (ST-GNN).
Digital twin-synchronisatie met behulp van Neural 4D VAR
Synchronisatie van digitale tweelingen kan worden gedefinieerd als de continue synchronisatie van de virtuele tweeling met een voortdurend veranderende fysieke olie- en gasproductieomgeving op basis van real-time sensorwaarden. In de praktijk maken digitale tweelingen voorspellingen over toestanden in een systeem, zoals druk, debiet en temperatuur, gebaseerd op een begrip van de dynamiek van het fysieke systeem. Desondanks ontstaat er door onzekerheden en sensorruis onvermijdelijk een verschil tussen voorspellingen en metingen. Om die reden wordt in dit werk, om voorspellingen met feitelijke metingen te synchroniseren, een andere methode geïntroduceerd die bekend staat als 'data-assimilatie' om voorspellingen consistent te maken met fysieke metingen. Om synchronisatie van het fysieke proces en de digitale tweeling te waarborgen tijdens ruisgevoelige en schaarse sensorwaarnemingen, is een neurale 4D-Var data-assimilatiemethode geïntegreerd. De toegevoegde component is erop gericht de kloof tussen sensormetingen en modelvoorspellingen binnen een assimilatievenster te verkleinen. Door gebruik te maken van differentieerbaarheid biedt de neurale 4D-Var methode end-to-end learning en maakt het mogelijk om de toestand van de digitale tweeling online te corrigeren (Raadpleeg Supplementary File (S6) voor Neurale 4D-Var Data-assimilatie, Supplementary File (S10) voor Algoritme 2: Synchronisatie van Digitale Tweelingen middels Neurale 4D-Var en raadpleeg Supplementary File (S11) voor hyperparameters en trainingsdetails).
Detectie en diagnose van anomalieën
In de gesimuleerde olie- en gasdataset werden anomalieën geïnduceerd door gecontroleerde perturbaties te introduceren, zoals drukval over 15%, abnormale flowpieken en klefdefecten. Datapunten die een ingestelde drempelwaarde overschreden of afweken van een statistische basisverdeling worden geïdentificeerd als anomalieën. Voor de wiskundige formulering van het Anomaly Detection Framework (zie Aanvullend bestand, S7).
Closed-loop optimalisatie en controle
In het voorgestelde systeem kan gesloten-lusregeling worden gerealiseerd door de harmonieuze DT en de module voor reinforcement learning voor optimalisatie te integreren. In het gedeelte van de digitale tweelingen voorspelt de digitale tweeling het toekomstige gedrag van het olie- en gasproductieproces onder verschillende omstandigheden, zoals de positionering van verschillende kleppen, pompsnelheden of debietregeling. Dit maakt de ontwikkeling van een veiligheidsgebied mogelijk waarin de regelagent het resultaat van gewenste acties kan evalueren zonder dat deze in het werkelijke proces worden gerealiseerd. Door gebruik te maken van de voorspellingen van de digitale tweeling kan de module voor reinforcement learning dus operationele doelen optimaliseren, waaronder de efficiëntie van het proces, het energieverbruik en de processtabiliteit, zonder beperkt te worden door procesbeperkingen. Raadpleeg Aanvullend Bestand (S8) voor de wiskundige beschrijving van de gesloten-lusoptimalisatie en -regeling.
Continu leren en aanpassen
Industriële systemen hebben te maken met niet-stationaire omgevingen met verouderende apparatuur, tijdsvariërende bedrijfsomstandigheden en onvoorziene verstoringen. Om hiervoor een aanpak te ontwerpen, bevat het voorgestelde digital twin-model een continu lerend component dat neurale operatoren, grafmodellen en beleidsregels upgrade op basis van incrementeel leren. Na het waarnemen van grote variaties en niet-geïdentificeerde patronen wordt het leerproces gefaciliteerd door nieuwe gegevens te incorporeren en parameters geassocieerd met het digital twin-model aan te passen.
Continu leren verbetert ook de robuustheid van zowel de regelingsstrategieën als de detectie van anomalieën, aangezien het het systeem helpt om nieuwe of onbekende gedragspatronen te identificeren. Feedback van anomalieën in de regelingsresultaten wordt toegepast om modellen aan te passen en een reinforcement learning-strategie te optimaliseren, wat effectieve besluitvormingsprocessen waarborgt terwijl het systeem blijft veranderen en evolueren. Dit adaptieve leerproces transformeert een digitale tweeling van een passieve waarnemer naar een intelligent systeem dat real-time optimalisatieprocessen van complexe olie- en gasproductiesystemen over een langere periode kan ondersteunen, gebruikmakend van een rigoureuze en effectieve technologische infrastructuromgeving. In Tabel 3 worden de modelarchitectuur en de hyperparameters weergegeven.
Raadpleeg Aanvullend Bestand (S9) voor de wiskundige formulering van de Continuous Learning Adaptation.
De module voor datapreprocessing is verantwoordelijk voor het transformeren van ruwe sensorgegevens naar gestructureerde en genormaliseerde inputs die geschikt zijn voor de daaropvolgende leermodules. Specifiek aggregeert deze module historische sensormetingen, verwijdert ruis en standaardiseert kenmerken om een consistente datakwaliteit te waarborgen. De verwerkte gegevens worden, samen met randvoorwaarden en regelinputs, vervolgens aangeboden als input aan de physics-informed neural operator module (FNO/Neural operator model), die de onderliggende niet-lineaire fysische relaties leert en een continue schatting van de systeemtoestand genereert. Deze geschatte systeemtoestand wordt vervolgens door de module voor regeloptimalisatie gebruikt om regelstrategieën op een dynamische manier bij te werken. De geoptimaliseerde regeloutputs worden vervolgens doorgegeven aan de besluitvormingsmodule, die de resultaten interpreteert en actiegerichte beslissingen genereert voor de systeemwerking. Er is een feedbackmechanisme geïntegreerd om het systeem continu bij te werken op basis van nieuw geobserveerde gegevens, waardoor de aanpassingscapaciteit en prestaties in de loop van de tijd worden verbeterd. Om de duidelijkheid en reproduceerbaarheid te vergroten, wordt een architectuur op systeemniveau gepresenteerd om de interactie tussen de modules te illustreren. Het voorgestelde systeem bestaat uit vier hoofdcomponenten, namelijk datapreprocessing, physics-informed neural operator modellering, regeloptimalisatie en besluitvorming. Deze modules zijn met elkaar verbonden via goed gedefinieerde input-outputinterfaces, wat zorgt voor een naadloze datastroom, iteratief leren en gecoördineerde werking over het gehele digital twin-systeem.
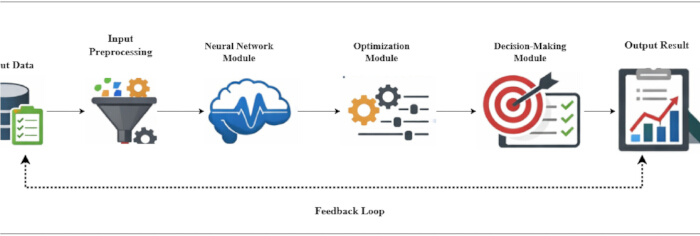
Figuur 3: Stroomschema van de architectuur voor optimalisatie van de besturing op systeemniveau. Het toont de algehele systeemarchitectuur van het voorgestelde werk. Klik hier om een grotere versie van deze figuur te bekijken.
De systeemarchitectuur geeft een volledig beeld van het model dat kan worden gebruikt voor het modelleren en optimaliseren van complexe niet-lineaire fysieke dynamiek in olie- en gasproductiesystemen. Dit begint bij de inputgegevens, die de parameters voor de simulatie en de randvoorwaarden die de fysieke omgeving representeren, omvatten. Deze gegevens passeren eerst de module voor data-preprocessing, waar normalisatie en feature-extractie worden uitgevoerd. Dit bereidt de gegevens voor op de volgende module, waarin de neurale operator, FNO, en het neurale operator-model worden gebruikt. Deze modellen worden aangewend om de systeemtoestanden te voorspellen, en deze informatie wordt gebruikt om de systeemparameters te optimaliseren middels de optimalisatiemodule. De geoptimaliseerde resultaten worden vervolgens gebruikt om beslissingen te nemen via de besluitvormingsmodule. Deze module helpt bij het bepalen van de efficiëntie van het systeem. Het raamwerk omvat ook de outputresultaten, waarbij de resultaten van het optimalisatieproces worden getoond in Figuur 3. Daarnaast is er een feedbackloop opgenomen, waarbij de gegevens na de outputresultaten opnieuw via de preprocessingmodule lopen.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Om de validiteit van de physics-informed neural operators te testen, werden aanvullende prestatietests uitgevoerd om de prestaties van FNO en het Neural operator-model te vergelijken bij het modelleren van de dynamiek van het niet-lineaire meerfasenstromingssysteem. De resultaten toonden aan dat FNO beter presteert wat betreft globale ruimtelijke consistentie, terwijl het Neural operator-model beter presteert in de aanpasbaarheid aan heterogene inputs.
Om effectieve training en evaluatie van h...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
De resultaten van dit onderzoek tonen de effectiviteit aan van de ontwikkelde controle-bewuste digitale tweeling wat betreft het vermogen om realtime monitoring, detectie en controle-optimalisatie te verbeteren voor een breed scala aan CPS. Vergeleken met traditionele monitoringmodellen is de combinatie van de PINO en de graafneurale netwerken effectiever wat betreft de nauwkeurigheid van de toestandschatting, zelfs voor een ruisgevoelig systeem. Deze bevinding is correct omdat een geavanceerd machine learning-model in d...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs hebben geen belangenconflicten.
Dankbetuigingen
De auteurs erkennen de technische en institutionele ondersteuning die werd geboden door de Data Company en de Production Command Department van Xinjiang Oilfield Company, CNPC, Karamay, China, tijdens de voltooiing van dit onderzoek. Er is geen externe financiering ontvangen voor deze studie.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| CPU (Intel Xeon / AMD Ryzen) | Intel / AMD | Xeon / Ryzen-serie | Gebruikt voor systeemsimulatie, data-preprocessering en algemene berekeningen |
| Deep Learning Framework (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | Gebruikt voor het implementeren van neurale netwerken, optimalisatie en trainingspipelines |
| Deep Neural Network Library (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | Biedt geoptimaliseerde primitieven voor deep learning-operaties op de GPU |
| DeepONet | Niet van toepassing | https://arxiv.org/abs/1910.03193 | In het script wordt hier naar verwezen als "neural operator model" |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | Gebruikt voor het trainen van deep learning-modellen, inclusief neurale operatoren, ST-GNN en componenten voor reinforcement learning |
| GPU-acceleratie (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | Maakt GPU-gebaseerde parallelle berekeningen mogelijk voor high-performance modeltraining |
| Linux-distributie (versie 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | Besturingssysteem gebruikt voor het uitvoeren van experimenten en modelimplementatie |
| Besturingssysteem (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | Biedt de uitvoeringsomgeving voor alle experimenten en modelimplementatie |
| Optimalisatiealgoritme (Adam Optimizer) | Niet van toepassing | https://arxiv.org/abs/1412.6980 | Gebruikt voor het trainen van modellen met adaptieve leer-snelheid optimalisatie |
| geoptimaliseerde deep neural network library (versie 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | Biedt geoptimaliseerde, GPU-versnelde primitieven voor deep neural network-operaties |
| Programmeertaal (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | Kernprogrammeertaal gebruikt voor implementatie en experimentatie |
| Systeemgeheugen (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | Ondersteunt het verwerken van hoogdimensionale multivariate tijdreeksdata en grootschalige modeltraining |
Referenties
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.