Deze studie ontwikkelt een met batterijopslag ondersteund ANN-gebaseerd MPPT-systeem voor een autonoom oplaadstation voor elektrische voertuigen, gevoed door een bifaciaal fotovoltaïsch systeem. Daarnaast optimaliseert het Secretary Bird Optimization Algorithm (SBOA) de parameters van de DC-DC-converter, het filter en de PI-regelaar om de totale harmonische vervorming (THD) en de afwijking van de DC-busspanning te minimaliseren.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Onderzoeksartikel
Ontwerp van een DC-DC-omvormer voor een autonoom elektrisch voertuiglaadstation op basis van bifaciale PV-panelen met behulp van het Secretary Bird Optimization-algoritme
In dit artikel
Samenvatting
Samenvatting
Als reactie op de groeiende nadruk op duurzame mobiliteit presenteert deze studie een op hernieuwbare energie gebaseerd oplaadsysteem voor elektrische voertuigen (EV) met een stationaire batterij-energiespeicher (BES). Het systeem maakt gebruik van een bifaciaal fotovoltaïsch (PV) array met een maximum power point tracking (MPPT)-schema ondersteund door een kunstmatig neuraal netwerk (ANN). Daarnaast wordt het Secretary Bird Optimization Algorithm (SBOA) gebruikt om de parameters van de DC-DC-omvormer, het filter en de PI-controller te optimaliseren, teneinde de THD te minimaliseren terwijl een stabiele DC-busspanning wordt behouden. Vijf EV-modellen werden geëvalueerd, waaronder één model op basis van loodzuurbatterijen (BMW i3) en vier modellen op basis van lithium-ionbatterijen (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf en Hyundai Kona Electric). De voorgestelde MPPT-configuratie onttrekt maximale energie aan het bifaciale PV-systeem, terwijl een stabiele DC-busspanning wordt gehandhaafd onder variabele omgevings- en belastingsomstandigheden. Validatie via MATLAB/Simulink-simulaties onder drie bedrijfscenario's (irradiance = 800–1000 W/m2; temperatuur = 20–25 °C) demonstreert een hoge conversie-efficiëntie, THD's van 2,85%, 2,26% en 2,23%, en een robuust energiemanagement dat geschikt is voor off-grid EV-laadstations.
Inleiding
Tegenwoordig is de integratie van hernieuwbare bronnen, voornamelijk zonne-energie, en EV-laadstations in het distributiesysteem van cruciaal belang. Deze integratie leidt echter tot PQ-problemen en een behoefte aan geavanceerde MPPT om vermogen uit hernieuwbare bronnen te onttrekken. Vanwege de snelle groei in de adoptie van EV's is het bovendien essentieel geworden om te beschikken over een snelle en betrouwbare laadinfrastructuur. Het gebruik van traditionele, op het net aangesloten laadstations resulteert in koolstofemissies, belasting van het net en problemen met de vermogenskwaliteit (PQ). Daarnaast kan de integratie van hernieuwbare energiebronnen, zoals zonne-energie, met EV's helpen de koolstofemissies te verminderen. Omdat zonne-energie inherent inconsistent is, wordt batterijopslag in combinatie met zonne-energie overwogen. AI-gebaseerde MPPT-technieken leveren een hogere zonne-energieopbrengst op dan de conventionele perturb-and-observe (P & O) methode.
Een nieuw gedempt vijfde-orde gegeneraliseerd integrator-besturingsalgoritme voor net-geïntegreerde PV-systemen is voorgesteld om zonne-energie nauwkeurig over te dragen naar het net bij een eenheids-PF met behulp van Human Psychology-optimalisatie1. Daarnaast is een op leren gebaseerde hill-climbing optimale besturingsstrategie, uitgebreid met een adaptief optimaal-M Kalman-filter, toegepast om de energie-extractie uit het PV-systeem te verbeteren2. Anderzijds is een voorspellend algoritme gebruikt om het vermogen van het microgrid-geïntegreerde PV-systeem efficiënt te beheren en te regelen. Het systeem is geconfigureerd met een dubbele 3φ-opstelling3.
Ondertussen werd een nieuwe spanningssensor ontwikkeld met een methode voor een lager energieverbruik om het maximale uitgangsvermogen te onttrekken aan een zonne-PV-systeem dat is aangesloten op een EV-laadstation, met een focus op efficiëntie en snelheid 4. Daarnaast werd een innovatieve aanpak voor commando-authenticatie bedacht om frauduleuze data-injectieaanvallen te identificeren die specifiek gericht zijn op de gecentraliseerde signalen voor economische dispatch-aansturing van het systeem5. Verder werd een geavanceerde methode geïntroduceerd om saliency maps af te leiden uit onderling verbonden zonnepaneelconfiguraties en om de omgeving te beoordelen op de aanwezigheid van schaduw6. Er werd een regelstrategie gepresenteerd om PQ-problemen in de UPQC met een supergeleidend magnetisch energieopslagsysteem succesvol te beheren, specifiek met betrekking tot de belasting van EV-laadstations7.
Bovendien vormt het bifaciale PV-paneel een aanzienlijke uitdaging voor de financiële levensvatbaarheid van PV. Hoewel prognosemethoden voor de prestaties van monofaciale PV goed zijn vastgesteld, is de aanpassing van deze modellen aan bifaciale systemen nog in volle gang8,9. Daarnaast hebben meerdere studies aangetoond dat de energieproductie van bifaciale PV wordt beïnvloed door geometrische factoren. Het is belangrijk om deze elementen mee te wegen bij het beoordelen van de werking van bifaciale technologieën10,11,12,13,14,15. Aan de andere kant werden P & O en op AI gebaseerde MPPT ontwikkeld voor PV-vermogensextractie, naast het ontwerp van controllers met optimalisatiemethoden16,17,18. De modellering en simulatie van bifaciale PV in vergelijking met monofaciale PV worden in detail besproken19. Ondertussen werden P & O en op ANN gebaseerde MPPT voor PV-systemen voorgesteld voor het ontwerp van oplaadstations voor elektrische voertuigen (EV)20,21. Het op PV-vermogen gebaseerde EV-oplaadstation werd ontworpen om diverse modellen te ondersteunen met de P & O MPPT22. Vervolgens wordt het gedrag van de secretarisvogel voor zijn overleving, zoals het zoeken naar en jagen op prooien, wiskundig gemodelleerd voor SBOA23. Een nieuwe, door fuzzy-logica geregelde DC-DC-omvormer werd gepresenteerd voor het constante opladen van een zonnegestuurd huis24. Het diagram voor directe stroom- en koppelregeling introduceerde fuzzy-logica om te voorzien in de koppelvraag van het voertuig en optimaliseerde de trainingsprestaties25.
Daarnaast is een uitgebreid overzicht gemaakt van opkomende trends, waaronder vehicle-to-grid (V2G)-technologie en AI-gestuurde energiemanagementsystemen, alsook de rol van hernieuwbare bronnen bij net-responsieve EV-operaties26. Verder is er een nieuwe methode ontwikkeld om onzekerheden in de opwekking van hernieuwbare energie, het oplaadgedrag van EV's en de marktprijzen aan te pakken27. De belangrijkste verschillen tussen EV's en SAEV's in V2G-technologie, waarbij de innovatieve methode van SAEV's met specifieke kenmerken werd besproken, zijn echter geanalyseerd, wat hun rol bij de V2G-integratie heeft versterkt28.
Er zijn verschillende studies uitgevoerd naar monofaciaal PV-gestuurde, netgekoppelde EV-laadstations met gebruik van conventionele MPPT-methoden, zoals P & O (vermeld in Tabel 1), I & C, Fuzzy en metaheuristische optimalisatiemethoden. Deze richtten zich ofwel op het PV-vermogensextractiesysteem of op de selectie van controllerparameters. Er zijn echter slechts enkele monofaciale PV-systemen beschikbaar met AI-gebaseerde MPPT en een optimale parameterselectie voor DC-DC-omvormers, filters en PI-regelversterkingen, alles binnen één enkel raamwerk, om de stabiliteit van de DC-busspanning te handhaven en de THD te verminderen. Deze lacune in het onderzoek motiveert daarom de ontwikkeling van een ANN-gebaseerde MPPT voor bifaciaal PV en geoptimaliseerde controllers voor omvormers en filters om de PQ te verbeteren in een stand-alone EV-laadstation dat onder dynamische omstandigheden werkt. Deze studie presenteert een stand-alone bifaciale PV-laadarchitectuur geïntegreerd met een door een kunstmatig neuraal netwerk aangestuurde MPPT-controller, ontworpen voor EV-stations langs snelwegen. Het systeem is geconfigureerd om vijf typen EV-batterijen22 op te laden, waaronder vier lithium-ionmodellen: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 en BMW i3, en één loodzuurconfiguratie, ondersteund door een hulpbatterij-opslagmodule die een stabiele werking onder fluctuerende zonneomstandigheden garandeert.
De belangrijkste bijdragen van het voorgestelde werk kunnen als volgt worden vermeld: (1) Ontwikkeling van een door BES ondersteunde bifaciale PV-opstelling die in geïsoleerde modus werkt om energie te leveren aan meerdere EV's en aan een AC-vraag op stationsniveau via gecoördineerde DC/AC-interfaces. Bifaciale PV oogst meer energie van zowel de voor- als achterzijde dan monofaciale PV. (2) Implementatie van een ANN-gebaseerd MPPT-algoritme dat adaptief de duty ratio van de boost-converter regelt om het maximaal beschikbare zonnevermogen te extraheren. (3) Optimalisatie van DC-DC-converterparameters, R L-waarden van het filter en PI-controllerversterkingen via het Secretary Bird Optimization Algorithm (SBOA), gericht op een lage THD en een stabiele DC-busspanning tijdens variaties in bestraling en temperatuur. (4) Validatie via drie bedrijfsscenario's met variabele omgevings- en belastingsomstandigheden om de robuustheid van de controller en de efficiëntie van het systeem te evalueren.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
In dit onderzoek is een zelfstandig EV-laadsysteem ontwikkeld dat wordt gevoed door een bifaciaal PV-paneel en een batterij-energieshowsysteem (BESS), zoals weergegeven in Figuur 1, waarbij gebruik wordt gemaakt van een ANN-gestuurde MPPT-methode. Een enkel-diode equivalent circuit wordt gebruikt om de bifaciale PV-array te modelleren, rekening houdend met temperatuur, serieweerstand, shuntweerstand, zonnestraling en straling aan de achterzijde. De PV-output wordt via een DC-DC boost-converter aan het EV-laadstation geleverd, terwijl de BESS de regulatie van de DC-busspanning ondersteunt. Het Secretary Bird Optimization Algorithm (SBOA) wordt gebruikt om de PI-controller-versterkingen en filterparameters te optimaliseren. De modellering van de systeemonderdelen en de voorgestelde methodologie worden beschreven in de volgende paragrafen.
Modellering van componenten
1. Bifaciaal PV-systeem
De PV-modules helpen om de vereiste stroom- en spanningsuitgang te bereiken. In de huidige studie werden twee monofaciale PV-modules gebruikt om de energieopwekkingskenmerken van bifaciale arrays onder verschillende oppervlakt-albedoecondities na te bootsen9. De bifaciale winst van de bestraling BGg wordt bepaald door Vergelijking (1)
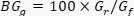 (1)
Hierbij is de bestraling aan de voorzijde Gf en de bestraling aan de achterzijde Gr. De maximale bifaciale PV-stroom is Imp en de spanning is Vmp. Tot slot wordt de output geproduceerd door het bifaciale systeem met het gekozen aantal serieschakelingen Ns en parallelschakelingen Np modules gegeven door Vergelijking (2). De aansturing van de PV is weergegeven in Figuur 2
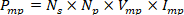 (2)
2. Batterijopslagsysteem (BSS)
Batterijen zijn een cruciaal middel voor het opslaan van elektrische energie18 . In dit werk worden Li-ion batterijen gebruikt als energieopslagsysteem. Van de beschikbare oplaadbare batterijopties richt dit werk zich op Li-ion batterijen, die als optimaal voor EV's worden beschouwd vanwege hun efficiëntie en vermogensdichtheid. Vergelijkingen (3) en (4) beschrijven de Li-ion batterij met bijbehorende beperkingen.
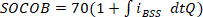 (3)
De specificaties van de PV, de opslagbatterij en de converter zijn samengevat in Tabel 2, terwijl Tabel 3 de toewijzing van de energiestroom tussen het PV-array, de energieopslageenheid en de aangesloten belastingen weergeeft.
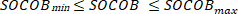 (4)
3. DC-AC-omvormer
De Neutral-Point-Clamped (NPC) inverter wordt op grote schaal toegepast in moderne vermogensomvormingssystemen voor hernieuwbare energie. In vergelijking met de conventionele twee-niveaustructuur biedt de NPC-configuratie een verminderde totale harmonische vervorming (THD), een lagere elektromagnetische interferentie en een lagere spanningsbelasting op halfgeleidercomponenten. De DC-bus van deze topologie is, door middel van gekoppelde condensatoren en klemdiodes die de neutrale aansluiting vormen, verdeeld in drie potentiaalniveaus: +Vdc/2, 0 en -Vdc/2. Door het schakelen op adequate wijze te regelen, genereert de inverter drie discrete spanningsstanden aan de uitgangsklemmen, waardoor de golfvormkwaliteit en het rendement van de vermogensomvorming verbeteren. Het neutrale punt van de DC-bus in een NPC-inverter speelt een cruciale rol bij het balanceren van de condensatorspanningen en het waarborgen van een correcte werking van de inverter. Het regelschema van de inverter is weergegeven in Figuur 3.
4. DC-DC boost-converter
DC-DC-omvormers verhogen de ingangsspanning van gelijkstroom naar een hogere uitgangsspanning door de duty cycle van een hoogfrequent schakelapparaat te regelen terwijl de efficiëntie behouden blijft. Het heeft twee bedrijfsmodi. Tijdens de AAN-toestand is de diode reverse-biased en levert de ingangsbron energie aan de spoel, die deze opslaat als een magnetisch veld, terwijl de uitgangscondensator energie levert aan de last. Tijdens de UIT-toestand wordt de diode forward-biased. Hier wordt de in de spoel opgeslagen energie via de diode afgegeven aan de condensator die op de uitgang en last is aangesloten, waarbij deze wordt gecombineerd met de ingangsbron om een uitgangsspanning te produceren die hoger is dan de ingangsspanning. Door de PWM-duty cycle te variëren, varieert de uitgangsspanning van de omvormer volgens de relatie  , waarbij D de duty cycle is. Het wordt gebruikt in zonne-energie-, brandstofcel-, EV- en opslagsystemen.
ANN-regelingsschema voor MPPT
In dit werk is een ANN-gebaseerde MPPT geselecteerd om het maximale vermogen dat door het zonnestelsel wordt gegenereerd te verzamelen17. De dataset voor instraling en temperatuur die werd gebruikt voor de ANN-training is gegenereerd in MATLAB/Simulink onder variërende omgevingscondities, overeenkomend met zonneinstralingsniveaus van 800–1000 W/m2 en temperatuurbereiken van 20–25 °C, met een duty cycle (D). De ANN is getraind om de MSE tussen de verkregen en vereiste outputs (Op,  ) te minimaliseren om maximaal vermogen uit het bifaciale PV-systeem te extraheren. Hierbij worden de zonne-instraling en temperatuur als inputs voor de ANN gebruikt, en is de duty cycle de output om de boost-converter aan te sturen. De structuur van het ontwikkelde ANN-model voor MPPT, zoals weergegeven in Figuur 4, is in dit werk meegenomen. Aanvullende Tabel 1 presenteert de voordelen en nadelen van de voorgestelde methode in vergelijking met andere standaardmethoden.
Een ANN bestaat uit drie hoofdlagen: een outputlaag (OPL), een inputlaag (IPL) en een verborgen laag (HIL). Dit helpt bij de overdracht van gegevens tussen de IPL en HIL. Vervolgens wordt dit gegenereerd door de gewichten in de verbindingen die de IPL en HIL koppelen. In deze context worden berekeningen uitgevoerd met een bepaalde bias die wordt toegepast op de HL-variabele, en de resulterende uitkomsten worden verzameld in de OPL-variabele. Hier is gekozen voor een ANN van het LMBP-type [17]. De verbindingsgewichten worden gedurende de training afgestemd door de fout te meten om de doeloutput te bereiken. Hier wordt LMBP gebruikt om ANN's te trainen met de MSE als prestatiefunctie. Het LMBP-algoritme maakt gebruik van de afgeleide derivaten om de gewichten bij te werken, wat resulteert in eigenschappen van effectief leren en versnelde convergentie
Elk neuron in een multilayer perceptron-netwerk heeft een sommatie- en een activatiefunctie. Desalniettemin zijn er bepaalde numerieke gewichten (wpk) die deze neuronen over de verschillende niveaus verbinden. Wanneer inputs worden vermenigvuldigd met gewichten zoals gespecificeerd in Vergelijking (5), wordt de niet-lineaire sigmoïde functie overwogen met MSE-minimalisatie zoals gegeven in Vergelijking (6).
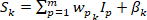 (5)
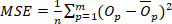 (6)
SBOA optimaliseerde de filter- en controleparameters van het voorgestelde systeem
Tegenwoordig spelen metaheuristische algoritmen een sleutelrol bij het oplossen van technische problemen. Figuur 5 geeft een classificatie van algoritmen. Het SBOA-algoritme23 bootst het gedrag van de secretary bird (SB) na om te overleven in zijn natuurlijke habitat. De exploratie- en exploitatiefasen van het jachtgedrag van de secretary bird worden gemodelleerd in SBOA. De exploratiefase van het algoritme bootst het gedrag van de SB bij het vangen van slangen na, terwijl de exploitatiefase hun gedrag bootst bij het ontwijken van roofdieren zoals arenden. Het oplossingsproces begint met het genereren van willekeurige waarden binnen hun respectievelijke limieten voor elke SB in de populatie, en door de waarde van de doelfunctie te berekenen door het Simulink-model uit te voeren, waarbij de waarde van elke SB als ontwerpparameter wordt beschouwd. Op basis van de doelwaarde verandert elke SB zijn positie om een betere oplossing te vertegenwoordigen. De wiskundige modellering van SBOA wordt hieronder besproken:
Initiële voorbereidingsfase
Ten eerste is het noodzakelijk om de initiële oplossingen te identificeren die zijn gebruikt om te beginnen met de zoektocht naar een typische minimalisatie van de doelfunctie F(Y). In dit geval wordt de initiële willekeurige populatie Y = [Y1, Y2, ......YN] van SB's gevormd via N initiële oplossingen. Vergelijking (7) initialiseert de populatie, waarbij Yi een oplossing representeert.
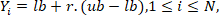 (7)
Waarbij de onder- en bovengrenzen van de keuzevariabelen worden aangeduid met lb en ub. In [0, 1] is r een willekeurig getal. N is de dimensie van het probleem. Bovendien wordt de fitnesswaarde van de oplossing Fi = F(Yi) gebruikt om de kwaliteit van Yi te kwantificeren.
Jagstrategie van SB's
Het vinden, eten en aanvallen van de prooi zijn de drie hoofdfasen van de jacht van de SB. Het gehele jachtproces is onderverdeeld in drie gelijke tijdsintervallen: t < 1/3T, 1/3T < t < 2/3T en 2/3T < t < T. Hierbij is t de huidige iteratie en T het maximale aantal iteraties. Deze intervallen komen overeen met de drie fasen van de predatie van de SB: het zoeken, het consumeren en het aanvallen van de prooi. Deze indelingen zijn gebaseerd op de biologische statistieken van de jachtfasen van de vogel en de tijdsduur van elke fase. Bijgevolg worden de fasen van de SBOA als volgt gemodelleerd:
Zoeken naar prooi
De SB moet tijdens deze fase prooien opjagen vanaf een veilige afstand. Om voldoende gegevens over het gehele zoekgebied te verzamelen, vereist de eerste stap in optimalisatiealgoritmen een sterkere exploratie. Door de locaties van de andere twee SB's als leidraad te gebruiken, kan de SB aanvullende mogelijke regio's onderzoeken. Om de diversiteit van het algoritme verder te vergroten, worden er differentiële mutatieprocessen geïntroduceerd. Wanneer t minder is dan 1/3 van T, wordt Vergelijking (8) gebruikt om de positie van elk individu bij te werken. Het zal prooien zoeken, consumeren en aanvallen. Bijgevolg wordt elke SBOA-fase als volgt gemodelleerd:
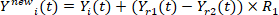 (8)
Waarbij Yi(t) de huidige positie is van de ide SB, Ynewi(t) de bijgewerkte oplossing geeft, en twee individuen Yi(t), Yr2(t) willekeurig zijn gekozen uit de bestaande populatie. Een willekeurige vector voor de parameterselectiestrategie, R1 van 1 × N, wordt willekeurig gekozen uit [0, 1] voor een effectieve balans tussen de exploitatie- en exploratiefasen. De bijgewerkte oplossing wordt alleen overwogen als deze resulteert in een verbeterde objectieve waarde vergeleken met de eerder verkregen oplossing.
Consumptie van prooi
SB maakt gebruik van wendbare behendigheid en beweegt zich in een zwevende beweging rond de slang nadat mogelijke prooien zijn gespot. Het geduld van de prooi wordt benut om diens verdediging te verlagen door opponenten te observeren en te lokken terwijl zij cirkelen. Andere SB's passen hun houding aan in de nabijheid van de prooi. Het jachtsucces wordt met deze benadering aanzienlijk verhoogd. Vergelijking (9) illustreert hoe de Brownse beweging (B) wordt gebruikt om de willekeurige beweging van de SB te simuleren wanneer 1/3 T < t < 2/3 T.
 (9)
Hierbij wordt B in MATLAB geïmplementeerd met behulp van de standaardnormale verdeling via de willekeurig gegenereerde vector r(1,M). De SB's gebruiken vervolgens vergelijking (10) om hun posities bij te werken.
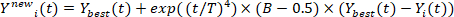 (10)
Waarbij Ybest(t) de beste oplossing is en de exponentiële schalingsfactor exp((t/T)4) is gekozen om de exploitatiecapaciteit bij elke iteratie te verhogen.
Aanval op prooi
Na continue consumptie zal het slachtoffer geen energie meer overhouden. De sekretarissen moeten nu de aanval inzetten. Hier worden verschillende aanvalsmethoden, zoals onophoudelijke stappen / sporadische lange sprongen over een korte tijdsperiode, gesimuleerd met behulp van de Lévy-flight-techniek. De kenmerken worden beschreven door Vergelijkingen (11) en (12). Kandidaatopties bevinden zich op dit moment nabij het optimale antwoord omdat SB's de prooi snel naderen. Dit plan zal worden geïmplementeerd wanneer t > 2/3T.
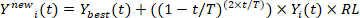 (11)
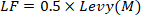 (12)
Waarbij LF de Levy-flight-strategie vertegenwoordigt en 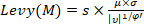 , s= 0.01, en φ = 1.5 vaste waarden zijn. μ en υ zijn willekeurige waarden die binnen [0, 1] liggen. Waarbij τ gamma aanduidt en η = 0.5; de wegingsfactor 0.5 werd gehanteerd, zoals voorgesteld in de oorspronkelijke SBOA-formulering, om de stapgrootte te reguleren en een balans te behouden tussen grote exploratieve sprongen en lokale verfijning. Tabel 4 presenteert de waarden die zijn gebruikt voor het ANN en het SB-algoritme in het ontwikkelde systeem.
Ontsnappingsstrategie voor SB
Bij het jagen op andere prooien in het wild lopen secretarissen het risico zelf bejaagd te worden. Adelaars, haviken, vossen en jakhalsen zijn de primaire tegenstanders waarmee ze te maken krijgen. Ze moeten verschillende ontwijkingstechnieken gebruiken om zichzelf of hun prooi te beschermen wanneer ze gevaar waarnemen. Dit algoritme simuleert de ontsnappingsmethoden door renmodi (D2) en camouflage (D1) te modelleren. Wanneer ze geconfronteerd worden met tegenstanders, versmelten secretarissen in eerste instantie met hun omgeving om veilig te blijven. Hierbij streven secretarissen ernaar lokale optima in de algoritmen te vermijden door hun posities rond de prooi (het beste individu) bij te werken. Als ze de vijand niet kunnen ontwijken, zullen ze vlucht- of sneltactieken gebruiken om veilig te blijven. Ter referentie wordt een willekeurig individu Yrand als leider gekozen om te voorkomen dat men beperkt blijft tot een lokaal optimum. Vergelijkingen (13) and (14) worden door secretarissen gebruikt om hun posities bij te werken. Het SBOA-stroomschema wordt getoond in Figuur 6.
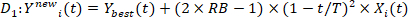 (13)
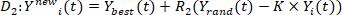 (14)
Representatie van ontwerpparameters
De probleemvariabelen in deze studie omvatten de ontwerpparameters, zoals de PI-controllerversterkingen van DC-DC-omvormers, alsmede de weerstanden en inductanties van filters en omvormers. Vergelijking (15) geeft de weergave van de regelvariabelen. De grenzen van de regelparameters staan vermeld in Aanvullende Tabel 2.
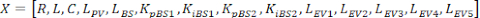 (15)
Fitnessfunctie (FF)
De minimalisatie van THD is in deze studie gekozen als de doelfunctie (Obj). De maximale waarde van FF is de minimale waarde van Obj, zoals aangegeven in Vergelijking (16) en (17).
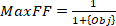 (16)
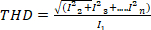 (17)
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Het voorgestelde autonome bifaciale PV-systeem met ANNC-gebaseerde MPPT voor een oplaadstation voor elektrische voertuigen is opgebouwd in Simulink/Matlab 2022b en uitgevoerd op een Intel Core i7 met 16 GB RAM. De geselecteerde systeem- en EV-belastingsclassificaties staan weergegeven in tabel 2 en aanvullende tabel 3. In dit onderzoek worden drie gevallen uit tabel 5, met verschillende permutaties van zonnestraling (G), temperatuur (T), AC-belastingen en vijf elektrische voertuigen van ...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Over het algemeen geven de resultaten aan dat dit onderzoek bijdraagt aan het wetenschappelijke veld door de introductie van een nieuwe, geoptimaliseerde regelstrategie die de zonne-energieopbrengst verhoogt, de PQ verbetert en een duurzame EV-laadinfrastructuur ondersteunt die geschikt is voor snelwegen. De ontwikkelde ANN-gebaseerde MPPT met SBOA-geoptimaliseerde filters, converters en controller bereikt een lagere THD, terwijl een stabiele DC-busspanning wordt behouden voor een standalone EV-laadstation ondersteund do...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs hebben geen belangenconflicten te verklaren.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| DC–AC-omvormer | MathWorks | Simscape Electrical Three-Level Converter documentatie: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Driedrifasige, drie-niveau neutral-point-clamped DC–AC-omvormermodel. |
| DC–DC-omvormer | MathWorks | Simscape Electrical Boost Converter documentatie: https://www.mathworks.com/help/sps/ref/boostconverter.html | Boost DC–DC-omvormermodel gebruikt om de PV-uitgangsspanning te regelen. |
| EV1-batterij | MathWorks | Batterijmodel documentatie: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Gesimuleerde loodzuurbatterij die EV1 representeert. |
| EV2–EV5-batterijen | MathWorks | Batterijmodel documentatie: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Gesimuleerde lithium-ion batterijmodellen die EV2, EV3, EV4 en EV5 representeren. |
| MATLAB/Simulink | MathWorks | Software; https://www.mathworks.com/products/simulink.html | Softwareomgeving gebruikt om het op PV werkende elektrische voertuig-laadstation te modelleren en simuleren. |
| Simscape Electrical | MathWorks | Software; https://www.mathworks.com/products/simscape-electrical.html | Componentenbibliotheek gebruikt om de vermogensomvormers, het elektrische netwerk en het bijbehorende regelsysteem te modelleren. |
| Zonnepaneel | Waaree Energies Ltd.; gemodelleerd in MATLAB/Simulink | Model WSM-315. Waaree productinformatie: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | Parameters van het WSM-315 zonnepaneel werden ingevoerd als een door de gebruiker gedefinieerde PV-module met gegevens van het Waaree-datablad en het NREL System Advisor Model. |
| Opslagbatterij | MathWorks | Loodzuurbatterijmodel documentatie: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Gesimuleerde loodzuurbatterij gebruikt als het stationaire energieopslagsysteem. |
Referenties
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.