Dit protocol beschrijft de gesynchroniseerde acquisitie, annotatie en temporele segmentatie van IMU-gegevens van een pols wearable om een referentie-dataset te genereren voor het valideren van machine-learning-beoordelingen van de 3-staps handhygiënentechniek. Labeling door waarnemers en temporele markersignalen zorgen voor reproduceerbare annotaties op stapsniveau, wat toekomstige real-time feedback voor zorgprofessionals ondersteunt via de ontwikkeling van algoritmen voor wearablesensoren voor beweging.
Methodenartikel
Realtime polsbandmonitoring van handhygiënetechniek met behulp van bewegingssensoren en machine learning
In dit artikel
Samenvatting
Samenvatting
Zorgpersoneel (HCP) voert vaak geen aanbevolen handhygiëne-technieken (HH) uit, wat de infectiepreventie ondermijnt. Het voorgestelde polsbandapparaat is bedoeld om antiseptica toe te dienen op het punt van zorg, terwijl het real-time feedback geeft over de uitvoering van de HH-techniek. Real-time feedback wordt gegenereerd door een algoritme dat handbewegingen op stapsniveau classificeert aan de hand van traagheidssensoren op de pols. Dit algoritme wordt momenteel gevalideerd door middel van een beoordeling van de concurrente validiteit ten opzichte van een gouden standaard: een getrainde waarnemer die de HH-techniek beoordeelt. De huidige studie richt zich op de ontwikkeling en validatie van het acquisitie- en annotatieprotocol dat nodig is voor de training van het algoritme en de beoordeling van de concurrente validiteit voorafgaand aan de real-time klinische inzet. Het protocol beschrijft gesynchroniseerde gegevensverzameling met behulp van een IMU met temporele markeringen om stapgrenzen af te bakenen, waarbij gesegmenteerde opnamen van de polssensoren worden gekoppeld aan door de waarnemer toegewezen correctheidslabels voor elke beweging. De modelontwikkeling maakt gebruik van sequentie-modelarchitecturen die in staat zijn tot dichte tijdreekslabeling, en de prestaties worden gekwantificeerd met behulp van classificatiemetrieken op bewegingsniveau (bijv. F1-score) en segment-overlapcriteria (bijv. intersection‑over‑union) om zowel de correctheidsbeslissingen als de kwaliteit van de temporele segmentatie weer te geven. Secundaire uitkomsten omvatten de prestaties van de toediening van antiseptica, de tijdigheid en bruikbaarheid van de feedback, en de acceptatie door gebruikers in klinische workflows. Gegevens verzameld van een diverse steekproef van zorgmedewerkers, bestaande uit meerdere begeleide uitvoeringen per deelnemer, zullen concurrente-validatieanalyses ondersteunen om de nauwkeurigheid van het apparaat en het potentieel om bestaande HH-programma's te versterken en zorginfecties te verminderen te bepalen.
Inleiding
Handhygiëne (HH) is de eenvoudigste, meest effectieve en minst kostbare strategie om zorginfecties (HAIs) te voorkomen, die worden erkend als een groot wereldwijd volksgezondheidsprobleem1. De naleving van deze praktijk blijft wereldwijd echter achter bij het ideaal2,3. In dit verband moeten infectiepreventieprogramma's niet alleen de nalevingspercentages op basis van kansen monitoren, maar ook de kwaliteit van de handhygiënetechniek (HH), wat inhoudt dat de aanbevolen stappen worden gevolgd en de juiste inwerktijd voor het antisepticum wordt gehanteerd4.
Wat betreft de techniek beveelt de WHO de 6-staps HH-techniek aan om de effectiviteit te waarborgen. De stappen zijn: (1) wrijf de handpalmen met een roterende beweging tegen elkaar; (2) wrijf de palm van de rechterhand tegen de handrug van de linkerhand terwijl de vingers in elkaar zijn gevouwen; (3) wrijf de handpalmen tegen elkaar met de vingers in elkaar gevouwen; (4) wrijf de rugzijde van de vingers van één hand in de palm van de tegenovergestelde hand terwijl de vingers worden vastgehouden en heen en weer worden bewogen, en vice versa; (5) wrijf de rechterduim met de linkerpalm in een cirkelvormige beweging, en vice versa; (6) wrijf de vingertoppen van de linkerhand in de palm van de rechterhand met cirkelvormige bewegingen, en vice versa5,6.
Het bewijs met betrekking tot de relatieve effectiviteit en haalbaarheid van door de WHO aanbevolen technieken is echter onvolledig. In het bijzonder heeft een recente systematische review de effectiviteit van de WHO 6-stappen HH-techniek geëvalueerd bij het verminderen van de bacteriële belasting op de handen van zorgprofessionals en deze vergeleken met alternatieve benaderingen die in de internationale literatuur zijn beschreven. Hoewel de 6-stappen HH-techniek een afname van de bacteriële belasting liet zien, concludeerde de review dat het bewijs dat de meest effectieve en praktische techniek identificeert nog niet definitief is, en dat onderzoek naar HH-technieken een verbeterde standaardisatie tussen studies vereist7. Parallel hieraan is de 3-stappen HH-techniek wereldwijd door meerdere auteurs gepromoot. De stappen zijn: (1) het bedekken van alle handoppervlakken; (2) het afwisselend roterend wrijven van de vingertoppen op de tegenovergestelde handpalm; en (3) het roterend wrijven van beide duimen8,9,10. De stappen zijn geïllustreerd in Figuur 1.
In lijn met deze ontwikkelingen kwantificeerde een gerandomiseerd gecontroleerd onderzoek handhygiëne- (HH) mogelijkheden in 12 Amerikaanse ziekenhuisafdelingen (n = 2.923). Van deze mogelijkheden vonden er 1.516 (51,9%) plaats in de interventiegroep, die training kreeg in de 3-staps HH-techniek9, en 1.407 (48,1%) in de controlegroep, die conventioneel onderwijs ontving dat was afgestemd op de 6-staps HH-techniek van de WHO. De interventiegroep vertoonde een hogere naleving van de "WHO Five Moments" en van de 3-staps techniek. Hoewel reducties in colony-forming units werden gerapporteerd als niet significant verschillend met betrekking tot de primaire microbiologische uitkomst (p = 0,029), was de waargenomen naleving van de HH aanzienlijk hoger in de interventiegroep (51,7%) vergeleken met de controlegroep (12,7%).
De 3-staps HH-techniek resulteerde in een grotere log10-reductie van kolonievormende eenheden (mediaan 4.45, IQR 4.04–5.15) dan de 6-staps techniek (mediaan 3.91, IQR 3.69–4.62; p = 0.021)8. Opvallend is dat, over beide studies heen, de reducties in kolonietellingen niet significant verschilden tussen de technieken, en beide studies de conclusie ondersteunen dat de 3-staps methode effectief is wanneer deze correct wordt uitgevoerd8,9.
Op basis van dit bewijs hebben de hoofdonderzoeker en haar onderzoeksgroep de effectiviteit van de 3-staps HH-techniek geëvalueerd en aangetoond bij zorgprofessionals in een opleidings- en onderzoekshospitaal in de Centraal-Westelijke regio van Brazilië. In dat onderzoek toonde een microbiologische beoordeling van de handen van de deelnemers geen groei van potentieel pathogene micro-organismen na correcte uitvoering van de 3-staps techniek gedurende 15 s. Deze bevindingen ondersteunden de effectiviteit van de techniek11,12.
Gezien de hierboven beschreven wereldwijde problematiek richt de huidige studie zich op de ontwikkeling van een technologisch product met betrekking tot handhygiëne, bedoeld om de naleving door zorgverleners te verhogen door middel van een polsbandje dat antisepticum kan dispensereren via een gesproken commando aan het punt van zorg en feedback geeft over de kwaliteit van de uitgevoerde handhygiënetechniek (Figuur 2), met een display die eenvoudig kan worden losgekoppeld van het reservoir, waardoor het reservoirgedeelte indien nodig een desinfectie van hoog niveau kan ondergaan. Er wordt verder opgemerkt dat het hier gepresenteerde voorstel momenteel is ingediend als aanvraag voor een patent op een nutsmodel (patentprivilege) onder protocol bij het Braziliaanse Nationale Instituut voor Industrieel Eigendom (INPI) onder nr. BR 20 2022 001267 4. Daarom is het essentieel om het algoritme van het polsbandje te valideren om ervoor te zorgen dat het een betrouwbare en valide beoordeling geeft van de drie stappen van de handhygiëne, met het vermogen om correcte van incorrecte uitvoeringen van de techniek nauwkeurig te onderscheiden. Criteriumvaliditeit heeft betrekking op het vermogen van een methode om overeen te stemmen met andere metingen die zijn verzameld om hetzelfde concept te bestuderen. Criteriumvaliditeit probeert te beoordelen hoe nauwkeurig een nieuwe maatstaf een eerder gevalideerd concept of criterium kan voorspellen13.
Criteriumvaliditeit beschrijft de mate waarin een meetprocedure overeenstemt met andere maten die bedoeld zijn om hetzelfde onderliggende construct te beoordelen, en wordt binnen dit kader gebruikt om te evalueren of een nieuw instrument overeenstemt met een gevestigde, eerder gevalideerde en betrouwbare referentiestandaard (criterium). Criteriumvalidatie vereist (1) het selecteren van een passend en conceptueel relevant criterium en (2) het onafhankelijk verifiëren van de validiteit van dat criterium14. Wanneer de referentiestandaard op hetzelfde moment wordt vastgesteld als het instrument dat wordt geëvalueerd, wordt de criteriumvaliditeit doorgaans beschouwd als gelijktijdig (concurrent), terwijl deze als voorspellend wordt beschouwd wanneer de referentiestandaard op een later tijdstip wordt gemeten; dit onderscheid kan ook worden bepaald door het beoogde doel van de beoordeling15.
Bijgevolg kan de mate van overeenstemming tussen het instrument en een externe gouden standaard via statistische analyse worden geëvalueerd. Een dergelijke analyse kwantificeert doorgaans de associatie of overeenstemming tussen het onderzochte instrument en het externe criterium (gouden standaard) met behulp van passende maten voor associatie of concordantie14.
Voor het specifieke construct van naleving van handhygiëne (HH) wordt directe observatie, uitgevoerd via systematische registratie van HH-gelegenheden en beoordeling van de kwaliteit van de techniek door getrainde observatoren, algemeen beschouwd als de gouden standaard voor criteriumbeoordeling16 en wordt dit sterk aanbevolen door de Wereldgezondheidsorganisatie (WHO)5.
In dit onderzoek trad de onderzoeker op als de getrainde waarnemer die de HH-techniek van de deelnemers beoordeelde. De hoofdonderzoeker is een erkende expert in de preventie en bestrijding van zorginfecties, met specifieke expertise in de naleving van de Five Moments for Hand Hygiene van de WHO5.
Om een objectieve, stapsgewijze evaluatie van de uitvoering van de techniek mogelijk te maken, integreert de huidige studie een gouden standaard observationele beoordeling met een om de pols gedragen inertiesensor en een gestructureerde procedure voor de temporele afbakening van elke stap. Stapgrenzen worden tijdens de gegevensverwerving bepaald met behulp van een specifieke temporele-marker IMU, bediend door een meewerkende onderzoeker, die het begin of einde van een stap aangeeft en inter-stap overgangen annoteert via korte tikgebeurtenissen. Deze tikgebeurtenissen worden later gedetecteerd met een Python-piekdetectiepijplijn en gebruikt om de pols-IMU-opnames te segmenteren in instanties van Stap 1, Stap 2 en Stap 3. De resulterende op stappen gesegmenteerde signalen worden vervolgens gekoppeld aan binaire correctheidslabels (correct of incorrect) die door de waarnemer op bewegingsniveau zijn toegewezen. Dit ontwerp maakt het mogelijk om de beoordeling van de HH-techniek te modelleren als een taak voor dense tijdreekslabeling, gevolgd door classificatie op stapniveau.
Op Transformer gebaseerde sequentiemodellen zijn bijzonder geschikt voor deze probleemformulering, omdat self-attention temporele afhankelijkheden in signalen van wearablesensoren kan representeren en sequentie-naar-sequentievoorspelling kan faciliteren wanneer supervisielabels op een fijne temporele resolutie zijn gedefinieerd17. De modelprestaties worden gekwantificeerd met behulp van classificatiemetrieken op bewegingsniveau (bijv. F1-score) samen met overlapcriteria op segmentniveau (bijv. intersection-over-union), waardoor zowel (i) de correctheid van de beslissingen over de techniek als (ii) de kwaliteit van de temporele segmentatie worden vastgelegd.
Hoewel het uiteindelijke doel van het voorgestelde systeem is om geautomatiseerde real-time feedback te geven tijdens het uitvoeren van handhygiëne in klinische omgevingen, richt de huidige studie zich op de procedures voor acquisitie, annotatie en temporele segmentatie die nodig zijn om de referentiedataset te genereren voor daaropvolgende training en validatie van algoritmen. Daarom is het hoofddoel van dit werk het vaststellen en valideren van een reproduceerbaar protocol voor het verzamelen van gesynchroniseerde traagheidssensordata en door waarnemers gegenereerde annotaties die kunnen dienen als de ground truth voor toekomstige ontwikkeling van machine-learning.
De gegevens werden verzameld bij de School of Engineering, Campus van Sao Joao da Boa Vista, Sao Paulo State University (UNESP). Vijftig professionals (n = 50) namen deel: studenten (n = 20), docenten (n = 18), administratief technisch personeel (n = 10) en algemene dienstmedewerkers (n = 2). De uiteindelijke dataset bestond uit 1.500 uitvoeringen van de 3-staps HH-techniek. De deelnemers kregen de instructie om de 3-staps HH-techniek uit te voeren in drie verschillende scenario's, onder begeleiding van de hoofdonderzoeker, die fungeerde als de gouden standaard-beoordelaar voor de correcte uitvoering.
Voorafgaand aan de gegevensverzameling werden potentiële deelnemers uitgenodigd om deel te nemen en ontvingen zij een gedetailleerde uitleg over de doelstellingen en procedures van de studie. Deelnemers werden geworven uit de FESJ/UNESP-gemeenschap, waaronder bachelor- en masterstudenten, faculteitsleden, administratief personeel en algemeen ondersteunend personeel. In aanmerking komende deelnemers waren volwassenen (≥18 jaar oud), die in staat waren de handhygiëneprocedure te begrijpen en uit te voeren, en die bereid waren schriftelijke geïnformeerde toestemming te geven voorafgaand aan deelname.
Na het verkrijgen van schriftelijke geïnformeerde toestemming heeft een onderzoeksassistent van de afdeling Electrical Engineering een motion-capture sensor bevestigd aan de voorkeurspols (rechts of links) van de deelnemer. Gedurende het proces van gegevensverzameling bleef de samenwerkende onderzoeker aanwezig om technische ondersteuning te bieden, waaronder het waarborgen van een betrouwbare signaaloverdracht en het monitoren van de signaalvariabiliteit.
Protocol
Dit experimentele protocol is goedgekeurd door de institutionele ethische commissie voor onderzoek van het University Hospital. Deelnemers die instemden met deelname werden verzocht het formulier voor geïnformeerde toestemming te ondertekenen in overeenstemming met Resolutie Nr. 466/2012 van de Braziliaanse Nationale Gezondheidsraad18. De gebruikte reagentia en apparatuur staan vermeld in de Tabel met Materialen.
1. Voorbereiding van de omgeving voor gegevensverzameling
- Plaats een laptop, een smartphone op een houder en een stoel voor de onderzoeksassistent.
- Plaats een laptop en een stoel voor de getrainde waarnemer.
- Plaats een kruk naast de getrainde waarnemer en positioneer de temporele-marker IMU daarop, zodat deze gemakkelijk bereikbaar is.
- Bevestig de temporele-marker IMU met plakband aan het oppervlak van de kruk.
- Plaats een fles alcoholhoudende handdesinfectant, natte doekjes, hydraterende crème, de pols-IMU en een stopwatch op de tafel voor de deelnemer.
- Plaats een afvalbak naast de deelnemer.
2. Verificatie van de connectiviteit van de applicatie (door de onderzoeksassistent)
- Zorg ervoor dat het batterijniveau van de smartphone boven de 80% blijft.
- Zorg ervoor dat de om de pols gedragen IMU volledig is opgeladen.
- Zorg ervoor dat de temporele-marker IMU volledig is opgeladen.
- Zorg ervoor dat de "Blijf Wakker" de applicatie is actief.
- Start de BSL-opvang applicatie, ontwikkeld bij het Biomedical Signals Laboratory (LSBio/UFSCar), en wacht tot de scan van het Bluetooth-apparaat is voltooid.
- Controleer of beide IMU's in de lijst met beschikbare apparaten op het hoofdscherm verschijnen.
- Bevestig dat de verbindingsstatus van beide IMU's wordt weergegeven als "Verbonden" en dat de real-time sensorgegevens continu worden bijgewerkt voordat de gegevensverwerving wordt gestart.
- Bevestig dat de volledige acquisitie- en verwerkingsworkflow zoals getoond in Figuur 3 is operationeel voordat de opname van de deelnemer wordt gestart.
- Verifieer vóór aanvang van de data-acquisitie dat beide draagbare IMU's (WitMotion WT901BLECL) functioneren volgens de standaardconfiguratie van de fabrikant, met continue registratie van triaxiale accelerometersignalen en gyroscoopsignalen, en een meetbereik van de accelerometer van ±6 g, een gyroscoopmeetbereik van ±2000 °/s, en een effectieve bemonsteringsfrequentie van ongeveer 25 Hz. Tijdens de data-acquisitie wordt geen aanvullende filtering op hardwareniveau toegepast.
3. Voorbereiding van de getrainde waarnemer
- Zorg ervoor dat elke deelnemer de drie fasen van de gegevensverzameling individueel doorloopt, waarbij geen andere deelnemer in de kamer aanwezig is tijdens de signaalacquisitie.
- Wijs één getrainde waarnemer aan om elke deelnemer te instrueren en te monitoren.
- Registreer de classificatie van elke stap van de 3-staps HH-techniek in een specifiek spreadsheet.
- Zorg ervoor dat de getrainde waarnemer een duidelijk zicht heeft op de HH-techniek van de deelnemer en gemakkelijke toegang heeft tot de IMU voor temporele markering.
- Evalueer elke stap van de handhygiënetechniek volgens het gestandaardiseerde 3-staps handhygiëneprotocol9. Classificeer elke stap als correct of incorrect volgens de vooraf gedefinieerde evaluatiecriteria.
OPMERKING: Het spreadsheet is zo georganiseerd dat het het ID van de deelnemer, het uitvoeringsnummer van de HH-techniek (1–10 voor elk van de drie fasen van de gegevensverzameling) en de classificatie van stap 1, 2 en 3 van de HH-techniek bevat. Registreer de classificatie van elke stap als correct of incorrect.
4. Voorbereiding van de deelnemer (door de onderzoeksassistent)
- Laat de deelnemer op een stoel gaan zitten, naar de voorbereide tafel gericht.
- Instrueer de deelnemer om beide onderarmen op de tafel te plaatsen.
- Vraag de deelnemer om de voorkeurspols te kiezen voor het plaatsen van de IMU voor de pols.
- Bevestig de IMU voor de pols aan de gekozen pols van de deelnemer met de klittenbandstrip, waarbij u ervoor zorgt dat deze stevig en stabiel zit zonder ongemak te veroorzaken.
- Plaats een zichtbare stopwatch of digitale timer op de tafel binnen het gezichtsveld van de deelnemer.
- Voer alle gegevensverzamelsessies uit in hetzelfde laboratorium onder constante kunstverlichting en met airconditioning die gedurende de experimentsessies actief is om consistente omgevingscondities te handhaven.
5. Procedure voor gegevensverzameling en registratie (door de getrainde waarnemer)
OPMERKING: Een overzicht van de volledige workflow voor gegevensverzameling wordt gepresenteerd in Figuur 4. Het protocol bestaat uit drie opeenvolgende acquisitiefasen: (1) verbale instructie, (2) demonstratie van de correcte techniek en (3) uitvoering van vooraf gedefinieerde foutpatronen. In elke fase voeren de deelnemers 10 herhalingen uit van de 3-staps handhygiënetechniek. Gedurende alle fasen evalueert de getrainde waarnemer de correctheid van elke stap en genereert deze temporele markers met de temporele-marker IMU om de daaropvolgende signalsegmentatie en annotatie van de resulterende dataset te ondersteunen. Figuur 3 vat de volledige workflow voor acquisitie, verwerking, segmentatie en datasetgeneratie samen.
- Eerste fase van de gegevensverzameling
- Beschrijf elke stap van de 3-staps HH-techniek mondeling aan de deelnemer (Figuur 1).
- Geef expliciet aan: "Voer elke stap van de drie stappen gedurende ten minste 5 s uit, zodat de volledige techniek ten minste 15 s duurt."
- Instrueer de deelnemer om de stopwatch voor hen te volgen.
- Instrueer de deelnemer om de 3-staps HH-techniek 10 keer uit te voeren, met een rustinterval tussen elke volledige HH-techniek.
- Tik eenmaal op de temporal-marker IMU direct na voltooiing van elke HH-stap om een temporele referentie te genereren die tijdens het segmentatieproces wordt gebruikt.
- Zorg ervoor dat de getrainde waarnemer de kwaliteit van elke uitgevoerde HH-stap zorgvuldig beoordeelt en deze in het spreadsheet als correct of incorrect registreert.
- Herinner de deelnemer bij de vijfde uitvoering van de 3-staps HH-techniek eraan om elke stap gedurende ten minste 5 s uit te voeren.
- Houd de real-time signaalweergave in de smartphone-applicatie in de gaten en bevestig dat er gedurende de gehele opnamesessie continu datapakketten van beide IMU's worden ontvangen. Indien pakketverlies, sensoronderbreking of een slechte signaalkwaliteit wordt gedetecteerd, onderbreek dan de opname, herstel indien nodig de Bluetooth-verbinding en herhaal de acquisitie om een volledige en betrouwbare signaalregistratie te waarborgen.
- Tweede fase van de gegevensverzameling
- Zorg ervoor dat de getrainde waarnemer de correcte uitvoering van de 3-staps HH-techniek demonstreert (Figuur 1).
- Zorg ervoor dat de getrainde waarnemer elke stap langzaam en volledig in het zicht van de deelnemer demonstreert, waarbij elke stap indien nodig wordt herhaald totdat de deelnemer aangeeft het te begrijpen.
- Zorg ervoor dat de getrainde waarnemer tijdens de demonstratie wijst op kritieke contactpunten en veelvoorkomende fouten.
- Geef expliciet aan: "Voer elke stap van de drie stappen gedurende ten minste 5 s uit, zodat de volledige techniek ten minste 15 s duurt, na de praktische demonstratie door de getrainde waarnemer."
- Instrueer de deelnemer om 10 herhalingen van de 3-staps HH-techniek uit te voeren.
- Beoordeel de correctheid van elke stap van de 3-staps HH-techniek.
- Genereer temporele markers met de temporal-marker IMU na elke HH-stap.
- Houd de real-time signaaltransmissie gedurende de gehele acquisitiesessie in de gaten. Indien pakketverlies, sensoronderbreking of een slechte signaalkwaliteit wordt gedetecteerd, onderbreek dan de opname en herhaal de acquisitie nadat de normale signaaltransmissie is hersteld.
- Zorg ervoor dat de getrainde waarnemer de correcte uitvoering van de 3-staps HH-techniek demonstreert (Figuur 1).
- Derde fase van de gegevensverzameling
- Zorg ervoor dat de getrainde waarnemer het foutpatroon demonstreert dat door de deelnemer moet worden uitgevoerd.
- Zorg ervoor dat de getrainde waarnemer Foutpatroon 1, 2, 3 en 4 sequentieel toepast.
- Wijs Foutpatronen 1–4 sequentieel toe aan opeenvolgende deelnemers en herhaal de cyclus na deelnemer 4.
- Zorg ervoor dat de getrainde waarnemer de foutpatronen demonstreert, die als volgt zijn gedefinieerd:
- Foutpatroon 1: Bedek bij Stap 1 alleen de handpalmen en laat de overige handoppervlakken onbehandeld. Wrijf bij Stap 2 over de vingertoppen met uitsluiting van de duimen. Beweeg bij Stap 3 de duimen heen en weer zonder roterend wrijven.
- Foutpatroon 2: Laat bij Stap 1 de bedekking van het rugzijde van de linkerhand weg. Wrijf bij Stap 2 alleen over de vingertoppen van de wijs-, middel- en ringvinger, met uitsluiting van de pinken en duimen. Voer bij Stap 3 slechts gedeeltelijk roterend wrijven van de duimen uit.
- Foutpatroon 3: Laat bij Stap 1 de bedekking van het rugzijde van de rechterhand weg. Wrijf bij Stap 2 alleen over de vingertoppen van de rechterhand. Voer bij Stap 3 roterend wrijven uit van alleen de rechterduim.
- Foutpatroon 4: Bedek bij Stap 1 alleen de handpalmen. Wrijf bij Stap 2 over de vingertoppen met een omgekeerd of incorrect bewegingspatroon. Voer bij Stap 3 roterend wrijven uit van alleen de linkerduim.
- "Voer elke stap van de drie stappen gedurende ten minste 5 s uit, zodat de volledige techniek ten minste 15 s duurt, na de praktische demonstratie door de getrainde waarnemer."
- Instrueer de deelnemer om 10 herhalingen van de 3-staps HH-techniek uit te voeren.
- Beoordeel de correctheid van elke stap van de 3-staps HH-techniek.
- Genereer temporele markers met de temporal-marker IMU na elke HH-stap.
- Houd de real-time signaaltransmissie gedurende de gehele acquisitiesessie in de gaten. Indien pakketverlies, sensoronderbreking of een slechte signaalkwaliteit wordt gedetecteerd, onderbreek dan de opname en herhaal de acquisitie nadat de normale signaaltransmissie is hersteld.
- Verwijder de IMU om de pols voorzichtig van de pols van de deelnemer.
- Veeg eventueel overtollig alcoholgebaseerd handdesinfectiemiddel af met papieren handdoekjes.
- Maak het werkoppervlak schoon en gooi de gebruikte papieren handdoekjes in de afvalbak.
- Bied hydraterende crème aan als de deelnemer daarom vraagt of de behoefte daaraan aangeeft.
- Bedank de deelnemer voor de bijdrage.
Resultaten
Het protocol voor de klinische gegevensverzameling is uitgevoerd zoals gepland, en polsgebonden inertiesignalen zijn succesvol verzameld van alle deelnemers tijdens alle geplande HH-uitvoeringen. De resulterende dataset omvatte 50 deelnemers en 1.500 volledige uitvoeringen van de 3-staps HH-techniek (30 uitvoeringen per deelnemer). Wanneer deze gegevens worden opgesplitst in drie opeenvolgende stappen per uitvoering, leverde dit in totaal 4.500 bewegingssegmenten op.
Uitvoering van de klinische test
Elke deelnemer voerde drie opeenvolgende blokken van 10 HH-uitvoeringen uit (in totaal 30 uitvoeringen per deelnemer), waarbij elke HH-uitvoering bestond uit de drie opeenvolgende stappen die zijn gedefinieerd voor de 3-staps techniek. Het eerste blok werd uitgevoerd na een mondelinge uitleg van de correcte bewegingen; het tweede blok werd uitgevoerd na mondelinge uitleg en visuele demonstratie van de correcte bewegingen; en het derde blok werd uitgevoerd na demonstratie van incorrecte bewegingen die veelvoorkomende foutpatronen weerspiegelen die in de gezondheidszorg worden waargenomen. Voor het blok met incorrecte bewegingen werden vier vooraf gedefinieerde foutpatronen gebruikt en over de deelnemers verdeeld via een gebalanceerd distributieschema (d.w.z. roterende patronen over opeenvolgende deelnemers) om een vergelijkbare representatie van elk fouttype op cohortniveau te waarborgen.
Alle 50 deelnemers hebben de drie acquisitiefasen succesvol voltooid, wat resulteerde in 1.500 volledige uitvoeringen van de 3-staps HH-techniek. Tijdens de gegevensverzameling evalueerde de getrainde waarnemer elke uitvoering en legde de correctheid van Stap 1, Stap 2 en Stap 3 vast volgens de vooraf gedefinieerde beoordelingscriteria. Tegelijkertijd werden er tijdmarkers gegenereerd met behulp van de hulp-IMU om de overgangen tussen opeenvolgende HH-stappen aan te geven. Deze procedure leverde een volledige set van waarnemer-gebaseerde annotaties en temporele referenties op voor alle geregistreerde uitvoeringen, wat de daaropvolgende segmentatie en datasetconstructie mogelijk maakte.
Afbakening van tijdstappen
Alle sessies werden begeleid door een samenwerkende onderzoeker die verantwoordelijk was voor het genereren van een externe temporele referentie voor de stapgrenzen. Deze referentie werd geproduceerd met behulp van een tweede IMU die specifiek voor annotatie werd gebruikt; deze werd lichtjes met de hand aangetikt om het begin en het einde van elke stap aan te geven, inclusief de overgangen tussen opeenvolgende stappen. Deze tikgebeurtenissen genereerden een tijdgecodeerd markersignaal, dat vervolgens werd gebruikt om - voor elke HH-uitvoering - de temporele omvang van Stap 1, Stap 2 en Stap 3 af te bakenen.
Tijdmarkeringen werden succesvol gegenereerd voor alle geregistreerde HH-uitvoeringen. De tik-geïnduceerde gebeurtenissen produceerden duidelijke pieken in het hulp-IMU-signaal, waardoor de overgangen tussen Stap 1, Stap 2 en Stap 3 eenduidig konden worden geïdentificeerd. Deze temporele referenties boden een reproduceerbaar mechanisme voor het synchroniseren van de annotaties van de waarnemer met de IMU-opnames aan de pols en dienden als basis voor de daaropvolgende signaalsegmentatie.
Signaalverwerking en segmentatie
Er werd een op Python gebaseerd algoritme ontwikkeld om de IMU-stroom met temporele markers te verwerken, inclusief filteroperaties en piekdetectielogica om de door tikken veroorzaakte gebeurtenissen betrouwbaar te identificeren. De signaalverwerking werd uitgevoerd met een eigen ontwikkeld Python-script, geïmplementeerd in Spyder IDE versie 6.0.5 met Python 3.9.19 (Anaconda-distributie, Windows 11). IMU-signalen werden in Python geïmporteerd vanuit door scheidingstekens gescheiden tekstbestanden met behulp van automatische detectie van scheidingstekens en locale-bewuste numerieke parsing om het gyroscoop-hoeksnelheidskanaal, verworven bij 25 Hz, te herstellen. Het signaal werd gelijkgericht (full-wave rectification) en gladgestreken met een eendimensionale Gaussische kern (σ ≈ 60 ms) om hoogfrequente ruis te dempen terwijl de temporele envelop behouden bleef. Discrete gebeurtenissen werden vervolgens geïdentificeerd door een geautomatiseerde piekdetectieprocedure, beperkt door een minimale prominentie (5% van de maximale amplitude), minimale inter-piekafstand en minimale piekbreedte. De gedetecteerde pieken werden vervolgens gebruikt als temporele referenties voor de segmentatie van de op de pols gedragen IMU-opnamen in bewegingsinstanties van Stap 1, Stap 2 en Stap 3, wat resulteerde in een stap-opgeloste dataset bestaande uit 1.500 uitvoeringen (4.500 gesegmenteerde stapinstanties).
Figuur 5 illustreert de temporele segmentatieprocedure voor drie opeenvolgende HH-uitvoeringen (negen stappen in totaal), met weergave van het gefilterde, op tikken gebaseerde temporele-marker IMU-signaal, de overeenkomstige gedetecteerde pieken die als stapgrenisgebeurtenissen worden gebruikt, en het gesynchroniseerde IMU-signaal van de pols dat is opgenomen tijdens de HH-uitvoering. De volledige workflow van data-acquisitie tot de generatie van de geannoteerde dataset op stapniveau is samengevat in Figuur 3.
De segmentatieprocedure is succesvol toegepast op alle geregistreerde HH-uitvoeringen. De gedetecteerde temporele markergebeurtenissen maakten een betrouwbare identificatie van stapgrenzen mogelijk en vervolgens de segmentatie van de continue IMU-opnamen om de pols in instanties van Stap 1, Stap 2 en Stap 3. De resulterende dataset werd gekoppeld aan door waarnemers gegenereerde annotaties voor elke bewegingsinstantie, wat de referentielabels leverde die nodig waren voor de daaropvolgende training en validatie van het algoritme. Figuur 5 demonstreert de correspondentie tussen temporele markergebeurtenissen, gedetecteerde pieken en de resulterende bewegingsgrenzen, wat de succesvolle implementatie van het voorgestelde acquisitie- en segmentatieprotocol illustreert.
Resulterende dataset en downstream nut
De resulterende dataset aggregeert correcte en opzettelijk incorrecte uitvoeringen van de drie HH-stappen onder drie acquisitiecondities (mondelinge instructie, mondelinge-plus-visuele demonstratie en geïnstrueerde foutpatronen), waarbij de temporele grenzen op stapsniveau worden geleverd door het aanvullende IMU-markersignaal. Deze dataset maakt de ontwikkeling en evaluatie mogelijk van stapsgewijze classificatiemodellen die gebruikmaken van draagbare IMU-data, met het praktische langetermijndoel om real-time feedback mogelijk te maken voor zorgprofessionals tijdens de uitvoering van HH in klinische omgevingen. Alle conclusies zijn beperkt tot het aantonen van de haalbaarheid van het protocol en de succesvolle creatie van een grote, op stappen gesegmenteerde dataset die geschikt is voor daaropvolgende algoritmische modellering.
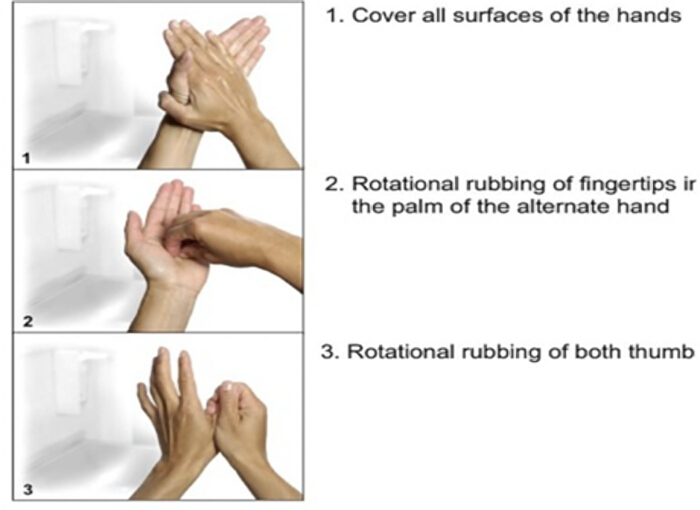
Figuur 1: Illustratie van de handhygiëne-techniek (HH) in drie stappen. Klik hier om een grotere versie van deze figuur te bekijken.
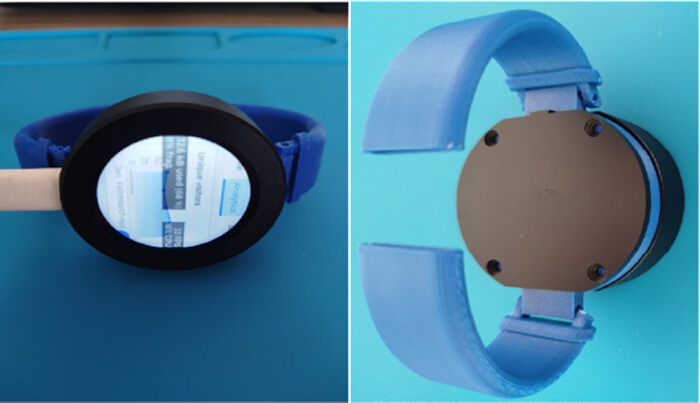
Figuur 2: Prototype van het om de pols gedragen apparaat voor het monitoren van handhygiëne. Klik hier om een grotere versie van deze figuur te bekijken.
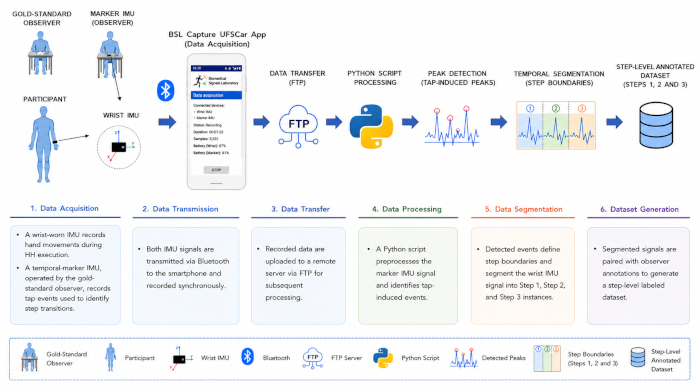
Figuur 3: Workflow voor data-acquisitie, verwerking en segmentatie. Klik hier om een grotere versie van deze figuur te bekijken.
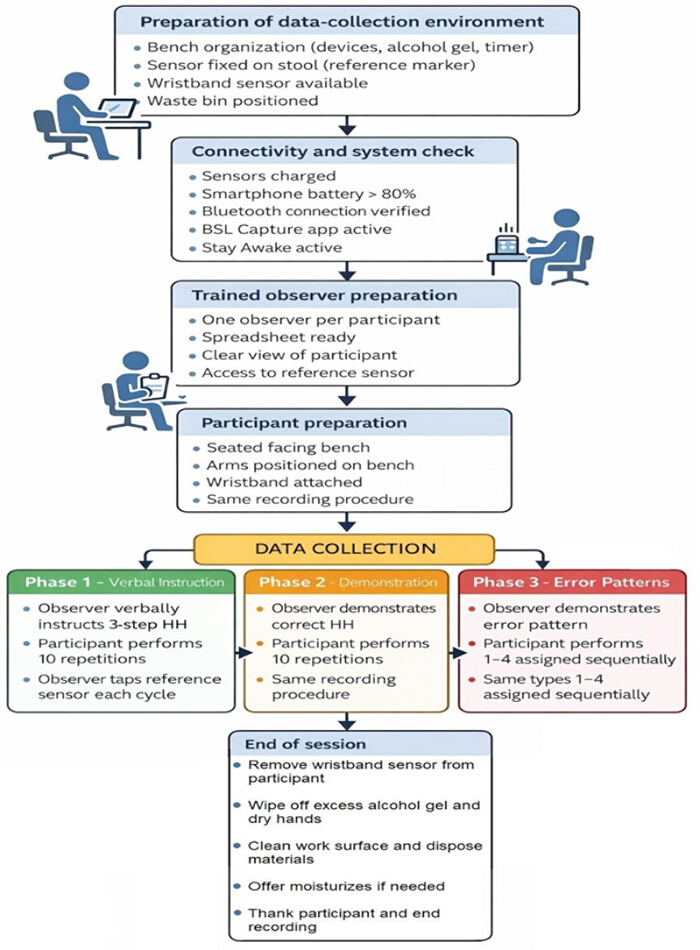
Figuur 4: Schematische weergave van de voorgestelde methode. Klik hier om een grotere versie van deze figuur te bekijken.
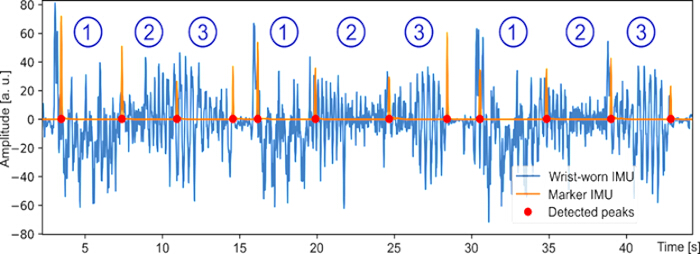
Figuur 5: Detectie van stapgrenzen en segmentatie van drie opeenvolgende uitvoeringen van handhygiëne bestaande uit drie stappen. Het signaal van de om de pols gedragen traagheidsmeteenheid (IMU), geregistreerd van een deelnemer, is in het blauw weergegeven, en het gefilterde IMU-signaal met tijdsmarkeringen op basis van tikken is in het oranje weergegeven. Door tikken veroorzaakte pieken die worden gebruikt om overgangen tussen handhygiënestappen te identificeren, zijn aangegeven met rode cirkels. Individuele stappen binnen elke uitvoering van de handhygiëne zijn gelabeld als 1, 2 en 3. Ter illustratie zijn negen opeenvolgende stappen (drie volledige uitvoeringen van handhygiëne) weergegeven. Klik hier om een grotere versie van deze figuur te bekijken.
Discussie
Deze studie richt zich op de criteriumvaliditeit voor de stapsgewijze beoordeling van de HH-techniek door een gouden-standaard observationeel labelingsproces te combineren met draagbare traagheidssensoren en een reproduceerbare temporele segmentatiestrategie. De daaropvolgende discussie interpreteert de methodologische keuzes en schetst de verwachte wetenschappelijke bijdragen, terwijl consistent wordt gebleven met de reikwijdte van de studie en het bewijs dat is gegenereerd door de uitvoering van het protocol en de constructie van de dataset.
Interpretatie en bijdrage
Een belangrijke bijdrage is het aantonen van de haalbaarheid van het genereren van een dataset van draagbare sensoren met stapresolutie voor de 3-staps HH-techniek onder gecontroleerde omstandigheden, die zowel een correcte uitvoering als representatieve foutieve patronen bevatten. De omvang van de dataset (50 deelnemers, 1.500 volledige HH-uitvoeringen, 4.500 stapsegmenten) ondersteunt de ontwikkeling en evaluatie van modellen op bewegingsniveau (stap), in plaats van HH te behandelen als één enkele, ongedifferentieerde activiteit.
Door acquisities expliciet te structureren in drie secties (mondelinge instructie, mondelinge plus visuele demonstratie en geïnstrueerde onjuiste patronen), creëert de studie een coherente basis voor het analyseren hoe de instructieve context en foutinductie de kinematica op stapniveau en de daaropvolgende algoritmische discriminatie beïnvloeden19.
Methodologische overwegingen
Het gebruik van een tweede IMU als externe temporele marker, met tikgebaseerde indicaties bij stapsgrenzen, biedt een mechanisme voor stapsdelimiatie dat niet afhankelijk is van subjectieve, post hoc videoparsing. Het daaropvolgende algoritme voor piekdetectie en segmentatie, geïmplementeerd in Python, operationaliseert deze grensindicaties in een consistente pipeline, wat essentieel is voor dichte temporele labeling en stapsgewijze correctheidsclassificatie.
De gebalanceerde distributie van vier incorrecte patronen over de deelnemers versterkt de interne structuur van de klasse "incorrect" door het risico te verminderen dat één enkele foutmodus oververtegenwoordigd wordt. Dit is met name belangrijk aangezien het classificatiedoel de stapspecifieke correctheid is en geen algemene anomaliedetectie.
Kritieke protocolstappen
Een kritisch aspect van het voorgestelde protocol is het behouden van de temporele correspondentie tussen de waarnemer-gebaseerde beoordeling en de inertiesignalen die zijn verkregen via de draagbare sensor. Dit doel is afhankelijk van vier onderling samenhangende fasen. Ten eerste is een betrouwbare acquisitie van gesynchroniseerde IMU-signalen essentieel om te garanderen dat er tijdens de opname geen relevante bewegingsinformatie verloren gaat. Ten tweede moet de getrainde waarnemer vooraf gedefinieerde evaluatiecriteria consistent toepassen, aangezien deze beoordelingen de ground-truth labels vormen die worden gebruikt voor de daaropvolgende ontwikkeling van machine learning. Ten derde moeten temporele markeringen, gegenereerd met de hulp-IMU, nauwkeurig de overgangen tussen opeenvolgende stappen van de handhygiëne aangeven, waardoor synchronisatie tussen de observationele beoordeling en de opnames van de draagbare sensor mogelijk wordt. Ten slotte zijn een succesvolle piekdetectie en signalsegmentatie fundamenteel om individuele bewegingsinstanties correct te isoleren, aangezien onnauwkeurigheden in de segmentatie de kwaliteit van de gelabelde dataset direct zouden beïnvloeden en fouten kunnen propageren naar de daaropvolgende training en validatie van het algoritme. Samen vormen deze fasen de methodologische basis die nodig is om een reproduceerbare, nauwkeurig geannoteerde en betrouwbare referentiedataset te genereren voor toekomstige algoritmeontwikkeling.
Hoewel het protocol gedurende de huidige studie succesvol is geïmplementeerd, moeten verschillende praktische factoren in overweging worden genomen om de kwaliteit van de dataset bij toekomstige toepassingen te waarborgen. Stabiele communicatie tussen de IMU's en de acquisitie-applicatie, samen met een betrouwbare generatie van temporele markers, is belangrijk om een succesvolle data-acquisitie en een daaropvolgende signalsegmentatie te garanderen. Opnames met ontbrekende of ambigue temporele markers moeten daarom visueel worden gecontroleerd en indien nodig opnieuw worden opgenomen. Daarnaast is consistente labeling door de waarnemer essentieel, aangezien deze annotaties de 'ground truth' vormen voor de verdere ontwikkeling van machine learning. Tot slot wordt visuele verificatie van de gesegmenteerde signalen aanbevolen om te bevestigen dat de gedetecteerde bewegingsgrenzen overeenkomen met de verwachte stappen van de handhygiëne voordat ze in de referentiedataset worden opgenomen.
Validiteit en generaliseerbaarheid
Vanuit het perspectief van de criteriumvaliditeit is de centrale vraag of de op stapniveau afgeleide correctheid uit IMU-signalen overeenkomt met een onafhankelijk extern criterium, hier vertegenwoordigd door getrainde observatie tijdens de acquisitie. Dit ontwerp stemt het doel van het model af op een interpreteerbaar gedragsconstruct — de correcte uitvoering van elk van de drie stappen — in plaats van op indirecte proxy's. Het maakt het bovendien mogelijk om de overeenstemming te rapporteren op dezelfde granulariteit waarop de trainingslabels zijn gedefinieerd. De criteriumvaliditeit hangt echter niet alleen af van het model, maar ook van de betrouwbaarheid en consistentie van het criterium zelf. Bijgevolg zijn de procedures voor de observator, de duidelijkheid van de definities van correctheid voor elke stap en de consistentie van de signalering van de grenzen kritieke elementen die bepalen in hoeverre elke waargenomen overeenstemming verdedigbaar is.
Praktische implicaties
De huidige studie evalueert de prestaties van real-time feedback in de klinische praktijk niet. In plaats daarvan stelt en valideert het de protocollen voor acquisitie, annotatie en temporele segmentatie die worden gebruikt om de referentiedataset te genereren voor verdere ontwikkeling van machine-learning. Bijgevolg is de gevalideerde uitkomst van deze studie het protocol voor data-acquisitie en niet het real-time monitoringsysteem zelf. Geautomatiseerde bewegingsclassificatie, real-time monitoring en feedbackfunctionaliteiten blijven doelstellingen van volgende fasen van het project en werden in de huidige studie niet geëvalueerd. Een stapsgewijs beoordelingsparadigma is klinisch relevant omdat het bruikbare feedback kan ondersteunen: het identificeren van welke specifieke stap onjuist is, is doorgaans operationeel nuttiger dan het geven van een enkel pass/fail-label voor een volledige HH-poging.
Het drieledige protocol biedt een basis voor toekomstige analyses van hoe instructie en demonstratie de uitvoeringspatronen van technieken vormgeven, wat kan leiden tot trainingsstrategieën en het ontwerp van feedbackberichten die gericht zijn op specifieke stappen20. Indien vertaald naar toekomstige real-time toepassingen, zou een polsgedragen methode directe observatie kunnen aanvullen door de frequentie en standaardisatie van de beoordeling van handhygiënetechnieken te verhogen zonder dat continue fysieke audits vereist zijn.
Vergeleken met conventionele directe observatie, die de referentiestandaard blijft voor het beoordelen van de handhygiënetechniek5, combineert het voorgestelde protocol expertbeoordeling met gesynchroniseerde draagbare sensing en segmentatie op basis van temporele markeringen om objectieve annotaties op bewegingsniveau te genereren. Draagbare IMU-gebaseerde systemen zijn een gevestigde benadering geworden voor de analyse van menselijke bewegingen, omdat ze gestructureerde signaalverwerkingspijplijnen ondersteunen die bestaan uit preprocessing, segmentatie, kenmerkextractie en classificatie21. Bovendien hebben recente reviews het toenemende gebruik van draagbare sensoren en andere elektronische monitoringsystemen voor de beoordeling van handhygiëne benadrukt, terwijl ze ook hun potentieel hebben onderstreept om conventionele observatiemethoden aan te vullen22. In deze context is het huidige protocol specifiek ontworpen om een hoogwaardige geannoteerde dataset te genereren die de toekomstige ontwikkeling en validatie ondersteunt van machine-learning-algoritmen die in staat zijn om de handhygiënetechniek op het niveau van individuele stappen te beoordelen.
Beperkingen en toekomstige richtingen
De acquisities werden uitgevoerd in een gecontroleerde setting en bevatten geïnstrueerde onjuiste patronen; de representativiteit van de foutverdeling ten opzichte van de routinematige klinische praktijk dient met voorzichtigheid te worden geïnterpreteerd. Externe validatie onder praktijkomstandigheden zou vereist zijn voordat claims over operationele implementatie kunnen worden gemaakt23. Daarnaast introduceert het gebruik van een enkele getrainde waarnemer en de afhankelijkheid van tikgebaseerde grenssignalering potentiële bronnen van systematische bias en variabiliteit in de timing. Deze factoren dienen in vervolgonderzoek te worden gekwantificeerd (bijv. door de robuustheid van de grensdectectie en de consistentie van de waarnemer te beoordelen).
Toekomstig werk zou zich moeten richten op: (1) de ontwikkeling van classificatiemodellen op basis van kunstmatige intelligentie, (2) het uitvoeren van formele overeenkomstanalyses tussen modeloutputs en het observationele criterium op bewegingsniveau, (3) het evalueren van verschillende gebruikersgroepen en sensorplaatsingen, en (4) het valideren van de prestaties van real-time monitoring en stapsgewijze feedback in realistische klinische workflows. Bijgevolg moeten alle uitspraken over geautomatiseerde monitoring, bruikbaarheid, latentie, efficiëntie of klinische schaalbaarheid worden geïnterpreteerd als toekomstige doelstellingen en niet als resultaten die door de huidige studie zijn aangetoond. In gelijke mate moet de potentiële impact van het voorgestelde systeem op de naleving van handhygiëne of infectiepreventie nog worden vastgesteld via toekomstige klinische validatie.
Openbaarmakingen
De auteurs verklaren dat zij geen belangenverstrengeling hebben met betrekking tot deze studie.
Dankbetuigingen
De auteurs betuigen hun dank voor de financiële ondersteuning van CNPq (Brazilian National Council for Scientific and Technological Development).
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Klevende tape | SCOTCH | 5802 | Fixatie van referentie-IMU aan kruk |
| Alcoholhoudende handdesinfectant (70%) | Giovanna Babby | - | Product voor handhygiëne |
| BSL Capture UFSCar applicatie | LSBio/UFSCar | - | Smartphone-applicatie voor IMU-data-acquisitie |
| Inertial Measurement Unit (IMU) (2 eenheden) | WitMotion | WT901BLECL | Eén IMU voor de pols en één IMU voor temporele markering |
| Laptop | ASUS | S46C | Datamonitoring en verwerking |
| Laptop | Apple | MacBook Air M1 | Datamonitoring en verwerking |
| Hydraterende crème | NIVEA | - | Comfort van deelnemer na uitvoering HH |
| Papieren handdoeken | SNOB | - | Handdrogen en reiniging |
| Python segmentatiescript | Custom-developed | - | Algoritme voor piekdetectie en temporele segmentatie van IMU-signalen |
| Smartphone | XIAOMI | REDMI 13 | IMU-data-acquisitie |
| Smartphonehouder | - | - | Positionering van smartphone tijdens acquisitie |
| Vochtige doekjes | Pampers | - | Reiniging van handen van deelnemer en werkoppervlak |
Referenties
- World Health Organization. Global report on infection prevention and control: executive summary [Internet]. Geneva: World Health Organization; 2022. Available from: https://cdn.who.int/media/docs/default-source/integrated-health-services-(ihs)/ipc/ipc-global-report/who_ipc_global-report_executive-summary.pdf
- World Health Organization. WHO research agenda for hand hygiene in health care 2023–2030: summary. Geneva: World Health Organization; 2023. Available from: https://iris.who.int/bitstream/handle/10665/367527/9789240073715-eng.pdf
- Valim MD, et al. Efficacy of the multimodal strategy for hand hygiene compliance: an integrative review. 2019;72(2):552-565.
- Toney-Butler TJ, Gasner A, Carver N. Hand hygiene. In: StatPearls [Internet]. Treasure Island (FL): StatPearls Publishing; 2023. Available from: https://www.ncbi.nlm.nih.gov/books/NBK470254/
- World Health Organization. WHO guidelines on hand hygiene in health care: first global patient safety challenge Clean Care is Safer Care. Geneva: World Health Organization; 2009: WHO/IER/PSP/2009/01.
- World Health Organization. Interim recommendations on obligatory hand hygiene against transmission of COVID-19. Geneva: World Health Organization; 2020. Available from: https://www.who.int/publications/m/item/interim-recommendations-on-obligatory-hand-hygiene-against-transmission-of-covid-19
- Price L, et al. Comparing the effectiveness of hand hygiene techniques in reducing the microbial load and covering hand surfaces in healthcare workers: updated systematic review. Am J Infect Control. 2022;50(10):1079-1090.
- Tschudin-Sutter S, et al. Simplifying the WHO "how to hand rub" technique: three steps are as effective as six—results from an experimental randomized crossover trial. Clin Microbiol Infect. 2017;23(6):409-414.
- Tschudin-Sutter S, et al. Simplifying the World Health Organization protocol: 3 steps versus 6 steps for performance of hand hygiene in a cluster-randomized trial. Clin Infect Dis. 2019;69(4):614-620.
- Stadler RN, Tschudin-Sutter S. What is new with hand hygiene? Curr Opin Infect Dis. 2020;33(4):327-232.
- Valim MD, et al. The impact of an effective 3-step hand hygiene technique in reducing potentially pathogenic microorganisms found on nursing professionals' hands. J Infect Dev Ctries. 2023;17(8):1088-1098.
- Valim MD, et al. Adherence to hand hygiene technique: an observational study. Acta Paul Enferm. 2024;37:eAO0001262.
- Campbell JC, Hindle A, Stroulia E. The art and science of analyzing software data. Burlington (MA): Morgan Kaufmann; 2013.
- Cunha CM, Neto OPA, Stackfleth R. Main psychometric evaluation methods of the validity of measuring instruments. Rev Aten Saúde. 2016;14(47):75-83.
- Pasquali L. Psicometria. Rev Esc Enferm USP. 2009;43:992-999.
- Boyce JM, Pittet D. Guideline for hand hygiene in health care settings: recommendations of the Healthcare Infection Control Practices Advisory Committee and the HICPAC/SHEA/APIC/IDSA Hand Hygiene Task Force. MMWR Recomm Rep. 2002;51(RR-16):1-45.
- Ramachandra S, Hoelzemann A, Van Laerhoven K. Transformer networks for data augmentation of human physical activity recognition. arXiv. 2021. arXiv:2109.04054.
- Brasil. Conselho Nacional de Saúde. Resolução nº 466, de 12 de dezembro de 2012. Brasília: Conselho Nacional de Saúde; 2012.
- Dirgová Luptáková I, Kubovčík M, Pospíchal J. Wearable sensor-based human activity recognition with transformer model. Sensors (Basel). 2022;22(5):1911.
- Srigley JA, Furness CD, Baker GR, Gardam M. Quantification of the Hawthorne effect in hand hygiene compliance monitoring using an electronic monitoring system: a retrospective cohort study. BMJ Qual Saf. 2014;23(12):974-980.
- Ghasemzadeh H, Ostadabbas S, Guenterberg E, Pantelopoulos A. Wireless medical-embedded systems: a review of signal-processing techniques for classification. IEEE Sens J. 2013;13(2):423-437.
- Wang Y, Xu C, Xiang W, et al. Electronic monitoring systems for hand hygiene: systematic review of technology. J Med Internet Res. 2021;23(11):e27880.
- Gould DJ, Moralejo D, Drey N, Chudleigh JH. Interventions to improve hand hygiene compliance in patient care. Cochrane Database Syst Rev. 2010;(9):CD005186.
Herprints en machtigingen
Dit artikel is gepubliceerd
Video binnenkort beschikbaar