Er is een toegankelijk en goedkoop apparaat ontwikkeld voor het meten van de kracht-snelheid-vermogenrelaties van menselijke spieren, gebruikmakend van goedkope materialen, een 3D-geprint tandwiel, een versnellingsmeter van een smartphone en gratis Python-software. Validatie tegenover een gouden standaard ergometer toonde fysiologisch relevante metingen aan, terwijl het gelijke, praktijkgerichte leermogelijkheden bood in een onderwijsomgeving voor bachelorstudenten.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Methodenartikel
Een goedkoop apparaat voor het meten van kracht-snelheidsrelaties van spieren
In dit artikel
Samenvatting
Samenvatting
De relatie tussen spierkracht, contractiesnelheid en vermogen vertegenwoordigt een bijna eeuw oud paradigma in de fysiologie en vormt een hoeksteen van ons begrip van de musculoskeletale functie. Dit paradigma wordt echter zelden direct bestudeerd in lokalen voor fysiologie en biomechanica vanwege de prohibitieve kosten van de benodigde apparatuur. Deze studie streefde ernaar een goedkoop apparaat te ontwerpen en valideren met behulp van een 3D-geprint katrolsysteem met een pal-en-ratelmechanisme, dat eenvoudig kan worden geconstrueerd en geconfigureerd om kracht-snelheid-vermogensgegevens van menselijke vingerspieren te verzamelen via een smartphone-accelerometer met de gratis Phyphox-applicatie. Een aangepast Python-script zet ruwe accelerometermetingen om in snelheids- en vermogensoutputs, die vervolgens per proefpersoon worden vergeleken met metingen verkregen met een gouden standaard dual-mode hefboomsysteem. Paarsgewijze vergelijkingen van vijf samenvattende variabelen (piekkracht, Fmax; peaksnelheid, Vmax; piekvermogen, Pmax; optimale snelheid, Vopt; en kracht-snelheidscurvatuur, a/Fmax) toonden geen statistisch significante verschillen aan tussen de kracht-snelheid-vermogensgegevens die met de twee apparaten zijn verzameld (gepaarde t-toetsen, p > 0.05). Daarom biedt het goedkope apparaat, zonder een significante vermindering van de datakwaliteit, een toegankelijke, veilige en kosteneffectieve manier om biomechanische en fysiologische principes te onderwijzen en te bestuderen. Dit apparaat heeft het potentieel om het onderwijs in spierfysiologie en biomechanica te democratiseren, in het bijzonder in ondergefinancierde en beperkte educatieve omgevingen wereldwijd.
Inleiding
Gestreepte spieren zijn de motor die skeletbewegingen genereren bij mensen en andere dieren. Het begrijpen van de unieke hiërarchische samenstelling ervan wordt bemoeilijkt door factoren op verschillende schalen die de generatie van kracht en de productie van arbeid beïnvloeden1,2. Wellicht is spierfunctie door deze complexiteiten een ondergeprioriteerd onderdeel in curricula voor anatomie en fysiologie, omdat docenten niet beschikken over de hulpmiddelen die nodig zijn om de fundamentele en meest fascinerende aspecten van de spierfunctie correct te demonstreren3,4,5,6.
Spiersfunctie is historisch gezien beschreven via verschillende blijvende paradigma's, waarvan geen bekender is dan de trade-off tussen kracht en snelheid, die bijna een eeuw geleden voor het eerst werd gekenmerkt door Archibald Vivian Hill1,2,3,4,5,6. Deze fundamentele fysiologische relatie beschrijft de trade-off tussen de contractiesnelheid van de spier en de kracht, waarbij isometrische of zeer langzame verkortende contracties over het algemeen de sterkste zijn en de maximale spierkracht (Fmax) produceren, terwijl de snelste isotone contracties die de maximale spiersnelheid (Vmax) benaderen doorgaans de zwakste zijn1. Toen Hill in 1938 de relatie tussen kracht, snelheid en vermogen (FVP) beschreef, introduceerde hij een functie die nog steeds zijn naam draagt. De Hill-vergelijking (Vergelijking 1) relateert de maximale kracht die wordt gegenereerd tijdens een isometrische contractie (met gefixeerde spieruiteinden) aan de maximale snelheid die wordt bereikt in afwezigheid van een externe belasting.
Vergelijking 1: (v + b) (F + a) = b (Fmax + a)
waarbij v de verkortingssnelheid is, F de spierkracht, Fmax de maximale isometrische kracht, en a en b constanten zijn die de kracht-snelheidsrelatie en de energetische eigenschappen van spierverkorting beschrijven1.
Binnen deze fundamentele relatie liggen verschillende kernconcepten van spierfunctie besloten, vertegenwoordigd door vijf kwantitatieve parameters die de FVP-relatie definiëren. Het product van de momentane spierkracht en snelheid is het vermogen, dat doorgaans een maximale waarde (Pmax) bereikt bij ongeveer één derde van Vmax7. De snelheid waarbij Pmax optreedt, wordt de optimale snelheid (Vopt) genoemd, en de positie hiervan binnen het bereik van de verkortingsnelheden (van V0 tot Vmax) is een belangrijke eigenschap van de kracht-snelheid en vermogen-snelheid relaties. Een grotere Vopt resulteert bijvoorbeeld in een piekvermogen dat wordt geleverd bij een hogere verkortingssnelheid. Binnen de kracht-snelheid relatie zelf zijn de piekkracht (Fmax) en de pieksnelheid (Vmax) op curvilineaire wijze verbonden door tussenliggende kracht-snelheid relaties (Figuur 5A). Representatieve kracht-snelheid en vermogen-snelheid relaties, verkregen met de huidige methodologie, worden weergegeven in Figuur 1. De helling van deze curve wordt de kracht-snelheid kromming genoemd, die de snelheid van de krachtafname bij toenemende snelheid beschrijft. Kromming wordt gedefinieerd als a/Fmax8, waarbij a de thermodynamische constanten in de Hill-vergelijking zijn die de generatie van wrijvingswarmte door een onbelaste verkortende spier kwantificeren1. Kromming beïnvloedt de positie van Vopt op de kracht-snelheid curve en bepaalt hoeveel kracht een spier kan genereren bij een bepaalde verkortingssnelheid. Kromming is ook beschreven met behulp van de musculaire vermogensverhouding (Vergelijking 2)9.
Vergelijking 2: 
waarbij Pmax het maximale spiervermogen is, en Vmax en Fmax respectievelijk de maximale verkortingssnelheid en de maximale isometrische kracht zijn.
De intuïtieve aard van de kracht-snelheid- en vermogen-snelheidsrelaties biedt effectieve aanknopingspunten bij het onderwijzen van spierfuncties in heten biologieonderwijs. Het belang van het bieden van praktische mogelijkheden aan studenten om een vollediger begrip van de FVP-relaties op te bouwen wordt onderstreept door het feit dat aangetoond is dat actief leren de kennisretentie verbetert10. Bovendien is bekend dat experimenteel leren de basis versterkt voor het beoordelen van de spierfunctie, zowel in een fundamentele wetenschappelijke context als ter voorbereiding op beroepen in de gezondheidszorg, waaronder blessurepreventie, revalidatie en fysieke training.
Traditionele instrumenten voor het testen van fysiologische spiereigenschappen, zoals dual-mode servomotor-hefboomsystemen, zijn zeer precies en nauwkeurig, maar brengen prohibitieve kosten met zich mee en vormen daarom aanzienlijke barrières voor implementatie in de meeste klaslokalen7. Om deze beperkingen aan te pakken en de mogelijkheden voor praktijkgericht leren uit te breiden, is een goedkoop alternatief ontwikkeld. Het apparaat is gebouwd rond een 3D-geprinte katrol met een palmechanisme en maakt gebruik van standaard geslepen aluminium rails, stijve draad en een smartphone in een houder waarop een gratis applicatie voor gegevensacquisitie draait (Figuur 2). Er is gekozen voor een smartphone in plaats van gespecialiseerde versnellingsmeetapparatuur omdat smartphones breed beschikbaar zijn en doorgaans zijn uitgerust met nauwkeurige en robuuste versnellingsmeters11. Het nut van smartphones als wetenschappelijke meetinstrumenten is eerder aangetoond, waaronder de integratie van een commercieel verkrijgbare smartphone-versnellingsmeter in de traagheidsmeeteenheid van de Ingenuity Mars-helikopter12.
Hoewel er enkele bestaande goedkope hulpmiddelen zijn voor het onderwijzen van spierfysiologie, richten deze zich op verschillende concepten: Judge et al.6 ontwikkelden betaalbare activiteiten op basis van de SpikerBox voor het registreren van elektrische spieractiviteit, en Medeiros et al.10 creëerden een goedkoop 2-D sarcomerenmodel om titine-gerelateerde mechanica aan te tonen. Er is echter geen bestaand goedkoop hulpmiddel waarmee studenten direct de FVP-relaties van een samentrekkende menselijke spier kunnen meten en kwantitatieve, vergelijkbare onderzoeksgegevens kunnen genereren. Het huidige apparaat is bedoeld om dit gat te vullen door FVP-metingen te leveren die gevalideerd zijn volgens de gouden standaard voor minder dan $300.
De huidige studie rapporteert over de constructie van een kosteneffectief FVP-apparaat met een kruisvalidatie ten opzichte van de industriële gouden standaard. De validatieanalyses zijn gebaseerd op paarsgewijze vergelijkingen van de vijf erkende FVP-samenvattingsvariabelen, gemeten bij dezelfde proefpersonen op beide apparaten. De analyses toetsen de hypothese dat beide apparaten equivalente kracht-snelheids- en vermogens-snelheidscurves genereren. Bij een succesvolle kruisvalidatie kan het kosteneffectieve apparaat studies naar spierfysiologie en musculoskeletale biomechanica in het klaslokaal democratiseren door de financiële drempel voor de aanschaf van apparatuur te verlagen, terwijl de experimentele nauwkeurigheid en daarmee de wetenschappelijke strengheid behouden blijven. Er wordt verwacht dat het kosteneffectieve apparaat studenten en docenten in fysiologie- en biomechanica-lessen wereldwijd, die al spieranatomie bestuderen en onderwijzen, kan inspireren en in staat stellen om een van de meest fundamentele relaties van de spier praktisch te verkennen. Door een praktijkactiviteit voor het genereren van fysiologische metingen op te nemen, kunnen klaslokalen een multimodaal begrip en een verbeterde kennisretentie bereiken.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
Alle experimenten die de basis vormen voor deze publicatie zijn goedgekeurd door de Institutional Review Board van de University of Massachusetts Lowell (Protocol No. 21-163-KON-XPD).
OPMERKING: De opstelling maakt gebruik van een smartphone die met externe lasten is opgehangen aan een 3D-geprint katrolsysteem. Acceleratiedata worden verzameld bij 100 Hz met behulp van een data-acquisitie-applicatie op de smartphone. De kracht wordt berekend door de gecombineerde massa van de smartphone en de externe last te vermenigvuldigen met de acceleratie. De snelheid wordt verkregen door de acceleratie te integreren, en het vermogen wordt berekend als het product van kracht en snelheid (Aanvullend Codeerbestand 1).
1. Assemblage van de apparatus
- Bevestig twee korte aluminium balken aan de onderzijde van één lange aluminium balk met behulp van aluminium framebevestigingen. Positioneer de korte balken ongeveer 8 cm vanaf elk uiteinde van de lange balk om een stabiele, niet-naargevende basis te vormen.
OPMERKING: Deze assemblage wordt hierna aangeduid als het frame. - Bouw de katrolbeugel
- Positioneer een groot blok cellulair polyvinylchloride met de zijde van 7 in verticaal en de zijde van 6,75 in horizontaal georiënteerd.
- Meet 2,75 in vanaf de linkerbenedenhoek langs de linkerzijde en markeer deze locatie.
- Meet 2,75 in vanaf de linkerbovenhoek langs de bovenzijde en markeer deze locatie.
- Trek een rechte lijn die de twee gemarkeerde locaties verbindt.
- Snijd langs de gemarkeerde lijn en verwijder het resulterende driehoekige gedeelte.
- Boor een gat van 7/16 in op 1,25 in van de rechterbovenhoek.
- Herhaal stappen 1.2.1–1.2.6 voor het tweede grote blok.
- Positioneer het kleine blok cellulair polyvinylchloride achter het frame.
- Bevestig beide grote blokken aan het kleine blok zodanig dat ze 8 in van elkaar verwijderd zijn. Orienteer de diagonale inkepingen boven het kleine blok en positioneer de geboorde gaten buiten de rand van het kleine blok.
- Klem de katrolbeugel stevig aan de hoek van een tafel of aanrecht.
OPMERKING: Positioneer de beugel zodanig dat de katrol over de tafelrand steekt. Dit voorkomt dat de opgehangen gewichten en de smartphone de tafelpoot raken tijdens contracties. - Bouw en bevestig de armsteun
- Snijd het blok cellulair polyvinylchloride voor de armsteun van 14 in in drie stukken, bestaande uit twee secties van 1,5 in en één sectie van 3,5 in.
- Snijd een inkeping van 2 in x 1/8 in in het bovenoppervlak van elke kleinere sectie, waarbij de inkeping 1 in vanaf de voorzijde wordt geplaatst.
- Bevestig de kleinere secties aan de onderzijde van de grotere sectie aan beide uiteinden. Lijn de inkepingen met elkaar uit.
- Bedek het bovenoppervlak van de grotere sectie met klittenband.
- Rijg de onderarmband door de twee inkepingen.
- Bevestig de armsteun aan het frame met behulp van bouten en T-moeren. Positioneer de armsteun 14 in vanaf de katrolbeugel, met de onderarmband van de katrol af gericht.
- Plaats kogellagers in de groeven van de componenten van het binnenste tandwiel en het buitenste tandwiel (Supplemental File 1).
- Rijg 40 cm tijdriem door de zijdelingse gleuf van de component van het binnenste tandwiel. Maak een lus met een overlap van 2 cm en bevestig de overlap in de gleuf.
- Schuif de metalen as door de linker katrolbeugel, een stopper, de component van het binnenste tandwiel, de krachtoverbrengingscomponent, de component van het buitenste tandwiel, een tweede stopper en de rechter katrolbeugel.
OPMERKING: Orienteer de zijdelingse gleuf van het binnenste tandwiel richting het frame. Positioneer beide stoppers 1 mm vanaf beide zijden van de katrolassemblage. - Installeer twee extra stoppers op de as, waarbij elke stopper 1 mm van de katrolbeugels wordt geplaatst om zijdelingse beweging te voorkomen.
- Lus 40 cm meerdraadig staaldraad door de vingerbrace en bevestig dit met een krimphuls. Lus het tegenovergestelde uiteinde door Karabiner A en bevestig dit met een tweede krimphuls.
OPMERKING: Karabiners A en B zijn identiek en zijn alleen gelabeld voor identificatie tijdens de assemblage. - Verbind de component van het binnenste tandwiel met Karabiner A met behulp van de bevestigde tijdriem. Beveilig de overlap met Sleutel A.
OPMERKING: Sleutels A, B en C zijn identiek. Extra sleutels kunnen worden geprint omdat ze zijn ontworpen als opofferingscomponenten die bezwijken voordat andere delen van het apparaat beschadigd raken. - Lus 10 cm meerdraadig staaldraad rond Karabiner A en bevestig dit met een krimphuls. Lus het tegenovergestelde uiteinde rond een aluminium framebevestiging, krimp de draad en bevestig de bevestiging aan het frame.
OPMERKING: Deze assemblage wordt hierna aangeduid als de veiligheidsbout. - Maak een lus met 40 cm tijdriem met een overlap van 2 cm en steek de lus in Sleutel B. Lus het tegenovergestelde uiteinde rond Karabiner B en bevestig de overlap met Sleutel C.
- Steek Sleutel B in de grootste laag van de component van het buitenste tandwiel.
- Bevestig de smartphone-armbandhouder aan Karabiner B met behulp van ofwel de armbandlus of de openingen voor de koptelefoonkabel.
- Hang het gewenste startgewicht op aan Karabiner B met behulp van een geluste en gekrimpte staaldraad.
2. Opstelling voor gegevensverwerving
- Installeer de applicatie voor gegevensverwerving op een smartphone die is uitgerust met een accelerometer.
- Open de module Acceleration (without g).
- Plaats de smartphone in de armbandhouder die is bevestigd aan Karabiner B.
- Verzamel gegevens volgens sectie 3.
- Exporteer de geregistreerde gegevens als een .xls-bestand. Ken een unieke bestandsnaam toe die correspondeert met de deelnemer.
- Kopieer het .xls-bestand naar een computer met internettoegang.
- Verwerk de gegevens met behulp van Supplemental Coding File 1
OPMERKING: Het script berekent de snelheid met behulp van voorwaartse Euler-integratie van de gemeten verticale versnelling (Vergelijking 3). De positie wordt berekend met de kinematische vergelijking voor constante versnelling (Vergelijking 4). De berekeningen maken gebruik van ruwe versnellingswaarden zonder afvlakking of filtering.
Vergelijking 3: vi = vi-1 + ai ∆t
Vergelijking 4: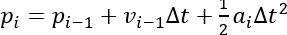
- Installeer Supplemental Coding File 1.
- Installeer Python op de computer die wordt gebruikt voor de gegevensverwerking.
- Open een terminalvenster en voer uit: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Navigeer naar de map waarin Supplemental Coding File 1 staat en voer uit: streamlit run muscle_velocity_gui.py.
OPMERKING: Gebruik bij Windows PowerShell: python -m streamlit run muscle_velocity_gui.py. Laat het veld leeg en druk op Enter als er om een e-mailadres wordt gevraagd. - Klik op Upload en selecteer het geëxporteerde .xls-bestand.
- Klik op Process Data om de dataset te laden en te analyseren.
- Beoordeel de grafieken van versnelling, snelheid en positie die zijn gegenereerd voor de eerste proef.
- Selecteer de gedetecteerde pieken die overeenkomen met geldige spiercontracties met behulp van de selectievakjes naast elke piek.
OPMERKING: Geldige pieken treden doorgaans op voordat de versnellingscurve negatief wordt en zijn geassocieerd met positieve snelheids- en positiewaarden. Het geautomatiseerde piekdetectie-algoritme kan onjuist pieken identificeren en vereist daarom handmatige verificatie. - Pas de parameters voor piekdetectie aan
OPMERKING: Als de software pieken niet correct identificeert, vouw dan Advanced Tweakables > Peak Detection Parameters uit en pas de detectie-instellingen aan.- Pas Zero Threshold aan om het versnellingsbereik te definiëren dat als stationair wordt beschouwd.
OPMERKING: Verhoog deze waarde wanneer versnellingscurves overmatige ruis bevatten. De drempelwaarde wordt weergegeven als rode referentielijnen op de versnellingsgrafiek. Standaardwaarde = 0,30. Aanbevolen bereik = 0,10–5,00. - Pas Min Velocity for Peak aan om de minimale geaccepteerde snelheidspiek te definiëren.
OPMERKING: Verlaag deze waarde als geldige pieken worden uitgesloten. De drempelwaarde wordt weergegeven als de onderste groene referentielijn op de snelheidsgrafiek. Standaardwaarde = 0,30. Aanbevolen bereik = 0,10–10,00. - Pas Zero Scope aan om het minimale aantal opeenvolgende monsters met een versnelling nabij nul te definiëren dat nodig is om een stationaire periode te identificeren.
OPMERKING: Verlaag deze waarde als de snelheids- en positiecurves niet worden gereset. Standaardwaarde = 10. Aanbevolen bereik = 3–25. - Pas Max Velocity for Peak aan om de maximale geaccepteerde snelheidspiek te definiëren.
OPMERKING: Verhoog deze waarde als geldige pieken de drempelwaarde overschrijden. De drempelwaarde wordt weergegeven als de bovenste groene referentielijn op de snelheidsgrafiek. Standaardwaarde = 10,00. Aanbevolen bereik = 10,00–30,00. - Pas Min Peak Distance aan om het minimale aantal monsters tussen gedetecteerde pieken te definiëren.
OPMERKING: Standaardwaarde = 2. Aanbevolen bereik = 1–10. Aanpassing is over het algemeen niet nodig. - Pas Min Peak Prominence aan om de vereiste prominentie voor piekdetectie te definiëren.
OPMERKING: Lagere waarden verhogen de gevoeligheid en kunnen extra pieken identificeren. Standaardwaarde = 0,10. Aanbevolen bereik = 0,01–0,90. Aanpassing is over het algemeen niet nodig.
- Pas Zero Threshold aan om het versnellingsbereik te definiëren dat als stationair wordt beschouwd.
- Nadat alle geldige pieken voor de huidige proef zijn geïdentificeerd, klikt u op Next om naar de volgende proef te gaan.
- Herhaal stappen 2.7.7–2.7.10 totdat alle proeven zijn verwerkt.
OPMERKING: Wijzig de parameters voor piekdetectie niet na het verwerken van de eerste proef. Als parameterwijzigingen noodzakelijk worden, herhaal dan de analyse voor alle eerder verwerkte proeven met de bijgewerkte instellingen. - Kopieer de geselecteerde snelheids- en versnellingsgegevens naar een spreadsheet voor daaropvolgende kracht-snelheid-vermogen analyses.
3. Experimenteel protocol
- Bevestig de onderarm van de deelnemer aan de armsteun met behulp van de onderarmband. Trek de band voldoende aan om te voorkomen dat de onderarm naar voren beweegt.
- Plaats de vingerbrace op de duim van de deelnemer en trek de brace stevig aan.
- Verwijder de speling uit het katrolsysteem door de katrol via het ratelmechanisme te draaien tot de timingriem gespannen is.
OPMERKING: Het ratelmechanisme produceert een hoorbare klik terwijl het tussen posities verschuift. - Schuif de veiligheidsbout richting de katrol totdat de draad die de veiligheidsbout en Karabiner A verbindt gespannen is.
- Selecteer twee gewichten van ongeveer gelijke massa, elk met een gewicht van ongeveer 1,25 kg.
- Vaste testvolgorde
- Test de grootste laag, de middelste laag en de kleinste laag met behulp van één gewicht en de smartphone.
- Test de kleinste laag, de middelste laag en de grootste laag met behulp van twee gewichten en de smartphone.
- Test de grootste laag en de kleinste laag met alleen de smartphone.
OPMERKING: Gebruik voor alle deelnemers dezelfde volgorde om bias door vermoeidheid te minimaliseren.
- Tik op Start Recording in de data-acquisitieapplicatie.
- Instrueer de deelnemer om de duim zo snel en krachtig mogelijk aan te spannen.
OPMERKING: De motivatie van de deelnemer kan de prestaties aanzienlijk beïnvloeden. Geef gedurende de gehele test consistent verbale aanmoediging om een maximale inspanning te stimuleren. - Pauzeer de gegevensregistratie na elke trial. Pas de katrollaag en de belastingsconditie aan volgens de volgorde die in stap 3.6 is vastgesteld.
- Hervat de gegevensregistratie en herhaal de stappen 3.8–3.9 totdat alle acht combinaties van katrollaag en belasting zijn voltooid.
- Houd de deelnemer gedurende de test in de gaten en herhaal trials die beïnvloed zijn door overmatige armbewegingen of onvolledige inspanning.
- Beoordeel het acceleratiespoor na elke trial.
OPMERKING: Herhaal trials die abnormaal lage initiële acceleratiepieken, overmatige oscillaties of aanhoudende smartphonebewegingen tussen contracties vertonen, aangezien deze condities de datakwaliteit kunnen compromitteren. - Noteer aantekeningen voor elke trial, inclusief herhaalde of uitgesloten trials, om de daaropvolgende data-analyse te vergemakkelijken.
4. Gebruik van de gouden standaard ergometer
- Stel de gouden standaard ergometer in
- Zet de computer aan en start de software voor gegevensverwerving. Open het procedurebestand voor het dual-mode hefboomsysteem.
- Stel de krachtoffset in op 10 en de lengteoffset op 9 op de besturingseenheid van de hefboom.
- Zet het dual-mode hefboomsysteem en de gegevensverwervingseenheid aan.
- Verifieer de juiste werking van de motor door de hefboom voorzichtig te draaien en te bevestigen dat er weerstand aanwezig is.
- Haal 40 cm meervoudigstrendige staaldraad door het tweede gat vanaf de onderkant van de hefboom en zet de draad vast met een krimpbus.
- Haal het opposite uiteinde van de draad door de vingersteun en zet de draad vast met een krimpbus.
- Bevestig het dual-mode hefboomsysteem aan het frame, 3 inch vóór de armsteun.
- Zet de onderarm van de deelnemer vast aan de armsteun en positioneer de duim in de vingersteun.
- Schuif de arm van de deelnemer naar voren totdat de duim maximale flexie bereikt en de kabel onder lichte spanning staat.
- Trek de band om de onderarm voldoende aan om beweging van de arm in voorwaartse of zijwaartse richting te voorkomen.
- Configureer de instellingen voor gegevensverwerving
- Open Scan Control Device Dev6.
- Stel Number of Samples in op 60.000.
- Stel Averaging Samples in op 1.
- Stel Sample Period in op 0,0001.
- Stel Convert Period in op 0.
- Stel Post Trigger Samples in op 0.
- Stel Reference Trigger Source in op /Dev6/PFI1.
- Stel 2x Type in op Digital.
- Stel 2x Lever1 in op 0.
- Stel 2x Lever2 in op 0.
- Stel Mode in op One Shot.
- Stel Return Immediately in op Off.
- Stel Start Trigger in op Off.
- Stel Trigger Source in op /Dev6/PFI0.
- Stel Sample Clock in op Off.
- Stel Clock Source in op /Dev6/PFI7.
- Stel Convert Clock in op Off.
- Stel Convert Clock Source in op /Dev6/PFI2.
- Selecteer Channel 1 + Channel 2 onder Select Channels to Scan.
- Klik op Start in Scan Control Device en instrueer de deelnemer om de duim zo snel en krachtig mogelijk aan te spannen.
OPMERKING: De motivatie van de deelnemer kan de prestaties aanzienlijk beïnvloeden. Geef gedurende de test consistent verbale aanmoediging om een maximale inspanning te stimuleren. - Klik op GetWaves en sla de resulterende gegevens op met de identificatie van de deelnemer en de huidige waarde van de krachtoffset.
OPMERKING: Voor de eerste contractie is de krachtoffset 10. - Verlaag de krachtoffset in stappen van 1,0.
OPMERKING: Voorbeeld van progressie: 10,0 > 9,0 > 8,0. - Herhaal stappen 4.6–4.8 totdat de motor geen merkbare weerstand meer biedt bij de beweging van de duim.
- Extraheer de piekkracht- en pieksnelheidwaarden uit elke proef met behulp van de analyseprocedure die is beschreven in Supplemental Coding File 2.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Kracht-snelheids- en vermogen-snelheidsgegevens werden verzameld bij een steekproef van bachelorstudenten (N = 15) met behulp van zowel de gouden standaard ergometer als het goedkope apparaat om de functionele output van elk systeem te evalueren onder een identiek experimenteel protocol. Individuele proefpersoonsgegevens zijn weergegeven in Figuur 1, en samenvattende gegevens voor elk apparaat zijn weergegeven in Figuur 3.
Het goedkop...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
Een goedkoop apparaat is gevalideerd als alternatief voor gouden-standaard ergometers voor het meten van kracht-snelheids- en vermogen-snelheidsrelaties van menselijke spieren in de klas.
De validatieresultaten ondersteunen de bewering dat een goedkoop, en daarmee economisch en technologisch toegankelijker apparaat, metingen kan genereren die statistisch niet te onderscheiden zijn van die verkregen met een gouden-standaard ergometer. Het vermogen van het goedkope apparaat om hoogwaardige krach...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs hebben geen belangenverstrengelingen te verklaren.
Dankbetuigingen
De auteurs danken de studenten die ingeschreven stonden voor Biology of Muscle (UML BIOL4890, 2023–2025) en de studenten van de Lawrence High School (Lawrence, MA) voor hun deelname aan het afsluitende project dat als basis diende voor deze honors-thesis (GC). Daarnaast gaan de dankwoorden naar Matthew Borokowski van Aurora Scientific voor zijn voortdurende steun, en naar Victoria Flint en Samuel DeLap voor hun initiële inspanningen bij de ontwikkeling en implementatie van de vingerbuigmodule voor de UML-cursus. De auteurs danken tevens Daniel Bartlett en Darrell La voor hulp bij de analysebenaderingen. Gefinancierd door een UMass Lowell Honors College-beurs (aan GC) en door de National Science Foundation (subsidie 2217246), evenals door startfondsen van UMass Lowell (aan NK).
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| 1,25 kg Gewichten | NEXO Fitness | ASIN: B09JHQ6QB8 | Kan worden vervangen door generieke gewichten van ca. 1-2 kg aantal nodig: 2 |
| 3D-printer timingriem | 3D-printerriem 10m | ASIN: B08974S1CC | Kan worden vervangen door generieke 3D-printer timingriemen: 2mm pitch, 6mm breedte, gemaakt van rubber en glasvezel aantal nodig: 1 |
| 3DPart1 - Binnentandwiel | N.v.t. | N.v.t. | Zie aanvullende STL's - Printen in ABS aantal nodig: 1 |
| 3DPart2 - Buitentandwiel | N.v.t. | N.v.t. | Zie aanvullende STL's - Printen in ABS aantal nodig: 1 |
| 3DPart3 - Pen | N.v.t. | N.v.t. | Zie aanvullende STL's - 3-5x printen in ABS aantal nodig: 1 |
| 3DPart4 - Krachtoverdracht | N.v.t. | N.v.t. | Zie aanvullende STL's - Printen in PLA aantal nodig: 1 |
| Aluminium balk Lang | 80/20 inc | 1020 | 1 in x 2 in x 32 in aantal nodig: 1 |
| Aluminium balk Kort | 80/20 inc | 1010 | 1 in x 1 in x 12 in aantal nodig: 2 |
| Bevestiging aluminium frame / Veiligheidsbout | 80/20 inc | 4108 | aantal nodig: 3 |
| Armsteun | FEATOL | ASIN: B0CGX8QZ3C | Kan worden vervangen door een generieke armsteun aantal nodig: 1 |
| Celulair polyvinylchloride blok voor armsteun | Azek board | 8/4 X Dikte Alleen Traditioneel | 14 in x 6 1/2 in x 3/4 in aantal nodig: 14 |
| Karabiners | Rewoalzx | ASIN: B0FB3VYV3N | aantal nodig: 2 |
| Kogellagers van chroomlegeringsstaal | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | Afmetingen: binnendiameter 10 mm, buitendiameter 22 mm, breedte 6 mm. aantal nodig: 1 |
| Excel/Spreadsheet | Microsoft | Excel | Kan worden vervangen door elke spreadsheetsoftware aantal nodig: 1 |
| Vingersteun | Sopito | ASIN: B0B5C6RWR4 | Kan worden vervangen door een generieke vingersteun aantal nodig: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Gebruikt met Aurora Scientific Apparatus en voor a/Fmax berekening. aantal nodig: 1 |
| Groot celulair polyvinylchloride bord | Azek board | 8/4 X Dikte Alleen Traditioneel | 6 3/4 in x 7 in x 3/4 in aantal nodig: 2 |
| Metalen as | Generiek | ASIN: B0CC8T8X77 | Stalen staaf 9,97 mm dik, 45 cm lang. aantal nodig: 1 |
| Meerstrengs staaldraad | Catch All Tackle | ASIN: B00JTWDSQS | 1,4mm diameter #400lb classificatie aantal nodig: 2 |
| Telefoonhouder | Tribe | ASIN: B00SXRXUFE | aantal nodig: 1 |
| Phyphox-app | Phyphox.org | N.v.t. | Downloaden via Apple App Store of Google Play Store aantal nodig: 1 |
| Python-script | N.v.t. | N.v.t. | Kan worden gedownload: Aanvullend document 1 muscle_velocity_gui.py aantal nodig: 1 |
| Klein celulair polyvinylchloride bord | Azek board | 8/4 X Dikte Alleen Traditioneel | 1 in x 3 1/4 in x 3/4 in aantal nodig: 1 |
| Smartphone | Apple | IPhone 11 | Kan worden vervangen door elke smartphone met een accelerometer aantal nodig: 1 |
| Staaldraad krimpkousen/klemmen | Catch All Tackle | ASIN: B00JTWDSQS | #400lb classificatie aantal nodig: 6 |
| Stoppers | Befenybay | ASIN: B0B1C6BPKQ | binnendiameter 10 mm, buitendiameter 20 mm, breedte 20 mm aantal nodig: 2 |
Referenties
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Herprints en machtigingen
