Deze studie onderzoekt de ruimtelijke navigatie-uitdagingen waarmee slechtziende ouderen in complexe vervoersknooppunten worden geconfronteerd, met behulp van oogtracking en mixed-reality simulaties. Uit de bevindingen blijkt dat leeftijdsgebonden neurocognitieve achteruitgang evidence-based universal design-interventies noodzakelijk maken, waaronder verbeterd visueel contrast en vereenvoudigde architecturale geometrieën, om onafhankelijke mobiliteit te behouden.
Een abonnement op JoVE is vereist om deze inhoud te bekijken. Log in of start vandaag met uw gratis proefperiode.
Onderzoeksartikel
Onderzoek naar inclusieve wayfinding-systemen in vervoersknooppunten voor slechtziende ouderen
In dit artikel
Samenvatting
Samenvatting
Nu de wereldwijde demografie zich richting een steeds ouder wordende samenleving ontwikkelt, is het behoud van onafhankelijke mobiliteit en ruimtelijke navigatie uitgegroeid tot een cruciale prioriteit voor de volksgezondheid. Deze studie onderzoekt het ruimtelijke exploratiegedrag van slechtziende ouderen in complexe luchthaventerminals, waarbij gebruik wordt gemaakt van praktijkgerichte wayfinding-taken in combinatie met geïntegreerde oogvolgtechnologie. Door middel van een vergelijkende analyse tussen een visuele beperkte oudere groep en een jonger ziende controlegroep kwantificeert dit onderzoek navigatie-inspanning via blikhoeksnelheid (AV), wayfinding-duur en blikverdelingsheatmaps. Experimentele resultaten geven aan dat slechtziende ouderen significant een hogere blik-AV vertonen in alle navigatiesecties, een fenomeen dat hier wordt gekarakteriseerd als een compensatoire gedragsreactie op afnemende visuoruimtelijke functie. Dit compenserende mechanisme toont echter een "verzadigingspunt" op structureel complexe kruispunten, zoals die met scherpe verbindingshoeken, waar oudere deelnemers hun verkennende inspanningen niet verder opschalen. De analyse toont verder aan dat dynamische verkeersentiteiten, met name voetgangers, een "aandachtslock-in"-effect creëren dat het perifere bewustzijn bij oudere navigators onevenredig onderdrukt. Door deze gedragsmarkers te correleren met klinische indicatoren, waaronder Mean Deviation (MD), Pattern Standard Deviation (PSD) en Useful Field of View (UFOV), stelt dit artikel een logisch kader vast voor evidence-based inclusieve ontwerpen. Aanbevelingen richten zich op geometrische vereenvoudiging van transitknooppunten, multisensorische redundantie en de integratie van adaptieve ondersteuningstechnologieën om de "milieudruk" op het verouderende brein te verminderen.
Inleiding
De wereldwijde overgang naar een steeds ouder wordende samenleving vormt een diepgaande multidisciplinaire uitdaging voor stedelijke infrastructuur, volksgezondheid en architectuurtechniek1. Volgens de Wereldgezondheidsorganisatie (WHO) wordt de bevolking van 65 jaar en ouder wiskundig geschat om wereldwijd tegen 2050 1,6 miljard te bereiken. Parallel aan deze demografische verschuiving verloopt een opvallende toename van leeftijdsgebonden sensorische en cognitieve beperkingen3. De Lancet Global Health Commission geeft aan dat ongeveer 1,1 miljard mensen in 2020 leefden met onbehandeld gezichtsverlies, een cijfer dat naar verwachting zal stijgen tot 1,8 miljard in 2050. Epidemiologische statistieken suggereren zelfs dat één persoon ter wereld elke5 seconden praktisch blind wordt. Ondanks deze significante demografische trends blijven slechtziende senioren structureel gemarginaliseerd. Het is cruciaal te erkennen dat "slechtziende ouderen" geen homogene groep vormen; Ze vertegenwoordigen eerder een zeer diverse populatie die wordt gekenmerkt door overlappende variabelen, waaronder verschillende gradaties van sensorisch verlies, basisniveau cognitieve reserves, gelijktijdige fysieke mobiliteitsbeperkingen en verschillende sociaaleconomische ondersteuningssystemen6.
Om systematisch de interactie tussen verouderende navigators en complexe gebouwde omgevingen te analyseren, is het essentieel om het discours te verankeren in M. Powell Lawtons baanbrekende "Environmental Docility Hypothesis," oorspronkelijk geconceptualiseerd in 1968. Dit ecologisch model van veroudering stelt een dynamische interactie uit tussen persoonlijke competentie (biologische gezondheid, zintuiglijke capaciteit en cognitie) en omgevingsdruk (de eisen die aan het individu worden gesteld door zijn omgeving). Het fundamentele axioma is dat naarmate de interne competentie van een individu afneemt, de kenmerken van hun fysieke omgeving een aanzienlijk groter aandeel van hun gedragsuitkomsten verklaren9. In complexe ruimtelijke hubs zoals luchthavens leggen bestaande wayfinding-systemen een onevenredig hoge "navigatiebelasting" op, waardoor onafhankelijke mobiliteit vrijwel onmogelijk wordt en directe "milieuuitsluiting" ontstaat.
Ruimtelijke navigatie is een complexe cognitieve functie die wordt gecoördineerd door het hippocampaal-entorhinale circuit, vaak beschreven als het interne Global Positioning System (GPS) van de hersenen. Baanbrekend onderzoek in Nature and Science heeft gespecialiseerde neuronen geïdentificeerd, zoals gridcellen en plaatscellen, die het mogelijk maken interne cognitieve kaartente construeren. Naarmate de hersenen ouder worden, worden deze neurale representaties echter steeds instabieler14. Hoogwaardige functionele magnetische resonantiebeeldvorming (fMRI) studies tonen aan dat oudere volwassenen een lagere gelijkenis in neurale patronen vertonen bij het ophalen van ruimtelijke informatie15,16. Voor slechtziende oudere passagiers, van wie een aanzienlijk deel afhankelijk is van statische bewegwijzering in onbekende terminals, vormen onvoldoende wayfinding-systemen een aanzienlijke belemmering voor zelfstandige mobiliteit en sociale participatie. Op de lange termijn leidt zo'n ruimtelijke en omgevingsbuitensluiting direct tot ernstige mobiliteitsuitkomsten in de echte wereld, waaronder chronische sociale isolatie, een gedwongen overgang naar een zittende levensstijl en een daaruit voortvloeiende versnelling van zowel fysieke kwetsbaarheid als cognitieve achteruitgang.
Bovendien vertonen oudere volwassenen een "dedifferentiatie" van neurale patronen, wat betekent dat hun neurale representaties van verschillende ruimtelijke omgevingen minder duidelijk worden, wat leidt tot diepgaande moeilijkheden bij ruimtelijke afstandsdiscriminatie en allocentrische oriëntatie (d.w.z. het cognitieve vermogen om de relatie tussen objecten in de ruimte in kaart te brengen en te begrijpen, onafhankelijk van iemands eigen fysieke positie)17,18.
Traditionele wayfinding-assessments zijn voornamelijk gebaseerd op post-taak vragenlijsten of observatieprotocollen, die vaak niet in slagen om de realtime cognitieve werklast en tijdelijke aandachtsverschuivingen van gebruikers te vangen19. Bovendien evalueren conventionele studies doorgaans veroudering en visuele beperkingen op zichzelf, waarbij gestandaardiseerde klinische tests worden gebruikt die niet voldoen aan de dynamische, multisensorische eisen van grootschalige vervoersknooppunten. Om deze methodologische kloof te overbruggen, stelt deze studie een geïntegreerde aanpak voor die echte eye-tracking combineert met mixed-reality (MR) visuele beperkingssimulaties. Het primaire doel van deze studie is het kwantitatief isoleren en evalueren van de specifieke navigatielasten die ouderen met visuele beperkingen opleggen in een complex luchthaventerminal. Door deze dual-modale methodologie toe te passen, streven we ernaar de precieze visuele en architectonische variabelen te ontdekken die het falen van wayfinding veroorzaken, en zo gedragsproblemen omzetten in evidence-based, inclusieve ontwerpopdrachten.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Protocol
Alle experimentele procedures waarbij menselijke deelnemers betrokken waren, werden uitgevoerd in overeenstemming met de Verklaring van Helsinki. Het studieprotocol werd beoordeeld en goedgekeurd door de Wetenschaps- en Technologie-ethiek Commissie van de Tsinghua Universiteit (Geneeskunde) (Project nr. TH01-20250087). Schriftelijke geïnformeerde toestemming werd van alle deelnemers verkregen voordat zij in de studie werden opgenomen. De verbruiksartikelen en de gebruikte apparatuur staan vermeld in de Materiaaltabel.
Dual-modaal experimenteel kader
De methodologie maakte gebruik van een dual-modal verificatiesysteem om het snijvlak van realiteit en beperking vast te leggen. In de eerste fase droegen deelnemers een draagbaar oogvolgsysteem met een bemonsteringsfrequentie van 50 Hz. Dit apparaat legde hoogresolutie-blikdynamiek vast, waaronder saccadische frequentie en fixatieduur, terwijl deelnemers onafhankelijk een echte terminalroute van ingang tot poort navigeerden. In de tweede fase werden hoofdgemonteerde mixed-reality (MR) headsets gebruikt om pathologisch zichtverlies te simuleren. Met behulp van realtime OpenGL-shaders legde het systeem gezichtsvelddefecten over de beelden van de deelnemers op de terminale omgeving, waarbij de kenmerken van maculadegeneratie (centrale scotoom), glaucoom (perifeer verlies), diabetische retinopathie (vlekkerig zicht) en Retinitis Pigmentosa (tunnelvisie) werden nagebootst. Om de specifieke variabelen te identificeren die navigatiefalen veroorzaken, werd een standaard L9 orthogonaal arrayontwerp geïmplementeerd. Dit statistische ontwerp evalueerde systematisch vier onafhankelijke variabelen, elk toegewezen aan drie discrete niveaus: informatiedichtheid (laag, middel, hoog), coderingsformaat (alleen tekst, alleen icoon, hybride), omgevingsinterferentie (laag, gematigd, ernstig) en tijdsdruk (geen, gematigd, hoog). Deze parameters genereerden negen symmetrische experimentele combinaties. Naast één ongewogen baseline controlescenario leverde dit in totaal 10 experimentele condities op. Om sequentiële leereffecten en carryover bias te beperken, werd de presentatievolgorde van deze 10 scenario's strikt gerandomiseerd voor elke deelnemer met een Latijnse kwadraatstrategie (Aanvullende Tabel 1).
Navigatietaken en simulaties van visuele beperkingen
De studie maakte gebruik van een methodologisch apparaat met twee niveaus. In de eerste fase voerden deelnemers een reeks gestandaardiseerde, realistische wayfinding-taken uit (Ingang → Beveiliging → Gate, die een ongeveer vooraf gedefinieerde route van 450 m besloeg) binnen een functionerende grootschalige luchthaventerminal. Deelnemers kregen de instructie om in hun natuurlijke wandeltempo te navigeren zonder externe hulp te vragen. Alle experimentele sessies werden uitgevoerd onder gestandaardiseerde, dagactieve omgevingslichtomstandigheden (ongeveer 300–500 lux). Elke sessie duurde ongeveer 30 minuten en bevatte een verplichte aanpassingsperiode van 5 minuten om deelnemers te laten wennen aan het gewicht en de visuele weergaven van de headset voorafgaand aan de gegevensopname. Continue blikgegevens werden opgenomen op een bemonsteringsfrequentie van 50 Hz. Datapreprocessing en operationele analyse werden uitgevoerd met behulp van speciale oogvolgingsanalysesoftware. Tijdens deze fase droegen deelnemers de eerder genoemde oogvolgbril. Voor de navigatie werd het systeem individueel gekalibreerd voor elke deelnemer met behulp van een standaard enkelpuntskalibratieprocedure via de bijbehorende controllerapplicatie. Experimentele proeven begonnen pas nadat de software een succesvolle kalibratiebevestiging had gegenereerd, waarmee een ruimtelijke kaartnauwkeurigheidsdrempel van <0,5 graden visuele hoek werd gegarandeerd. Ruwe blikvectoren werden gladgestoomd met een mediaanfilter (venstergrootte = 3 samples) om hoogfrequente signaalruis te isoleren. Fixaties werden operationeel gedefinieerd met behulp van een snelheidsdrempelidentificatie (I-VT) algoritme, waarbij de snelheidsdrempel werd geparametriseerd op 30 graden per seconde en een minimale fixatieduur van 60 ms. Gaze-filterparameters sloten periodes van signaalverlies van meer dan 100 ms uit, veroorzaakt door knipperingen of hardware-artefacten. In de tweede fase, om de gedragsmatige impact van visuele tekorten strikt te isoleren van algemene leeftijdsgebonden cognitieve achteruitgang, gebruikte alleen de jongere ziende controlegroep de MR-headsets om specifieke profielen van pathologisch gezichtsverlies te simuleren. Door het uitvoeren van op maat geprogrammeerde realtime OpenGL-shaders (ontwikkeld binnen een standaard cross-platform game-engine), legde het MR-systeem visuele filters over de fysieke omgeving. Voor elk simulatieblok verifieerde het onderzoeksteam systematisch de activatie van shaders en nauwkeurige occlusie van het gezichtsveld aan de hand van een gestandaardiseerd fysiek kalibratierooster als essentieel tussentijds controlepunt. Om replicabiliteit te waarborgen, werden de simulatieparameters verankerd in gevestigde klinische oftalmologische modellen20: Maculaire degeneratie werd gesimuleerd via een centraal absoluut scotoom dat de centrale 10° van het gezichtsveld afdekte; Glaucoom en Retinitis Pigmentosa werden gesimuleerd door verschillende graden van perifere occlusie (tunnelvisie beperkt tot respectievelijk een centrale opening van 20° en 10°); en diabetische retinopathie werd gerepliceerd met gerandomiseerde patchy scotomen met een uniforme 40% vermindering van de contrastgevoeligheid.
Methodologische probleemoplossing en kwaliteitscontrole
Om de betrouwbaarheid van het dual-modale protocol te waarborgen, werden strenge kwaliteitscontrolemaatregelen ingevoerd. Een cruciale stap voor oogvolgnauwkeurigheid was het handhaven van een drempel voor ruimtelijke kaartnauwkeurigheid van <0,5 graden; Kalibratiedrift, een veelvoorkomende uitdaging bij langdurige, realistische wandeltaken, werd aangepakt door verplichte herkalibratiecontroles elke 10 minuten in te plannen. Voor de mixed-reality simulaties vormde het behouden van stabiele visuele afsluiting ondanks de hoofdbeweging van de deelnemer een aanzienlijke technische uitdaging. Dit werd gecompenseerd door gebruik te maken van de ruimtelijke verankeringsmogelijkheden van de MR-headset om de shaders rigide te vergrendelen op de interpupillaire afstand (IPD) van de gebruiker, en door systematisch de occlusie-uitlijning te verifiëren aan een fysiek kalibratierooster vóór elke proef.
Berekenen van gemiddelde hoeksnelheid
De kernkwantitatief die werd geëxtraheerd was de Gemiddelde Hoeksnelheid (AV) van de blik, die diende als operationele indicator van ruimtelijke scanintensiteit die mogelijk zowel compenserende exploratie-inspanning als onderliggende navigatieonzekerheid weerspiegelt. AV werd berekend als de grootte van de hoekverplaatsingssnelheid van de blikvector over discrete bemonsteringsintervallen (Δt = 20 ms, wiskundig overeenkomend met de 50 Hz hardware-bemonsteringsfrequentie). De momentane hoeksnelheid, aangeduid als ω(t), werd berekend met behulp van de gefilterde tweedimensionale blikcoördinaten (x, y) op het geprojecteerde visuele vlak:
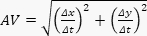 (3)
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Resultaten
Kwantitatieve analyse van de oogvolggegevens toonde een aanzienlijk efficiëntieverschil tussen de primaire cohorten, wat gebieden benadrukt waar hedendaags terminaal ontwerp mogelijk onvoldoende rekening houdt met neurocognitieve veroudering. Kwantitatieve analyse toonde significante verschillen in navigatie-efficiëntie tussen de twee cohorten. De groep met slechtziende ouderen had aanzienlijk meer tijd nodig om de beveiligings-naar-poort sequentie te voltooien vergeleken met de jongere ...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Discussie
De overgang van ruwe empirische data naar bruikbare architecturale intelligentie vereist rigoureus deductief redeneren. Om wetenschappelijke transparantie te waarborgen, onderscheidt de volgende discussie expliciet directe gedragswaarnemingen gemeten in onze oogvolg- en mixed-reality-paradigma's, en theoretische extrapolaties gebaseerd op gevestigde neurocognitieve literatuur. De belangrijkste theoretische ontdekking van dit onderzoek is de gedragsmatige manifestatie van het "Compensatio...
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Openbaarmakingen
De auteurs hebben niets te onthullen.
Dankbetuigingen
De auteurs willen hun oprechte dank uitspreken voor de steun die deze studie mogelijk heeft gemaakt. Dit onderzoek werd gefinancierd door de 7e lichting van het Ministerie van Onderwijs van het PRC Industrie-Universiteitsprogramma voor Samenwerkingsonderwijs in 2025, specifiek het Kingfar-CES Human Factors and Ergonomics Program onder Programma nr. 20251109. Ook wordt de waardering geuit voor de Xiamen Academy of Arts and Design aan de Universiteit van Fuzhou en Xiamen Rekey Medical Technology Co., Ltd. voor het bieden van de samenwerkingsomgeving die nodig is om onze neurocognitieve en ruimtelijke navigatiesimulaties uit te voeren.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
Referenties
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
Toegang beperkt. Log in of start een proefperiode om deze inhoud te bekijken.