In dit artikel wordt de methode bestudeerd voor het kalibreren van een laser tracker door middel van piramideprisma's om de basislijnafstand te vermenigvuldigen in een binnenruimte voor basislijnmetingen.
Onderzoeksartikel
Een methode voor bereikvergroting van een laser-tracker om de Abbe-fout te verminderen
In dit artikel
Samenvatting
Samenvatting
Dit artikel presenteert een systematische methode voor optische reikwijdtevergroting voor de kalibratie van laser trackers in een beperkte binnenruimte. De methode is gebaseerd op optische padvouwing met behulp van piramideprisma's en is ontworpen om de Abbe-fout kwantitatief te verminderen. Beide benaderingen realiseren een dubbele-bereikmeting van laser trackers binnen een beperkte binnenruimte-basislijn. Experimentele resultaten tonen aan dat kalibratietesten uitgevoerd over een afstand van 80 m met dubbele piramideprisma's een maximale aangegeven fout van -36,0 µm opleveren voor de laser tracker, terwijl de configuratie met een enkel piramideprisma een maximale aangegeven fout van slechts -2,7 µm geeft. Wanneer de twee meetsystemen een piramideprisma delen, vermindert de verkorte Abbe-arm de Abbe-fout effectief. Daarnaast onderdrukt de optische symmetrie tussen de invals- en uitgaande lichtbundels deze fout verder, wat leidt tot een lagere aangegeven meetfout. Relevante experimentele gegevens bevestigen dat de optische padindeling met een enkel piramideprisma een superieure meetprecisie biedt. De experimentele gegevens laten zien dat het optische padexperiment met een enkel piramideprisma een hogere meetnauwkeurigheid heeft. We hopen dat de gerelateerde resultaten kunnen dienen als referentie voor meerdere reikwijdtevergrotingen-metingen met de laser tracker.
Inleiding
Naarmate de digitale meettechnologie zich verder ontwikkelt, is de meettechniek geleidelijk verschoven van eenvoudige metingen naar gediversifieerde metingen. Online metingen zijn een directe uiting van digitale meting en zijn cruciaal voor de ontwikkeling van de gehele industriële keten1,2,3. De lasers tracker vindt brede toepassing in grootschalige ruimtelijke precisiemetingen. Het werd eerst ingezet in het militaire domein, zoals bij de detectie van de afmetingen van vliegtuigonderdelen en gereedschapten, en wordt nu gebruikt in de automobielindustrie, bijvoorbeeld voor de online meting van voertuigcarrosserieën en modellen, de meting van onderdeelafmetingen en de kalibratie van assemblageposities4,5. Er zijn daarnaast veel toepassingen in de high-end productiesector, zoals de kalibratie van geautomatiseerde productieapparatuur; de kalibratie van dynamische parameters zoals snelheid, traject, verplaatsing en hoek van industriële robots en manipulatoren; en de kalibratie van de lineaire verplaatsingsnauwkeurigheid, hoekverplaatsingsnauwkeurigheid, horizontale nauwkeurigheid en verticale nauwkeurigheid van diverse testopstellingen. Het wordt ook op grote schaal toegepast in de werktuigmachinebouw, zoals bij het kalibreren van de vorm- en positienauwkeurigheid, rechtlijnigheid, vlakheid en cilinderformigheid van machines, en bij positionering en kalibratie tijdens mechanische bewerking en assemblage6,7,8,9. In een tijdperk van snelle technologische vooruitgang neemt de precisie van de vervaardiging en assemblage van werkstukken toe; bijgevolg worden er hogere eisen gesteld aan de meetnauwkeurigheid van laser trackers10,11,12.
Volledig bereikskalibratie van laser trackers dient als een belangrijk middel om de nauwkeurigheid en betrouwbaarheid van hun meetresultaten te waarborgen. Als belangrijk grootschalig standaardapparaat heeft de laser tracker uitgebreid onderzoek aangetrokken. Zo pasten Muralikrishnan et al.13 een tracker samen met een reflecterende spiegel toe om hoekpositioneringsfouten te meten, waarbij een nauwkeurigheid van 0,16’’ werd bereikt, wat beter is dan conventionele directe meetmethoden. Tian et al.14 presenteerden een aanpak om een gedistribueerd meetsysteem op basis van trackers op te zetten, waarmee het probleem van nauwkeurigheidsverlies van dergelijke systemen bij toenemende meetafstand werd opgelost. Lao et al.15 ontwikkelden een lichtgewicht detectieapparaat aangepast voor trackers, dat gekenmerkt wordt door een hoge precisie en operationele efficiëntie. Zhou et al.16 gebruikten de laser tracker als het primaire meetinstrument voor de inbedrijfstelling van het neutronenoptische systeem van een diffractometer voor engineeringmaterialen, waarbij gewenste meetresultaten werden behaald. Yao et al.17 stelden een methode voor voor de identificatie van rotatieasfouten op basis van een tracker met een enkel station, die efficiënt, nauwkeurig en betrouwbaar is, en verder uitgebreid kan worden naar scenario's met meerdere assen. Feng et al.18,19 stelden een technisch schema voor voor tracking met een bijna-nul bundelafwijking op basis van een tweestaps compressiestructuur. Via simulatieverificatie werd de coördinaatmeetnauwkeurigheid van het laser trackingsysteem effectief verbeterd tot 6,85 parts per million (ppm). Wang et al.20 gaven een gedetailleerde uitleg over het interferometrische afstandmeetprincipe van laser trackers en stelden voor dat optische tracking op basis van position sensitive detectors (PSD), geïntegreerd met multi-sensorfusie, de positionele nauwkeurigheid van laser trackers effectief kan verbeteren. Maciej et al.21 gebruikten een grootschalige coördinaatmeetmachine om het interferometrische meetschema van de laser tracker binnen een bereik van 15 m te beoordelen, en bevestigden dat deze methode een eenvoudige implementatie kenmerkt.
Het typische meetbereik van een laser tracker is 0–80 m. Momenteel is de volledige bereikkalibratie van laser trackers hoofdzakelijk afhankelijk van ultralange geleiderails in combinatie met laserinterferometers. Conventionele indoor baseline-veldkalibratiemethoden hebben echter drie kritische beperkingen. Ten eerste maakt de beperkte binnenruimte het onmogelijk om geleiderails te installeren die overeenkomen met het volledige meetbereik van laser trackers. Ten tweede brengt het vervaardigen van ultralange geleiderails een hoge fabricagegraad van moeilijkheid met zich mee en introduceert het aanzienlijke geometrische fouten, wat de kalibratienauwkeurigheid verder verslechtert. Ten derde introduceert de offset tussen de optische meetpaden gemakkelijk aanzienlijke Abbe-fouten, die in traditionele lay-outs moeilijk te onderdrukken zijn. Daarnaast beïnvloeden omgevingsfactoren ook de kalibratieprestaties. Daarom is het dringend noodzakelijk om een compacte, precisie-kalibratiemethode te ontwikkelen die onder beperkte indoorcondities gelijktijdig een bereikverlenging kan realiseren en de Abbe-fout kan verminderen.
Deze studie stelt een volledige, reproduceerbare en theoretisch onderbouwde kalibratiemethode voor die gelijktijdig bereikvergroting realiseert en de Abbe-fout reduceert. De methode omvat het optische ontwerp, foutmodellering, stapsgewijze uitvoering en experimentele validatie, wat een praktische oplossing biedt voor volledige kalibratie van laser trackers in beperkte binnenomgevingen.
Protocol
Deze studie omvat geen menselijke deelnemers, dierproeven of aanverwante ethische kwesties, waardoor geen ethische goedkeuring vereist is. Alle onderzoeksinhoud en experimentele handelingen voldoen aan de relevante academische normen en wetenschappelijke onderzoekstandaarden.
Experimenteel schema
De materialentabelsomt de instrumenten en apparatuur op die in dit onderzoek zijn gebruikt. Figuur 1 is een diagram van de bereikvergroting voor de lasers tracker met een dubbele piramideprisma. De laserinterferometer en de laser tracker maken respectievelijk gebruik van een onafhankelijk piramideprisma om bereikvergroting te bereiken, en de voorgestelde methode vereist het aanpassen van de optische paden van de laserinterferometer en de laser tracker.
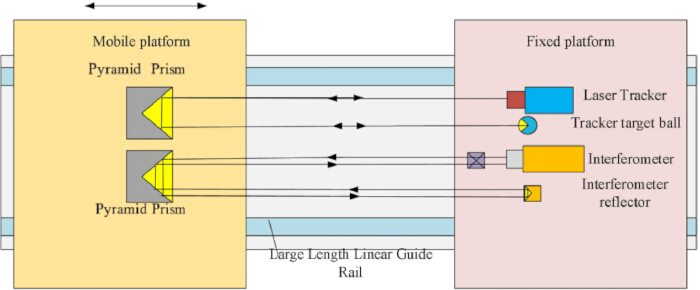
Figuur 1: Diagram van de bereikvergroting van een laser tracker met een dubbele piramideprisma. Klik hier om een grotere versie van deze figuur te bekijken.
Afbeelding 2 is een diagram van de bereikuitbreiding van de laser tracker met een enkel piramideprisma; de laserinterferometer en de laser tracker delen een piramideprisma om bereikuitbreiding te bereiken. De voorgestelde methode vereist dat de optische paden van de laserinterferometer en de laser tracker respectievelijk naar een piramideprisma worden aangepast.
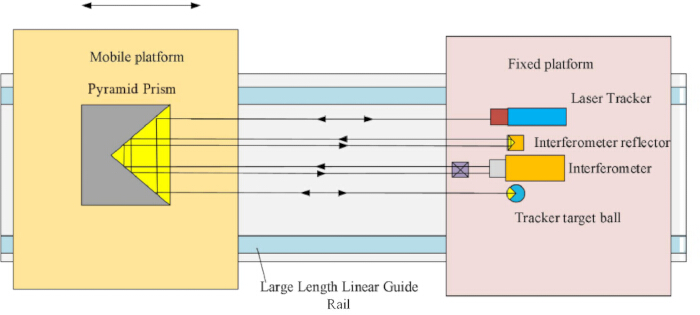
Figuur 2: Diagram van de bereikvergroting van de laser tracker met een enkel piramideprisma. Klik hier om een grotere versie van deze figuur te bekijken.
Conventionele lasertrackers hebben doorgaans een meetbereik van 0–80 m, en de optische paden zoals geïllustreerd in Figuur 1 en Figuur 2 worden afzonderlijk gebruikt om volledige bereikmetingen op de lasertracker uit te voeren.
Meetstappen
In dit artikel wordt uitgebreid ingegaan op het meetsysteem met een enkel piramideprisma; het meetsysteem met dubbele piramideprisma's kan op basis hiervan worden vereenvoudigd.
Figuur 3 is een experimenteel diagram van het kalibratiesysteem van de laser tracker met een enkel piramideprisma, dat hoofdzakelijk uit de volgende onderdelen bestaat: 1-lineaire geleiderail, 2-vast platform, 3-mobiel platform, 4-laserinterferometer, 5-laser tracker, 6-interferometerscope, 7-interferometerreflector, 8-doelbal, 9-piramideprisma.
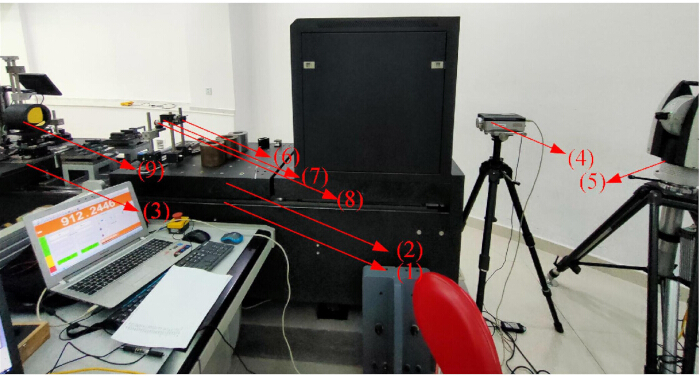
Figuur 3: Experimenteel diagram van het kalibratiesysteem van de laser tracker met een enkel piramideprisma. 1: lineaire geleiderail, 2: vast platform, 3: mobiel platform, 4: laserinterferometer, 5: laser tracker, 6: geleiderail-systeem, interferometer-interferoscoop, 7: interferometerreflector, 8: doelbal, 9: piramideprisma. Klik hier om een grotere versie van deze figuur te bekijken.
Figuur 4 is een stroomdiagram voor het bouwen van een kalibratiesysteem voor een laser tracker, dat is onderverdeeld in vier hoofdstappen.
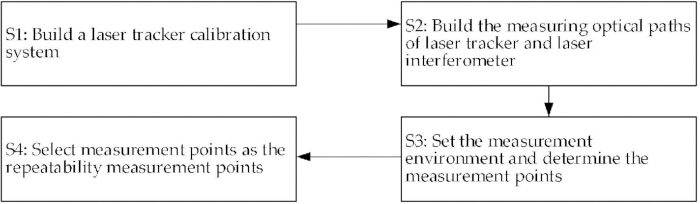
Figuur 4: Stroomdiagram van de vestiging van het kalibratiesysteem met een laser tracker. Klik hier om een grotere versie van deze figuur te bekijken.
Het bouwen van een kalibratiesysteem voor een laser tracker
Het kalibratiesysteem dat voor de laser tracker is gebruikt, wordt weergegeven in Figuur 3. In het kalibratiesysteem bestaat het geleidingsrailsysteem van het indoor baseline-veld uit een lineaire geleidingsrail, waarop een vast platform is geplaatst. Een interferometerscoop, een interferometerreflector en een doelbol zijn op het vaste platform geplaatst. Op de lineaire geleidingsrail bevindt zich tevens een mobiel platform, waarop het piramideprisma is gemonteerd. De laserinterferometer en de tracker kunnen met behulp van bijbehorende beugels op het vaste platform of op de grond rondom het vaste platform worden geplaatst. De posities van de laserinterferometer en de laser tracker zijn instelbaar. De posities van de interferometerscoop, de interferometerreflector en de doelbol op het vaste platform zijn verstelbaar, en de positie van het piramideprisma op het mobiele platform is eveneens verstelbaar.
Opbouw van de optische meetpaden
De optische paden van de twee instrumenten zijn zo geconfigureerd dat de straal van de tracker door het piramideprisma in de doelbal wordt gericht, terwijl de straal van de interferometer door hetzelfde prisma naar de bijbehorende reflector wordt geleid, waardoor normale en betrouwbare metingen van beide apparaten worden gewaarborgd. De software voor datameting en -analyse die in dit artikel wordt gebruikt, is een spatial analyzer. Voordat het optische pad van de laser tracker wordt opgebouwd, moet het apparaat via de software worden ingesteld op de laser locking-modus. In dit geval zoekt de laser tracker niet automatisch naar het centrum van het piramideprisma.
De lineaire geleiderail vertoont verschillende rechtheidsfouten op verschillende posities langs de lengte ervan. Het uitgezonden licht van de tracker en de interferometer wordt ontvangen en gereflecteerd door hetzelfde piramideprisma, waardoor de afstand tussen hun optische paden wordt verkleind. De twee optische paden zijn nagenoeg collineair geplaatst, wat de Abbe-fout in de meetresultaten effectief minimaliseert; bovendien, wanneer het uitzendende optische pad van de lasertracker dicht bij dat van de interferometer ligt, kan de invloed van rechtheidsfouten van de lineaire geleiderail op verschillende posities op de meetresultaten worden vermeden wanneer het piramideprisma via het mobiele platform over de lineaire geleiderail beweegt. Wanneer het uitzendende optische pad van de lasertracker oneindig dicht bij dat van de laserinterferometer ligt, heeft de vlakheidsfout van de lineaire geleiderail dezelfde invloed op de meetresultaten van de lasertracker en de laserinterferometer; vergeleken met de meetmethode waarbij het uitgezonden licht van de tracker en het uitgezonden licht van de interferometer respectievelijk door verschillende piramideprisma's worden ontvangen en gereflecteerd, kan de meetmethode met hetzelfde piramideprisma de meetfouten verbeteren en verminderen, en de meetnauwkeurigheid verhogen. Tijdens de beweging van het piramideprisma neigen de aflezingen van de twee apparaten hetzelfde te zijn, wat helpt de betrouwbaarheid van de kalibratieresultaten van de lasertracker te waarborgen en foutieve interpretaties te verminderen.
De straalafstand werd gemeten met een stalen liniaal; daarnaast werd de kantelhoek gemeten met een laser-autocollimator. Dit apparaat kan de horizontale draaiingshoek en de verticale pitchhoek van de geleiderail meten: de horizontale draaiing van de geleiderail is 234 µm, wat overeenkomt met ongeveer 48 arcsec; de afwijkingsafstand is 46,54 mm wanneer de Abbe-arm 200 mm is, en 1,163 mm wanneer de Abbe-arm 5 mm is. Hierdoor kon de kantelhoek worden gemeten en bepaald. Daarnaast werd de parallelliteit van het optische pad gemeten aan de hand van de rechtlijnigheid van de geleiderail. Voor de meting van de indicatiefout werd elke meting uitgevoerd als een enkele aflezing, gevolgd door twee afzonderlijke sets metingen zonder middeling. Voor de herhaalbaarheidsmeting werden telkens 10 aflezingen gedaan. Alle meetpunten bleven gedurende 2 s in de stabiele meetmodus. De acceptatiecriteria voor de afstelling van het optische pad zijn gebaseerd op afleesbare waarden van de laser tracker en de KLA laserinterferometer. Er moet worden opgemerkt dat het prisma zelf de Abbe-fout niet reduceert; in plaats daarvan minimaliseert het de Abbe-fout door de middellijnen van het invallende en uitgaande licht oneindig dicht bij elkaar te brengen, waardoor de Abbe-arm wordt verkleind wanneer een enkel prisma wordt gebruikt bij het opzetten van het optische padsysteem.
Planning van de optische paden van twee apparaten
Het schema van het optische pad (Figuur 2) dat door de laserinterferometer wordt gebruikt, is als volgt: het door de interferometer uitgezonden licht gaat via het interferoscoop in het piramideprisma, wordt door het prisma naar de interferometerreflector gereflecteerd en vervolgens via de reflector teruggekaatst naar het prisma. De lichtbundel die terugkeert naar het piramideprisma wordt opnieuw door het prisma gereflecteerd en interfereert vervolgens met de interferoscoopgroep, waarna deze terugkeert naar de laserinterferometer. Het pad van de laser die door de tracker wordt uitgezonden, is als volgt: het laserlicht gaat het piramideprisma binnen, wordt naar de doelbal gereflecteerd en vervolgens via de doelbal teruggekaatst naar het prisma. De lichtbundel die terugkeert naar het piramideprisma wordt opnieuw door het piramideprisma gereflecteerd en keert terug naar de tracker.
De optische paden van de laserinterferometer en de tracker zijn nauwkeurig parallel uitgelijnd, waardoor hun respectievelijke uitgaande stralen in hetzelfde piramideprisma kunnen treden, wat de impact van de Abbe-fout op de meetresultaten minimaliseert. De optische paden van de laserinterferometer en de lasertracker kunnen zich in hetzelfde horizontale of verticale vlak bevinden. Tijdens de kalibratie is het bij voorkeur gewenst dat de twee optische paden zich in hetzelfde verticale vlak bevinden. Wanneer het optische pad van de laserinterferometer en het optische pad van de tracker zich in hetzelfde verticale vlak bevinden, worden de twee apparaten versprongen geplaatst (in verticale richting bevindt de laserinterferometer zich boven of onder de lasertracker, en in horizontale richting bevindt de laserinterferometer zich vóór of achter de lasertracker). In de lengterichting van de lineaire geleiderail wordt de interferometer bij voorkeur vóór de lasertracker geplaatst. Een dergelijke opstelling draagt bij aan een hogere kalibratieprecisie en nauwkeurigheid.
De posities van de twee apparaten worden aangepast om overeen te komen met de geplande posities van de optische weg en het piramideprisma, zodat het uitgezonden licht van de interferometer en het uitgezonden licht van de tracker hetzelfde piramideprisma binnengaan. Het piramideprisma is vóór de interferometer en de tracker geplaatst. Bij het instellen van de positie worden eerst de posities van de laserinterferometer en het interferoscoop aangepast, zodat het uitgezonden licht van de laserinterferometer door de interferoscoop gaat en vervolgens het piramideprisma binnengaat. Vervolgens wordt de positie van de tracker aangepast zodat het uitgezonden licht van de lasertracker het piramideprisma binnengaat. Het piramideprisma wordt heen en weer verschoven, de kantelhoek en draaihoek van de laserinterferometer worden aangepast, de automatische lichtontvangstmodus van de lasertracker wordt in de software uitgeschakeld, en de kantelhoek en draaihoek van de laserkop van de tracker worden handmatig aangepast, zodat de optische weg van de laserinterferometer en de optische weg van de tracker parallel lopen aan de bewegingstraject van het piramideprisma.
Bepaal de posities van de interferometerreflector en de doelbal op basis van het feit of de twee apparaten metingen hebben, en beoordeel of de twee apparaten metingen hebben. Als een van beide geen metingen heeft, worden de bovenstaande stappen herhaald om de positie van de interferometerreflector van de laserinterferometer met een meting en de positie van de doelbal van de laser tracker met een meting te bepalen. De interferometerreflector en de doelbal kunnen versprongen worden geplaatst (van links naar rechts en van boven naar beneden). De verticale positie, horizontale positie en instellingshoek van de interferometerreflector zijn instelbaar, en de verticale positie, horizontale positie en instellingshoek van de doelbal zijn eveneens instelbaar. Wanneer de twee apparaten horizontaal zijn geplaatst, en de interferometerreflector en de doelbal horizontaal zijn opgesteld, wordt de interferoscoop vóór de interferometer geplaatst, wordt de interferometerreflector tussen de laserinterferometer en de tracker geplaatst, en wordt de doelbal aan de zijde van de laserinterferometer geplaatst die van de interferometerreflector afgewend is. Wanneer de twee apparaten versprongen zijn geplaatst, wordt de laserinterferometer onder de laser tracker geplaatst, wordt de interferoscoopgroep vóór de interferometer geplaatst, wordt de interferometerreflector boven de laserinterferometer en onder de tracker geplaatst, en wordt de doelbal onder de laserinterferometer geplaatst (zie Afbeelding 3), om de effecten van cosinusfouten en rechtlijnigheidsafwijkingen geïntroduceerd door de lineaire geleiding tijdens de beweging van het mobiele platform te verminderen.
Instellen van de meetomgeving en bepalen van de punten
Gezien de beperkte meetduur worden de omgevingsparameters voor de interferometer en tracker ingesteld op: een temperatuur van 20 °C, een atmosferische druk van 1013.3 hPa en een relatieve vochtigheid van 50% RH. De laser tracker wordt in de software ingesteld op de interferentiemeting-modus voordat de gegevens worden verzameld. Verplaats het piramideprisma na elkaar naar elk meetpunt om de meetresultaten van de tracker en de laserinterferometer te verkrijgen.
Langs de lengterichting van de lineaire geleiderail bevindt zich elke 1 m een meetpunt; tijdens het meetproces wordt het piramideprisma via het mobiele platform opeenvolgend naar elk meetpunt verplaatst om de meetresultaten van de twee apparaten bij elk punt te verkrijgen, totdat er geen gegevens meer beschikbaar zijn van de interferometer of de tracker. De gegevens die op alle meetpunten zijn gemeten, worden beschouwd als de eerste set meetgegevens, waarbij de gemeten waarden van de interferometer op alle meetpunten de nominale waarden zijn en de gemeten waarden van de tracker op alle meetpunten de werkelijke waarden zijn; het mobiele platform wordt vervolgens teruggebracht naar het eerste meetpunt om herhaaldelijk de gegevens van beide apparaten bij dit eerste punt te verwerven, waarna het piramideprisma opnieuw opeenvolgend naar elk meetpunt wordt verplaatst om de gegevens van de tweede groep laserinterferometer en lasertracker herhaaldelijk te verwerven.
Selecteren van meetpunten als herhaalbaarheidsmeetpunten
Meerdere meetpunten worden geselecteerd als herhaalbaarheidsmeetpunten, en het piramideprisma wordt naar elk opeenvolgend meetpunt verplaatst om de meetresultaten van de tracker te verkrijgen. De posities van de herhaalbaarheidsmeetpunten worden willekeurig gekozen en bevinden zich bij voorkeur aan het achterste uiteinde. Voor de gegevensverzameling worden drie herhaalbaarheidsmeetpunten geselecteerd.
Het reduceren van de Abbe-fout
Binnen het kalibratiesysteem van de laser tracker wordt een prisma als reflector gebruikt. Twee van de drie reflecterende oppervlakken staan loodrecht op elkaar, waardoor het invallende licht met 180° kan worden omgebogen en teruggekaatst. De lichtstralen die op het piramideprisma vallen, worden op alle oppervlakken extern gereflecteerd. In vergelijking met een massief piramideprisma kan hiermee de invloed van golflengte-dispersie en het lichtpad, veroorzaakt door de overgang van de lichtstraal van lucht naar glas, effectief worden vermeden; de hoekfout van het piramideprisma binnen een bereik van ±10° is 0,2″, waardoor het piramideprisma nauwkeuriger parallel licht kan produceren en de Abbe-fout kan verminderen; de diameter van het kopvlak is 100 mm en de enkelvoudige reflectie is 0,92 om ervoor te zorgen dat de door de interferometer uitgezonden lichtstraal door de ontvanger van de laserinterferometer kan worden ontvangen nadat deze door het piramideprisma is gereflecteerd, en dat de door de tracker uitgezonden lichtstraal door de ontvanger van de laser tracker kan worden ontvangen nadat deze door hetzelfde piramideprisma is gereflecteerd; de laserinterferometer bestaat uit een zender en een ontvanger. De zender zendt de lichtstraal uit, en de ontvanger vangt de lichtstraal op die wordt teruggekaatst naar de laserinterferometer; op dezelfde wijze bestaat de tracker uit een zender en een ontvanger. De zender wordt gebruikt om de lichtstraal uit te zenden, en de ontvanger wordt gebruikt om de lichtstraal op te vangen die wordt teruggekaatst naar de tracker.
De meetfout van de tracker wordt hieronder toegelicht aan de hand van een meetexperiment als voorbeeld. Het uitgezonden licht van de tracker en het uitgezonden licht van de interferometer kunnen respectievelijk door hetzelfde piramideprisma of door verschillende piramideprisma's worden ontvangen. Zoals getoond in Figuur 1, is het optische pad als volgt: het uitgezonden licht van de laserinterferometer gaat via de interferoscoop een piramideprisma binnen, wordt door het piramideprisma gereflecteerd en gaat vervolgens de interferometerreflector in; het uitgezonden licht van de lasertracker gaat een ander piramideprisma binnen, wordt door het piramideprisma gereflecteerd en gaat vervolgens naar de doelbal. Er treedt een Abbe-fout op wanneer het laserlicht van de interferometer en dat van de tracker niet op dezelfde rechte lijn liggen. Elke kanteling (pitch of twist) van het mobiele platform kan Abbe-fouten introduceren in beide lasermeetsystemen. De kantelmeting van een dergelijk mobiel platform wordt hoofdzakelijk gekenmerkt door verschillende parameters, zoals de rechtlijnigheid en vlakheid van de lineaire geleiderail, waarbij kwantificering een uitdaging vormt.
Figuur 5 illustreert het schema van de Abbe-fout, waarbij de laserstraal van de interferometer dient als referentiepad, terwijl die van de laser tracker fungeert als meetpad. Er is een bepaalde afwijktingsafstand L (Abbe-arm) tussen de twee laserstralen. Omdat het mobiele platform in de ruimte kantelt, ontstaat een afwijkingshoek α, wat resulteert in een Abbe-foutwaarde T. De geometrische relatie wordt als volgt uitgedrukt:
tan α ≈ T / L. (1)
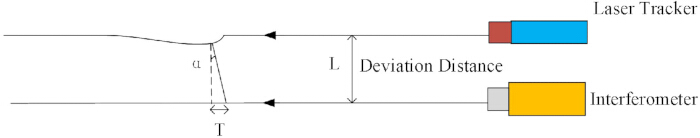
Figuur 5: Schematisch diagram van de Abbe-fout gemeten met behulp van de laser tracker. Klik hier om een grotere versie van deze figuur te bekijken.
Tabel 1 toont de Abbe-foutwaarden veroorzaakt door de hoek en de afwijkingsafstand, verkregen uit metingen met een stalen liniaal. Deze resultaten geven aan dat de afstand tussen de lichtbundel en de twee instrumenten het dominante effect heeft op de resulterende Abbe-fout. Daarnaast tonen de resultaten van Tabel 1 aan dat de Abbe-foutgevoeligheid van de 200 mm Abbe-arm 40 keer groter is dan die van de 5 mm Abbe-arm (0,96 mm/arcsec versus 0,024 mm/arcsec), wat bevestigt dat het verkorten van de Abbe-arm het versterkingseffect van hoekscheefheidsfouten aanzienlijk kan verminderen en een prominente reductie van de Abbe-fout kan bereiken. Bij het gebruik van een dubbele piramideprisma is de offsetafstand tussen de lichtbundels ongeveer 200 mm. Echter, wanneer in deze studie een enkel piramideprisma wordt gebruikt, delen twee instrumenten hetzelfde piramideprisma, waardoor de afwijkingsafstand tussen de bundels tot binnen 5 mm kan worden aangepast en de impact van de Abbe-fout met veertig keer kan worden verminderd. Bovendien wordt de invloed veroorzaakt door de kanteling van het mobiele platform sterk verminderd in het geval van een piramideprisma.
| Hoek α (″) | Afwijkingsafstand (mm) | |||
| 5 (Een enkel piramideprisma) | 200 (Dubbelpiramideprisma) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tabel 1: Abbe-foutwaarden veroorzaakt door hoek en afwijkingsafstand (µm).
Figuur 6A toont de fysieke afbeelding van het piramideprisma, en het pad van het licht dat het piramideprisma binnenkomt en verlaat is geïllustreerd in Figuur 6B. Zoals weergegeven in Figuur 6B, is het invallende licht van de tracker het invallende licht 1, en de uitgaande bundel wordt aangeduid als het uitgezonden licht 1. De invallende bundel van de laserinterferometer is gelabeld als invallend licht 2, en de uitgaande bundel hiervan wordt aangeduid als uitgezonden licht 2. De centrumlijn van het invallende licht 1 en het uitgaande licht 1 in de ruimte is het geïntegreerde optische pad 3, en de centrumlijn gevormd door het invallende licht 2 en het uitgaande licht 2 in de ruimte is het geïntegreerde optische pad 4. Het geïntegreerde optische pad 3 en het geïntegreerde optische pad 4 liggen in de ruimte relatief dicht bij elkaar en bevinden zich dicht bij het centrum van het piramideprisma, wat de sleutelfactor is om de Abbe-fout verder te verminderen.
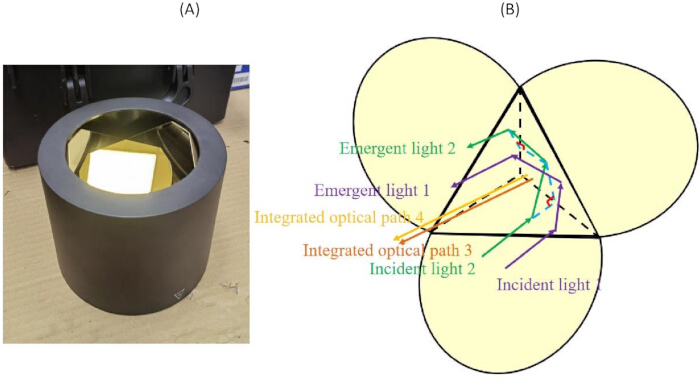
Figuur 6: Schematisch diagram van een piramideprisma. (A) Fysieke afbeelding van het piramideprisma. (B) Optische paddiagram van het piramideprisma. Klik hier om een grotere versie van deze figuur te bekijken.
Daarnaast moet worden opgemerkt dat het generatiemechanisme van de Abbe-fout overeenkomt met dat van traditionele meetinstrumenten (bijv. schuifmaten), waarbij beide voortvloeien uit de lengte van de Abbe-arm. Diverse torsie- en pitchbewegingen van het bewegingsplatform veroorzaken afwijkingen tussen de gemeten waarden van de laser tracker en de theoretische waarden van de laserinterferometer, waarbij een langere Abbe-arm leidt tot een groter verschil tussen de twee. Daarom hanteert deze studie nog steeds het verkorten van de Abbe-arm als primaire compensatiemethode. Aangezien real-time hellingssensoren in het experiment niet voor correctie konden worden gebruikt, waren vergelijkende metingen niet haalbaar. Bovendien laat de onzekerheidsanalyse zien dat de impact van de hoekfout van het prisma op de meetresultaten vrijwel verwaarloosbaar is.
De onzekerheidsanalyse van het enkelvoudige piramideprisma-systeem wordt uitgevoerd op basis van vijf aspecten: de fout van de laserinterferometer, de omgevingscompensatiefout, de hoekfout van het prisma, de rechtlijnigheidsfout van de geleiderail en de uitlijningsfout van de straal, zoals hieronder gedetailleerd wordt beschreven: De afwijking van de laserinterferometer is (0,03 + 0,5L) µm en de standaardmeetonzekerheid is 2 × 10⁻⁸ × L, waardoor de standaardonzekerheid geïntroduceerd door de laserinterferometer u1 = 1 × 10⁻⁸ × L is. De omgevingscompensatie omvat voornamelijk drie factoren: temperatuur, vochtigheid en atmosferische druk. De overeenkomstige geïntroduceerde onzekerheid is ongeveer u2 = 5,8 × 10⁻⁸ × L; in detail is de meetfout van de gemiddelde temperatuur van het optische pad van de laserinterferometer 0,1 °C, wat wordt behandeld als een uniforme verdeling, wat resulteert in 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L; de meetfout van de gasdruk in het optische pad van de standaardinterferometer is 11 Pa, behandeld als een uniforme verdeling, wat geeft 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L; de meetfout van de partiële dampdruk van water in het optische pad is 40 Pa, behandeld als een uniforme verdeling, wat resulteert in 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L. De hoekfout van het piramideprisma bereikt 0,2”, en aangezien de lichtstraal drie reflecties ondergaat binnen het piramideprisma, wordt de gecombineerde hoekfout versterkt met een factor 3; bij substitutie van de volledige bereiklengte van 80 m is u3 ongeveer 0, berekend met de formule u3 = 80000/cos(3 × 0,2'') mm - 80000 mm. De rechtlijnigheidsfout S over het volledige bereik van de geleiderail is ongeveer 0,4 mm, en de overeenkomstige geïntroduceerde meetonzekerheid wordt gegeven door u4 = sqrt(800002 + S2) mm - 80000 mm, wat na substitutie van de gegevens ook ongeveer 0 is. De fout veroorzaakt door de uitlijning van de straal beïnvloedt de herhaalbaarheid van de meting; voor metingen met een enkel piramideprisma wordt de herhaalbaarheid gesteld op 0,4 µm, waardoor u5 ≈ 0,4 µm. Door de bovenstaande vijf componenten te combineren, wordt de uitgebreide onzekerheid voor het meet-systeem met enkel piramideprisma verkregen als U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), en substitutie van de gegevens levert U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2) op, waarbij k de dekfactor is die overeenkomt met een betrouwbaarheidsniveau van ongeveer 95%.
Resultaten
De experimentele gegevens zijn verdeeld in vier delen: een experiment voor de meting van een dubbele bereikverlenging, een herhaalbaarheidsexperiment van de laser tracker met een dubbel piramideprisma, een experiment voor een dubbele bereikmeting en een herhaalbaarheidsexperiment van de laser tracker met een enkel piramideprisma.
Bij het gebruik van het kalibratiesysteem dat is weergegeven in Figuur 1, worden de uitgaande stralen van twee apparaten opgevangen door afzonderlijke piramideprisma's. De resultaten gemeten door twee apparaten bij elk meetpunt worden getoond in Tabel 2. Deze vertegenwoordigen de resultaten van de dubbele-bereikmeting van de laser tracker met gebruik van twee piramideprisma's in de eerste testgroep. Een analyse van Tabel 2 onthult dat bij dubbele piramideprisma's de maximale afwijking van de laser tracker -36,0µm bereikt over het volledige meetbereik, waarbij dit optreedt op de positie van 37m. Op dat moment is de overeenkomstige positie van de geleiderail 18m.
| Positie geleiderail (m) | Gemeten waarde van de laser tracker (mm) | Gemeten waarde van laserinterferometer (mm) | Indicatiefout ( μm) | Positie van de geleiderail (m) | Gemeten waarde van de laser tracker (mm) | Gemeten waarde van laserinterferometer (mm) | Indicatiefout (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
Tabel 2: Resultaten van dubbele bereikmetingen van de tracker met een dubbele piramideprisma binnen 80m (Groep 1).
In de dubbele piramideprisma-configuratie is de afleesfout afkomstig van de Abbe-arm en verschillende geometrische afwijkingen langs de twee optische meetpaden. Van alle factoren die bijdragen aan de meetfout overheerst de Abbe-fout die door de Abbe-arm wordt geïntroduceerd. Ruimtelijke scheiding van de stralen introduceert onvermijdelijk extra fouten; deze fouten kunnen echter aanzienlijk worden onderdrukt wanneer de invallende en uitgaande lichtstralen symmetrisch zijn geplaatst. De meetgegevens verkregen van de twee instrumenten voor elk punt zijn vermeld in Tabel 3; deze resultaten geven aan dat de maximale afleesfout van de tracker -32,2µm is binnen het volledige meetbereik van de laser tracker bij toepassing van het dubbele piramideprisma, wat optreedt op de positie van 36 m. Bij vergelijking van de gegevens in Tabel 2 en Tabel 3 wordt vastgesteld dat de maximale afleesfout -36,0µm is.
| Positie van de geleiderail (m) | Gemeten waarde van de laser tracker (mm) | Gemeten waarde van laserinterferometer (mm) | Indicatiefout (μm) | Positie van de geleiderail (m) | Gemeten waarde van de laser tracker (mm) | Gemeten waarde van laserinterferometer (mm) | Indicatiefout (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
Tabel 3: Resultaten van de dubbele bereikmeting van de tracker met een dubbel piramideprisma binnen 80m (Groep 2).
Figuur 7 illustreert de meetresultaten van de indicatiefout voor het dubbele bereik van de laser tracker uitgerust met dubbele piramideprisma's, waarbij deze foutgegevens op een intuïtievere en explicietere wijze worden gepresenteerd.
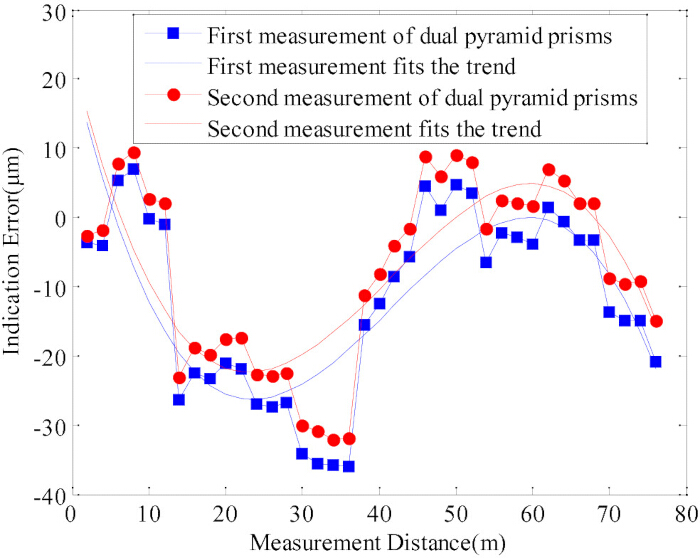
Figuur 7: Diagram van de dubbele bereikindicatiefout van een lasertracker met een dubbel piramideprisma. Klik hier om een grotere versie van deze figuur te bekijken.
Daarnaast zijn er drie tweede meetpunten geselecteerd uit de 38 meetpunten, namelijk respectievelijk het 30ste, 33ste en 35ste meetpunt; de initiële metingen verkregen door de tracker bij elk herhaalbaarheidsmeetpunt zijn samengevat in Tabel 4, wat overeenkomt met het gemiddelde en de standaarddeviatie van de laser tracker op posities van 60m, 66m en 70m (de eerste meting van het piramideprisma). Het gemeten gemiddelde van de tracker op de 60m positie is 59999,9287mm, met een bijbehorende standaarddeviatie van 0,18µm. Voor de meetpositie van 66m is de gemiddelde waarde geregistreerd door de laser tracker 65999,9924mm, met een standaarddeviatie van 0,12µm. Het gemeten gemiddelde van de laser tracker op de 70m positie is 69999,9523mm, en de standaarddeviatie is 0,16µm. Volgens de gegevens vertoont de tracker zijn hoogste standaarddeviatie op de 60m positie en de laagste op 66m.
| Aantal metingen | Aangevende waarde van de laser tracker (mm) | Aantal metingen | Indicatiewaarde van de laser tracker (mm) | Aantal metingen | Indicatiewaarde van de laser tracker (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| Gemiddelde | 59999.9287 | Gemiddelde | 65999.9924 | Gemiddelde | 69999.9523 |
| Standaarddeviatie | 0.18 × 10⁻³ | Standaarddeviatie | 0.12 × 10⁻³ | Standaarddeviatie | 0.16 × 10⁻³ |
Tabel 4: Enkelpunt-herhaalbaarheid op posities van 60m, 66m en 70m met dubbele piramideprisma (Groep 1).
De secundaire meetgegevens van de laser tracker worden weergegeven in Tabel 5, waarin het gemiddelde en de standaarddeviatie bij meetposities van 60m, 66m en 70m zijn vastgelegd (de tweede groep metingen met een dubbele piramideprisma). De maximale en minimale waarden van de standaarddeviatie zijn respectievelijk 0,21µm en 0,14µm. Op basis van twee herhalingen kan worden geconcludeerd dat de maximale standaarddeviatie 0,21µm is.
| Aantal metingen | Aangevende waarde van laser tracker (mm) | Aantal metingen | Aangevende waarde van laser tracker (mm) | Aantal metingen | Aangevende waarde van laser tracker (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| Gemiddelde | 59999.9363 | Gemiddelde | 65999.9995 | Gemiddelde | 69999.9601 |
| Standaarddeviatie | 0.16 × 10⁻³ | Standaarddeviatie | 0.21 × 10⁻³ | Standaarddeviatie | 0.14 × 10⁻³ |
Tabel 5: Herhaalbaarheid van één enkel punt op posities van 60 m, 66 m en 70 m met dubbele piramideprisma (Groep 2).
De metingen verkregen met beide apparaten bij elk meetpunt zijn samengevat in Tabel 6. Deze resultaten zijn behaald onder de voorwaarde dat de optische paden van de twee apparaten parallel lopen in hetzelfde verticale vlak. Hierin worden de resultaten van de dual-range test van de tracker weergegeven met gebruik van een enkel piramideprisma in de eerste groep. Een analyse van de resultaten in Tabel 6 geeft aan dat, bij gebruik van een enkel piramideprisma, de maximale afwijking van de tracker over het volledige meetbereik -2,7µm is, wat optreedt bij de positie van 3m.
| Positie van de geleiderail (m) | Gemeten waarde van laser tracker (mm) | Gemeten waarde van laserinterferometer (mm) | Indicatiefout (μm) | Positie van de geleiderail (m) | Gemeten waarde van de laser tracker (mm) | Gemeten waarde van laserinterferometer (mm) | Indicatiefout (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
Tabel 6: Resultaten van dubbele bereikmetingen van de tracker met een enkel piramideprisma binnen 80 m (Groep 1).
Tabel 7 vermeldt de resultaten van de dubbele-bereikmetingen van de laser tracker uitgerust met één piramideprisma (tweede groep). De analyse van de resultaten in Tabel 7 laat zien dat wanneer het enkele piramideprisma wordt gebruikt, de maximale aanwijsfout van de tracker -2,5µm is over het volledige meetbereik van de laser tracker, wat optreedt bij de positie van 5m. Een vergelijking van Tabel 6 en Tabel 7 laat zien dat de grootste aanwijsfout van het instrument -2,7µm is.
| Positie geleiderail (m) | Gemeten waarde laser tracker (mm) | Gemeten waarde laserinterferometer (mm) | Aanwijsfout (μm) | Positie geleiderail (m) | Gemeten waarde laser tracker (mm) | Gemeten waarde laserinterferometer (mm) | Aanwijsfout (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
Tabel 7: Resultaten van dubbele bereikmetingen van de tracker met een enkel piramideprisma binnen 80 m (Groep 2).
Figuur 8 illustreert de resultaten van de twee indicatiefouten bij metingen over twee bereiken voor de tracker die gebruikmaakt van een enkel piramideprisma. Deze resultaten geven aan dat de gemeten indicatiefout geleidelijk afneemt naarmate de meetafstand toeneemt, wat wijst op de aanwezigheid van een zekere mate van installatiefout.
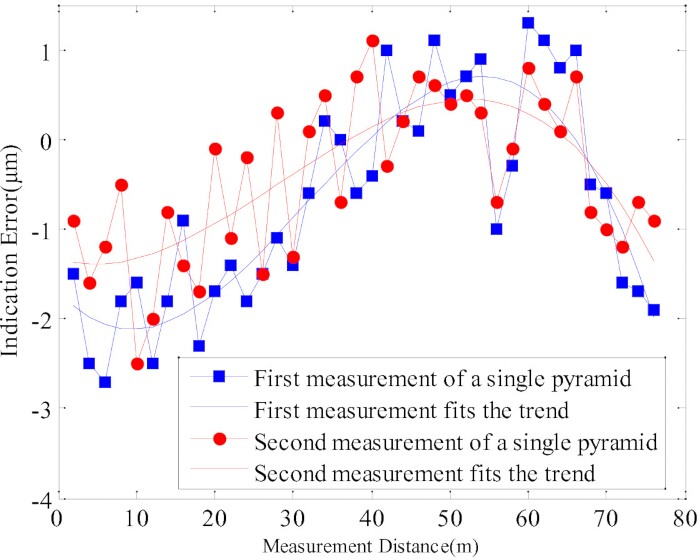
Figuur 8: Diagram van de dubbele bereikindicatiefout van de laser tracker met een enkel piramideprisma. Klik hier om een grotere versie van deze figuur te bekijken.
Figuur 9 toont het contrast van de aanwijsfouten over het dubbele bereik voor de laser tracker met respectievelijk een dubbele piramideprisma en een enkel piramideprisma (beide met twee sets gemeten waarden). In referentie naar Figuur 7 en Figuur 8 is te zien dat wanneer het uitgezonden licht van de interferometer en het uitgezonden licht van de tracker door hetzelfde piramideprisma worden ontvangen, de aanwijsfout van de tracker aanzienlijk wordt verminderd en de kalibratienauwkeurigheid van de tracker effectief wordt verbeterd.
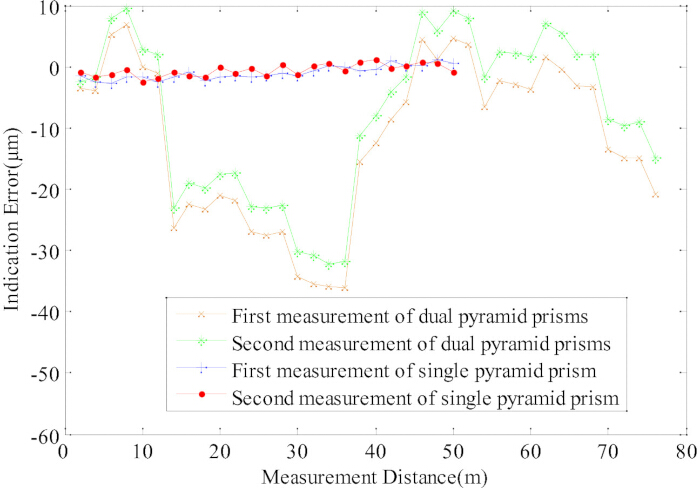
Figuur 9: Vergelijking van de fouten in de dubbele bereikindicatie tussen het dubbele piramideprisma en het enkelvoudige piramideprisma (elk twee keer gemeten). Klik hier om een grotere versie van deze figuur te bekijken.
Drie herhaalbaarheidsmeetpunten zijn geselecteerd uit 38 meetpunten, namelijk respectievelijk het 30e, 33e en 35e meetpunt. Voor elk herhaalbaarheidsmeetpunt zijn de initiële aflezingen geregistreerd door de laser tracker opgesomd in Tabel 8, waarbij de bijbehorende statistische indicatoren op afstanden van 60m, 66m en 70m zijn opgenomen (de eerste groep met een enkel piramideprisma). De tracker geeft een gemiddelde aflezing van 59999,9156mm bij het 60m-station, met een standaarddeviatie van 0,40µm. Het gemeten gemiddelde van de laser tracker op de 66m-positie is 65999,9845mm, met een standaarddeviatie van 0,64µm. Het gemeten gemiddelde van de tracker op de 70m-positie is 69999,8993mm, met een standaarddeviatie van 0,63µm. De gegevens tonen aan dat de standaarddeviatie van de tracker het hoogst is op de 66m-positie, met een waarde van 0,64µm.
| Aantal metingen | Aangevende waarde van de laser tracker (mm) | Aantal metingen | Indicatiewaarde van de lasers tracker (mm) | Aantal metingen | Indicatiewaarde van de laser tracker (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| Gemiddelde | 59999.9156 | Gemiddelde | 65999.9845 | Gemiddelde | 69999.8993 |
| Standaarddeviatie | 0.40 × 10⁻³ | Standaarddeviatie | 0.64 × -3 | Standaarddeviatie | 0.63 × 10⁻³ |
Tabel 8: Enkelpunt-herhaalbaarheid op posities van 60 m, 66 m en 70 m met een enkel piramideprisma (Groep 1).
Tabel 9 presenteert de tweede meetgegevens van de laser tracker, die de enkelpuntsherhaalbaarheid op 60m, 66m en 70m weergeven voor de tweede testgroep met gebruik van een enkel piramideprisma. De maximale standaarddeviatie treedt op bij de positie van 70m, waarbij de waarde van de standaarddeviatie 0,58µm bedraagt.
| Aantal metingen | Aangegeven waarde van de laser tracker (mm) | Aantal metingen | Indicatiewaarde van de lasers tracker (mm) | Aantal metingen | Aangegeven waarde van de laser tracker (mm) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| Gemiddelde | 59999.9166 | Gemiddelde | 65999.9691 | Gemiddelde | 69999.9186 |
| Standaarddeviatie | 0.55 × 10font6">-3 | Standaarddeviatie | 0.52 × 10⁻³ | Standaarddeviatie | 0.58 × 10⁻³ |
Tabel 9: Herhaalbaarheid van één enkel punt op posities van 60m, 66m en 70m met een enkel piramideprisma (Groep 2).
DATABESCHIKBAARHEID:
De ruwe gegevens ter ondersteuning van de studie zijn opgenomen in Aanvullend Bestand 1.
Discussie
Dit artikel onderzoekt het kalibratie- en meetsysteem voor laserstrackers en beschrijft in detail de benaderingen voor de aanpassing van het optische pad voor laserinterferometers en lasertrackers bij het gebruik van piramideprisma's. In dit werk wordt het optische pad van de lasertracker gevouwen via het piramideprisma. Ongeacht of er één of twee piramideprisma's worden gebruikt, veranderen de afleeswaarden van de interferometer en de lasertracker met twee eenheden afstand wanneer het piramideprisma één eenheid afstand verplaatst. Dit is een gemeenschappelijk kenmerk van de twee in dit artikel voorgestelde meetmethoden, die beide kunnen voldoen aan de kalibratie-eisen van lasertrackers. We stellen vast dat het verschil tussen de twee methoden is dat bij het gebruik van twee piramideprisma's de aanwijsfout van de tracker relatief groot is, waarbij de maximale aanwijsfout kan oplopen tot -36,0µm. De Abbe-fout wordt verminderd wanneer een piramideprisma wordt gebruikt. Deze resultaten geven duidelijk aan dat de aanwijsfout van de lasertracker klein blijft, met een maximale waarde van -2,7µm. Op dit moment is de maximale aanwijsfout met meer dan tienvoudig verlaagd. In het experiment voor herhaalbaarheidsmeting hebben we de lasertracker tien keer op verschillende posities gemeten en stelden we vast dat de herhaalbaarheid van de tracker 0,21µm was bij het gebruik van twee piramideprisma's; de herhaalbaarheid van de tracker was 0,64 µm bij het gebruik van één piramideprisma. Wanneer een enkel prisma wordt toegepast, wordt de aanwijsfout aanzienlijk verminderd, terwijl de herhaalbaarheid enigszins verslechtert. Dit geeft aan dat de meetresultaten van de lasertracker over het algemeen dichter bij de nominale waarden van de laserinterferometer liggen. De verminderde herhaalbaarheid weerspiegelt slechts onvoldoende systematische stabiliteit tijdens de meting wanneer de afleeswaarden van de tracker de nominale waarden van de interferometer benaderen. Dergelijke onvoldoende stabiliteit kan voortkomen uit de hogere gevoeligheid van het bewegingsplatform voor trillingen, temperatuur en andere beïnvloedende factoren bij het gebruik van een enkel piramideprisma na beweging; de aangegeven meetfout is in dit experiment met tientallen malen verminderd, wat een belangrijke onderzoekswaarde van dit werk vormt.
Ondanks de voordelen zijn er in deze studie nog enkele beperkingen; zo houdt dit werk bijvoorbeeld geen rekening met foutcomponenten zoals de cosinusfout veroorzaakt door lineariteit en variaties in de houding van de tafel, factoren die in de toekomst gedetailleerd zullen worden onderzocht; het huidige werk richt zich voornamelijk op de onderdrukking van de axiale Abbe-fout, terwijl de invloed van laterale fouten onder omstandigheden met een uitgebreid bereik nog niet volledig is bestudeerd; de langetermijnstabiliteit en omgevingsadaptatie van het systeem onder variërende temperatuur-, vochtigheids- en luchtturbulentiecondities vereisen verdere verificatie12. In dat geval kunnen alternatieve benaderingen worden aangewend om de voorgestelde hypothese te verifiëren en de betrouwbaarheid van de conclusies te vergroten, bijvoorbeeld kan een laserinterferometer met een hogere precisie worden gebruikt als referentiestandaard voor vergelijkende metingen. Een meet-systeem met een multi-tracker netwerk of een grootschalige coördinatenmeetmachine (CMM) kan ook worden toegepast voor cross-validatie. Deze methoden kunnen complementair bewijs leveren om de effectiviteit en universaliteit van de prisma-gebaseerde kalibratiestrategie voor bereikuitbreiding te bevestigen. De voorgestelde methode is van grote waarde en heeft een breed toepassingspotentieel in grootschalige precisieproductie en metrologie; ze is geschikt voor de kalibratie van lasertrackers bij de assemblage van vliegtuigen, het detecteren van de positioneringsnauwkeurigheid van robots, de nauwkeurigheidsverificatie van werktuigmachines en in-situ metingen van grote componenten22. Met name in laboratoria en industriële locaties met beperkte ruimte realiseert deze methode een precisiekalibratie zonder lange geleidingsrails, waardoor de constructiekosten aanzienlijk worden verlaagd en de kalibratie-efficiëntie wordt verbeterd23.
Toekomstig onderzoek zal zich richten op verschillende richtingen: het ontwikkelen van een automatisch systeem voor de aanpassing van het optische pad om de operationele moeilijkheid te verminderen; het vaststellen van een uitgebreid foutmodel dat zowel axiale als laterale fouten omvat; het bestuderen van realtime foutcompensatiestrategieën tegen omgevingsinterferentie; het uitbreiden van de methode naar multi-as en dynamische meetscenario's; en het integreren van het voorgestelde schema met machine vision of laserscanningtechnologie om een hogere efficiëntie en precisie bij meting en kalibratie te bereiken.
Openbaarmakingen
De auteurs hebben niets te melden.
Dankbetuigingen
Dit onderzoek werd gefinancierd door de National Natural Science Foundation of China (51775433).
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| Geleiderail | / | / | lineaire geleiders (54 m totale lengte) |
| Laserinterferometer | Renishaw plc | XL-80 | Levert vergelijkende gegevens (Certificaat: 202603107819) |
| Laser tracker | Hexagon Group | AT930 | Levert meetgegevens |
| Prisma | Op maat gemaakt | Op maat gemaakt | 100 mm diameter (Certificaat: CDjd2024-00977) |
Referenties
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.