Dit werk introduceert een op fysica gebaseerd deep learning-raamwerk voor beamforming en near-field kanaalmodellering in draadloze systemen van de zesde generatie met behulp van Extremely Large Intelligent Metasurfaces. In vergelijking met traditionele far-field communicatietechnieken verbetert de voorgestelde methode de energie-efficiëntie, de beamforming-versterking en de spectrale efficiëntie.
Onderzoeksartikel
Deep learning-gebaseerd GNN-attention-framework voor near-field kanaalmodellering en beamforming in draadloze systemen van de zesde generatie: een simulatiestudie
In dit artikel
Samenvatting
Samenvatting
De opkomst van netwerken van de zesde generatie (6G) heeft geleid tot de ontwikkeling van Extremely Large Intelligent Metasurfaces (XL-IMS) om ultrasnelle snelheden en een hoge spectrale efficiëntie te realiseren. Klassieke far-field kanalen zijn echter niet toepasbaar op near-field transmissie vanwege de propagatie van sferische golven en het gebrek aan ruimtelijke stationariteit, wat leidt tot verminderde beamforming-prestaties en een toegenomen computationele complexiteit. Het doel van dit onderzoek is daarom om een methode te ontwikkelen voor near-field kanaalmodellering en beamforming-optimalisatie op basis van physics-driven deep learning. De voorgestelde oplossing maakt gebruik van een physics-driven sferisch golfkanaalmodel, samen met graph neural networks (GNN's) en attention-mechanismen, om lokale ruimtelijke relaties tussen gebruikers en het globale netwerk vast te leggen. Daarnaast wordt een algoritme voor leergebaseerde beamforming voorgesteld om de efficiëntie van de energiefocus op near-field gebruikers te verhogen. De prestaties van het voorgestelde raamwerk worden geëvalueerd met behulp van realistische propagatiescenario's uit de DeepMIMO-dataset. De simulatieresultaten laten zien dat de voorgestelde techniek een bereikbare snelheid van 11,6 bps/Hz, een beamforming-versterking van 28 dB, een spectrale efficiëntie van 10,5 bps/Hz, een energie-efficiëntie van 9,8 bits/Joule en een signaal-ruis-plus-interferentieverhouding (SINR) van 25 dB oplevert. Vergeleken met traditionele technieken zoals Zero Forcing (ZF), Minimum Mean Square Error (MMSE), Semidefinite Relaxation (SDR) en Alternating Optimization (AO), verbetert het voorgestelde schema de algemene communicatieprestaties met ongeveer 10-15%. Deze resultaten tonen aan dat de integratie van near-field kanaalmodellering met GNN-gebaseerd attention-leren kan dienen als een efficiënte en nauwkeurige beamforming-techniek voor toekomstige 6G draadloze netwerken die gebruikmaken van XL-IMS-technologie.
Inleiding
De interesse in beamforming is de afgelopen jaren drastisch toegenomen. Extreme capaciteitseisen zijn gebruikelijk geworden met de introductie van 6G, gedreven door de groeiende vraag naar betere connectiviteit en hogere datasnelheden. Voor het effectief sturen van signalen en het verbeteren van de algehele netwerkprestaties is beamforming daarom een veelbelovende methode1. Conventionele draadloze communicatiesystemen hebben ruimtelijke bronnen in het verre veld effectief benut voor ruimtelijke diversiteit. Een opkomend onderzoeksgebied met enorme potentie voor toekomstige draadloze communicatie is near-field beamforming2.
Herconfigureerbare intelligente oppervlakken (RIS) zijn daarentegen bijzonder interessant omdat ze enkele van de voortplantingsproblemen die gepaard gaan met het mmWave/THz-spectrum kunnen overwinnen3,4. RIS kunnen inkomende elektromagnetische golven reflecteren, breken en manipuleren5. In dit geval is het sturen van de straal in een gewenste richting of vorm het hoofddoel, en de RIS kan worden beschouwd als een middel om de stralingspatronen van de stralingsbron te wijzigen. Voor far-field RIS zijn er in de loop der jaren verschillende fundamentele onderwerpen bestudeerd6,7,8,9,10,11, waaronder kanaalschatting, lokalisatie, standaardisatie en passieve/actieve beamforming. Deze technologie maakt multiuser-communicatie mogelijk door stralen te focussen, wat een compromis biedt tussen padverlies en penetratie, vooral in middenfrequentiebanden zoals het 10 GHz-bereik12. Slimme interfaces werden verder ontwikkeld binnen communicatienetwerken en worden momenteel onderzocht om de ruimtelijke resolutie en de communicatiebandbreedte te verbeteren13. De hogere frequenties en grotere antenna-aperturen tijdens de overgang van 5G naar 6G zetten traditionele far-field communicatiescenario's om in near-field communicatiescenario's14,15.
Het nabijveldgebied zal essentieel zijn in 6G-netwerken, waardoor onderzoek naar nieuwe nabijveldtechnieken noodzakelijk is16. Golven moeten als bolgolven in plaats van vlakke golven worden behandeld om de propagatie van elektromagnetische golven in nabijveldtechnologie te verbeteren. Deze nieuwe fysieke eigenschap vertoont een verscheidenheid aan elektromagnetische effecten, waaronder ruimtelijke niet-stationariteit, beamsplitting, tri-polarisatie en evanescente golven17. Hierdoor kunnen veel conventionele communicatiemethoden deze nieuwe fysieke eigenschappen mogelijk niet volledig benutten of ernstige prestatieverliezen ondervinden in 6G-nabijveldomgevingen18. Een discrepantie tussen huidige communicatietechnologieën voor het verre veld en propagatiemodellen voor het nabijveld kan de effectiviteit van huidige verreveldtechnieken op nabijveldlocaties aanzienlijk verminderen19. In tegenstelling tot traditionele smalbandige systemen voor het verre veld, moeten nieuwe elektromagnetische (EM) effecten worden meegerekend in breedbandige RIS-systemen voor het nabijveld. Ten eerste bevat het nabijveldkanaal twee hoeken en afstanddimensies vanwege het bolvormige golffront in het nabijveldspectrum, in tegenstelling tot de hypothese van het vlakke golffront in verreveldkanaalmodellen. In plaats van nabijveld-beamnavigation resulteert dit in de concentrerende werking van de nabijveldbeam20,21. De term "beamsplitting-effect" verwijst naar de mogelijkheid dat beams die bij verschillende gebeurtenissen worden gegenereerd, op afzonderlijke locaties worden geconcentreerd22.
In tegenstelling tot het verre veld, waar elektromagnetische (EM) golffronten als vlak worden benaderd, vereisen near-field communicatiesystemen rekening houden met de voortplanting van sferische golffronten. Deze eigenschap biedt zowel kansen als uitdagingen voor toekomstige draadloze netwerken. Door gebruik te maken van sferische golffronten kan beam focusing signalen concentreren binnen een specifiek ruimtelijk gebied, wat leidt tot een verbeterde interferentieonderdrukking en multi-user communicatie in vergelijking met conventionele far-field beam steering. Het introduceert echter ook extra complexiteiten in het ontwerp en de signaalverwerking23,24. Vroege studies naar near-field communicatie omvatten het werk in25, waarin de verschillen tussen near-field en far-field regio's, kernconcepten, technische uitdagingen, toepassingen en codebook-gebaseerde kanaalschatting werden beschreven. Vervolgens onderzocht de auteur26 de fundamentele verschillen tussen far-field transmissie op basis van vlakke golffronten en near-field transmissie op basis van sferische golffronten, met de focus op beamforming, kanaalanalyse, systeemprestaties en integratie met technologieën van de volgende generatie. Bovendien onderzocht de auteur27 belangrijke uitdagingen in near-field communicatie, waaronder kanaalmodellering, schatting, beamforming, hardwarearchitectuur en sensing, terwijl recente vorderingen op deze gebieden werden samengevat.
Recente studies hebben uitgebreid onderzoek gedaan naar near-field draadloze communicatie en kanaalmodellering voor opkomende 6G-systemen. Uitgebreide overzichten hebben de principes van near-field communicatie, holografische MIMO-architecturen, kanaalmodelleringstechnieken, signaalverwerkingsmethoden en geïntegreerde sensing- en communicatie-applicaties onderzocht, terwijl ook de belangrijkste uitdagingen met betrekking tot kanaalschatting en systeemontwerp in near-field omgevingen zijn geïdentificeerd28,29. Om het beam-splitting effect in RIS-ondersteunde mmWave/THz-systemen aan te pakken, zijn verschillende oplossingen voorgesteld, waaronder gedistribueerde RIS-implementatiestrategieën en RIS-architecturen ondersteund door true time delay (TTD). Deze benaderingen verbeteren de frequentie-selectieve bundelcontrole en verminderen de degradatie door beam-splitting; echter gaan ze vaak gepaard met verhoogde implementatiekosten, een grotere hardwarecomplexiteit of afhankelijkheid van gespecialiseerde vertragingscomponenten 30,31,32.
Beamforming-optimalisatie heeft aanzienlijke aandacht gekregen vanwege de gecombineerde effecten van bundelfocusering en ruimtelijke breedbandvervorming in systemen met extreem grote apertuur-arrays (ELAA). Bestaande studies hebben fasevertraging-focuseringsmethoden, TTD-gebaseerde architecturen en optimalisatiekaders voor holografische metasurface-antennes verkend om de beamforming-versterking te verbeteren en dubbele breedbandeffecten te beperken33,34,35,36. Desondanks blijven de meeste XL-IMS-gerelateerde studies vertrouwen op aannames over vlakke golven in het verre veld, die onvoldoende zijn voor extreem grote aperturen. Als gevolg hiervan worden belangrijke nabijveldeigenschappen, waaronder sferische golfvoortplanting, ruimtelijke non-stationariteit, wederzijdse koppeling en afstandsafhankelijke bundelfocusering, vaak genegeerd37,38. Onlangs zijn technieken voor kunstmatige intelligentie opgekomen als veelbelovende oplossingen voor nabijveld-beamforming en kanaaloptimalisatie in XL-IMS-gestuurde 6G-netwerken. In het bijzonder hebben meta-learning-gebaseerde methoden een sterke aanpassingscapaciteit en snelle convergentie aangetoond onder dynamische draadloze omstandigheden met beperkte trainingsgegevens. Deze benaderingen bieden aanzienlijk potentieel voor intelligente nabijveldcommunicatiesystemen en toekomstige autonome draadloze netwerkoptimalisatie39,40.
Bestaande beamforming-technieken vertrouwen grotendeels op vereenvoudigde far-field kanaalmodellen die er niet in slagen om kritieke near-field kenmerken in ultra-massive structuren vast te leggen. Bovendien blijven dataset-gestuurde evaluaties in realistische omgevingen, zoals DeepMIMO, beperkt, en heeft de gezamenlijke optimalisatie van near-field kanaalmodellering en beamforming voor dynamische gebruikersscenario's onvoldoende aandacht gekregen. Daarnaast blijft computationele schaalbaarheid een belangrijke uitdaging voor praktische 6G-implementaties met XL-IMS. Om deze beperkingen aan te pakken, stelt deze studie een uniform raamwerk voor dat natuurkundig gebaseerde sferische-golf kanaalmodellering combineert met GNN's en attentiemechanismen voor near-field beamforming. Het voorgestelde raamwerk houdt expliciet rekening met ruimtelijke non-stationariteit, metasurface-interacties en afstandsafhankelijke propagatie, en is gevalideerd met behulp van de DeepMIMO-dataset.
Het voorgestelde raamwerk integreert fysieke kanaalmodellering met deep learning om een nauwkeurige weergave van het nabijveldkanaal en beamforming-optimalisatie voor XL-IMS-systemen mogelijk te maken. Door expliciet rekening te houden met sferische golfpropagatie en ruimtelijke niet-stationariteit, faciliteert deze studie nauwkeurige bundelfocussing, terwijl de energieallocatie, de beamforming-versterking en de interferentieonderdrukking worden verbeterd. Het raamwerk bevat bovendien elementgewijze optimalisatie van de faseresponsen van het metasurface om adaptieve bundelsturing in dichte communicatieomgevingen mogelijk te maken. Met behulp van realistische propagatiescenario's uit de DeepMIMO-dataset demonstreert de voorgestelde aanpak een verbeterde spectrale efficiëntie, beamforming-prestaties en computationele efficiëntie, waarmee een schaalbare oplossing wordt geboden voor grootschalige 6G-communicatienetwerken met XL-IMS.
Protocol
Het voorgestelde raamwerk voor Near-Field Channel Modeling en Beamforming in XL-IMS-ondersteunde 6G-systemen combineert natuurkundige modellering met optimalisatie via machine learning om de beperkingen van conventionele far-field-benaderingen te overwinnen. Er is een near-field kanaalmodel ontwikkeld dat bolgolfvoortplanting en ruimtelijke niet-stationariteit incorporeert, welke is gevalideerd met behulp van de DeepMIMO-dataset. Kanaalinformatie wordt weergegeven als een graaf om ruimtelijke afhankelijkheden tussen metasurface-elementen en gebruikers vast te leggen, en een end-to-end GNN-attention-netwerk wordt ingezet om beamforming-gewichten te leren voor near-field beam focusing. In tegenstelling tot conventionele iteratieve optimalisatiemethoden voorspelt het leergebaseerde raamwerk direct beamforming-oplossingen, waardoor de computationele complexiteit wordt verminderd terwijl een hoge nauwkeurigheid en aanpassingsvermogen aan dynamische kanaalcondities behouden blijven. De prestaties worden geëvalueerd op basis van de haalbare snelheid, beamforming-gain en energie-efficiëntie, waarbij superieure resultaten worden aangetoond in vergelijking met traditionele far-field beamforming-methoden. Figuur 1 illustreert het algemene raamwerk.
Dit zijn de voorgestelde stappen:
Stap 1: Configureer de DeepMIMO-omgeving
Het DeepMIMO v3.x platform wordt eerst geconfigureerd via de O1 Outdoor-instelling, die gebruikmaakt van een draaggolfrequentie van 28 GHz en een bandbreedte van 100 MHz. In de simulatie wordt de XL-IMS weergegeven door een 16×16 uniform planair array van 256 reflecterende elementen, met een onderlinge afstand van λ/2. Het gekozen propagatiemodel is een sferische golf met LoS- en NLoS-paden.
Stap 2: Definieer de XL-IMS-geometrie en de locaties van gebruikers
Ontwerp de XL-IMS als een 16×16 planair metasurface dat bestaat uit 256 reconfigureerbare reflecterende elementen. De gebruikersterminalapparaten werden willekeurig verdeeld binnen het nabijveld, van 0,5m tot 10m van de XL-IMS, op basis van het Rayleigh-afstandscriterium.
Stap 3: Genereer nabbeveldkanalen met behulp van sferische golfvoortplanting
Modelleer de kanalen tussen elk reconfigureerbaar metasurface-element en de gebruiker met behulp van sferische golfpropagatie, waarbij rekening wordt gehouden met de door afstand veroorzaakte fasevariatie.
Stap 4: Genereer near-field kanaalgegevens
Gebruikersterminals werden gelijkmatig verdeeld binnen de nabijveldzone (0,5-10 m) vanaf het XL-IMS-paneel. Zowel LoS- als NLoS-voortplantingspaden, gegenereerd door het DeepMIMO O1 Outdoor Scenario, werden gebruikt om de kanalen te genereren.
Stap 5: Bereid de dataset voor voor training en testen
De gegenereerde dataset bestond uit 20.000 monsters, waarvan 16.000 (80%) werden gebruikt voor training en 4.000 (20%) voor testen.
Stap 6: Normaliseer input-kenmerken en bereid model-inputs voor
De laatste fase van het voorbereidingsproces bestond uit het uitvoeren van Min-Max-schaling op alle inputkenmerken, zoals kanaalamplitude, fase, afstand en gebruikerscoördinaten. Met dit proces werden de gegevens geschaald en omgezet in tensoren, die vervolgens in het GNN-attention-netwerk werden gevoed. Het model werd geoptimaliseerd met de Adam-optimizer met een leerpercentage van 0.001 en 50 epochs.
Stap 7: Pas het aandachtmechanisme toe
Voeg een attention-mechanisme toe om globale graafinformatie te overwegen en lange-afstandsafhankelijkheden tussen graafknopen vast te leggen. Dit helpt het model om zich te concentreren op belangrijke ruimtelijke kenmerken.
Stap 8: Voorspel de beamforming-gewichten
Voorspel de beamforming-gewichten en faseverschuivingswaarden met behulp van GNN-attention embedding. De complexe, arbeidsintensieve en iteratieve beamforming-procedures worden vervangen door de voorspellingsmethode.
Stap 9: Evalueer prestatiemetrics
Om te beoordelen hoe effectief de communicatie en beamforming werken, worden KPI's berekend zoals de haalbare snelheid, beamforming-gain, spectrale efficiëntie, energie-efficiëntie en SINR.
Stap 10: Vergelijken met benchmarkmethoden
Vergelijk het voorgestelde algoritme met traditionele algoritmen, waaronder ZF, MMSE, SDR en AO.
Definitie van het systeemmodel
Het voorgestelde systeem beschouwt een 6G draadloos netwerk gefaciliteerd door een XL-IMS bestaande uit 256 reconfigureerbare reflecterende elementen die de voortplanting van elektromagnetische golven regelen via instelbare faseverschuivingen. Aangezien gebruikers zich in het nabijveld bevinden, is de conventionele aanname van vlakke golven voor het verre veld niet langer geldig, waardoor rekening moet worden gehouden met sferische golfvoortplanting, afstandsafhankelijke demping en ruimtelijke niet-stationariteit. De grens tussen de nabijveld- en verreveldregio's wordt bepaald door de Rayleigh-afstand, die afhankelijk is van de grootte van het metasurface en de golflengte van de draaggolf, en markeert de overgang van sferische golffront-effecten naar vlakke golfvoortplanting. Dit wordt als volgt beschreven:
 (1)
Hier is D de grootte van het metasurface, λ de golflengte en R de Rayleigh-afstand. Een near-field-fenomeen treedt op in het communicatiekanaal wanneer een gebruiker zich op een positie bevindt die dichterbij is dan de werkelijke waarde van R. Terwijl het signaal door verschillende metasurface-componenten reist, ondergaat het specifieke variaties in fase en amplitude.
Het kanaal van het n-de metasurface naar de gebruiker maakt gebruik van een sferisch golfmodel voor nabveldvoortplanting, wat wordt weergegeven door de volgende vergelijking voor de kanaalcoëfficiënt:
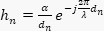 (2)
Hier verwijst α naar de padverliesparameter, λ naar de golflengte van de draaggolf en dn naar de afstand van de gebruiker tot het component.
In dit geval is βn de padverliesfactor voor het nde XL-IMS-element en kan deze worden uitgedrukt als βn = dn−α, waarbij α staat voor de padverliesexponent. Er moet worden opgemerkt dat dn de Euclidische afstand is van de positie van de gebruiker tot het nde metasurface-element. Kanaalveranderingen met betrekking tot de ruimte worden veroorzaakt door de aanzienlijke verschillen in dn tussen verschillende metasurfaces, in tegenstelling tot de situatie bij far-field-kanalen. In het algemeen kan de kanaalvector als volgt worden uitgelegd:
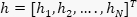 (3)
Het ingangssignaal dat door de gebruiker wordt ontvangen, is afhankelijk van de fase-afstemming van het XL-IMS-systeem. Stel dat θ = [θ1, θ2, …., θN] de faseverschuiving representeert die wordt gerealiseerd met behulp van het metasurface. Dan kan het ingangssignaal als volgt worden uitgedrukt:
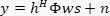 (4)
waarbij Φ = diag(ejθ1, ….., ejθN) het verzonden signaal is, w de base coding precoding-vector is en n staat voor ruis. De near-field kanaalvector is gedefinieerd als h ∈ ℂN×1, de diagonale fasieverschuivingsmatrix van de XL-IMS als Φ ∈ ℂN×N, de beamforming-vector als x ∈ ℂN×1 en het ontvangen signaal als y ∈ ℂ. De additieve ruisterm is gedefinieerd als n ∼ CN (0, σ2). Deze dimensies waarborgen de wiskundige correctheid van de formulering.
In dit geval is ws de precodingvector van het basisstation die wordt gebruikt om het verzonden symbool (s) te precoden. Tijdens de benchmarking van de prestaties worden gangbare digitale precodingbenaderingen, zoals ZF en MMSE, in het basisstation geïmplementeerd met vergelijkbare near-field kanaalrealisaties. De nieuwe benadering streeft echter naar het optimaliseren van de XL-IMS fasestuurmatrix (θ) via het GNN-attention leer-mechanisme.
Om de energie in de nabijveldregio te concentreren, moet voor de gebruiker een ontwerp θ kunnen worden gerealiseerd waarbij constructieve interferentie optreedt. De beamforming-strategie is erop gericht de spectrale efficiëntie of het ontvangen signaalvermogen te maximaliseren. Figuur 2 beschrijft de architectuur van het nabijveld-communicatiesysteemmodel op basis van de XL-IMS-benadering.
Nabijveld-kanaalmodellering
Het voorgestelde nabijveldmodel voor 6G-communicatienetwerken op basis van XL-IMS is specifiek ontworpen om de voortplantingsomstandigheden nabij de Rayleigh-afstand van het metasurface na te bootsen. In het nabijveld is de voortplanting sferisch, met veranderende fasewaarden en niet-homogene ruimtelijke parameters over het metasurface, in tegenstelling tot conventionele verreveld-voortplantingsmodellen die uitgaan van planaire golven. In de huidige studie is een op natuurkunde gebaseerd sferisch golfmodel gebruikt om een nauwkeurige kanaalimpulsresponsmatrix te ontwerpen die rekening houdt met de fysieke locaties van zowel de metasurface-elementen als de gebruikersterminals.
Kanalrepresentatie op basis van afstand
De afstand tussen elk metasurface-component en de gebruiker is een cruciale factor bij het construeren van het kanaalmodel in het nabijveldregime. De lengte pn tussen de gebruikerslocaties pu en het n-de XL-IMS-component wordt gegeven door:
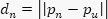 (5)
Deze waarde varieert aanzienlijk over het metasurface vanwege het extreem grote oppervlak, wat leidt tot ongelijke propagatietijden en faseverschuivingen die in het model moeten worden meegenomen.
Sferisch golfkanaalmodel
De kanaalcoëfficiënt tussen het n-de element en de gebruiker wordt bepaald met behulp van het bolgolfmodel beschreven in Vergelijking (2), dat afstandsafhankelijke fase- en amplitudevariaties vastlegt. Voor datasetgeneratie en modeltraining worden kanaalcoëfficiënten verkregen uit het DeepMIMO ray-tracing framework, dat zowel line-of-sight (LoS) als non-line-of-sight (NLoS) multipadpropagatie incorporeert op basis van realistische omgevingsstructuren. Op basis hiervan kan de kanaalresponsmatrix worden geconstrueerd uit de kanaalresponsen voor alle N meta-oppervlakte-elementen, zoals in Vergelijking (3).
Ruimtelijke niet-stationariteit van nabveldkanalen en modelbelang
In tegenstelling tot far-field kanalen vertonen near-field kanalen ruimtelijke niet-stationariteit, waarbij de ontvangen signalen variëren over het metasurface, wat locatieafhankelijke bundelfocussering mogelijk maakt. Deze ruimtelijke informatie is ingebed in de kanaalresponsmatrix en wordt vastgelegd door het GNN-attention model. Aanvullende Figuur 1 illustreert het voorgestelde framework voor near-field kanaalmodellering voor het op XL-IMS gebaseerde 6G-communicatiesysteem en de generatie van realistische kanaaldata voor deep learning-gebaseerde beamforming.
Datasetgeneratie
De datageneratie werd uitgevoerd met het DeepMIMO-framework, dat realistische op ray-tracing gebaseerde kanalsimulaties biedt waarin omgevingsgeometrie, ruimtelijke consistentie en gebruikersmobiliteit zijn geïntegreerd. Kanalresponsies voor meerdere gebruikerslocaties in het nabije veld werden gegenereerd met behulp van het O1-buitenscenario bij een draaggolfrequentie van 28 GHz en een bandbreedte van 100 MHz. De XL-IMS bestond uit 256 uniform verdeelde reflecterende elementen, en gebruikerslocaties werden geselecteerd binnen de nabije veldregio op basis van het Rayleigh-criterium. Kanaalcoëfficiënten, padversterkingen en ruimtelijke informatie werden geëxtraheerd met de DeepMIMO Python-bibliotheek. Aanvullende Tabel 1 vat de simulatie- en reproduceerbaarheidsparameters samen. Het model werd getraind met behulp van supervised learning, waarbij kenmerken van de kanaaltoestand als inputs dienden en op fysica gebaseerde geoptimaliseerde beamforming-gewichten als doellabels.
Creatie van inputkenmerken en datasetstructuur
Vervolgens werden de ruwe kanaalgegevens omgezet in kenmerken voor invoer in deep learning-modellen. Deze kenmerken omvatten de magnitudes en fasen van de kanaalrespons als afzonderlijke componenten. Afhankelijk van de vereisten van het probleem konden ook andere invoerparameters worden opgenomen. Zo zouden bijvoorbeeld de coördinaten van gebruikers, afstanden en bepaalde ruimtelijke parameters ook als kenmerken kunnen worden beschouwd. De dataset werd in een verhouding van 80:20 gesplitst in trainings- en testsets.
Voorbereiding van de dataset voor training
De laatste stap hield in het normaliseren van de voorbereide dataset en het converteren ervan naar tensors die geschikt zijn als input voor de GNN-attention architectuur voor training. De trainingsdataset werd gebruikt om de mapping van kanaaltoestand naar de optimale beamforming-gewichten te leren, terwijl de testdataset werd gebruikt om de effectiviteit van het model te beoordelen. Deze zorgvuldig voorbereide dataset maakte het leerproces eenvoudiger en effectiever. Aanvullende Tabel 2 toont de details van de datasetbeschrijving van DeepMIMO.
Kenmerkrepresentatie
De fase van kenmerkrepresentatie transformeerde complex-waardige near-field kanaalgegevens naar een formaat dat geschikt is voor deep learning. Kanaalresponsen werden ontbonden in kenmerken die ruimtelijke en voortplantingskarakteristieken vastleggen, terwijl essentiële near-field informatie voor het leerproces behouden bleef. Aanvullende Figuur 2 illustreert de DeepMIMO-dataset die in dit proces is gebruikt. De kanaalgegevens uit de near-field omgeving werden gerepresenteerd als complexe getallen hn, met reële en imaginaire componenten die de fase- en amplitudeinformatie van de kanaalcoëfficiënten representeren. Om effectief gebruik in machine learning-algoritmen mogelijk te maken, werden de coëfficiënten ontbonden in hun reële (Rehn) en imaginaire (Imhn) delen. De gegevens konden ook worden gerepresenteerd als de magnitude hn en de fase van de coëfficiënten ∠hn.
Ruimtelijke kenmerkextractie
Naast de kanaalcoëfficiënt werden ruimtelijke kenmerken meegenomen om rekening te houden met de geometrische aard van de nabveld-omgeving. Dit omvatte de afstand dn van elk metasurface-element tot de ontvanger, samen met de coördinaten (x, y, z) van de ontvanger. Op deze manier hield het model rekening met het feit dat de signaalkenmerken kunnen afhangen van de ruimtelijke positie van het zender-ontvangerpaar, een eigenschap die van belang is voor nabveld-voortplanting.
Normalisatie en voorbereiding van de modelinput
Als voorbereidende stap voordat de inputs aan het model werden gevoed, werd een normalisatieproces uitgevoerd om numerieke instabiliteit te voorkomen en de convergentie te versnellen. De gestructureerde vectoren werden verdeeld in trainings- en testdatasets, aangeduid als (Xtrain, Xtest). Op deze manier werden de inputs vervolgens aan de GNN- en attention-modellen verstrekt.
Op basis van de kenmerkrepresentatie in Aanvullende Figuur 2 werden verschillende soorten kenmerken in deze dataset gebruikt, waaronder kanaalcoëfficiënten hn, die de complexe signaalrespons van alle metasurface-elementen aangaven. Een ander kenmerk was de afstand dn, wat in dit geval wees op propagatie-effecten. Hoewel de imaginaire en reële componenten een numerieke beschrijving van het signaal bieden, geven de grootte en de fase respectievelijk een expliciete beschrijving van de signaalsterkte en de faseverschuiving. De positiecoördinaat van de gebruiker (x, y, z) was een ander belangrijk kenmerk dat het ruimtelijk bewustzijn van het model verbeterde.
Deep learning ontwerp met gebruik van GNN voor ruimtelijke afhankelijkheidsmodellering geïntegreerd met een hybride aandachtmechanisme voor het leren van globale context
Dit leeralgoritme is ontwikkeld om het complexe near-field XL-IMS-kanaal, met zijn ruimtelijke en propagatiekenmerken, efficiënt te trainen met behulp van GNN's en een aandachtsmeganisme. Aangezien de metasurface-elementen sterk met elkaar gecorreleerd zijn en hun interacties binnen de near-field zone niet uniform zijn, is een volledig verbonden netwerk niet geschikt om het kanaal correct weer te geven. Daarom wordt in deze benadering de metasurface weergegeven als een graaf, waarbij elk element fungeert als een knoop en de interacties daartussen als randen. De GNN legde gelokaliseerde ruimtelijke afhankelijkheden tussen naburige knopen vast, terwijl het aandachtsmeganisme het leren van globale afhankelijkheden verbeterde.
Grafische weergave van XL-IMS
De XL-IMS wordt gemaakt als een graaf G = (V, E), waarbij elke knoop vn ∈ V één meta-oppervlakte-element vertegenwoordigt, terwijl zijden eij ∈ E de ruimtelijke relaties tussen de elementen vertegenwoordigen. Elke knoop heeft een kenmerkvector xn, die wordt verkregen via de fase van kenmerkrepresentatie. De redundantiematrix A legt de connectiviteit vast tussen knopen die dicht bij elkaar liggen of binnen bepaalde afstandbeperkingen vallen. Een dergelijke graaformulering wordt gebruikt om de ruimtelijke informatie die aanwezig is bij nabveldvoortplanting te integreren.
Om reproduceerbaarheid te bereiken, wordt de connectiviteit van de graaf bepaald met de K-Nearest Neighbors-benadering waarbij k is ingesteld op 8. Laat pi en pj respectievelijk de locatievectoren van de i-de en j-de XL-IMS-cellen voorstellen. De afstand tussen twee willekeurige knooppunten wordt gemeten via de Euclidische metriek als volgt: dij = ||pi − pj||2. Er is een zijde tussen de knooppunten i en j als knooppunt j is opgenomen in de groep van de acht dichtstbijzijnde buren van knooppunt i. Daarom wordt de adjacentiematrix geconstrueerd volgens de volgende regel: Aij = 1 als j ∈ Nk(i) en Aij = 0 in andere gevallen.
In het voorgestelde GNN worden updates voor elke knoop berekend op basis van informatie van andere naburige knopen. In het bijzonder kan de propagatie van laag l als volgt worden weergegeven:
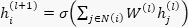 (6)
waarbij hi(l) de kenmerkvector vertegenwoordigt van knooppunt i in laag l, N(i) de nabuurschap is van knooppunt i, W(l) de leerbare gewichtsmatrix is, en σ(·) een niet-lineaire activeringsfunctie symboliseert.
Het GNN-attentionmodel bestond uit drie grafische convolutionele lagen met verborgen dimensies ingesteld op 128, waarbij de Rectified Linear Unit (ReLU) werd gebruikt als activatiefunctie. De graafgeneratie werd uitgevoerd met de k-nearest neighbors-methode (k=8). Elke XL-IMS-feature fungeert als een knoop, terwijl randen worden gevormd op basis van de Euclidische afstand tussen aangrenzende knopen. Om globale ruimtelijke afhankelijkheden te extraheren, hebben we een multi-head self-attention-netwerk met 4 heads gebruikt. De dropout-waarschijnlijkheid werd ingesteld op 0.3 om overfitting te voorkomen.
Aandachtsmechanisme
Om lange-afstandsafhankelijkheden te modelleren die buiten het bereik van de lokale buurt lagen, werd aandacht (attention) in het model geïntroduceerd, wat als volgt werkt:
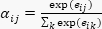 (7)
waarbij eij = LeakyReLU(aT[Whi | Whj]) het belang van de knooppunten i en j is. Met dit model kunnen verschillende niveaus van belang aan knooppunten worden toegekend op basis van hun rollen, waardoor het voor het model eenvoudiger is om de globale context over het metasurface te begrijpen. Het hybride raamwerk legt zowel lokale als globale ruimtelijke informatie vast, en de geleerde kenmerken worden verwerkt via volledig verbonden lagen om beamforming-gewichten te genereren. Zoals getoond in Aanvullende Figuren 3 en 4, modelleert het GNN lokale ruimtelijke afhankelijkheden via message passing en kenmerkaggregatie, terwijl het aandachtsmecanisme globale interacties tussen metasurface-elementen vastlegt, wat effectieve near-field beamforming mogelijk maakt. Aandachtsgewichten worden berekend om de relevantie van knooppuntenparen te kwantificeren, waarbij een hoger belang wordt toegekend aan meer informatieve interacties. Met behulp van deze gewichten aggregeert elk knooppunt informatie van alle andere knooppunten, waardoor het model globale afhankelijkheden buiten de lokale omgevingen kan vastleggen. De resulterende gewogen kenmerkfusie genereert een geoptimaliseerde kenmerkrepresentatie die belangrijke ruimtelijke eigenschappen benadrukt terwijl minder relevante informatie wordt onderdrukt, wat effectieve beamforming-optimalisatie en energiefocus ondersteunt.
Optimalisatie van beamforming
De fase van beamforming-optimalisatie bepaalde de XL-IMS-fasestroomversnellingen en beamforming-gewichten om de energie te focussen op gebruikers in het nabijveld. In tegenstelling tot conventionele far-field beam steering, concentreert near-field beamforming de energie op specifieke ruimtelijke locaties. In het voorgestelde raamwerk leerde een GNN-attentionmodel optimale beamforming-parameters rechtstreeks uit kanaalkenmerken, waardoor de complexiteit van iteratieve optimalisatiemethoden werd verminderd. Het ontvangen gebruikerssignaal wordt weergegeven in Vergelijking (4).
Trainingsgegevens werden verkregen uit DeepMIMO voor elke kanaalrealisatie, en de overeenkomstige XL-IMS-fasieverschuivingen werden bepaald met behulp van het AO-algoritme. De near-field kanaalmatrix h en de XL-IMS-fasieverschuivingsmatrix werden gebruikt om de fasieverschuivingsvector θ te berekenen door het ontvangen signaalvermogen te maximaliseren:
 (8)
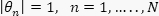 (9)
De AO-optimizer werd gedraaid voor 100 iteraties totdat de gewenste convergentiedrempel van 10−4 werd bereikt. Deze geoptimaliseerde waarden dienden als de trainingslabels voor ons GNN-attention-model. Het doel was om constructieve interferentie te bereiken voor effectieve near-field bundelfocussering en een verhoogd ontvangen signaalvermogen. In plaats van conventionele optimalisatiemethoden zoals SDR of AO, werd het probleem opgelost met een op leren gebaseerde benadering. Specifiek werd het beamforming-optimalisatieprobleem benaderd door een deep learning-model fΘ(⋅).
Voor het trainen van het GNN-attention-model werd gebruikgemaakt van supervised learning, waarbij de optimale beamforming phase-shift-vectoren die door het AO-algoritme werden geleverd, dienden als trainingsdoelen. Specifiek laten we de door AO gegenereerde optimale phase-shift-vector aanduiden als θAO,i en de netwerkvoorspellingen als  . Vervolgens werd het trainingscriterium als volgt geformuleerd:
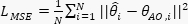 (10)
waarbij N het aantal trainingsmonsters is.
Algoritme 1: Near-Field Beamforming met behulp van een GNN-attention model wordt gepresenteerd in Aanvullend Bestand 1. In dit algoritme bestond de eerste stap uit het instellen van de systeemparameters en de DeepMIMO-database om realistische kanaalcondities te creëren. De near-field kanaalkenmerken voor elk monster werden berekend met behulp van het sferische golfmodel, waarna de belangrijke kenmerken, zoals kanaalcoëfficiënten en ruimtelijke kenmerken, uit de database werden geëxtraheerd. De geëxtraheerde kenmerken werden omgezet naar een gestructureerde vorm en vervolgens gerepresenteerd als een graaf, met de metasurface-elementen als knopen. Het deep learning-model werd gegenereerd met GNN-lagen om lokale ruimtelijke afhankelijkheden vast te leggen, en er werd een attention-mechanisme geïntroduceerd om globale afhankelijkheden te leren. Het deep learning-framework werd getraind middels supervised learning met MSE-verlies tussen de voorspelde fasenverschuivingen en de door AO-gegenereerde optimale faseverschuivingslabels.
Deze implementatie is uitgevoerd met Python en PyTorch. Monsters voor het DeepMIMO-kanaal zijn verkregen uit het O1 outdoor-scenario. Deze kanaalcoëfficiënten werden omgezet in grafen en verwerkt met een GNN met drie lagen en een multihead attention-mechanisme. Het model werd getraind met de Adam-optimizer en een MSE-verliesfunctie. Dit model genereerde fasieverschuivingen en gewichten voor beamforming bij near-field gebruikers, en de resultaten werden geëvalueerd op basis van snelheid, efficiëntie en SINR.
Resultaten
De prestaties van het geïntroduceerde raamwerk voor Near-Field Channel Modeling en Beamforming voor XL-IMS in 6G-communicatienetwerken worden beoordeeld met behulp van de DeepMIMO-dataset, die praktische propagatieomgevingen en ruimtelijk consistente kanaalgegevens biedt. Om deze dataset te configureren, moeten er veel kanaalsamples worden gegenereerd die verschillende gebruikersposities in het nabije veld van het metasurface representeren. Specifiek maakt deze studie gebruik van maximaal 10.000–20.000 samples die zijn verzameld onder verschillende propagatieomstandigheden en gebruikerslocaties. Er is een verhouding van 80:20 gebruikt om deze kanaalsamples te splitsen in 80% voor training en 20% voor testen. In deze zin beoordeelt de testset het vermogen van het model om te generaliseren, terwijl de trainingsset de basis vormt voor het leerproces.
De experimentele resultaten tonen aan dat het voorgestelde GNN-Attention-framework beter presteert dan conventionele far-field beamforming- en optimalisatiegebaseerde methoden. Door sferische-golfkanaalmodellering te combineren met deep learning-gebaseerde extractie van ruimtelijke kenmerken, behaalt de voorgestelde benadering een hogere beamforming-gain, spectrale efficiëntie en energie-focusseringsprestatie. De prestaties worden geëvalueerd op basis van de haalbare rate, de beamforming-gain en de energie-efficiëntie, die respectievelijk de communicatiecapaciteit, de effectiviteit van de signaalfocusering en de efficiëntie van de datatransmissie ten opzichte van het stroomverbruik meten.
De voorgestelde methode wordt vergeleken met conventionele beamforming-technieken, waaronder ZF en MMSE, evenals optimalisatiemethoden zoals SDR en AO. Terwijl far-field-benaderingen beperkt worden door vlakgolf-aannames en slecht presteren in near-field XL-IMS-omgevingen, brengen optimalisatiemethoden vaak een hoge computationele complexiteit met zich mee. In tegenstelling hiertoe biedt het GNN-attention-raamwerk efficiënte beamforming met een lagere computationele overhead. Voor een eerlijke vergelijking werden alle methoden geëvalueerd met behulp van dezelfde door DeepMIMO gegenereerde near-field-kanalen, XL-IMS-configuratie, draaggolfrequentie, gebruikerslocaties, zendvermogen en signaal-ruisverhouding (SNR)-condities. Voor ZF en MMSE werd uitgegaan van identieke kanaalinformatie (channel state information), terwijl SDR en AO werden geïmplementeerd onder dezelfde vermogens- en faseverschuivingsbeperkingen met behulp van standaard parameterinstellingen uit de literatuur.
Validatie van nabveld-kanaalmodellering
Benchmarkmethoden, waaronder ZF, MMSE, SDR en AO, worden gebruikt om de prestaties van de bereikbare snelheid van het voorgestelde beamformingmodel op basis van graph neural network-attention in Figuur 3 te vergelijken. Naarmate de SNR toeneemt van 0 naar 30 dB, vertonen alle methoden verbeterde bereikbare snelheden; het voorgestelde model presteert echter consistent beter dan de benchmarks. Het behaalt 2,1 bps/Hz bij 0 dB, 7,8 bps/Hz bij 15 dB en 11,6 bps/Hz bij 30 dB, waarmee de prestaties van ZF, MMSE, SDR en AO bij alle SNR-niveaus worden overtroffen. Tabel 1 presenteert een vergelijking van de bereikbare snelheden versus SNR.
Figuur 4 vergelijkt de beamforming-versterking van het voorgestelde GNN-attention-gebaseerde model met conventionele methoden, waaronder ZF, MMSE, SDR en AO, als functie van de gebruikersafstand in het near-field gebied. Naarmate de gebruikersafstand toeneemt, neemt het ontvangen beamformed signaalvermogen af door een verhoogd propagatiepadverlies, wat resulteert in een afname van de beamforming-versterking bij alle methoden. Desondanks behaalt het voorgestelde GNN-attention-framework consistent de hoogste beamforming-versterking, met ongeveer 28 dB bij 1 m, 25 dB bij 4 m en 22 dB bij 7 m, waarmee het SDR, AO, MMSE en ZF overtreft bij alle geëvalueerde afstanden. Deze resultaten tonen de superieure near-field beam-focusing capaciteit en het behoud van de versterking van het voorgestelde framework aan, wat leidt tot een verbeterde beamforming-efficiëntie in vergelijking met bestaande methoden.
Prestaties van het GNN-attention leerframework
Figuur 5 vergelijkt de spectrale efficiëntie van het voorgestelde GNN-attention beamforming-schema met ZF, MMSE, SDR en AO over SNR-waarden van 0 tot 30 dB. Hoewel de spectrale efficiëntie voor alle methoden toeneemt bij een hogere SNR, behaalt de voorgestelde aanpak consistent de beste prestaties, met 1,8 bps/Hz bij 0 dB, 6,8 bps/Hz bij 15 dB en 10,5 bps/Hz bij 30 dB, waarmee alle benchmarkmethoden worden overtroffen. Figuur 6 vergelijkt de energie-efficiëntie van het voorgestelde GNN-attention beamforming-systeem met ZF, MMSE, SDR en AO onder variërende SNR-omstandigheden. De energie-efficiëntie verbetert bij een toenemende SNR voor alle methoden; de voorgestelde aanpak behaalt echter consistent de hoogste prestaties, met ongeveer 2,5 bits/Joule bij 0 dB, 7,2 bits/Joule bij 15 dB en 9,8 bits/Joule bij 30 dB, waarmee alle benchmarktechnieken worden overtroffen.
Evaluatie van de dataset en kenmerkrepresentatie
Figuur 7 illustreert het convergentiegedrag van het voorgestelde GNN-attention-model in termen van de Mean Squared Error (MSE) over de trainings-epochs. De MSE neemt snel af tijdens de vroege stadia van de training, waarbij deze daalt van ongeveer 0,69 bij epoch 5 naar 0,22 bij epoch 20, en verder afneemt tot ongeveer 0,08 bij epoch 35. Het model convergeert geleidelijk tegen epoch 50, waarbij een MSE van ongeveer 0,04 wordt bereikt, wat duidt op een stabiele training en effectief leren van de onderliggende kanaalkenmerken.
Resultaten van de beamforming-optimalisatie
Figuur 8 vergelijkt de sum-rate prestaties van de voorgestelde GNN-attention beamforming methode met ZF, MMSE, SDR en AO naarmate het aantal gebruikers toeneemt van 2 naar 12. Hoewel alle methoden hogere sum-rates behalen bij meer gebruikers, levert de voorgestelde aanpak consistent de beste prestaties, met 12,5 bps/Hz voor 2 gebruikers, 31,6 bps/Hz voor 6 gebruikers en 50,3 bps/Hz voor 12 gebruikers, waarmee alle referentiemethoden bij verschillende gebruikersdichtheden worden overtroffen.
Tabel 2 vergelijkt de multi-user prestaties van het voorgestelde GNN-attention beamforming-framework met ZF, MMSE, SDR en AO. De voorgestelde methode behaalt de hoogste multi-user efficiëntie (92,5%), SINR (24,8 dB) en capaciteitswinst (50,3 bps/Hz), wat getuigt van superieure schaalbaarheid, interferentiebeheer en resource-allocatie in vergelijking met de benchmarkmethoden. Figuur 9 presenteert een vergelijking van de cumulatieve distributiefuncties (CDF's) van de SINR. De voorgestelde aanpak vertoont een naar rechts verschoven distributie, wat duidt op consistent hogere SINR-waarden over de gebruikers heen. Bij de mediaan (50ste percentiel) wordt een SINR van ongeveer 25 dB behaald, waarmee het beter presteert dan SDR (23 dB), AO (22 dB), MMSE (20 dB) en ZF (17 dB). De superieure SINR-prestaties van het voorgestelde model vloeien voort uit het vermogen om zowel lokale ruimtelijke afhankelijkheden via GNN's als globale interacties via attention-mechanismen vast te leggen, wat effectieve near-field beamforming mogelijk maakt. De CDF-resultaten tonen een robuuster interferentiebeheer en een consistent hogere SINR aan dan de conventionele ZF-, MMSE-, SDR- en AO-methoden.
Tabel 3 presenteert de gemiddelde prestaties, standaarddeviatie en 95% betrouwbaarheidsintervallen verkregen uit vijf onafhankelijke experimentele runs, wat de stabiliteit en reproduceerbaarheid van het voorgestelde raamwerk aantoont. Tabel 4 vergelijkt de computationele complexiteit en inferentietijd van het voorgestelde GNN-attention beamforming-schema met conventionele methoden. Tijdens de training wordt de computationele kost primair bepaald door graph message passing en het attention-mechanisme, wat resulteert in een complexiteit van O(E·L·F2 + N2). Ondanks deze overhead tijdens de training elimineert de geleerde beamformer de noodzaak voor iteratieve optimalisatie tijdens de implementatie. Het voorgestelde model behaalt een gemiddelde inferentietijd van 4,9 ms, wat aanzienlijk lager is dan SDR (85,4 ms), AO (63,7 ms), MMSE (15,6 ms) en ZF (12,8 ms). Bovendien wijst de schaalbaarheidsanalyse op stabiele prestaties naarmate het aantal gebruikers en metasurface-elementen toeneemt, wat de geschiktheid van het voorgestelde raamwerk voor grootschalige XL-IMS-ondersteunde 6G-communicatiesystemen benadrukt.
Ablatiestudie
Het effect van individuele componenten in het raamwerk kan worden beoordeeld via een ablatieanalyse, waarbij componenten worden weggelaten of gewijzigd, zoals de GNN, Attention en Physics-based Near-field Channel Modeling. Het volledige raamwerk omvat alle drie de componenten, terwijl de ablatiemodellen bestaan uit: (i) alleen het GNN-model, (ii) alleen het Attention-model, en (iii) zonder het physics-based spherical wave-model (ver-veld aanname). De prestatie-evaluatie wordt uitgevoerd met metrieken zoals de haalbare snelheid, beamforming gain en SINR. De resultaten laten zien dat de algehele systeemprestaties aanzienlijk worden beïnvloed door de componenten, in het bijzonder het physics-based kanaalmodel, dat het grootste negatieve effect heeft wanneer het wordt weggelaten. Dit suggereert het belang van een nauwkeurige modellering van het kanaal in het nabij-veld regime.
Uit de ablatieresultaten in Tabel 5 kan het belang van elk onderdeel van de voorgestelde architectuur worden geverifieerd. Zoals blijkt uit de bovenstaande experimentele resultaten, behaalt het model met alle onderdelen de beste prestaties, met een haalbare snelheid van 11,6 bps/Hz, een beamforming-versterking van 28 dB en een SINR van 25 dB, wat aantoont dat de voorgestelde architectuur goed functioneert. Zonder het attention-mechanisme behaalt het model slechts 10,2 bps/Hz, wat aangeeft dat de globale signaalcontext is verzwakt. Bovendien leidt het verwijderen van de GNN-component tot slechte prestaties van 9,8 bps/Hz, wat aangeeft dat het modelleren van ruimtelijke afhankelijkheden noodzakelijk is voor near-field communicatie. De grootste prestatieafname wordt waargenomen wanneer het op fysica gebaseerde sferische golfmodel wordt genegeerd, waarbij een haalbare snelheid van 8,5 bps/Hz en een SINR van 19,2 dB worden behaald, wat aantoont dat near-field kanaalmodellering eveneens noodzakelijk is.
Samenvattend bevestigen de experimentele resultaten de onderzoeksdoelen voor het ontwikkelen van kanaal- en beamformingmodellen gebaseerd op het nabieveld van elektromagnetische golven, met toepassing op 6G-netwerken met XL-IMS. De GNN-attention architectuur behaalde een hogere prestatie wat betreft de haalbare snelheid, beamforming-versterking, spectrale efficiëntie, energie-efficiëntie en SINR dan traditionele benaderingen zoals ZF-, MMSE-, SDR- en AO-methoden. De ablatie-analyse toonde aan dat het gebruik van fysische modellen voor sferische golven, graph neural networks en attention zeer waardevol is voor het verbeteren van de prestaties.
Beschikbaarheid van gegevens
De datasets en ondersteunende materialen die tijdens deze studie zijn gegenereerd en geanalyseerd, zijn publiekelijk beschikbaar in de Zenodo-repository via https://doi.org/10.5281/zenodo.21037047. De simulatiedatasets zijn gegenereerd met behulp van de DeepMIMO Python Repository met het O1 outdoor ray-tracing-scenario, een draaggolfrequentie van 28 GHz en de near-field XL-MIMO-configuratie. De DeepMIMO Python Repository is beschikbaar via: https://github.com/DeepMIMO/DeepMIMO-python.
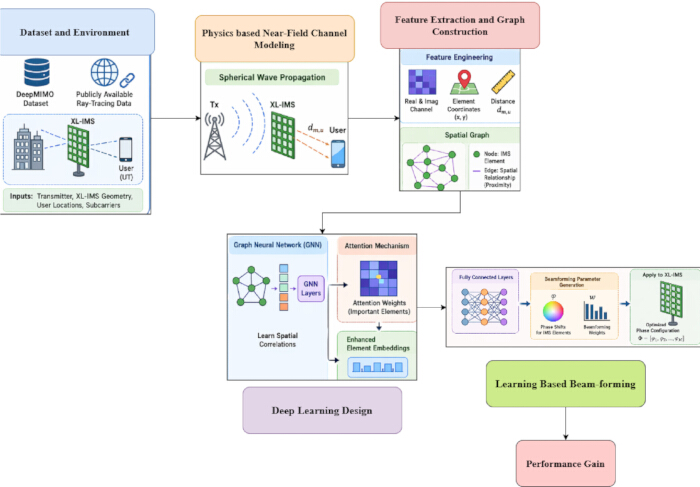
Figuur 1: Algemene architectuur van het voorgestelde werk. Schematische illustratie van de volledige pipeline van de voorgestelde near-field kanaalmodellerings- en beamforming-methode. Klik hier om een grotere versie van deze figuur te bekijken.
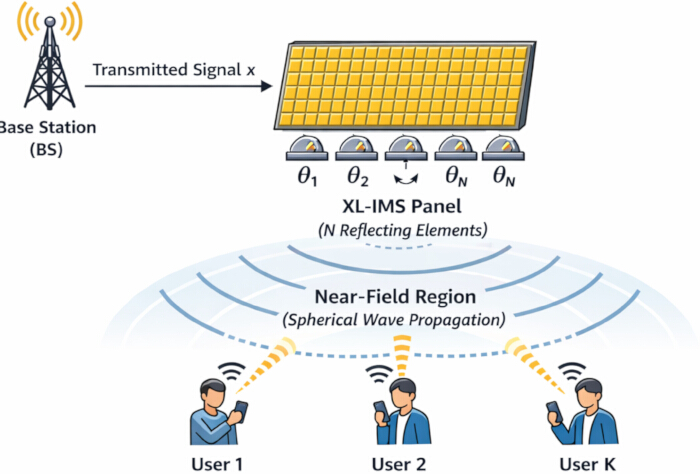
Figuur 2: Architectuur van het systeemmodel. Een schematisch diagram illustreert de architectuur op systeemniveau van XL-IMS-gebaseerde 6G-communicatie met nabveld-straalfocussering. Klik hier om een grotere versie van deze figuur te bekijken.
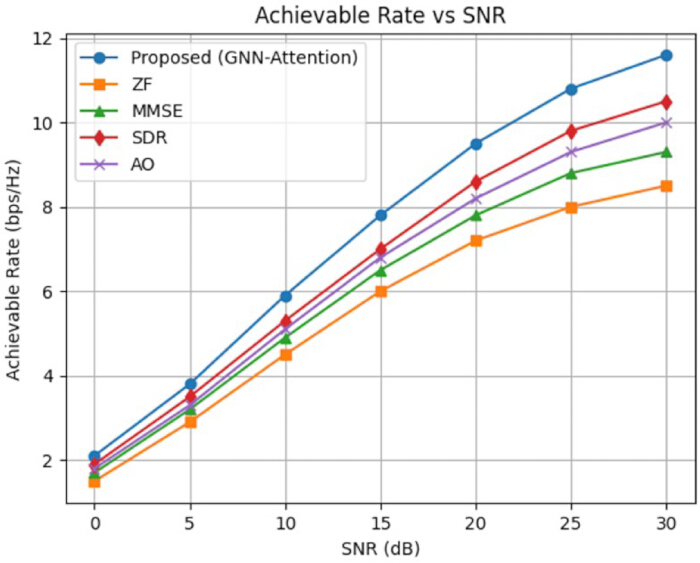
Figuur 3: Resultaat van haalbare snelheid versus SNR. Snelheidsprestaties als functie van SNR voor de voorgestelde en bestaande benaderingen. Klik hier om een grotere versie van deze figuur te bekijken.
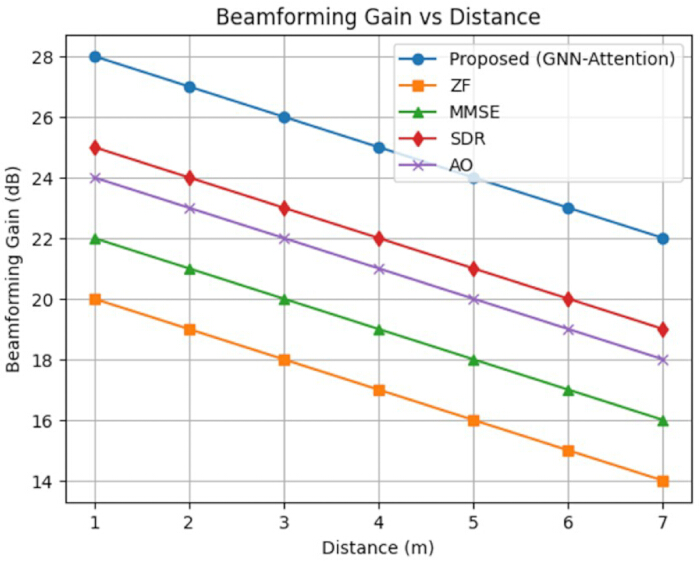
Figuur 4: Beamforming-gain versus afstand. Beamforming-gain behaald door verschillende beamforming-methoden als functie van de gebruikersafstand in het nabijveldgebied, wat de effectiviteit van ruimtelijke signaalfocussering en het behoud van gain bij toenemende afstand illustreert. Klik hier om een grotere versie van deze figuur te bekijken.
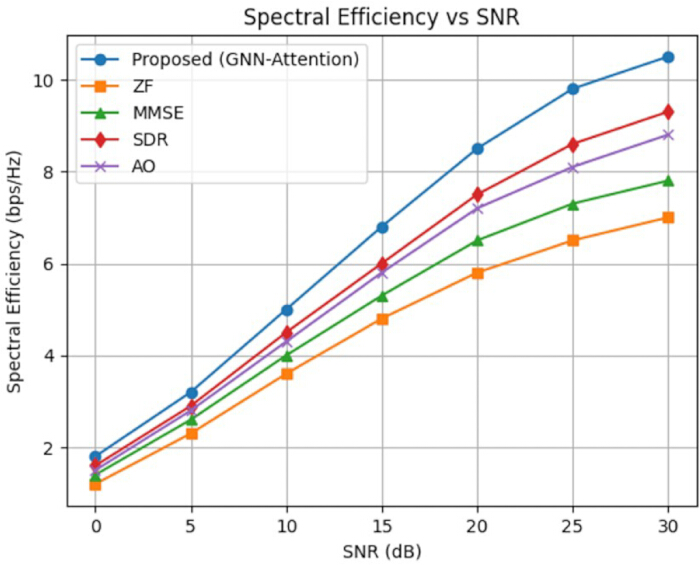
Figuur 5: Resultaat van spectrale efficiëntie t.o.v. SNR. Vergelijking van de spectrale efficiëntie bij verschillende SNR-waarden. Klik hier om een grotere versie van deze figuur te bekijken.
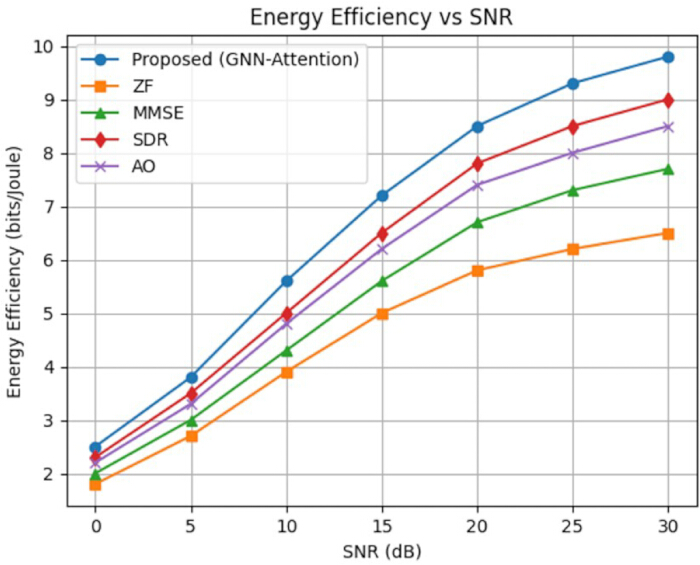
Figuur 6: Resultaat van energie-efficiëntie vs SNR. Prestaties van de energie-efficiëntie bij verschillende SNR-waarden. Klik hier om een grotere versie van deze figuur te bekijken.
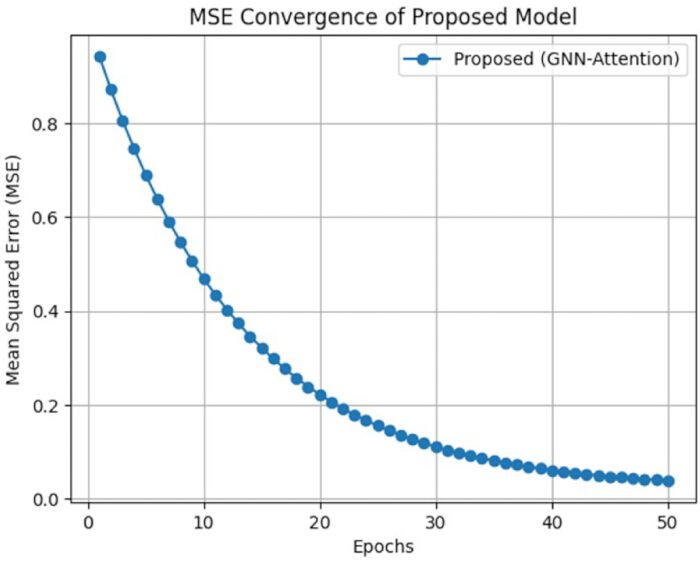
Figuur 7: Resultaat van MSE-convergentie. Convergentie van MSE-verlies tijdens de training. Klik hier om een grotere versie van deze figuur te bekijken.
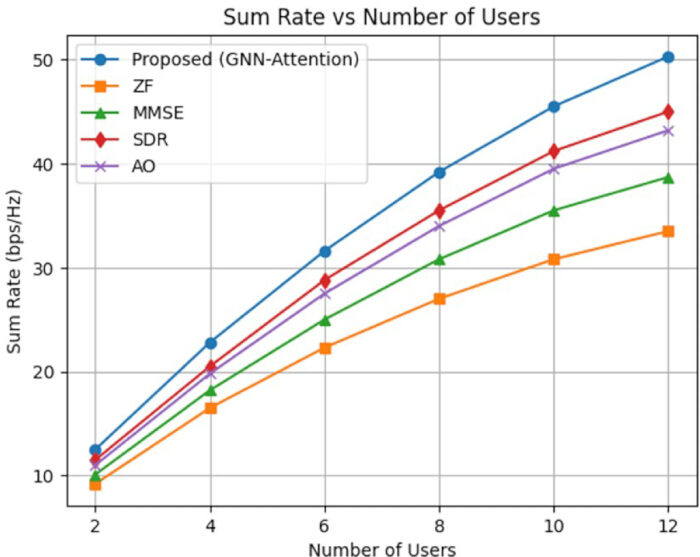
Figuur 8: Resultaat van de somrate versus het aantal gebruikers. De prestaties van de somrate naarmate het aantal gebruikers toeneemt. Klik hier om een grotere versie van deze figuur te bekijken.
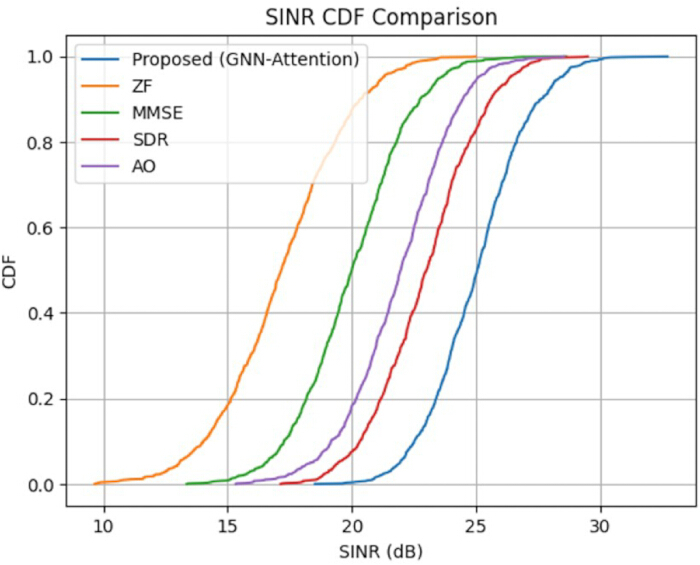
Figuur 9: Vergelijkingsresultaat van SINR met CDF. SINR-vergelijking op basis van CDF-plots. Klik hier om een grotere versie van deze figuur te bekijken.
| Methode | Gemiddelde haalbare snelheid (bps/Hz) | Prestatieniveau |
| Voorgestelde (GNN-attention) | 7.36 | ***** |
| SDR | 6.66 | **** |
| AO | 6.5 | **** |
| MMSE | 6.03 | *** |
| ZF | 5.23 | *** |
Tabel 1: Vergelijking van de haalbare snelheid. Illustreert de prestatiesnelheid van de voorgestelde en bestaande technieken.
| Methode | Efficiëntie bij meerdere gebruikers (%) | Interferentiebehandeling (SINR, dB) | Capaciteitsverbetering (bps/Hz) |
| Voorgestelde (GNN-Attention) | 92.5 ± 0.8 | 24.8 ± 0.5 | 50.3 ± 0.7 |
| SDR | 86.3 ± 1.1 | 22.1 ± 0.7 | 45.0 ± 0.9 |
| AO | 84.7 ± 1.0 | 21.5 ± 0.8 | 43.2 ± 1.0 |
| MMSE | 78.9 ± 1.3 | 19.2 ± 0.9 | 38.7 ± 1.2 |
| ZF | 72.5 ± 1.5 | 17.0 ± 1.0 | 33.5 ± 1.4 |
Tabel 2: Experimenteel resultaat van de schaalbaarheidsprestaties. Toont de schaalbaarheidsprestaties in communicatieomgevingen met meerdere gebruikers.
| Metriek | Gemiddelde | Standaarddeviatie | 95% BI |
| Haalbare snelheid | 11.6 ± 0.21 | 0.21 | [11.42,11.78] |
| Spectrale efficiëntie | 10.5 ± 0.18 | 0.18 | [10.34,10.66] |
| Energie-efficiëntie | 9.8 ± 0.15 | 0.15 | [9.67,9.93] |
| SINR | 25.0 ± 0.42 | 0.42 | [24.63,25.37] |
Tabel 3: Statistische analyse. De uitvoering van de statistische analyse wordt geëvalueerd aan de hand van het gemiddelde, de standaarddeviatie en betrouwbaarheidsintervallen.
| Methode | Trainingscomplexiteit | Inferentiecomplexiteit | Gemiddelde inferentietijd (ms) |
| ZF | Omdat er geen brontekst is verstrekt, kan er geen vertaling worden gemaakt. Voer aub de Engelse tekst in die vertaald moet worden. | O(N³) | 12.8 |
| MMSE | Niet van toepassing | O(N³) | 15.6 |
| SDR | Omdat er geen brontekst is verstrekt, kan er geen vertaling worden gemaakt. Gelieve de tekst aan te leveren die vertaald moet worden. | O(N³·⁵) | 85.4 |
| AO | Geen gegevens beschikbaar | O(IN²) | 63.7 |
| Voorgestelde GNN-attention | O(E·L·F² + N²) | O(E·L·F² + N²) | 4.9 |
Tabel 4: Analyse van computationele complexiteit en schaalbaarheid. Deze tabel toont de analyse van de computationele complexiteit en schaalbaarheid van het voorgestelde werk.
| Modelvariant | Bereikbare snelheid (bps/Hz) | Beamforming-versterking (dB) | SINR (dB) | Spectrale efficiëntie (bps/Hz) |
| Volledig voorgesteld model (GNN + attention + natuurkundig gebaseerd) | 11.6 ± 0.2 | 28.0 ± 0.4 | 25.0 ± 0.3 | 10.5 ± 0.2 |
| Zonder aandachtmechanisme | 10.2 ± 0.3 | 25.5 ± 0.5 | 22.8 ± 0.4 | 9.1 ± 0.3 |
| Zonder GNN (alleen MLP) | 9.8 ± 0.3 | 24.0 ± 0.6 | 21.5 ± 0.5 | 8.7 ± 0.3 |
| Zonder een op fysica gebaseerd kanaalmodel (ver-veld aanname) | 8.5 ± 0.4 | 21.0 ± 0.7 | 19.2 ± 0.6 | 7.4 ± 0.4 |
Tabel 5: Resultaat van de ablatiestudie. Toont de ablatiestudie van alle modelcomponenten.
Aanvullende figuur 1. Near-field kanaalmodellering. Schematische illustratie van near-field kanaalmodellering op basis van sferische golven en matrixconstructie.Klik hier om dit bestand te downloaden.
Aanvullende Figuur 2. Kenmerken van de DeepMIMO-dataset gebruikt voor evaluatie. Kenmerken geëxtraheerd uit de DeepMIMO-dataset en gebruikt als modelinputs voor training en evaluatie.Klik hier om dit bestand te downloaden.
Aanvullende figuur 3. GNN voor ruimtelijke afhankelijkheidsmodellering. Ruimtelijke correlatiemodellering via GNN's.Klik hier om dit bestand te downloaden.
Aanvullende figuur 4. Aandachtsmechanisme voor globale contextbewustheid. Grafische illustratie van de aandachtsmodule voor het vastleggen van globale contextinformatie.Klik hier om dit bestand te downloaden.
Aanvullende tabel 1. Simulatieomgeving. Toont de simulatie-instellingen die zijn gebruikt voor het trainen en testen van modellen.Klik hier om dit bestand te downloaden.
Aanvullende Tabel 2. Beschrijving van de dataset. Toont de kenmerken van de DeepMIMO-dataset voor gebruik bij training en evaluatie.Klik hier om dit bestand te downloaden.
Aanvullend bestand 1: Workflow van het voorgestelde beamforming-framework op basis van GNN-attention.Het algoritme beschrijft de stappen voor datasetgeneratie, grafenconstructie, modeltraining, beamforming-optimalisatie en prestatie-evaluatie.Klik hier om dit bestand te downloaden.
Discussie
Het voorgestelde algoritme maakt gebruik van niet-lineaire precoding om nabijveld sferische golfvoortplanting te modelleren, waardoor een betere bundelfocussing wordt bereikt dan met algoritmen op basis van lineaire precoding, zoals ZF, MMSE, SDR en AO. Hoewel de resultaten van SDR- en AO-algoritmen bijna optimaal zijn, behaalt het voorgestelde GNN-attention-netwerk betere prestaties tegen aanzienlijk lagere computationele kosten, wat cruciaal is voor de toekomstige implementatie van XL-IMS in 6G-netwerken 21,26,27.
Zoals hierboven vermeld, is er om dit argument vanuit een kwantitatief perspectief empirisch te verifiëren een complexiteitsanalyse uitgevoerd, waarvan de resultaten in Tabel 4 worden gepresenteerd. De voorgestelde GNN-attention-architectuur heeft een computationele complexiteit van O(E · d + N2 · d) tijdens het trainingsproces, waarbij E verwijst naar graafkanten, N naar de metasurface-elementen en d naar de dimensionaliteit van de verborgen kenmerken. Belangrijker nog is dat bij het gebruik van het leerframework tijdens inferentie de beamforming-gewichten in één doorloop kunnen worden berekend met een complexiteit van O(N · d), terwijl SDR en AO iteratieve optimalisaties vereisen voor elke kanaalrealisatie.
Een belangrijke fase die correct moet worden uitgevoerd om succes te behalen, is het creëren van near-field kanaalmodellen op basis van de principes van sferische golfvoortplanting. Onjuist gebruik van gebruikerslocatiegegevens en een incorrecte creatie van kanaalkarakteristieken zullen het kenmerkextractieproces en de beamforming-resultaten negatief beïnvloeden. Graafconstructie is een andere cruciale component, aangezien onvoldoende knoopconnectiviteit het vermogen van het GNN belemmert om ruimtelijke relaties te identificeren. Overfitting is een ander probleem dat kan ontstaan wanneer het netwerk slechts op enkele voortplantingscondities wordt getraind, wat de generalisatieprestaties bij nieuwe gebruikerslocaties beïnvloedt.
Het is mogelijk om verschillende maatregelen te implementeren om potentiële problemen aan te pakken. Wanneer de convergentie van het neurale netwerk slecht is, kunnen leer-snelheidsverlaging (learning rate decay) en regularisatie worden gebruikt om dit probleem op te lossen. Het normaliseren van kenmerken en het verscharrelen van de graaf kan instabiliteit tijdens de training voorkomen. Als er een onverwachte daling in de beamforming-versterking optreedt, kan het opnieuw trainen van het algoritme met meer datapunten het probleem verhelpen.
Een ander voordeel van deep learning is het vermogen van het algoritme om zich dynamisch aan te passen aan variaties in kanaalomstandigheden, een taak die uitdagend is gebleken voor bestaande optimalisatiemethoden. Dit verhoogt de efficiëntie van het beamformer-algoritme door de runtime te minimaliseren en maakt het robuuster in het geval van dynamische kanaalomgevingen16,18,20.
Het voorgestelde model wordt beschouwd als revolutionair voor de theorie van near-field communicatie, aangezien het fysieke kanaalmodellering combineert met grafiekgebaseerde deep learning-methoden. De inclusie van sferische golven om rekening te houden met elektromagnetische effecten verbetert de nauwkeurigheid van het model; bovendien maakt het gebruik van GNN's en attention-mechanismen de beschrijving mogelijk van de mathematische afhankelijkheden tussen metasurface-elementen. De combinatie van machine learning met elektromagnetische principes leidt zodoende tot de opkomst van een nieuw theoretisch kader voor het creëren van intelligente draadloze omgevingen21,27,28.
Vanuit een toegepast perspectief vergroot de ontwikkelde aanpak de toepasbaarheid van XL-IMS voor praktische 6G-netwerkimplementaties aanzienlijk. De vermindering van de rekenlast door het ontbreken van een optimalisatieproces maakt real-time beamforming-beslissingen mogelijk, die essentieel zijn voor diensten met een extreem lage latentie. Daarnaast demonstreert het voorgestelde model zowel spectrale als energie-efficiëntie, waardoor de technologie toepasbaar is in dichtbevolkte steden, het Internet of Things en voor zeer mobiele gebruikers.
Hoewel de voorgestelde methodologie veel sterke punten heeft, kent het systeem ook enkele zwakheden. Ondanks dat DeepMIMO realistische voortplantingsscenario's via ray tracing biedt, blijft het een simulatieframework; er zullen discrepanties optreden tussen het draadloze voortplantingsgedrag in de werkelijkheid en de gesimuleerde resultaten, aangezien er altijd rekening gehouden moet worden met omgevingsveranderingen en onbekende verstrooiers, temporele kanaaleffecten, weereffecten en hardware-kalibratie-effecten. Daarom moeten de resultaten worden beschouwd als een bovengrens-schatting26,38. Het huidige model gaat uit van perfecte componenten voor de zender en de ontvanger. In echte systemen kunnen faseruis in oscillatoren, versterkervervorming, synchronisatiefouten, kwantiseringsruis van analoog-digitaal converters en onnauwkeurige kanaalschattingen allemaal leiden tot slechte prestaties. Deze problemen kunnen de uitlijning beïnvloeden en de datasnelheid van het systeem verlagen.
Er zijn verschillende implementatievraagstukken die nog moeten worden aangepakt voordat near-field communicatie met XL-IMS op grote schaal kan worden ingevoerd. Dergelijke kwesties omvatten real-time kanaalschatting voor grote metasurfaces, de schaalbaarheid van berekeningen voor meerdere duizenden antennes, synchronisatie in een gedistribueerd netwerk, apparatuurkosten, energievereisten en integratie met bestaande 6G-systemen. Toekomstig onderzoek zou zich moeten richten op het verkennen van lichtgewicht leermodellen en beamforming.
De studie presenteert een baanbrekende architectuur voor Near-Field Channel Modeling en Beamforming voor XL-IMS in de context van 6G-communicaties. De innovatie combineert fysisch geïnspireerde sferische-golf kanaalmodellering met Graph Neural Networks en attention-mechanismen om een nauwkeurige representatie van het near-field kanaal en optimale beamforming-winsten te bereiken. Het systeem omvat near-field kanaalmodellering, DeepMIMO-gestuurd datasetontwerp, feature-representatie, modellering van ruimtelijke afhankelijkheid en beamforming-optimalisatie. Experimentele evaluatie toonde betere resultaten aan dan andere state-of-the-art benaderingen, zoals ZF, MMSE, SDR en AO, voor de bereikbare snelheid, beamforming-winst, spectrale efficiëntie, energie-efficiëntie en SINR. Bovendien bewees de ablatiestudie de effectiviteit van elk onderdeel van het systeem.
Openbaarmakingen
De auteurs hebben geen belangenconflicten.
Dankbetuigingen
Dit werk werd gedeeltelijk ondersteund door de National Natural Science Foundation of China (beurs nr. 62466036) en het Research Start-up Fund van de Gandong University (beurs nr. 12225000423). De auteurs willen de GanDong University bedanken voor het ter beschikking stellen van de nodige onderzoeksvoorzieningen en institutionele ondersteuning. Dit werk werd ondersteund door de School of Information Engineering en het Laboratory of Artificial Intelligence Algorithms and Applications aan de GanDong University in Fuzhou, China.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| CUDA Toolkit | NVIDIA | CUDA 12.4 | https://developer.nvidia.com/cuda-toolkit |
| DGL | DGL Team | DGL 2.2.1 | https://www.dgl.ai |
| Matplotlib | Matplotlib Ontwikkelteam | Matplotlib 3.9.0 | https://matplotlib.org |
| NumPy | NumPy-ontwikkelaars | NumPy 1.26.4 | https://numpy.org |
| Python | Python Software Foundation | Python 3.10.13 | https://www.python.org |
| PyTorch | Meta AI | PyTorch 2.3.1 | https://pytorch.org |
| PyTorch Geometric | PyG-team | PyG 2.5.3 | https://pytorch-geometric.readthedocs.io |
| Seaborn | Seaborn-ontwikkelaars | Seaborn 0.13.2 | https://seaborn.pydata.org |
| TensorFlow | TensorFlow 2.16.1 | https://www.tensorflow.org |
Referenties
- Yang S, et al. Near-field channel estimation for extremely large-scale reconfigurable intelligent surface (XL-RIS)-aided wideband mmWave systems. IEEE J Sel Areas Commun. 2024;42:1567-82.
- Ni H, et al. Energy-efficient near-field beamforming: A review on practical channel models. Energies. 2025;18:2966.
- Di Renzo M, et al. Smart radio environments empowered by reconfigurable intelligent surfaces: How it works, state of research, and the road ahead. IEEE J Sel Areas Commun. 2020;38:2450-525.
- Tang W, et al. Wireless communications with reconfigurable intelligent surface: Path loss modeling and experimental measurement. IEEE Trans Wirel Commun. 2021;20:421-39.
- Li R, et al. Joint design of hybrid beamforming and reflection coefficients in RIS-aided mmWave MIMO systems. IEEE Trans Commun. 2022;70:2404-16.
- Wei L, et al. Joint channel estimation and signal recovery for RIS-empowered multiuser communications. IEEE Trans Commun. 2022;70:4640-55.
- Yang S, et al. Separate channel estimation with hybrid RIS-aided multi-user communications. IEEE Trans Veh Technol. 2022;72(1):1318-24.
- Wei L, et al. Channel estimation for RIS-empowered multi-user MISO wireless communications. IEEE Trans Commun. 2021;69:4144-57.
- Huang C, et al. Multi-hop RIS-empowered terahertz communications: A DRL-based hybrid beamforming design. IEEE J Sel Areas Commun. 2021;39:1663-77.
- Fascista A, et al. RIS-aided joint localization and synchronization with a single-antenna receiver: Beamforming design and low-complexity estimation. IEEE J Sel Top Signal Process. 2022;16:1141-56.
- Huang C, et al. Reconfigurable intelligent surfaces for energy efficiency in wireless communication. IEEE Trans Wirel Commun. 2019;18:4157-70.
- Fan W, et al. Near-field channel characterization for mid-band ELAA systems: Sounding, parameter estimation, and modeling. arXiv. 2024;arXiv:2405.06159.
- Hasan SR, et al. A comprehensive review on reconfigurable intelligent surface for 6G communications: Overview, deployment, control mechanism, application, challenges, and opportunities. Wirel Pers Commun. 2024;139:375-429.
- Cui M, et al. Near-field MIMO communications for 6G: Fundamentals, challenges, potentials, and future directions. IEEE Commun Mag. 2023;61:40-6.
- Zhang H, Shlezinger N, Guidi F, Dardari D, Eldar YC. 6G wireless communications: From far-field beam steering to near-field beam focusing. IEEE Commun Mag. 2023;61(4):72-7.
- Ning B, et al. Beamforming technologies for ultra-massive MIMO in terahertz communications. IEEE Open J Commun Soc. 2023;4:614-58.
- Xu B, et al. Resource allocation for near-field communications: Fundamentals, tools, and outlooks. IEEE Wirel Commun. 2024;31:42-50.
- Devi P, Bharti MR, Gautam D. A survey on physical layer security for 5G/6G communications over different fading channels: Approaches, challenges, and future directions. Veh Commun. 2025;53:100891.
- Elzanaty A, et al. Near and far field model mismatch: Implications on 6G communications, localization, and sensing. IEEE Internet Things Mag. 2024;7:120-6.
- Liu Y, et al. Near-field communications: A tutorial review. IEEE Open J Commun Soc. 2023;4:1999-2049.
- Wang Z, Mu X, Liu Y. Near-field integrated sensing and communications. IEEE Commun Lett. 2023;27:2048-52.
- Dai L, Tan J, Chen Z, Poor HV. Delay-phase precoding for wideband THz massive MIMO. IEEE Trans Wirel Commun. 2022;21:7271-86.
- Zhang H, et al. Beam focusing for near-field multiuser MIMO communications. IEEE Trans Wirel Commun. 2022;21(9):7476-90.
- Lu H, Zeng Y. Near-field modeling and performance analysis for multi-user extremely large-scale MIMO communication. IEEE Commun Lett. 2022;26:277-81.
- Zhang J, Björnson E, Matthaiou M, Ng DWK, Larsson EG. Prospective multiple antenna technologies for beyond 5G. IEEE J Sel Areas Commun. 2020;38:1637-60.
- Liu Y, et al. Near-field communications: A comprehensive survey. IEEE Commun Surv Tutor. 2025;27:1687-728.
- Liu Y, et al. Near-field communications: What will be different? IEEE Wirel Commun. 2025;32:262-70.
- Gong T, et al. Holographic MIMO communications: Theoretical foundations, enabling technologies, and future directions. IEEE Commun Surv Tutor. 2024;26:196-257.
- Lu S, et al. Integrated sensing and communications: Recent advances and ten open challenges. IEEE Internet Things J. 2024;11:19094-120.
- Yan W, et al. Beamforming analysis and design for wideband THz reconfigurable intelligent surface communications. IEEE J Sel Areas Commun. 2023;41:2306-20.
- Hao W, et al. Ultra-wideband THz IRS communications: Applications, challenges, key techniques, and research opportunities. IEEE Netw. 2022;36:214-20.
- Sun H, et al. Time-delay unit-based beam squint mitigation for RIS-aided communications. IEEE Commun Lett. 2022;26:2220-4.
- Cui M, Dai L. Near-field wideband beamforming for extremely large antenna arrays. IEEE Trans Wirel Commun. 2024;23(10):13110-24.
- Wang Z, et al. TTD configurations for near-field beamforming: Parallel, serial, or hybrid? IEEE Trans Commun. 2024;72:3783-99.
- Xu J, et al. Near-field wideband extremely large-scale MIMO transmission with holographic metasurface antennas. arXiv. 2022;arXiv:2205.02533.
- Nordio A, et al. Near-field IRS configuration techniques for wideband signals and THz communications. In: Proc IEEE Int Conf Commun Workshops (ICC Workshops); 2023. p. 1198-203.
- Huang C, Zappone A, Alexandropoulos GC, Debbah M, Yuen C. Holographic MIMO surfaces for 6G wireless networks: Opportunities, challenges, and trends. IEEE Wirel Commun. 2020;27:118-25.
- Monemi M, et al. 6G Fresnel spot beamfocusing using large-scale metasurfaces: A distributed DRL-based approach. IEEE Trans Mob Comput. 2024;23:11670-84.
- Zhu F, et al. Robust beamforming for RIS-aided communications: Gradient-based manifold meta learning. IEEE Trans Wirel Commun. 2024;23(11):15945-56.
- Wang X, et al. Energy-efficient beamforming for RISs-aided communications: Gradient based meta learning. In: Proc IEEE Int Conf Commun (ICC); 2024. p. 1-6.