Hier presenteren wij een protocol voor het ontwerp, de assemblage en de bediening van een belvrij microfluïdisch apparaat met een gesloten lus voor de kweek van endotheelcellen onder fysiologische stromingscondities in gesimuleerde microzwaartekracht.
Methodenartikel
Een platform voor de continue kweek van endotheelcellen onder fysiologische stroomcondities in gesimuleerde microzwaartekracht
29 weergaven
⸱
11 september 2026
In dit artikel
Samenvatting
Samenvatting
Microfysiologische systemen (MPS) zijn waardevolle in vitro-modellen die de structuur en functie van menselijke weefsels nabootsen. In het bijzonder repliceren tissue- of organ-on-chips die microfluïdische technologie integreren de in vivo mechanische en biochemische omgeving, terwijl ze real-time monitoring van cellulaire groei en ontwikkeling mogelijk maken. Deze systemen kunnen bijzonder nuttig zijn voor ruimtevaartstudies, aangezien ze naar de ruimte kunnen worden gestuurd, zoals naar het International Space Station (ISS), om de impact van ruimtereizen op het menselijk lichaam te onderzoeken. Een grote belemmering voor het succes van de MPS is de vorming van bellen, wat in microzwaartekracht sterk kan worden uitgesproken. Dit artikel beschrijft het ontwerp, de assemblage en de werking van een microfysiologisch celcultuursysteem voor gebruik in gesimuleerde microzwaartekracht (bijv. uitgevoerd op een random positioning machine of clinostat). De integratie van een oriëntatie-onafhankelijke belval in het fluïdische circuit is zeer effectief gebleken voor het verwijderen van luchtbellen in microzwaartekracht en het mogelijk maken van langdurige endotheliale celcultuur. Dit gesloten, oriëntatie-onafhankelijke microfluïdische systeem kan worden gebruikt voor belvrije werking van tissue chips of organ-on-chips om de gecombineerde effecten van microzwaartekracht en stroming te simuleren, of voor inzet in ruimtemissies.
Inleiding
Het is inmiddels goed vastgesteld, via mechanismen die momenteel worden onderzocht, dat mechanische krachten een cruciale rol spelen bij de cellulaire functie en bij het handhaven van het fijne evenwicht tussen gezondheid en ziekte1. Van alle omgevingsstressoren is de zwaartekracht uniek en wordt deze terecht beschouwd als een constante, onveranderlijke vector in de overgrote meerderheid van de biomedische wetenschappen. Ruimtevluchten creëren echter een unieke microzwaartekrachtomgeving, waarin het gedrag van organismen kan afwijken van dat op aarde. Experimenten tijdens ruimtevluchten met dieren en menselijke proefpersonen tonen significante veranderingen in de fysiologie aan, wat de rol van zwaartekracht bij de cellulaire en organismische homeostase onderstreept2.
Onlangs hebben NASA en andere private instanties aanzienlijke interesse getoond in de ontwikkeling van weefselchips (of organ-on-chips) voor inzet tijdens ruimtemissies3. Deze weefselchips zijn ontworpen om de in vivo architectuur na te bootsen, waardoor ze met hoge getrouwheid de fysiologische en mechanistische impact van microzwaartekracht en ruimtestraling kunnen modelleren4. Door gebruik te maken van donor-afgeleide cellen kunnen weefselchips ook worden ingezet om de gevoeligheid van astronauten voor microzwaartekracht en ruimtestraling te onderzoeken en preventieve tegenmaatregelen te ontwikkelen5. In de afgelopen vijf jaar zijn verschillende orgaansystemen, waaronder de hersenen, lever, darmen, bloedvaten, hart, nieren en longen, gemodelleerd met weefselchips en gelanceerd aan boord van het ISS6. In vivo worden organen in variërende mate geperfuseerd door de vasculatuur, wat hun fysiologie bepaalt - zo is de lever sterk gevasculariseerd, terwijl kraakbeen dat veel minder is. Daarom is, om de orgaanfunctie in vitro nauwkeurig te reproduceren, de integratie van vloeistofstroom in weefsels en cellen een belangrijke overweging bij de ontwikkeling van organ-on-chip-systemen.
Microfluidica is gebruikt voor de perfusie van cellen en weefsels in organ-on-chip-systemen7,8. De juiste vloeistofstroomsnelheden ondersteunen niet alleen het transport van voedingsstoffen naar het systeem en de verwijdering van afvalproducten daaruit, maar handhaven ook de fysiologische schuifspanning die door de cellen wordt ervaren. Bij kleine afmetingen vormen bellen echter een aanhoudende uitdaging op fasegrenzen, wat leidt tot onnauwkeurige metingen, schade en blokkades9. Om dit probleem te beperken, zijn bellenvangers met actieve ontwerpen (bijv. vacuümontgassing of externe velden zoals akoestische of thermische velden) en passieve ontwerpen (bijv. een semipermeabel membraan dat afhankelijk is van oppervlakte-eigenschappen) gebruikt10,1. Deze microfluidische ontwerpen voor het verwijderen van bellen verhogen echter de complexiteit van de fabricage van het apparaat, brengen de integriteit van het monster in gevaar en leiden tot verstoppingen en lekken in de barrière. De problemen worden verergerd in de ruimte, waar nucleatie en belvorming veel uitgesprokener zijn en de strategieën voor belbeperking die op aarde effectief zijn, grotendeels ineffectief worden12. Grondgebonden microzwaartekrachtanaloga kunnen worden gegenereerd met behulp van apparaten zoals een rotating wall vessel (RWV) of een random positioning machine (RPM)13,14. Interessant is dat in een RPM de zwaartekrachtvector continu wordt georiënteerd, waardoor de tijdgemiddelde netto zwaartekrachtstimulus op het monster vrijwel tot nul wordt gereduceerd. Onlangs hebben wij bericht gedaan over het ontwerp, de fabricage en de toepassing van een oriëntatie-onafhankelijke bellenvanger voor perfusiecultuur van endotheelcellen onder gesimuleerde microzwaartekracht met behulp van een RPM15. In dit artikel beschrijven we de stapsgewijze assemblage en werking van een closed-loop perfusiesysteem met gebruik van de oriëntatie-onafhankelijke bellenvanger en tonen we de toepasbaarheid hiervan aan voor de kweek van menselijke navelstrengader-endotheelcellen als model voor continue celkweek in gesimuleerde microzwaartekracht.
Het closed-loop systeem bestaat uit een microcontroller met een motoraansturing voor frequentie- en spanningsgestuurde werking van de micropomp, een vloeistofstroomsensor, een bellenvanger15 en een microfluïdisch kanaal met adherente endotheliale cellen. Specifieke componenten staan gedetailleerd in de Tabel met Materialen. De onderstaande protocollen beschrijven de assemblage van de systeemelektronica (Stap 1), de assemblage van de vloeistofsystemen (Stap 2), sterilisatie en priming (Stap 3 en 4), de integratie van de microfluïdische celkweek (Stap 4), de assemblage van de micropompen en de controller (Stap 5) en de assemblage van het volledige systeem in een behuizing (Stap 6). Het closed-loop stroomsysteem werd bovenop de RPM gemonteerd om microzwaartekracht te simuleren met behulp van een op maat gemaakte behuizing (Stap 7).
Protocol
1. Systemelektronica
- Sluit de pompaansturing aan op de microcontroller via de daarvoor bestemde aansluitingen met het label “mp-Highdriver4.”
- Sluit één pompkabel op de daarvoor bestemde locatie aan op de zijkant van de pompaansturing met het label “CH1 CH2.”
- Sluit één micropomp aan op een van de pompkabelpoorten. Zorg ervoor dat de witte aansluitpoort voorzichtig van de gekleurde draden wordt weggetrokken om de micropomp volledig in te brengen. Zodra de micropomp volledig in de aansluitpoort is geplaatst, duwt u de witte aansluitpoort voorzichtig terug richting de gekleurde draden om de micropomp te vergrendelen.
- Gebruik een macro-naar-mini-USB-kabel om de Nano-board aan te sluiten op een computer waarop de applicatie van de microcontroller is geïnstalleerd.
- Bevestig twee geschroefde barcodes-adapterkoppelingen aan de uiteinden van één vloeistofstroomsensor. Gebruik de vloeistofstroomsensor om de gegevens van de vloeistofstroomsnelheid te bewaken en te registreren. Het geassembleerde systeem is weergegeven in Figuur 1.
OPMERKING: Alle componenten in Sectie 1 hoeven alleen te worden vervangen wanneer dat nodig is, bijvoorbeeld wanneer ze beschadigd zijn of wanneer de prestaties beginnen te verslechteren.
2. Aansluitingen van de systeemvloeistofstroom
- Vul tijdens het primen de oriëntatie-onafhankelijke bellenvangerholte tot ongeveer 80% van de maximale capaciteit met de experimentele werkingsvloeistof.
OPMERKING: Dit vulniveau maakt hogere bellenopvangpercentages mogelijk, terwijl de in- en uitlaatpoorten ondergedompeld blijven in de werkingsvloeistof. De oriëntatie-onafhankelijke bellenvanger heeft twee zijpoorten nabij het zwaartepunt die dienen als directe verbindingen met het gesloten-lus stroomsysteem, en een Luer-compatibele bovenpoort die verdere vulling van de holte mogelijk maakt wanneer deze wordt geopend. Voor aanvang van het experiment is het cruciaal dat de bovenpoort van de oriëntatie-onafhankelijke bellenvanger volledig wordt afgedicht met een combinatie van Teflon-tape en een Luer-stop om een volledig gesloten systeem te garanderen. - Snijd vier stukken PVC-slang van 10 cm (1,59 mm I.D. × 3,18 mm O.D.) om alle componenten van de stroomlus met elkaar te verbinden.
- Verbind één stuk PVC-slang met de uitlaat van de micropomp (de pijlmarkering geeft de stroomrichting van inlaat naar uitlaat aan). Gebruik één zwarte nylon ronde afstandhouder van 3 mm (3,2 mm I.D.) rond de PVC-slang om de slang volledig aan de micropomp te bevestigen. Verbind het andere uiteinde van de PVC-slang met een van de zijpoorten van de oriëntatie-onafhankelijke bellenvanger.
- Gebruik het tweede stuk PVC-slang om de andere zijpoort van de oriëntatie-onafhankelijke bellenvanger te verbinden met de inlaat-barb-adapterkoppeling van de vloeistofstroomsensor (de pijlmarkering geeft de stroomrichting van inlaat naar uitlaat aan).
- Gebruik het derde stuk PVC-slang om de uitlaat-barb-adapterkoppeling van de vloeistofstroomsensor (d.w.z. de zijde waar de pijl naar wijst) te verbinden met één knik-Luer-connector.
- Verbind het laatste stuk PVC-slang met de inlaat van dezelfde micropomp (de pijlmarkering geeft de stroomrichting van inlaat naar uitlaat aan). Gebruik één zwarte nylon ronde afstandhouder van 3 mm (3,2 mm I.D.) rond de PVC-slang om de slang volledig aan de micropomp te bevestigen. Verbind het andere uiteinde van de PVC-slang met één knik-Luer-connector.
OPMERKING: Alle slangen moeten tussen elk experiment worden vervangen.
3. Experimentele voorbereiding en sterilisatie van het systeem
- Bereid een biosafety cabinet voor het sterilisatieproces om volledige steriliteit en veiligheid voor de celcultuur te waarborgen.
- Bereid één zelfstaande centrifugebuis van 50 mL voor met 70% ethanol en één zelfstaande centrifugebuis van 50 mL met steriel celcultuurwater.
- Plaats de microcontroller in een klein plastic zakje, maar laat de pompkabel en de micropomp uit het zakje steken. Gebruik een kabelbinder om het plastic zakje af te sluiten om de elektronische componenten te beschermen.
- Gebruik een spuitfles met 70% ethanol en papieren handdoeken om de buitenkant van alle componenten van de flow loop en alle overige experimentele materialen te steriliseren. Gebruik de 70% ethanolspray NIET op elektrische connectoren. Plaats elke component en elk materiaal onmiddellijk na het afnemen met 70% ethanol in de biosafety cabinet.
- Sluit een mobiel computerstation aan op de microcontroller met een macro-naar-mini-USB-kabel en open de computerapplicatie van de microcontroller om de frequentie en het voltage van de twee micropompen respectievelijk op 10 Hz en 240 V in te stellen. Houd de micropomp uitgeschakeld.
- Dompel de knievormige Luer-connector die is aangesloten op de micropomp direct onder in één zelfstaande centrifugebuis van 50 mL met 70% ethanol. Sluit een spuit van 12 mL met een female-naar-female Luer-koppeling aan op de andere knievormige Luer-connector in dezelfde flow loop.
- Knijp handmatig het stuk PVC-slang dicht dat de micropomp en de knievormige Luer-connector verbindt en zorg ervoor dat de bovenste poort van de oriëntatie-onafhankelijke bellenvanger is afgedicht met Teflon-tape en een Luer-stop. Gebruik uw andere hand om de spuit van 12 mL ongeveer 5 mL uit te trekken om een voldoende vacuüm in het systeem te creëren.
- Zet de micropomp aan en laat de klem uit de vorige stap los. Laat 5 mL 70% ethanol doorstromen naar de spuit om een grondige sterilisatie van het systeem te waarborgen.
- Open de bovenste poort van de oriëntatie-onafhankelijke bellenvanger zodat deze kan vullen met 70% ethanol. Zodra de oriëntatie-onafhankelijke bellenvanger voor ongeveer 80% is gevuld met 70% ethanol, schakelt u de pomp uit en sluit u de bovenste poort volledig af met Teflon-tape en een Luer-stop. Schud de oriëntatie-onafhankelijke bellenvanger voorzichtig om ervoor te zorgen dat de binnenzijde volledig is gesteriliseerd.
- Verwijder de knievormige Luer-connector uit de centrifugebuis met 70% ethanol en zet de micropomp aan om het systeem te legen. Zodra alle 70% ethanol in de spuit van 12 mL is getrokken, koppelt u de oriëntatie-onafhankelijke bellenvanger los van het systeem, verwijdert u de Luer-stop en leegt u de oriëntatie-onafhankelijke bellenvanger direct in een afvalcontainer om de 70% ethanol te verwijderen.
- Herhaal stappen 3.6–3.10 met de zelfstaande centrifugebuis van 50 mL met steriel celcultuurwater in plaats van 70% ethanol en laat 15 mL steriel celcultuurwater door elke flow loop stromen.
4. Priming van het systeem en integratie van het microfluïdische celkanaal
- Nadat de sterilisatie is voltooid, blijft het systeem in de veiligheidskast voor vacuümpriming met de werksetvloeistof.
- Dompel de elleboog-Luer-connector die verbonden is met de micropomp direct onder in een plastic bakje (bij benadering 80 mm × 50 mm × 25 mm) gevuld met 30 mL celcultuurmedium. Verbind de spuit van 12 mL met de andere elleboog-Luer-connector in dezelfde stroomlus met behulp van een female-to-female Luer-koppeling.
- Klem met de linkerwijsvinger en duim het stuk PVC Tygon dicht dat de micropomp en de elleboog-Luer-connector verbindt, en trek met de rechterhand de spuit van 12 mL ongeveer 5 mL terug om een voldoende vacuüm in het hele systeem te creëren. Zorg ervoor dat de bovenste poort van de oriëntatie-onafhankelijke belvanger is afgedicht met Teflon-tape en een Luer-stop.
- Zet de micropomp aan en laat de klem uit de vorige stap los. Laat 5 mL celcultuurmedium doorstromen naar de spuit om een grondige priming van het systeem te waarborgen.
- Open de bovenste poort van de oriëntatie-onafhankelijke belvanger zodat deze kan vollopen met celcultuurmedium. Zodra de oriëntatie-onafhankelijke belvanger voor ongeveer 80% gevuld is met celcultuurmedium, schakelt u de pomp uit en sluit u de bovenste poort volledig af met Teflon-tape en een Luer-stop.
- Plaats het cel-gekweekte microfluïdische kanaal direct in het plastic bakje van 80 mm × 50 mm × 25 mm en plaats de magnetische roerstaaf in het midden van het cel-gekweekte microkanaal om te voorkomen dat het gaat drijven. Vul het plastic bakje aan met extra celcultuurmedium totdat de gehele slide volledig is ondergedompeld.
OPMERKING: De endotheelcellen werden gekweekt in ibidi µ-Slide VI0.4 tot 80% confluentie volgens standaardprotocollen voordat ze in de stroomlus werden geïntegreerd16. - Terwijl de elleboog-Luer-connectoren van één stroomlus ondergedompeld blijven in het celcultuurmedium, schakelt u de micropomp voor die stroomlus in. Verbind voorzichtig de elleboog-Luer-connectoren met een van de microkanalen en zorg ervoor dat er geen luchtbellen ontstaan bij de aansluitpunten. Zet vervolgens de micropomp uit.
5. Behuizing voor microcontroller en micropompen (Optioneel)
- Gebruik twee M3 × 8 rvs-schroeven, twee M3 rvs-ringen en twee M3 rvs-moeren om de op maat gemaakte dwarsbalksteun aan de op maat gemaakte onderste montageplaat te bevestigen.
- Gebruik vier M3 × 12 rvs-schroeven, vier M3 rvs-ringen en vier M3 rvs-moeren om de onderkant van de polycarbonaatbehuizing aan de op maat gemaakte onderste montageplaat te bevestigen. Gebruik acht nylon M3-ringen (twee bij elke M3 × 12 schroef) om een kleine ruimte tussen de onderkant van de behuizing en de onderste montageplaat te laten.
- Gebruik vier M3-schroeven, vier M3 nylon zeskantafstandhouders (male-to-female) en vier M3 rvs-moeren om de microcontroller aan de op maat gemaakte acryl binnenmontageplaat te bevestigen. Plaats de nylon zeskantafstandhouders tussen de onderkant van de microcontroller en de acryl montageplaat.
- Gebruik twee M3 × 8 rvs-schroeven, twee M3 rvs-ringen en twee M3 rvs-moeren om de op maat gemaakte micropomphouder aan de bovenkant van de acryl binnenmontageplaat te bevestigen.
- Plaats de micropompen in de op maat gemaakte micropomphouder zodanig dat de pijl op de micropompen in de richting van de pompaansturing wijst.
- Gebruik vier M3 × 8 rvs-bouten met knopkop en vier M3 rvs-ringen om de acryl binnenmontageplaat aan de binnenzijde van de polycarbonaatbehuizing te bevestigen.
- Plaats vier rubberen doorvoeringen in de zijde van de polycarbonaatbehuizing die vier opeenvolgende gaten heeft. Herhaal dit voor de tegenoverliggende zijde met vier opeenvolgende gaten.
- Gebruik een labelprinter om de doorvoeringen van 1 tot 4 te nummeren, van links naar rechts, aan beide zijden van de polycarbonaatbehuizing.
- Bevestig twee O-ringen rond het geschroefde gedeelte van de mini-USB-verlengkabel (male-to-female). Steek vervolgens het vrouwelijke uiteinde van de mini-USB-verlengkabel door het gat in de polycarbonaatbehuizing aan dezelfde zijde als de pijlen van de micropompen. Bevestig de vrouwelijke zijde van de mini-USB-verlengkabel door een andere O-ring rond het geschroefde gedeelte aan de buitenkant van de polycarbonaatbehuizing te plaatsen.
- Dicht het resterende gat in de zijkant van de polycarbonaatbehuizing af met universele tape. Het geassembleerde systeem is weergegeven in Afbeelding 2.
6. Montageplaat bovendek (Optioneel)
- Gebruik vier M2 × 8 rvs-schroeven en vier M2 rvs-moeren om twee montageklemmen voor de flowsensor te bevestigen aan de op maat gemaakte acryl montageplaat voor het bovendek.
- Gebruik vier M3 × 12 rvs-schroeven en vier M3 rvs-moeren om twee op maat gemaakte, oriëntatie-onafhankelijke bellenvalhouders te bevestigen aan de op maat gemaakte acryl montageplaat voor het bovendek.
- Gebruik een tang om een M4 stalen draadeind in vier stukken van ongeveer 110 mm lengte te knippen. Gebruik deze vier stukken als de vier staanders om de montageplaat van het bovendek boven de behuizing van polycarbonaat te bevestigen.
- Gebruik een schaar om vier stukken polyurethaanslang (6,35 mm O.D.) van 40 mm lengte te knippen. Schuif de stukken M4 stalen draadeind door deze slangsecties om voldoende ruimte te garanderen tussen de montageplaat van het bovendek en het deksel van de polycarbonaatbehuizing.
- Schuif, terwijl de op maat gemaakte oriëntatie-onafhankelijke bellenvalhouders en de montageklemmen naar boven wijzen, één van de vier M4 draadeindstukken halverwege door elke hoek van de op maat gemaakte acryl montageplaat voor het bovendek. Bevestig aan de bovenkant van elk stuk draadeind één M4 vleugelmoer, één M4 moer en één ringetje.
- Schuif elk M4 draadeindstuk door één zwarte nylon ronde afstandhouder van 6 mm (3,2 mm I.D.) en één stuk polyurethaanslang van 40 mm lengte. Bevestig tot slot onderaan elk M4 draadeind één M4 vleugelmoer. Plaats de componenten in de volgende volgorde: M4 stalen vleugelmoer, M4 rvs-moer, M4 rvs-ringetje, montageplaat bovendek, zwarte nylon ronde afstandhouder, polyurethaanslang en nog een M4 stalen vleugelmoer.
- Gebruik universele tape om twee acryl plaatjes van 75 mm lang × 25 mm breed met elkaar te verbinden, vlak tegen elkaar, zodanig dat de lengten van de acrylplaten parallel aan elkaar lopen.
- Gebruik een schaar om een stuk dubbelzijdige schuimtape van 75 mm lengte (25 mm breed × 1,6 mm dik) te knippen. Plak één zijde van de 75 mm lange dubbelzijdige schuimtape op het acryl plaatje van 75 mm lang × 25 mm breed, zodanig dat de lengte van de schuimtape en de lengte van het acryl plaatje parallel aan elkaar lopen.
- Gebruik dit met schuimtape voorziene acryl plaatje als kussen dat op de Luer-knikken van de microslide rust om te voorkomen dat deze losraken tijdens gesimuleerde microzwaartekrachtexperimenten. Bevestig het acryl plaatje met schuimtape en de microslide samen met een op maat gemaakte microslidehouder.
7. Monteren op de random positioning machine (RPM)
- Gebruik dubbelzijdige schuimtape om alle componenten van het stroomsysteem op de montageplaat van de RPM te bevestigen. Vermijd het plakken direct onder de microkanalen voor celkweek om gasuitwisseling van de cellen tijdens de experimenten mogelijk te maken. Zorg ervoor dat de microslide in het midden van de montageplaat wordt geplakt, zodat de microslide tijdens de experimenten op de rotatieassen van de RPM blijft.
- Schuif de montageplaat door de bovenste gleuf van het U-frame van de RPM en bevestig de montageplaat aan het RPM U-frame met de schroef en ring die bij de RPM zijn geleverd.
- Gebruik een DB15 breakout-connector die vooraf correct is bedraad om het computerstation direct met de RPM te verbinden; deze wordt vervolgens verbonden met de microcontroller en de vloeistofstroomsensoren via een tweede, vooraf bedrade DB15 breakout-connector.
OPMERKING: De slippring van de RPM verbindt de twee DB15-connectoren, waardoor het computerstation effectief wordt gekoppeld aan de microcontroller en de stroomsensor. - Sluit de stroomkabels aan voor de microcontroller en de stroomsensor, en zet losse kabellengtes vast met kabelbinders. Kabels moeten stevig worden vastgezet, maar zorg ervoor dat de elektrische verbindingen niet onder spanning komen te staan. Het geassembleerde systeem is weergegeven in Figuur 3.
8. Verzamelen van flowdata
- Open de software van de flowsensor op het computerstation om de stroomsnelheid te bewaken.
- Gebruik de computerapplicatie van de microcontroller om de pompspanning aan te passen totdat de flowsensor de gewenste stroomsnelheid aangeeft.
- Zodra de stroomsnelheid is ingesteld, start u met het loggen van de flowgegevens gedurende 24 h.
Resultaten
Voordat er resultaten worden verzameld over de vloeistofdynamica of de celkweek, zoals hieronder beschreven, moet de systeemintegriteit bij elk belangrijk controlepunt van het protocol tijdens de assemblage- en primingsprocessen worden geverifieerd. Elektronische verbindingen kunnen eenvoudig worden gecontroleerd door de microcontroller en de vloeistofstroomsensor op een computer aan te sluiten en met elk component te communiceren via de respectievelijke applicatiesoftware. Slangverbindingen bij gekartelde koppelingen worden als voldoende beschouwd zodra de slang voorbij de kartel is geduwd, en elk vloeistofcomponent met scheuren moet onmiddellijk worden vervangen. Het primen van het systeem moet resulteren in een stroomlus die niet alleen steriel is, maar ook zichtbaar beluchtingvrij; verwijder zichtbare luchtbellen door voorzichtig op de locatie van de bel te tikken.
Nadat de experimentele opstelling is voltooid, dient het flowsysteem 1 h voor aanvang van de 24 h testperiode te worden gestart en gemonitord om er zeker van te zijn dat er geen lekken in het systeem zijn en dat er geen luchtbellen uit de bellenvanger treden. Bovendien, indien het flowsysteem onder gesimuleerde microzwaartekracht werkt, moet het apparaat voor gesimuleerde microzwaartekracht vrij kunnen roteren nadat het flowsysteem is gemonteerd; dit kan worden getest door het apparaat eenvoudig met de hand te draaien en door het apparaat 1 h voor de 24 h testperiode te laten draaien volgens het programma voor gesimuleerde microzwaartekracht.
Prestaties van het gesloten-lus perfusiesysteem
De output van de flowsensoren, geregistreerd over een periode van 24 u, wordt weergegeven in Figuur 4. De figuur vergelijkt de stroomsnelheid bij normale zwaartekracht over een periode van 24 u in een flowloop met en zonder een oriëntatie-onafhankelijke bellenval. De luchtbellen worden weergegeven door pieken met een hoge intensiteit. De aanhoudende pieken die zichtbaar zijn in de flowloop zonder de bellenval, verdwijnen zodra de oriëntatie-onafhankelijke bellenval in de flowloop wordt geïntroduceerd. Deze vergelijking demonstreert niet alleen de noodzaak van een bellenval, maar ook de robuuste prestaties van de oriëntatie-onafhankelijke bellenval.
Endotheelcelkweek onder stroomcondities
Om de levensvatbaarheid van het belvrije flowsysteem volledig te evalueren, is een microzwaartekrtexperiment van 24 u uitgevoerd met endotheelcelculturen met en zonder een belenvanger. Aan het einde van het experiment werd het systeem gedemonteerd, waarbij zorgvuldig werd voorkomen dat de cellen uitdroogden. Onmiddellijk daarna werden de cellen gefixeerd met 4% formaldehyde en gekleurd met CF594 phalloïdine voor actine en Hoechst 33342 voor de kernen, volgens standaardimmunokleuringsprotocollen15. De cellen werden gevisualiseerd met behulp van confocale microscopie (Zeiss LSM 700). Figuur 5 toont representatieve celbeelden voor elke flowconditie. De beelden laten zien dat belenvangers (Figuur 5B) de cellevensvatbaarheid en groei volledig herstellen, terwijl cellen in het kanaal zonder belenvanger loslaten (Figuur 5A). De kernen in de beelden kunnen voor de situatie met de belenvanger worden gekwantificeerd voor oriëntatie met behulp van ImageJ, aangezien er in afwezigheid daarvan geen cellen aanwezig waren15.
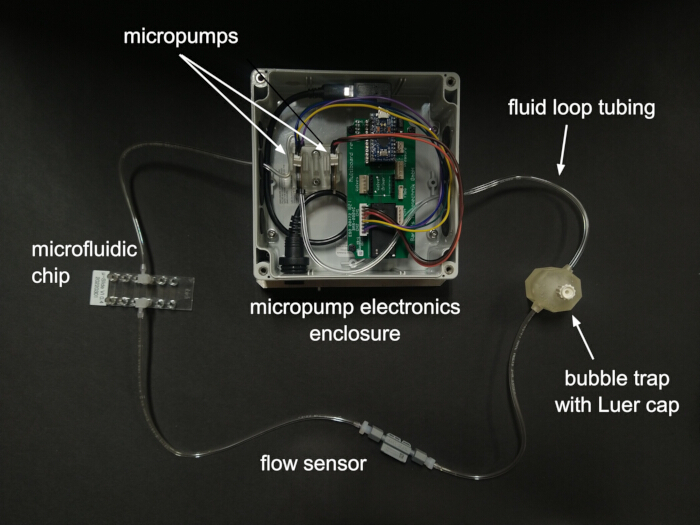
Figuur 1. Componenten van het gesloten-lus flowsysteem. Vloeistof die een micropomp verlaat, komt eerst in de beltrap voor belfiltratie, gaat vervolgens door een sensor voor het loggen van flowgegevens voordat deze in de microfluidische chip stroomt. Het systeem is ontworpen om twee gelijktijdig lopende flowlusser te ondersteunen, waarvan hier slechts één volledige lus wordt getoond. Klik hier om een grotere versie van deze figuur te bekijken.
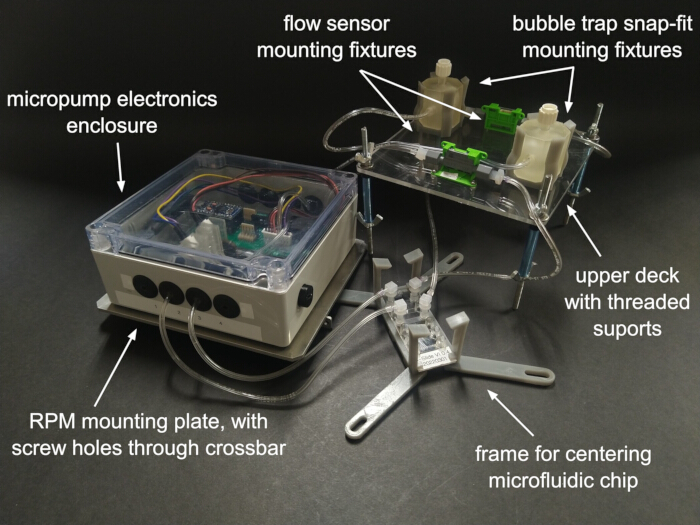
Figuur 2. Subassemblages van het flowsysteem voor montage op een random positioning machine (RPM). De micropompen en elektronica zijn beschermd in een behuizing. Na het primen (d.w.z. vullen met vloeistof) wordt het bovenste dek met schroefdraadstangen op de behuizing gemonteerd, waarbij de microfluidische chip in het midden is geplaatst. Flowsensoren en beltraps zijn op het bovenste dek gemonteerd. De behuizing van de elektronica is met een dwarsbalk aan een montageplaat bevestigd voor fixatie op de RPM. Er worden twee onafhankelijke flowloops getoond. Klik hier om een grotere versie van deze figuur te bekijken.
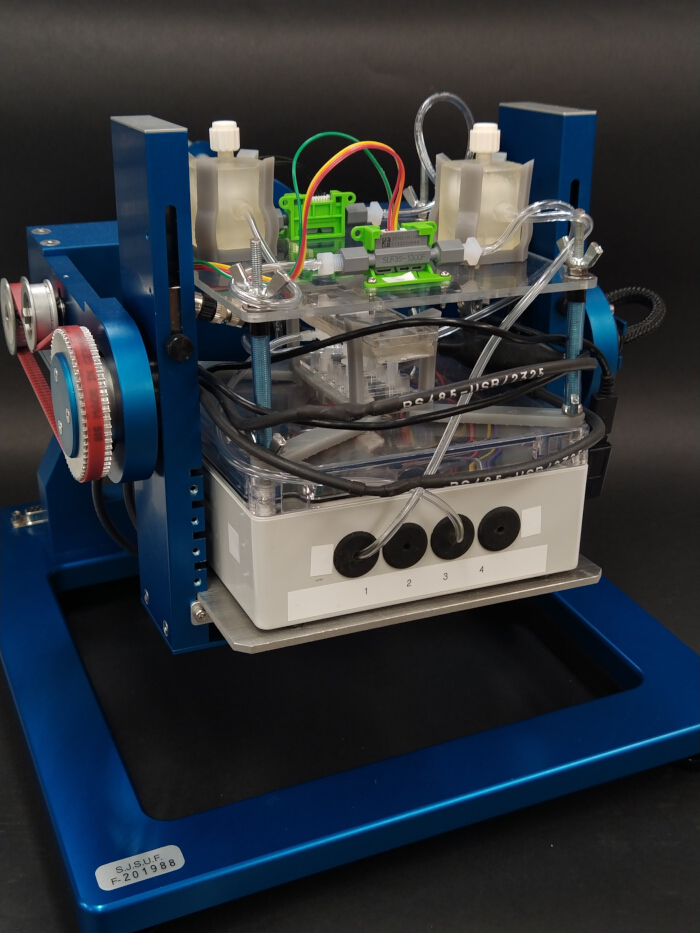
Figuur 3. Geassembleerd perfusiesysteem gemonteerd op een random positioning machine (RPM). Het totale perfusiesysteem wordt vastgezet door de dwarsbalk van de montageplaat op de RPM te schroeven. De elektronische voedingskabels zijn georganiseerd door ze rond de centrale periferie te wikkelen, zodat de gehele assemblage binnen de bruikbare ruimtebeperkingen van het payload-dek van de RPM past. Klik hier om een grotere versie van deze figuur te bekijken.
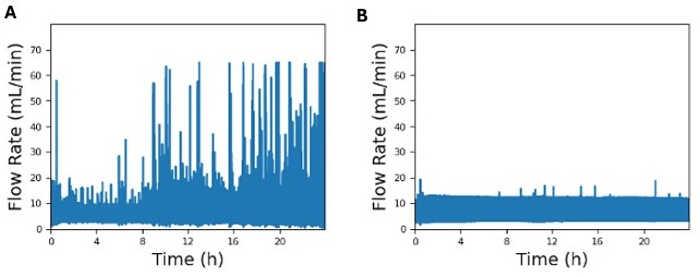
Figuur 4. Vergelijking van representatieve flowsnelheidsgrafieken. Vergelijking van flowsnelheidsgrafieken tussen (A) een flowloop zonder de oriëntatie-onafhankelijke bellenval en (B) een flowloop met de oriëntatie-onafhankelijke bellenval. Dit experiment werd uitgevoerd onder normale zwaartekrachtomstandigheden (d.w.z. geen RPM), waarbij de flowsensor in beide flowloops direct vóór de microslide was geplaatst. Klik hier om een grotere versie van deze figuur te bekijken.
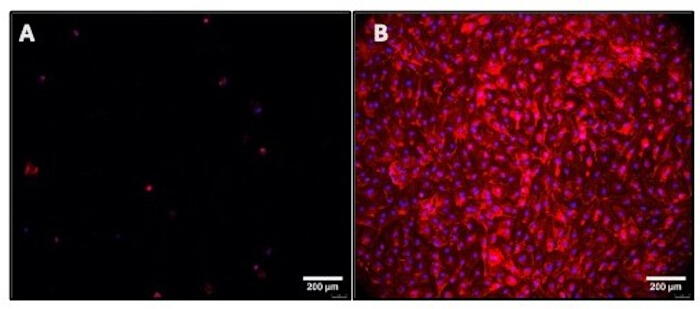
Figuur 5. Representatieve beelden van endotheelcellen gekweekt onder flowcondities met en zonder een oriëntatie-onafhankelijke bellenval. (A) Flow zonder bellenval die een lage celadhesie vertoont; (B) Flow met bellenval die een hoge celadhesie vertoont. Actine is in het rood weergegeven en kernen in het blauw. Schaalbalk = 200 µm. Klik hier om een grotere versie van deze figuur te bekijken.
Discussie
Er is een gesloten-lus, oriëntatie-onafhankelijk microfluïdisch systeem ontwikkeld dat in staat is te functioneren in de afwezigheid van zwaartekracht, en waarvan is aangetoond dat het levensvatbaar is voor de kweek van endotheliale cellen onder fysiologische stromingscondities. De belangrijkste componenten van het systeem zijn een microcontroller, een micropomp, een vloeistofstroomsensor, een celkweek-microslide en een op maat gemaakte, 3D-geprinte oriëntatie-onafhankelijke bellenvanger.
De bellenvangers die in dit werk zijn gebruikt, zijn gefabriceerd uit stereolithografiehars15, die over het algemeen een lage cytocompatibiliteit vertoont wanneer deze wordt gebruikt zonder voorafgaande uitlooging van niet-gepolymeriseerde monomeren, zelfs bij harsen van biomedische kwaliteit17,18. Daarom is het belangrijk om, voordat de bellenvanger in het systeem wordt geïmplementeerd, vast te stellen of chemische uitloogproducten van het op maat gefabriceerde materiaal van de bellenvanger de celviabiliteit kunnen beïnvloeden.
Naast de keuze voor cytocompatibele materialen zijn de meest cruciale stappen in de protocollen voor de experimentele opstelling het afdichten van de bellenval, het onderdompelen van de microslide voor het primen en de organisatie van de kabels bij gebruik van een apparaat voor gesimuleerde microzwaartekracht. Nadat is vastgesteld dat het geprimede fluïdische systeem belvrij is, moet de bovenpoort van de bellenval hermetisch worden afgesloten met Teflon-tape en een Luer-plug om lekkage te voorkomen. Vanwege de inherente oppervlakteruwheid van de lagen bij stereolithografisch printen voor maatwerk is de Luer-plug alleen onvoldoende voor een goede afdichting. Het onderdompelen van de microslide in een reservoir met celkweekmedium bleek de meest effectieve methode om een belvrij primen te garanderen, specifiek bij de aansluiting tussen de kniekoppeling en de microslide. Andere geprobeerde primemethoden, zoals het inbouwen van 3-weg stopkranen in de stroomlus, resulteerden vaak in een aanzienlijk aantal bellen na het primen die bijna onmogelijk te verwijderen waren zonder de kniekoppeling van de microslide te halen. Ten slotte kunnen ongeorganiseerde elektronische kabels het apparaat voor gesimuleerde microzwaartekracht belemmeren, waardoor het onbedoeld kan stoppen. Zelfs nadat alle kabels zijn vastgezet en is geverifieerd dat het apparaat vóór het experiment vrij kan roteren, moeten het systeem en het apparaat nog steeds elke 3–4 wakkere uren worden gecontroleerd om het risico op stilvallen te minimaliseren.
Dit systeem kan worden aangepast voor complexere celkweek of driedimensionale (3D) weefselchips en heeft de potentie om een waardevol instrument te zijn voor de vooruitgang van in vitro-modellen om ziekte mechanismen te begrijpen, geneesmiddelenontwikkeling te ondersteunen, de effecten van stressfactoren tijdens ruimtevluchten te beoordelen en tegenmaatregelen voor te bereiden. Zo zijn de ontwikkelde weefselplatforms die naar het ISS zijn gelanceerd, gebruikt om de effecten van microzwaartekracht en blootstelling aan straling te begrijpen5, en is de extreme omgeving van microzwaartekracht gebruikt om verouderingsfenotypes na te bootsen of om grote multicellular spheroids te genereren voor kankeronderzoek19. In al deze gevallen kunnen de oriëntatie-onafhankelijke bellenval en het stroomsysteem worden gebruikt om ofwel het effect van schuifspanning te begrijpen of om het massatransport af te stemmen op de gewenste resultaten.
Vergeleken met andere benaderingen voor celcultuur heeft het hier gepresenteerde systeem twee belangrijke voordelen: (1) het biedt een continue closed-loop flow en (2) het is compact en zelfvoorzienend. Sommige celcultuurmethoden maken gebruik van statische flessen of wells, waarbij de fysiologisch nagebootste vloeistofschuifspanning ontbreekt. Sommige commerciële systemen (bijv. ibidi Pump System, Gräfelfing, Duitsland) kunnen een continue, unidirectionele flow bereiken door middel van cross-over schakelkleppen tussen afwisselende spuiten. De bediening van een dergelijk apparaat vereist echter doorgaans een apart, via een computer gekoppeld actuator-controlesysteem, waardoor het noch compact noch zelfvoorzienend is. Daarnaast vergemakkelijkt de integratie van de in dit artikel beschreven robuuste beltrap onbemande experimenten van lange duur.
Een mogelijke aanpassing van het systeem in toekomstige iteraties is de micropomp, specifiek om de effecten van een hogere afschuifspanning op endotheelcellen te onderzoeken. De micropompen die werden gebruikt in de representatieve gegevens waren slechts in staat om afschuifspanningen tot 7,5 dyn/cm2 te produceren, terwijl endotheelcellen in vivo gewoonlijk worden blootgesteld aan afschuifspanningen die bijna drie keer zo hoog zijn20. Potentiële toekomstige toepassingen van dit systeem buiten continue celkweek in gesimuleerde microzwaartekracht omvatten andere draagbare toepassingen die continue vloeistofrecirculatie vereisen. Dergelijke mogelijkheden zijn onder meer drugscreening, assays voor vervuiling of toxiciteit, corrosietests, vloeistofkoeling van elektronica en milieumonitoring van verontreinigende stoffen.
Openbaarmakingen
De omnidirectionele bellenval wordt beschermd door de octrooiaanvraag US 18634723. Er zijn geen aanvullende concurrerende belangen.
Dankbetuigingen
Dit werk werd ondersteund door de NASA Space Biology-beurs # 80NSSC21K0272.
Materialen
| Naam | Bedrijf | Catalogusnummer | Opmerkingen |
|---|---|---|---|
| 10% ethanol | Fisher Scientific | A4094 | Gebruikt voor het maken van een 70% ethanoloplossing voor systeemsterilisatie (Minimaal nodig: 35 mL) |
| 6 mm zwarte nylon ronde afstandhouder, 7 mm buitendiameter, 3,2 mm binnendiameter | Exqutoo | ZH-0050 | Bevestigt de bovenste montage aan de behuizing (Minimaal nodig: 4) |
| Acrylaatplaat, 75 mm lang x 25 mm breed | Polymersan | ACRCS | Bevestigt de Luer-knieboutadapters aan de microkanaalglasplaat (Minimaal nodig: 1) |
| A-male naar mini-B USB 2.0-kabel | Ugreen Group Limited | 1035 | Voor het verbinden van de computer met de microcontroller (Minimaal nodig: 1) |
| Bellenvanger | (Custom) | Om het passeren van bellen naar de microslide te voorkomen (Minimaal nodig: 1) | |
| Bellenvangerhouder | Custom | 3D-geprinte houder om de bellenvanger op zijn plaats te houden (Minimaal nodig: 2) | |
| Water van celcultuurkwaliteit | Fisher Scientific | MT2505CI | Gebruikt om alle resten ethanol na sterilisatie weg te spoelen (Minimaal nodig: 30 mL) |
| Controller-, pomp- en behuizingsbevestiging (interne bevestiging) | Custom | Montageplaat binnenin de behuizing (Minimaal nodig: 1) | |
| Dwarsbalkbevestiging | Custom | Montage-dwarsbalk bevestigd aan de behuizingsmontageplaat (Minimaal nodig: 1) | |
| DB15 breakout male + female connectoren | ANMBEST | ANMBEST_MDDB15 | Voor het verbinden van de computer met de random positioning machine en vervolgens met de microcontroller (Minimaal nodig: 1) |
| Luer-kniebout naar slangpijpconnector | ibidi | 10802 | Verbindt de microslide met de flow-loop (Minimaal nodig: 2) |
| Dubbelzijdige schuimtape | 3M | 4026 | Voor compressie van Luer-knieboutadapters op de microkanaalglasplaat (Minimaal nodig: 1) |
| Behuizing (60 mm x 140 mm x 140 mm) | Hammond | 154Q2GYCL | Huisvest de microcontroller en de micropompen (Minimaal nodig: 1) |
| Behuizingsbevestiging (onderbevestiging) | Custom | Montageplaat onder de behuizing (Minimaal nodig: 1) | |
| Female-female Luer-koppeling | Boao | Boao-Syringes-WAD2354 | Gebruikt om de spuit te verbinden met de Luer-knieboutconnector voor het vullen van het celcultuurmedium (Minimaal nodig: 1) |
| Gibco RPMI 1640 celcultuurmedium | Thermo Fisher | 1875093 | Gebruikt voor het kweken van de endotheelcellen (Minimaal nodig: 50 mL) |
| Grommets, 9/16" gatdiameter en 1/8" dikte, 1/8" binnendiameter | McMaster-Carr | 9307K863 | Voor het doorvoeren van slangen in en uit de behuizing (Minimaal nodig: 8) |
| IDEX P-646 adapterfitting, 1/16" slangpijp naar 1/4-28 | IDEX | P-646 | Verbindt de flowsensor met de flow-loop (Minimaal nodig: 2) |
| Vloeistof-flowsensor | Sensirion | SLF3-130F | Voor flow-datacollectie (Minimaal nodig: 1) |
| Bevestigingsklem voor vloeistof-flowsensor | Sensirion | SLF3x Mounting Clamp | SLF3x-bevestiging (Minimaal nodig: 2) |
| Luer lock spuit (12 mL) | McKesson | 414624 | Voor vacuümvullen (Minimaal nodig: 1) |
| Luer-plug | Cole-Parmer | UX-5010-3 | Voor het afdichten van de oriëntatie-onafhankelijke bellenvangers (Minimaal nodig: 1) |
| M2 roestvrijstalen moer | VIGRUE | B07PJQC7T6 | Bevestigt de vloeistof-flowsensoren aan de bovenste bevestiging (Minimaal nodig: 4) |
| M2×8 roestvrijstalen schroef | VIGRUE | B07PJQC7T6 | Bevestigt de vloeistof-flowsensoren aan de bovenste bevestiging (Minimaal nodig: 4) |
| M3 male-female nylon zeskant afstandhouder | Meijubol | B0GC6GN9S7 | Bevestigt mp-Multiboard aan de interne bevestiging (Minimaal nodig: 4) |
| M3 nylon ring | Sutemribor | 7.81573E+11 | Bevestigt de behuizing aan de onderbevestiging (Minimaal nodig: 16) |
| M3 roestvrijstalen moer | VIGRUE | B07PJQC7T6 | Bevestigt de behuizing aan de onderbevestiging, de dwarsbalk aan de onderbevestiging, de pomphouder aan de interne bevestiging (Minimaal nodig: 16) |
| M3 roestvrijstalen ring | VIGRUE | B07PJQC7T6 | Bevestigt de dwarsbalk aan de onderbevestiging, de behuizing aan de onder- en interne bevestiging, de interne bevestiging aan de pomphouder (Minimaal nodig: 12) |
| M3×12 roestvrijstalen bout met ronde kop | VIGRUE | B07PJQC7T6 | Bevestigt de behuizing aan de onderbevestiging (Minimaal nodig: 4) |
| M3×12 roestvrijstalen inbusbout | Fgruh | FG01-3 | Bevestigt de bellenvangerhouder aan de bovenste dekbevestiging (Minimaal nodig: 2) |
| M3×6 Phillips panheadschroef | Meijubol | B0GC6GN9S7 | Bevestigt mp-Multiboard aan de interne bevestiging (Minimaal nodig: 4) |
| M3×8 roestvrijstalen schroef | VIGRUE | B07PJQC7T6 | Bevestigt de dwarsbalk aan de onderbevestiging, de behuizing aan de interne bevestiging, de pomphouder aan de interne bevestiging (Minimaal nodig: 8) |
| M4 roestvrijstalen moer | VIGRUE | B07PJQC7T6 | Bevestigt de bovenste bevestiging aan de behuizing (Minimaal nodig: 4) |
| M4 roestvrijstalen ring | VIGRUE | B07PJQC7T6 | Bevestigt de bovenste bevestiging aan de behuizing (Minimaal nodig: 4) |
| M4-0.7 stalen draadeind | Arwnnklo | AR01 | Afgeknipt op lengtes van ~6 inch (Minimaal nodig: 4) |
| Male naar female mini USB-kabel | Plinkwirekb | PCM-0725-L | Voor het verbinden van de computer met de microcontroller (Minimaal nodig: 1) |
| Male naar female mini USB haakse connector | UCEC | 432645358 | Voor het verbinden van de computer met de microcontroller (optioneel) (Minimaal nodig: 1) |
| Microkanaalhouder | Custom | 3D-geprinte houder om het microkanaal gecentreerd te houden (Minimaal nodig: 1) | |
| Microkanaalglasplaat, µ-slide VI 0.4 | ibidi | 80606 | Voor celassays onder flow (Minimaal nodig: 1) |
| Micropomp | Bartels | MP6-HYB | Voor het genereren van flow (Minimaal nodig: 1) |
| Micropomphouder | Custom | Montagebeugel om de micropomp vast te houden (Minimaal nodig: 1) | |
| mp-Multiboard met mp-Highdriver4 | Bartels | BM-E-05 | Voor het regelen van de frequentie- en spanningsinstellingen van de micropompen (Minimaal nodig: 1) |
| mp-pompkabel | Bartels | BM-A-05 | Gebruikt om het mp-Multiboard elektrisch te verbinden met de micropompen (Minimaal nodig: 1) |
| Nylon ronde afstandhouder, 7 mm buitendiameter, 3,2 mm binnendiameter | Harfington | 2037015 | Voor het bevestigen van slangen aan de micropomp (Minimaal nodig: 2) |
| O-ring | ZDBB | 7.17327E+1 | Bevestigt de male naar female mini USB-kabel aan de behuizing (optioneel) (Minimaal nodig: 3) |
| Plastic container | Herdusa | HDS10 PLASTIC BOX | Gebruikt als open reservoir voor celcultuurmedium (Minimaal nodig: 1) |
| Polyurethaanslang, 1/8" binnendiameter, 1/4" buitendiameter | PARKER | 95U-4-062-BLU-0100 | Bevestigt de bovenste bevestiging aan de behuizing (Minimaal nodig: 1,6 cm) |
| Random positioning machine | AIRBUS | Random Positioning Machine 2.0 (Minimaal nodig: 1) | |
| SCC1-USB-kabel | Sensirion | SCC1-USB 2M | Verbindt de vloeistof-flowsensoren met de computer (Minimaal nodig: 1) |
| Zelfstaande centrifugebuis | PEKYBIO | B0C13GZVD6 | Gebruikt voor het bewaren van celcultuurwater/70% ethanol (Minimaal nodig: 2) |
| Afstandhouder, 8 mm buitendiameter, 20 mm lang aluminium | McMaster-Carr | 9469A062 | Minimaal nodig: 4 |
| Tygon PVC 1/16" binnendiameter x 1/8" buitendiameter | Saint-Gobain | B-4-3 | Verbindt alle flow-loopcomponenten (Minimaal nodig: 40 cm) |
| Bovenste dekbevestiging | Custom | Montageplaat verbonden met vloeistof-flowsensoren en bellenvanger (Minimaal nodig: 1) | |
| Vleugelmoer, M4 x 0,7 mm, verzinkt staal | Siptenk | S-TH-DLM-02 | Bevestigt de bovenste bevestiging aan de behuizing (Minimaal nodig: 4) |
| Kabelbinder | HAVE ME TD | 7.32073E+1 | Bevestigt kabels bij het monteren van het systeem op de RPM (Minimaal nodig: 4) |
Referenties
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
Herprints en machtigingen
Dit artikel is gepubliceerd
Video binnenkort beschikbaar